
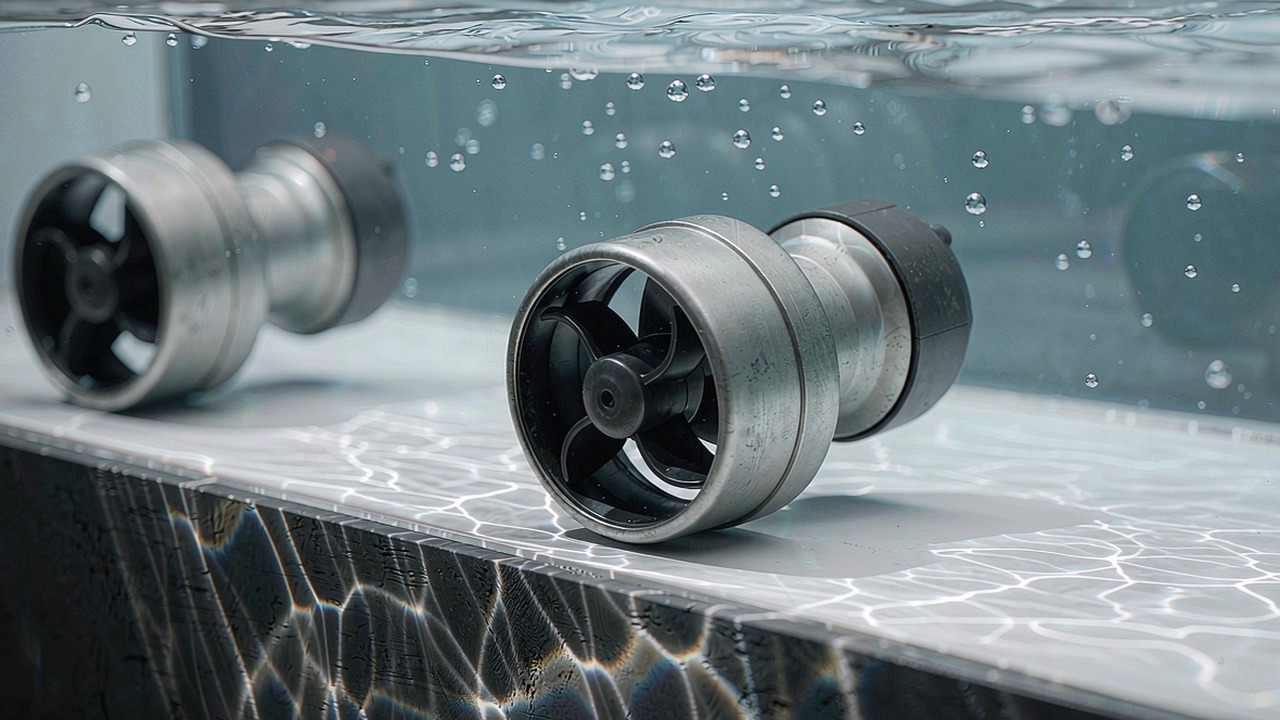
Подводный движитель — это движительная установка, которая должна не только давать обещанную тягу, но и выдерживать среду, в которой работает. Герметичность, стойкость к коррозии и рабочая глубина здесь не второстепенные характеристики: от них зависит, завершит ли аппарат обследование или зальёт отсек на 200 метрах, — и именно поэтому подводный движитель задают совсем не так, как мотор равной мощности на воздухе.
Это руководство описывает, как задаются характеристики герметичных движителей со встроенными приводами, какие величины действительно меняют проектное решение и как соотносятся семь моделей, представленных в категории ToBMS Подводные движители. Все приведённые ниже значения взяты из данных о продуктах ToBMS или из опубликованной спецификации производителя — ничего не оценивалось приблизительно.
Краткий ответ
Подводный движитель — это герметичный движительный блок, объединяющий бесколлекторный мотор, винт и — в этой категории — встроенный ESC с двунаправленным приводом, поэтому один блок может толкать аппарат в любую сторону без отдельного реверсивного редуктора или клапана. Выбор начинается с тяги, которая нужна аппарату для удержания позиции или маневрирования, а затем сужается по напряжению шины, номинальной мощности и рабочей глубине. Здесь участвуют два семейства: серия SW с рейтингом до 30 m для работ на малой глубине и в классе инспекционных ROV и серия DW с рейтингом до 350 m для более глубоких миссий. Внутри каждого семейства отношение тяги к мощности стабильно, поэтому выбор обычно делают по тяге, глубине и массе вместе.
Что определяет подводный движитель
Основную работу выполняют пять величин, и одна из них — определение, а не число.
Максимальная статическая тяга
Тяга в этой категории публикуется как максимальная статическая тяга — тяга, развиваемая при нулевой скорости хода. Именно это условие важно для удержания позиции против течения, начала маневра с места или борьбы с натяжением троса, и это наибольшая тяга, которую даёт блок: как только аппарат начинает движение, тяга падает. Поэтому сравнивать значения тяги между движителями имеет смысл только тогда, когда все они приведены для одного и того же условия нулевой скорости, а сопротивление аппарата на скорости миссии рассчитано отдельно. Движитель, подобранный только по статической величине, будет хорошо держать позицию и медленно идти в переходе.
Номинальная мощность и отношение тяги к мощности
Номинальная мощность показывает, сколько движитель потребляет в своей номинальной рабочей точке, а вместе с тягой она определяет эффективность создания тяги. Во всей этой категории отношение лежит в узком диапазоне — примерно от 18.5 до 23 kgf на киловатт, — что говорит о единой конструктивной философии, применённой в семи разных размерах, а не о ряде со слабыми и сильными местами. Это важно для планирования: если энергобаланс аппарата задан, выбор движителя сводится к тому, сколько блоков поставить и как их ориентировать, а не к поиску более эффективной модели.
Напряжение шины и ток
Два семейства различаются по напряжению: меньшие блоки работают от шины 36 V, крупные — от 48 V. Как и в любой движительной системе, напряжение задаёт ток, необходимый для данной мощности, а при 1315 W у самого крупного блока именно потребляемый ток определяет сечение кабеля, номинал разъёмов и архитектуру батареи или источника питания на поверхности. Аппараты с собственными батареями имеют дополнительное ограничение: блок аккумуляторов должен находиться в корпусе, рассчитанном на давление, что обычно подталкивает конструкцию к более высокому напряжению и меньшему току при той же тяге.
Рабочая глубина
Это характеристика, которая резче всего разделяет два семейства: серия SW рассчитана на 0-30 m, а серия DW — на 0-350 m. Рабочая глубина — свойство системы уплотнений и корпуса, а не мотора, и это единственная величина, которую нельзя улучшить после покупки. Блок на 30 m можно использовать на 5 m, но блок на 350 m не делают прочнее, чем нужно для малых глубин: он рассчитан на другой режим давления, что обычно заметно по массе и по конструкции уплотнений.
Встроенный ESC и двунаправленный привод
ToBMS описывает эту категорию как герметичные движители со встроенным ESC и двунаправленным приводом. На практике это означает, что блоком управляют командой, а не коммутацией: система управления аппарата подаёт задание по тяге или скорости, а встроенная электроника берёт на себя коммутацию и направление. Двунаправленный привод убирает необходимость в отдельном реверсивном механизме, и именно это позволяет ориентировать и управлять многовинтовым ROV только программно. Это также означает, что тепловые и токовые ограничения движителя задаются электроникой, находящейся в том же герметичном корпусе, поэтому рейтинг является рейтингом системы, а не мотора.
Сравнение семи подводных движителей
Таблица охватывает движители, представленные в категории Подводные движители, от самого лёгкого к самому тяжёлому. Тяга — опубликованная максимальная статическая тяга, а мощность — номинальная величина при указанном напряжении.
| Модель | Макс. тяга | Номинальная мощность | Номинальное напряжение | Глубина погружения | Габариты | Масса |
|---|---|---|---|---|---|---|
| SW7 | ≥7 kgf | 360 W | 36 V | 0-30 m | Ø100 × 125.5 mm | 700 g |
| DW10 | 10 kgf | 540 W | 36 V | 0-350 m | Ø100 × 148 mm | 840 g |
| SW12 | ≥12 kgf | 520 W | 48 V | 0-30 m | Ø130.6 × 151.5 mm | 1180 g |
| DW15 | 15 kgf | 750 W | 48 V | 0-350 m | Ø130.6 × 174.5 mm | 1260 g |
| SW17 | ≥17 kgf | 870 W | 48 V | 0-30 m | Ø130.6 × 163.5 mm | 1350 g |
| DW20 | 20 kgf | 910 W | 48 V | 0-350 m | Ø152 × 182 mm | 1630 g |
| DW25 | 25 kgf | 1315 W | 48 V | 0-350 m | Ø152 × 191 mm | 1790 g |
Максимальная статическая тяга (измеренная при нулевой скорости хода), номинальная мощность при указанном напряжении шины, рабочая глубина, габариты и масса — по опубликованным данным производителя. Значения тяги серии SW публикуются как минимальные, а не как точные. Габариты показывают наружный диаметр и длину согласно документации производителя.
Если рассматривать их как набор, семь блоков образуют непрерывный диапазон тяги от 7 до 25 kgf без заметного разрыва, и эффективность по нему остаётся постоянной. Семейства разделяют глубина и масса при данной тяге: при 12-17 kgf модели SW весят 1180-1350 g, тогда как модели DW при 15-20 kgf — 1260-1630 g. Блоки DW тяжелее при сопоставимой тяге, потому что рассчитанные на давление уплотнения и корпус добавляют материал, не имеющий отношения к созданию тяги. Если миссия никогда не опускается ниже 30 m, эту лишнюю массу несут напрасно, — а для ROV, у которого запас хода и полезная нагрузка уже на пределе, это реальная цена.
Тяга на единицу массы растёт с размером внутри семейства DW: примерно с 11.9 kgf/kg у DW10 до 14.0 kgf/kg у DW25. Самый крупный блок одновременно и самый экономичный по массе, а две крупнейшие модели DW имеют одинаковый диаметр 152 mm, различаясь длиной и массой, — полезная деталь, когда у рамы фиксированные посадочные габариты, а бюджет полезной нагрузки позволяет добавить 160 g, чтобы получить 5 kgf тяги.
Серия SW: SW7, SW12 и SW17
Семейство SW рассчитано на 30 m и является более лёгким вариантом при любой заданной тяге. Все три в ToBMS описаны как герметичные движители со встроенным ESC и двунаправленным приводом.
SW7: 7 kgf при массе 700 g
Начальная точка ряда — SW7: минимум 7 kgf тяги при номинальной мощности 360 W от 36 V в блоке массой 700 g. В его обзоре ToBMS упоминаются оптимизированный винт и конструкция уплотнений для малых ROV и AUV. При 360 W на шине 36 V потребляемый ток невелик, что упрощает требования к кабелю и разъёмам на малом аппарате, — а это и есть практическое ограничение для микро-ROV, которого может удерживать кабель длиной от 10 до 100 m.
SW12: 12 kgf на шине 48 V
Блок SW12 переходит на 48 V: минимум 12 kgf тяги при 520 W и массе 1180 g. Его обзор ToBMS указывает на ROV инспекционного класса, и заметное изменение здесь — ступень напряжения: при 520 W шине 48 V требуется примерно четверть тока, нужного эквиваленту на 12 V, и именно это делает возможными более длинные кабели и более лёгкий провод. Инспекционные работы — это ещё и режим, где важен запас тяги: аппарат, которому нужно удерживать позицию против течения, пока оператор изучает конструкцию, работает движителями непрерывно, а не импульсами.
SW17: самый крупный блок для малых глубин
Блок SW17 даёт минимум 17 kgf при номинальной мощности 870 W и 48 V в герметичном блоке массой 1350 g. ToBMS описывает его как источник мощной и стабильной тяги для ROV рабочего класса и подводных роботов; при 17 kgf это та точка, где один движитель способен двигать солидный аппарат, поэтому жёсткость рамы и крепление становятся такими же важными, как и собственный рейтинг движителя. Поскольку семейство SW заканчивается на 30 m, этот блок чаще всего будет встречаться на аппаратах, работающих в гаванях, резервуарах, реках и на мелководных прибрежных участках, а не в открытом море.
Серия DW: DW10, DW15, DW20 и DW25
Семейство DW рассчитано на 350 m и охватывает от 10 до 25 kgf. Именно величина 350 m и определяет отличие от ряда SW.
DW10: рейтинг 350 m при массе 840 g
Блок DW10 даёт 10 kgf тяги при 540 W и 36 V в корпусе Ø100 × 148 mm массой 840 g. В обзоре ToBMS он описан как эффективный и малошумный, подходящий для маневрирования ROV и малых подводных аппаратов. Для аппарата, которому нужна глубина, но не большая тяга, — малого обзорного или наблюдательного ROV, — это та модель, что даёт 350 m глубины примерно за массу SW7.
DW15 и DW20: средний диапазон
Блок DW15 даёт 15 kgf при 750 W и 48 V в корпусе Ø130.6 × 174.5 mm массой 1260 g, а DW20 даёт 20 kgf при 910 W в корпусе Ø152 × 182 mm массой 1630 g. Оба в ToBMS описаны как сочетающие тягу, эффективность и долговечность для требовательных миссий ROV. Для конструктора рамы интересен именно шаг между ними: диаметр 152 mm разделяется с DW25, поэтому аппарат, спроектированный под габариты DW20, можно перевести на более крупный блок в том же посадочном месте, заплатив 160 g на движитель и умеренный рост потребляемого тока.
DW25: флагман
Блок DW25 — самый крупный в категории: 25 kgf тяги при номинальной мощности 1315 W и 48 V в корпусе Ø152 × 191 mm массой 1790 g. ToBMS описывает его как мощный и надёжный движитель для крупных ROV и тяжёлых подводных аппаратов, и у него наибольшее в наборе отношение тяги к массе — около 14 kgf на килограмм. Производитель опубликовал для него отдельное вводное видео, встроенное ниже.
Вводное видео производителя о DW25, показывающее герметичный блок в работе в воде. Поскольку значения тяги публикуются как статические, видеозапись того, как движитель реально перемещает воду, — самый прямой способ оценить, во что рейтинг 25 kgf превращается в движении аппарата.
Страница видео на ToBMSСмотреть на YouTubeГде применяются подводные движители
На ToBMS каждый движитель в этой категории связан с одним применением, что отражает узкую специфику режима.
Движение ROV и удержание позиции
Движители ROV охватывают аппараты инспекционного, обзорного, ремонтного и рабочего класса. Логика выбора в каждом случае одна и та же: достаточная тяга для удержания позиции против ожидаемого течения, распределённая по достаточно большому числу блоков, чтобы единичный отказ не прекратил погружение, и рабочая глубина, которая с запасом превышает самую глубокую точку рабочего диапазона. Рейтинги 30 m и 350 m в этой категории чётко соответствуют мелководным задачам и работам в открытом море.
Распределение тяги и компоновка аппарата
Поскольку эти блоки двунаправленные и управляются командой, а не переключением, движение аппарата зависит от размещения движителей не меньше, чем от создаваемой ими тяги. Компоновка с отдельными горизонтальными и вертикальными блоками даёт движение по шести осям; вариант с меньшим числом блоков обменивает манёвренность на массу и мощность. При 7-25 kgf на блок число движителей обычно определяется расчётным случаем отказа и нужными степенями свободы, а затем модель подбирают под раму и энергобаланс.
Контрольный список для выбора
Движители — герметичные блоки без обслуживаемых в поле частей, поэтому ошибка в спецификации обычно означает новый проект аппарата, а не замену компонента. Эти проверки стоит выполнить до вычерчивания рамы.
Тяга, мощность и миссия
- Рассчитать тягу, необходимую для удержания позиции против ожидаемого течения плюс сопротивление троса, и добавить запас, чтобы система управления имела авторитет, а не просто уравновешивала нагрузку.
- Помнить, что опубликованная тяга — статическая величина; сопротивление аппарата на скорости перехода рассчитывать отдельно.
- Суммировать номинальную мощность всех планируемых движителей и сверить её с аккумулятором или береговым источником, включая требование к глубине для корпуса батареи.
- Сверить напряжение шины с длиной и сечением кабеля: при 1315 W шина 48 V потребляет заметно меньший ток, чем шина 12 V при той же тяге.
Механика, уплотнения и интеграция
- Убедиться, что рабочая глубина с запасом превышает рабочий диапазон миссии: повысить её позже нельзя.
- Сверить габариты с монтажной рамой, особенно диаметр, который одинаков у DW20 и DW25 и потому даёт путь для модернизации в том же месте.
- Суммировать массу всех движителей: на малом ROV движительная часть составляет большую долю общей, и каждая её единица вычитается из полезной нагрузки или ёмкости батареи.
- Убедиться, что интерфейс управления подходит полётному контроллеру аппарата, и предусмотреть двунаправленные команды, а не только ход вперёд.
- Определить расчётный случай отказа до фиксации числа блоков: аппарату, который должен продолжать работу после отказа одного движителя, нужно больше блоков, а не более крупные.
Часто задаваемые вопросы
ВЧто такое максимальная статическая тяга и почему публикуется именно она?
Это статическая тяга, развиваемая при нулевой скорости хода; именно это условие важно для удержания позиции, начала маневра или борьбы с натяжением троса, и это наибольшая тяга, которую даёт блок. Как только аппарат начинает движение, тяга падает. Поэтому такая величина — согласованная основа для сравнения движителей между собой, но её нельзя напрямую использовать как характеристику перехода: сопротивление аппарата на скорости миссии нужно рассчитывать отдельно, а движитель, подобранный только по статической величине, будет хорошо держать позицию и медленно идти.
ВВ чём разница между сериями SW и DW?
В рабочей глубине и связанной с ней массе. Серия SW (SW7, SW12 и SW17) рассчитана на 0-30 m и охватывает от 7 до 17 kgf при массе от 700 до 1350 g. Серия DW (от DW10 до DW25) рассчитана на 0-350 m и охватывает от 10 до 25 kgf при массе от 840 до 1790 g. При сопоставимой тяге блоки DW тяжелее, потому что рассчитанные на давление уплотнения и корпус добавляют материал, не дающий вклада в тягу. Если миссия остаётся на малой глубине, эта масса несётся напрасно.
ВНужен ли этим движителям отдельный ESC?
Нет. ToBMS описывает эту категорию как герметичные движители со встроенным ESC и двунаправленным приводом: электроника коммутации находится внутри герметичного корпуса, а контроллер аппарата подаёт задание по тяге или скорости вместо прямого управления фазами мотора. Двунаправленный привод убирает необходимость в отдельном реверсивном механизме, поэтому многовинтовым ROV можно управлять программно. Стоит отметить одно следствие: поскольку электроника находится в том же герметичном корпусе, токовые и тепловые ограничения относятся к блоку в целом, а не к одному мотору.
ВСколько движителей нужно ROV?
Это следует из требуемых степеней свободы и расчётного случая отказа, а не из одной тяги. Аппарату, который должен продолжать работу после потери одного движителя, нужно больше блоков, чем даёт один расчёт по тяге, потому что остальные блоки должны взять его долю на себя. При 7-25 kgf на блок в этой категории большинство проектов выбирает модель под раму и энергобаланс уже после того, как число блоков определено схемой управления; а там, где диаметр рамы общий, как у DW20 и DW25, остаётся возможность позже обменять 160 g на блок на 5 kgf.
ВЛучше движитель на 36 V или на 48 V?
Ни то, ни другое: напряжение шины — решение уровня системы. Более высокое напряжение даёт меньший ток при той же мощности, что позволяет использовать более длинные кабели, более лёгкий провод и распределение питания с меньшими потерями; более низкое подходит малым аппаратам с короткими кабельными линиями и простой системой питания. В этой категории блоки на 36 V — это SW7 и DW10 (360 W и 540 W), а всё, что выше, работает на 48 V вплоть до DW25 на 1315 W. Выбор должен следовать архитектуре питания аппарата, а не решаться на уровне движителя.
ВЧто произойдёт, если использовать движитель глубже его рейтинга?
Это отказ уплотнения, а не потеря характеристик: давление превышает то, на которое рассчитаны уплотнение вала и корпус, и вода попадает в блок. Именно поэтому рабочая глубина — единственная характеристика в этой категории, которую нельзя улучшить после покупки и нельзя обойти программно, и именно поэтому серия DW существует как отдельное семейство на 350 m. Выбор между 30 m и 350 m — решение по миссии, принимаемое до фиксации компоновки аппарата, а не решение по стоимости в её конце.
Официальные источники
CubeMars публикует полное описание линейки продукции, охватывающее ряды движителей SW и DW; у каждой модели есть официальная страница продукта с полной спецификацией, кривой характеристик и монтажным чертежом — как, например, ряд подводных движителей. Производитель остаётся источником истины в отношении кривых тяги, спецификаций уплотнений и квалификации по глубине; ToBMS обеспечивает доступность и сопоставимость уровня поиска.
Куда двигаться дальше
Если цель — отобрать кандидатов, а не изучать тему, три инструмента на платформе выполняют работу последовательно. Изучить всю Подводные движители, чтобы увидеть все модели и характеристики рядом, отфильтровать кандидатов по тяге, напряжению и массе в Подбор, затем сопоставить их друг с другом в Сравнение продуктов. Там, где тот же подход с герметичным блоком нужен для вращающейся оси, а не для движения, этот ряд охватывает категория Роботизированные актуаторы.
Коротко: движители подбираются по режиму удержания позиции и с запасом, рабочая глубина проверяется на превышение рабочего диапазона миссии, поскольку изменить её потом нельзя, суммарная мощность сверяется с источником при выбранном напряжении шины, а затем диаметр рамы и бюджет массы определяют выбор между семействами SW и DW. Всё остальное — канал винта, интерфейс управления, крепёж — вытекает из этих четырёх пунктов.







