Каждый BLDC-двигатель за редуцированным суставом робота несёт одно число, которое незаметно определяет всё остальное на странице: передаточное отношение. Оно умножает момент, делит скорость и — по квадратичному закону, который большинство спецификаций не расписывают — масштабирует отражённую инерцию по обе стороны зубчатого зацепления. Это руководство разбирает арифметику на опубликованных значениях с реальных страниц актуаторов, а затем превращает её в последовательность подбора для сустава робота.
Что передаточное отношение делает с моментом и скоростью
Планетарный редуктор стоит между ротором и суставом, а передаточное отношение описывает, сколько оборотов делает ротор за один оборот выхода. Отношение 10:1 означает десять оборотов ротора на один оборот выхода. В идеальной картине без потерь обмен точен: момент на выходе равен моменту двигателя, умноженному на отношение, а скорость на выходе — скорости двигателя, делённой на него. При умножении момента на десять и делении скорости на десять механическая мощность, проходящая через сустав, остаётся там, где её задала электрическая сторона.
Реальные шестерни не лишены потерь. Каждая планетарная ступень несёт потери в зацеплении, трение подшипников и потери на перемешивание смазки, поэтому момент, приходящий на выход, уступает тому, что передаточное отношение обещает на бумаге. Спецификации впитывают эти потери в строки номинального и пикового момента, и потому опубликованные значения уже являются величинами на стороне выхода: CubeMars AK80-64 публикует 48 Nm номинального момента и 120 Nm пикового момента на выходном фланце, за ступенью 64:1, а не на роторе. Честное чтение страницы редукторного актуатора поэтому состоит в том, чтобы считать каждую строку момента и скорости величиной за редуктором, а электрические строки — ток, напряжение, константу момента — величинами до редуктора.
Передаточное отношение кроется и прямо в названиях моделей линеек CubeMars AK и AKH: AK45-10 несёт ступень 10:1, AK45-36 — 36:1, AKH70-48 — 48:1. Привычка считывать это число из названия до открытия страницы себя оправдывает, ведь передаточное отношение — единственная характеристика, которую наследует любая другая строка на стороне выхода.
Сторона выхода редуктора
Это разделение важно: стоит вступить в игру передаточному отношению — и две страницы, выглядящие одинаково, описывают разные машины. Ротор внутри AK80-64 вращается с частотой до 4800 rpm, чтобы выдать опубликованные на выходе 75 rpm; энкодер на валу двигателя считает 64 оборота ротора на один оборот выхода. Когда руководство по подбору сравнивает безрамный комплект прямого привода с интегрированным редукторным модулем, сравнение состоятельно лишь тогда, когда обе стороны приведены к одному валу. Материал о кривой момент-скорость на этом сайте разбирает, как электрический предел формирует исходную кривую двигателя; настоящая статья остаётся по ту сторону зубчатого зацепления, где действительно живёт сустав и где ощущается отражённая инерция.
У конца компромисса с малым отношением своя экономика. Модуль квазипрямого привода удерживает передаточное отношение в пределах однозначных чисел — серия CubeMars AKE стоит на 6:1 и 8:1 — и расплачивается за это меньшим выходным моментом, но более лёгким и прозрачным приводом. Что ступень 8:1 даёт в обратимости и прозрачности усилия и чего стоит по моменту, разобрано в Актуаторы квазипрямого привода: что даёт отношение 8:1; настоящее руководство излагает общее правило, против которого выступает философия QDD.
Где умножение перестаёт быть бесплатным
Умножение момента сдвигает и положение рабочей точки на кривой двигателя. Суставу, которому нужно 24 Nm непрерывного момента, не нужен двигатель, выдающий 24 Nm: нужен двигатель, чей непрерывный момент, умноженный на отношение и на КПД ступени, превысит 24 Nm, пока потребляемый ток остаётся внутри теплового бюджета. Тепловая сторона этого бюджета и то, как кривая момент-скорость разделяет непрерывный и пиковый режимы, разобраны в Непрерывный момент против пикового: цикл работы, тепловой предел и кривая момент-скорость. Редуктор не способен умножить то, что обмотка не способна выдержать, а добавляемая им отражённая инерция — вторая половина того же счёта.
Отражённая инерция: квадратичный закон на редукторе
Передаточное отношение обменивает скорость на момент по линейному курсу. Инерция этому правилу не подчиняется. Любая инерция на одной стороне редуктора проявляется на другой умноженной или делённой на квадрат отношения, и один этот факт выстраивает всю задачу подбора. Преобразованную величину инженеры называют отражённой инерцией: это инерция, которой обладал бы компонент, находись он прямо на рассматриваемом валу, чтобы обеспечить то же динамическое поведение. Это кинематическое соотношение для идеальной жёсткой передачи — податливость зацепления, упругость и потери внутри ступеней уточняют его в деталях, а места, где эти эффекты второго порядка существенны, отмечены по ходу изложения. Оба преобразования проходят через передаточное отношение, поэтому выбор отношения — решение по инерции в той же мере, что и по моменту.
Почему инерция ротора растёт по квадрату
Если смотреть от выхода назад, на двигатель, отражённая инерция ротора на выходном валу равна инерции ротора, умноженной на квадрат передаточного отношения. Арифметика неумолима: возведение в квадрат малого отношения почти ничего не меняет, возведение большого раздувает числа. Ступень 6:1 умножает инерцию ротора на 36, ступень 64:1 — на 4096. Отражённая инерция поэтому не тонкость, занимающая лишь аналитиков: между модулем 6:1 и модулем 64:1 на одном и том же физическом роторе это множитель более ста.
Опубликованная пара CubeMars AKH70 делает квадратичный закон измеримым через сравнение на одном роторе — не строгий опыт с одной переменной, поскольку число ступеней и КПД передачи меняются вместе с отношением, но самое близкое к нему из того, что даёт спецификация. AKH70-16 и AKH70-48 делят один ротор: обе страницы публикуют одинаковую инерцию ротора 1170 g·cm², одинаковую обмотку KV41, одинаковый корпус 90 mm. Единственное существенное различие — редуктор: двухступенчатый блок 16:1 у одного и трёхступенчатый 48:1 у другого. Стоит отразить каждый ротор на свой выход — и общая деталь превращается в две разные машины: 16 в квадрате равно 256, а 256 × 1170 g·cm² даёт 299520 g·cm² отражённой инерции на выходе AKH70-16; 48 в квадрате равно 2304, а 2304 × 1170 g·cm² даёт 2695680 g·cm² на выходе AKH70-48. Утроение отношения умножило отражённую инерцию на девять.
Это и есть настоящий прейскурант высоких отношений. AKH70-48 даёт 74 Nm номинального момента против 26 Nm у AKH70-16 — множитель 2.85, — тогда как отражённая инерция того же ротора, видимая на выходном валу, выросла в девять раз. Пиковый момент говорит о том же: 222 Nm против 78 Nm. Когда конструктор сустава читает модуль с высоким отношением как маленький двигатель с волшебным множителем, квадратичный закон отражённой инерции вносит поправку.
Почему нагрузка уменьшается по квадрату
Тот же закон работает в обратную сторону, и именно это направление полезно. Инерция нагрузки на выходном валу, видимая со стороны вала двигателя, делится на квадрат передаточного отношения. Тяжёлая нога робота, представляющая в бедре 0.005 kg·m², выглядит для ротора за ступенью 10:1 как десятая доля этой величины: ротору приходится ускорять лишь свою долю движения, сокращённую квадратом отношения. Отражённая инерция нагрузки — число намного меньшее, чем инерция нагрузки, неподвижно стоящей в суставе.
Поэтому редукторные суставы приводят руки и ноги, которые голый двигатель не смог бы сдвинуть динамически. Редуктор не просто делает момент доступным: он сжимает отражённую инерцию нагрузки до тех пор, пока ротор не сможет доминировать в бюджете ускорения. И оба квадратичных эффекта встречаются посередине: инерция ротора растёт к выходу, инерция нагрузки убывает к двигателю, а передаточное отношение, уравновешивающее их, — предмет следующего раздела.
Пара AK45 как вторая точка данных
Пара AKH70 — самое чистое сравнение, потому что ротор общий. Семейство AK45 повторяет ту же картину в меньшем габарите, но с двумя разными роторами. AK45-10 публикует инерцию ротора 157.33 g·cm² за ступенью 10:1, что отражается в 15733 g·cm² на выходе; AK45-36 публикует 181.9 g·cm² за 36:1, что отражается в 235742.4 g·cm². Переход от 10:1 к 36:1 внутри одного семейства умножил отражённую инерцию примерно в пятнадцать раз, тогда как номинальный момент вырос с 2.5 Nm до 8 Nm, а скорость холостого хода упала со 180 rpm до 52 rpm. Модуль 36:1 даёт чуть более чем трёхкратный номинальный момент ценой примерно пятнадцатикратной отражённой инерции на стороне выхода и 87 g дополнительной массы.
Согласование инерций: отношение инерции нагрузки к инерции ротора
Стоит положить два квадратичных эффекта рядом — и выпадает единственная безразмерная величина: отношение инерции нагрузки к инерции ротора, вычисленное на одном валу. Если разделить отражённую инерцию нагрузки на сумму инерции ротора и редуктора, приведённую к одной стороне, отношение инерций покажет, какая доля момента двигателя тратится на ускорение нагрузки, а какая — на ускорение собственных вращающихся частей. Согласование инерций — практика удержания этого отношения внутри полосы, с которой способен работать контур управления. Отражённая инерция — валюта, в которой считаются обе стороны.
Чтение отношения инерций в спецификации
На странице интегрированного актуатора расчёт короток, потому что производитель публикует инерцию ротора. На примере AKH70-16, ведущего нагрузку бедра: инерция нагрузки, отражённая на вал двигателя, равна инерции сустава, делённой на 256, а ротор вносит 1170 g·cm² напрямую. Отношение инерций — первая величина, делённая на вторую. CubeMars печатает инерцию ротора для линеек AK, AKH и AKE, поэтому такую проверку можно провести по одним лишь опубликованным страницам — без разборки и без догадок. Эта опубликованная строка — самое недоиспользуемое число в спецификации актуатора и единственный входной параметр отношения инерций, которого не даёт таблица моментов. Проверка на её основе — оценка первого приближения: полная модель добавила бы инерцию редуктора, отражённую на тот же вал, вместе с любой податливостью передачи, к которой чувствительно применение.
Одно условное решение укорачивает арифметику: выбрать один вал и не сходить с него. Расчёт на валу двигателя оставляет инерцию ротора как напечатано и делит нагрузку на квадрат ступени; расчёт на валу сустава оставляет нагрузку как измерено и умножает ротор на тот же квадрат. Отражённая инерция различается между двумя валами на этот множитель, но отношение инерций выходит одинаковым в обоих случаях — смешивать точки приведения посреди расчёта самая частая оплошность в первом проходе подбора.
Как ощущается несогласованный сустав
Когда отношение инерций велико — тяжёлая нагрузка за сравнительно лёгким ротором, — сустав становится задачей настройки раньше, чем задачей прочности. Нагрузка доминирует в частотной характеристике и вместе с податливостью редуктора и ограниченным демпфированием способна подтянуть механические резонансы к полосе пропускания контура и растянуть время установления. Коэффициенты усиления приходится снижать, и сустав ощущается вялым именно так, как, по числам момента, быть не должно.
Когда отношение инерций очень мало, проявляется противоположная растрата: сустав тратит ток на ускорение собственных ротора и шестерён, а моментная способность в суставе остаётся невостребованной — конструкция может нести больше двигателя, чем нужно движению, хотя некоторые применения намеренно предпочитают большую инерцию ротора по динамическим соображениям или соображениям управления. Бюджет массы оплачивает ротор, достаточно крупный, чтобы затмить нагрузку, — порой верное решение, как показывает следующий подраздел, но никогда бесплатное.
Отношение инерций работает поэтому как полоса здравого смысла, а не целевая цифра. Практика подбора в литературе по сервоприводам удерживает отражённую нагрузку в пределах скромного кратного инерции ротора, а точный потолок зависит от контура управления, жёсткости монтажа и того, какое время установления допускает применение. Коллаборативная рука, выходящая в устойчивое положение, заботит иное, чем сустав ноги, гасящий удары при постановке стопы. Спецификация даёт входные величины; где проляжет полоса — решение на уровне применения. Дисциплина — согласование инерций, а не само отношение инерций: число лишь там, где эту дисциплину измеряют.
Когда допустимо смягчить цель
Две ситуации оправдывают выход за удобную полосу отношения инерций. Первая — удар: сустав шагающего робота, принимающий толчки грунта через выход, откликается иначе, когда ротор велик относительно нагрузки, поскольку отражённая инерция ротора на выходе меняет то, как привод реагирует на удар. Удары всё равно требуют отдельной динамической оценки — контактная жёсткость, жёсткость и демпфирование редуктора, податливость сустава и контроллер определяют, как энергия удара проходит через зубчатую передачу, — поэтому большая отражённая инерция ротора сама по себе не защищает зубья. Вторая — прозрачность усилия: сустав экзоскелета, который оператору приходится обращать рукой, хочет минимально возможного отношения и минимально лёгкого ротора, а это ровно довод квазипрямого привода. Обе ситуации со стороны применений разобраны в BLDC-двигатели для гуманоидного робота: как согласовать момент, скорость и габарит.
Чего стоит высокое передаточное отношение: потолок скорости, люфт и масса
Высокое передаточное отношение покупают, а не получают даром. Три цены видны прямо в спецификации — потолок скорости, люфт и масса, — а четвёртая, квадратичная отражённая инерция из предыдущего раздела, проявляется лишь после арифметики. Отношение инерций, с которым сустав в итоге остаётся, задаёт та же ручка: ведь то самое отношение, которое увеличивает отражённую инерцию ротора, одновременно уменьшает отражённую инерцию нагрузки.
Потолок скорости
Передаточное отношение делит скорость ротора на тот же множитель, на который умножает момент, поэтому высокое отношение ограничивает скорость сустава на выходе. AK45-36 публикует 52 rpm скорости холостого хода против 180 rpm у AK45-10; AKH70-48 публикует 35 rpm против 105 rpm у AKH70-16. Сустав запястья, которому нужно делать несколько оборотов в секунду, не может взять отношение, подсказанное потребностью в моменте, и это ограничение срабатывает раньше, чем запас по моменту. Напряжение несколько сдвигает потолок — AK80-64 публикует 23 rpm номинальной скорости на шине 24 V и 48 rpm на 48 V от той же ступени 64:1, — а системные последствия перехода на более высокую шину разобраны в Роботизированные актуаторы на 48 V: модели, выгоды и ограничения. Передаточное число — обязательство перед потолком; выбирать передаточное отношение значит выбирать потолок.
Люфт и бюджет точности
Каждое зубчатое зацепление несёт небольшой свободный ход, публикуемый как люфт. Значения малы и чувствительны к единицам: страница AK45-10 печатает 18 arcmin, AK45-36 и оба модуля AKH70 — 12 arcmin, а страница AK80-64 печатает тот же порядок люфта как 0.18 градуса. Страница AKE40-6 указывает люфт не более 9 arcmin — наименьшее значение в этом сравнении, что входит в задание на конструкцию квазипрямого привода. Прочитанные как углы на выходе, эти числа решают, насколько хорошо сустав держит положение при смене направления нагрузки, и складываются с энкодерной стороной бюджета точности: сколько разрешения способен реально увидеть контроллер, разобрано в Разрешение энкодера в сочленении робота: биты, люфт и повторяемость.
Люфт важнее всего на краях области режимов. Сустав, который всегда ведёт в одну сторону, не ощущает своего люфта; сустав, реверсирующий под нагрузкой — перекладываемый захваченный предмет, нога, отброшенная контактом с грунтом, — теряет свободный ход как ошибку положения при каждом реверсе. Высокое передаточное отношение само по себе не означает большего люфта на одно зацепление, но глубокое отношение обычно требует больше ступеней, а больше ступеней означают больший суммарный люфт зацепления, если каждую ступень не держать жёстче.
Масса и компоновка
Третья напечатанная цена — масса. В семействе AK45 модуль 36:1 весит 349 g против 262 g у модуля 10:1; в паре AKH70 трёхступенчатый модуль 48:1 весит 1396 g против 879 g. Лишняя ступень стоит массы шестерён, подшипников и длины корпуса — AKH70-48 имеет длину 81.5 mm против 60.5 mm, — а в суставе робота эту массу несёт следующий сустав дальше по цепи. Плотность момента отчасти перебивает картину: AKH70-48 публикует 159 Nm/kg плотности пикового момента против 88.74 Nm/kg у AKH70-16, так что более тяжёлый модуль всё равно выигрывает по моменту на килограмм. Сходится ли этот обмен, зависит от того, куда масса ляжет на роботе.
Чтение компромиссов передаточного отношения на реальных спецификациях
Шесть модулей ниже покрывают полезный диапазон этого разбора: две пары из одного семейства, выделяющие передаточное отношение как меняющуюся переменную, точка отсчёта квазипрямого привода и крайность с высоким отношением. Все строки приведены так, как опубликованы на странице продукта каждого производителя, и сверены с этими страницами в ноябре 2026 года; столбец инерции ротора — величина на стороне двигателя, с которой работает квадратичный закон.
| Модель | Передаточное отношение | Номинальный момент (Nm) | Пиковый момент (Nm) | Скорость холостого хода (rpm) | Инерция ротора (g·cm²) | Масса (g) |
|---|---|---|---|---|---|---|
| AK45-10 V3.0 | 10:1 | 2.5 | 7 | 180 | 157.33 | 262 |
| AK45-36 V3.0 | 36:1 | 8 | 24 | 52 | 181.9 | 349 |
| AKH70-16 V1.0 | 16:1 | 26 | 78 | 105 | 1170 | 879 |
| AKH70-48 V1.0 | 48:1 | 74 | 222 | 35 | 1170 | 1396 |
| AKE40-6 KV90 | 6:1 | 1.8 | 5.5 | 330 | 188.78 | 140 |
| AK80-64 KV80 | 64:1 | 48 | 120 | 75 | 564.5 | 850 |
Строки в том виде, в каком они опубликованы на каждой странице продукта CubeMars. Инерция ротора — величина на стороне двигателя; отражение её на выход означает умножение на квадрат передаточного отношения, поэтому две строки AKH70 делят один ротор и различаются на выходе в девять раз. Люфт не сведён в таблицу, потому что страницы печатают его в смешанных единицах — arcmin на большинстве страниц, градусы на странице AK80-64, — и каждое значение приведено в тексте со своей единицей.
Пара AK45: одно семейство, два отношения
AK45-10 и AK45-36 делят диаметр корпуса и стек управления, поэтому строки выделяют то, что меняет одно лишь передаточное отношение: номинальный момент 2.5 Nm против 8 Nm, скорость холостого хода 180 rpm против 52 rpm, масса 262 g против 349 g. Модуль 36:1 выбирают, когда суставу нужен момент и он медленен — проксимальный палец или медленная ось панорамирования, — тогда как модуль 10:1 сохраняет достаточный запас скорости для более быстрой артикуляции. Два модуля задают и противоположные концы вычисленной выше шкалы отражённой инерции: 15733 g·cm² против 235742.4 g·cm² на выходе. Сверить строки с предыдущей арифметикой и есть смысл их сбора: столбец передаточного отношения вместе со столбцом инерции ротора воспроизводит каждую величину отражённой инерции в этом материале.
Пара AKH70: один ротор, разное число ступеней
Сравнение AKH70 — редкий случай, когда производитель публикует два редуктора вокруг одного ротора, и таблица служит опорой на общем роторе для выделения того, что меняет передаточное отношение: одинаковые строки инерции ротора, строки момента и скорости, движущиеся почти ровно по отношению, масса, растущая с добавленной ступенью. Читать пару вместе — самый быстрый способ усвоить квадратичный закон: отношение утроилось, момент почти утроился, а отражённая инерция выросла в девять раз. Прокладка кабеля через полый вал, сдвоенные 21-битные энкодеры и остальная общая платформа одинаковы, поэтому выбор сводится чисто к бюджету скорости и инерции сустава. То же рассуждение переносится на любое семейство с общим ротором на несколько отношений: отражённая инерция — величина, которую считают первой.
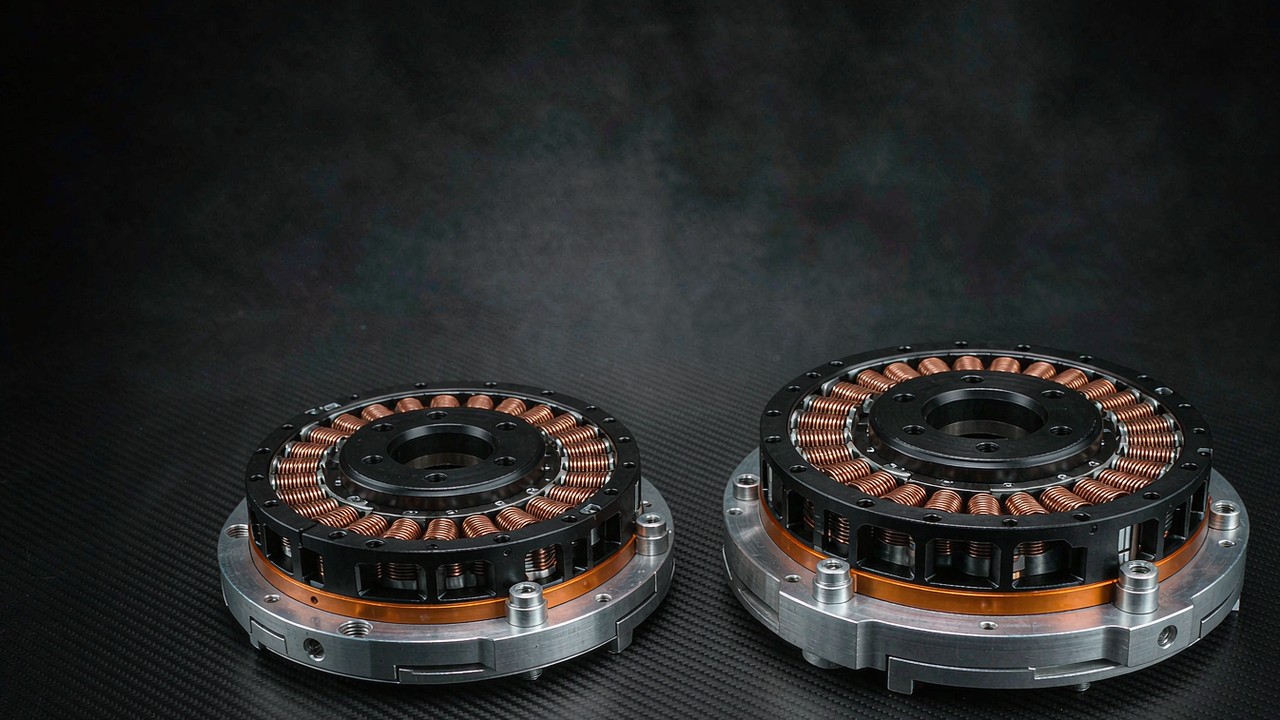
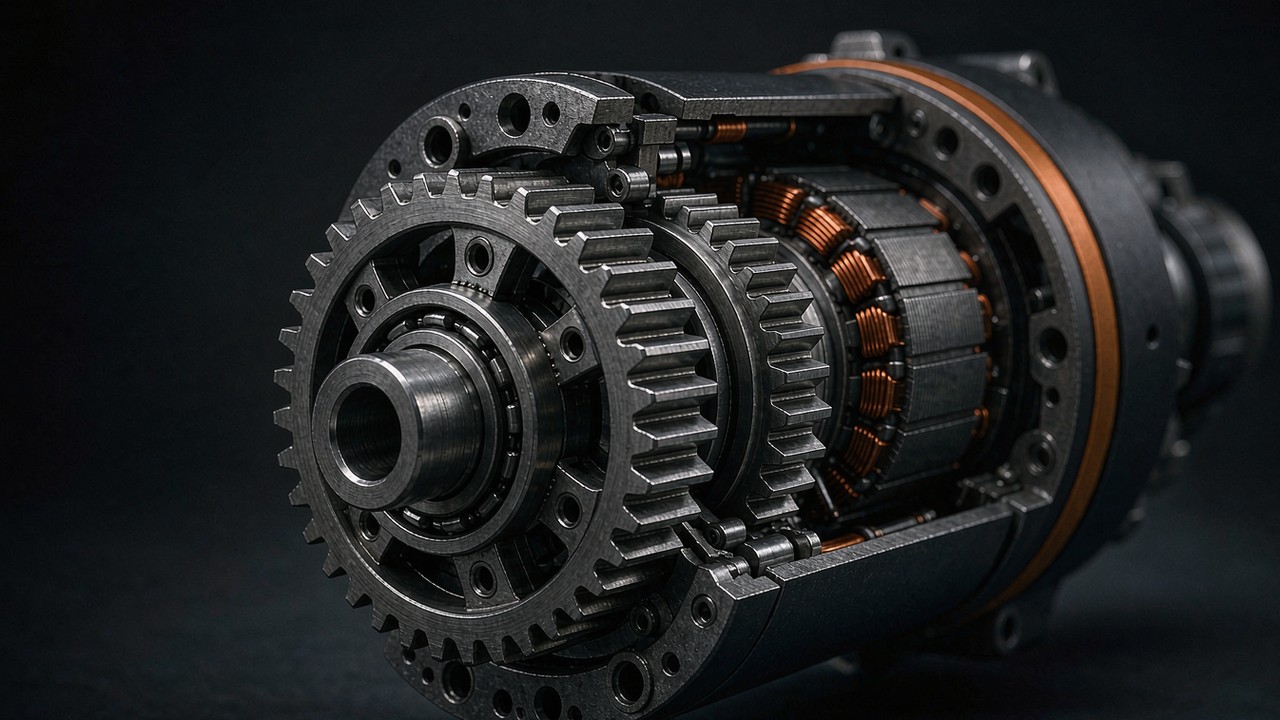
Производственная сторона объясняет, почему эти числа вообще сходятся. Процесс изготовления шестерён за этими модулями — зубофрезерование, термообработка и доводка планетарных ступеней — определяет люфт и КПД, которые отношение обещает на бумаге, а официальная заводская съёмка выше показывает те ступени, над которыми весь этот материал вёл арифметику.
Точка отсчёта с малым отношением и крайность с высоким
AKE40-6 стоит на конце квазипрямого привода со ступенью 6:1: 1.8 Nm номинального момента, 330 rpm скорости холостого хода, масса 140 g и наименьший люфт в этой выборке. Отражение его ротора 188.78 g·cm² через 36 даёт примерно 6796 g·cm² на выходе — наименьшую отражённую инерцию в этом сравнении и причину, по которой суставы с малым отношением ощущаются прямыми. AK80-64 стоит на другом краю: ступень 64:1 вокруг ротора 564.5 g·cm², который отражается в 2312192 g·cm², при 48 Nm номинального момента из корпуса 850 g и самой тяжёлой цене по отношению инерций в этом сравнении. Между этими двумя полюсами большинство суставов роботов и находит ответ. Более глубокое сравнение по модулям линейки AK доступно в Как выбрать модуль сустава: пять актуаторов CubeMars от 190 г до 1.4 кг, а применение с колёсным приводом — где отношение обменивается на допустимую радиальную нагрузку — разобрано в BLDC-двигатели для колёсных роботов: компоновка привода, режим и редукция.
Выбор передаточного отношения: последовательность подбора
Части выше складываются в порядок действий. Если идти сверху вниз, передаточное отношение выбирается само; если сбиться с порядка, ошибки накапливаются.
Вся арифметика в одном месте
| Величина | Формула | Пояснение |
|---|---|---|
| Выходной момент | Tout ≈ Tmotor × N × η | N — передаточное отношение; η — КПД ступени |
| Скорость на выходе | nout = nmotor / N | Строки номинальной скорости и скорости холостого хода — величины на стороне выхода |
| Инерция ротора на выходном валу | Jout = Jrotor × N2 | Квадратичный закон на стороне двигателя редуктора |
| Инерция нагрузки на валу двигателя | Jmotor = Jload / N2 | Тот же квадратичный закон, рассмотренный с другого конца |
| Отношение инерции нагрузки к инерции ротора | RJ = Jload,reflected / Jmotor | Jmotor задаётся моделью системы — при первой оценке берут лишь опубликованную инерцию ротора |
Шаг первый: потребность в моменте в суставе
Начинают с расчётного случая нагрузки, а не со страницы двигателя. Гравитационные моменты, моменты ускорения и любые внешние контактные силы суммируются на валу сустава; непрерывная величина задаёт тепловую нагрузку, а пиковая — ударное или разгонное событие. И только после этого делят на отношения-кандидаты: модуль должен публиковать номинальный и пиковый момент выше потребности с учётом собственных потерь, и именно на непрерывной стороне этой проверки модули с высоким отношением срываются раньше всего — не от недостатка умножения, а потому что обмотка за ступенью не способна выдержать ток. Передаточное отношение переносит потребность вниз, на сторону двигателя; обмотка должна осилить то, что туда приходит. Общая логика подбора со стороны момента изложена в Как выбрать роботизированный актуатор с высоким моментом.
Шаг второй: потолок скорости
Затем проверяют скорость сустава, потому что она отказывает молча. Скорость холостого хода, делённая на отношение, задаёт предел того, как быстро сустав вообще способен двигаться; потребность 300 градусов в секунду требует примерно 50 rpm скорости на выходе с запасом, что уже исключает самые глубокие отношения в таблице. Запас скорости тает под нагрузкой по мере подъёма рабочей точки по кривой момент-скорость, поэтому потолок закладывают при номинальных условиях, а не на холостом ходу. Потолок закладывают в суставе, а затем пересчитывают вверх через передаточное отношение на сторону ротора.
Шаг третий: проверка инерции
Когда момент и скорость закрыты, вычисляют отношение инерции нагрузки к инерции ротора по опубликованной строке инерции ротора. Нагрузку отражают на вал двигателя делением на квадрат передаточного отношения, затем сравнивают с инерцией ротора и редуктора, чтобы получить отношение инерций в обычной форме. Если число далеко от комфортной полосы, меняют отношение раньше, чем размер двигателя: меньшее отношение нередко исправляет вялый сустав при меньшей массе, а большее способно выручить ротор, утопающий в нагрузке. Та же проверка захватывает и инерцию редуктора: опубликованная строка ротора не включает ступень, а на глубоких отношениях сами шестерни способны добавить вклад на стороне двигателя в отношении инерций. На бумаге эта проверка бесплатна, а обнаруженная поздно — дорога, потому что отражённая инерция нагрузки и есть та величина, против которой реально работает контур управления.
Шаг четвёртый: люфт, масса и монтаж
Завершают напечатанными ценами: люфт — против точности при реверсе, нужной применению, масса — против того, что несут суставы дальше по цепи, габарит корпуса — против посадочного места в суставе. Отношение, прошедшее первые три проверки, но споткнувшееся здесь, всё равно означает переделку — лучше найденную до заказа, чем после стендовых испытаний.
Последовательность выходит за пределы суставов роботов: любые BLDC-двигатели, ведущие редуцированную нагрузку, — поворотно-наклонный блок, привод клапана, ступица колеса, — проходят те же четыре проверки, где отношение инерций взвешивается иначе в зависимости от того, как нагрузка реверсирует. Редуктор — самое дешёвое место покупать момент и самое дорогое место покупать скорость; передаточное отношение — та ручка, которая назначает цену обоим.
Ключевые выводы
- Передаточное отношение умножает выходной момент и делит выходную скорость на один и тот же множитель.
- Инерция ротора, отражённая на выходной вал, растёт с квадратом передаточного отношения.
- Инерция нагрузки, видимая со стороны вала двигателя, убывает с квадратом того же отношения.
- Более высокие отношения обменивают потолок скорости, люфт, массу и динамический отклик на момент.
- Подбор сустава робота взвешивает вместе момент, скорость, отношение инерции нагрузки к инерции ротора и механические ограничения, отправной точкой служа опубликованная строка инерции ротора.
Часто задаваемые вопросы
ВЧто передаточное отношение делает с моментом?
Оно умножает момент на выходе на отношение за вычетом потерь в передаче и делит скорость на тот же множитель, так что произведение момента и скорости — механическая мощность — остаётся примерно постоянным. Строка номинального момента на странице AK45-10, 2.5 Nm, уже является величиной на стороне выхода за ступенью 10:1; ротор внутри даёт меньше, а ступень умножает это значение.
ВЧто такое отражённая инерция?
Это инерция одной вращающейся части, видимая с другой стороны редуктора. Ротор за отношением N проявляется на выходе с инерцией, умноженной на N в квадрате; нагрузка на выходе проявляется у двигателя с инерцией, делённой на N в квадрате. Пара CubeMars AKH70 показывает первое направление на опубликованных числах: один и тот же ротор 1170 g·cm² отражается в 299520 g·cm² за 16:1 и в 2695680 g·cm² за 48:1, так что отражённая инерция одного ротора различается в девять раз. За каждой опубликованной строкой момента отражённая инерция ротора — часть того, что драйверу приходится двигать; читать её как скрытую дополнительную нагрузку всего вернее.
ВПочему отражённая инерция растёт с квадратом передаточного отношения?
Потому что и кинетическая энергия, и ускорение масштабируются через отношение дважды. Чтобы ускорить выход на заданную величину, ротор должен ускориться на эту величину, умноженную на N, а момент, нужный на роторе, масштабируется отношением один раз через связь скоростей и ещё раз через связь моментов — два множителя N, отсюда N в квадрате. Та же симметрия и сжимает отражённую инерцию нагрузки до доли её значения при взгляде со стороны вала двигателя.
ВКакое отношение инерции нагрузки к инерции ротора считать хорошим?
Оно зависит от контура управления и применения, но рабочий принцип — баланс: сустав должен тратить ток на ускорение нагрузки, а не собственного ротора, не позволяя при этом нагрузке доминировать в частотной характеристике. Практика подбора сервоприводов удерживает отражённую нагрузку в пределах скромного кратного инерции ротора, а страницы производителя публикуют строку инерции ротора именно затем, чтобы это отношение можно было вычислить до покупки. Стоит отношению инерций быть вычисленным — и оно сужает круг кандидатов быстрее любой величины момента. Суставы, гасящие удары или обязанные прозрачно обращаться, оправдывают выход за обычную полосу в противоположные стороны. Между двумя отказами отношение инерций симметрично: слишком велико — суставом правит нагрузка, слишком мало — ротор.
ВОзначает ли более высокое передаточное отношение больший момент?
Больший момент на выходе — да, но не пропорционально до бесконечности и никогда сверх того, что выдерживает обмотка. Между AKH70-16 и AKH70-48 утроение отношения умножило номинальный момент на 2.85, а не на три, а отражённую инерцию — на девять. Передаточное отношение покупает момент, тратя скорость, бюджет люфта, массу и инерционную прозрачность; спецификация назначает цену каждому из них.
ВКак передаточное отношение влияет на люфт?
Само отношение не задаёт свободный ход — его задают геометрия шестерён и число ступеней. Опубликованные значения для сравниваемых здесь модулей идут от не более 9 arcmin у AKE40-6 до 18 arcmin у AK45-10, при этом страница AK80-64 печатает 0.18 градуса. Что меняет более глубокое передаточное отношение, так это путь к этому угловому люфту: больше ступеней обычно означают больший суммарный люфт зацепления, тогда как одна ступень с малым отношением держит наименьшие значения.
Подбор сустава — цепочка решений, а передаточное отношение — звено, связывающее бюджет момента с бюджетом управления. На одной стороне стоит тепловая арифметика обмотки и цикла работы; на другой — разрешение энкодера и люфт, решающие, что способен увидеть контроллер. Проработать цепочку по порядку — момент, потолок скорости, отношение инерций, напечатанные цены — значит позволить каждому звену ограничить следующее в сторону модуля, который подойдёт с первой сборки.