
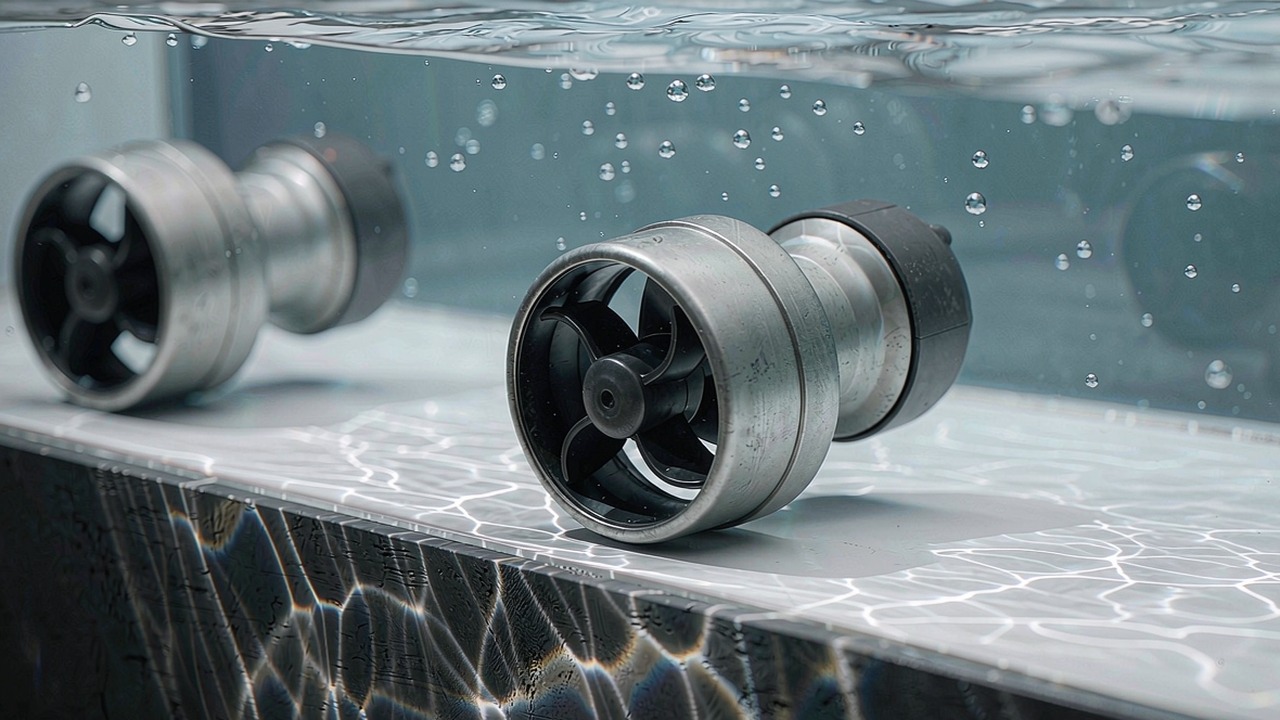
Thruster bawah air adalah unit propulsi yang harus bertahan di lingkungan kerjanya sekaligus menghasilkan daya dorong yang dijanjikannya. Penyekatan, ketahanan korosi, dan peringkat kedalaman bukanlah spesifikasi sekunder di sini - ketiganya adalah pembeda antara kendaraan yang menyelesaikan survei dan kendaraan yang kebanjiran kompartemen pada kedalaman 200 meter - dan itulah alasan thruster bawah laut dispesifikasikan secara cukup berbeda dari motor berdaya setara di udara.
Panduan ini membahas bagaimana thruster tersekat dengan penggerak terintegrasi dispesifikasikan, angka mana yang benar-benar mengubah keputusan rancangan, dan bagaimana tujuh model yang saat ini tercantum dalam kategori Thruster Bawah Air ToBMS dibandingkan. Setiap angka di bawah ini diambil dari data produk ToBMS atau spesifikasi resmi produsen - tidak ada yang diperkirakan.
Jawaban Singkat
Thruster bawah air adalah unit propulsi tersekat yang menggabungkan motor brushless, baling-baling, dan - dalam kategori ini - ESC terintegrasi dengan penggerak dua arah, sehingga satu unit dapat mendorong kendaraan ke kedua arah tanpa gearbox pembalik atau katup terpisah. Pemilihan dimulai dari daya dorong yang dibutuhkan kendaraan untuk mempertahankan posisi atau bermanuver, lalu menyempit pada tegangan bus, daya nominal, dan peringkat kedalaman. Ada dua keluarga di sini: seri SW dengan peringkat 30 m untuk pekerjaan perairan dangkal dan ROV kelas inspeksi, serta seri DW dengan peringkat 350 m untuk misi yang lebih dalam. Dalam setiap keluarga, rasio dorong terhadap daya konsisten, sehingga pilihan biasanya dibuat berdasarkan daya dorong, kedalaman, dan massa secara bersamaan.
Apa yang menentukan thruster bawah air
Lima angka melakukan sebagian besar pekerjaan, dan salah satunya adalah definisi, bukan sekadar angka.
Daya dorong mooring maksimum
Daya dorong dalam kategori ini dipublikasikan sebagai daya dorong mooring maksimum - daya dorong statis yang dihasilkan pada kecepatan maju nol. Itulah kondisi yang penting untuk mempertahankan posisi melawan arus, memulai manuver dari keadaan diam, atau melawan tarikan tali, dan ini adalah daya dorong tertinggi yang akan dihasilkan unit: begitu kendaraan bergerak, daya dorong menurun. Membandingkan angka daya dorong antarthruster karena itu hanya bermakna jika semuanya dikutip pada kondisi kecepatan nol yang sama, dan jika hambatan kendaraan pada kecepatan misi dihitung secara terpisah. Thruster yang diukur hanya berdasarkan angka mooring akan mempertahankan posisi dengan baik tetapi bergerak lambat.
Daya nominal dan rasio dorong terhadap daya
Daya nominal menunjukkan konsumsi thruster pada titik operasi nominalnya, dan bersama daya dorong, keduanya menentukan efisiensi produksi daya dorong. Di seluruh kategori ini, rasionya berada dalam rentang sempit - sekitar 18.5 hingga 23 kgf per kilowatt - yang menunjukkan satu filosofi rancangan yang diterapkan pada tujuh ukuran berbeda, bukan jajaran dengan titik lemah dan titik kuat. Hal itu penting untuk perencanaan: jika anggaran daya kendaraan tetap, pemilihan thruster menjadi soal berapa banyak unit yang dipasang dan bagaimana arah vektornya, bukan soal mencari model yang lebih efisien.
Tegangan dan arus bus
Kedua keluarga ini terbagi berdasarkan tegangan: unit yang lebih kecil berjalan pada bus 36 V, yang lebih besar pada 48 V. Seperti pada sistem propulsi mana pun, tegangan menentukan arus yang dibutuhkan untuk daya tertentu, dan pada 1315 W di unit terbesar, tarikan arus itulah yang menentukan ukuran kabel, peringkat konektor, serta arsitektur baterai atau catu daya di permukaan. Kendaraan yang membawa baterainya sendiri memiliki kendala tambahan - paket baterai harus berada di dalam wadah berperingkat tekanan, yang biasanya mendorong rancangan ke tegangan lebih tinggi dan arus lebih rendah untuk daya dorong yang sama.
Peringkat kedalaman
Inilah spesifikasi yang paling tajam memisahkan kedua keluarga: seri SW berperingkat 0 hingga 30 m dan seri DW 0 hingga 350 m. Peringkat kedalaman adalah sifat sistem penyekatan dan wadah, bukan sifat motor, dan ini satu-satunya angka yang tidak dapat ditingkatkan setelah pembelian. Unit 30 m dapat digunakan pada 5 m, tetapi unit 350 m tidak dibuat lebih kuat dari yang diperlukan untuk pekerjaan dangkal - ia dirancang untuk rezim tekanan yang berbeda, yang umumnya terlihat pada massa dan susunan penyekatannya.
ESC terintegrasi dan penggerak dua arah
ToBMS mendeskripsikan kategori ini sebagai thruster tersekat dengan ESC terintegrasi dan penggerak dua arah. Secara praktis, itu berarti unit dikendalikan melalui perintah, bukan pengkabelan - sistem kendali kendaraan mengirim setpoint daya dorong atau kecepatan, dan elektronika terintegrasi menangani komutasi serta arah. Penggerak dua arah menghilangkan kebutuhan akan mekanisme pembalik terpisah, yang memungkinkan ROV multi-thruster diarahkan vektornya dan dikendalikan hanya melalui perangkat lunak. Hal ini juga berarti batas termal dan batas arus thruster ditetapkan oleh elektronika yang berada di dalam wadah tersekat yang sama, sehingga peringkatnya adalah peringkat sistem, bukan peringkat motor.
Tujuh thruster bawah air dibandingkan
Tabel ini mencakup thruster yang saat ini tercantum dalam kategori Thruster Bawah Air, diurutkan dari yang paling ringan ke yang paling berat. Daya dorong adalah daya dorong mooring maksimum yang dipublikasikan dan daya adalah angka nominal pada tegangan yang dinyatakan.
| Model | Dorongan Maksimum | Daya Nominal | Tegangan Nominal | Kedalaman Air | Dimensi | Berat |
|---|---|---|---|---|---|---|
| SW7 | ≥7 kgf | 360 W | 36 V | 0-30 m | Ø100 × 125.5 mm | 700 g |
| DW10 | 10 kgf | 540 W | 36 V | 0-350 m | Ø100 × 148 mm | 840 g |
| SW12 | ≥12 kgf | 520 W | 48 V | 0-30 m | Ø130.6 × 151.5 mm | 1180 g |
| DW15 | 15 kgf | 750 W | 48 V | 0-350 m | Ø130.6 × 174.5 mm | 1260 g |
| SW17 | ≥17 kgf | 870 W | 48 V | 0-30 m | Ø130.6 × 163.5 mm | 1350 g |
| DW20 | 20 kgf | 910 W | 48 V | 0-350 m | Ø152 × 182 mm | 1630 g |
| DW25 | 25 kgf | 1315 W | 48 V | 0-350 m | Ø152 × 191 mm | 1790 g |
Daya dorong mooring maksimum (diukur pada kecepatan maju nol), daya nominal pada tegangan bus yang dinyatakan, peringkat kedalaman, dimensi, dan massa sebagaimana dipublikasikan oleh produsen. Angka daya dorong seri SW dipublikasikan sebagai nilai minimum, bukan nilai pasti. Dimensi menunjukkan diameter luar dan panjang sebagaimana tercantum pada lembar data produsen.
Dibaca sebagai satu kumpulan, ketujuh unit ini membentuk rentang daya dorong yang berkesinambungan dari 7 hingga 25 kgf tanpa celah yang mencolok, dan efisiensinya konsisten di seluruh rentang itu. Yang memisahkan kedua keluarga adalah kedalaman dan massa untuk daya dorong tertentu: pada 12 hingga 17 kgf, model SW berbobot 1180 hingga 1350 g, sedangkan model DW pada 15 hingga 20 kgf berbobot 1260 hingga 1630 g. Unit DW lebih berat untuk daya dorong yang setara karena penyekatan dan wadah berperingkat tekanan menambah material yang tidak ada hubungannya dengan produksi daya dorong. Jika misi tidak pernah turun di bawah 30 m, massa tambahan itu dibawa tanpa manfaat - dan pada ROV yang ketahanan serta muatannya sudah ketat, itu merupakan biaya nyata.
Daya dorong per satuan massa naik seiring ukuran dalam keluarga DW, dari sekitar 11.9 kgf/kg pada DW10 hingga 14.0 kgf/kg pada DW25. Unit terbesar juga yang paling efisien secara massa, dan dua model DW terbesar berbagi diameter 152 mm meskipun berbeda panjang dan massa - detail yang berguna ketika rangka memiliki dimensi pemasangan tetap dan anggaran muatan dapat menyerap 160 g untuk memperoleh tambahan 5 kgf daya dorong.
Seri SW: SW7, SW12, dan SW17
Keluarga SW berperingkat hingga 30 m dan menjadi pilihan yang lebih ringan pada daya dorong berapa pun. Ketiganya dideskripsikan di ToBMS sebagai thruster tersekat dengan ESC terintegrasi dan penggerak dua arah.
SW7: 7 kgf dalam 700 g
Motor SW7 adalah titik masuknya: setidaknya 7 kgf daya dorong dari daya nominal 360 W pada 36 V, dalam unit 700 g. Ikhtisar ToBMS-nya menyebut rancangan baling-baling dan penyekatan yang dioptimalkan untuk ROV dan AUV kecil. Pada 360 W di bus 36 V, tarikan arusnya moderat, yang menjaga kebutuhan kabel dan konektor tetap sederhana pada kendaraan kecil - kendala praktis pada mikro-ROV yang mungkin ditambatkan dengan kabel sepanjang 10 hingga 100 m.
SW12: 12 kgf pada bus 48 V
Motor SW12 beralih ke 48 V dengan setidaknya 12 kgf daya dorong dari 520 W, pada 1180 g. Ikhtisar ToBMS-nya mengarah pada ROV kelas inspeksi, dan lonjakan tegangan adalah perubahan yang mencolok: pada 520 W, bus 48 V membutuhkan sekitar seperempat arus dari padanan 12 V, dan itulah yang memungkinkan tether lebih panjang serta kabel lebih ringan. Pekerjaan inspeksi juga merupakan tugas tempat margin daya dorong penting - kendaraan yang harus mempertahankan posisi melawan arus saat operator mengamati struktur menjalankan thruster secara terus-menerus, bukan secara berdenyut.
SW17: unit perairan dangkal terbesar
Motor SW17 mencapai setidaknya 17 kgf dari daya nominal 870 W pada 48 V, dalam unit tersekat 1350 g. ToBMS mendeskripsikannya sebagai penyedia daya yang kuat dan bersih untuk ROV kelas kerja dan robot bawah air - dan pada 17 kgf, ini adalah titik di mana satu thruster dapat menggerakkan kendaraan yang cukup besar, sehingga kekakuan rangka dan pemasangan menjadi sama pentingnya dengan peringkat thruster itu sendiri. Karena keluarga SW berhenti di 30 m, unit ini paling sering ditemukan pada kendaraan yang bekerja di pelabuhan, tangki, sungai, dan lokasi pesisir dangkal, bukan di lepas pantai.
Seri DW: DW10, DW15, DW20, dan DW25
Keluarga DW berperingkat hingga 350 m dan mencakup 10 hingga 25 kgf. Angka 350 m adalah pembeda utama dari jajaran SW.
DW10: peringkat 350 m pada 840 g
Motor DW10 menghasilkan 10 kgf daya dorong dari 540 W pada 36 V dalam wadah 840 g berukuran Ø100 × 148 mm. Ikhtisar ToBMS-nya mendeskripsikannya sebagai efisien dan berisik rendah, cocok untuk manuver ROV dan kendaraan bawah air kecil. Untuk kendaraan yang memerlukan kemampuan kedalaman tetapi tidak daya dorong besar - ROV survei atau observasi kecil - inilah model yang memberikan peringkat kedalaman 350 m dengan massa kurang lebih setara SW7.
DW15 dan DW20: kelas menengah
Motor DW15 menyediakan 15 kgf dari 750 W pada 48 V dalam bodi 1260 g berukuran Ø130.6 × 174.5 mm, dan DW20 menyediakan 20 kgf dari 910 W dalam bodi 1630 g berukuran Ø152 × 182 mm. Keduanya dideskripsikan di ToBMS sebagai penyeimbang daya dorong, efisiensi, dan daya tahan untuk misi ROV yang menuntut. Selisih di antara keduanya menarik bagi perancang rangka: diameter 152 mm dibagi bersama DW25, sehingga kendaraan yang dirancang sesuai dimensi DW20 dapat ditingkatkan ke unit yang lebih besar di ruang pemasangan yang sama, dengan biaya 160 g per thruster dan kenaikan tarikan arus yang moderat.
DW25: andalan utama
Motor DW25 adalah unit terbesar di kategori ini: 25 kgf daya dorong dari daya nominal 1315 W pada 48 V dalam wadah 1790 g berukuran Ø152 × 191 mm. ToBMS mendeskripsikannya sebagai penyedia propulsi yang kuat dan andal untuk ROV besar dan kendaraan bawah air yang berat, dan ia memiliki rasio daya dorong terhadap massa tertinggi dalam kumpulan ini, sekitar 14 kgf per kilogram. Produsen menerbitkan video pengenalan khusus untuknya, disematkan di bawah ini.
Pengenalan DW25 dari produsen, yang memperlihatkan unit tersekat berjalan di dalam air. Karena angka daya dorong dipublikasikan sebagai nilai mooring statis, rekaman thruster yang benar-benar menggerakkan air adalah cara paling langsung untuk menilai bagaimana peringkat 25 kgf diterjemahkan menjadi gerakan kendaraan.
Halaman video ToBMSTonton di YouTubeDi mana thruster bawah air digunakan
Di ToBMS, setiap thruster dalam kategori ini dikaitkan dengan satu aplikasi, yang mencerminkan betapa spesifik tugasnya.
Propulsi ROV dan penjagaan posisi
Thruster ROV mencakup kendaraan inspeksi, survei, intervensi, dan kelas kerja. Dalam setiap kasus, logika penentuan ukurannya sama: daya dorong yang cukup untuk mempertahankan posisi melawan arus yang diperkirakan, tersebar pada cukup banyak unit sehingga satu kegagalan tidak mengakhiri penyelaman, dan peringkat kedalaman yang melebihi bagian terdalam dari lingkup operasi dengan margin. Peringkat 30 m dan 350 m di kategori ini secara jelas memetakan tugas perairan dangkal dan lepas pantai.
Distribusi daya dorong dan tata letak kendaraan
Karena unit-unit ini bersifat dua arah dan dikendalikan melalui perintah, bukan sakelar, gerakan kendaraan merupakan fungsi dari bagaimana thruster ditempatkan, tidak kalah pentingnya dari seberapa besar daya dorong yang dihasilkannya. Tata letak dengan unit horizontal dan vertikal terpisah bergerak dalam enam sumbu; tata letak dengan lebih sedikit unit menukar kelincahan dengan massa dan daya. Pada 7 hingga 25 kgf per unit, jumlah thruster biasanya ditentukan oleh kasus kegagalan dan derajat kebebasan yang diinginkan, lalu model dipilih agar sesuai dengan rangka dan anggaran daya.
Daftar periksa pemilihan
Thruster adalah unit tersekat tanpa komponen yang dapat diservis di lapangan, sehingga kesalahan spesifikasi biasanya berarti rancangan kendaraan baru, bukan penggantian komponen. Pemeriksaan ini layak dijalankan sebelum rangka digambar.
Daya dorong, daya, dan misi
- Hitung daya dorong yang dibutuhkan untuk mempertahankan posisi melawan arus yang diperkirakan ditambah hambatan tether, dan tambahkan margin agar sistem kendali memiliki wewenang, bukan hanya sekadar menyeimbangkan beban.
- Ingat bahwa daya dorong yang dipublikasikan adalah angka mooring statis; hitung hambatan kendaraan pada kecepatan jelajah secara terpisah.
- Jumlahkan daya nominal semua thruster yang direncanakan dan periksa terhadap baterai atau catu permukaan, termasuk kebutuhan peringkat kedalaman untuk setiap wadah baterai.
- Periksa tegangan bus terhadap panjang dan ukuran kabel: pada 1315 W, bus 48 V menarik arus yang jauh lebih sedikit daripada bus 12 V untuk daya dorong yang sama.
Mekanik, penyekatan, dan integrasi
- Konfirmasikan bahwa peringkat kedalaman melebihi lingkup misi dengan margin - peringkat ini tidak dapat ditingkatkan nanti.
- Periksa dimensi terhadap rangka pemasangan, khususnya diameternya, yang sama antara DW20 dan DW25 sehingga menawarkan jalur peningkatan di ruang yang sama.
- Jumlahkan massa semua thruster; pada ROV kecil, perangkat keras propulsi merupakan bagian besar dari total dan setiap unitnya mengurangi muatan atau kapasitas baterai.
- Konfirmasikan bahwa antarmuka kendali sesuai dengan flight controller kendaraan, dan rencanakan perintah dua arah, bukan hanya throttle maju.
- Putuskan kasus kegagalannya sebelum menetapkan jumlah unit; kendaraan yang harus tetap bekerja setelah satu thruster gagal memerlukan lebih banyak unit, bukan unit yang lebih besar.
Pertanyaan yang sering diajukan
TApa itu daya dorong mooring maksimum dan mengapa angka itulah yang dipublikasikan?
Ini adalah daya dorong statis yang dihasilkan pada kecepatan maju nol - kondisi yang penting untuk penjagaan posisi, memulai manuver, atau melawan tarikan tether, sekaligus daya dorong tertinggi yang akan dihasilkan sebuah unit. Begitu kendaraan bergerak, daya dorong menurun. Hal itu menjadikannya dasar yang konsisten untuk membandingkan thruster satu sama lain, tetapi berarti angkanya tidak dapat dipakai langsung sebagai kinerja jelajah: hambatan kendaraan pada kecepatan misi harus dihitung secara terpisah, dan thruster yang diukur hanya berdasarkan angka mooring akan mempertahankan posisi dengan baik tetapi bergerak lambat.
TApa perbedaan antara seri SW dan DW?
Peringkat kedalaman dan massa yang menyertainya. Seri SW (SW7, SW12, dan SW17) berperingkat 0 hingga 30 m dan mencakup 7 hingga 17 kgf pada 700 hingga 1350 g. Seri DW (DW10 hingga DW25) berperingkat 0 hingga 350 m dan mencakup 10 hingga 25 kgf pada 840 hingga 1790 g. Untuk daya dorong yang setara, unit DW lebih berat karena penyekatan dan wadah berperingkat tekanan menambah material yang tidak berkontribusi pada daya dorong. Jika misi tetap di perairan dangkal, massa itu dibawa tanpa manfaat.
TApakah thruster ini memerlukan ESC terpisah?
Tidak. ToBMS mendeskripsikan kategori ini sebagai thruster tersekat dengan ESC terintegrasi dan penggerak dua arah, yang berarti elektronika komutasinya berada di dalam wadah tersekat dan pengendali kendaraan mengirim setpoint daya dorong atau kecepatan, bukan menggerakkan fase motor secara langsung. Penggerak dua arah menghilangkan kebutuhan akan mekanisme pembalik terpisah, sehingga ROV multi-thruster dapat diarahkan vektornya melalui perangkat lunak. Satu konsekuensi yang layak dicatat: karena elektronikanya berbagi wadah tersekat, batas arus dan termalnya merupakan sifat unit secara keseluruhan, bukan motor saja.
TBerapa banyak thruster yang dibutuhkan sebuah ROV?
Jawabannya mengikuti derajat kebebasan yang diperlukan dan kasus kegagalan, bukan hanya daya dorong. Kendaraan yang harus tetap bekerja setelah kehilangan satu thruster memerlukan lebih banyak unit daripada yang disarankan perhitungan daya dorong saja, karena unit yang tersisa harus mengambil alih bagiannya. Pada 7 hingga 25 kgf per unit di kategori ini, sebagian besar rancangan akhirnya memilih model yang sesuai dengan rangka dan anggaran daya setelah jumlah unit ditetapkan oleh tata letak kendali - dan ketika diameter rangkanya sama, seperti antara DW20 dan DW25, tersedia ruang untuk menukar 160 g per unit dengan 5 kgf di kemudian hari.
TLebih baik thruster 36 V atau 48 V?
Bukan salah satunya - tegangan bus adalah keputusan sistem. Tegangan yang lebih tinggi menarik arus lebih sedikit untuk daya yang sama, yang memungkinkan tether lebih panjang, kabel lebih ringan, dan distribusi daya dengan rugi lebih rendah; tegangan yang lebih rendah cocok untuk kendaraan kecil dengan jalur kabel pendek dan sistem daya yang sederhana. Di kategori ini, unit 36 V adalah SW7 dan DW10 (360 W dan 540 W) dan semua di atasnya berjalan pada 48 V hingga DW25 1315 W. Pilihannya harus mengikuti arsitektur daya kendaraan, bukan ditentukan pada thruster.
TApa yang terjadi jika thruster digunakan lebih dalam daripada peringkatnya?
Ini adalah kegagalan penyekatan, bukan penurunan kinerja: tekanan melampaui rancangan segel poros dan wadah, dan air masuk ke unit. Itulah sebabnya peringkat kedalaman merupakan satu-satunya spesifikasi di kategori ini yang tidak dapat ditingkatkan setelah pembelian atau disiasati melalui perangkat lunak, dan itulah sebabnya seri DW hadir sebagai keluarga terpisah pada 350 m. Memilih antara 30 m dan 350 m adalah keputusan misi yang diambil sebelum tata letak kendaraan ditetapkan, bukan keputusan biaya yang diambil di akhir.
Sumber resmi
CubeMars menerbitkan informasi produk lengkap yang mencakup jajaran thruster SW dan DW, dan setiap model memiliki halaman produk resmi dengan spesifikasi lengkap, kurva kinerja, dan gambar pemasangannya - misalnya jajaran thruster bawah air. Produsen tetap menjadi sumber acuan untuk kurva daya dorong, spesifikasi penyekatan, dan kualifikasi kedalaman; ToBMS menjaga lapisan penemuan tetap dapat dicari dan dibandingkan.
Langkah selanjutnya
Jika tujuannya menyusun daftar pendek, bukan meneliti, tiga alat di platform ini mengerjakannya secara berurutan. Jelajahi seluruh kategori Thruster Bawah Air untuk melihat setiap model dan spesifikasi berdampingan, saring kandidat berdasarkan daya dorong, tegangan, dan massa di Pilih, lalu bandingkan satu sama lain di Perbandingan Produk. Jika pendekatan unit tersekat yang sama dibutuhkan untuk sumbu berputar, bukan propulsi, kategori Aktuator Robotik mencakup jajaran tersebut.
Versi singkatnya: ukur thruster berdasarkan kasus penjagaan posisi dengan margin, konfirmasikan bahwa peringkat kedalaman melebihi lingkup misi karena tidak dapat diubah nanti, periksa daya total terhadap catu pada tegangan bus yang dipilih, lalu biarkan diameter rangka dan anggaran massa memilih antara keluarga SW dan DW. Selebihnya - saluran baling-baling, antarmuka kendali, perangkat keras pemasangan - mengikuti keempat hal itu.







