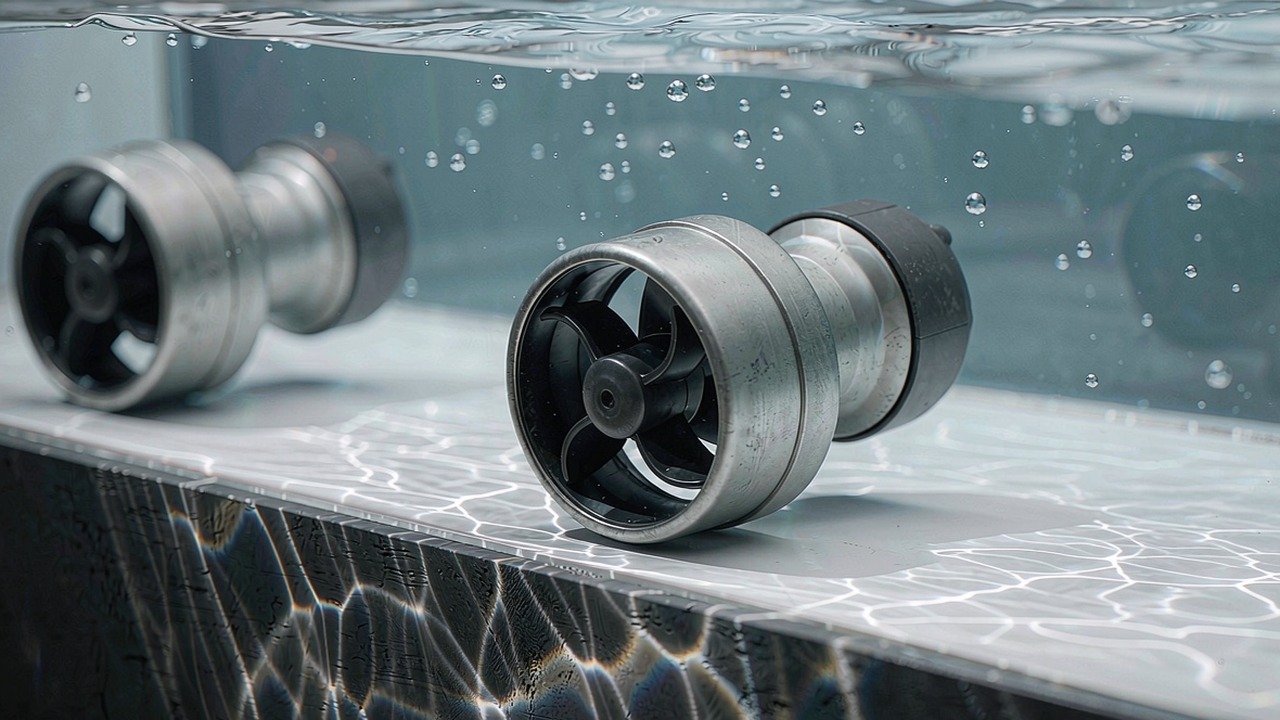
水下推进器是一种推进装置,它既要产出所承诺的推力,也必须在其工作的环境中存活下来。密封、耐腐蚀与深度等级在这里不是次要规格——它们决定了一台潜器究竟是完成一次调查任务,还是在 200 米处灌满一个舱室——也正是水下推进器的选型方式与同功率的空气中电机截然不同的原因。
本指南介绍带集成驱动的密封推进器的规格方式、哪些数值真正会改变设计决策,以及当前收录于 ToBMS 水下推进器品类的七款机型之间的对比。以下每一个数值都取自 ToBMS 产品数据或制造商公布的规格——没有任何一项是估算的。
快速结论
水下推进器是一种密封推进装置,把无刷电机、螺旋桨,以及——在该品类中——带双向驱动的集成 ESC 组合在一起,因此单台装置就能把潜器推向任一方向,无需单独的反向齿轮箱或阀门。选型从潜器保持定位或机动所需的推力出发,再按母线电压、额定功率与深度等级收窄。这里涉及两个系列:面向浅水与巡检级 ROV 作业、额定 30 m 的 SW 系列,以及面向更深任务、额定 350 m 的 DW 系列。在每个系列内部,推力与功率之比一致,因此取舍通常是把推力、深度与质量放在一起考虑。
决定水下推进器选型的因素
有五项数值承担了大部分的判断工作,其中一项与其说是数字,不如说是一个定义。
最大系泊推力
该品类的推力以最大系泊推力的形式公布,即在零前进速度下产生的静态推力。这正是顶流保持定位、从静止启动机动或对抗系缆时起作用的工况,也是该装置能够产生的最大推力:潜器一旦开始移动,推力就会衰减。因此,只有当各推进器的推力都是在同样的零速工况下给出时,相互比较才有意义;同时还要单独计算潜器在任务航速下的阻力。仅按系泊数值选定的推进器,定位能力会很好,而航行速度会偏慢。
额定功率与推力功率比
额定功率说明了推进器在额定工作点上的消耗,它与推力一起定义了产生推力的效率。在整个品类中,该比值落在一个很窄的区间内——大约每千瓦 18.5 至 23 kgf——这说明是把同一种设计理念应用到了七种不同的尺寸上,而不是一个有强有弱的系列。这对规划很有意义:如果潜器的功率预算已经固定,推进器的选择就变成装几台、如何布置矢量的问题,而不必再去寻找效率更高的型号。
母线电压与电流
两个系列在电压上分道扬镳:较小的机型工作在 36 V 母线,较大的机型为 48 V。与任何推进系统一样,电压决定了产生给定功率所需的电流;在最大的一款达到 1315 W 时,电流消耗就决定了线缆规格、连接器额定值,以及水面端电池或电源的架构。自带电池的潜器还有一层约束——电池组必须置于耐压壳体之内,这通常把设计推向在同样推力下采用更高电压、更低电流。
深度等级
这是把两个系列区分得最彻底的一项规格:SW 系列的等级为 0 至 30 m,DW 系列为 0 至 350 m。深度等级属于密封系统与壳体的属性,而不是电机的属性,也是唯一一项在采购之后无法再提升的数值。30 m 的机型可以在 5 m 处使用,但 350 m 的机型并不是为浅水作业做了超出必要的加强——它是为另一种压力区间设计的,这一点通常体现在质量与密封结构上。
集成 ESC 与双向驱动
ToBMS 把该品类描述为带集成 ESC 与双向驱动的密封推进器。实际上,这意味着该装置是接受指令而非靠接线来控制的——潜器的控制系统发出推力或转速设定值,集成的电子部件负责换相与方向。双向驱动免去了单独的反向机构,这正是多台推进器的 ROV 能够仅靠软件实现矢量控制的原因。同时,这也意味着推进器的热限值与电流限值,由位于同一密封壳体内的电子部件决定,因此该额定值属于系统额定值,而不是电机额定值。
七款水下推进器横向对比
下表覆盖当前收录于水下推进器品类的推进器,按质量由轻到重排列。推力为公布的最大系泊推力,功率为规定电压下的额定值。
| 型号 | 最大推力 | 额定功率 | 额定电压 | 水深 | 外形尺寸 | 重量 |
|---|---|---|---|---|---|---|
| SW7 | ≥7 kgf | 360 W | 36 V | 0-30 m | Ø100 × 125.5 mm | 700 g |
| DW10 | 10 kgf | 540 W | 36 V | 0-350 m | Ø100 × 148 mm | 840 g |
| SW12 | ≥12 kgf | 520 W | 48 V | 0-30 m | Ø130.6 × 151.5 mm | 1180 g |
| DW15 | 15 kgf | 750 W | 48 V | 0-350 m | Ø130.6 × 174.5 mm | 1260 g |
| SW17 | ≥17 kgf | 870 W | 48 V | 0-30 m | Ø130.6 × 163.5 mm | 1350 g |
| DW20 | 20 kgf | 910 W | 48 V | 0-350 m | Ø152 × 182 mm | 1630 g |
| DW25 | 25 kgf | 1315 W | 48 V | 0-350 m | Ø152 × 191 mm | 1790 g |
最大系泊推力(在零前进速度下测得)、规定母线电压下的额定功率、深度等级、外形尺寸与质量,均为制造商公布值。SW 系列的推力数值以最小值而非精确值的形式公布。外形尺寸给出制造商数据手册中记载的外径与长度。
作为一个整体来看,这七款机型构成了从 7 到 25 kgf 的连续推力区间,没有明显空档,效率在整个区间内保持一致。真正把两个系列区分开来的,是给定推力下的深度与质量:在 12 至 17 kgf 区间,SW 机型重 1180 至 1350 g,而推力为 15 至 20 kgf 的 DW 机型重 1260 至 1630 g。在推力相当的情况下 DW 机型更重,是因为耐压密封与壳体增加了与产生推力无关的材料。如果任务从不下潜到 30 m 以下,这些额外的质量就是白白携带的——而对于续航与负载本已紧张的 ROV,这是一项实实在在的代价。
在 DW 系列内部,单位质量推力随尺寸上升,从 DW10 的约 11.9 kgf/kg 提高到 DW25 的 14.0 kgf/kg。最大的一款同时也是质量效率最高的一款;两款最大的 DW 机型共用 152 mm 直径,而在长度与质量上有所不同——当框架的安装包络已经固定、而负载预算能够吸收 160 g 以换取 5 kgf 推力时,这是一个有用的细节。
SW 系列:SW7、SW12 与 SW17
SW 系列的额定深度为 30 m,在任何给定的推力下都是更轻的选择。三款机型在 ToBMS 中都被描述为带集成 ESC 与双向驱动的密封推进器。
SW7:700 g 中 7 kgf
此款 SW7 是该系列的起点:在 36 V 下以 360 W 额定功率产生至少 7 kgf 的推力,整机 700 g。其 ToBMS 概述提到针对小型 ROV 与 AUV 作了优化的螺旋桨与密封设计。在 36 V 母线上,360 W 的电流消耗并不高,这使小型潜器上的线缆与连接器要求保持简单——对于可能通过 10 至 100 m 不等的系缆连接的小型 ROV,这是一项实际的约束。
SW12:48 V 母线上的 12 kgf
此款 SW12 转向 48 V,以 520 W 产生至少 12 kgf 的推力,整机 1180 g。其 ToBMS 概述指向巡检级 ROV,而电压的提升正是值得注意的变化:在 520 W 下,48 V 母线所需电流约为 12 V 等效方案的四分之一,这正是更长的系缆与更轻的线缆变得可行的原因。巡检作业同时也是推力裕度很重要的工作制——一台必须在操作人员观察结构期间顶流保持位置的潜器,其推进器是持续运行的,而不是间歇运行。
SW17:最大的浅水机型
此款 SW17 在 48 V、870 W 额定功率下达到至少 17 kgf,整机为 1350 g 的密封单元。ToBMS 将其描述为为作业级 ROV 与水下机器人提供强劲而干净的动力;而在 17 kgf 这个量级上,单台推进器已经能够推动一台相当可观的潜器,因此框架刚度与安装方式变得与推进器自身的额定值同等重要。由于 SW 系列止步于 30 m,这一机型多见于在港口、水池、河流与浅海近岸作业的潜器,而不是海上。
DW 系列:DW10、DW15、DW20 与 DW25
DW 系列的额定深度为 350 m,覆盖 10 至 25 kgf。350 m 这一数值正是它与 SW 系列的决定性差别。
DW10:840 g 上实现 350 m 等级
此款 DW10 在 Ø100 × 148 mm、840 g 的壳体内,以 36 V、540 W 产生 10 kgf 的推力。其 ToBMS 概述将其描述为高效且低噪声,适合 ROV 机动与小型水下潜器。对于需要深度能力但不需要大推力的潜器——小型调查或观测 ROV——这款机型以大致相当于 SW7 的质量换来了 350 m 的深度等级。
DW15 与 DW20:中段
两款机型 DW15 在 Ø130.6 × 174.5 mm、1260 g 的机体内,以 48 V、750 W 提供 15 kgf 推力;DW20 则在 Ø152 × 182 mm、1630 g 的机体内以 910 W 提供 20 kgf 推力。两款机型在 ToBMS 中都被描述为在推力、效率与耐久性之间取得平衡,适用于要求苛刻的 ROV 任务。两者之间的这一档对框架设计者来说最有意思:152 mm 的直径与 DW25 共用,因此围绕 DW20 包络设计的潜器,可以在同样的安装空间内升级到更大的机型,代价是每台推进器增加 160 g 质量,以及电流消耗略有上升。
DW25:系列中的旗舰机型
此款 DW25 是该品类中最大的一款:在 Ø152 × 191 mm、1790 g 的壳体内,以 48 V、1315 W 额定功率产生 25 kgf 推力。ToBMS 将其描述为为大型 ROV 与重型水下潜器提供强劲而可靠的推进力,并且它的推质比在本组中居首,约为每千克 14 kgf。制造商为它发布了专门的介绍视频,已嵌入如下。
制造商对 DW25 的介绍,展示了这台密封单元在水中的运行状态。由于推力数值是以静态系泊值的形式公布的,观察推进器实际推动水体的影像,是判断 25 kgf 额定值会转化为何种潜器运动时最直接的途径。
ToBMS 视频页在 YouTube 观看水下推进器的应用场合
在 ToBMS 上,该品类中每一款推进器都只关联一个应用场景,这反映出其工作制的专一程度。
ROV 推进与动力定位
ROV 推进器覆盖巡检、调查、干预与作业级潜器。在这些场合下,选型逻辑是相同的:推力足以对抗预期流速保持定位,并分散到足够多的单元上,使单点失效不会终结整次下潜;深度等级则要在作业包络最深处之上留有余量。该品类中 30 m 与 350 m 两个等级,恰好分别对应浅水作业与海上作业。
推力分布与潜器布局
由于这些单元是双向的、通过指令而非开关来控制,潜器的运动既取决于推进器产生多少推力,也同样取决于它们如何布置。水平与垂直单元分开的布局可实现六轴运动;单元更少的布局则是以灵活性换取质量与功耗。在每台 7 至 25 kgf 的情况下,推进器数量通常由失效工况与所需自由度决定,随后再选择适配框架与功率预算的型号。
选型核对清单
推进器是密封单元,没有可在现场维修的部件,因此规格上的失误通常意味着要重新设计整台潜器,而不是更换一个部件。在绘制框架之前,值得先把下面这些核对做完。
推力、功率与任务
- 计算对抗预期流速加上系缆阻力、保持定位所需的推力,并留出余量,使控制系统拥有调节裕度而不只是刚好平衡负载。
- 记住公布的推力是静态系泊数值;潜器在航行速度下的阻力要单独计算。
- 把计划安装的所有推进器的额定功率求和,与电池或水面电源进行核对,并计及任何电池壳体的深度等级要求。
- 把母线电压与线缆长度及规格一并核对:在 1315 W 下,产生同样推力时 48 V 母线的电流明显低于 12 V 母线。
机械、密封与集成
- 确认深度等级在作业包络之上留有余量——它无法在事后升级。
- 把外形尺寸与安装框架进行核对,尤其是直径;DW20 与 DW25 共用直径,因此在同一空间内提供了升级路径。
- 把所有推进器的质量累加起来;在小型 ROV 上,推进硬件占整机的很大一部分,而它占用的每一份都要从负载或电池容量中扣除。
- 确认控制接口与潜器的飞行控制器相匹配,并按双向指令而非单向油门来规划。
- 在固定单元数量之前先确定失效工况;一台必须在损失一台推进器后继续工作的潜器,需要的是更多单元,而不是更大的单元。
常见问题
Q什么是最大系泊推力?为什么公布的是这一数值?
它是在零前进速度下产生的静态推力,这一工况对动力定位、启动机动或对抗系缆都很关键,也是一台装置能够产生的最大推力。潜器一旦开始移动,推力就会衰减。这使其成为推进器之间相互比较的一致基准,但也意味着该数值不能直接当作航行性能来用:潜器在任务航速下的阻力必须单独计算;仅按系泊数值选定的推进器,定位能力会很好,而航行速度会偏慢。
QSW 系列与 DW 系列有什么区别?
区别在于深度等级,以及随之而来的质量。SW 系列(SW7、SW12 与 SW17)的等级为 0 至 30 m,覆盖 7 至 17 kgf,质量为 700 至 1350 g。DW 系列(DW10 至 DW25)的等级为 0 至 350 m,覆盖 10 至 25 kgf,质量为 840 至 1790 g。在推力相当的情况下 DW 机型更重,因为耐压密封与壳体所增加的材料并不贡献推力。如果任务始终在浅水,那些质量就是白白携带的。
Q这些推进器需要单独的 ESC 吗?
不需要。ToBMS 把该品类描述为带集成 ESC 与双向驱动的密封推进器,这意味着换相电子部件位于密封壳体内部,潜器的控制器发出推力或转速设定值,而不是直接驱动电机相线。双向驱动免去了单独的反向机构,因此多台推进器的 ROV 可以靠软件实现矢量控制。有一点值得注意:由于电子部件与密封壳体共处一体,电流限值与热限值属于整套装置的属性,而不只是电机本身的属性。
Q一台 ROV 需要几台推进器?
Q36 V 与 48 V 的推进器哪种更好?
都不是——母线电压属于系统级决策。更高的电压在同样功率下电流更小,从而允许更长的系缆、更轻的线缆以及损耗更低的配电;更低的电压则适合线缆短、电源系统简单的小型潜器。在该品类中,36 V 的机型是 SW7 与 DW10(360 W 与 540 W),其上的机型一律采用 48 V,一直到 1315 W 的 DW25。这一选择应当遵循潜器自身的电源架构,而不是在推进器这一层作出决定。
Q如果推进器被使用在超过其额定深度的地方会怎样?
那属于密封失效,而不是性能下降:压力超出了轴封与壳体所设计的范围,水会进入单元内部。这正是深度等级成为该品类中唯一一项在采购之后无法提升、也无法靠软件规避的规格的原因,也是 DW 系列作为一个独立系列以 350 m 存在的原因。在 30 m 与 350 m 之间作出选择,是在潜器布局确定之前就要完成的任务决策,而不是在最后才做的成本决策。
官方资源
CubeMars 发布了一份完整覆盖 SW 与 DW 推进器系列的产品图册,每款型号也都有官方产品页面,提供完整规格、性能曲线与安装图纸——例如水下推进器系列。推力曲线、密封规格与深度鉴定,始终以制造商为准;ToBMS 负责让发现层保持可检索、可比较。
下一步
如果目标是形成候选清单而不是做研究,平台上的三个工具可以依次完成这项工作。先查看完整的水下推进器品类,并排比较每一款型号与规格;再到选型中按推力、电压与质量筛选候选;然后在产品对比中把它们相互对照。如果需要把同样的密封单元思路用于旋转轴而不是推进,机器人执行器品类覆盖了这一类。
简而言之:按带有裕度的动力定位工况确定推进器规格;确认深度等级超出作业包络,因为它日后无法更改;按选定的母线电压核对总功率与供电能力;然后由框架直径与质量预算在 SW 与 DW 两个系列之间作出取舍。其余一切——螺旋桨导管、控制接口、安装硬件——都由这四项推导而来。