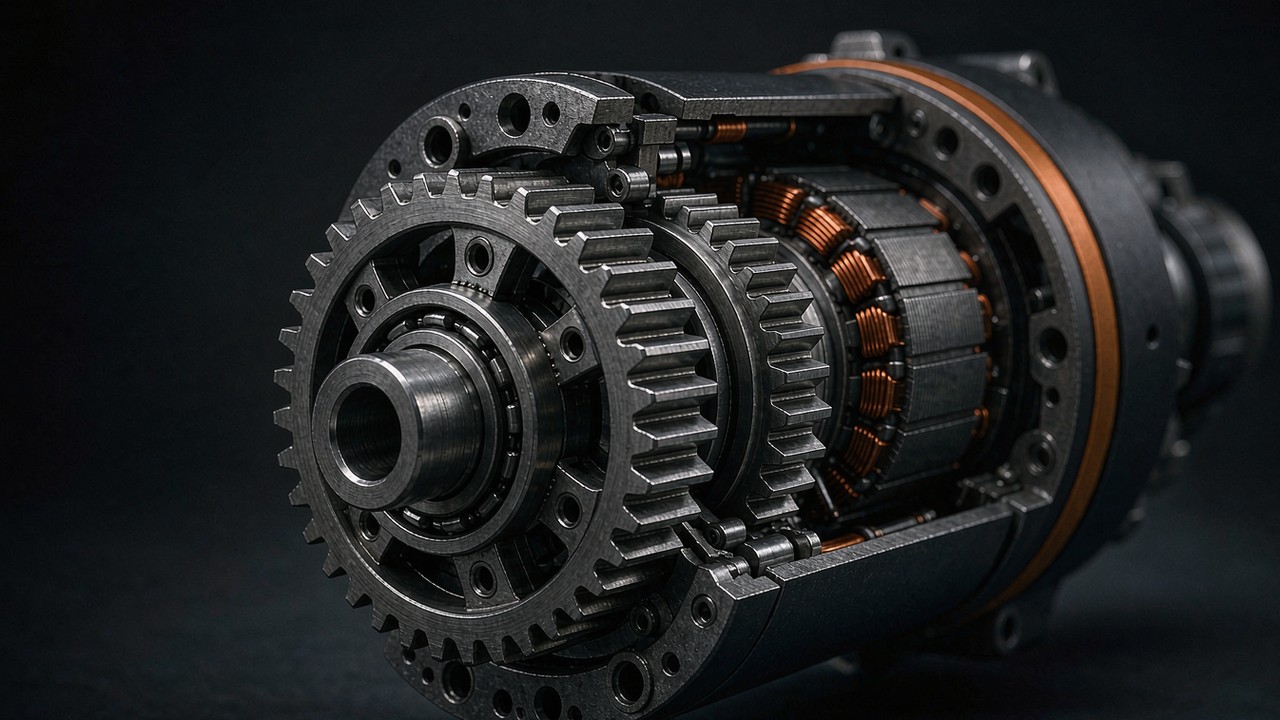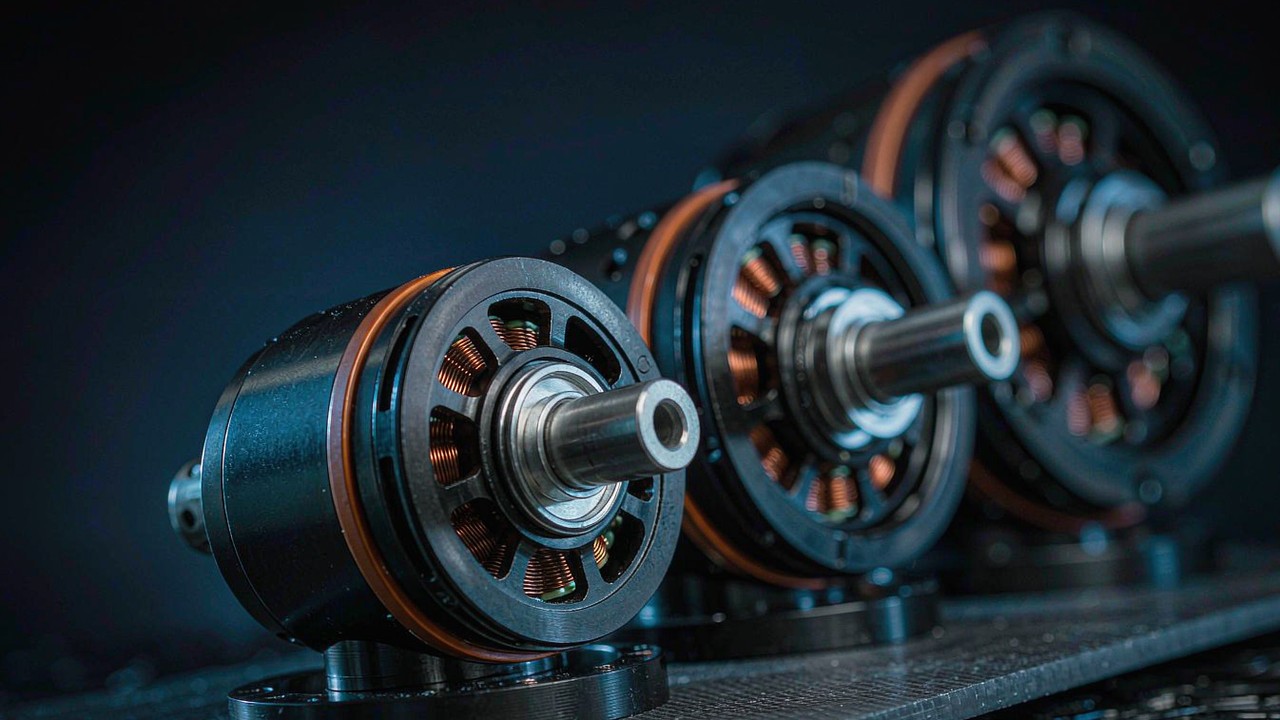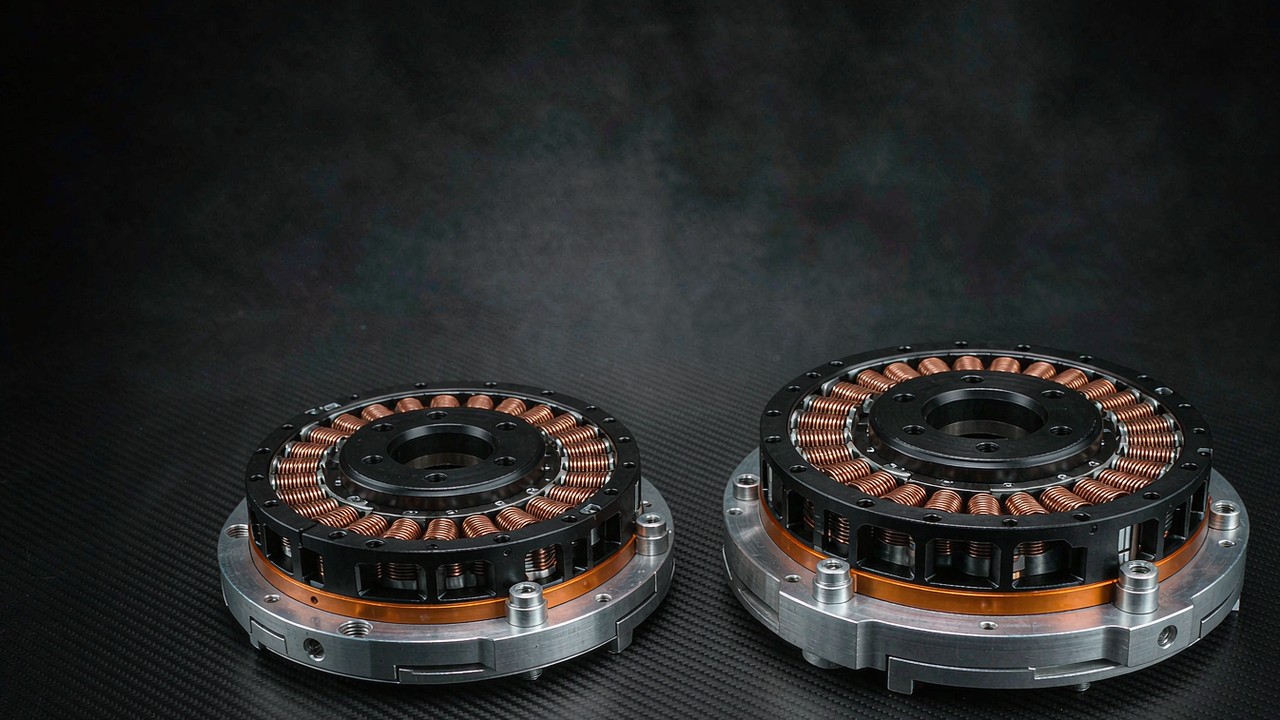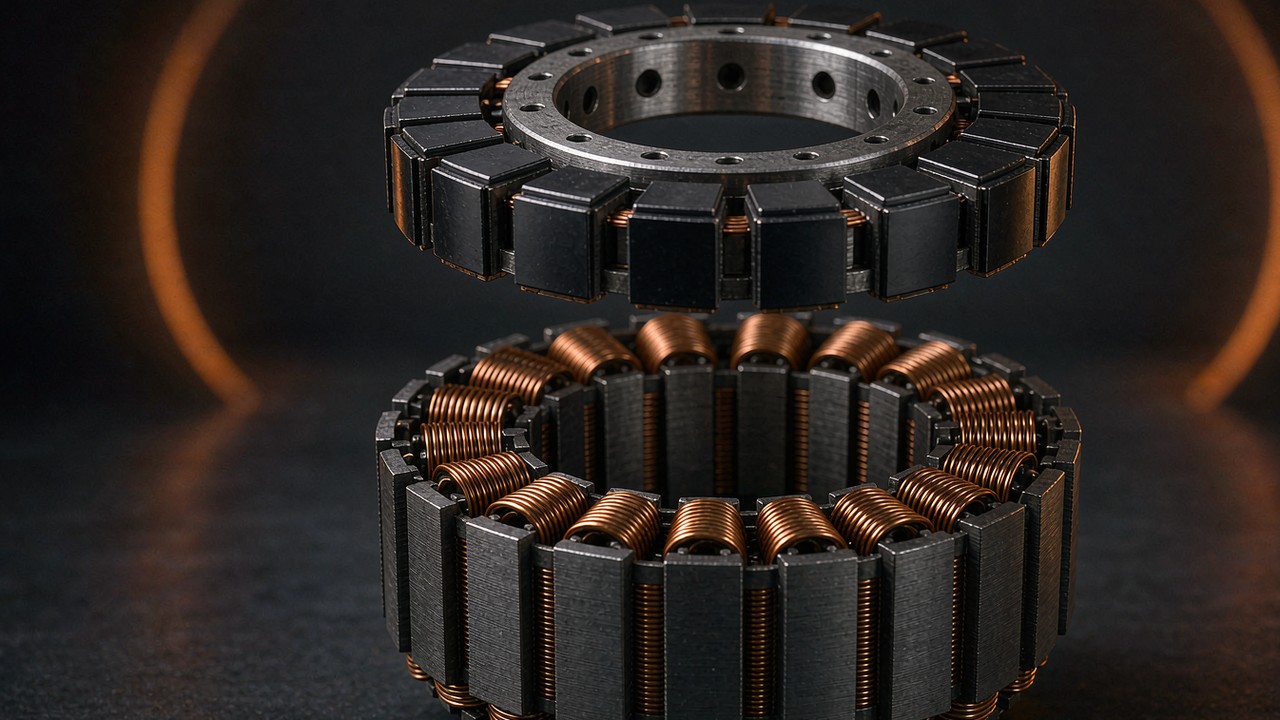
Момент залипания — это небольшой упорный зубцовый момент, который двигатель BLDC создаёт даже при отсутствии тока: магнитное притяжение между магнитами ротора и зубцами статора, из-за которого обесточенный вал стремится к определённым угловым положениям. На моторе воздушного винта, вращающемся быстро, частота этого возмущения возрастает настолько, что приводимая система почти на него не реагирует. На оси камеры, в суставе робота с прямым приводом или в наводящем механизме, перемещающемся на несколько градусов в секунду, оно становится разницей между плавным движением и заметной ступенькой. В этом руководстве разобрано, откуда берётся момент залипания, какие проектные решения его подавляют и как оценивать его, когда даташит молчит.
Краткий ответ
Момент залипания — это зависящий от положения возмущающий момент, порождаемый магнитами ротора, которые стремятся к положениям наименьшего магнитного сопротивления относительно статора с пазами. Он не требует тока, многократно повторяется за оборот и значимее всего вблизи останова, в медленном непрерывном движении и при частых реверсах на низкой скорости, когда инерция ротора уже не сглаживает его. Ось подвеса, заметно подёргивающаяся при медленном панорамировании, или сустав робота, неспособный удержать точный угол без дрожания, обычно демонстрирует именно залипание, а не неисправность контроллера.
Подавление — это в первую очередь задача конструкции мотора и лишь затем задача управления: дробные обмотки, скошенные магниты или зубцы статора, профилированные дуги магнитов и беззубцовые конструкции воздействуют на сам механизм возмущения, а большее число полюсов в решениях прямого привода способно сместить возмущение от залипания к более высокой пространственной частоте. Если страница продукта не публикует числового значения — а большинство не публикует, — практическими заменителями числа служат данные о полюсах и пазах, обратный привод вручную и испытание пульсации тока на низкой скорости.
Что такое момент залипания
Каждый бесколлекторный мотор с пазами несёт этот эффект в той или иной мере. Понимание этого эффекта опирается на три положения: почему у ротора вообще существуют предпочтительные положения, почему возмущение ослабевает со скоростью и почему его не следует смешивать с более широким семейством пульсаций момента, проявляющихся только при работе мотора под управлением.
Предпочтительные магнитные положения
Ротор с постоянными магнитами, расположенный рядом с железным сердечником статора, никогда не является магнитно нейтральным. Зубцы статора концентрируют железо в дискретные пакеты, и каждый магнит ротора притягивается к тому угловому положению, где его поток через зубцы встречает наименьшее магнитное сопротивление. Между этими положениями запасённая магнитная энергия меняется с углом, и производная этой энергии по углу представляет собой момент — момент залипания. При проворачивании обесточенного мотора с пазами рукой ощущаемые на валу шаги залипания — это в точности материализованный рельеф этой энергии.
Число шагов залипания на механический оборот задаётся геометрией, а не обмотками или приводом: оно следует наименьшему общему кратному числа пазов и числа полюсов. Статор с 12 пазами напротив ротора с 8 полюсами даёт 24 предпочтительных положения на оборот, а комбинация с бо́льшим наименьшим общим кратным — гораздо больше отдельно более слабых шагов. Этот единственный арифметический факт объясняет большинство проектных рычагов, обсуждающихся далее, и то, почему проблема залипания обычно оказывается замаскированной проблемой пазов и полюсов.
Почему скорость скрывает залипание
Момент залипания меняет знак при прохождении ротором каждого предпочтительного положения: с одной стороны шага он противодействует движению, с другой — содействует ему, поэтому за полный цикл его чистая работа равна нулю. Нулевая чистая работа, однако, не означает нулевого возмущения движения. С ростом скорости частота возмущения повышается, и инерция ротора и нагрузки действует как механический фильтр нижних частот, поэтому вызванное им изменение скорости часто опускается ниже того, что замечает приложение. Сам эффект не исчезает: система просто перестаёт на него реагировать, и насколько сильно падает эта реакция, зависит от инерции, жёсткости, демпфирования и полосы пропускания контура управления.
При ползучей скорости фильтр исчезает. Вал, поворачивающийся на несколько градусов в секунду, находится внутри каждого шага залипания достаточно долго, чтобы возмущение проявлялось напрямую как пульсация скорости, ошибка положения или ступенька, с которой приходится бороться контроллеру. Именно поэтому один и тот же класс моторов, хорошо работающий на 3000 rpm, может испытывать трудности на 3 rpm, и почему приложения с низкой скоростью читают страницы моторов иначе, чем приложения силовых установок.
Момент залипания и пульсация момента
Эти два термина связаны, но не взаимозаменяемы, и их смешение ведёт к неверным решениям. Зубцовый момент существует при обесточенном моторе; это чистый эффект взаимодействия магнитов и железа. Пульсация момента — более широкий термин для любого изменения выходного момента в зависимости от положения ротора во время работы мотора под управлением, и она суммирует несколько источников: зубцовую составляющую, рассогласование формы противо-ЭДС и формы тока привода, коммутационные события в трапецеидальных приводах и несовершенство контура тока.
Внутри этих терминов скрываются два разных предмета изучения, и короткая таблица позволяет их разделить. Для выбора мотора важно, до каких дефектов привод может добраться, а до каких нет.
| Признак | Момент залипания | Пульсация момента |
|---|---|---|
| Присутствует без тока | Да — магнитное свойство железа и магнитов | Обычно описывается в работе под управлением |
| Основные источники | Магниты ротора и пазы статора | Зубцовая составляющая, гармоники противо-ЭДС, форма тока, коммутация, управление |
| Устраняется ли настройкой привода | Не сам магнитный источник | Некоторые составляющие можно уменьшить |
| Типичная оценка | Зависимость момента от угла без питания | Измерение момента или движения под управлением |
Практическое различие состоит в том, что привод способен подавить часть пульсации момента — синусоидальное управление FOC на моторе с синусоидальной противо-ЭДС может уменьшить коммутационную составляющую, — тогда как зубцовая составляющая проходит через любой привод без изменений, поскольку живёт в железе и магнитах, а не в токе. CubeMars прямо формулирует причинную связь на страницах своих моторов подвеса: низкий момент залипания даёт низкую пульсацию момента. Обратное неверно, поэтому погоня за пульсацией одной лишь настройкой привода упирается в жёсткий пол, заданный аппаратной частью мотора.
Где момент залипания определяет выбор
В большинстве случаев выбора мотора о зубцовом моменте вообще не требуется думать. Три класса приложений лишены такой возможности, потому что их рабочая точка находится именно там, где залипание сильнее всего: на низкой скорости, вблизи останова или при медленном реверсе.
Оси подвеса камеры
Стабилизированная ось камеры всю свою рабочую жизнь удерживает угол против силы тяжести и отрабатывает возмущения в несколько градусов. Зубцовый момент, достаточно сильный, чтобы противодействовать этой коррекции, проявляется в видеоролике как малое периодическое колебание, наиболее заметное при медленном панорамировании и в статичных кадрах с длиннофокусной оптикой. Это приложение, в котором низкое залипание — явное достоинство, а не скрытый бонус; подбору этого класса в терминах выбора посвящён материал категории Моторы для подвесов: прямой привод с низким KV для стабильных камер — обмотки с низким KV, большие полые валы, прямой привод без каких-либо передач в оси.
Физика объясняет закономерность, которую отмечает тот материал: моторы подвеса используют большое число полюсов и прямой привод в том числе потому, что редуктор меняет задачу, а не решает её. В идеальной редукторной передаче зубцовый момент на стороне мотора умножается на передаточное отношение на выходе, а интервал выходного угла между событиями залипания сокращается — то же залипание в выходных терминах наступает чаще. Сколько его доходит до движения, зависит от жёсткости передачи, трения, люфта, демпфирования и реакции управления. Редуктор, таким образом, меняет то, как залипание передаётся и воспринимается; он не устраняет возмущение просто так и не делает ось автоматически хуже.
Суставы роботов с прямым приводом
Сустав робота ощущает момент залипания в трёх местах: в силовом управлении, где возмущение маскируется под внешний контакт; в обратной проворачиваемости, где оператору или окружающей среде приходится вручную преодолевать каждый шаг залипания; и в удержании положения, где следящий контур дрожит вокруг предпочтительного магнитного положения вместо того, чтобы остановиться на заданном. Сторона этой проблемы, связанная с разрешением — что энкодер способен действительно увидеть, — разобрана в Разрешение энкодера в сочленении робота: биты, люфт и повторяемость; сторона, связанная с залипанием, определяет, насколько плавным будет движение между отсчётами энкодера.
Актуаторы квазипрямого привода принимают малое передаточное отношение и мирятся с прозрачностью; актуаторы с глубоким редуцированием прячут возмущение на стороне мотора под умножением, но платят за это приведённой инерцией и люфтом. Этот компромисс подробно разобран в Передаточное отношение и отражённая инерция: подбор редуктора для сустава робота, а стоящая за ним философия малых отношений — в Актуаторы квазипрямого привода: что даёт отношение 8:1. Положение сустава на этом спектре определяет, насколько велика роль зубцового момента на выходном фланце.
Точное наведение и сопровождение
Монтировки телескопов, LiDAR-сканеры, антенные сопровождатели и поворотно-наклонные полезные нагрузки работают в том же режиме, что и подвесы: медленное, плавное, непрерывное движение, в котором периодическое возмущение момента напрямую считывается как дрожание наведения — видимая сторона пульсации момента при медленной развёртке. Сопровождатель, следящий за пролётом спутника, или сканер, разворачивающий сцену, не может допустить пульсацию скорости на частоте развёртки, а частота возмущения от залипания на рабочей скорости лежит именно в этой полосе. В таких механизмах даташит редко закрывает вопрос, потому что строка, которая его закрыла бы, обычно отсутствует — этому посвящён один из следующих разделов.
Проектные рычаги, уменьшающие момент залипания
Снижение момента залипания решается в электромагнитном проектировании, и эти рычаги хорошо известны. Ни один из них не даётся даром: каждый обменивает что-то одно — удельный момент, технологичность, стоимость — на плавность, поэтому моторы силовых установок и моторы подвеса в итоге выглядят столь по-разному.
Комбинация пазов и полюсов
Первый рычаг — сама комбинация, и она задаёт периодичность, а не амплитуду. Число шагов залипания на оборот следует наименьшему общему кратному пазов и полюсов, поэтому бо́льшее наименьшее общее кратное означает более частые события залипания; автоматически более слабым залипание оно не делает. Амплитуда зависит от электромагнитной геометрии — раскрытий пазов, коэффициента полюсной дуги магнитов, распределения воздушного зазора и взаимной компенсации гармоник. Дробные обмотки, использующие нецелое число пазов на полюс и фазу, способны в зависимости от конкретной комбинации формировать пространственный гармонический состав и уменьшать залипание, и результат является свойством полного электромагнитного проекта, а не одной лишь классификации обмотки.
Сторона амплитуды важна не меньше, чем число событий. Раскрытия пазов создают для потока магнитов мост с низким магнитным сопротивлением, и более узкие раскрытия или закрытые пазы уменьшают изменение энергии за каждым шагом залипания, напрямую сокращая его амплитуду. Платой являются сложность укладки обмотки и потоки рассеяния, поэтому ширина раскрытия — это компромисс, который производитель принимает один раз, а покупатель наследует. Снижение залипания через выбор пазов и полюсов не стоит ничего в материалах; оно решается целиком на чертеже.
Скос и профилирование магнитов
Скос вводит угловое смещение вдоль осевой длины машины: положения залипания на одном конце пакета попадают между положениями на другом, и возникающие фазовые сдвиги способны частичной компенсацией уменьшить отдельные гармоники залипания. Ступенчатый скос — магниты, набранные из смещённых по оси сегментов, — даёт похожий эффект при более простой технологии изготовления. Оптимальный угол скоса зависит от комбинации пазов и полюсов и от целевой гармоники, а получаемое снижение обменивается с формой противо-ЭДС, постоянной момента и технологической сложностью в степени, заданной проектом.
Профилирование магнитов воздействует на тот же гармонический состав со стороны ротора: дуговые профили, коэффициенты полюсной дуги, эксцентричные поверхности и скруглённые кромки меняют распределение индукции так, что его взаимодействие с пазами несёт меньше энергии на частотах залипания. Эти меры не видны в даташите, но видны в формулировках о проектном замысле — страница, заявляющая оптимизированную электромагнитную конструкцию для плавного движения на низкой скорости, обычно сообщает именно об этом семействе работ по снижению залипания.
Беззубцовые обмотки
Радикальный рычаг — убрать зубцы полностью. Беззубцовая обмотка располагается в гладком воздушном зазоре без дискретных пакетов железа, поэтому предпочтительных положений нет и механизм залипания теряет основу. Беззубцовые моторы способны достичь очень низкого момента залипания, потому что они устраняют дискретные зубцы статора, лежащие в основе главного механизма залипания, но от пульсации момента они автоматически не свободны: искажения формы тока, гармоники противо-ЭДС, ошибки управления и другие электромагнитные эффекты по-прежнему могут её порождать. Они являются распространённым вариантом в приборах и медицинских устройствах, где плавность важнее всего. Платой является удельный момент: без зубцов, концентрирующих поток, беззубцовой конструкции требуется больше магнитного материала и больше меди при том же моменте, а обмотку сложнее охлаждать.
Между полностью зубцовыми и полностью беззубцовыми конструкциями располагаются компромиссы — закрытые пазы и магнитные клинья, которые обращают к воздушному зазору более гладкую поверхность, сохраняя зубцы под ней. Снижение залипания в таких конструкциях — вопрос степени, а не устранения, и оно оценивается в каждом случае отдельно.
Свидетельства по парам полюсов из представленных моделей
Представленные на этом сайте семейства подвесов и безрамных моторов демонстрируют эти рычаги в опубликованных спецификациях. Внутри линейки моторов подвеса CubeMars GL число пар полюсов растёт с габаритом и классом полезной нагрузки: 7 пар полюсов у GL30 массой 41 g, 14 у GL60 массой 230 g, 20 у GL100 массой 698 g, который несёт профессиональные камеры. Линейка безрамных инраннеров RI повторяет ту же закономерность на стороне суставов роботов: 7 пар полюсов у RI50, 8 у RI80 V2.0, 14 у RI100. Оба семейства заявляют проектный замысел низкого залипания на страницах продуктов, и оба сопровождают эту формулировку числом полюсов, далеко превышающим 3–4 пары полюсов, типичные для аутраннера силовой установки.
Большее число пар полюсов способно повысить пространственную частоту момента залипания в зависимости от комбинации пазов и полюсов. При заданной скорости вала это смещает возмущение к более высокой частоте, где одни механические системы ослабляют вызванную пульсацию движения эффективнее других — насколько именно, решают инерция, жёсткость, демпфирование и полоса управления. Одно лишь число пар полюсов не подтверждает низкую амплитуду залипания; амплитуда принадлежит полному электромагнитному проекту и должна подтверждаться измерением. Опубликованные числа пар полюсов остаются полезными как сопоставимая структурная информация — конкретная строка, которую можно прочитать, когда само значение не опубликовано, — но не как замена измерению.
Момент залипания: число, которое редко появляется в даташите
В таблицах спецификаций семи моделей, сравниваемых далее в этом руководстве, видна закономерность: шесть из них описывают низкое залипание словами и не публикуют значения залипания, а седьмая, GL60 II, приводит пару значений до и после. Номинальный момент, пиковый момент, сопротивление, индуктивность, инерция — всё это присутствует на каждой странице. Возмущение, определяющее плавность на низкой скорости, обычно описывается только как проектный замысел.
Почему производители оставляют её пустой
Это умолчание носит структурный, а не случайный характер. Числовому значению залипания требуется определённый испытательный стенд — привод постоянного медленного вращения, датчик момента с разрешением в миллиньютон-метры и контролируемая температура, — а межфирменного стандарта, закрепляющего такой стенд, не существует, поэтому любое опубликованное число было бы несопоставимо между брендами и легко оспариваемо. Значение также разбрасывается из-за допусков магнитов и температуры, что превращает одно опубликованное число в ответственность: худший экземпляр в партии — тот, который измеряет заказчик.
Маркетинговая арифметика толкает в ту же сторону. Опубликованные значения малы на фоне номинального момента — страница GL60 II, которая их всё же приводит, публикует 0,024 Nm с падением примерно до 0,015 Nm, что описывается на ней как снижение на 37,5%, при номинальном моменте мотора 0,6 Nm, — а маленькое число рядом с большим провоцирует неверное прочтение. Слова вроде низкий или ультранизкий переживают перевод и сравнение; голое число — ни то ни другое. В итоге складывается культура спецификаций, в которой самая важная строка для низкой скорости — строка залипания — обычно остаётся пустой.
Оценка на стенде без динамометра
Отсутствие опубликованного значения не оставляет стенд без средств. Три проверки не требуют ничего, кроме мотора, его привода и терпения. Первая — обратный привод: обесточенный вал медленно проворачивают рукой или лёгким рычагом и ощущают шаги залипания. Мотор с пазами и слабым залипанием вращается с мелкой равномерной зернистостью; сильный момент залипания щёлкает от положения к положению. Проверка качественная, но мгновенная, и сопоставление двух моторов-кандидатов занимает минуты. Это отборочное испытание, а не измерение: трение подшипников, уплотнения, центровка ротора и любая присоединённая передача окрашивают ощущение, поэтому моторы сравнивают в одной конфигурации и, где возможно, изолируют мотор от редуктора и нагрузки.
Вторая проверка использует привод в качестве инструмента. Мотор запускают на постоянной низкой скорости под управлением по току и наблюдают фазный ток на осциллографе или в телеметрии привода: при постоянной скорости и постоянной нагрузке ток должен быть ровным, а возмущение от залипания проявляется как периодическая пульсация тока на частоте залипания, пока контур с ним борется. Пульсация тока здесь — системная диагностика, а не количественная замена: её форма зависит от полосы управления, стратегии PWM, формы противо-ЭДС, точности датчиков и возмущений нагрузки в той же мере, что и от мотора, поэтому она показывает, как привод отвечает на зависящее от положения возмущение, а не то, насколько велик момент залипания.
Третья проверка — ступенчатое испытание в рабочей полосе скоростей приложения. Задают медленное движение с постоянной скоростью или малый шаг положения и записывают фактическую скорость или положение от энкодера; периодическая составляющая ошибки скорости — это отпечаток залипания, действующего через всю механику. Такое испытание измеряет систему, а не только мотор — возмущение в том виде, в каком механика действительно его передаёт, — и именно в этом его ценность для проектного решения. Три проверки различаются тем, что они способны доказать, и эту иерархию полезно ясно осознавать.
| Метод | Что даёт | Уровень доказательности |
|---|---|---|
| Обратный привод без питания | Ощущение и характер залипания | Качественный отбор |
| Пульсация тока на низкой скорости | Реакция привода на периодическое возмущение | Косвенная диагностика |
| Испытание по скорости или положению энкодера | Фактическое движение системы под нагрузкой | Проверка на уровне системы |
| Датчик момента, медленное вращение без питания | Форма и амплитуда зависимости момента от угла | Прямое измерение |
Последняя строка — та, что даёт настоящее числовое значение, и динамометр ей не нужен: только датчик момента, медленное вращение и полностью обесточенный мотор.
Что запросить у производителя
Когда решение обходится дорого, пустая строка превращается в список вопросов. Стоит запросить измеренные пиковое значение и размах момента залипания, форму зависимости момента от угла за этими значениями, был ли мотор при испытании полностью обесточен, температуру, угловое разрешение и метод испытания — а также описывают ли числа один образец или статистику партии. Производитель, проделавший работу по снижению момента залипания, обычно способен ответить на всё это; молчание о методе — само по себе ответ, а значения разных поставщиков сопоставимы только при совпадающих условиях. Для моделей, представленных на этом сайте, отправной точкой являются страницы производителя и его документация для скачивания, а страницы продуктов ToBMS держат опубликованные строки — пары полюсов, момент, массу — в сопоставимом виде рядом.
Как оценить момент залипания без опубликованного значения в даташите
- Изучить комбинацию пазов и полюсов и любую информацию об электромагнитном проекте, которую публикует страница.
- Провести обратный привод без питания как качественный отбор между кандидатами.
- Использовать датчик момента на медленно вращающемся обесточенном валу, когда требуется настоящая форма сигнала.
- Сравнить пульсацию положения или скорости на низкой скорости в одинаковых условиях работы, чтобы оценить систему целиком.
Представленные модели с заявленной конструкцией с низким залипанием
Семь моделей ниже охватывают два класса, в которых плавность на низкой скорости является проектным заданием: моторы подвеса прямого привода и безрамные инраннеры для суставов роботов. Все строки приведены так, как они опубликованы на страницах продуктов каждого производителя, и сверены с этими страницами в ноябре 2026 года; столбец заявленного замысла фиксирует формулировку, которую несёт каждая страница, а столбец доступности данных — сопровождается ли она числовым значением. Эти модели используются как примеры опубликованных закономерностей спецификаций, а не как рейтинг моторов с низким моментом залипания, и та же схема применима к продуктам других производителей. Таблица намеренно ограничена строками, которые публикует каждая страница, — момент, масса, число полюсов, — чтобы сравнение оставалось на проверяемой почве, а не на одних качественных формулировках.
| Модель | Тип | Номинальный момент (Nm) | Пиковый момент (Nm) | Пары полюсов | Масса (g) | Заявленный проектный замысел | Числовые данные о моменте залипания |
|---|---|---|---|---|---|---|---|
| GL30 KV290 | Мотор подвеса | 0.08 | 0.28 | 7 | 41 | Заявлено низкое залипание | Не опубликовано |
| GL60 KV25 | Мотор подвеса | 0.6 | 1.75 | 14 | 230 | Заявлено низкое залипание | Не опубликовано |
| GL60 II KV28 | Подвес со встроенным драйвером | 0.6 | 1.5 | 28 | 276 | Заявлено ультранизкое залипание | Опубликовано: от 0,024 до 0,015 Nm |
| GL100 KV10 | Мотор подвеса | 3 | 7.7 | 20 | 698 | Заявлено низкое залипание | Не опубликовано |
| RI50 KV100 | Безрамный инраннер | 0.58 | 1.67 | 7 | 180.8 | Заявлено пониженное залипание | Не опубликовано |
| RI80 V2.0 KV75 | Безрамный инраннер | 1.45 | 4.1 | 8 | 411 | Заявлено пониженное залипание | Не опубликовано |
| RI100 KV105 | Безрамный инраннер | 1.76 | 4.95 | 14 | 500 | Заявлено ультранизкое залипание | Не опубликовано |
Строки приведены в том виде, в каком они опубликованы на страницах продуктов CubeMars, сверено в ноябре 2026 года. Только страница GL60 II публикует числовое значение — 0,024 Nm со снижением примерно до 0,015 Nm, что описывается на странице как снижение на 37,5%, — и эта строка относится к варианту на 24 V. Столбец пар полюсов и столбец заявленного замысла представляют собой соответственно структурную и качественную информацию, а не измерения; подсемейство GL II несёт интегрированную плату драйвера и другую схему обмотки, поэтому его число полюсов не выстраивается в один ряд с соседними строками GL.
Строки моторов подвеса GL
Строки подвесов поднимаются по лестнице полезных нагрузок оси камеры. CubeMars GL30 KV290 мотор для подвеса имеет массу 41 g и подходит для компактных стабилизаторов; CubeMars GL60 KV25 мотор для подвеса держит 0,6 Nm непрерывно при 14 парах полюсов для камер среднего размера; CubeMars GL60 II KV28 мотор для подвеса добавляет интегрированную плату драйвера с интерфейсами CAN и PWM, и это единственная страница в этом наборе, которая публикует измеренную пару значений — 0,024 Nm со снижением примерно до 0,015 Nm; CubeMars GL100 KV10 мотор для подвеса достигает номинального момента 3 Nm при 20 парах полюсов для профессиональных нагрузок. Все они прямого привода, без редуктора между ротором и массой камеры. Растущее по этим моделям число пар полюсов показывает, как электромагнитные конфигурации меняются с классом нагрузки, но одно лишь число пар полюсов не позволяет установить, у какой модели момент залипания ниже, а заявления о низком залипании остаются качественными проектными утверждениями, пока не появятся сопоставимые измерения.
Безрамная тройка RI
Безрамные инраннеры служат суставам, а не камерам. CubeMars RI50 KV100 безрамный моментный инраннер массой 180,8 g подходит для компактных суставов; CubeMars RI80 V2.0 KV75 безрамный моментный инраннер закрывает средний диапазон с номинальным моментом 1,45 Nm; CubeMars RI100 KV105 безрамный моментный инраннер выдаёт пиковый момент 4,95 Nm от 14 пар полюсов, а его страница заявляет ультранизкое поведение залипания и быстрый отклик даже на низкой скорости. Безрамные комплекты встраиваются прямо в конструкцию сустава — статор и ротор крепятся в корпус, — а логика выбора этого класса разобрана в Безрамные моментные двигатели: выбор комплекта статор-ротор для шарниров.
Официальное видео выше прямо разбирает безрамные конструкции инраннера и аутраннера — зубцы статора, магниты ротора и схему обмотки, которые определяют, какой момент залипания создаёт та или иная конструкция, — и показывает обе архитектуры рядом на реальном железе.
Выбор для плавного движения на низкой скорости: контрольный список
Механизм и доказательная база складываются в порядок действий. Список проходят сверху вниз, когда приложение живёт на низкой скорости; пропускают его только в том случае, если рабочая точка никогда не покидает режим, в котором момент залипания отфильтровывается.
Шаг первый: определение полосы скоростей
Прежде чем открывать любую страницу продукта, фиксируют самую медленную полезную траекторию движения и режим удержания. Вблизи останова, в медленном непрерывном движении и при частых реверсах на низкой скорости то, как проявляет себя момент залипания, является критерием выбора первого порядка — и универсального порога в rpm не существует, потому что влияние зависит от скорости вала вместе с инерцией ротора и нагрузки, механической жёсткостью, демпфированием, передаточным отношением и полосой управления. На высокой скорости частота возмущения выходит из полосы механического отклика, и другие строки приобретают больший вес. Оси, которая и ползёт, и быстро перемещается, нужен именно ползучий режим для определения параметров мотора, потому что быстрый случай позаботится о себе сам.
Шаг второй: чтение числа полюсов и компоновки
Когда числового значения для сравнения нет, сигнал несут структурные строки. Больше пар полюсов, дробная обмотка, скошенные магниты или зубцы и любое заявление о низком моменте залипания — это маркеры проектных усилий, вложенных в плавность; сравнительная таблица выше показывает, как эти строки читаются на практике. Если страница молчит о структуре, применим список вопросов к производителю из предыдущего раздела, а заявления о снижении момента залипания, за которыми не стоят структурные строки, заслуживают того скепсиса, который предсказывает замечание о пустом методе испытания.
Шаг третий: планирование стендовой проверки
Планируется измерение того, что даташит опускает. Ощущение от обратного привода, пульсация тока на постоянной скорости и низкоскоростной отпечаток скорости занимают каждое менее часа при наличии привода и энкодера, а вместе они очерчивают границы поведения, которое печатные строки показать не могут. Если бюджет позволяет, проверяют два мотора-кандидата: сравнение информативнее любого абсолютного показания, потому что эти испытания по своей природе относительны. Замечание о дисциплине стенда: для обоих кандидатов должны использоваться одни и те же настройки привода, одна и та же скорость и одно и то же условие нагрузки, потому что амплитуда пульсации тока зависит от коэффициентов контура и скорости в той же мере, что и от самого мотора. Дисциплинированное сравнение обоих кандидатов на одном стенде стоит больше, чем два аккуратных измерения на двух разных установках.
Шаг четвёртый: согласование привода с мотором
Привод не может убрать залипание, но он определяет, сколько от более широкого семейства пульсаций момента доживает до выхода. Синусоидальное управление FOC в паре с мотором с синусоидальной противо-ЭДС способно подавить значительную часть коммутационной составляющей; трапецеидальный привод добавляет собственную пульсацию сверху. Магнитный пол — залипание — остаётся в любом случае. Сторона этой пары, связанная с током и нагревом, разобрана в Непрерывный момент против пикового: цикл работы, тепловой предел и кривая момент-скорость. Плавность на валу — это свойство мотора, умноженное на свойство привода, и контрольный список закрывается только тогда, когда выбраны обе стороны.
Основные выводы
- Момент залипания — это не требующий питания, зависящий от положения зубцовый момент, порождаемый притяжением между магнитами и зубцами; он не нуждается в токе и многократно повторяется за оборот.
- Инерция ротора и нагрузки фильтрует возмущение на скорости, поэтому залипание определяет выбор только на низкой скорости, вблизи останова и при медленном реверсе.
- Момент залипания — это одна из составляющих пульсации момента — та составляющая, которую не способно убрать никакое управление приводом, потому что она живёт в железе и магнитах.
- Дробные обмотки, скос, профилирование магнитов и беззубцовые обмотки — это устоявшиеся проектные рычаги; выбор пазов и полюсов задаёт периодичность, тогда как амплитуда принадлежит полному электромагнитному проекту.
- Большинство даташитов не публикует числового значения, поэтому снижение момента залипания оценивают по числу пар полюсов, заявленному проектному замыслу, обратному приводу вручную и испытанию пульсации тока на низкой скорости.
Часто задаваемые вопросы
ВЧто вызывает момент залипания в бесколлекторном моторе?
Притяжение между постоянными магнитами ротора и дискретными железными зубцами статора с пазами. Каждый магнит притягивается к угловому положению с наименьшим магнитным сопротивлением, а изменение запасённой магнитной энергии с углом проявляется как момент, поочерёдно противодействующий вращению и содействующий ему. Эффект поэтому не нуждается в токе — он присутствует даже на обесточенном валу, — а число его шагов на оборот следует наименьшему общему кратному числа пазов и числа полюсов. Иными словами, залипание — это не требующий питания член семейства пульсаций момента.
ВЯвляется ли момент залипания тем же самым, что пульсация момента?
Нет — момент залипания является одной из составляющих пульсации момента, а не синонимом. Пульсация момента — это полное изменение выходного момента с положением во время работы мотора под управлением, суммирующее эффект залипания, рассогласование форм противо-ЭДС и тока и коммутационные события. Зубцовая составляющая существует без питания и переживает любую настройку привода, тогда как остальные составляющие откликаются на технику управления, поэтому эти два термина ведут к разным решениям.
ВВлияет ли момент залипания на высокой скорости?
На скорости — почти нет, но не потому, что эффект исчезает. Возмущение меняет знак на каждом шаге залипания и в среднем даёт нулевую чистую работу за цикл; с ростом скорости его частота растёт и вращающаяся инерция ослабляет вызванную пульсацию движения, хотя степень ослабления зависит от инерции системы, жёсткости, демпфирования и полосы управления. Вместо этого эффект доминирует вблизи останова, при удержании положения и в медленных реверсах — в тех режимах, в которых оси подвесов, суставы роботов прямого привода и следящие механизмы проводят свою рабочую жизнь.
ВКак измерить момент залипания без динамометра?
Три стендовые проверки очерчивают его границы, и ни одна из них не заменяет прямого измерения. Обратное проворачивание обесточенного вала рукой выявляет зернистость залипания как качественный отбор. Работа на постоянной низкой скорости под управлением по току показывает, как привод отвечает на возмущение, хотя пульсация тока отражает также коэффициенты контура, PWM и нагрузку. Запись скорости энкодера при медленном движении с постоянной скоростью показывает системную пульсацию движения. Когда нужно настоящее число, прямой путь — датчик момента на медленно вращающемся обесточенном валу, без всякого динамометра.
ВКакие проектные решения уменьшают момент залипания?
Комбинации пазов и полюсов с большим наименьшим общим кратным увеличивают число событий залипания на оборот, хотя амплитуда по-прежнему зависит от раскрытий пазов, коэффициента полюсной дуги и гармонического состава. Скос уменьшает отдельные гармоники залипания вдоль пакета, дуговое профилирование магнитов и узкие раскрытия пазов сокращают изменение энергии в источнике, а беззубцовые обмотки устраняют зубцы полностью ценой удельного момента. Снижение момента залипания этими рычагами решается на этапе проектирования, поэтому именно структурные строки страницы продукта несут сигнал, когда числовое значение не опубликовано.
ВПочему момент залипания отсутствует в большинстве даташитов?
Потому что опубликовать его труднее, чем заявить. Сопоставимому значению нужен определённый низкоскоростной стенд с разрешением в миллиньютон-метры, межфирменного стандарта испытаний, закрепляющего метод, нет, а само значение разбрасывается из-за допусков магнитов и температуры. Числа к тому же малы на фоне номинального момента и легко неверно интерпретируются вне контекста. Производители поэтому заявляют проектный замысел словами — низкий или ультранизкий, — а измерение оставляют покупателю, и именно это делает число полюсов и стендовые проверки практическими инструментами сравнения.
Плавность на низкой скорости определяется задолго до того, как до дела доходит контур управления: в числах пазов и полюсов, в скосе и в том, существует ли вообще строка в даташите. Структурные строки читают ради того, чего маркетинговые формулировки сказать не могут, стенду отдают то, что страница оставила пустым, — и тогда любые двигатели BLDC, попавшие в шорт-лист для подвеса, сустава или сопровождателя, сами разделятся на те, что держат неподвижность, и те, что просто быстро крутятся.