
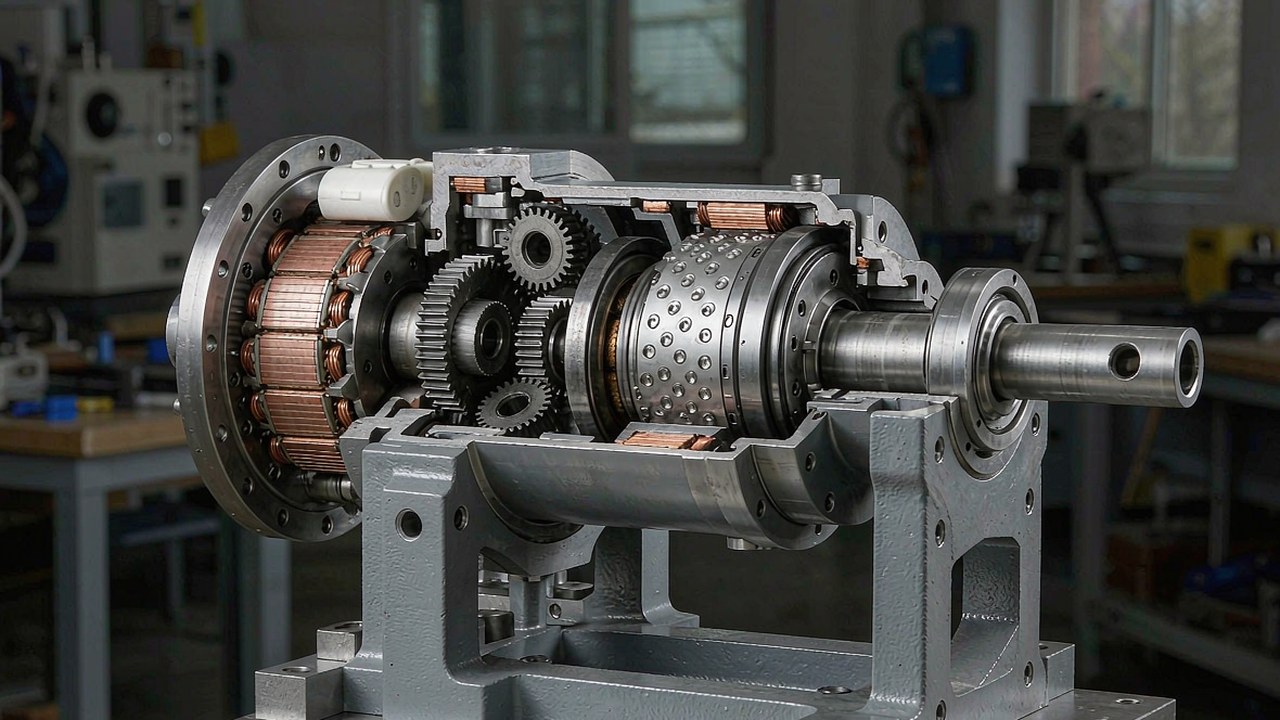
Квазипрямой привод занимает положение между двумя крайностями. Мотор прямого привода не имеет редукторной ступени между ротором и нагрузкой, поэтому прозрачность момента и обратимость высоки, но для полезного момента сустава требует крупного и тяжёлого мотора; редукторный привод с высоким передаточным отношением даёт такой момент от малого мотора, но скрывает то, что делает нагрузка, и сопротивляется проталкиванию. Привод квазипрямого действия идёт средним путём со ступенью понижения с низким отношением — в этой категории 8:1 — и принимает, что ни одно из этих свойств не оптимально, в обмен на сустав, который ведёт себя как источник момента и при этом остаётся компактным.
Это руководство описывает, что на самом деле меняет отношение 8:1, какие величины определяют выбор и как соотносятся три модели, представленные в категории ToBMS Актуаторы квазипрямого привода. Все приведённые ниже значения взяты из данных о продуктах ToBMS или из опубликованной спецификации производителя — ничего не оценивалось приблизительно.
Краткий ответ
Привод квазипрямого действия — это интегрированный модуль сустава, построенный вокруг низкого передаточного отношения (здесь 8:1), а не типичного для позиционирующего привода 50:1-100:1. Низкое отношение сохраняет приведённую инерцию и трение редуктора невысокими, поэтому сустав остаётся достаточно прозрачным по моменту, чтобы им управлять в импедансном режиме, а ступень понижения всё же умножает момент мотора до полезного выходного. Все три модели этой категории имеют одну и ту же ступень 8:1, поэтому различаются главным образом размером, моментом и напряжением: 5 Nm номинального момента в корпусе массой 260 g на одном конце и 55 Nm в корпусе массой 1400 g на другом.
Что на самом деле меняет отношение 8:1
Передаточное отношение — самая значимая величина в этой категории, и его эффекты стоит рассмотреть по отдельности.
Приведённая инерция и прозрачность момента
Приведённая инерция — это инерция мотора и редуктора, как она видна со стороны выхода, и она масштабируется примерно как квадрат отношения. Именно поэтому отношение значит гораздо больше, чем кажется: ступень 8:1 даёт долю той инерции, которую дала бы ступень 64:1, поэтому возмущение на нагрузке ощущается на роторе, а команда момента на роторе ощущается на нагрузке. Это то свойство, которое делает сустав управляемым как источник момента, а не только как ось положения, и именно поэтому модули квазипрямого действия применяют в шагающих роботах и устройствах взаимодействия с человеком, а не в медленных позиционирующих ступенях.
Обратимость
Низкие отношения обычно улучшают обратимость, потому что между ротором и нагрузкой остаётся меньше трения редуктора и меньше приведённой инерции. Это не гарантия: фактическое поведение зависит от конструкции редуктора, трения, люфта, КПД передачи, константы момента мотора, стратегии управления и самой нагрузки, — но направление зависимости устойчиво, и модуль 8:1 обычно легче протолкнуть рукой, чем блок 64:1 с тем же выходным моментом. Для сустава, который должен уступать движению человека, или для того, который приходится перемещать при наладке и обслуживании, это проектное требование, а не удобство.
Момент при заданном моторе
Ступень 8:1 умножает момент двигателя на восемь за вычетом потерь. Этого достаточно, чтобы превратить скромный двигатель в работоспособный привод сустава, но значительно меньше того, что дала бы ступень с высоким передаточным отношением. Последствие видно по массогабаритным показателям: чтобы непрерывно отдавать 55 Nm при 8:1, требуется более крупный двигатель, а значит, более тяжёлый модуль, чем при передаче того же момента через ступень 64:1. В этой категории такой компромисс выбран сознательно — модуль оптимизирован не под момент на килограмм, а под управляемость при рабочем моменте.
Люфт и его цена
Поскольку передаточное отношение низкое, зубчатая передача короткая, что ограничивает накопление люфта по ступеням. Это структурное преимущество данной топологии: одноступенчатый редуктор 8:1 имеет потери на мёртвый ход от одного зацепления, а не от нескольких, сложенных последовательно. Это не устраняет люфт — опубликованное значение для всех трёх моделей здесь равно 9 arcmin, поэтому его следует рассматривать как сравнительную величину и сверять с технической документацией производителя, прежде чем от него будет зависеть бюджет повторяемости. При таком отношении важно то, что и точное позиционное управление, и импедансное управление остаются реализуемыми.
Напряжение питания, ток и нагрев
Две из трёх моделей работают от 48 V, одна — от 24 V, при пиковых токах от 12 до 72 A. При 8:1 выходной момент 55 Nm требует значительного момента двигателя, а значит, и значительного тока: AKE90-8 рассчитан на 21 A длительно и 72 A в пике. Именно номинальный, а не пиковый момент определяет, в каких тепловых пределах этот ток должен поддерживаться, а в шагающем роботе именно рабочий цикл решает, будет ли модуль перегреваться: сустав бедра, удерживающий статичную позу, потребляет значительно меньший ток, чем колено, поглощающее приземление.
Характеристики, которые действительно определяют выбор
Поскольку все три модели имеют одно и то же передаточное отношение, различия сосредоточены в нескольких показателях.
Номинальный и пиковый момент
Номинальный момент — это длительный режим: то, что модуль способен удерживать в своих тепловых пределах при указанных условиях окружающей среды и монтажа. Пиковый момент — максимум, который производитель оговаривает для определённых условий работы, как правило на короткое время, и он ограничен температурой обмотки и запасами по магнитам, а не механической прочностью выходной ступени или подшипников. Приземление после прыжка или ударное воздействие необходимо проверять по тому, что способна выдержать выходная ступень, а это отдельный вопрос от опубликованной пиковой величины. В этой категории номинальный момент охватывает диапазон от 5 до 55 Nm, а пиковый — от 12.5 до 170 Nm, то есть превышение примерно в 2.5-3.1 раза для каждого типоразмера.
Удельный момент и где он меняется
Удельный момент имеет смысл только тогда, когда указана база расчёта. По номинальному моменту три модели здесь дают примерно 19, 21 и 39 Nm/kg; по пиковому — примерно 48, 53 и 121 Nm/kg. Самый крупный модуль примерно вдвое превосходит по этому показателю два меньших — это реальное различие, а не артефакт округления, и оно отражает другой двигатель и другую тепловую схему в верхней части линейки, а не масштабирование одной и той же машины.
Выходная скорость и KV
Номинальные выходные скорости низкие — от 120 до 180 rpm, и в этом суть суставного модуля, а не его ограничение. Требование, выраженное в радианах в секунду, стоит перевести в выходные rpm до сравнения, потому что на таких скоростях различия между тремя моделями невелики: сустав, которому нужно быстро двигаться, — это другая задача, нежели сустав, которому нужно удерживать нагрузку. KV лежит в диапазоне от 30 до 80, причём наибольший KV принадлежит модели на 24 V, что согласуется с достижением сопоставимой выходной скорости при более низком напряжении шины.
Сравнение трёх приводов квазипрямого действия
Таблица охватывает интегрированные модули, представленные в категории Актуаторы квазипрямого привода, в порядке возрастания массы.
| Модель | Передаточное число | Номинальный момент | Пиковый момент | Номинальное напряжение | Люфт | Масса |
|---|---|---|---|---|---|---|
| AKE60-8 KV80 | 8:1 | 5 Nm | 12.5 Nm | 24 V | 9 | 260 g |
| AKE80-8 KV30 | 8:1 | 12 Nm | 30 Nm | 48 V | 9 | 570 g |
| AKE90-8 KV35 | 8:1 | 55 Nm | 170 Nm | 48 V | 9 | 1400 g |
Передаточное отношение, номинальный и пиковый момент, напряжение питания, люфт и масса по опубликованным данным производителя. В столбце люфта указано значение в arcmin; его следует читать как сравнительную величину и сверять с технической документацией производителя, прежде чем использовать в расчёте повторяемости.
Все три модели имеют одинаковое передаточное отношение и одинаковое записанное значение люфта, то есть линейка представляет собой единую конструкцию, масштабированную на три типоразмера, а не три разных инженерных компромисса. Меняется при этом многое: рост массы в 5.4 раза от самого малого к самому крупному даёт 11-кратное увеличение длительного момента. Если прочитать это в обратную сторону, AKE90-8 примерно вдвое превосходит AKE60-8 по удельной плотности момента при номинальной базе. Шаг между AKE60-8 и AKE80-8 скромнее — с 260 g до 570 g при переходе от 5 к 12 Nm, — и именно эту пару чаще всего сопоставляют друг с другом, когда конструкция сустава находится на границе.
Значения тока следуют той же закономерности, но выражены резче. Модули AKE60-8 и AKE80-8 рассчитаны одинаково: 4.8 A длительно и 12 A в пике — поразительное совпадение при двукратной разнице моментов, ведь меньший модуль даёт 5 Nm номинально при том же токе, а больший — 12 Nm. Это характерный признак обмотки с меньшим KV и более крупного ротора, работающего в другой точке кривой момента на ампер, и именно такая деталь важна, когда драйвер и распределение питания уже заданы другим модулем в конструкции.
AKE60-8 KV80: 5 Nm при 260 g
Открывает линейку AKE60-8 KV80 — самый малый модуль в категории: блок массой 260 g с 14 парами полюсов, дающий 5 Nm номинально и 12.5 Nm пиково через планетарную ступень 8:1 при 24 V, с номинальной выходной скоростью 180 rpm и током 4.8 A номинально / 12 A в пике. Его описание на ToBMS ориентирует его на компактные суставы человекоподобных роботов и экзоскелетов, где низкая инерция и податливость важнее абсолютной отдачи.
Почему напряжение 24 V — примечательная характеристика
Работа модуля 8:1 от шины 24 V — сознательный выбор в категории, где более крупные блоки используют 48 V. Это позволяет удержать малый сустав в той же силовой архитектуре, что и остальной компактный робот, а это важно, когда носимое устройство должно питаться от одной батареи и одной платы распределения. Плата за это — ток: при том же выходном моменте модуль на 24 V потребляет больший ток, чем модуль на 48 V, поэтому драйвер и кабельную сеть нужно подбирать соответственно. Для лёгкого сустава экзоскелета, где модуль один из нескольких, это обычно приемлемый компромисс; для сустава с тяжёлой длительной нагрузкой — нет.
AKE80-8 KV30: середина линейки
Середину линейки занимает AKE80-8 KV30 — модуль, который чаще всего упоминают при работе над экзоскелетами и суставами шагающих машин: 570 g при 12 Nm номинально и 30 Nm пиково через ту же ступень 8:1, при 48 V, с номинальной выходной скоростью 150 rpm и током 4.8 A номинально / 12 A в пике. Его 21 пара полюсов — наибольшее значение в категории, такое же, как у AKE90-8, а описание на ToBMS указывает на экзоскелеты, реабилитационных роботов и суставы шагающих машин — три задачи, где сустав должен быть достаточно сильным, чтобы нести человека или машину, и достаточно податливым, чтобы быть безопасным рядом с ними.
Что даёт дополнительная масса
Удвоение массы при переходе от AKE60-8 к AKE80-8 более чем удваивает длительный момент, тогда как номинальный ток остаётся тем же, — это делает модуль более эффективным на ампер в данной паре, что существенно для носимого устройства, где массу батареи несёт пользователь. Шина 48 V также снижает ток, необходимый для заданного момента, поэтому модуль проще интегрировать в архитектуру распределения, рассчитанную под более крупный AKE90-8. Там, где робот сочетает модули разных типоразмеров, общая шина 48 V и единый интерфейс управления по всей линейке ценнее небольшой экономии массы на меньшем блоке.
Съёмка производителя, показывающая модули квазипрямого действия AKE80-8 и AKE60-8, приводящие в движение компактные суставы. Поскольку всё обоснование этого класса лежит в поведении, а не в числах — низкая приведённая инерция и обратимость, — наблюдение за тем, как модули реагируют на нагрузку, информативнее одних только значений момента.
Видеостраница ToBMSСмотреть на YouTubeAKE90-8 KV35: 55 Nm номинально при 1400 g
Замыкает линейку AKE90-8 KV35 — самый крупный модуль в категории и тот, в котором идея квазипрямого привода доведена дальше всего: 55 Nm номинально и 170 Nm пиково через ступень 8:1 при 48 V, в корпусе массой 1400 g с 21 парой полюсов, при токе 21 A номинально и 72 A в пике и номинальной выходной скорости 120 rpm. Его описание на ToBMS ориентировано на ноги человекоподобных роботов, экзоскелеты и высокодинамичные суставные модули.
Что означает 55 Nm при 8:1 на практике
Чтобы отдавать 55 Nm непрерывно без редуктора с высоким передаточным отношением, двигатель должен развивать около 7 Nm на роторе — вот почему этот модуль весит 1400 g и почему его номинальный ток составляет 21 A. Выигрыш — сустав бедра или колена, которым можно управлять по моменту при доле приведённой инерции, какую давал бы модуль 50:1, и который остаётся достаточно обратимым, чтобы быть податливым: два свойства, делающие возможными шагающую локомоцию и взаимодействие с человеком. Пиковый ток 72 A — обратная сторона той же медали: в таком масштабе драйвер, разъёмы и сечение кабеля становятся такой же частью проекта, как и сам модуль, и именно пиковую величину приходится учитывать при выборе размеров, даже если рабочий цикл редко до неё доходит.
Почему это самый плотный модуль в линейке
При примерно 39 Nm/kg номинально и 121 Nm/kg пиково AKE90-8 несёт примерно вдвое большую удельную плотность момента, чем два меньших модуля. Это не артефакт масштабирования: больший радиус ротора даёт больше момента на единицу массы магнитов и обмотки, поэтому машины прямого привода и с низким передаточным отношением непропорционально выигрывают от размера. Тот же эффект виден в более широких данных платформы — подвесные двигатели прямого привода и крупные бескорпусные комплекты демонстрируют ту же тенденцию, — и именно поэтому один крупный модуль часто оказывается более удачным инженерным выбором, чем два меньших, когда требование по моменту сустава находится в верхней части диапазона.
Где применяются приводы квазипрямого действия
На ToBMS все три модуля связаны с одними и теми же четырьмя применениями, что прямо указывает на предполагаемый режим работы.
Шагающие машины и носимая робототехника
Человекоподобные роботы, четвероногие роботы и экзоскелеты передают ударные нагрузки через суставы, и машина должна их поглощать или подаваться под ними, а не противостоять им. Низкая приведённая инерция и обратимость — то, что делает это возможным, и причина, по которой этот класс существует отдельно от суставных модулей с высоким передаточным отношением.
Реабилитация и суставные модули
Реабилитационные роботы и суставные модули добавляют второе требование: сустав перемещает конечность человека, поэтому управление моментом должно быть предсказуемым, а люфт — достаточно малым, чтобы команды по положению были воспроизводимы. Там, где сустав должен быть жёстким и долго удерживать позу против силы тяжести, более высокое передаточное отношение обычно является лучшим инструментом, и этот конец диапазона охватывает категория Роботизированные актуаторы.
Контрольный список выбора
Модули квазипрямого действия подбирают по поведению в не меньшей степени, чем по моменту, поэтому список короче, а вопросы острее, чем для позиционного привода.
Поведение и режим работы
- Определить, должен ли сустав управляться по моменту или только по положению. Если требуется импедансное управление, модуль с низким передаточным отношением — это отправная точка, а не опция.
- Рассчитать наихудший выходной момент и сверить его с пиковым моментом с запасом, а затем отдельно уточнить, какое ударное воздействие способна выдержать выходная ступень.
- Оценить длительный момент для реального рабочего цикла — бедро, удерживающее статичную позу, это иной случай нагрузки, чем колено, поглощающее приземление, — и сравнить его с номинальным моментом в пределах тепловых возможностей модуля при данных условиях монтажа.
- Перевести требуемую скорость сустава в выходные rpm до сравнения модулей: при номинальных 120-180 rpm три модели ближе друг к другу, чем можно предположить по их моментам.
Механика и интеграция
- Задать бюджет люфта и сверить значение производителя с его технической документацией, прежде чем от этого значения будет зависеть бюджет повторяемости.
- Проверить массу с учётом положения модуля в кинематической цепи: модуль массой 1400 g на дистальном звене должны нести все вышестоящие суставы.
- Сверить напряжение питания с шиной робота, а номинальный и пиковый ток — с драйвером и распределением питания.
- Проверить схему крепления, тип разъёма и прокладку кабеля до того, как конструкция сустава будет зафиксирована.
Часто задаваемые вопросы
QЧто означает «квазипрямой привод»?
Так описывают привод, использующий низкое передаточное отношение — 8:1 в этой категории против 50:1-100:1 у типичного позиционного привода, — чтобы приведённая инерция и трение в передаче оставались достаточно низкими и сустав сохранял прозрачность по моменту, при этом всё же умножая момент двигателя до полезной выходной величины. Это не прямой привод, поскольку зубчатая ступень существует и вносит некоторый люфт и трение. Смысл в том, что ступень достаточно короткая и сустав по-прежнему ведёт себя как источник момента, а не только как позиционная ось, — именно это нужно шагающим роботам и устройствам, взаимодействующим с человеком.
QПочему 8:1, а не более высокое отношение?
Потому что приведённая инерция масштабируется примерно как квадрат передаточного отношения. Ступень 8:1 вносит малую долю инерции ступени 64:1, поэтому контроллер может чувствовать момент на нагрузке и задавать его, а не бороться с редуктором, и сустав остаётся обратимым. Плата за это — эффективность по массе: чтобы получить 55 Nm при 8:1, требуется крупный и тяжёлый двигатель, поэтому AKE90-8 весит 1400 g ради момента, который модуль с высоким передаточным отношением мог бы дать из значительно более лёгкого блока. Выбор идёт между управляемостью и моментом на килограмм.
QМожно ли удерживать пиковый момент непрерывно?
Нет. Пиковый момент — это максимальный выходной момент, оговорённый для определённых условий работы, обычно на короткое время, и он ограничен температурой обмотки и магнитов, а не механической прочностью. Длительный режим необходимо рассчитывать по номинальному моменту в пределах тепловых ограничений при данных условиях монтажа модуля. В этой категории это означает 5, 12 и 55 Nm непрерывно, а не 12.5, 30 и 170 Nm, — и в шагающем роботе рабочий цикл также решает, по какой величине модуль попадает в список кандидатов, поскольку сустав, удерживающий позу, потребляет значительно меньший ток, чем сустав, поглощающий приземление.
QЕсть ли у этих модулей люфт?
Да, хотя накапливается его меньше, чем в многоступенчатом редукторе с высоким передаточным отношением, потому что передача 8:1 короткая — как правило, одно зацепление, а не несколько последовательно. Опубликованное значение для всех трёх моделей здесь равно 9 arcmin, поэтому его следует рассматривать только как сравнительную величину. Для любого проекта, где важна повторяемость положения, следует сверить значение производителя с его технической документацией, а также уточнить, относится ли оно к выходному валу, измерено ли оно под нагрузкой или без неё и является ли оно значением для нового изделия или после приработки.
QКогда выбирают модуль на 24 V, а когда на 48 V?
Следуют силовой архитектуре робота. AKE60-8 работает от 24 V, два других — от 48 V, и при одном и том же выходном моменте модуль на 24 V потребляет больший ток, что повышает требования к драйверу и кабелю. В компактном носимом устройстве, где вся система питается от одной небольшой батареи, 24 V может быть самым простым решением; в роботе, где шина 48 V уже есть, меньший ток и общая архитектура обычно перевешивают разницу в массе 310 g между малым модулем и AKE80-8.
QКогда привод с высоким передаточным отношением предпочтительнее?
Когда сустав должен долго удерживать тяжёлую нагрузку против силы тяжести и не нуждается в том, чтобы его перемещали извне. Модуль с высоким передаточным отношением даёт значительно больший выходной момент на килограмм, поэтому модули категории Роботизированные актуаторы достигают более 200 ньютон-метров при массе менее 1.5 kg. Компромисс в том, что приведённая инерция и трение в передаче растут, поэтому сустав становится менее прозрачным по моменту и хуже поддаётся обратному приводу. Оси бедра и колена, которые в основном удерживают позу, а также оси удержания нагрузки в промышленных устройствах часто относятся туда, а не в эту категорию.
Официальные источники
CubeMars публикует полную линейку продукции, охватывающую диапазон квазипрямого привода AKE, и для каждой модели есть официальная страница продукта с полной спецификацией, чертежом и документацией по управлению — например, линейка приводов квазипрямого действия. Производитель остаётся первоисточником по значениям люфта, тепловым характеристикам и прошивке; ToBMS сохраняет возможность поиска и сопоставления на уровне первичного знакомства с продукцией.
Что делать дальше
Если цель — не исследование, а составление списка кандидатов, три инструмента платформы выполняют эту работу последовательно. Полный просмотр категории Актуаторы квазипрямого привода показывает все модели и характеристики рядом; отбор кандидатов по моменту, напряжению и массе выполняется в разделе Подбор, а сопоставление их друг с другом — в разделе Сравнение продуктов. Там, где сустав должен быть жёстким и удерживать тяжёлую нагрузку, а не подаваться, категория Роботизированные актуаторы охватывает альтернативу с более высоким передаточным отношением, а Безрамные моментные двигатели — отправная точка там, где сустав строится вокруг открытых статора и ротора.
Коротко: квазипрямой привод выбирают, когда суставом нужно управлять по моменту или когда он должен быть обратимым; номинальный момент подбирают по рабочему циклу, пиковый — по переходному режиму; напряжение питания сверяют с шиной робота, а значение люфта проверяют в согласованных единицах, прежде чем от него будет зависеть бюджет повторяемости. Всё остальное — разъёмы, режимы управления, крепление — следует из этих четырёх пунктов.







