
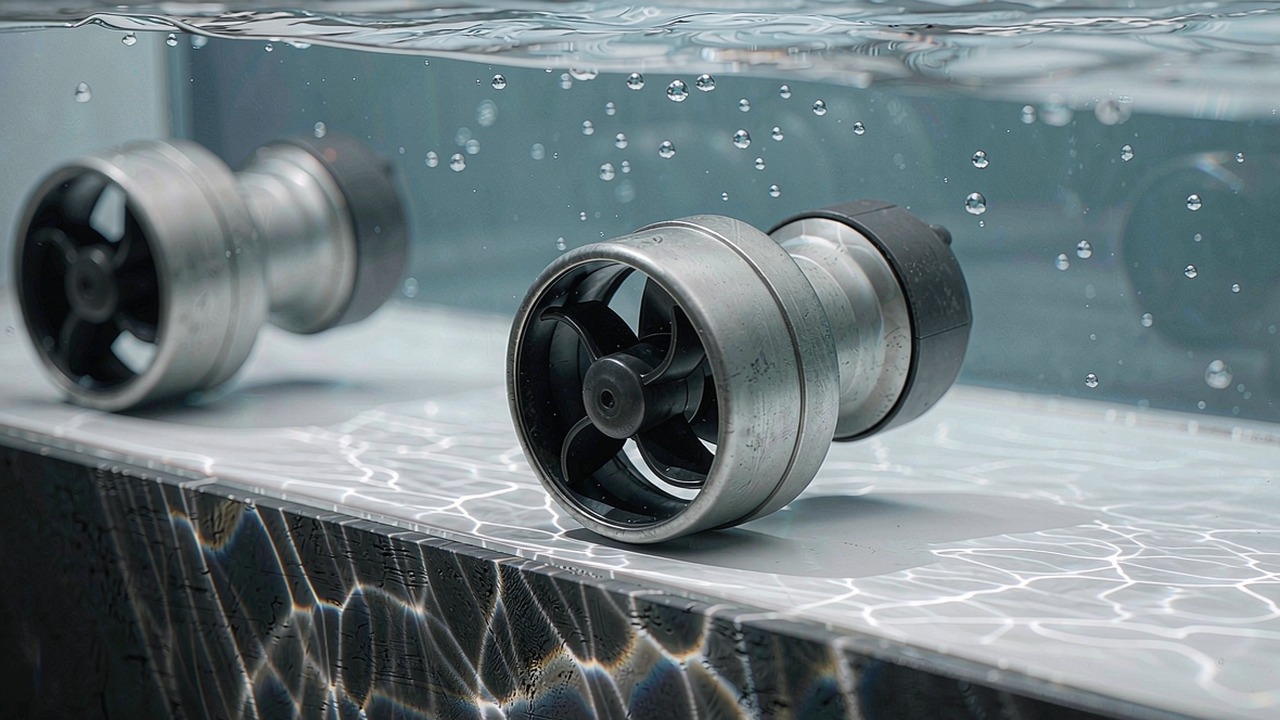
Un propulseur sous-marin est une unité de propulsion qui doit survivre à l’environnement dans lequel il travaille, autant que produire la poussée annoncée. L’étanchéité, la résistance à la corrosion et la profondeur nominale ne sont pas ici des caractéristiques secondaires : elles font la différence entre un véhicule qui mène sa mission à bien et un autre qui voit un compartiment se remplir d’eau à 200 mètres ; et elles expliquent qu’un propulseur sous-marin se spécifie assez différemment d’un moteur de puissance équivalente dans l’air.
Ce guide explique comment sont spécifiés les propulseurs étanches à variateur intégré, quelles valeurs changent réellement une décision de conception, et comment se comparent les sept modèles actuellement référencés dans la catégorie Propulseurs sous-marins de ToBMS. Chaque chiffre ci-dessous provient des données produits ToBMS ou de la spécification publiée par le fabricant ; aucune valeur n’est estimée.
Réponse rapide
Un propulseur sous-marin est une unité de propulsion étanche qui combine un moteur brushless, une hélice et, dans cette catégorie, un ESC intégré à commande bidirectionnelle : une seule unité peut donc pousser un véhicule dans un sens ou dans l’autre sans réducteur d’inversion ni vanne séparée. La sélection part de la poussée dont le véhicule a besoin pour tenir sa position ou manœuvrer, puis se resserre sur la tension de bus, la puissance nominale et la profondeur nominale. Deux familles sont concernées ici : la série SW, donnée pour 30 m, pour les travaux en eau peu profonde et les ROV de classe inspection, et la série DW, donnée pour 350 m, pour les missions plus profondes. Au sein de chaque famille, le rapport poussée-puissance est constant : le choix se fait donc généralement sur la poussée, la profondeur et la masse considérées ensemble.
Ce qui décide du choix d’un propulseur sous-marin
Cinq valeurs font l’essentiel du travail, et l’une d’elles est une définition plutôt qu’un chiffre.
Poussée maximale au point fixe
Dans cette catégorie, la poussée est publiée en poussée maximale au point fixe, c’est-à-dire la poussée statique produite à vitesse d’avance nulle. C’est la condition qui compte pour tenir une position contre un courant, engager une manœuvre depuis l’arrêt ou lutter contre un câble ombilical, et c’est la poussée la plus élevée que l’unité produira : dès que le véhicule avance, la poussée décroît. Comparer des valeurs de poussée entre propulseurs n’a donc de sens que si toutes sont exprimées dans la même condition de vitesse nulle, et si la traînée du véhicule à la vitesse de mission est calculée séparément. Un propulseur dimensionné sur la seule valeur au point fixe tiendra bien sa position mais transitera lentement.
Puissance nominale et rapport poussée-puissance
La puissance nominale indique ce que le propulseur consomme à son point de fonctionnement nominal ; avec la poussée, elle définit l’efficacité de production de poussée. Sur l’ensemble de la catégorie, le rapport se situe dans une bande étroite, environ 18.5 à 23 kgf par kilowatt, ce qui suggère une philosophie de conception unique déclinée à sept tailles différentes plutôt qu’une gamme avec des points faibles et des points forts. Cela compte pour la planification : si le budget de puissance du véhicule est fixe, le choix du propulseur devient une question de nombre d’unités à installer et de leur vectorisation, et non de recherche d’un modèle plus efficient.
Tension de bus et courant
Les deux familles se séparent sur la tension : les unités plus petites fonctionnent sur un bus 36 V, les plus grandes sur 48 V. Comme pour tout système de propulsion, la tension fixe le courant nécessaire pour une puissance donnée ; à 1315 W sur la plus grande unité, c’est l’appel de courant qui décide de la section de câble, du calibre des connecteurs et de l’architecture batterie ou alimentation en surface. Les véhicules qui emportent leurs propres batteries ont une contrainte supplémentaire : le pack doit se trouver dans un boîtier tenant la pression, ce qui pousse généralement la conception vers une tension plus élevée et un courant plus faible à poussée égale.
Profondeur nominale
C’est la caractéristique qui sépare le plus nettement les deux familles : la série SW est donnée pour 0 à 30 m et la série DW pour 0 à 350 m. La profondeur nominale est une propriété du système d’étanchéité et du boîtier, non du moteur, et c’est la seule valeur qui ne peut pas être améliorée après acquisition. Une unité 30 m peut être utilisée à 5 m, mais une unité 350 m n’est pas renforcée au-delà du nécessaire pour le travail en faible profondeur : elle est conçue pour un régime de pression différent, ce qui se voit généralement dans la masse et dans la disposition de l’étanchéité.
ESC intégré et commande bidirectionnelle
ToBMS décrit cette catégorie comme des propulseurs étanches à ESC intégré et commande bidirectionnelle. Concrètement, l’unité est commandée plutôt que câblée : le système de contrôle du véhicule envoie une consigne de poussée ou de vitesse, et l’électronique intégrée gère la commutation et le sens. La commande bidirectionnelle supprime le besoin d’un mécanisme d’inversion séparé, ce qui permet à un ROV multi-propulseurs d’être vectorisé et piloté par le seul logiciel. Cela signifie aussi que les limites thermiques et de courant du propulseur sont fixées par une électronique logée dans le même boîtier étanche : la valeur nominale est donc une valeur système, et non une valeur moteur.
Sept propulseurs sous-marins comparés
Le tableau couvre les propulseurs actuellement référencés dans la catégorie Propulseurs sous-marins, classés du plus léger au plus lourd. La poussée correspond à la poussée maximale publiée au point fixe et la puissance à la valeur nominale à la tension indiquée.
| Modèle | Poussée max | Puissance nominale | Tension nominale | Profondeur d'eau | Encombrement | Masse |
|---|---|---|---|---|---|---|
| SW7 | ≥7 kgf | 360 W | 36 V | 0-30 m | Ø100 × 125.5 mm | 700 g |
| DW10 | 10 kgf | 540 W | 36 V | 0-350 m | Ø100 × 148 mm | 840 g |
| SW12 | ≥12 kgf | 520 W | 48 V | 0-30 m | Ø130.6 × 151.5 mm | 1180 g |
| DW15 | 15 kgf | 750 W | 48 V | 0-350 m | Ø130.6 × 174.5 mm | 1260 g |
| SW17 | ≥17 kgf | 870 W | 48 V | 0-30 m | Ø130.6 × 163.5 mm | 1350 g |
| DW20 | 20 kgf | 910 W | 48 V | 0-350 m | Ø152 × 182 mm | 1630 g |
| DW25 | 25 kgf | 1315 W | 48 V | 0-350 m | Ø152 × 191 mm | 1790 g |
Poussée maximale au point fixe (mesurée à vitesse d’avance nulle), puissance nominale à la tension de bus indiquée, profondeur nominale, encombrement et masse tels que publiés par le fabricant. Les valeurs de poussée de la série SW sont publiées comme des minima plutôt que comme des valeurs exactes. L’encombrement indique le diamètre extérieur et la longueur tels qu’ils figurent dans la fiche technique du fabricant.
Lues comme un ensemble, les sept unités forment une plage de poussée continue de 7 à 25 kgf, sans trou manifeste, et l’efficacité y est homogène. Ce qui distingue les familles, c’est la profondeur et la masse pour une poussée donnée : de 12 à 17 kgf, les modèles SW pèsent de 1180 à 1350 g, tandis que les modèles DW, de 15 à 20 kgf, pèsent de 1260 à 1630 g. Les unités DW sont plus lourdes à poussée comparable parce que l’étanchéité et le boîtier tenant la pression ajoutent de la matière qui ne sert en rien à produire de la poussée. Si la mission ne descend jamais sous 30 m, cette masse supplémentaire est transportée pour rien ; et sur un ROV dont l’endurance et la charge utile sont déjà serrées, c’est un coût réel.
La poussée par unité de masse augmente avec la taille au sein de la famille DW, d’environ 11.9 kgf/kg sur le DW10 à 14.0 kgf/kg sur le DW25. La plus grande unité est aussi la plus efficiente en masse, et les deux plus grands modèles DW partagent un diamètre de 152 mm tout en différant en longueur et en masse, un détail utile lorsque le châssis impose un encombrement de montage fixe et que le budget de charge utile peut absorber 160 g pour gagner 5 kgf de poussée.
Série SW : SW7, SW12 et SW17
La famille SW est donnée pour 30 m et constitue l’option la plus légère à poussée égale. Les trois modèles sont décrits dans ToBMS comme des propulseurs étanches à ESC intégré et commande bidirectionnelle.
SW7 : 7 kgf en 700 g
Le SW7 est le point d’entrée : au moins 7 kgf de poussée pour 360 W de puissance nominale sous 36 V, dans une unité de 700 g. Sa fiche ToBMS mentionne une hélice et une conception d’étanchéité optimisées pour les petits ROV et AUV. À 360 W sur un bus 36 V, l’appel de courant reste modeste, ce qui simplifie les exigences en câble et en connecteur sur un petit véhicule, une contrainte pratique sur un micro-ROV susceptible d’être relié par 10 à 100 m de câble.
SW12 : 12 kgf sur un bus 48 V
Le SW12 passe à 48 V avec au moins 12 kgf de poussée pour 520 W, à 1180 g. Sa fiche ToBMS renvoie aux ROV de classe inspection, et le changement de tension est l’évolution notable : à 520 W, un bus 48 V demande environ un quart du courant d’un équivalent 12 V, ce qui rend possibles des ombilicaux plus longs et un câble plus léger. Le travail d’inspection est aussi le régime où la marge de poussée compte : un véhicule qui doit tenir sa position contre le courant pendant qu’un opérateur étudie une structure fait tourner ses propulseurs en continu plutôt que par à-coups.
SW17 : la plus grande unité pour eau peu profonde
Le SW17 atteint au moins 17 kgf pour 870 W de puissance nominale sous 48 V, dans une unité étanche de 1350 g. ToBMS le décrit comme fournissant une puissance forte et propre aux ROV de classe travail et aux robots sous-marins ; à 17 kgf, c’est le point où un seul propulseur peut déplacer un véhicule conséquent, si bien que la raideur du châssis et le montage deviennent aussi importants que la valeur nominale du propulseur elle-même. Comme la famille SW s’arrête à 30 m, cette unité se rencontre le plus souvent sur des véhicules travaillant dans les ports, les réservoirs, les rivières et les sites côtiers peu profonds plutôt qu’en offshore.
Série DW : DW10, DW15, DW20 et DW25
La famille DW est donnée pour 350 m et couvre de 10 à 25 kgf. La valeur de 350 m est la différence déterminante par rapport à la gamme SW.
DW10 : 350 m de profondeur nominale à 840 g
Le DW10 délivre 10 kgf de poussée pour 540 W sous 36 V, dans un boîtier de Ø100 × 148 mm et 840 g. Sa fiche ToBMS le décrit comme efficient et peu bruyant, adapté aux manœuvres de ROV et aux petits véhicules sous-marins. Pour un véhicule qui a besoin d’une capacité de profondeur mais non d’une poussée importante, un petit ROV de relevé ou d’observation, c’est le modèle qui apporte 350 m de profondeur nominale pour à peu près la masse du SW7.
DW15 et DW20 : le milieu de gamme
Le DW15 fournit 15 kgf pour 750 W sous 48 V, dans un corps de Ø130.6 × 174.5 mm et 1260 g, et le DW20 fournit 20 kgf pour 910 W dans un corps de Ø152 × 182 mm et 1630 g. Les deux sont décrits dans ToBMS comme équilibrant poussée, efficacité et durabilité pour les missions ROV exigeantes. L’écart entre eux est le plus intéressant pour un concepteur de châssis : le diamètre de 152 mm est partagé avec le DW25, si bien qu’un véhicule conçu autour de l’encombrement du DW20 peut passer à l’unité plus grande dans le même espace de montage, au prix de 160 g par propulseur et d’une légère augmentation de l’appel de courant.
DW25 : le modèle phare
Le DW25 est la plus grande unité de la catégorie : 25 kgf de poussée pour 1315 W de puissance nominale sous 48 V, dans un boîtier de Ø152 × 191 mm et 1790 g. ToBMS le décrit comme délivrant une propulsion puissante et fiable pour les grands ROV et les véhicules sous-marins lourds, et il affiche le rapport poussée-masse le plus élevé de la série, environ 14 kgf par kilogramme. Le fabricant a publié une vidéo de présentation dédiée, intégrée ci-dessous.
Présentation par le fabricant du DW25, montrant l’unité étanche en fonctionnement dans l’eau. Comme les valeurs de poussée sont publiées en valeurs statiques au point fixe, voir le propulseur déplacer réellement l’eau est la manière la plus directe de juger comment une valeur de 25 kgf se traduit en mouvement du véhicule.
Page vidéo ToBMSRegarder sur YouTubeOù les propulseurs sous-marins sont utilisés
Sur ToBMS, chaque propulseur de cette catégorie est associé à une application unique, ce qui reflète le caractère précis de la tâche.
Propulsion de ROV et maintien de position
Propulseur ROV couvre les véhicules d’inspection, de relevé, d’intervention et de classe travail. Dans chaque cas, la logique de dimensionnement est la même : une poussée suffisante pour tenir la position face au courant attendu, répartie sur assez d’unités pour qu’une défaillance unique ne mette pas fin à la plongée, et une profondeur nominale qui dépasse avec marge la partie la plus profonde du domaine d’exploitation. Les valeurs de 30 m et 350 m de cette catégorie correspondent nettement aux tâches en eau peu profonde et en offshore.
Répartition de la poussée et agencement du véhicule
Comme ces unités sont bidirectionnelles et commandées plutôt que simplement commutées, le mouvement d’un véhicule dépend autant de l’emplacement des propulseurs que de la poussée qu’ils produisent. Un agencement avec des unités horizontales et verticales séparées se déplace sur six axes ; un agencement comptant moins d’unités échange l’agilité contre la masse et la puissance. De 7 à 25 kgf par unité, le nombre de propulseurs est généralement décidé par le cas de défaillance et par les degrés de liberté souhaités, puis le modèle est choisi pour s’adapter au châssis et au budget de puissance.
Liste de vérification pour la sélection
Les propulseurs sont des unités étanches sans pièce réparable sur le terrain ; une erreur de spécification signifie donc généralement une nouvelle conception de véhicule plutôt qu’un échange de composant. Ces vérifications valent la peine d’être menées avant le tracé du châssis.
Poussée, puissance et mission
- Calculer la poussée nécessaire pour tenir la position face au courant attendu, traînée de l’ombilical comprise, et ajouter de la marge pour que le système de contrôle dispose d’une autorité réelle et non du seul équilibre de la charge.
- Garder à l’esprit que la poussée publiée est une valeur statique au point fixe ; calculer séparément la traînée du véhicule à la vitesse de transit.
- Additionner la puissance nominale de tous les propulseurs prévus et la comparer à la batterie ou à l’alimentation de surface, exigence de tenue en pression du boîtier de batterie comprise.
- Vérifier la tension de bus au regard de la longueur et de la section de câble : à 1315 W, un bus 48 V appelle nettement moins de courant qu’un bus 12 V pour la même poussée.
Mécanique, étanchéité et intégration
- Confirmer que la profondeur nominale dépasse le domaine de la mission avec marge : elle ne peut pas être relevée ultérieurement.
- Vérifier l’encombrement au regard du châssis de montage, en particulier le diamètre, partagé entre le DW20 et le DW25 et qui offre donc une voie de montée en gamme dans le même espace.
- Additionner la masse de tous les propulseurs ; sur un petit ROV, le matériel de propulsion représente une fraction importante du total et chaque unité de masse est prise sur la charge utile ou sur la capacité de batterie.
- Confirmer que l’interface de contrôle convient au contrôleur de vol du véhicule, et prévoir des commandes bidirectionnelles plutôt qu’une simple poussée avant.
- Arrêter le cas de défaillance avant de fixer le nombre d’unités ; un véhicule qui doit continuer à fonctionner après la perte d’un propulseur a besoin de plus d’unités, non d’unités plus grandes.
Questions fréquentes
QQu’est-ce que la poussée maximale au point fixe, et pourquoi est-ce la valeur publiée ?
C’est la poussée statique produite à vitesse d’avance nulle : la condition qui compte pour le maintien de position, l’engagement d’une manœuvre ou la lutte contre un ombilical, et la poussée la plus élevée que l’unité produira. Dès que le véhicule avance, la poussée décroît. Cela en fait une base cohérente pour comparer des propulseurs entre eux, mais la valeur ne peut pas être utilisée directement comme performance de transit : la traînée du véhicule à la vitesse de mission doit être calculée séparément, et un propulseur dimensionné sur la seule valeur au point fixe tiendra bien sa position mais transitera lentement.
QQuelle est la différence entre les séries SW et DW ?
La profondeur nominale et la masse qui l’accompagne. La série SW (SW7, SW12 et SW17) est donnée pour 0 à 30 m et couvre de 7 à 17 kgf, pour 700 à 1350 g. La série DW (DW10 à DW25) est donnée pour 0 à 350 m et couvre de 10 à 25 kgf, pour 840 à 1790 g. À poussée comparable, les unités DW sont plus lourdes parce que l’étanchéité et le boîtier tenant la pression ajoutent de la matière qui ne contribue pas à la poussée. Si la mission reste en faible profondeur, cette masse est transportée pour rien.
QCes propulseurs nécessitent-ils un ESC séparé ?
Non. ToBMS décrit cette catégorie comme des propulseurs étanches à ESC intégré et commande bidirectionnelle : l’électronique de commutation se trouve à l’intérieur du boîtier étanche et le contrôleur du véhicule envoie une consigne de poussée ou de vitesse au lieu d’attaquer directement les phases du moteur. La commande bidirectionnelle supprime le besoin d’un mécanisme d’inversion séparé, si bien qu’un ROV multi-propulseurs peut être vectorisé par logiciel. Une conséquence mérite d’être notée : comme l’électronique partage le boîtier étanche, les limites de courant et thermiques sont une propriété de l’unité complète et non du seul moteur.
QDe combien de propulseurs un ROV a-t-il besoin ?
Cela découle des degrés de liberté requis et du cas de défaillance, et non de la seule poussée. Un véhicule qui doit continuer à fonctionner après la perte d’un propulseur a besoin de plus d’unités que ne le suggère le calcul de poussée, car les unités restantes doivent reprendre sa part. De 7 à 25 kgf par unité dans cette catégorie, la plupart des conceptions finissent par retenir le modèle qui s’adapte au châssis et au budget de puissance, une fois le nombre d’unités fixé par l’agencement de commande ; et lorsque le diamètre du châssis est partagé, comme entre le DW20 et le DW25, il reste loisible d’échanger plus tard 160 g par unité contre 5 kgf.
QUn propulseur 36 V ou 48 V est-il préférable ?
Ni l’un ni l’autre : la tension de bus est une décision système. Une tension plus élevée appelle moins de courant à puissance égale, ce qui permet des ombilicaux plus longs, un câble plus léger et une distribution à moindres pertes ; une tension plus basse convient aux petits véhicules à câble court et à alimentation simple. Dans cette catégorie, les unités 36 V sont le SW7 et le DW10 (360 W et 540 W), et tout ce qui se situe au-dessus fonctionne en 48 V jusqu’au DW25 de 1315 W. Le choix doit suivre l’architecture de puissance du véhicule plutôt que se décider au niveau du propulseur.
QQue se passe-t-il si un propulseur est utilisé au-delà de sa profondeur nominale ?
C’est une défaillance d’étanchéité, non une perte de performance : la pression dépasse ce pour quoi le joint d’arbre et le boîtier ont été conçus, et l’eau entre dans l’unité. C’est pourquoi la profondeur nominale est la seule caractéristique de cette catégorie qui ne peut pas être améliorée après acquisition ni contournée par logiciel, et c’est pourquoi la série DW existe comme famille distincte à 350 m. Choisir entre 30 m et 350 m est une décision de mission, prise avant que l’agencement du véhicule ne soit figé, et non une décision de coût prise à la fin.
Ressources officielles
CubeMars publie une documentation produit complète couvrant les gammes de propulseurs SW et DW, et chaque modèle dispose d’une page produit officielle avec sa spécification complète, sa courbe de performance et son plan de montage ; voir par exemple la gamme de propulseurs sous-marins. Le fabricant reste la référence pour les courbes de poussée, les spécifications d’étanchéité et la qualification de profondeur ; ToBMS maintient la couche de découverte interrogeable et comparable.
Pour aller plus loin
Si l’objectif est de présélectionner plutôt que de documenter, trois outils de la plateforme s’enchaînent. Explorer l’intégralité de la catégorie Propulseurs sous-marins pour voir chaque modèle et chaque spécification côte à côte, filtrer les candidats par poussée, tension et masse dans Sélection, puis les confronter dans Comparaison. Lorsque la même approche d’unité étanche est nécessaire pour un axe tournant plutôt que pour la propulsion, la catégorie Actionneurs robotisés couvre cette gamme.
En bref : dimensionner les propulseurs sur le cas de maintien de position avec marge, confirmer que la profondeur nominale dépasse le domaine de la mission parce qu’elle ne peut plus être changée ensuite, vérifier la puissance totale au regard de l’alimentation à la tension de bus choisie, puis laisser le diamètre du châssis et le budget de masse trancher entre les familles SW et DW. Tout le reste, conduit d’hélice, interface de contrôle et matériel de montage, découle de ces quatre points.







