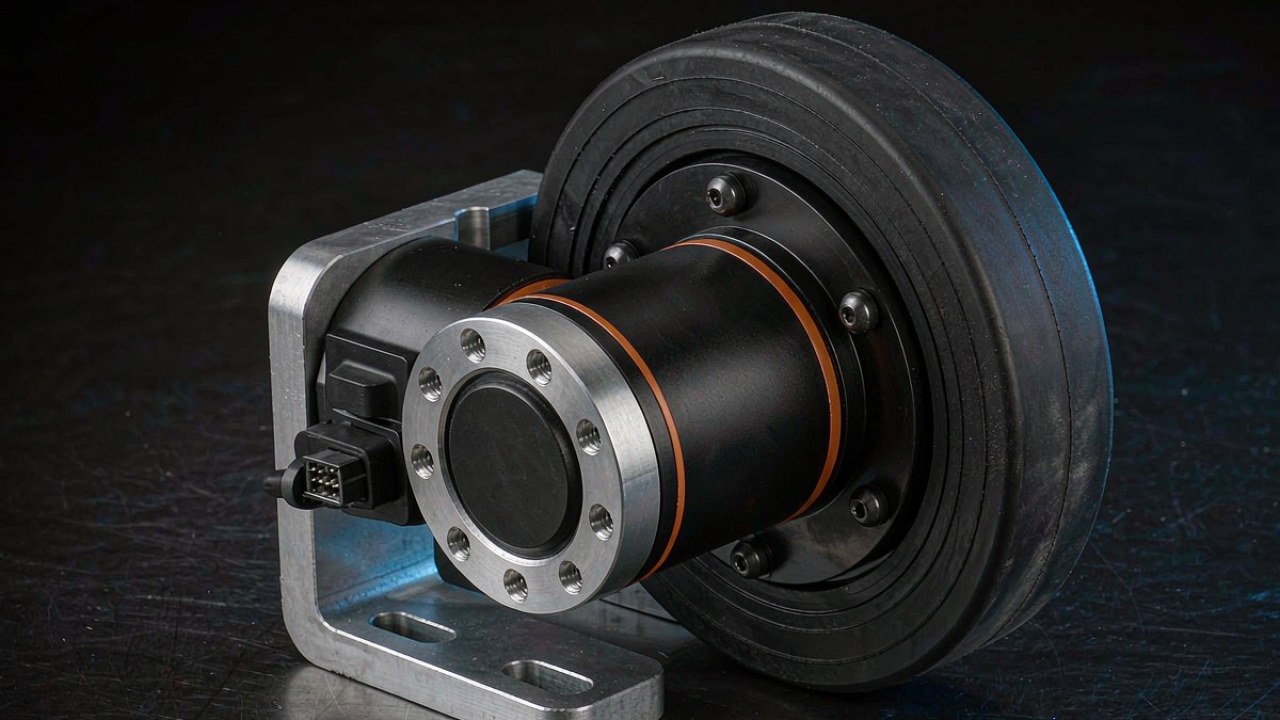
К активатору AGV, который приводит колесо, предъявляется требование, с которым активатор шарнира не сталкивается никогда: масса платформы проходит через колесо, ступицу и подшипниковый узел, прежде чем момент превращается в полезное движение. Эта нагрузка действует и при работающем приводе, и на стоянке, поэтому на колёсной платформе кандидатов отсеивает радиальная нагрузка, а не момент. В этой статье рассчитывается нагрузка, которую несёт одно колесо, она сопоставляется с двумя карточками AKA, где указана радиальная нагрузка, а более широкий вопрос архитектуры оставлен BLDC-двигатели для колёсных роботов: компоновка привода, режим и редукция, где сравниваются компоновки привода, а не значения нагрузки.
Краткий ответ
Активатор AGV отбирается по радиальной нагрузке, которую должно нести его колесо, затем подтверждается по частоте вращения и в последнюю очередь рассчитывается по току. Две карточки с редуктором в линейке ToBMS указывают эту величину: CubeMars AKA60-6 KV80 — 18 kg, CubeMars AKA10-9 KV60 — 50 kg. После деления на динамический коэффициент 1.5 и распределения на четыре равномерно нагруженных колеса получаются оценочные величины для отбора около 48 kg и около 133 kg полной массы, что относит обе к классу лёгких платформ, а не к тоннажным машинам, где нагрузку колеса должен воспринимать внешний подшипниковый узел, а привод передаёт только момент.
Радиальная нагрузка в первую очередь: как отбирают активатор AGV
Опубликованная номинальная радиальная нагрузка — первое число, которое отсеивает кандидатов, потому что оно описывает способность, которую не повышает ни изменение управления, ни другая передаточная ступень. Привод, выбранный только по моменту, может соответствовать требованиям по силе тяги и всё равно оказаться неподходящей деталью: путь нагрузки через колесо не интересуется тем, какой момент способен развить двигатель. Читать номинальную величину раньше столбца момента — значит перевернуть обычный порядок листа подбора привода, и на колёсной платформе именно этот перевёрнутый порядок сохраняет список кандидатов для активатора AGV честным.
Что отсеивает опубликованная номинальная величина до чтения момента
Номинальная радиальная нагрузка говорит, какую нагрузку узел воспринимает на ступице согласно собственной методике испытаний производителя. Это заявление о пригодности, а не характеристика производительности: оно сообщает, какие условия монтажа узел рассчитан выдерживать, а не как быстро поедет платформа. Карточки, где эта величина не указана, оставляют вопрос нагрузки открытым, а открытый вопрос на этапе отбора становится риском конструкции на этапе опытного образца. Две карточки AKA отвечают на него в килограммах — в единице, с которой напрямую сопоставляется баланс массы шасси, и именно с этим числом активатор AGV сверяют на первом проходе.
Почему активатор AGV и активатор шарнира сортируют кандидатов по-разному
Активатор шарнира воспринимает момент и изгибающий момент от звена, которое приводит, и схему подшипников проектировщик робота строит вокруг этого момента. На колёсной платформе привод находится внутри пути нагрузки, а не рядом, и колесо привинчено к его выходному фланцу. Из одной и той же линейки эти две задачи дают разные списки кандидатов: подбор шарнира робота обычно начинают с пикового момента и передаточного отношения, а подбор активатора AGV — с нагрузки на одно колесо, доходя обратным счётом до модуля, способного её воспринять.
Расчёт радиальной нагрузки на колесо AGV
Нагрузка, которую активатор AGV видит на одном колесе, — это не масса платформы, делённая на число колёс, хотя расчёт начинается именно с этого деления. Четыре входных параметра уводят результат от среднего, и каждый из них — решение, которое конструкция шасси уже приняла, записано оно или нет: где на базе расположен центр масс, насколько резко платформа тормозит, какой уклон должна удерживать и что происходит, когда одно колесо отрывается от пола. Каждое полученное так значение — оценка ToBMS, а не величина производителя, потому что номинальная нагрузка, опубликованная для активатора AGV, и требование, рассчитанное для шасси, — числа разной природы и не должны стоять в одном столбце.
Статическая доля на колесо, затем смещение центра масс
Статическая доля — это масса платформы плюс полезная нагрузка, распределённые между колёсами, которые касаются пола. Четырёхколёсное шасси с центром масс в геометрическом центре несёт по четверти массы на каждый угол. Смещение центра масс к одной оси передаёт нагрузку на эту ось пропорционально смещению. Если отсчитывать от неведущей оси, то при центре масс на 60 % базы на этой оси остаётся 40 % массы, то есть ведущие колёса несут по 30 % общей массы, а не по 25 %. Подъёмная платформа добавляет второй случай: поднятый груз смещает центр масс вверх, а насколько он смещает его ещё и вдоль базы, зависит от механизма подъёма и от положения груза относительно него. Именно с этим первым числом сверяют активатор AGV, прежде чем добавлять какой-либо динамический случай.
Торможение, уклон и коэффициент на порог
Динамические случаи умножают статическую величину. Торможение передаёт нагрузку на переднюю ось пропорционально замедлению и высоте центра масс, а уклон делает то же самое на наклонной поверхности. Удар о порог — короткое событие с большим коэффициентом, и то, входит ли данный коэффициент уже в номинальную величину или его нужно применять поверх неё, зависит от методики испытаний, лежащей в основе этой величины. Применять один сводный динамический коэффициент к статической доле — это соглашение, а не опубликованный стандарт, и приведённые здесь значения являются иллюстративными допущениями, а не расчётными коэффициентами для конкретной машины. Коэффициент 1.5 — обычная отправная точка для рядового ускорения, торможения и переходов пола, 2.0 — для маршрута с порогами, пандусами или наружными покрытиями, но ни один коэффициент не представляет уровень удара: скорость, замедление, высота центра масс, диаметр колеса и длительность события входят в реальную величину. Какой коэффициент применять — решение платформы, и номинальная величина активатора AGV его не заменяет.
Одно колесо в воздухе: случай, который скрывает среднее
Четырёхколёсное шасси на жёсткой раме статически неопределимо на ровном полу, поэтому на практике опирается на три точки. Колесо, потерявшее контакт, не несёт ничего, но то, как оставшиеся три делят его нагрузку, зависит от геометрии опор, положения центра масс, жёсткости рамы и наличия подвески, поэтому нагрузка на один угол не является фиксированным кратным среднего значения. На короткой базе она может приближаться к половине массы платформы — это и есть случай, который скрывает среднее по четырём колёсам, и причина читать номинальную радиальную нагрузку по худшему одиночному колесу. К этому следует относиться как к расчётному случаю, который нужно посчитать, смоделировать или измерить, а не как к следствию числа колёс. Подвеска или трёхточечная установка меняют распределение, но полученная максимальная нагрузка на колесо всё равно относится к подбору активатора AGV, а не к более позднему анализу конструкции.
Сопоставление с номинальной величиной 18 kg
Величина 18 kg на AKA60-6 KV80 — это номинальная нагрузка на одно колесо для активатора AGV, и она переводится в оценку платформы, как только выбран динамический коэффициент. При коэффициенте 1.5 допустимая статическая нагрузка на колесо составляет 12 kg, что на четырёх равномерно нагруженных колёсах даёт шасси около 48 kg с полезной нагрузкой. Это оценочная величина для отбора, а не гарантированный производителем предел: к чему отнесены эти 18 kg, как испытывается номинальная величина и где предполагается приложение нагрузки — всё это входит в контрольный список до того, как число попадёт в конструкцию. По размеру платформы это лёгкий буксировщик, компактный сервисный модуль или лабораторная тележка, и модуль массой 460 g со ступенью 6:1 соответствует этому масштабу.
Четырёхколёсное шасси 48 kg при коэффициенте 1.5
48 kg — это полная масса, а не полезная нагрузка. Рама, батарея, контроллер и датчики вычитаются из неё первыми, и остаётся полезная нагрузка. Баланс массы делает это конкретным: при 30 kg на конструкцию, энергию и электронику остаётся 18 kg полезной нагрузки — это и есть класс задач, для которого выбирают малый активатор AGV. Переход на коэффициент 2.0 для маршрута со стыками пола снижает величину до примерно 36 kg при той же номинальной нагрузке, и это снижение — цена более грубой среды, а не изменение модуля.
24 V и 48 V на одной обмотке и что это делает со скоростью
AKA60-6 KV80 выпускается на 24 V и 48 V при одной и той же обмотке, и две шины дают номинальные частоты вращения 200 RPM и 400 RPM на выходе. На колесе диаметром 150 mm это 1.571 m/s и 3.142 m/s скорости по полу в номинальной точке, причём большее значение достигается исключительно на шине 48 V. Номинальный момент 3 Nm одинаков в обоих случаях, поэтому выбор шины меняет скорость и мощность, а не силу тяги: 3 Nm на ободе колеса диаметром 150 mm дают 40.0 N теоретического окружного усилия на ободе, до учёта сцепления шины и потерь в трансмиссии, а номинальная мощность при 200 RPM составляет 62.83 W против 62 W, указанных в карточке, — это и есть арифметическая проверка, подтверждающая, что номинальная точка указана согласованно.
Сопоставление с номинальной величиной 50 kg
Номинальная величина 50 kg на AKA10-9 KV60 примерно втрое увеличивает эту оценку при том же допущении о четырёх колёсах. При коэффициенте 1.5 допустимая статическая нагрузка составляет 33.3 kg на колесо, что даёт шасси около 133 kg полной массы; при коэффициенте 2.0 она падает до 100 kg. Это лёгкая платформа среднего размера: перевозчик лотков, мобильный модуль отбора заказов или малый буксировщик. Модуль весит 1060 g в корпусе 100 mm со ступенью 9:1, номинальный момент по документации — 18 Nm при пиковом 53 Nm, что делает его для задач, где нужны и номинальная нагрузка, и реальная сила тяги, большей из двух карточек активатора AGV.
109 RPM на выходе и следующая из этого скорость по полу
Номинальная частота вращения AKA10-9 KV60 составляет 109 RPM на выходе, что на колесе диаметром 150 mm даёт 0.856 m/s, то есть 3.08 km/h. Теоретическое окружное усилие на ободе составляет 240.0 N в номинальной точке и 706.7 N в пике, оба до учёта сцепления шины и потерь в трансмиссии, а пиковый момент — это кратковременное условие, а не рабочая точка, поэтому запас находится в моменте, а не в проверенной силе тяги. Номинальная точка согласована и внутри себя: 18 Nm при 109 RPM дают 205.46 W против 205 W, указанных в карточке. Та же проверка для меньшего модуля — 3 Nm при 200 RPM дают 62.83 W против 62 W — подсказывает привычку, которую стоит сохранять при чтении любой карточки активатора AGV: номинальная точка, не замыкающаяся по мощности, указана по другой методике.
Где две частоты вращения без нагрузки на официальной странице расходятся
Официальная страница AKA10-9 KV60 приводит одну частоту вращения без нагрузки в подробной таблице характеристик и другую, более высокую, в сравнительной таблице на той же странице. Более высокое значение — то, что следует из опубликованных констант: KV 60 на шине 48 V даёт 2880 RPM на двигателе, а ступень 9:1 приводит это к расчётным 320 RPM на выходе, тем же методом, который точно воспроизводит значения 320 RPM и 640 RPM без нагрузки у AKA60-6 KV80. Эта величина — арифметика по опубликованным константам, а не измерение, меньшее значение на странице не воспроизводится ни из одной опубликованной константы, и пока производитель не укажет, какое из двух применимо, таблицу характеристик следует считать несогласованной. Частота вращения без нагрузки на выходе не является величиной подбора, поэтому в этой статье расчёт ведётся по номинальным 109 RPM, а 320 RPM читаются как верхняя граница, а не как рабочая точка.
Что изменилось механически между карточками AK и AKA
Карточки AKA — это не новый двигатель с новым редуктором. По сравнению с карточками AK, от которых они происходят, обмотка и передаточное отношение сохраняются: AKA60-6 KV80 делит ступень 6:1 и KV 80 с AK60-6 KV80, а AKA10-9 KV60 делит ступень 9:1 и KV 60 с AK10-9 KV60. В карточках указана усиленная способность воспринимать радиальную нагрузку и другое подключение к платформе, а опубликованные номинальные величины показывают второе различие, важное при подборе активатора AGV: при том же номинальном моменте номинальная частота вращения у карточек AKA ниже, и номинальная мощность снижается вместе с ней.
Обмотка и передаточное отношение остаются теми же
Пиковый момент 9 Nm у AKA60-6 KV80 и 53 Nm у AKA10-9 KV60 совпадает с карточками AK, от которых они происходят, и передаточные отношения тоже совпадают. Номинальные точки — нет. AKA60-6 KV80 указан как 200 RPM при 24 V против 233 RPM у AK60-6 V3.0 KV80, а AKA10-9 KV60 — как 109 RPM против 235 RPM у AK10-9 V3.0 KV60. Таким образом обе карточки AKA удерживают номинальный момент в более узкой полосе частот. Опубликованные числа устанавливают это различие, но не его причину: номинальная точка может следовать и из теплового расчёта, и из конфигурации управления, и из условий, при которых снималась номинальная величина, а ни одна из цитируемых здесь страниц не связывает одно с другим. Купить активатор AGV по его номинальной величине — значит принять эту область так, как она опубликована, а не экстраполировать из карточки AK, с которой он делит обмотку.
Разъём 2+5 PIN и процедура идентификации
Разъём — второе конструктивное изменение. Питание, CAN и UART объединены в один разъём 2+5 PIN с креплением винтами M2 вместо отдельных разъёмов на карточках AK. На подвижной платформе это решение скорее по обслуживанию, чем по электрике: один разъём вместо нескольких, винтовое крепление, удерживающее его при вибрации, которую испытывает привод колеса, и корпус с ключом, из-за которого перепутанную пару труднее собрать. Насколько это добавляет надёжности — вопрос к данным испытаний производителя, а не к чертежу разъёма. Прошивка драйвера добавляет процедуру идентификации параметров, запускаемую одной командой, что сокращает пусконаладку платформы с несколькими одинаковыми модулями.
| Параметр | AKA60-6 KV80 | AKA10-9 KV60 |
|---|---|---|
| Номинальная радиальная нагрузка | 18 kg | 50 kg |
| Номинальное напряжение | 24 V / 48 V | 48 V |
| Номинальная мощность | 62 W | 205 W |
| Номинальный момент | 3 Nm | 18 Nm |
| Пиковый момент | 9 Nm | 53 Nm |
| Номинальная частота вращения | 200 RPM / 400 RPM | 109 RPM |
| Частота вращения без нагрузки | 320 RPM / 640 RPM | 320 RPM |
| Передаточное отношение | 6:1 | 9:1 |
| Выходной энкодер | 14-битный магнитный, одиночный | 16-битный магнитный, одиночный |
| Разъём | 2+5 PIN | 2+5 PIN |
| Масса | 460 g | 1060 g |
| Корпус | 80 mm x 51.2 mm | 100 mm x 70 mm |
Номинальные величины по данным производителя. В обеих карточках AKA указана номинальная радиальная нагрузка, в карточках AK, от которых они происходят, её нет. Частота вращения без нагрузки приведена как верхняя граница и в этой статье для расчёта не используется.
Подбор активатора AGV: нагрузка, затем скорость, затем ток
Последовательность, вытекающая из номинальных величин, идёт в одном направлении и не возвращается назад. Нагрузка убирает кандидатов, частота вращения подтверждает или отклоняет оставшийся, а ток определяет электрическую часть платформы. Если идти в обратном порядке, список кандидатов придётся собирать заново: модуль, выбранный по частоте вращения и затем оказавшийся недостаточным по радиальной нагрузке, не имеет решения на электрическом уровне. Этот порядок также отличает данный подбор от сравнения компоновок привода, где решение о компоновке принимается первым, а нагрузка проверяется после. Это порядок отбора для встроенных приводов колеса, у которых выходная конструкция несёт нагрузку колеса, а не полный подбор привода: требуемая сила тяги, торможение, режим работы, тепловой запас и ресурс редуктора проверяются параллельно.
Нагрузка решает, какой активатор AGV подходит
Рассчитанная худшая нагрузка на колесо сопоставляется с опубликованной номинальной величиной, и выбирается меньший модуль, если значение в неё укладывается. При допущениях этих примеров шасси 48 kg попадает на карточку 18 kg, а шасси 133 kg — на карточку 50 kg. Шасси между двумя областями — интересный случай: оно укладывается в большую карточку с запасом, и этот запас расходуется на оценку смещения центра масс и условий пола.
Скорость отклоняет или подтверждает
Номинальная частота вращения на выходе активатора AGV задаёт непрерывную скорость по полу, и требование платформы решает, достаточно ли этого. Колесо диаметром 150 mm на карточке 50 kg даёт 0.856 m/s непрерывно в номинальной точке, и это расчётная величина, а не измеренная дорожная скорость. Требование выше переносит подбор на более быстрый модуль или на большее колесо. Напряжение шины — отдельный вопрос: AKA60-6 KV80 указывает 200 RPM при 24 V и 400 RPM при 48 V на одной обмотке, поэтому номинальная частота вращения принадлежит тому напряжению, при котором она опубликована, и переход на более высокую шину должен оставаться в пределах номинальных данных привода и его теплового предела. Пиковая скорость доступна выше номинальной точки, а режим, который проводит там большую часть времени, уже вышел из непрерывной области.
Четыре колеса на одной шине
Расчёт тока — последний шаг подбора активатора AGV и первый, который затрагивает остальную платформу. Четыре модуля AKA60-6 KV80 при опубликованном номинальном токе 4 A каждый дают в сумме 16 A, а при опубликованном пиковом токе 11.2 A каждый — 44.8 A; четыре модуля AKA10-9 KV60 дают 42.4 A при 10.6 A каждый и 128 A при 32 A каждый. Это суммы токов модулей, а не требование со стороны батареи. Номинальный ток не замыкается на номинальную мощность, делённую на напряжение шины, то есть эти два поля измеряют разное, а батарея, контактор и жгут рассчитываются со стороны шины, где в расчёт входят напряжение, КПД привода, число одновременно тянущих колёс и допустимая длительность пика. Четыре модуля к тому же не достигают пика в один момент и на одно и то же время. Активатор AGV, выбранный по нагрузке и подтверждённый по частоте вращения, всё равно нужно проверить на то, что батарея способна отдать, когда все четыре колеса тянут одновременно.
Когда номинальная радиальная нагрузка — неподходящий инструмент
Номинальная величина отвечает на один вопрос, и есть три ситуации, в которых она не решает подбор. Шасси за пределами области, нагрузка, приложенная вдали от центра ступицы, и ось колеса, которая должна быть полой, — все они выводят задачу за пределы того, что описывает опубликованное число. Их распознавание — часть правильного чтения карточки активатора AGV, и каждая указывает на другое решение, а не на больший модуль.
Шасси тяжелее, чем допускает номинальная величина
За пределами области активатор AGV по-прежнему развивает номинальный момент, и арифметика силы тяги по-прежнему сходится — именно поэтому ошибку легко сделать. Не сходится путь нагрузки: выходной подшипник нагружают радиальной нагрузкой больше, чем указано в его номинале, и следующий за этим риск — перегрузка и сокращение ресурса в этом подшипнике или в конструкции вокруг него, причём вид отказа определяется условиями монтажа и не сводится аккуратно к ограничению по моменту. Там, где нагрузка на колесо превышает номинальную величину, путь нагрузки нужно перепроектировать: внешний подшипниковый корпус, при котором привод передаёт момент через муфту, — одна из таких схем, и она распространена при тоннажных нагрузках на колесо.
Нагрузка, приложенная вдали от центра ступицы
Номинальная величина предполагает, что нагрузка действует на ступице. Колесо на смещённом кронштейне, привод на поворотной оси или съём мощности цепью либо ремнём уводят линию действия от центра подшипника и добавляют к радиальной нагрузке момент. Опубликованное число этот случай не покрывает, потому что плечо — свойство монтажа, а не модуля. Решение механическое: вернуть нагрузку над ступицей или воспринять смещённую нагрузку отдельным подшипником, а приводу оставить только момент.
Когда ось колеса должна быть полой
Полая ось колеса — это требование прокладки кабеля, а не нагрузки, и она указывает на другое семейство модулей. В линейке для этого случая есть планетарные модули с полым валом, и в цитируемых здесь карточках для них номинальная радиальная нагрузка не указана, поэтому до того, как производитель её приведёт, нагрузку колеса нужно воспринимать вне модуля, а модуль передаёт момент через полый выход. Выбрать один из них, чтобы решить задачу нагрузки, — значит перевернуть причину их существования; выбрать его, чтобы решить задачу прокладки кабеля, оставляет вопрос нагрузки ровно там, где он был, и список кандидатов для активатора AGV возвращается к двум карточкам, где номинальная величина указана.
Часто задаваемые вопросы
QДля чего активатор AGV применяется на колёсной платформе
Он приводит одно колесо и одновременно несёт его долю массы платформы. Выходной фланец принимает колесо, выходной подшипник воспринимает радиальную нагрузку, а корпус несёт эту реакцию; двигатель и ступень внутри преобразуют электрическую мощность в момент на ободе. Именно это сочетание силы тяги и восприятия нагрузки отличает активатор AGV от активатора шарнира сопоставимого момента.
QКакую радиальную нагрузку выдерживают AKA60-6 и AKA10-9
В двух карточках активатора AGV указано 18 kg у AKA60-6 KV80 и 50 kg у AKA10-9 KV60, обе величины — на один узел на ступице. После деления на динамический коэффициент 1.5 и распределения на четыре равномерно нагруженных колеса они соответствуют полной массе около 48 kg и около 133 kg, что является оценочными величинами для отбора при этих допущениях, а не гарантированными производителем пределами.
QКак рассчитывается нагрузка на одно колесо
Сначала распределить массу платформы плюс полезную нагрузку между колёсами на полу, затем скорректировать на смещение центра масс между осями, применить сводный коэффициент для ускорения, торможения, уклона и стыков пола, а после этого проверить случай одного колеса, когда один угол теряет контакт. Худшее из этих значений — то число, которое сравнивают с номинальной величиной.
QЧто происходит, когда нагрузка на колесо превышает номинальную величину
Активатор AGV продолжает развивать момент, поэтому платформа может выглядеть работающей, пока от выходного подшипника требуют больше, чем указано в его номинале. Следствием является перегрузка в этом подшипнике или в конструкции вокруг него, с сокращением ресурса или повреждением в зависимости от монтажа, а не достижение предела по моменту. Решение — воспринимать нагрузку колеса вне модуля, а приводу оставить только момент.
QНесёт ли активатор AGV с редуктором нагрузку колеса самостоятельно
Он несёт её до опубликованной номинальной величины. Выше этого нагрузку должна воспринимать конструкция вокруг привода, а не сам привод, и это решение уровня шасси. Чтение номинальной величины как заявления о пути нагрузки, а не как характеристики производительности, сохраняет это решение явным, и это первое, что проверяют, когда активатор AGV подбирают к уже построенной платформе.
Официальные источники
В двух карточках продукта приведены полные характеристики каждого модуля, а производитель публикует номинальные величины, габаритные чертежи и назначение контактов разъёма на страницах по ссылкам ниже. Обе карточки — CubeMars, и цитируемые в статье номинальные величины взяты с этих страниц. Номинальные частоты вращения карточек AK, использованные для сравнения, взяты со страниц производителя для AK60-6 V3.0 KV80 при 24 V и AK10-9 V3.0 KV60 при 48 V.
CubeMars AKA60-6 KV80 указывает номинальную радиальную нагрузку 18 kg, ступень 6:1 и номинальные точки при 24 V и 48 V. CubeMars AKA10-9 KV60 указывает номинальную радиальную нагрузку 50 kg, ступень 9:1 и один 16-битный выходной энкодер.
Куда двигаться дальше
Расчёт нагрузки решает, какой модуль подходит, а категория AGV собирает задачи платформ, которым служит этот подбор. В разделе Роботизированные актуаторы находятся рассмотренные выше карточки, а инструменты Подбор и Сравнение продуктов показывают эти поля характеристик рядом.
Две карточки, лежащие в основе статьи, — CubeMars AKA60-6 KV80 роботизированный актуатор и CubeMars AKA10-9 KV60 роботизированный актуатор. Для случая, когда ось колеса должна быть полой, CubeMars AKH70-48 V1.0 KV41 планетарный актуатор с полым валом — та карточка, которую читают вместе с этим требованием, а путь нагрузки обрабатывается вне модуля.