T-MOTOR ได้เผยแพร่คลิปโรงงานความยาว 46 วินาทีที่ติดตามสายการผลิตมอเตอร์โดรนของบริษัทตั้งแต่โลหะที่ผ่านการกลึงไปจนถึงยูนิตขับเคลื่อนที่ประกอบเสร็จ คลิปไม่มีเสียงบรรยาย และไม่มีมอเตอร์ใดปรากฏชื่อบนจอ คลิปนี้เป็นมงตาจของเหล่าสถานี — แถวศูนย์กลึง CNC หัวพันขดลวดที่วางลวดทองแดงลงบนสเตเตอร์ การพิมพ์ผงประสานทั่วแผงบอร์ด ESC และเครื่องอัดหุ่นยนต์ที่ทำงานตามสายพาน — และข้อโต้แย้งของมันถูกถ่ายทอดทั้งหมดผ่านสิ่งที่กล้องแสดง คือขั้นตอนเบื้องหลังมอเตอร์โดรนสำเร็จรูปเกิดขึ้นบนอุปกรณ์อัตโนมัติภายในโรงงานของผู้ผลิตเอง
บทความนี้สร้างหกสถานีที่ปรากฏในคลิปขึ้นใหม่และอธิบายว่าแต่ละสถานีตรึงสิ่งใดไว้ในผลิตภัณฑ์สำเร็จรูป ไม่มีสิ่งใดในที่นี้ถูกอ้างถึงวิดีโอเกินกว่าที่เฟรมของมันแสดง
สิ่งที่คลิปแสดง
เผยแพร่บนช่อง T-MOTOR FOR UAV DRONE อย่างเป็นทางการเมื่อวันที่ 23 ตุลาคม 2026 คลิปนี้ยาว 46 วินาทีภายใต้ชื่อเรื่อง “น่าทึ่ง! เยี่ยมชมโรงงานผลิตมอเตอร์โดรน — วิธีที่พวกเขาทำสายการผลิตให้เป็นอัตโนมัติ” มันเปิดด้วยฝาครอบเบลมอเตอร์ที่หมุนอยู่ภายใต้แสงตรวจสอบ ผ่านการทบทวนทางวิศวกรรมรอบโต๊ะประชุมและเวิร์กสเตชัน CAD ที่แสดงภาพวาดมอเตอร์ทรงกลม จากนั้นจึงลงตัวบนพื้นที่ผลิต คือแถวศูนย์กลึง CNC สถานีอัดแบบหมุน เครื่องพันขดลวดที่วางทองแดงลงในร่องสเตเตอร์ การพิมพ์ผงประสานผ่านสเตนซิลลงบนแผงบอร์ด ESC แผงบอร์ดที่ติดตั้งชิ้นส่วนแล้วภายใต้หัววัดทดสอบ และเซลล์หุ่นยนต์ที่อัดชิ้นส่วนตามสายพานลำเลียง
มีคำบรรยายสั้นสี่ข้อวิ่งผ่านคลิป — ว่าคุณภาพที่เสถียรของกำลังขับโดรนอุตสาหกรรมมาจากการผลิตความแม่นยำแบบอัตโนมัติ และว่าพลังของโรงงานของผู้ผลิตเองพูดแทนตัวมันเอง ไม่มีคำบรรยายใดพกตัวเลข และไม่มีรุ่นใดปรากฏชื่อ อ่านอย่างรอบคอบแล้ว คลิปนี้คือคำแถลงเชิงกระบวนการมากกว่าแหล่งข้อกำหนด คือผู้ผลิตที่แสดงว่าความสม่ำเสมอของการผลิตมอเตอร์โดรนของตนมาจากที่ใด
คลิปวิดีโอต้นฉบับ
ที่มา: ช่อง YouTube T-MOTOR FOR UAV DRONE
คลิปวิดีโอ: น่าทึ่ง! เยี่ยมชมโรงงานผลิตมอเตอร์โดรน — วิธีที่พวกเขาทำสายการผลิตให้เป็นอัตโนมัติ
หกสถานีบนสายการผลิตมอเตอร์โดรน
เฟรมในคลิปแตกออกเป็นหกสถานี รวมกันพวกมันครอบคลุมทั้งสองครึ่งของระบบขับเคลื่อน — ตัวมอเตอร์เองและ ESC ที่ขับมัน — และแต่ละสถานีมีอยู่เพราะคุณสมบัติของผลิตภัณฑ์สำเร็จรูปถูกตัดสินที่นั่น บนสายการผลิตมอเตอร์ BLDC แทนที่จะเป็นที่โต๊ะทำงานภายหลัง
การกลึงฝาครอบเบล ดุม และที่นั่งเพลา
ช็อตที่กว้างที่สุดของคลิปคือแถวศูนย์กลึง CNC ตามด้วยภายหลังด้วยการกลึงเดี่ยวที่ตัดเข้าในชิ้นส่วนอะลูมิเนียมภายใต้น้ำหล่อเย็น ชุดหมุนของมอเตอร์เอาต์รันเนอร์ — ฝาครอบเบลที่แบกแม่เหล็กและดุมที่แบกเพลา — คือจุดที่ค่ารันเอาต์ถูกตั้งไว้ หากที่นั่งลูกปืนและพื้นผิวรองนั่งแม่เหล็กไม่ศูนย์กลางร่วมกับแกนหมุน ช่องว่างอากาศจะเปลี่ยนไปขณะโรเตอร์หมุน และไม่มีการปรับใดในขั้นต่อไปที่จะกู้มันกลับมาได้ การกลึงลักษณะเหล่านี้บนอุปกรณ์อัตโนมัติในชุดติดตั้งที่ทำซ้ำได้ คือสิ่งที่ทำให้ความแตกต่างระหว่างยูนิตเล็กพอที่ส่วนที่เหลือของสายจะถูกสร้างขึ้นรอบมันได้
การพันขดลวดสเตเตอร์
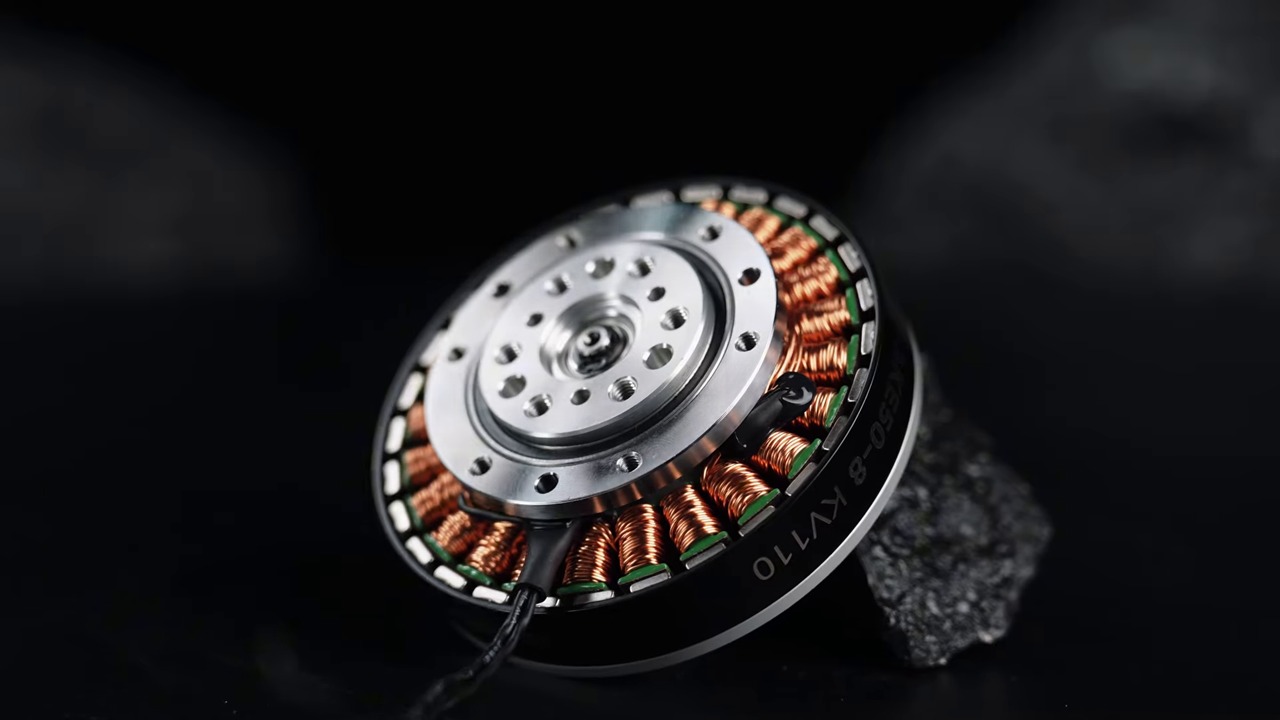
ภาพโคลสอัปที่ชัดที่สุดในคลิปคือหัวพันขดลวดที่กำลังวางลวดทองแดงลงในสเตเตอร์ บนสายการผลิตมอเตอร์โดรน การพันขดลวดคือสถานีที่มอเตอร์สองตัวของรุ่นเดียวกันจะแยกจากกันหากกระบวนการคลาดเคลื่อน จำนวนรอบพันกำหนด KV แรงตึงลวดและลำดับการวางกำหนดความต้านทานขดลวดและการกระจายความร้อน และลวดที่เป็นรอยหรือไขว้กันคือความล้มเหลวแฝงแทนที่จะเป็นความล้มเหลวที่มองเห็นได้ การทำงานนี้ให้เป็นอัตโนมัติไม่ได้เปลี่ยนฟิสิกส์ แต่มันลบความแตกต่างจากมือถึงมือที่การพันด้วยมือแนะนำเข้ามาตลอดกะการทำงาน ซึ่งเป็นความกระจายที่คำบรรยายของคลิปกำลังโต้แย้งอยู่พอดี
การประกอบโรเตอร์และการยึดติดแม่เหล็ก
เฟรมช่วงหลังแสดงแขนหุ่นยนต์และเครื่องอัดที่ทำงานเหนือสายพานลำเลียง ในมอเตอร์เอาต์รันเนอร์ ที่นี่คือจุดที่วงแหวนแม่เหล็กถูกประกอบเข้ากับฝาครอบเบล ความหนาของชั้นกาว ระยะห่างแม่เหล็ก และสภาวะการอบแห้งกำหนดแรงบิดคอกกิง และโรเตอร์ที่ไม่สมดุลทิ้งการสั่นสะเทือนไว้ให้ทั้งลูกปืนและโครงอากาศยานต้องชดเชย คลิปแสดงตัวระบบอัตโนมัติเอง ส่วนกาวและค่าความคลาดเคลื่อนเป็นของเอกสารประจำรุ่นมากกว่าจะเป็นของคลิป 46 วินาที
SMT สำหรับบอร์ด ESC
มีสองเฟรมที่เป็นของอิเล็กทรอนิกส์ คือผงประสานที่ถูกพิมพ์ผ่านสเตนซิลลงบนแผงบอร์ด ESC และแผงเดียวกันที่ภายหลังถูกติดตั้งชิ้นส่วนและอยู่ภายใต้การทดสอบ ESC คือครึ่งหนึ่งของระบบขับเคลื่อน และการพิมพ์ผงประสานคือสถานีที่ตัดสินส่วนใหญ่ของสิ่งที่ตามมา — ความสม่ำเสมอของปริมาณผงประสานทั่วแผงคือสิ่งที่ทำให้การรีโฟลว์ การตรวจสอบ และการทดสอบหมายถึงสิ่งเดียวกันสำหรับทุกบอร์ดบนนั้น การที่ทั้งสองครึ่งของสายการผลิตมอเตอร์ BLDC ปรากฏในคลิปเดียวกันสอดคล้องกับวิธีที่ T-MOTOR เผยแพร่กลุ่มผลิตภัณฑ์ของตน คือในฐานะระบบขับเคลื่อนที่ครบถ้วนมากกว่ามอเตอร์แบบเดี่ยว
การอัดประกบและการประกอบอัตโนมัติ
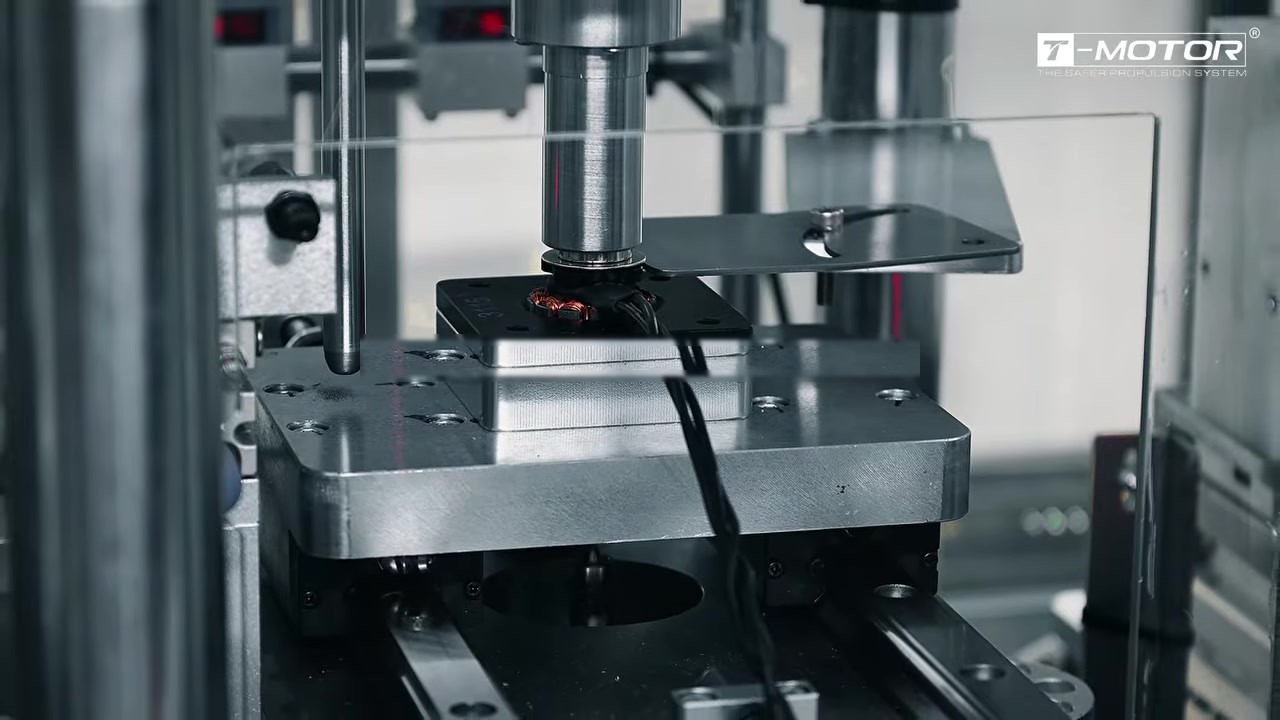
โต๊ะหมุนอินเด็กซ์อัดเพลาเข้าสู่ชิ้นส่วนที่นั่ง โดยมีป้ายสถานีทำเครื่องหมายขั้นตอนการอัดเพลาเข้า และเซลล์หุ่นยนต์ทำรูปแบบเดิมซ้ำในระดับสายการผลิต การประกบแน่น — เพลาเข้าดุม ลูกปืนเข้าที่นั่ง — ไวต่อแรง การจัดแนว และสภาพผิว และเป็นงานประเภทที่ระบบอัตโนมัติคงไว้นิ่งในขณะที่การอัดด้วยมือคลาดเคลื่อนไปตามความล้า คลิปให้เวลาบนจออย่างต่อเนื่องกับสถานีนี้ ซึ่งเข้ากับคลิปที่มีเรื่องความทำซ้ำได้เป็นเนื้อหา
การตรวจสอบและการทบทวนทางวิศวกรรม
คลิปยังกำหนดกรอบเรื่องราวของมันไว้นอกพื้นที่ผลิตด้วย คือฝาครอบเบลมอเตอร์ภายใต้แสงวงแหวนในช่วงต้น และการทบทวนทางวิศวกรรมรอบไวท์บอร์ดกับเวิร์กสเตชัน CAD ที่แสดงภาพวาดมอเตอร์ในช่วงกลาง เฟรมการตรวจสอบคือด่านที่สถานีก่อนหน้าป้อนเข้า ส่วนเฟรมการทบทวนคือลูปที่ป้อนข้อมูลการทดสอบกลับเข้าสู่การออกแบบ ทั้งสองไม่ได้พกเนื้อหาที่วัดได้ แต่ทั้งคู่เป็นของคลิปเกี่ยวกับวิธีที่กระบวนการผลิตมอเตอร์โดรนถูกคุมให้อยู่ภายใต้การควบคุม
สถานีต่อสถานี
อ่านเป็นลำดับแล้ว หกสถานีคือนิยามเชิงปฏิบัติของการผลิตมอเตอร์โดรน โลหะถูกตัด ทองแดงถูกพัน โรเตอร์ถูกประกอบ อิเล็กทรอนิกส์ถูกพิมพ์และอัด และทุกยูนิตผ่านด่านเดียวกัน ตารางด้านล่างจับคู่แต่ละสถานีที่ปรากฏในคลิปเข้ากับคุณสมบัติที่มันควบคุม
| สถานี | สิ่งที่เฟรมแสดง | สิ่งที่มันตรึงไว้ | เหตุใดจึงสำคัญในระดับชุดผลิต |
|---|---|---|---|
| การกลึง CNC | แถวศูนย์กลึง; การกลึงภายใต้น้ำหล่อเย็น (0:16, 0:38) | ความศูนย์กลางร่วมของที่นั่งลูกปืนและพื้นผิวแม่เหล็ก; ค่ารันเอาต์ | ช่องว่างอากาศและพฤติกรรมการสั่นสะเทือนทำซ้ำได้ข้ามยูนิต |
| การพันขดลวดสเตเตอร์ | หัวพันขดลวดวางลวดทองแดงลงในสเตเตอร์ (0:24) | จำนวนรอบพัน แรงตึงลวด ลำดับการวาง | ความกระจายของ KV และความต้านทานขดลวดอยู่ในข้อกำหนด |
| การประกอบโรเตอร์ | แขนหุ่นยนต์และเครื่องอัดบนสายพาน (0:41) | ชั้นกาว ระยะห่างแม่เหล็ก ความสมดุลโรเตอร์ | คอกกิงและการสั่นสะเทือนไม่คลาดเคลื่อนจากยูนิตหนึ่งไปอีกยูนิตหนึ่ง |
| SMT ของ ESC | การพิมพ์ผงประสาน; แผงที่ติดตั้งชิ้นส่วนแล้วภายใต้หัววัด (0:28, 0:34) | ความสม่ำเสมอของปริมาณผงประสาน คุณภาพรอยเชื่อม | ทุกบอร์ดบนแผงผ่านการทดสอบด้วยเกณฑ์เดียวกัน |
| การประกอบแบบอัดประกบ | สถานีอัดบนโต๊ะหมุนอินเด็กซ์ (0:18) | แรงและการจัดแนวของการประกบแน่น | การประกบเพลาและลูกปืนคงอยู่โดยไม่ต้องแก้งาน |
| การตรวจสอบและทบทวน | ฝาครอบเบลภายใต้แสงวงแหวน; เฟรมการประชุมและ CAD (0:01, 0:08) | ด่านรับเข้า; ลูปป้อนกลับสู่การออกแบบ | ข้อบกพร่องถูกจับได้ในโรงงาน; กระบวนการถูกแก้ที่ต้นทาง |
การประทับเวลาอ้างถึงคลิปที่เผยแพร่; คำอธิบายจำกัดเฉพาะสิ่งที่เฟรมแสดง คลิปไม่ได้เผยแพร่ค่าความคลาดเคลื่อน ข้อมูลการทดสอบ หรือตัวเลขกำลังการผลิตสำหรับสถานีใด
สิ่งที่วิดีโอระบุ
คำอธิบายอย่างเป็นทางการให้เครดิตสองข้อความแก่ T-MOTOR ว่าการเยี่ยมชมนี้เกิดขึ้นภายในโรงงาน T-MOTOR พร้อมสายการผลิตอัตโนมัติที่กำลังทำงาน และว่า T-MOTOR สร้างระบบขับเคลื่อนที่ครบถ้วนสำหรับ UAV เชิงพาณิชย์ พร้อมตัวเลือกแรงขับที่หลากหลายสำหรับแพลตฟอร์มมัลติโรเตอร์ ปีกตรึง และ VTOL ทั้งสองถูกอ้างในที่นี้ในฐานะคำกล่าวของผู้ผลิตเอง ตัวคลิปเป็นการจัดแสดงเชิงกระบวนการ ส่วนหน้าข้อกำหนดประจำรุ่นยังคงเป็นแหล่งของตัวเลขที่ใช้กำหนดขนาดโครงอากาศยาน
เหตุใดความสม่ำเสมอในการผลิตมอเตอร์โดรนจึงสำคัญในโปรแกรมการผลิตเป็นชุด
มอเตอร์ตัวเดียวถูกตัดสินด้วยการวัดของมันเอง ฝูงบินถูกตัดสินด้วยความกระจายระหว่างมอเตอร์ของมัน และในการผลิตมอเตอร์โดรน ความกระจายนั้นถูกตั้งไว้บนสายการผลิต ไม่ใช่บนแท่นทดสอบ คุณสมบัติสองประการตามมา ประการแรก แรงขับและกระแสที่กินซึ่งทำซ้ำได้ข้ามยูนิตช่วยให้ตัวควบคุมการบินถูกปรับตั้งครั้งเดียวและเชื่อถือได้ทั่วทั้งฝูง — มอเตอร์ที่กินกระแสมากกว่าพี่น้องของมันอย่างวัดได้ที่คำสั่งเดียวกันจะร้อนต่างกันและเสื่อมต่างกัน ประการที่สอง ความสมดุลโรเตอร์ที่ทำซ้ำได้คงการสั่นสะเทือนไว้ภายในขอบเขตที่เซนเซอร์และโครงสร้างถูกออกแบบมาให้รับ ซึ่งบนกิมบอลกล้องและเพย์โหลดตรวจสอบเป็นขีดจำกัดสมรรถนะ ไม่ใช่เรื่องความสบาย
สำหรับการจัดซื้อ การอ่านเชิงปฏิบัติของคลิปเช่นนี้ตรงไปตรงมา มันเป็นหลักฐานว่าผู้ผลิตดำเนินการสายการผลิตมอเตอร์โดรนอัตโนมัติของตนเอง ซึ่งสนับสนุนความคาดหวังเรื่องความสม่ำเสมอระดับชุด — ข้อกำหนดเดียวที่ใช้กับทุกยูนิต ตัวเลขประจำรุ่นที่เก็บไว้ในบันทึกผลิตภัณฑ์ของ ToBMS เติมเต็มภาพนั้น โดยจับคู่กระบวนการที่แสดงในที่นี้เข้ากับตัวเลขที่แต่ละโครงอากาศยานถูกกำหนดขนาดรอบมัน
คำถามที่พบบ่อย
การผลิตมอเตอร์โดรนภายในโรงงาน T-MOTOR มีลักษณะอย่างไร
คลิปที่เผยแพร่แสดงหกสถานี ได้แก่การกลึง CNC ของฝาครอบเบลและดุม การพันขดลวดสเตเตอร์อัตโนมัติ การประกอบโรเตอร์และแม่เหล็ก การพิมพ์ผงประสานและการทดสอบบอร์ด ESC การประกอบแบบอัดประกบบนโต๊ะหมุน และการตรวจสอบพร้อมลูปทบทวนทางวิศวกรรม คลิปยาว 46 วินาทีและไม่มีเสียงบรรยาย
วิดีโอเผยแพร่ข้อกำหนดใด ๆ หรือไม่
ไม่มี คลิปและคำอธิบายของมันระบุว่าสายการผลิตเป็นอัตโนมัติและว่า T-MOTOR สร้างระบบขับเคลื่อนที่ครบถ้วนสำหรับ UAV เชิงพาณิชย์ แต่ไม่มีค่าความคลาดเคลื่อน ข้อมูลการทดสอบ ตัวเลขกำลังการผลิต หรือชื่อรุ่น การตัดสินใจกำหนดขนาดควรอาศัยหน้าข้อกำหนดประจำรุ่น
ระบบขับเคลื่อน T-MOTOR ครอบคลุมแพลตฟอร์มใดบ้าง
ตามคำอธิบายของผู้ผลิตเอง ระบบขับเคลื่อนที่สร้างบนสายนี้ครอบคลุมแพลตฟอร์มมัลติโรเตอร์ ปีกตรึง และ VTOL พร้อมตัวเลือกแรงขับที่หลากหลายทั่วทั้งกลุ่มผลิตภัณฑ์
เหตุใดความสม่ำเสมอของการพันขดลวดจึงสำคัญขนาดนั้น
จำนวนรอบพัน แรงตึงลวด และลำดับการวางกำหนด KV ความต้านทานขดลวด และการกระจายความร้อน — ตัวเลขที่ชุดส่งกำลังถูกกำหนดขนาดรอบมัน ความแตกต่างระหว่างมอเตอร์ในฝูงจะปรากฏเป็นความกระจายของกระแสที่กินและอุณหภูมิที่คำสั่งเดียวกัน ซึ่งเป็นเหตุผลว่าทำไมสถานีพันขดลวดจึงเป็นอัตโนมัติในคลิป
สำรวจบน ToBMS
- สำรวจหมวดหมู่ มอเตอร์ UAV →
- สำรวจหมวดหมู่ มอเตอร์โดรน →
- มอเตอร์โดรนบรรทุกหนัก: สามตัวเลือก T-Motor ตั้งแต่ 2.85 kg ถึง 101 kg แรงขับ →
- ดูโปรไฟล์ผู้ผลิต T-Motor บน ToBMS →
- วิดีโอจากผู้ผลิตเพิ่มเติมในหมวด วิดีโอ →
เกี่ยวกับ T-MOTOR
T-Motor พัฒนามอเตอร์ไร้แปรงถ่าน ESC และใบพัดสำหรับอากาศยานไร้คนขับ โดยมีกลุ่มผลิตภัณฑ์ครอบคลุมแพลตฟอร์มมัลติโรเตอร์ ปีกตรึง และ VTOL และเผยแพร่ชุดมอเตอร์ ESC และใบพัดที่เข้าคู่กันมากกว่ามอเตอร์แบบเดี่ยว คลิปที่ครอบคลุมในบทความนี้คือการเยี่ยมชมพื้นที่ผลิตของโรงงาน T-MOTOR และการผลิตมอเตอร์โดรนในระดับสายการผลิต มากกว่าการสาธิตผลิตภัณฑ์ — เป็นภาคคู่หูของหน้ากลุ่มผลิตภัณฑ์ที่พกข้อกำหนดไว้
สรุป
มงตาจ 46 วินาทีไม่ใช่แหล่งข้อกำหนด และมันก็ไม่ได้พยายามจะเป็น สิ่งที่มันบันทึกไว้คือที่มาของความทำซ้ำได้ของการผลิตมอเตอร์โดรน T-MOTOR คือหกสถานี — การกลึง การพันขดลวด การประกอบโรเตอร์ อิเล็กทรอนิกส์ ESC การอัดประกบ และการตรวจสอบ — ที่ทำงานเป็นสายการผลิตมอเตอร์ BLDC อัตโนมัติภายในโรงงานของผู้ผลิตเอง ตัวเลขที่ใช้กำหนดขนาดโครงอากาศยานยังอยู่ตรงที่ที่ควรอยู่ คือบนหน้าประจำรุ่น ส่วนคลิปคือข้อโต้แย้งว่าตัวเลขเหล่านั้นคาดหวังได้ว่าจะคงไว้ข้ามทั้งชุด ซึ่งเป็นอีกครึ่งที่เงียบกว่าของการตัดสินใจจัดซื้อใด ๆ