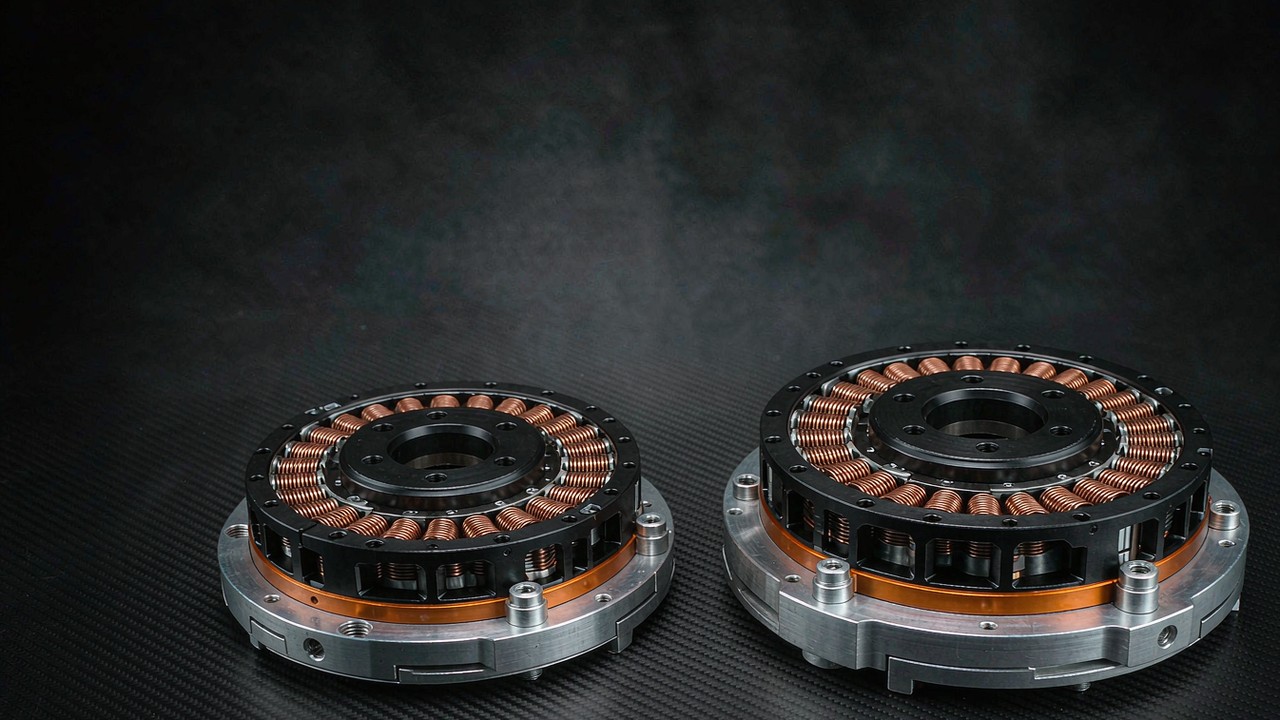
แรงบิดคอกกิ้งคือแรงบิดขั้นคอกกิ้งขนาดเล็กที่ดื้อด้าน ซึ่งมอเตอร์ BLDCผลิตออกมาแม้ไม่มีกระแสจ่ายเข้า — คือแรงดึงดูดทางแม่เหล็กระหว่างแม่เหล็กโรเตอร์กับฟันสเตเตอร์ ที่ทำให้เพลาที่ไม่ได้จ่ายไฟชอบอยู่ที่ตำแหน่งเชิงมุมบางตำแหน่ง บนมอเตอร์ใบพัดที่หมุนเร็ว ความถี่ของการรบกวนจะสูงขึ้นจนระบบที่ถูกขับแทบไม่ตอบสนองต่อมัน แต่บนกิมบอลกล้อง ข้อต่อหุ่นยนต์แบบไดรฟ์ตรง หรือกลไกเล็งเป้าที่คลานด้วยความเร็วเพียงไม่กี่องศาต่อวินาที มันคือความแตกต่างระหว่างการเคลื่อนที่ที่ราบรื่นกับขั้นที่มองเห็นได้ คู่มือนี้อธิบายว่าแรงบิดคอกกิ้งมาจากไหน การเลือกออกแบบแบบใดที่ปราบมัน และจะตัดสินมันอย่างไรเมื่อดาต้าชีตนิ่งเงียบ
คำตอบแบบรวบรัด
แรงบิดคอกกิ้งคือแรงบิดรบกวนที่ขึ้นกับตำแหน่ง เกิดจากแม่เหล็กโรเตอร์ที่แสวงหาตำแหน่งความต้านทานแม่เหล็กต่ำสุดบนสเตเตอร์แบบมีสล็อต มันไม่ต้องการกระแส มันซ้ำหลายครั้งต่อรอบ และมันสำคัญที่สุดเมื่อใกล้จุดหยุดนิ่ง ในการเคลื่อนที่ต่อเนื่องช้า ๆ และในการกลับทิศที่ความเร็วต่ำบ่อยครั้ง ซึ่งโมเมนต์ความเฉื่อยของโรเตอร์ไม่สามารถกลั่นมันออกไปได้อีก แกนกิมบอลที่กระตุกจนเห็นได้ที่ความเร็วแพนช้า ๆ หรือข้อต่อหุ่นยนต์ที่รักษามุมที่แม่นยำไว้ไม่ได้โดยไม่สั่นไหว มักกำลังแสดงขั้นคอกกิ้ง ไม่ใช่ความผิดพลาดของตัวควบคุม
การปราบแรงบิดคอกกิ้งเป็นปัญหาของการออกแบบมอเตอร์ก่อนที่จะเป็นปัญหาของการควบคุม: การจัดวางขดลวดสล็อตเศษส่วน แม่เหล็กหรือฟันสเตเตอร์แบบเอียง ส่วนโค้งแม่เหล็กที่ปรับรูปทรง และโครงสร้างไร้สล็อต ล้วนโจมตีกลไกที่ต้นตอ ส่วนจำนวนขั้วที่สูงขึ้นสามารถเลื่อนการรบกวนของขั้นคอกกิ้งไปยังความถี่เชิงพื้นที่ที่สูงขึ้นในการออกแบบไดรฟ์ตรง เมื่อหน้าผลิตภัณฑ์ไม่พิมพ์ตัวเลขใด — และส่วนใหญ่ไม่พิมพ์ — ข้อมูลจำนวนขั้วและจำนวนสล็อต การไดรฟ์ย้อนกลับด้วยมือ และการทดสอบการกระเพื่อมของกระแสที่ความเร็วต่ำ คือสิ่งทดแทนเชิงปฏิบัติสำหรับตัวเลขนั้น
แรงบิดคอกกิ้งคืออะไร
มอเตอร์ไร้แปรงถ่านแบบมีสล็อตทุกตัวพกผลนี้ไว้ในระดับหนึ่ง การทำความเข้าใจแรงบิดคอกกิ้งต้องใช้แนวคิดสามข้อ: เหตุใดโรเตอร์จึงมีตำแหน่งที่มันชอบตั้งแต่แรก เหตุใดการรบกวนจึงจางหายเมื่อความเร็วสูงขึ้น และเหตุใดมันจึงไม่ควรสับสนกับกลุ่มแรงบิดกระเพื่อมในความหมายกว้าง ซึ่งปรากฏเฉพาะเมื่อมอเตอร์ถูกขับเท่านั้น
ตำแหน่งแม่เหล็กที่โรเตอร์ชอบ
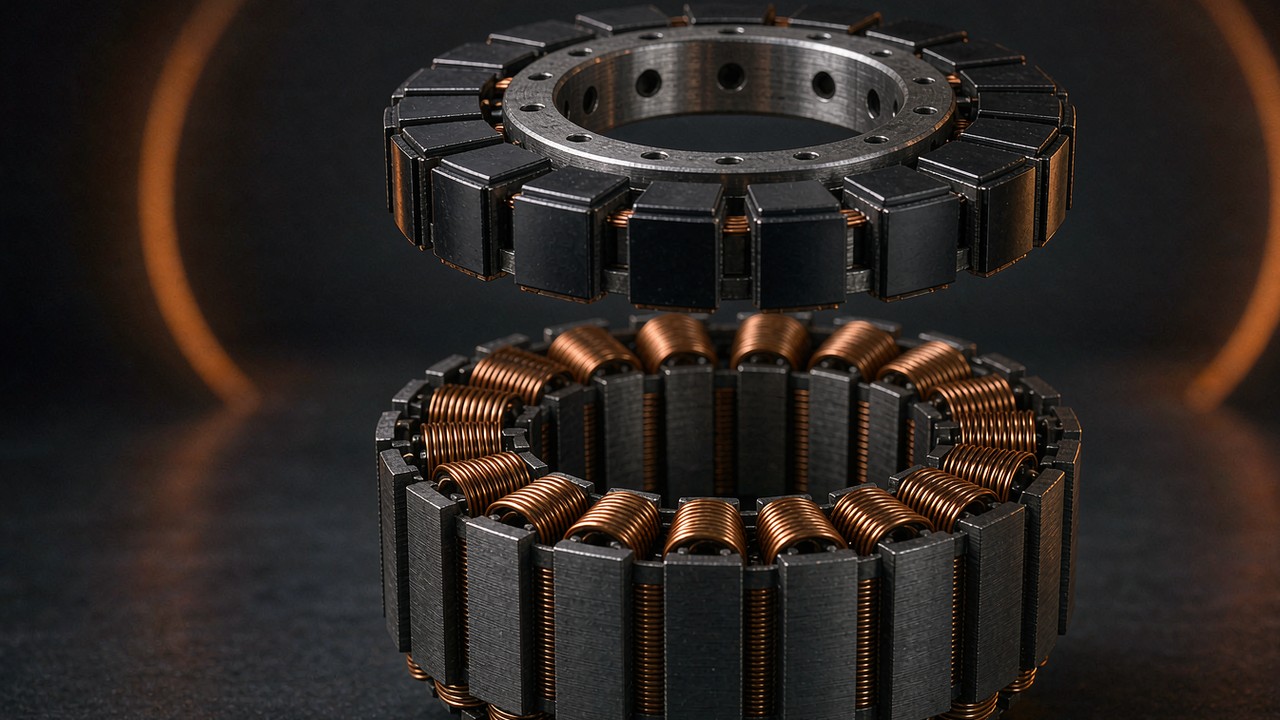
โรเตอร์แม่เหล็กถาวรที่ตั้งอยู่ข้างแกนเหล็กสเตเตอร์ไม่เคยเป็นกลางทางแม่เหล็ก ฟันของสเตเตอร์รวมเหล็กให้เป็นห่อไม่ต่อเนื่อง และแม่เหล็กโรเตอร์แต่ละตัวถูกดึงเข้าหาตำแหน่งเชิงมุมที่เส้นทางฟลักซ์ผ่านฟันมีความต้านทานแม่เหล็กต่ำที่สุด ระหว่างตำแหน่งเหล่านั้น พลังงานแม่เหล็กที่สะสมเปลี่ยนไปตามมุม และอนุพันธ์ของพลังงานนั้นเทียบกับมุมคือแรงบิด — แรงบิดคอกกิ้งนั่นเอง เมื่อหมุนมอเตอร์แบบมีสล็อตที่ไม่ได้จ่ายไฟด้วยมือ ขั้นคอกกิ้งที่สัมผัสได้ที่เพลาคือภูมิประเทศพลังงานนี้ที่กลายเป็นสิ่งจับต้องได้
จำนวนขั้นคอกกิ้งต่อรอบเชิงกลหนึ่งรอบถูกกำหนดโดยเรขาคณิต ไม่ใช่โดยขดลวดหรือไดรฟ์: มันเป็นไปตาม ค.ร.น. ของจำนวนสล็อตกับจำนวนขั้ว สเตเตอร์ 12 สล็อตที่ประจันหน้ากับโรเตอร์ 8 ขั้วให้ตำแหน่งที่ชอบ 24 ตำแหน่งต่อรอบ ส่วนชุดค่าที่มี ค.ร.น. มากกว่าจะให้ขั้นคอกกิ้งจำนวนมากกว่าและแต่ละขั้นอ่อนกว่า ข้อเท็จจริงเชิงเลขคณิตข้อเดียวนี้อธิบายคันโยกการออกแบบส่วนใหญ่ที่จะตามมา — และอธิบายว่าเหตุใดปัญหาขั้นคอกกิ้งจึงมักเป็นปัญหาของสล็อตและขั้วที่ปลอมตัวมา
เหตุใดความเร็วจึงซ่อนขั้นคอกกิ้ง
แรงบิดคอกกิ้งสลับเครื่องหมายเมื่อโรเตอร์ข้ามตำแหน่งที่ชอบแต่ละตำแหน่ง: มันต้านการเคลื่อนที่ด้านหนึ่งของขั้นคอกกิ้งและช่วยการเคลื่อนที่อีกด้านหนึ่ง ดังนั้นในหนึ่งรอบคาบเต็ม งานสุทธิของมันจึงเป็นศูนย์ แต่งานสุทธิเป็นศูนย์ไม่ได้หมายความว่าการรบกวนการเคลื่อนที่เป็นศูนย์ เมื่อความเร็วเพิ่มขึ้น ความถี่ของการรบกวนก็สูงขึ้น และโมเมนต์ความเฉื่อยของโรเตอร์และโหลดทำหน้าที่เหมือนตัวกรองความถี่ต่ำเชิงกล การแปรผันของความเร็วที่เกิดขึ้นจึงมักหดเล็กลงต่ำกว่าระดับที่การใช้งานสังเกตเห็น ผลกระทบตัวมันเองไม่ได้หายไป: ระบบเพียงหยุดตอบสนองต่อมัน และการตอบสนองจะตกลงมากเพียงใดขึ้นอยู่กับความเฉื่อย ความแข็งเกร็ง การหน่วง และแบนด์วิดท์การควบคุม
ที่ความเร็วระดับคลาน ตัวกรองนั้นหายไป เพลาที่หมุนเพียงไม่กี่องศาต่อวินาทีอยู่ภายในแต่ละขั้นคอกกิ้งนานพอที่ขั้นคอกกิ้งจะปรากฏขึ้นโดยตรงในรูปของการกระเพื่อมของความเร็ว ความคลาดเคลื่อนของตำแหน่ง หรือขั้นที่ตัวควบคุมต้องต่อสู้ นี่คือเหตุผลที่มอเตอร์คลาสเดียวกันที่ทำงานได้ที่ 3000 rpm อาจกระอักกระอ่วนที่ 3 rpm และเป็นเหตุผลที่การใช้งานความเร็วต่ำอ่านหน้าสเปกมอเตอร์ต่างจากการใช้งานขับเคลื่อน
แรงบิดคอกกิ้ง เทียบกับ แรงบิดกระเพื่อม
สองคำนี้เกี่ยวข้องกันแต่ใช้แทนกันไม่ได้ และการสับสนระหว่างกันนำไปสู่การแก้ไขที่ผิด แรงบิดขั้นคอกกิ้งมีอยู่แม้มอเตอร์ไม่ได้จ่ายไฟ มันเป็นปรากฏการณ์ระหว่างแม่เหล็กกับเหล็กโดยแท้ ส่วนแรงบิดกระเพื่อมเป็นคำกว้างสำหรับการแปรผันใด ๆ ของแรงบิดเอาต์พุตตามตำแหน่งโรเตอร์ขณะมอเตอร์ถูกขับ และมันรวมส่วนประกอบหลายส่วนเข้าด้วยกัน: ส่วนประกอบขั้นคอกกิ้ง ความไม่ตรงกันระหว่างรูปคลื่นแรงเคลื่อนไฟฟ้าย้อนกลับกับรูปคลื่นกระแสของไดรฟ์ เหตุการณ์คอมมิวเทชันในไดรฟ์สี่เหลี่ยมคางหมู และความไม่สมบูรณ์ของลูปกระแส
ภายใต้สองคำนั้นมีวัตถุแห่งการศึกษาสองชนิดที่ต่างกัน และตารางสั้น ๆ ช่วยแยกมันออกจากกัน ความแตกต่างที่สำคัญต่อการเลือกใช้คือ ข้อบกพร่องใดที่ไดรฟ์เข้าถึงได้ และข้อใดที่เข้าถึงไม่ได้
| คุณลักษณะ | แรงบิดคอกกิ้ง | แรงบิดกระเพื่อม |
|---|---|---|
| มีอยู่โดยไม่มีกระแส | มี — เป็นคุณสมบัติทางแม่เหล็กของเหล็กและแม่เหล็ก | โดยทั่วไปอธิบายในการทำงานขณะถูกขับ |
| แหล่งกำเนิดหลัก | แม่เหล็กโรเตอร์และการเจาะสล็อตของสเตเตอร์ | ส่วนประกอบขั้นคอกกิ้ง ฮาร์มอนิกของแรงเคลื่อนไฟฟ้าย้อนกลับ รูปคลื่นกระแส คอมมิวเทชัน และการควบคุม |
| การปรับจูนไดรฟ์ขจัดมันออกได้หรือไม่ | ไม่ได้ สำหรับแหล่งกำเนิดทางแม่เหล็กที่อยู่เบื้องล่าง | บางส่วนประกอบสามารถลดลงได้ |
| การประเมินโดยทั่วไป | แรงบิดเทียบมุมขณะไม่จ่ายไฟ | การวัดแรงบิดหรือการเคลื่อนที่ขณะถูกขับ |
ความแตกต่างเชิงปฏิบัติคือ ไดรฟ์สามารถโจมตีแรงบิดกระเพื่อมได้บางส่วน — การขับแบบ FOC (ไดรฟ์ไซน์) กับมอเตอร์ที่มีแรงเคลื่อนไฟฟ้าย้อนกลับรูปไซน์สามารถลดส่วนประกอบที่เกี่ยวกับคอมมิวเทชันได้ — ในขณะที่ส่วนประกอบขั้นคอกกิ้งผ่านไดรฟ์ใด ๆ ไปโดยไม่เปลี่ยนแปลง เพราะมันอาศัยอยู่ในเหล็กและแม่เหล็ก ไม่ใช่ในกระแส CubeMars ระบุทิศทางความเป็นเหตุเป็นผลไว้อย่างตรงไปตรงมาบนหน้ามอเตอร์กิมบอลของตน: แรงบิดคอกกิ้งต่ำทำให้เกิดแรงบิดกระเพื่อมต่ำ กลับกันไม่จริง ซึ่งเป็นเหตุผลที่การไล่ล่าแรงบิดกระเพื่อมด้วยการปรับจูนไดรฟ์เพียงอย่างเดียวมีพื้นแข็งที่กำหนดโดยฮาร์ดแวร์ของมอเตอร์
จุดที่แรงบิดคอกกิ้งเป็นตัวตัดสินการเลือก
การเลือกมอเตอร์ส่วนใหญ่ไม่ต้องคิดถึงแรงบิดขั้นคอกกิ้งเลย การใช้งานสามกลุ่มไม่มีโชคเช่นนั้น เพราะจุดทำงานของมันอยู่ตรงจุดที่ขั้นคอกกิ้งแข็งแกร่งที่สุดพอดี: ที่ความเร็วต่ำ ใกล้จุดหยุดนิ่ง หรือในการกลับทิศช้า ๆ
แกนกิมบอลกล้อง
แกนกล้องที่มีกันสั่นใช้ชีวิตการทำงานไปกับการประคองมุมต้านแรงโน้มถ่วงและการแก้การรบกวนขนาดไม่กี่องศา แรงบิดขั้นคอกกิ้งที่แข็งแกร่งพอจะต่อต้านการแก้ไขนั้นจะปรากฏในภาพถ่ายเป็นการแกว่งเป็นคาบขนาดเล็ก เห็นชัดที่สุดในการแพนช้า ๆ และภาพนิ่งด้วยเลนส์ยาว นี่คือการใช้งานที่แรงบิดคอกกิ้งต่ำเป็นจุดขายที่ระบุชัดเจน ไม่ใช่โบนัสที่ซ่อนอยู่ และคู่มือหมวดหมู่มอเตอร์กิมบอล: ขับตรงแบบ KV ต่ำสำหรับแท่นกล้องที่เสถียรครอบคลุมคลาสนี้ในเชิงการเลือกใช้ — ขดลวด KV ต่ำ เพลากลวงขนาดใหญ่ ไดรฟ์ตรงโดยไม่มีชุดเกียร์ที่ใดในแกน
ฟิสิกส์อธิบายรูปแบบที่คู่มือเล่มนั้นสังเกตเห็น: มอเตอร์กิมบอลใช้จำนวนขั้วสูงและไดรฟ์ตรง ส่วนหนึ่งเพราะชุดเกียร์เปลี่ยนปัญหาแทนที่จะแก้มัน ในระบบส่งผ่านแบบมีเกียร์ในอุดมคติ แรงบิดคอกกิ้งฝั่งมอเตอร์ถูกคูณที่เอาต์พุตด้วยอัตราทด ในขณะที่ช่วงมุมเอาต์พุตระหว่างเหตุการณ์ขั้นคอกกิ้งเล็กลง — ขั้นคอกกิ้งเดียวกันจึงมาถึงบ่อยขึ้นในหน่วยของเอาต์พุต ส่วนมากน้อยเพียงใดที่ส่งถึงการเคลื่อนที่ขึ้นอยู่กับความแข็งเกร็งของระบบส่งกำลัง แรงเสียดทาน ระยะฟรี การหน่วง และการตอบสนองของการควบคุม กระปุกเกียร์จึงเปลี่ยนวิธีที่ขั้นคอกกิ้งถูกส่งผ่านและถูกรับรู้ มันไม่ได้ขจัดการรบกวนออกไปง่าย ๆ และไม่ได้ทำให้แกนแย่ลงโดยอัตโนมัติ
ข้อต่อหุ่นยนต์แบบไดรฟ์ตรง
ข้อต่อหุ่นยนต์รับรู้แรงบิดคอกกิ้งในสามจุด: ในการควบคุมแรง ที่ซึ่งการรบกวนปลอมตัวเป็นการสัมผัสจากภายนอก ในความสามารถในการไดรฟ์ย้อนกลับ ที่ซึ่งผู้ปฏิบัติงานหรือสิ่งแวดล้อมต้องผลักผ่านขั้นคอกกิ้งทุกขั้นด้วยมือ และในการรักษาตำแหน่ง ที่ซึ่งลูปเซอร์โวสั่นไหวรอบตำแหน่งแม่เหล็กที่ชอบแทนที่จะนิ่งลงบนตำแหน่งที่สั่ง ด้านความละเอียดของปัญหาการนิ่งลงนั้น — สิ่งที่เอนโคเดอร์มองเห็นได้จริง — ครอบคลุมอยู่ในความละเอียดของเอนโค้ดเดอร์ที่ข้อต่อหุ่นยนต์: บิต ระยะฟรี และความสามารถในการทำซ้ำ ส่วนด้านขั้นคอกกิ้งเป็นตัวตัดสินว่าการเคลื่อนที่ระหว่างเคานต์ของเอนโคเดอร์ราบรื่นเพียงใด
แอคชูเอเตอร์แบบกึ่งไดรฟ์ตรงยอมรับอัตราทดต่ำและอยู่กับความโปร่งใสนั้น ส่วนแอคชูเอเตอร์อัตราทดสูงฝังการรบกวนฝั่งมอเตอร์ไว้ใต้การคูณ แต่จ่ายราคาด้วยความเฉื่อยสะท้อนและระยะฟรี การแลกเปลี่ยนนั้นถูกไล่เรียงไว้ในอัตราทดและความเฉื่อยสะท้อน: การกำหนดขนาดชุดลดรอบข้อต่อหุ่นยนต์ และปรัชญาอัตราทดต่ำที่อยู่เบื้องหลังในแอคชูเอเตอร์ QDD: สิ่งที่อัตราทด 8:1 มอบให้ ตำแหน่งที่ข้อต่อตั้งอยู่บนสเปกตรัมนั้นเป็นตัวตัดสินว่าแรงบิดคอกกิ้งสำคัญเพียงใดที่หน้าแปลนเอาต์พุต
การเล็งเป้าและการติดตามที่แม่นยำ
แท่นติดตั้งกล้องโทรทรรศน์ เครื่องสแกน LiDAR ตัวติดตามเสาอากาศ และน้ำหนักบรรทุกแบบแพน-ทิลต์ ใช้ระบบเดียวกับกิมบอล: การเคลื่อนที่ช้า ราบรื่น และต่อเนื่อง ที่ซึ่งการรบกวนแรงบิดเป็นคาบอ่านออกมาโดยตรงเป็นการกระตุกของการเล็งเป้า — ปลายที่มองเห็นได้ของแรงบิดกระเพื่อมในการกวาดช้า ๆ ตัวติดตามที่ไล่ตามการผ่านของดาวเทียมหรือเครื่องสแกนที่กวาดภาพฉากทนการกระเพื่อมของความเร็วที่ความถี่การกวาดไม่ได้ และความถี่ของการรบกวนขั้นคอกกิ้งอยู่ในแถบนั้นพอดีที่ความเร็วทำงาน ในกลไกเหล่านี้ ดาต้าชีตแทบไม่ช่วยตอบคำถาม เพราะแถวที่จะตอบมันมักหายไป — ซึ่งเป็นหัวข้อของส่วนถัดไป
คันโยกการออกแบบที่ลดแรงบิดคอกกิ้ง
การลดแรงบิดคอกกิ้งถูกแก้ในการออกแบบแม่เหล็กไฟฟ้า และคันโยกเหล่านั้นเป็นที่ยอมรับกันดีอยู่แล้ว ไม่มีคันโยกใดฟรี: แต่ละตัวแลกบางสิ่ง — ความหนาแน่นของแรงบิด ความสามารถในการผลิต ต้นทุน — เพื่อความราบรื่น ซึ่งเป็นเหตุผลที่มอเตอร์ขับเคลื่อนกับมอเตอร์กิมบอลมีหน้าตาต่างกันมาก
ชุดค่าสล็อตและขั้ว
คันโยกตัวแรกคือชุดค่านั้นเอง และมันกำหนดคาบการเกิด ไม่ใช่แอมพลิจูด จำนวนขั้นคอกกิ้งต่อรอบเป็นไปตาม ค.ร.น. ของจำนวนสล็อตและจำนวนขั้ว ดังนั้น ค.ร.น. ที่สูงขึ้นหมายถึงเหตุการณ์ขั้นคอกกิ้งที่ถี่ขึ้น ไม่ได้หมายถึงขั้นคอกกิ้งที่อ่อนลงโดยอัตโนมัติ แอมพลิจูดขึ้นอยู่กับเรขาคณิตแม่เหล็กไฟฟ้า — ช่องเปิดสล็อต อัตราส่วนส่วนโค้งขั้วแม่เหล็ก การกระจายของช่องว่างอากาศ และการตัดกันของฮาร์มอนิก ขดลวดสล็อตเศษส่วน ซึ่งใช้จำนวนสล็อตต่อขั้วต่อเฟสที่ไม่ใช่จำนวนเต็ม สามารถช่วยปรับรูปส่วนประกอบฮาร์มอนิกเชิงพื้นที่และลดแรงบิดคอกกิ้งได้ขึ้นอยู่กับชุดค่าเฉพาะนั้น และผลลัพธ์เป็นคุณสมบัติของการออกแบบแม่เหล็กไฟฟ้าทั้งหมด ไม่ใช่ของการจำแนกประเภทขดลวดเพียงอย่างเดียว
ด้านแอมพลิจูดสำคัญไม่แพ้ด้านจำนวน ช่องเปิดสล็อตให้สะพานความต้านทานแม่เหล็กต่ำแก่ฟลักซ์ของแม่เหล็ก และช่องเปิดที่แคบลงหรือการออกแบบสล็อตปิดหดการแปรผันของพลังงานเบื้องหลังแต่ละขั้นคอกกิ้งลง ซึ่งหดแอมพลิจูดของขั้นคอกกิ้งลงโดยตรง การแลกเปลี่ยนคือความยากในการพันขดลวดและฟลักซ์รั่ว ดังนั้นความกว้างของช่องเปิดจึงเป็นการประนีประนอมที่ผู้ผลิตตัดสินครั้งเดียวและผู้ซื้อสืบทอดไป การลดแรงบิดคอกกิ้งผ่านการเลือกชุดค่าสล็อต-ขั้วไม่ต้องเสียวัสดุเพิ่ม มันถูกตัดสินทั้งหมดบนแบบเขียน
การเอียง (skew) และการปรับรูปทรงแม่เหล็ก
การเอียง (skew) แนะนำออฟเซ็ตเชิงมุมตามความยาวแนวแกนของเครื่อง: ตำแหน่งขั้นคอกกิ้งที่ปลายด้านหนึ่งของแผ่นซ้อนตกอยู่ระหว่างตำแหน่งของปลายอีกด้านหนึ่ง และความต่างเฟสที่เกิดขึ้นสามารถลดฮาร์มอนิกที่เลือกของแรงบิดคอกกิ้งผ่านการตัดกันบางส่วน การเอียงแบบขั้นบันได — แม่เหล็กที่ประกอบเป็นส่วน ๆ แบบเยื้องแนวแกน — ให้ผลใกล้เคียงกันด้วยการผลิตที่ง่ายกว่า มุมเอียงที่เหมาะสมที่สุดขึ้นอยู่กับชุดค่าสล็อต-ขั้วและฮาร์มอนิกเป้าหมาย และการลดที่ได้แลกกับรูปร่างแรงเคลื่อนไฟฟ้าย้อนกลับ ค่าคงที่แรงบิด และความซับซ้อนในการผลิตในระดับที่การออกแบบกำหนด
การปรับรูปทรงแม่เหล็กโจมตีส่วนประกอบฮาร์มอนิกเดียวกันจากฝั่งโรเตอร์: โปรไฟล์ส่วนโค้ง อัตราส่วนส่วนโค้งขั้ว พื้นผิวเยื้องศูนย์ และขอบลบมุม ล้วนปรับรูปการกระจายความหนาแน่นฟลักซ์ให้ปฏิสัมพันธ์กับการเจาะสล็อตโดยพกพลังงานน้อยลงที่ความถี่ขั้นคอกกิ้ง มาตรการเหล่านี้มองไม่เห็นบนดาต้าชีต แต่เห็นได้ในถ้อยคำเจตนาการออกแบบ — หน้าที่ระบุการออกแบบแม่เหล็กไฟฟ้าที่ปรับให้เหมาะสมเพื่อการเคลื่อนที่ความเร็วต่ำที่ราบรื่น มักกำลังรายงานงานลดแรงบิดคอกกิ้งตระกูลนี้อยู่
ขดลวดไร้สล็อต
คันโยกแบบรากฐานคือการเอาฟันออกไปทั้งหมด ขดลวดไร้สล็อตวางอยู่ในช่องว่างอากาศเรียบโดยไม่มีห่อเหล็กไม่ต่อเนื่อง จึงไม่มีตำแหน่งที่ชอบ และกลไกเบื้องหลังขั้นคอกกิ้งสูญเสียรากฐานไป มอเตอร์ไร้สล็อตสามารถมีแรงบิดคอกกิ้งต่ำมากเพราะขจัดฟันสเตเตอร์ไม่ต่อเนื่องที่อยู่เบื้องหลังกลไกขั้นคอกกิ้งหลัก แต่ไม่ได้ปลอดจากแรงบิดกระเพื่อมโดยอัตโนมัติ: การบิดเบี้ยวของรูปคลื่นกระแส ฮาร์มอนิกของแรงเคลื่อนไฟฟ้าย้อนกลับ ความคลาดเคลื่อนของการควบคุม และผลทางแม่เหล็กไฟฟ้าอื่น ๆ ยังผลิตมันได้ ขดลวดแบบนี้เป็นตัวเลือกทั่วไปในเครื่องมือวัดและอุปกรณ์การแพทย์ที่ความราบรื่นอยู่เหนือทุกสิ่ง ราคาที่จ่ายคือความหนาแน่นของแรงบิด: เมื่อไม่มีฟันช่วยรวมฟลักซ์ การออกแบบไร้สล็อตต้องการวัสดุแม่เหล็กมากขึ้นและทองแดงมากขึ้นเพื่อแรงบิดเท่าเดิม และขดลวดก็ระบายความร้อนยากกว่า
ระหว่างแบบมีสล็อตเต็มกับแบบไร้สล็อตเต็ม มีจุดประนีประนอมอยู่ — สล็อตปิดและลิ่มแม่เหล็กที่นำเสนอผิวที่เรียบกว่าให้ช่องว่างอากาศในขณะยังเก็บฟันไว้ข้างใต้ การลดแรงบิดคอกกิ้งในการออกแบบเหล่านี้เป็นเรื่องของระดับมากกว่าการขจัดออก โดยต้องตัดสินเป็นรายกรณี
หลักฐานจำนวนคู่ขั้วจากรุ่นที่จำหน่าย
กลุ่มมอเตอร์กิมบอลและแบบไร้เฟรมที่จำหน่ายบนเว็บไซต์นี้แสดงคันโยกเหล่านั้นในสเปกที่เผยแพร่ ภายในกลุ่มกิมบอล GL ของ CubeMars จำนวนคู่ขั้วเพิ่มขึ้นตามขนาดเฟรมและระดับน้ำหนักบรรทุก: 7 คู่ขั้วบน GL30 ขนาด 41 g, 14 บน GL60 ขนาด 230 g และ 20 บน GL100 ขนาด 698 g ที่แบกมวลกล้องระดับมืออาชีพ กลุ่มอินรันเนอร์ไร้เฟรม RI ทำซ้ำรูปแบบเดียวกันฝั่งข้อต่อหุ่นยนต์: 7 คู่ขั้วบน RI50, 8 บน RI80 V2.0 และ 14 บน RI100 ทั้งสองกลุ่มระบุเจตนาการออกแบบคอกกิ้งต่ำบนหน้าผลิตภัณฑ์ และทั้งคู่จับคู่ถ้อยคำนั้นกับจำนวนขั้วที่สูงกว่า 3 ถึง 4 คู่ขั้วของมอเตอร์ขับเคลื่อนแบบเอาต์รันเนอร์โดยทั่วไปอยู่มาก
จำนวนคู่ขั้วที่สูงขึ้นสามารถเพิ่มความถี่เชิงพื้นที่ของแรงบิดคอกกิ้งได้ ขึ้นอยู่กับชุดค่าสล็อต-ขั้ว ที่ความเร็วเพลาหนึ่ง สิ่งนั้นเลื่อนการรบกวนไปยังความถี่ที่สูงขึ้น ซึ่งระบบกลไกบางระบบหดการกระเพื่อมของการเคลื่อนที่ที่เกิดขึ้นได้ดีกว่าระบบอื่น — ความเฉื่อย ความแข็งเกร็ง การหน่วง และแบนด์วิดท์การควบคุมเป็นผู้ตัดสินว่ามากน้อยเพียงใด จำนวนคู่ขั้วเพียงอย่างเดียวไม่ได้ยืนยันแอมพลิจูดแรงบิดคอกกิ้งต่ำ แอมพลิจูดเป็นของการออกแบบแม่เหล็กไฟฟ้าทั้งหมดและควรได้รับการยืนยันด้วยการวัด จำนวนที่เผยแพร่ยังคงมีประโยชน์ในฐานะข้อมูลเชิงโครงสร้างที่เปรียบเทียบกันได้ — แถวที่เป็นรูปธรรมให้อ่านเมื่อตัวเลขนั้นเองไม่ได้พิมพ์ — ไม่ใช่สิ่งทดแทนการวัด
แรงบิดคอกกิ้ง: ตัวเลขที่แทบไม่ปรากฏบนดาต้าชีต
เมื่อเปิดตารางสเปกของเจ็ดรุ่นที่เปรียบเทียบในภายหลังของคู่มือนี้ รูปแบบหนึ่งจะปรากฏขึ้น: หกรุ่นกล่าวอ้างพฤติกรรมขั้นคอกกิ้งต่ำเป็นคำพูดและไม่พิมพ์ตัวเลขแรงบิดคอกกิ้งใด ๆ ส่วนรุ่นที่เจ็ดคือ GL60 II พิมพ์คู่ตัวเลขก่อน-หลัง แรงบิดพิกัด แรงบิดสูงสุด ความต้านทาน ความเหนี่ยวนำ โมเมนต์ความเฉื่อย — มีครบทุกหน้า การรบกวนที่ตัดสินความราบรื่นที่ความเร็วต่ำมักถูกอธิบายเพียงเป็นเจตนาการออกแบบ
เหตุใดผู้ผลิตจึงเว้นว่างไว้
การเว้นว่างนั้นเป็นเชิงโครงสร้าง ไม่ใช่ความบังเอิญ ตัวเลขขั้นคอกกิ้งต้องการชุดทดสอบที่นิยามไว้ — ไดรฟ์หมุนคงที่ความเร็วต่ำ เซนเซอร์แรงบิดความละเอียดระดับมิลลินิวตัน-เมตร อุณหภูมิที่ควบคุม — และไม่มีมาตรฐานข้ามผู้ผลิตรายใดกำหนดชุดทดสอบนั้นไว้ ดังนั้นตัวเลขที่พิมพ์ใด ๆ จะเปรียบเทียบข้ามยี่ห้อไม่ได้และถูกท้าทายได้ง่าย ค่านี้ยังกระจายตามความคลาดเคลื่อนของแม่เหล็กและอุณหภูมิ ซึ่งทำให้ตัวเลขพิมพ์ตัวเดียวกลายเป็นภาระ: ตัวที่แย่ที่สุดในชุดการผลิตคือตัวที่ลูกค้าวัด
เลขคณิตเชิงการตลาดผลักไปทิศทางเดียวกัน ตัวเลขที่เผยแพร่เล็กเมื่อเทียบกับแรงบิดพิกัด — หน้า GL60 II ที่ระบุไว้พิมพ์ 0.024 Nm ลดลงเหลือประมาณ 0.015 Nm เป็นการลดลงที่หน้าอธิบายว่า 37.5% บนมอเตอร์พิกัด 0.6 Nm — และตัวเลขเล็กที่อยู่ข้างตัวเลขใหญ่ชวนให้อ่านผิด คำอย่าง ต่ำ หรือ ต่ำมาก รอดจากการแปลและการเปรียบเทียบ ส่วนตัวเลขเปล่าไม่รอดทั้งสองอย่าง ผลลัพธ์คือวัฒนธรรมสเปกที่แถวความเร็วต่ำที่สำคัญที่สุดคือแถวขั้นคอกกิ้ง และมักเป็นแถวที่ถูกเว้นว่างไว้
การประเมินบนโต๊ะทดสอบโดยไม่มีไดนาโมมิเตอร์
การไม่มีตัวเลขที่พิมพ์ไม่ได้ทำให้โต๊ะทดสอบว่างมือ การตรวจสอบสามอย่างไม่ต้องการอะไรเกินมอเตอร์ ไดรฟ์ของมัน และความอดทน อย่างแรกคือการไดรฟ์ย้อนกลับ: หมุนเพลาที่ไม่ได้จ่ายไฟช้า ๆ ด้วยมือหรือด้วยคันนิ้วเบา ๆ แล้วสัมผัสหาขั้นคอกกิ้ง มอเตอร์แบบมีสล็อตที่มีขั้นคอกกิ้งอ่อนหมุนด้วยลายละเอียดสม่ำเสมอ ส่วนตัวที่แรงจะกระตุกจากตำแหน่งหนึ่งไปอีกตำแหน่งหนึ่ง การทดสอบนี้เป็นเชิงคุณภาพแต่ทันที และเปรียบเทียบมอเตอร์สองตัวที่เป็นตัวเลือกได้ในไม่กี่นาที มันเป็นการทดสอบคัดกรองมากกว่าการวัด: แรงเสียดทานของลูกปืน ซีล การจัดแนวโรเตอร์ และระบบส่งกำลังใด ๆ ที่ต่ออยู่ล้วนปรุงแต่งความรู้สึก ดังนั้นจึงควรเปรียบเทียบมอเตอร์ในคอนฟิกูเรชันเดียวกัน และเมื่อเป็นไปได้ แยกมอเตอร์ออกจากกระปุกเกียร์และโหลด
การตรวจสอบที่สองใช้ไดรฟ์เป็นเครื่องมือวัด สั่งให้มอเตอร์ทำงานที่ความเร็วต่ำคงที่ภายใต้การควบคุมกระแส แล้วสังเกตกระแสเฟสบนออสซิลโลสโคปหรือในเทเลเมทรีของไดรฟ์: ที่ความเร็วคงที่และโหลดคงที่ กระแสควรเรียบ และการรบกวนขั้นคอกกิ้งปรากฏเป็นการกระเพื่อมของกระแสเป็นคาบที่ความถี่ขั้นคอกกิ้งขณะลูปต่อสู้กับมัน การกระเพื่อมของกระแสในที่นี้เป็นการวินิจฉัยระดับระบบ ไม่ใช่ตัวแทนเชิงปริมาณ: รูปร่างของมันขึ้นอยู่กับแบนด์วิดท์การควบคุม กลยุทธ์ PWM รูปคลื่นแรงเคลื่อนไฟฟ้าย้อนกลับ ความแม่นยำของเซนเซอร์ และการรบกวนจากโหลด ไม่น้อยไปกว่าตัวมอเตอร์ ดังนั้นมันจึงแสดงว่าไดรฟ์ตอบสนองต่อการรบกวนที่ขึ้นกับตำแหน่งอย่างไร มากกว่าขั้นคอกกิ้งมีขนาดใหญ่เพียงใด
การตรวจสอบที่สามคือการทดสอบขั้นตอนที่แถบความเร็วของการใช้งาน สั่งการเคลื่อนที่ด้วยความเร็วคงที่ช้า ๆ หรือขั้นตำแหน่งเล็ก ๆ แล้วบันทึกความเร็วหรือตำแหน่งจริงจากเอนโคเดอร์ ส่วนประกอบเป็นคาบของความคลาดเคลื่อนความเร็วคือลายนิ้วมือของขั้นคอกกิ้งที่ทำงานผ่านกลไกทั้งหมด การทดสอบนี้วัดระบบมากกว่ามอเตอร์เพียงลำพัง — การรบกวนตามที่กลไกส่งมอบจริง ๆ — ซึ่งเป็นคุณค่าของมันต่อการตัดสินใจเลือกใช้พอดี การตรวจสอบทั้งสามต่างกันในสิ่งที่พิสูจน์ได้ และลำดับชั้นนั้นควรถูกจำไว้อย่างถูกต้อง
| วิธี | สิ่งที่ให้ผล | ระดับหลักฐาน |
|---|---|---|
| การไดรฟ์ย้อนกลับขณะไม่จ่ายไฟ | ความรู้สึกและลักษณะของขั้นคอกกิ้ง | การคัดกรองเชิงคุณภาพ |
| การกระเพื่อมของกระแสที่ความเร็วต่ำ | การตอบสนองของไดรฟ์ต่อการรบกวนเป็นคาบ | การวินิจฉัยทางอ้อม |
| การทดสอบความเร็วหรือตำแหน่งด้วยเอนโคเดอร์ | การเคลื่อนที่จริงของระบบภายใต้โหลด | การยืนยันระดับระบบ |
| ทรานสดิวเซอร์แรงบิด การหมุนช้าขณะไม่จ่ายไฟ | รูปคลื่นและแอมพลิจูดของแรงบิดเทียบมุม | การวัดโดยตรง |
แถวสุดท้ายคือแถวที่ผลิตตัวเลขจริง และไม่ต้องการไดนาโมมิเตอร์ — เพียงเซนเซอร์แรงบิด การหมุนช้า และมอเตอร์ที่ไม่ได้จ่ายไฟอย่างสมบูรณ์
คำถามที่ต้องสอบถามผู้ผลิต
เมื่อการตัดสินใจมีราคาแพง แถวที่ว่างกลายเป็นรายการคำถาม: แรงบิดคอกกิ้งที่วัดได้ทั้งค่าสูงสุดและค่าสูงสุดถึงต่ำสุด รูปคลื่นแรงบิดเทียบมุมที่อยู่เบื้องหลังตัวเลขเหล่านั้น มอเตอร์ไม่ได้จ่ายไฟอย่างสมบูรณ์ระหว่างการทดสอบหรือไม่ อุณหภูมิ ความละเอียดเชิงมุม และวิธีทดสอบ — และตัวเลขเหล่านั้นอธิบายตัวอย่างเดียวหรือสถิติของชุดการผลิต ผู้ผลิตที่ทำงานลดแรงบิดคอกกิ้งมาแล้วมักตอบได้ทั้งหมด ส่วนความเงียบเรื่องวิธีก็เป็นคำตอบในตัวเอง และตัวเลขจากผู้ขายต่างรายเปรียบเทียบกันได้ก็ต่อเมื่อเงื่อนไขตรงกัน สำหรับรุ่นที่จำหน่ายบนเว็บไซต์นี้ หน้าผู้ผลิตและเอกสารที่ดาวน์โหลดได้คือจุดเริ่มต้น และหน้าผลิตภัณฑ์ของ ToBMS เก็บแถวที่เผยแพร่ — จำนวนคู่ขั้ว แรงบิด มวล — ไว้เปรียบเทียบเคียงข้างกัน
วิธีประเมินแรงบิดคอกกิ้งเมื่อไม่มีค่าที่เผยแพร่บนดาต้าชีต
- อ่านชุดค่าสล็อต-ขั้วและข้อมูลการออกแบบแม่เหล็กไฟฟ้าใด ๆ ที่หน้าเผยแพร่
- ทำการไดรฟ์ย้อนกลับขณะไม่จ่ายไฟเป็นการคัดกรองเชิงคุณภาพระหว่างตัวเลือก
- ใช้ทรานสดิวเซอร์แรงบิดบนเพลาที่หมุนช้าและไม่จ่ายไฟเมื่อต้องการรูปคลื่นจริง
- เปรียบเทียบการกระเพื่อมของตำแหน่งหรือความเร็วที่ความเร็วต่ำภายใต้สภาวะการทำงานที่เหมือนกันเพื่อตัดสินระบบทั้งหมด
รุ่นที่จำหน่ายซึ่งระบุการออกแบบคอกกิ้งต่ำ
เจ็ดรุ่นด้านล่างครอบคลุมสองคลาสที่ความราบรื่นที่ความเร็วต่ำคือโจทย์การออกแบบ: มอเตอร์กิมบอลไดรฟ์ตรงและอินรันเนอร์ไร้เฟรมสำหรับข้อต่อหุ่นยนต์ ทุกแถวเป็นตามที่เผยแพร่บนหน้าผลิตภัณฑ์ของผู้ผลิตแต่ละรายและถูกตรวจสอบข้ามกับหน้าเหล่านั้นในเดือนพฤศจิกายน 2026 คอลัมน์เจตนาที่ระบุบันทึกถ้อยคำที่แต่ละหน้าใช้ และคอลัมน์ความพร้อมของข้อมูลบันทึกว่ามีตัวเลขประกอบหรือไม่ รุ่นเหล่านี้ถูกใช้เป็นตัวอย่างของรูปแบบสเปกที่เผยแพร่ ไม่ใช่การจัดอันดับมอเตอร์คอกกิ้งต่ำ และกรอบเดียวกันใช้กับผลิตภัณฑ์จากผู้ผลิตรายอื่นได้ ตารางนี้จงใจจำกัดเฉพาะแถวที่ทุกหน้าพิมพ์ — แรงบิด มวล จำนวนขั้ว — เพื่อให้การเปรียบเทียบอยู่บนพื้นฐานที่ตรวจสอบได้ ไม่ใช่บนถ้อยคำเชิงคุณภาพเพียงอย่างเดียว
| รุ่น | ประเภท | แรงบิดพิกัด (Nm) | แรงบิดสูงสุด (Nm) | คู่ขั้ว | น้ำหนัก (g) | เจตนาการออกแบบที่ระบุ | ข้อมูลแรงบิดคอกกิ้งเชิงตัวเลข |
|---|---|---|---|---|---|---|---|
| GL30 KV290 | กิมบอล | 0.08 | 0.28 | 7 | 41 | ระบุคอกกิ้งต่ำ | ไม่ได้เผยแพร่ |
| GL60 KV25 | กิมบอล | 0.6 | 1.75 | 14 | 230 | ระบุคอกกิ้งต่ำ | ไม่ได้เผยแพร่ |
| GL60 II KV28 | กิมบอลพร้อมไดรเวอร์ในตัว | 0.6 | 1.5 | 28 | 276 | ระบุคอกกิ้งต่ำมาก | เผยแพร่: 0.024 ถึง 0.015 Nm |
| GL100 KV10 | กิมบอล | 3 | 7.7 | 20 | 698 | ระบุคอกกิ้งต่ำ | ไม่ได้เผยแพร่ |
| RI50 KV100 | อินรันเนอร์ไร้เฟรม | 0.58 | 1.67 | 7 | 180.8 | ระบุคอกกิ้งต่ำกว่า | ไม่ได้เผยแพร่ |
| RI80 V2.0 KV75 | อินรันเนอร์ไร้เฟรม | 1.45 | 4.1 | 8 | 411 | ระบุคอกกิ้งต่ำกว่า | ไม่ได้เผยแพร่ |
| RI100 KV105 | อินรันเนอร์ไร้เฟรม | 1.76 | 4.95 | 14 | 500 | ระบุคอกกิ้งต่ำมาก | ไม่ได้เผยแพร่ |
แถวตามที่เผยแพร่บนหน้าผลิตภัณฑ์ CubeMars แต่ละหน้า ตรวจสอบข้ามในเดือนพฤศจิกายน 2026 มีเพียงหน้า GL60 II ที่พิมพ์ตัวเลข — 0.024 Nm ลดลงเหลือประมาณ 0.015 Nm อธิบายบนหน้าว่าเป็นการลดลง 37.5% — และแถวนั้นครอบคลุมรุ่น 24 V คอลัมน์คู่ขั้วและคอลัมน์เจตนาที่ระบุเป็นข้อมูลเชิงโครงสร้างและเชิงคุณภาพตามลำดับ ไม่ใช่การวัด กลุ่มย่อย GL II ใช้บอร์ดไดรเวอร์ในตัวและการจัดวางขดลวดที่ต่างออกไป ดังนั้นจำนวนขั้วของมันจึงไม่เรียงแถวกับรุ่น GL รอบตัว
แถวกิมบอล GL
แถวกิมบอลไล่บันไดน้ำหนักบรรทุกของแกนกล้องขึ้นไป CubeMars GL30 KV290 มอเตอร์กิมบอลหนัก 41 g และเหมาะกับอุปกรณ์กันสั่นขนาดกะทัดรัด CubeMars GL60 KV25 มอเตอร์กิมบอลประคอง 0.6 Nm อย่างต่อเนื่องที่ 14 คู่ขั้วสำหรับกล้องขนาดกลาง CubeMars GL60 II KV28 มอเตอร์กิมบอลเพิ่มบอร์ดไดรเวอร์ในตัวพร้อมอินเทอร์เฟซ CAN และ PWM และเป็นหน้าเดียวในชุดนี้ที่เผยแพร่คู่ตัวเลขที่วัดได้ — 0.024 Nm ลดลงเหลือประมาณ 0.015 Nm CubeMars GL100 KV10 มอเตอร์กิมบอลไปถึงแรงบิดพิกัด 3 Nm ที่ 20 คู่ขั้วสำหรับน้ำหนักบรรทุกระดับมืออาชีพ ทั้งหมดเป็นไดรฟ์ตรง โดยไม่มีกระปุกเกียร์ระหว่างโรเตอร์กับมวลกล้อง จำนวนคู่ขั้วที่เพิ่มขึ้นตามรุ่นเหล่านี้แสดงว่าการกำหนดค่าแม่เหล็กไฟฟ้าแปรตามระดับน้ำหนักบรรทุก แต่จำนวนคู่ขั้วเพียงอย่างเดียวไม่สามารถยืนยันได้ว่ารุ่นใดมีขั้นคอกกิ้งต่ำกว่า และข้อความคอกกิ้งต่ำยังคงเป็นข้อกล่าวอ้างการออกแบบเชิงคุณภาพจนกว่าจะมีการวัดที่เปรียบเทียบได้
ทริโอไร้เฟรม RI
อินรันเนอร์ไร้เฟรมรับใช้ข้อต่อแทนที่จะเป็นกล้อง CubeMars RI50 KV100 มอเตอร์แรงบิด inrunner ไร้เฟรมที่ 180.8 g เหมาะกับข้อต่อขนาดกะทัดรัด CubeMars RI80 V2.0 KV75 มอเตอร์แรงบิด inrunner ไร้เฟรมครอบคลุมช่วงกลางที่แรงบิดพิกัด 1.45 Nm CubeMars RI100 KV105 มอเตอร์แรงบิด inrunner ไร้เฟรมส่งมอบแรงบิดสูงสุด 4.95 Nm จาก 14 คู่ขั้ว โดยหน้าของมันระบุพฤติกรรมขั้นคอกกิ้งต่ำมากและการตอบสนองที่รวดเร็วแม้ที่ความเร็วต่ำ ชุดไร้เฟรมผสานเข้ากับโครงสร้างข้อต่อโดยตรง — สเตเตอร์และโรเตอร์ยึดเข้ากับตัวเรือน — และตรรกะการเลือกคลาสครอบคลุมอยู่ในมอเตอร์แรงบิดไร้เฟรม: การเลือกชุด stator และ rotor สำหรับข้อต่อหุ่นยนต์
วิดีโอทางการด้านบนเดินผ่านโครงสร้างไร้เฟรมแบบอินรันเนอร์และเอาต์รันเนอร์โดยตรง — ฟันสเตเตอร์ แม่เหล็กโรเตอร์ และการจัดวางขดลวดที่ตัดสินว่าการออกแบบหนึ่งผลิตแรงบิดคอกกิ้งมากเพียงใด — และแสดงสถาปัตยกรรมทั้งสองเคียงข้างกันบนฮาร์ดแวร์จริง
การเลือกเพื่อการเคลื่อนที่ความเร็วต่ำที่ราบรื่น: เช็กลิสต์
กลไกและหลักฐานประกอบเข้าด้วยกันเป็นลำดับการดำเนินการ ไล่จากบนลงล่างเมื่อการใช้งานอยู่ที่ความเร็วต่ำ และข้ามได้ก็ต่อเมื่อจุดทำงานไม่เคยออกจากระบบที่ขั้นคอกกิ้งถูกกรองทิ้งไป
ขั้นที่หนึ่ง: นิยามแถบความเร็ว
จุดเริ่มต้นคือการจดการเคลื่อนที่ที่ช้าที่สุดที่ยังมีประโยชน์และหน้าที่การประคองไว้ก่อนเปิดหน้าผลิตภัณฑ์ใด ๆ เมื่อใกล้จุดหยุดนิ่ง ในการเคลื่อนที่ต่อเนื่องช้า และในการกลับทิศที่ความเร็วต่ำบ่อยครั้ง พฤติกรรมขั้นคอกกิ้งของมอเตอร์เป็นเกณฑ์การเลือกลำดับแรก — และไม่มีเกณฑ์ rpm สากล เพราะผลกระทบขึ้นอยู่กับความเร็วเพลาร่วมกับความเฉื่อยของโรเตอร์และโหลด ความแข็งเกร็งเชิงกล การหน่วง อัตราทด และแบนด์วิดท์การควบคุม ที่ความเร็วสูง ความถี่ของการรบกวนเลื่อนออกจากแถบการตอบสนองเชิงกล และแถวอื่น ๆ สำคัญกว่า แกนที่ทั้งคลานและกวาดเร็วต้องใช้กรณีคลานเป็นตัวกำหนดขนาดมอเตอร์ เพราะกรณีเร็วจะดูแลตัวเองได้
ขั้นที่สอง: อ่านจำนวนขั้วและการจัดวาง
เมื่อไม่มีตัวเลขที่พิมพ์ให้เปรียบเทียบ แถวเชิงโครงสร้างคือผู้ถือสัญญาณ คู่ขั้วที่มากขึ้น ขดลวดสล็อตเศษส่วน แม่เหล็กหรือฟันที่เอียง และเจตนาคอกกิ้งต่ำที่ระบุใด ๆ คือเครื่องหมายของความพยายามการออกแบบที่ใส่ลงในความราบรื่น ตารางเปรียบเทียบด้านบนแสดงว่าแถวเหล่านั้นอ่านอย่างไรในทางปฏิบัติ ที่ใดหน้าเงียบเรื่องโครงสร้าง รายการคำถามถึงผู้ผลิตจากส่วนก่อนหน้าก็ใช้ได้ — และข้อกล่าวอ้างการลดแรงบิดคอกกิ้งที่ไม่มีแถวเชิงโครงสร้างหนุนหลังสมควรได้รับความสงสัยตามที่บันทึกเรื่องวิธีทดสอบที่ว่างไว้คาดการณ์ไว้
ขั้นที่สาม: วางงบการทดสอบบนโต๊ะ
เป้าหมายคือการวัดสิ่งที่ดาต้าชีตเว้นไว้ ความรู้สึกจากการไดรฟ์ย้อนกลับ การกระเพื่อมของกระแสที่ความเร็วคงที่ และลายนิ้วมือความเร็วที่ความเร็วต่ำ แต่ละอย่างใช้เวลาต่ำกว่าหนึ่งชั่วโมงกับไดรฟ์และเอนโคเดอร์ และร่วมกันจับขอบพฤติกรรมที่แถวที่พิมพ์แสดงไม่ได้ การสุ่มมอเตอร์ตัวเลือกสองตัวให้ข้อมูลมากกว่าหากงบเอื้อมถึง: การเปรียบเทียบให้ข้อมูลมากกว่าค่าสัมบูรณ์ของตัวใดตัวหนึ่ง เพราะการทดสอบเหล่านี้เป็นเชิงสัมพัทธ์โดยธรรมชาติ บันทึกเรื่องวินัยของชุดทดสอบ: ต้องใช้การตั้งค่าไดรฟ์เดียวกัน ความเร็วเดียวกัน และสภาวะโหลดเดียวกันสำหรับตัวเลือกทั้งสอง เพราะแอมพลิจูดการกระเพื่อมของกระแสขึ้นอยู่กับเกนลูปและความเร็วไม่น้อยไปกว่าตัวมอเตอร์ การเปรียบเทียบหลังชนหลังที่มีวินัยบนชุดทดสอบเดียวมีค่ามากกว่าการวัดอย่างระมัดระวังสองครั้งบนชุดติดตั้งสองชุด
ขั้นที่สี่: จับคู่ไดรฟ์กับมอเตอร์
ไดรฟ์ขจัดขั้นคอกกิ้งออกไม่ได้ แต่เป็นตัวตัดสินว่าแรงบิดกระเพื่อมตระกูลกว้างรอดไปถึงเอาต์พุตมากเพียงใด การขับ FOC (ไดรฟ์ไซน์) ที่จับคู่กับมอเตอร์แรงเคลื่อนไฟฟ้าย้อนกลับรูปไซน์สามารถปราบส่วนประกอบที่เกี่ยวกับคอมมิวเทชันได้มาก ส่วนการขับสี่เหลี่ยมคางหมูเพิ่มการกระเพื่อมของมันเองเข้าไปข้างบน พื้นทางแม่เหล็ก — ขั้นคอกกิ้ง — อยู่ครบไม่ว่าจะเลือกทางใด ด้านกระแสและความร้อนของการจับคู่นั้นครอบคลุมอยู่ในแรงบิดต่อเนื่องกับแรงบิดสูงสุด: รอบการทำงาน ขีดจำกัดความร้อน และเส้นโค้งแรงบิด-ความเร็ว ความราบรื่นที่เพลาเป็นคุณสมบัติของมอเตอร์คูณกับคุณสมบัติของไดรฟ์ และเช็กลิสต์จะปิดก็ต่อเมื่อเลือกครบทั้งสองฝั่ง
สรุปประเด็นสำคัญ
- แรงบิดคอกกิ้งคือแรงบิดขั้นคอกกิ้งที่ขึ้นกับตำแหน่งและมีอยู่โดยไม่จ่ายไฟ เกิดจากแรงดึงดูดระหว่างแม่เหล็กกับฟัน ไม่ต้องการกระแส และซ้ำหลายครั้งต่อรอบ
- ความเฉื่อยของโรเตอร์และโหลดกรองการรบกวนที่ความเร็วสูง ดังนั้นขั้นคอกกิ้งจึงตัดสินการเลือกเฉพาะที่ความเร็วต่ำ ใกล้จุดหยุดนิ่ง และในการกลับทิศช้า ๆ
- แรงบิดคอกกิ้งเป็นส่วนประกอบหนึ่งของแรงบิดกระเพื่อม — ส่วนประกอบที่ไม่มีการปรับจูนไดรฟ์ใดขจัดออกได้ เพราะมันอาศัยอยู่ในเหล็กและแม่เหล็ก
- การจัดวางสล็อตเศษส่วน การเอียง การปรับรูปทรงแม่เหล็ก และขดลวดไร้สล็อต คือคันโยกการออกแบบที่ยอมรับกันแล้ว การเลือกชุดค่าสล็อต-ขั้วกำหนดคาบการเกิด ส่วนแอมพลิจูดเป็นของการออกแบบแม่เหล็กไฟฟ้าทั้งหมด
- ดาต้าชีตส่วนใหญ่ไม่พิมพ์ตัวเลข ดังนั้นการลดแรงบิดคอกกิ้งจึงถูกตัดสินจากจำนวนคู่ขั้ว เจตนาการออกแบบที่ระบุ การไดรฟ์ย้อนกลับด้วยมือ และการทดสอบการกระเพื่อมของกระแสที่ความเร็วต่ำ
คำถามที่พบบ่อย
Qแรงบิดคอกกิ้งในมอเตอร์ไร้แปรงถ่านเกิดจากสาเหตุใด
เกิดจากแรงดึงดูดระหว่างแม่เหล็กถาวรของโรเตอร์กับฟันเหล็กไม่ต่อเนื่องของสเตเตอร์แบบมีสล็อต แม่เหล็กแต่ละตัวถูกดึงเข้าหาตำแหน่งเชิงมุมที่ความต้านทานแม่เหล็กต่ำที่สุด และการเปลี่ยนแปลงของพลังงานแม่เหล็กที่สะสมตามมุมปรากฏเป็นแรงบิดที่สลับกันต้านและช่วยการหมุน ผลนี้จึงไม่ต้องการกระแส — มีอยู่แม้บนเพลาที่ไม่ได้จ่ายไฟ — และจำนวนขั้นคอกกิ้งต่อรอบเป็นไปตาม ค.ร.น. ของจำนวนสล็อตและจำนวนขั้ว กล่าวอีกนัยหนึ่ง ขั้นคอกกิ้งคือสมาชิกที่ทำงานโดยไม่ต้องจ่ายไฟของตระกูลแรงบิดกระเพื่อม
Qแรงบิดคอกกิ้งกับแรงบิดกระเพื่อมเป็นสิ่งเดียวกันหรือไม่
ไม่ใช่ — แรงบิดคอกกิ้งเป็นส่วนประกอบหนึ่งของแรงบิดกระเพื่อม ไม่ใช่คำพ้อง แรงบิดกระเพื่อมคือการแปรผันรวมของแรงบิดเอาต์พุตตามตำแหน่งขณะมอเตอร์ถูกขับ ซึ่งรวมผลขั้นคอกกิ้ง ความไม่ตรงกันของแรงเคลื่อนไฟฟ้าย้อนกลับกับรูปคลื่นกระแส และเหตุการณ์คอมมิวเทชัน ส่วนประกอบขั้นคอกกิ้งมีอยู่โดยไม่จ่ายไฟและรอดจากการปรับจูนไดรฟ์ใด ๆ ในขณะที่ส่วนประกอบอื่นตอบสนองต่อเทคนิคไดรฟ์ ซึ่งเป็นเหตุผลที่สองคำนี้นำไปสู่การแก้ไขที่ต่างกัน
Qแรงบิดคอกกิ้งมีความสำคัญที่ความเร็วสูงหรือไม่
แทบไม่สำคัญที่ความเร็วสูง แต่ไม่ใช่เพราะผลนั้นหายไป การรบกวนสลับเครื่องหมายข้ามแต่ละขั้นคอกกิ้งและเฉลี่ยเป็นงานสุทธิศูนย์ต่อคาบ เมื่อความเร็วสูงขึ้น ความถี่ของมันสูงขึ้นและความเฉื่อยของการหมุนหดการกระเพื่อมของการเคลื่อนที่ที่เกิดขึ้นลง แม้ว่าจะลดลงมากเพียงใดขึ้นอยู่กับความเฉื่อยของระบบ ความแข็งเกร็ง การหน่วง และแบนด์วิดท์การควบคุม ผลนั้นกลับครอบงำที่ใกล้จุดหยุดนิ่ง ในการรักษาตำแหน่ง และในการกลับทิศช้า ๆ — ระบบที่แกนกิมบอล ข้อต่อหุ่นยนต์ไดรฟ์ตรง และกลไกติดตามใช้ชีวิตการทำงานอยู่
Qวัดแรงบิดคอกกิ้งได้อย่างไรโดยไม่ใช้ไดนาโมมิเตอร์
การตรวจสอบบนโต๊ะสามอย่างจับขอบมันไว้ และไม่มีอย่างใดทดแทนการวัดโดยตรง การไดรฟ์ย้อนกลับเพลาที่ไม่ได้จ่ายไฟด้วยมือเผยลายขั้นคอกกิ้งเป็นการคัดกรองเชิงคุณภาพ การทำงานที่ความเร็วต่ำคงที่ภายใต้การควบคุมกระแสแสดงว่าไดรฟ์ตอบสนองต่อการรบกวนอย่างไร แม้การกระเพื่อมของกระแสจะสะท้อนเกนลูป PWM และโหลดด้วย การบันทึกความเร็วจากเอนโคเดอร์ระหว่างการเคลื่อนที่ด้วยความเร็วคงที่ช้า ๆ แสดงการกระเพื่อมของการเคลื่อนที่ระดับระบบ เมื่อต้องการตัวเลขจริง เส้นทางตรงคือทรานสดิวเซอร์แรงบิดบนเพลาที่หมุนช้าและไม่ได้จ่ายไฟ — ไม่ต้องใช้ไดนาโมมิเตอร์
Qการเลือกออกแบบแบบใดที่ลดแรงบิดคอกกิ้ง
ชุดค่าสล็อต-ขั้วที่มี ค.ร.น. สูงเพิ่มจำนวนเหตุการณ์ขั้นคอกกิ้งต่อรอบ แม้แอมพลิจูดยังขึ้นอยู่กับช่องเปิดสล็อต อัตราส่วนส่วนโค้งขั้ว และส่วนประกอบฮาร์มอนิก การเอียงลดฮาร์มอนิกขั้นคอกกิ้งที่เลือกตามแนวแผ่นซ้อน การปรับรูปส่วนโค้งแม่เหล็กและช่องเปิดสล็อตแคบหดการแปรผันของพลังงานที่ต้นตอ และขดลวดไร้สล็อตเอาฟันออกทั้งหมดด้วยราคาความหนาแน่นแรงบิด การลดแรงบิดคอกกิ้งผ่านคันโยกเหล่านี้ถูกตัดสินตั้งแต่เวลาออกแบบ ซึ่งเป็นเหตุผลที่แถวเชิงโครงสร้างบนหน้าผลิตภัณฑ์ถือสัญญาณเมื่อไม่มีตัวเลขถูกพิมพ์
Qเหตุใดแรงบิดคอกกิ้งจึงหายไปจากดาต้าชีตส่วนใหญ่
เพราะการพิมพ์มันยากกว่าการกล่าวอ้างมัน ตัวเลขที่เปรียบเทียบได้ต้องการชุดทดสอบความเร็วต่ำที่นิยามไว้พร้อมความละเอียดระดับมิลลินิวตัน-เมตร ไม่มีมาตรฐานการทดสอบข้ามผู้ผลิตรายใดกำหนดวิธีไว้ และค่านั้นกระจายตามความคลาดเคลื่อนของแม่เหล็กและอุณหภูมิ ตัวเลขยังเล็กเมื่อเทียบกับแรงบิดพิกัดและอ่านผิดได้ง่ายเมื่อหลุดจากบริบท ผู้ผลิตจึงระบุเจตนาการออกแบบเป็นคำพูด — ต่ำ หรือ ต่ำมาก — และทิ้งการวัดไว้ให้ผู้ซื้อ ซึ่งเป็นสิ่งที่ทำให้จำนวนขั้วและการทดสอบบนโต๊ะกลายเป็นเครื่องมือเปรียบเทียบเชิงปฏิบัติ
ความราบรื่นที่ความเร็วต่ำถูกตัดสินนานก่อนที่ลูปควบคุมจะมีโอกาสได้ทำงาน: ในจำนวนสล็อตและจำนวนขั้ว ในการเอียง และในการที่แถวดาต้าชีตมีอยู่จริงหรือไม่ การอ่านแถวเชิงโครงสร้างเผยสิ่งที่ถ้อยคำการตลาดบอกไม่ได้ การทดสอบบนโต๊ะครอบคลุมสิ่งที่หน้าเว้นว่างไว้ แล้วมอเตอร์ BLDCใด ๆ ที่เข้าชิงสำหรับกิมบอล ข้อต่อ หรือตัวติดตาม จะแยกตัวออกเป็นรุ่นที่ยืนนิ่งได้กับรุ่นที่เพียงหมุนเร็ว