CubeMars เพิ่มสมาชิกลำดับที่สี่ในตระกูล AKE แอคชูเอเตอร์ QDD ช่วงกลางเดือนตุลาคม 2026 และคลิปเปิดตัวยาวสิบหกวินาที: โมดูลหนึ่งตัวบนฉากสีดำ บล็อกคำบรรยายสี่บล็อก ไม่มีเสียงบรรยาย AKE50-8 KV110 คือหัวข้อ — แอคชูเอเตอร์หนัก 190 g ขนาด Ø61.2 × 22.5 mm ทอร์กพิกัด 2.5 Nm และทอร์กสูงสุด 7.5 Nm พร้อมชุดเฟืองดาวเคราะห์อัตราทด 8:1 ที่พับอยู่ในตัวเรือนซึ่งลึกกว่าแท่งสเตเตอร์ที่บรรจุอยู่เพียงเล็กน้อย
สิบหกวินาทีสั้นเกินไปสำหรับบทความทางเทคนิค บทความนี้จึงอาศัยแหล่งที่สองควบคู่กับคลิป: ตารางข้อมูลจำเพาะที่ CubeMars เผยแพร่สำหรับรุ่นนี้ เมื่อคลิปกับตารางที่เผยแพร่ขัดกัน ให้ถือว่าตารางถูกต้อง และเมื่อคลิปไม่กล่าวถึงสิ่งใด ซึ่งครอบคลุมตัวเลขที่น่าสนใจเกือบทั้งหมด บทความนี้จึงอ้างเฉพาะค่าที่เผยแพร่แล้ว
สิ่งที่วิดีโอแสดง
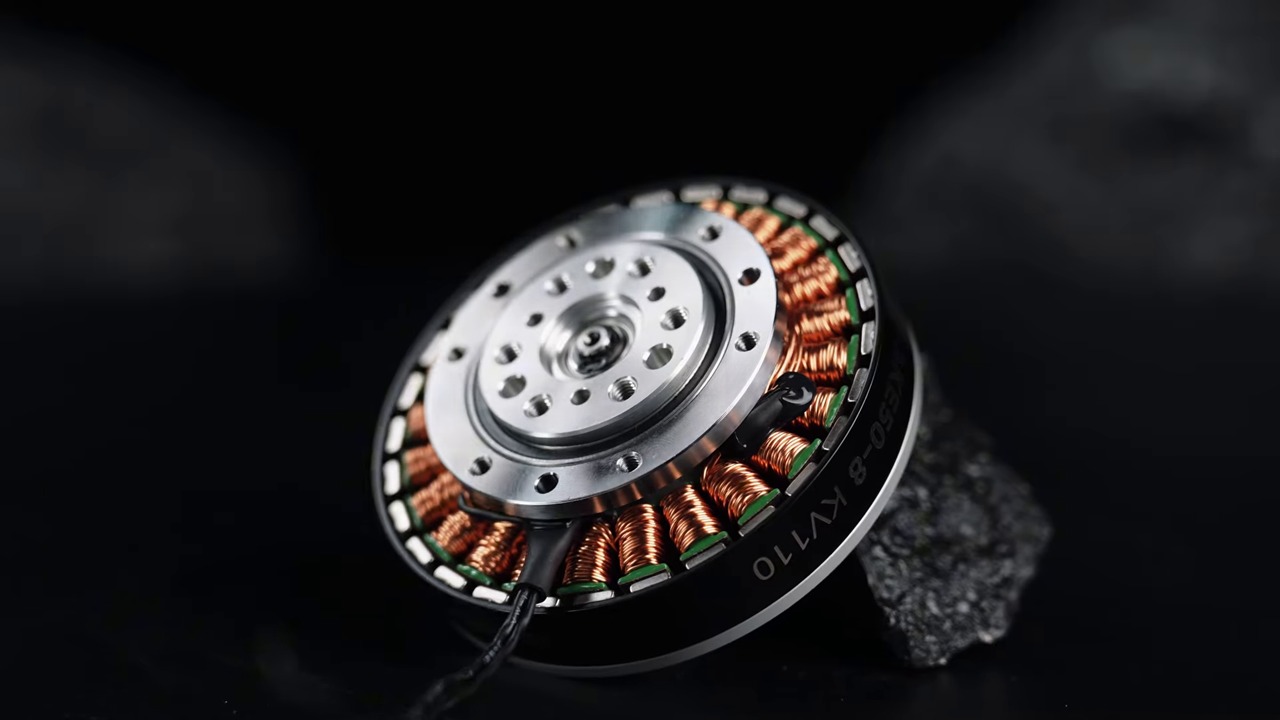
ฉากเป็นสีดำ แสงมาจากแหล่งเดียวและแข็ง โมดูลหมุนผ่านสี่ตำแหน่ง เมื่อมองด้านหน้า บล็อกคำบรรยายระบุอัตราทดลด 8:1 ทอร์กสูงสุด 7.5 Nm ทอร์กพิกัด 2.5 Nm และความเร็วไม่มีโหลด 320 rpm ทั้งสี่ค่าตรงกับตารางที่เผยแพร่ทุกประการ มุมมองด้านข้างเปลี่ยนเป็นข้อความด้านมิติ: 61.2 mm ตลอดตัวเรือน 22.5 mm จากหน้าถึงหน้า 190 g บนตาชั่ง ช็อตมาโครช่วงวินาทีที่เจ็ดหยุดที่ขดลวดทองแดงและแท่งแผ่นเหล็ก และเฟรมปิดท้ายถอยออกโดยมีเครื่องหมาย AKE50-8 KV110 อ่านได้บนผนังตัวเรือน
สิ่งที่คลิปไม่มีคือภาพการใช้งาน ไม่มีขาโครงกระดูกภายนอก ไม่มีแขน ไม่มีเซลล์วัดแรง และไม่มีการทดสอบความร้อน ดังนั้นข้อกล่าวอ้างด้านการใช้งานทั้งหมดที่ผูกกับรุ่นนี้จึงมาจากหน้าสินค้าของผู้ผลิต ไม่ใช่จากคลิป และทั้งสองไม่ควรอ่านเป็นหลักฐานชนิดเดียวกัน: วิดีโอคือช็อตรูปร่างและเครื่องหมาย หน้าสินค้าคือข้อมูล
วิดีโอต้นฉบับ
แหล่งที่มา: ช่อง YouTube อย่างเป็นทางการของ CubeMars
วิดีโอ: Meet the New CubeMars AKE50-8 KV110 | Compact QDD Actuator for Robotics
AKE50-8 KV110 โดยสรุป
ตัวเลขสามตัวกำหนดการตัดสินใจเกือบทั้งหมดของแอคชูเอเตอร์ข้อต่อ: ลึกเท่าใด มีทอร์กต่อเนื่องเท่าใด และมีทอร์กย้อนกลับผ่านเอาต์พุตเท่าใดเมื่อมีสิ่งภายนอกดันเข้ามา บน AKE50-8 KV110 ค่าคือ 22.5 mm, 2.5 Nm และ 0.09 Nm
โครงและขนาด
190 g ใน Ø61.2 × 22.5 mm สร้างบน 24 สล็อตและ 14 คู่ขั้ว อุณหภูมิสิ่งแวดล้อมในการทำงาน -20 ถึง 50 ℃ ระดับฉนวน F ความแข็ง dielectric 500 V และระดับเสียงที่เผยแพร่ 65 dB ที่ 65 cm ค่าตามแนวแกนคือค่าที่ตัดสินว่าโมดูลจะอยู่ภายในแขนขาได้หรือต้องยึดด้วยสลักเกลียวด้านนอก ค่าพิกัดรับน้ำหนักแบบพลวัตพื้นฐานเผยแพร่ที่ 1100 N และแบบสถิต 840 N — คู่ที่ผู้ออกแบบตรวจเทียบกับน้ำหนักคานยื่นที่หน้าแปลนเอาต์พุตต้องรับ เพราะความสามารถของตลับลูกปืน ไม่ใช่ทอร์กมอเตอร์ มักเป็นตัวจำกัดข้อต่อขนาดกะทัดรัด
ชุดส่งกำลังและแบ็คแลช
ชุดเฟืองดาวเคราะห์อัตราทด 8:1 อยู่ภายในโรเตอร์ โดยแบ็คแลชถูกควบคุมไว้ที่ 9 arcmin และโมเมนต์ความเฉื่อยโรเตอร์เผยแพร่ที่ 153.81 g·cm² อัตราทดต่ำคือสิ่งที่ทำให้ชุดเฟืองเล็กพอที่จะอยู่ในขนาด 22.5 mm และยังเป็นสิ่งที่ทำให้เอาต์พุตผูกติดกับมอเตอร์อย่างใกล้ชิด — เงื่อนไขเชิงกลสำหรับค่าทอร์กขับกลับด้านล่าง
ขอบเขตทางไฟฟ้า
24 V พิกัด กำลังต่อเนื่องสูงสุด 65 W กระแสพิกัด 3 A และกระแสสูงสุด 9 A ความเร็วพิกัด 240 rpm ที่ 2.5 Nm และความเร็วไม่มีโหลด 320 rpm; ค่าคงที่ทอร์ก 0.104 Nm/A ค่าคงที่ความเร็ว 110 RPM/V ค่าคงที่มอเตอร์ 0.097 Nm/√W ความต้านทานเฟส 792 mΩ ความเหนี่ยวนำเฟส 560 µH
สามจุดในกราฟที่เผยแพร่อยู่เหนือทอร์กพิกัด: 2 Nm ที่ 248 rpm และ 2.97 A, 2.5 Nm ที่ 233 rpm และ 3.49 A, 3 Nm ที่ 220 rpm และ 4.08 A ทั้งหมดเป็นการอ่านจากกราฟ ไม่ใช่ค่าต่อเนื่อง ค่าพิกัด 2.5 Nm อยู่ในขอบเขตความร้อน และไม่มีส่วนใดในคลิปเปิดตัวที่ทดสอบขอบเขตนั้น
ตัวเลขเหล่านี้หมายถึงอะไรในข้อต่อ
39.5 Nm/kg คือค่าสูงสุด
ทอร์กสูงสุดหารด้วยมวลโมดูลได้ 39.5 Nm/kg เป็นตัวเลขที่ CubeMars ใส่ไว้ในบล็อกไฮไลต์ของตน วัดจากโมดูลเปล่า: ไม่มีขายึด ไม่มีการจัดการสายไฟ ไม่มีโครงสร้างภายนอก เมื่อใช้เช่นนั้นเป็นการเปรียบเทียบที่เป็นธรรมระหว่างโมดูลระดับเดียวกัน เมื่อใช้เป็นค่าพิกัดกลับเกินจริงถึงสามเท่า เพราะทอร์กพิกัดของ AKE50-8 KV110 คือ 2.5 Nm
ทอร์กขับกลับ 0.09 Nm และสิ่งที่ได้มา
ทอร์กขับกลับคือความต้านที่รับรู้ได้เมื่อสิ่งอื่นเคลื่อนเอาต์พุต ที่ 0.09 Nm แอคชูเอเตอร์ AKE50-8 KV110 ใกล้เคียงกับความโปร่งใส: ภาระภายนอกสามารถดันเอาต์พุตและมอเตอร์รับรู้ได้ นั่นคือลักษณะที่แอคชูเอเตอร์โครงกระดูกภายนอกต้องการ เพราะวงควบคุมต้องรับรู้และยอมตามการเคลื่อนไหวของผู้สวมใส่แทนที่จะต้าน ข้อต่อเซอร์โวอัตราทดสูงถูกสร้างในทางกลับกัน — ชุดเฟืองยึดตำแหน่งต้านการเคลื่อนไหวภายนอกโดยการออกแบบ ซึ่งเป็นข้อได้เปรียบในแกนกำหนดตำแหน่งและเป็นภาระในข้อต่อที่ต้องคงความยืดหยุ่น อัตราทด 8:1 แบ็คแลช 9 arcmin และค่า 0.09 Nm คือสามข้อความเกี่ยวกับการแลกเปลี่ยนเดียวกัน
แอคชูเอเตอร์ QDD ขนาดกะทัดรัดเหมาะกับที่ใด
ข้อต่อโครงกระดูกภายนอกและอุปกรณ์สวมใส่
ข้อต่อช่วยพยุงเข่าหรือข้อเท้าเจอปัญหาการจัดวางก่อนปัญหาทอร์ก: โมดูลวางชิดแขนขา ใต้โครงพยุง หรือใต้เสื้อผ้า และทุกมิลลิเมตรของความลึกตามแนวแกนดันกลไกออกห่างจากร่างกาย 22.5 mm และ 190 g คือตัวเลขที่ทำให้การจัดวางนั้นเป็นไปได้ และทอร์กขับกลับ 0.09 Nm คือสิ่งที่ทำให้อุปกรณ์ไม่รู้สึกเหมือนเบรกเมื่อผู้สวมใส่เคลื่อนไหวด้วยกำลังของตนเอง ทอร์กสูงสุด 7.5 Nm และพิกัดรับน้ำหนักพลวัต 1100 N จัดโมดูลนี้อยู่ในระดับช่วยพยุงและนำทาง ส่วน AKE90-8 ที่ใหญ่กว่า ด้วยทอร์กสูงสุด 170 Nm และ 1400 g ในตระกูลเดียวกัน คือรุ่นสำหรับข้อต่อที่ต้องรับน้ำหนักร่างกาย
แขนกลน้ำหนักเบาและข้อต่อหุ่นยนต์ฮิวแมนนอยด์
บนแขนร่วมงานขนาดเล็ก แบ็คแลช 9 arcmin และความเร็วพิกัด 240 rpm เหมาะกับแกนข้อมือและข้อศอก ซึ่งน้ำหนักบรรทุกวัดเป็นกิโลกรัมหลักหน่วยเดียวและแกนต้องขับกลับได้เพื่อการนำด้วยมือ แนวเหตุผลเดียวกันใช้กับข้อต่อครึ่งบนของฮิวแมนนอยด์ ซึ่งงบการจัดวางถูกกำหนดโดยเปลือกนอกไม่ใช่โดยมอเตอร์ สำหรับแกนไหล่หรือสะโพก งบทอร์กอยู่ในลำดับขนาดที่ต่างกัน และ AKE50-8 KV110 อยู่ปลายผิดของตระกูลสำหรับงานนั้น
รายละเอียดสินค้า
| ข้อมูลจำเพาะ | รายละเอียด |
|---|---|
| ผู้ผลิต | CubeMars |
| ประเภท | แอคชูเอเตอร์ QDD เฟืองดาวเคราะห์ 8:1 |
| แรงดันพิกัด | 24 V |
| กำลังต่อเนื่องสูงสุด | 65 W |
| ทอร์กพิกัด | 2.5 Nm |
| ทอร์กสูงสุด | 7.5 Nm |
| กระแสพิกัด | 3 A |
| กระแสสูงสุด | 9 A |
| ความเร็วพิกัด | 240 rpm |
| ความเร็วไม่มีโหลด | 320 rpm |
| อัตราทดลด | 8:1 |
| แบ็คแลช | 9 arcmin |
| ทอร์กขับกลับ | 0.09 Nm |
| ความหนาแน่นทอร์กสูงสุด | 39.5 Nm/kg |
| ค่าคงที่ทอร์ก | 0.104 Nm/A |
| ค่าคงที่ความเร็ว | 110 RPM/V |
| ค่าคงที่มอเตอร์ | 0.097 Nm/√W |
| ความต้านทานเฟส | 792 mΩ |
| ความเหนี่ยวนำเฟส | 560 µH |
| ค่าคงที่แรงเคลื่อนไฟฟ้าย้อนกลับ | 7 V/kRPM |
| โมเมนต์ความเฉื่อยโรเตอร์ | 153.81 g·cm² |
| จำนวนคู่ขั้ว | 14 |
| จำนวนสล็อต | 24 |
| น้ำหนัก | 190 g |
| ขนาด | Ø61.2 × 22.5 mm |
| พิกัดรับน้ำหนักพลวัต | 1100 N |
| พิกัดรับน้ำหนักสถิต | 840 N |
| ระดับเสียง | 65 dB ที่ 65 cm |
| อุณหภูมิสิ่งแวดล้อมในการทำงาน | -20 ถึง 50 ℃ |
| ระดับฉนวน | F |
ตัวเลขทั้งหมดเป็นไปตามที่เผยแพร่บนหน้าสินค้า CubeMars สำหรับ AKE50-8 KV110 ความหนาแน่นทอร์กคือทอร์กสูงสุดหารด้วยมวลโมดูล ทอร์กพิกัดอยู่ในขอบเขตความร้อน ส่วนทอร์กสูงสุดเป็นค่าระยะสั้น ไม่ใช่ขีดจำกัดเชิงกล
ภายในซีรีส์ AKE
มีสามรุ่น AKE ที่บันทึกไว้บน ToBMS ทั้งหมดใช้ 24 V และสร้างบนรูปแบบเฟืองดาวเคราะห์อัตราทดต่ำเดียวกัน ความแตกต่างอยู่ที่งบทอร์กสิ้นสุดตรงไหน
| รุ่น | แหล่งจ่าย | ทอร์กพิกัด | ทอร์กสูงสุด | อัตราทด | มวล | ขนาด |
|---|---|---|---|---|---|---|
| CubeMars AKE40-6 KV90 แอคชูเอเตอร์ QDD | 24 V | 1.8 Nm | 5.5 Nm | 6:1 | 140 g | Ø51 × 24.5 mm |
| CubeMars AKE50-8 KV110 แอคชูเอเตอร์ QDD | 24 V | 2.5 Nm | 7.5 Nm | 8:1 | 190 g | Ø61.2 × 22.5 mm |
| CubeMars AKE60-8 KV80 แอคชูเอเตอร์ QDD | 24 V | 5 Nm | 12.5 Nm | 8:1 | 260 g | Ø69 × 25 mm |
ข้อมูลจำเพาะตามที่ CubeMars เผยแพร่สำหรับแต่ละรุ่น AKE40-6 และ AKE50-8 เปิดตัวพร้อมกันและใช้แหล่งจ่าย 24 V กับรูปแบบโปรไฟล์ต่ำร่วมกัน AKE50-8 KV110 เป็นรุ่นเดียวในสามรุ่นที่มีความลึกตามแนวแกน 22.5 mm
AKE40-6 เบากว่า 50 g และตื้นกว่า 2 mm เมื่อเทียบกับ AKE50-8 KV110 และแลกมาด้วยทอร์กสูงสุดที่ลดลง 2 Nm AKE60-8 เพิ่มทอร์กสูงสุดเป็นสองเท่าที่ 12.5 Nm และเพิ่มน้ำหนัก 70 g แต่ลึกขึ้นเป็น 25 mm ดังนั้น 50-8 จึงอยู่ตรงตำแหน่งในตระกูล: ระดับความลึกเดียวกับ 40-6 และมีน้ำหนักบรรทุกสองในสามของ 60-8
สำรวจบน ToBMS
AKE50-8 KV110 ถูกจัดไว้ใต้ แอคชูเอเตอร์ QDD พร้อมกับผลิตภัณฑ์ CubeMars ที่เหลือ สำหรับเหตุผลเบื้องหลังอัตราทดต่ำ แอคชูเอเตอร์ QDD: สิ่งที่อัตราทด 8:1 มอบให้ อธิบายต้นทุนของความสามารถขับกลับในรูปของทอร์ก สำหรับตระกูลเดียวกันเมื่อมองจากปลายที่หนักกว่า แอคชูเอเตอร์โครงกระดูกภายนอก: แอคชูเอเตอร์ QDD CubeMars สามรุ่นตั้งแต่ 260 g ถึง 1.4 kg ครอบคลุมช่วงตามมวล คลิปเปิดตัวก่อนหน้านี้กล่าวถึงใน มอเตอร์ QDD ซีรีส์ AKE ของ CubeMars สำหรับข้อต่อหุ่นยนต์กะทัดรัด รุ่นต่าง ๆ สามารถกรองได้ใน การเลือก หรือวางเทียบกันใน เปรียบเทียบผลิตภัณฑ์
เกี่ยวกับ CubeMars
CubeMars ออกแบบและผลิตมอเตอร์ไร้แปรงถ่านและโมดูลกำลังสำหรับหุ่นยนต์ โดยมีสายผลิตภัณฑ์ครอบคลุมมอเตอร์ทอร์กแบบไม่มีโครง แอคชูเอเตอร์หุ่นยนต์แบบบูรณาการ มอเตอร์กิมบอล และตัวขับดันใต้น้ำ ตระกูล AKE ของแอคชูเอเตอร์ QDD เป็นสายโปรไฟล์ต่ำสำหรับงานโครงกระดูกภายนอกและข้อต่อน้ำหนักเบา และ AKE50-8 KV110 เป็นสมาชิกใหม่ล่าสุดที่ปลายขนาดกะทัดรัด
คำถามที่พบบ่อย
ทอร์กสูงสุดของ AKE50-8 KV110 คือเท่าใด
7.5 Nm สูงสุด เทียบกับ 2.5 Nm พิกัด บนแหล่งจ่าย 24 V ที่ดึง 9 A สูงสุด และ 3 A พิกัด ค่าสูงสุดเป็นค่าระยะสั้นสำหรับการเร่งความเร็วและการต้านการรบกวน ไม่ใช่พิกัดต่อเนื่อง
ทำไม AKE50-8 KV110 จึงใช้เพียงอัตราทดลด 8:1
เพราะอัตราทดกำหนดว่ามอเตอร์รับรู้โลกภายนอกได้มากเพียงใด ชุดเฟืองดาวเคราะห์ 8:1 ควบคุมแบ็คแลชไว้ที่ 9 arcmin และทอร์กขับกลับไว้ที่ 0.09 Nm ภาระภายนอกจึงเคลื่อนเอาต์พุตและวัดได้ที่มอเตอร์ — พื้นฐานเชิงกลสำหรับการควบคุมแบบยืดหยุ่น อัตราทดที่สูงกว่าจะได้ทอร์กมาและเสียความโปร่งใสนั้นไป
AKE50-8 KV110 ต้องใช้แหล่งจ่ายและขอบเขตความร้อนแบบใด
24 V พิกัด พร้อมกำลังต่อเนื่องสูงสุด 65 W อุณหภูมิสิ่งแวดล้อมพิกัด -20 ถึง 50 ℃ ฉนวนระดับ F และระดับเสียงที่เผยแพร่ 65 dB วัดห่างจากตัวเรือน 65 cm ทอร์กพิกัดใช้ได้เฉพาะภายในขอบเขตความร้อนดังกล่าว
AKE50-8 KV110 เป็นข้อต่อสำเร็จรูปที่มีไดรเวอร์และเอนโคเดอร์หรือไม่
ในตารางเปรียบเทียบของผู้ผลิต รุ่น AKE ระบุโดยไม่มีบอร์ดไดรเวอร์ในตัว โมดูลจึงเป็นชุดมอเตอร์และชุดลดความเร็วที่ต้องใช้อิเล็กทรอนิกส์ขับจากภายนอก นั่นเป็นส่วนหนึ่งของวิธีที่ทำให้ได้ความลึก 22.5 mm: ตัวควบคุมอยู่นอกขนาดของข้อต่อ
บทสรุป
คลิปเปิดตัวสิบหกวินาทีพิสูจน์การออกแบบข้อต่อไม่ได้ และคลิปนี้ก็ไม่ได้พยายามทำเช่นนั้น: คลิปแสดงโมดูล 190 g หมุนภายใต้แสงสตูดิโอพร้อมตัวเลขสี่ตัวบนหน้าจอ และทุกตัวเลขบนหน้าจอตรงกับตารางที่เผยแพร่ สิ่งที่ตารางเพิ่มคือส่วนที่ตัดสินว่า AKE50-8 KV110 ใช้ได้ในข้อต่อหนึ่งหรือไม่ — 2.5 Nm พิกัด และ 7.5 Nm สูงสุด ภายในขนาด 22.5 mm แบ็คแลช 9 arcmin และทอร์กขับกลับ 0.09 Nm ที่ทำให้เอาต์พุตยังอ่านได้จากภายนอก สำหรับข้อต่อช่วยพยุงเข่าหรือข้อเท้า แกนข้อมือบนแขนร่วมงานขนาดเล็ก หรือข้อต่อครึ่งบนของฮิวแมนนอยด์ที่เปลือกนอกกำหนดงบการจัดวาง นั่นคือตัวเลขสี่ตัวที่ควรตรวจก่อน