CubeMars ได้เผยแพร่วิดีโอสาธิตสั้น ๆ ที่นำ แอคชูเอเตอร์หุ่นยนต์ AK70-10 KV100 ไปใช้ในงานหุ่นยนต์พลศาสตร์ คลิปความยาว 48 วินาทีนี้เป็นการสาธิตผลิตภัณฑ์แบบกระชับมากกว่าจะเป็นบทเรียนสอนใช้งาน โดยแสดงให้เห็นแอคชูเอเตอร์ขณะทำงานจริง และเน้นที่การผสานกันระหว่างการออกแบบเชิงกลที่กะทัดรัดและรวมชิ้นส่วนเข้าด้วยกันอย่างสูงกับการลดรอบแบบ planetary 10:1
บทความนี้แยกแยะสิ่งที่ปรากฏในวิดีโอ ข้อความที่ CubeMars ระบุไว้ในคำอธิบายของตน ข้อกำหนดที่ได้รับการตรวจสอบแล้วของ AK70-10 KV100 และเหตุผลที่แอคชูเอเตอร์ระดับนี้มีความสำคัญต่อหุ่นยนต์สี่ขา หุ่นยนต์โครงกระดูกภายนอก และระบบการเคลื่อนที่เชิงพลศาสตร์อื่น ๆ
วิดีโอนี้แสดงให้เห็นอะไร
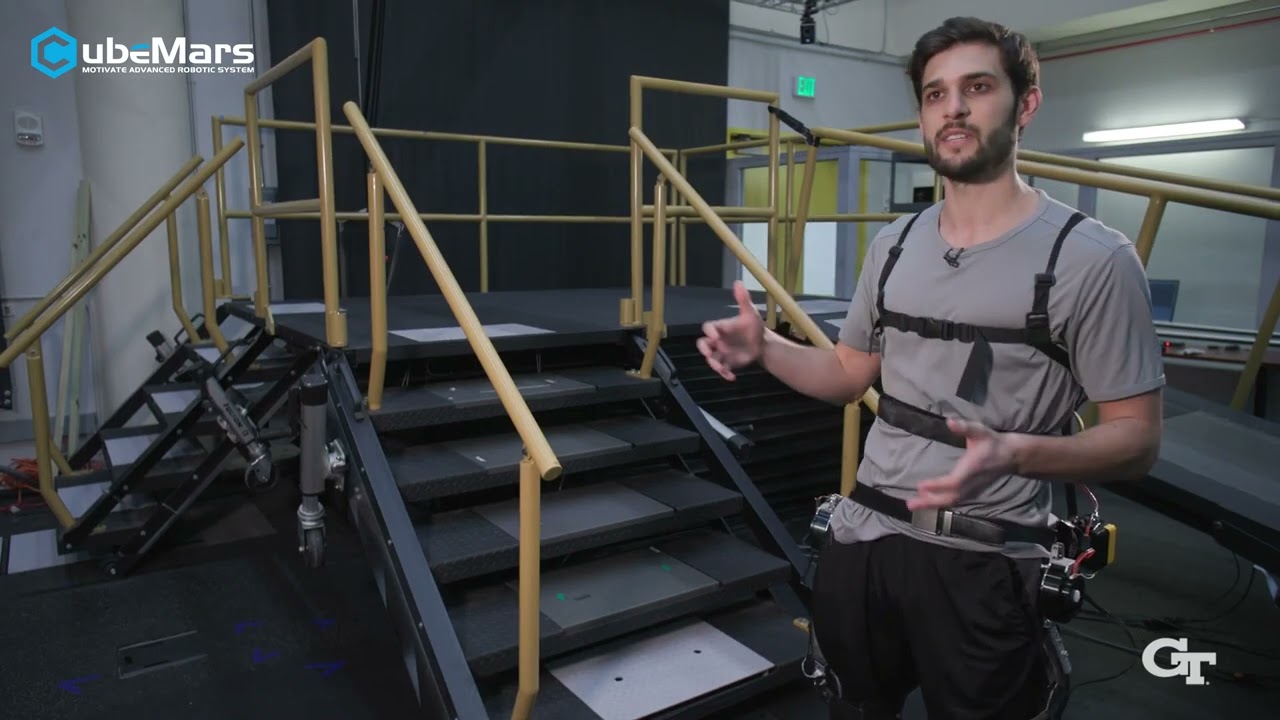
เผยแพร่บนช่อง YouTube ทางการของ CubeMars เมื่อวันที่ 16 กันยายน 2026 วิดีโอมีความยาว 48 วินาที และนำเสนอ AK70-10 ขณะเคลื่อนที่ภายใต้ชื่อ “จากการเคลื่อนที่เชิงพลศาสตร์สู่หุ่นยนต์ที่คล่องแคล่ว” ฟุตเทจเน้นที่ตัวแอคชูเอเตอร์มากกว่าเครื่องจักรที่สมบูรณ์แบบหนึ่งชุด นี่คือการสาธิตผลิตภัณฑ์ที่สร้างขึ้นรอบโครงสร้างกะทัดรัดและรวมเข้าด้วยกันอย่างสูงของโมดูล รวมถึงชุดลดรอบ planetary 10:1
สำหรับวิศวกร ส่วนที่มีประโยชน์ของคลิปแบบนี้คือบริบทการบูรณาการ - แอคชูเอเตอร์แบบรวมระดับ 89 mm ที่มีมอเตอร์ ชุดเกียร์ ไดรเวอร์ และเอนโค้ดเดอร์อยู่ในตัวเรือนเดียวกัน มีพฤติกรรมอย่างไรเมื่อถูกขับจริง ซึ่งประเมินจากตาราง datasheet เพียงอย่างเดียวได้ยาก
วิดีโอต้นฉบับ
แหล่งที่มา: ช่อง YouTube ทางการของ CubeMars
วิดีโอ: CubeMars AK70-10 KV100 — แอคชูเอเตอร์กะทัดรัดสำหรับหุ่นยนต์พลศาสตร์
ผลิตภัณฑ์ในวิดีโอ: CubeMars AK70-10 KV100
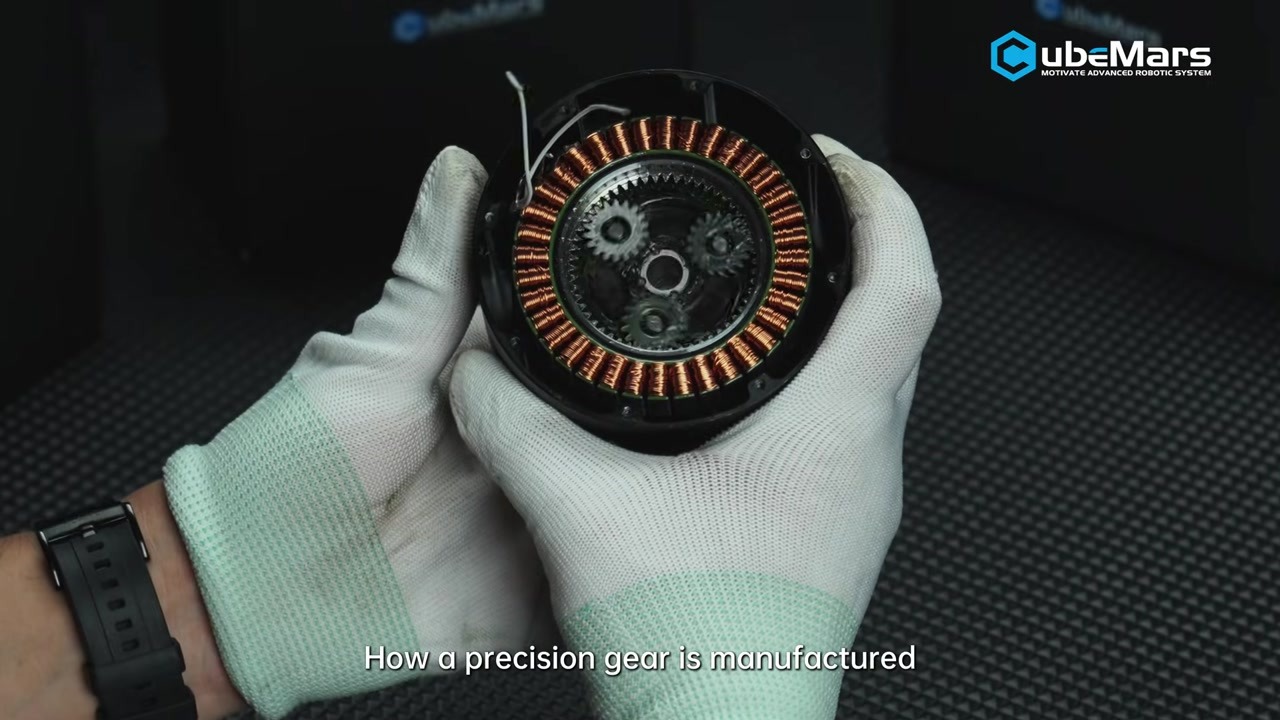
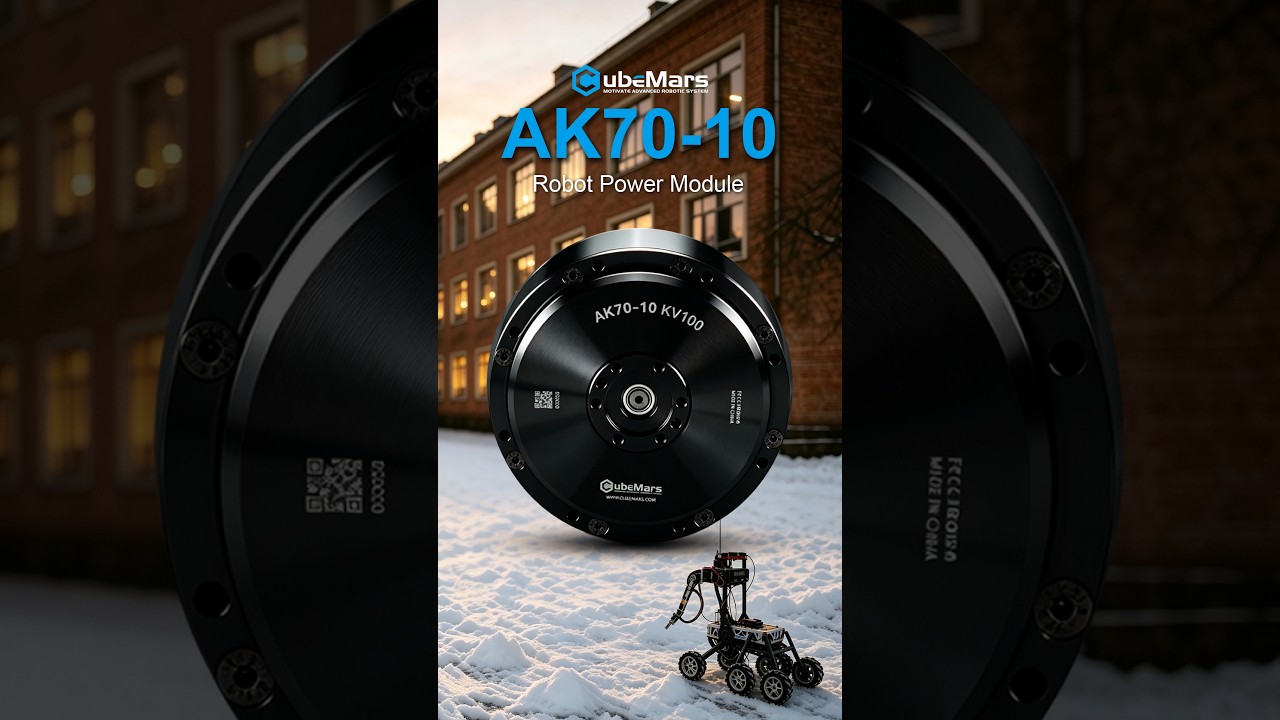
AK70-10 KV100 เป็นแอคชูเอเตอร์หุ่นยนต์แบบรวมจากซีรีส์ AK ของ CubeMars จากหน้าผลิตภัณฑ์ทางการของ CubeMars ระบุว่า โมดูลนี้ผสานมอเตอร์ DC แบบไม่มีแปรงถ่านสมรรถนะสูง ชุดเกียร์ planetary 10:1 บอร์ดไดรเวอร์ และเอนโค้ดเดอร์ ไว้ในตัวเรือนเดียวขนาด Ø89 × 50.25 mm โมดูลรองรับการควบคุมหลายลูป (ตำแหน่ง ความเร็ว แรงบิด และ MIT hybrid mode) ใช้ขั้วต่อแบบ plug-and-play พร้อมการระบุค่าพารามิเตอร์ PID อัตโนมัติ และมีระบบป้องกันในตัวสำหรับกระแสเกิน แรงดันเกิน/แรงดันต่ำเกิน และความร้อนสูงเกิน
สิ่งที่ CubeMars ระบุในวิดีโอ
ข้อต่อไปนี้นำมาจากคำอธิบายวิดีโอทางการ และเป็นข้อความที่อ้างอิงถึง CubeMars ไม่ใช่ผลจากการทดสอบโดยอิสระ:
- การออกแบบกะทัดรัดและรวมเข้าด้วยกันอย่างสูง พร้อมการลดรอบ planetary 10:1 - ข้อกล่าวอ้างเชิงกลหลักของคลิป
- ความหนาแน่นของแรงบิดสูง - ถูกนำเสนอเป็นเหตุผลที่โมดูลเหมาะกับงานหุ่นยนต์พลศาสตร์
- การควบคุมการเคลื่อนที่ที่ตอบสนองได้ดี - แสดงแอคชูเอเตอร์ขณะถูกขับผ่านการเคลื่อนที่เชิงพลศาสตร์
- ความสามารถในการขับย้อนกลับได้ดี - ระบุว่าเป็นคุณลักษณะของโมดูล โดยเอกสารข้อกำหนดทางการระบุแรงบิดขับย้อนกลับที่ 0.48 Nm
- การใช้งานเป้าหมาย - CubeMars ระบุหุ่นยนต์สี่ขาและหุ่นยนต์โครงกระดูกภายนอกว่าเป็นงานที่ต้องการสมรรถนะสูงซึ่ง AK70-10 ถูกออกแบบมาเพื่อรองรับ
บริบทการใช้งานและวิศวกรรม
ระบบขาและระบบสวมใส่เชิงพลศาสตร์ กำหนดข้อกำหนดเฉพาะชุดหนึ่งต่อแอคชูเอเตอร์ของข้อต่อ ได้แก่ แรงบิดสูงที่ความเร็วออกต่ำ ขนาดกะทัดรัดที่พอดีภายในแขนขาหรือข้อต่อ ความเฉื่อยสะท้อนกลับต่ำพอที่จะควบคุมได้ระหว่างการเคลื่อนที่เร็ว และความสามารถในการขับย้อนกลับที่เพียงพอสำหรับการโต้ตอบแบบอ่อนน้อม ชุด planetary 10:1 อยู่ระหว่างอัตราทดแบบ quasi-direct-drive ที่ใช้ในขาที่อ่อนน้อมมาก กับอัตราทดสูงที่ใช้ในข้อต่อที่ช้าและหนักกว่า โดยยอมเสียความโปร่งใสบางส่วนเพื่อแลกกับแรงบิดออกที่สูงขึ้นอย่างมีนัยสำคัญจากปริมาตรมอเตอร์เท่าเดิม
AK70-10 KV100 ถูกจัดระดับสำหรับการทำงานที่ 24/48 V ซึ่งเป็นช่วงแรงดันจ่ายที่พบได้บ่อยที่สุดบนแพลตฟอร์มหุ่นยนต์สี่ขาและหุ่นยนต์โครงกระดูกภายนอก แรงบิดพิกัด 8.3 Nm และแรงบิดพีค 24.8 Nm จัดให้อยู่ในระดับข้อต่อรับน้ำหนักปานกลาง เหมาะกับขาหุ่นยนต์สี่ขาขนาดใหญ่และการช่วยเหลือข้อสะโพกหรือเข่า มากกว่าข้อต่อขนาดเล็กที่ใช้ความเร็วสูง
รายละเอียดผลิตภัณฑ์
| ข้อกำหนด | รายละเอียด |
|---|---|
| ผู้ผลิต | CubeMars |
| ผลิตภัณฑ์ | CubeMars AK70-10 KV100 แอคชูเอเตอร์หุ่นยนต์ |
| หมวดหมู่ | แอคชูเอเตอร์หุ่นยนต์แบบรวม (ซีรีส์ AK) |
| แรงดันไฟฟ้าพิกัด | 24/48 V |
| กำลังไฟฟ้าพิกัด | 230 W |
| แรงบิดพิกัด | 8.3 Nm |
| แรงบิดสูงสุด | 24.8 Nm |
| ความเร็วพิกัด | 148/310 rpm |
| ความเร็วไม่มีโหลด | 240/480 rpm |
| อัตราทด | planetary 10:1 |
| น้ำหนัก | 621 g |
| ขนาด | Ø89 × 50.25 mm |
| เอนโค้ดเดอร์ | เอนโค้ดเดอร์แม่เหล็ก 14-bit |
| แรงบิดขับย้อนกลับ | 0.48 Nm |
| แบ็คแลช | 0.2° |
| รูปแบบการขับเคลื่อน | FOC |
| อินเทอร์เฟซ | CAN / UART |
| การใช้งานที่ระบุ | หุ่นยนต์ที่มีขา, หุ่นยนต์โครงกระดูกภายนอก, AGV |
ข้อกำหนดทั้งหมดอ้างอิงจากหน้าผลิตภัณฑ์ทางการของ CubeMars ข้อกล่าวอ้างเกี่ยวกับความหนาแน่นของแรงบิด การตอบสนอง และความสามารถในการขับย้อนกลับ เป็นการอ้างอิงจากคำอธิบายวิดีโอทางการ
สำรวจเพิ่มเติมบน ToBMS
- ดู CubeMars AK70-10 KV100 แอคชูเอเตอร์หุ่นยนต์ →
- ดูโปรไฟล์ผู้ผลิต CubeMars บน ToBMS →
- สำรวจมอเตอร์ BLDC สำหรับหุ่นยนต์สี่ขา →
- สำรวจมอเตอร์ BLDC สำหรับหุ่นยนต์โครงกระดูกภายนอก →
- แกะกล่อง CubeMars AK70-10 KV100: ผู้ใช้ครั้งแรกสำรวจแอคชูเอเตอร์ →
เกี่ยวกับ CubeMars
CubeMars เป็นแบรนด์ด้านกำลังสำหรับหุ่นยนต์ ที่เชี่ยวชาญโมดูลแอคชูเอเตอร์แบบรวมระดับสูง มอเตอร์แรงบิดแบบไร้โครง (frameless) และมอเตอร์กิมบอล บริษัทมีส่วนร่วมในโครงการ MIT Mini Cheetah และได้สร้างกลุ่มผลิตภัณฑ์แอคชูเอเตอร์ซีรีส์ AK ที่กว้างขวาง ซึ่งถูกใช้งานในการวิจัยหุ่นยนต์รูปคน หุ่นยนต์สี่ขา หุ่นยนต์โครงกระดูกภายนอก และแขนกลหุ่นยนต์ทั่วโลก
บทสรุป
คลิป 48 วินาทีนี้เป็นการสาธิตผลิตภัณฑ์มากกว่าการวิเคราะห์เชิงเทคนิคอย่างลึกซึ้ง และนั่นคือคุณค่าของมัน เพราะแสดงแอคชูเอเตอร์แบบรวมระดับแคตตาล็อกกำลังถูกขับเคลื่อนในการเคลื่อนที่เชิงพลศาสตร์ที่ออกแบบมาเพื่อรองรับ เมื่อรวมกับ datasheet ทางการ - แรงบิดพิกัด 8.3 Nm พีค 24.8 Nm ลดรอบ planetary 10:1 ในตัวเรือน 621 g ขนาด Ø89 × 50.25 mm - ก็ให้จุดเริ่มต้นที่สมจริงแก่วิศวกรในการประเมิน AK70-10 KV100 สำหรับข้อต่อการเคลื่อนที่เชิงพลศาสตร์ของหุ่นยนต์สี่ขา หุ่นยนต์โครงกระดูกภายนอก และอื่น ๆ ที่คล้ายกัน