
 00:46
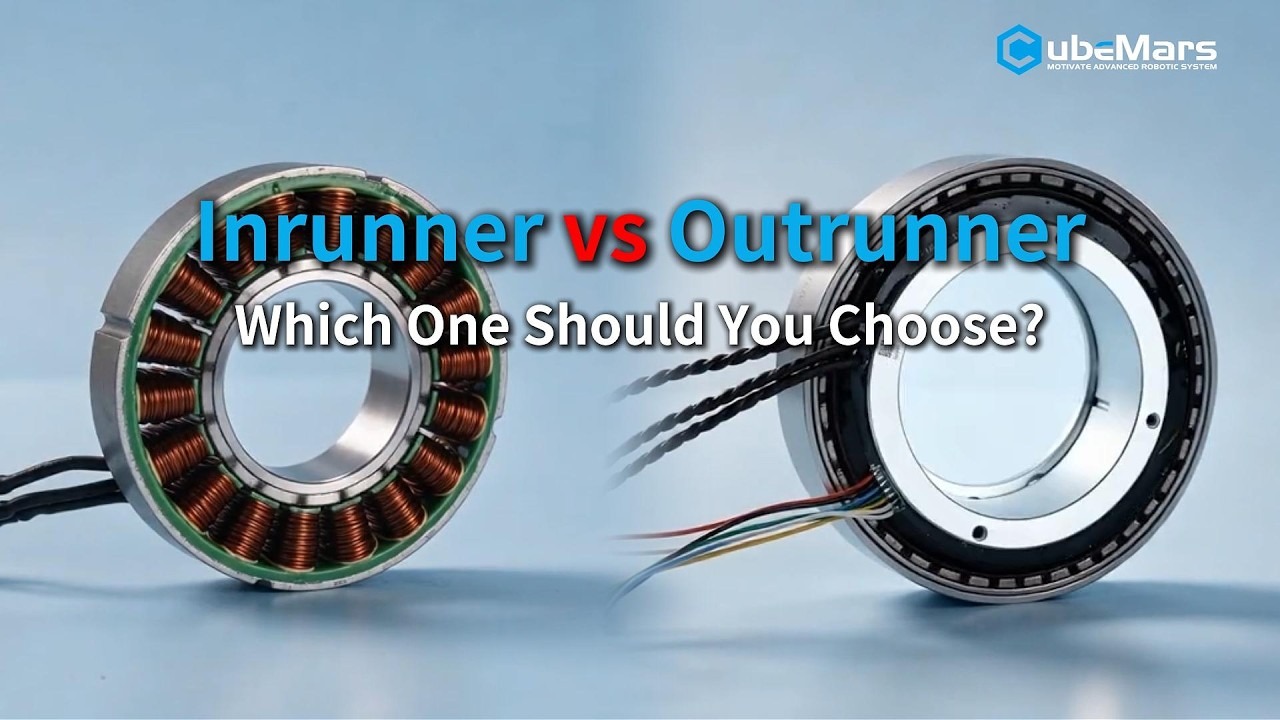
มอเตอร์ทอร์กไร้โครง CubeMars ซีรีส์ RI และ RO: การออกแบบโรเตอร์ในและโรเตอร์นอกสำหรับข้อต่อหุ่นยนต์
CubeMars พัฒนามอเตอร์ทอร์กไร้โครงด้วยสถาปัตยกรรมโรเตอร์สองแบบ: ซีรีส์ RI (โรเตอร์ใน) และซีรีส์ RO (โรเตอร์นอก)
การจัดแสดงผลิตภัณฑ์
บทความเทคนิค, วิดีโอจากผู้ผลิต และแหล่งข้อมูลที่ดาวน์โหลดได้ เกี่ยวกับมอเตอร์ BLDC, แอคชูเอเตอร์ และการใช้งาน
00:46
CubeMars พัฒนามอเตอร์ทอร์กไร้โครงด้วยสถาปัตยกรรมโรเตอร์สองแบบ: ซีรีส์ RI (โรเตอร์ใน) และซีรีส์ RO (โรเตอร์นอก)
 02:01
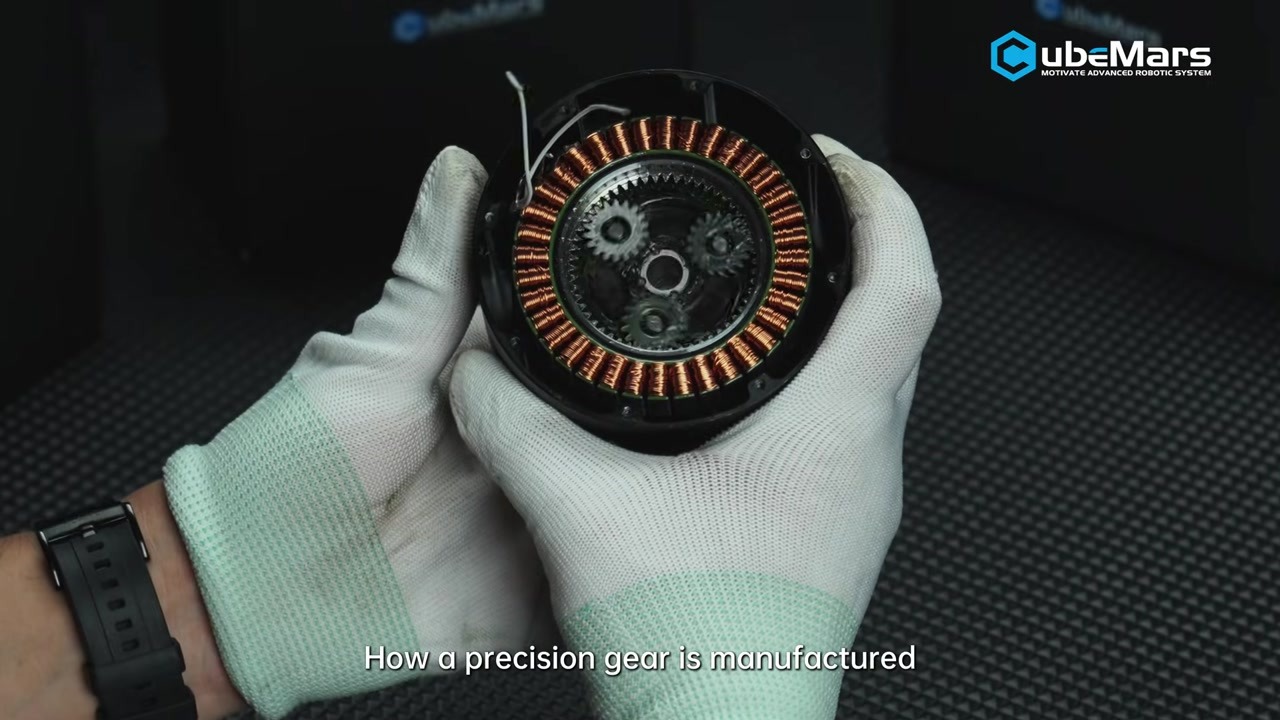
วิดีโออย่างเป็นทางการของ CubeMars ติดตามการผลิตเฟืองความแม่นยำสำหรับแอคชูเอเตอร์หุ่นยนต์ ตั้งแต่วัตถุดิบผ่านการกลึงไปจนถ···
 00:48
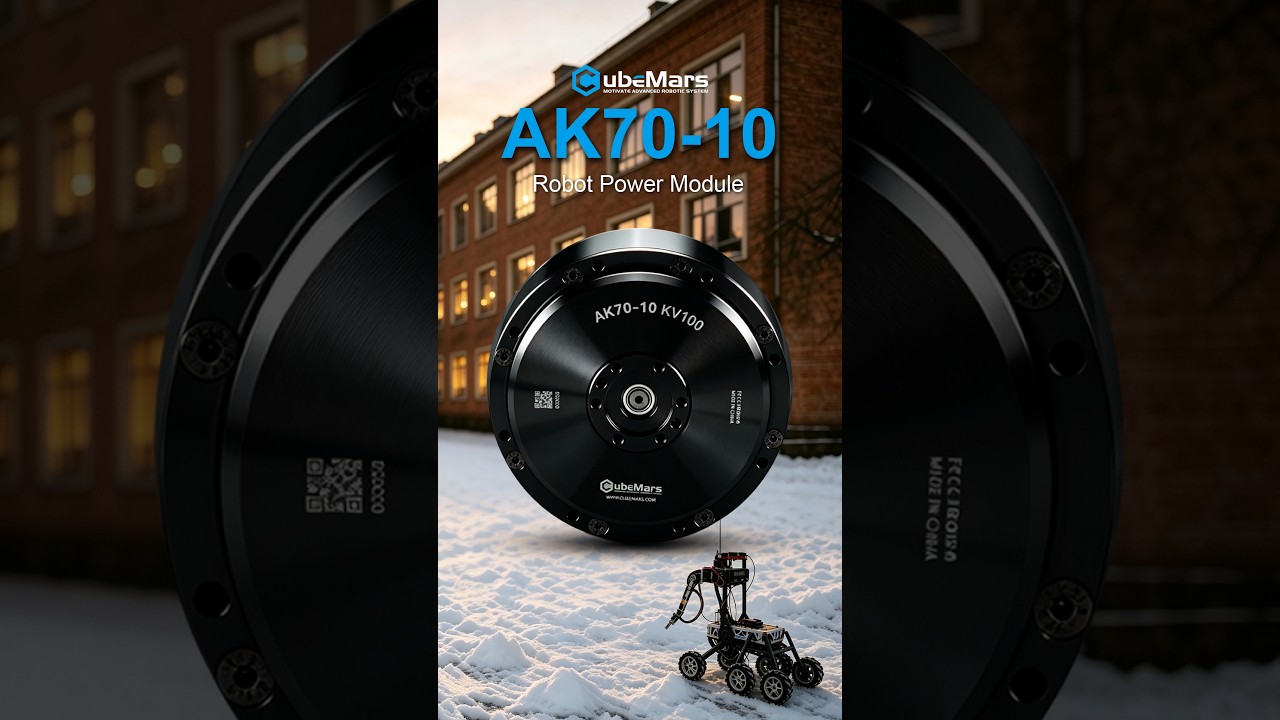
วิดีโอทางการ 48 วินาทีของ CubeMars สาธิตแอคชูเอเตอร์หุ่นยนต์ AK70-10 KV100: แรงบิด 8.3 Nm, พีค 24.8 Nm, ลดรอบ planetary ···
 00:36
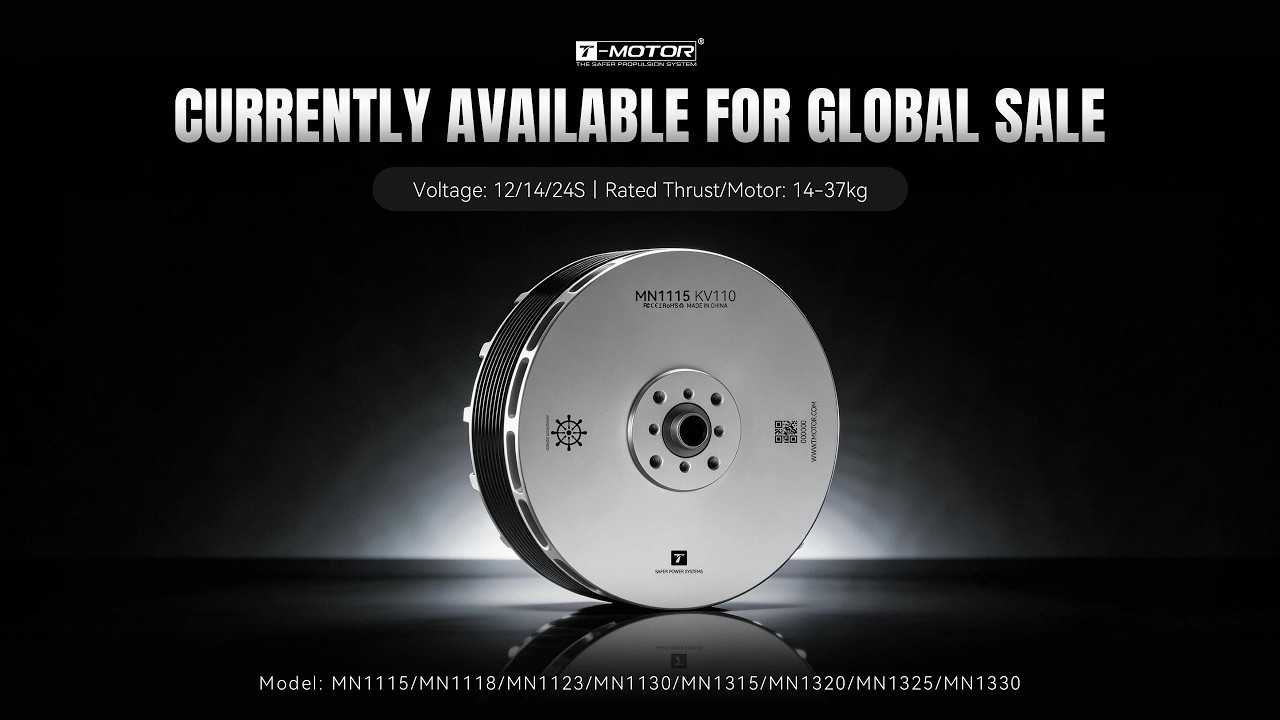
ชมวิดีโอทางการของ T-Motor เกี่ยวกับมอเตอร์ UAV บรรทุกหนักซีรีส์ Navigator MN ที่อัปเกรดใหม่ (แรงขับ 1-37 kg) และเปรียบเท···
 02:00
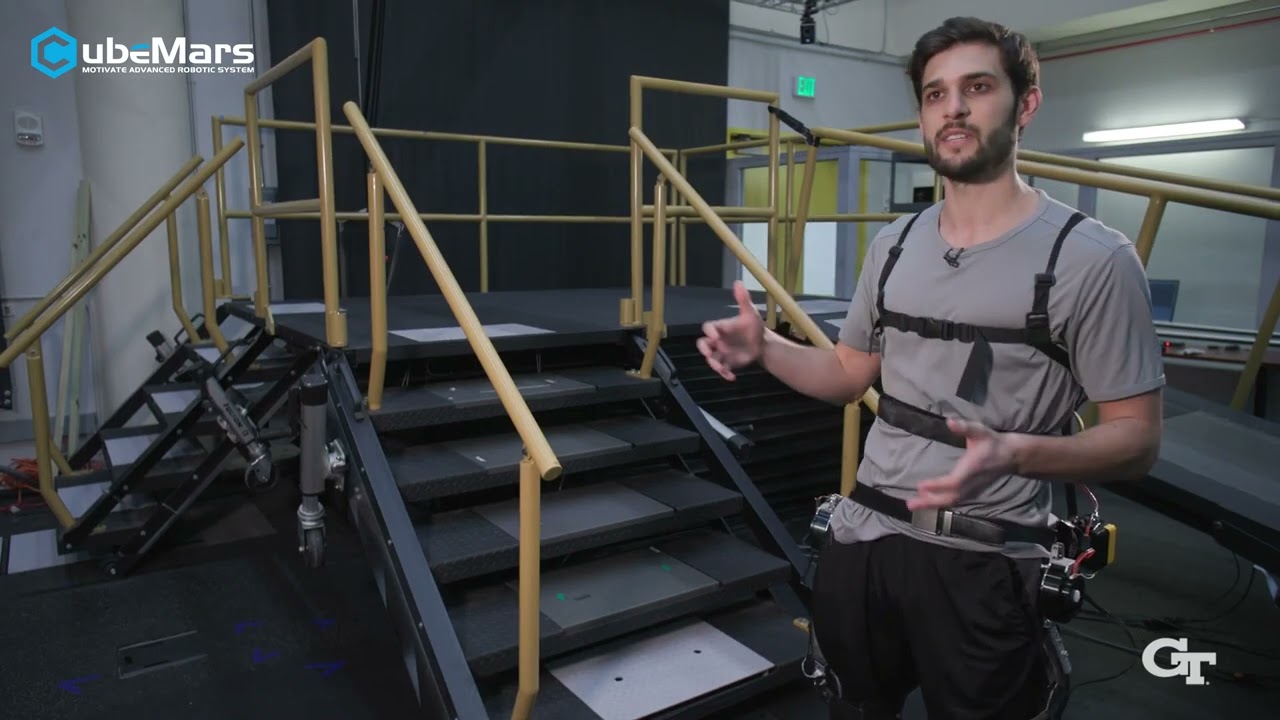
ชมวิดีโอทางการของ CubeMars ที่แสดงแอคชูเอเตอร์หุ่นยนต์ AK80-6 KV100 ขับเคลื่อนหุ่นยนต์โครงกระดูกภายนอกแบบสองข้างของ Geor···
 00:12
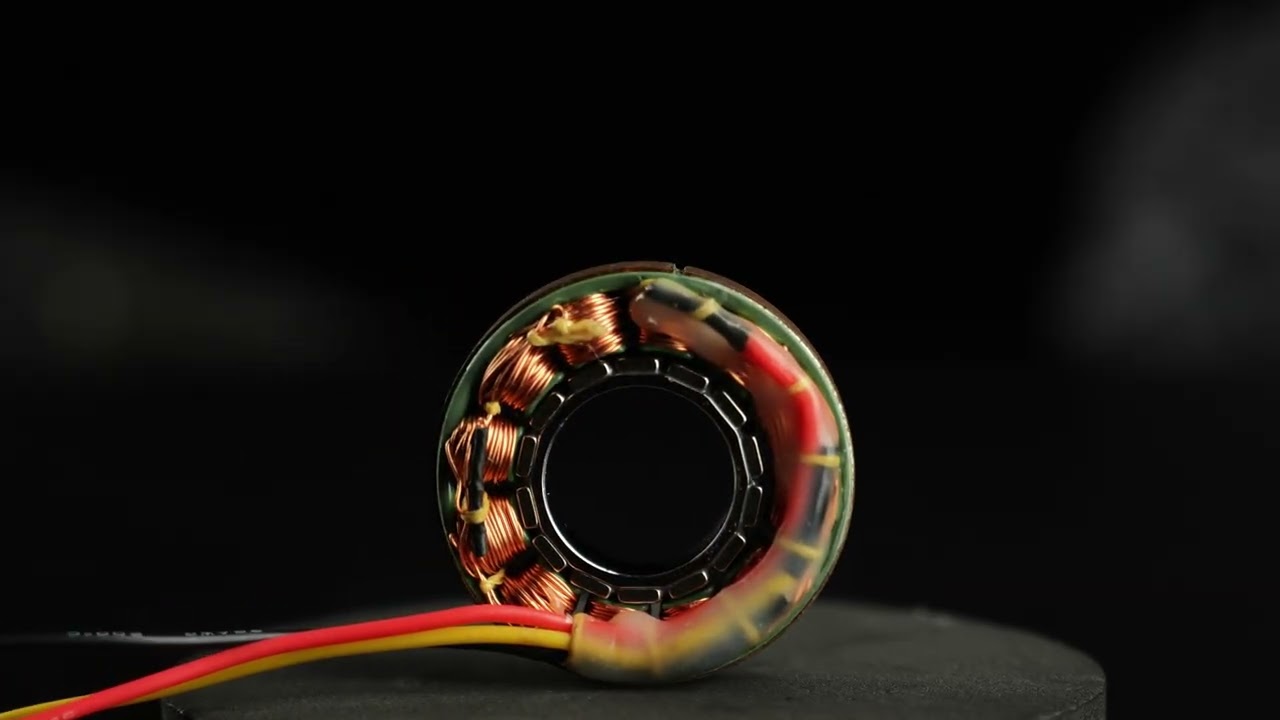
CubeMars เปิดตัวมอเตอร์แรงบิดไร้เฟรม RI30 KV260 สำหรับข้อต่อหุ่นยนต์, หุ่นยนต์ฮิวแมนนอยด์ และแขนหุ่นยนต์ พร้อมคุณสมบัติห···
 00:13
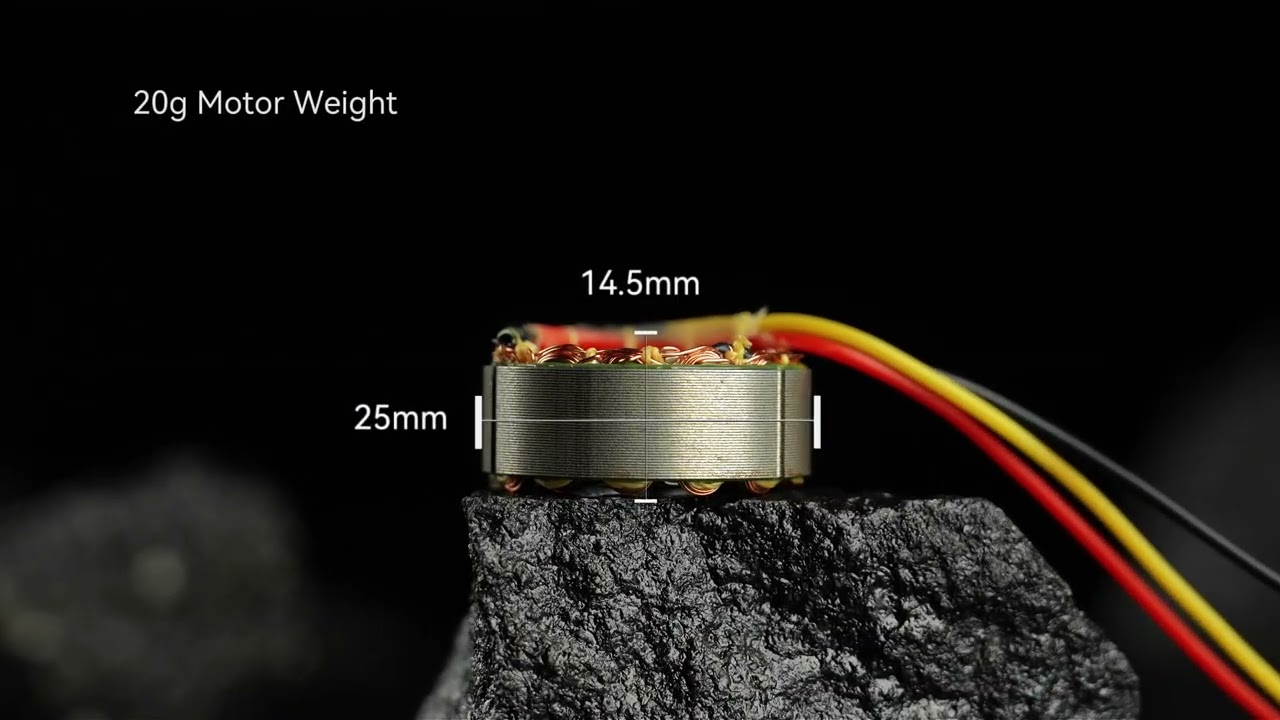
มอเตอร์แรงบิดไร้เฟรม CubeMars RI20 KV600 ขนาด 25 mm น้ำหนัก 20 g สำหรับข้อต่อหุ่นยนต์, หุ่นยนต์ฮิวแมนนอยด์ และแขนหุ่นยนต···
 01:16
ทรัสเตอร์ใต้น้ำ CubeMars DW25 ให้แรงขับสถิตสูงสุด 25 kgf ที่น้ำหนัก 1.79 kg พร้อมวิดีโอทางการทดสอบในแทงก์น้ำและบ่อ
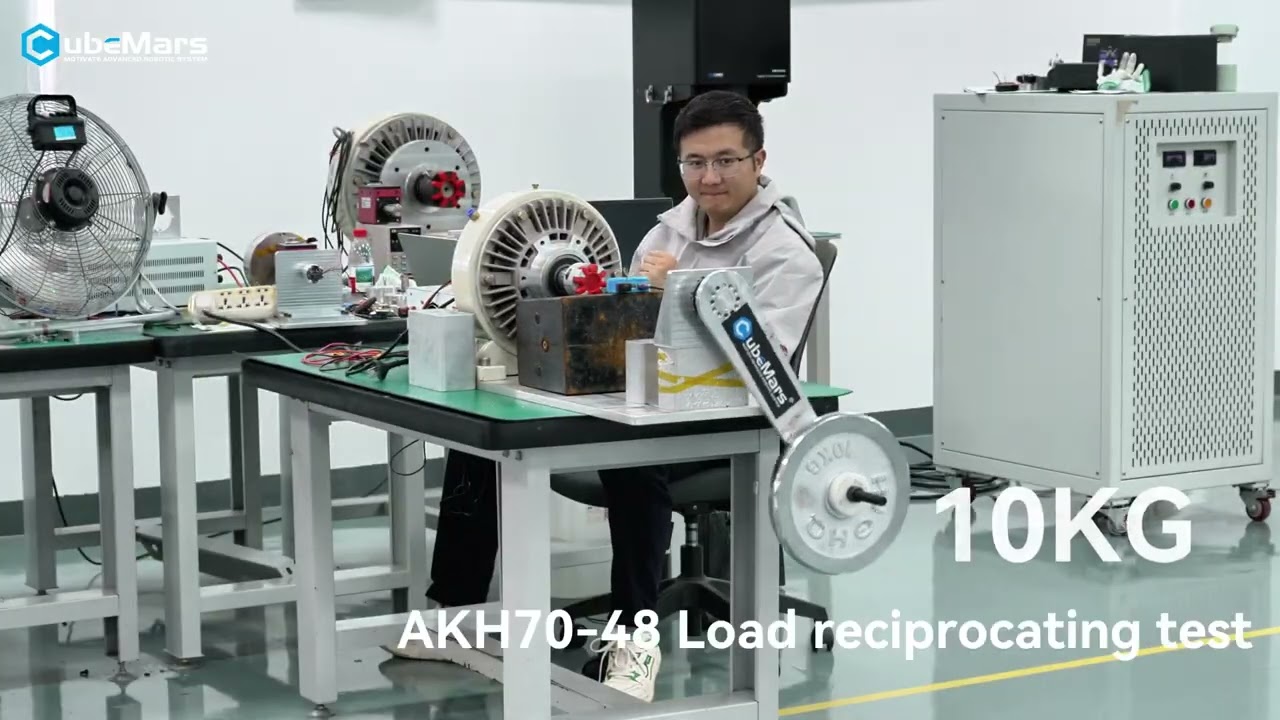 00:27
CubeMars ทดสอบยืนยันแอคชูเอเตอร์ planetary เพลากลวง AKH70-48 ภายใต้โหลดสูงสุด 40 kg ด้วยการหมุนครบ 360 องศา ในวิดีโอทดสอ···
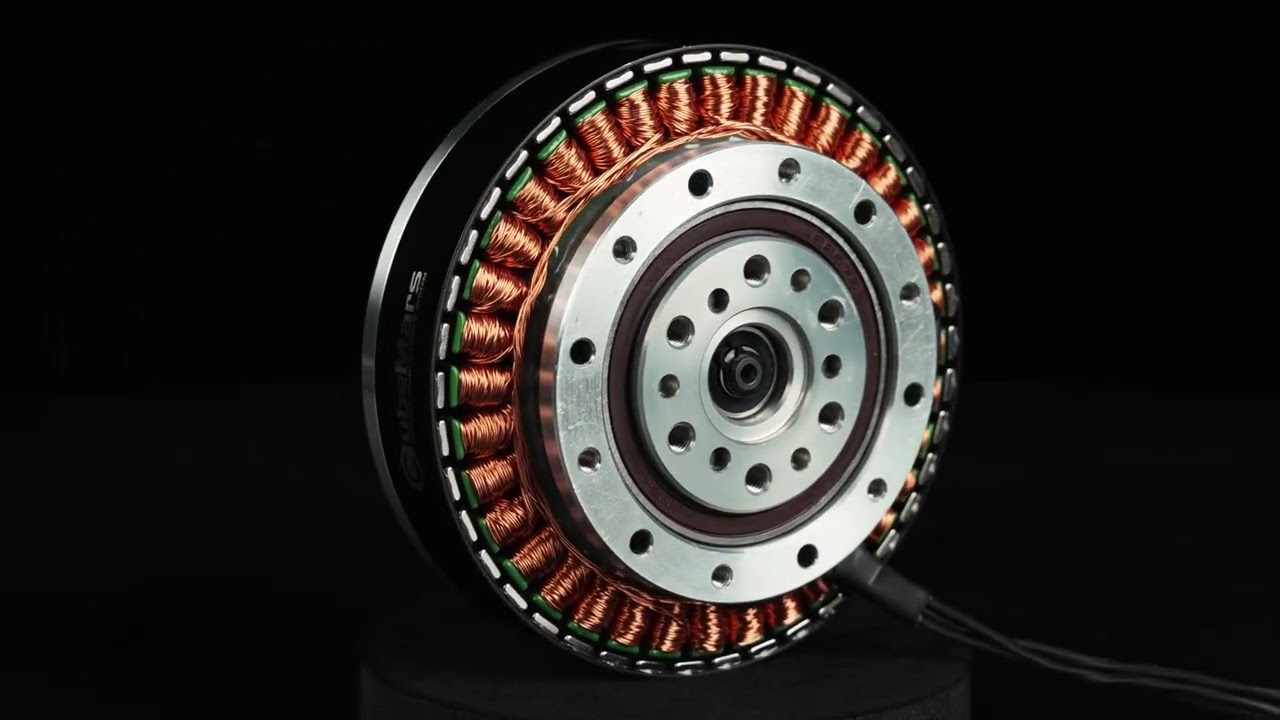 00:51
มอเตอร์ QDD ซีรีส์ AKE ของ CubeMars ผสานแรงบิดสูงเข้ากับการออกแบบที่กะทัดรัดและเตี้ย พร้อมชุดลดรอบในตัว สำหรับแขนหุ่นยนต···
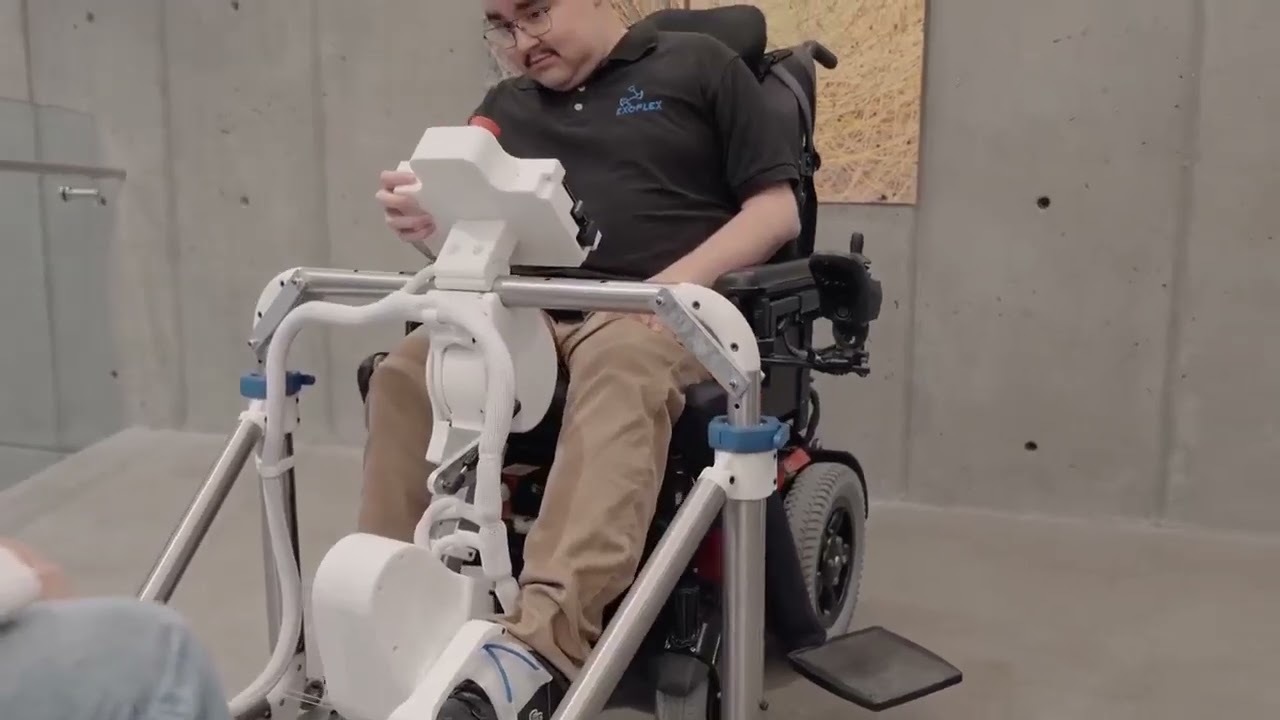 00:51
Université de Sherbrooke ใช้แอคชูเอเตอร์ CubeMars AK10-9 และ AK80-64 เพื่อสร้างการเคลื่อนไหวยืดเหยียดที่แม่นยำในระบบฟื้น···
 02:53
ทีม SuRover สร้างโรเวอร์ขับเคลื่อนแบบ swerve ด้วยแอคชูเอเตอร์ CubeMars AK60-6 และ AK10-9 สำหรับการหมุนเลี้ยวแบบจุดและการ···
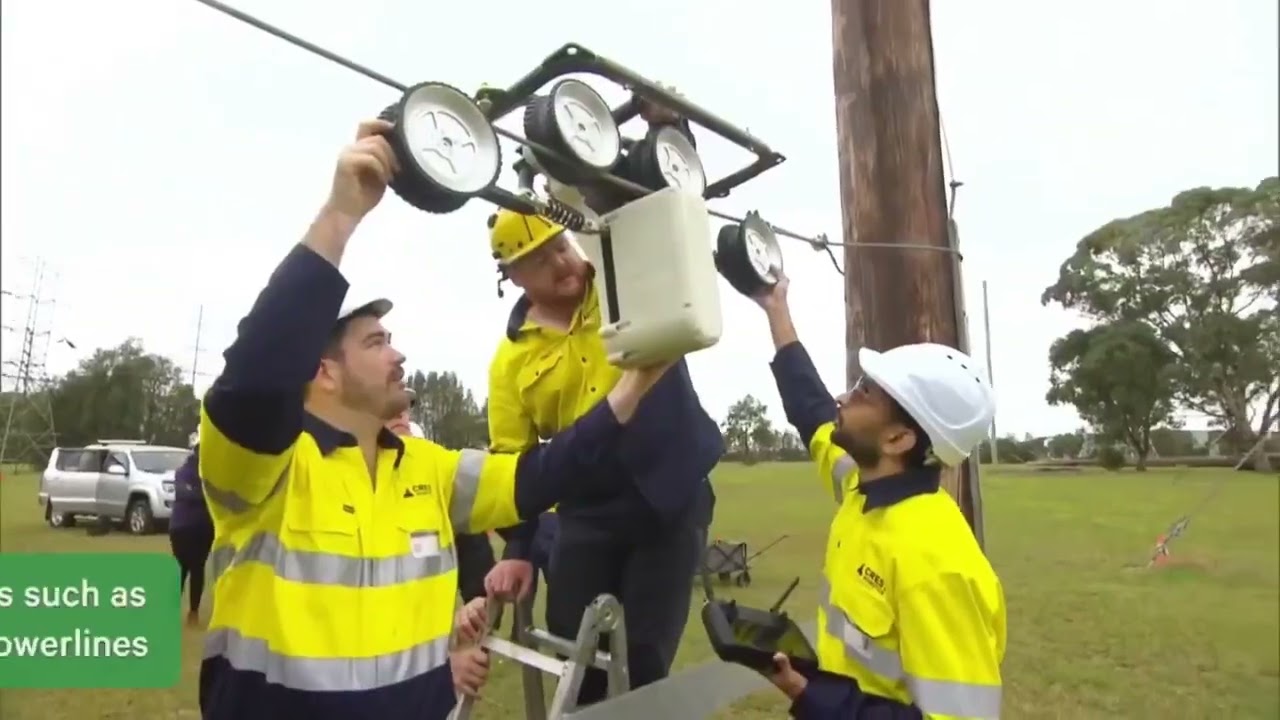 01:15
หุ่นยนต์ตรวจสอบสายส่งไฟฟ้า Gorilla MK1 ของ Transgrid ใช้ CubeMars RI80 แบบ inrunner ไร้เฟรม เพื่อการเคลื่อนไหวข้อต่อที่เ···
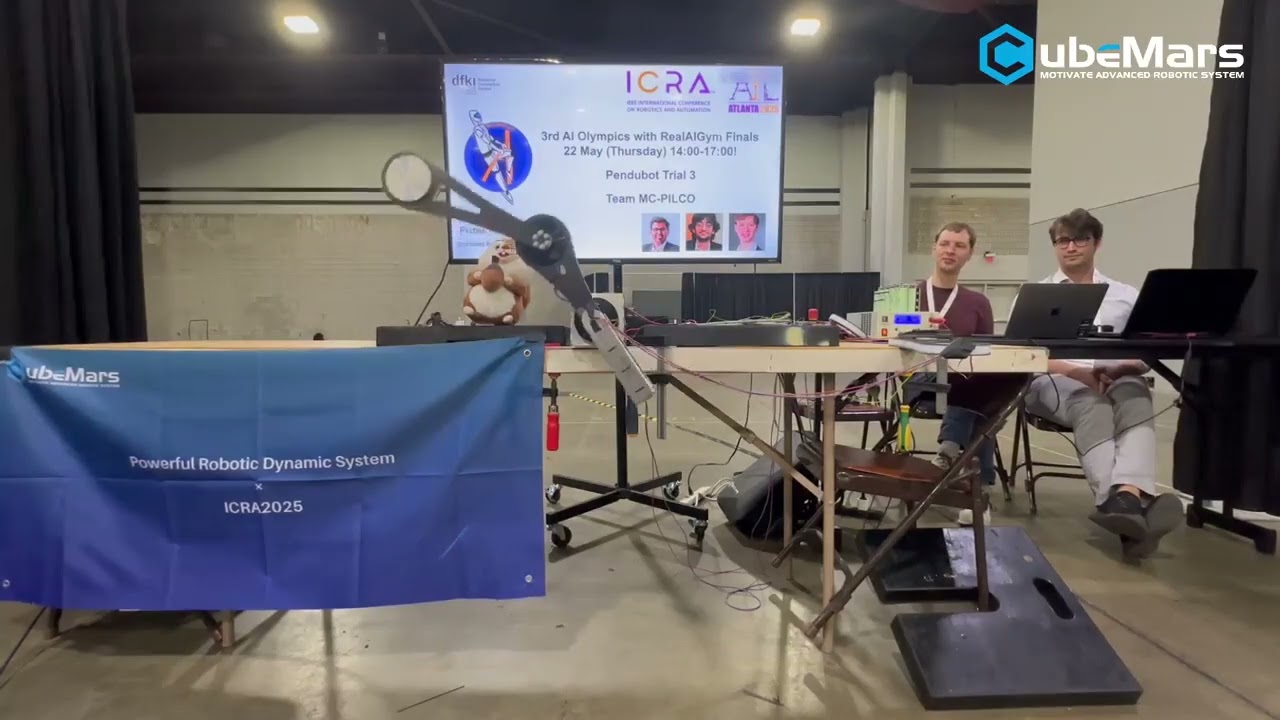 00:52
แอคชูเอเตอร์หุ่นยนต์ AK80-6 ขับเคลื่อนระบบหุ่นยนต์ทางพลศาสตร์ใน AI Olympics ร่วมกับ RealAIGym ระหว่างงาน ICRA พร้อมวิดีโ···
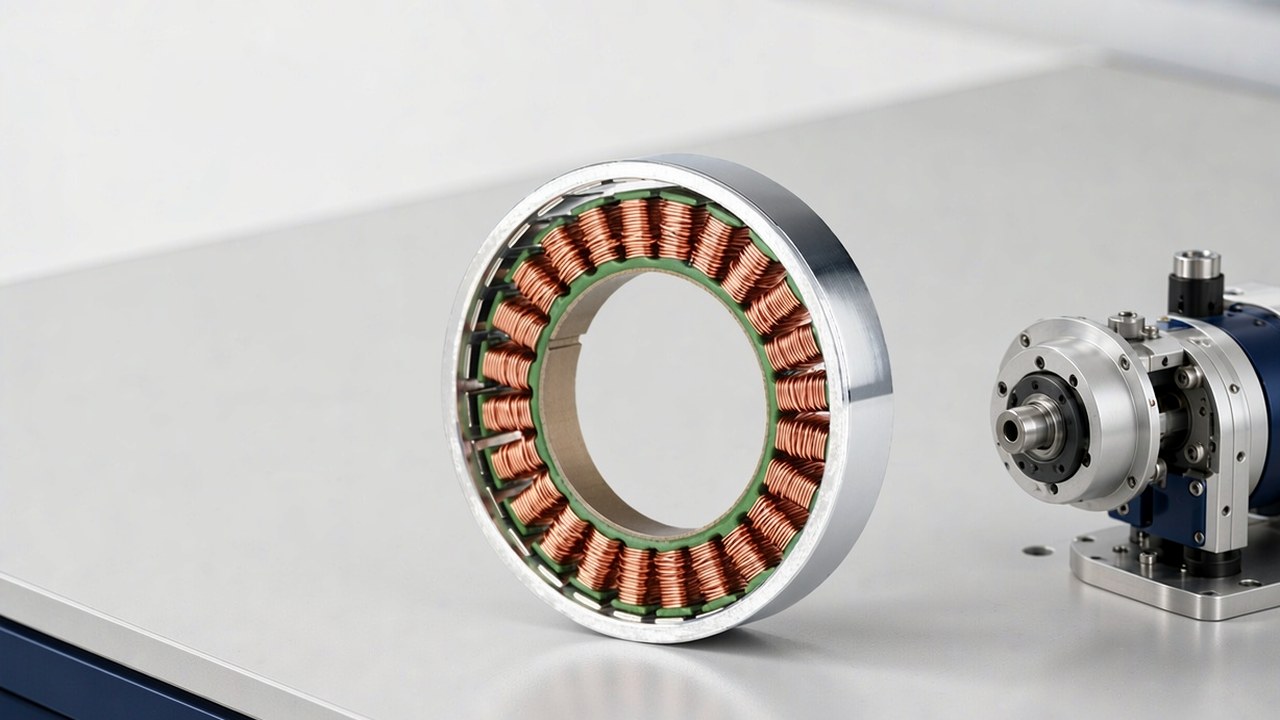 00:16
CubeMars RO50 Lite มอเตอร์ไร้เฟรมน้ำหนัก 105 g แบบรูทะลุ สำหรับหุ่นยนต์ร่วมงาน, หุ่นยนต์โครงกระดูกภายนอก และระบบอัตโนมัต···
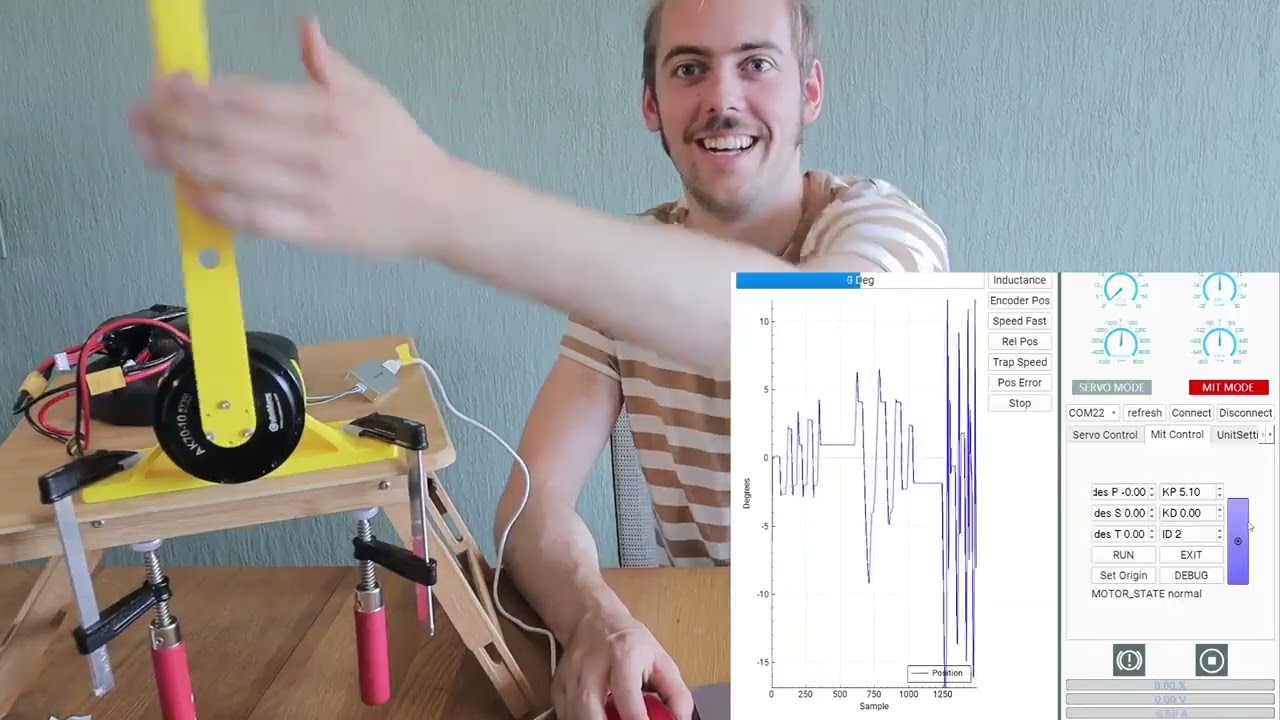 14:11
Daniel Simu แกะกล่อง CubeMars AK70-10 และสำรวจการติดตั้งและการใช้งานจริงใน acrobot ให้มุมมองตรงไปตรงมาของผู้ใช้ครั้งแรกต···
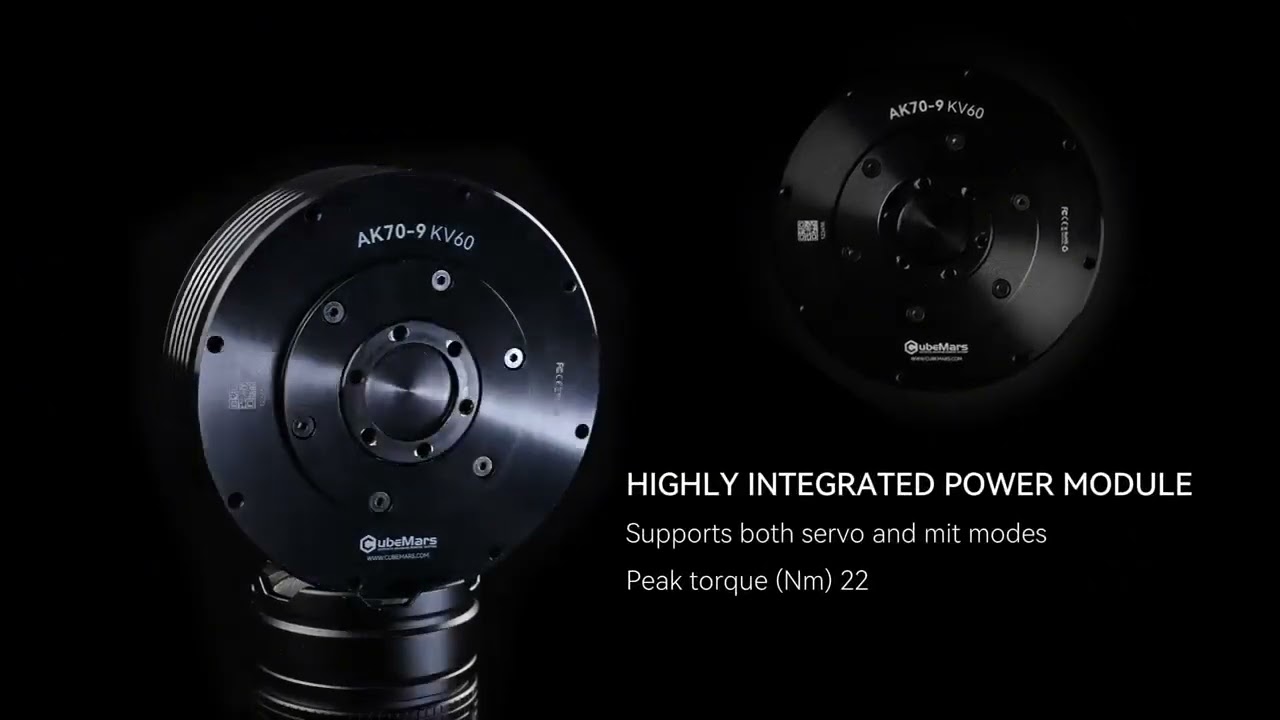 00:35
แอคชูเอเตอร์แบบโมดูลาร์ CubeMars AK70-9 และ AK80-9 V3.0 เคลื่อนที่ราบรื่น แรงบิดสูง ควบคุมตำแหน่งแม่นยำ สำหรับข้อต่อหุ่น···
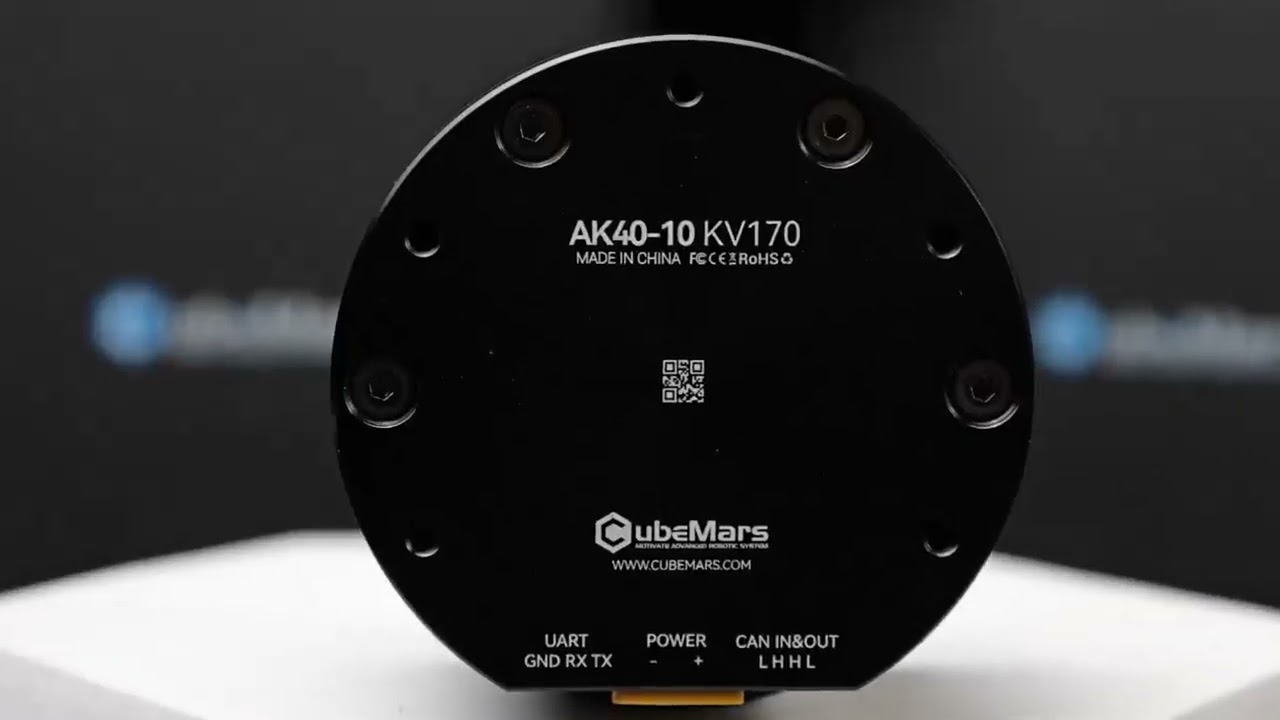 00:44
โมดูลกำลัง CubeMars AK (AK40-10, AK45-10, AK45-36) รวมมอเตอร์ไร้แปรงถ่าน, ชุดเกียร์ planetary และไดรเวอร์ในตัวไว้ในยูนิต···
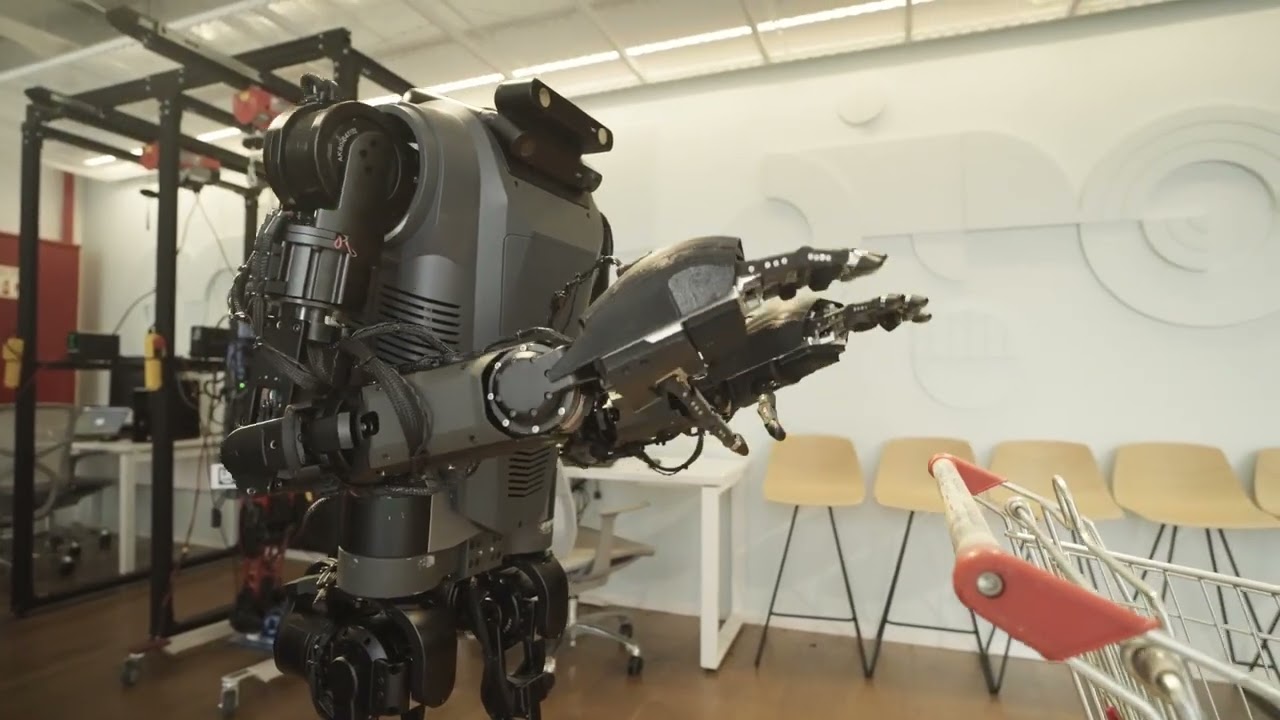 01:43
CubeMars จัดหาเทคโนโลยีแอคชูเอเตอร์ความแม่นยำสูงให้กับหุ่นยนต์ช่วยเหลือของ Mentee Robotics ที่ออกแบบมาเพื่อช่วยงานประจำว···
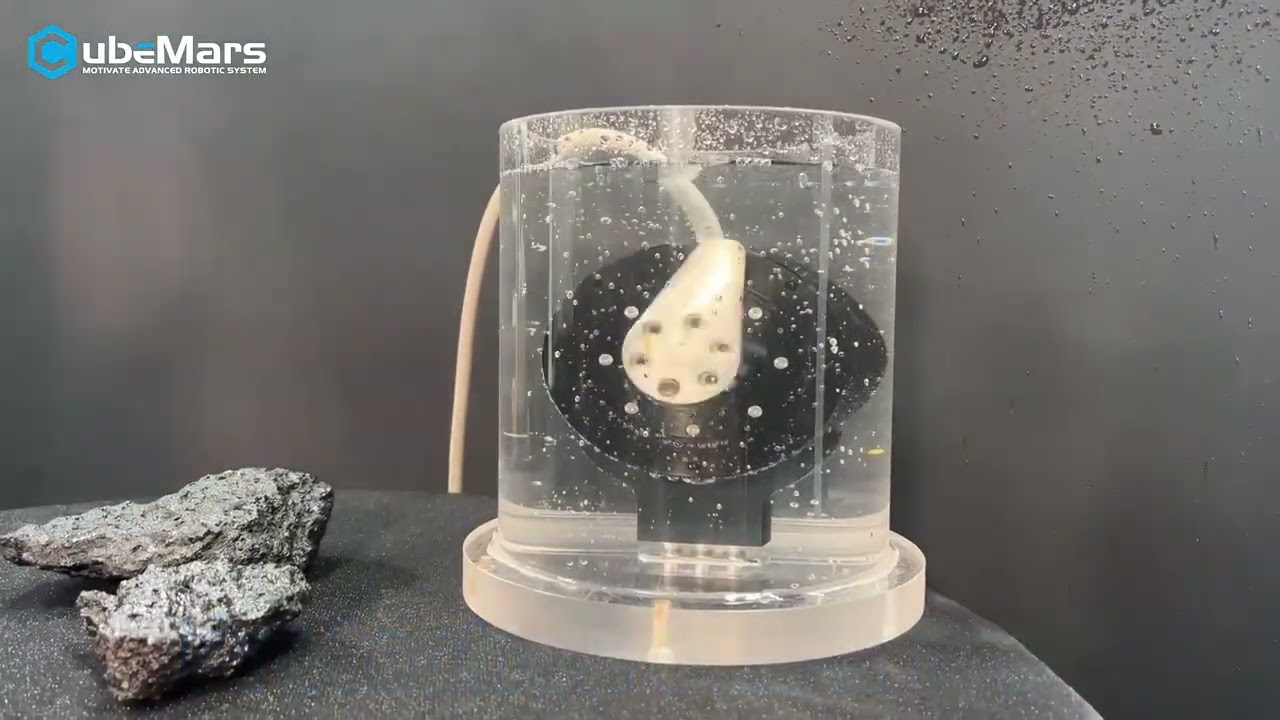 00:50
CubeMars สาธิตแอคชูเอเตอร์กันน้ำ IP66 ซีรีส์ AK ที่เคลื่อนที่ราบรื่นและแม่นยำในสภาพเปียกชื้นที่รุนแรง สำหรับหุ่นยนต์กลาง···
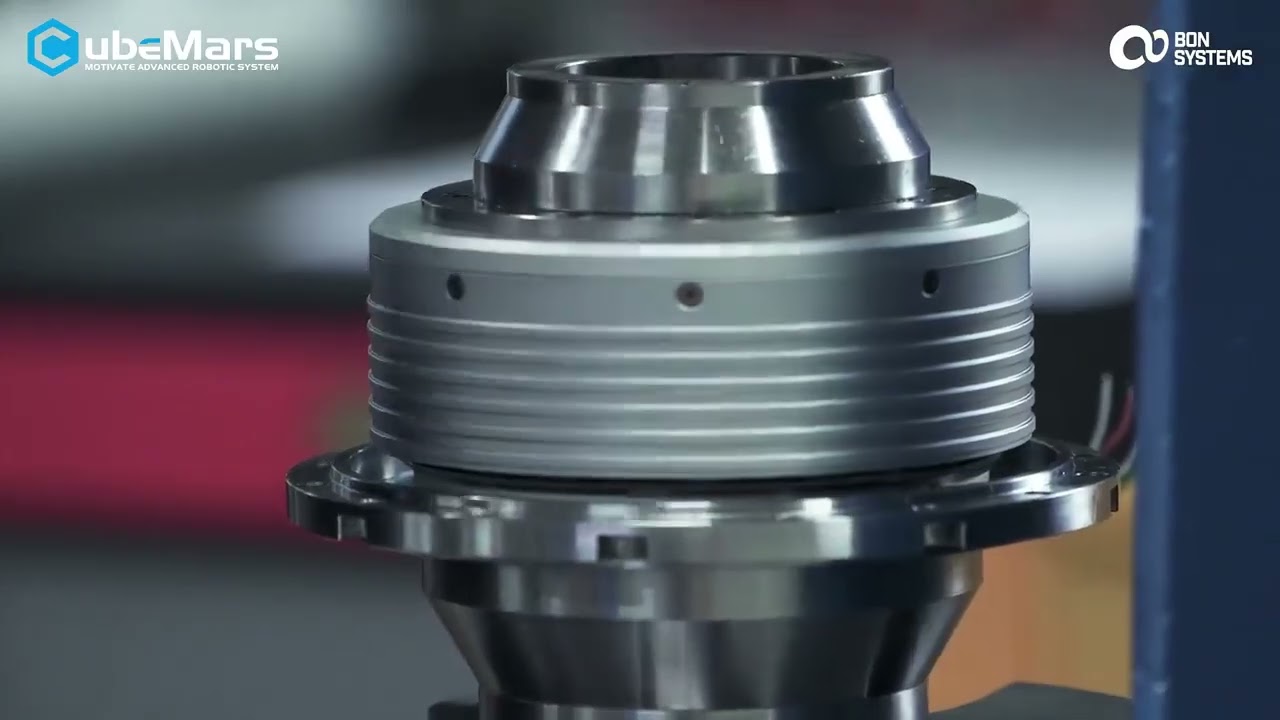 02:20
CubeMars นำเสนอมอเตอร์ไร้เฟรม RO ที่ปรับแต่งพิเศษ ขับชุดลดรอบแบบไซคลอยด์ที่ประกอบขึ้นเอง ให้ความแม่นยำและการเคลื่อนที่รา···
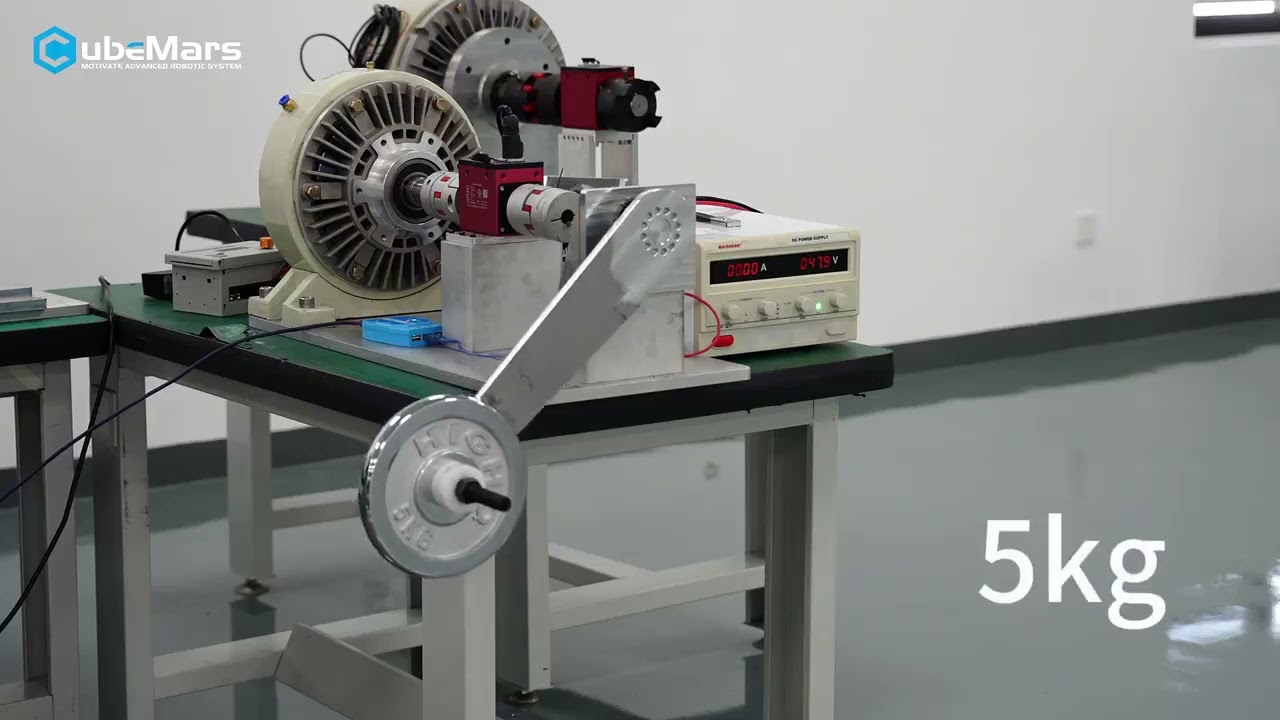 00:40
วิดีโอการทดสอบช่วงต้นของมอเตอร์ CubeMars รุ่นใหม่ที่ทำแรงบิดสูงสุด 245 Nm ภายใต้โหลด 35 kg ที่แขนคาน 400 mm โดยจะเปิดเผย···
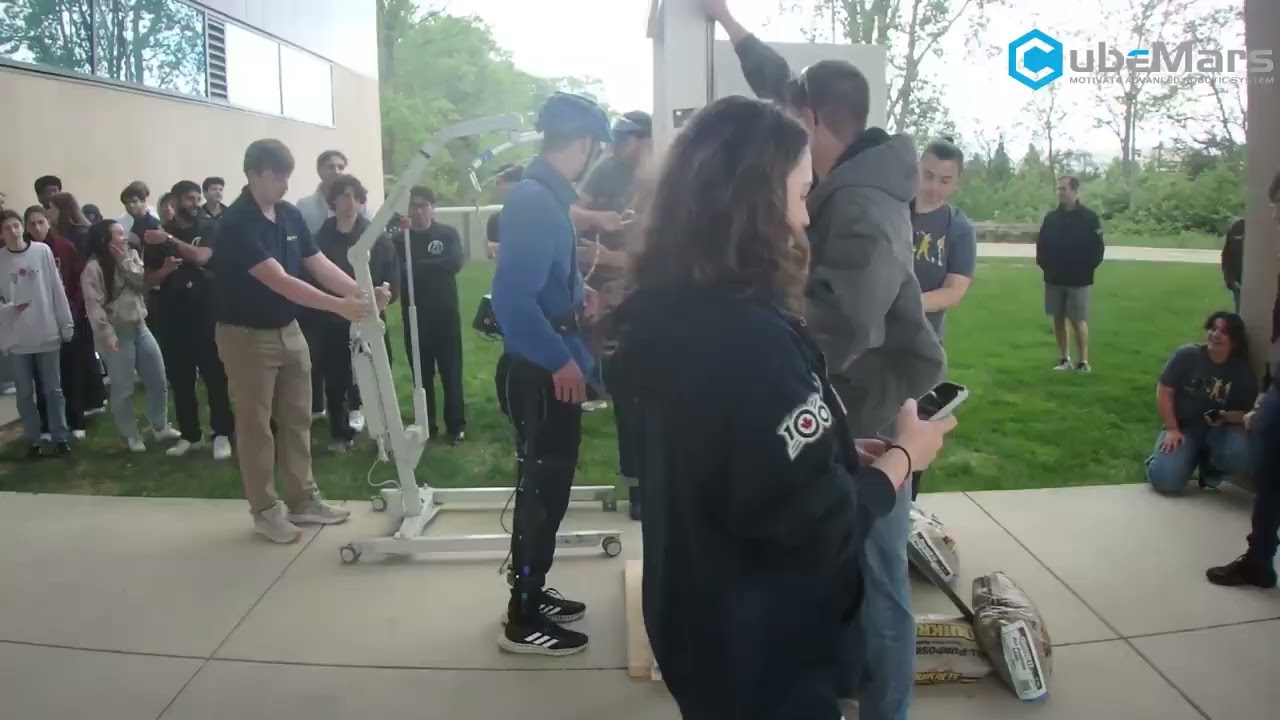 00:37
ทีม BioMechatronics แห่ง Queen คว้าอันดับ 1 ในการแข่งขันหุ่นยนต์โครงกระดูกภายนอก ACE ด้วยการออกแบบเฉพาะที่ใช้แอคชูเอเตอร···

มอเตอร์กิมบอล 16V และ 24V แบ่งชั้นกันตามขนาดแกน แรงดันไฟฟ้าพิกัด แรงบิด KV และภาระน้ำหนักบรรทุกเป็นตัวกำหนดว่าบัสใดเหมาะ···

มอเตอร์ UAV ตรวจสอบเลือกจากแรงขับที่จุดคันเร่งบางส่วน ไม่ใช่ค่าจากยอดสูงสุด เปรียบเทียบบันทึก T-Motor สี่รุ่นตั้งแต่ 135···

มอเตอร์ UAV เกษตร รักษาแรงบิดที่คันเร่งบางส่วนพร้อมถังพ่นสารเต็ม จับคู่ KV ขนาด stator และระยะเผื่อ 180 วินาที

มอเตอร์ BLDC สำหรับ UAV อุตสาหกรรม ถูกเลือกจากรอบการทำงาน ระยะเผื่อแรงขับ ระยะเผื่อทางความร้อน และมวลน้ำหนักบรรทุก จากบั···

มอเตอร์โดรน VTOL รับสองภาระที่ขัดแย้งกัน คือแรงขับตอน hover ในช่วงยกตัว และประสิทธิภาพตอน cruise โดยเปรียบเทียบบันทึก T-···

การเลือกมอเตอร์ UAV พิสัยบินยาวนานเป็นห่วงโซ่เดียว: ประสิทธิภาพ ความร้อน ภาระ มวล และแรงดันบัส เปรียบเทียบข้ามมอเตอร์ซีร···

คู่มือเลือกมอเตอร์ BLDC สำหรับหุ่นยนต์ฟื้นฟู ดูแรงบิดต่อเนื่อง แรงบิดสูงสุด อัตราทด แบ็คแลช และกระแสพิกัดของแอคชูเอเตอร์···

มอเตอร์แรงบิดไร้เฟรมแรงบิดสูงสร้างและจำกัดแรงบิดอย่างไร: เรขาคณิต stator, KV และ Kt, กระแสเฟส, การสูญเสียในทองแดง และเส้···
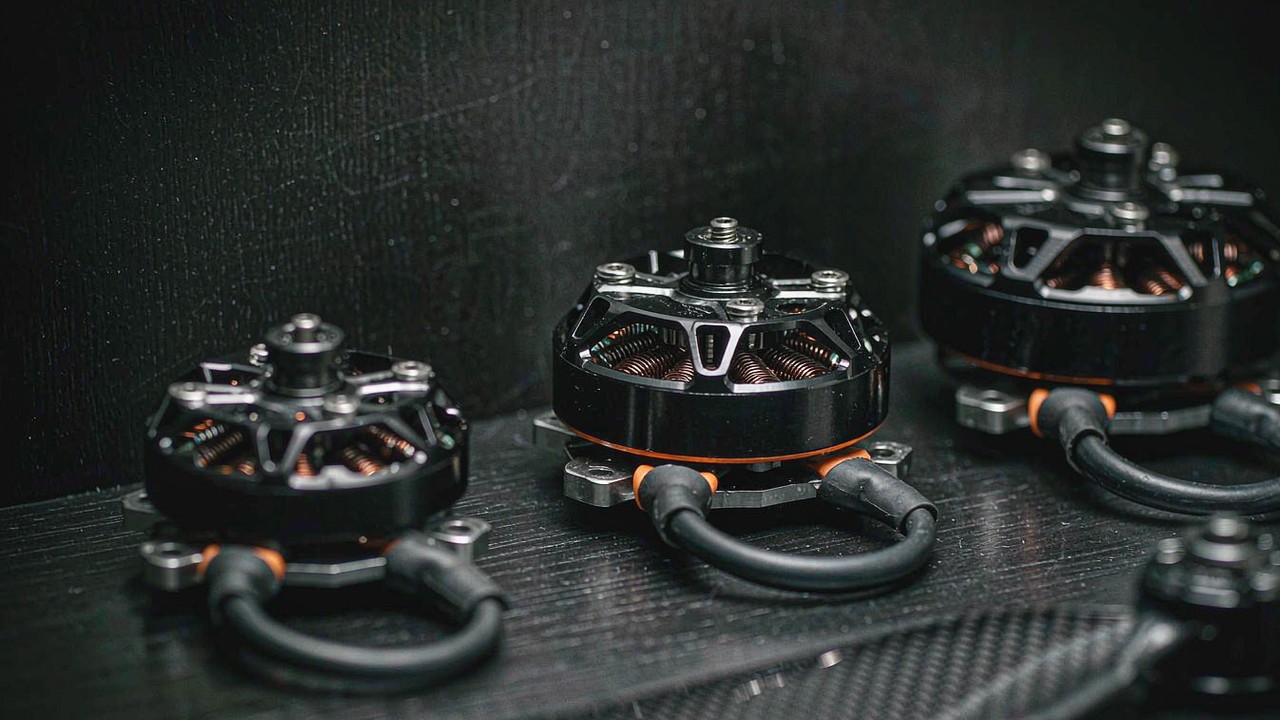
คู่มือเลือกมอเตอร์ BLDC สำหรับโดรนแข่ง FPV: คลาสใบพัด KV แรงขับสูงสุด ความต้านทานขดลวด และมวล พร้อมข้อมูลมอเตอร์ T-Hobby···
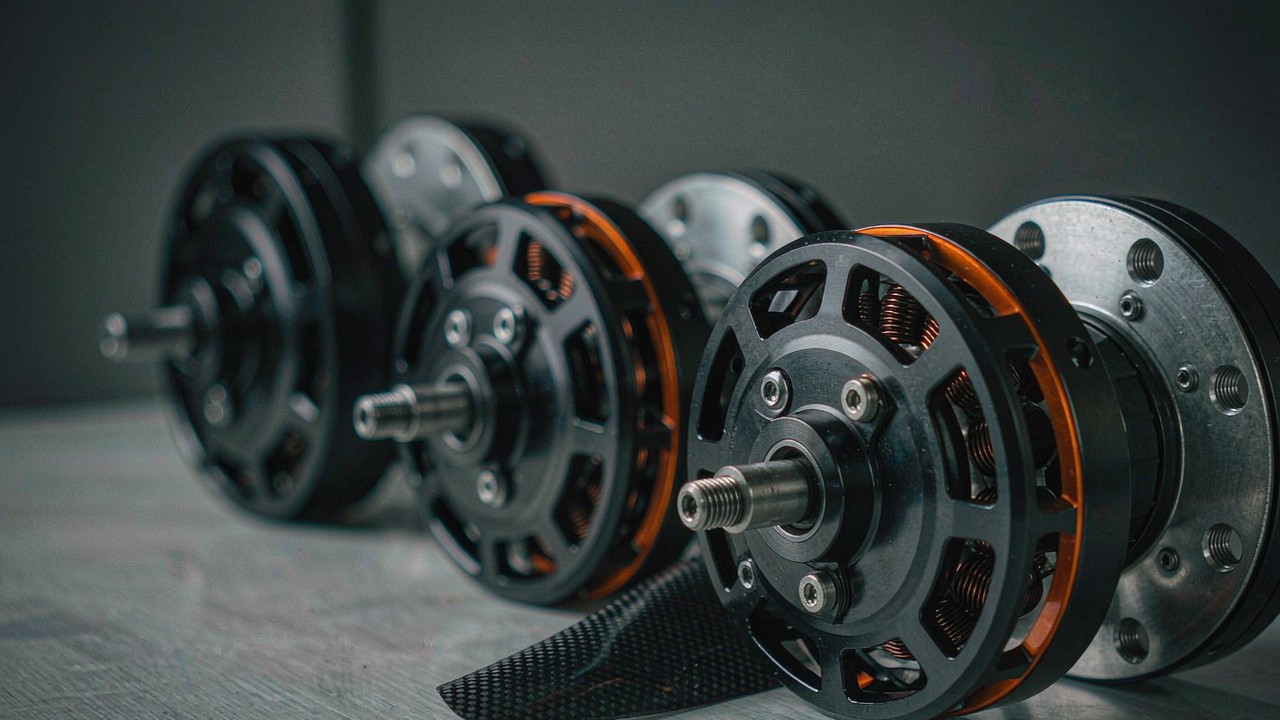
มอเตอร์ BLDC สำหรับโครงอากาศยานปีกตรึง: ใบพัด KV และจำนวนเซลล์ประกอบเป็นห่วงโซ่เดียว และความเร็วพิตช์กับประสิทธิภาพ crui···
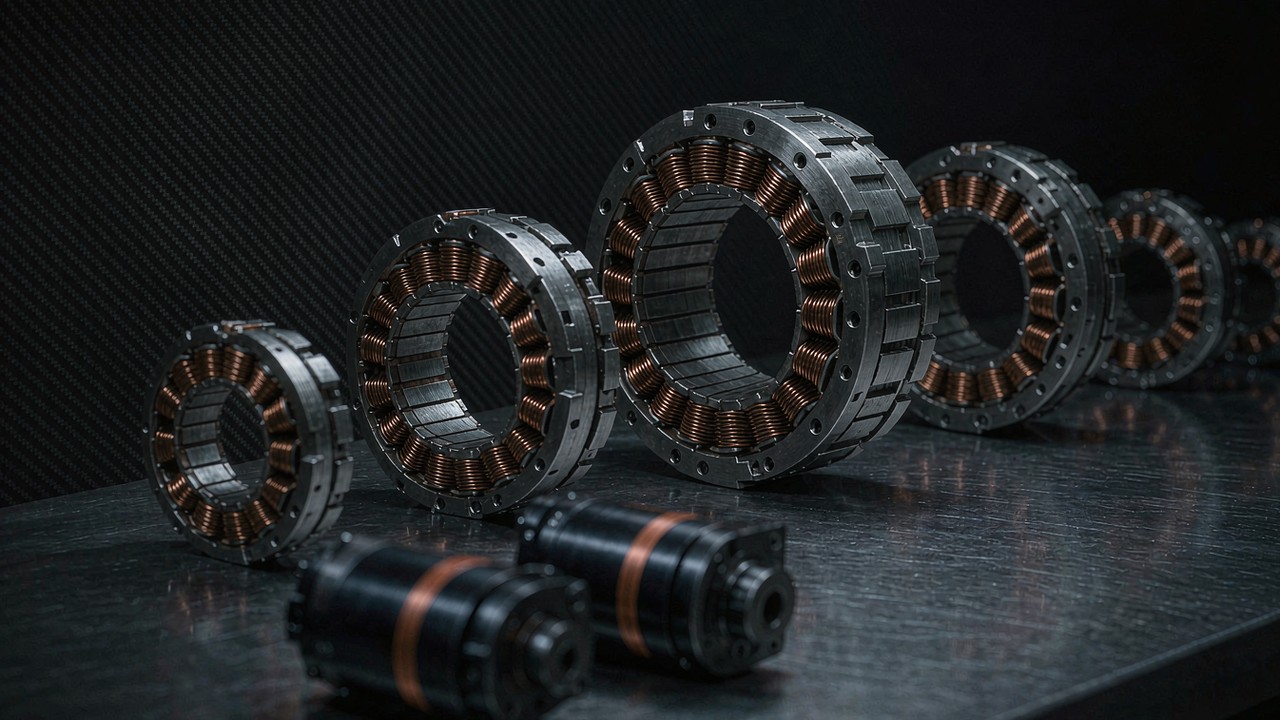
มอเตอร์ BLDC สำหรับหุ่นยนต์ล้อ: ชุดขับตรงไร้เฟรมเทียบชุดขับล้อแบบมีชุดลดรอบ แรงบิดต่อเนื่อง โหลดแนวรัศมีที่ดุมล้อ และกระ···
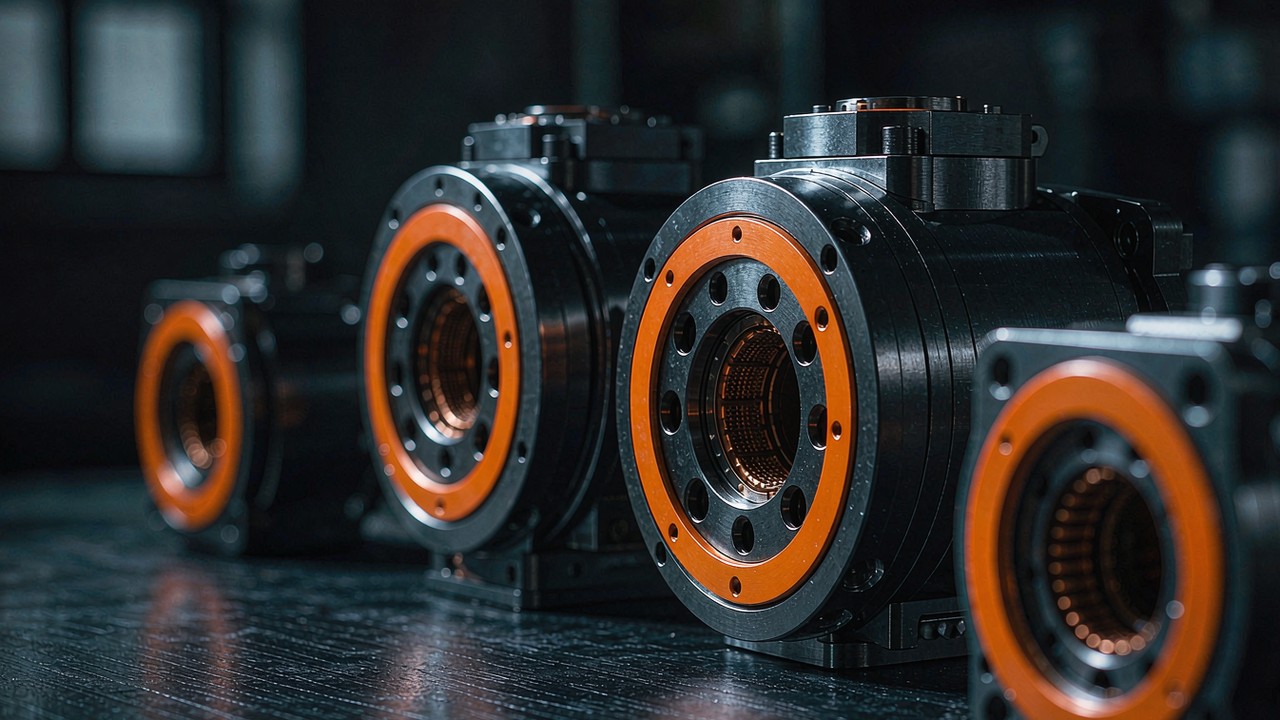
แอคชูเอเตอร์หุ่นยนต์ CubeMars รุ่นใดรองรับบัส 48 V แรงดันที่สูงกว่าเปลี่ยนอะไร และข้อจำกัดด้านไดรเวอร์ แพ็ก และความร้อนท···
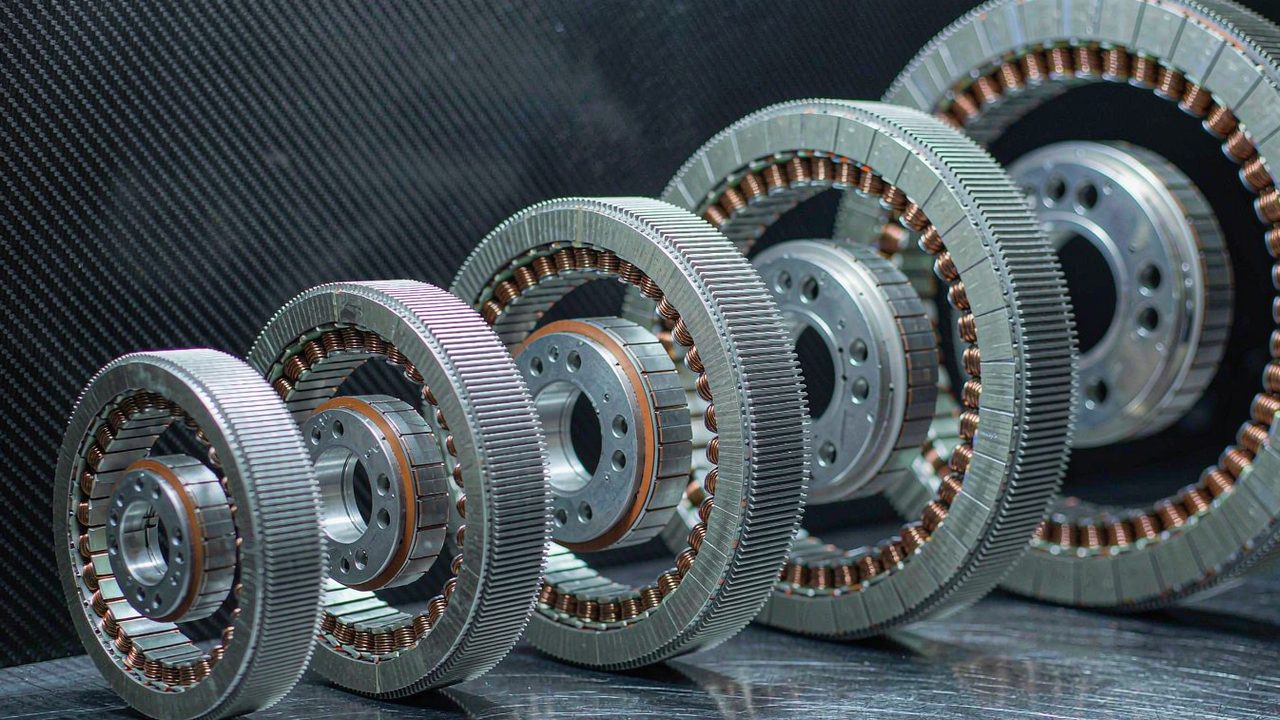
เปรียบเทียบมอเตอร์แรงบิดไร้เฟรม 12 รุ่น ตั้งแต่ 20 g ถึง 710 g ในสามระดับสมรรถนะ พร้อมแรงบิด กำลัง ความเร็ว และขนาด
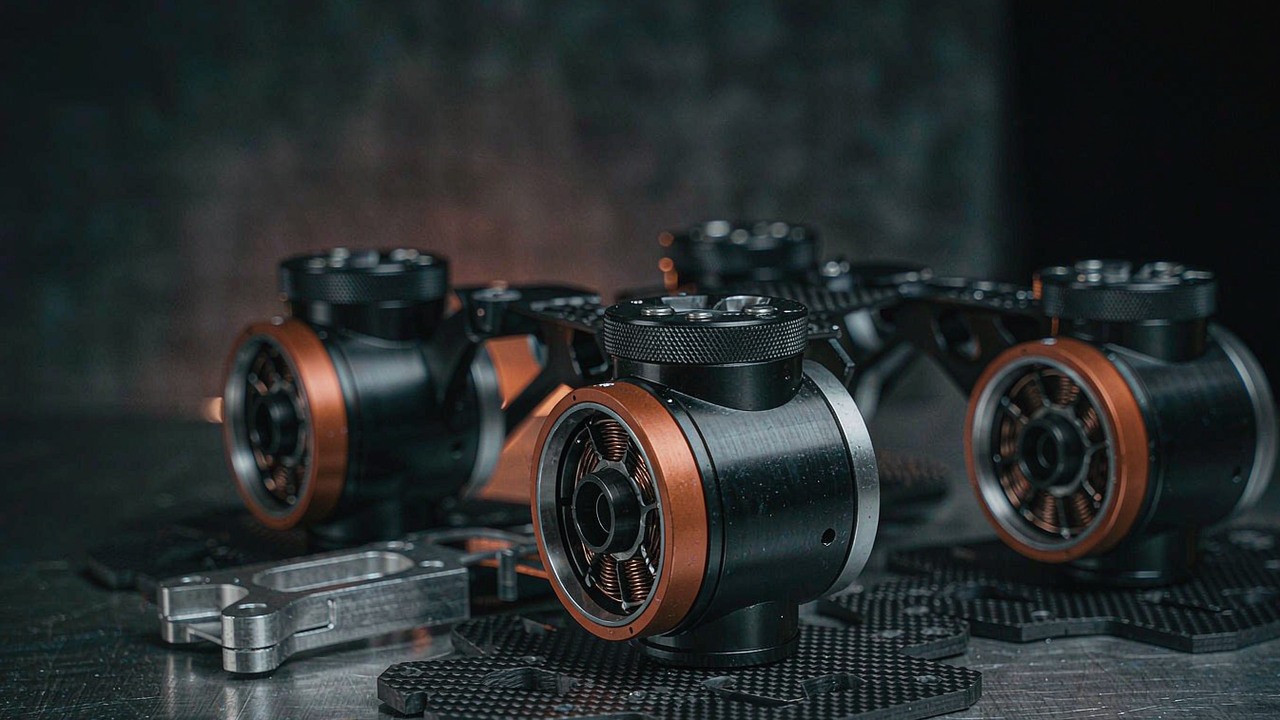
วิธีเลือกมอเตอร์ BLDC สำหรับข้อต่อหุ่นยนต์สี่ขา ตั้งแต่รอบการเดินและแรงบิดสามแบบที่ขาต้องการ ไปจนถึงขีดจำกัดความร้อน พร้···
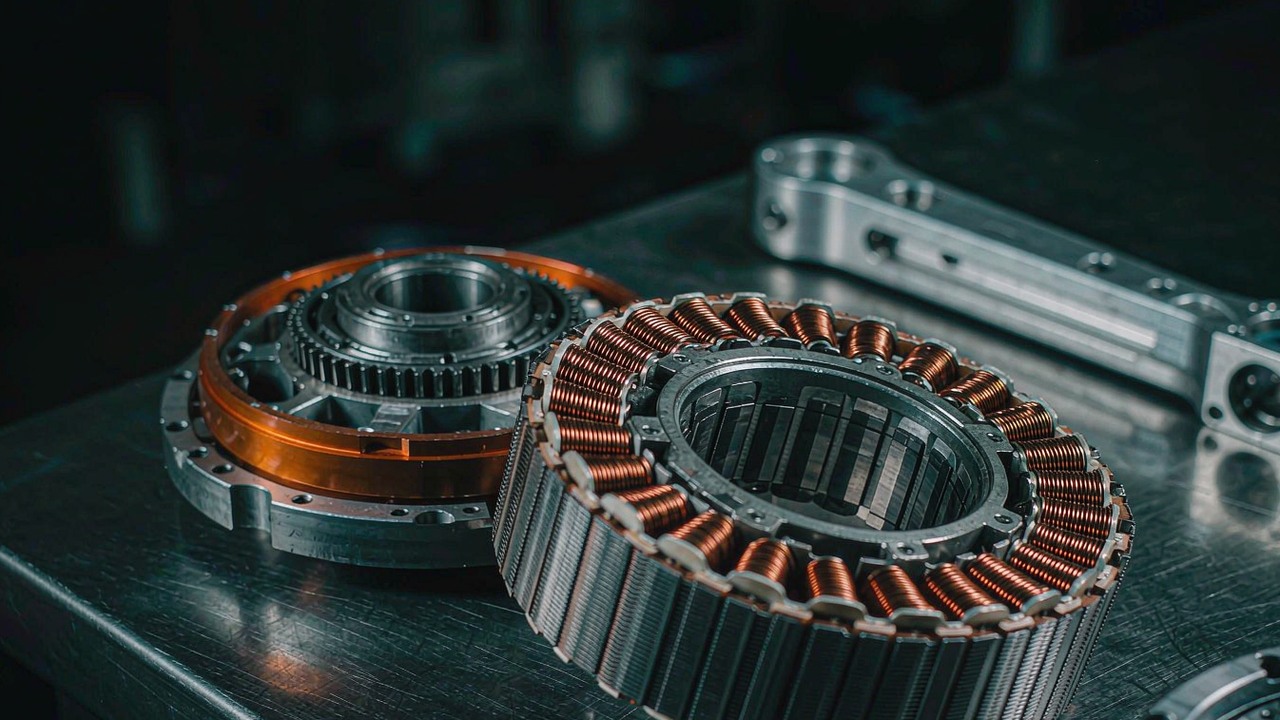
มอเตอร์ BLDC สำหรับแขนหุ่นยนต์ร่วมงาน: การจำกัดแรง การนำทางด้วยมือ ภาระงานต่อเนื่อง และมวลปลายทางกำหนดโจทย์ข้อต่อของมอเต···
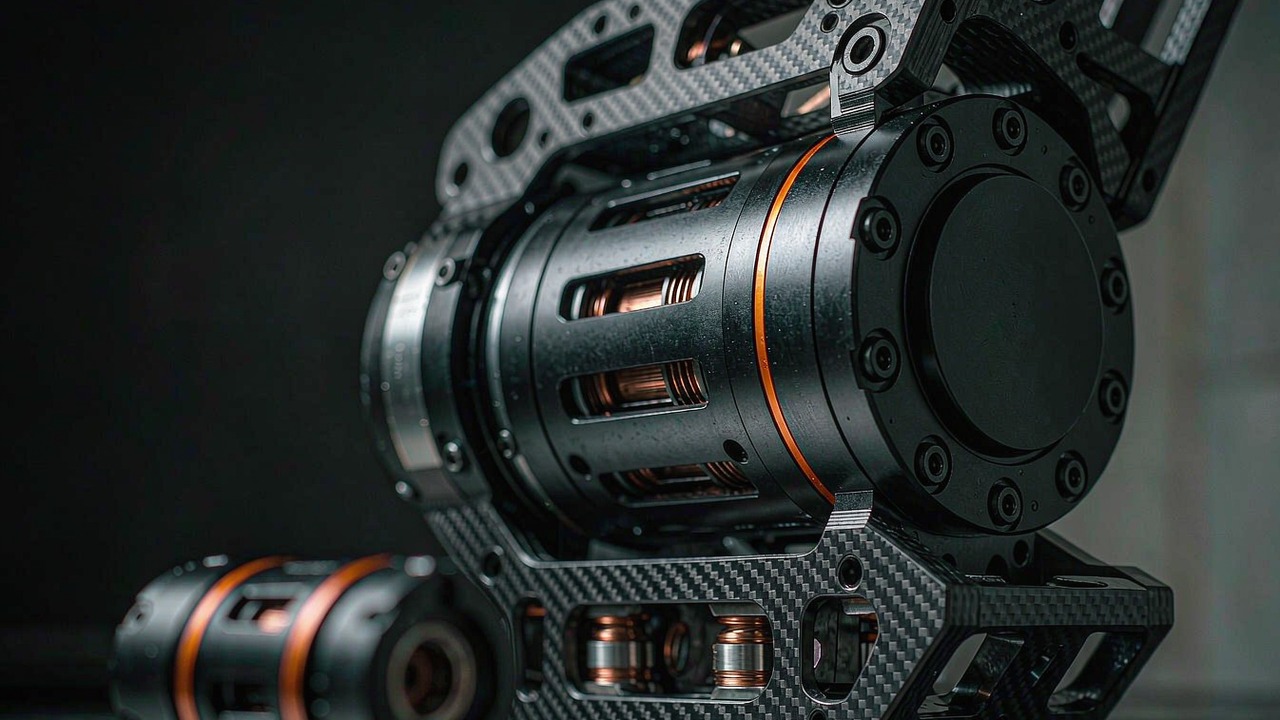
มอเตอร์ BLDC สำหรับข้อต่อหุ่นยนต์ฮิวแมนนอยด์: วิธีที่หน้าต่างแรงบิด อัตราทด ความเร็วข้อต่อ โครงขนาด และมวลปลายทางแลกกัน ···
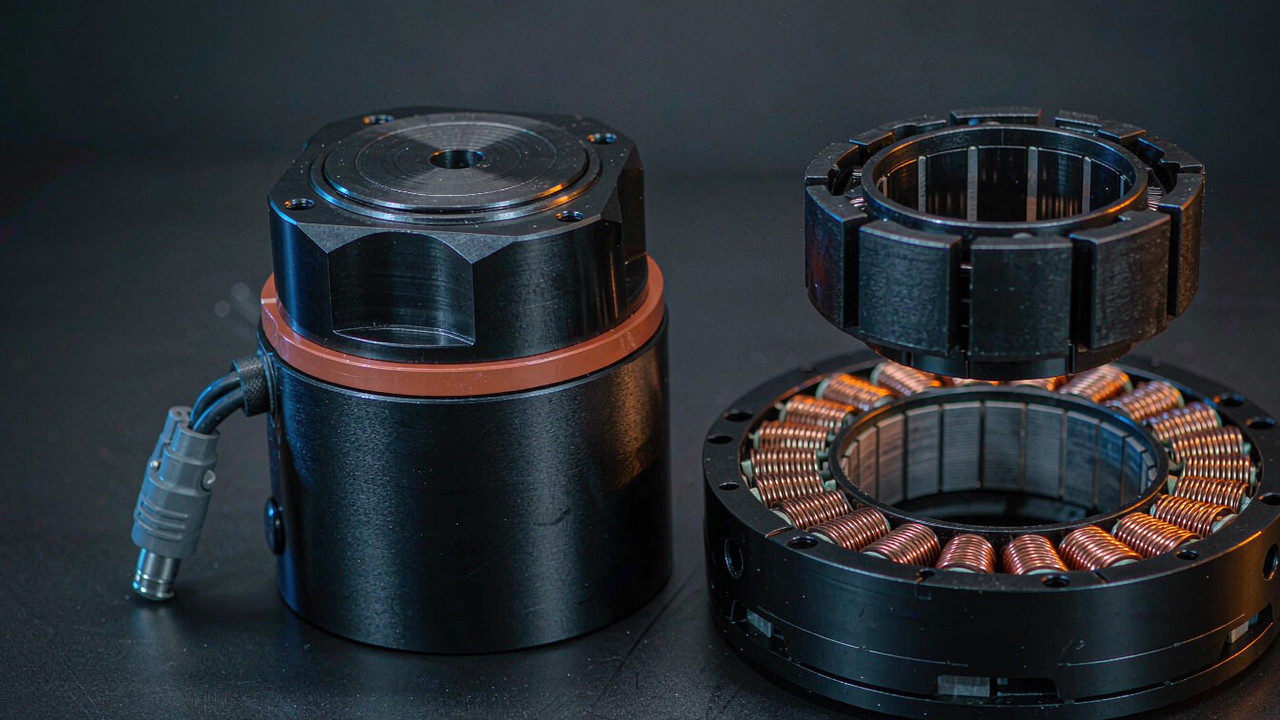
มอเตอร์แรงบิดไร้เฟรมหรือแอคชูเอเตอร์ปิดผนึก: วิธีเลือกสำหรับข้อต่อโครงกระดูกภายนอก พร้อมเทียบความหนาแน่นแรงบิด แบ็คแลช โ···
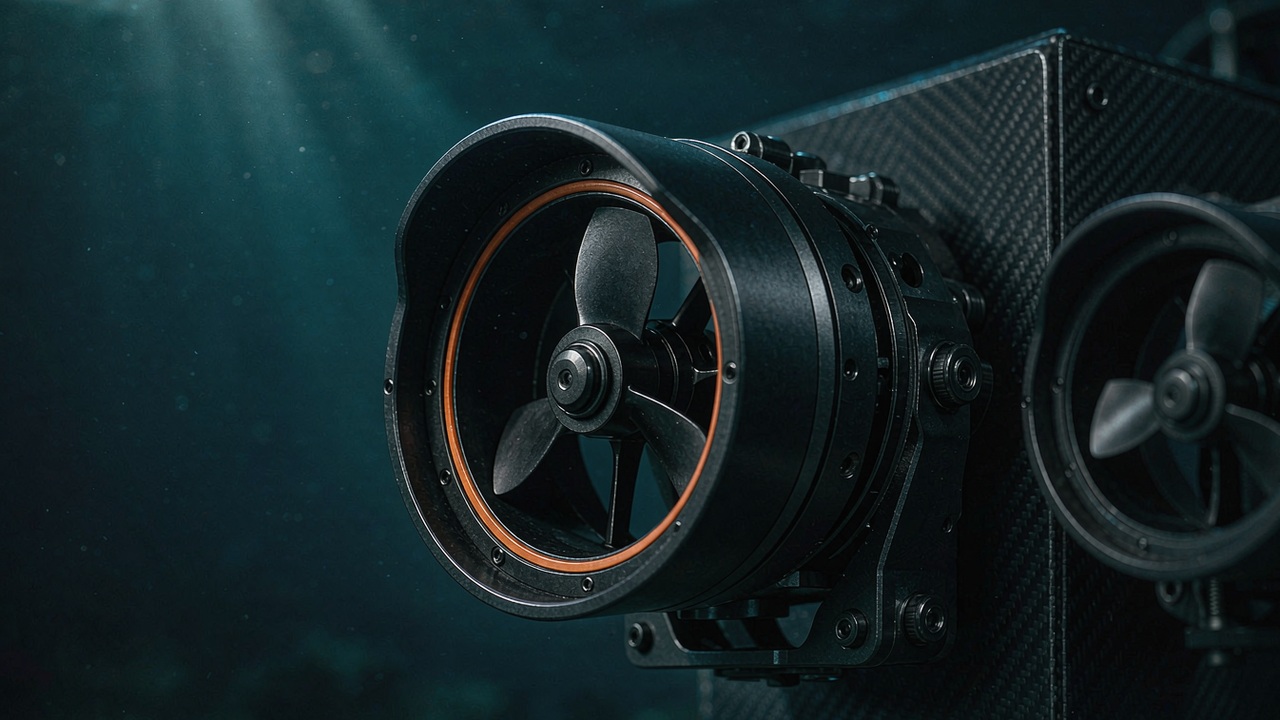
วิธีกำหนดสเปกทรัสเตอร์ ROV ในห้าขั้นตอน: การกำหนดขนาดแรงขับและกำลัง การซีลและระดับความลึก การเลือกมอเตอร์ BLDC ท่อนำใบพั···
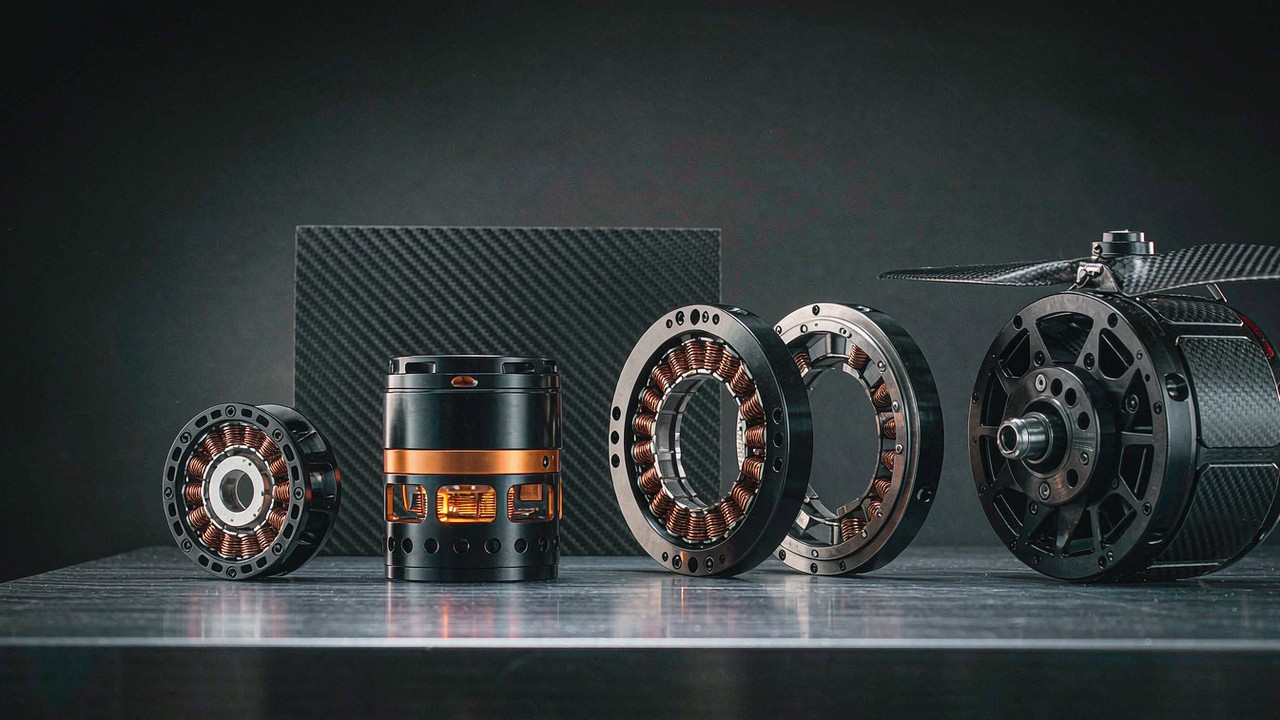
มอเตอร์ BLDC ทำงานอย่างไร คอลัมน์ข้อกำหนดที่ตัดสินการเลือกสำหรับปี 2026-2027 และการใช้งานที่เจ็ดหมวดหมู่ผลิตภัณฑ์รองรับ
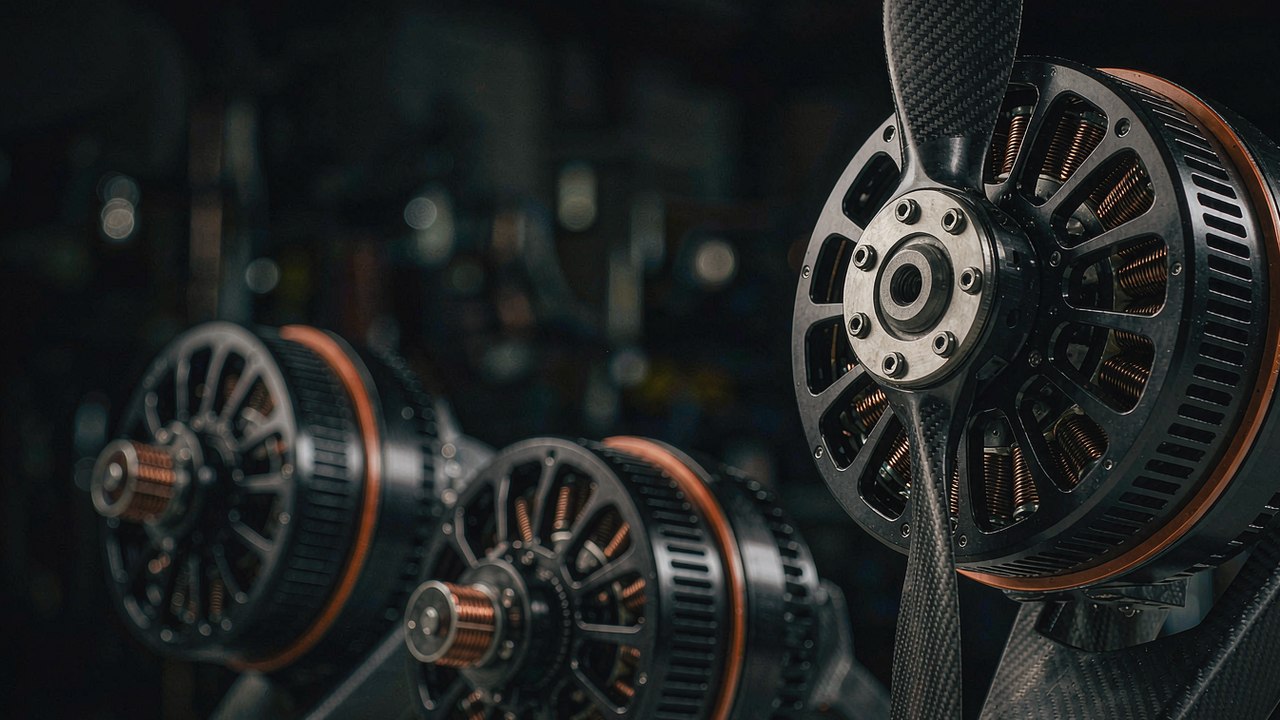
คู่มือเลือกมอเตอร์สำหรับระบบขับเคลื่อนอากาศยานมีคนขับ เปรียบเทียบ T-Motor U15 II KV80, U15XL KV38 และ U15XXL KV29 จากตัว···
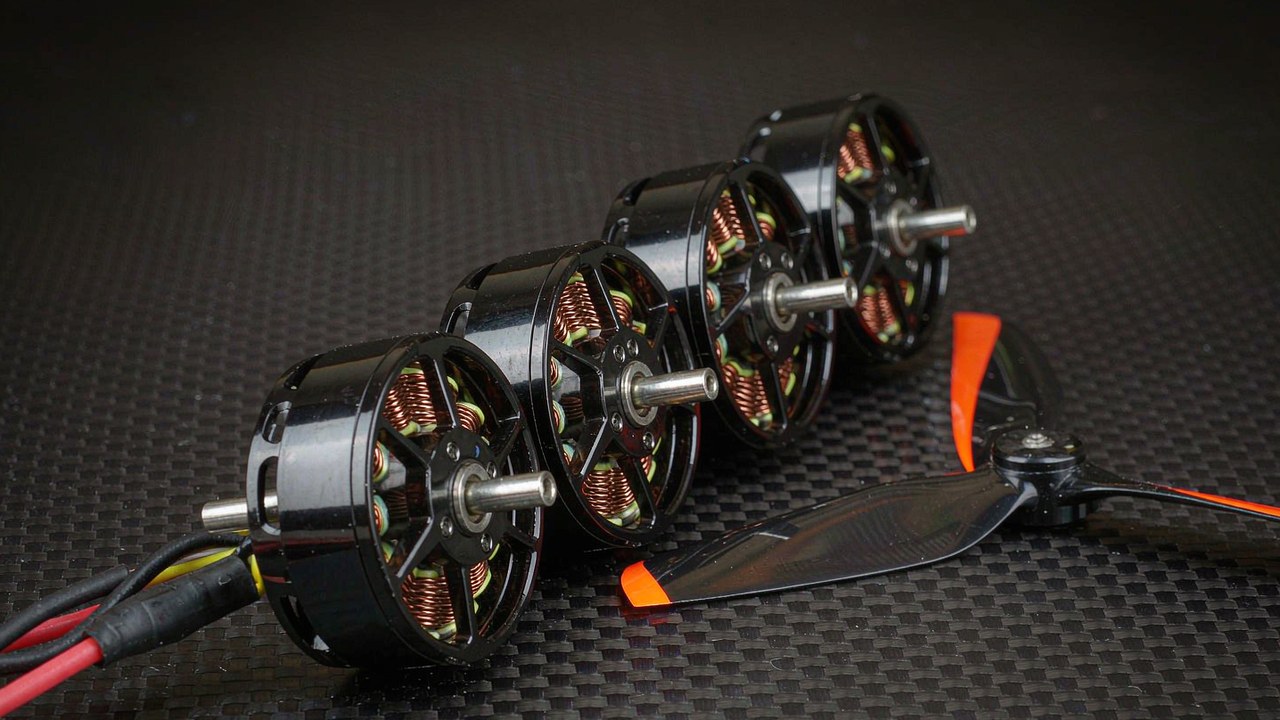
เปรียบเทียบมอเตอร์ BLDC สำหรับโดรนแข่ง FPV: สี่รุ่นจาก T-Hobby ตั้งแต่ 9.8 g ถึง 34.3 g เทียบ KV, แรงขับ, หน้าต่างแรงดัน···
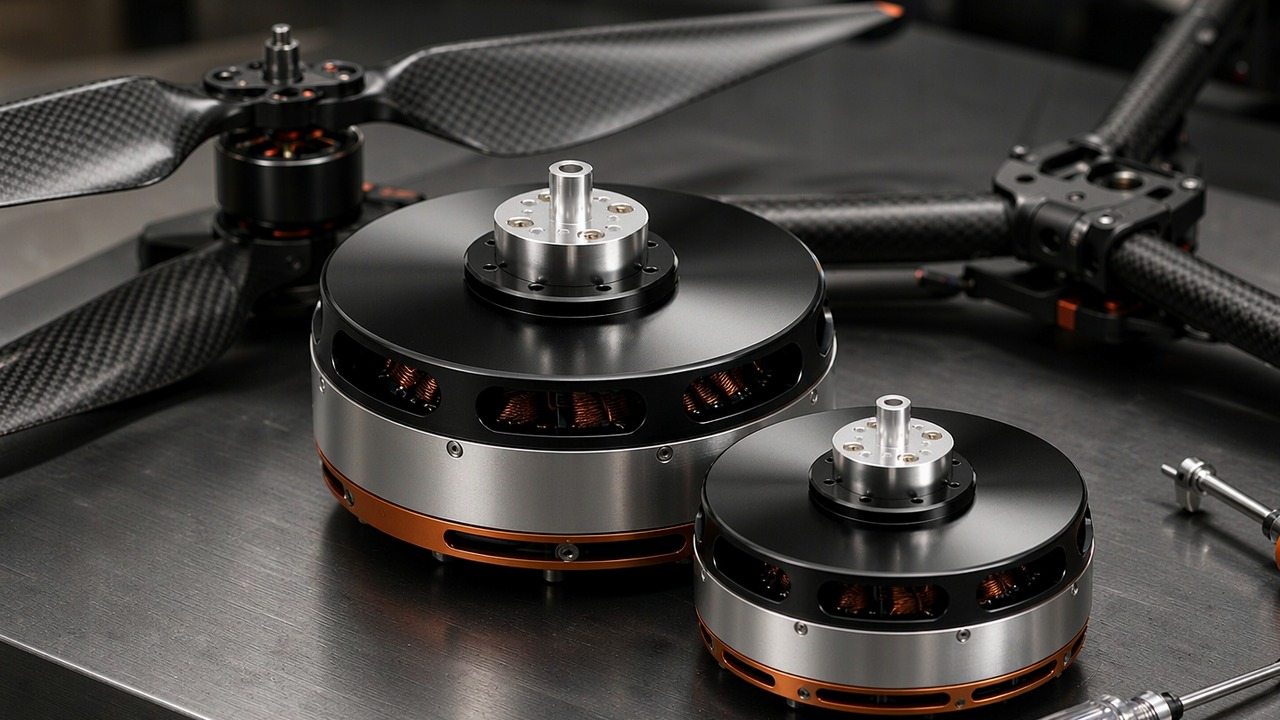
มวล แรงขับต่อมอเตอร์ และส่วนเผื่อ 180 s กำหนดมอเตอร์โดรนบรรทุกหนัก มอเตอร์ outrunner T-Motor ซีรีส์ U สามรุ่น ตั้งแต่ 2.···
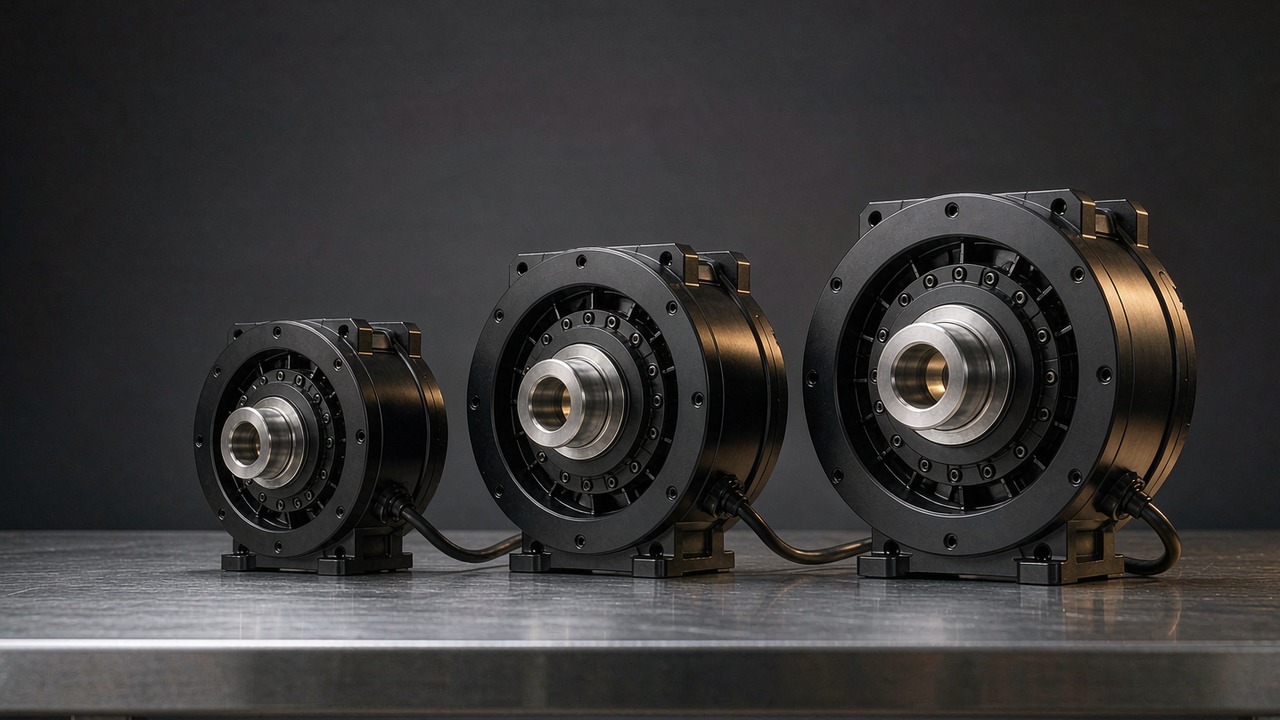
มวล การขับย้อนกลับ และความหนาแน่นแรงบิด กำหนดการเลือกแอคชูเอเตอร์โครงกระดูกภายนอก สามรุ่น CubeMars QDD ตั้งแต่ 260 g ถึง···
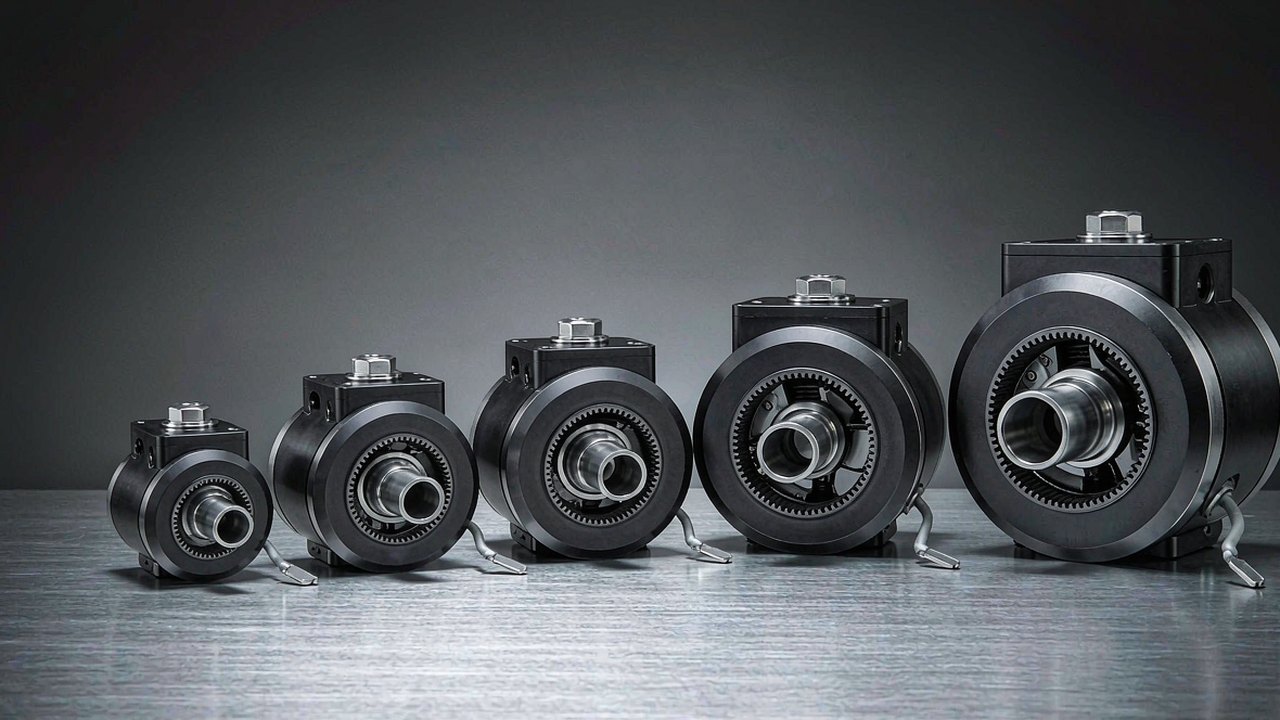
คู่มือเลือกโมดูลข้อต่อ: เปรียบเทียบแอคชูเอเตอร์ CubeMars ห้ารุ่น 190 g ถึง 1.4 kg ตามแรงบิด อัตราทด ความเร็ว และแบ็คแลช
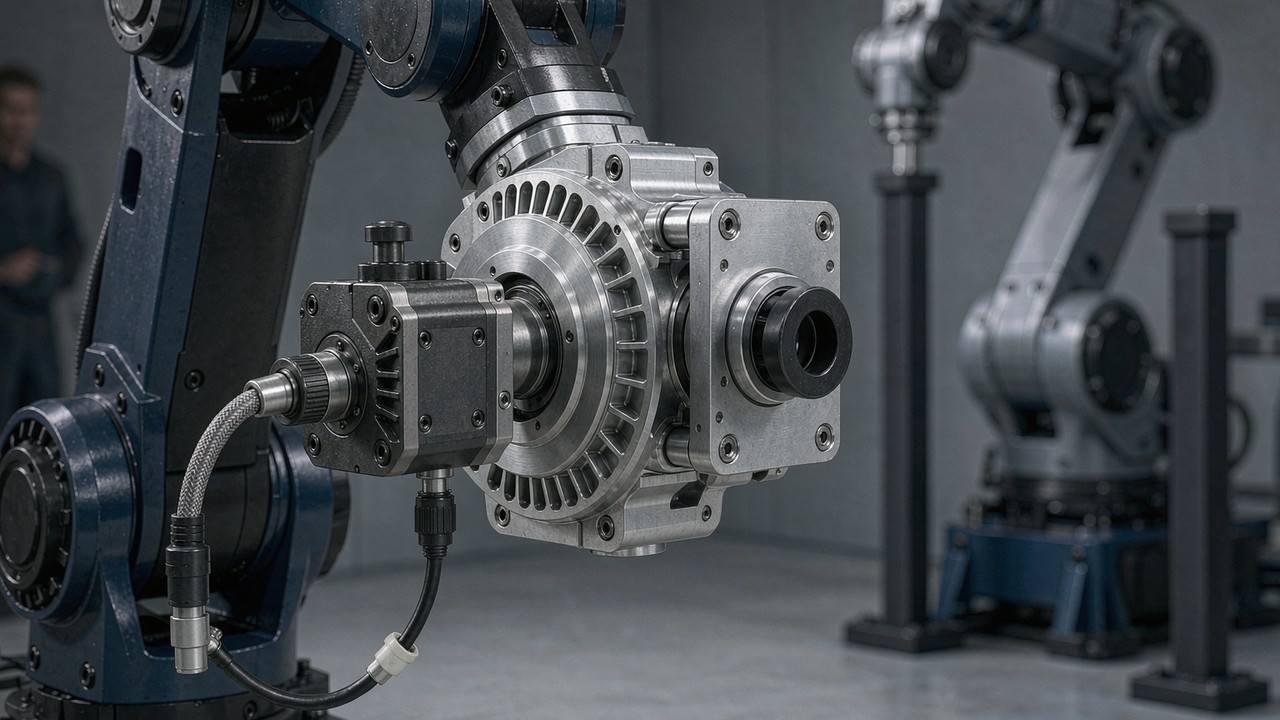
เปรียบเทียบแอคชูเอเตอร์หุ่นยนต์แบบรวม: ความแตกต่างด้านแรงบิด, อัตราทด, น้ำหนัก และการควบคุมของโมดูล CubeMars AK, AKE และ···
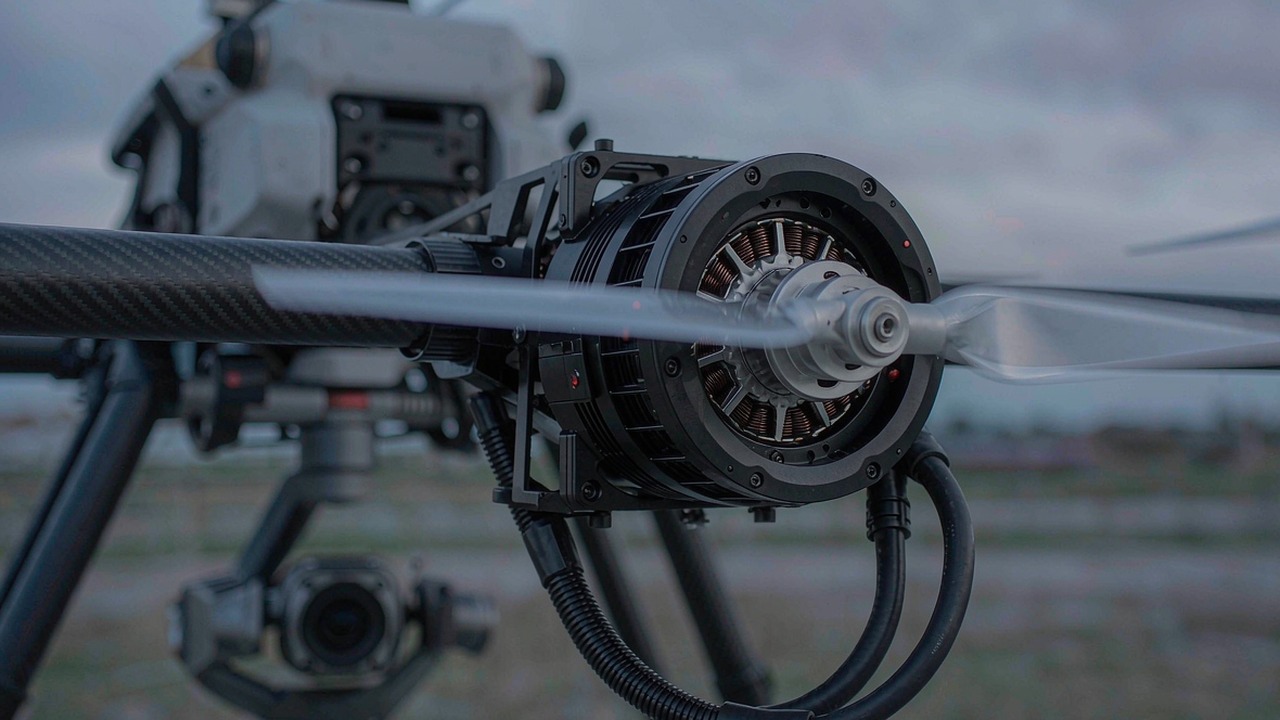
วิธีเลือกมอเตอร์ขับเคลื่อน UAV: KV, รูปแบบ stator, ความต้านทานภายใน, กำลังที่ 180 s และน้ำหนักของซีรีส์ T-Motor U, MN แล···
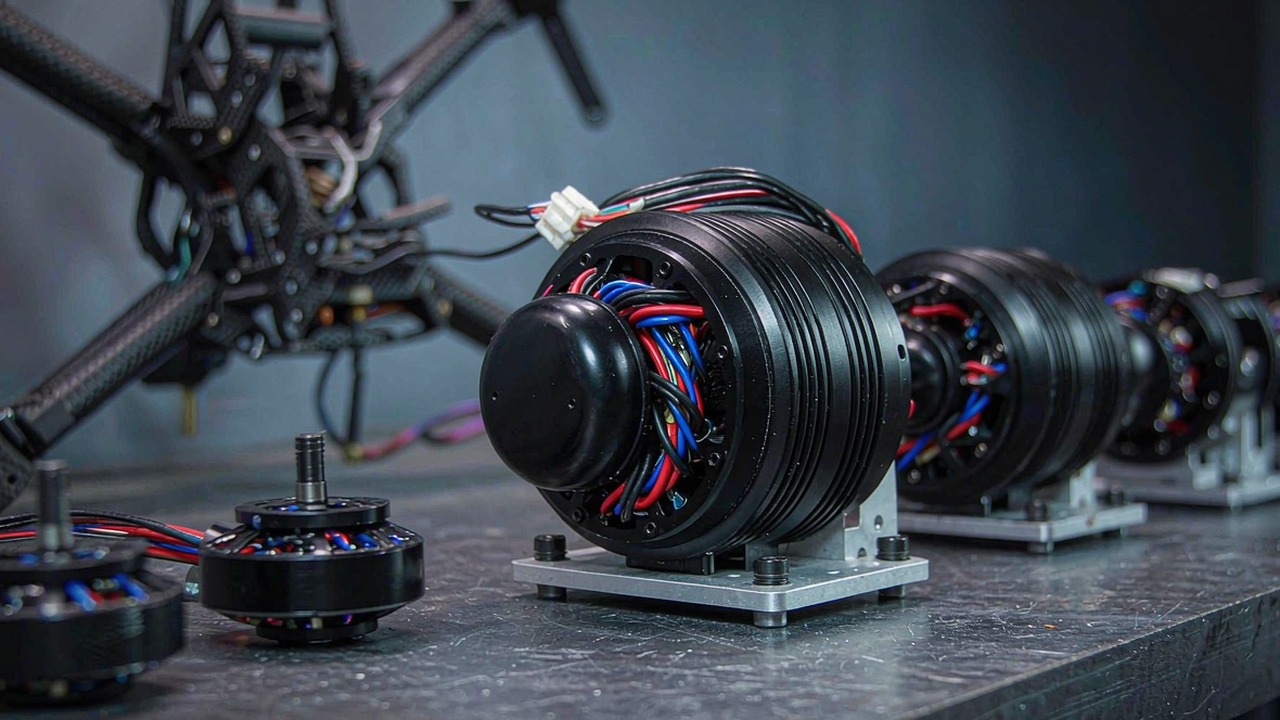
การเลือกมอเตอร์โดรนสำหรับอากาศยาน FPV, ปีกตรึง และ VTOL: KV, ขนาด stator, ความต้านทานขดลวด, กำลังที่ 180 s และน้ำหนักของ···
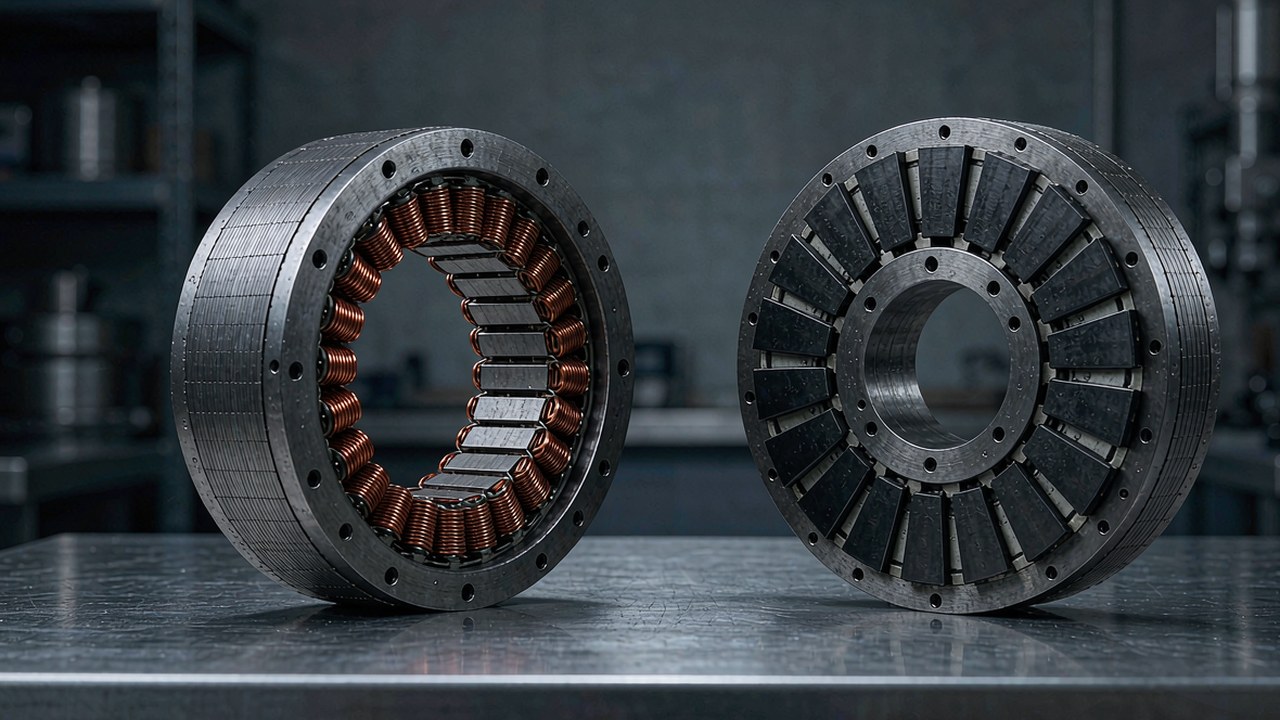
เปรียบเทียบมอเตอร์แรงบิด BLDC ไร้เฟรม: ความแตกต่างด้านแรงบิดพิกัดและแรงบิดสูงสุด, KV, เส้นผ่านศูนย์กลาง และน้ำหนักของชุด···
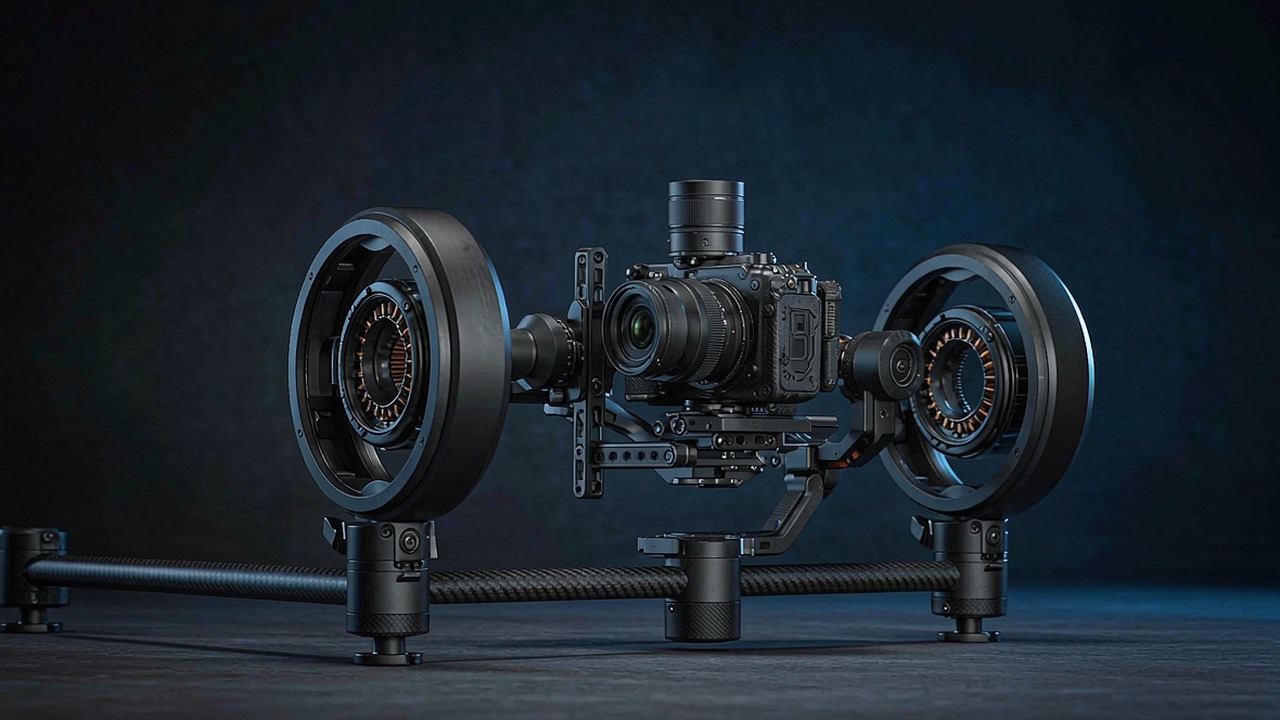
การเลือกมอเตอร์กิมบอล: แรงบิดกระตุก, แรงบิดพิกัดและแรงบิดสูงสุด, KV และน้ำหนัก เป็นตัวกำหนดว่ามอเตอร์ขับตรงความเร็วต่ำรุ···
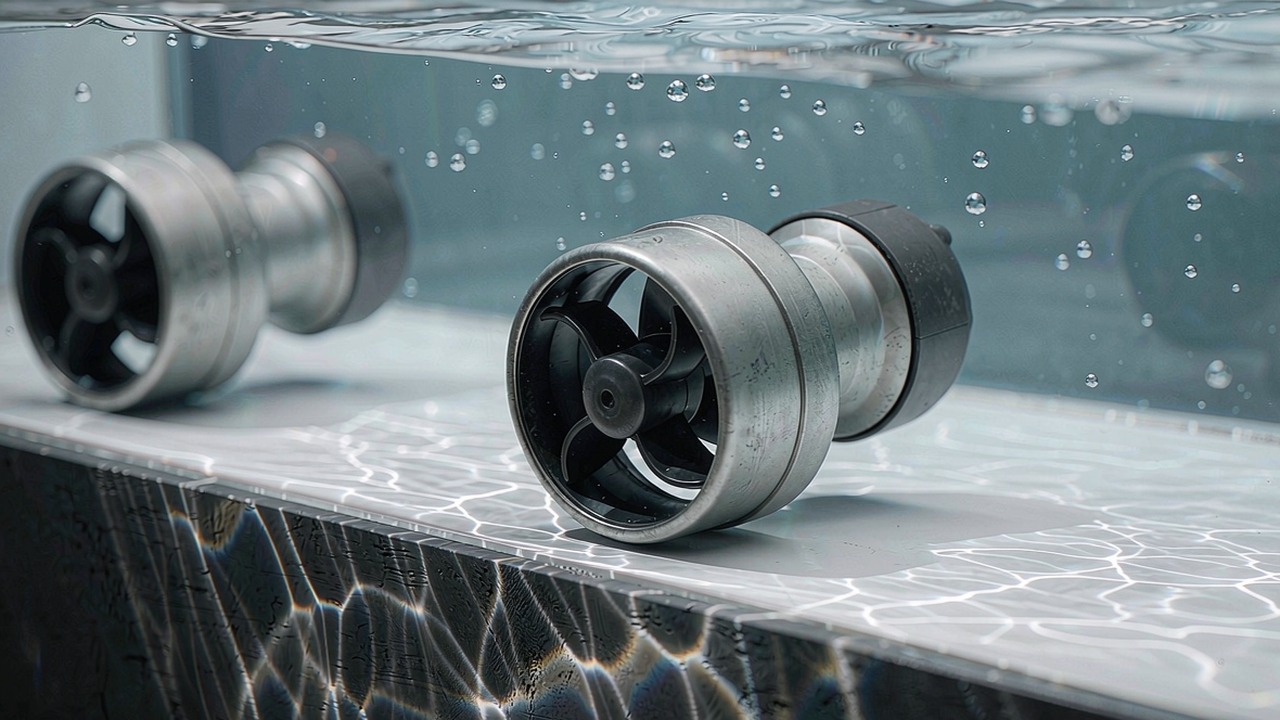
การเลือกทรัสเตอร์ใต้น้ำสำหรับขับเคลื่อน ROV และ AUV: แรงขับสถิต, กำลังพิกัด, แรงดันบัส, ระดับความลึก และน้ำหนักของรุ่น C···