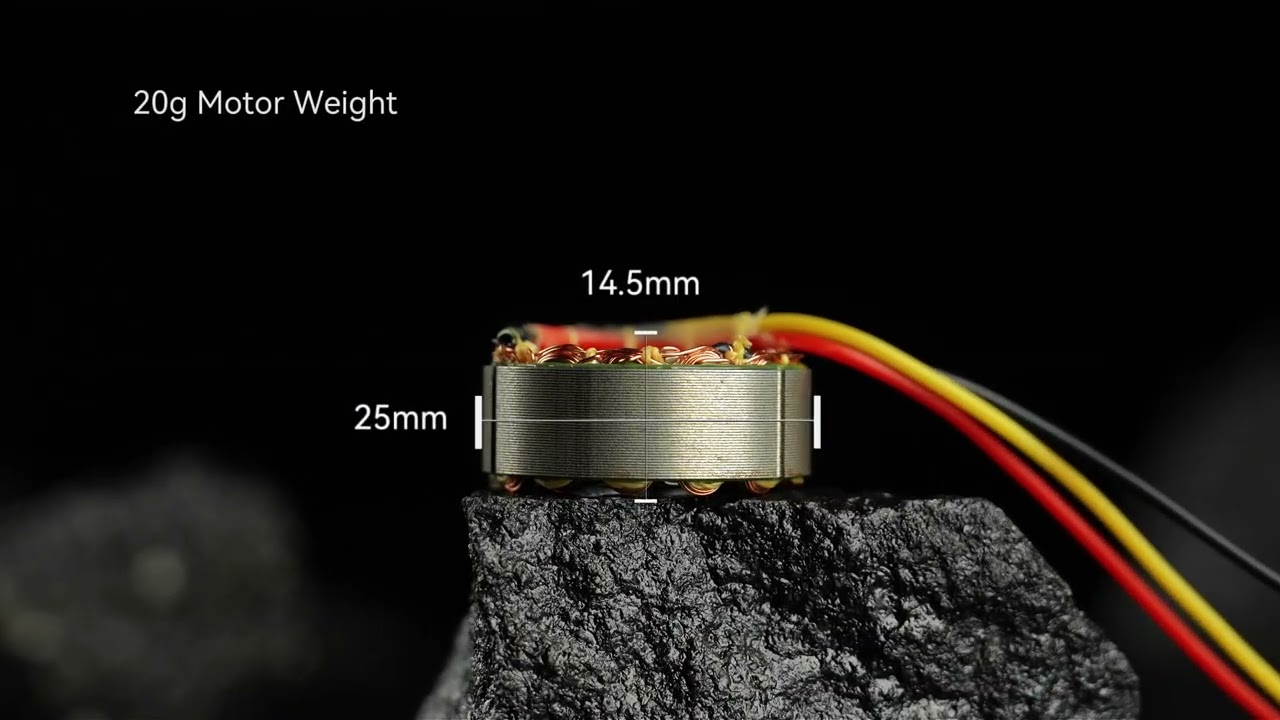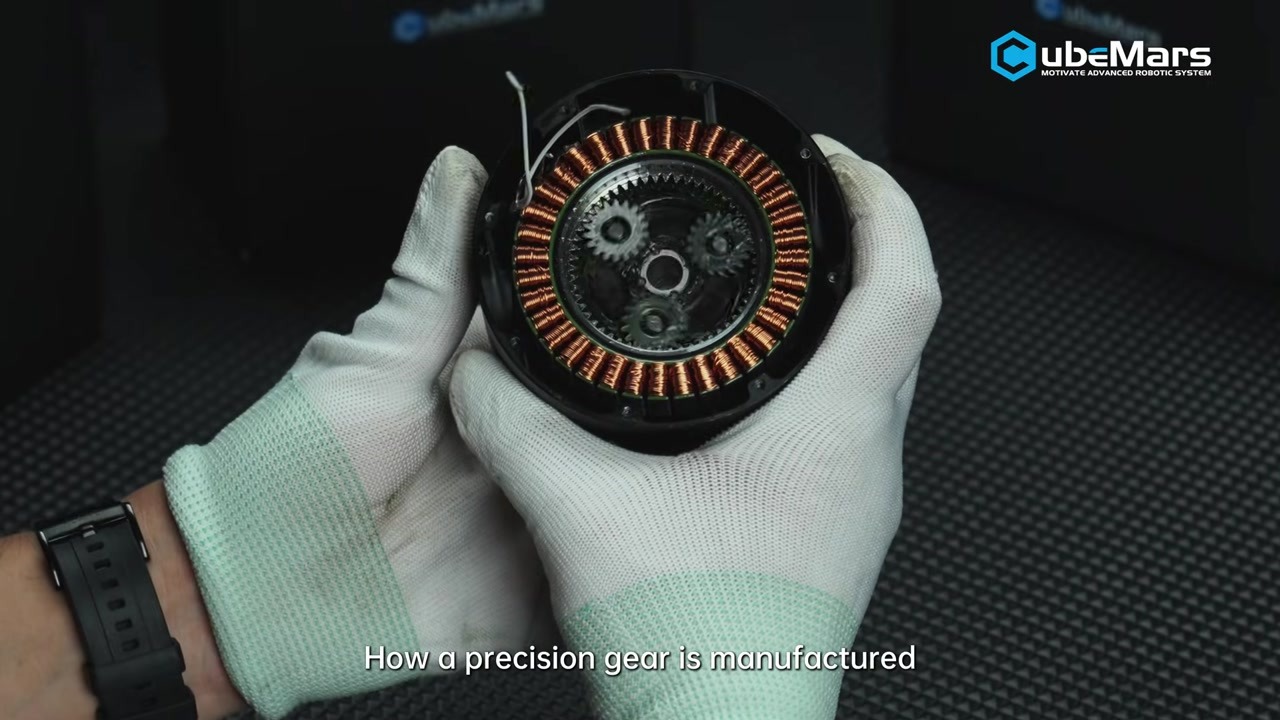
CubeMars ได้เผยแพร่วิดีโอการผลิตความยาวสั้นที่ติดตามการผลิตเฟืองความแม่นยำที่ใช้ภายในแอคชูเอเตอร์หุ่นยนต์ของบริษัท ตั้งแต่วัตถุดิบผ่านการกลึงไปจนถึงการเก็บผิวละเอียด ด้วยความยาว 2 นาที 1 วินาที คลิปนี้เป็นภาพจากพื้นที่โรงงานมากกว่าจะเป็นการไล่ดูข้อกำหนด และเนื้อหาหลักที่แท้จริงคือส่วนหนึ่งของแอคชูเอเตอร์แบบผสานรวมที่ไม่มีตารางข้อกำหนดใดแสดงไว้ นั่นคือขั้นเฟืองที่เปลี่ยนมอเตอร์ไร้แปรงถ่านความเร็วสูงแรงบิดต่ำให้เป็นข้อต่อความเร็วต่ำแรงบิดสูง
บทความนี้ครอบคลุมสิ่งที่วิดีโอแสดง เหตุใดขั้นลดรอบจึงกำหนดพฤติกรรมของข้อต่อมากกว่าอัตราทดที่พิมพ์อยู่ข้างชื่อรุ่น และช่วงอัตราทดของสายผลิตภัณฑ์แอคชูเอเตอร์หุ่นยนต์ CubeMars - 6:1 ที่ปลายเร็ว 64:1 ที่ปลายช้า - จับคู่กับข้อต่อที่แต่ละยูนิตถูกสร้างมาเพื่อได้อย่างไร
สิ่งที่วิดีโอแสดง
คลิปนี้เผยแพร่บนช่อง YouTube อย่างเป็นทางการของ CubeMars เมื่อวันที่ 19 กันยายน 2026 มีความยาว 2 นาที 1 วินาที ภายใต้ชื่อเรื่อง “วิธีผลิตเฟืองความแม่นยำของ CubeMars | กระบวนการผลิต” เป็นภาพยนตร์เชิงกระบวนการ ลำดับเริ่มจากวัตถุดิบและเคลื่อนผ่านการกลึงความแม่นยำไปสู่การเก็บผิวละเอียด โดยเน้นว่าแต่ละขั้นมีส่วนอย่างไรต่อเฟืองที่ทำงานเหมือนเดิมทุกครั้งที่ติดตั้ง
กรอบความหมายเช่นนี้ควรถูกมองตามที่ปรากฏตรง ๆ ขั้นเฟืองในข้อต่อหุ่นยนต์ไม่ได้ถูกตัดสินจากตัวเลขสูงสุดเพียงตัวเดียว แต่ตัดสินจากว่าเอาต์พุตทำซ้ำได้หรือไม่ ค่าแบ็คแลชที่เอาต์พุตยังอยู่ภายในความคลาดเคลื่อนที่ลูปควบคุมยอมรับได้ตลอดอายุการใช้งานหรือไม่ และยูนิตสองตัวของรุ่นเดียวกันมีพฤติกรรมเหมือนกันทุกประการเมื่อสลับกันหรือไม่ คุณสมบัติเหล่านั้นถูกกำหนดโดยกระบวนการผลิตมากกว่าโดยไฟล์ออกแบบ ซึ่งเป็นเหตุผลที่ผู้ผลิตถ่ายทำส่วนนี้ของโรงงาน
คลิปนี้ไม่มีข้อมูลการทดสอบ ตัวเลขความคลาดเคลื่อน วัสดุเฟือง หรือระเบียบวิธีการวัด จึงควรอ่านเป็นภาพรวมของกระบวนการ ตัวเลขของแอคชูเอเตอร์แต่ละรุ่นยังคงเป็นตัวเลขที่เผยแพร่ไว้สำหรับรุ่นนั้น
วิดีโอต้นฉบับ
แหล่งที่มา: ช่อง YouTube อย่างเป็นทางการของ CubeMars
วิดีโอ: วิธีผลิตเฟืองความแม่นยำของ CubeMars | กระบวนการผลิต
เหตุใดขั้นลดรอบจึงกำหนดพฤติกรรมของข้อต่อ
แอคชูเอเตอร์แบบผสานรวมคือสายของการประนีประนอม และขั้นลดรอบอยู่ตรงศูนย์กลางของการประนีประนอมส่วนใหญ่ มอเตอร์ถูกเลือกเพื่อความเร็วและความหนาแน่นของแรงบิด ส่วนขั้นเฟืองแปลงความเร็วนั้นให้เป็นแรงบิดข้อต่อที่ใช้งานได้ สิ่งที่เกิดขึ้นระหว่างสองสิ่งนั้น - ประสิทธิภาพ ค่าแบ็คแลช ความแข็งเกร็ง ความเฉื่อยสะท้อนกลับ และการสึกหรอ - ล้วนถูกตัดสินที่จุดประกบฟันเฟือง
อัตราทดคือตัวเลขที่เข้าใจง่าย
อัตราทดระบุว่าเอาต์พุตถูกลดความเร็วลงเท่าใด และในอุดมคติคือแรงบิดเอาต์พุตถูกคูณขึ้นเท่าใด แต่ไม่ได้ระบุว่าแรงบิดสูญเสียไประหว่างทางเท่าใด ขั้นดาวเคราะห์คืนแรงบิดที่ป้อนเข้าไปส่วนใหญ่ แต่ไม่ทั้งหมด ส่วนที่เหลือออกไปในรูปความร้อนภายในชุดลดรอบ แทนที่จะเป็นแรงบิดที่หน้าแปลนเอาต์พุต ในข้อต่อที่รับโหลดค้างเป็นชั่วโมง เส้นทางความร้อนนี้มีน้ำหนักเท่ากับตัวเลขแรงบิดเอง
อัตราทดยังไม่ระบุช่วงเวลาที่พิกัดสูงสุดมีผล ตัวเลขแรงบิดสูงสุดเป็นค่าชั่วขณะ ส่วนตัวเลขพิกัดคือค่าที่ขดลวดและสารหล่อลื่นทนได้อย่างต่อเนื่อง เมื่อดูจากบันทึกที่เผยแพร่ของสายผลิตภัณฑ์แอคชูเอเตอร์นี้ ตัวเลขสูงสุดอยู่ระหว่างสองเท่าถึงประมาณสามเท่าครึ่งของตัวเลขพิกัด ในแต่ละรุ่น การกระจายเช่นนี้เป็นเรื่องปกติสำหรับคลาสนี้และมีประโยชน์ต่อการกำหนดขนาด เพราะมันกำหนดว่ารอบการทำงานสามารถใช้ไปกับการเร่งความเร็วได้มากเพียงใดแทนที่จะเป็นการคงโหลด
ค่าแบ็คแลชและความแข็งเกร็งเป็นเรื่องของการประกบฟันเฟือง
ค่าแบ็คแลชคือช่วงการเคลื่อนที่ที่สูญหายไปที่เอาต์พุตเมื่อทิศทางการหมุนกลับทาง สำหรับข้อต่อภายใต้การควบคุมแบบปิดลูป ค่านี้เป็นขีดจำกัดของเกน ตัวควบคุมไม่สามารถแยกคำสั่งเล็ก ๆ ออกจากความคลาดเคลื่อนเล็ก ๆ ได้จนกว่าช่วงที่หายไปนั้นจะถูกดูดกลับ ซึ่งเป็นเหตุผลที่ขาที่มีชุดลดรอบหลวมจะสั่นแทนที่จะคงท่าทางภายใต้โหลดที่สลับไปมา ค่านี้ถูกอ้างในรูปแบบต่างกันทั่วทั้งอุตสาหกรรม - วัดที่อินพุตหรือที่เอาต์พุต บนยูนิตใหม่หรือหลังช่วงรันอิน - และทางเลือกเหล่านั้นเปลี่ยนตัวเลขไปหลายเท่า ในกรณีที่ค่าแบ็คแลชถูกเผยแพร่สำหรับสายผลิตภัณฑ์นี้ ค่าอยู่ระหว่าง 0.15° และ 0.55° และมีบันทึกบางรายการที่เว้นช่องนั้นว่างไว้ ฐานอ้างอิงที่อยู่เบื้องหลังตัวเลขจึงสำคัญพอ ๆ กับตัวเลขเอง
ขั้นลดรอบอยู่ตรงตำแหน่งใดในขนาดของโมดูล
ขั้นลดรอบยังกำหนดว่าชุดประกอบสามารถเดินสายได้อย่างไร เพลากลวงที่เอาต์พุตช่วยให้สายไฟและสายเซนเซอร์ลอดผ่านแกนหมุนแทนที่จะอ้อมรอบแกน ซึ่งขจัดห่วงเดินสายที่มีอายุการงอจำกัดออกจากขนาดของข้อต่อ CubeMars ผลิตสองรุ่นในลักษณะนี้ คือ AKH70-48 V1.0 และ AKH70-16 V1.0 และระบุเพลากลวงเป็นคุณสมบัติของแต่ละรุ่น
สิ่งที่ CubeMars ระบุในวิดีโอ
ประเด็นต่อไปนี้มาจากคำอธิบายวิดีโออย่างเป็นทางการ และถือเป็นคำกล่าวของ CubeMars ไม่ใช่ผลการทดสอบอิสระ
- จากวัตถุดิบถึงเฟืองสำเร็จรูป - คลิปถูกนำเสนอเป็นลำดับการผลิตเต็มรูปแบบมากกว่ากระบวนการเดียว
- การกลึงความแม่นยำตามด้วยการเก็บผิวละเอียด - สองขั้นการผลิตที่คำอธิบายระบุชื่อไว้
- ความสม่ำเสมอคือเป้าหมาย - จุดหมายที่ระบุไว้คือสมรรถนะที่เชื่อถือได้และสม่ำเสมอ มากกว่าความคลาดเคลื่อนที่ใช้เป็นจุดขาย
- สร้างมาเพื่องานหุ่นยนต์ - เฟืองถูกนำเสนอเป็นชิ้นส่วนสำหรับงานหุ่นยนต์ที่ต้องการความเข้มงวด มากกว่าการใช้งานระบบส่งกำลังทั่วไป
ขั้นลดรอบเบื้องหลังสายผลิตภัณฑ์แอคชูเอเตอร์หุ่นยนต์ CubeMars
CubeMars สร้างแอคชูเอเตอร์หุ่นยนต์แบบผสานรวมของบริษัทจากสี่ส่วนในเรือนเดียว ได้แก่ มอเตอร์ DC ไร้แปรงถ่าน ขั้นลดรอบแบบดาวเคราะห์ แผงไดรเวอร์ และ encoder อัตราทดเป็นตัวแยกความต่างระหว่างรุ่นมากกว่าตัวเลขตัวอื่นใด และสายผลิตภัณฑ์นี้ครอบคลุมตั้งแต่ 6:1 ที่ปลายเร็วถึง 64:1 ที่ปลายช้า
จาก 6:1 ถึง 64:1
กลุ่มอัตราทดต่ำแลกการทวีคูณแรงบิดกับความเร็วเอาต์พุตและความโปร่งใสต่อแรงภายนอก รุ่น AK80-6 KV100 และ AK60-6 ใช้ขั้น 6:1, AK80-8 KV60 ใช้ขั้น 8:1 และรุ่น AK10-9, AK70-9 และ AK80-9 ใช้ขั้น 9:1 เหล่านี้คือยูนิตที่เหมาะกับข้อต่อที่ต้องเคลื่อนที่อย่างรวดเร็วหรือถูกดันด้วยมือ - แกนส่วนปลายของแขน ข้อเท้า และข้อต่อที่เร็วกว่าของแพลตฟอร์มแบบขา
กลุ่มอัตราทดกลางอยู่ระหว่างความโปร่งใสและความสามารถรับโหลด AK40-10 และ AK45-10 ใช้ขั้น 10:1, AK70-10 KV100 ใช้ขั้น 10:1 ในเรือนขนาด 621 g และ AKH70-16 ใช้ขั้น 16:1 บนเพลากลวง ในกลุ่มนี้ แอคชูเอเตอร์มักถูกเลือกเพราะแรงบิดคงค้างต่อเนื่องของข้อต่อมากกว่าเพราะความเร็วสูงสุด
กลุ่มอัตราทดสูงถูกสร้างมาสำหรับข้อต่อที่รับน้ำหนัก ได้แก่ AK45-36 ที่ 36:1, AK60-39 ที่ 39:1, AKH70-48 ที่ 48:1 และ AK80-64 ที่ 64:1 ขั้น 64:1 เปลี่ยนแรงบิดมอเตอร์ระดับปานกลางให้เป็น 120 Nm ที่เอาต์พุต ซึ่งเป็นสิ่งที่ข้อเข่า ข้อสะโพก หรือแกน manipulator ขนาดหนักต้องการ โดยแลกกับความเร็วและความโปร่งใสต่อแรงภายนอก
มีอยู่กลุ่มหนึ่งที่อยู่นอกลำดับนั้น AKA60-6 และ AKA10-9 เป็นยูนิตขับเคลื่อนล้อ พวกมันมีความสามารถรับโหลดในแนวรัศมีที่เสริมความแข็งแรงสำหรับแรงด้านข้างที่ล้อกระทำต่อเพลาเอาต์พุต ซึ่งเป็นข้อกำหนดที่ต่างจากแรงในแนวแกนและโมเมนต์ที่ข้อต่อต้องรับ
รายละเอียดผลิตภัณฑ์
| รุ่น | แรงดันไฟฟ้าพิกัด | อัตราทด | แรงบิดพิกัด | แรงบิดสูงสุด | น้ำหนัก | ขนาด |
|---|---|---|---|---|---|---|
| AK40-10 V3.0 KV170 | 24 V | 10:1 | 1.3 Nm | 4.1 Nm | 190 g | Ø53 × 40.2 mm |
| AK45-10 V3.0 KV75 | 24 V | 10:1 | 2.5 Nm | 7 Nm | 262 g | Ø53 × 45.2 mm |
| AK45-36 V3.0 KV80 | 24 V | 36:1 | 8 Nm | 24 Nm | 349 g | Ø55 × 56.5 mm |
| AKH70-48 V1.0 KV41 | 48 V | 48:1 | 74 Nm | 222 Nm | 1396 g | Ø90 × 81.5 mm |
| AKH70-16 V1.0 KV41 | 48 V | 16:1 | 26 Nm | 78 Nm | 879 g | Ø90 × 60.5 mm |
| AK10-9 V3.0 KV60 | 48 V | 9:1 | 18 Nm | 53 Nm | 940 g | Ø98 × 61.7 mm |
| AK10-9 V2.0 KV60 | 24/48 V | 9:1 | 18 Nm | 48 Nm | 960 g | Ø98 × 61.7 mm |
| AK80-9 V3.0 KV100 | 48 V | 9:1 | 9 Nm | 22 Nm | 490 g | Ø98 × 38.5 mm |
| AK80-8 KV60 | 48 V | 8:1 | 10 Nm | 25 Nm | 570 g | Ø98 × 43.9 mm |
| AK80-6 KV100 | 48 V | 6:1 | 6 Nm | 12 Nm | 485 g | Ø98 × 38.5 mm |
| AK80-64 KV80 | 24/48 V | 64:1 | 48 Nm | 120 Nm | 850 g | Ø98 × 61.9 mm |
| AK70-10 KV100 | 24/48 V | 10:1 | 8.3 Nm | 24.8 Nm | 621 g | Ø89 × 50.25 mm |
| AK70-9 V3.0 KV60 | 48 V | 9:1 | 8.5 Nm | 29.2 Nm | 540 g | Ø89 × 49 mm |
| AK60-39 V3.0 KV80 | 48 V | 39:1 | 24 Nm | 72 Nm | 750 g | Ø79 × 67 mm |
| AK60-6 V3.0 KV80 | 24/48 V | 6:1 | 3 Nm | 9 Nm | 380 g | Ø79 × 43 mm |
| AK60-6 V1.1 KV140 | 24 V | 6:1 | 3 Nm | 9 Nm | 368 g | Ø79 × 39.5 mm |
| AKA60-6 KV80 | 24/48 V | 6:1 | 3 Nm | 9 Nm | 460 g | Ø80 × 51.2 mm |
| AKA10-9 KV60 | 48 V | 9:1 | 18 Nm | 53 Nm | 1060 g | Ø100 × 70 mm |
ข้อกำหนดจากหน้าผลิตภัณฑ์ของผู้ผลิตเองตามที่เก็บไว้ในบันทึกผลิตภัณฑ์ของ ToBMS ตัวเลขแรงบิดเป็นค่าที่ฝั่งเอาต์พุต คอลัมน์สูงสุดเป็นพิกัดชั่วขณะ และคอลัมน์อัตราทดระบุการลดรอบระดับเกณฑ์ของขั้นดาวเคราะห์
บริบทของการใช้งานและทางวิศวกรรม
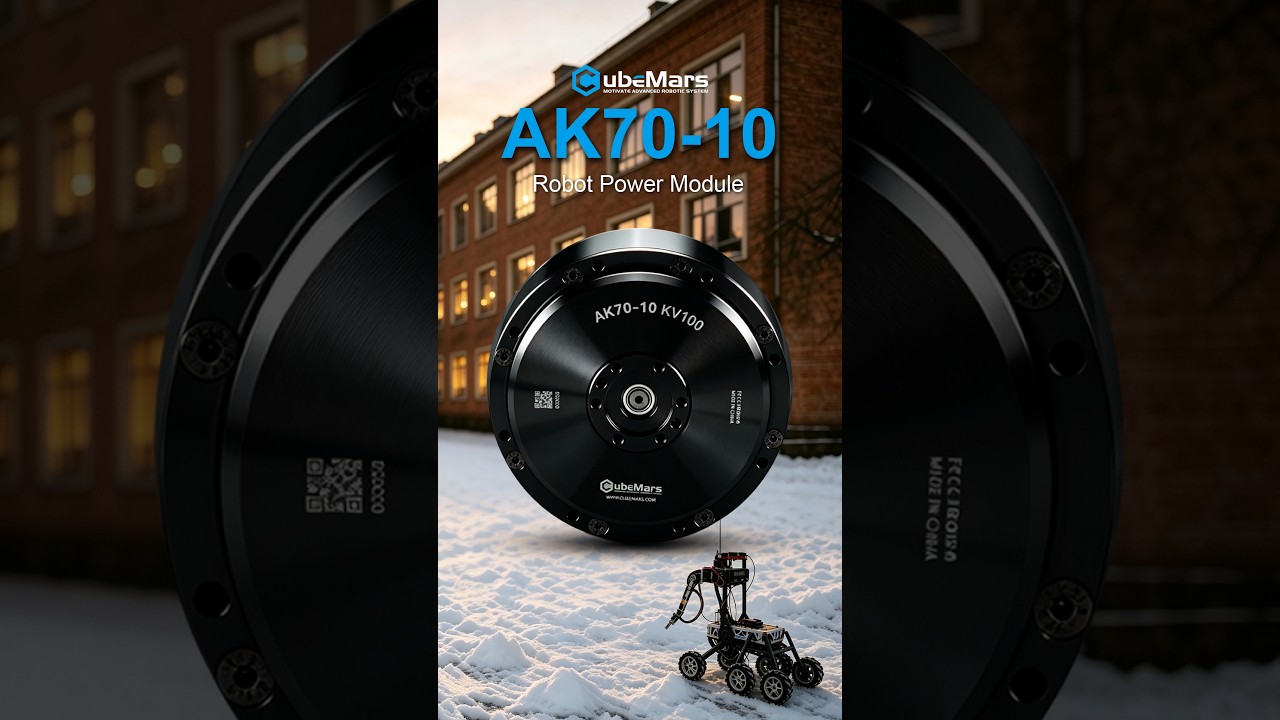
ช่วงอัตราทดจับคู่กับแพลตฟอร์มต่าง ๆ อย่างค่อนข้างตรงไปตรงมา งานหุ่นยนต์แบบขาและฮิวแมนนอยด์เน้นกลางช่วง ซึ่งข้อต่อต้องมีแรงบิดพอที่จะรับน้ำหนักตัว แต่ยังต้องขับย้อนกลับได้พอที่จะฟื้นสมดุล AK80-9, AK70-9 และ AK10-9 อยู่ในตำแหน่งนั้น และ AK70-10 KV100 เคยเป็นหัวข้อของคลิปแนะนำของ CubeMars ก่อนหน้าในช่วงเดียวกัน ข้อต่อของหุ่นยนต์โครงกระดูกภายนอกและหุ่นยนต์ฟื้นฟูมักลงเอยที่อัตราทดเดียวกันด้วยเหตุผลเดียวกัน โดยมวลและขนาดเป็นตัวชี้ขาดมากกว่าแรงบิด
แกนของงานอุตสาหกรรมและ manipulator ขนาดหนักเคลื่อนไปทางอัตราทดสูง ซึ่งข้อต่อคงโหลดไว้เป็นเวลานานแทนที่จะเร่งโหลด โมดูลขับเคลื่อนแบบ AGV และแบบล้อใช้อัตราทดต่ำด้วยกรณีโหลดที่ต่างออกไปอีก คือโหลดในแนวรัศมีต่อเนื่องที่กระทำต่อเพลาเอาต์พุตแทนที่จะเป็นโมเมนต์รอบข้อต่อ
มีข้อปฏิบัติสองข้อที่ตามมาจากเนื้อหาของวิดีโอ ข้อแรก ขั้นเฟืองที่ผลิตด้วยกระบวนการที่สม่ำเสมอคือสิ่งที่ทำให้ลูปควบคุมยังคงปรับตั้งไว้ได้เหมือนกันข้ามยูนิต ซึ่งสำคัญกว่าในการผลิตเป็นจำนวนมากกว่ากับต้นแบบชิ้นเดียว ข้อที่สอง ตัวเลขที่ชี้ขาดเรื่องนี้ไม่ได้อยู่บนตารางข้อกำหนดทั้งหมด ช่วงรอบการทำงานที่อยู่เบื้องหลังพิกัดสูงสุด ฐานการวัดของค่าแบ็คแลช และอัตราที่ค่านั้นเปลี่ยนไปตามอายุการใช้งาน ล้วนเป็นคำถามสำหรับผู้ผลิต ToBMS เก็บบันทึกตัวเลขที่เผยแพร่ไว้ต่อรุ่น แต่ไม่ได้ทำหน้าที่แทนคำตอบเหล่านั้น
สำรวจบน ToBMS
- สำรวจหมวดหมู่ แอคชูเอเตอร์หุ่นยนต์ →
- แอคชูเอเตอร์หุ่นยนต์: วิธีเลือกแอคชูเอเตอร์แบบรวมสำหรับข้อต่อหุ่นยนต์ →
- สำรวจมอเตอร์ BLDC สำหรับหุ่นยนต์ฮิวแมนนอยด์ →
- สำรวจมอเตอร์ BLDC สำหรับหุ่นยนต์โครงกระดูกภายนอก →
- ดูโปรไฟล์ผู้ผลิต CubeMars บน ToBMS →
เกี่ยวกับ CubeMars
CubeMars เป็นแบรนด์ระบบขับเคลื่อนสำหรับหุ่นยนต์ที่ทำงานด้านโมดูลแอคชูเอเตอร์แบบผสานรวมสูง มอเตอร์แรงบิดไร้เฟรม และมอเตอร์กิมบอล บริษัทมีส่วนร่วมในโครงการ MIT Mini Cheetah และนับจากนั้นได้สร้างสายผลิตภัณฑ์แอคชูเอเตอร์ซีรีส์ AK ที่ใช้ในงานพัฒนาหุ่นยนต์ฮิวแมนนอยด์ หุ่นยนต์สี่ขา หุ่นยนต์โครงกระดูกภายนอก และแขนหุ่นยนต์
บทสรุป
ภาพยนตร์ความยาวสองนาทีเกี่ยวกับการผลิตเฟืองเป็นเครื่องเตือนใจว่าตัวเลขบนหน้าแอคชูเอเตอร์คือผลลัพธ์ของกระบวนการ ไม่ใช่ปัจจัยนำเข้า อัตราทด แรงบิดพิกัด มวล และขนาด ช่วยจำกัดทางเลือกได้อย่างรวดเร็วทั่วสายผลิตภัณฑ์แอคชูเอเตอร์หุ่นยนต์ CubeMars จากยูนิต 6:1 ที่สร้างมาเพื่อความเร็วถึงยูนิต 64:1 ที่สร้างมาเพื่อรับโหลด สิ่งที่อยู่เบื้องหลังตัวเลขเหล่านั้น - เฟืองถูกผลิตอย่างสม่ำเสมอเพียงใด และค่าแบ็คแลชที่เอาต์พุตมีพฤติกรรมอย่างไรตลอดอายุการใช้งาน - คือส่วนที่วิดีโอต้องการแสดง และเป็นส่วนที่ควรบันทึกเป็นลายลักษณ์อักษรก่อนสั่งข้อต่อ