มอเตอร์ BLDC ทุกตัวที่อยู่หลังข้อต่อหุ่นยนต์แบบมีเกียร์ติดตัวเลขหนึ่งตัวที่คอยหล่อหลอมทุกอย่างอื่นบนหน้านั้นอย่างเงียบ ๆ: อัตราทด อัตราทดคูณแรงบิด หารความเร็ว และ - ผ่านกฎกำลังสองที่เอกสารข้อมูลส่วนใหญ่ไม่เคยสะกดไว้ - ปรับมาตราส่วนความเฉื่อยสะท้อนทั้งสองฝั่งของการขบเฟือง คู่มือนี้ไล่เลขคณิตนั้นด้วยตัวเลขที่เผยแพร่จากหน้าแอคชูเอเตอร์จริง แล้วเปลี่ยนมันให้เป็นลำดับการกำหนดขนาดสำหรับข้อต่อหุ่นยนต์
อัตราทดทำอะไรกับแรงบิดและความเร็ว
ชุดลดรอบแบบดาวเคราะห์วางอยู่ระหว่างโรเตอร์กับข้อต่อ และอัตราทดบรรยายว่าโรเตอร์หมุนกี่รอบต่อเอาต์พุตหนึ่งรอบ อัตราทด 10:1 หมายถึงโรเตอร์สิบรอบต่อเอาต์พุตหนึ่งรอบ ในภาพในอุดมคติที่ไม่มีการสูญเสีย การแลกเปลี่ยนเป็นไปอย่างแม่นยำ: แรงบิดที่เอาต์พุตคือแรงบิดมอเตอร์คูณด้วยอัตราทด และความเร็วที่เอาต์พุตคือความเร็วมอเตอร์หารด้วยอัตราทดนั้น คูณแรงบิดด้วยสิบ หารความเร็วด้วยสิบ และกำลังเชิงกลที่ไหลผ่านข้อต่อยังคงอยู่ตรงที่ฝั่งไฟฟ้าวางไว้
เกียร์จริงไม่ได้ปราศจากการสูญเสีย แต่ละขั้นดาวเคราะห์แบกการสูญเสียจากการขบ แรงฉุดของตลับลูกปืน และการสูญเสียจากการกวนน้ำมัน ดังนั้นแรงบิดที่ไปถึงเอาต์พุตจึงต่ำกว่าที่อัตราทดสัญญาไว้บนกระดาษ เอกสารข้อมูลดูดซับการสูญเสียเหล่านั้นเข้าไปในแถวแรงบิดพิกัดและแรงบิดสูงสุด ซึ่งเป็นเหตุผลที่ตัวเลขที่เผยแพร่เป็นตัวเลขฝั่งเอาต์พุตอยู่แล้ว: CubeMars AK80-64 เผยแพร่แรงบิดพิกัด 48 Nm และแรงบิดสูงสุด 120 Nm ที่หน้าแปลนเอาต์พุต หลังขั้น 64:1 ของมัน ไม่ใช่ที่โรเตอร์ วิธีอ่านหน้าแอคชูเอเตอร์แบบมีเกียร์อย่างซื่อตรงจึงเป็นการถือว่าแถวแรงบิดและความเร็วทุกแถวเป็นค่าหลังชุดลดรอบ และถือว่าแถวฝั่งไฟฟ้า - กระแส แรงดัน ค่าคงที่แรงบิด - เป็นค่าก่อนชุดลดรอบ
อัตราทดยังซ่อนอยู่ต่อหน้าต่อตาในชื่อรุ่นของไลน์ CubeMars AK และ AKH: AK45-10 ตัวหนึ่งแบกขั้น 10:1, AK45-36 แบกขั้น 36:1, AKH70-48 แบกขั้น 48:1 การอ่านตัวเลขออกจากชื่อก่อนเปิดหน้าเป็นนิสัยที่ควรฝึก เพราะอัตราทดคือข้อกำหนดเดียวที่แถวฝั่งเอาต์พุตทุกแถวสืบทอดมา
ฝั่งเอาต์พุตของชุดลดรอบ
การแยกนั้นสำคัญ เพราะสองหน้าที่ดูเหมือนกันบรรยายเครื่องจักรที่ต่างกันเมื่ออัตราทดเข้ามาเกี่ยวข้อง โรเตอร์ภายใน AK80-64 หมุนได้สูงสุด 4800 rpm เพื่อส่งมอบ 75 rpm ที่เผยแพร่ที่เอาต์พุต ส่วนเอนโค้ดเดอร์บนเพลามอเตอร์นับโรเตอร์ 64 รอบต่อเอาต์พุตหนึ่งรอบ เมื่อคู่มือการเลือกเปรียบเทียบชุดไร้เฟรมแบบขับตรงกับโมดูลแบบมีเกียร์ที่ผสานรวม การเปรียบเทียบจะลงตัวก็ต่อเมื่อทั้งสองฝั่งถูกระบุที่เพลาเดียวกัน บทความเรื่องเส้นโค้งแรงบิด-ความเร็วบนเว็บไซต์นี้ครอบคลุมว่าขีดจำกัดทางไฟฟ้าหล่อหลอมเส้นโค้งมอเตอร์เปลือยอย่างไร ส่วนบทความฉบับนี้อยู่ที่อีกฟากของการขบเฟือง ซึ่งเป็นที่ที่ข้อต่ออาศัยอยู่จริงและเป็นที่ที่ความเฉื่อยสะท้อนถูกรับรู้
ปลายอัตราทดต่ำของการแลกเปลี่ยนมีเศรษฐศาสตร์ของตัวเอง โมดูล quasi direct drive คงอัตราทดไว้ใกล้เลขหลักเดียว - ซีรีส์ CubeMars AKE อยู่ที่ 6:1 และ 8:1 - และจ่ายสิ่งนั้นด้วยแรงบิดเอาต์พุตที่ต่ำกว่า แต่ได้ชุดขับที่เบาและโปร่งใสกว่า สิ่งที่ขั้น 8:1 ซื้อได้ในด้านความสามารถในการขับย้อนกลับและความโปร่งใสของแรง และสิ่งที่มันเสียไปในด้านแรงบิด ถูกไล่ไว้ใน แอคชูเอเตอร์ QDD: สิ่งที่อัตราทด 8:1 มอบให้ ส่วนคู่มือฉบับนี้ครอบคลุมกฎทั่วไปที่ปรัชญา QDD ผลักดันต่อต้าน
จุดที่การคูณไม่ได้มาฟรีอีกต่อไป
การคูณแรงบิดยังเลื่อนตำแหน่งที่จุดทำงานตั้งอยู่บนเส้นโค้งมอเตอร์ด้วย ข้อต่อที่ต้องการแรงบิดต่อเนื่อง 24 Nm ไม่ได้ต้องการมอเตอร์ที่ทำ 24 Nm - แต่ต้องการมอเตอร์ที่แรงบิดต่อเนื่องของมัน คูณด้วยอัตราทด คูณด้วยประสิทธิภาพของขั้น เกิน 24 Nm ในขณะที่กระแสที่ดึงยังอยู่ภายในงบความร้อน ฝั่งความร้อนของงบนั้น และวิธีที่เส้นโค้งแรงบิด-ความเร็วแยกการทำงานต่อเนื่องออกจากการทำงานสูงสุด ถูกครอบคลุมใน แรงบิดต่อเนื่องกับแรงบิดสูงสุด: รอบการทำงาน ขีดจำกัดความร้อน และเส้นโค้งแรงบิด-ความเร็ว ชุดลดรอบคูณสิ่งที่ขดลวดคงไว้ไม่ได้ไม่ได้ และความเฉื่อยสะท้อนที่มันเพิ่มเข้ามาคืออีกครึ่งของใบเรียกเก็บใบเดียวกัน
ความเฉื่อยสะท้อน: กฎกำลังสองที่ชุดลดรอบ
อัตราทดแลกความเร็วกับแรงบิดที่อัตราแลกเปลี่ยนเชิงเส้น ความเฉื่อยไม่เล่นตามกฎนั้น ความเฉื่อยใด ๆ ที่อยู่ฝั่งหนึ่งของชุดลดรอบจะปรากฏที่อีกฝั่งหนึ่งโดยถูกคูณหรือหารด้วยกำลังสองของอัตราทด และข้อเท็จจริงเดียวนั้นจัดระเบียบปัญหาการกำหนดขนาดทั้งหมด วิศวกรเรียกค่าที่ถูกแปลงนั้นว่าความเฉื่อยสะท้อน: ความเฉื่อยที่ชิ้นส่วนหนึ่งต้องมี หากนั่งอยู่บนเพลาที่กำลังวิเคราะห์โดยตรง เพื่อให้เกิดพฤติกรรมเชิงพลศาสตร์เดียวกัน ความสัมพันธ์นี้เป็นความสัมพันธ์เชิงจลนศาสตร์สำหรับการส่งกำลังแบบแข็งเกร็งในอุดมคติ - ความยืดหยุ่นของการขบ ความยืดหยุ่น และการสูญเสียภายในขั้นต่าง ๆ เลื่อนมันออกไปในรายละเอียด และจุดที่ผลลำดับสองเหล่านั้นมีความหมายจะถูกชี้ไว้ระหว่างทาง การแปลงทั้งสองทิศผ่านอัตราทด ซึ่งเป็นเหตุผลที่การเลือกอัตราทดเป็นการตัดสินใจเรื่องความเฉื่อยพอ ๆ กับการตัดสินใจเรื่องแรงบิด
เหตุใดโรเตอร์จึงโตด้วยกำลังสอง
เริ่มจากเอาต์พุตและมองย้อนกลับไปที่มอเตอร์ ความเฉื่อยสะท้อนของโรเตอร์ที่มองจากเพลาเอาต์พุตคือความเฉื่อยโรเตอร์คูณด้วยกำลังสองของอัตราทด เลขคณิตนั้นไม่ปรานี: ยกกำลังสองอัตราทดเล็ก ๆ แล้วแทบไม่มีอะไรเกิดขึ้น ยกกำลังสองอัตราทดใหญ่แล้วตัวเลขจะระเบิด ขั้น 6:1 คูณความเฉื่อยโรเตอร์ด้วย 36 ขั้น 64:1 คูณมันด้วย 4096 ความเฉื่อยสะท้อนจึงไม่ใช่รายละเอียดปลีกย่อยที่มีเพียงนักวิเคราะห์ใส่ใจ - ระหว่างโมดูล 6:1 กับ 64:1 มันคือตัวประกอบมากกว่าหนึ่งร้อยเท่าบนโรเตอร์ทางกายภาพตัวเดียวกัน
คู่ CubeMars AKH70 ที่เผยแพร่ทำให้กฎกำลังสองวัดได้ผ่านการเปรียบเทียบโรเตอร์ตัวเดียวกัน - ไม่ใช่การทดสอบตัวแปรเดียวอย่างเคร่งครัด เพราะจำนวนขั้นและประสิทธิภาพการส่งกำลังเปลี่ยนไปพร้อมกับอัตราทด แต่เป็นสิ่งที่ใกล้ที่สุดที่เอกสารข้อมูลจะให้ได้ AKH70-16 และ AKH70-48 ใช้โรเตอร์ร่วมกันหนึ่งตัว: ทั้งสองหน้าเผยแพร่ความเฉื่อยโรเตอร์เท่ากันที่ 1170 g·cm² ขดลวด KV41 เดียวกัน เฮาส์ซิง 90 mm เดียวกัน ความต่างที่มีนัยสำคัญเพียงอย่างเดียวคือชุดลดรอบ - ชุดสองขั้น 16:1 บนตัวหนึ่ง ชุดสามขั้น 48:1 บนอีกตัวหนึ่ง สะท้อนโรเตอร์แต่ละตัวไปยังเอาต์พุตของตัวเอง แล้วชิ้นส่วนที่ใช้ร่วมกันจะกลายเป็นสองเครื่องจักรที่ต่างกัน: 16 ยกกำลังสองคือ 256 และ 256 × 1170 g·cm² คือความเฉื่อยสะท้อน 299520 g·cm² ที่เอาต์พุตของ AKH70-16 ส่วน 48 ยกกำลังสองคือ 2304 และ 2304 × 1170 g·cm² คือ 2695680 g·cm² ที่เอาต์พุตของ AKH70-48 การเพิ่มอัตราทดเป็นสามเท่าคูณความเฉื่อยสะท้อนด้วยเก้าเท่า ตัวเลขความเฉื่อยสะท้อนทั้งหมดในบทความนี้คำนวณจากสูตรและค่าที่เผยแพร่ ไม่ใช่ค่าที่ผู้ผลิตพิมพ์ไว้โดยตรง
นั่นคือสารบบราคาที่แท้จริงของอัตราทดสูง AKH70-48 ส่งมอบแรงบิดพิกัด 74 Nm เทียบกับ 26 Nm ของ AKH70-16 - ตัวประกอบ 2.85 - ขณะที่ความเฉื่อยสะท้อนของโรเตอร์ตัวเดียวกันนั้นที่มองจากเพลาเอาต์พุตโตขึ้นเก้าเท่า แรงบิดสูงสุดเล่าเรื่องเดียวกัน: 222 Nm เทียบกับ 78 Nm เมื่อผู้ออกแบบข้อต่ออ่านโมดูลอัตราทดสูงเป็นมอเตอร์ตัวเล็กที่มีตัวคูณวิเศษ กฎกำลังสองบนความเฉื่อยสะท้อนคือคำแก้ไข
เหตุใดโหลดจึงหดด้วยกำลังสอง
กฎเดียวกันวิ่งในทิศกลับ และทิศทางนี้คือทิศที่มีประโยชน์ ความเฉื่อยของโหลดบนเพลาเอาต์พุตที่มองจากเพลามอเตอร์ถูกหารด้วยกำลังสองของอัตราทด ขาหุ่นยนต์ที่หนักซึ่งแสดง 0.005 kg·m² ที่สะโพก ดูเหมือนหนึ่งในสิบของค่านั้นสำหรับโรเตอร์ที่อยู่หลังขั้น 10:1 เพราะโรเตอร์ต้องเร่งเพียงส่วนแบ่งของการเคลื่อนไหวที่เป็นของมัน - หนึ่งส่วนตามกำลังสองของอัตราทด ความเฉื่อยสะท้อนของโหลดเป็นตัวเลขที่เล็กกว่าโหลดที่นั่งนิ่งอยู่ที่ข้อต่อมาก
นี่คือเหตุผลที่ข้อต่อแบบมีเกียร์ขับแขนและขาที่มอเตอร์เปลือยขับแบบไดนามิกไม่ได้ ชุดลดรอบไม่ได้เพียงทำให้แรงบิดเอื้อมถึง แต่มันหดความเฉื่อยสะท้อนของโหลดลงจนโรเตอร์ครองงบการเร่งได้ และผลกำลังสองทั้งสองพบกันตรงกลาง: ความเฉื่อยโรเตอร์โตขึ้นเมื่อมองไปทางเอาต์พุต ความเฉื่อยโหลดหดลงเมื่อมองไปทางมอเตอร์ และอัตราทดที่สมดุลทั้งสองคือหัวข้อของส่วนถัดไป
คู่ AK45 ในฐานะจุดข้อมูลที่สอง
คู่ AKH70 เป็นการเปรียบเทียบที่สะอาดที่สุดเพราะใช้โรเตอร์ร่วมกัน ตระกูล AK45 ทำซ้ำรูปแบบนั้นบนโครงขนาดเล็กกว่าด้วยโรเตอร์สองตัวที่ต่างกัน AK45-10 เผยแพร่ความเฉื่อยโรเตอร์ 157.33 g·cm² หลังขั้น 10:1 ซึ่งสะท้อนเป็น 15733 g·cm² ที่เอาต์พุต ส่วน AK45-36 เผยแพร่ 181.9 g·cm² หลัง 36:1 ซึ่งสะท้อนเป็น 235742.4 g·cm² การเปลี่ยนจาก 10:1 เป็น 36:1 ภายในตระกูลเดียวกันคูณความเฉื่อยสะท้อนด้วยประมาณสิบห้าเท่า ขณะที่แรงบิดพิกัดขยับจาก 2.5 Nm เป็น 8 Nm และความเร็วไม่มีโหลดตกจาก 180 rpm เหลือ 52 rpm โมดูล 36:1 ส่งมอบแรงบิดพิกัดมากกว่าสามเท่าเล็กน้อย ที่ความเฉื่อยสะท้อนฝั่งเอาต์พุตประมาณสิบห้าเท่าและมวลเพิ่ม 87 g
การจับคู่ความเฉื่อย: อัตราส่วนความเฉื่อยโหลดต่อโรเตอร์
วางผลกำลังสองทั้งสองข้าง ๆ กัน แล้วตัวเลขไร้มิติตัวเดียวจะหลุดออกมา: อัตราส่วนความเฉื่อยโหลดต่อโรเตอร์ ซึ่งคำนวณที่เพลาเดียว หารความเฉื่อยโหลดที่สะท้อนด้วยความเฉื่อยโรเตอร์บวกความเฉื่อยของชุดลดรอบ ทั้งหมดอ้างอิงไปที่ฝั่งเดียวกัน แล้วอัตราส่วนความเฉื่อยจะบอกว่าแรงบิดมอเตอร์ถูกใช้ไปกับการเร่งโหลดมากเท่าใดเทียบกับการเร่งชิ้นส่วนหมุนของมันเอง การจับคู่ความเฉื่อยคือแนวปฏิบัติในการคงอัตราส่วนนั้นไว้ภายในแถบที่ลูปควบคุมอยู่ร่วมได้ ความเฉื่อยสะท้อนคือสกุลเงินที่ทั้งสองฝั่งถูกนับด้วย
การอ่านอัตราส่วนความเฉื่อยบนเอกสารข้อมูล
บนหน้าแอคชูเอเตอร์แบบผสานรวม การคำนวณนั้นสั้นเพราะผู้ผลิตเผยแพร่ความเฉื่อยโรเตอร์ไว้ ลองพิจารณา AKH70-16 ที่ขับโหลดสะโพก: ความเฉื่อยของโหลดที่สะท้อนไปยังเพลามอเตอร์คือความเฉื่อยของข้อต่อหารด้วย 256 และโรเตอร์มีส่วน 1170 g·cm² โดยตรง อัตราส่วนความเฉื่อยคือค่าแรกหารด้วยค่าหลัง CubeMars พิมพ์ความเฉื่อยโรเตอร์สำหรับไลน์ AK, AKH และ AKE ดังนั้นผู้ซื้อสามารถตรวจสอบนี้ได้จากหน้าที่เผยแพร่เพียงอย่างเดียว - ไม่ต้องถอดชิ้นส่วน ไม่ต้องเดา แถวที่เผยแพร่นั้นเป็นตัวเลขเดียวที่ถูกใช้น้อยที่สุดบนเอกสารข้อมูลของแอคชูเอเตอร์ และเป็นอินพุตเดียวที่อัตราส่วนความเฉื่อยต้องการซึ่งตารางแรงบิดไม่ได้ให้มาอยู่แล้ว การตรวจสอบที่สร้างบนมันเป็นค่าประมาณรอบแรก: โมเดลที่สมบูรณ์จะบวกความเฉื่อยของชุดลดรอบที่สะท้อนไปยังเพลาเดียวกัน พร้อมกับความยืดหยุ่นของการส่งกำลังใด ๆ ที่แอปพลิเคชันไวต่อมัน
การตัดสินใจเรื่องแบบแผนเพียงข้อเดียวทำให้เลขคณิตสั้นลง: เลือกเพลาหนึ่งแล้วอยู่กับมัน การคำนวณที่เพลามอเตอร์คงความเฉื่อยโรเตอร์ตามที่พิมพ์และหารโหลดด้วยกำลังสองของขั้น การคำนวณที่เพลาข้อต่อคงโหลดตามที่วัดและคูณโรเตอร์ด้วยกำลังสองเดียวกัน ความเฉื่อยสะท้อนต่างกันด้วยตัวประกอบนั้นระหว่างสองเพลา แต่อัตราส่วนความเฉื่อยออกมาเท่ากันไม่ว่าทางใด - การผสมจุดอ้างอิงกลางการคำนวณคือความผิดพลาดที่พบบ่อยที่สุดในการกำหนดขนาดรอบแรก
ข้อต่อที่จับคู่ผิดรู้สึกอย่างไร
เมื่ออัตราส่วนความเฉื่อยวิ่งสูง - โหลดหนักอยู่หลังโรเตอร์ที่เบาโดยเปรียบเทียบ - ข้อต่อจะกลายเป็นปัญหาการปรับจูนก่อนที่จะกลายเป็นปัญหาความแข็งแรง โหลดครองการตอบสนองความถี่ และเมื่อรวมกับความยืดหยุ่นของชุดลดรอบกับการหน่วงที่จำกัด มันสามารถดึงการสั่นพ้องเชิงกลเข้าใกล้แบนด์วิดท์ของการควบคุมและยืดเวลาตั้งตัวออกไป เกนต้องถูกลดลง และข้อต่อรู้สึกเชื่องช้าในแบบที่ตัวเลขแรงบิดบอกไว้ว่าจะไม่เป็นเช่นนั้น
เมื่ออัตราส่วนความเฉื่อยวิ่งต่ำมาก การสิ้นเปลืองฝั่งตรงข้ามจะปรากฏ: ข้อต่อใช้กระแสไปกับการเร่งโรเตอร์และเฟืองของตัวเอง และความสามารถแรงบิดที่ข้อต่อถูกทิ้งไว้ไม่ได้ใช้ - การออกแบบอาจแบกมอเตอร์ที่ใหญ่เกินความต้องการของการเคลื่อนไหว แม้บางแอปพลิเคชันตั้งใจเลือกความเฉื่อยโรเตอร์ที่ใหญ่กว่าด้วยเหตุผลด้านไดนามิกหรือการควบคุม งบมวลจ่ายสำหรับโรเตอร์ที่ใหญ่พอจะทำให้โหลดดูเล็ก - บางครั้งเป็นการตัดสินใจที่ถูกต้อง ดังที่ส่วนย่อยถัดไปแสดง แต่ไม่เคยเป็นของฟรี
อัตราส่วนความเฉื่อยจึงทำหน้าที่เป็นแถบสามัญสำนึกมากกว่าเป้าหมายเป็นตัวเลข แนวปฏิบัติการเลือกในวรรณกรรมเซอร์โวคงโหลดที่สะท้อนไว้ภายในกี่เท่าที่พอเหมาะของความเฉื่อยโรเตอร์ และเพดานที่แน่นอนขึ้นอยู่กับลูปควบคุม ความแข็งเกร็งของการติดตั้ง และเวลาตั้งตัวที่แอปพลิเคชันยอมรับได้ แขนร่วมงานที่ตั้งตัวเข้าสู่ตำแหน่งที่มั่นคงมีข้อพิจารณาต่างจากข้อต่อขาที่ดูดซับการกระแทกตอนเท้าแตะพื้น สิ่งที่เอกสารข้อมูลให้คืออินพุต ส่วนแถบอยู่ที่ไหนเป็นการตัดสินใจของแอปพลิเคชัน การจับคู่ความเฉื่อย ไม่ใช่อัตราส่วนความเฉื่อยตัวมันเอง คือวินัย - ตัวเลขเป็นเพียงจุดที่วินัยนั้นถูกวัด
เมื่อใดควรผ่อนเป้าหมาย
สองสถานการณ์พิสูจน์ให้การก้าวออกนอกอัตราส่วนความเฉื่อยที่สบายใจ ข้อแรกคือการกระแทก: ข้อต่อหุ่นยนต์มีขาที่รับการกระแทกจากพื้นผ่านเอาต์พุตตอบสนองต่างออกไปเมื่อโรเตอร์ใหญ่เมื่อเทียบกับโหลด เพราะความเฉื่อยโรเตอร์สะท้อนที่เอาต์พุตปรับรูปวิธีที่ชุดขับตอบสนองต่อการกระแทก การกระแทกยังคงเรียกร้องการประเมินเชิงพลศาสตร์แยกต่างหาก - ความแข็งเกร็งของการสัมผัส ความแข็งเกร็งและการหน่วงของชุดลดรอบ ความยืดหยุ่นของข้อต่อ และตัวควบคุม ล้วนหล่อหลอมวิธีที่พลังงานการกระแทกเดินทางผ่านชุดเฟือง - ดังนั้นความเฉื่อยโรเตอร์สะท้อนที่ใหญ่จึงไม่ใช่การปกป้องฟันเฟืองในตัวมันเอง ข้อที่สองคือความโปร่งใสของแรง: ข้อต่อโครงกระดูกภายนอกที่ผู้ปฏิบัติงานต้องขับย้อนด้วยมือต้องการอัตราทดที่เล็กที่สุดเท่าที่เป็นไปได้และโรเตอร์ที่เบาที่สุดเท่าที่เป็นไปได้ ซึ่งเป็นเหตุผลของ quasi direct drive พอดี ทั้งสองเรื่องถูกครอบคลุมจากฝั่งแอปพลิเคชันใน มอเตอร์ BLDC สำหรับหุ่นยนต์ฮิวแมนนอยด์: วิธีจับคู่แรงบิด ความเร็ว และขนาด
อัตราทดสูงมีต้นทุนอะไร: เพดานความเร็ว แบ็คแลช และมวล
อัตราทดสูงถูกซื้อ ไม่ได้ถูกให้ ต้นทุนสามอย่างปรากฏบนเอกสารข้อมูลเอง - เพดานความเร็ว แบ็คแลช และมวล - และอย่างที่สี่ ความเฉื่อยสะท้อนตามกฎกำลังสองจากส่วนก่อนหน้า จะปรากฏก็ต่อเมื่อเลขคณิตเสร็จสิ้น อัตราส่วนความเฉื่อยที่ข้อต่อลงเอยด้วยถูกตั้งด้วยมือหมุนเดียวกัน เพราะอัตราทดที่ทำให้ความเฉื่อยสะท้อนของโรเตอร์โตขึ้นคืออัตราทดตัวเดียวกับที่ทำให้โหลดที่สะท้อนหดลง
เพดานความเร็ว
อัตราทดหารความเร็วโรเตอร์ด้วยตัวประกอบเดียวกับที่มันคูณแรงบิด ดังนั้นอัตราทดสูงจึงจำกัดความเร็วข้อต่อที่เอาต์พุต AK45-36 เผยแพร่ความเร็วไม่มีโหลด 52 rpm เทียบกับ 180 rpm ของ AK45-10 ส่วน AKH70-48 เผยแพร่ 35 rpm เทียบกับ 105 rpm ของ AKH70-16 ข้อต่อข้อมือที่ต้องหมุนหลายรอบต่อวินาทีใช้อัตราทดที่ความต้องการแรงบิดของมันชี้ไปไม่ได้ และข้อจำกัดนั้นผูกมัดก่อนที่ส่วนเผื่อแรงบิดจะผูก แรงดันเลื่อนเพดานขึ้นได้บ้าง - AK80-64 เผยแพร่ความเร็วพิกัด 23 rpm บนบัส 24 V และ 48 rpm บน 48 V จากขั้น 64:1 เดียวกัน - และผลระดับระบบของการใช้บัสที่สูงกว่าถูกครอบคลุมใน แอคชูเอเตอร์หุ่นยนต์ 48 V: รุ่น ประโยชน์ และข้อจำกัดของระบบ อัตราทดคือคำมั่นต่อเพดานหนึ่ง การเลือกอัตราทดคือการเลือกเพดาน
แบ็คแลชกับงบความแม่นยำ
การขบเฟืองทุกจุดแบกระยะฟรีเล็กน้อย ซึ่งเผยแพร่ในรูปแบ็คแลช ตัวเลขเหล่านั้นเล็กและไวต่อหน่วย: หน้าของ AK45-10 พิมพ์ 18 arcmin ส่วน AK45-36 และโมดูล AKH70 ทั้งสองพิมพ์ 12 arcmin และหน้าของ AK80-64 พิมพ์ระยะฟรีอันดับเดียวกันเป็น 0.18 องศา หน้าของ AKE40-6 ระบุแบ็คแลชของมันเป็นอย่างมาก 9 arcmin - ตัวเลขที่แน่นที่สุดในการเปรียบเทียบนี้ ซึ่งเป็นส่วนหนึ่งของโจทย์การออกแบบ quasi direct drive เมื่ออ่านเป็นมุมที่เอาต์พุต ตัวเลขเหล่านี้ตัดสินว่าข้อต่อคงตำแหน่งได้ดีเพียงใดเมื่อโหลดกลับทิศทาง และมันสะสมร่วมกับฝั่งเอนโค้ดเดอร์ของงบความแม่นยำ: ความละเอียดที่ตัวควบคุมมองเห็นได้จริงมีเท่าใดถูกครอบคลุมใน ความละเอียดของเอนโค้ดเดอร์ที่ข้อต่อหุ่นยนต์: บิต ระยะฟรี และความสามารถในการทำซ้ำ
แบ็คแลชสำคัญที่สุดที่มุมของขอบเขต ข้อต่อที่ขับในทิศทางเดียวเสมอไม่เคยรู้สึกถึงแบ็คแลชของมัน ส่วนข้อต่อที่กลับทิศภายใต้โหลด - วัตถุที่ถูกจับกำลังจัดตำแหน่งใหม่ ขาที่ถูกพื้นดันกลับ - สูญเสียระยะฟรีนั้นเป็นความคลาดเคลื่อนตำแหน่งในทุกการกลับทิศ อัตราทดสูงไม่ได้หมายถึงแบ็คแลชต่อการขบมากขึ้นโดยอัตโนมัติ แต่การไปถึงอัตราทดที่ลึกมักต้องใช้ขั้นมากขึ้น และขั้นที่มากขึ้นหมายถึงระยะฟรีของการขบรวมกันมากขึ้น เว้นแต่แต่ละขั้นจะถูกคุมให้แน่นขึ้น
มวลและการบรรจุ
ต้นทุนที่พิมพ์ไว้อย่างที่สามคือมวล ภายในตระกูล AK45 โมดูล 36:1 หนัก 349 g เทียบกับ 262 g ของโมดูล 10:1 ส่วนภายในคู่ AKH70 โมดูลสามขั้น 48:1 หนัก 1396 g เทียบกับ 879 g ขั้นที่เพิ่มขึ้นมีต้นทุนเป็นมวลในเฟือง ตลับลูกปืน และความยาวเฮาส์ซิง - AKH70-48 ยาว 81.5 mm เทียบกับ 60.5 mm - และที่ข้อต่อหุ่นยนต์ มวลนั้นถูกแบกโดยข้อต่อถัดไปที่อยู่ไกลออกไป ความหนาแน่นแรงบิดชดเชยเรื่องราวบางส่วน: AKH70-48 เผยแพร่ความหนาแน่นแรงบิดสูงสุด 159 Nm/kg เทียบกับ 88.74 Nm/kg ของ AKH70-16 ดังนั้นโมดูลที่หนักกว่ายังชนะในแง่แรงบิดต่อกิโลกรัม ว่าการแลกเปลี่ยนนั้นปิดลงหรือไม่ขึ้นอยู่กับว่ามวลตกลงตรงไหนบนหุ่นยนต์
การอ่านข้อแลกเปลี่ยนของอัตราทดบนเอกสารข้อมูลจริง
โมดูลหกตัวด้านล่างครอบคลุมช่วงที่มีประโยชน์ของการอภิปรายนี้: สองคู่ตระกูลเดียวกันที่แยกอัตราทดเป็นตัวแปรที่เปลี่ยน จุดอ้างอิง quasi direct drive และปลายสุดอัตราทดสูง ทุกแถวเป็นตามที่เผยแพร่บนหน้าผลิตภัณฑ์ของผู้ผลิตแต่ละราย และถูกตรวจสอบข้ามกับหน้าเหล่านั้นในเดือนพฤศจิกายน 2026 ส่วนคอลัมน์ความเฉื่อยโรเตอร์เป็นตัวเลขฝั่งมอเตอร์ที่กฎกำลังสองกระทำอยู่
| รุ่น | อัตราทด | แรงบิดพิกัด (Nm) | แรงบิดสูงสุด (Nm) | ความเร็วไม่มีโหลด (rpm) | ความเฉื่อยโรเตอร์ (g·cm²) | น้ำหนัก (g) |
|---|---|---|---|---|---|---|
| AK45-10 V3.0 | 10:1 | 2.5 | 7 | 180 | 157.33 | 262 |
| AK45-36 V3.0 | 36:1 | 8 | 24 | 52 | 181.9 | 349 |
| AKH70-16 V1.0 | 16:1 | 26 | 78 | 105 | 1170 | 879 |
| AKH70-48 V1.0 | 48:1 | 74 | 222 | 35 | 1170 | 1396 |
| AKE40-6 KV90 | 6:1 | 1.8 | 5.5 | 330 | 188.78 | 140 |
| AK80-64 KV80 | 64:1 | 48 | 120 | 75 | 564.5 | 850 |
แถวตามที่เผยแพร่บนหน้าผลิตภัณฑ์ CubeMars แต่ละรายการ ความเฉื่อยโรเตอร์เป็นตัวเลขฝั่งมอเตอร์ การสะท้อนมันไปยังเอาต์พุตหมายถึงการคูณด้วยกำลังสองของอัตราทด ดังนั้นสองแถว AKH70 จึงใช้โรเตอร์ร่วมกันหนึ่งตัวและต่างกันเก้าเท่าที่เอาต์พุต แบ็คแลชไม่ได้ถูกจัดเป็นตาราง เพราะหน้าต่าง ๆ พิมพ์มันในหน่วยผสม - arcmin ในหน้าส่วนใหญ่ องศาในหน้า AK80-64 - และแต่ละตัวเลขถูกอ้างพร้อมหน่วยของมันในเนื้อความ
คู่ AK45: ตระกูลเดียวกัน สองอัตราทด
AK45-10 และ AK45-36 ใช้เส้นผ่านศูนย์กลางเฮาส์ซิงและชุดควบคุมร่วมกัน ดังนั้นแถวจึงแยกสิ่งที่อัตราทดเพียงอย่างเดียวเปลี่ยน: แรงบิดพิกัด 2.5 Nm เทียบกับ 8 Nm ความเร็วไม่มีโหลด 180 rpm เทียบกับ 52 rpm มวล 262 g เทียบกับ 349 g โมดูล 36:1 คือตัวเลือกเมื่อข้อต่อหิวแรงบิดและช้า - นิ้วต้นทางหรือแกนแพนช้า - ขณะที่โมดูล 10:1 คงส่วนเผื่อความเร็วไว้เพียงพอสำหรับการขยับข้อต่อที่เร็วกว่า โมดูลทั้งสองยังยึดปลายตรงข้ามของมาตราความเฉื่อยสะท้อนที่คำนวณไว้ก่อนหน้า: 15733 g·cm² เทียบกับ 235742.4 g·cm² ที่เอาต์พุต การตรวจสอบข้ามแถวกับเลขคณิตก่อนหน้าคือจุดประสงค์ของการรวบรวมมันไว้: คอลัมน์อัตราทดบวกคอลัมน์ความเฉื่อยโรเตอร์สร้างตัวเลขความเฉื่อยสะท้อนทุกตัวในบทความนี้ขึ้นใหม่ได้
คู่ AKH70: โรเตอร์เดียวกัน จำนวนขั้นเฟืองต่างกัน
การเปรียบเทียบ AKH70 เป็นกรณีหายากที่ผู้ผลิตเผยแพร่ชุดลดรอบสองชุดรอบโรเตอร์ตัวเดียว และตารางทำหน้าที่เป็นอ้างอิงโรเตอร์เดียวกันสำหรับแยกสิ่งที่อัตราทดเปลี่ยน: แถวความเฉื่อยโรเตอร์เท่ากัน แถวแรงบิดและความเร็วขยับเกือบตรงตามอัตราทดพอดี น้ำหนักโตขึ้นตามขั้นที่เพิ่ม การอ่านคู่นี้ร่วมกันเป็นวิธีที่เร็วที่สุดในการซึมซับกฎกำลังสอง - อัตราทดเพิ่มเป็นสามเท่า แรงบิดเพิ่มเกือบสามเท่า และความเฉื่อยสะท้อนโตขึ้นเก้าเท่า การเดินสายผ่านเพลากลวง เอนโค้ดเดอร์ 21 บิตสองตัว และส่วนที่เหลือของแพลตฟอร์มที่ใช้ร่วมกันเหมือนกันหมด ดังนั้นทางเลือกจึงลดทอนลงเหลืองบความเร็วข้อต่อและความเฉื่อยอย่างสะอาด ตรรกะเดียวกันขยายไปถึงตระกูลใดก็ตามที่ใช้โรเตอร์ร่วมกันข้ามอัตราทด: ความเฉื่อยสะท้อนคือปริมาณที่ควรคำนวณก่อน
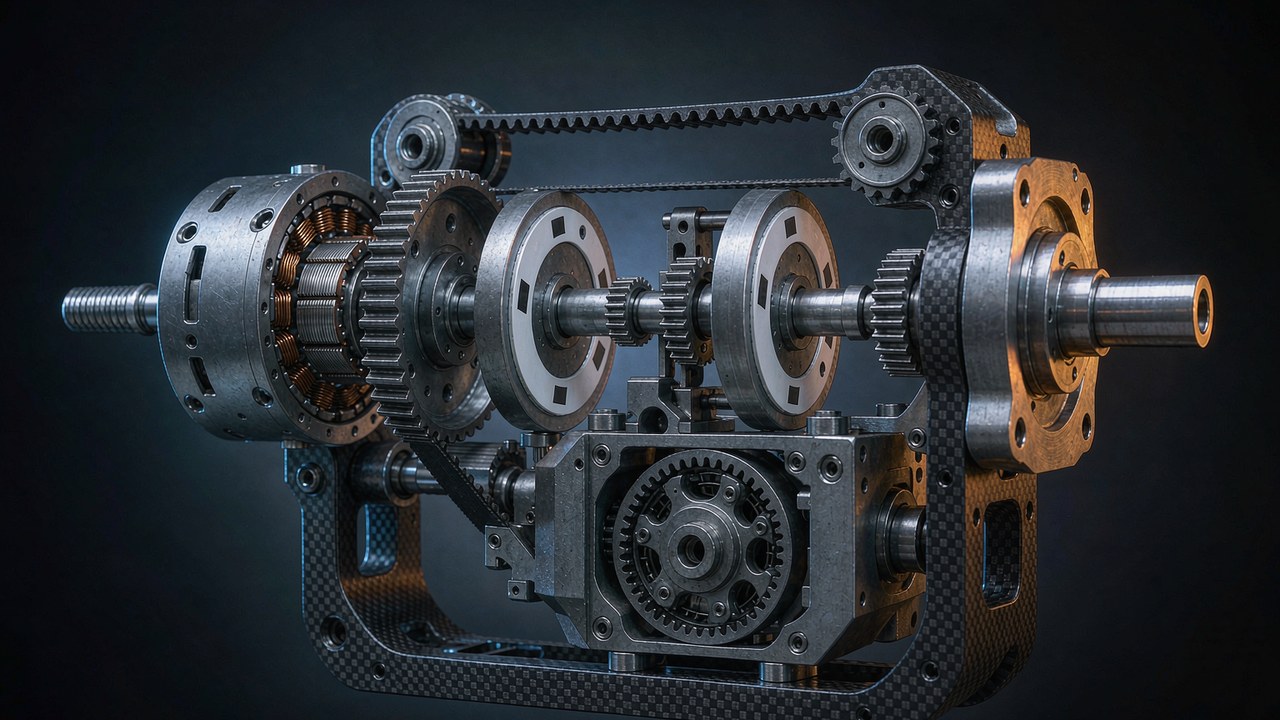
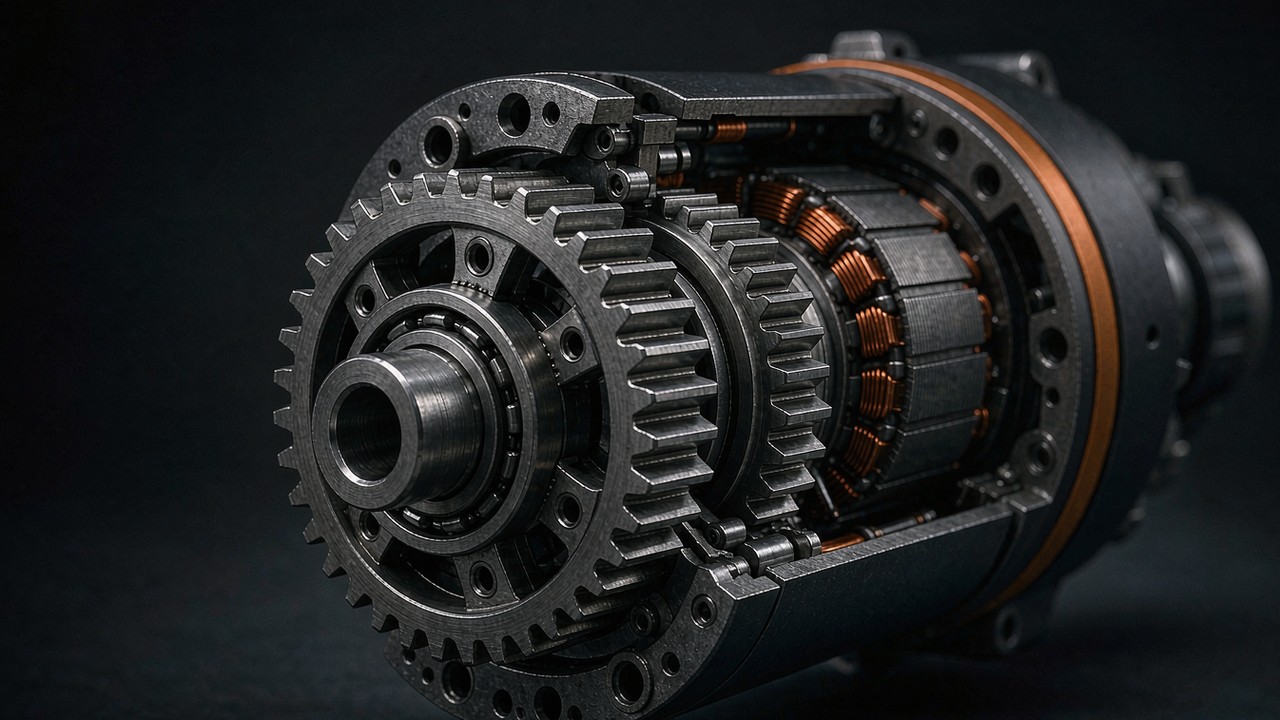
ฝั่งการผลิตอธิบายว่าเหตุใดตัวเลขเหล่านี้จึงยืนหยัดได้ กระบวนการผลิตเฟืองเบื้องหลังโมดูลเหล่านี้ - การกัดฟันเฟือง การชุบแข็ง และการตกแต่งขั้นดาวเคราะห์ - กำหนดแบ็คแลชและประสิทธิภาพที่อัตราทดสัญญาไว้บนกระดาษ และภาพจากโรงงานอย่างเป็นทางการด้านบนแสดงขั้นต่าง ๆ ที่บทความทั้งฉบับนี้กำลังทำเลขคณิตอยู่ด้วย
จุดอ้างอิงอัตราทดต่ำกับปลายสุดอัตราทดสูง
AKE40-6 ตั้งอยู่ที่ปลาย quasi direct drive ด้วยขั้น 6:1: แรงบิดพิกัด 1.8 Nm ความเร็วไม่มีโหลด 330 rpm มวล 140 g และแบ็คแลชที่แน่นที่สุดในชุดนี้ การสะท้อนโรเตอร์ 188.78 g·cm² ของมันผ่าน 36 ให้ประมาณ 6796 g·cm² ที่เอาต์พุต - ความเฉื่อยสะท้อนที่เล็กที่สุดในการเปรียบเทียบนี้ และเป็นเหตุผลที่ข้อต่ออัตราทดต่ำรู้สึกตรง AK80-64 ตั้งอยู่ที่อีกปลายสุดหนึ่ง: ขั้น 64:1 ห่อหุ้มโรเตอร์ 564.5 g·cm² ซึ่งสะท้อนเป็น 2312192 g·cm² ขณะที่ส่งมอบแรงบิดพิกัด 48 Nm จากตัวเครื่อง 850 g ด้วยต้นทุนอัตราส่วนความเฉื่อยที่หนักที่สุดในการเปรียบเทียบนี้ ระหว่างสองขั้วนั้น ข้อต่อหุ่นยนต์ส่วนใหญ่พบคำตอบของตน การเปรียบเทียบทีละโมดูลที่ลึกกว่าข้ามไลน์ AK มีอยู่ใน วิธีเลือกโมดูลข้อต่อ: แอคชูเอเตอร์ CubeMars ห้ารุ่นตั้งแต่ 190 g ถึง 1.4 kg และแอปพลิเคชันขับล้อ - ซึ่งอัตราทดถูกแลกกับความสามารถรับโหลดแนวรัศมี - ถูกครอบคลุมใน มอเตอร์ BLDC สำหรับหุ่นยนต์ล้อ: การจัดวางชุดขับ ภาระงาน และชุดลดรอบ
การเลือกอัตราทด: ลำดับการกำหนดขนาด
ชิ้นส่วนด้านบนประกอบรวมเป็นลำดับของการดำเนินการ วิ่งมันจากบนลงล่างแล้วอัตราทดจะเลือกตัวเอง วิ่งมันผิดลำดับแล้วความผิดพลาดจะทบกัน
เลขคณิตทั้งหมดในที่เดียว
| ปริมาณ | สูตร | การอ่าน |
|---|---|---|
| แรงบิดเอาต์พุต | Tout ≈ Tmotor × N × η | N คืออัตราทด η คือประสิทธิภาพของขั้น |
| ความเร็วเอาต์พุต | nout = nmotor / N | แถวความเร็วพิกัดและความเร็วไม่มีโหลดเป็นตัวเลขฝั่งเอาต์พุต |
| ความเฉื่อยโรเตอร์ที่เพลาเอาต์พุต | Jout = Jrotor × N2 | กฎกำลังสองที่ฝั่งมอเตอร์ของชุดลดรอบ |
| ความเฉื่อยโหลดที่เพลามอเตอร์ | Jmotor = Jload / N2 | กฎกำลังสองเดียวกัน เมื่อมองจากอีกปลายหนึ่ง |
| อัตราส่วนความเฉื่อยโหลดต่อโรเตอร์ | RJ = Jload,reflected / Jmotor | Jmotor ขึ้นอยู่กับโมเดลระบบ - รอบแรกใช้ความเฉื่อยโรเตอร์ที่เผยแพร่เพียงอย่างเดียว |
ขั้นที่หนึ่ง: ความต้องการแรงบิดที่ข้อต่อ
เริ่มจากกรณีโหลด ไม่ใช่หน้ามอเตอร์ แรงบิดจากแรงโน้มถ่วง แรงบิดเร่ง และแรงสัมผัสภายนอกใด ๆ รวมกันที่เพลาข้อต่อ ตัวเลขต่อเนื่องกำหนดขนาดโหลดทางความร้อน และตัวเลขสูงสุดกำหนดขนาดเหตุการณ์กระแทกหรือการเร่ง จากนั้นจึงหารด้วยอัตราทดตัวเลือก: โมดูลต้องเผยแพร่แรงบิดพิกัดและแรงบิดสูงสุดเหนือความต้องการหลังการสูญเสียของตัวเอง และฝั่งต่อเนื่องของการตรวจสอบนั้นคือจุดที่โมดูลอัตราทดสูงล้มเหลวก่อน - ไม่ใช่เพราะขาดการคูณ แต่เพราะขดลวดที่อยู่หลังขั้นนั้นคงกระแสไว้ไม่ได้ อัตราทดหารความต้องการลงไปยังฝั่งมอเตอร์ ขดลวดต้องรับสิ่งที่ตกลงไปที่นั่น ตรรกะการเลือกฝั่งแรงบิดโดยทั่วไปถูกวางไว้ใน วิธีเลือกแอคชูเอเตอร์หุ่นยนต์แรงบิดสูง
ขั้นที่สอง: เพดานความเร็ว
ตรวจสอบความเร็วข้อต่อเป็นลำดับถัดไป เพราะมันล้มเหลวอย่างเงียบเชียบ ความเร็วไม่มีโหลดหารด้วยอัตราทดจำกัดว่าข้อต่อจะเคลื่อนที่เร็วได้สูงสุดเท่าใด ความต้องการ 300 องศาต่อวินาทีต้องการความเร็วเอาต์พุตประมาณ 50 rpm พร้อมส่วนเผื่อ ซึ่งตัดอัตราทดที่ลึกที่สุดในตารางออกไปแล้ว ส่วนเผื่อความเร็วถูกกัดกร่อนภายใต้โหลดเมื่อจุดทำงานปีนขึ้นบนเส้นโค้งแรงบิด-ความเร็ว ดังนั้นควรจัดงบเพดานไว้ที่สภาวะพิกัด ไม่ใช่ที่ไม่มีโหลด จัดงบเพดานที่ข้อต่อ แล้วแปลงขึ้นผ่านอัตราทดไปยังฝั่งโรเตอร์
ขั้นที่สาม: การตรวจสอบความเฉื่อย
เมื่อแรงบิดและความเร็วผ่านแล้ว ให้คำนวณอัตราส่วนความเฉื่อยโหลดต่อโรเตอร์โดยใช้แถวความเฉื่อยโรเตอร์ที่เผยแพร่ สะท้อนโหลดไปยังเพลามอเตอร์ด้วยการหารด้วยกำลังสองของอัตราทด จากนั้นเปรียบเทียบกับความเฉื่อยของโรเตอร์และชุดลดรอบเพื่อให้ได้อัตราส่วนความเฉื่อยในรูปแบบปกติ หากตัวเลขอยู่ห่างจากแถบที่สบายใจ ให้ขยับอัตราทดก่อนขยับขนาดมอเตอร์ - อัตราทดที่เล็กกว่ามักแก้ข้อต่อที่เชื่องช้าที่มวลต่ำกว่า และอัตราทดที่ใหญ่กว่าสามารถช่วยโรเตอร์ที่กำลังจมในโหลดได้ การตรวจสอบเดียวกันจับความเฉื่อยของชุดลดรอบด้วยเช่นกัน: แถวโรเตอร์ที่เผยแพร่ไม่รวมขั้นนั้น และที่อัตราทดลึก เฟืองเองสามารถเพิ่มเข้าไปในฝั่งมอเตอร์ของอัตราส่วนความเฉื่อยได้ การตรวจสอบนี้ฟรีบนกระดาษและแพงที่จะค้นพบช้า เพราะความเฉื่อยสะท้อนของโหลดคือปริมาณที่ลูปควบคุมผลักต้านจริง ๆ
ขั้นที่สี่: แบ็คแลช มวล และการติดตั้ง
ปิดท้ายด้วยต้นทุนที่พิมพ์ไว้: แบ็คแลชเทียบกับความแม่นยำในการกลับทิศที่แอปพลิเคชันต้องการ มวลเทียบกับสิ่งที่ข้อต่อที่อยู่ไกลออกไปต้องแบก และขอบเขตเฮาส์ซิงเทียบกับช่องของข้อต่อ อัตราทดที่ผ่านสามการตรวจสอบแรกแต่ล้มเหลวที่นี่ยังคงเป็นการออกแบบใหม่ - ควรค้นพบก่อนสั่งซื้อดีกว่าหลังการทดสอบบนโต๊ะ
ลำดับนี้ขยายออกไปไกลกว่าข้อต่อหุ่นยนต์: มอเตอร์ BLDCใด ๆ ที่ขับโหลดแบบมีเกียร์ - ชุดแพน-ทิลต์ แอคชูเอเตอร์วาล์ว ดุมล้อ - ผ่านการตรวจสอบสี่ข้อเดียวกัน โดยอัตราส่วนความเฉื่อยถูกถ่วงน้ำหนักต่างกันตามวิธีที่โหลดกลับทิศ ชุดลดรอบเป็นที่ที่ถูกที่สุดในการซื้อแรงบิดและเป็นที่ที่แพงที่สุดในการซื้อความเร็ว อัตราทดคือมือหมุนที่ตั้งราคาของแต่ละอย่าง
ประเด็นสำคัญ
- อัตราทดคูณแรงบิดเอาต์พุตและหารความเร็วเอาต์พุตด้วยตัวประกอบเดียวกัน
- ความเฉื่อยโรเตอร์ที่สะท้อนไปยังเพลาเอาต์พุตโตขึ้นตามกำลังสองของอัตราทด
- ความเฉื่อยโหลดที่มองจากเพลามอเตอร์หดลงตามกำลังสองของอัตราทดเดียวกัน
- อัตราทดที่สูงกว่าแลกเพดานความเร็ว แบ็คแลช มวล และการตอบสนองเชิงพลศาสตร์กับแรงบิด
- การกำหนดขนาดข้อต่อหุ่นยนต์ชั่งน้ำหนักแรงบิด ความเร็ว อัตราส่วนความเฉื่อยโหลดต่อโรเตอร์ และข้อจำกัดเชิงกลร่วมกัน โดยมีแถวความเฉื่อยโรเตอร์ที่เผยแพร่เป็นจุดเริ่มต้น
คำถามที่พบบ่อย
Qอัตราทดทำอะไรกับแรงบิด?
มันคูณแรงบิดที่เอาต์พุตด้วยอัตราทด หักการสูญเสียของเฟืองออก และหารความเร็วด้วยตัวประกอบเดียวกัน - ดังนั้นผลคูณของแรงบิดและความเร็ว ซึ่งคือกำลังเชิงกล จึงคงที่โดยประมาณ แถวแรงบิดพิกัดบนหน้า AK45-10 ที่ 2.5 Nm เป็นค่าฝั่งเอาต์พุตหลังขั้น 10:1 ของมันอยู่แล้ว โรเตอร์ภายในทำได้น้อยกว่า และขั้นนั้นคูณมันขึ้น
Qความเฉื่อยสะท้อนคืออะไร?
มันคือความเฉื่อยของชิ้นส่วนหมุนชิ้นหนึ่งเมื่อมองจากอีกฝั่งของชุดลดรอบ โรเตอร์ที่อยู่หลังอัตราทด N ปรากฏที่เอาต์พุตพร้อมความเฉื่อยที่ถูกคูณด้วย N ยกกำลังสอง ส่วนโหลดที่เอาต์พุตปรากฏที่มอเตอร์พร้อมความเฉื่อยที่ถูกหารด้วย N ยกกำลังสอง คู่ CubeMars AKH70 แสดงทิศทางแรกด้วยตัวเลขที่เผยแพร่: โรเตอร์ 1170 g·cm² ตัวเดียวกันสะท้อนเป็น 299520 g·cm² หลัง 16:1 และ 2695680 g·cm² หลัง 48:1 ดังนั้นความเฉื่อยสะท้อนของโรเตอร์ตัวเดียวต่างกันเก้าเท่า ตัวเลขเหล่านี้คำนวณจากสูตรกำลังสองบนค่าที่เผยแพร่ หลังแถวแรงบิดที่เผยแพร่ทุกแถว ความเฉื่อยสะท้อนของโรเตอร์เป็นส่วนหนึ่งของสิ่งที่ไดรเวอร์ต้องขับเคลื่อน การถือว่ามันเป็นโหลดเพิ่มที่ซ่อนอยู่คือการอ่านที่ปลอดภัยที่สุด
Qเหตุใดความเฉื่อยสะท้อนจึงโตตามกำลังสองของอัตราทด?
เพราะพลังงานจลน์และความเร่งต่างก็ปรับมาตราส่วนผ่านอัตราทดสองครั้ง ในการเร่งเอาต์พุตด้วยปริมาณที่กำหนด โรเตอร์ต้องเร่งด้วยปริมาณนั้นคูณ N และแรงบิดที่ต้องการที่โรเตอร์ปรับมาตราส่วนตามอัตราทดหนึ่งครั้งสำหรับความสัมพันธ์ความเร็ว และอีกหนึ่งครั้งสำหรับความสัมพันธ์แรงบิด - ตัวประกอบ N สองตัว จึงได้ N ยกกำลังสอง สมมาตรเดียวกันนี้คือสิ่งที่หดความเฉื่อยสะท้อนของโหลดให้เหลือเศษส่วนของค่ามันเมื่อมองจากเพลามอเตอร์
Qอัตราส่วนความเฉื่อยโหลดต่อโรเตอร์ที่ดีคือเท่าใด?
ขึ้นอยู่กับลูปควบคุมและแอปพลิเคชัน แต่หลักการทำงานคือสมดุล: ข้อต่อควรใช้กระแสไปกับการเร่งโหลด ไม่ใช่โรเตอร์ของตัวเอง โดยไม่ปล่อยให้โหลดครองการตอบสนองความถี่ แนวปฏิบัติการเลือกเซอร์โวคงโหลดที่สะท้อนไว้ภายในกี่เท่าที่พอเหมาะของความเฉื่อยโรเตอร์ และหน้าผู้ผลิตเผยแพร่แถวความเฉื่อยโรเตอร์ไว้เพื่อให้คำนวณอัตราส่วนนี้ได้ก่อนซื้อพอดี เมื่อคำนวณอัตราส่วนความเฉื่อยแล้ว มันจะคัดรายการตัวเลือกให้แคบลงเร็วกว่าตัวเลขแรงบิดใด ๆ ข้อต่อที่ดูดซับการกระแทกหรือต้องขับย้อนอย่างโปร่งใสมีเหตุผลให้อยู่นอกแถบปกติในทิศทางตรงข้ามกัน ระหว่างสองโหมดล้มเหลว อัตราส่วนความเฉื่อยเป็นสมมาตร: สูงเกินไปแล้วโหลดจะคุมข้อต่อ ต่ำเกินไปแล้วโรเตอร์จะคุม
Qอัตราทดที่สูงกว่าหมายถึงแรงบิดมากกว่าหรือไม่?
แรงบิดที่เอาต์พุตมากขึ้น ใช่ - แต่ไม่ใช่ตามสัดส่วนไปตลอด และไม่เคยเกินสิ่งที่ขดลวดคงไว้ได้ ระหว่าง AKH70-16 กับ AKH70-48 การเพิ่มอัตราทดเป็นสามเท่าคูณแรงบิดพิกัดด้วย 2.85 ไม่ใช่สาม และคูณความเฉื่อยสะท้อนด้วยเก้า อัตราทดซื้อแรงบิดในขณะที่ใช้จ่ายความเร็ว งบแบ็คแลช มวล และความโปร่งใสของความเฉื่อย เอกสารข้อมูลติดป้ายราคาแต่ละอย่างไว้
Qอัตราทดส่งผลต่อแบ็คแลชอย่างไร?
อัตราทดตัวมันเองไม่ได้กำหนดระยะฟรี - เรขาคณิตของเฟืองและจำนวนขั้นต่างหากที่กำหนด ตัวเลขที่เผยแพร่สำหรับโมดูลที่เปรียบเทียบที่นี่วิ่งตั้งแต่อย่างมาก 9 arcmin บน AKE40-6 ถึง 18 arcmin บน AK45-10 โดยหน้า AK80-64 พิมพ์ 0.18 องศา สิ่งที่อัตราทดที่ลึกกว่าเปลี่ยนคือวิธีที่ระยะฟรีเชิงมุมนั้นถูกสะสมขึ้น: ขั้นที่มากกว่ามักหมายถึงระยะฟรีของการขบรวมกันมากกว่า ขณะที่ขั้นเดียวอัตราทดต่ำคงตัวเลขที่แน่นที่สุดไว้ได้
การกำหนดขนาดข้อต่อคือห่วงโซ่ของการตัดสินใจ และอัตราทดคือข้อต่อที่เชื่อมงบแรงบิดเข้ากับงบการควบคุม ฝั่งหนึ่งคือเลขคณิตทางความร้อนและรอบการทำงานของขดลวด อีกฝั่งหนึ่งคือความละเอียดของเอนโค้ดเดอร์และแบ็คแลชที่ตัดสินว่าตัวควบคุมมองเห็นอะไรได้ ไล่ห่วงโซ่ตามลำดับ - แรงบิด เพดานความเร็ว อัตราส่วนความเฉื่อย ต้นทุนที่พิมพ์ไว้ - แล้วแต่ละข้อจะจำกัดข้อถัดไปให้เข้าหาโมดูลที่ลงตัวตั้งแต่การประกอบครั้งแรก