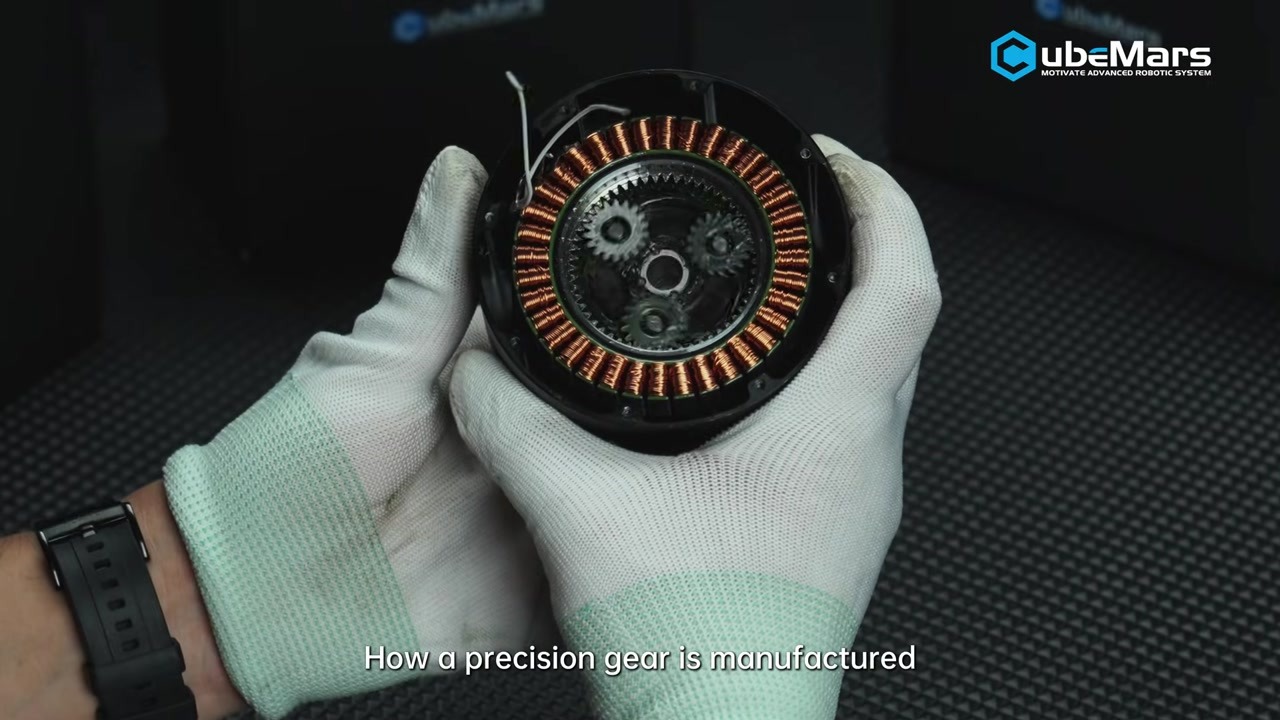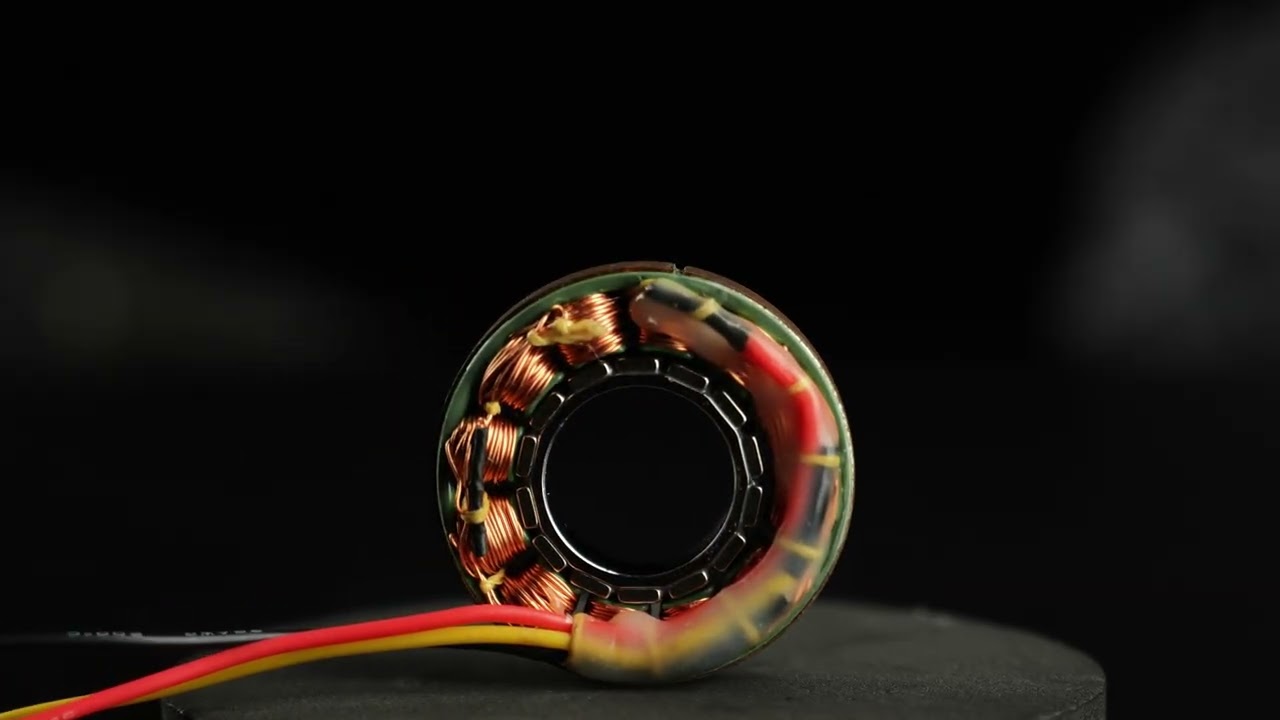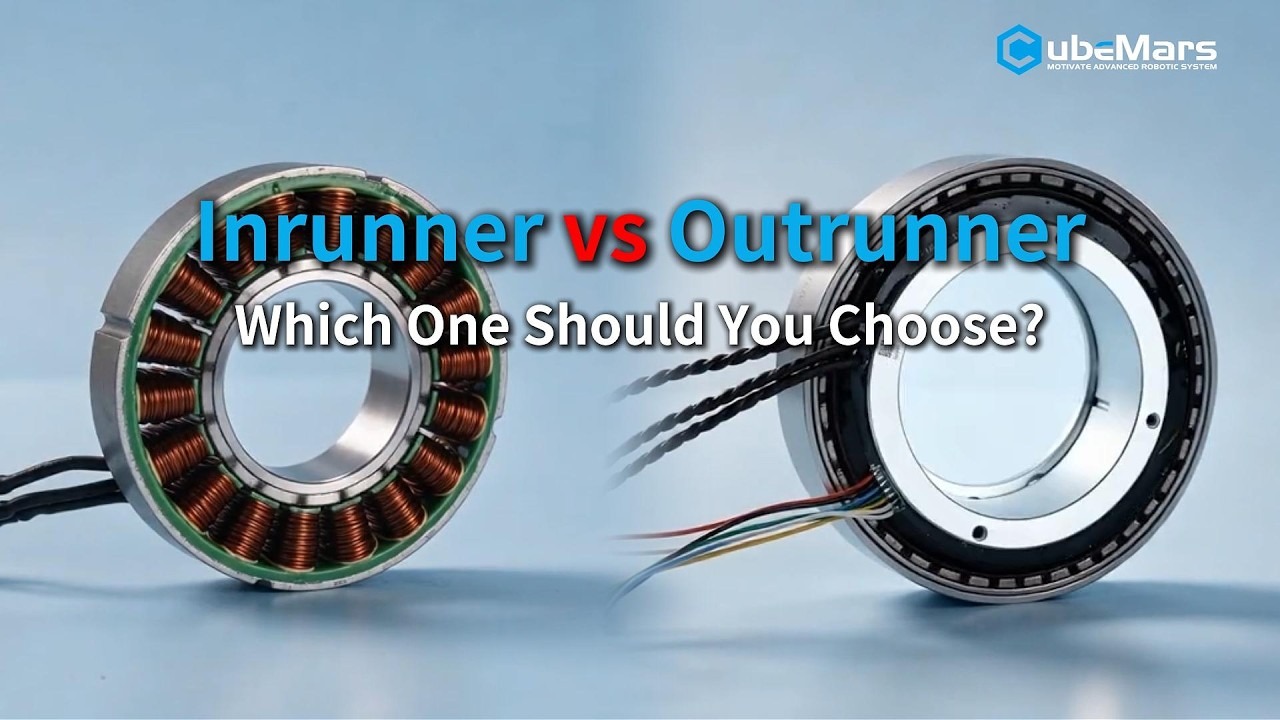
CubeMars สร้างกลุ่มมอเตอร์ทอร์กไร้โครงโดยมีสถาปัตยกรรมโรเตอร์สองแบบเป็นแกน: ซีรีส์ RI แบบโรเตอร์ใน (inrunner) และ ซีรีส์ RO แบบโรเตอร์นอก (outrunner) ทั้งสองจัดส่งเป็นชุดสเตเตอร์-โรเตอร์โดยไม่มีเปลือก ตลับลูกปืน หรือเพลา ปล่อยให้ขอบเขตเชิงกลเป็นหน้าที่ของผู้ออกแบบเครื่องจักร บทความนี้จัดวางข้อมูลที่ผู้ผลิตเผยแพร่สำหรับทั้งสองซีรีส์ไว้เคียงกัน และอธิบายว่าสถาปัตยกรรมแต่ละแบบเหมาะกับตำแหน่งใดในข้อต่อหุ่นยนต์
วิดีโอนำเสนออะไร
ภายใน 46 วินาที CubeMars จัดกรอบการเลือกนี้ให้เป็นคำถามเรื่องการจัดวางโรเตอร์ อินรันเนอร์วางสเตเตอร์ไว้ด้านนอกโดยโรเตอร์หมุนที่ศูนย์กลาง ให้ความเฉื่อยในการหมุนต่ำกว่าและตอบสนองเร็วกว่า ผู้ผลิตชี้ไปที่ข้อต่อความแม่นยำที่ต้องออกตัวและหยุดบ่อย เอาต์รันเนอร์วางสเตเตอร์ที่ศุนย์กลางโดยโรเตอร์หมุนรอบด้านนอก และแขนงัดที่ยาวกว่าให้ทอร์กมากขึ้นในพื้นที่เท่ากัน วิดีโอปิดท้ายด้วยเกณฑ์การเลือก: ทอร์ก ความเร็ว พื้นที่ว่าง ความต้องการเพลากลวง และการบูรณาการเชิงกล
วิดีโอต้นฉบับ
แหล่งที่มา: ช่อง YouTube ทางการของ CubeMars
วิดีโอ: มอเตอร์ทอร์กไร้โครง CubeMars ซีรีส์ RI และ RO
“ไร้โครง” หมายถึงอะไรในทางปฏิบัติ
มอเตอร์ทอร์กไร้โครงจัดส่งเป็นสองชิ้น: สเตเตอร์ที่พันขดลวดแล้วและวงแหวนโรเตอร์ โดยไม่มีเปลือก เพลาส่งออก หรือตลับลูกปืน ชุดประกบหรือยึดเข้ากับโครงสร้างข้อต่อโดยตรง จึงทำให้เส้นผ่านศูนย์กลางภายนอกของมอเตอร์กลายเป็นเส้นผ่านศูนย์กลางของข้อต่อ และรูกลวงตามแกนหมุนยังว่างสำหรับสาย เคเบิล วงแหวนสัมผัส หรือเพลาเข้าของชุดลดรอบ
ผลในทางปฏิบัติคือความกะทัดรัดและความโปร่งใสเชิงกล: ไม่ต้องออกแบบโดยคำนึงถึงเปลือกชุดลดรอบ และความแข็งของข้อต่อถูกกำหนดโดยโครงสร้างรับน้ำหนัก ไม่ใช่เปลือกมอเตอร์ สิ่งที่แลกมาคือการรองรับตลับลูกปืน การจัดแนว และการระบายความร้อนกลายเป็นหน้าที่ของผู้บูรณาการ การออกแบบไร้โครงให้รางวัลแก่ทีมที่รับผิดชอบการออกแบบโครงสร้างและความร้อนของข้อต่ออยู่แล้ว และเป็นข้อเสียสำหรับผู้ที่หาหน่วยสำเร็จรูป
ซีรีส์ RI: มอเตอร์ทอร์กไร้โครงแบบโรเตอร์ใน
ซีรีส์ RI คือด้านโรเตอร์ในของกลุ่มผลิตภัณฑ์ ตามข้อมูลของผู้ผลิต มอเตอร์เหล่านี้พัฒนาขึ้นสำหรับหุ่นยนต์ความแม่นยำสูงและระบบอัตโนมัติในอุตสาหกรรม — โครงกระดูกภายนอก หุ่นยนต์สี่ขา และแขนหุ่นยนต์ร่วมงาน — และมีลักษณะเด่นคือความหนาแน่นทอร์กสูง ทอร์กคอกกิงต่ำ และความละเอียดการควบคุมถึง 0,01° ความกว้างและความหนาออกแบบมาสำหรับพื้นที่ติดตั้งจำกัด และซีรีส์นี้รองรับการปรับแต่ง
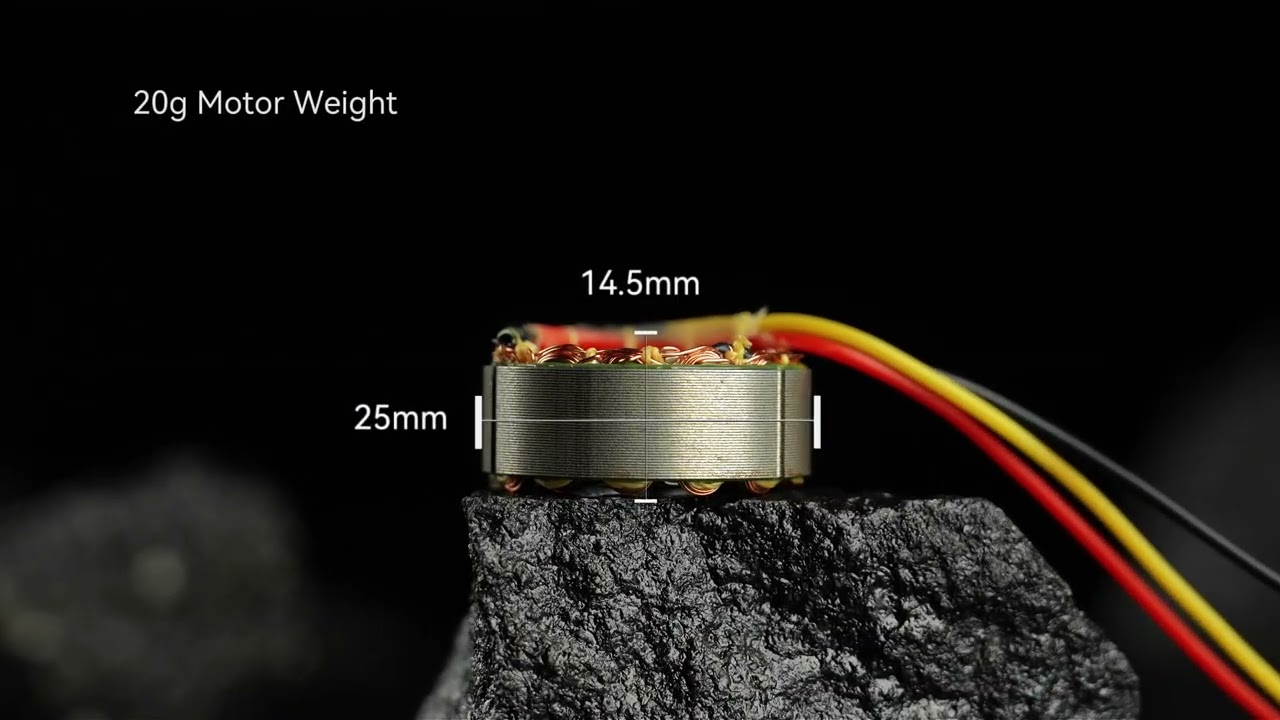
การเปรียบเทียบด้านล่างครอบคลุมเจ็ดรุ่นของ RI ตั้งแต่ 20 g ถึง 500 g โดยมีทอร์กสูงสุด 72 mN·m ถึง 4,95 N·m รูกลวงขยายขึ้นตามขนาดโครง จาก 11,6 mm บน RI20 ถึง 45 mm บน RI100 ซึ่งโดยปกติแล้วพารามิเตอร์นี้เองที่ตัดสินว่าข้อต่อสามารถร้อยสายผ่านมอเตอร์ได้หรือไม่
| รุ่น | ขนาด | รู / เพลากลวง | น้ำหนัก | ทอร์กสูงสุด |
|---|---|---|---|---|
| RI20 KV600 | Ø25 × 14,5 mm | 11,6 mm | 20 g | 72 mN·m |
| RI30 KV260 | Ø38 × 14 mm | 17 mm | 40 g | 230 mN·m |
| RI50 KV100 | Ø54 × 27 mm | 22 mm | 180,8 g | 1,67 N·m |
| RI60 KV120 | Ø60 × 23 mm | 30 mm | 155,9 g | 1,63 N·m |
| RI70 KV95 | Ø76 × 24 mm | 38 mm | 270,4 g | 2,68 N·m |
| RI80 V2.0 KV75 | Ø85 × 27 mm | 40,5 mm | 411 g | 4,1 N·m |
| RI100 KV105 | Ø104 × 26 mm | 45 mm | 500 g | 4,95 N·m |
ข้อมูลจำเพาะตามที่ผู้ผลิตเผยแพร่บนหน้าผลิตภัณฑ์ของตน รูระบุเป็นเส้นผ่านศูนย์กลางรูทะลุหรือเส้นผ่านศูนย์กลางเพลากลวง ขึ้นอยู่กับรุ่น
ซีรีส์ RO: มอเตอร์ทอร์กไร้โครงแบบโรเตอร์นอก
ซีรีส์ RO ใช้แนวทางตรงกันข้าม: โรเตอร์หมุนภายนอกสเตเตอร์ CubeMars วางตำแหน่งกลุ่มนี้สำหรับหุ่นยนต์โดยเน้นรูกลวงขนาดใหญ่ และแบ่งแต่ละขนาดเป็นสองแบบ: Standard ที่มีเซ็นเซอร์ฮอลล์ และ Lite ที่ไม่มี ความแตกต่างนี้สำคัญในขั้นตอนการบูรณาการ เพราะข้อต่อที่ต้องการป้อนกลับการสับเปลี่ยนทางไฟฟ้าขณะออกตัวจะต้องใช้แบบที่มีเซ็นเซอร์ฮอลล์
ตารางด้านล่างมีห้ารุ่นของ RO ตั้งแต่ RO40 Lite 60 g ถึง RO100 710 g ทอร์กสูงสุดอยู่ระหว่าง 0,6 N·m ถึง 12 N·m และความเร็วรอบเปล่าที่เผยแพร่จะลดลงเมื่อขนาดโครงใหญ่ขึ้น จาก 5520 rpm บน RO60 เหลือ 2550 rpm บน RO100 ซึ่งเป็นผลลัพธ์ที่คาดได้จาก KV ที่ต่ำกว่าในรุ่นที่ใหญ่และมีทอร์กมากกว่า
| รุ่น | ขนาด | น้ำหนัก | ทอร์กสูงสุด | ความเร็วรอบเปล่า | แบบ |
|---|---|---|---|---|---|
| RO40 KV140 Lite | Ø46,3 × 13 mm | 60 g | 0,6 N·m | 3400 rpm | Lite (ไม่มีฮอลล์) |
| RO50 KV108 Lite | Ø61,7 × 14,5 mm | 105 g | 0,9 N·m | 2600 rpm | Lite (ไม่มีฮอลล์) |
| RO60 KV115 Standard | Ø73,8 × 23 mm | 248 g | 2,4 N·m | 5520 rpm | Standard (มีฮอลล์) |
| RO80 KV105 Standard | Ø92,6 × 26,4 mm | 352 g | 4 N·m | 5040 rpm | Standard (มีฮอลล์) |
| RO100 KV55 Standard | Ø113,5 × 36,2 mm | 710 g | 12 N·m | 2550 rpm | Standard (มีฮอลล์) |
ข้อมูลจำเพาะตามที่ผู้ผลิตเผยแพร่บนหน้าผลิตภัณฑ์ของตน «Standard» และ «Lite» หมายถึงแบบที่มีและไม่มีเซ็นเซอร์ฮอลล์ตามลำดับ
โรเตอร์ในหรือโรเตอร์นอก: สถาปัตยกรรมแตกต่างกันอย่างไร
การเลือกระหว่างสองซีรีส์ส่วนใหญ่เป็นคำถามว่าข้อต่อจะรับขอบเขตทางกายภาพแบบใดได้ โรเตอร์ในรวมมวลหมุนไว้ใกล้แกน ทำให้ความเฉื่อยของโรเตอร์ต่ำและเหมาะกับข้อต่อที่ต้องเร่งความเร็วเร็ว ตัวเลข RI ที่เผยแพร่สะท้อนเรื่องนี้ โดยรุ่น RI ที่ใหญ่ที่สุดทำได้ 4,95 N·m ที่ 500 g โรเตอร์นอกวางโรเตอร์ที่รัศมีใหญ่กว่า ซึ่งเอื้อต่อการสร้างทอร์กที่ความเร็วต่ำ: RO100 ให้ 12 N·m หรือประมาณสองเท่าครึ่งของค่าสูงสุดของ RI100 ที่น้ำหนัก 710 g
| คุณลักษณะ | RI100 KV105 | RO100 KV55 |
|---|---|---|
| การจัดวางโรเตอร์ | โรเตอร์ใน | โรเตอร์นอก |
| เส้นผ่านศูนย์กลางภายนอก | 104 mm | 113,5 mm |
| ความยาวตามแนวแกน | 26 mm | 36,2 mm |
| น้ำหนัก | 500 g | 710 g |
| ทอร์กสูงสุด | 4,95 N·m | 12 N·m |
| รู | 45 mm | รูกลวงขนาดใหญ่ |
| ป้อนกลับการสับเปลี่ยน | ขึ้นอยู่กับรุ่น | ฮอลล์ในแบบ Standard |
ค่าเหล่านี้เป็นข้อมูลที่ผู้ผลิตเผยแพร่ ทั้งสองรุ่นเป็นรุ่นที่ใหญ่ที่สุดในซีรีส์ของตนและไม่ใช่สิ่งทดแทนโดยตรง
ความยาวตามแนวแกนเป็นตัวเลขชี้ขาดที่สอง ซีรีส์ RI ยังคงบาง — 13 mm ถึง 27 mm ตลอดทั้งกลุ่ม — เหมาะกับข้อต่อที่มอเตอร์ต้องซ่อนอยู่ในส่วนของแขนขา กลุ่ม RO สูงกว่า และ RO100 ด้วยความยาว 36,2 mm ต้องการพื้นที่ตามแนวแกนมากกว่าที่ข้อมือหรือข้อเท้าขนาดกะทัดรัดจะมีให้
แต่ละซีรีส์เหมาะกับที่ใด
ทั้งสองซีรีส์มุ่งเป้าไปที่กลุ่มเครื่องจักรกว้างๆ เดียวกัน แต่ขนาดที่เผยแพร่นำพวกเขาไปสู่ข้อต่อที่ต่างกัน กลุ่ม RI ด้วยหน้าตัดที่บางและรูเล็กในขนาดล่าง เหมาะกับข้อต่อที่เบาและมีข้อจำกัดด้านพื้นที่: RI20 และ RI30 ที่ 20 g และ 40 g อยู่ในสะโพกของ หุ่นยนต์โครงกระดูกภายนอก หรือขาของหุ่นยนต์สี่ขาขนาดเล็กได้อย่างเป็นธรรมชาติ ซึ่งทุกกรัมถูกแบกรับโดยผู้สวมใส่หรือโดยงบประมาณเพย์โหลด รุ่น RI ที่ใหญ่กว่าจะย้ายไปที่แกนของแขนหุ่นยนต์ร่วมงาน ซึ่งรู 45 mm ของ RI100 เว้นที่ให้ชุดสายที่ต้องผ่านข้อต่อหมุน
กลุ่ม RO มุ่งเน้นไปที่ข้อต่อที่แลกพื้นที่ตามแนวแกนกับทอร์กและรูทะลุขนาดใหญ่ แกนฐานของ แขนหุ่นยนต์ร่วมงาน สะโพกของ หุ่นยนต์สี่ขา ที่หนัก หรือข้อต่อโครงกระดูกภายนอกที่ต้องการทั้งทอร์กและช่องว่างสำหรับเดินสาย เป็นกรณีทั่วไปสำหรับแบบ Standard ส่วนแบบ Lite ที่ 60 g และ 105 g เป็นตัวเลือกที่เน้นน้ำหนักเมื่อข้อต่อสามารถสับเปลี่ยนได้โดยไม่ต้องป้อนกลับจากฮอลล์
ข้อสังเกตในการบูรณาการ
สามประเด็นเป็นตัวตัดสินการติดตั้งไร้โครงส่วนใหญ่ ประการแรกคือการป้อนกลับการสับเปลี่ยน: แบบ RO Standard มาพร้อมเซ็นเซอร์ฮอลล์และแบบ Lite ไม่มี ดังนั้นตัวควบคุมที่ต้องการตำแหน่งโรเตอร์ขณะออกตัวต้องจับคู่กับแบบที่ถูกต้อง ประการที่สองคือรู: ต้องให้ทางผ่านแก่ชุดสาย วงแหวนสัมผัส หรือเพลาชุดลดรอบที่ข้อต่อใช้งานจริง และค่ารูที่เผยแพร่ในซีรีส์ RI อยู่ระหว่าง 11,6 mm ถึง 45 mm ประการที่สามคือเส้นทางความร้อน หากไม่มีเปลือก ความร้อนของสเตเตอร์ต้องระบายออกผ่านโครงสร้างที่ถูกยึดติด ดังนั้นพื้นผิวติดตั้งจึงกลายเป็นส่วนหนึ่งของการออกแบบความร้อน
สำรวจบน ToBMS
รุ่นที่กล่าวถึงในบทความนี้มีดังต่อไปนี้ และสามารถเปรียบเทียบเคียงกันได้:
สิบสองรุ่นจากที่มีอยู่ในหมวดหมู่มอเตอร์ทอร์กไร้โครงในปัจจุบันเป็นของซีรีส์ RI และ RO และทั้งกลุ่มเผยแพร่โดย CubeMars
สรุป
ซีรีส์ RI และ RO ครอบคลุมสถาปัตยกรรมไร้โครงมาตรฐานสองแบบจากผู้ผลิตรายเดียว ซึ่งทำให้การเปรียบเทียบชัดเจนเป็นพิเศษ: แบรนด์เดียวกัน รูปแบบข้อมูลที่เผยแพร่เดียวกัน และการแบ่งแยกที่ชัดเจนระหว่างการออกแบบโรเตอร์ในที่บางและเบา กับการออกแบบโรเตอร์นอกที่แลกความยาวตามแนวแกนกับทอร์กและขนาดรู สำหรับข้อต่อที่มีงบประมาณตามแนวแกนจำกัด ซีรีส์ RI เป็นจุดเริ่มต้นตามธรรมชาติ สำหรับข้อต่อที่ต้องการทอร์กและช่องว่างเดินสายมากกว่าความบาง ซีรีส์ RO — โดยเฉพาะแบบ Standard ที่มีเซ็นเซอร์ฮอลล์ — เป็นจุดเริ่มต้นที่ดีกว่า