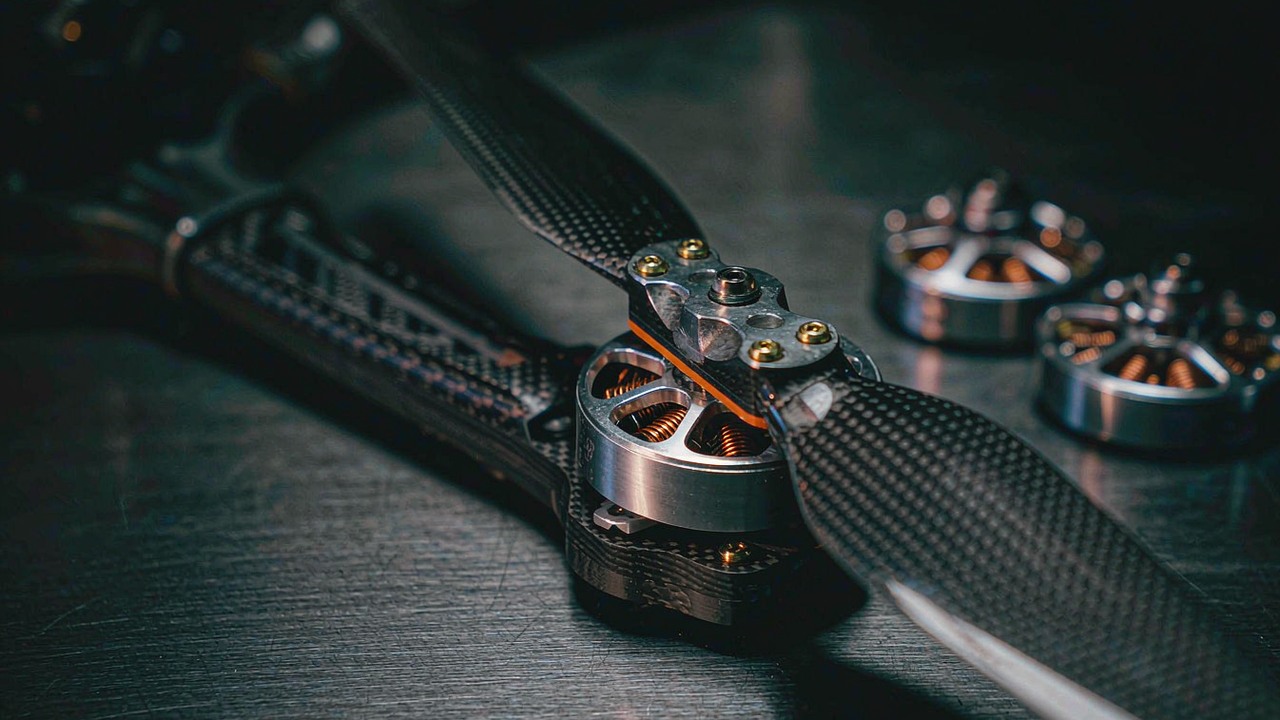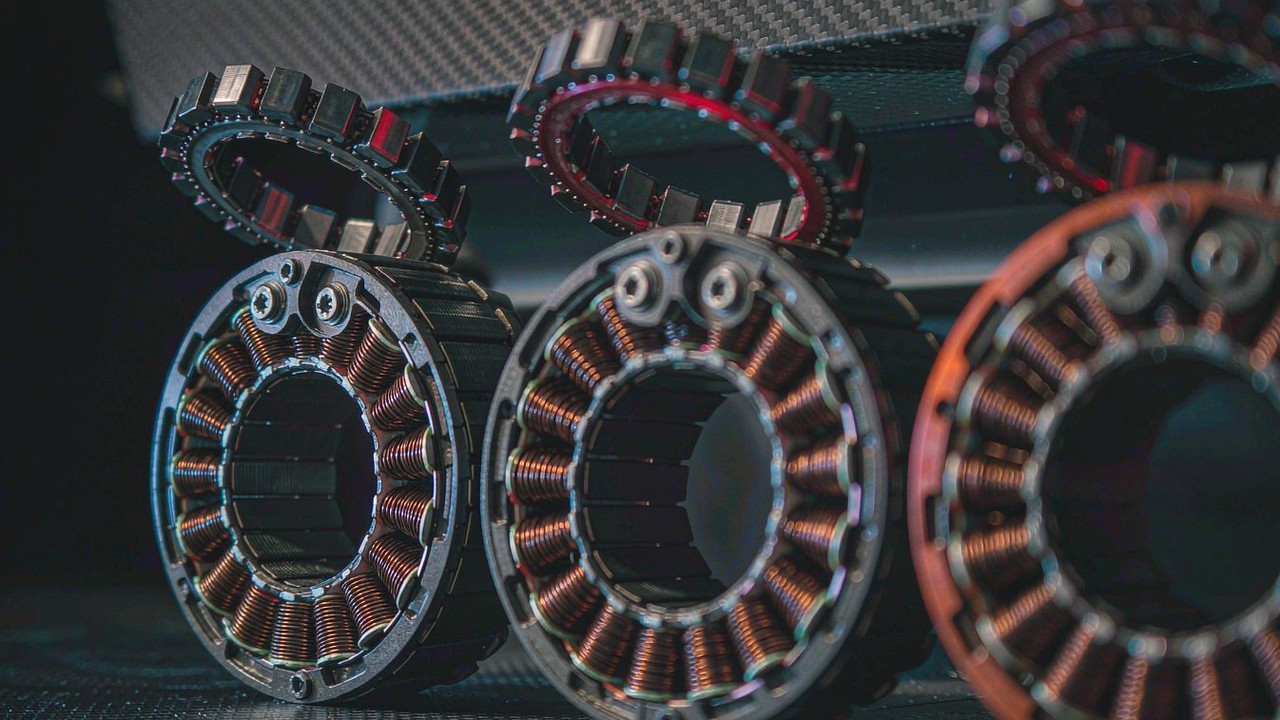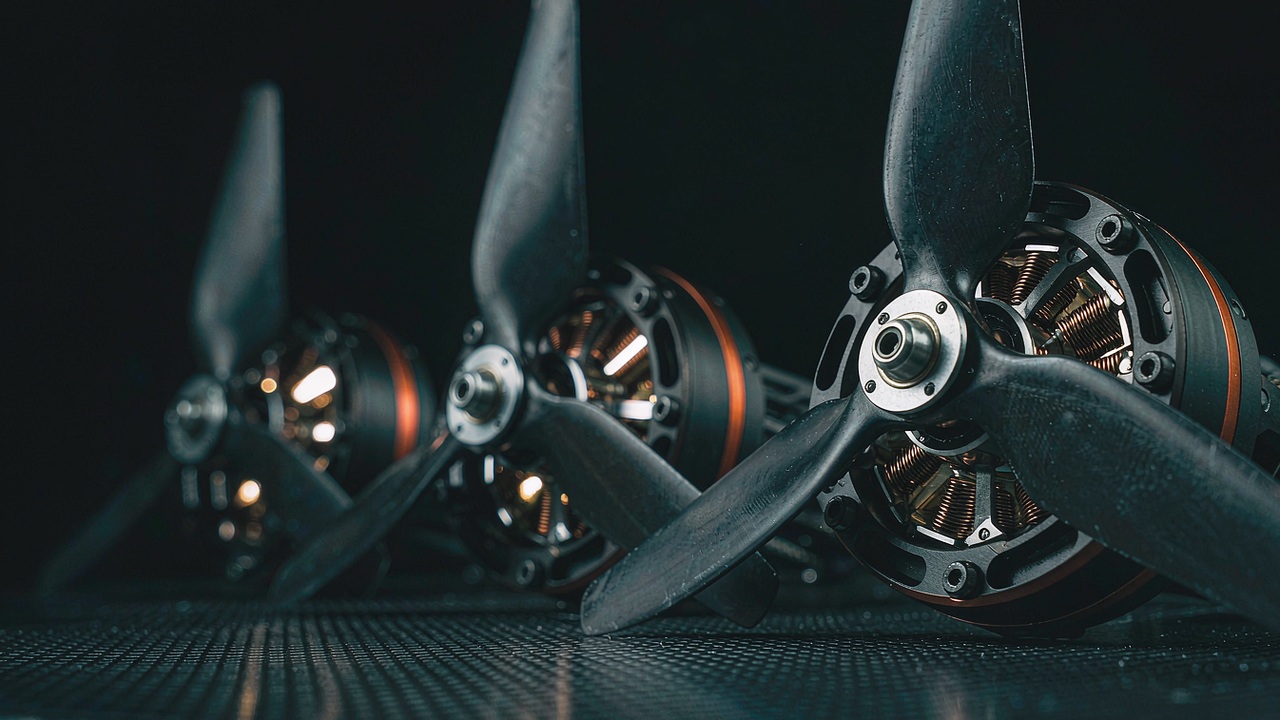
VTOL 机体要求同一套电机承担两项相反的任务:先在悬停中把飞机托住,然后在机翼接管升力时退居辅助。当前归入 VTOL 无人机 应用的三款 T-Motor V 系列机型 —— V505 KV260、V602 KV180 与 V605 KV210 —— 都属于升力侧电机,在大直径低转速螺旋桨上,它们以 215 g 至 340 g 的电机质量输出 8741 g 至 12761 g 的推力。这两列数据正是升力侧候选清单的立足点,而它们并不是决定巡航侧的那两列;巡航侧是另一种工况,由另一类电机承担。弄清哪个数值属于哪一侧,就是 VTOL 无人机电机选型的全部内容。
快速结论
选型之所以一分为二,是因为飞行本身一分为二。在升力侧,电机要在低转速、大直径螺旋桨上输出最大推力,而且只在爬升、下降或保持高度期间需要这一输出。在巡航侧,同一架飞机需要的是一个稳定、持续到任务结束的输出。两份任务书把电机往相反方向拉,因此 VTOL 无人机电机的候选清单通常是两份,而这三种机型属于其中的升力侧。
就升力侧而言,三个数值依次决定取舍。首先是机体所能承载的最大螺旋桨下的推力,因为它决定升力单元能托住多少最大起飞质量。其次是电机质量,因为电机的每一克都要由机体举起,或者从载荷、电池与结构中让出。第三是峰值电流,因为它是过渡阶段与阵风中电调与电池必须承受的数值,而不是电机在大部分飞行时间里所承担的数值。
在当前列出的这一组里,三款机型正是按这几项区分开的。V505 KV260 最轻,为 215 g,最高输出 8741 g 推力;V605 KV210 最重,为 340 g,最高输出 12761 g;V602 KV180 居二者之间,300 g、9749 g,KV 为全组最低 —— 这一绕组适合极大直径、极低转速的螺旋桨,以及必须保持较低的桨盘载荷。三款均为 24N28P 结构、6 mm 轴,且均按 12S 母线公布。
对 VTOL 无人机电机候选清单而言,随之而来的是两点。三款机型均已公布 180 秒功率,该列可在全组内横向对比;即便如此,与升力侧工况直接对应、因而应优先据以排序的仍是推力列。第二点是,同一架飞机的巡航侧与这三款机型全然无关,真正承担它的那一类电机,是下文第四节的议题。
VTOL 为何是双工况问题
多旋翼在整个飞行中停留于一种工况,固定翼模型则在另一种工况中度过全程,因此各自都能针对单一工作点定容。VTOL 飞行器在一次任务中同时做这两件事,而两个工作点相距并不近。升力阶段需要大直径螺旋桨低转速运转、背后有充足的扭矩;巡航阶段需要较小螺旋桨以更高转速长时间运转,且电流不大。为其中一端优化的电机,从构造上就不是为另一端优化的。
两种工况,共用一套电机
机体可以用两种方式之一化解这一冲突:搭载两套电机,一套用于升力、一套用于巡航;或者让一套电机作出折中。两种布局都存在,且都出现在同一产品类目中,这也是归入本应用的机型既包含升力类单元、又在类目更深处包含固定翼类单元的原因。当作一组规格来读,冲突在列间清晰可见:T-Motor V 系列升力机型具备高极对数、相对其质量而言较大的外形尺寸,以及在全油门下公布的推力数值;固定翼巡航机型则呈现相反的特征。
悬停工况:短时输出的推力
悬停以及过渡的垂直阶段,是升力电机承担飞机全部重量的时刻,也是电机周围气流最差的时刻 —— 没有前飞速度向螺旋桨供流,而电机往往位于螺旋桨下方,而不是处在干净气流中。由此,真正重要的是单位电机质量的推力,且这一需求持续时间很短。持续一两分钟的爬升与持续一小时的巡航,在热学上是完全不同的命题,而本文的升力侧机型正是针对这一短窗口、而非针对持续额定值公布的。
巡航工况:稳定电流下的效率
一旦机翼承担起飞机,螺旋桨只需克服阻力,而阻力只是悬停所需功率的一小部分。改变的并不是需求的量级,而是它的持续时间:巡航电流贯穿整个任务,因此一个在巡航时占输入一部分的损耗,会在整个飞行中持续占据这一部分。这正是两侧要用不同列来定容的原因。推力决定升力侧,中等电流下的效率决定巡航侧,而很少有哪一款机型在两端同时领先。
升力侧:悬停电机优化什么
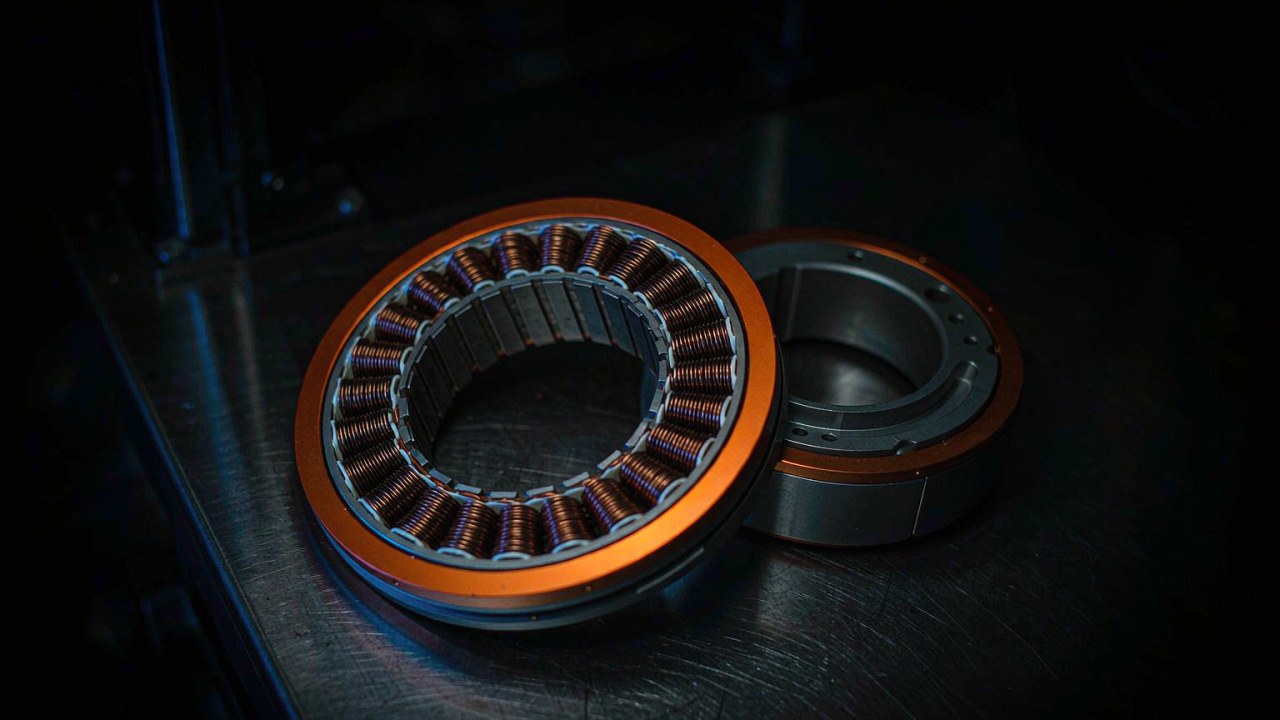
本组中的 T-Motor V 系列机型共用一种构造模式,而这并非某一家制造商工装的偶然。三款均为 24N28P 结构、6 mm 轴,并按 12S 母线公布,这一模式直接源于工况的要求:低转速、高扭矩、大直径螺旋桨,以及全油门的短时爆发。
更低的 KV 与随之而来的螺旋桨
KV 以每伏特每分钟转数计,因此在给定母线电压下,低 KV 意味着低转速。大直径螺旋桨若快速旋转,桨尖就会达到声速、效率随之崩塌,所以大直径螺旋桨需要低转速,而在可用电压下获得低转速便需要低 KV。本文三款机型分布在 180 至 260 KV,以更大的类目为参照,这是一个很窄的区间:同一产品类目中的 FPV 机型公布的数值是它的数倍。这一窄区间,是一组机型都针对同一种螺旋桨定容的标志。
定子结构与它换来的扭矩
槽数与极数描述的是绕组与磁钢的布置。较高的数值 —— 此处为 24 槽 28 极,而同一类目中的固定翼机型为 12 槽 14 极 —— 能在低转速下产生更平滑的扭矩输出,因为磁路每转一圈所经过的位置更多。低转速下的平滑扭矩正是悬停工况下大直径螺旋桨所需要的,这也是整个升力组、而非仅其中最大一款采用高数值的原因。代价是:在较高数值下,电气换向频率会随机械转速同步上升,因此电调时序与最高电气转速必须对照绕组核算,而不能从机械数值想当然。
峰值电流是升力侧指标
三款机型公布的峰值电流在 45 A 至 70 A 之间。这一数值属于升力侧:它是电机在推力曲线顶端所汲取的电流,也就是垂直爬升与过渡所处的位置。它是电调与电池的定容依据,而不是电机被期望长期承受的数值;把它当作持续额定值来读,是升力侧动力配置不足最常见的成因。工况由峰值持续多久来定义,而不是由它有多高来定义。
巡航侧属于另一类电机
VTOL 任务的两侧是不同的选型问题,实践中给出的答案是不再把它们当作一回事。升力侧由上文所述升力类机型承担。巡航侧由为持续翼载飞行而制造的电机承担,在本平台上即固定翼类,而这些单元归入的是另一个应用,而不是本应用。
固定翼类是一种工况,不是一个品牌
这一标签描述的是电机绕制与封装所针对的工作点,而不是销售它的公司。固定翼类电机围绕持续巡航电流、相对较高的转速与更小更细的螺旋桨定容;它的外形尺寸与质量由持续热工况决定,而不是由推力目标决定。这与升力组是另一套约束,也正是这两类机型在本平台上分处不同应用组的原因 —— 尽管其中若干款出自同一家制造商。
AT 系列为何不是 VTOL 升力电机
AT 系列是本产品类目中的固定翼类,其机型的公布依据是巡航工况:较小型号采用 12N14P 定子,公布的电压电芯数是为持续电流选定的,数值则是为中等负载下的效率而选取。它们不是 VTOL 升力电机。升力臂需要的是低转速、大直径螺旋桨下的峰值推力,而这正是三款 V 系列机型所针对的任务书;为稳定巡航电流定容的绕组,定容的是相反的需求。把这两类分开,才能避免用巡航侧的数值去搭建升力侧的候选清单,这也是本文对比表只收录升力类机型的原因。
升力侧规格在哪里停止适用
一旦飞机进入翼载状态,决定升力单元的那些数值就不再是选型轴。全油门推力、每克推力与峰值电流描述的是一段起飞后几分钟内就结束的垂直阶段;对于任务中历时最长的部分,起支配作用的是绕组在稳定油门下承载的电流、把其中一部分电流转化为热量的内阻,以及为供电而必须携带的电池质量。把两组数值混在一起的候选清单,比较的不是备选方案,而是一次飞行的两个不同阶段。巡航侧的定容按它自身的口径展开于 固定翼航模 BLDC 电机:匹配 KV、螺旋桨与巡航功率。
升力侧定容:KV、螺旋桨直径与极对数
对升力侧而言,这条链条依次是螺旋桨、KV、电芯数,每一环都约束下一环。把 T-Motor V 系列机型放进这条链条来读,才能把一张数字表变成一份候选清单。
KV 对螺旋桨直径
更大的螺旋桨是轴上一根更长的力臂:在给定转速下,它需要更大扭矩,而扭矩由电流产生。因此小电机配大而粗的螺旋桨,要么意味着更低的转速,要么意味着更高的电流,通常两者兼有。这就是本文的低 KV 机型相对其质量反而具备更大外形尺寸的原因,也是全组 KV 区间如此之窄的原因。在本组内,260 KV 的 V505 KV260 在相同母线下达到的转速高于 180 KV 的 V602 KV180 —— 两个数值之比约为 1.44 —— 这使得低 KV 的那一款才是适合更大、更慢螺旋桨的机型。
24N28P 与极对数改变了什么
24N28P 绕组给出 14 对极,电调需要换向的电气频率即该数值乘以机械转速。在这一工况所处的低转速下,乘积仍不大,这也是此处能够承受该数值的部分原因;同样的布置若用在转速快出数倍的机型上,会把换向频率推高到电调通常所能设定的范围之外。实际读法是:高槽数与极数属于该类目低 KV、大螺旋桨的一端,而并非一种通用的升级,三款升力机型与这一点相吻合。
电芯数与绕组承受的电压
电芯数决定绕组所处的电压,并与 KV 一起决定空载转速。本文三款机型均按 12S 母线公布,这一布置能在给定轴功率下压低电流:输出不变时,更高的母线电压会降低绕组必须承载的电流,从而降低铜损与电调需要提供的电流。因此 12S 的升力侧与 12S 的巡航侧,是从两个不同方向抵达的同一个电气决策 —— 一个为了低转速下的推力,一个为了稳定负载下的效率。
重复垂直循环下的每克推力与热质量
一套 VTOL 无人机电机的升力侧,围绕两个容易混淆的量来定容:机型能产生的峰值推力,以及它在绕组不越过绝缘等级的前提下能反复完成的工作。前者直接公布。后者必须从质量、内阻与工况窗口中读出。
三款机型的每克推力
把公布的最大推力除以公布的电机质量,得到的单一数值按升力侧真正关心的口径比较三款机型,而它是算出来的结果,并不是公布的某一列。V505 KV260 以 215 g 输出 8741 g 推力,约合每克电机 40.7 g;V605 KV210 以 340 g 输出 12761 g,约合 37.5;V602 KV180 以 300 g 输出 9749 g,约合 32.5。差距并不大,而排序与按总推力的排序并不一致 —— 最轻的一款在每克推力上领先,最重的一款在绝对推力上领先,这正是搭建者在“举起更多”与“更省地举起”之间的取舍。
铜损即热质量
内阻是电流转化为热量的所在,而在升力侧,电机工作的那几分钟里电流很高。三款机型的内阻分别为 58 mΩ、88 mΩ 与 48 mΩ,这一数值随绕组而非随质量变化:V602 KV180 最重,为 300 g,却具备最高的内阻 88 mΩ;V605 KV210 更重,为 340 g,却具备最低的内阻 48 mΩ。升力工况真正需要的是足够的热质量来吸收这次爆发,而这取决于定子与壳体,而不仅是内阻;低内阻让损耗不被产生,机体则让已经产生的损耗不至于过快传到绝缘层。
重复垂直循环与 180 s 窗口
这些机型公布的功率数值是 180 秒数值,而升力侧正是该窗口真正具有代表性的工况,因为一次垂直爬升稳妥地落在窗口之内。窗口没有描述的,是间隔很短的连续多次爬升 —— 那正是以一连串悬停点为起降点的测绘或配送任务的形态。每一次爬升单独看都在窗口之内,而绕组温度追踪的是整个架次中的累积 —— 这既是电机问题,也是安装与气流问题。
VTOL 无人机电机:规格对比矩阵
当前归入 VTOL 无人机 应用的三款机型,在下表中作为一组规格列出,按公布的推力排序,使从最轻单元到最大单元的跨度在这一列本身即可见。每个数值都是制造商为对应机型公布的数值;没有单元格是估算的,也没有机型带有其并不具备的数值。
| 型号 | 结构 | 内阻 | 最大推力 | 最大功率 180 s | 重量 | 外形尺寸 |
|---|---|---|---|---|---|---|
| V505 KV260 | 24N28P | 58 mΩ | 8741 g | 2500 W | 215 g | Ø55.6 × 38.9 mm |
| V602 KV180 | 24N28P | 88 mΩ | 9749 g | 2000 W | 300 g | Ø68.8 × 36.9 mm |
| V605 KV210 | 24N28P | 48 mΩ | 12761 g | 3200 W | 340 g | Ø68.8 × 39.9 mm |
型号、结构、内阻、最大推力、最大功率 180 s、重量与外形尺寸均为制造商为各机型公布的数值,按最大推力排序。外形尺寸以外径 × 机身长度表示,不含轴、线缆与接头的外伸部分。各数值均按制造商公布原样呈现,不以估算填充;180 秒最大功率是一个热窗口而非持续额定值,本文三款机型均已公布该数值。三款机型均按 12S LiPo 母线公布,最大推力数值为制造商为各机型指定螺旋桨在全油门下的公布值。
第一点读数是,质量与推力的对应关系并不按候选清单可能假设的顺序排列。V602 KV180 居中的,300 g,却输出三款中最低的推力 9749 g;而 V505 KV260 最轻,215 g,输出 8741 g —— 多出 85 g 的质量代价,换来的是仅略高于 10% 的推力差距。V605 KV210 是突破 12761 g 的那一款,而它只用了 340 g,比 V602 高出 40 g,推力却高出近三分之一。
第二点读数是,两款较大机型共用一个外形直径。V602 KV180 与 V605 KV210 的外径都是 Ø68.8 mm,机身长度相差 3 mm —— 36.9 mm 对 39.9 mm。在这 3 mm 与随之而来的 40 g 之内,内阻从 88 mΩ 降到 48 mΩ,推力从 9749 g 升到 12761 g,这就是在相同直径下更长的定子与更长的磁路所换来的。V505 KV260 在工况上是例外,在外形上更是:Ø55.6 mm 的它机身明显更小,而 58 mΩ 的内阻落在另外两款之间。
按工况读解三款 V 系列电机
表格按推力排序,这对候选清单是正确的顺序,对理解本组包含什么却是错误的顺序。若按每款机型所针对的工况来读,当前归入 VTOL 无人机 应用的三款 VTOL 无人机升力电机,落在三个不同的角色上。
V505 KV260:最轻的升力单元
V505 KV260 是本文体积最小、质量最轻的机型:215 g,外形 Ø55.6 × 38.9 mm,12S 母线下 260 KV,公布的峰值电流 52 A。它以 215 g 输出 8741 g 推力,约合 40.7,是全组最高的每克推力,而在升力单元需要对照载荷预算定容的机体上,这正是关键数值。更小的机身就是取舍所在:定子与热质量都比另外两款少,适合垂直阶段较短、机体更轻的机型。
V602 KV180:低 KV 长航时之选
V602 KV180 具备全组最低的 KV 180、三款中最长的公布机身长度 36.9 mm(直径 Ø68.8 mm),以及 300 g 的质量。它 9749 g 的推力是本文的绝对最低值,88 mΩ 的内阻为最高,二者共同表明它是为低转速大直径螺旋桨绕制的机型,而不是为在给定质量下取得最高推力。这正是长航时机体希望从升力侧得到的特征:在可达到的范围内取得最低的桨盘载荷,代价是一部分每克推力。
V605 KV210:本组推力最高
V605 KV210 是本文推力最高的机型,12761 g,来自 340 g 的机身,外形 Ø68.8 × 39.9 mm,210 KV,并在 180 秒窗口内公布 3200 W。它 48 mΩ 的内阻为全组最低,70 A 为公布的最高峰值电流,这正是重载升力侧所呈现的组合:绕组的线径按推力输出所需的电流来定,而共用直径下更长的机身使这一点成为可能。其公布的 180 秒功率为三款中最高,并公布 600 mm 的引出线长度。
VTOL 无人机电机选型:定容序列
下面的顺序,是这些公布数值变成决策的顺序,因为每一步都会排除掉后续步骤无法挽回的候选。它是针对从当前归入 VTOL 无人机 应用的三款机型中筛出的升力侧候选清单而写,而序列本身并不取决于组里有哪些机型。VTOL 无人机电机的候选清单从升力侧开始,并停留在此,直到垂直阶段按其自身口径完成定容。
先定最大起飞质量与推重比
最大起飞质量决定升力单元必须留出余量地产生的总推力,升力臂的数量决定每一臂必须承担的推力。这两个量一旦固定,候选清单就由推力列界定:8741 g 的 V505 KV260 与 9749 g 的 V602 KV180 服务较轻的布局,12761 g 的 V605 KV210 则是能胜任较重布局的那一款。要对照的是每臂推力,而不是总推力,因为升力臂结构与螺旋桨间隙要容纳的正是前者。
再按母线匹配 KV,最后匹配螺旋桨
螺旋桨直径由机体界定之后,所需转速便已确定,而 KV 乘以母线电压正是实现它的方式。母线本身就是一个决策,因为它决定电池质量与电调规格:本文三款机型均按 12S 公布,因此本组内的选择不是电压之争,而是固定母线下的 KV 之争 —— 180、210 与 260。更低的 KV 在相同电压下转动更大的螺旋桨,而全组最低的那个数值,属于内阻最高、每克推力最低的那一款。
按悬停电流确定绕组
升力侧在悬停中所汲取的电流,是绕组在垂直阶段单次持续时间最长的一段里所承载的电流,也是内阻这一列必须对照的数值;全油门下的峰值电流很短暂,且由电调与电池而非绕组界定。这一步正是内阻列决定胜负的地方:V602 KV180 与 V605 KV210 共用 Ø68.8 mm 的直径,而 88 mΩ 对 48 mΩ,正是重复垂直循环会察觉到的差异。
单独核算巡航侧
升力侧的候选清单并不适用于巡航侧,而把它当作适用,正是本序列要防止的失误。如果飞机依靠独立的推进器巡航,该单元必须对照持续电流与小而快的螺旋桨来定容,也就是上文所述的固定翼类,而不是本表中的任何一款。如果机体改为把升力单元向前倾转、由它们来巡航,那么适合悬停的 KV 区间就被要求同时服务快速前飞,而这一折中会表现为螺旋桨对巡航而言过粗,或者转速对机翼而言过慢。
把这三步用在本组上,得到的是一份候选清单,而不是一个答案:
- 载荷不大、垂直阶段较短的轻量机体。 V505 KV260 以 215 g 具备全组最高的每克推力,是质量成为硬约束时应从之入手的机型。
- 希望取得力所能及的最低桨盘载荷的长航时机体。 180 KV 的 V602 KV180 在相同 12S 母线下转动三款中最大、最慢的螺旋桨,代价是全组最低的推力与最高的内阻。
- 需要单臂最大推力的重载升力布局。 V605 KV210 是本文推力超过 12761 g 的那一款,也是公布的 180 秒功率最高、且提供引出线长度可供依据的那一款。
常见问题
Q固定翼类电机为何不是 VTOL 升力电机?
因为两者是为相反的工作点绕制的。固定翼类电机围绕持续巡航电流、相对较高的转速与更小更细的螺旋桨定容,其质量与外形尺寸由持续热工况决定。VTOL 升力电机则围绕低转速、大直径螺旋桨下的峰值推力定容,输出时间为垂直飞行所占的那几分钟。本产品类目中的 AT 系列即固定翼类,较小型号采用 12N14P 定子,数值为中等负载下的效率而选取,它不是 VTOL 升力电机。本文的升力侧机型是 24N28P 结构,恰好相反。
Q哪个推力数值决定 VTOL 无人机的升力电机定容?
是制造商为指定螺旋桨公布的最大推力,除以升力臂的数量,再与最大起飞质量对照,并留出足够余量供姿态控制与阵风使用。本文三款机型的这一数值从 V505 KV260 的 8741 g,经 V602 KV180 的 9749 g,到 V605 KV210 的 12761 g。它是全油门数值,余量很重要,因为悬停中的多旋翼必须为姿态控制保留的推力,无法用于举升。
Q12S 的 VTOL 升力电机适合什么 KV 与电芯数?
在 12S 母线下,本文三款机型分布在 180 至 260 KV,区间之所以窄,是因为工况本身就窄:三款都是为低转速大直径螺旋桨、而非为快转螺旋桨定容的。KV 是每伏特每分钟转数,因此在固定的 12S 母线内,更低的数值意味着更低的转速,因而对应更大、更慢的螺旋桨。V602 KV180 是三款中最低的,V505 KV260 最高,二者之间的取舍是螺旋桨直径与桨盘载荷的取舍,而不是母线电压的取舍。
Q三款 V 系列升力电机的每克推力怎么读?
把公布的最大推力除以公布的电机质量,这是对两个公布数值做的算术,而不是制造商印出的某一列。V505 KV260 以 8741 g 对 215 g,约合每克电机 40.7 g 推力;V605 KV210 以 12761 g 对 340 g,约合 37.5;V602 KV180 以 9749 g 对 300 g,约合 32.5。最轻的一款在这一指标上领先,最重的一款在绝对推力上领先,这就是“举起更多”与“更高效地举起”之间的取舍。
Q对比表为何不单独列出 KV?
因为表中每个型号名本身已带有各自的 KV 数值:V505 KV260、V602 KV180 与 V605 KV210。在专门的一格中重复同一个数字,只会增加宽度而不增加信息,这些空间更适合用于外形尺寸 —— 三款机型各不相同,且无法从型号名推得。当 KV 之比正是比较的要点时,例如共用母线下的 V505 KV260 与 V602 KV180,算术写在正文中而不是单列一列。
Q24N28P 定子在 VTOL 升力电机上改变了什么?
它让低转速下的扭矩输出更平滑。24 槽 28 极的磁路每转一圈所经过的位置多于 12N14P 布置,因此大直径低速螺旋桨所感受到的扭矩以更小的增量到来。这正是悬停工况想要的行为,也是本文三款升力机型的槽数与极数都偏高、而非只有最大一款偏高的原因。代价是电气换向频率等于极数乘以机械转速,因此电调必须与绕组相匹配,而不能想当然。
官方资源
T-Motor 为每款机型都公布官方产品页,包含其规格面板与螺旋桨测试数据,这些页面是本文所引每一个数值的事实来源 —— 例如 V505 KV260 产品页、V602 KV180 产品页 与 V605 KV210 产品页。上表中的内阻、推力、功率、质量与外形尺寸数值,均为这些页面公布的数值;而某项搭建所依赖的工况窗口、热假设或螺旋桨推荐,是应向制造商求证的问题,而不是能从规格面板推导出来的数值。
下一步
若要筛出候选而不只是阅读,平台上有三个工具依次完成这项工作。浏览完整的 FPV 航模电机 类目,即可在同类目中看到本文这三款升力机型以及固定翼与 FPV 机型;用 选型 按推力、质量与电芯数缩小范围;再到 产品对比 把候选机型两两并列。VTOL 无人机 应用页收录了同样这三款机型及其筛选属性。
另有两篇文章承载了升力侧选型无法解决的部分。固定翼航模 BLDC 电机:匹配 KV、螺旋桨与巡航功率 完整展开巡航侧的链条,从螺旋桨直径到桨距速度,再到最终决定答案的电芯数,也就是上文第四节所指的那一类。无人机电机:FPV、固定翼与 VTOL 电机选型 把升力、固定翼与 FPV 三类并置在同一产品类目之内。
VTOL 无人机电机的简版结论:先确定最大起飞质量与每臂必须承担的推力,因为它在其他一切之前就界定了升力侧的候选清单;其次把 KV 与 12S 母线匹配、再与螺旋桨直径匹配,因为只有在电压确定之后,低 KV 才意味着大直径螺旋桨;第三,按悬停电流而非峰值来确定绕组,因为峰值是电调与电池必须扛过的一次爆发,而不是电机长期保持的额定值。用在本组上,这一序列在任何具体机型被两两权衡之前,就把 215 g 的那一款与两款 Ø68.8 mm 的机型区分开来,并把巡航侧留给它自身的口径去定容。