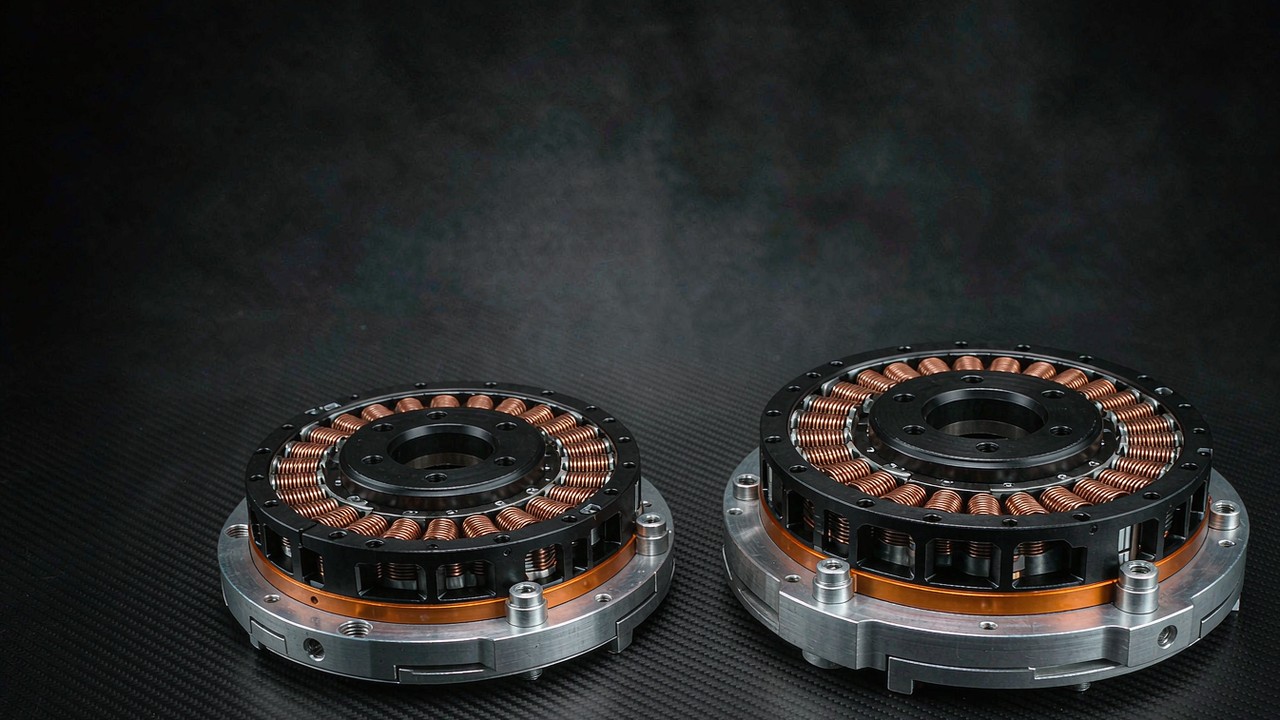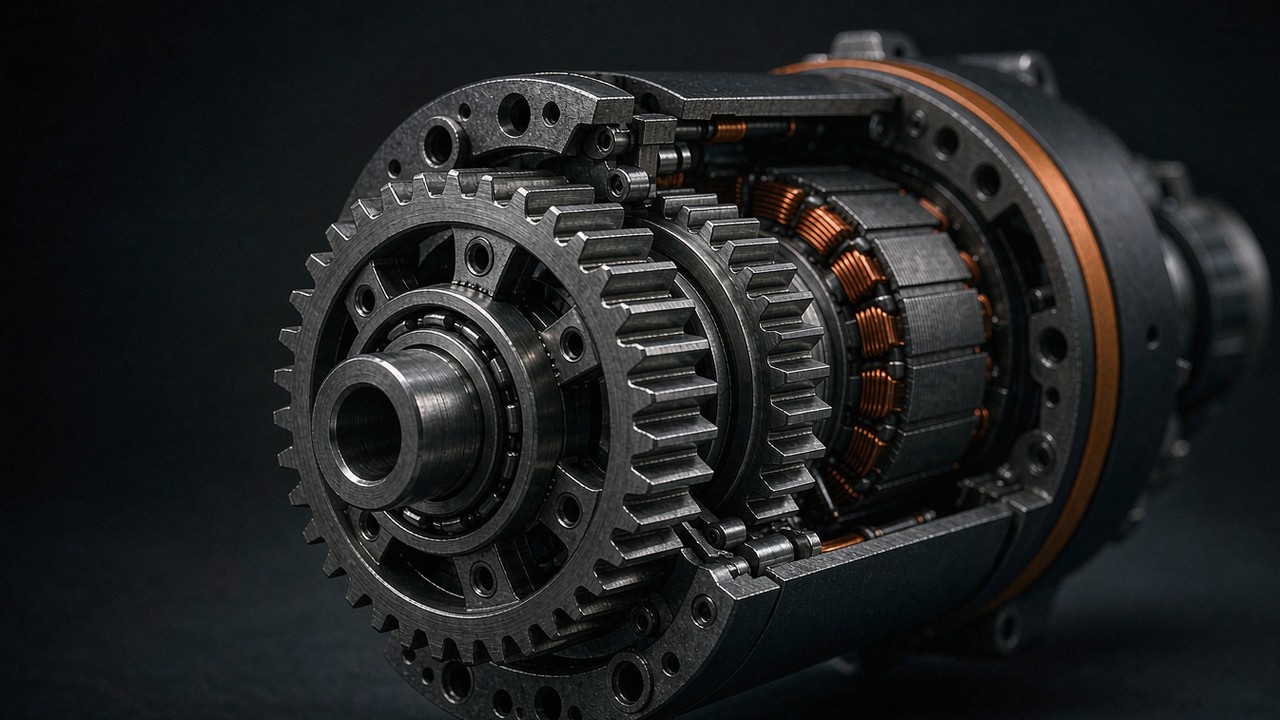
每一个位于带减速器机器人关节背后的 BLDC 电机,都带着一个悄悄决定页面上其余一切的数字:减速比。减速比放大扭矩、缩减转速,并且——通过一条多数数据手册从不明说的平方律——同时缩放齿轮啮合两侧的反射惯量。本指南用真实执行器页面上公布的数值推演这套算术,再把它整理成一套机器人关节的定尺寸顺序。
减速比对扭矩与转速做了什么
行星减速器位于转子与关节之间,减速比描述的是输出转一圈时转子转了多少圈。10:1 的减速比意味着输出每转一圈,转子转十圈。在理想无损耗的图景中,这笔交换是精确的:输出端扭矩等于电机扭矩乘以减速比,输出端转速等于电机转速除以减速比。扭矩乘十、转速除十,流过关节的机械功率停留在电气侧送来的水平上。
真实的齿轮并非无损耗。每一级行星减速级都带有啮合损耗、轴承阻力与搅油损耗,因此抵达输出端的扭矩达不到减速比在纸面上承诺的数值。数据手册把这些损耗吸收进额定扭矩与峰值扭矩行,这正是公布数值已经是输出侧数字的原因:CubeMars AK80-64 在其 64:1 减速级之后的输出法兰上公布 48 Nm 额定扭矩与 120 Nm 峰值扭矩,而不是在转子处。因此,诚实地读一份带减速器执行器页面的方式,是把每一行扭矩与转速都当作减速器之后的数值,而把电气各行——电流、电压、扭矩常数——当作减速器之前的数值。
减速比还藏在 CubeMars AK 与 AKH 系列型号名的明处:AK45-10 带 10:1 减速级,AK45-36 带 36:1,AKH70-48 带 48:1。在打开页面之前先从型号名里读出这个数字,是一个值得养成的习惯,因为减速比是其余每一行输出侧数据都要继承的那一项规格。
减速器的输出一侧
这一分野之所以重要,是因为减速比一旦介入,两份看起来一模一样的页面描述的就是两台不同的机器。AK80-64 内部的转子最高转到 4800 rpm,才交付输出端公布的 75 rpm;电机轴上的编码器在输出每转一圈时要数 64 圈转子转数。当选型指南把直驱无框套件与一体化减速模组放在一起比较时,只有双方都陈述在同一根轴上,比较才成立。本站的扭矩-转速曲线一文讲的是电气极限如何塑造裸电机的原始曲线;本文则停留在齿轮啮合的另一侧——关节真正所在、反射惯量真正被感受到的地方。
这一取舍的低减速比一端有它自己的经济学。准直驱模组把减速比压在个位数附近——CubeMars AKE 系列处在 6:1 与 8:1——付出的代价是更低的输出扭矩,换来的是更轻、更透明的传动链。一级 8:1 减速在可反向驱动性与力透明度上买到什么、又在扭矩上付出什么,在 准直驱执行器:8:1 减速比带来什么 中推演;本文覆盖的是准直驱理念所对抗的那条一般规律。
扭矩放大何时不再免费
扭矩放大还会移动工作点在电机曲线上的位置。一个需要 24 Nm 连续扭矩的关节,并不需要一台能输出 24 Nm 的电机——它需要一台连续扭矩乘以减速比、再乘以减速级效率之后能越过 24 Nm、同时电流抽取仍留在热预算之内的电机。这份预算的热学一侧,以及一条扭矩-转速曲线如何区分连续与峰值运行,在 连续扭矩与峰值扭矩:占空比、热极限与扭矩-转速曲线 中涵盖。减速器无法放大绕组维持不住的东西,而它引入的反射惯量是同一张账单的另一半。
反射惯量:减速器处的平方律
减速比以线性的兑换率用转速换扭矩。惯量不遵守这条规则。减速器一侧的任何惯量,出现在另一侧时都被乘以或除以减速比的平方,而这一个事实就组织起了整个定尺寸问题。工程师把变换后的数值称为反射惯量:一个部件直接坐在被分析的那根轴上时、为产生同样动态行为所需要具备的惯量。这一关系是理想刚性传动下的运动学关系——各级内部的啮合柔度、弹性与损耗会在细节上移动它,而这些二阶效应要紧的地方,文中会沿途标出。两个方向的变换都经过减速比,这正是减速比选择既是一个扭矩决定、同样也是一个惯量决定的原因。
转子为什么按平方增长
从输出端回头看向电机。转子在输出轴上呈现的反射惯量,等于转子惯量乘以减速比的平方。这道算术毫不留情:小减速比取平方几乎什么都没发生;大减速比取平方,数字就爆炸了。6:1 减速级把转子惯量乘以 36。64:1 减速级把它乘以 4096。因此反射惯量不是只有分析师才在意的修正项——在 6:1 与 64:1 模组之间,同一个物理转子上的差别超过一百倍。
公布的 CubeMars AKH70 两款让平方律通过一次同转子比较变得可测量——不是严格的单变量测试,因为级数与传动效率随减速比一同变化,但这已是数据手册所能给出的最接近的东西。AKH70-16 与 AKH70-48 共用一个转子:两个页面公布同样的 1170 g·cm² 转子惯量、同样的 KV41 绕组、同样的 90 mm 壳体。唯一有意义的差别是减速器——一个带两级 16:1,一个带三级 48:1。把每个转子反射到各自的输出端——下列反射惯量均为按平方律算得的派生值——共用的部件就变成了两台不同的机器:16 的平方是 256,256 × 1170 g·cm² 是 AKH70-16 输出端 299520 g·cm² 的反射惯量;48 的平方是 2304,2304 × 1170 g·cm² 是 AKH70-48 输出端的 2695680 g·cm²。减速比增至三倍,反射惯量放大为九倍。
这就是高减速比的真实价目表。AKH70-48 交付 74 Nm 额定扭矩,对 AKH70-16 的 26 Nm——2.85 倍——而同一个转子在输出轴上呈现的反射惯量增长为九倍。峰值扭矩讲的是同一个故事:222 Nm 对 78 Nm。当关节设计师把高减速比模组读成「一台小电机加一个魔法乘数」时,反射惯量上的平方律就是那道修正。
负载为什么按平方缩小
同一条定律反向运行,而这一方向才是有用的方向。输出轴上的负载惯量,从电机轴看去,被除以减速比的平方。一条在髋部呈现 0.005 kg·m² 的沉重机器人腿,在 10:1 减速级背后的转子看来只有十分之一,因为转子只需加速它那份运动——按减速比平方切下的一份。负载的反射惯量,比静坐在关节上的负载本身小得多。
这就是带减速器的关节能驱动裸电机在动态上根本带不动的臂与腿的原因。减速器不只是让扭矩变得负担得起;它把负载的反射惯量缩小到转子能够主导加速预算的程度。而两个平方律效应在中间相遇:转子惯量朝输出端增长,负载惯量朝电机端缩小,让两者平衡的那个减速比,就是下一节的主题。
AK45 两款作为第二个数据点
AKH70 两款是最干净的比较,因为转子是共用的。AK45 家族用两个不同的转子在更小的机座上重复了这一模式。AK45-10 在 10:1 减速级背后公布 157.33 g·cm² 的转子惯量,反射到输出端算得 15733 g·cm²;AK45-36 在 36:1 背后公布 181.9 g·cm²,反射算得 235742.4 g·cm²。在同一个家族内从 10:1 换到 36:1,反射惯量放大约十五倍,而额定扭矩从 2.5 Nm 升到 8 Nm,空载转速从 180 rpm 降到 52 rpm。36:1 模组交付的额定扭矩只比三倍多一点,代价是约十五倍的输出侧反射惯量与 87 g 的额外质量。
惯量匹配:负载与转子的惯量比
把两个平方律效应并排放在一起,会掉出一个单一的无量纲数:在同一根轴上计算的负载与转子惯量比。把反射负载惯量除以转子惯量加减速器惯量,全部换算到同一侧,惯量比就说明电机扭矩有多少花在加速负载上、多少花在加速自身旋转部件上。惯量匹配就是把这个比值保持在控制环能够接受的带内的实践。反射惯量是两侧共同使用的记账单位。
在数据手册上读惯量比
在一体化执行器页面上,这道计算很短,因为厂家公布了转子惯量。以驱动一个髋部负载的 AKH70-16 为例:反射到电机轴的负载惯量等于关节惯量除以 256,而转子直接贡献 1170 g·cm²。惯量比就是前者除以后者。CubeMars 为 AK、AKH 与 AKE 系列都印出转子惯量,因此买家仅凭公布的页面就能跑这道核对——不用拆机,不用猜测。那一行公布值是执行器数据手册上最被低估的数字,也是惯量比所需、而一张扭矩表尚未提供的唯一输入。建立在它之上的核对是一次初估:完整的模型还要把折算到同一根轴的减速器惯量、以及应用敏感的传动柔度加进来。
一个约定上的决定能让算术更短:选定一根轴,并留在它上面。在电机轴上计算,转子惯量保持印刷值,负载除以减速级的平方;在关节轴上计算,负载保持测量值,转子乘以同一个平方。反射惯量在两根轴之间相差这个倍数,但惯量比在两边算出来完全相同——在计算中途混用参考点,是初次定尺寸时最常见的失手。
失配的关节是什么手感
当惯量比偏高——沉重负载坐在相对轻的转子背后——关节在变成强度问题之前,先变成一个整定问题。负载主导频率响应,叠加减速器柔度与有限的阻尼,会把机械共振拉向控制带宽并拉长整定时间。增益不得不下调,关节的手感变得迟钝,恰好在扭矩数字说它不会的那个方向上。
当惯量比很低时,出现相反的浪费:关节把电流花在加速自己的转子与齿轮上,关节处的扭矩能力闲置不用——设计携带的电机可能超出运动所需,尽管有些应用出于动态或控制上的原因刻意偏爱更大的转子惯量。质量预算为一个大到足以压倒负载的转子买单——如下一小节所示,这有时是正确的选择,但从来不是免费的。
因此惯量比起作用的方式是一条合理区间,而不是一个目标数字。伺服文献中的选型实践把反射负载保持在转子惯量的一个温和倍数之内,而确切的上限取决于控制环、安装刚度以及应用能容忍多少整定时间。一台要整定到稳定位置的协作臂,与一个在落脚时吸收冲击的腿部关节,在意的方式并不相同。数据手册给的是输入;区间落在哪里是一个应用层面的决定。惯量匹配,而不是惯量比本身,才是那门纪律——这个数字只是纪律被测量的地方。
何时放宽目标
有两种情形支持走出舒适的惯量比。第一种是冲击:一个通过输出端承受地面撞击的足式机器人关节,当转子相对负载很大时响应不同,因为输出端的转子反射惯量重塑了传动链对撞击的反应。冲击仍然要求单独的动态评估——接触刚度、减速器刚度与阻尼、关节柔度以及控制器,都塑造冲击能量如何穿过齿轮系——因此一个大的转子反射惯量本身并不是对轮齿的保护。第二种是力透明度:一个要由操作者手动反向驱动的外骨骼关节,想要尽可能小的减速比与尽可能轻的转子,而这正是准直驱的论点。两者都从应用一侧在 人形机器人用 BLDC 电机:如何匹配扭矩、转速与尺寸 中涵盖。
高减速比的代价:转速上限、回差与质量
高减速比是买来的,不是白给的。有三项代价直接印在数据手册上——转速上限、回差与质量——而第四项,上一节的平方律反射惯量,只有算过之后才出现。关节最终得到的惯量比由同一个旋钮设定,因为放大转子反射惯量的那个减速比,正是缩小反射负载的那个。
转速上限
减速比用放大扭矩的同一个倍数去除转子转速,因此高减速比给输出端的关节速度封了顶。AK45-36 公布 52 rpm 空载转速,对 AK45-10 的 180 rpm;AKH70-48 公布 35 rpm,对 AKH70-16 的 105 rpm。一个必须每秒转好几圈的腕关节,用不了它扭矩需求所暗示的那个减速比,而且这道约束先于扭矩余量生效。电压能在一定程度上移动上限——AK80-64 用同一个 64:1 减速级,在 24 V 母线上公布 23 rpm 额定转速、48 V 下 48 rpm——而运行更高母线的系统级后果在 48 V 机器人执行器:型号、性能收益与系统约束 中涵盖。一个齿轮传动比是对一个上限的承诺;选择减速比,就是选择那个上限。
回差与精度预算
每一个齿轮啮合都带有一小段空程,公布为回差。这些数字很小而且对单位敏感:AK45-10 页面印出 18 arcmin,AK45-36 与两款 AKH70 模组印出 12 arcmin,AK80-64 页面把同一量级的空程印成 0.18 度。AKE40-6 页面把回差表述为至多 9 arcmin——本次比较中最紧的数字,也是准直驱设计任务书的一部分。作为输出端的角度来读,这些数字决定负载换向时关节保持位置的好坏,而它们与精度预算中编码器的一侧叠加:控制器实际能看到多少分辨率,在 机器人关节处的编码器分辨率:位数、回差与重复定位精度 中涵盖。
回差在包络的角落里最要紧。一个永远朝一个方向驱动的关节从不感受到它的回差;一个在负载下换向的关节——被抓取的工件重新定位、一条腿被地面接触推回——在每次换向时都把这段空程损失为位置误差。高减速比并不自动意味着每级啮合更多的回差,但要达到深减速比通常要更多的级数,而更多的级数意味着总啮合空程更多,除非每一级都被收得更紧。
质量与封装
第三项印出的代价是质量。在 AK45 家族内,36:1 模组重 349 g,对 10:1 模组的 262 g;在 AKH70 两款之间,三级 48:1 模组重 1396 g,对 879 g。多出的一级在齿轮、轴承与壳体长度上付出质量——AKH70-48 长 81.5 mm,对 60.5 mm——而在机器人关节上,这份质量由更外侧的下一个关节承担。扭矩密度部分抵消了这个故事:AKH70-48 公布 159 Nm/kg 的峰值扭矩密度,对 AKH70-16 的 88.74 Nm/kg,因此更重的模组在每公斤扭矩上仍然胜出。这笔交易能否成立,取决于质量落在机器人的哪个位置。
在真实数据手册上读减速比的取舍
下面六款模组覆盖了本次讨论的有用跨度:两对同家族模组把减速比隔离为唯一变量、准直驱的参考点、以及高减速比的极端。所有行都与各厂家产品页公布的完全一致,并于 2026 年 11 月对照那些页面核对过;转子惯量列是平方律作用其上的电机侧数字。
| 型号 | 减速比 | 额定扭矩 (Nm) | 峰值扭矩 (Nm) | 空载转速 (rpm) | 转子惯量 (g·cm²) | 重量 (g) |
|---|---|---|---|---|---|---|
| AK45-10 V3.0 | 10:1 | 2.5 | 7 | 180 | 157.33 | 262 |
| AK45-36 V3.0 | 36:1 | 8 | 24 | 52 | 181.9 | 349 |
| AKH70-16 V1.0 | 16:1 | 26 | 78 | 105 | 1170 | 879 |
| AKH70-48 V1.0 | 48:1 | 74 | 222 | 35 | 1170 | 1396 |
| AKE40-6 KV90 | 6:1 | 1.8 | 5.5 | 330 | 188.78 | 140 |
| AK80-64 KV80 | 64:1 | 48 | 120 | 75 | 564.5 | 850 |
各行按各 CubeMars 产品页公布的口径复现。转子惯量是电机侧数字;把它反射到输出端意味着乘以减速比的平方,因此两个 AKH70 行共用一个转子,在输出端相差九倍。回差未列表,因为各页面以混合单位印出——多数页面用 arcmin,AK80-64 用度——每个数字都在正文中连同其单位一起给出。
AK45 两款:同一家族,两个减速比
AK45-10 与 AK45-36 共用壳体直径与控制栈,因此这些行隔离出减速比单独改变了什么:额定扭矩 2.5 Nm 对 8 Nm,空载转速 180 rpm 对 52 rpm,质量 262 g 对 349 g。当关节渴求扭矩而转速很慢——一个近端手指或一个缓慢的云台轴——36:1 模组就是那一款的选择;而 10:1 模组为更快的运动保留了足够的转速余量。这两款模组还锚定了前文算出的反射惯量标尺的两端:输出端 15733 g·cm² 对 235742.4 g·cm²。把这些行与前文的算术相互核对,正是收集它们的意义:减速比列加转子惯量列,就能复现本文中的每一个反射惯量数字。
AKH70 两款:同一个转子,不同的级数
AKH70 的比较是厂家围绕一个转子公布两个减速器的罕见案例,这张表可以作为同转子参照,隔离出减速比改变了什么:完全相同的转子惯量行、扭矩与转速行几乎精确按减速比移动、重量随增加的级数增长。把两款放在一起读,是把平方律内化的最快方式——减速比增至三倍,扭矩接近三倍,反射惯量增长九倍。中空轴走线、双 21 位编码器以及其余共用平台完全相同,因此这个选择干净地归结为关节速度与惯量预算。同一套推理延伸到任何跨减速比共用转子的家族:反射惯量是要最先算出的量。
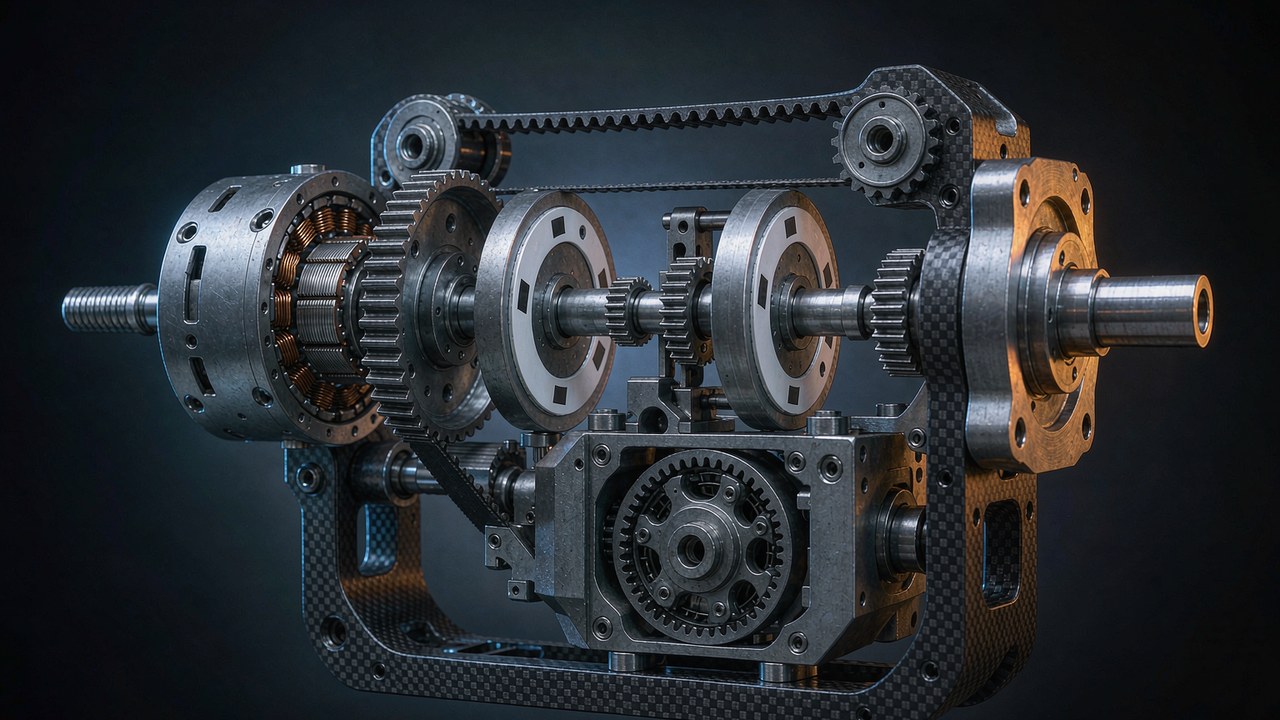
制造一侧解释了这些数字为什么成立。这些模组背后的齿轮制造工艺——行星级的滚齿、热处理与精加工——决定了减速比在纸面上承诺的回差与效率,而上面的官方工厂影像展示的,正是本文一直在做算术的那些减速级。
低减速比参照与高减速比极端
AKE40-6 以 6:1 减速级处在准直驱一端:1.8 Nm 额定扭矩、330 rpm 空载转速、140 g 质量,以及本组中最紧的回差。把它 188.78 g·cm² 的转子经过 36 反射,在输出端算得约 6796 g·cm²——本比较中最小的反射惯量,也是低减速比关节手感直接的原因。AK80-64 坐在另一个极端:一个 64:1 减速级包裹着 564.5 g·cm² 的转子,反射算得 2312192 g·cm²,同时从一个 850 g 的机身交付 48 Nm 额定扭矩,付出本比较中最重的惯量比代价。在这两个极点之间,多数机器人关节找到自己的答案。AK 系列更深入的逐款比较见 关节模组怎么选:从 190 g 到 1.4 kg 的五款 CubeMars 执行器,而轮式驱动应用——减速比在那里与径向承载能力互相取舍——在 轮式机器人用 BLDC 电机:驱动布局、工作制与减速 中涵盖。
选择减速比:一套定尺寸顺序
上面的各个部件组装成一个先后顺序。从头到尾跑一遍,减速比会自己选出自己;乱序跑,错误就会复利式叠加。
把算术放在一起
| 量 | 公式 | 读法 |
|---|---|---|
| 输出扭矩 | Tout ≈ Tmotor × N × η | N 为减速比;η 为减速级效率 |
| 输出转速 | nout = nmotor / N | 额定与空载转速行均为输出侧数值 |
| 输出轴上的转子惯量 | Jout = Jrotor × N2 | 减速器电机一侧的平方律 |
| 电机轴上的负载惯量 | Jmotor = Jload / N2 | 同一条平方律,从另一端看 |
| 负载与转子惯量比 | RJ = Jload,reflected / Jmotor | Jmotor 取决于系统模型——初算可只用公布的转子惯量 |
第一步:关节处的扭矩需求
从负载工况开始,而不是从电机页面开始。重力扭矩、加速扭矩与任何外部接触力在关节轴上求和;连续值定热负载的尺寸,峰值值定冲击或加速事件的尺寸。然后才除以候选的减速比:模组公布的额定与峰值扭矩必须在其自身损耗之后仍高于需求,而这项核对的连续一侧正是高减速比模组最先失败的地方——不是因为放大倍数不够,而是因为减速级背后的绕组维持不住那股电流。减速比把需求除算到电机一侧;绕组必须接得住落在那里的东西。扭矩一侧的一般选型逻辑在 如何选择高扭矩机器人执行器 中铺开。
第二步:转速上限
接着核对关节速度,因为它失败时是无声的。空载转速除以减速比,封住了关节最多能有多快;一个每秒 300 度的需求,连同余量大约需要 50 rpm 的输出转速,这已经排除了表中最深的几个减速比。转速余量在负载下随着工作点沿扭矩-转速曲线爬升而侵蚀,因此要按额定工况而不是空载来预算上限。先在关节处预算上限,再向上穿过减速比换算到转子一侧。
第三步:惯量核对
扭矩与转速过关之后,用公布的转子惯量行计算负载与转子惯量比。把负载除以减速比的平方反射到电机轴,再与转子及减速器惯量比较,得到惯量比的通常形式。如果这个数字远离舒适区间,先动减速比,再动电机尺寸——更小的减速比常常以更低的质量修好一个迟钝的关节,而更大的减速比能救活一个被负载淹没的转子。同一道核对也抓得到减速器惯量:公布的转子行不含减速级,而在深减速比下,齿轮本身会增加惯量比的电机一侧。这道核对在纸面上免费、发现得晚时昂贵,因为负载的反射惯量正是控制环实际推压的对象。
第四步:回差、质量与安装
最后收尾的是印出来的代价:回差对照应用所需的换向精度,质量对照更外侧关节要承载的东西,壳体包络对照关节口袋。一个通过前三道核对却在这里失败的减速比,仍然是一次重新设计——在下单之前发现,总好过在台架测试之后。
这套顺序可以推广到机器人关节之外:任何驱动带减速负载的 BLDC 电机——一个云台转台、一个阀门执行器、一个轮毂——都遵循同样的四道核对,只是惯量比的权重随负载换向方式而不同。减速器是买扭矩最便宜、买转速最贵的地方;减速比就是给两者定价的那个旋钮。
要点总结
- 减速比以同一个倍数放大输出扭矩、缩减输出转速。
- 反射到输出轴的转子惯量随减速比的平方增长。
- 从电机轴看去的负载惯量以同一减速比的平方缩小。
- 更高的减速比用转速上限、回差、质量与动态响应换取扭矩。
- 机器人关节定尺寸要把扭矩、转速、负载与转子惯量比及机械约束放在一起权衡,入口是公布的转子惯量行。
常见问题
Q减速比对扭矩做了什么?
它把输出端的扭矩乘以减速比,再减去齿轮损耗,并把转速除以同一个倍数——因此扭矩与转速的乘积,即机械功率,大致保持不变。AK45-10 页面上的额定扭矩行 2.5 Nm,已经是其 10:1 减速级背后的输出侧数值;内部的转子产出的更少,由减速级放大上去。
Q什么是反射惯量?
它是从减速器另一侧看去时、某个旋转部件的惯量。一个位于减速比 N 背后的转子,出现在输出端时惯量乘以 N 的平方;输出端的负载出现在电机处时惯量除以 N 的平方。CubeMars AKH70 两款用公布的数字展示了第一个方向:同一个 1170 g·cm² 的转子,在 16:1 背后反射算得 299520 g·cm²,在 48:1 背后反射算得 2695680 g·cm²,因此一个转子的反射惯量相差九倍。在每一行公布的扭矩背后,转子的反射惯量都是驱动器必须搬动的东西的一部分;把它当作一项隐藏的额外负载来读,是最安全的读法。
Q反射惯量为什么随减速比的平方增长?
因为动能与加速度都两次经过减速比缩放。要让输出端加速一个给定量,转子必须加速该量的 N 倍,而转子处所需的扭矩一次因转速关系、一次因扭矩关系随减速比缩放——两个 N 的因子,因此是 N 的平方。同一个对称性,正是把负载的反射惯量从电机轴看去缩成其数值一小部分的原因。
Q好的负载与转子惯量比是多少?
取决于控制环与应用,但工作原则是平衡:关节应当把电流花在加速负载上,而不是自己的转子上,同时不让负载主导频率响应。伺服选型实践把反射负载保持在转子惯量的一个温和倍数之内,而厂家页面公布转子惯量行,正是为了让这个比值能在购买之前算出来。惯量比一旦算出,它比任何扭矩数字都更快地收窄候选清单。吸收冲击或必须透明反向驱动的关节,有理由以相反的方向坐在通常区间之外。在两种失败模式之间,惯量比是对称的:太高,负载牵着关节走;太低,转子牵着关节走。
Q更高的减速比意味着更多扭矩吗?
输出端更多,是的——但不会永远成比例,也永远不会超出绕组维持得住的限度。在 AKH70-16 与 AKH70-48 之间,减速比增至三倍把额定扭矩放大 2.85 倍,而不是三倍,而反射惯量放大九倍。减速比买入扭矩,同时支出转速、回差预算、质量与惯量透明度;数据手册给每一项都标了价。
Q减速比如何影响回差?
减速比本身并不设定空程——齿轮几何与级数才设定。此处比较的各模组公布的数字,从 AKE40-6 的至多 9 arcmin 到 AK45-10 的 18 arcmin,AK80-64 页面印出 0.18 度。更深的减速比真正改变的,是那段角空程如何积累:更多级数通常意味着更多总啮合空程,而单个低减速比级保持着最紧的数字。
关节定尺寸是一条决策链,而减速比是把扭矩预算接到控制预算上的那一环。一侧是绕组的热学与占空比算术;另一侧是决定控制器能看到什么的编码器分辨率与回差。按顺序走这条链——扭矩、转速上限、惯量比、印出的代价——每一环约束下一环,通向一台第一次装配就能装上的模组。