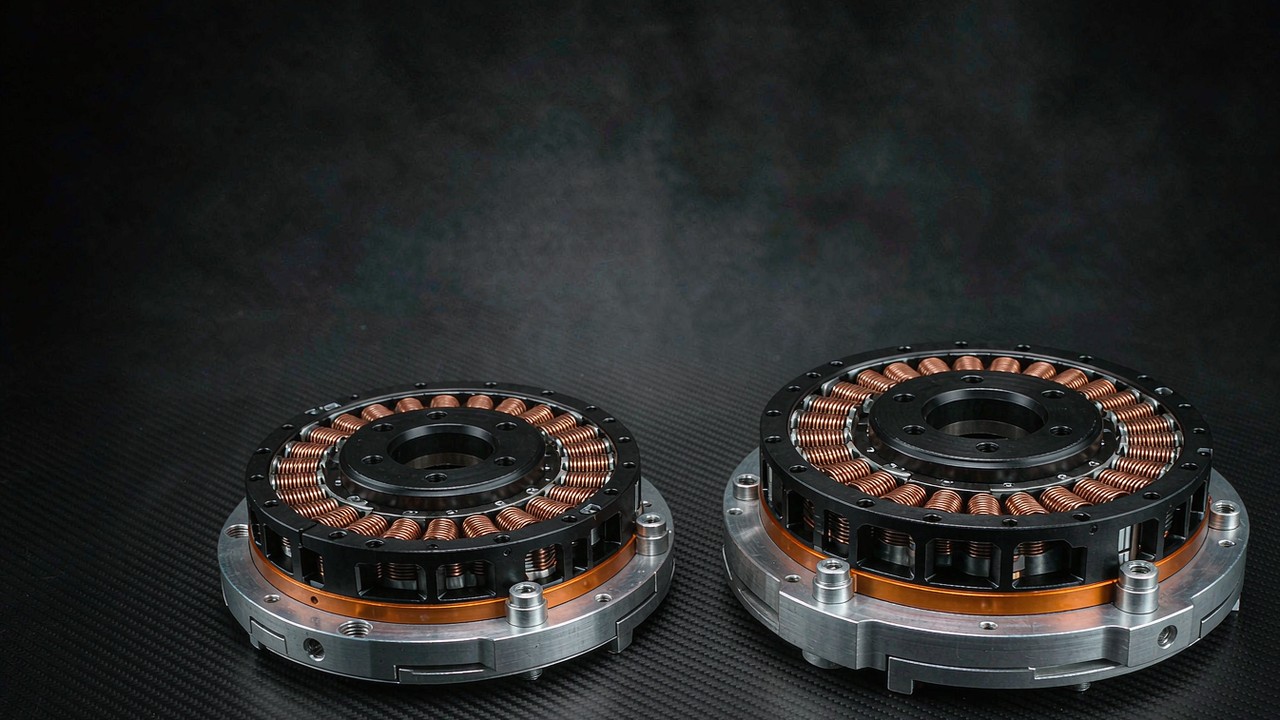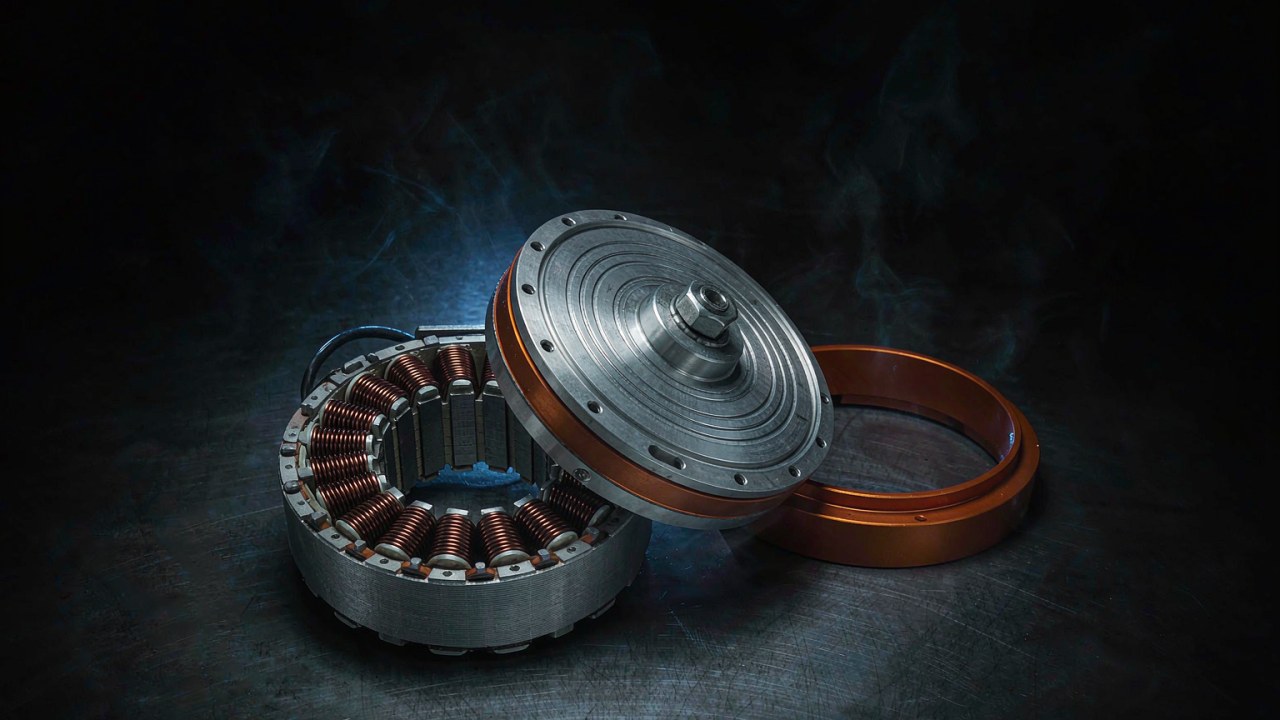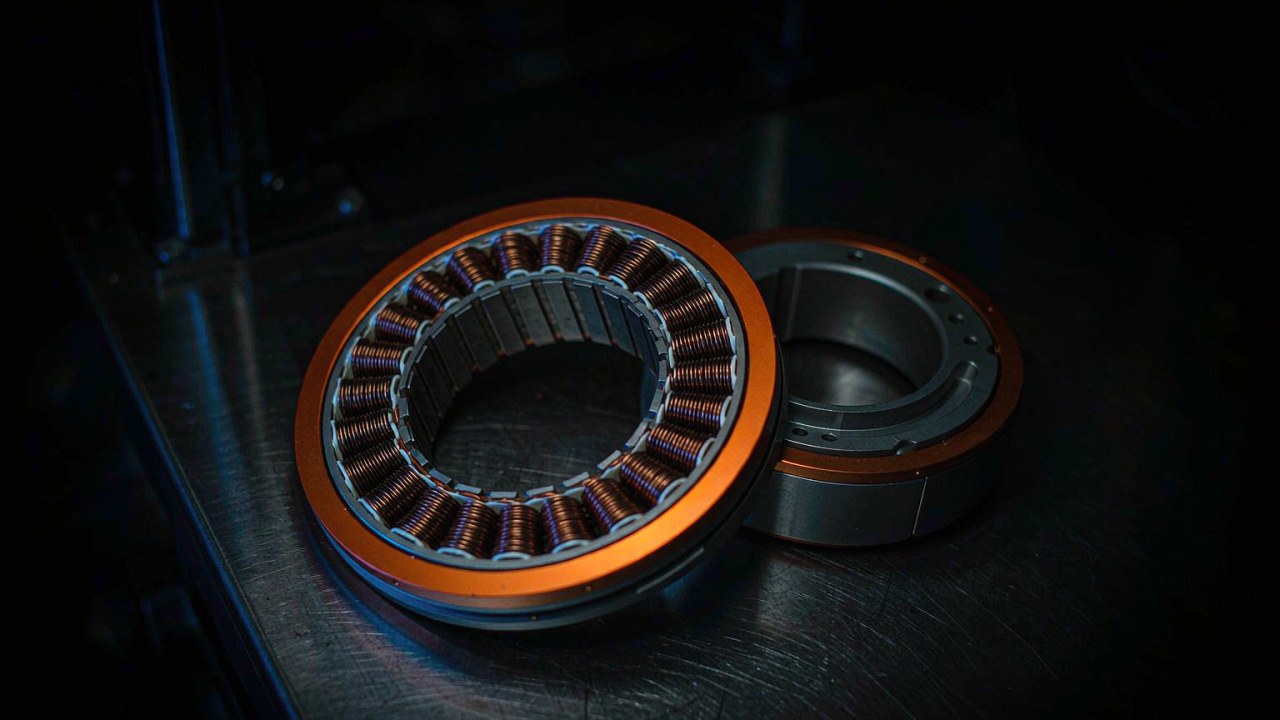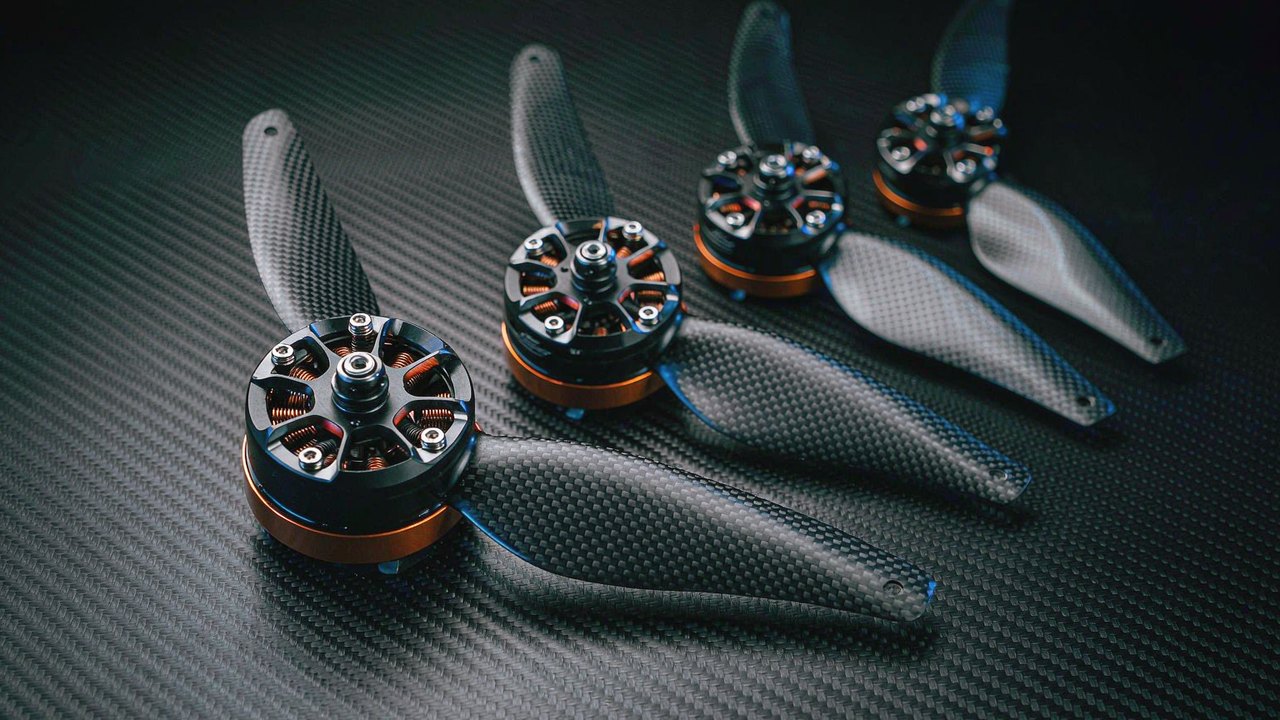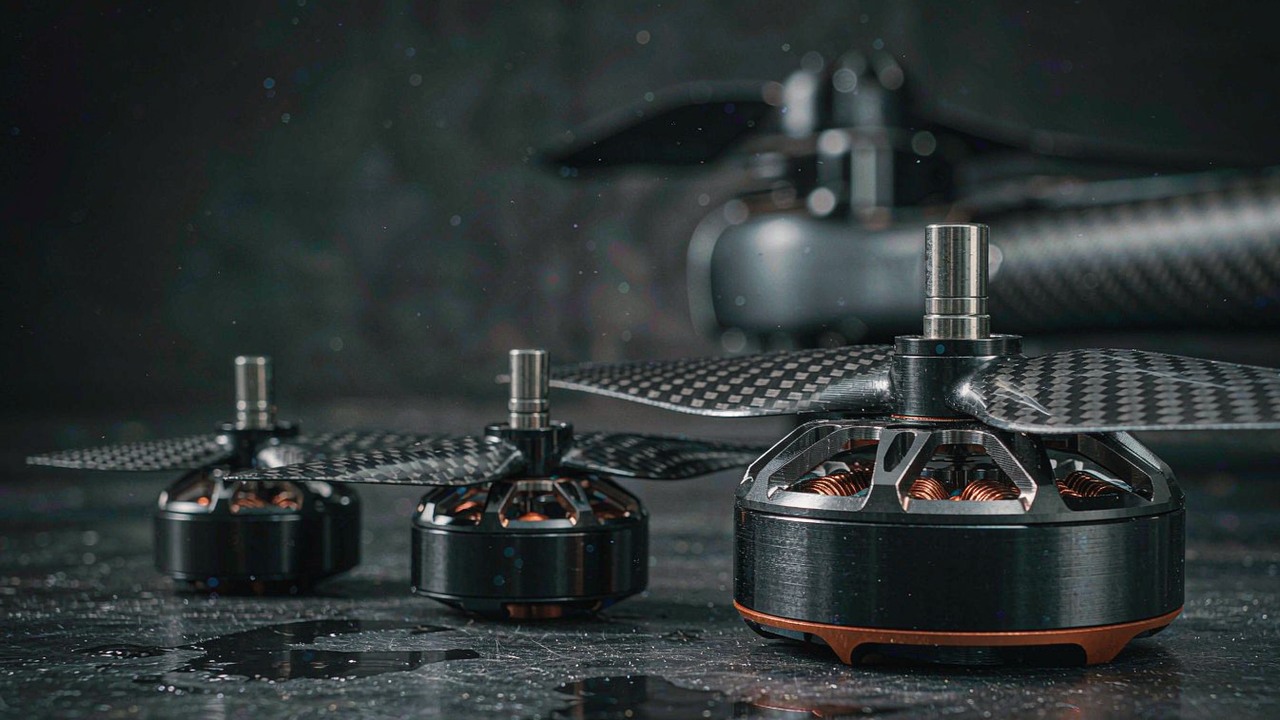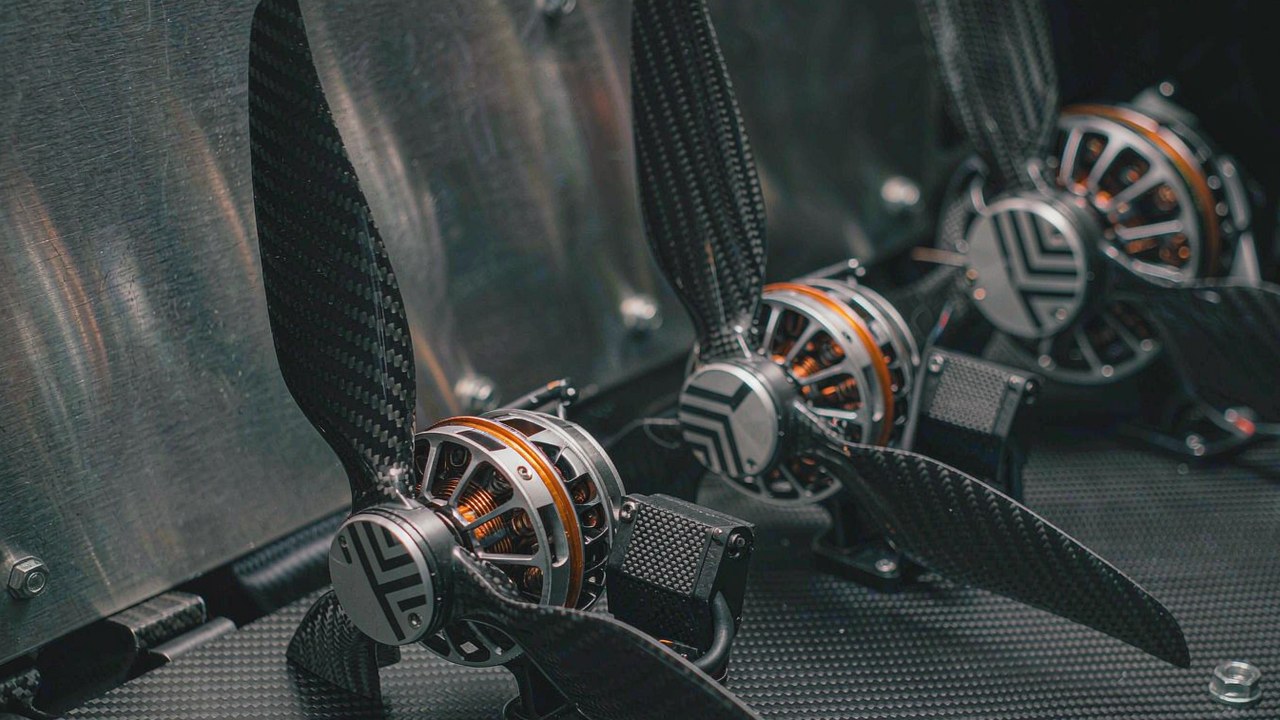
T-Motor VL 系列是由 16 套 VTOL 动力套装组成的家族,面向固定翼垂直起降飞行器的升力阶段。每一套都把电机、与之匹配的 ESC(电调)以及螺旋桨配在一起,制造商在每一个档位上都公布一个针对四旋翼机体的推荐最大起飞重量。本文把这些档位逐一铺开,并说明一个机体重量如何落到其中某一档上。
快速结论
T-Motor VL 系列在 16 套动力套装上覆盖 12 kg 至 150 kg 的四旋翼公布 MTOW,而且每一套都以电机、ESC 与螺旋桨三件的形式出售,而不是单卖一颗裸电机。整个区间分成三个电压带:十套运行在 12S,两套为 14S,四套为 24S。这里的 MTOW 指最大起飞重量,制造商给出的数值针对四旋翼机体,因此六旋翼或八旋翼若以同样的总质量起飞,每条臂上的负载会低于四旋翼。
因此选型的起点是机体,而不是电机。从下往上读 T-Motor VL 系列,是从一个起飞重量走到某一套具体套装的最短路径,因为公布的档位是离散的,而且每一档都写明了自己那套 VTOL 动力系统由哪些部件构成。一个已经围绕电池母线与螺旋桨直径设计好的平台,在任何型号被读到之前,就已经把选择收窄到了少数几个档位。VTOL 无人机 分类收录了这一系列所服务的机体任务。
T-Motor VL 系列的一套动力套装包含什么
这一系列并不是一串单独出售、附件另配的电机。T-Motor VL 系列中的每一条目都是一套动力套装,三个部件在出厂时就已经匹配:电机、驱动它的 ESC,以及为它做特性标定的那支螺旋桨。把它当成一条电机序列来读,会漏掉决定装机能否成立的那两个部件。若要把这一族放在固定翼与多旋翼电机之间看,无人机电机:FPV、固定翼与 VTOL 电机选型 一文覆盖了更宽的范围。
电机、ESC 与螺旋桨作为一个套装
螺旋桨是规格的一部分,而不是事后追加的配件。T-Motor VL 系列为每一套公布了一支具名螺旋桨,从最小档位上的 DZ17 × 6.2 到最大档位上的 VZ45 × 18,而该套所引用的推力数值属于这支螺旋桨。换上一副不同的桨叶,会改变电机所承受的负载,也就改变了 ESC 必须输出的电流。三个部件是一起变动的,这正是 VTOL 动力系统按整体来定规格、而不是由分别挑选的零件拼装而成的原因。
ESC 的重量计入空重
ESC 是机体上一件独立的部件,在区间上端,单单一台就构成升力硬件中相当大的一部分。下表「电机重量」一列是制造商公布的电机质量,含线材;它不包含 ESC、螺旋桨、安装座与布线。只按这一列做的空重预算会低估升力硬件,预算需要的是整套装机后的质量。
MTOW 阶梯:四旋翼 MTOW 从 12 kg 到 150 kg
T-Motor VL 系列读起来像一道阶梯,是因为推荐四旋翼 MTOW 的跳跃是公布且离散的。最下面十二个条目以几公斤为步长覆盖 12 kg 至 70 kg,四个 24S 条目则从 90 kg 起接手。这些台阶是公布的区间,而不是连续的刻度,因此有些重量落在两条目之间,而不是落在某个条目之内。从下往上读这道阶梯,可以看出哪一档增加的是推力,哪一档增加的是重量。
12S 与 14S:12 kg 至 70 kg
十二套覆盖区间的下半段。最小的 VL5009 KV275 公布用于 12-15 kg 四旋翼,单臂推力 8624 g,电机重量 280 g。阶梯随后经 VL6011 KV180 与 VL6013 KV210 到达 15-22 kg,经 VL7015 KV190 与 VL8015 KV170 到达 22-25 kg 附近,经 VL8018 KV180 与 VL8020 KV170 到达 30-35 kg,再到 40 kg 的 VL8022 KV170。14S 的那一对,VL1035 KV150 与 VL1040 KV150,以 36173 g 与 45797 g 的单臂推力,在这一电压带的 55-70 kg 处收尾。
24S:90 kg 至 150 kg
四套承担阶梯的上端。VL1155 KV65 公布用于 90-105 kg,单臂推力 57036 g;VL1165 KV60 用于 115-125 kg,推力 66032 g;VL1180 KV60 与 VL1380 KV60 同为 140-150 kg,分别为 88075 g 与 83024 g。四套都运行在 24S 母线上,并与 VL200A 或 VL300A 的 ESC 配对,这与下方各档所用的 V60A 至 V200A 属于不同的控制器族。
制造商自家拍摄的「T-MOTOR VL 系列 VTOL 动力系统装进真实平台」片段中,VL1155 KV65 在盐雾箱内运转,VL7015 KV190 则以整套形式连同 ESC 与螺旋桨装机。
这段片段值得在看下面的表格之前先看一遍,因为它展示的是同一家族的两端在通电运转,而不是摆在那里的一堆硬件。T-MOTOR VL 系列 VTOL 动力系统装进真实平台 只覆盖了这两款型号,而阶梯在这两款之后仍在继续。T-Motor VL 系列中的每一档四旋翼 MTOW 都按四条臂公布,因此这个数字描述的是一整台机体,而不是单颗电机。
区间的哪一端适配哪一种机体
起飞重量决定一个项目属于区间的哪一端,但旋翼数与载荷任务决定那一端需要留出多少余量。40 kg 的四旋翼与 40 kg 的八旋翼不会落到同一个条目上:后者把同样的质量分摊到两倍的臂上,因此每条臂的平均负载下降。但公布的区间仍然针对四旋翼,因此八旋翼需要自己的一套评估,而不是把表里的额定值直接搬过去。
载荷任务与旋翼数
T-Motor VL 系列公布的数值以四条臂为前提,MTOW 区间也是针对这一配置公布的。在载荷均分、理想化的悬停状态下,增加升力臂会降低每臂在给定整机质量下所需的平均推力,但这只是估算,不是一条降档规则:六旋翼或八旋翼需要对推力余量、旋翼间干扰、控制权限、过渡行为与故障工况各自做评估,而且同等质量下它带的推进硬件更多。载荷质量是另一个问题,因为它抬高全重,也就抬高了升力需求。载荷位置会移动重心,并可能提高控制与结构上的要求,但在同一起飞重量下,偏置的载荷本身并不要求更大的推力。先用推力与运行余量去定推进系统,再针对载荷布局核对重心限制、控制权限与结构载荷。
旋翼数是估算,不是额定值
理想化的关系是反比:臂数翻倍,在同样全重下每条臂需要产生的平均推力减半。这只是悬停工况的初步估算,不是公布 MTOW 的换算系数,因为区间以四条臂为前提,而一套装到八旋翼上的套装并没有针对那台机体做过验证。实践中更要紧的是反方向:一套围绕八旋翼选定、随后装到四旋翼机体上的套装,被要求提供约两倍的推力,而公布的四旋翼 MTOW 正是暴露这一错配的那个数字。因此在顺序上,旋翼数先于型号,而整机仍然要在它实际飞行的配置下接受检查。
为什么桨叶锁定定义了这一系列
制造商在 T-Motor VL 系列上首先强调的能力是桨叶锁定,被描述为由 ESC 保持的 360 度可设定角度。在从悬停过渡到翼载飞行的固定翼飞行器上,升力螺旋桨会停转,停下的桨叶必须停在一个已知的方位上,而不是停在气流把它留下的任意位置,因此这个停放位置属于机体布局的一部分,而不是留给偶然的细节。
360 度桨叶锁定
停在任意角度上的桨叶就处在流经机翼的气流之中,而它最终停在哪里,每个架次都不一样。把桨叶保持在选定角度上的锁定,使这个位置可以重复。制造商说明锁定在数秒内接合、角度可设定,这使机体设计者可以选择停放的桨叶朝哪里。某个角度对某副机翼是否有帮助,取决于机体、螺旋桨与安装方式,因此气动上的结果属于整机,而不是锁定功能本身。
锁定状态下的保持电流
把桨叶顶住气流需要扭矩,而 ESC 以电流的形式提供这份扭矩。制造商说明 ESC 会随外部负载调节保持电流,而不是保持一个固定值,并公布锁定状态下的待机功耗约 10 W,这正是使保持功能在巡航期间发热很低的原因。同一 ESC 族被说明在控制器侧支持 CAN 2.0,这是在 T-Motor VL 系列装机中从自驾仪对套装下达指令并监视的接口。
锁定只是过渡问题的一半。两种飞行状态对同一颗电机提出的要求并不相同,而 VTOL 无人机电机:平衡悬停推力与巡航效率 一文说明,一旦升力阶段结束,悬停推力与巡航效率如何朝相反的方向拉扯。
电压带:12S、14S 与 24S
这一系列围绕三种母线电压组织,而一个项目所处的电压带通常在电机被选定之前就已经固定,因为到那时电池组与机体布线都已经决定。制造商说明整个系列支持 6S 至 24S 的范围,而公布的 16 套分布在 12S、14S 与 24S 上。
12S:十套
T-Motor VL 系列中有十套运行在 12S 母线上,从 VL5009 KV275 一直到 VL8022 KV170,以及位于它们之上的 VL1028 KV190 与 VL1032 KV180。这一电压带承载 12 kg 至 55 kg 的公布四旋翼 MTOW。这一组中的 ESC 从最下端的 V60A 到最上端的 V200A,电机重量在同一跨度内从 280 g 升到 1090 g。
14S:两套
两套升到 14S:1205 g 的 VL1035 KV150 与 1100 g 的 VL1040 KV150。两者都公布用于 55-70 kg 区间,额定值都是 150 KV。把这一对与 12S 组区分开的是 14S 母线:在给定电功率水平与相近的系统效率下,更高的母线电压通常意味着更低的供电电流,而飞机实际拉取的电流取决于它的工作点,而不是电压标签。
24S:四套
四套运行在 24S 上,覆盖 90 kg 至 150 kg 的四旋翼 MTOW。从 14S 那一对跳到 VL1155 KV65,是 T-Motor VL 系列中最大的一次单级跳跃,并且伴随着控制器族的变化,换成 VL200A 与 VL300A 的 ESC。跨过这一级的项目,连同电机一起更换的是母线电压与控制器族,因此区间上端是一条不同的动力链,而不是下一档的放大版。
VTOL 动力系统中的 ESC 与螺旋桨配对
由于 T-Motor VL 系列中的每一套都在出厂时匹配好,与电机一同公布的 ESC 与螺旋桨,就是推力数值所归属的那个配对。替换其中任何一个部件,都会使这一套离开它公布的配置,数字也不再描述机体将会表现出的性能。把这一配对视为固定,是让 VTOL 动力系统停留在公布范围内的最简方式。
全系列共八种 ESC 规格
T-Motor VL 系列使用八种 ESC 规格:V60A、V80A、V120A、V150A、V200A、VL248A、VL200A 与 VL300A。V 系列单元服务 12S 与 14S 的套装,VL 系列单元服务区间上端。从 V150A 到 V200A 的一步发生在 VL8022 KV170 与 VL1028 KV190 之间,而转向 VL 系列控制器的一步发生在 24S 的边界上,与电压带的切换同步。
更换螺旋桨会改变对 ESC 的要求
在同样的转速下,更大的螺旋桨吸收更多扭矩,因此在给定推力下电流上升。如果 ESC 是按公布的那副桨叶定容的,它原有的余量就被这次更换消耗掉了。实践中,对一套匹配好的套装换桨是四个问题:电机能否承受这份负载、ESC 能否输出这份电流、电机与 ESC 是否仍在各自的热限之内、机体是否还有容纳更大桨盘的地面间隙。四项中任何一项不成立,这次装机就离开了它公布的 VTOL 动力系统配置。
T-Motor VL 系列规格矩阵
下表按公布的推荐四旋翼 MTOW 排列 T-Motor VL 系列的全部 16 套。型号名已包含 KV 值,电压一列标明每一套所运行的母线。
| 型号 | 电压 | 电机重量 (g) | 单臂最大推力 (g) | 推荐 MTOW (kg) | ESC | 螺旋桨 |
|---|---|---|---|---|---|---|
| VL5009 KV275 | 12S | 280 | 8624 | 12-15 | V60A | DZ17 × 6.2 |
| VL6011 KV180 | 12S | 300 | 10464 | 15-18 | V60A | VZ22 × 7.4 |
| VL6013 KV210 | 12S | 388 | 12889 | 20-22 | V80A | VZ22 × 7.4 |
| VL7015 KV190 | 12S | 540 | 15867 | 22-24 | V80A | P24 × 7.2 |
| VL8015 KV170 | 12S | 610 | 14754 | 25 | V80A | VZ26 × 9.5 |
| VL8018 KV180 | 12S | 655 | 17129 | 30-32 | V120A | VZ26 × 9.5 |
| VL8020 KV170 | 12S | 735 | 19679 | 35 | V150A | VZ28 × 10.8 |
| VL8022 KV170 | 12S | 785 | 22268 | 40 | V150A | VZ29 × 11 |
| VL1028 KV190 | 12S | 940 | 26322 | 45-50 | V200A | VZ29 × 11 |
| VL1032 KV180 | 12S | 1090 | 31766 | 50-55 | V200A | G30 × 10.5 |
| VL1035 KV150 | 14S | 1205 | 36173 | 55-60 | V200A | PL32 × 11 |
| VL1040 KV150 | 14S | 1100 | 45797 | 65-70 | VL248A | VZ32 × 12 |
| VL1155 KV65 | 24S | 1420 | 57036 | 90-105 | VL200A | VZ40 × 16.1 |
| VL1165 KV60 | 24S | 1710 | 66032 | 115-125 | VL200A | VZ42 × 16.5 |
| VL1180 KV60 | 24S | 2680 | 88075 | 140-150 | VL300A | VZ45 × 18 |
| VL1380 KV60 | 24S | 2400 | 83024 | 140-150 | VL300A | VZ45 × 18 |
推荐 MTOW 是制造商针对四旋翼公布的数值。单臂最大推力与电机重量是制造商针对匹配套装公布的值,推力背后的测试条件见各产品页。
电机重量从 280 g 增到 2680 g,单臂推力从 8624 g 增到 88075 g,因此首尾两端在质量上相差约九倍、在推力上相差约十倍。这个对比说的是表格的两端,而不是每一行:公布的单臂推力与电机重量之比,从 VL8015 KV170 的约 24 g/g 到 VL1040 KV150 的约 42 g/g。这个比值只是两个公布数值之间的算术,不是效率指标,也不能用来预测装机后的机体表现。
24S 这一组,是阶梯不再平缓的地方。在 65-70 kg 的 VL1040 KV150 与 90-105 kg 的 VL1155 KV65 之间,每一列都同时跳变:电压、电机重量、ESC 族与推力。处在这一空隙里的项目,不是在相邻条目之间挑选,而是在决定把设计放在动力链更换的哪一侧。
公布在 140-150 kg 的两款 24S 条目,VL1180 KV60 与 VL1380 KV60,共用同一种母线电压、同一种 ESC 与同一种螺旋桨尺寸,而在公布的电机重量与单臂推力上不同。制造商把它们分别列为 36N40P 与 36N42P,因此槽数与极数上的差别写在规格里,而不是从表格推断出来的。表格本身并不解释这一重量与推力的差异,若要判断两者是否可以互换,应当到产品页比对完整规格与测试条件。
把套装匹配到机体:一套选型顺序
下面的顺序把一个起飞重量变成 T-Motor VL 系列中的一个条目。每一步都收窄范围,而次序之所以重要,是因为后面的一步可以使前面的选择作废。
第一步:确定 MTOW
从飞机实际会以之飞行的全重出发,包括电池、载荷与升力硬件。公布的数值针对四旋翼,因此在质量旁边记下臂数。落在区间中部的质量是最容易的情形;落在区间顶端的质量,已经没有余量留给更重的电池。
第二步:除以臂数
把全重除以升力臂的数量,在载荷均分的前提下得到悬停时每条臂承担的平均负载。这个数字是平均推力需求,本身不是选型判据:所选套装必须为飞机将要飞行的工况留出推力余量,而公布的推力数值必须连同制造商的测试条件一起读。把这个结果与单臂推力对照,而不是与推荐 MTOW 对照,然后让整机在悬停、过渡以及飞行包线的其余部分接受检查,包括它的结构与控制限制。
第三步:落到一个电压带
如果电池组已经选定,电压带即已固定,候选范围收窄到十二套 12S 与 14S、或者四套 24S。如果电池组仍未确定,则由起飞重量先决定电压带:24S 组承接 70 kg 以上的每一个条目,因此 12S 与 14S 的选项不会出现在这一段候选范围中。
第四步:核对 ESC 与螺旋桨
确认与所选套装一同公布的 ESC 能承载机体将会拉取的电流,并确认螺旋桨直径适配地面间隙与机翼布局。推力合适而桨径不合适的套装不算合适,而这一配对在不离开公布配置的前提下不可调整。
第五步:核对母线电压与母线电流
最后一项核对是把整条动力链放在一起看。母线电压由电池组决定,母线电流是各 ESC 拉取电流之和。区间顶端的 24S 装机所拉取的电流,布线、接头与配电板都必须承担。推力余量与热裕度背后的一般定容逻辑,见 高推力无人机电机怎么选:载荷等级、效率与热裕度的完整思路,它在选定了这里的一套之后依然原样适用。
常见问题
QT-Motor VL 系列中哪一套适合 25 kg 四旋翼?
VL8015 KV170 是公布在 25 kg 的那一条目,单臂推力 14754 g,配 V80A 的 ESC。VL7015 KV190 覆盖 22-24 kg,是它下面的一档。
Q哪一套适合 100 kg 四旋翼?
VL1155 KV65 公布用于 90-105 kg,单臂推力 57036 g,电机 1420 g,配 VL200A 的 ESC。它是进入 24S 电压带的第一步,也是全系列中第一套使用 VL 系列 ESC 的套装。
Q公布的四旋翼 MTOW 以几条臂为前提?
这些数值以四旋翼为前提公布。同样全重的六旋翼或八旋翼,每条臂承担的负载更低,因此应当对照的是候选套装的单臂推力,而不是推荐 MTOW。
Q动力套装会不会比分开购买部件更重?
两种方式涉及的还是那三个部件,而 ESC 是最容易被空重预算漏掉的一个。匹配套装提供的是一个属于那个确切电机、ESC 与螺旋桨组合的公布推力数值,以及它背后的测试数据。
Q12S 的套装能运行在 24S 母线上吗?
不能按同样的设定使用。电机、ESC 与螺旋桨是在一个电压带内相互匹配的,而 ESC 的规格与它所公布的母线绑定。一套里的某个部件能否用在更高的母线上,取决于它自身的电压上限与制造商的规格,因此可行的假设是整套更换,而不是重新设定。
Q套装更换螺旋桨时,哪些东西会变?
推力、电流与 ESC 上的负载会一起改变。更大的桨盘在同样转速下吸收更多扭矩,因此首先要核对的是 ESC 的电流余量,其次是电机与 ESC 的热余量,第三是地面间隙。
Q固定角度的桨叶锁定对固定翼机体意味着什么改变?
停转的升力螺旋桨若被保持在选定角度上,就有一个可重复的位置,而不是停在它碰巧落下的地方,这才使停放方位成为机体设计可以依据的一件事。制造商把锁定描述为 360 度可设定角度,而某个角度能带来多少帮助,取决于机翼与安装方式。
官方资源
16 个产品页分别载有每一套的完整规格与测试数据,制造商页面则链接到更完整的项目。T-Motor 是上表中每一个条目的制造商,每个产品页都重复列出该套的 VTOL 动力系统配对关系。
下一步
阶梯回答了重量的问题。飞行状态的问题、推力余量的问题与过渡问题,在站内其他位置另有覆盖,而产品页载有矩阵每一行背后的细节。
VTOL 无人机电机:平衡悬停推力与巡航效率 说明了双工况问题。无人机电机:FPV、固定翼与 VTOL 电机选型 把 T-Motor VL 系列放在其他固定翼与多旋翼族之间。高推力无人机电机怎么选:载荷等级、效率与热裕度的完整思路 在选定一套之后把定容逻辑继续展开,而 VTOL 无人机分类页收录了这一系列所服务的机体任务。