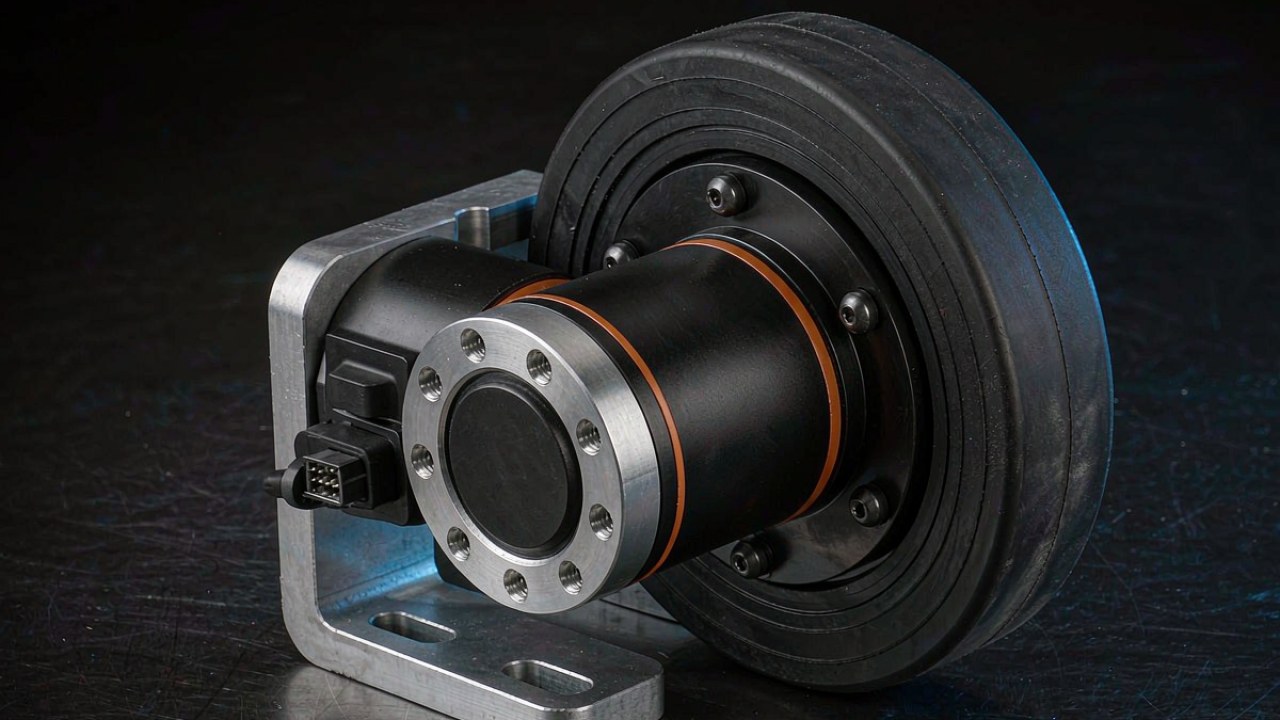
驱动车轮的 AGV 执行器要满足一项关节执行器从不会遇到的要求:平台的重量先经过车轮、轮毂与轴承组,扭矩才变成有用的运动。无论驱动是否通电,这份载荷都在,因此在轮式平台上用来筛掉候选件的指标是径向载荷而不是扭矩。本文算出单个车轮承受的载荷,与两条公布了径向载荷额定值的 AKA 记录逐项对照,把更宏观的架构问题留给轮式机器人用 BLDC 电机:驱动布局、工作制与减速,那篇比较的是驱动布局,不是载荷数值。
快速结论
AGV 执行器先按车轮必须承受的径向载荷筛出候选,再用转速确认,最后按电流定容量。ToBMS 的记录中有两条减速型号公布了这项额定值:CubeMars AKA60-6 KV80 为 18 kg,CubeMars AKA10-9 KV60 为 50 kg。除以 1.5 的动载系数、按四轮均分,得到的初筛估算约为 48 kg 与约 133 kg 整车质量,两者都落在轻载平台区间,而不是轮端载荷必须由外置轴承结构承担、驱动只提供扭矩的吨级车辆区间。
径向载荷优先:AGV 执行器的筛选顺序
公布的径向载荷额定值是第一个能把候选件排除掉的数字,因为它描述的是一种既不能靠改控制、也不能靠换减速比提升的能力。只按扭矩选出的驱动可能完全符合牵引力要求,却仍然是错的零件,因为穿过车轮的载荷路径并不关心电机能输出多少扭矩。先读额定值、后读扭矩列,等于把驱动选型表的常规顺序倒过来;在轮式平台上,正是这个倒序让 AGV 执行器的候选名单保持可信。
在读取扭矩之前,公布的额定值先筛掉了什么
径向载荷额定值说明的是:在厂家自定的试验基准下,该单元在轮毂处能承受多大载荷。它是一种适用性声明,不是性能指标,它讲的不是平台能跑多快,而是该单元被造出来能承受哪种安装方式。没有公布这个数字的记录,就把载荷问题留在了敞口状态;而在筛选阶段敞口的问题,到样机阶段就会变成设计风险。两条 AKA 记录用千克回答了这个问句,千克正好能与车体质量预算直接对账,这就是第一轮筛选 AGV 执行器时要对照的数字。
为什么 AGV 执行器与关节执行器排出不同的候选名单
关节执行器承受来自所驱动连杆的扭矩与弯矩,轴承配置由机器人设计方围绕这个弯矩来定。在轮式平台上,驱动体位于载荷路径之内而不是旁边,车轮直接栓接在它的输出法兰上。同一批产品,两种用途会得出不同的候选名单:机器人关节选型通常从峰值扭矩和减速比起算,而 AGV 执行器选型从单个车轮的载荷起算,再往回推到能接受这份载荷的模组。
算出 AGV 轮端径向载荷
AGV 执行器在单个车轮上看到的载荷,不是平台质量除以车轮数,尽管计算确实从这道除法开始。有四项输入把数值推离平均值,每一项都是车体设计已经做出的决定,无论它有没有被写下来:重心落在轴距上的哪个位置、平台制动有多猛、需要驻住多大坡度,以及一个车轮离地时会发生什么。按这个方法算出的每个数字都是 ToBMS 的估算值,而不是厂家值,因为 AGV 执行器公布的额定值与针对车体算出的需求是两类不同的数字,不该放进同一列。
单轮静载分配,再看重心偏移
静载分配是把平台质量加有效载荷,分给接地的车轮。重心在几何中心的四轮车体,每个角承担四分之一。重心向某一轴偏移,载荷就按偏移距离成比例地转移到那根轴。从非驱动轴量起,重心位于轴距 60% 处,则该轴留下 40% 的质量,于是驱动轮各承担总质量的 30%,而不是 25%。举升式平台再加一种工况:抬起的载荷使重心上移,而它在轴距方向上还移动多少,取决于举升机构与载荷的相对位置。加入任何动态工况之前,AGV 执行器要对照的正是这第一个数字。
制动、坡度与过坎系数
动态工况是在静态数值上做乘法。制动按减速度与重心高度把载荷转移到前轴,坡度在斜面上做同样的事。过坎冲击是持续时间更短、系数更大的事件,而某个系数是否已含在额定值之内、还是必须叠加其上,取决于额定值背后的试验基准。对静态分配乘上一个合成动载系数,属于行业惯例而非公布标准,本文采用的数值是说明性假设,不是针对某台车的设计系数。1.5 是常规加减速、制动与地面过渡的常见起点,2.0 用于含路缘、坡道或室外路面的路线,但没有任何单一系数能代表冲击量级:速度、减速度、重心高度、车轮直径与事件持续时间都会进入真实数值。采用哪个系数是平台侧的决定,任何 AGV 执行器的额定值都不能替代它。
单轮离地:平均值掩盖掉的工况
刚性车架的四轮车体在平地上属于静不定结构,实际是靠三点接触。失去接触的那个车轮不承载,但剩下三轮如何分担它的载荷,取决于支撑几何、重心位置、车架刚度以及有无悬架,因此单个角的载荷并不是平均值的固定倍数。在短轴距车体上,它可以接近平台质量的一半,这正是四轮平均值掩盖掉的工况,也是径向载荷额定值要对着最不利单轮来读的原因。应把它当作一个需要计算、仿真或实测的载荷工况,而不是车轮数量推出来的结论。悬架或三点支撑会改变分配,但由此得到的最大轮载仍应放在 AGV 执行器选型里处理,而不是留到后面的设计评审。
用数值对照 18 kg 额定值
AKA60-6 KV80 的 18 kg 是 AGV 执行器的单轮额定值,选定动载系数后即可换算成平台估算值。系数取 1.5 时,单轮允许静载为 12 kg,四轮均分即约 48 kg 的整车质量(含有效载荷)。这是初筛估算值,不是厂家保证的限值:这个 18 kg 是对着什么测的、额定值怎么试验、载荷假定作用在哪里,都应列入数字进入设计之前的核对清单。作为平台规模,它对应轻型牵引车、紧凑型服务单元或实验室搬运车,而 460 g、6:1 减速段的模组正好符合这个量级。
系数取 1.5 时的 48 kg 四轮车体
48 kg 是整车质量,不是有效载荷。车架、电池、控制器与传感器要先从中扣除,剩下的才是有效载荷。做一份质量预算就具体了:结构、能源与电子件占 30 kg,则剩 18 kg 有效载荷,这正是小型 AGV 执行器对应的用途量级。若路线有地面接缝、系数升到 2.0,同一额定值下降到约 36 kg,这个降幅不是模组变了,而是更粗糙环境的代价。
同一套绕组的 24 V 与 48 V,以及对转速的影响
AKA60-6 KV80 在同一套绕组上公布了 24 V 与 48 V 两种电压,两个母线在输出端分别给出 200 RPM 与 400 RPM 的额定转速。装在直径 150 mm 的车轮上,额定点对应 1.571 m/s 与 3.142 m/s 的地面速度,较高的一档只能靠 48 V 母线达到。两种电压下的额定扭矩都是 3 Nm,因此母线选择改变的是转速与功率,不是牵引力:直径 150 mm 车轮轮缘上的 3 Nm,在计入轮胎附着与传动损失之前,等于 40.0 N 的理论轮缘力;额定功率按 200 RPM 算出为 62.83 W,与该记录公布的 62 W 对照,这就是确认额定点表述自洽的算术校验。
用数值对照 50 kg 额定值
AKA10-9 KV60 的 50 kg 额定值,在同样的四轮假设下把那个估算值提高到约三倍。系数取 1.5 时单轮允许静载 33.3 kg,对应整车质量约 133 kg;系数取 2.0 时降到 100 kg。这属于中型的轻载平台:周转箱搬运车、移动拣选单元或小型牵引车。该模组在 100 mm 机座内、9:1 减速段,质量 1060 g,公布额定扭矩 18 Nm、峰值 53 Nm,因此对于既要载荷额定值又要真实牵引力的用途,它是两条 AGV 执行器记录中较大的那条。
输出 109 RPM,以及由此得到的地面速度
AKA10-9 KV60 的额定输出转速为 109 RPM,装在直径 150 mm 的车轮上是 0.856 m/s,即 3.08 km/h。理论轮缘力在额定点为 240.0 N、峰值为 706.7 N,两者都在计入轮胎附着与传动损失之前;峰值扭矩是短时工况而不是工作点,所以余量在扭矩一侧,而不是在已验证的牵引力。额定点本身也是自洽的:109 RPM 下的 18 Nm 算出 205.46 W,与该记录公布的 205 W 对照。把同一校验用到较小模组上,200 RPM 下 3 Nm 得 62.83 W,与公布的 62 W 对照。读任何 AGV 执行器记录时,这个习惯值得保留,因为一个算不拢功率的额定点,就是按另一套基准写出的额定点。
官方页面两个空载转速对不上的地方
AKA10-9 KV60 的官方页面在详细规格表里给出一个空载转速,又在同一页的对比表里给出另一个更高的值。较高的那个值由公布常数推得:48 V 母线下 KV60 对应电机端 2880 RPM,经 9:1 减速段,输出端为估算的 320 RPM,这也是能精确还原 AKA60-6 KV80 的 320 RPM 与 640 RPM 空载值的同一算法。该估算是由公布常数做的算术,不是实测值;页面上较低的那个值无法由任何公布常数复现,在厂家说明哪一个适用之前,只能把规格表视为不一致。输出空载转速并不是选型量,因此本文按额定 109 RPM 定容量,并把 320 RPM 当作上限而不是工作点。
AK 与 AKA 记录之间机械上改变了什么
AKA 记录不是新电机配新减速箱。与它们派生自的 AK 记录相比,绕组与减速比是延续的:AKA60-6 KV80 与 AK60-6 KV80 共用 6:1 减速段和 KV80,AKA10-9 KV60 与 AK10-9 KV60 共用 9:1 减速段和 KV60。记录明确写出的是强化的径向载荷能力与不同的平台连接方式;而公布额定值还显示出第二处差异,在给 AGV 执行器定容量时同样重要:在相同额定扭矩下,AKA 记录的额定转速更低,额定功率也随之下降。
绕组与减速比不变
AKA60-6 KV80 的峰值扭矩 9 Nm、AKA10-9 KV60 的 53 Nm 与派生来源的 AK 记录一致,减速比也一致。额定点则不一致。AKA60-6 KV80 在 24 V 下为 200 RPM,AK60-6 V3.0 KV80 为 233 RPM;AKA10-9 KV60 为 109 RPM,AK10-9 V3.0 KV60 为 235 RPM。因此两条 AKA 记录都是在更窄的转速区间内保持额定扭矩。公布的数字确立了这处差异,但没有确立原因:额定点也可能来自热设计、控制配置或取得额定值时的条件,而这里引用的两个页面都没有把两者联系起来。按额定值选 AGV 执行器,意味着接受公布的那条包络线,而不是从共用同一绕组的 AK 记录外推。
2+5 PIN 接插件与参数识别例程
接插件是第二处结构性改动。电源、CAN 与 UART 合并为一个 M2 螺钉固定的 2+5 PIN 插头,取代 AK 记录上的多个独立插头。在移动平台上,这更偏向维护决定而不是电气决定:要插的是一个而不是几个、螺钉固定能在轮驱所受振动下保持住、带防呆的壳体让插错的组合更难装上去。这能带来多少可靠性提升,属于厂家试验数据才能回答的问题,而不是接插件图纸。驱动固件还增加了由一条指令触发的参数识别例程,缩短了搭载多个相同模组的平台调试时间。
| 项目 | AKA60-6 KV80 | AKA10-9 KV60 |
|---|---|---|
| 径向载荷额定值 | 18 kg | 50 kg |
| 额定电压 | 24 V / 48 V | 48 V |
| 额定功率 | 62 W | 205 W |
| 额定扭矩 | 3 Nm | 18 Nm |
| 峰值扭矩 | 9 Nm | 53 Nm |
| 额定转速 | 200 RPM / 400 RPM | 109 RPM |
| 空载转速 | 320 RPM / 640 RPM | 320 RPM |
| 减速比 | 6:1 | 9:1 |
| 输出编码器 | 14 位磁编·单 | 16 位磁编·单 |
| 接插件 | 2+5 PIN | 2+5 PIN |
| 质量 | 460 g | 1060 g |
| 机座 | 80 mm x 51.2 mm | 100 mm x 70 mm |
额定值均为厂家公布值。两条 AKA 记录都列出径向载荷额定值,它们派生自的 AK 记录没有。空载转速作为上限给出,本文不用于定容量。
AGV 执行器定容量:先载荷、再转速、后电流
由额定值推出的顺序是单向的,不会回环。载荷先筛掉候选,转速确认或否掉剩下的那一个,电流再为平台电气侧定容量。倒过来做,候选名单就得重做,因为一个先按转速选中、后来发现径向载荷不足的模组,在电气层面没有任何补救手段。这个顺序也是本文与驱动布局比较的分界,布局比较是先定布局再回头核载荷。它是针对输出结构承载轮荷的一体式轮驱的筛选顺序,不是完整的驱动选型:所需牵引力、制动、工作制、热余量、减速箱寿命都要同步核查。
载荷决定哪个 AGV 执行器合适
把算出的最不利单轮载荷对着公布额定值,数值装得下就选较小的模组。按上面那些假设,48 kg 车体落在 18 kg 记录上,133 kg 车体落在 50 kg 记录上。落在两个包络线之间的车体才是有意思的工况:它能装进较大那条记录并留有余量,而这份余量正是用来对冲重心偏移与地面条件估算误差的。
转速否定它或确认它
AGV 执行器的输出额定转速决定连续地面速度,平台需求决定这个速度够不够。50 kg 记录配直径 150 mm 车轮,额定点连续速度为 0.856 m/s,这是计算值而不是实测行驶速度。若需求高于它,应改选更快的模组或更大的车轮。母线电压是另一个问题:AKA60-6 KV80 在同一套绕组上公布 24 V 下 200 RPM、48 V 下 400 RPM,因此额定转速属于它被公布时的那个电压,换到更高母线必须留在驱动额定值与热限之内。额定点之上还有峰值转速,而大部分时间都花在那一区的工作制,已经离开连续包络。
一条母线上的四个车轮
电流是 AGV 执行器选型的最后一步,也是第一个牵动平台其余部分的一步。四台 AKA60-6 KV80 按公布额定电流 4 A 计合计 16 A,按公布峰值电流 11.2 A 计合计 44.8 A;四台 AKA10-9 KV60 按每台 10.6 A 计合计 42.4 A,按每台 32 A 计合计 128 A。这些是模块电流合计,不是电池侧需求。额定电流与额定功率除以母线电压并不闭合,说明这两个字段测的不是同一件事;电池包、接触器与线束要按母线侧定容量,那里电压、驱动效率、同时出力的车轮数量以及允许峰值持续多久都进入计算。四台模组也不会在同一瞬间、以同样时长到达峰值。按载荷选出、按转速确认的 AGV 执行器,还要对着四轮同时出力时电池包能给到什么再核一遍。
径向载荷额定值不适用的情况
额定值只回答一个问题,有三种情况它定不了选型。超出包络线的车体、作用点偏离轮毂中心的载荷、必须是空心的轮轴,都会把问题推到公布值所描述的范围之外。能识别这三种情况,是正确读取 AGV 执行器记录的一部分;而每一种指向的都是另一种解法,而不是换更大的模组。
比额定值允许更重的车体
超出包络线之后,AGV 执行器仍然输出额定扭矩,牵引力的算术也仍然成立,正因如此这个错误才容易犯。不成立的是载荷路径:输出轴承被要求承受超过其额定值的径向载荷,随之而来的风险是该轴承或其周围结构的过载与寿命下降,失效模式由安装方式决定,并不会干净地收敛成某个扭矩限值。当轮荷超出额定值时,载荷路径必须重新设计:外置轴承座、驱动通过联轴器只提供扭矩,是其中一种做法,在吨级轮荷下很常见。
作用点偏离轮毂中心的载荷
额定值假定载荷作用在轮毂上。装在偏置支架上的车轮、位于转向轴上的驱动、链条或皮带取力,都会把作用线从轴承中心移开,并在径向载荷上叠加一个弯矩。公布值不覆盖这种工况,因为力臂属于安装方式的属性,而不是模组的属性。解法是机械的:把载荷移回轮毂正上方,或者用独立轴承承担偏置载荷,让驱动只提供扭矩。
轮轴必须是空心的时候
空心轮轴是走线需求而不是载荷需求,它指向另一类模组。产品线里针对这种情况有中空轴行星模组,而这里引用的记录并未为它们公布径向载荷额定值,因此在厂家给出数值之前,轮荷仍须由模组外部承担,模组只通过中空输出提供扭矩。为解决载荷问题去选它们,等于把它们存在的理由反过来用;为解决走线问题去选它们,载荷问题一点没动,AGV 执行器的候选名单仍然回到那两条给出额定值的记录上。
常见问题
Q在轮式平台上,AGV 执行器用来做什么
它驱动一个车轮,同时承担该车轮分摊的平台质量。输出法兰接车轮,输出轴承承担径向载荷、机壳承担其反作用,内部的电机与减速段把电能变成轮缘扭矩。这种牵引与承载的组合,正是同等扭矩的关节执行器与 AGV 执行器的分界。
QAKA60-6 与 AKA10-9 能承受多大径向载荷
两条 AGV 执行器记录分别是 AKA60-6 KV80 的 18 kg 与 AKA10-9 KV60 的 50 kg,都是轮毂处的单台值。除以 1.5 的动载系数、四轮均分,对应整车质量约 48 kg 与约 133 kg,这是在该假设下的初筛估算,不是厂家保证的限值。
Q单轮载荷怎么算
先把平台质量加有效载荷分给接地车轮,按轴间重心偏移修正,乘上加减速、制动、坡度与地面过渡的合成系数,再核单个角失去接触的单轮工况。这些结果中最不利的那个,才是与额定值对照的数值。
Q轮荷超出额定值会怎样
AGV 执行器仍会输出扭矩,因此在输出轴承被要求承受超过额定值的载荷时,平台看起来可能一切正常。随之而来的是该轴承或其周围结构的过载,视安装方式表现为寿命下降或损坏,而不是触及某个扭矩上限。解法是把轮荷移到模组外部承担,让驱动只提供扭矩。
Q减速型 AGV 执行器能自己承担轮荷吗
在它公布的额定值之内可以。超过这个数值,载荷必须由驱动周围的结构承担,而不是由驱动承担,这是车体层面的决定。把额定值当作载荷路径的声明而不是性能指标来读,这个决定才会保持显式;在把 AGV 执行器匹配到一台已经造好的平台时,这也是首先要核的一项。
官方资源
两条产品记录含各模组的完整规格,厂家在下面链接的页面公布额定值、尺寸图与接插件引脚定义。两者都是 CubeMars 的记录,本文引用的额定值取自这些页面。用于对比的 AK 记录额定转速,取自厂家 AK60-6 V3.0 KV80(24 V)与 AK10-9 V3.0 KV60(48 V)页面。
CubeMars AKA60-6 KV80 公布了 18 kg 径向额定值、6:1 减速段以及 24 V 与 48 V 两个额定点。CubeMars AKA10-9 KV60 公布了 50 kg 径向额定值、9:1 减速段以及单个 16 位输出编码器。
下一步
载荷计算定了哪个模组合适,AGV 栏目汇集了这套选型所服务的平台用途。机器人执行器收录上面讨论的记录,选型与产品对比工具把这些规格字段并排呈现。
本文背后的两条记录是CubeMars AKA60-6 KV80 机器人执行器与CubeMars AKA10-9 KV60 机器人执行器。若轮轴必须是空心的,CubeMars AKH70-48 V1.0 KV41 中空轴行星减速执行器是应与之并列阅读的记录,载荷路径在模组外部处理。