关节对位置的保持能力,取决于它对位置的测量能力。编码器分辨率是把转轴角度变成可计数量的那个数值,它处在控制器对该角度所做一切处理的上游。本文围绕一组齿轮减速执行器追踪一个问题:传感器究竟在测量什么,这个测量携带多少个计数,以及在哪个点上继续增加计数不再带来任何改变。
编码器在关节处报告的是什么
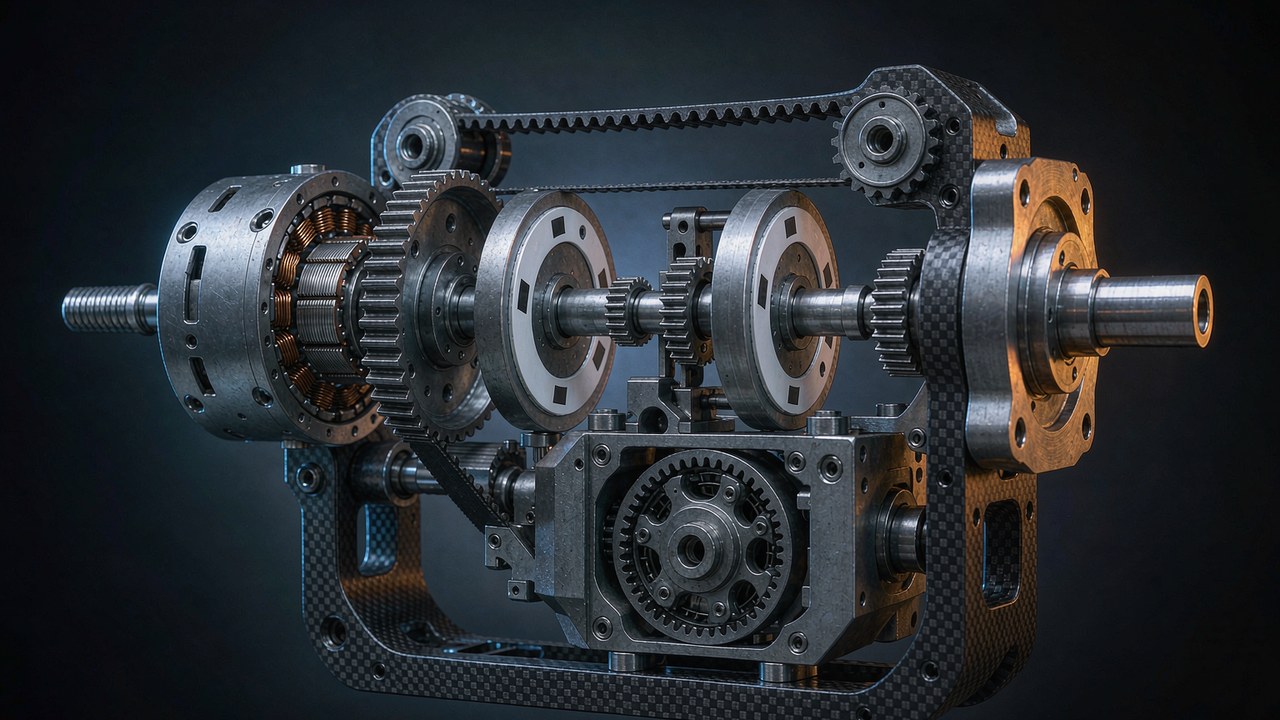
齿轮减速执行器有两根重要的轴。一根是电机轴,转速高、负载轻。另一根是输出轴,位于减速级之后,转动缓慢并承担负载。装在前者上的传感器报告电机角度,装在后者上的传感器报告输出角度。它们不是同一个测量,两者之间的一切就是传动链。
两根轴,两种测量
这个区分听起来偏学术,直到某个关节必须在负载下保持姿态时才显出分量。电机角度容易测量也容易控制,因为磁场在电机轴上,驱动电路也已经在那里。机器真正关心的是输出角度。两者之间隔着齿轮齿隙、轴承游隙,以及负载路径上每个零件的弹性扭转。
CubeMars在其AKH70中空轴执行器上直白地说明了这种布置。该模块搭载双21位磁编码器,电机侧与输出侧各一个,制造商将结果描述为电机级与输出级上的独立位置反馈,可把传动误差从控制回路中隔离出来。这是制造商的说法,更宜理解为关于第二个传感器测量什么的断言,而不是它消除了什么:输出侧反馈让控制器能够观测电机角度与输出角度之差,而回差、弹性扭转和摩擦仍然是传动链本身的性质。
为什么闭环决定该信任哪个数字
只读电机角度的控制器,控制的是一个离它真正想驱动的对象隔着一整条传动链的数字。编码器分辨率决定这个数字被切得多细,而传感器的安装位置决定这个数字在负载端是否还有意义。两者必须放在一起读,所以脱离位置引用的编码器分辨率几乎毫无意义。
输出端的编码器分辨率:14位、16位与21位
以位表示的分辨率是每转计数。14位传感器每转分辨16384个计数,16位传感器为65536,21位传感器为2097152。这是这类执行器上出现的三个数值,首尾之间相差128倍。
有三个术语常被混用,但不应该如此。分辨率是传感器每转理论上能区分的位置增量。精度是报告角度与真实角度相差多少。重复定位精度是在相同指令、相同条件下关节返回位置的离散程度。更细的分辨率能改善第一项,却不保证另外两项,只引用编码器分辨率对另外两项什么也没说明。
公开出来的行说了什么
AKH70-48和AKH70-16公开的内环编码器分辨率为21位,外环同为21位。AK70-9 V3.0公开的是同一对数值。AK70-10 KV100公开的内圈编码器分辨率为14位,外圈类型与外圈分辨率两行为空。这些都是制造商的规格行,按原文引用。各页面的措辞并不一致:AK70-10页面混用了loop与ring,这里的表述按各行发布时的原文照录。
安装位置改变一个计数的价值
同样的编码器分辨率在输出端并不换来同样的角度步长,因为换算由安装位置决定。10:1减速级电机轴上的14位传感器,每转电机产生16384个计数,而输出一转需要电机转十圈,因此输出端每转看到163840个计数。这相当于输出端每个计数约0.0022°。直接装在输出轴上的21位传感器,每转输出直接产生2097152个计数,约为每个计数0.000172°。两个数字都是由公开的位数和减速比算出的,不是公开值。它们是理想传动链下的等效输出角度增量,而不是实测的输出精度:两根轴之间的回差与弹性变形仍然会让输出偏离理想换算。
由此有两点。第一,减速会把电机侧传感器在输出端的细度成倍放大,所以高减速比背后一个不高的位数,在纸面上依然可观。第二,也更重要的,电机侧的数字比传动链的可重复性更细。细度并不是约束。
| 型号 | 内环编码器分辨率 | 外环编码器分辨率 | 编码器数量 | 公开的回差 | 减速比 |
|---|---|---|---|---|---|
| AKH70-48 V1.0 KV41 | 21位 | 21位 | 2 | 12 arcmin | 48:1 |
| AKH70-16 V1.0 KV41 | 21位 | 21位 | 2 | 12 arcmin | 16:1 |
| AK70-9 V3.0 KV60 | 21位 | 21位 | 2 | 18 arcmin | 9:1 |
| AK70-10 KV100 | 14位 | 未公开 | 1 | 0.2° | 10:1 |
| AKE50-8 KV110 | 未列出 | 未列出 | 未列出 | 9 arcmin | 8:1 |
公开的编码器与回差行,按各制造商产品页面的原文引用。回差单位在各页面之间并不统一:AKH70两款与AK70-9用arcmin,AK70-10用度。数值按各页面使用的单位原样复现。标为未列出的行,表示所引用的产品记录没有发布该值;某一行缺失并不构成该功能缺失的证据。
单编码器与双编码器
这一区间里最有用的对比不在产品系列之间,而在两个尺寸几乎相同的模块之间。AK70-9 V3.0直径89 mm、长49 mm,采用9:1减速级,公开两个21位编码器。AK70-10 KV100直径89 mm、长50.25 mm,采用10:1减速级,公开一个14位编码器。外形几乎相同,减速比相邻,反馈完全不同。传感器数量不是排名。单一传感器本身并不使模块能力更弱,因为结果还取决于传动链、传感器精度、控制算法和应用。这里不同的是系统能直接观测到什么。
第二个传感器换来什么
只有电机轴上一个传感器时,输出位置是推断出来的:控制器取电机角度,除以减速比,并假定传动链是刚性的。输出轴上有第二个传感器时,输出位置是被测量出来的。这个差别不是编码器分辨率上的小幅改善,而是传动链的模型与传动链的实测之间的差别。
CubeMars在AK70-9 V3.0上以运行层面的措辞说明了这一点:双编码器设计被描述为输入端与输出端编码器,可提升定位精度与系统可靠性;闭环设计被描述为在断电后仍保留位置信息。AKH70两款也带有断电后保留输出位置的同样说法。
这一区间如何分层
在制造商的对比表中,十个模块标注双编码器,十一个标注单编码器,五个完全没有条目。没有条目的模块属于AKE准直驱系列,它们在同一张表中也没有驱动板。双编码器在这一区间里并不是随尺寸平滑上升的特性;它跟随的是模块世代及其背后的设计意图。
绝对值与增量式
实践中要紧的区别是跨越一次电源通断的行为。增量式编码器报告的是相对于控制器上次计数位置的角度。绝对值编码器在到达时就报告一个真实角度。当关节必须在唤醒时就知道自己在哪,这个区别决定了机器启动时是否执行一次回零动作。
CubeMars称AKH70两款和AK70-9 V3.0在断电后保留输出位置,AK70-9的措辞提到双齿轮啮合闭环设计。这些模块的公开行给出的编码器类型是磁电式、分辨率以位表示;它们没有说明传感器是绝对值还是增量式,保留位置本身也不能作为其中任何一种的证据。三件事是分开的:制造商关于保留位置的说法、传感器的测量原理,以及整个驱动器在一次电源通断和故障恢复中的行为。
区分这两种情况的并不是编码器分辨率。电机侧的增量式编码器在电源通断之后让输出角度保持未知,因为传动链的状态对它来说是未知的;问题不在于角度测得多细,而在于它能否在断电后存活。当机器需要在上电瞬间就得到输出角度时,要求是驱动器支持的输出侧绝对位置反馈方案,并须针对具体模块对照制造商文档核实。即便如此,系统仍可能需要标定、参考点检查或受监控的启动流程。
在电机报告的东西与连杆实际做的东西之间
回差是传动链中的角度间隙,它是让编码器分辨率回到恰当位置的那个数字。AKH70两款公开12 arcmin,AK70-9 V3.0公开18 arcmin,AK70-10 KV100公开0.2°。AKE50-8 KV110公开9 arcmin。每个数值都按其所在页面使用的单位引用,因为各页面在单位上并不一致。
这个带宽远大于步长
把这些与前面算出的计数对照。有12 arcmin回差的关节,有0.2°的角度间隙。10:1减速级背后的14位电机侧传感器在输出端分辨约0.0022°,21位输出侧传感器分辨约0.000172°。这个间隙比第一个数字粗大约两个数量级,比第二个粗三个数量级。无论在这个关节里限制重复定位精度的是什么,它都不是计数。
这就是为什么单独引用编码器分辨率会误导。更细的传感器把电机轴测得更加精确,而输出端仍然可以自由地停在回差带内的任意位置。第二个传感器也不会缩小这个带。输出侧编码器的作用是让这个带变得可观测,使控制器能够看到指令输出位置与实际输出位置之差。观测到这个差不等于补偿它:回路能否据此修正,取决于控制设计、带宽、采样率和负载。
减速比的选择本身就是一个决策,这里不再展开;低减速比的取舍见准直驱执行器:8:1 减速比带来什么。编码器分辨率与该选择相互作用,但不能替代它。
额外的编码器分辨率在哪里不再有用
分辨率与重复定位精度是不同的量,两者之间的落差正是额外的编码器分辨率停止产生回报的地方。分辨率是传感器能报告的最小变化。重复定位精度是在相同指令、相同负载下关节实际返回位置的离散程度。前者由传感器决定,后者由回差、柔度、摩擦、热状态以及负载的耦合方式决定。
过了某个点,传感器就不再是链条中最粗的环节。一旦一个计数远细于角度间隙,仅仅提高标称分辨率,不太可能大幅改善系统级的重复定位精度。结果仍然取决于传感器精度、控制架构、机械柔度、摩擦和测试条件。所以有用的问题不是某个模块带多少编码器分辨率,而是链条中当前哪一个环节是粗的。
算术给出了这个对比的框架。在12 arcmin下,若两个数值基于同一个回差定义,带宽是0.2°。输出侧21位的编码器分辨率在该带内折合为每个计数约0.000172°。这是量化增量与公开的回差数值之间的比较,而不是关节返回指令位置接近程度的实测。
还有第二个更靠近电子线路的极限。编码器分辨率是关于传感器的陈述,而不是关于馈入它的噪声底的陈述。比反馈通路中的电噪声更细的计数,报告的是噪声而不是运动,追着这个噪声跑的控制器会发生振荡。当规格书与实测行为不一致时,有意义的是实测行为。
转矩量级与热负荷决定模块本身,这一步选型是独立的;参见如何选择高扭矩机器人执行器。反馈应当与该决策并行地被规定,而不是替代它,编码器分辨率也不应被孤立地优化。
什么时候第二个传感器值这个成本
有些情况下第二个传感器立刻就值回成本。必须在唤醒时就知道自己输出角度的关节。传动链预期会磨损、而控制器否则会继续信任原始减速比的关节。负载路径在模块与连杆之间含弹性元件的关节。每种情况下的收益都一样:控制器不再猜测传动链在做什么,而电机侧再多的编码器分辨率也替代不了这一点。
让反馈匹配任务
三种负载工况向三个方向拉扯,同一个编码器分辨率数值并不能同样服务三者。它们之间变化的与其说是计数,不如说是哪一种误差占主导。
齿轮关节模块
对于行星减速级之后的足式或机械臂关节,重要的是输出侧的机器人关节编码器,因为传动链是误差的主要来源。AKH70-48采用48:1,两个回路都公开21位;AKH70-16采用16:1,同为这一对数值。在这类关节上,电机侧的编码器分辨率相对于知道输出端实际停在哪里是次要的。这一组模块列在机器人执行器下,这一类的应用背景在关节模组。
轮式驱动
轮式驱动对输出角度的容忍度高于关节,因为负载是连续旋转而不是保持姿态。那里起决定作用的是轮毂承受的负载,这是另一个选型步骤;轮毂处的径向负载见轮式机器人用 BLDC 电机:驱动布局、工作制与减速。这一类的母线电压约束见48 V 机器人执行器:型号、性能收益与系统约束。
直驱与无框设计
去掉减速箱,论证就变了。无框电机把转子与负载直接耦合,没有减速,因此没有需要隔离的传动误差,也没有可以用来放大计数的减速比。RI80 V2.0无框内转子电机完全没有公开编码器行,霍尔传感器集成作为选件提供,转子高度增加了2 mm以适配霍尔传感器的对位。CubeMars把无框构型描述为把支撑法兰、驱动接口和编码器安装座交给机械设计者。传感器由此变成机械设计决策而不是模块规格,编码器分辨率也成为设计者所选编码器的属性。
准直驱组的模块,包括AKE50-8,列在准直驱执行器下,无框系列列在无框力矩电机下。无框机型更广泛的对比见无框力矩电机:从入门带到高性能带,12 款机型对比。
常见问题
机器人关节实际需要多少编码器分辨率
只要一个计数细于链条其余部分引入的误差就够了,再多不必。在有12 arcmin回差的齿轮关节中,传动链间隙约为0.2°,远粗于这一区间任何传感器在输出端产生的步长。一旦编码器分辨率远细于该间隙,仅靠增加位数不太可能改变关节能够重复的程度。
更高的编码器分辨率会让关节更精确吗
本身不会。编码器分辨率规定传感器能报告的最小变化;负载端的精度由回差、柔度、摩擦和热状态决定。电机轴上更细的传感器把电机测得更精确,而输出端仍然可以自由地停在回差带内的任意位置。
单编码器与双编码器的区别是什么
电机轴上的单个传感器,让控制器通过把电机角度除以减速比来推断输出位置。输出轴上的第二个传感器直接测量输出位置。AK70-9 V3.0公开两个21位编码器;AK70-10 KV100公开一个14位编码器,外圈各行留空。
绝对值编码器能免去断电后重新回零吗
它免去的是它所测量的那根轴的重新回零。CubeMars称AKH70两款和AK70-9 V3.0在断电后保留输出位置,这两者都带输出侧传感,但这些模块的公开行并未说明传感器是绝对值还是增量式。只有电机侧传感器的模块无法对输出作出同样的声明,因为电源通断后传动链的状态对它来说是未知的。
回差从编码器分辨率中拿走了多少
回差并不削减编码器分辨率,它处在分辨率之外。这一区间公开的回差数值从AKE50-8的9 arcmin到AK70-9 V3.0的18 arcmin,对应21位输出传感器在输出端约0.000172°的步长。间隙在数量级上更粗,所以决定关节可重复程度的是它。
规定反馈发生在规定模块之后:先有转矩、减速比、质量和母线电压,然后才是测量剩下的东西的传感器。编码器分辨率不应被孤立地优化:它应当与目标定位性能、反馈位置、传动链特性和控制架构放在一起考虑。对于需要精细低速控制或上电即知输出角度的应用,反馈架构本身就是一项要求,而不是最后的细节。模块可以在选型中按这些机械数值筛选,并在产品对比中并排比较。关于一体化关节模块更广泛的论述见机器人执行器:如何为机器人关节选择合适的一体化执行器。