CubeMars AK80-64 KV80 مشغّل روبوتي
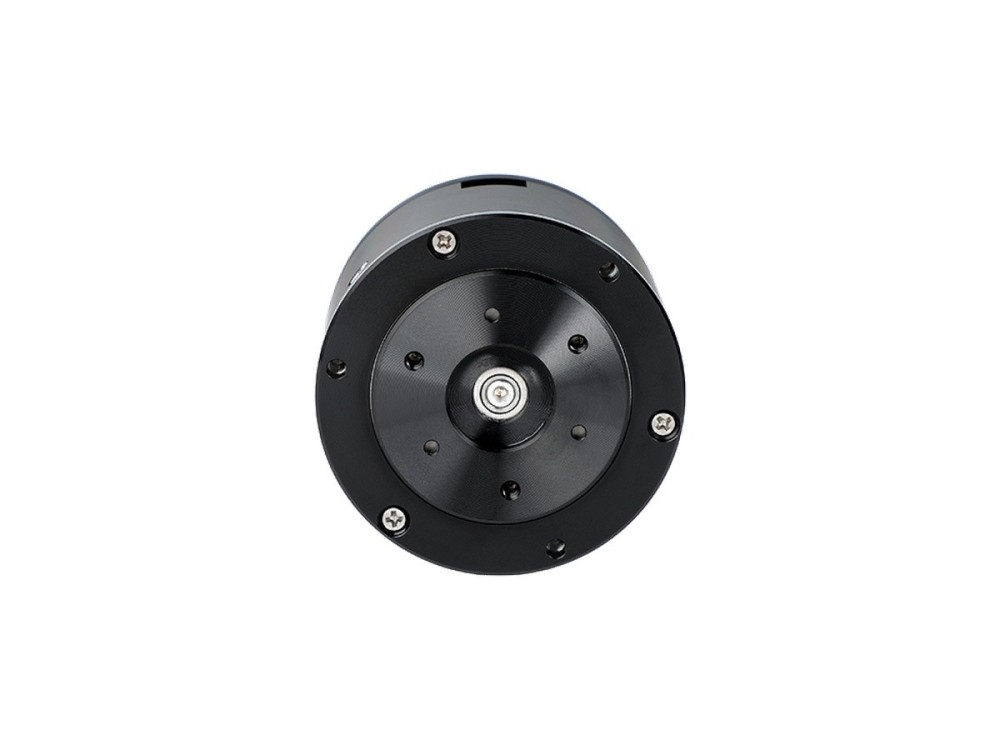
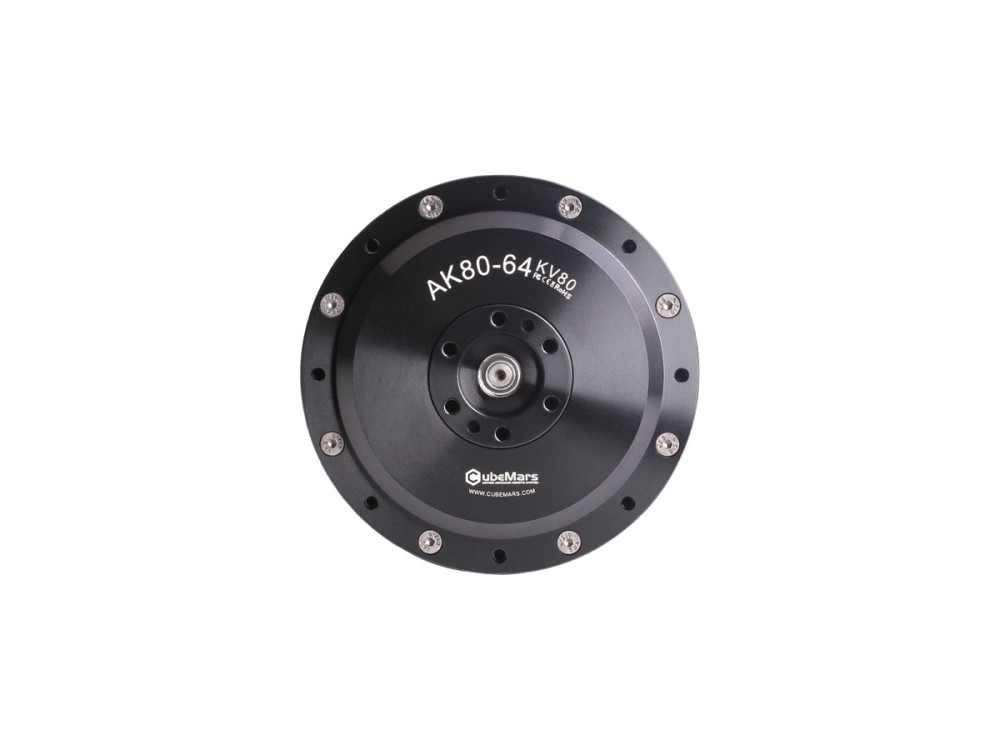
يركّب مشغّل CubeMars AK80-64 محرك KV80 على مخفّض كوكبي 64:1، منتجاً عزماً أقصى 120 Nm وعزماً مقنّناً 48 Nm في هيكل بوزن 850 g. ويقبل 24/48 V، ويستهدف المفاصل عالية الحمل في الروبوتات ذات الأرجل والمناورات الثقيلة.
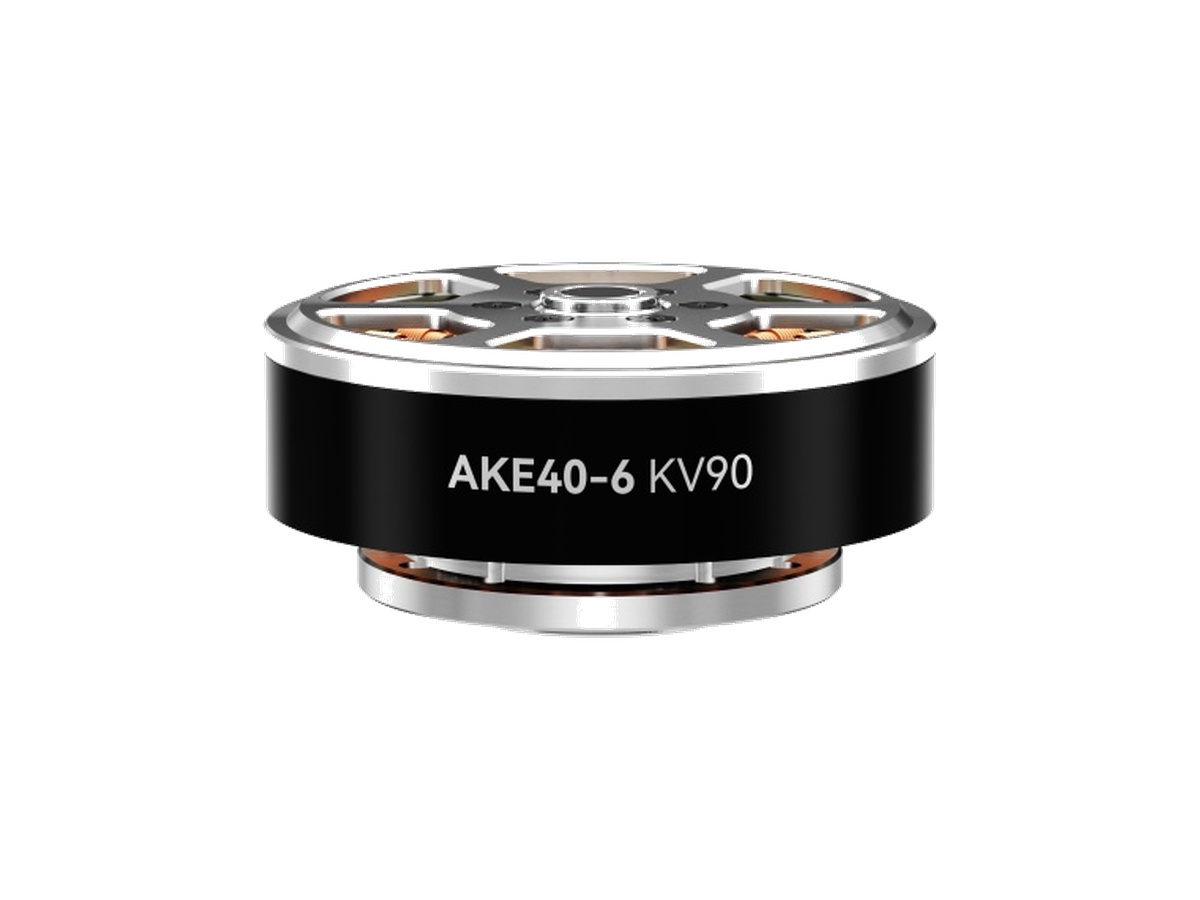
مشغّل التشغيل شبه المباشر CubeMars AKE40-6 KV90 يدمج محركاً بدون فرش مع مخفّض كوكبي 6:1 في هيكل بقياس Ø51 x 24.5 mm ووزن 140 g. عند 24 V يوفّر قدرة مستمرة 50 W، ويسحب 2.5 A مقنّناً و 8 A كتيار ذروة، ويصل إلى 260 rpm مقنّنة و 330 rpm بلا حمل، وتبقى الفجوة عند 9 arcmin مع عزم تشغيل عكسي 0.05 N·m. وهو مناسب للاستخدام في الهياكل الخارجية والمفاصل الروبوتية الخفيفة.
※ المواصفات المذكورة قيم مرجعية، ويمكن التحقق من أحدث المواصفات لدى الشركة المصنعة.
يركّب مشغّل CubeMars AK80-64 محرك KV80 على مخفّض كوكبي 64:1، منتجاً عزماً أقصى 120 Nm وعزماً مقنّناً 48 Nm في هيكل بوزن 850 g. ويقبل 24/48 V، ويستهدف المفاصل عالية الحمل في الروبوتات ذات الأرجل والمناورات الثقيلة.
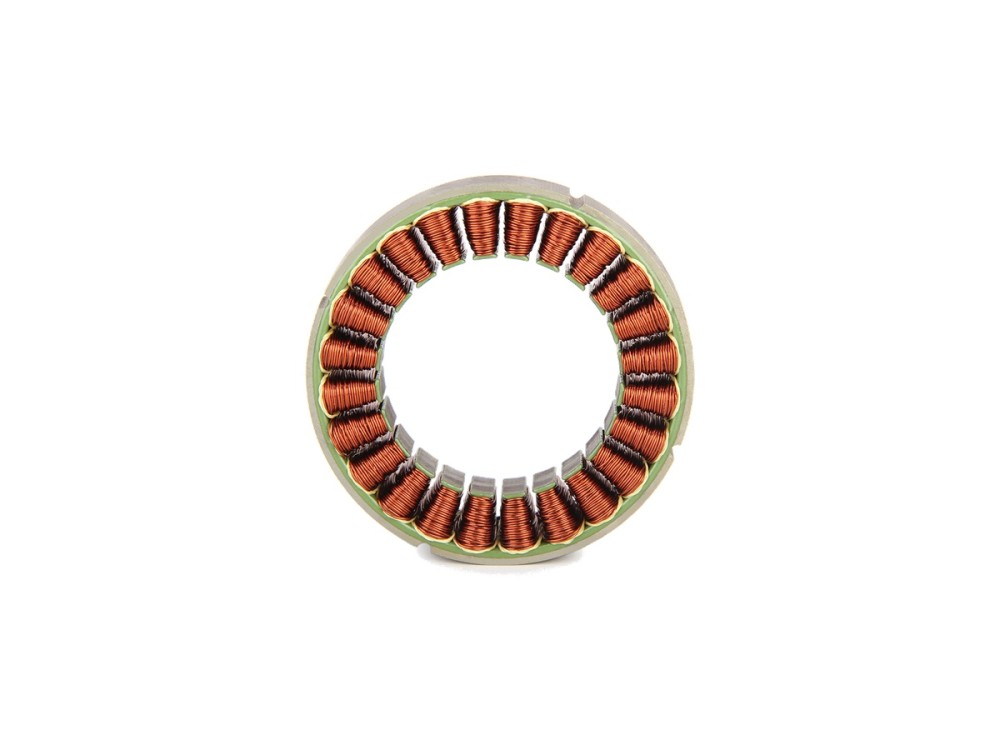
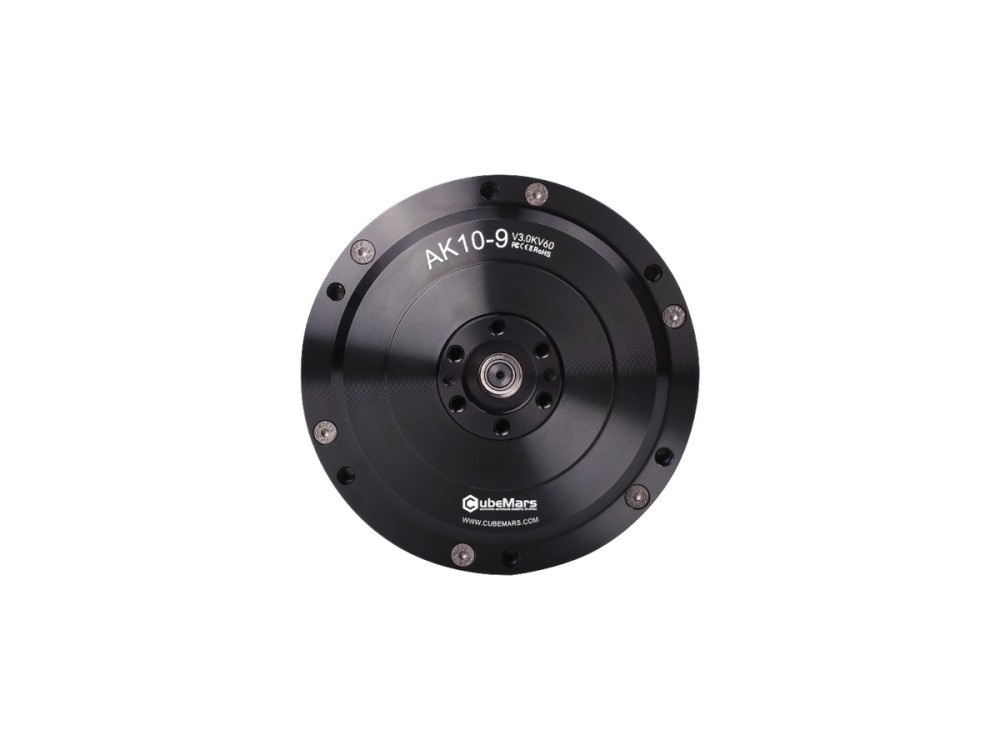
يدمج AK10-9 V3.0 محرك BLDC عالي العزم وعلبة تروس كوكبية 9:1 ومُشغّلاً مع مُشفّر مزدوج. ويوفّر عزماً أقصى 53 Nm وعزماً مقنّناً 18 Nm بقدرة مقنّنة 442 W عند 48 V، وهو خيار مُجرَّب لأرجل الروبوتات البشرية وأذرع الروبوت.
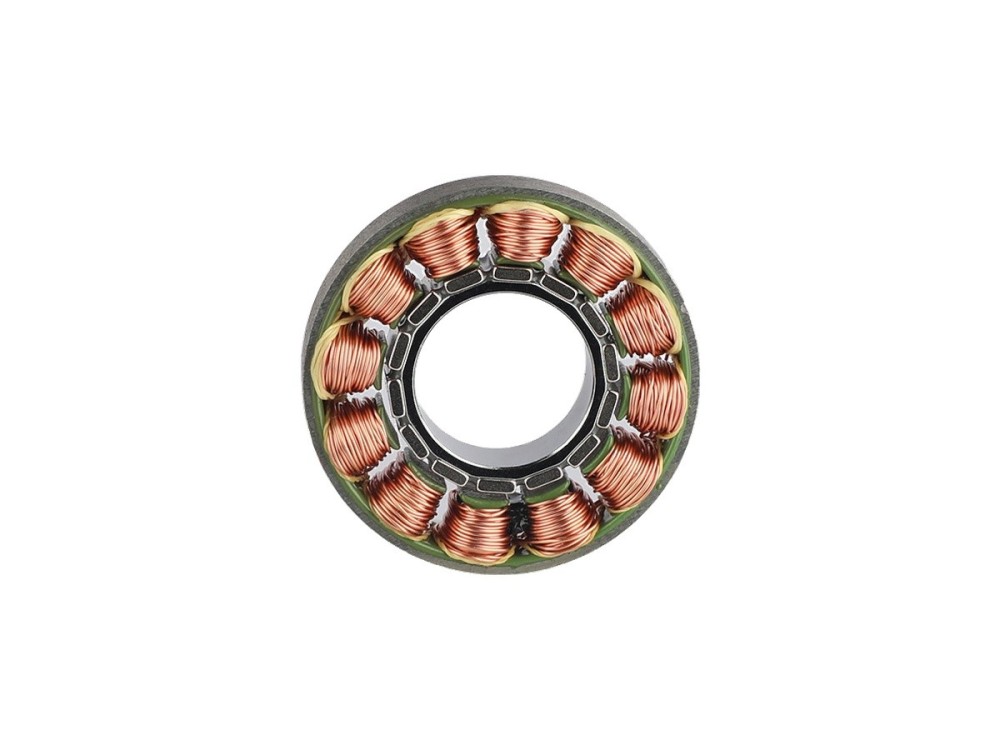
يضمّ محرك العزم بدون إطار CubeMars RI30 KV260 عزماً أقصى 0.23 Nm وعزماً مقنّناً 0.076 Nm في حزمة بقطر 38 mm ووزن 40 g. وتبلغ قدرته المقنّنة 33 W عند 24 V، ويناسب وحدات المفاصل المدمجة وأذرع الروبوت التعاوني والأجهزة التأهيلية التي تتطلّب عزماً سلساً ودقيقاً.
محرك CubeMars GL100 KV10 هو أكبر محركات GL للجيمبال، ويوفّر عزماً أقصى 7.7 Nm وعزماً مقنّناً 3 Nm لحمولات الكاميرا الثقيلة. وتثبّت وحدة القيادة المباشرة البالغة 107 mm و698 g عند 24 V جيمبالات بدرجة سينمائية.
محرك RI100 KV105 هو أكبر طرز RI بدوار داخلي، ويوفّر عزماً أقصى 4.95 Nm وعزماً مقنّناً 1.76 Nm بقدرة مقنّنة 252 W. ويخدم تصميمه بدون إطار البالغ 104 mm و500 g على ناقل 24-48 V الروبوتات البشرية والهياكل الخارجية ووحدات المفاصل عالية الحمل.
يرتقي CubeMars RI80 V2.0 KV75 إلى عزم أقصى 4.1 Nm وعزم مقنّن 1.45 Nm بقدرة مقنّنة 172 W. ويقبل المحرك بدون إطار بدوار داخلي البالغ 85 mm و411 g دخلاً 24-48 V، ويناسب الروبوتات البشرية والهياكل الخارجية والروبوتات الرباعية ووحدات المفاصل الثقيلة.
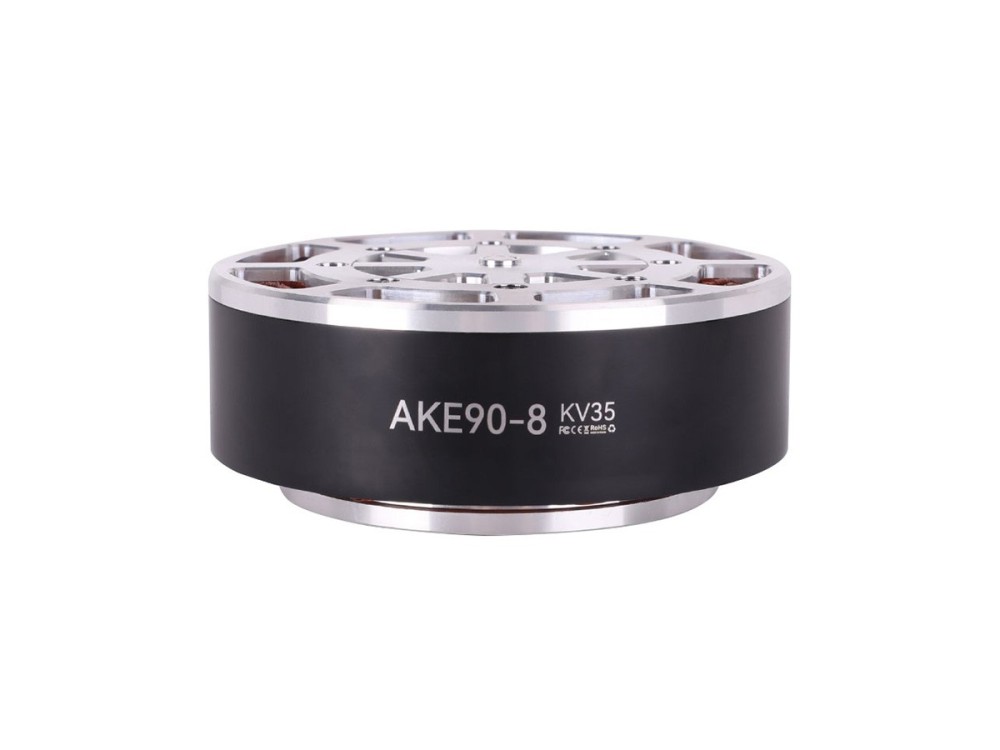
يجمع مشغّل التشغيل شبه المباشر AKE90-8 KV35 مرحلة كوكبية 8:1 مع تحكّم منخفض القصور، منتجاً عزماً أقصى 170 Nm وعزماً مقنّناً 55 Nm. وبوزن 1.4 kg عند 48 V، يستهدف أرجل الروبوتات البشرية والهياكل الخارجية ووحدات المفاصل عالية الديناميكية.
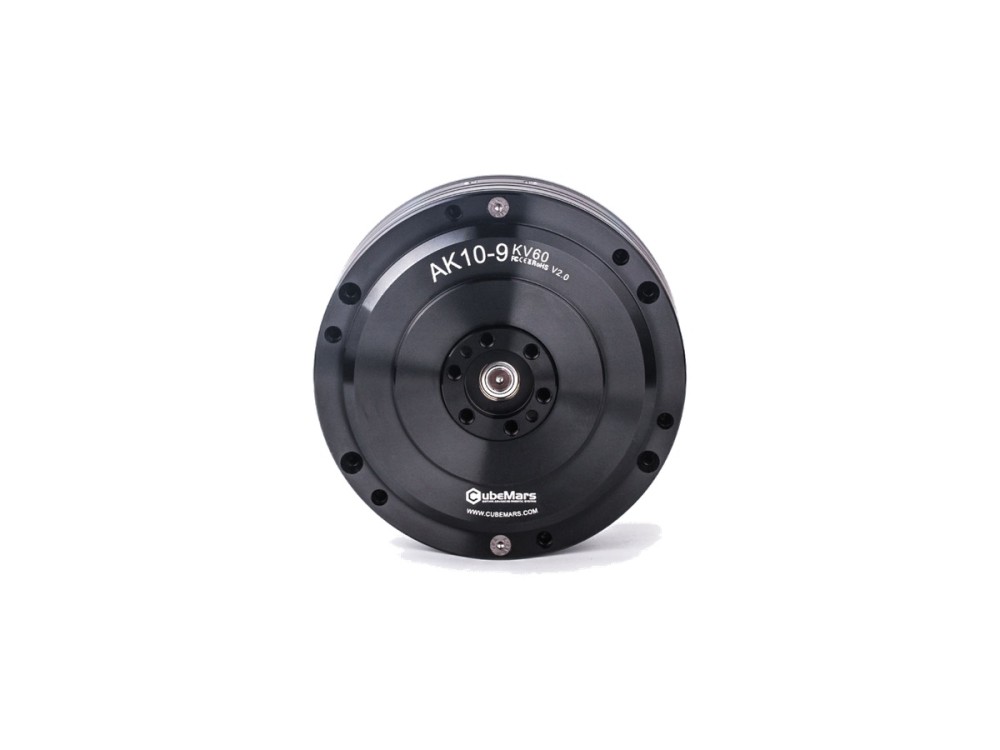
يوفّر مشغّل CubeMars AK10-9 V2.0 الروبوتي عزماً أقصى 48 Nm وعزماً مقنّناً 18 Nm عبر مخفّض 9:1، مع مُشفّر مزدوج ومرونة 24/48 V. وبوزن 960 g، يخدم الروبوتات البشرية والهياكل الخارجية ووحدات المفاصل الدقيقة.
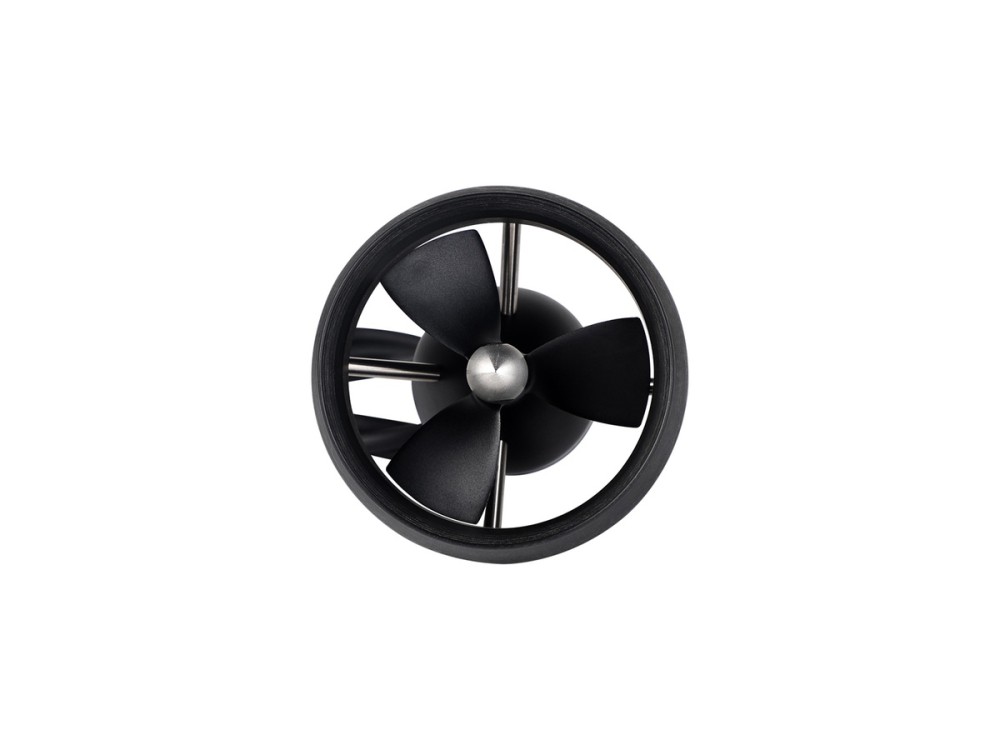
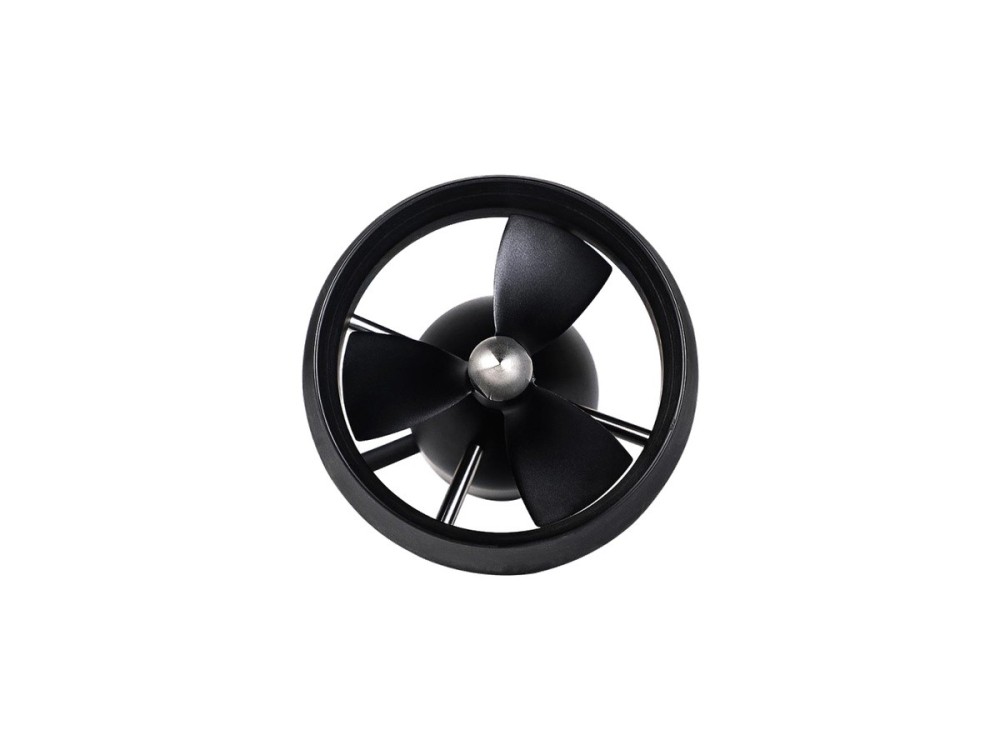
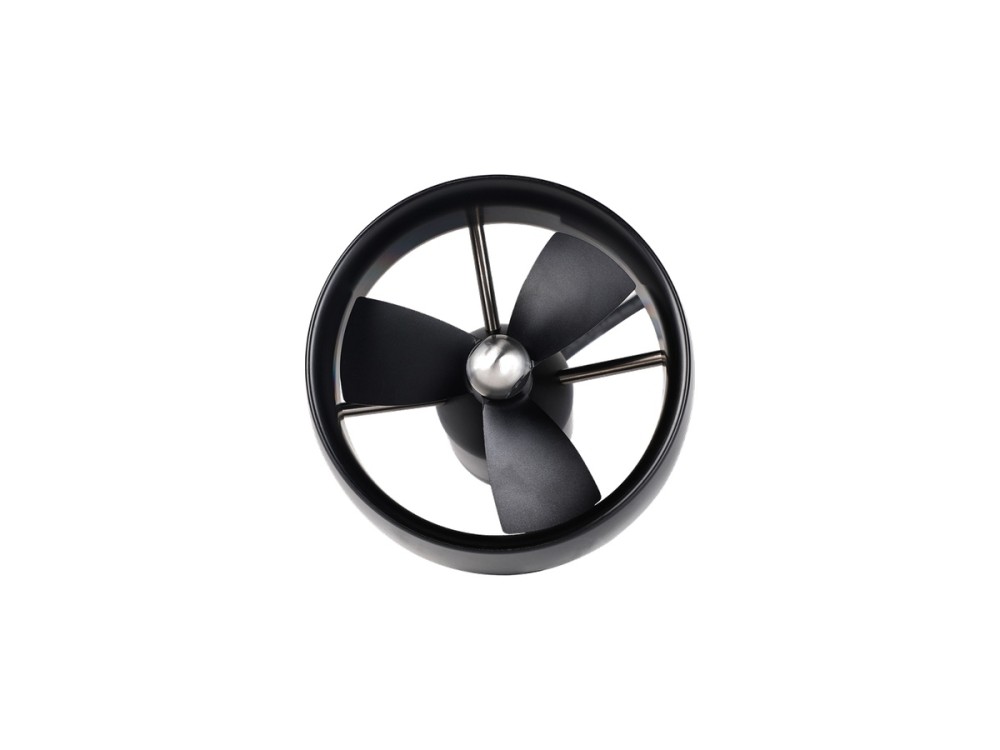
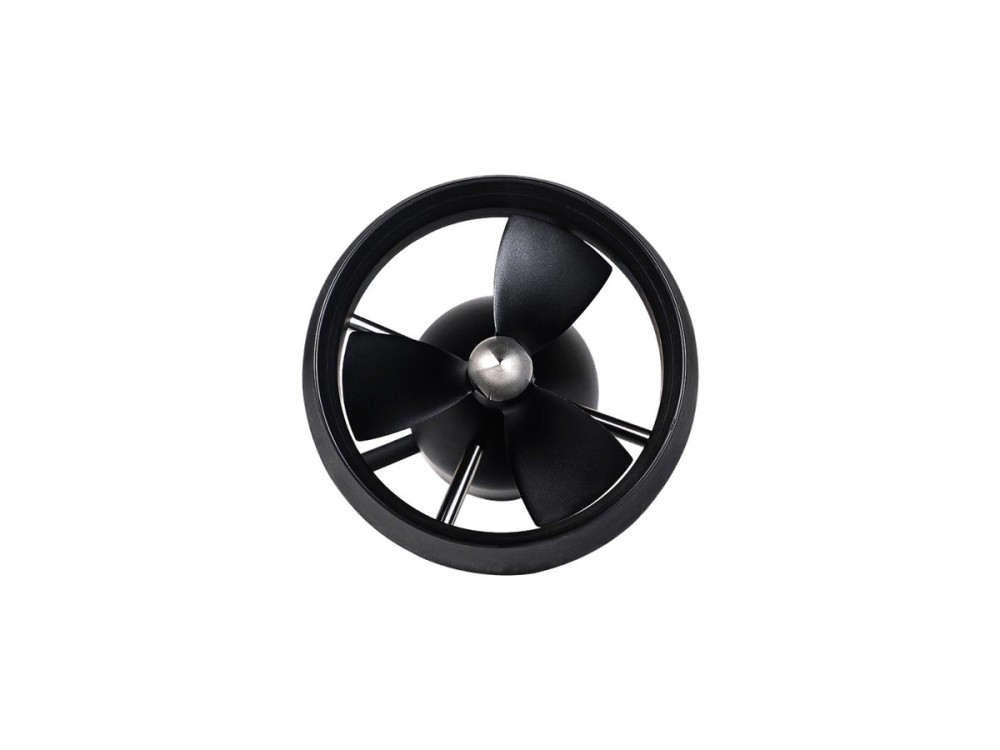
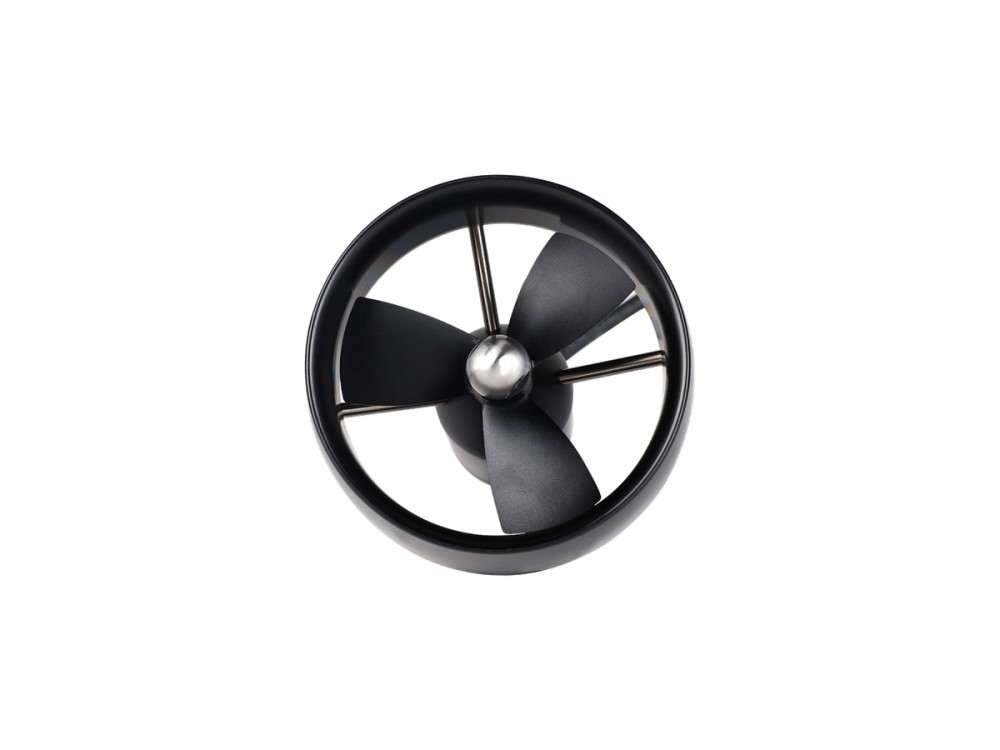
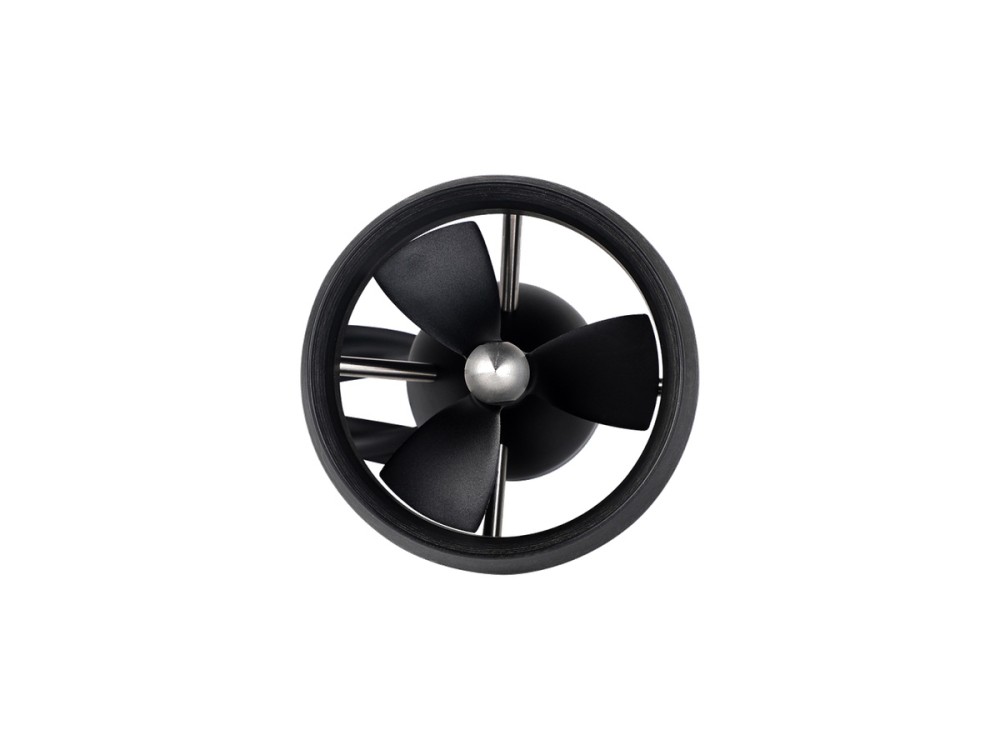
يوفّر دافع DW10 تحت المائي 10 kgf من الدفع بقدرة مقنّنة 540 W عند 36 V في غلاف بقطر 100 mm ووزن 840 g. وبفضل كفاءته وانخفاض ضجيجه، يناسب مناورات ROV والمركبات تحت المائية الصغيرة.
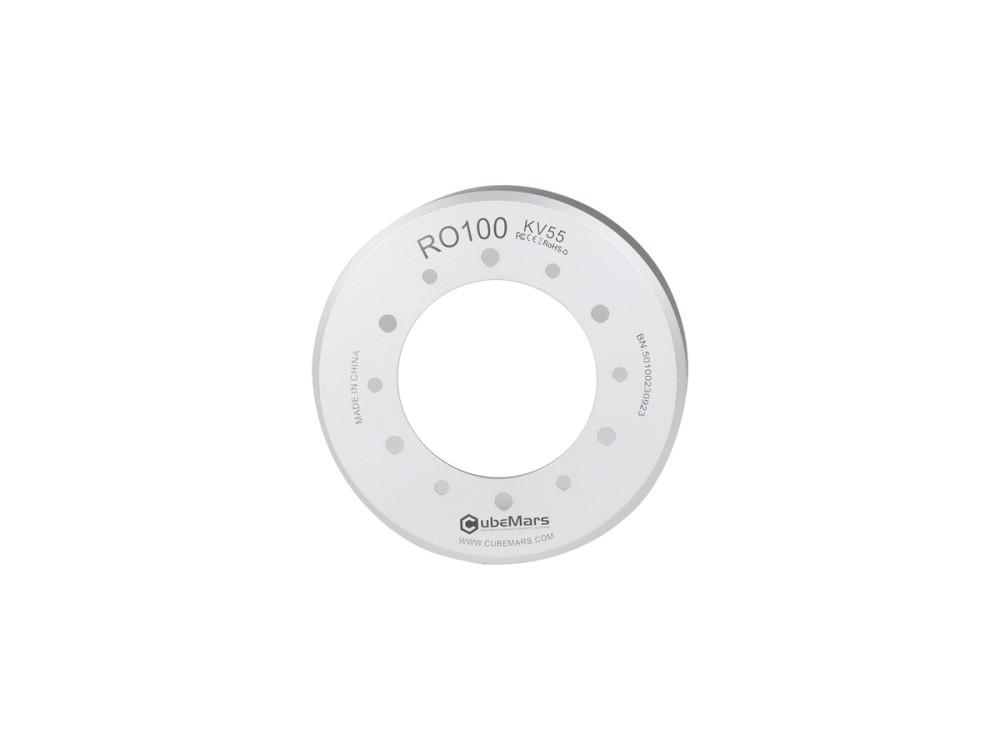
يتصدّر RO100 KV55 Standard نطاق RO بعزم أقصى 12 Nm وعزم مقنّن 4 Nm مع قدرة مقنّنة 838 W عند 48 V. وبنيته بدون إطار البالغة 113 mm و710 g مُصمَّمة للتطبيقات المفصلية المتطلّبة في الروبوتات البشرية والرباعية والخدمة الشاقة.
ينتج دافع SW17 تحت المائي 17 kgf على الأقل من الدفع من قدرة مقنّنة 870 W عند 48 V. وتوفّر وحدته المحكمة الإغلاق البالغة 1.35 kg قدرة نظيفة وقوية لمركبات ROV العاملة والروبوتات تحت المائية.
يوفّر مشغّل CubeMars AK45-10 V3.0 عزماً أقصى 7 Nm وعزماً مقنّناً 2.5 Nm عبر مخفّض 10:1، بوزن 262 g وقطر 53 mm. وتبلغ قدرته المقنّنة 39 W على ناقل 24 V، ويناسب مفاصل الروبوتات المدمجة والهياكل الخارجية التأهيلية.
ينتج دافع DW20 تحت المائي دفعاً يبلغ 20 kgf من قدرة مقنّنة 910 W عند 48 V. وتستهدف بنيته المحكمة الإغلاق البالغة 152 mm و1.63 kg منصّات ROV الثقيلة ومهام المناولة تحت المائية.
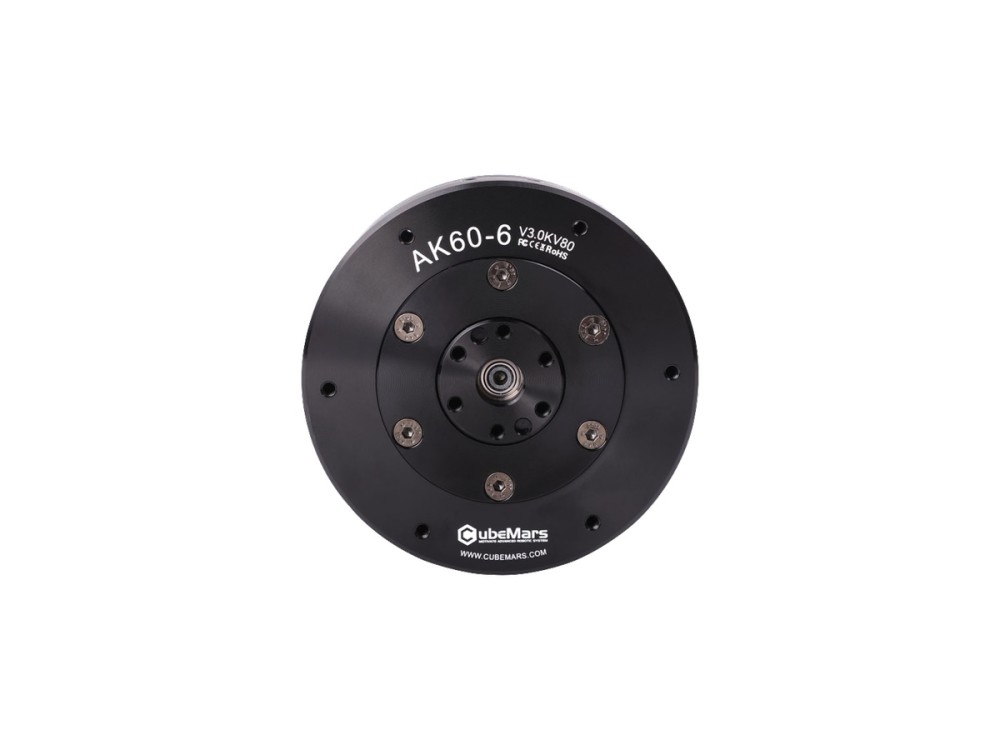
يوفّر مشغّل CubeMars AK60-6 V3.0 عزماً أقصى 9 Nm وعزماً مقنّناً 3 Nm عبر مرحلة مدمجة 6:1 بقدرة مقنّنة 74 W على 24/48 V. وبوزن 380 g وقطر 79 mm، يخدم الأذرع الروبوتية الخفيفة ووحدات المفاصل الصغيرة والروبوتات الرباعية المدمجة.
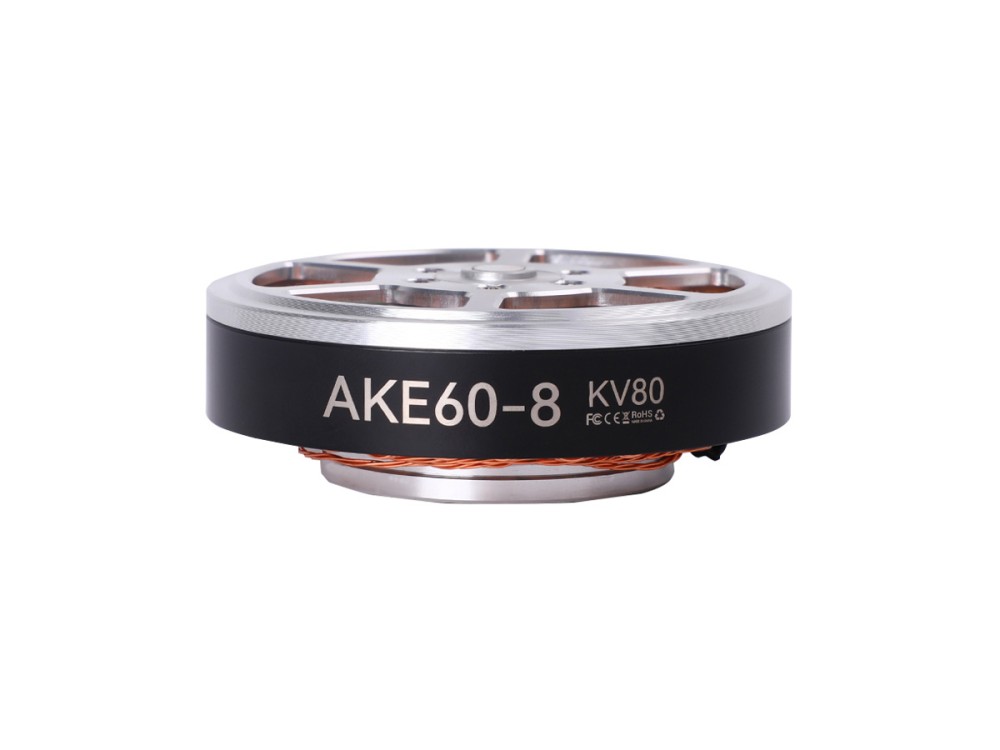
يوفّر AKE60-8 KV80 عزماً أقصى 12.5 Nm وعزماً مقنّناً 5 Nm عبر مرحلة كوكبية 8:1 عند 24 V، بوزن 260 g فقط. ويمنح تصميم التشغيل شبه المباشر قصوراً ذاتياً منخفضاً ومطاوعة لمفاصل الروبوتات البشرية والهياكل الخارجية المدمجة.
ينتج محرك CubeMars RO50 KV108 Lite بدون إطار عزماً أقصى 0.9 Nm وعزماً مقنّناً 0.3 Nm بوزن 105 g فقط. وبقدرة مقنّنة 66 W عند 24 V، يناسب المفاصل الروبوتية المدمجة حيث تهمّ الاستجابة السريعة والوزن المنخفض.
يوفّر دافع CubeMars SW12 تحت المائي 12 kgf أو أكثر من الدفع بقدرة مقنّنة 520 W عند 48 V. وبوزن 1.18 kg، يقدّم دفعاً فعّالاً ومقاوماً للتآكل لمركبات ROV من فئة التفتيش.
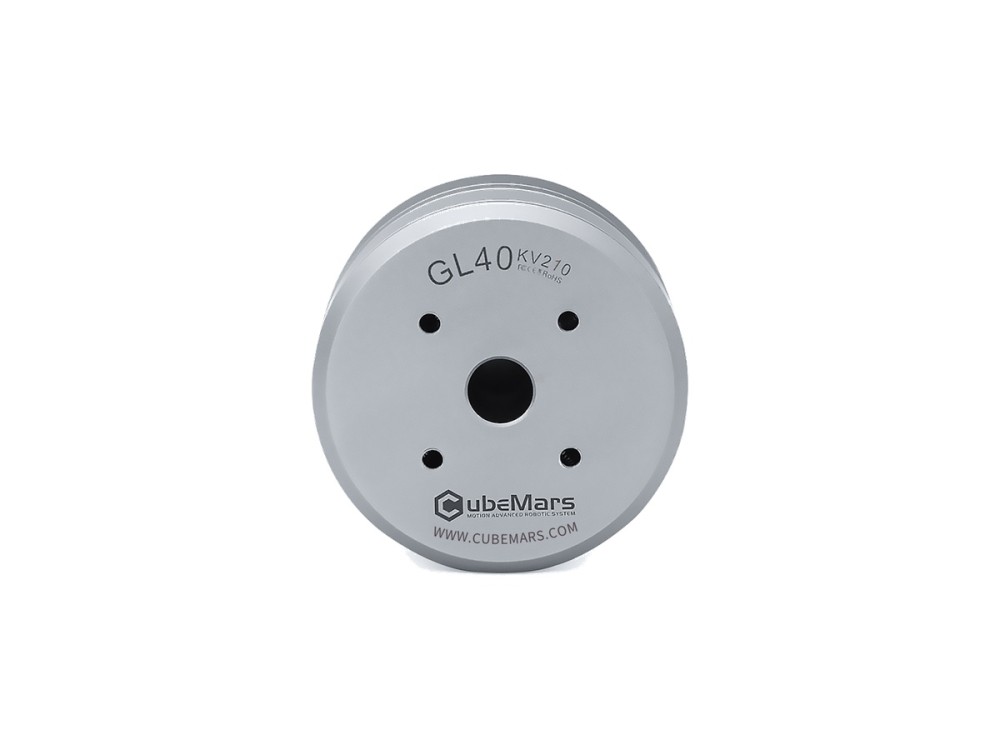
يوفّر محرك الجيمبال GL40 KV70 عزماً أقصى 0.5 Nm وعزماً مقنّناً 0.25 Nm في هيكل قيادة مباشرة بوزن 107 g وقطر 46.5 mm. ويناسب التسنين المنخفض والتحكّم السلس مثبّتات الكاميرا المحمولة باليد والمثبّتة على الدرون.
دافع CubeMars DW25 هو الدافع المميّز في سلسلة DW، بدفع 25 kgf وقدرة مقنّنة 1315 W عند 48 V. وتوفّر الوحدة البالغة 1.79 kg دفعاً قوياً وموثوقاً لمركبات ROV الكبيرة والمركبات تحت المائية الثقيلة.
محرك RI50 KV100 هو محرك عزم بدون إطار بدوار داخلي مُصمَّم لأنظمة 24-48 V. وفي حزمة بقطر 54 mm ووزن 181 g ينتج عزماً أقصى 1.67 Nm وعزماً مقنّناً 0.58 Nm بقدرة مقنّنة 66 W، ويخدم الروبوتات الرباعية والهياكل الخارجية وAGV ومفاصل الأذرع الروبوتية.
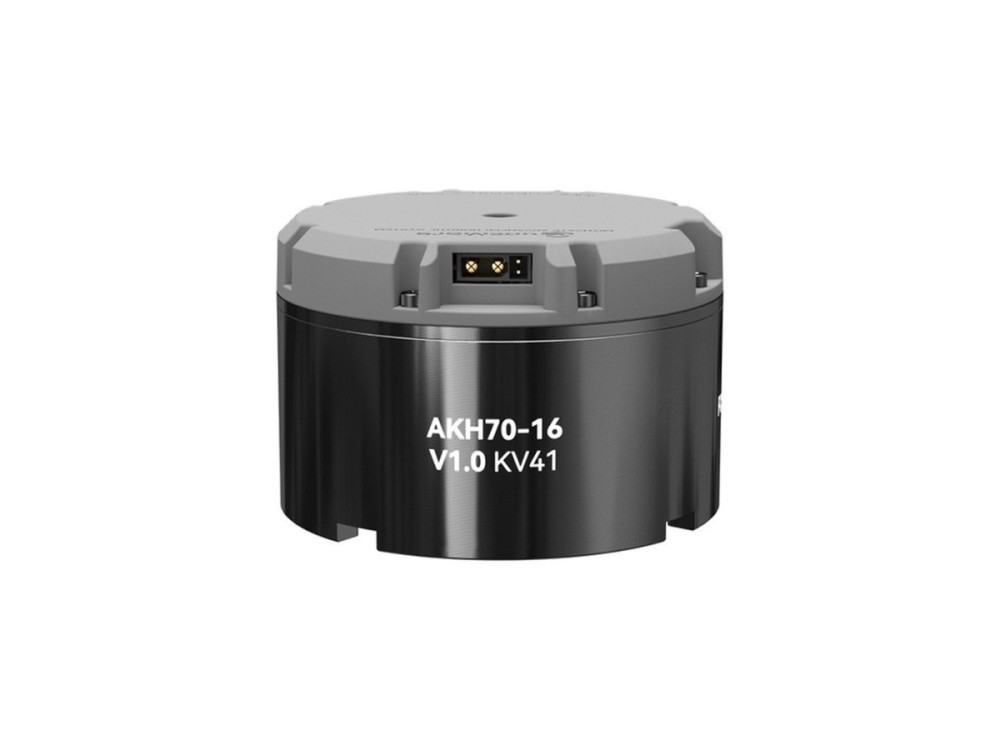
يجمع CubeMars AKH70-16 V1.0 عموداً مجوّفاً مع مرحلة كوكبية 16:1 للحصول على عزم أقصى 78 Nm وعزم مقنّن 26 Nm. ويعمل المشغّل البالغ 879 g على 48 V، ويناسب رُكَب الروبوتات الرباعية ومفاصل الأذرع الروبوتية وقيادة العجلات التي تتطلّب تمريراً داخلياً للكابلات.
AK40-10 V3.0 مشغّل روبوتي فائق الخفة بوزن 190 g يدمج محرك BLDC وعلبة تروس كوكبية 10:1 ومُشغّلاً. ويوفّر عزماً أقصى 4.1 Nm وعزماً مقنّناً 1.3 Nm عند 24 V، ويناسب الأذرع الروبوتية الرشيقة ووحدات المفاصل الصغيرة.
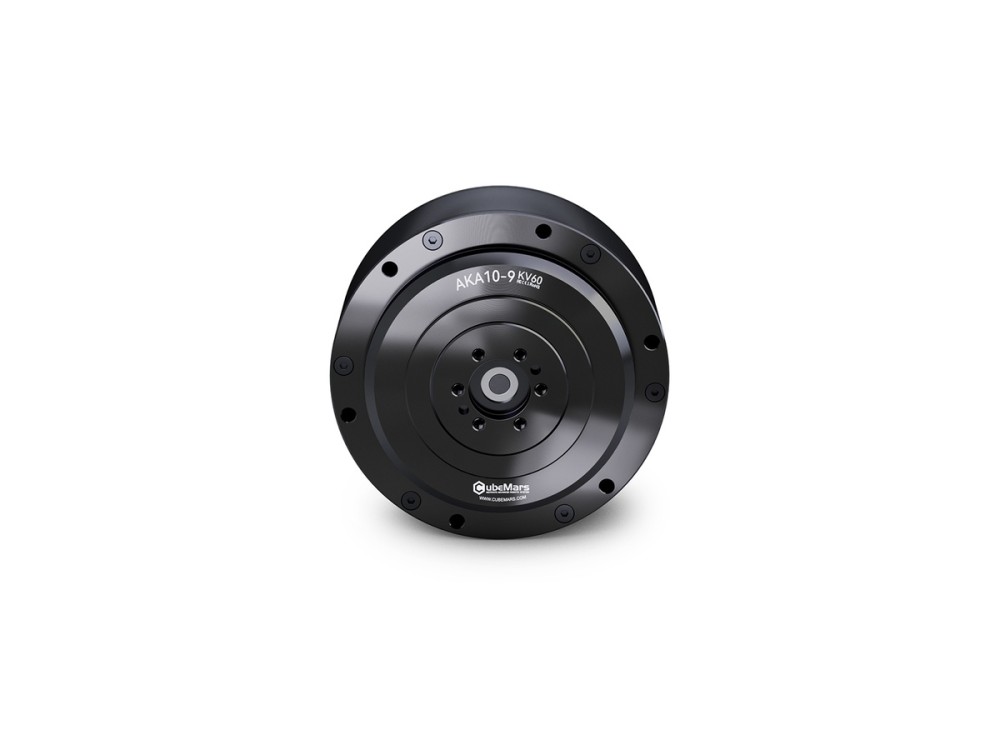
محرك AKA10-9 KV60 هو مشغّل قيادة عجلات لـ AGV والروبوتات ذات العجلات، يوفّر عزماً أقصى 53 Nm وعزماً مقنّناً 18 Nm مع قدرة حمل شعاعي أعلى بنسبة 120 بالمئة. ويضمن مخفّضه 9:1 ومُشفّره المغناطيسي بدقة 16 بت وقدرته المقنّنة 205 W عند 48 V جرّاً متيناً.
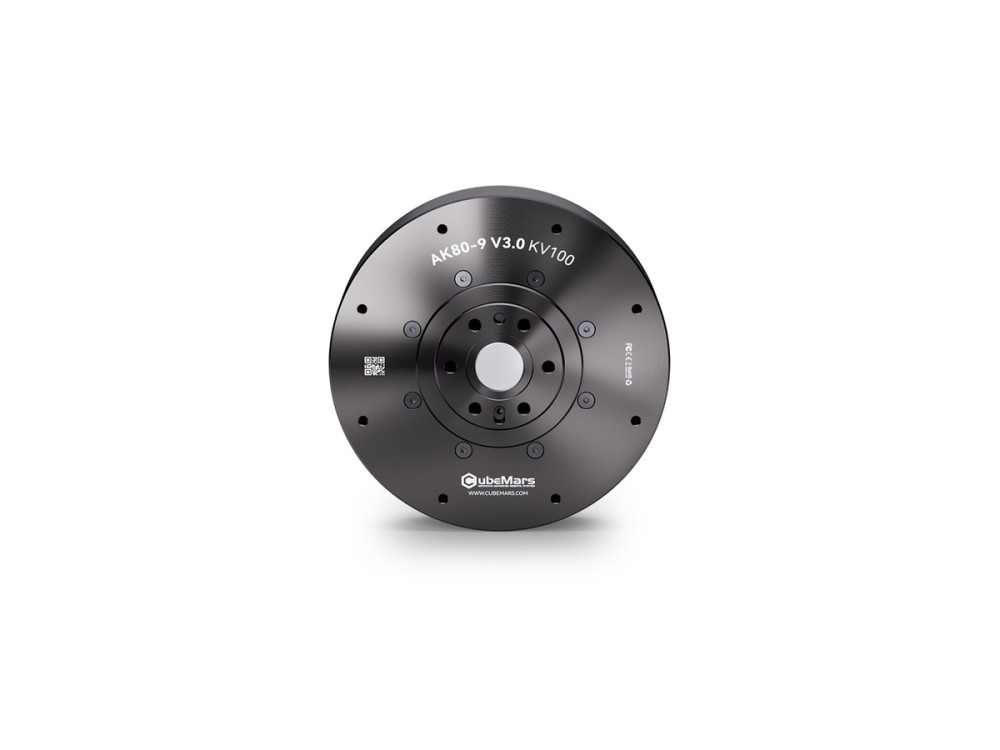
يجمع AK80-9 V3.0 محرك BLDC وعلبة تروس كوكبية 9:1 ومُشغّلاً في وحدة بقطر 98 mm ووزن 490 g. ويوفّر عزماً أقصى 22 Nm وعزماً مقنّناً 9 Nm بقدرة مقنّنة 368 W عند 48 V للروبوتات ذات الأرجل الرشيقة والأذرع المدمجة.
يوفّر دافع CubeMars DW15 15 kgf من الدفع بقدرة مقنّنة 750 W عند 48 V في هيكل بقطر 131 mm ووزن 1.26 kg. ومُصمَّم لمهام ROV المتطلّبة، ويوازن بين الدفع والكفاءة والمتانة.
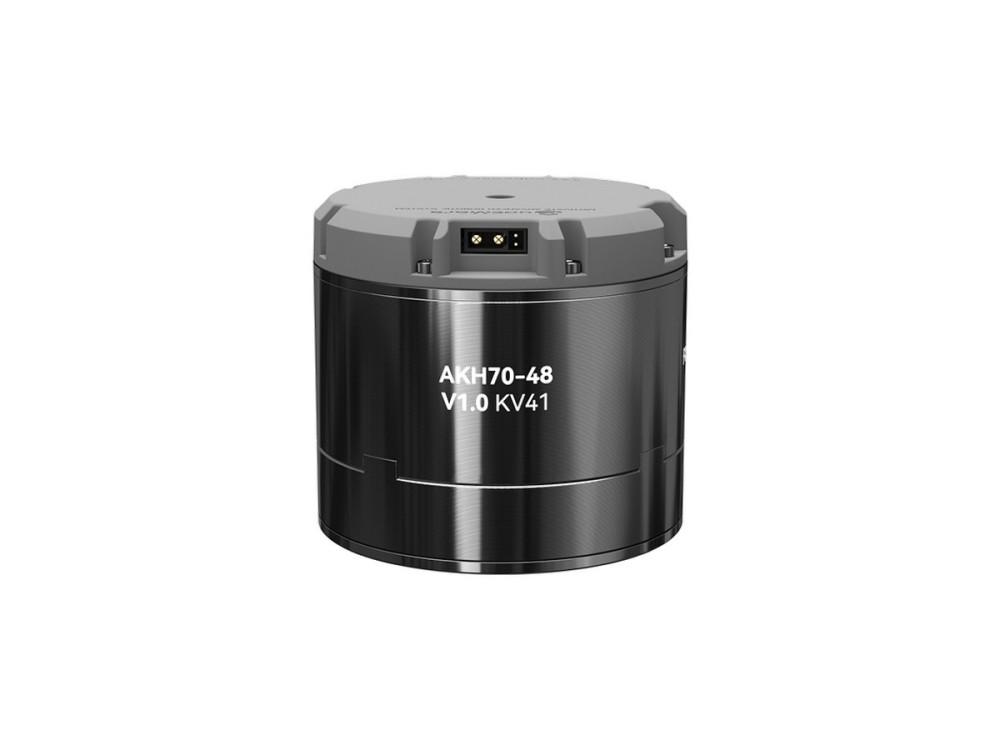
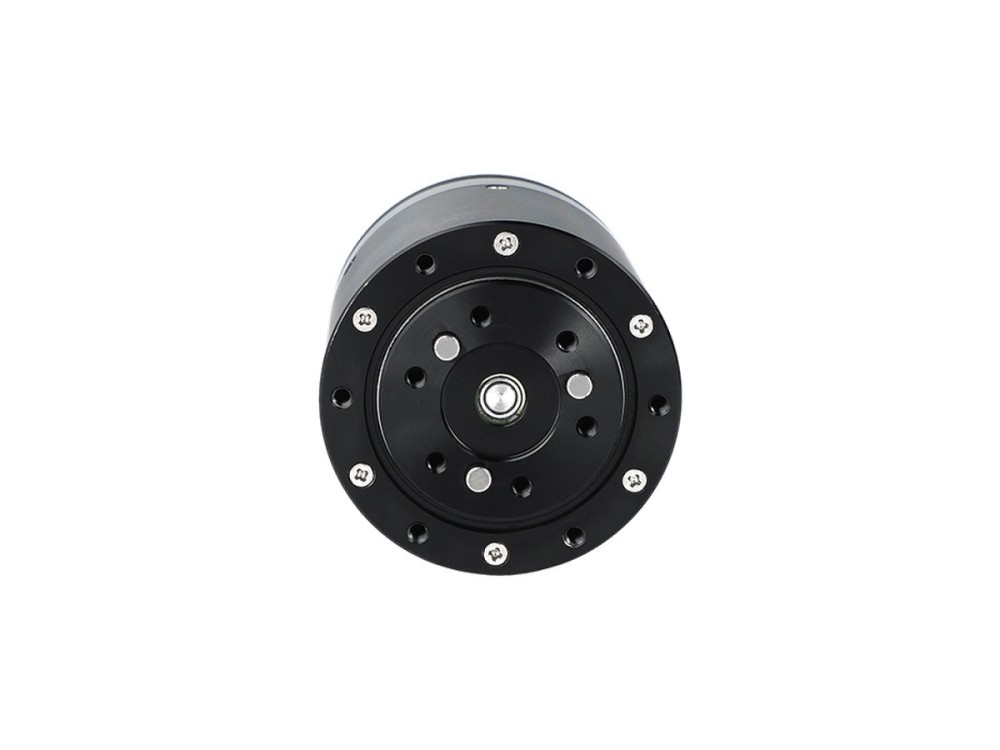
يوفّر المشغّل الكوكبي بعمود مجوّف AKH70-48 V1.0 عزماً أقصى 222 Nm وعزماً مقنّناً 74 Nm عبر مخفّض 48:1 عند 48 V. وبوزن 1.4 kg مع تمرير الكابلات، يشغّل الروبوتات ذات الأرجل الثقيلة وقيادة AGV ووحدات المفاصل الكبيرة.
يقرن AK45-36 V3.0 محرك KV80 بمخفّض كوكبي 36:1 للحصول على عزم أقصى 24 Nm وعزم مقنّن 8 Nm في حزمة بوزن 349 g. ويعمل عند 24 V، وهو مُصمَّم لوحدات المفاصل التي تتطلّب نسبة تخفيض عالية وخرجاً دقيقاً ومستقرّاً.
يوفّر المحرك بدون إطار بدوار داخلي CubeMars RI60 KV120 عزماً أقصى 1.63 Nm وعزماً مقنّناً 0.57 Nm بقدرة مقنّنة 85 W. ويعمل الدوار البالغ 60 mm على 24-48 V بوزن 156 g فقط، ما يجعله خياراً قوياً لمفاصل الروبوتات البشرية وقيادة العجلات والأذرع التعاونية.
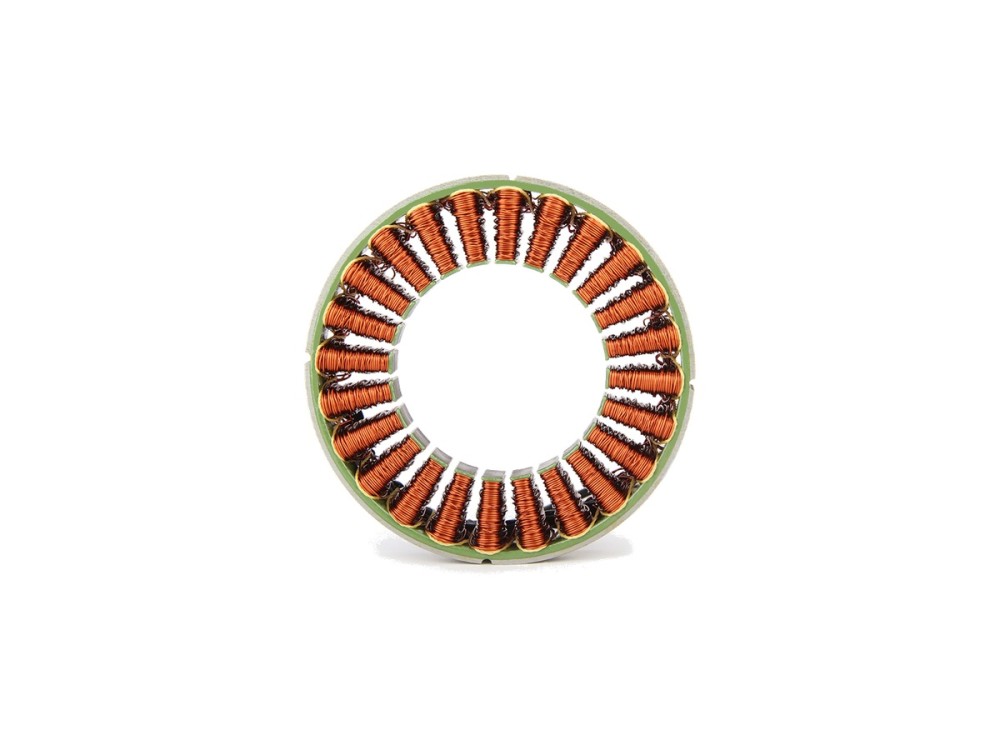
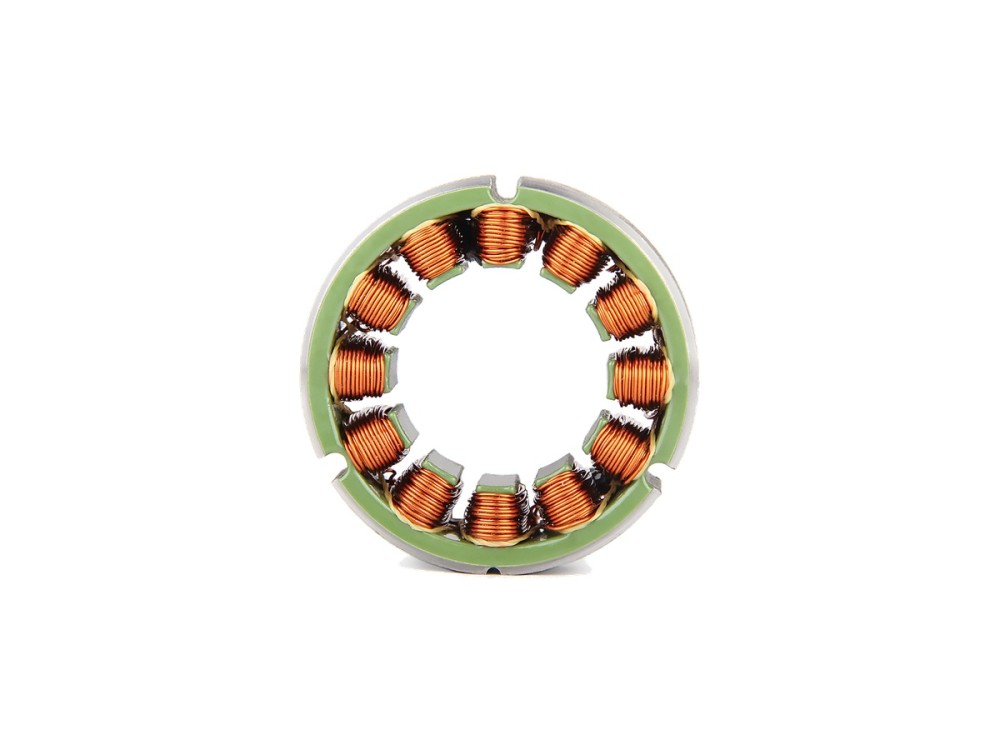
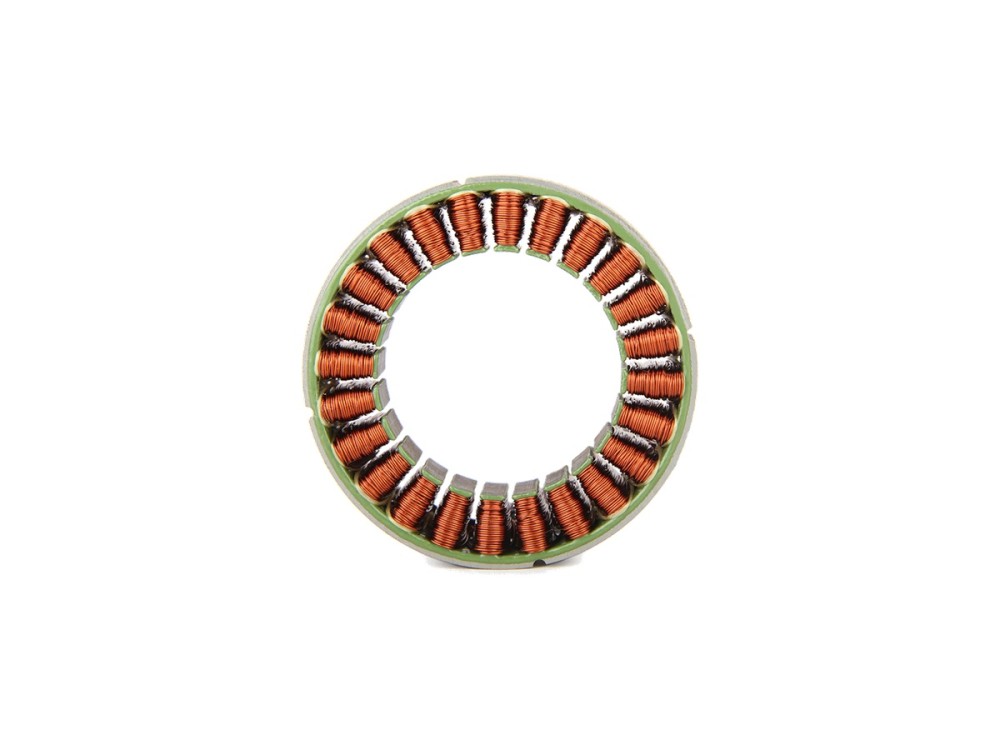
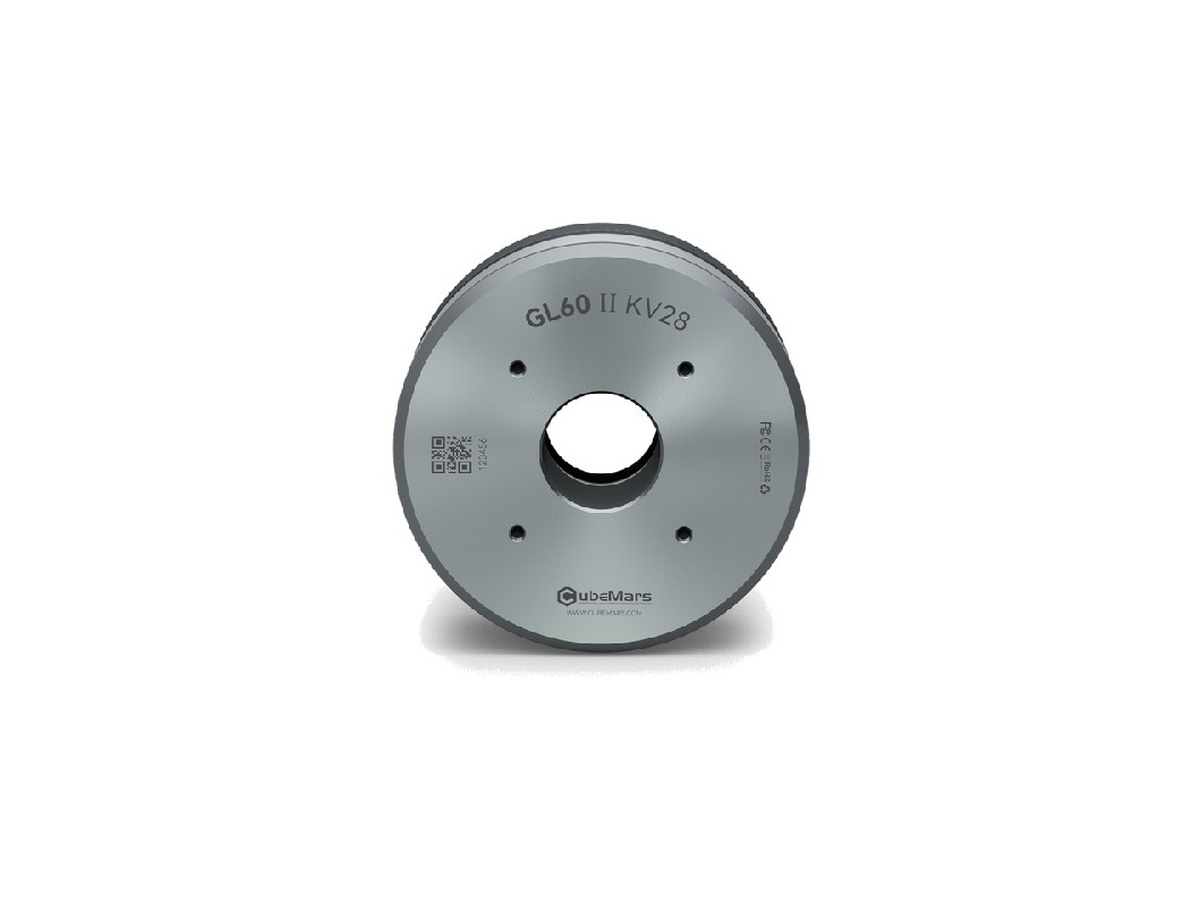
يوفّر محرك الجيمبال CubeMars GL60 II KV28 عزماً أقصى 1.5 Nm وعزماً مقنّناً 0.6 Nm بوزن 276 g فقط. ويقدّم تصميمه منخفض التسنين وعضوه الثابت 24N28P تثبيتاً سلساً ومستقرّاً للكاميرا في أنظمة الجيمبال المتقدّمة.
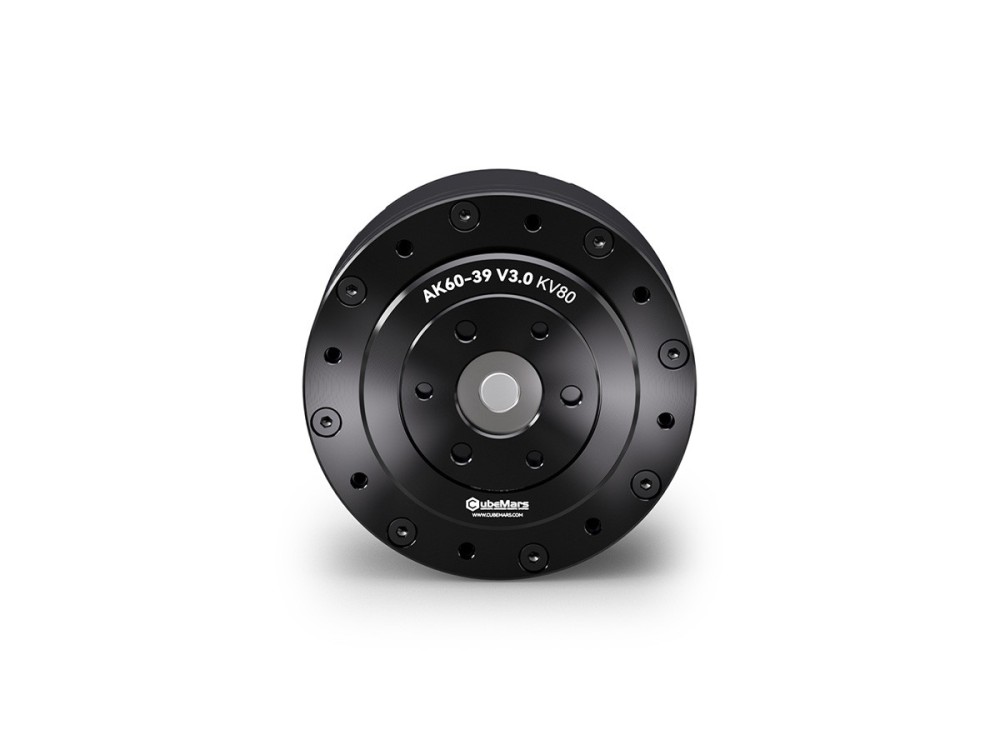
يقرن AK60-39 V3.0 محرك KV80 بمخفّض 39:1 للحصول على عزم أقصى 72 Nm وعزم مقنّن 24 Nm، بقدرة مقنّنة 176 W عند 48 V. وبوزن 750 g، صُمم للمفاصل الحاملة للأحمال في الروبوتات ذات الأرجل والمناورات الصناعية.
محرك CubeMars RI20 KV600 هو محرك عزم بدون إطار بدوار داخلي فائق الصغر، بوزن 20 g فقط وقطر 25 mm. ويوفّر عزماً أقصى 0.072 Nm وعزماً مقنّناً 0.024 Nm عند قدرة تصل إلى 18 W، ويناسب الروبوتات التأهيلية ووحدات المفاصل والأذرع الروبوتية المدمجة.
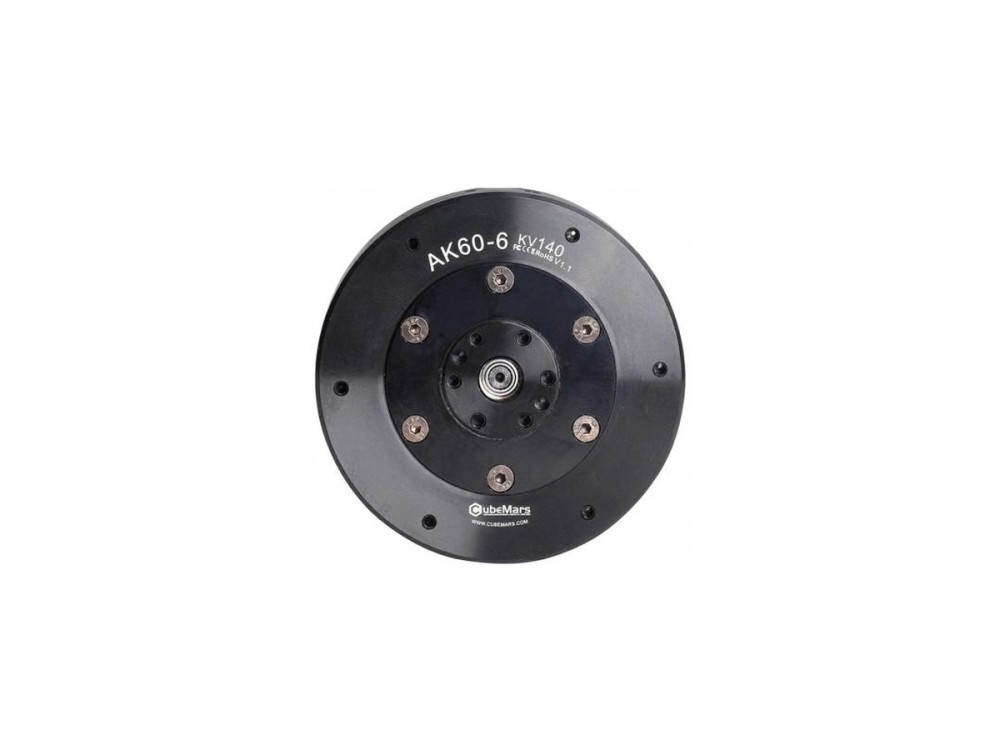
يوفّر AK60-6 V1.1 KV140 عزماً أقصى 9 Nm وعزماً مقنّناً 3 Nm بقدرة مقنّنة 130 W عند 24 V، وتصل سرعته إلى 560 rpm بدون حمل. ويناسب هيكله المدمج البالغ 368 g مع مخفّض 6:1 المفاصل الرشيقة في الأذرع المكتبية والروبوتات ذات الأرجل الصغيرة.
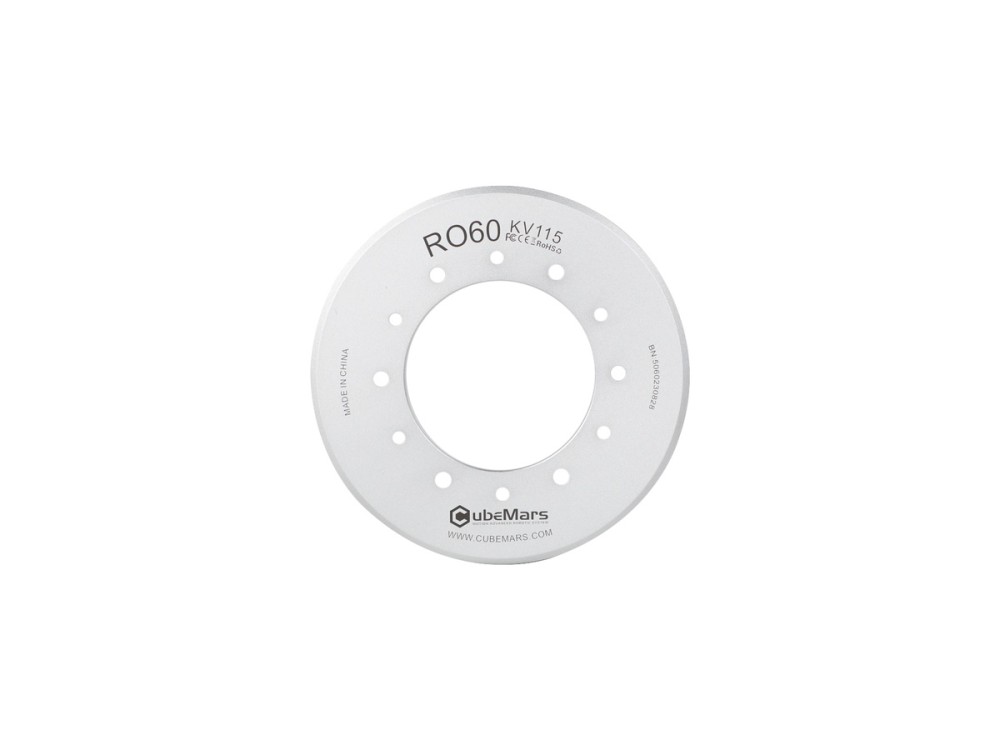
يوفّر RO60 KV115 Standard عزماً أقصى 2.4 Nm وعزماً مقنّناً 0.8 Nm بقدرة مقنّنة 352 W عند 48 V، وتصل سرعته إلى 5520 rpm بدون حمل. وتوفّر المنصّة بدون إطار المُعاد تصميمها البالغة 74 mm و248 g قابلية تكيّف عالية لمفاصل الروبوتات البشرية والرباعية.
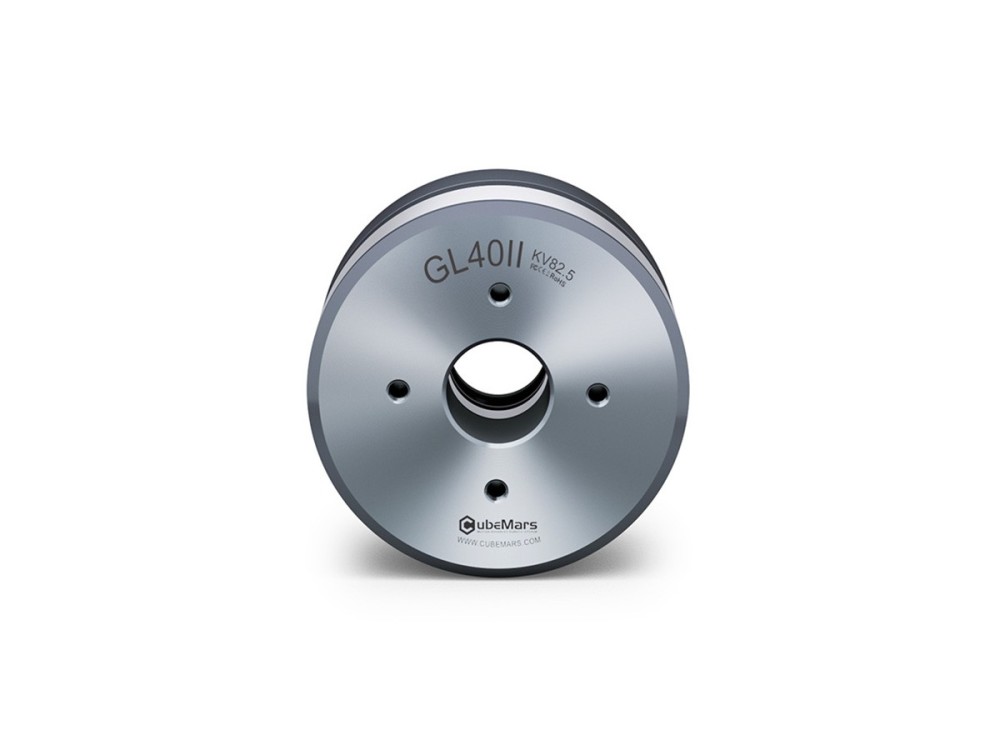
محرك GL40 II KV82.5 هو محرك جيمبال بالقيادة المباشرة بعزم أقصى 0.68 Nm وعزم مقنّن 0.25 Nm في هيكل بوزن 125 g. ويجعله التسنين المنخفض والعزم السلس مناسباً لمثبّتات الكاميرا وتطبيقات التوجيه الدقيق.
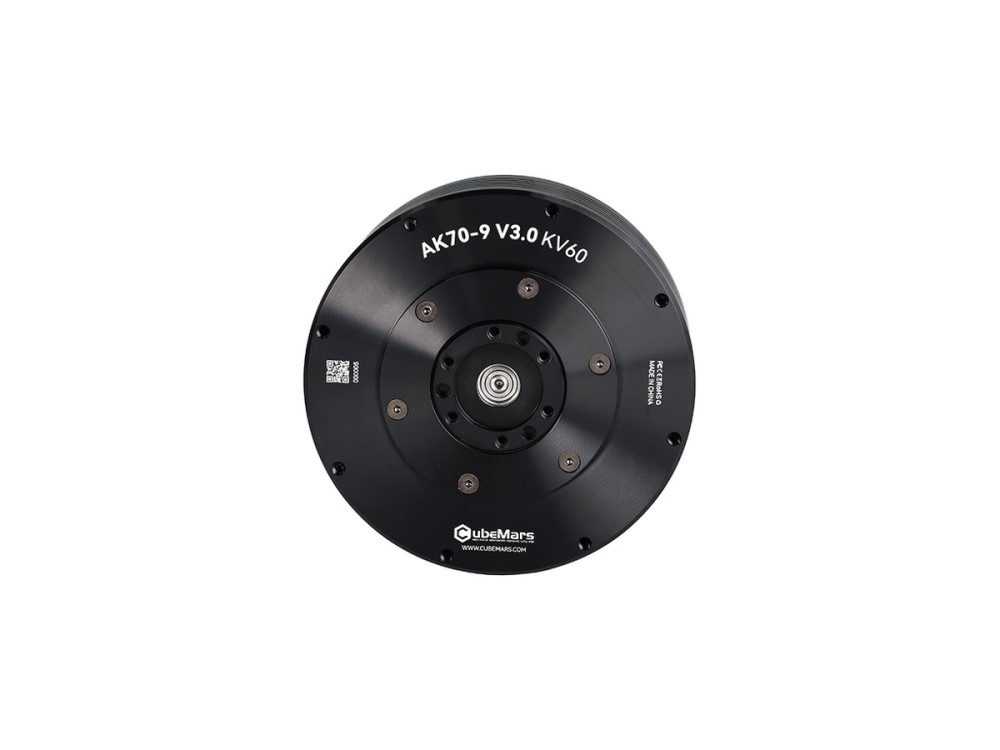
يوفّر CubeMars AK70-9 V3.0 عزماً أقصى 29.2 Nm وعزماً مقنّناً 8.5 Nm عبر مخفّض 9:1 بقدرة مقنّنة 231 W عند 48 V. ويدمج غلافه البالغ 89 mm و540 g مُشفّراً مزدوجاً لأرجل الروبوتات البشرية والهياكل الخارجية ومفاصل الأذرع.
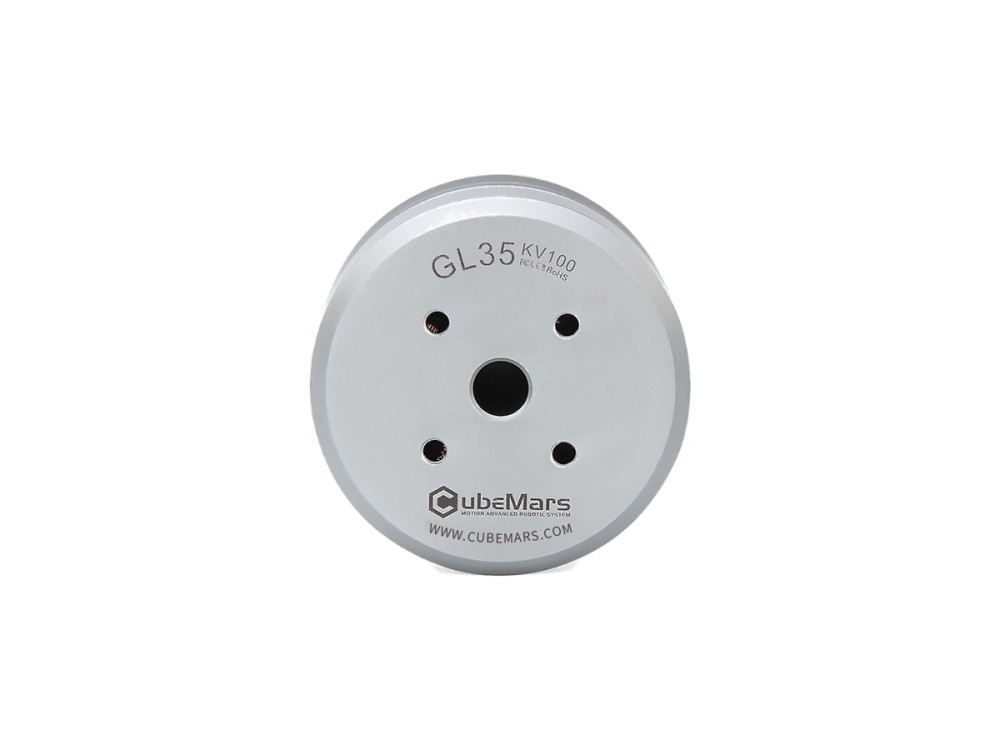
يوفّر محرك الجيمبال CubeMars GL35 عزماً أقصى 0.46 Nm وعزماً مقنّناً 0.15 Nm بوزن 90 g فقط. وتوفّر وحدة القيادة المباشرة البالغة 41.8 mm عزم تسنين منخفضاً لتطبيقات الجيمبال والتوجيه الصغيرة السلسة.
مشغّل التشغيل شبه المباشر CubeMars AKE40-6 KV90 يدمج محركاً بدون فرش مع مخفّض كوكبي 6:1 في هيكل بقياس Ø51 x 24.5 mm ووزن 140 g. عند 24 V يوفّر قدرة مستمرة 50 W، ويسحب 2.5 A مقنّناً و 8 A كتيار ذروة، ويصل إلى 260 rpm مقنّنة و 330 rpm بلا حمل، وتبقى الفجوة عند 9 arcmin مع عزم تشغيل عكسي 0.05 N·m. وهو مناسب للاستخدام في الهياكل الخارجية والمفاصل الروبوتية الخفيفة.
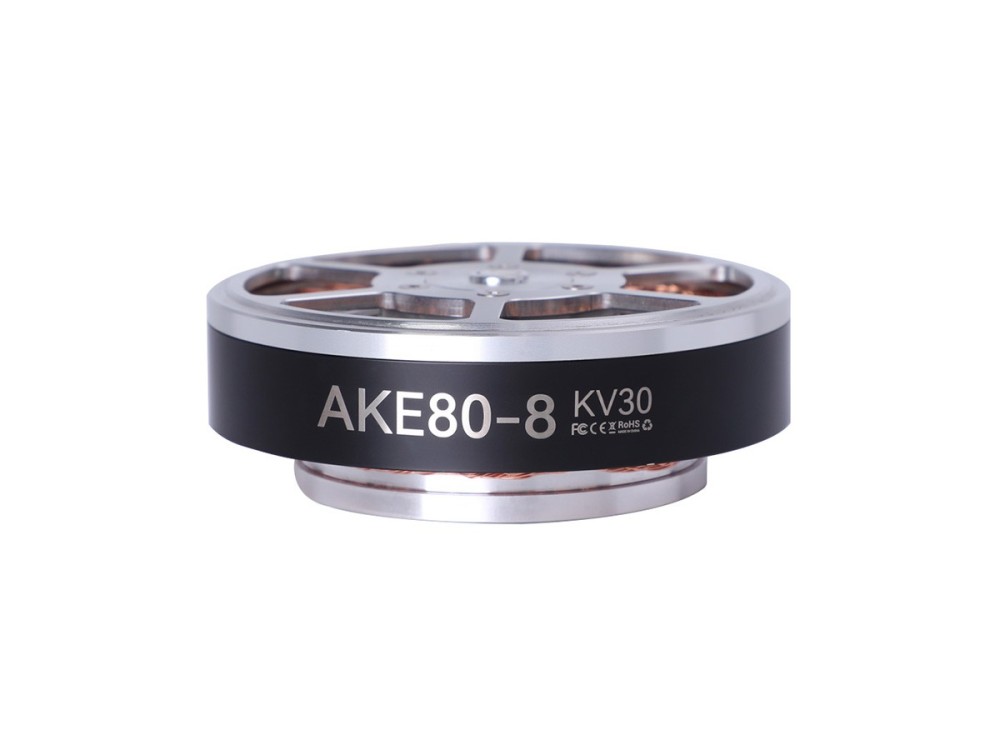
يوفّر مشغّل التشغيل شبه المباشر CubeMars AKE80-8 KV30 عزماً أقصى 30 Nm وعزماً مقنّناً 12 Nm عبر مخفّض 8:1 على تغذية 48 V. وبوزن 570 g، يناسب قصوره الذاتي المنخفض وقابليته للتشغيل العكسي الهياكل الخارجية والروبوتات التأهيلية ومفاصل الأرجل.
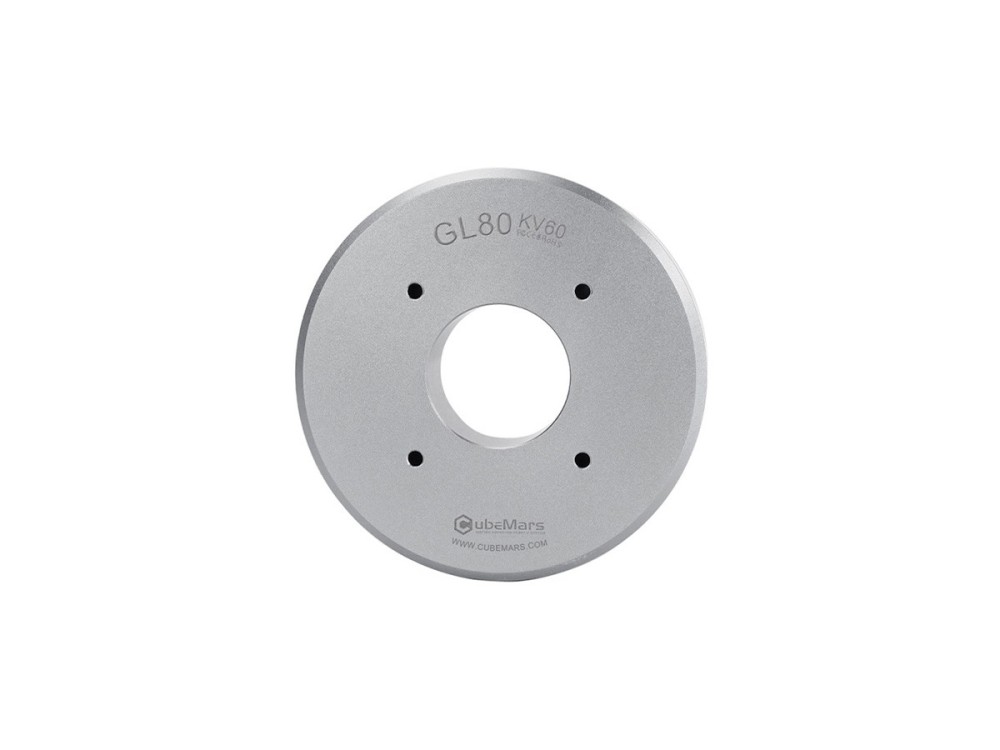
يوفّر محرك الجيمبال GL80 KV30 عزماً أقصى 2.9 Nm وعزماً مقنّناً 1 Nm بقدرة مقنّنة 48 W عند 24 V. وبوزن 312 g مع عضو ثابت 87 mm، يقود محاور الجيمبال المتوسّطة والكبيرة بدقة وسلاسة.
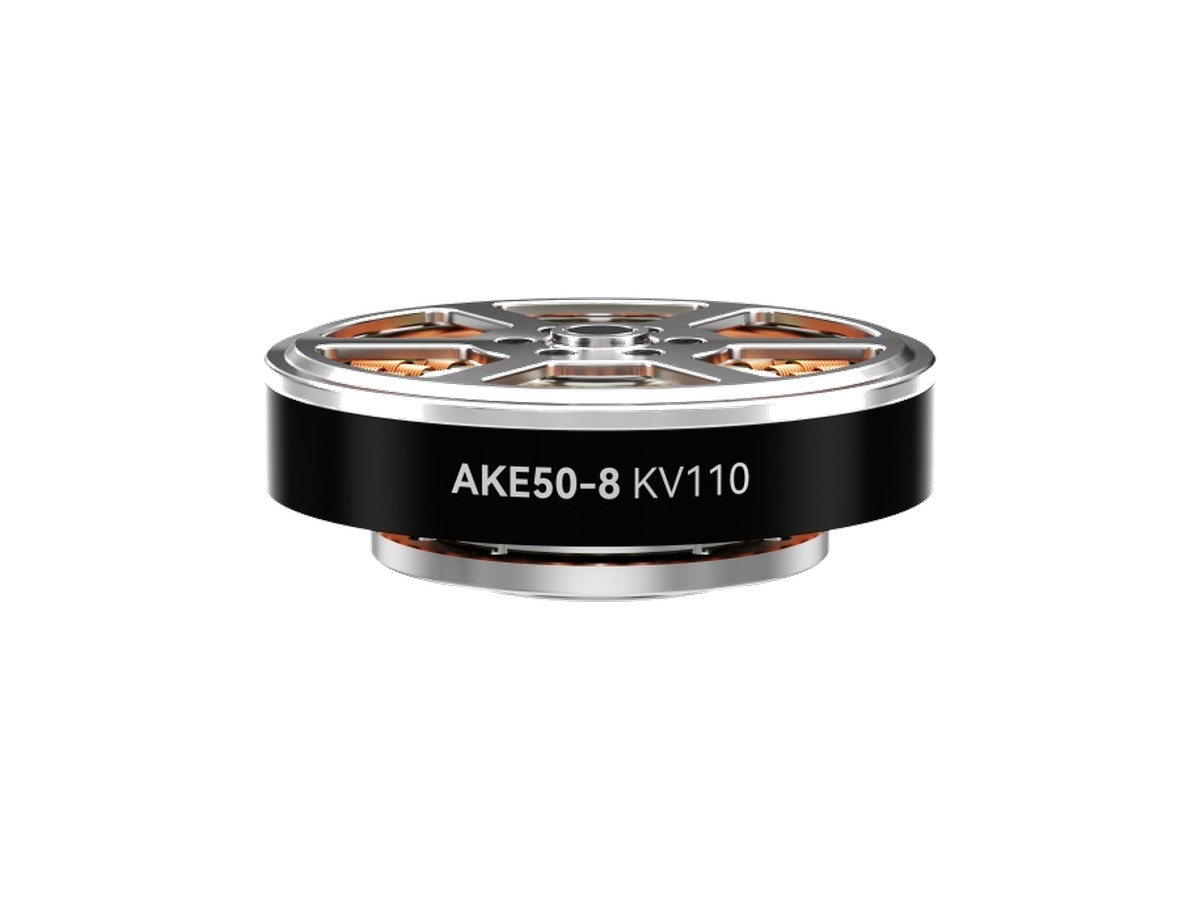
مشغّل التشغيل شبه المباشر CubeMars AKE50-8 KV110 يدمج محركاً بدون فرش مع مخفّض كوكبي 8:1 في هيكل بقياس Ø61.2 x 22.5 mm ووزن 190 g. عند 24 V يوفّر قدرة مستمرة 65 W، ويسحب 3 A مقنّناً و 9 A كتيار ذروة، ويصل إلى 240 rpm مقنّنة و 320 rpm بلا حمل، وتبقى الفجوة عند 9 arcmin مع عزم تشغيل عكسي 0.09 N·m. وهو مناسب للاستخدام في الأجهزة القابلة للارتداء ومفاصل الروبوتات والأذرع التعاونية.
يوفّر RI70 KV95 عزماً أقصى 2.68 Nm وعزماً مقنّناً 0.94 Nm بقدرة مقنّنة 125 W في هيكل بدون إطار بدوار داخلي بقطر 76 mm ووزن 270 g. ومُصمَّم لنواقل 24-48 V، ويستهدف الروبوتات ذات الأرجل ووحدات المفاصل والأذرع الروبوتية الدقيقة.
ينتج محرك الجيمبال CubeMars GL60 عزماً أقصى 1.75 Nm وعزماً مقنّناً 0.6 Nm بوزن 230 g. ويدعم تصميمه بالقيادة المباشرة منخفض التسنين البالغ 69 mm حمولات كاميرا أكبر في أنظمة الجيمبال الاحترافية.
محرك GL30 KV290 هو محرك جيمبال فائق الخفة بوزن 41 g بعزم أقصى 0.28 Nm في إطار بقطر 34.5 mm. ومُصمَّم لأنظمة 12 V، ويقدّم تثبيتاً دقيقاً بالقيادة المباشرة لجيمبالات الكاميرا المدمجة.
يستخدم AK80-6 V1.0 نسبة تخفيض 6:1 للحصول على عزم أقصى 12 Nm وعزم مقنّن 6 Nm، وتصل سرعته إلى 800 rpm بدون حمل بقدرة مقنّنة 340 W. وبوزن 485 g عند 48 V، يناسب المفاصل الأسرع في أذرع الروبوتات البشرية والروبوتات الرباعية الخفيفة.
يمزج AK70-10 مرحلة كوكبية 10:1 مع مُشفّر مغناطيسي أحادي بدقة 14 بت، ليوفّر عزماً أقصى 24.8 Nm وعزماً مقنّناً 8.3 Nm مع قدرة مقنّنة 230 W. ويعمل المشغّل البالغ 621 g على 24/48 V، ويناسب مفاصل الهياكل الخارجية والروبوتات الرباعية وأذرع الروبوت.
محرك RO40 KV140 Lite هو محرك عزم بدون إطار بوزن 60 g بعزم أقصى 0.6 Nm وعزم مقنّن 0.2 Nm في هيئة مدمجة بقطر 46 mm. وتبلغ قدرته المقنّنة 51 W عند 24 V، ويقدّم حركة سريعة الاستجابة بالقيادة المباشرة للمفاصل الروبوتية خفيفة الوزن.
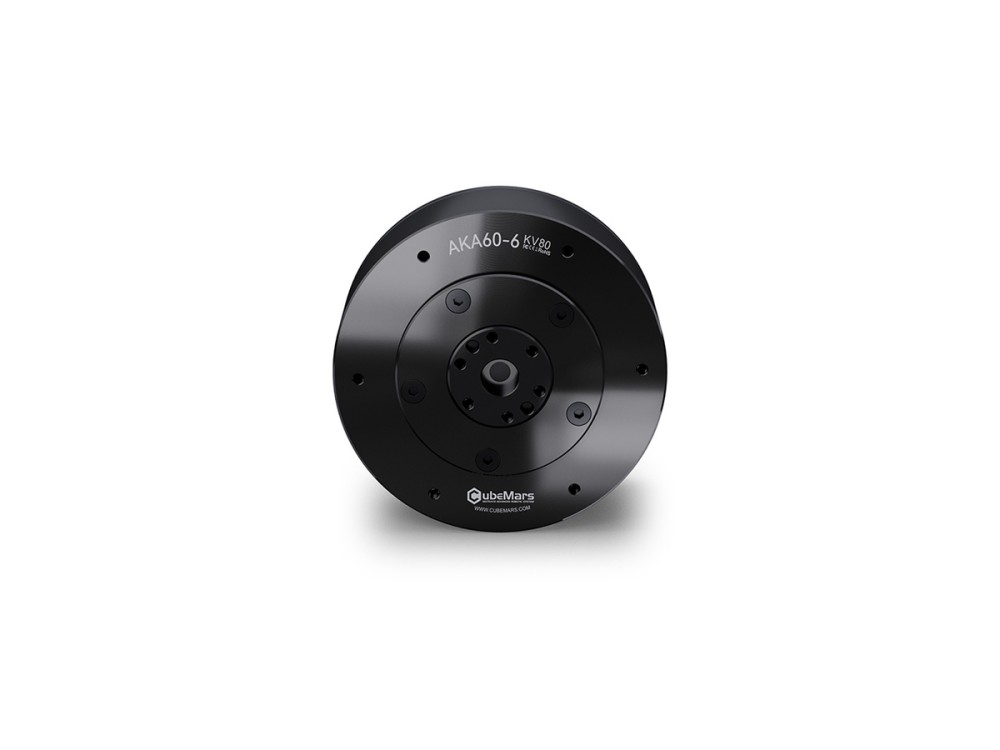
مشغّل AKA60-6 KV80 مُصمَّم للروبوتات ذات العجلات وAGV، ويوفّر عزماً أقصى 9 Nm وعزماً مقنّناً 3 Nm عبر مخفّض 6:1 مع قدرة حمل شعاعي معزّزة. ويبلغ وزنه 460 g، ويعمل على 24/48 V بقدرة مقنّنة 62 W.
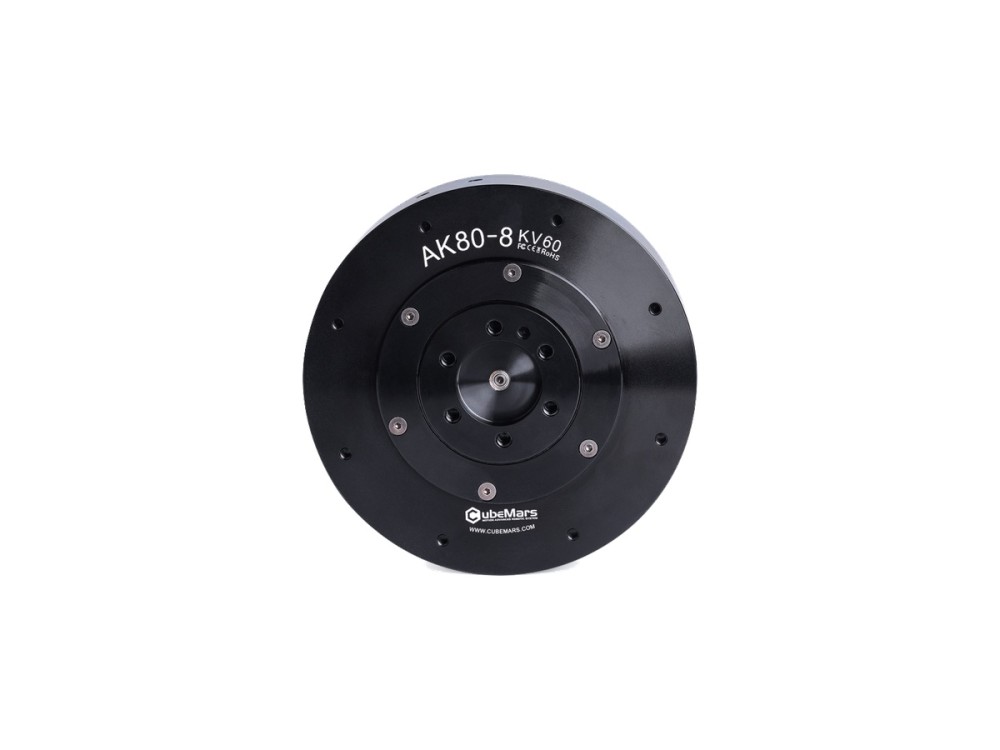
يدمج مشغّل CubeMars AK80-8 مخفّضاً 8:1 للحصول على عزم أقصى 25 Nm وعزم مقنّن 10 Nm بقدرة مقنّنة 230 W على ناقل 48 V. وتُستخدم الوحدة البالغة 570 g على نطاق واسع في الهياكل الخارجية والروبوتات الرباعية ومفاصل الروبوتات التعاونية.
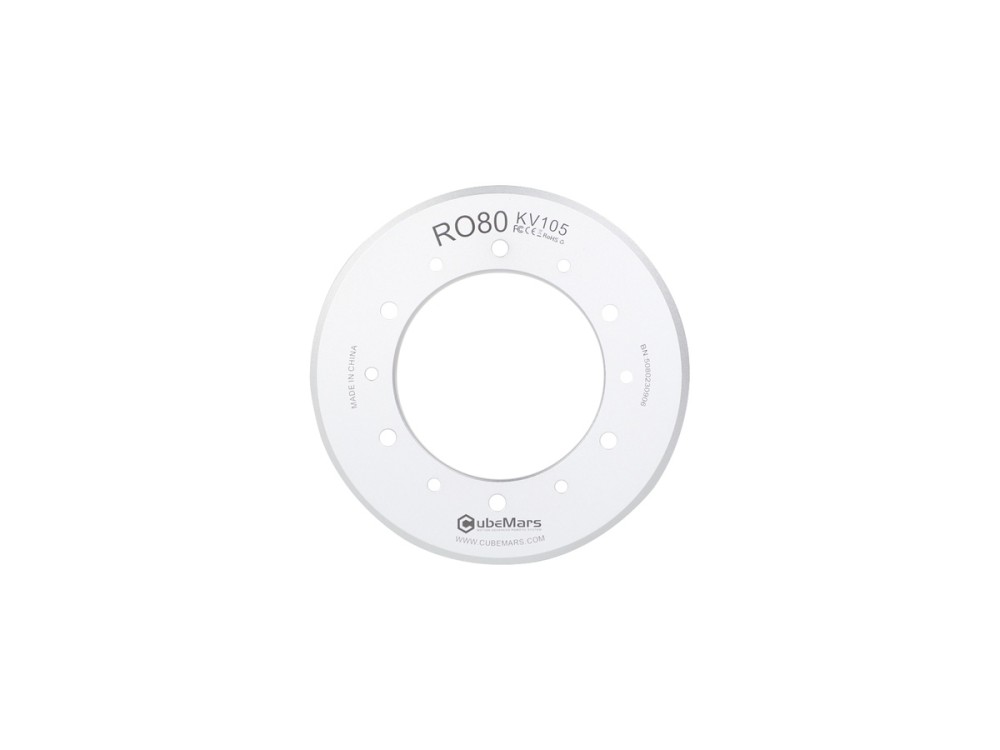
يوفّر محرك CubeMars RO80 KV105 Standard بدون إطار عزماً أقصى 4 Nm وعزماً مقنّناً 1.3 Nm بقدرة مقنّنة 490 W. وتعمل الوحدة البالغة 93 mm و352 g على 48 V، وتوفّر قيادة مباشرة بعزم كبير للروبوتات ذات الأرجل ووحدات المفاصل بالدرجة الصناعية.
ينتج دافع CubeMars SW7 تحت المائي أكثر من 7 kgf من الدفع بقدرة مقنّنة 360 W عند 36 V في هيكل مدمج بوزن 700 g. وتجعل المروحة المحسّنة وتصميم الإغلاق منه خيار دفع موثوقاً لمركبات ROV الصغيرة ومركبات AUV.
يوفّر AKE60-8 KV80 عزماً أقصى 12.5 Nm وعزماً مقنّناً 5 Nm عبر مرحلة كوكبية 8:1 عند 24 V، بوزن 260 g فقط. ويمنح تصميم التشغيل شبه المباشر قصوراً ذاتياً منخفضاً ومطاوعة لمفاصل الروبوتات البشرية والهياكل الخارجية المدمجة.
يجمع مشغّل التشغيل شبه المباشر AKE90-8 KV35 مرحلة كوكبية 8:1 مع تحكّم منخفض القصور، منتجاً عزماً أقصى 170 Nm وعزماً مقنّناً 55 Nm. وبوزن 1.4 kg عند 48 V، يستهدف أرجل الروبوتات البشرية والهياكل الخارجية ووحدات المفاصل عالية الديناميكية.
مشغّل التشغيل شبه المباشر CubeMars AKE50-8 KV110 يدمج محركاً بدون فرش مع مخفّض كوكبي 8:1 في هيكل بقياس Ø61.2 x 22.5 mm ووزن 190 g. عند 24 V يوفّر قدرة مستمرة 65 W، ويسحب 3 A مقنّناً و 9 A كتيار ذروة، ويصل إلى 240 rpm مقنّنة و 320 rpm بلا حمل، وتبقى الفجوة عند 9 arcmin مع عزم تشغيل عكسي 0.09 N·m. وهو مناسب للاستخدام في الأجهزة القابلة للارتداء ومفاصل الروبوتات والأذرع التعاونية.
مشغّل التشغيل شبه المباشر CubeMars AKE40-6 KV90 يدمج محركاً بدون فرش مع مخفّض كوكبي 6:1 في هيكل بقياس Ø51 x 24.5 mm ووزن 140 g. عند 24 V يوفّر قدرة مستمرة 50 W، ويسحب 2.5 A مقنّناً و 8 A كتيار ذروة، ويصل إلى 260 rpm مقنّنة و 330 rpm بلا حمل، وتبقى الفجوة عند 9 arcmin مع عزم تشغيل عكسي 0.05 N·m. وهو مناسب للاستخدام في الهياكل الخارجية والمفاصل الروبوتية الخفيفة.
يوفّر مشغّل التشغيل شبه المباشر CubeMars AKE80-8 KV30 عزماً أقصى 30 Nm وعزماً مقنّناً 12 Nm عبر مخفّض 8:1 على تغذية 48 V. وبوزن 570 g، يناسب قصوره الذاتي المنخفض وقابليته للتشغيل العكسي الهياكل الخارجية والروبوتات التأهيلية ومفاصل الأرجل.
أحدث المنتجات والمصنّعين ومستجدات الصناعة.