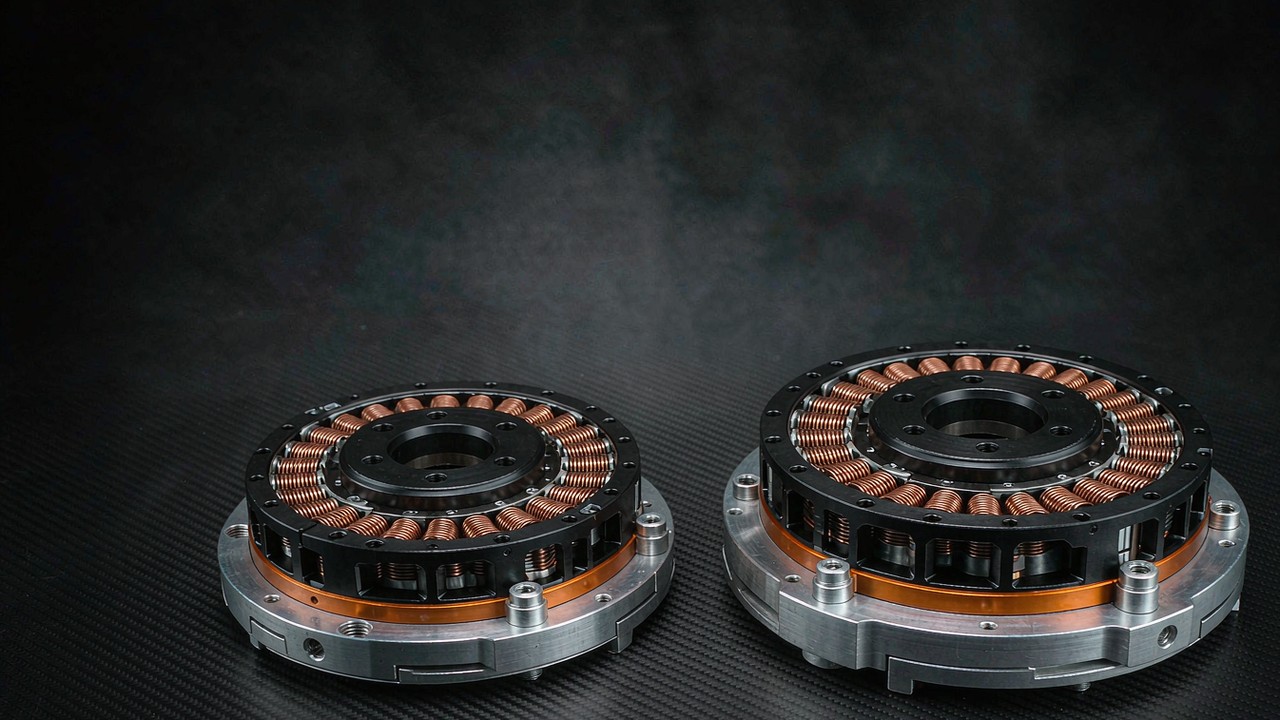
كل ورقة مواصفات لأي محرك BLDC تختزل في صورة واحدة: منحنى العزم-السرعة، خط يهبط كلما ارتفعت السرعة. وتحمل الصورة نفسها رقمين كثيرًا ما يُخلط بينهما — العزم المستمر، وهو ما يستطيع المحرك حمله وهو يبقى داخل تصنيفه الحراري، والعزم الأقصى، وهو ما يستطيع تقديمه لنافذة قصيرة ثم ينقطع. والتمييز بينهما مسألة قراءة منحنى العزم-السرعة على النحو الذي رُسم به: بوصفه حدًّا كهربائيًّا تعلق به مسألة حرارية. ويتتبّع هذا المقال ذلك الخط عبر ست وحدات من CubeMars، من مشغّل مفصل على مرحلة تخفيض 64:1 نزولًا إلى محرك جيمبال بالتشغيل المباشر، ويبيّن ما يعد به المنحنى، وما يتركه بلا بيان، وكيف تُساءل الأرقام التي تقف وراءه.
ما الذي يبيّنه منحنى العزم-السرعة
يرسم منحنى العزم-السرعة عزم الخرج مقابل سرعة الدوران. فيقع العزم على المحور الرأسي والسرعة على المحور الأفقي، وتقع منطقة عمل المحرك تحت خط يبدأ مرتفعًا جهة اليسار — سرعة منخفضة وعزم مرتفع — ثم يهبط نحو اليمين حتى يقطع محور السرعة عند سرعة اللاحمل. وكل نقطة تحت الخط هي، من حيث المبدأ، تزاوج من عزم وسرعة يستطيع المحرك العمل عنده. والخط نفسه هو الحدّ، وكل ما يفعله مهندس الاختيار بورقة المواصفات يبدأ من قراءة ذلك الحدّ على وجهه — وهو ما يتدرّب عليه ما تبقّى من هذا المقال على صفوف منحنى العزم-السرعة لست وحدات فعلية.
محوران وحدّان
حدّان منفصلان يشكّلان الصورة. الأول كهربائي. فكلما دار الدوّار أسرع، ارتفعت القوة الدافعة الكهربائية العكسية المتولّدة في اللفّ، وضاق هامش الجهد المتبقّي لدفع التيار في الأطوار، وهبط العزم الذي يستطيع المشغّل الإلكتروني المحافظة عليه. ومن هنا يأتي الميل الهابط. والحدّ الثاني حراري. فالتيار المارّ في مقاومة النحاس يطرح حرارة في اللفّ؛ وتضيف علبة التروس خسائر احتكاك خاصة بها؛ ولكل مكوّن درجة حرارة لا يجوز له تجاوزها كي تصمد المواد — العزل والمغناطيسات ومادة التزييت. ولا يرسم منحنى العزم-السرعة إلا الحدّ الأول من الحدّين. أمّا تصنيف العزم المستمر المنشور فيصف العزم المحدَّد للوحدة مواصلةً في ظروف التشغيل والظروف الحرارية التي يذكرها المُصنّع: فالحدود الكهربائية تحدّ العزم المتاح عند سرعة معيّنة، والحدود الحرارية تحدّ مقدار ما يمكن مواصلته من تلك القدرة مع الزمن، وفي المشغّل المدمج تسهم خسائر علبة التروس وحدود المشغّل الإلكتروني والمكوّنات في تشكيل منطقة الاستمرار القابلة للاستخدام كذلك. وذلك الصف هو ما يفرّق بين رقم يستطيع المفصل الاتكاء عليه طوال النهار ورقم يستطيع زيارته فحسب.
ولذلك فإن منحنى عزم-سرعة مرسومًا من الحدّ الكهربائي وحده وثيقة متفائلة. فهو يجيب عمّا يستطيع المشغّل الإلكتروني إرغام المحرك على فعله؛ ولا يجيب عن المدة التي يستطيع المحرك مواصلة فعله فيها. والنصف الحراري من الجواب يعيش في صفوف منفصلة — التيار الاسمي وارتفاع درجة الحرارة ودورة التشغيل — وفي الفجوة بين رقم العزم المستمر ورقم العزم الأقصى. وقراءة منحنى العزم-السرعة تعني قراءة النصفين معًا، والنصف الثاني هو ما يخفيه الخط نفسه.
لماذا يهبط الخط
ميل منحنى العزم-السرعة ليس ضعفًا في المحرك؛ بل هو نتيجة جهد ناقل ثابت. فعند السكون تكون القوة الدافعة الكهربائية العكسية صفرًا، فلا يضطرّ المشغّل الإلكتروني إلى التغلّب على جهد تولّده السرعة. والتيار والعزم الممكن بلوغهما هناك يظلّان مقيَّدين بالمتحكّم ومقاومة اللفّ وحدّ تيار المشغّل الإلكتروني وظروف التشغيل. ومع ارتفاع السرعة تستهلك القوة الدافعة الكهربائية العكسية نصيبًا أكبر من جهد التغذية، ويبقى نصيب أقلّ لدفع التيار، فيهبط العزم المتاح هبوطًا شبه خطّي حتى يتعادل الجهدان ولا يبقى تيار: ونقطة التقاطع تلك هي سرعة اللاحمل. وتغيير جهد التغذية يحرّك الخط كله معه، ولهذا يستطيع المحرك نفسه نشر أكثر من منحنى عزم-سرعة على ورقة مواصفات واحدة.
ويبيّن RI80 V2.0 بدون إطار ذو الدوّار الداخلي الأثر عبر ثلاثة جهود ناقل. فسرعات اللاحمل المنشورة تبلغ 1480 rpm عند 24 V و 2220 rpm عند 36 V و 2960 rpm عند 48 V — الجزء الثابت والدوّار نفسيهما مرسومَين ثلاثة منحنيات عزم-سرعة، كلٌّ منها ممدود أبعد على محور السرعة كلما ارتفعت التغذية. وتتحرّك السرعات الاسمية المنشورة بالطريقة نفسها: 1135 و 1785 و 2430 rpm. والوحدة الموصوفة مقابل منحنى 24 V لن تبلغ السرعات التي يعد بها منحنى 48 V، ومنحنى عزم-سرعة يُقرأ دون جهد ناقله نصف وثيقة.
العزم المستمر في مقابل العزم الأقصى: أين يقع الخط
العزم المستمر هو الرقم الذي يواصله المحرك وهو تستقرّ درجة حرارته بدل أن ترتفع — الحمل الذي يستطيع حمله طوال جلسة عمل الآلة كاملةً وداخل تصنيفه الحراري. أما العزم الأقصى فهو سماح عابر: العزم المتاح للفاصل القصير الذي يتسارع فيه مفصل، أو تدفع فيه ساق، أو يمسك فيه قابض حملًا. والرقمان قراءتان للمنحنى نفسه عند زمني تعرّض مختلفين، والخلط بينهما أكثر أخطاء التحجيم شيوعًا في تصميم المفاصل. فوحدة حُجّمت على العزم الأقصى ستسخن عندما يكون الحمل مستمرًّا؛ ووحدة حُجّمت على العزم المستمر وحده قد تكون أثقل وأبطأ مما يتطلّبه الواجب. ومنحنى العزم-السرعة المرسوم لمفصل روبوتي يُقرأ مقابل ذلك السؤال تحديدًا: كم من الخط قابل للسكنى، وإلى متى.
نسبة الأقصى إلى الاسمي عبر ست وحدات
وحين يُقسم صف العزم الأقصى المنشور في منحنى العزم-السرعة على صف العزم المستمر المنشور، تقع الوحدات الست المقارَنة في هذا المقال في نطاق ضيّق. فالحساب يعطي 120 Nm على 48 Nm، أي 2.5، على AK80-64 KV80؛ و 72 على 24، أي 3.0، على AK60-39 V3.0؛ و 53 على 18، أي نحو 2.9، على AK10-9 V3.0؛ و 5.5 على 1.8، أي نحو 3.1، على AKE40-6؛ و 4.1 على 1.45، أي نحو 2.8، على RI80 V2.0؛ و 1.5 على 0.6، أي 2.5 مرّة أخرى، على GL60 II. وتلك نسب مشتقّة، محسوبة من الأرقام المنشورة لا منشورة هي نفسها صفوفًا، ويمتدّ المدى المشتقّ لنسبة الأقصى إلى الاسمي في هذه العيّنة من نحو 2.5 إلى 3.1. ويصف هذا المدى هذه الوحدات الست، لا نطاق مواصفات عامًّا. وتتوقّف النسبة على التيار الأقصى الذي يسمح به المشغّل الإلكتروني، وعلى المدة المسموح بمرور ذلك التيار فيها، وعلى الكتلة الحرارية للوحدة وتبريدها، وعلى الحدود الميكانيكية لعلبة التروس ومرحلة الخرج، وعلى التعريفات التي يطبّقها المُصنّع على العزم الاسمي والعزم الأقصى. وعند تقييم وحدة أخرى، تُفحص تلك التعريفات مع أي مدة أو ظروف اختبار حراري منشورة، لا أن يُعامل هذا المدى معاملة معيار نجاح أو فشل.
ومصدر العزم الأقصى الإضافي هو التيار لا المغناطيسية. فـ AK60-39 V3.0 ينشر مقدار 4.5 A تيارًا اسميًّا في مقابل 17 A تيارًا أقصى؛ وينشر AK10-9 V3.0 مقدار 10.7 A في مقابل 31.9 A؛ وينشر AKE40-6 مقدار 2.5 A في مقابل 8 A. والدارة المغناطيسية لا تقوى عندما تدخل الوحدة نطاقها الأقصى — بل يدفع المشغّل الإلكتروني تيارًا أكبر فحسب، وفي لفّ معيّن ضمن ظروف قابلة للمقارنة ترتفع خسارة النحاس تقريبًا مع مربّع ذلك التيار. ولذلك فإن التشغيل عند ثلاثة أمثال التيار يعني نحو تسعة أمثال خسارة اللفّ، وهذا هو سبب أن النطاق الأقصى مؤقّت ونطاق الاستمرار ليس كذلك. غير أنه لا ينبغي قراءة نسبة العزم الأقصى إلى العزم المستمر بوصفها نسبة تيار مباشرة: فثابت العزم وتعريفات التصنيف وحدود المشغّل الإلكتروني وأيّ جانب من علبة التروس قيست عليه الأرقام تختلف كلها بين الوحدات المقارَنة هنا. والذي يصحّ هو اتجاه المقايضة — العزم الإضافي يُشترى بتيار إضافي، والتيار يُدفع ثمنه حرارة.
أمّا نتائج ذلك الثمن على الاختيار — مقدار العزم الذي يحتاجه المفصل فعلًا وإلى أين تذهب الموازنة الحرارية — فمفكَّكة في كيفية اختيار مشغّل روبوتي عالي العزم، الذي يتناول الطرف عالي العزم من السؤال نفسه من جهة التحجيم.
العزم الاسمي وعزم التوقف والمسار الحراري
يُستعمل العزم الاسمي والعزم المستمر بتبادل في معظم أوراق المواصفات من هذه الفئة، ويمكن من أجل الاختيار العملي قراءتهما بوصفهما المطالبة نفسها: العزم الذي تعمل عنده الوحدة في حالة حرارية مستقرّة، المنطقة المستوية من منحنى العزم-السرعة التي تستطيع الآلة العيش عليها. أما عزم التوقف فمختلف. فهو العزم عند سرعة صفرية وتحت أقصى تيار — طرف أعلى اليسار من منحنى العزم-السرعة — وهو في محرك BLDC نقطة لا يستطيع اللفّ الإقامة فيها إلا وقتًا وجيزًا، لأن السرعة الصفرية تعني انعدام التبريد بالحمل الصادر عن الدوّار في الوقت نفسه الذي يكون فيه التسخين المقاومي في أعلى مستوياته. والمحرك الذي يحمل عزم التوقف مدفأة موصول بها عمود. وورقة المواصفات التي تطبع رقم توقف دون مدة تطبع حدًّا كهربائيًّا لا نقطة تشغيل.
من أين تأتي الحرارة
ثلاثة مصادر حرارة تقع داخل المشغّل المزوّد بتروس، ويسود كلٌّ منها ركنًا مختلفًا من منحنى العزم-السرعة. فخسائر النحاس تتزايد مع مربّع التيار وتسود عند السرعة المنخفضة والعزم المرتفع — النطاق الأقصى. وخسائر الحديد تتزايد مع السرعة والفيض، وهي تجري حتى عندما يكون المحرك خفيف الحمل. وخسائر علبة التروس تتبع العزم المنقول والنسبة، وتقع في الهيكل لا في اللفّ، وهو ما يهمّ لأن للهيكل واللفّ ثابتَي زمن حراريين مختلفين. والمسار الحراري من كل مصدر إلى هواء المحيط — عبر الجزء الثابت والهيكل وشفة التثبيت — يحدّد سرعة تراكم الحرارة من كل منها. والوحدة المربوطة بهيكل ألمنيوم تطرح حرارتها على نحو يختلف عن الوحدة نفسها معلَّقةً على حاملة مطبوعة، ولا يظهر أيّ من الشرطين في منحنى العزم-السرعة.
وهذا هو الحدّ الأمين لقراءة المنحنى. فإن رقم العزم المستمر المنشور مقيس في ظروف اختبار المُصنّع، وهي تعني عادةً تثبيتًا محدَّدًا ودرجة حرارة محيط محدَّدة، ونادرًا ما تعيد الورقة ذكرها. وحيث يبتعد التطبيق عن تلك الظروف، يتحرّك رقم العزم المستمر القابل للاستخدام، والاتجاه هبوطًا. ولهذا أيضًا يكون صفّ العزم المستمر، لا صفّ الأقصى، هو الصفّ الذي يستجيب لجودة التثبيت.
جهد الناقل يحرّك المنحنى كله
وتتغيّر الصفوف الاسمية بتغيّر جهد التغذية، وينشر RI80 V2.0 الصورة كاملة: 1.45 Nm من العزم الاسمي مع سرعات اسمية 1135 و 1785 و 2430 rpm مقابل 24 و 36 و 48 V. وينشر GL60 II KV28 الأثر نفسه لوحَين على صفحة واحدة. فعند جهد تشغيل 16 V يسرد محرك الجيمبال 1 Nm من العزم الأقصى و 153 rpm سرعة اسمية؛ ويسرد لوح 24 V مقدار 1.5 Nm و 319 rpm. ويذكر اللوحان كتلة المحرك نفسها وترتيب 24N28P نفسه مع نشر سرعة اسمية وعزم أقصى مختلفين، ولهذا يجب أن يكون جهد التغذية المحدَّد جزءًا من أيّ قراءة لمنحنى العزم-السرعة المنشور. وما إذا كانت ظروف اختبار المُصنّع متكافئة في ما عدا ذلك غير مذكور على الصفحة، لذا لا ينبغي أن تُعزى كلّ الفروق إلى الجهد وحده قبل تأكيد ذلك. وحين تختلف ورقتا مواصفات على محركين متشابهين، يكون جهد الناقل الذي رُسم عنده المنحنى من أول ما يُفحص.
وعلى ناقل 48 V ترفع الفيزياء نفسها السرعات وتغيّر صورة المنظومة بطرائق تتجاوز المحرك، وتلك القيود — توفّر التغذية والسلامة وتوافق المشغّل الإلكتروني — مبسوطة في المشغّلات الروبوتية عند 48 V: الطرازات ومزايا الأداء وقيود المنظومة.
دورة التشغيل: كم يدوم العزم الأقصى
رقم العزم الأقصى بلا مدة وعد بلا ساعة، ومنحنى العزم-السرعة نفسه صامت عن الزمن: فهو يبيّن ما يستطيع المشغّل الإلكتروني أن يأمر به، ولا يقول شيئًا عن عدد المرّات ولا عن المدة. والمدة تحدّدها الدرجة الحرارية: فاللفّ يسخن نحو حدّه بمعدّل يتوقّف على مربّع التيار، وينتهي النطاق الأقصى عندما تبلغ الحرارة حدّها. ومعظم صفحات الوحدات من هذه الفئة لا تطبع رقمًا واحدًا لذلك، لأن الجواب الأمين يتوقّف على الوضع الحراري الذي تبدأ منه الوحدة، وعلى طرائق تثبيتها، وعلى ما يحدث بين أحداث الذروة. ودورة التشغيل هي الجسر بين النصف الكهربائي والنصف الحراري لمنحنى العزم-السرعة، وهي حيث يلتقي ملفّ الحمل بحدود الوحدة. وما تنشره الصفحات كافٍ للتعليل به: الرقم المستمر مرساةً مستقرّة، وزوج التيار معاملًا على التسخين، وعلى بعض الصفحات نقاط تشغيل مقيسة تصف نطاق الاستمرار مباشرةً.
قراءة جدول ارتفاع درجة الحرارة
تسرد صفحة AKE40-6 KV90 نقاط تشغيل مقيسة لا منحنى مرسومًا: 1.5 Nm عند 260 rpm، و 2 Nm عند 233 rpm، و 2.5 Nm عند 206 rpm. وتُظهر النقاط الثلاث مقروءةً معًا ارتفاع العزم المستمر مع هبوط السرعة المذكور عندها. وهي تصف أداء تشغيل مُبلَّغًا عنه عند تزاوجات العزم والسرعة الثلاثة تلك. وهي في حدّ ذاتها ليست منحنى عزم-سرعة كاملًا، ولا مواصفة مدة للعزم الأقصى، ولا حدًّا لدورة التشغيل، ولا تنشر الصفحة مدة الاختبار أو التثبيت أو ظروف المحيط الكامنة وراءها. وقبل أن توضع النقاط في مقابل رقمي 1.8 Nm مستمرًّا و 5.5 Nm أقصى المنشورين، يجب تأكيد التعريفات وظروف الاختبار الكامنة وراء كلّ من هذين التصنيفين مع المُصنّع. والذي توفّره الصفحة غير مألوف: نقاط مقيسة لا رقم عنوان واحد، وهو ما يسمح بالتعليل في الجزء المستمر من منحنى العزم-السرعة بدل افتراضه.
وبالنسبة لآلة في حركة، دورة التشغيل حساب مشية. فساق الروبوت الرباعي تطلب عزمًا مرتفعًا أثناء الاستناد وتكاد لا تطلب شيئًا أثناء التأرجح، فيقضي المفصل جزءًا من كل خطوة في النطاق الأقصى ويقضي الباقي في التبريد — وكيف تُرسم تلك الموازنة عبر دورة مشية كاملة، وما تفعله بحدود العزم والسرعة والحرارة في المحركات، مفكَّك في اختيار محرك BLDC لروبوت رباعي الأرجل: العزم والسرعة والحدود الحرارية. والحساب نفسه يحكم مناولًا يمسك حملًا، وهيكلًا خارجيًّا يساعد في تغيّر خطوة، أو أيّ تطبيق يكون حمله سلسلة أحداث لا ثابتًا. والرقم الذي تستقرّ عليه المشية متطلّب عزم مستمر أولًا ومتطلّب عزم أقصى ثانيًا، وأول الاثنين وحده هو موضع يستطيع منحنى العزم-السرعة أن يُسكن فيه.
قراءة منحنى العزم-السرعة على أوراق المواصفات الفعلية
تضغط جداول المواصفات منحنى العزم-السرعة في صفوف، ويفقد الضغط السياق ما لم يعرف القارئ أيّ جانب من علبة التروس قيس عليه كل صف وأيّ جهد ناقل يفترضه كل صف — القطعتان من السياق اللتان لا يستطيع منحنى العزم-السرعة حملهما في خلية جدول. وصفّا العزم المستمر والعزم الأقصى أدناه منسوخان كما نُشرا تمامًا. وتمتدّ الوحدات الست على المدى كله — تخفيض عميق 64:1، وتخفيض متوسط 39:1، وتخفيض ضحل 9:1، وتخفيض شبه مباشر 6:1، ومحركان بالتشغيل المباشر بلا أيّة مرحلة — وهو ما يجعل الجدول تمرينًا في القراءة بحدّ ذاته.
ست وحدات كمجموعة مواصفات واحدة
| الطراز | العزم الاسمي (Nm) | العزم الأقصى (Nm) | نسبة التخفيض | السرعة الاسمية (rpm) | الوزن (g) | الجهد الاسمي (V) |
|---|---|---|---|---|---|---|
| AK80-64 KV80 | 48 | 120 | 64:1 | 23/48 | 850 | 24/48 |
| AK60-39 V3.0 KV80 | 24 | 72 | 39:1 | 70 | 750 | 48 |
| AK10-9 V3.0 KV60 | 18 | 53 | 9:1 | 235 | 940 | 48 |
| AKE40-6 KV90 | 1.8 | 5.5 | 6:1 | 260 | 140 | 24 |
| RI80 V2.0 KV75 | 1.45 | 4.1 | direct drive | 1135/1785/2430 | 411 | 24/36/48 |
| GL60 II KV28 | 0.6 | 1.5 | direct drive | 319 | 276 | 24 |
الصفوف كما نُشرت على صفحة منتج كل مُصنّع، مع إعادة الأرقام متعدّدة الجهد مطبوعةً تمامًا كما طُبعت: فـ AK80-64 ينشر سرعة اسمية واحدة لكل جهد ناقل، و RI80 واحدة لكل درجة جهد. والسرعات الاسمية للوحدات المدمجة الأربع أرقام من جهة الخرج، مأخوذة خلف مرحلة التخفيض؛ أما المحركان بالتشغيل المباشر فينشران سرعات من جهة المحرك. وتحمل أسماء الطرازات قيمة KV، لذا لا يُعطى عمود KV منفصل. وهذه الأرقام منقولة من صفحات المُصنّع المذكورة؛ وقد تختلف تعريفات التصنيف وظروف الاختبار بين الطرازات، ويُنشر العزم الأقصى دون مدة على هذه الصفحات، فالجدول مقارنة مواصفات لا اختبار أداء مُتحكَّم فيه. ويُؤكَّد شرط التشغيل وحدود القياس قبل استخدام القيم في تحجيم منظومة.
وتُقرأ أعمدة العزم نزولًا فتروي قصة التخفيض نفسها بنفسها. فـ AK80-64 ينشر 48 Nm مستمرًّا و 120 Nm أقصى من هيكل وزنه 850 g لأن مرحلة كوكبية 64:1 تقف بين اللفّ والخرج. أما AK10-9 V3.0، وهو وحدة أكبر وأثقل عند 940 g، فينشر عزمًا أقلّ — 18 Nm مستمرًّا و 53 Nm أقصى — لأن مرحلته 9:1 تضاعف أقلّ ولأنه يشتري السرعة بدلًا من ذلك: 235 rpm من سرعة الخرج الاسمية في مقابل 23 rpm عند الطرف العميق من AK80-64 على ناقل 24 V. ولا أحد العمودين أفضل؛ بل هما نقطتان مختلفتان على منحنى العزم-السرعة نفسه، مختارتان لمفصلين مختلفين. فركبة في روبوت بشري وكتف في ذراع التقط والوضع تريدان ركنين مختلفين من الصورة.
وفي الميدان، يظهر AK80-64 و AK10-9 V3.0 في هذه الأدوار تحديدًا — فدراسة الحالة أعلاه تزاوج بينهما في منصّة بحث للتأهيل، حيث توفّر الوحدة عميقة النسبة مقدار 48 Nm من عزمها المستمر عند المفاصل عالية الحمل، وتخدم الوحدة ضحلة النسبة حيث تهمّ سرعة الخرج. ويغطّي AKE40-6 الطرف القابل للارتداء من الأسرة نفسها، وموضعه في نقاش مفاصل الهيكل الخارجي مبسوط في AKE40-6 KV90 وAKE50-8 KV110: مشغّل QDD مدمج لمفاصل الهيكل الخارجي.
حين لا تتطابق الأرقام المنشورة ذاتيًّا
يجب أن تنغلق الصفوف الاسمية في ورقة المواصفات على بعضها: يُضرب العزم الاسمي في السرعة الاسمية وفي 0.10472 — المعامل الذي يحوّل rpm إلى راديان في الثانية — فيجب أن يقع الناتج قريبًا من القدرة الاسمية المنشورة. وينغلق AK60-39 V3.0 بوضوح: فمقدار 24 Nm من العزم المستمر عند 70 rpm يعطي نحو 176 W، في مقابل 176 W منشورة. أمّا AK80-64 فأقلّ ترتيبًا. فهو ينشر 220 W قدرة اسمية وسرعات اسمية 23 rpm عند 24 V و 48 rpm عند 48 V؛ ويعطي الحساب نحو 116 W عند النقطة الأولى ونحو 241 W عند الثانية، ويقع الرقم المنشور بين نقطتَي الجهد لا مطابقًا لأيّة منهما. ولا تُثبت الصفوف المنشورة ما إذا كان رقم القدرة الاسمية ونقطتا العزم والسرعة الخاصتان بكل جهد تشير إلى شرط التشغيل نفسه، لذا يَجدر إعلام الفرق للتحقّق منه مع المُصنّع لا عزوه إلى شرط اختبار غير موثَّق أو إخفاؤه بالتقريب. ويبقى الدرس العام قائمًا: الأرقام التي يقف وراءها منحنى العزم-السرعة تستحقّ المساءلة قبل أن يلتزم تصميم بها، والصفّ الذي لا ينغلق على جيرانه إشارة لا خطأ مطبعي. وحيث يكون رقم ما ملتبسًا، فوثائق المُصنّع للوحدة المعيّنة هي المرجع.
نسبة التخفيض والحمل المنعكس عند الخرج
تستبدل علبة التروس سرعة الخرج بتضاعف العزم، وهو ما يجعل نسبة التخفيض عاملًا رئيسًا في موضع الوحدة على منحنى العزم-السرعة. وتعتمد قدرة خرج الوحدة كذلك على المحرك نفسه وعلى حدود المشغّل الإلكتروني وكفاءة النقل وتصنيفات تشغيل المُصنّع، فالنسبة رافعة لا الصورة كاملة. وهي تجلب معها نتائج لا يرسمها المنحنى: ففي نموذج تروس مثالي، يتزايد قصور الحمل المنعكس إلى جانب المحرك مع مقلوب مربّع النسبة؛ وتضيف المرحلة خلوصًا واحتكاكًا خاصّين بها؛ وهي تحدّد مقدار ما يصل من قوة خارجية عند الخرج إلى المحرك بوصفه اضطرابًا يستطيع المتحكّم إحساسه. والنسب الخمس في الجدول أعلاه — 64:1 و 39:1 و 9:1 و 6:1 ولا شيء — خمس إجابات مختلفة عن تلك المقايضة، تضع كلٌّ منها الوحدة عند نقطة مختلفة من منحنى العزم-السرعة، وليست خمس درجات جودة.
ما تفعله النسبة بالخرج
في الوحدات المدمجة، كل سرعة منشورة رقم من جهة الخرج، مأخوذة خلف المرحلة. فـ AK80-64 ينشر مقدار 48 Nm من عزمه المستمر عند 23 rpm على 24 V وعند 48 rpm على 48 V؛ وينشر AK60-39 V3.0 مقدار 24 Nm مستمرًّا عند 70 rpm؛ وينشر AK10-9 V3.0 مقدار 18 Nm مستمرًّا عند 235 rpm. ومقارنة تلك الصفوف مقارنة مفاصل جاهزة، وهي المقارنة التي يحتاجها مصمّم الآلة فعلًا. لكن حين يُذكر منحنى عزم-سرعة للمحرك العاري داخل الوحدة، يجب تطبيق النسبة قبل أن تعني الأرقام شيئًا عند الخرج، ونسيان تلك الخطوة من أخطاء قراءة أوراق المواصفات التقليدية. ويسري التنبيه نفسه عكسيًّا على القصور: ففي نموذج تروس مثالي، يتزايد قصور الحمل المنعكس إلى جانب المحرك مع مقلوب مربّع نسبة التخفيض، فمرحلة 64:1 تعكس إلى المحرك قصور حمل أقلّ كثيرًا ممّا تعكسه مرحلة 6:1. وتعتمد الديناميكا الفعلية للمنظومة كذلك على صلابة النقل والاحتكاك وبقية سلسلة الإدارة، ولهذا تحسّ المفاصل شبه المباشرة الحمل مباشرةً أكثر وتحسّه المفاصل عالية النسبة أقلّ.
أمّا الطرف منخفض النسبة من تلك المقايضة — ما تشتريه مرحلة 8:1 من قابلية الدفع العكسي وقصور منعكس وشفافية قوة، وما تكلّفه من عزم — فمفصَّل بتوسّع في مشغّلات التشغيل شبه المباشر: ما الذي توفّره نسبة 8:1.
التشغيل المباشر بلا مرحلة
وحين تُزال المرحلة كليًّا، يعود المنحنى إلى المحرك وحده. فيُشحن RI80 V2.0 مجموعةً بدون إطار — جزء ثابت ودوّار، بلا هيكل وبلا محامل — وينشر 1.45 Nm مستمرًّا و 4.1 Nm أقصى عند سرعات من جهة المحرك تبدأ من 1135 rpm وتزيد، بحسب جهد الناقل. و GL60 II محرك جيمبال بالتشغيل المباشر موصوف عند 0.6 Nm عزمًا مستمرًّا و 1.5 Nm عزمًا أقصى على لوح 24 V. وتصف تلك الصفوف قدرة العزم المنشورة للمحرك؛ أمّا ما إذا كانت كاميرا معيّنة تبقى ثابتة على محور معيّن فيتوقّف على الحمولة ومركز كتلتها وترتيب المحور والمتحكّم وظروف التشغيل، ويجب أن يؤخذ شكل المنطقة القابلة للاستخدام من منحنى العزم-السرعة من المنحنى أو بيانات الاختبار التي ينشرها المُصنّع لا أن يُستنتج من تصنيفات العزم وحدها. وإزالة المرحلة تُزيل فعلًا الخلوص الآتي من تعشيق التروس وانعكاس القصور عبر سلسلة تروس، في حين يبقى خلوص المحامل والمطاوعة الإنشائية وقصور الحمل الواقع مباشرةً على العمود. والثمن كثافة العزم: فمطابقة 48 Nm مستمرًّا بلا مرحلة تتطلّب محركًا بدون إطار بأبعاد مختلفة كليًّا، وهي قصة تحجيم مرويّة في محرك عزم بدون إطار عالي العزم: من أين يأتي العزم. أمّا اختيار مجموعة الجزء الثابت والدوّار نفسها — المقياس والتجويف والتثبيت الحراري — فمغطّى في محركات العزم بدون إطار: اختيار مجموعة العضو الثابت والدوار لمفاصل الروبوتات.
الأسئلة الشائعة
سما الفرق بين العزم المستمر والعزم الأقصى؟
العزم المستمر هو الرقم الذي يحمله المحرك في حالة حرارية مستقرّة، ما دام التطبيق يعمل داخل تصنيفه. أما العزم الأقصى فسماح عابر، متاح لفاصل قصير ترتفع فيه ذروة الحمل، ومحدود بارتفاع درجة الحرارة لا بالحدّ الكهربائي وحده. ويقع الرقمان على منحنى العزم-السرعة نفسه، عند زمني تعرّض مختلفين. وعبر الوحدات الست المقارَنة هنا تقع النسبة المشتقّة للأقصى إلى الاسمي بين 2.5 و 3.1، وهو مدى يصف هذه العيّنة لا نطاق مواصفات عامًّا.
سكيف يُقرأ منحنى العزم-السرعة في ورقة مواصفات محرك؟
البداية من المحاور ومن جهد الناقل الذي رُسم عنده المنحنى، لأن الخط كله يتحرّك مع التغذية. وتُقرأ سرعة اللاحمل حيث يقطع الخط محور السرعة، ويُقرأ العزم عند سرعة التشغيل التي يستخدمها التطبيق فعلًا، ثم يُفحص التصنيف المستمر والصفوف الحرارية قبل الوثوق بأيّة نقطة تحت الخط. وفي المشغّل المدمج، يُؤكَّد أن السرعات المطبوعة أرقام من جهة الخرج مأخوذة خلف مرحلة التخفيض.
سكم من الوقت يستطيع محرك BLDC حمل العزم الأقصى؟
إلى أن تبلغ درجة حرارة اللفّ حدّها فحسب، وهو ما يتوقّف على درجة حرارة البدء ومستوى التيار والتثبيت والتبريد والفاصل بين أحداث الذروة. ومعظم الصفحات من هذه الفئة لا تنشر مدة، وبدون مدة منشورة أو منحنى اختبار حراري قد لا تكون البيانات المتاحة كافية لتأسيس نافذة عابرة آمنة. وحيث ترسم ورقة المواصفات حدّين على منحنى العزم-السرعة، يقع خط الأقصى فوق خط الاستمرار ولا يحمل أيّهما ساعة. وينشر AKE40-6 نقاط تشغيل مقيسة — 1.5 Nm عند 260 rpm، و 2 Nm عند 233 rpm، و 2.5 Nm عند 206 rpm — تصف أداء تشغيل مُبلَّغًا عنه عند تلك التزاوجات ولا تكون مواصفة مدة للذروة. وتُتحقَّق الحدود الواجبة التطبيق مقابل وثائق المُصنّع للوحدة المعيّنة وظروف التشغيل.
سلماذا يكون العزم الاسمي أدنى عند سرعة أعلى؟
يمكن أن يتراكب أثران. فكهربائيًّا، ترتفع القوة الدافعة الكهربائية العكسية مع السرعة فتقلّص هامش الجهد المتاح للمحافظة على تيار منتج للعزم، فيهبط العزم المتاح على امتداد منحنى العزم-السرعة مع ارتفاع السرعة. وحراريًّا، تنمو الخسائر المتوقّفة على السرعة، ومنها خسائر الحديد، مع السرعة ويمكن أن تضاف إلى خسائر النحاس في الوقت نفسه. وأيّ الأثرين يسود يتوقّف على المحرك والمشغّل الإلكتروني وجهد التغذية والتبريد وحدود تشغيل المُصنّع، وتُحدَّد النقطة الاسمية على منحنى العزم-السرعة عند الشرط المذكور.
سهل تغيّر علبة التروس منحنى العزم-السرعة؟
إنها تعيد تحجيم منحنى العزم-السرعة. فعزم الخرج هو عزم المحرك مضروبًا في النسبة، وسرعة الخرج هي سرعة المحرك مقسومة عليها، ويحتفظ المنحنى بشكله وهو يتحرّك صعودًا على محور العزم وهبوطًا على محور السرعة. ويعاد تحجيم القصور بالطريقة نفسها: ففي نموذج تروس مثالي، يهبط قصور الحمل المنعكس إلى جانب المحرك مع مقلوب مربّع النسبة. وما تضيفه علبة التروس بعد إعادة التحجيم — الخلوص والاحتكاك — غير مرسوم على المنحنى لكنه يحدّد سلوك المفصل تحت الحمل. والسرعات المنشورة للوحدات المدمجة أرقام من جهة الخرج أصلًا، فلا تُطبَّق أيّة قسمة أخرى.
وقراءة المنحنى حلقة واحدة في سلسلة قرارات المفصل. فالتغذية الراجعة تحدّد ما يعرفه المتحكّم، وجانب القياس مغطّى في دقة المشفر عند مفصل الروبوت: البتات واللعب العكسي وقابلية التكرار. ومرحلة التخفيض تحدّد كيف يترجم العزم والقصور بين المحرك والحمل، كما بيّن أعلاه. والعزم والحدّ الحراري ودورة التشغيل تحدّد مقدار ما يستطيع التطبيق سكناه فعلًا من منحنى العزم-السرعة — وهو موضوع هذا المقال. ويمكن تصفية الوحدات حسب العزم الاسمي والعزم الأقصى عبر الفئات في الاختيار ومقارنتها جنبًا إلى جنب في مقارنة المنتجات، مع المدى المدمج تحت مشغلات روبوتية والمحركات العارية تحت محركات عزم بدون إطار.