
 00:46
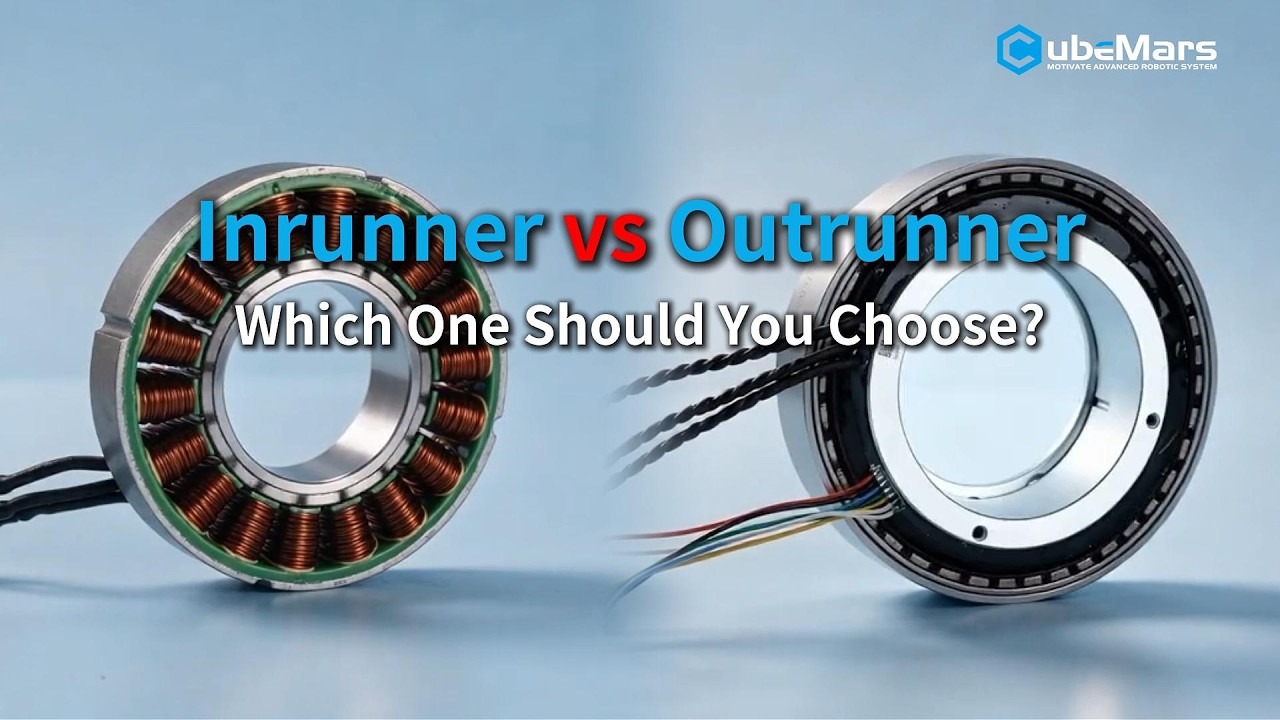
محركات عزم بدون إطار CubeMars من سلسلتي RI وRO: تصميمات الدوار الداخلي والدوار الخارجي لمفاصل الروبوتات
تقدم CubeMars محركات العزم بدون إطار بهندستين للدوار: سلسلة RI (دوار داخلي) وسلسلة RO (دوار خارجي).
عرض منتج
مقالات تقنية وفيديوهات من المصنّعين وموارد قابلة للتنزيل عن محركات BLDC والمشغلات وتطبيقاتها.
00:46
تقدم CubeMars محركات العزم بدون إطار بهندستين للدوار: سلسلة RI (دوار داخلي) وسلسلة RO (دوار خارجي).
 02:01
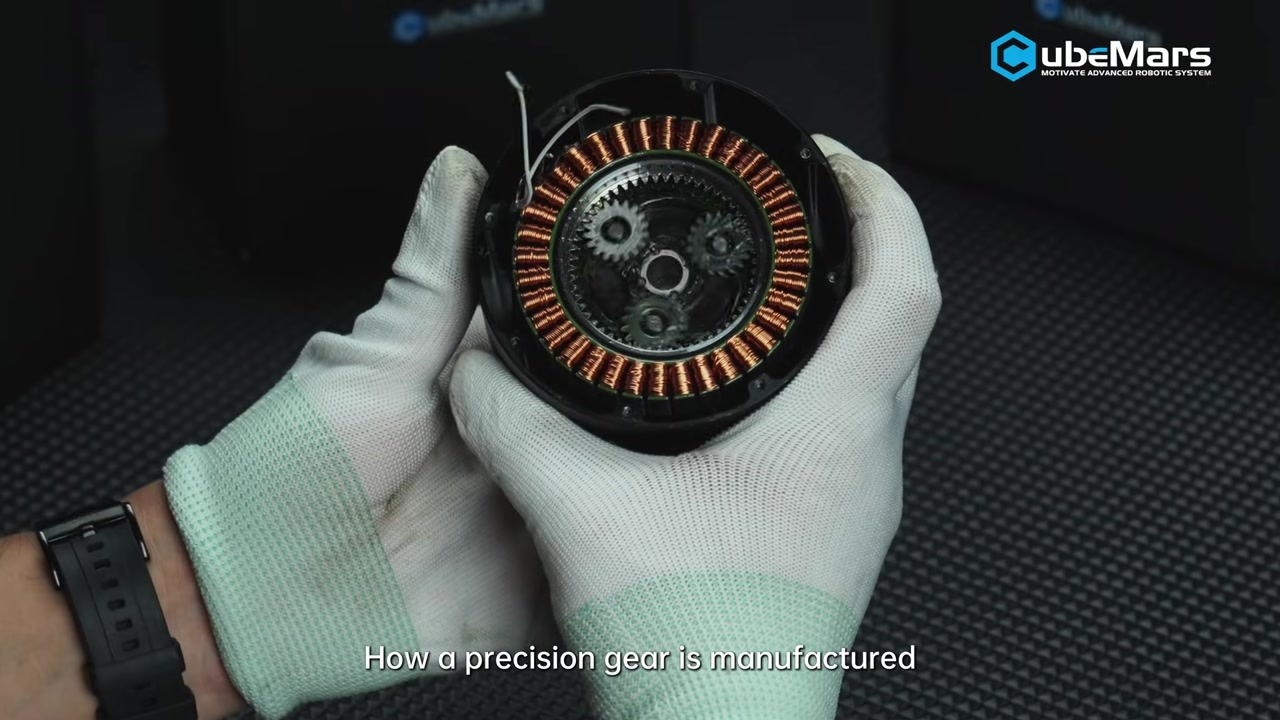
يتابع فيديو CubeMars الرسمي إنتاج التروس الدقيقة لمشغّلات الروبوتات، من المواد الخام عبر التشغيل الميكانيكي حتى التشطيب.
 00:48
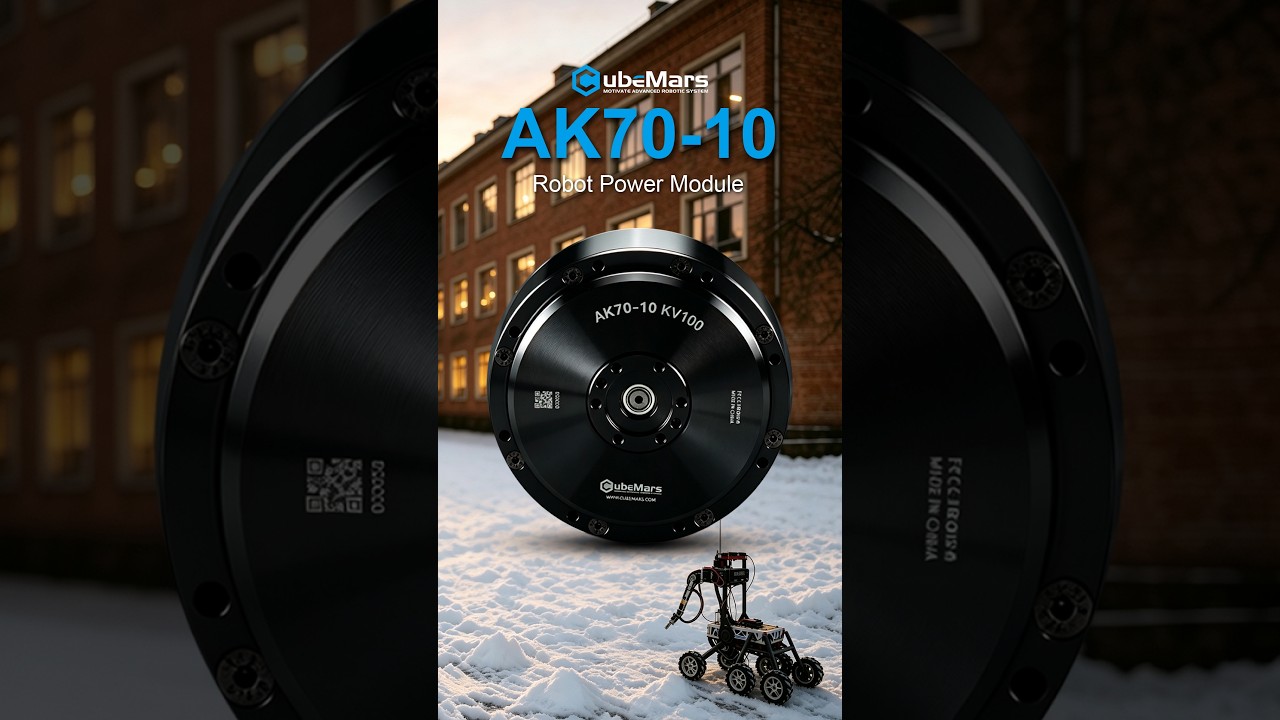
فيديو رسمي من CubeMars مدته 48 ثانية للمشغّل الروبوتي AK70-10 KV100 بتخفيض كوكبي 10:1 وعزم 8.3 Nm اسمي و24.8 Nm ذروة في ···
 00:36
الفيديو الرسمي من T-Motor عن محركات Navigator MN المطوّرة للرفع الثقيل (دفع 1-37 kg)، مع مقارنة مواصفات طرز MN الخمسة عل···
 02:00
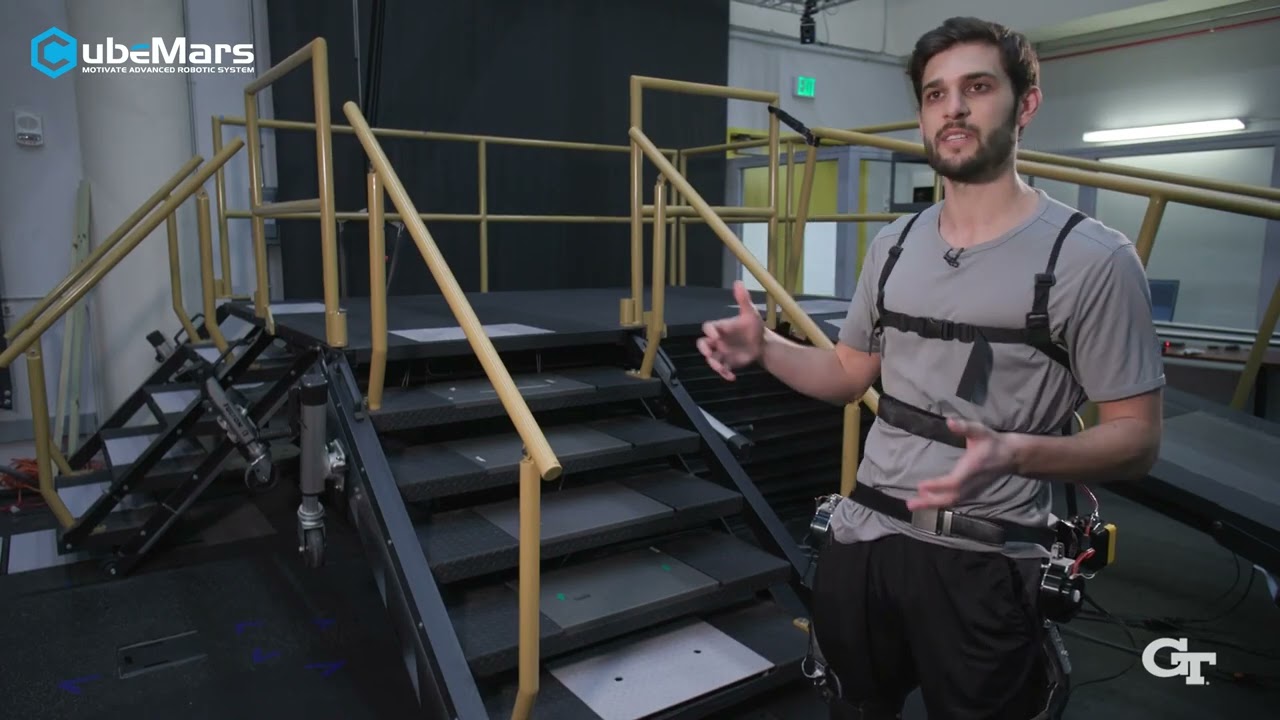
الفيديو الرسمي من CubeMars للمشغّل الروبوتي AK80-6 KV100 وهو يشغّل الهيكل الخارجي ثنائي الجانب في Georgia Tech، مع مواصف···
 00:12
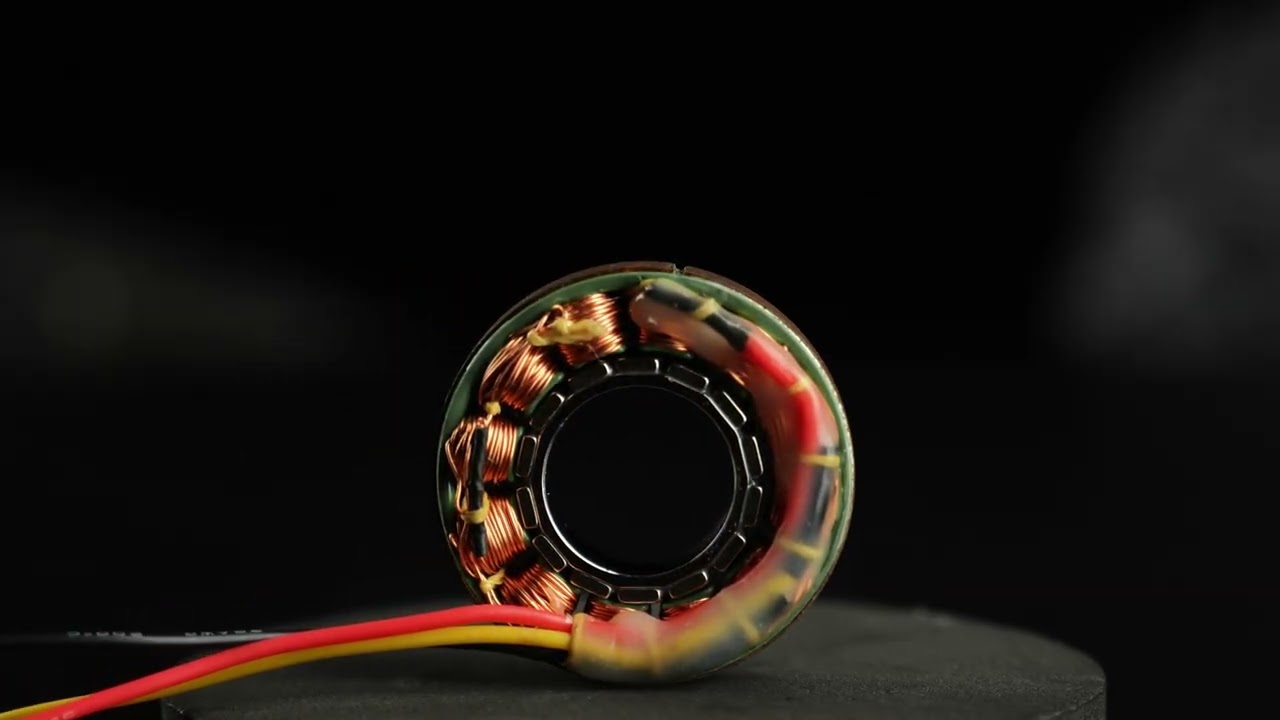
تقدّم CubeMars محرك العزم بدون إطار RI30 KV260 لمفاصل الروبوتات والروبوتات البشرية والأذرع الروبوتية، مع المميزات والموا···
 00:13
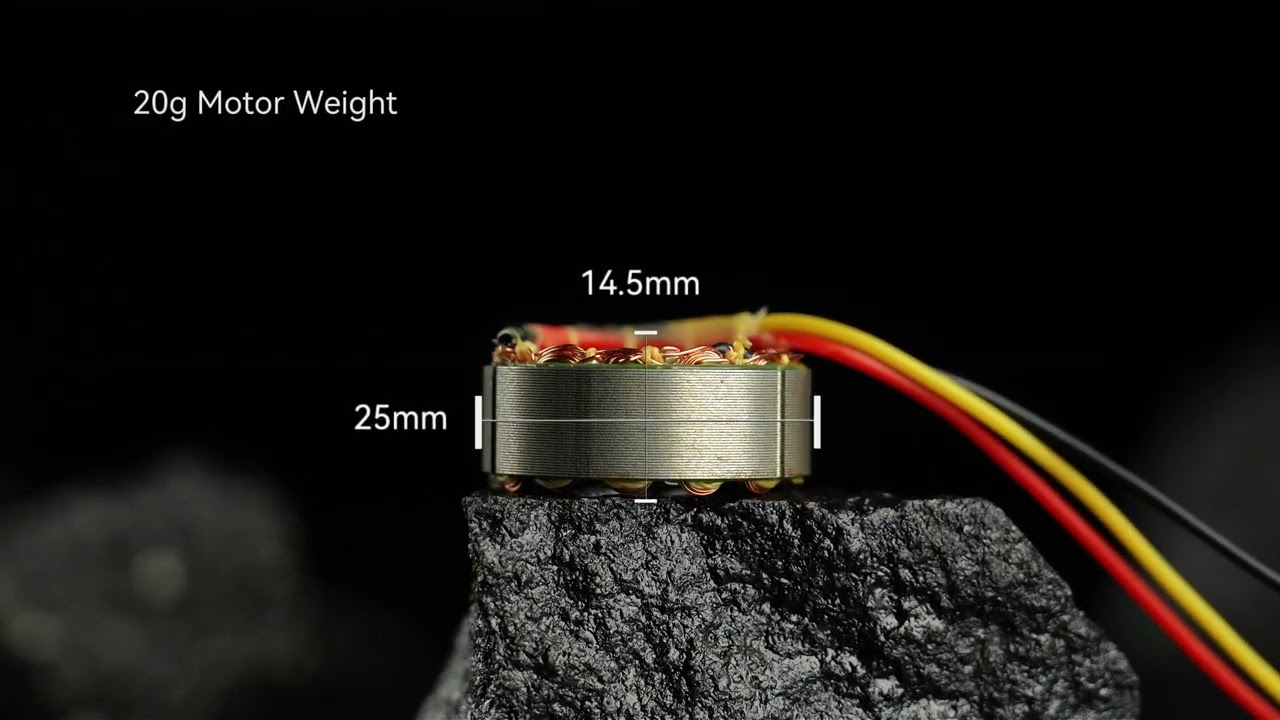
محرك العزم بدون إطار CubeMars RI20 KV600 بوزن 20 g وقطر 25 mm لمفاصل الروبوتات والروبوتات البشرية والأذرع الروبوتية، مع ···
 01:16
يوفّر دافع CubeMars DW25 حتى 25 kgf من الدفع الساكن بوزن 1.79 kg، مع الفيديو الرسمي للتحقّق في خزان الماء والبركة.
 00:27
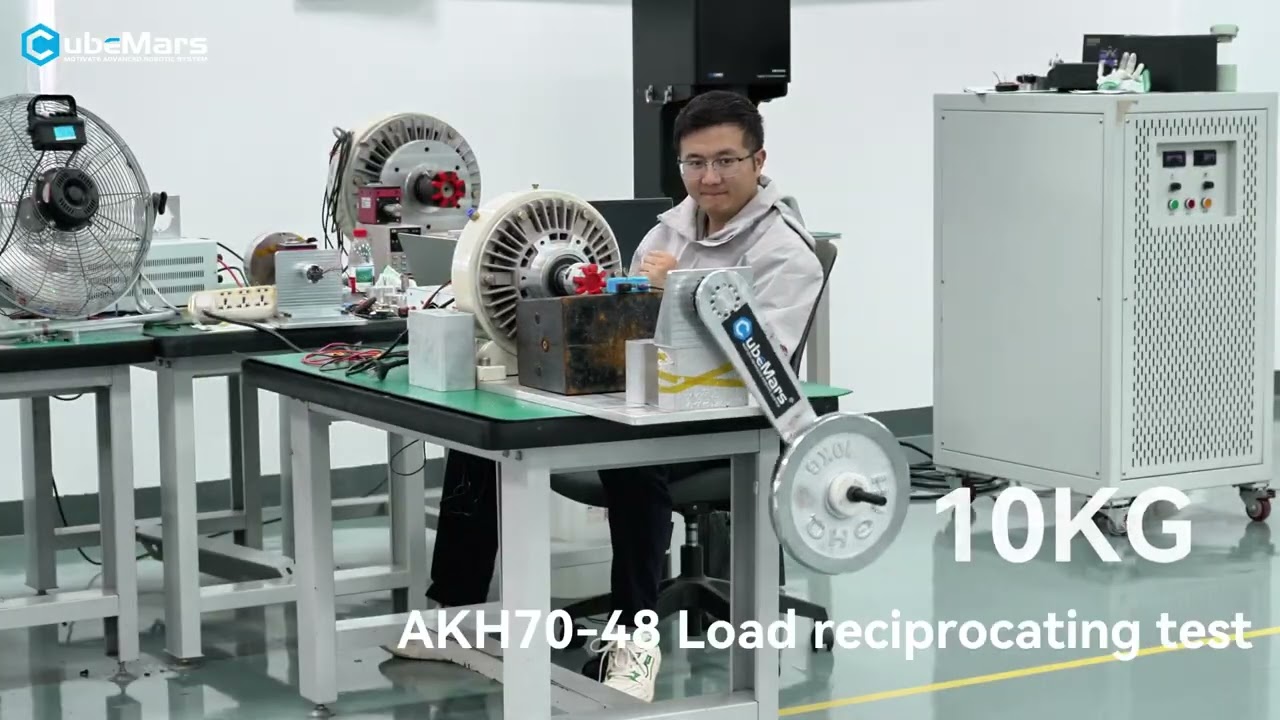
تتحقّق CubeMars من المشغّل الكوكبي بعمود مجوّف AKH70-48 تحت أحمال تصل إلى 40 kg مع دوران كامل 360° في فيديو الاختبار الر···
 00:51
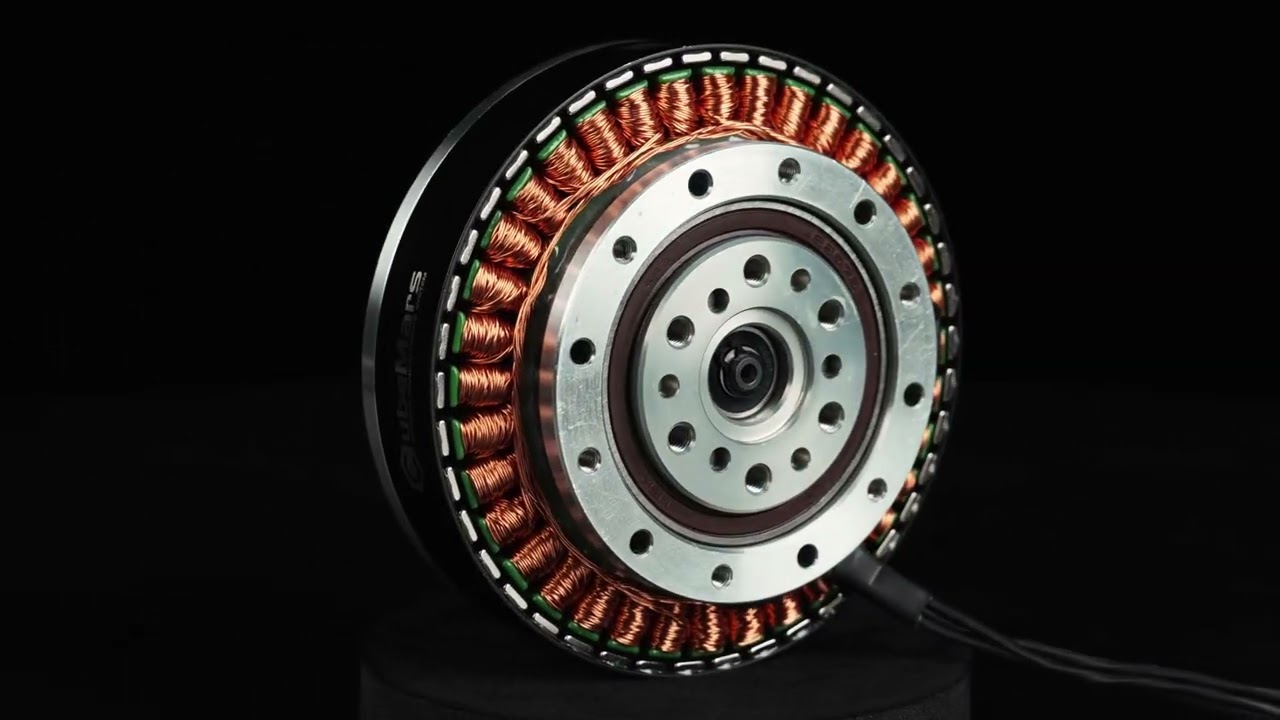
محركات CubeMars AKE للتشغيل شبه المباشر تجمع عزماً عالياً مع تصميم منخفض الارتفاع ومخفّض مدمج لأذرع الروبوتات والروبوتات···
 00:51
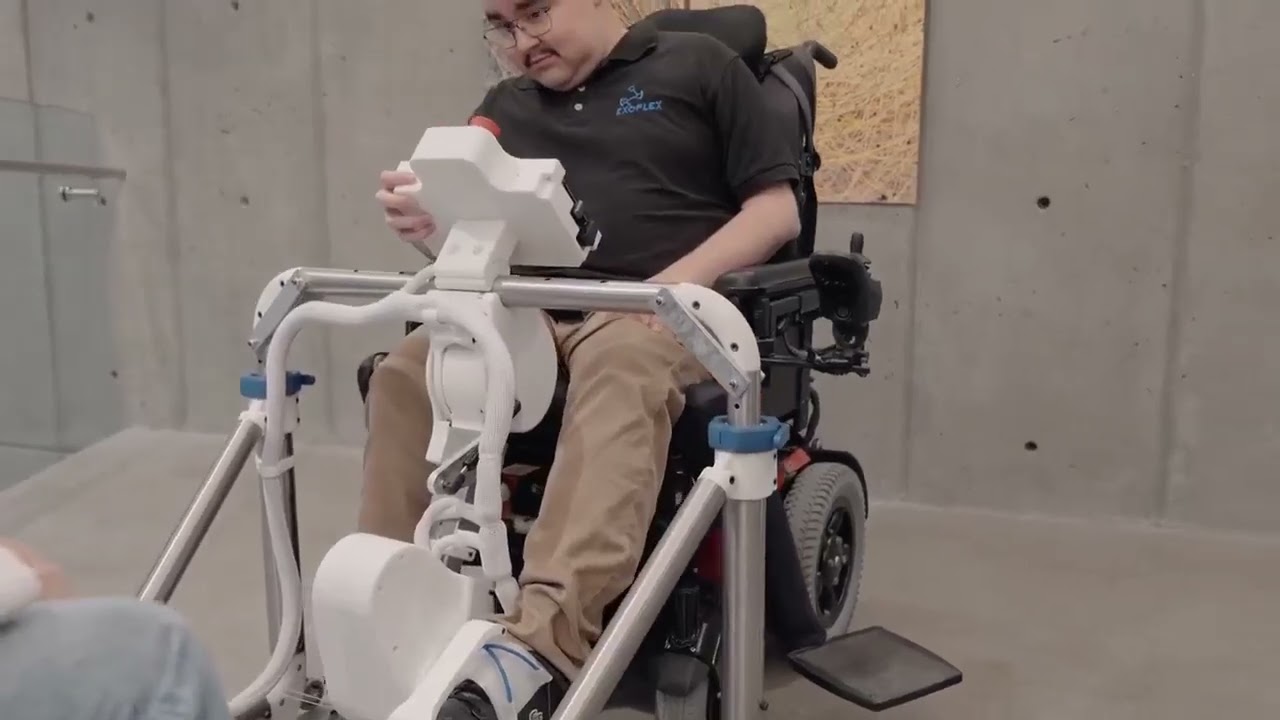
تستخدم Université de Sherbrooke مشغّلي AK10-9 وAK80-64 من CubeMars لحركات تمديد دقيقة في نظام تأهيلي لضمور العضلات.
 02:53
بنى فريق SuRover مركبة بقيادة انعطافية على مشغّلي CubeMars AK60-6 وAK10-9 للدوران في المكان والملاحة بنطاق ضيّق على تضار···
 01:15
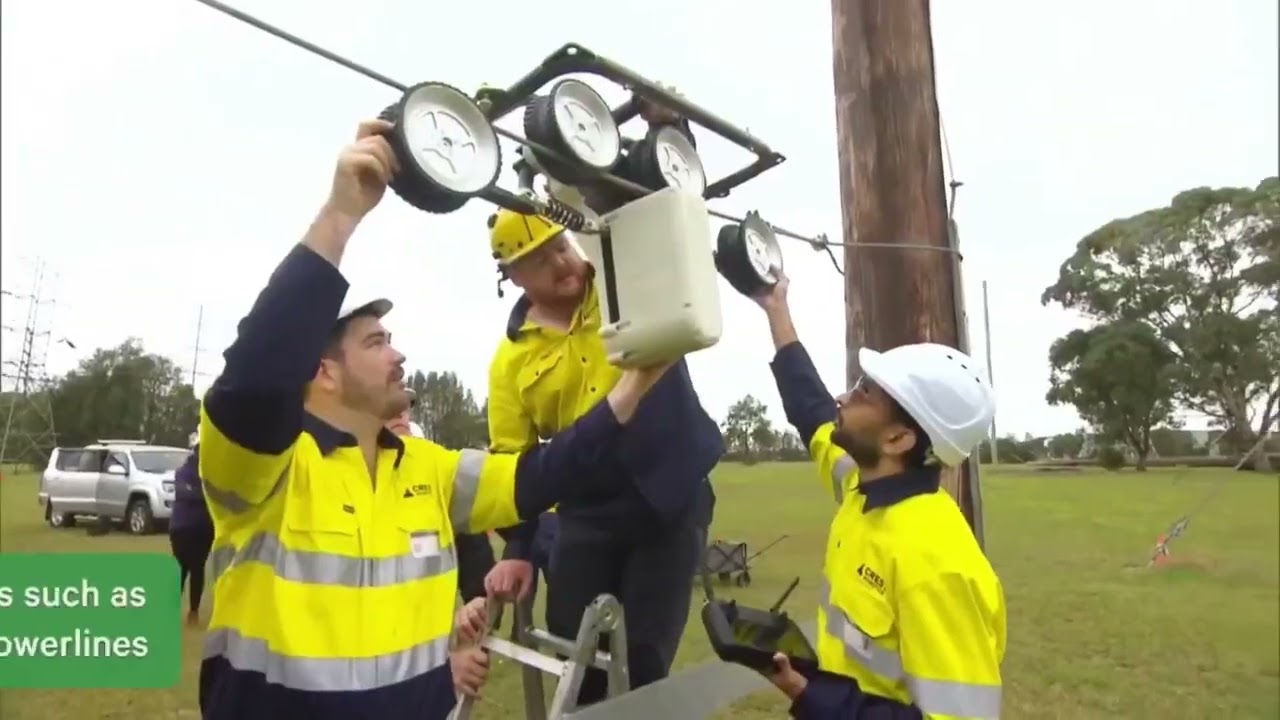
يستخدم روبوت تفتيش خطوط النقل Gorilla MK1 من Transgrid محرك CubeMars RI80 بدون إطار بدوار داخلي لحركة مفاصل مستقرّة وعال···
 00:52
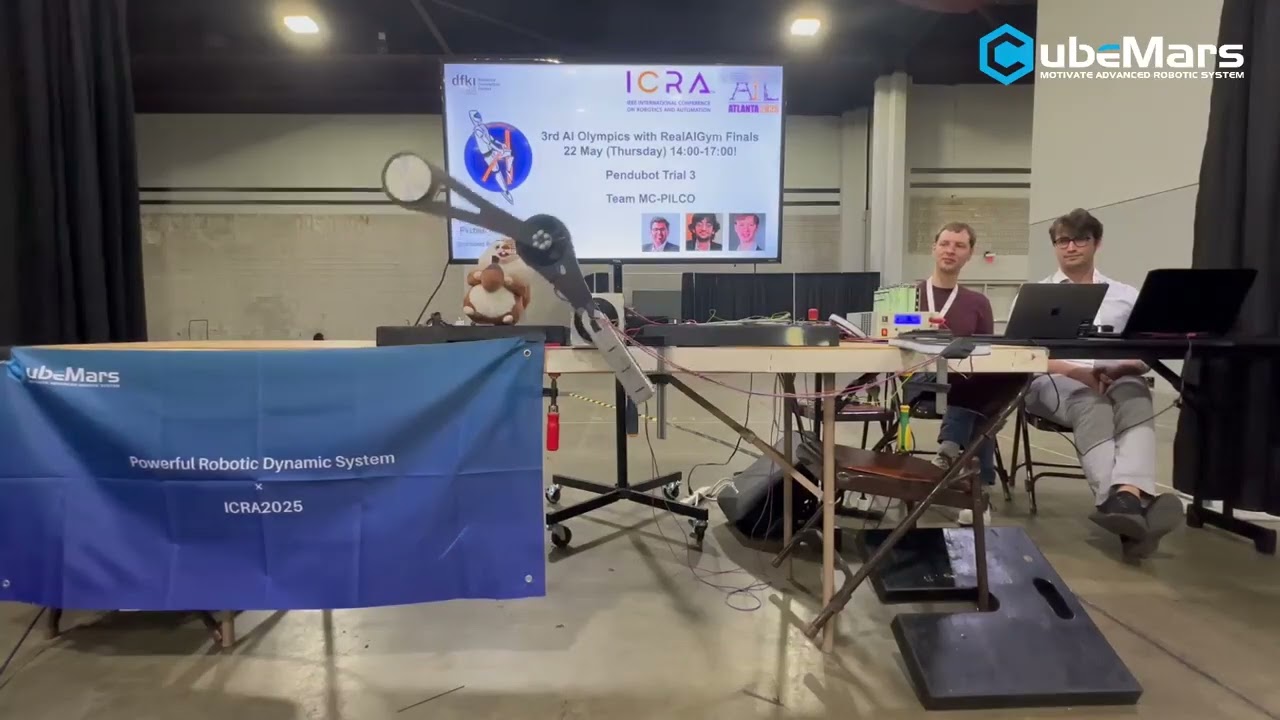
يقود المشغّل AK80-6 أنظمة الروبوتات الديناميكية في أولمبياد الذكاء الاصطناعي مع RealAIGym خلال ICRA، مع الفيديو الرسمي م···
 00:16
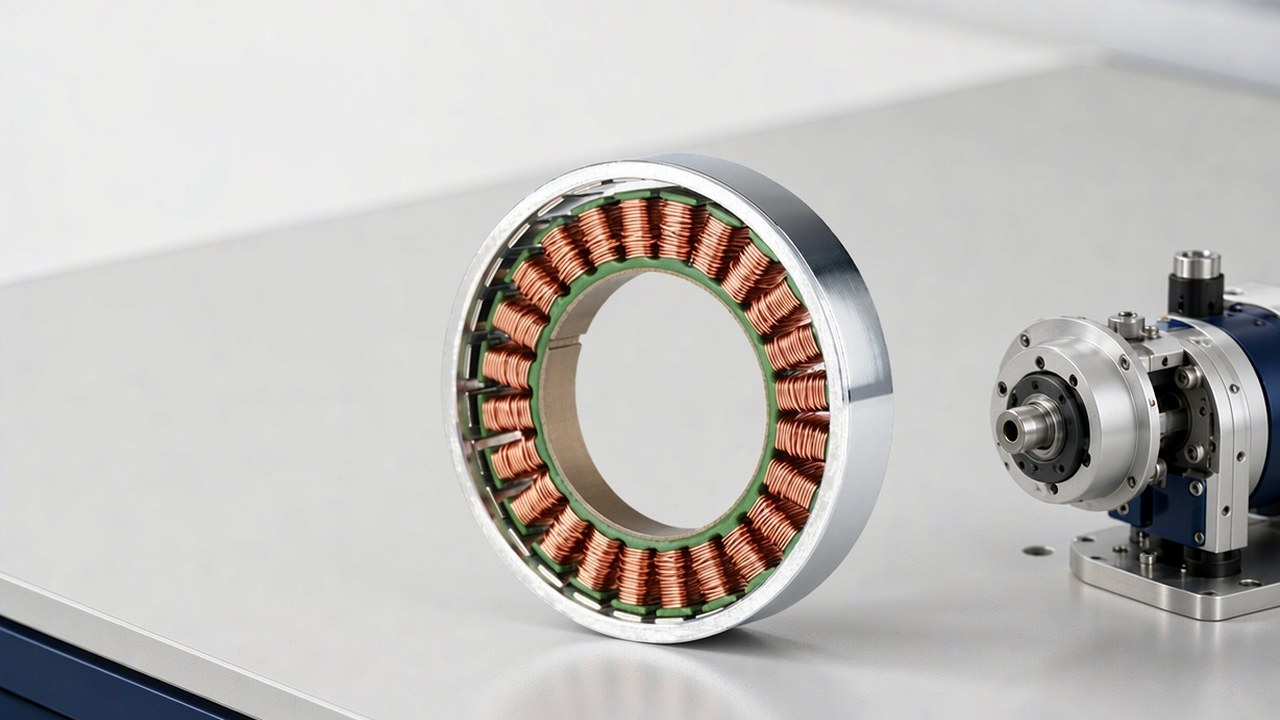
محرك RO50 Lite من CubeMars: محرك بدون إطار بوزن 105 g بتصميم بفتحة نافذة للروبوتات التعاونية والهياكل الخارجية والأتمتة ···
 14:11
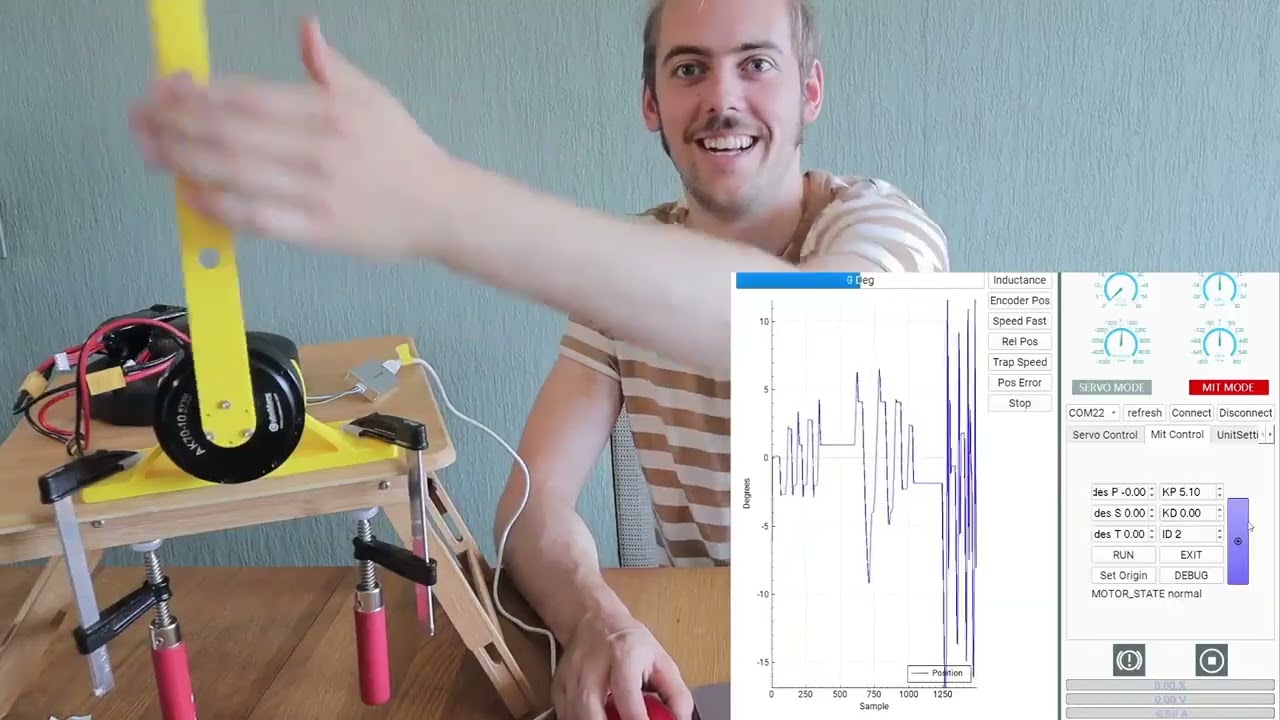
يفتح Daniel Simu علبة CubeMars AK70-10 ويستكشف الإعداد والاستخدام العملي في acrobot، بملاحظات صادقة من مستخدم لأول مرة.
 00:35
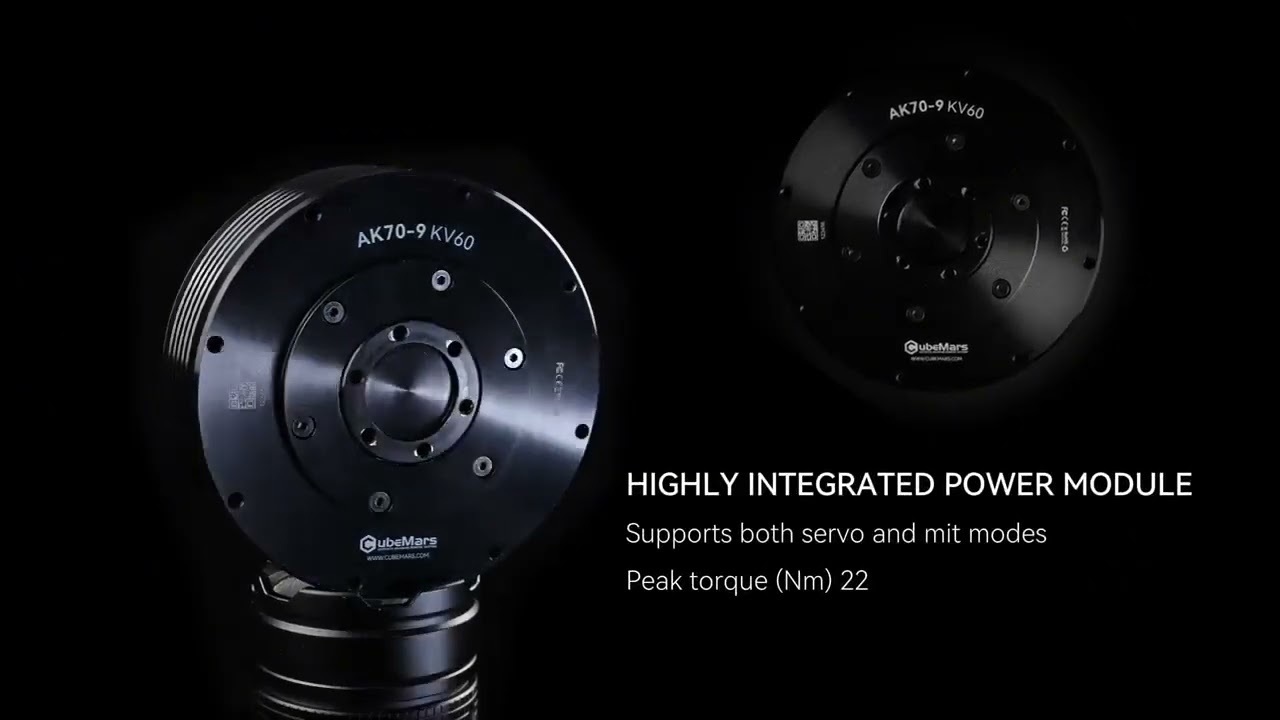
مشغّلات AK70-9 وAK80-9 V3.0 النمطية: حركة سلسة وعزم عالٍ وتحكّم دقيق في الموضع لمفاصل الروبوتات والأجهزة الطبية والأتمتة···
 00:44
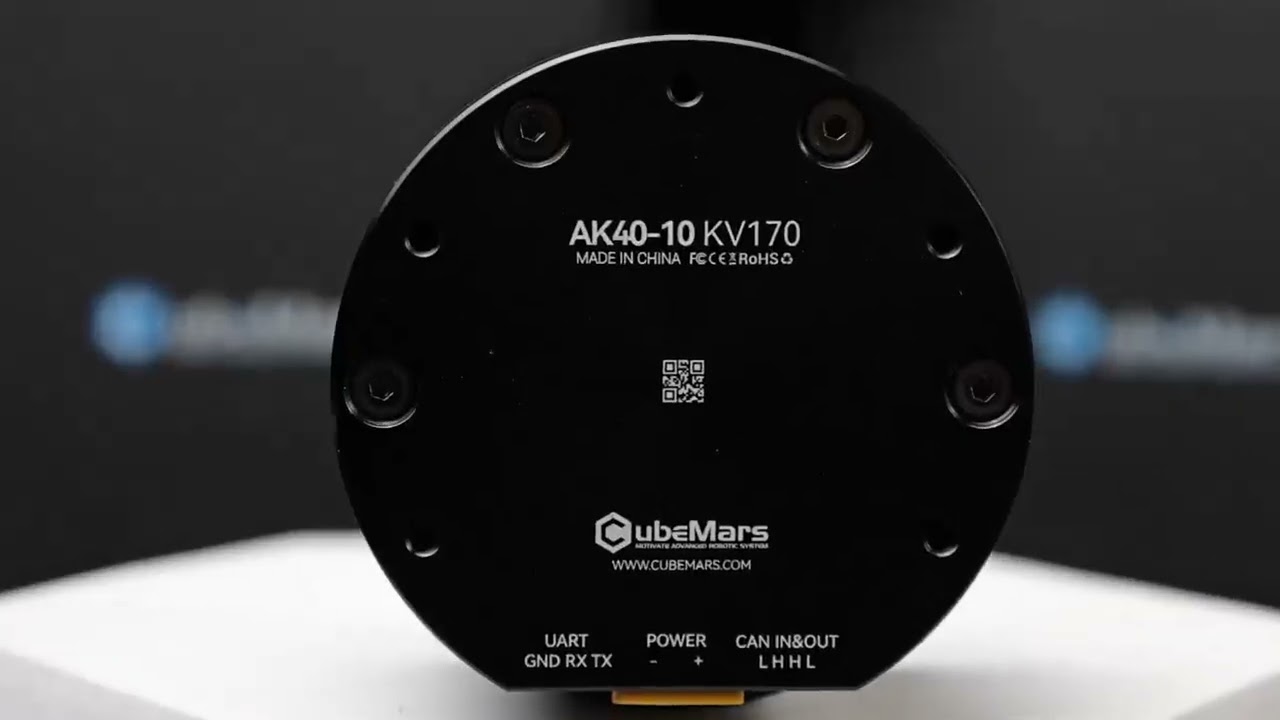
كيف تجمع وحدات القدرة CubeMars AK (AK40-10 وAK45-10 وAK45-36) محركات بدون فرش وعلب تروس كوكبية ومُشغّلات في وحدة جاهزة ل···
 01:43
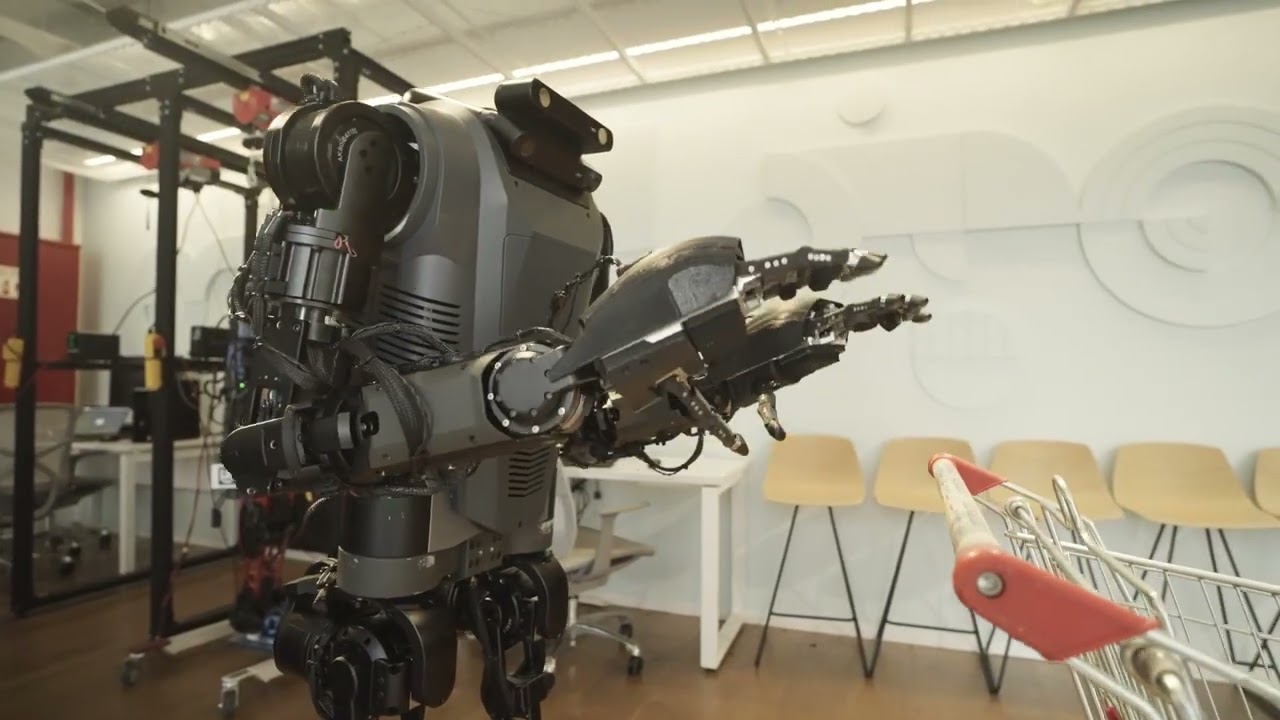
توفّر CubeMars تقنية مشغّلات دقيقة لروبوتات Mentee Robotics المساعدة المُصمَّمة للمساعدة في المهام اليومية ودعم الحركة.
 00:50
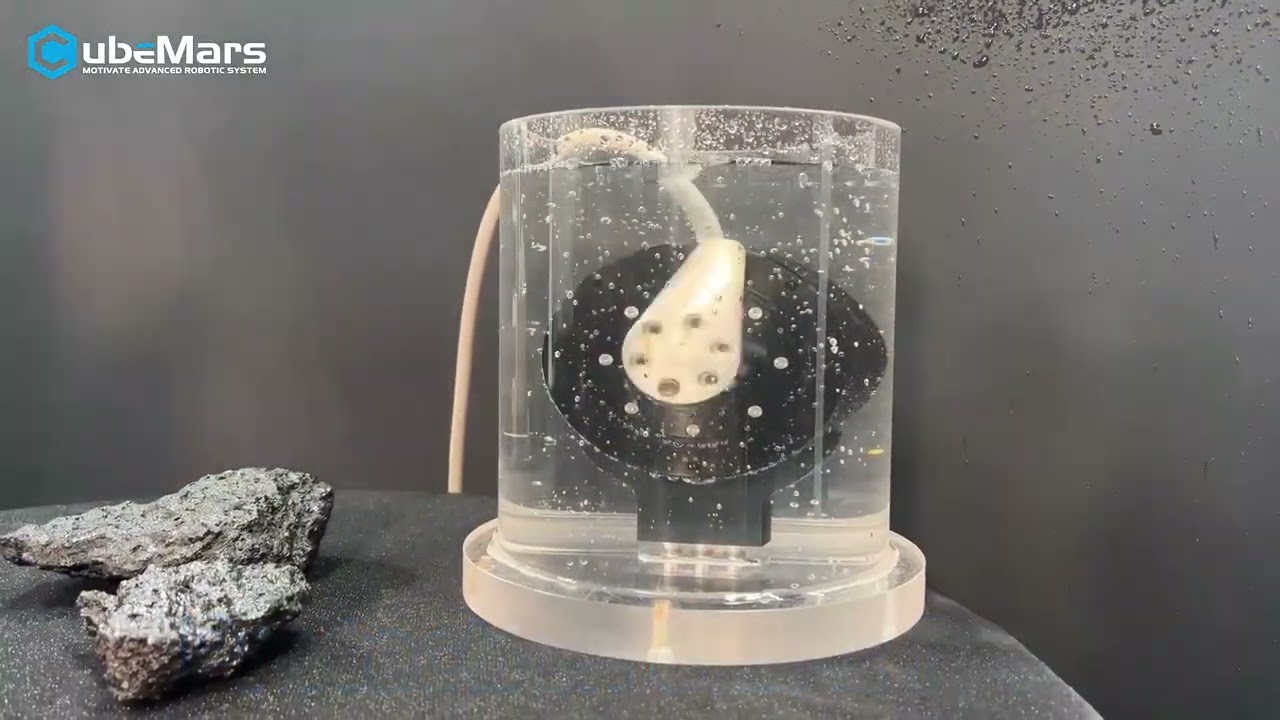
تعرض CubeMars مشغّلات AK المقاومة للماء بتصنيف IP66 وهي تؤدّي حركة سلسة ودقيقة في ظروف رطبة قاسية لروبوتات الخارج والغسي···
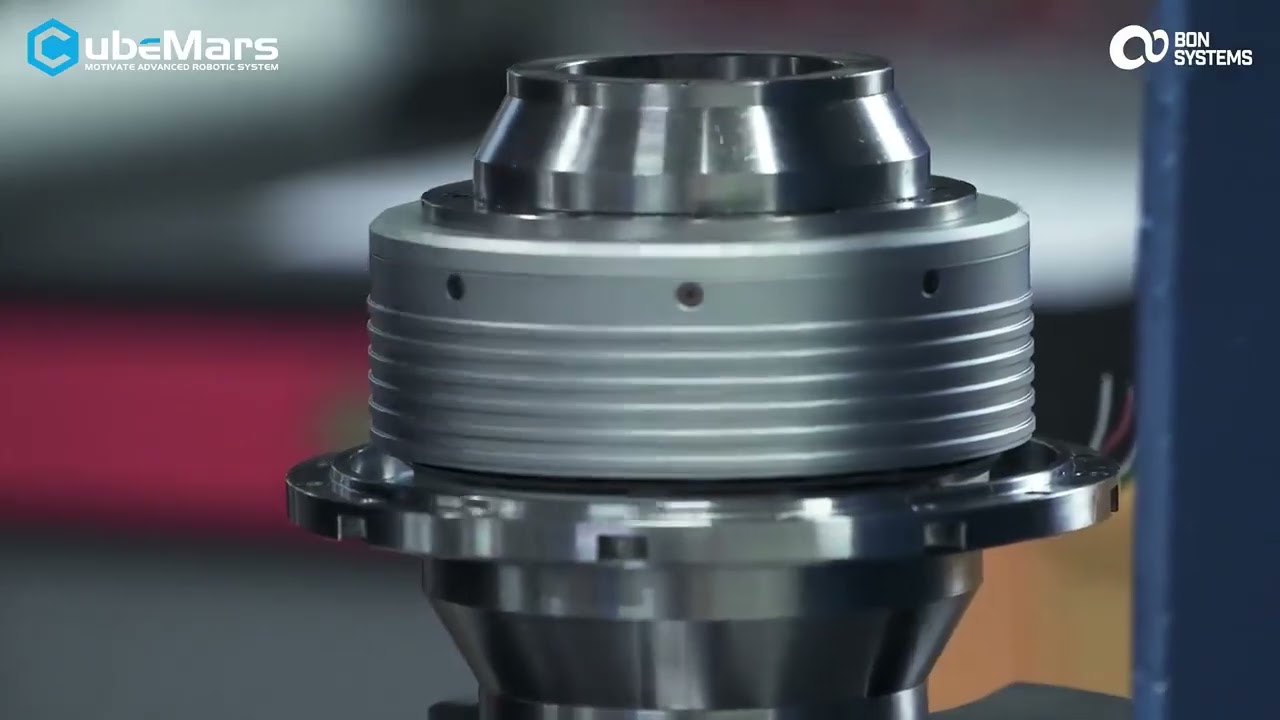 02:20
تعرض CubeMars محرك RO بدون إطار مخصّصاً يقود مخفّضاً حلقياً مُجمَّعاً ذاتياً بدقة وحركة سلسة في مفصل روبوتي مخصّص.
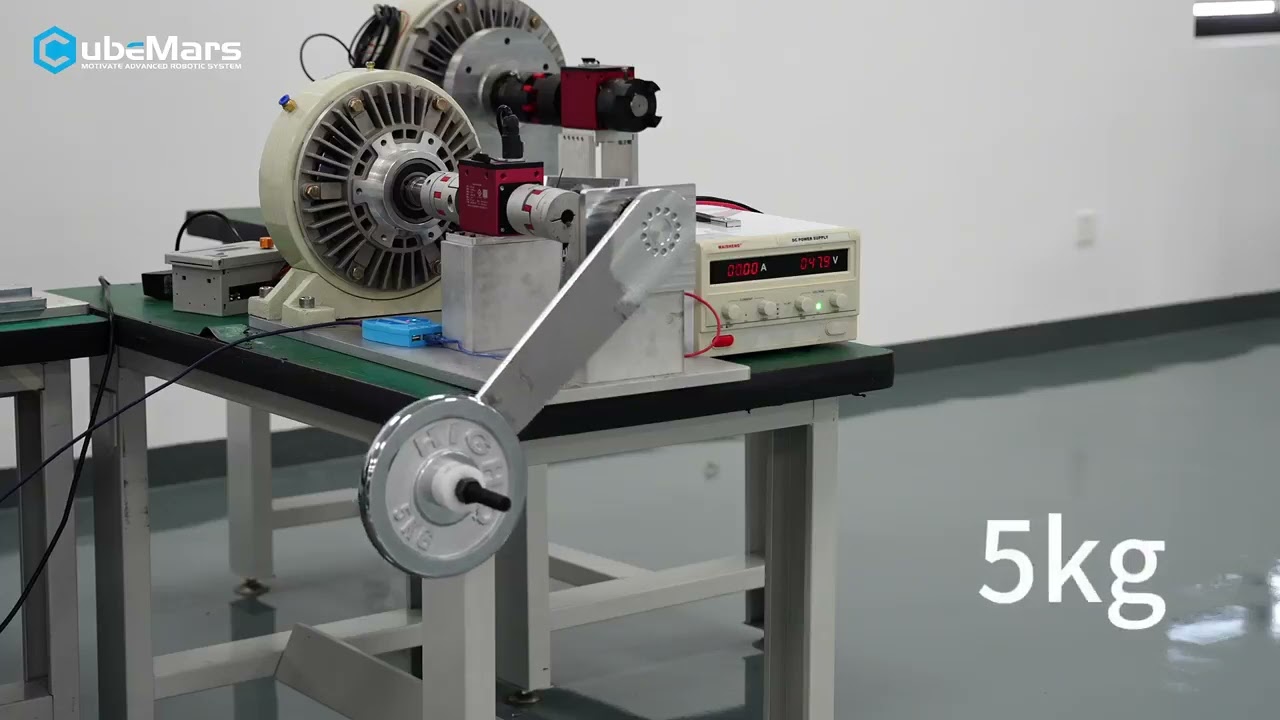 00:40
اختبار مبكر لمحرك CubeMars جديد يصل إلى 245 Nm كعزم ذروة تحت حمل 35 kg على ذراع 400 mm، والمواصفات الكاملة لاحقاً.
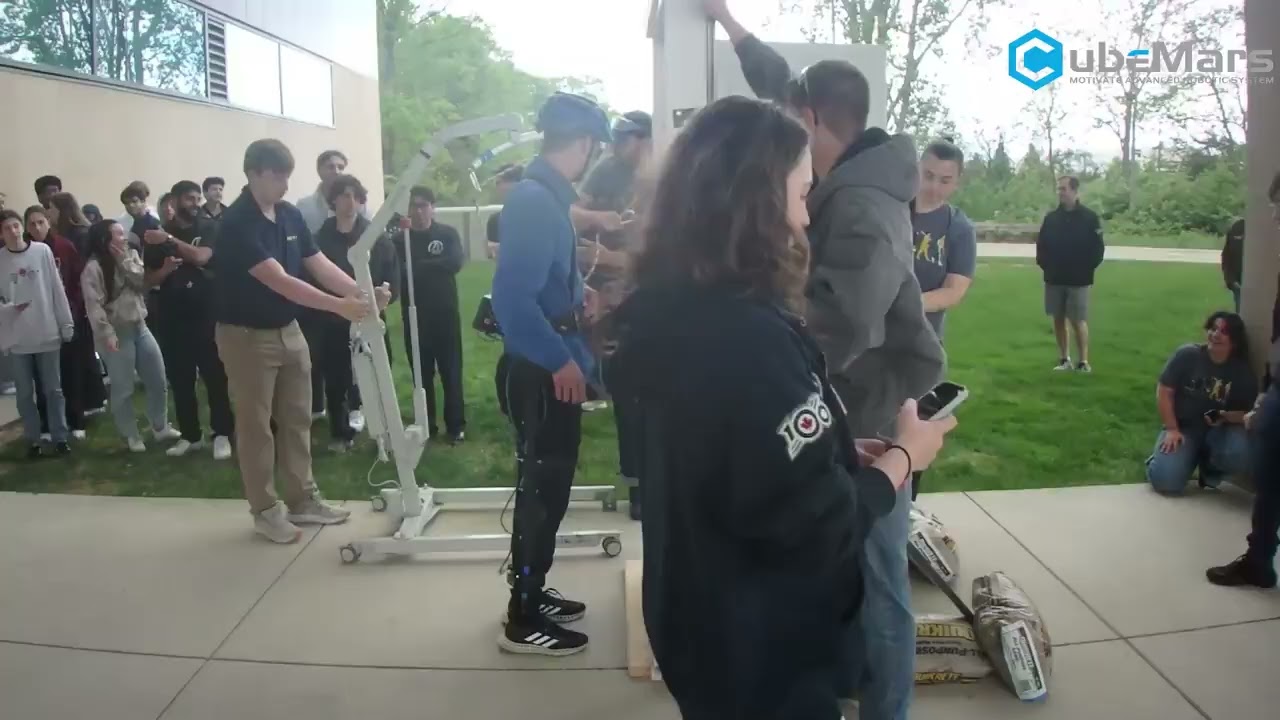 00:37
حصل فريق Queen's BioMechatronics على المركز الأول في تحدّي ACE للهيكل الخارجي بتصميم مخصّص يعمل بمشغّلات CubeMars AK60-6···
تقسّم محركات الجيمبال 16V و محركات الجيمبال 24V الفئة حسب حجم المحور: الجهد المقنن والعزم وقيمة KV ومهمة الحمل تحدّد أي ···
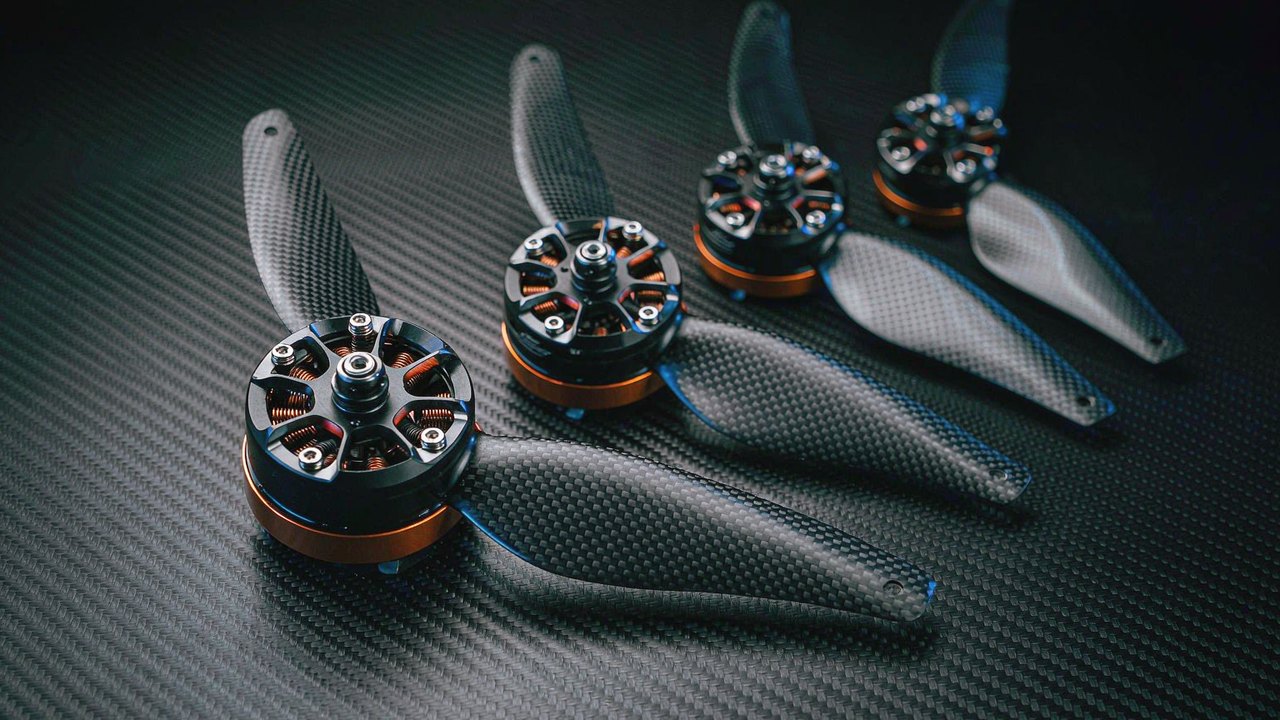
محرك UAV تفتيش يُختار بناءً على الدفع الذي يحافظ عليه عند خانق جزئي لا على ذروته. ومقارنة بين أربعة سجلات T-Motor من 135···
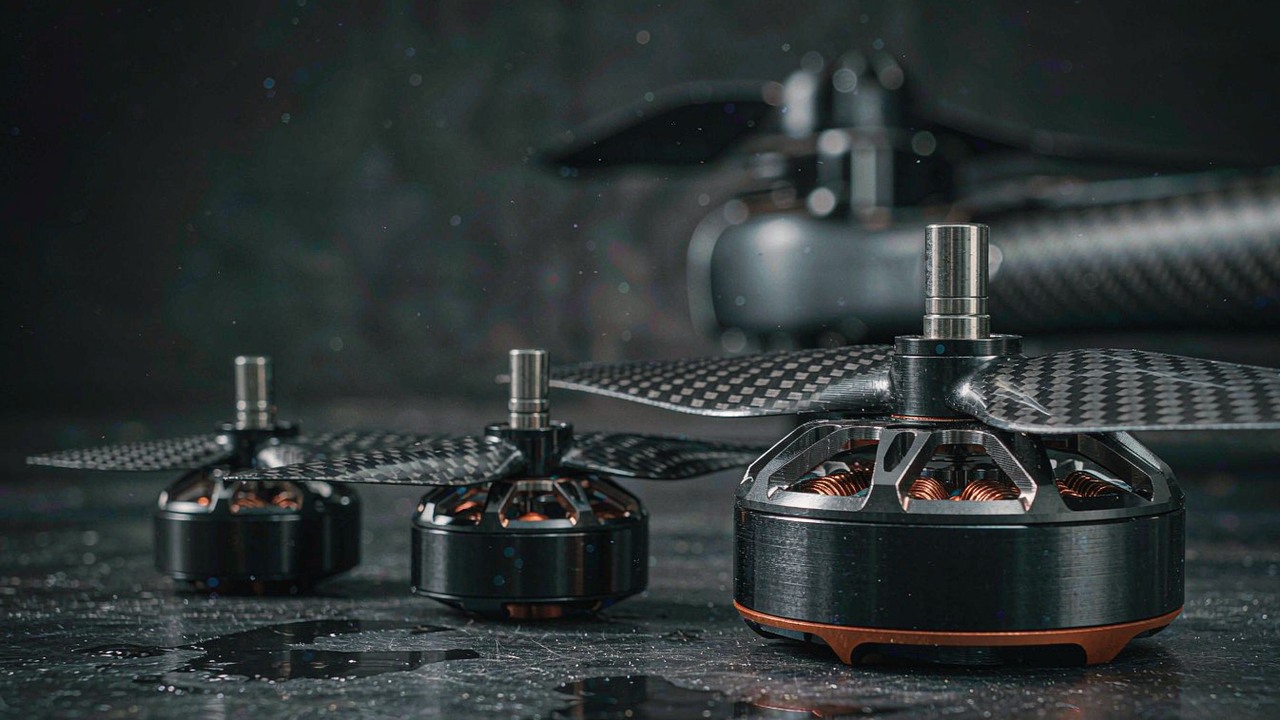
يحافظ محرك BLDC لطائرات UAV الزراعية على العزم عند الخانق الجزئي بخزان رشّ ممتلئ. ويُوازَن بين KV وحجم الجزء الثابت وهام···
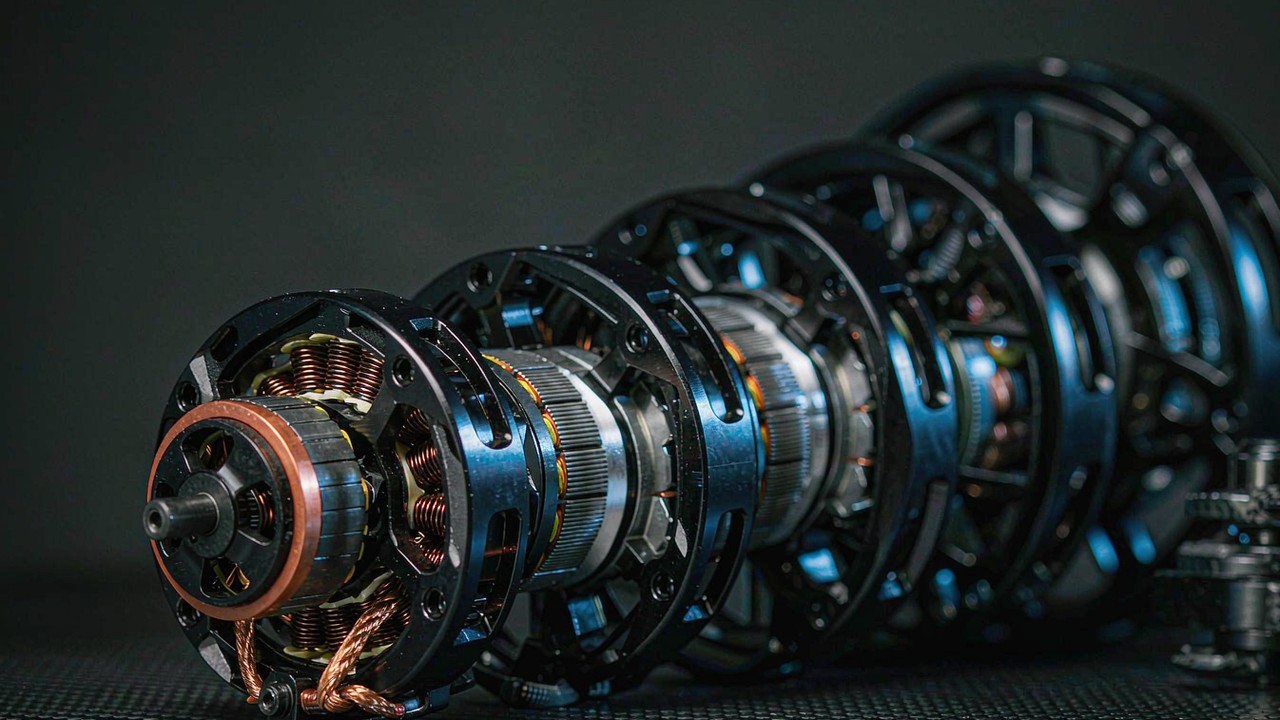
محرك BLDC لطائرة UAV صناعية يُختار حسب دورة التشغيل وهامش الدفع عند توقف محرك والهامش الحراري وكتلة الحمولة، عبر ثمانية ···
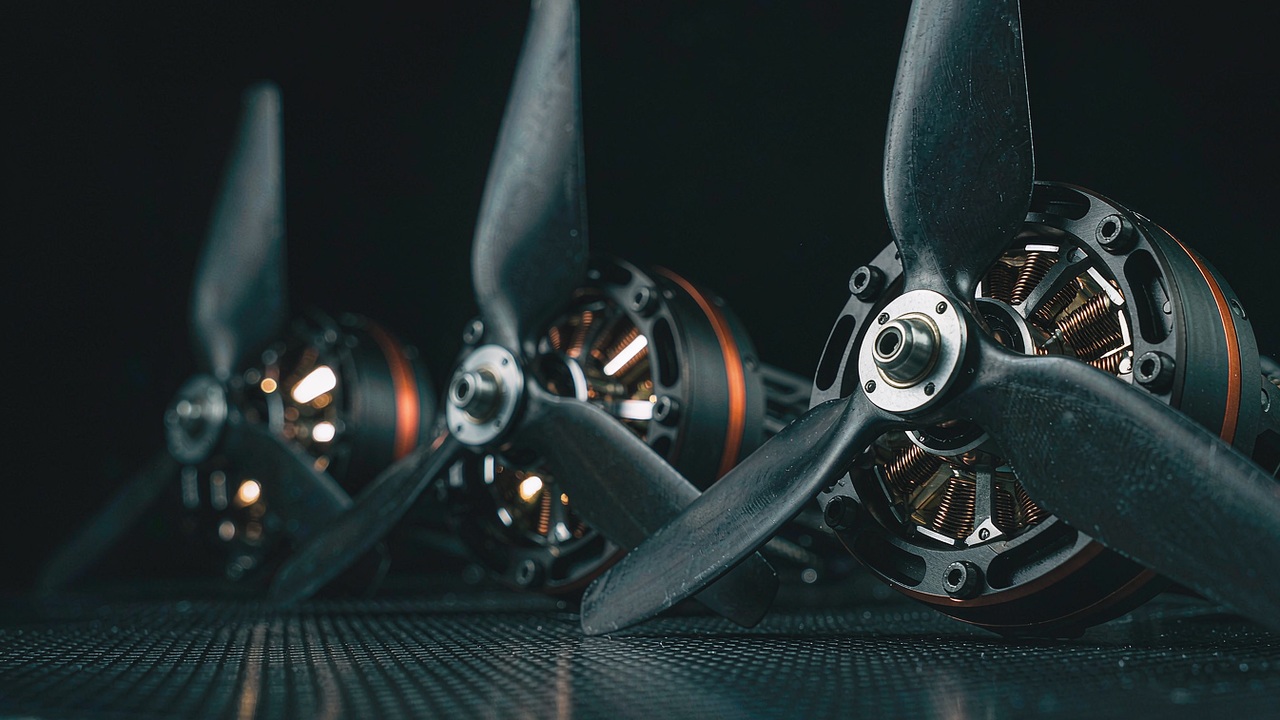
محركات درون VTOL تُطابَق مع واجبين متعارضين: دفع التحويم في طور الرفع والكفاءة في التحليق، مقارنةً بين ثلاثة سجلات من سل···
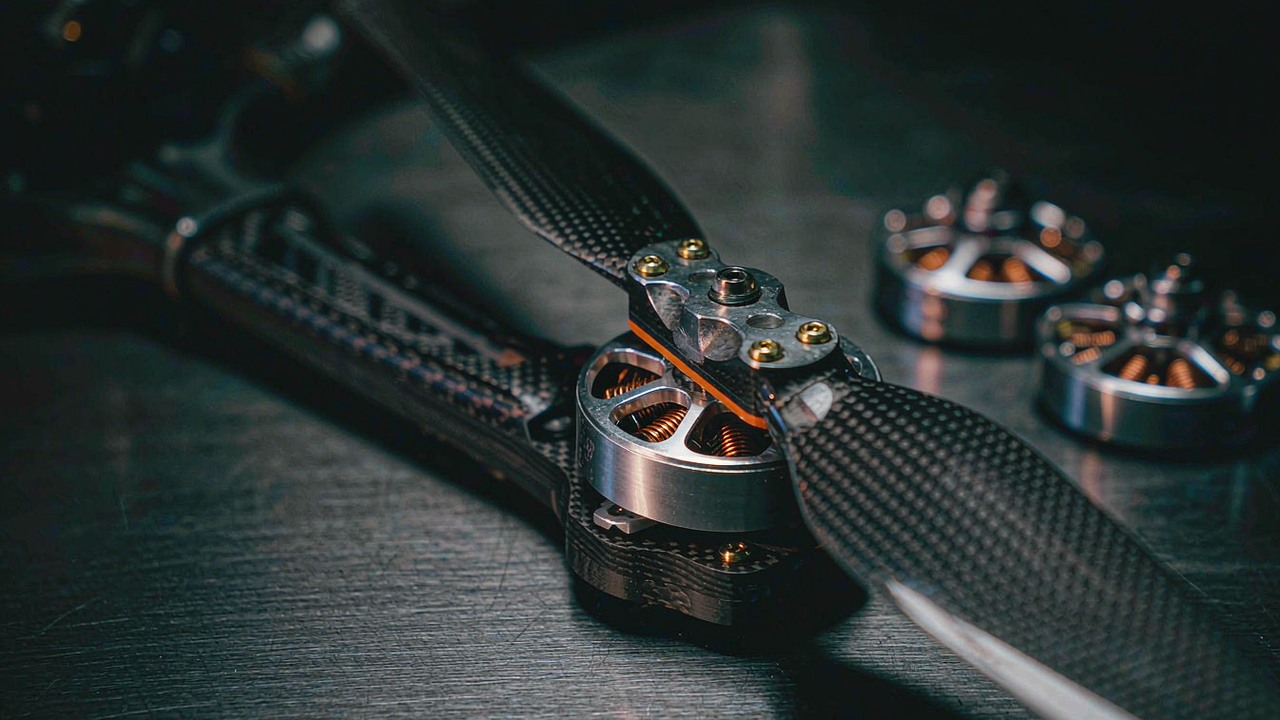
محرك BLDC لطائرة UAV طويلة التحمل يُختار عبر سلسلة واحدة: الكفاءة والحرارة والواجب والكتلة وجهد الحزمة، بمقارنة سبعة محر···
دليل اختيار محرك BLDC لروبوت تأهيلي: العزم المستمر وعزم الحفظ عند السرعة المنخفضة والدفع العكسي في تسعة مشغّلات CubeMars···
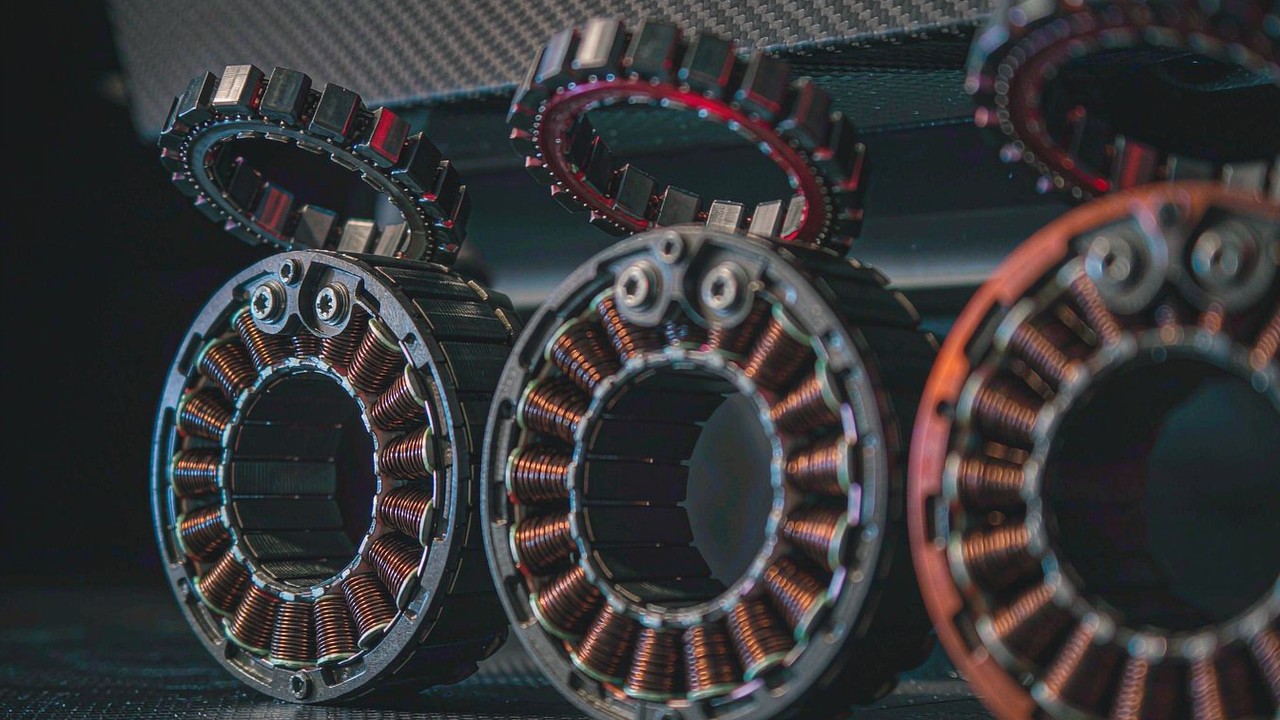
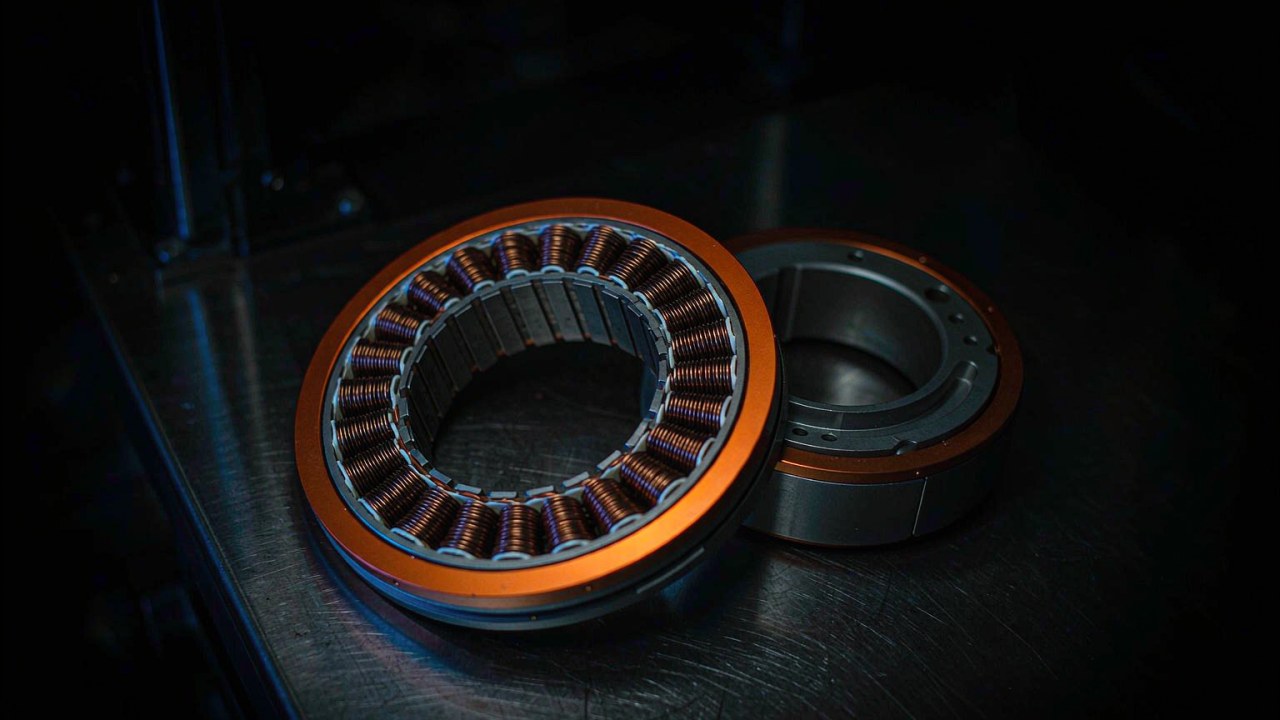
محرك عزم بدون إطار عالي العزم: كيف يُصنع العزم ويُحدّ، عبر الجزء الثابت و KV و Kt وتيار الطور وخسارة النحاس ومسار الحمل،···
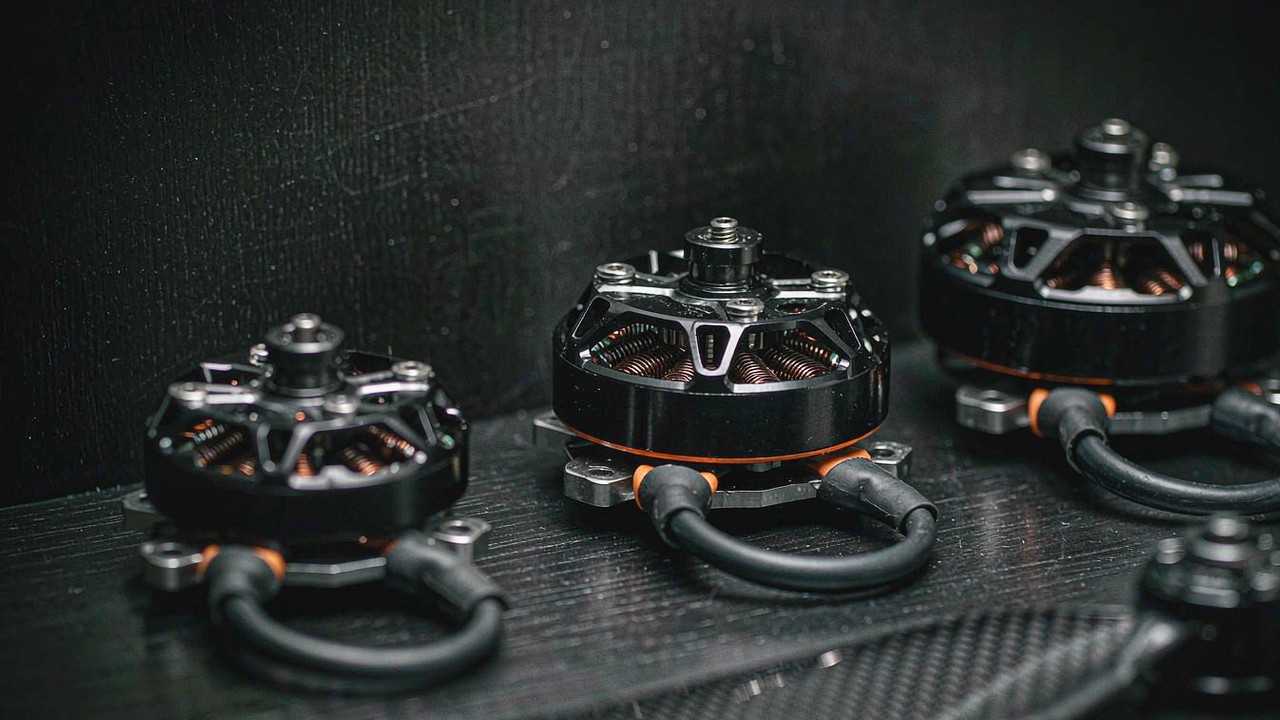
دليل لاختيار محرك BLDC لدرون سباق FPV: فئة المروحة والحزمة والدفع ومقاومة اللفّ وتيار الخمول، مع مقارنة ستة محركات من T-···
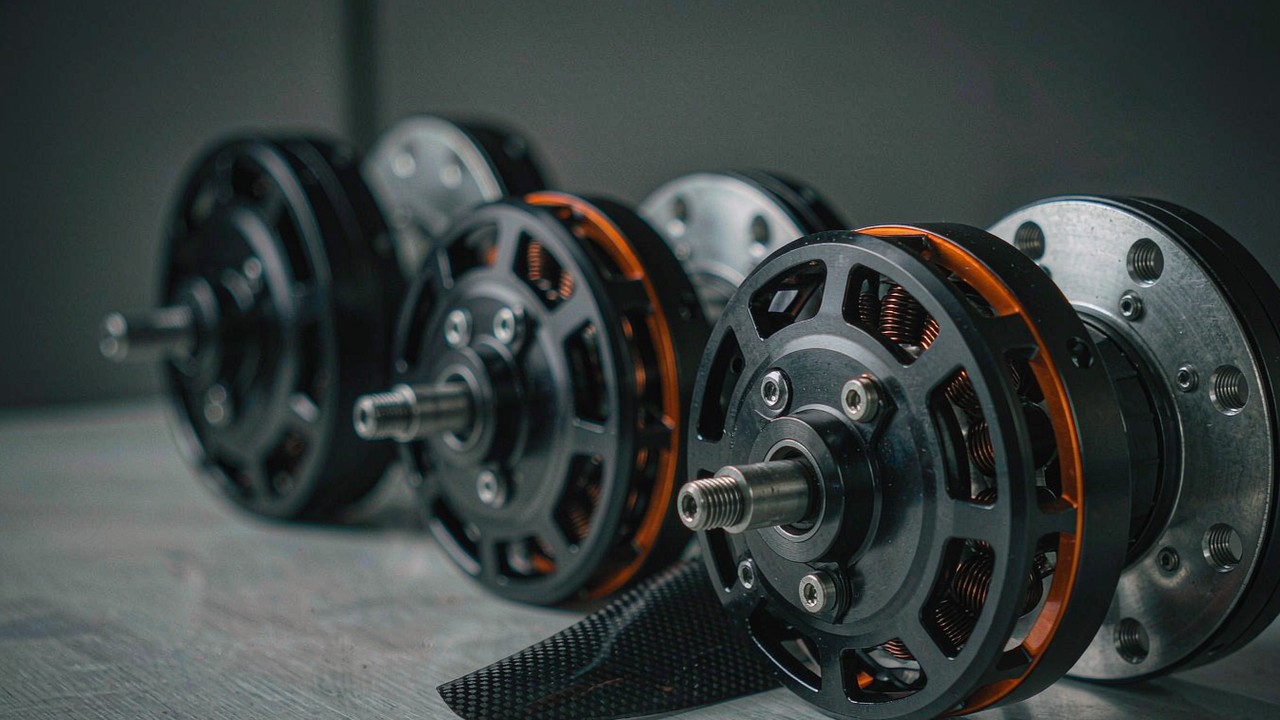
محركات بلا فرش لنموذج الجناح الثابت: كيف تشكّل المروحة و KV وعدد الخلايا سلسلة واحدة، وما تحسمه سرعة الخطوة وكفاءة التحل···
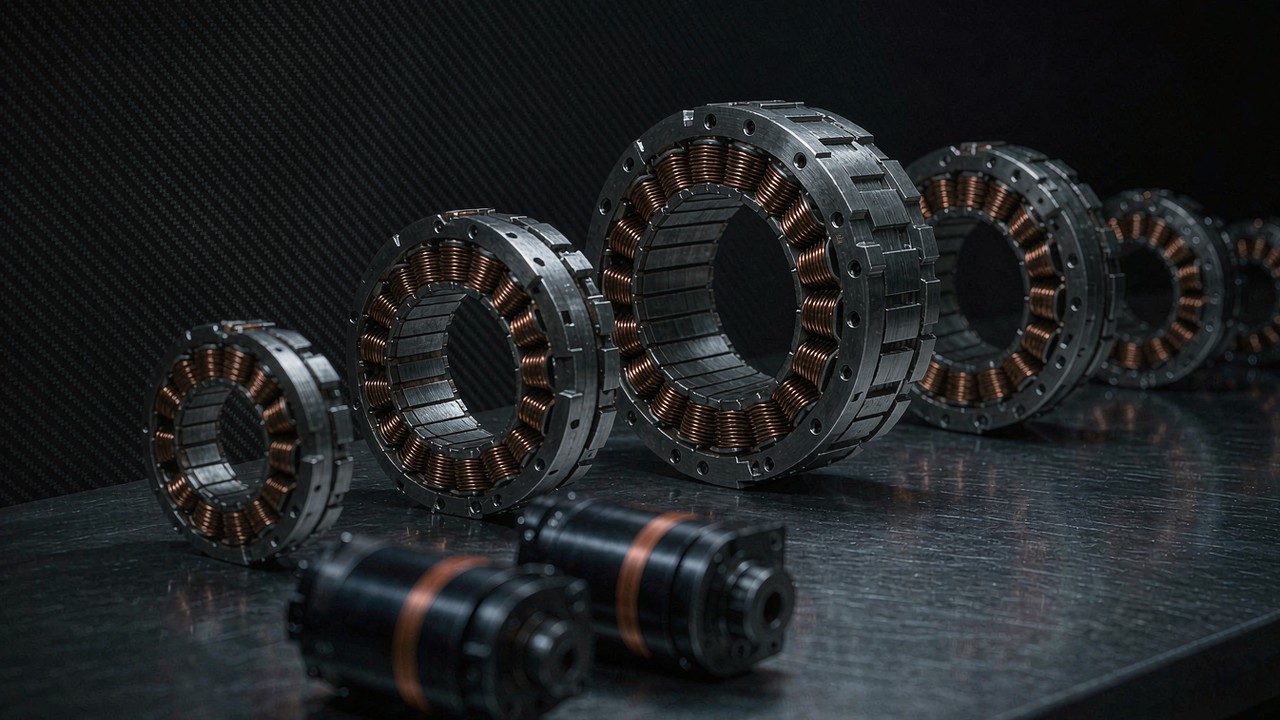
محركات BLDC لروبوت بعجلات: أطقم دفع مباشر بلا هيكل مقابل مشغّلات عجلة مزوّدة بتروس، والعزم المستمر، والحمل الشعاعي عند ا···
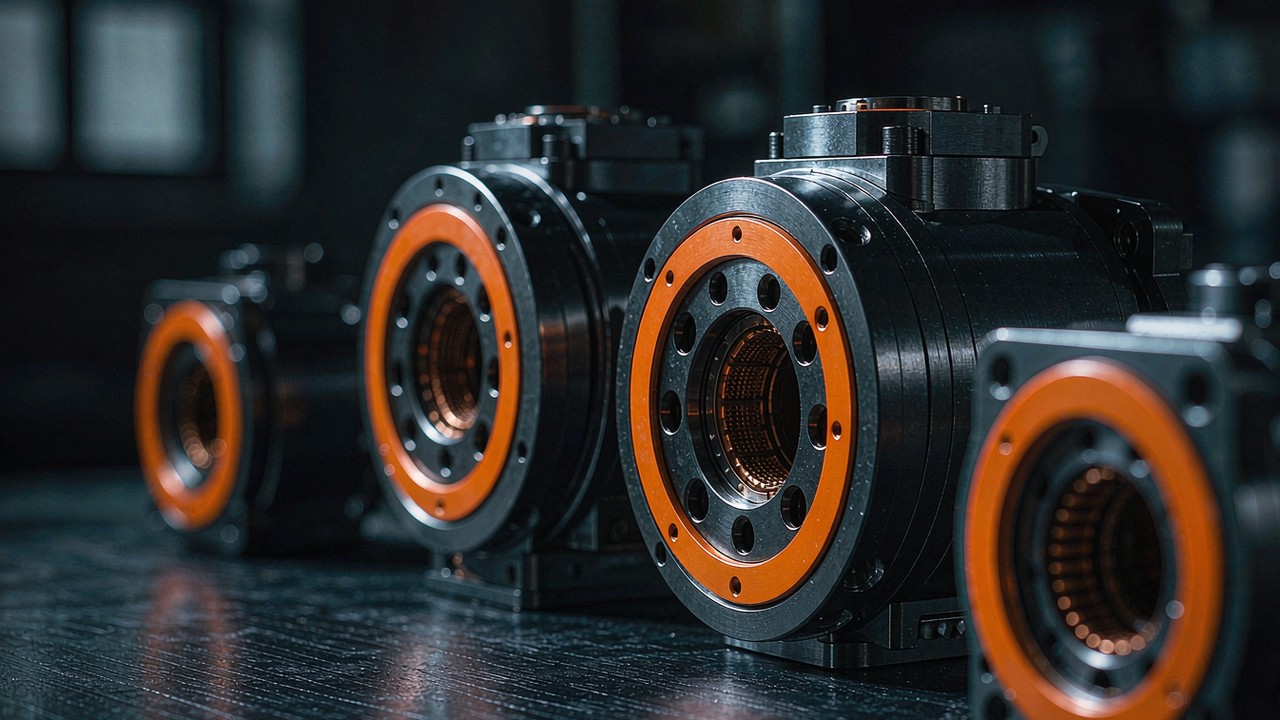
أي مشغّلات CubeMars الروبوتية تقبل ناقل 48 V، وما الذي يغيّره الجهد الأعلى، وقيود المشغّل الإلكتروني والحزمة والحرارة ال···
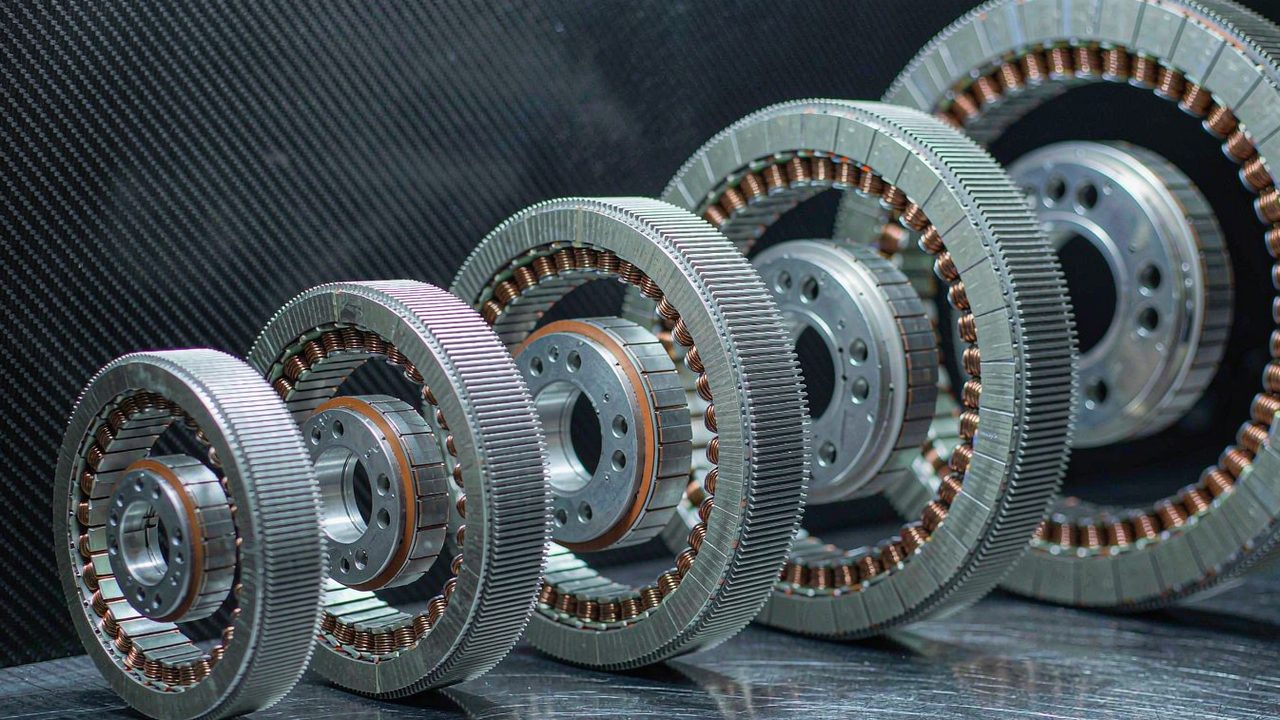
اثنا عشر محرك عزم بلا هيكل من 20 g إلى 710 g مقارنةً في ثلاث طبقات أداء، مع العزم والقدرة والسرعة والمقاس.
محركات BLDC لمفاصل الروبوت رباعي الأرجل: كيف يحدّد عزم الإسناد والتيار الاسمي دورة العمل، مع قراءة خمسة مشغّلات CubeMars···
محركات BLDC لذراع روبوت تعاوني: تحديد القوة والتوجيه اليدوي والواجب المستمر وكتلة الطرف تحسم مواصفة المفصل عبر سبعة محرك···
محركات BLDC لمفصل روبوت بشري: كيف تتقايض نافذة العزم ونسبة التخفيض وسرعة المفصل والأبعاد والكتلة البعيدة، مقروءة عبر ثما···
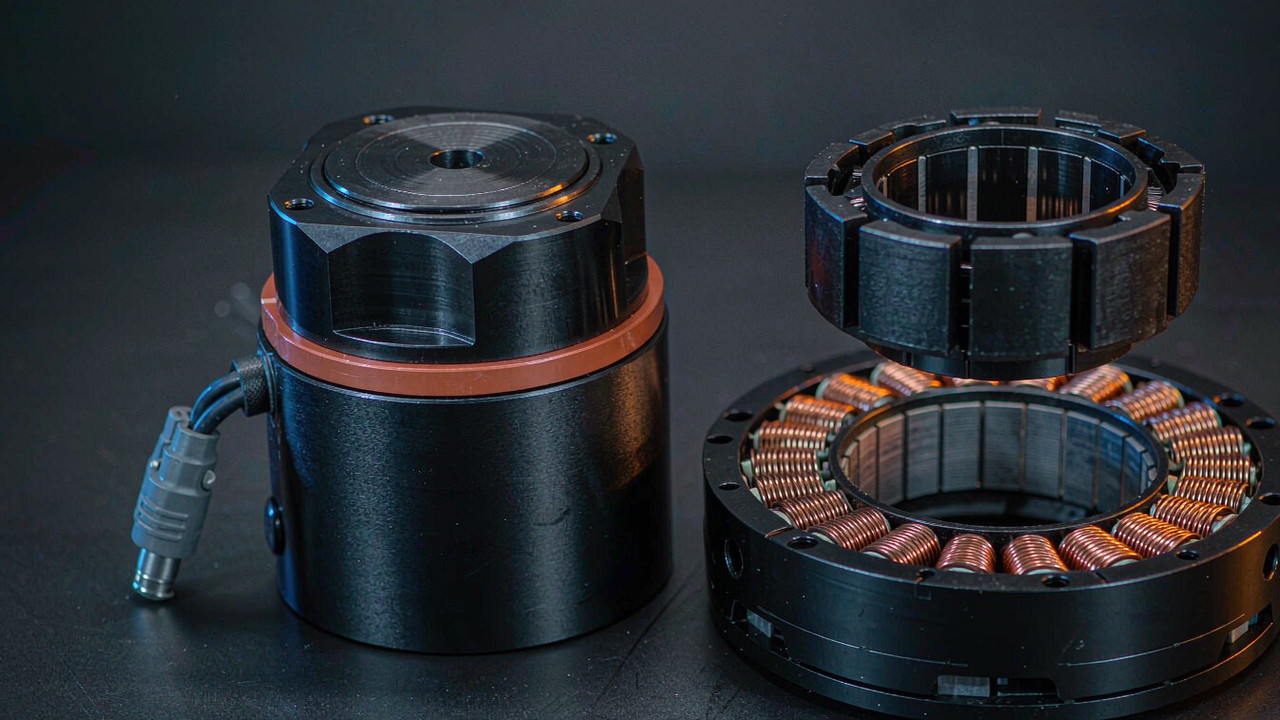
محرك عزم بلا هيكل أم مشغّل محكم لمفصل هيكل خارجي: مقارنة كثافة العزم والخلوص والأبعاد الخارجية وجهد التكامل.
كيفية تحديد مواصفات دافع ROV في خمس خطوات: تحجيم الدفع والقدرة، والإحكام وتصنيف العمق، واختيار محرك BLDC، وتصميم المروحة···
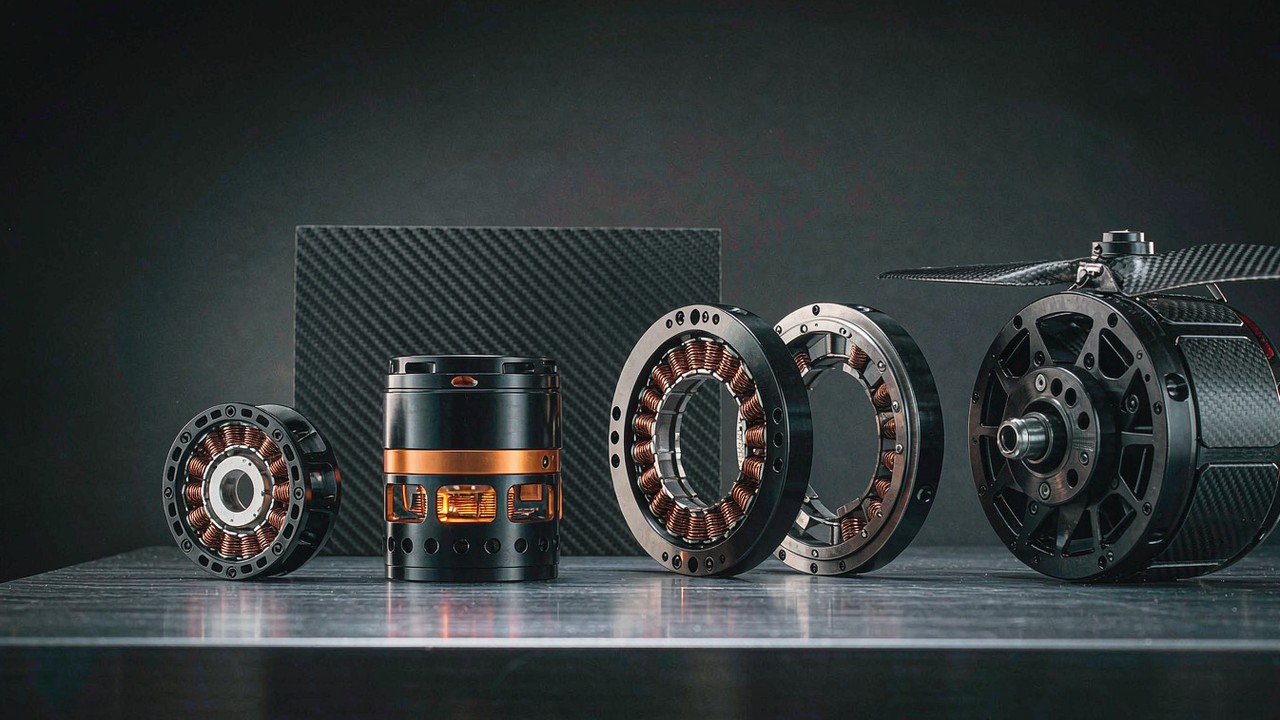
كيف يعمل محرك BLDC، والأعمدة المواصفاتية التي تحسم الاختيار للعامين 2026-2027، والتطبيقات التي تخدمها الفئات السبع للمنت···
اختيار محرك لأنظمة دفع الطائرات المأهولة: مقارنة ثلاثة محركات T-Motor U15 من 36.5 kg إلى 101.4 kg من الدفع، مع الدفع الم···
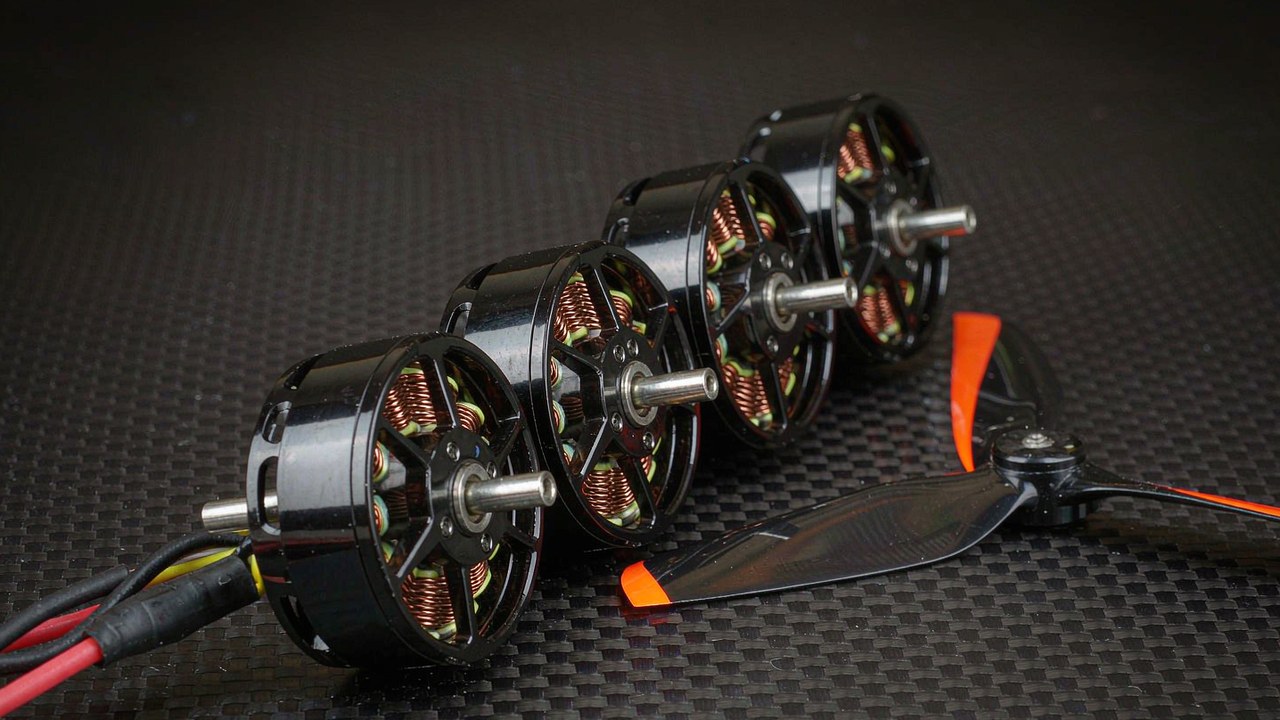
مقارنة محركات BLDC لدرون سباق FPV: أربعة محركات من T-Hobby من 9.8 g إلى 34.3 g، مع مقارنة قيمة KV والدفع ونافذة الجهد وا···
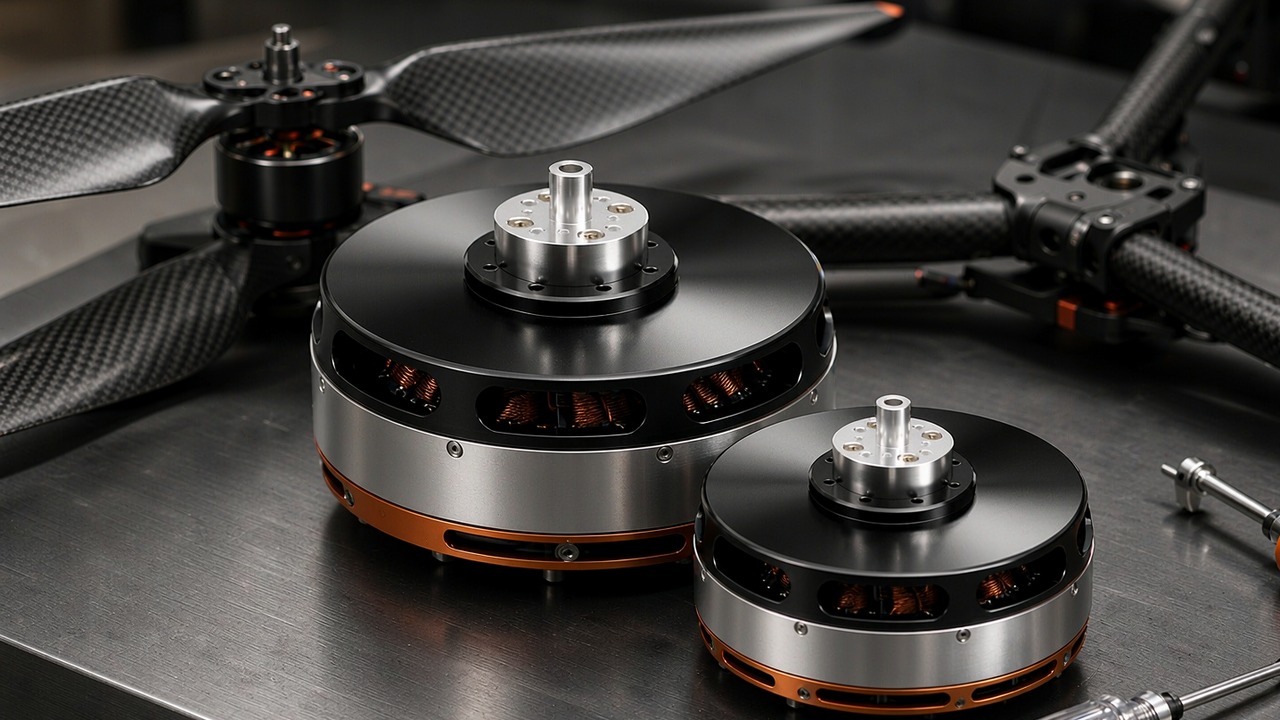
الكتلة والدفع لكل محرك وهامش 180 s تحدد محرك درون الرفع الثقيل. ثلاث محركات T-Motor من سلسلة U ذات عضو دوّار خارجي من 2.···
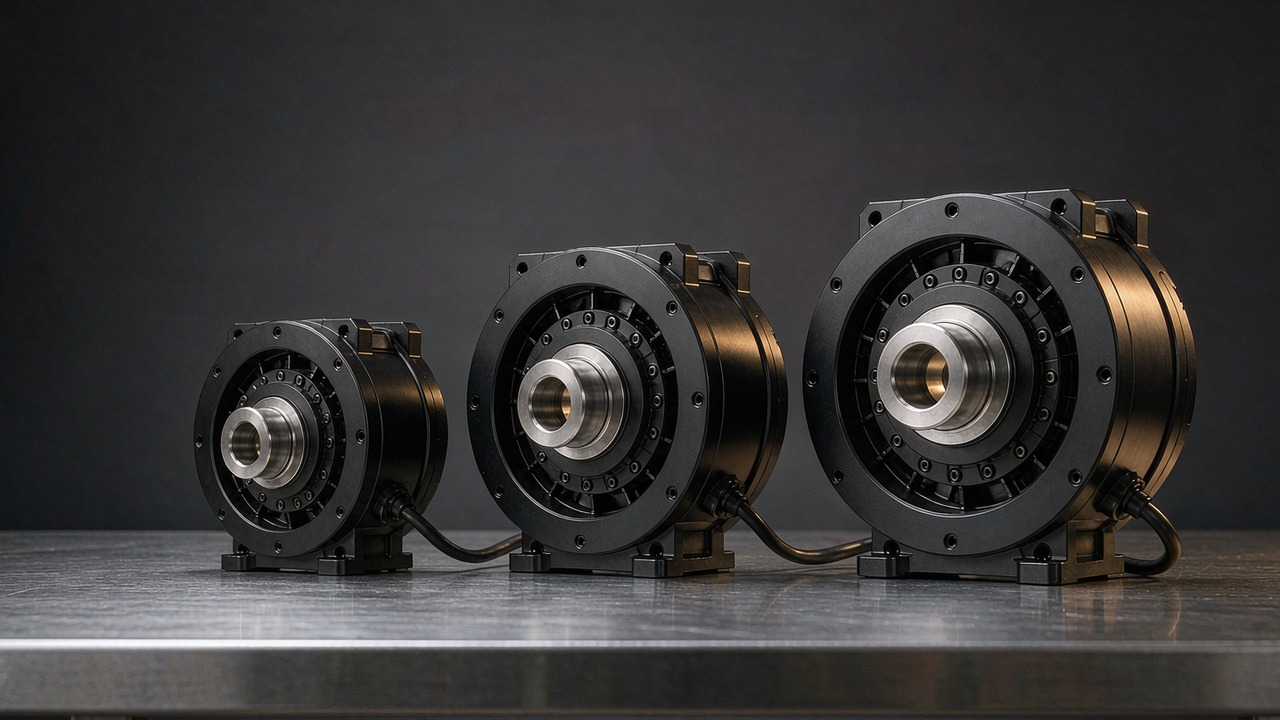
ثلاثة مشغّلات CubeMars QDD من 260 g إلى 1.4 kg: أي مشغّل يناسب الورك والركبة والكاحل بحسب العزم الاسمي والكتلة والخلوص.
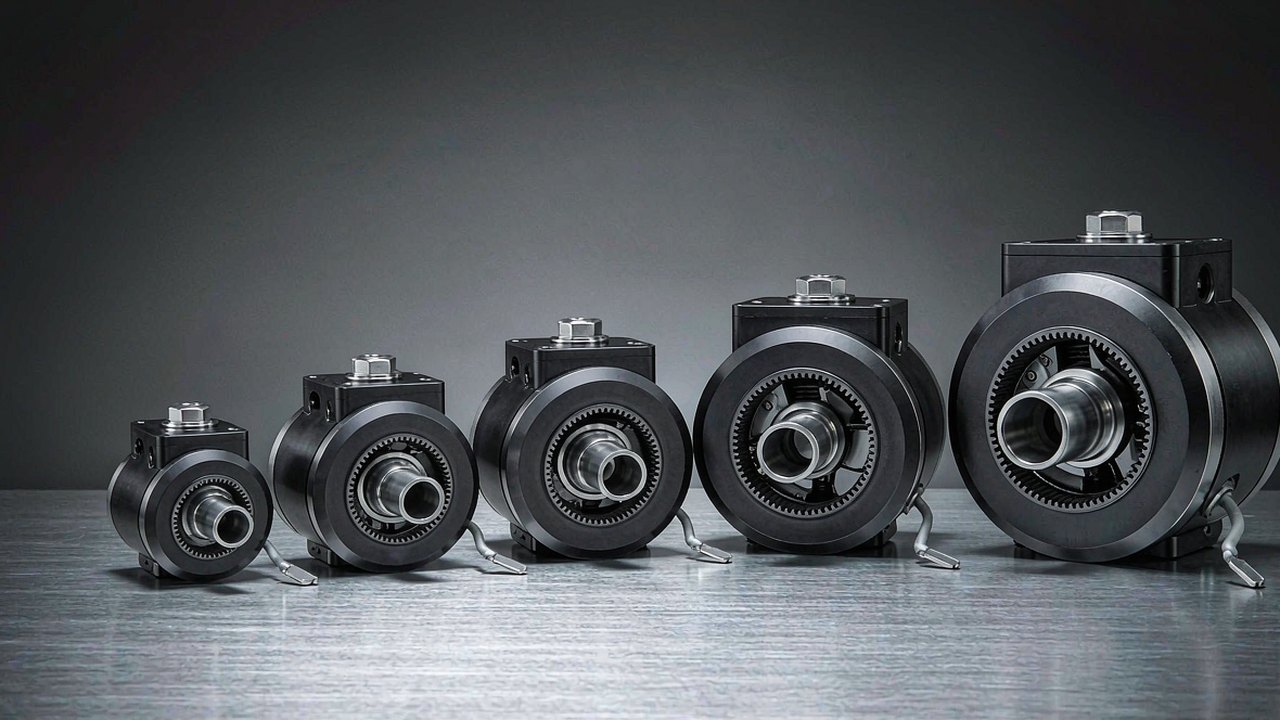
دليل اختيار وحدة المفصل: خمسة مشغّلات CubeMars من 190 g إلى 1.4 kg مقارنةً بالعزم والتخفيض والسرعة والخلوص.
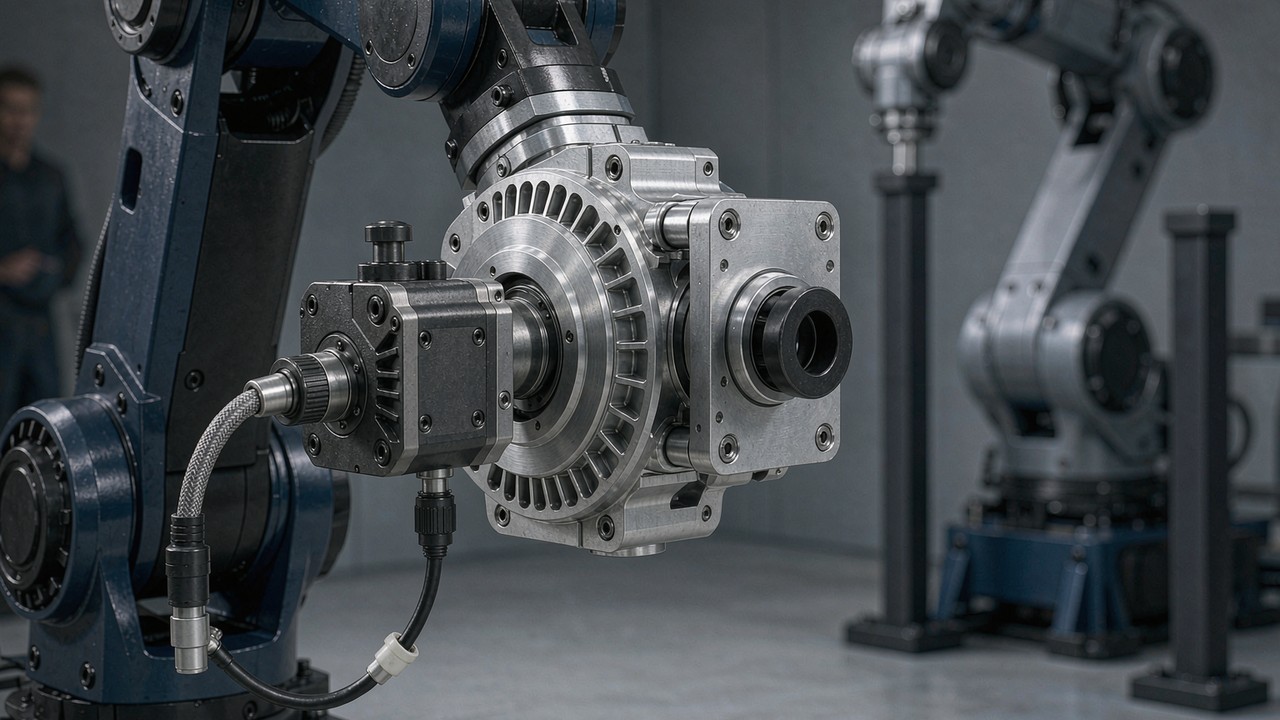
مقارنة المشغلات الروبوتية المدمجة: كيف يختلف العزم ونسبة التخفيض والوزن والتحكّم بين وحدات CubeMars AK وAKE وAKH لمفاصل ···
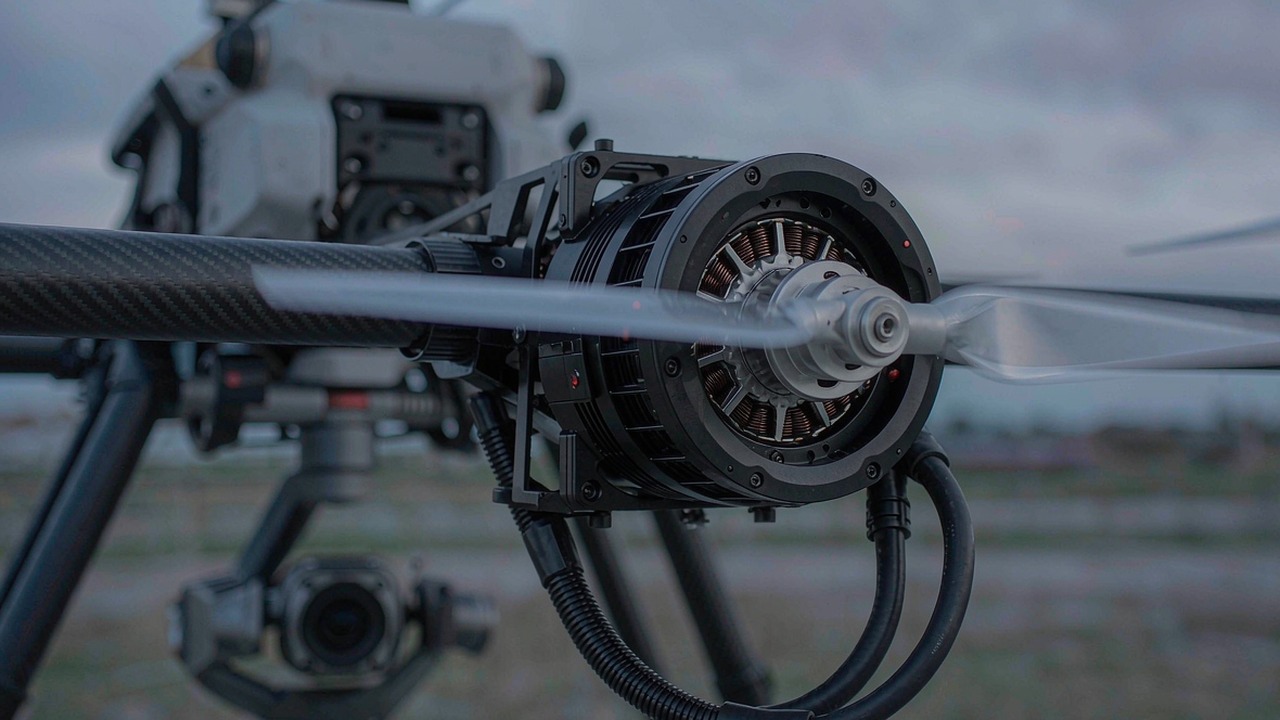
كيفية اختيار محركات الدفع لطائرات UAV: KV وتهيئة العضو الثابت والمقاومة الداخلية وقدرة 180 s والكتلة عبر سلاسل T-Motor U···
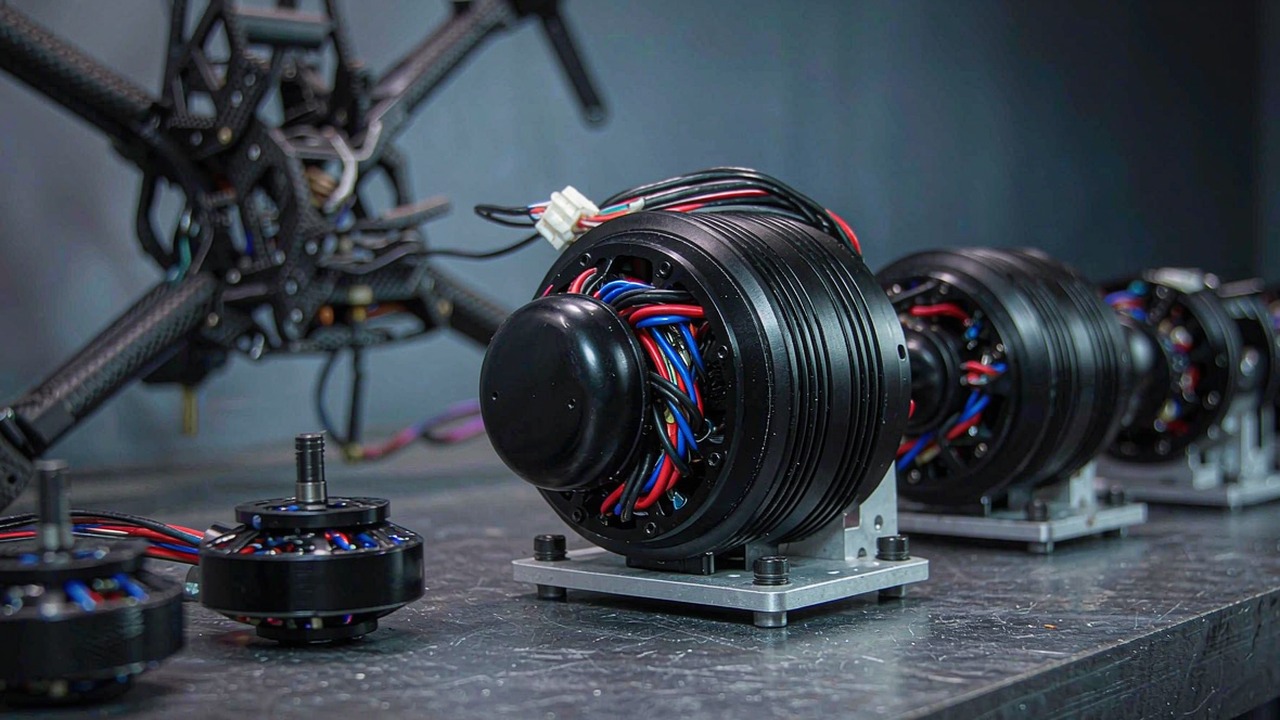
اختيار محركات الدرون لهياكل FPV والأجنحة الثابتة وVTOL: KV وحجم العضو الثابت ومقاومة الملفّات وقدرة 180 s عبر T-Motor AT···
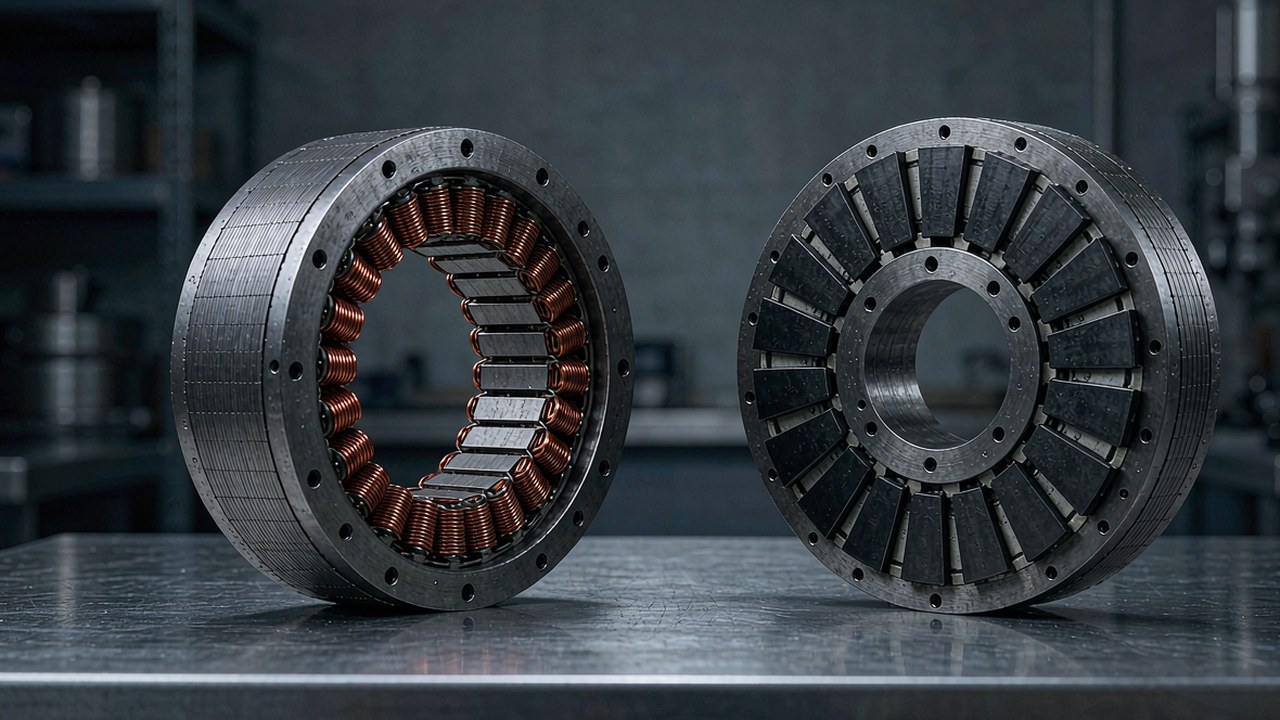
مقارنة محركات عزم BLDC بدون إطار: كيف يختلف العزم المقنّن والأقصى وKV والقطر والكتلة بين مجموعات CubeMars RI وRO.
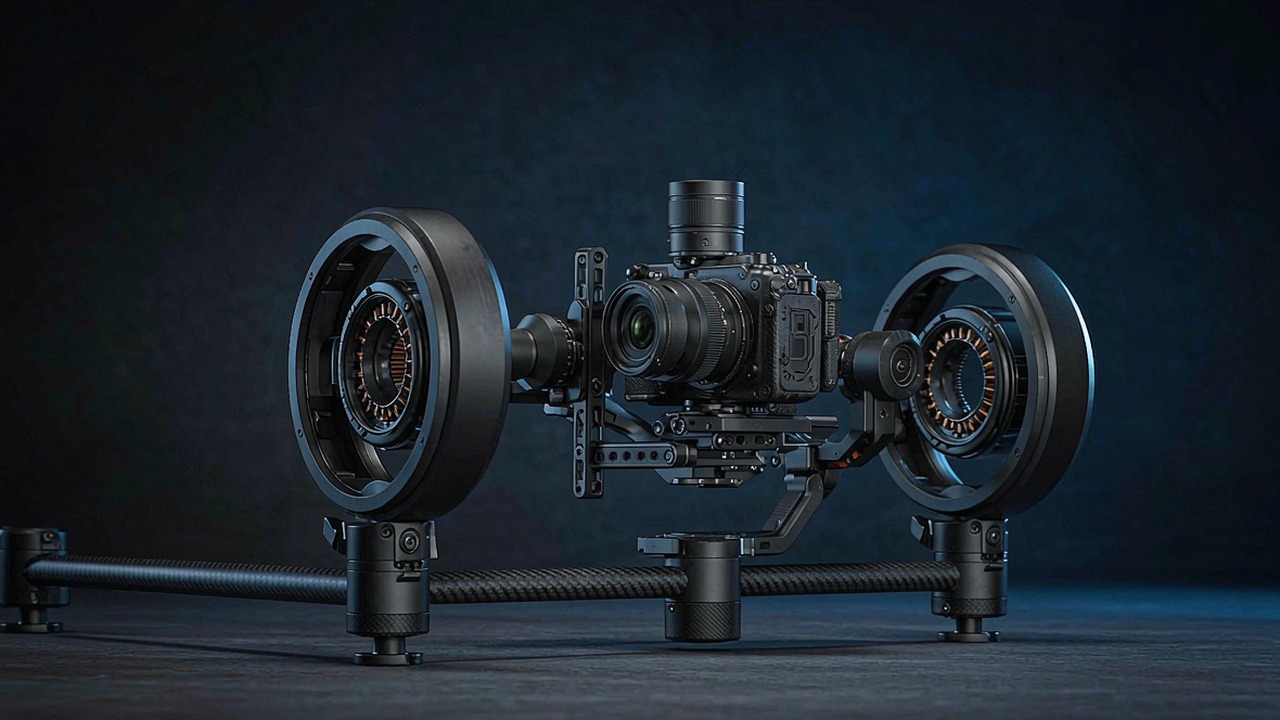
اختيار محرك الجيمبال: كيف يحدّد التسنين والعزم المقنّن والأقصى وKV والكتلة أي محرك قيادة مباشرة يثبّت محور الكاميرا.
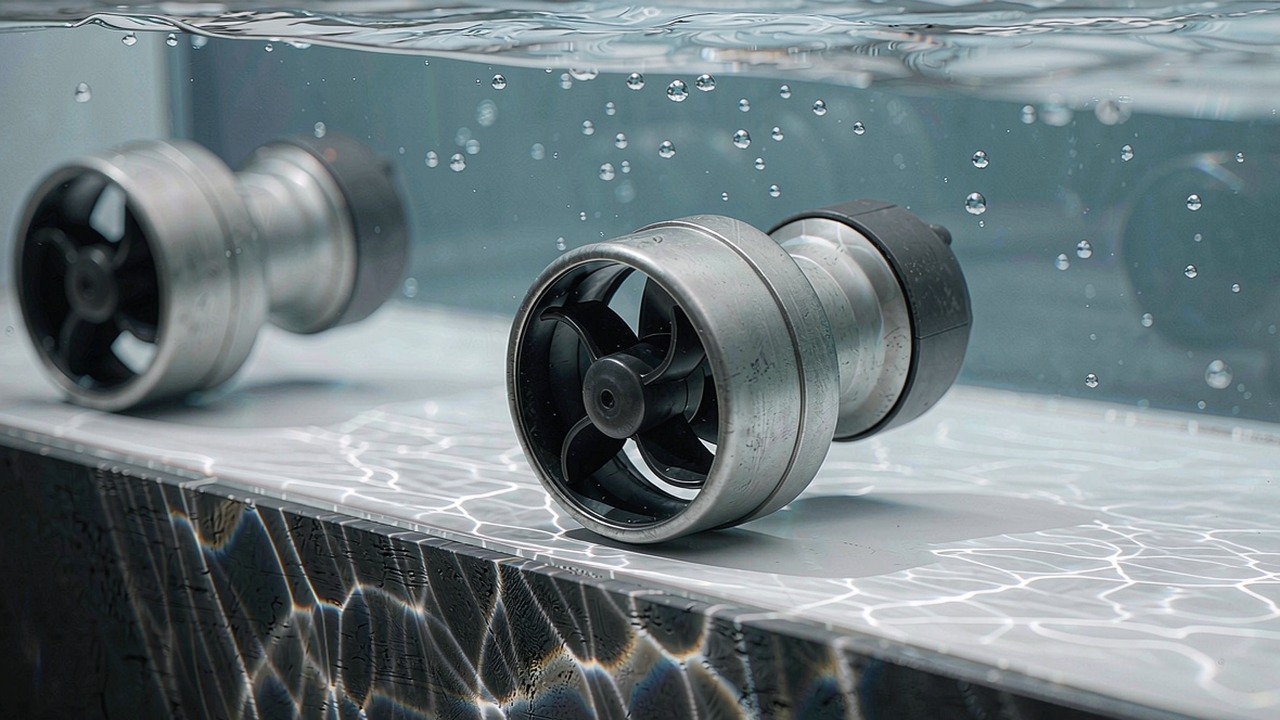
اختيار الدافع تحت المائي لدفع ROV وAUV: دفع الرسوّ والقدرة المقنّنة وجهد الناقل وتصنيف العمق والكتلة عبر طرز CubeMars SW···