CubeMars DW25 دافع تحت مائي
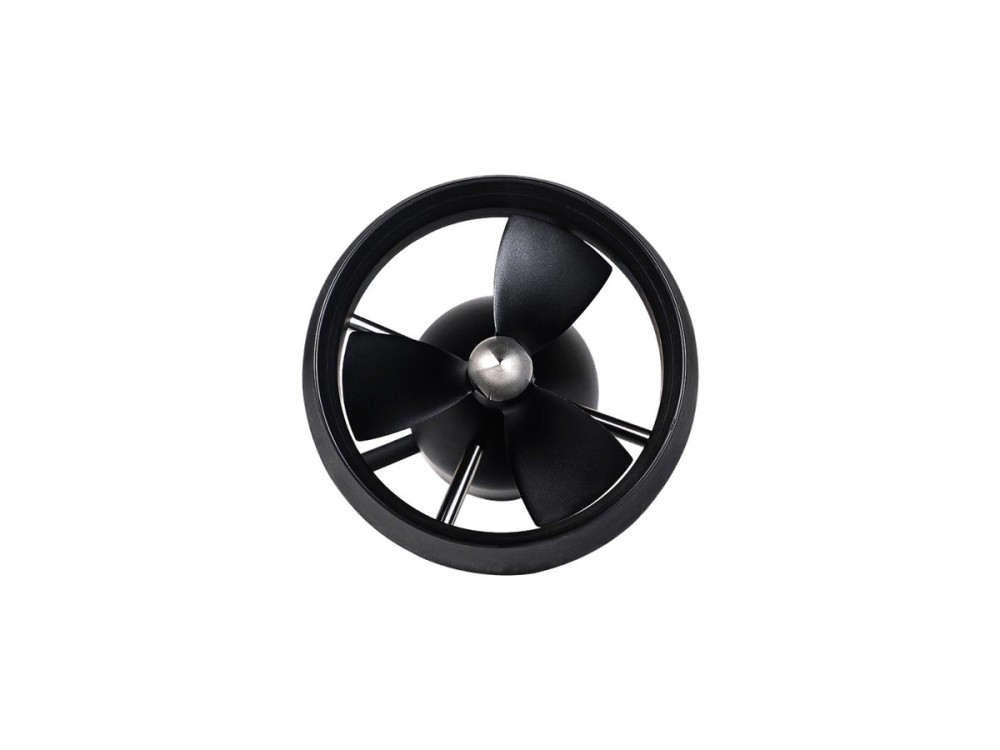
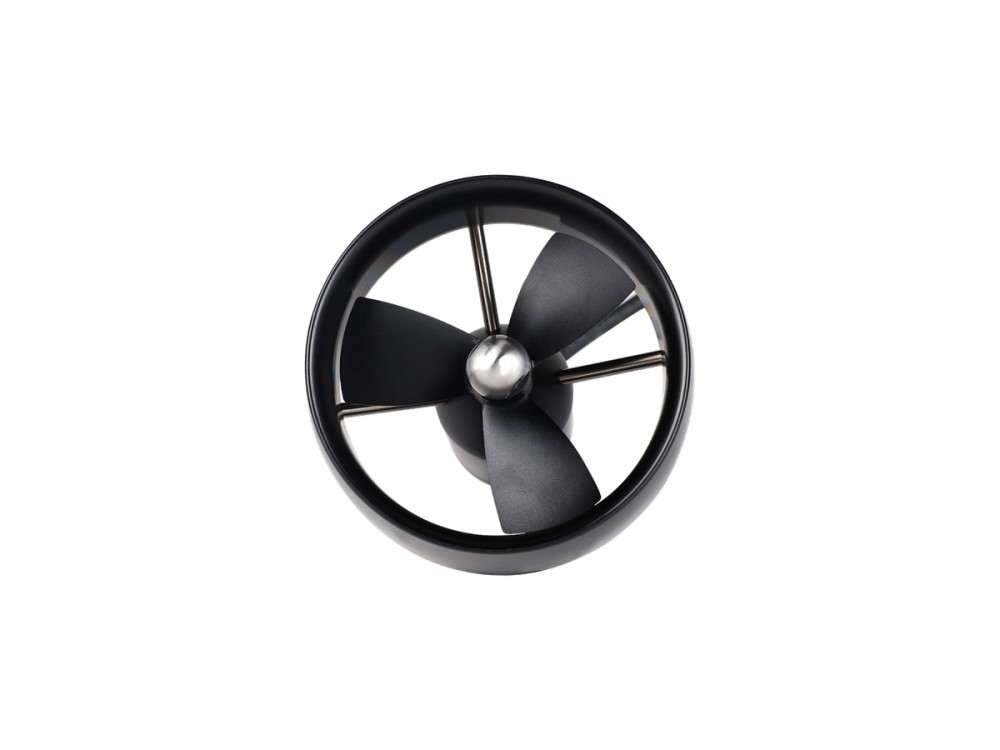
دافع CubeMars DW25 هو الدافع المميّز في سلسلة DW، بدفع 25 kgf وقدرة مقنّنة 1315 W عند 48 V. وتوفّر الوحدة البالغة 1.79 kg دفعاً قوياً وموثوقاً لمركبات ROV الكبيرة والمركبات تحت المائية الثقيلة.
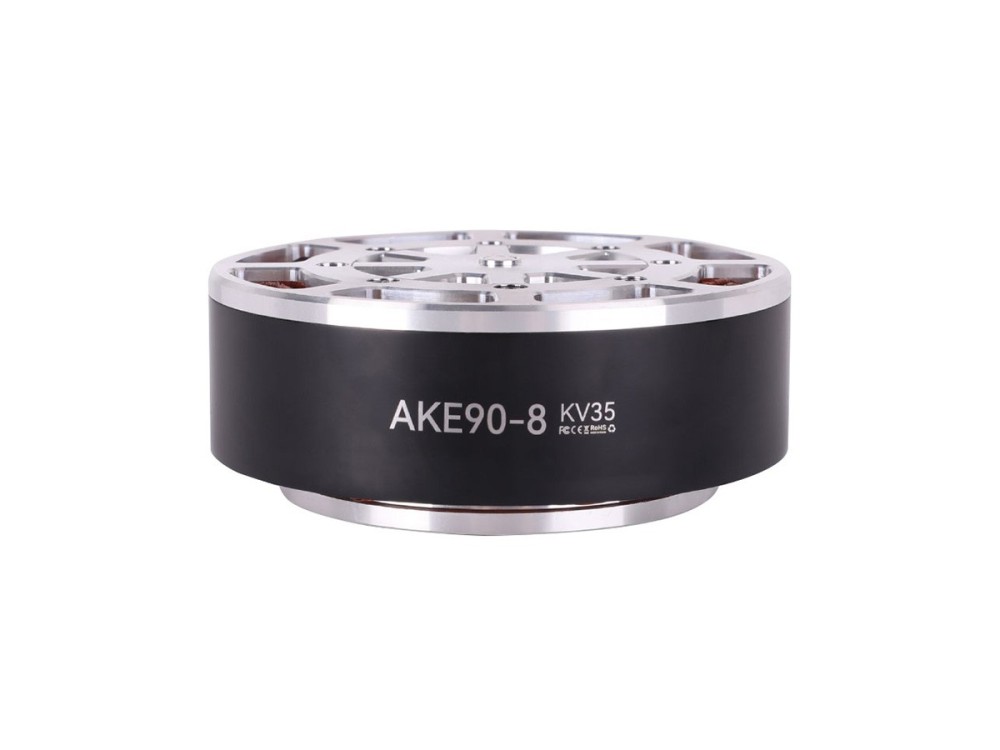
يجمع مشغّل التشغيل شبه المباشر AKE90-8 KV35 مرحلة كوكبية 8:1 مع تحكّم منخفض القصور، منتجاً عزماً أقصى 170 Nm وعزماً مقنّناً 55 Nm. وبوزن 1.4 kg عند 48 V، يستهدف أرجل الروبوتات البشرية والهياكل الخارجية ووحدات المفاصل عالية الديناميكية.
※ المواصفات المذكورة قيم مرجعية، ويمكن التحقق من أحدث المواصفات لدى الشركة المصنعة.
دافع CubeMars DW25 هو الدافع المميّز في سلسلة DW، بدفع 25 kgf وقدرة مقنّنة 1315 W عند 48 V. وتوفّر الوحدة البالغة 1.79 kg دفعاً قوياً وموثوقاً لمركبات ROV الكبيرة والمركبات تحت المائية الثقيلة.
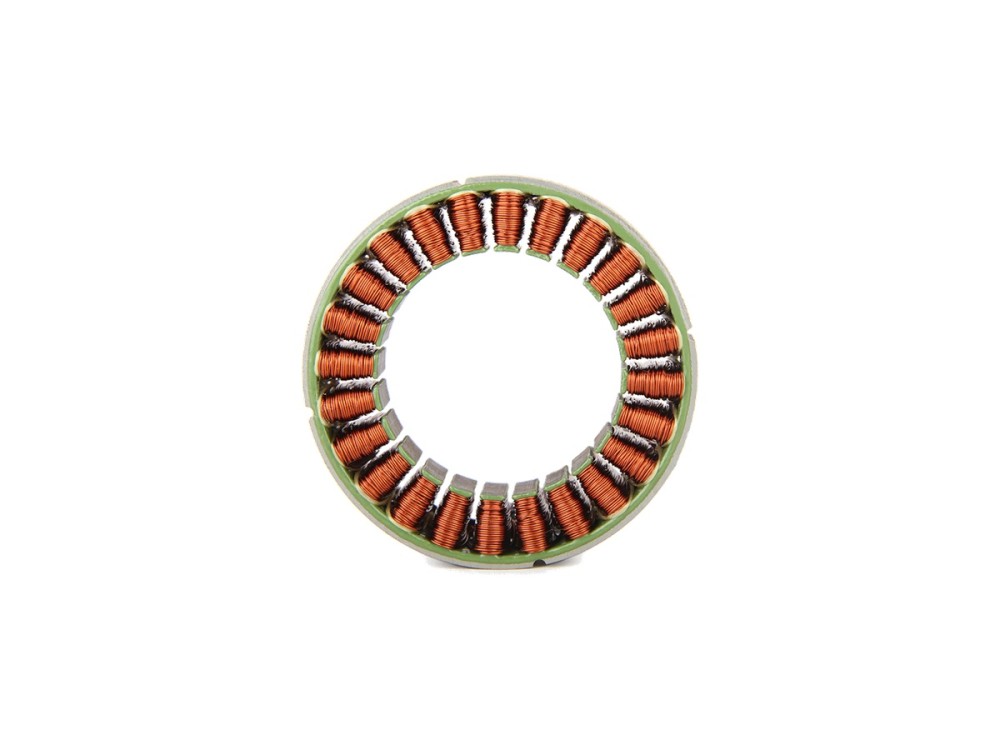
يوفّر المحرك بدون إطار بدوار داخلي CubeMars RI60 KV120 عزماً أقصى 1.63 Nm وعزماً مقنّناً 0.57 Nm بقدرة مقنّنة 85 W. ويعمل الدوار البالغ 60 mm على 24-48 V بوزن 156 g فقط، ما يجعله خياراً قوياً لمفاصل الروبوتات البشرية وقيادة العجلات والأذرع التعاونية.
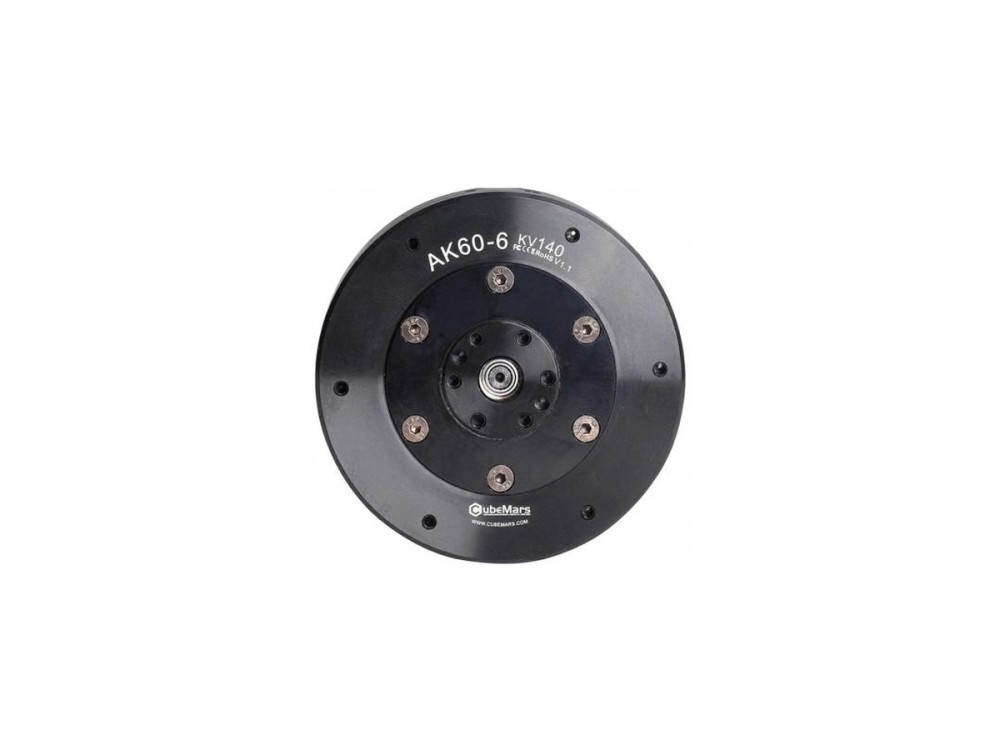
يوفّر AK60-6 V1.1 KV140 عزماً أقصى 9 Nm وعزماً مقنّناً 3 Nm بقدرة مقنّنة 130 W عند 24 V، وتصل سرعته إلى 560 rpm بدون حمل. ويناسب هيكله المدمج البالغ 368 g مع مخفّض 6:1 المفاصل الرشيقة في الأذرع المكتبية والروبوتات ذات الأرجل الصغيرة.
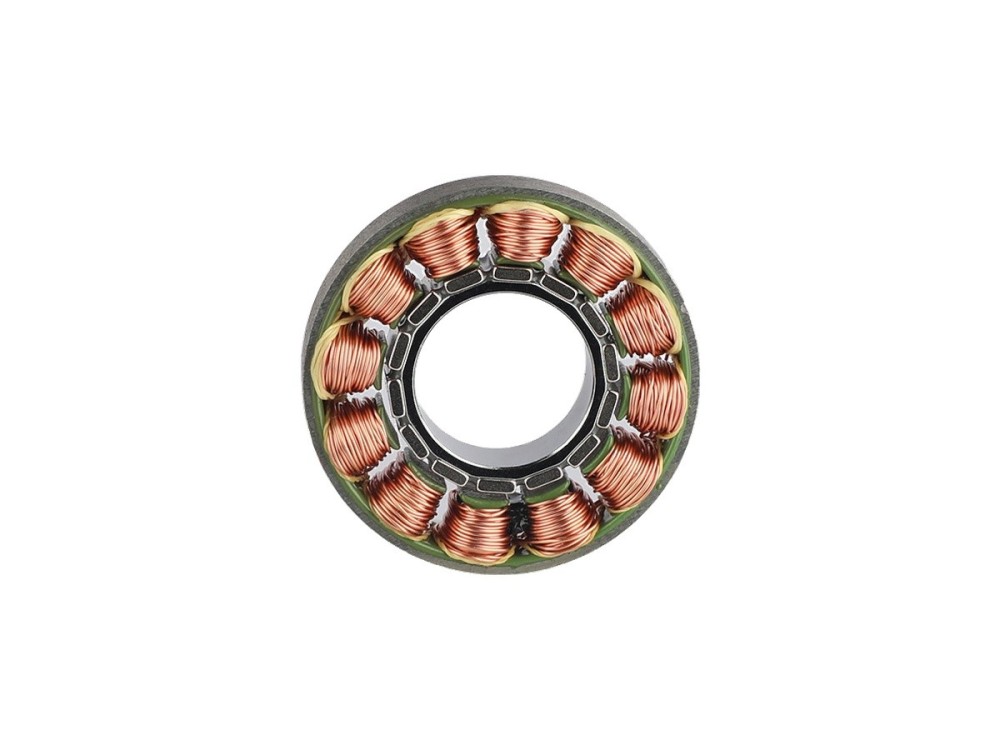
يضمّ محرك العزم بدون إطار CubeMars RI30 KV260 عزماً أقصى 0.23 Nm وعزماً مقنّناً 0.076 Nm في حزمة بقطر 38 mm ووزن 40 g. وتبلغ قدرته المقنّنة 33 W عند 24 V، ويناسب وحدات المفاصل المدمجة وأذرع الروبوت التعاوني والأجهزة التأهيلية التي تتطلّب عزماً سلساً ودقيقاً.
يوفّر دافع CubeMars SW12 تحت المائي 12 kgf أو أكثر من الدفع بقدرة مقنّنة 520 W عند 48 V. وبوزن 1.18 kg، يقدّم دفعاً فعّالاً ومقاوماً للتآكل لمركبات ROV من فئة التفتيش.
محرك GL40 II KV82.5 هو محرك جيمبال بالقيادة المباشرة بعزم أقصى 0.68 Nm وعزم مقنّن 0.25 Nm في هيكل بوزن 125 g. ويجعله التسنين المنخفض والعزم السلس مناسباً لمثبّتات الكاميرا وتطبيقات التوجيه الدقيق.
يقرن AK60-39 V3.0 محرك KV80 بمخفّض 39:1 للحصول على عزم أقصى 72 Nm وعزم مقنّن 24 Nm، بقدرة مقنّنة 176 W عند 48 V. وبوزن 750 g، صُمم للمفاصل الحاملة للأحمال في الروبوتات ذات الأرجل والمناورات الصناعية.
يجمع مشغّل التشغيل شبه المباشر AKE90-8 KV35 مرحلة كوكبية 8:1 مع تحكّم منخفض القصور، منتجاً عزماً أقصى 170 Nm وعزماً مقنّناً 55 Nm. وبوزن 1.4 kg عند 48 V، يستهدف أرجل الروبوتات البشرية والهياكل الخارجية ووحدات المفاصل عالية الديناميكية.
يوفّر RI70 KV95 عزماً أقصى 2.68 Nm وعزماً مقنّناً 0.94 Nm بقدرة مقنّنة 125 W في هيكل بدون إطار بدوار داخلي بقطر 76 mm ووزن 270 g. ومُصمَّم لنواقل 24-48 V، ويستهدف الروبوتات ذات الأرجل ووحدات المفاصل والأذرع الروبوتية الدقيقة.
يوفّر RO60 KV115 Standard عزماً أقصى 2.4 Nm وعزماً مقنّناً 0.8 Nm بقدرة مقنّنة 352 W عند 48 V، وتصل سرعته إلى 5520 rpm بدون حمل. وتوفّر المنصّة بدون إطار المُعاد تصميمها البالغة 74 mm و248 g قابلية تكيّف عالية لمفاصل الروبوتات البشرية والرباعية.
يدمج مشغّل CubeMars AK80-8 مخفّضاً 8:1 للحصول على عزم أقصى 25 Nm وعزم مقنّن 10 Nm بقدرة مقنّنة 230 W على ناقل 48 V. وتُستخدم الوحدة البالغة 570 g على نطاق واسع في الهياكل الخارجية والروبوتات الرباعية ومفاصل الروبوتات التعاونية.
ينتج دافع CubeMars SW7 تحت المائي أكثر من 7 kgf من الدفع بقدرة مقنّنة 360 W عند 36 V في هيكل مدمج بوزن 700 g. وتجعل المروحة المحسّنة وتصميم الإغلاق منه خيار دفع موثوقاً لمركبات ROV الصغيرة ومركبات AUV.

أي مشغّلات CubeMars الروبوتية تقبل ناقل 48 V، وما الذي يغيّره الجهد الأعلى، وقيو···

ثلاثة مشغّلات CubeMars QDD من 260 g إلى 1.4 kg: أي مشغّل يناسب الورك والركبة وال···

شرح محركات BLDC: كيف تعمل محركات التيار المستمر بدون فرش، والمواصفات التي تحدّد ···

كيف توازن مرحلة كوكبية بنسبة 8:1 بين العزم والقابلية للتشغيل العكسي والقصور الذا···
يجمع مشغّل التشغيل شبه المباشر AKE90-8 KV35 مرحلة كوكبية 8:1 مع تحكّم منخفض القصور، منتجاً عزماً أقصى 170 Nm وعزماً مقنّناً 55 Nm. وبوزن 1.4 kg عند 48 V، يستهدف أرجل الروبوتات البشرية والهياكل الخارجية ووحدات المفاصل عالية الديناميكية.
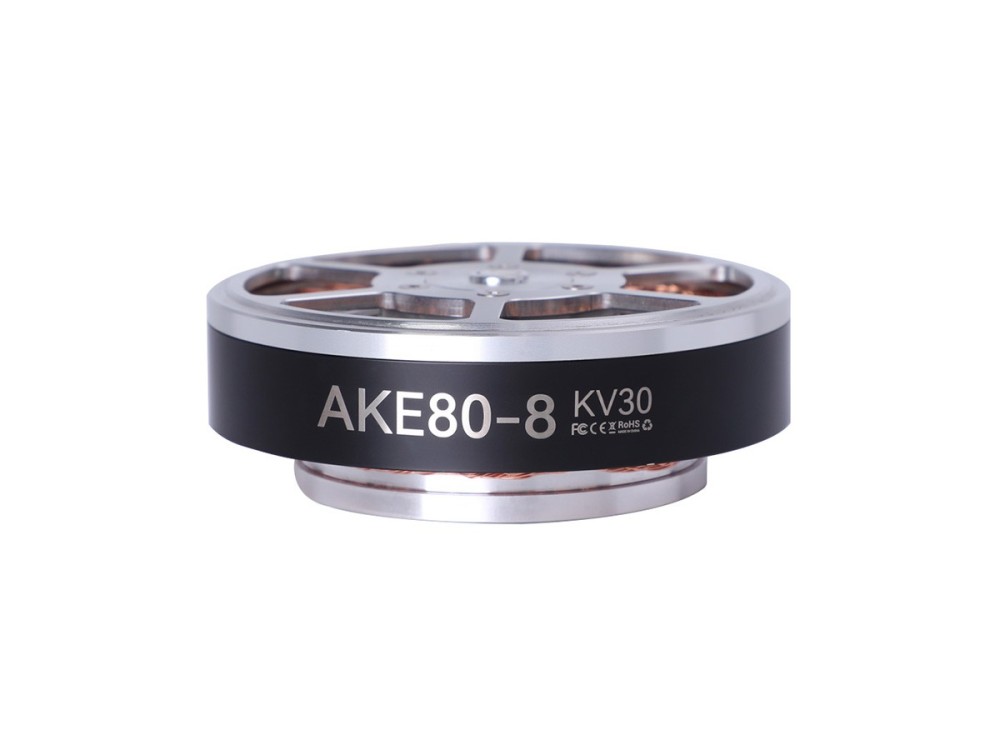
يوفّر مشغّل التشغيل شبه المباشر CubeMars AKE80-8 KV30 عزماً أقصى 30 Nm وعزماً مقنّناً 12 Nm عبر مخفّض 8:1 على تغذية 48 V. وبوزن 570 g، يناسب قصوره الذاتي المنخفض وقابليته للتشغيل العكسي الهياكل الخارجية والروبوتات التأهيلية ومفاصل الأرجل.
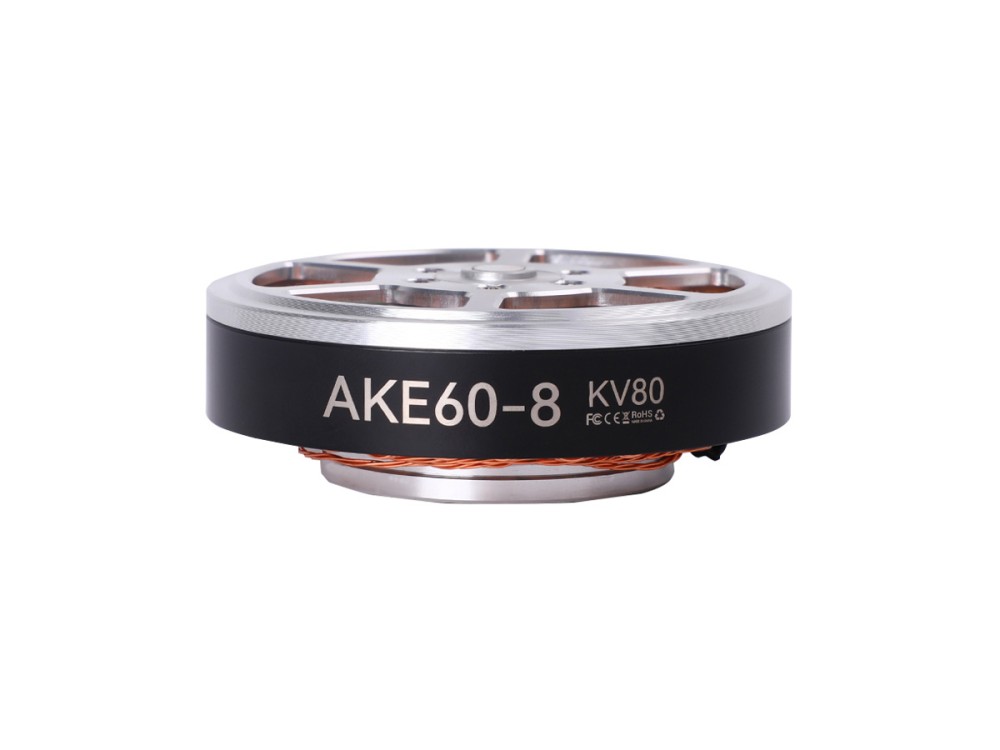
يوفّر AKE60-8 KV80 عزماً أقصى 12.5 Nm وعزماً مقنّناً 5 Nm عبر مرحلة كوكبية 8:1 عند 24 V، بوزن 260 g فقط. ويمنح تصميم التشغيل شبه المباشر قصوراً ذاتياً منخفضاً ومطاوعة لمفاصل الروبوتات البشرية والهياكل الخارجية المدمجة.
أحدث المنتجات والمصنّعين ومستجدات الصناعة.