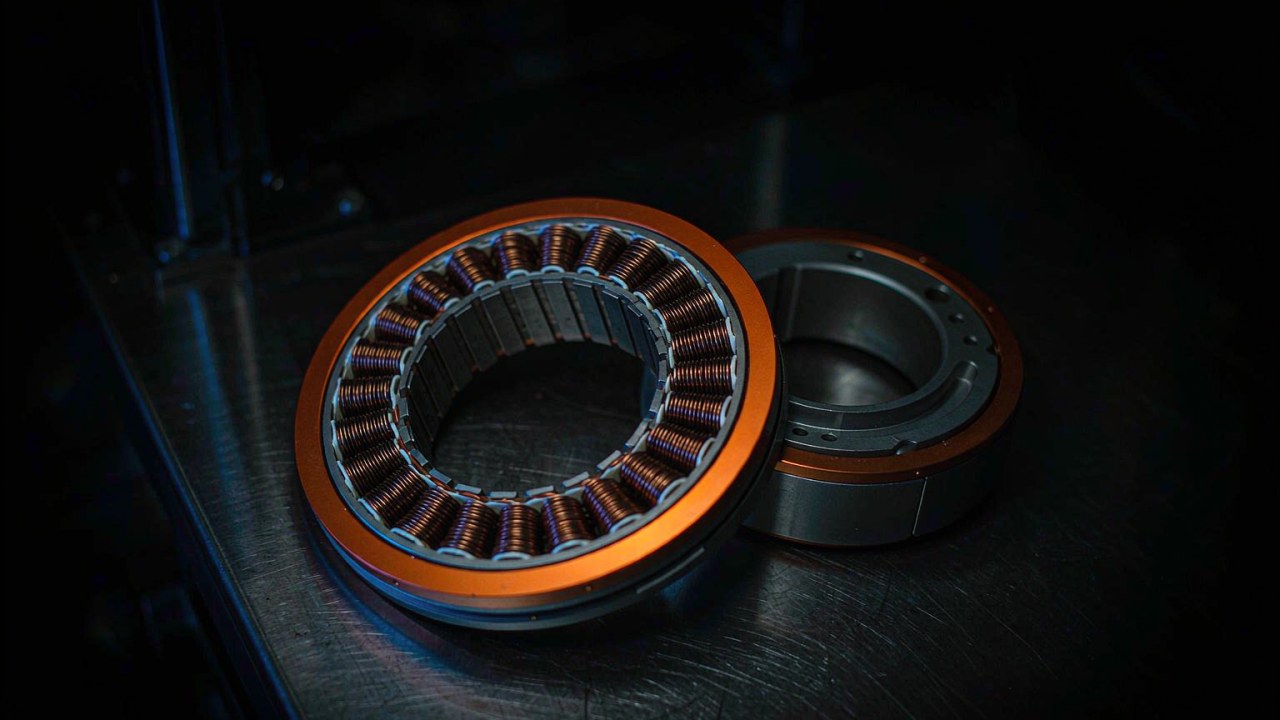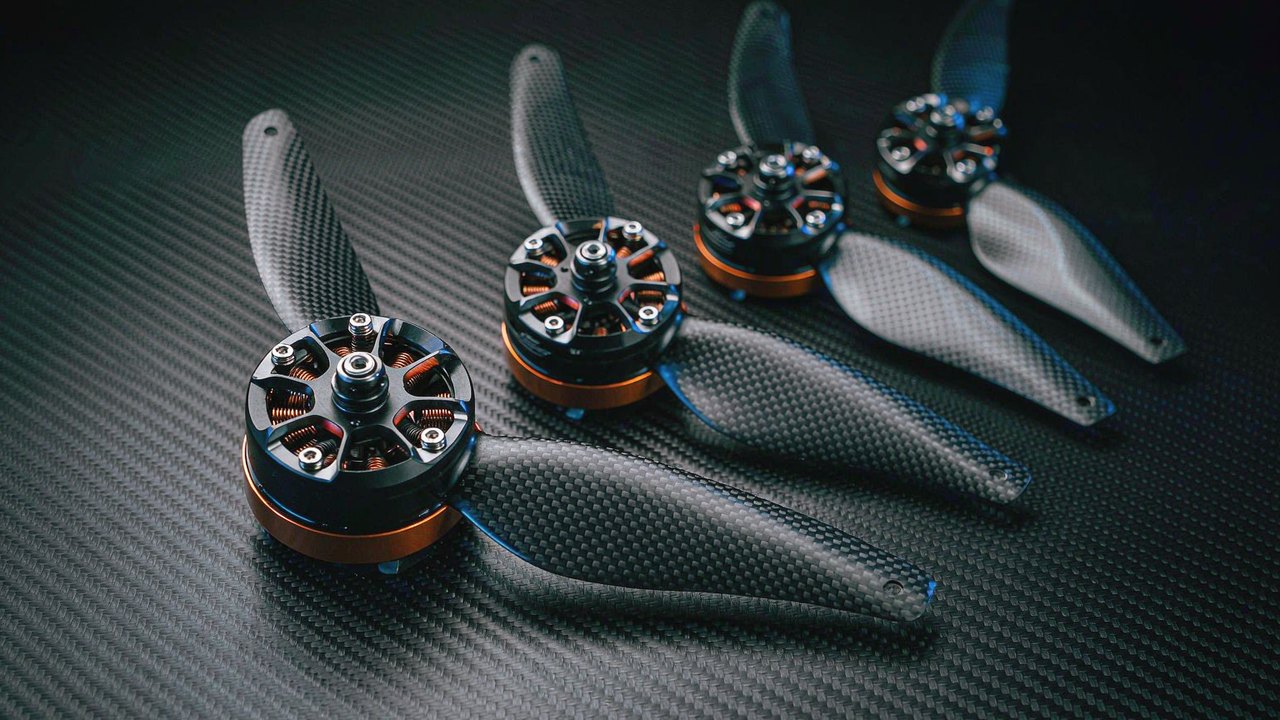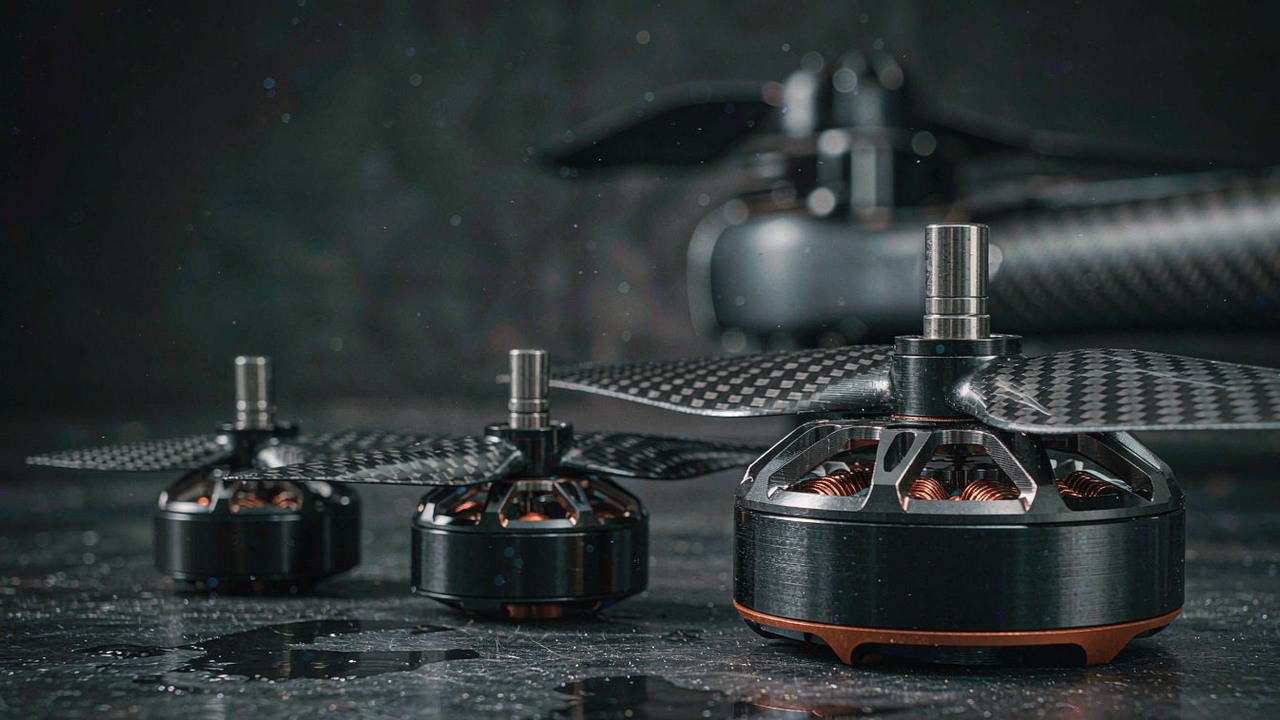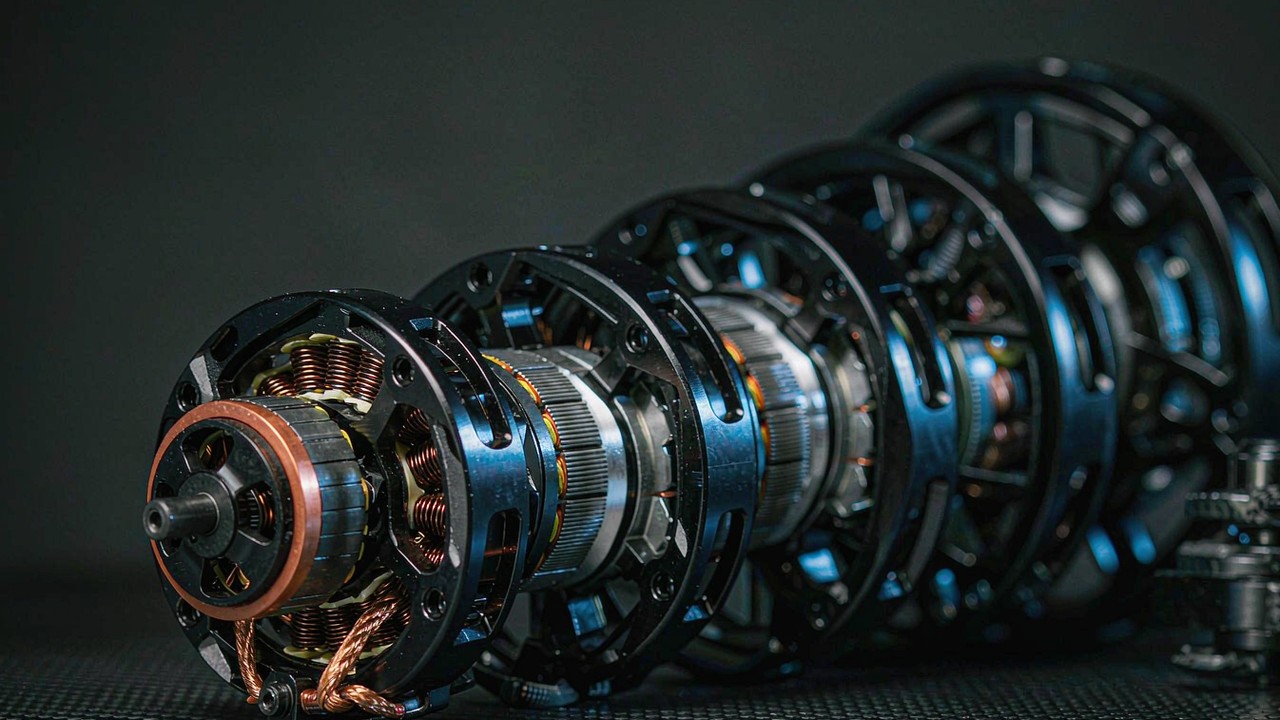
Động cơ BLDC cho UAV thời gian bay dài được chọn theo điểm mà khung bay thực sự dành phần lớn thời gian hoạt động, chứ không theo đỉnh công suất mà nó chỉ chịu được trong chốc lát, và bảy mẫu dòng MN hiện có trong nhóm Động cơ UAV cho thấy hai yêu cầu đó cách xa nhau đến mức nào. Trong cả nhóm, KV chạy từ 160 đến 470, khối lượng từ 68 g đến 171 g, điện trở nội từ 55 mΩ đến 194 mΩ và công suất 180 giây đã công bố từ 380 W đến 1200 W. Độ trải đó phải trả lời cho một máy bay đa cánh khảo sát dưới một kilôgam ở một đầu và một nền tảng nâng VTOL nặng vài kilôgam ở đầu kia, nên câu hỏi hữu ích không phải là mẫu nào trong bảy mẫu là mạnh nhất, mà là mẫu nào giữ được hiệu suất và nhiệt độ ở điểm bay treo mà nhiệm vụ được xây dựng quanh nó. Hướng dẫn này đọc bảy dữ liệu đối chiếu với câu hỏi đó, và cùng nhiệm vụ ấy được mô tả trên trang ứng dụng UAV thời gian bay dài.
Trả lời nhanh
Thời gian bay được quyết định bởi một chuỗi chứ không bởi một cột đơn lẻ, và chuỗi đó chạy từ cánh quạt đến điện áp bus rồi đến cuộn dây. Đường kính và bước cánh quạt ấn định tốc độ trục và mô-men mà động cơ phải cung cấp; số cell ấn định điện áp mà cuộn dây nhìn thấy; và KV nối hai điều đó lại, vì KV là tỷ số giữa tốc độ trục và số vôn cấp vào. Một khung bay bay lâu muốn cánh quạt lớn và quay chậm cùng bus cao, để dòng điện mà cuộn dây mang suốt nhiệm vụ luôn thấp, và những dữ liệu trong nhóm này được công bố cho 6-12S và 12S chính là những mẫu được chế tạo cho cách bố trí đó.
Hai trong số các cột mang sức nặng lớn hơn độ rộng của chúng gợi ý. Điện trở nội là hệ số của tổn hao đồng, và tổn hao đồng được trả liên tục suốt chuyến bay chứ không theo từng đợt, nên một giá trị điện trở chênh nhau ba lần giữa hai phương án là một khác biệt mà nhiệm vụ sẽ cảm nhận được. Công suất 180 giây đã công bố là một cửa sổ nhiệt chứ không phải định mức hành trình, và tốt nhất nên đọc nó như một tín hiệu biên dự phòng giữa các phương án có cùng chế độ làm việc, chứ không phải một con số để thay vào một ước tính thời gian bay. Vì vậy việc chọn Động cơ BLDC cho UAV thời gian bay dài bắt đầu từ cánh quạt và khối lượng toàn phần, chuyển sang bus và KV, rồi chỉ sau đó mới so sánh các dữ liệu theo từng cột.
Chỗ mà bảy dữ liệu phân chia là ở bus chứ không phải ở khối lượng. Bốn trong số đó được công bố cho 6S hoặc thấp hơn và ba cho 6-12S hoặc 12S, và các con số KV đi theo cùng sự phân chia đó, chạy từ 340 đến 470 KV trên các dữ liệu điện áp thấp hơn và từ 160 đến 240 KV trên các dữ liệu điện áp cao hơn. Hai nhóm có thể đạt tốc độ trục tương đương từ những điện áp bộ pin khác nhau, và con số phân tách chúng là dòng điện mà mỗi mẫu rút ra cho công suất đã công bố của nó. Các mục dưới đây tháo rời chuỗi đó theo thứ tự, rồi đặt bảy dữ liệu cạnh nhau như một bộ thông số duy nhất.
Thời gian bay thực sự bị mất ở đâu
Thời gian bay của một Động cơ BLDC cho UAV thời gian bay dài không bị mất vì động cơ kém hiệu quả một cách trừu tượng; nó bị mất tại một điểm làm việc cụ thể, và điểm đó là bay treo. Mọi thứ phía sau điểm bay treo - kích thước bộ pin phải mang theo, độ leo cao phải tính vào ngân sách, phần dự phòng phải giữ lại - đều được suy ra từ công suất mà máy bay cần để ở trên không. Đó là lý do một danh sách rút gọn cho nhiệm vụ bay lâu được viết quanh hiệu suất bay treo và đặc tính nhiệt, chứ không quanh con số công suất công bố lớn nhất trong một dải sản phẩm.
Điểm bay treo là nơi một nhiệm vụ được tiêu tốn
Một chuyến bay khảo sát hoặc kiểm tra leo lên một lần, ổn định, rồi giữ độ cao trong phần lớn thời lượng của nó, nên công suất điện tiêu thụ ở trạng thái ổn định đó chính là con số ấn định thời gian bay. Công suất đỉnh được rút ra trong vài giây khi leo cao và bị giới hạn bởi ESC và bộ pin chứ không bởi cuộn dây. Hệ quả cho một danh sách rút gọn là trực tiếp: hai động cơ có cùng công suất đỉnh đã công bố có thể rất khác nhau ở điểm bay treo, và mẫu tốt hơn ở điểm bay treo mới là mẫu quan trọng cho một nhiệm vụ dài. Đây cũng là lý do cột 180 giây không thể thay thế dữ liệu bay treo, và là lý do các mục dưới đây tách riêng hai con số ở bất cứ chỗ nào một so sánh phụ thuộc vào khác biệt đó.
Tải trên đĩa là quyết định về cánh quạt trước khi là quyết định về động cơ
Công suất mà một máy bay đa cánh cần để bay treo ở một khối lượng toàn phần cho trước giảm khi diện tích đĩa bên dưới nó tăng, và diện tích đĩa là thuộc tính của cánh quạt chứ không của động cơ. Một rotor lớn hơn trên cùng khung bay gia tốc một khối không khí lớn hơn tới một vận tốc thấp hơn, tạo ra cùng lực đẩy với ít công suất cảm ứng hơn. Động cơ chỉ xuất hiện trong bức tranh với vai trò thành phần phải quay rotor lớn hơn đó ở một tốc độ khả thi và không quá nhiệt, đó là lý do những dữ liệu KV thấp trong nhóm này cũng là những mẫu được công bố cho số cell cao nhất: một cánh quạt lớn, quay chậm cần tốc độ trục trên mỗi vôn thấp, và bus cao chính là thứ mang lại tốc độ trục cần thiết mà không cần KV cao.
Thời gian bay là lực đẩy trên mỗi watt, không phải số watt
Con số mô tả tính kinh tế khi bay treo là lực đẩy thu về cho mỗi watt điện đầu vào, và nhà sản xuất công bố nó trực tiếp. Dữ liệu thử nghiệm cho MN3510 KV360 trên cánh quạt 15 × 5 CF ở 14.8 V chạy từ 340 g lực đẩy ở 15.32 G/W tại 50 phần trăm ga, qua 580 g ở 13.06 G/W tại 65 phần trăm và 760 g ở 11.41 G/W tại 75 phần trăm, đến 1000 g ở 9.94 G/W tại ga tối đa. Trên một động cơ và một cánh quạt, điểm 50 phần trăm do đó cho lực đẩy trên mỗi watt khoảng 1.5 lần điểm ga tối đa. Hiệu suất UAV thời gian bay dài được mua ở đầu ga một phần của đường cong đó, đúng nơi một máy bay không leo cao dành phần lớn thời gian, và đó là lý do một danh sách rút gọn đọc theo cột công suất đỉnh có thể chỉ sai hướng.
Điện trở, dòng điện và nhiệt mà một nhiệm vụ dài phải chịu đựng
Tổn hao đồng bằng bình phương dòng điện nhân với điện trở cuộn dây, và mỗi số hạng trong tích đó hành xử khác nhau qua một chuyến bay dài. Dòng điện do cánh quạt và bus ấn định; điện trở là thuộc tính của cuộn dây; và tổn hao sinh ra được chuyển thành nhiệt bên trong một stator không có làm mát chủ động và chỉ có lượng luồng khí mà khung bay cung cấp. Qua một chuyến xuất kích hai mươi phút, tổn hao tích lũy liên tục, nên con số điện trở nội của động cơ UAV là hệ số của một chi phí chạy liên tục chứ không phải chi phí tức thời, và hiệu suất UAV thời gian bay dài là điều mà hai số hạng đó cùng quyết định qua một lần xả pin trọn vẹn.
Điện trở là một tổn hao chạy suốt nhiệm vụ
Vì tổn hao tỷ lệ với bình phương dòng điện, giá trị của nó chủ yếu do dòng điện bay treo nằm ở đâu quyết định, và dòng điện bay treo do tải của cánh quạt và điện áp bus quyết định. Trong nhóm này, điện trở chạy từ 55 mΩ trên MN5008 KV340 đến 194 mΩ trên MN4006 KV380, chênh khoảng ba lần rưỡi giữa các dữ liệu có công suất đã công bố tương đương. Đọc cạnh cột bus, thứ tự đó phần lớn được giải thích: số cell càng cao, dòng điện cần cho một công suất trục cho trước càng thấp, và số hạng điện trở càng tốn ít. Một cách đọc thẳng thắn một danh sách rút gọn UAV thời gian bay dài phải dùng hai cột cùng nhau, vì một điện trở cao trên một dữ liệu điện áp thấp và một điện trở thấp trên một dữ liệu điện áp cao không đo cùng một chế độ làm việc.
Dòng điện không tải, và cái giá của nó trong một giờ
Dòng điện không tải là dòng điện mà động cơ rút ra khi không có tải cánh quạt, và nó bao gồm những tổn hao hoàn toàn không đến từ tải - ma sát ổ trục, lực cản gió và tổn hao sắt trong stator. Những tổn hao đó hiện diện mỗi khi động cơ quay, nên trong một giờ chúng là một khoản thuế cố định lên bộ pin. Cột này được công bố không đồng đều trong nhóm, và được công bố ở những điện áp tham chiếu khác nhau, một hạn chế đáng nói thẳng: MN4006 KV380 được ghi ở 0.3 A và MN5008 KV340 ở 0.9 A, cả hai ở 10 V, trong khi MN6007 II KV160 được ghi ở 0.5 A tại 18 V. Bốn dữ liệu còn lại trong nhóm không mang trường này, nên không thể lập một bảng xếp hạng không tải tương đương trên cả bảy mẫu từ các dữ liệu; khi một cấu hình phụ thuộc vào tổn hao không tải, con số đó thuộc về những câu hỏi đặt cho tài liệu của nhà sản xuất.
Một stator mát giữ được biên dự phòng hiệu suất
Điện trở đồng tăng theo nhiệt độ, nên một cuộn dây chạy nóng ở điểm bay treo là một cuộn dây có tổn hao lớn dần qua chuyến bay và có biên dự phòng sẵn có thu hẹp theo. Điều đó khiến đặc tính nhiệt trở thành một thuộc tính bậc nhất của một động cơ bay lâu chứ không phải bậc hai, và đó là phần của chế độ làm việc mà các bảng đã công bố mô tả ít trực tiếp nhất. Ghi chú thử nghiệm của chính nhà sản xuất nói rõ điều kiện đằng sau cột nhiệt độ của nó: con số là nhiệt độ bề mặt động cơ tại 100 phần trăm ga sau khi động cơ đã chạy 10 phút. Một trạng thái bay treo ổn định ở ga một phần là một trường hợp nhiệt khác với mười phút ở ga tối đa, nên dữ liệu nhiệt độ là bằng chứng về cách thiết kế quản lý nhiệt chứ không phải một dự đoán nhiệt độ bay treo, và các giả định về kiểu lắp cùng môi trường xung quanh đằng sau nó vẫn thuộc về tài liệu của nhà sản xuất.
Điều mà một nhiệm vụ dài đòi hỏi còn nhiệm vụ ngắn thì không
Một chuyến bay ngắn và một chuyến bay dài đọc cùng một bảng thông số theo cách khác nhau, và khác biệt không chỉ nằm ở thời lượng. Một nhiệm vụ dài đặt cuộn dây trước một dòng điện duy trì và một tải nhiệt duy trì, nó xả bộ pin đủ sâu để làm điện áp bus tụt xuống dưới động cơ, và nó không để chỗ cho một linh kiện mà các con số công bố chỉ đúng ở đầu đường cong xả. Ba hiệu ứng đó là lý do những cột quan trọng dịch chuyển giữa hai chế độ làm việc.
Cột 180 giây thực sự đang đo điều gì
Công suất 180 giây đã công bố là công suất mà động cơ có thể hấp thụ trong 180 giây trước khi đạt giới hạn nhiệt do cấp cách điện và kiểu lắp của nó ấn định, và nhà sản xuất nêu rõ quy ước nhiệt độ đằng sau nó. Nó nằm giữa một lần leo cao và một chuyến xuất kích: dài hơn mọi đợt bùng lúc cất cánh, ngắn hơn một chuyến bay rất nhiều. Vai trò hữu ích của nó trong một danh sách rút gọn cho nhiệm vụ bay lâu mang tính so sánh - một dữ liệu 1200 W đối chiếu với một dữ liệu 380 W là một khác biệt thật về lượng dòng điện mà cuộn dây có thể mang trước khi đạt giới hạn, và về biên dự phòng mà một khung bay nặng hơn có nếu điểm bay treo dịch lên. Nó không phải một con số để chia cho năng lượng của bộ pin, và các mục trên đây cho thấy vì sao: lực đẩy trên mỗi watt ở điểm bay treo, chứ không phải trần nhiệt, mới là thứ chuyển năng lượng dự trữ thành thời gian trên không.
Chế độ làm việc theo thời gian, và vì sao một con số đỉnh không thể thay thế nó
Một nhiệm vụ có một hình dạng, và hình dạng đó là điều mà một cuộn dây trải qua. Một lần leo cao vài chục giây, một trạng thái bay treo nhiều phút, một đoạn tái định vị và một lần hạ độ cao, mỗi thứ đặt ra một dòng điện khác nhau, và chỉ đoạn bay treo kéo dài đủ lâu để quan trọng đối với trạng thái nhiệt ổn định. Bảng thông số không mang cột nào cho hồ sơ đó, nghĩa là việc so sánh phải được ghép lại từ những phần thực sự tồn tại: hiệu suất ở điểm bay treo từ dữ liệu thử nghiệm, điện trở biến dòng điện bay treo thành nhiệt, và các con số đã công bố cho hai đầu của dải. Đọc một danh sách rút gọn theo con số lớn nhất trong cột công suất là thay một phân bố bằng một điểm cực trị, và đó là cách phổ biến nhất khiến một lựa chọn cho nhiệm vụ bay lâu được đưa ra trên cơ sở sai.
Điện áp tụt về cuối bộ pin
Một bộ pin đã cấp phần lớn dung lượng của nó nằm ở điện áp thấp hơn một bộ đầy, và động cơ thấy điều đó một cách trực tiếp, vì KV chuyển vôn thành tốc độ trục. Về cuối chuyến bay, tốc độ trục khả dụng ở một mức ga cho trước do đó giảm xuống, và giữ cùng lực đẩy cần nhiều dòng điện hơn - điều làm tăng tổn hao đồng đúng vào lúc bộ pin có ít biên dự phòng nhất để cho. Các dữ liệu chỉ mô tả điều này qua cột số cell, và đó là một lý do con số này đáng được đọc như một phần của chế độ làm việc chứ không phải một chi tiết đóng gói. Một cấu hình mà toàn bộ chuyến bay được lập kế hoạch theo điện áp bộ pin đầy là đang lập kế hoạch theo đỉnh của một đường cong dốc xuống.
Khối lượng, và dung lượng pin mà nó chiếm chỗ
Trên một Động cơ BLDC cho UAV thời gian bay dài, khối lượng không miễn phí: nó được trả từ hai ngân sách quyết định thời gian bay, đó là tải trọng và bộ pin. Mỗi gam thêm vào ở động cơ đều phải được nâng suốt chuyến bay, điều làm tăng công suất bay treo và do đó rút bộ pin nhanh hơn; cùng một gam lấy ra khỏi bộ pin sẽ bớt đi năng lượng dự trữ. Sự đánh đổi là thật và đo được, đó là lý do cột khối lượng thuộc về cạnh các cột hiệu suất chứ không phải một phụ lục cơ khí.
Khối lượng động cơ được trả từ tải trọng hoặc bộ pin
Bảy dữ liệu trải từ 68 g đến 171 g, và độ trải đó không ngẫu nhiên: những dữ liệu nhẹ hơn là các mẫu điện áp thấp mang ít đồng hơn, và những dữ liệu nặng hơn mang cuộn dây cùng vật liệu nam châm mà một chế độ làm việc đòi lực đẩy cao hơn cần. Đặt một động cơ nặng hơn lên khung bay không chỉ đơn thuần cộng thêm khối lượng của nó, vì khả năng lực đẩy dư có thể cho phép một cánh quạt lớn hơn hoặc một lần leo cao ngắn hơn, điều có thể trả lại một phần khối lượng. Điều nó không thể làm là thoát khỏi số học của bay treo: ở một khối lượng toàn phần cố định, một hệ động lực nặng hơn để lại ít hơn cho bộ pin, và bộ pin chính là ngân sách thời gian bay. Cột khối lượng do đó được đọc cuối cùng trong trình tự dưới đây, nhưng được đọc đối chiếu với các cột hiệu suất chứ không đọc riêng lẻ.
Khối lượng không kể cáp là phần khung bay mang
Hai quy ước khối lượng tồn tại trong các dữ liệu và chúng không thể thay thế cho nhau. Con số trong bảng dưới đây là khối lượng đã công bố bao gồm cáp và đầu nối; một con số riêng cho chỉ động cơ chỉ được công bố cho ba trong bảy dữ liệu, ở 80 g trên MN3110 KV470, 97 g trên MN3510 KV360 và 150 g trên MN4014 KV400. Ba mẫu đó cho thấy cáp và đầu nối chiếm một phần đáng kể của khối lượng đã công bố, khoảng từ 12 đến 18 phần trăm tổng khối lượng trên các dữ liệu đó, nên một ngân sách khối lượng dựng trên giá trị trong bảng là thận trọng theo đúng hướng. Ở đây không có phần bù nào cho một con số không kể cáp trên bốn dữ liệu không công bố nó, và không có giá trị nào được ước lượng.
Điện áp bus và cánh quạt mà động cơ phải quay
Trên một Động cơ BLDC cho UAV thời gian bay dài, số cell và KV thường được coi là hai quyết định riêng biệt trong khi chúng là hai nửa của một tỷ số. KV chuyển số vôn cấp vào thành tốc độ trục, nên điện áp bus và con số KV nhân với nhau để định vị tốc độ không tải; cánh quạt sau đó quyết định bao nhiêu phần của tốc độ đó còn lại dưới tải và động cơ rút bao nhiêu dòng để quay nó. Đọc hai cột tách rời nhau chính là điều tạo ra những cấu hình riêng lẻ hợp lý nhưng lệch nhau khi ghép lại.
Số cell và KV là hai nửa của một tỷ số
Vì tốc độ không tải tỷ lệ với KV ở một bus cố định, tỷ số giữa hai con số KV là tỷ số giữa tốc độ trục của chúng trên cùng một bộ pin. Trong nhóm này, MN3110 KV470 và MN6007 II KV160 nằm ở hai thái cực, ở 470 KV trên 3-6S và 160 KV trên 12S, và tỷ số giữa chúng - gần ba trên một - chính là toàn bộ lý do hai đầu của bảng không thể thay thế cho nhau. Cùng một tốc độ trục có thể đạt được bằng một động cơ KV cao trên số cell thấp hoặc một động cơ KV thấp trên số cell cao; thứ thay đổi là dòng điện. Giữ công suất trục không đổi, nâng bus làm giảm dòng điện, điều làm giảm tổn hao đồng trong cuộn dây và dòng mà ESC phải cấp.
KV thấp hơn, cánh quạt lớn hơn, tải trên đĩa thấp hơn
Một cánh quạt lớn hơn là một đòn bẩy dài hơn trên trục và cần nhiều mô-men hơn ở một tốc độ cho trước, và mô-men trong một động cơ không chổi than được sinh ra bởi dòng điện. Vậy một cánh quạt lớn, bước thô trên một động cơ KV thấp là một cặp khớp nhau, và cùng cánh quạt đó trên một động cơ KV cao sẽ đòi hỏi hoặc một mức ga thấp hơn - đẩy điểm làm việc ra khỏi vùng hiệu quả của nó - hoặc một dòng điện mà cuộn dây không được định cỡ để chịu. Đó là nửa cơ khí của lập luận mà mục bay treo đưa ra ở phía điện, và nó giải thích thứ tự của nhóm: các con số KV giảm khi lực đẩy đã công bố tăng, từ 470 KV trên dữ liệu nhẹ nhất đến 160 KV trên mẫu có lực đẩy lớn nhất. Hiệu suất UAV thời gian bay dài và tải trên đĩa được nối với nhau qua thứ tự đó, chứ không qua cột công suất.
Động cơ BLDC cho UAV thời gian bay dài: Ma trận so sánh thông số
Bảy dữ liệu hiện có trong nhóm Động cơ UAV được trình bày dưới đây như một bộ thông số duy nhất, sắp theo khối lượng đã công bố để bước nhảy từ dữ liệu nhẹ nhất đến nặng nhất hiện rõ ngay trong cột đó. Mọi giá trị là con số nhà sản xuất công bố cho mẫu đó, và không ô nào được ước lượng. Ở chỗ một dữ liệu không mang một trường, bảng nói rõ điều đó thay vì lấp khoảng trống. Bảy mẫu đó cũng chính là những mẫu được nhóm dưới chế độ làm việc UAV thời gian bay dài được bàn ở các mục trên.
| Mẫu | Cấu hình | Điện trở nội | Số cell (LiPo) | Lực đẩy tối đa | Công suất tối đa 180 s | Khối lượng |
|---|---|---|---|---|---|---|
| MN4006 KV380 | 18N24P | 194 mΩ | 4-6S | 2309 g | 380 W | 68 g |
| MN3110 KV470 | 12N14P | 135 mΩ | 3-6S | 1220 g | 330 W | 98 g |
| MN3510 KV360 | 12N14P | 188 mΩ | 3-6S | 1900 g | 330 W | 117 g |
| MN5008 KV340 | 24N28P | 55 mΩ | 6S | 4215 g | 760 W | 135 g |
| MN6007 II KV160 | 24N28P | 178 mΩ | 12S | 6419 g | 1120 W | 159 g |
| MN501-S KV240 | 24N28P | 85 mΩ | 6-12S | 4660 g | 1200 W | 170 g |
| MN4014 KV400 | 18N24P | 67 mΩ | 4-8S | 3360 g | 900 W | 171 g |
Mẫu, cấu hình stator, điện trở nội, số cell đã công bố, lực đẩy tối đa, công suất tối đa 180 giây và khối lượng theo công bố của nhà sản xuất cho bảy mẫu dòng MN hiện có trong nhóm Động cơ UAV, sắp theo khối lượng đã công bố. Lực đẩy tối đa và công suất 180 giây là những con số nhà sản xuất công bố cho mỗi mẫu; cả hai đều phụ thuộc vào cánh quạt và điện áp bus dùng trong phép thử, nên chúng chỉ so sánh được trong nhóm theo nghĩa chúng mô tả điều kiện đã công bố của chính mỗi mẫu. Số cell được hiển thị như đã công bố, nên một con số đơn nghĩa là một cửa sổ đã công bố duy nhất và một dải nghĩa là mẫu đó được công bố trên cả dải. Khối lượng bao gồm cáp và đầu nối. Không có cột KV xuất hiện vì mỗi tên mẫu trong bảng đã mang con số KV của chính nó, và không có cột kích thước bao xuất hiện vì chế độ làm việc mô tả ở đây xoay quanh các cột điện chứ không phải kích thước thân.
Hai điểm đọc nổi bật khi bảy mẫu nằm trên cùng một trang, và không điểm nào là cột công suất. Thứ nhất là điện trở nội của động cơ UAV không chạy theo cùng thứ tự như khối lượng: MN5008 KV340 mang 55 mΩ ở 135 g, trong khi MN3510 KV360 mang 188 mΩ ở 117 g và MN4006 KV380 mang 194 mΩ ở 68 g. Đọc xuống cột đó, hai dữ liệu nhẹ nhất lại là những mẫu có điện trở cao nhất, đúng như hình dáng của một cuộn dây được định cỡ cho một khung bay nhẹ, và các thân 24N28P ở giữa bảng là những mẫu có con số thấp. Một danh sách rút gọn chỉ dựng trên cột khối lượng sẽ xếp những dữ liệu đó sai thứ tự cho một chuyến bay dài, ổn định.
Thứ hai là số cell chia bảng làm hai. Ba dữ liệu được công bố cho 6-12S hoặc 12S và bốn cho 6S hoặc thấp hơn, và các con số KV đi theo sự phân chia đó: bốn dữ liệu điện áp thấp hơn chạy từ 340 đến 470 KV và ba dữ liệu điện áp cao hơn từ 160 đến 240 KV. Vì KV là số vòng trên phút trên mỗi vôn, hai nhóm đạt tốc độ trục tương đương từ những điện áp bộ pin rất khác nhau, và con số phân tách chúng là dòng điện mà mỗi mẫu rút ra cho công suất đã công bố của nó. Đó là điểm đọc mà trình tự định cỡ dưới đây biến thành một quyết định.
Điểm đọc thứ ba liên quan đến những dữ liệu nằm sát nhau nhất trong bảng. MN501-S KV240 và MN4014 KV400 kề nhau về khối lượng ở 170 g và 171 g, nhưng chúng được chế tạo cho hai đầu khác nhau của chế độ làm việc: một mẫu là dữ liệu 24N28P 6-12S ở 1200 W và mẫu kia là dữ liệu 18N24P 4-8S ở 900 W. Khối lượng kề nhau với stator khác, cửa sổ bus khác và công suất đã công bố khác là lời nhắc rõ nhất trong bảng rằng khối lượng là một kết quả của việc đóng gói chứ không phải một mô tả chế độ làm việc. Chọn giữa chúng xoay quanh bus mà khung bay có thể mang và cánh quạt mà mỗi mẫu được dự định quay, chứ không phải 1 g phân tách chúng.
Bảy dữ liệu đối chiếu với ba dải khối lượng nền tảng
Bảng sắp theo khối lượng, đó là thứ tự đúng cho một danh sách rút gọn và là thứ tự sai để hiểu nhóm chứa những gì. Đọc theo nền tảng thay vì vậy, bảy động cơ BLDC cho chế độ làm việc UAV thời gian bay dài hiện có trong nhóm Động cơ UAV rơi vào ba dải, và ranh giới các dải do khối lượng cất cánh của khung bay ấn định chứ không do động cơ. Ba mục dưới đây đặt mỗi dữ liệu vào đúng chỗ của nó và ghi chú điều mà các dữ liệu không nói.
Nền tảng dưới 2 kg và điều các dữ liệu để ngỏ
Đầu nhẹ của nhóm được ba dữ liệu chế tạo cho các nền tảng camera nhỏ đảm nhiệm. T-Motor MN4006 KV380 Động cơ UAV là mẫu nhẹ nhất ở 68 g, một dữ liệu 18N24P 4-6S công bố 2309 g lực đẩy và 380 W; T-Motor MN3110 KV470 Động cơ UAV là một dữ liệu 12N14P 3-6S ở 98 g công bố 1220 g và 330 W; và T-Motor MN3510 KV360 Động cơ UAV là dữ liệu 12N14P 3-6S 117 g công bố 1900 g và 330 W. Hai dữ liệu 12N14P minh họa vì sao một con số lực đẩy cần được gắn kèm điều kiện thử nghiệm của nó: đường cong đã công bố của nhà sản xuất cho MN3510 KV360 đạt 1000 g trên cánh quạt 15 × 5 CF ở 14.8 V, nên giá trị 1900 g trong dữ liệu thuộc về một bus cao hơn trong cửa sổ 3-6S của nó. Điều các dữ liệu để ngỏ cho dải này là con số dòng điện bay treo ở một cánh quạt và bus cụ thể, đó là con số mà một ngân sách thời gian bay dưới 2 kg cần và không được mang dưới dạng một cột.
Video công bố chính thức cho dòng Navigator MN, bao quát những dữ liệu nhẹ hơn mà hướng dẫn này dựa vào và cho thấy các thân 12N14P và 18N24P trong hai dải đầu được chế tạo và lắp đặt như thế nào.
Trang video trên ToBMSXem trên YouTubeDải lập bản đồ và kiểm tra 2-5 kg
Hai dữ liệu bao quát dải giữa, và chúng là những mẫu có kết cấu stator đưa chúng gần nhất với một chế độ làm việc bay lâu chuyên dụng. T-Motor MN4014 KV400 Động cơ UAV nặng 171 g trong thân 18N24P công bố 3360 g và 900 W trên một cửa sổ 4-8S; T-Motor MN5008 KV340 Động cơ UAV nặng 135 g trong thân 24N28P công bố 4215 g và 760 W trên 6S. Hai mẫu khác nhau theo hướng quan trọng với chế độ làm việc này: MN5008 KV340 mang 55 mΩ điện trở so với 67 mΩ của MN4014 KV400, và số cell đã công bố của nó là một mức 6S duy nhất thay vì một cửa sổ 4-8S. Một nền tảng lập bản đồ đã chốt ở bộ pin 6S và muốn tổn hao đồng thấp hơn đang đọc MN5008 KV340; một nền tảng muốn bus là một biến tự do trong toàn bộ cấu hình, hoặc cần công suất đã công bố cao hơn, đang đọc MN4014 KV400. Khác biệt giữa 135 g và 171 g là 36 g khối lượng khung bay, một phần nhỏ của tải trọng mà mỗi mẫu có thể nâng và một phần thực của một bộ pin nhỏ.
Dải bay lâu và nâng VTOL 5-10 kg
Đầu nặng của nhóm được lấp đầy bởi hai dữ liệu khác với mọi mẫu phía dưới trong bảng. T-Motor MN501-S KV240 Động cơ UAV là một dữ liệu 24N28P 6-12S ở 170 g công bố 4660 g và 1200 W; T-Motor MN6007 II KV160 Động cơ UAV là một dữ liệu 24N28P 12S ở 159 g công bố 6419 g và 1120 W, lực đẩy đã công bố cao nhất trong bộ. Cả hai mang một cửa sổ bus rộng hoặc cao cùng một KV thấp, đó là tổ hợp mà một cánh quạt lớn, quay chậm cần, và cả hai đều hợp với vai trò nâng của một nền tảng VTOL cũng như vai trò bay treo trên một máy bay đa cánh. MN6007 II KV160 ghép lực đẩy đã công bố cao nhất với điện trở cao thứ hai ở 178 mΩ, đó là hình dáng của một tỷ số KV trên lực đẩy cao trong một cuộn dây KV thấp: ít vòng dây của loại dây nặng hơn không suy ra chỉ từ lực đẩy, và cột điện trở là nơi điều đó hiện ra.
Chọn một Động cơ BLDC cho UAV thời gian bay dài: Trình tự định cỡ
Thứ tự dưới đây là thứ tự mà các con số đã công bố trở thành quyết định, vì mỗi bước loại bỏ những phương án mà một bước sau không thể mang trở lại. Nó được viết cho một danh sách rút gọn lấy từ bảy dữ liệu hiện có trong nhóm Động cơ UAV, nhưng bản thân trình tự không phụ thuộc vào việc dữ liệu nào nằm trong nhóm. Trang ứng dụng UAV thời gian bay dài chứa cùng bảy mẫu đó với các thuộc tính lọc của chúng.
Chế độ làm việc và ngân sách bay treo trước tiên
Hồ sơ nhiệm vụ được chốt trước khi đọc bất kỳ động cơ nào: thời lượng bay treo, lần leo cao, tải trọng và phần dự phòng cùng nhau cho ra năng lượng mà bộ pin phải giữ và công suất bay treo mà khung bay phải tạo. Hai con số đó sau đó giới hạn phạm vi tìm kiếm, vì một động cơ mà các con số đã công bố không thể hỗ trợ công suất bay treo ở một hiệu suất mà bộ pin có thể chi trả sẽ không được cứu bởi bất kỳ bước nào sau đó. Trong cả nhóm này, công suất 180 giây đã công bố tăng cùng lực đẩy đã công bố theo cùng thứ tự, từ 330 W trên dữ liệu 12N14P nhẹ nhất đến 1200 W trên MN501-S KV240, nên một phương án có công suất nằm xa tiến trình đó so với lực đẩy của nó đáng được soi xét trước khi vào danh sách rút gọn.
Tích hợp điện và bộ pin
Bus tự nó là một quyết định, vì nó ấn định khối lượng bộ pin và định mức ESC cùng lúc với việc ấn định dòng điện mà cuộn dây mang ở điểm bay treo. Trong nhóm này, lựa chọn thực chất là giữa các dữ liệu được công bố cho 6S hoặc thấp hơn, từ 330 W đến 760 W công suất 180 giây, và các dữ liệu được công bố cho 6-12S hoặc 12S, ở 1120 W và 1200 W. Một KV thấp trên một bus cao làm giảm dòng điện bay treo cho một công suất trục cho trước, điều làm giảm tổn hao đồng và kéo dài thời gian mà cùng bộ pin đó có thể duy trì máy bay, và nó trả giá cho điều đó bằng một bộ pin nặng hơn và một ESC điện áp cao hơn. Đây là bước mà cột điện trở nội của động cơ UAV quyết định một lựa chọn sát nút, và cũng là bước mà con số 180 giây chỉ nên được dùng như một tín hiệu biên dự phòng giữa các phương án có cùng chế độ làm việc.
Kích thước bao cơ khí và các dữ liệu
Chỉ sau khi chế độ làm việc, bus và cuộn dây đã thu hẹp danh sách thì khía cạnh lắp đặt của quyết định mới phát huy tác dụng, và lúc đó tập phương án thường đủ ngắn để khe hở, trục và đường đi cáp giải quyết nốt. Cột khối lượng được đọc đối chiếu với ngân sách bộ pin ở bước này chứ không phải như một điểm chất lượng, và con số không kể cáp được dùng khi dữ liệu công bố nó, ở ba trong bảy mẫu ở đây, vì đó là khối lượng mà kết cấu khung bay mang. Ở chỗ một dữ liệu không mang một trường mà cấu hình phụ thuộc vào - dòng không tải ở bốn trong bảy mẫu, khối lượng không kể cáp ở bốn mẫu - cách trung thực là đặt câu hỏi cho tài liệu của nhà sản xuất thay vì suy ra giá trị từ một mẫu lân cận.
Ba bước áp dụng cho nhóm này cho ra một danh sách rút gọn chứ không phải một đáp án:
- Nền tảng camera nhỏ và khung bay dưới 2 kg. MN4006 KV380, MN3110 KV470 và MN3510 KV360 là các dữ liệu 3-6S và 4-6S ở 68 g đến 117 g, và lực đẩy đã công bố từ 1220 g đến 2309 g của chúng hợp với đầu nhẹ của chế độ làm việc trên một bộ pin nhỏ.
- Nền tảng lập bản đồ và kiểm tra trong dải 2-5 kg. MN5008 KV340 và MN4014 KV400 cách nhau 36 g khối lượng, 21 mΩ điện trở và một cửa sổ bus 6S đối chiếu với 4-8S, và lựa chọn giữa chúng tùy thuộc vào mức tự do mà cấu hình muốn có ở điện áp bộ pin.
- Vai trò nâng của máy bay đa cánh hạng nặng và VTOL trong dải 5-10 kg. MN501-S KV240 và MN6007 II KV160 là các dữ liệu 6-12S và 12S, và MN6007 II KV160 công bố lực đẩy cao nhất trong bộ ở 6419 g trên KV thấp nhất.
Các câu hỏi thường gặp
HMột UAV thời gian bay dài có thể ở trên không bao lâu với một bộ pin?
Không có một con số giờ phổ quát, vì thời gian bay là một phép chia chứ không phải một thông số: năng lượng mà bộ pin có thể cấp chia cho công suất điện mà máy bay cần để bay treo. Công suất bay treo do khối lượng toàn phần và diện tích đĩa bên dưới các cánh quạt ấn định, và động cơ chỉ tham gia vào đó qua lực đẩy trên mỗi watt ở điểm đó và qua mức giảm định mức do nhiệt nảy sinh từ việc chạy ấm. Đó là lý do các dữ liệu đã công bố ở đây mang lực đẩy, điện trở và công suất 180 giây thay vì một thời gian bay, và là lý do một hồ sơ nhiệm vụ là cách trung thực để nêu một yêu cầu về thời gian bay thay vì một con số đơn lẻ. Ở chỗ nhà sản xuất công bố lực đẩy trên mỗi watt trên cả một dải ga, đầu ga một phần của đường cong đó là phần mà một chuyến bay dài dùng đến.
HKV thấp hơn có nghĩa là thời gian bay dài hơn không?
Không, tự nó thì không. KV là một tỷ số giữa tốc độ trục và số vôn cấp vào, không phải một thước đo hiệu suất, nên một KV thấp chỉ là lợi thế khi được ghép với một cánh quạt lớn hơn và một điện áp bus mà cùng nhau đặt động cơ ở một điểm làm việc hiệu quả. Một động cơ KV thấp trên một cánh quạt nhỏ, bước mảnh quay nó quá chậm để tạo lực đẩy hữu ích; cùng động cơ đó trên một cánh quạt lớn, bước thô ở đúng bus sẽ quay nó ở tốc độ mà cánh quạt đó muốn và rút ít dòng hơn cho cùng công suất trục. Trong nhóm này, các con số KV giảm từ 470 KV trên một dữ liệu 3-6S xuống 160 KV trên một dữ liệu 12S, và hai đầu đạt tốc độ trục tương đương từ những điện áp rất khác nhau. Con số KV là một sự khớp nối với cánh quạt và bộ pin chứ không phải một phẩm chất tự thân.
HCon số công suất 180 giây được đọc thế nào đối chiếu với một nhiệm vụ dài?
Nó được đọc như một cửa sổ nhiệt và một tín hiệu biên dự phòng, chứ không phải một điểm làm việc. Con số mô tả công suất mà động cơ có thể hấp thụ trong 180 giây trước khi cuộn dây của nó đạt giới hạn do cấp cách điện và kiểu lắp ấn định, và nó được công bố ở điều kiện thử nghiệm của chính nhà sản xuất chứ không ở điều kiện bay treo. Một nhiệm vụ dài chạy thấp hơn con số đó rất nhiều trong phần lớn thời lượng, nên con số hữu ích để so sánh hai phương án có cùng chế độ làm việc có thể mang bao nhiêu dòng trước khi đạt giới hạn, và một trong hai có bao nhiêu biên dự phòng nếu điểm bay treo dịch lên. Nó không phải con số mà một ngân sách năng lượng bộ pin được chia cho, vì việc chuyển năng lượng dự trữ thành thời gian bay đi qua lực đẩy trên mỗi watt ở điểm bay treo.
HMột động cơ có thể đảm nhiệm cả vai trò nâng VTOL lẫn hành trình không?
Có thể, và những dữ liệu làm được điều đó là những mẫu có cửa sổ số cell rộng. Hai vai trò là hai điểm làm việc - một lần nâng lực đẩy cao, thời lượng ngắn và một chuyến bay tới lực đẩy thấp, thời lượng dài - và đảm nhiệm cả hai bằng một động cơ là một thỏa hiệp cần một bus mà động cơ chịu được ở điểm nâng và một KV giữ điểm hành trình hiệu quả. Trong nhóm này điều đó chỉ vào MN501-S KV240 6-12S và MN6007 II KV160 12S, những mẫu lần lượt công bố cửa sổ bus rộng nhất và lực đẩy cao nhất. Việc một khung bay cụ thể có thể bay theo cách đó hay không phụ thuộc vào dữ liệu lực đẩy và hiệu suất của nhà sản xuất cho cánh quạt đó ở điện áp đó, nên các con số cho cánh quạt được chọn là những gì cần kiểm tra trước khi chốt một bố trí một động cơ.
Tài nguyên chính thức
T-Motor công bố một trang sản phẩm chính thức cho mỗi sản phẩm với bảng thông số và dữ liệu thử nghiệm của nó, và những trang đó vẫn là nguồn thông tin chuẩn cho mọi con số được dẫn trong hướng dẫn này - ví dụ trang sản phẩm MN5008 KV340, trang sản phẩm MN501-S KV240 và trang sản phẩm MN6007 II KV160. Các con số điện trở, số cell, lực đẩy, công suất và khối lượng trong bảng trên là những giá trị mà các trang đó công bố cho mỗi mẫu. Một con số dòng điện bay treo ở một cánh quạt và điện áp cụ thể, một giả định nhiệt đằng sau con số 180 giây, hay một dòng không tải cho một mẫu mà dữ liệu không mang nó là câu hỏi dành cho tài liệu của nhà sản xuất chứ không phải một giá trị có thể suy ra từ bảng thông số.
Bước tiếp theo
Để lập danh sách rút gọn thay vì đọc sâu, ba công cụ trên nền tảng làm việc này theo trình tự. Khám phá toàn bộ nhóm Động cơ UAV để xem bảy dữ liệu ở đây cùng các mẫu nâng hạng nặng và nông nghiệp, dùng Chọn để thu hẹp theo số cell, khối lượng và công suất đã công bố, rồi đặt các phương án đối chiếu với nhau trong So sánh sản phẩm. Trang ứng dụng UAV thời gian bay dài chứa cùng chế độ làm việc đó với các thuộc tính lọc riêng của nó.
Ba bài viết khác mang những phần của chủ đề này mà một lựa chọn cho nhiệm vụ bay lâu không giải quyết hết. Động cơ UAV: phối hợp KV, lực đẩy và khối lượng với khung bay bao quát bức tranh động lực bay trên không rộng hơn, kể cả các dữ liệu dòng U cho những nhiệm vụ nâng lớn hơn nằm ngoài dòng MN được so sánh ở đây. Động cơ BLDC cho mô hình cánh cố định: khớp KV, cánh quạt và công suất hành trình lấy cùng chuỗi cánh quạt, KV và số cell rồi áp dụng cho một máy bay mang cánh, nơi điểm làm việc là hành trình chứ không phải bay treo. Động cơ drone hạng nặng: ba lựa chọn T-Motor từ 2.85 kg đến 101 kg lực đẩy bao quát đầu nâng của cùng chế độ làm việc, nơi các khung bay được chỉ định theo lực đẩy duy trì ở quy mô nhiều kilôgam.
Bản tóm gọn: cố định cánh quạt và khối lượng toàn phần trước, vì cánh quạt ấn định tốc độ trục mà động cơ phải đạt và khối lượng ấn định công suất bay treo mà nó phải tạo; khớp KV với bus mà khung bay có thể mang sau đó, vì KV chỉ trở thành một tốc độ trục khi được gắn vào một điện áp và bus chính là thứ quyết định dòng điện; và đọc cuộn dây đối chiếu với dòng điện bay treo cuối cùng, vì con số công suất 180 giây là một cửa sổ nhiệt chứ không phải một định mức. Trong nhóm này, trình tự đó tách các dữ liệu 3-6S và 4-6S khỏi hai mẫu 6S và 4-8S thuộc dải giữa và khỏi cặp 6-12S và 12S trước khi bất kỳ mẫu riêng lẻ nào được cân đối với mẫu khác.