Mỗi động cơ BLDC đứng sau một khớp robot có giảm tốc đều mang một con số lặng lẽ định hình mọi thứ khác trên trang: tỷ số truyền. Tỷ số này nhân mô-men xoắn, chia tốc độ, và — qua một quy luật bình phương mà hầu hết datasheet không bao giờ nêu rõ — co giãn quán tính phản chiếu ở cả hai phía của chỗ ăn khớp bánh răng. Hướng dẫn này làm việc qua phép tính đó với các con số đã công bố từ những trang bộ truyền động thực tế, rồi biến nó thành một trình tự định cỡ cho một khớp robot.
Tỷ số truyền tác động gì đến mô-men xoắn và tốc độ
Một hộp giảm tốc hành tinh nằm giữa rotor và khớp, và tỷ số truyền mô tả rotor quay bao nhiêu vòng cho một vòng của đầu ra. Một tỷ số truyền 10:1 nghĩa là mười vòng rotor cho mỗi vòng đầu ra. Trong bức tranh lý tưởng, không tổn thất, sự trao đổi là chính xác: mô-men xoắn tại đầu ra bằng mô-men xoắn động cơ nhân với tỷ số, còn tốc độ tại đầu ra bằng tốc độ động cơ chia cho tỷ số đó. Nhân mô-men xoắn lên mười, chia tốc độ cho mười, và công suất cơ học chảy qua khớp vẫn nằm nguyên tại nơi phía điện đã đặt nó.
Bánh răng thực không phải không tổn thất. Mỗi cấp hành tinh mang tổn thất ăn khớp, ma sát vòng bi và tổn thất khuấy, nên mô-men xoắn đến được đầu ra thiếu so với điều tỷ số truyền hứa trên giấy. Datasheet hấp thụ những tổn thất đó vào các dòng mô-men xoắn định mức và đỉnh, đó là lý do các con số đã công bố vốn đã là những con số phía đầu ra: CubeMars AK80-64 công bố 48 Nm mô-men xoắn định mức và 120 Nm mô-men xoắn đỉnh tại mặt bích đầu ra, sau cấp 64:1 của nó, chứ không phải tại rotor. Cách đọc trung thực một trang bộ truyền động có giảm tốc vì thế là coi mọi dòng mô-men xoắn và tốc độ là sau hộp giảm tốc, và coi các dòng điện — dòng điện, điện áp, hằng số mô-men — là trước hộp giảm tốc.
Tỷ số truyền cũng hiện ra ngay trước mắt trong tên model trên các dòng CubeMars AK và AKH: một AK45-10 mang cấp 10:1, một AK45-36 mang cấp 36:1, một AKH70-48 mang cấp 48:1. Đọc con số ra từ cái tên trước khi mở trang là một thói quen đáng tập, bởi vì tỷ số truyền là thông số duy nhất mà mọi dòng phía đầu ra khác đều thừa kế.
Phía đầu ra của hộp giảm tốc
Sự phân tách đó quan trọng vì hai trang trông giống hệt nhau mô tả những cỗ máy khác nhau một khi tỷ số truyền bước vào. Rotor bên trong AK80-64 quay tới 4800 rpm để đưa ra 75 rpm đã công bố tại đầu ra; encoder trên trục động cơ đếm 64 vòng rotor cho mỗi vòng đầu ra. Khi một hướng dẫn chọn lựa so sánh một bộ kit không vỏ dẫn động trực tiếp với một mô-đun giảm tốc tích hợp, sự so sánh chỉ đứng vững nếu cả hai phía được nêu trên cùng một trục. Bài về đường cong mô-men-tốc độ trên trang này trình bày cách giới hạn điện định hình đường cong động cơ thô; bài hiện tại ở lại phía bên kia của chỗ ăn khớp, nơi khớp thực sự tồn tại và nơi quán tính phản chiếu được cảm nhận.
Đầu tỷ số thấp của sự đánh đổi có kinh tế học riêng của nó. Một mô-đun dẫn động gần như trực tiếp giữ tỷ số truyền ở gần hàng đơn vị — dòng CubeMars AKE nằm ở 6:1 và 8:1 — và trả giá cho điều đó bằng mô-men xoắn đầu ra thấp hơn nhưng một chuỗi truyền động nhẹ hơn, trong suốt hơn. Một cấp 8:1 mua được gì về khả năng truyền động ngược và độ trong suốt của lực, và nó tốn bao nhiêu mô-men xoắn, được làm việc qua trong Bộ truyền động gần như trực tiếp: tỷ số 8:1 mang lại gì; hướng dẫn hiện tại bao quát quy luật tổng quát mà triết lý QDD chống lại.
Nơi phép nhân ngừng là miễn phí
Phép nhân mô-men xoắn cũng dịch chuyển vị trí điểm làm việc trên đường cong động cơ. Một khớp cần 24 Nm mô-men xoắn liên tục không cần một động cơ tạo ra 24 Nm — nó cần một động cơ có mô-men xoắn liên tục, nhân với tỷ số, nhân với hiệu suất cấp, vượt qua 24 Nm trong khi dòng điện rút vẫn nằm trong ngân sách nhiệt. Phía nhiệt của ngân sách đó, và cách một đường cong mô-men-tốc độ tách vận hành liên tục khỏi vận hành đỉnh, được trình bày trong Mô-men liên tục so với mô-men đỉnh: chu kỳ làm việc, giới hạn nhiệt, đường cong mô-men-tốc độ. Hộp giảm tốc không thể nhân thứ mà cuộn dây không thể duy trì, và quán tính phản chiếu mà nó thêm vào là nửa thứ hai của cùng hóa đơn đó.
Quán tính phản chiếu: quy luật bình phương tại hộp giảm tốc
Tỷ số truyền đổi tốc độ lấy mô-men xoắn theo một tỷ giá tuyến tính. Quán tính không chơi theo luật đó. Bất kỳ quán tính nào ở một phía của hộp giảm tốc đều xuất hiện ở phía bên kia được nhân hoặc chia cho bình phương của tỷ số, và một sự thật duy nhất đó tổ chức toàn bộ bài toán định cỡ. Các kỹ sư gọi giá trị đã biến đổi là quán tính phản chiếu: quán tính mà một bộ phận cần phải có, khi ngồi trực tiếp trên trục đang được phân tích, để tạo ra cùng một hành vi động lực học. Quan hệ này là quan hệ động học của một truyền động cứng lý tưởng — độ mềm ăn khớp, độ đàn hồi và tổn thất bên trong các cấp dịch chuyển nó về chi tiết, và những nơi mà các hiệu ứng bậc hai đó quan trọng được đánh dấu dọc đường. Cả hai phép biến đổi đều chạy qua tỷ số truyền, đó là lý do chọn tỷ số là một quyết định về quán tính cũng như một quyết định về mô-men xoắn.
Vì sao rotor lớn lên theo bình phương
Bắt đầu từ đầu ra và nhìn ngược lại động cơ. Quán tính phản chiếu của rotor, nhìn từ trục đầu ra, là quán tính rotor nhân với bình phương của tỷ số truyền. Phép tính không khoan nhượng: bình phương một tỷ số nhỏ thì gần như không có gì xảy ra; bình phương một tỷ số lớn thì các con số bùng nổ. Một cấp 6:1 nhân quán tính rotor lên 36 lần. Một cấp 64:1 nhân nó lên 4096 lần. Quán tính phản chiếu vì thế không phải một sự tinh chỉnh chỉ dành cho người phân tích — giữa một mô-đun 6:1 và một mô-đun 64:1, nó là một hệ số hơn một trăm trên cùng một rotor vật lý.
Cặp CubeMars AKH70 đã công bố làm quy luật bình phương trở nên đo được qua một phép so sánh cùng-rotor — không phải một thử nghiệm một-biến nghiêm ngặt, vì số cấp và hiệu suất truyền động thay đổi cùng với tỷ số, nhưng là thứ gần nhất mà một datasheet có thể đưa ra. AKH70-16 và AKH70-48 chia sẻ một rotor: cả hai trang công bố cùng quán tính rotor 1170 g·cm², cùng cuộn dây KV41, cùng vỏ 90 mm. Khác biệt duy nhất có ý nghĩa là hộp giảm tốc — một cụm 16:1 hai cấp ở bên này, một cụm 48:1 ba cấp ở bên kia. Phản chiếu mỗi rotor về đầu ra của chính nó và phần dùng chung trở thành hai cỗ máy khác nhau: 16 bình phương là 256, và 256 × 1170 g·cm² là 299520 g·cm² quán tính phản chiếu tại đầu ra của AKH70-16; 48 bình phương là 2304, và 2304 × 1170 g·cm² là 2695680 g·cm² tại đầu ra của AKH70-48. Nhân ba tỷ số đã nhân quán tính phản chiếu lên chín lần.
Đó là bảng giá thực sự của tỷ số cao. AKH70-48 đưa ra 74 Nm mô-men xoắn định mức so với 26 Nm của AKH70-16 — một hệ số 2.85 — trong khi quán tính phản chiếu của cùng rotor đó, nhìn từ trục đầu ra, lớn lên chín lần. Mô-men xoắn đỉnh kể cùng một câu chuyện: 222 Nm so với 78 Nm. Khi một người thiết kế khớp đọc một mô-đun tỷ số cao như một động cơ nhỏ với một hệ số nhân kỳ diệu, quy luật bình phương trên quán tính phản chiếu chính là sự đính chính.
Vì sao tải co lại theo bình phương
Cùng quy luật đó chạy theo chiều ngược lại, và chiều này là chiều hữu dụng. Một quán tính tải trên trục đầu ra, nhìn từ trục động cơ, được chia cho bình phương của tỷ số truyền. Một chân robot nặng tạo ra 0.005 kg·m² tại hông trông như một phần mười của giá trị đó đối với rotor đứng sau một cấp 10:1, bởi vì rotor chỉ phải tăng tốc phần của nó trong chuyển động — một lát bình-phương-tỷ-số của chuyển động đó. Quán tính phản chiếu của tải là một con số nhỏ hơn nhiều so với tải đứng yên tại khớp.
Đây là lý do các khớp có giảm tốc dẫn động những cánh tay và chân mà một động cơ trần không thể chuyển động một cách động lực học. Hộp giảm tốc không chỉ làm mô-men xoắn trở nên mua được; nó co quán tính phản chiếu của tải lại cho tới khi rotor có thể chi phối ngân sách tăng tốc. Và hai hiệu ứng bình phương gặp nhau ở giữa: quán tính rotor lớn dần về phía đầu ra, quán tính tải co dần về phía động cơ, và tỷ số truyền cân bằng cả hai là chủ đề của phần tiếp theo.
Cặp AK45 như một điểm dữ liệu thứ hai
Cặp AKH70 là phép so sánh sạch nhất vì rotor được dùng chung. Họ AK45 lặp lại khuôn mẫu đó ở một khung nhỏ hơn với hai rotor khác nhau. AK45-10 công bố quán tính rotor 157.33 g·cm² sau một cấp 10:1, giá trị phản chiếu ra 15733 g·cm² tại đầu ra; AK45-36 công bố 181.9 g·cm² sau 36:1, phản chiếu ra 235742.4 g·cm². Đi từ 10:1 lên 36:1 trong cùng một họ đã nhân quán tính phản chiếu lên khoảng mười lăm lần, trong khi mô-men xoắn định mức đi từ 2.5 Nm lên 8 Nm và tốc độ không tải rơi từ 180 rpm xuống 52 rpm. Mô-đun 36:1 đưa ra nhiều hơn ba lần một chút mô-men xoắn định mức, với khoảng mười lăm lần quán tính phản chiếu phía đầu ra và 87 g khối lượng thêm vào.
Phối hợp quán tính: tỷ số quán tính tải trên rotor
Đặt hai hiệu ứng bình phương cạnh nhau và một con số không thứ nguyên duy nhất rơi ra: tỷ số quán tính tải trên rotor, được tính tại một trục. Chia quán tính tải phản chiếu cho quán tính rotor cộng quán tính hộp giảm tốc, tất cả quy về cùng một phía, và tỷ số quán tính cho biết bao nhiêu phần mô-men xoắn động cơ được tiêu vào việc tăng tốc tải so với tăng tốc chính các bộ phận quay của nó. Phối hợp quán tính là thực hành giữ tỷ số đó nằm trong một dải mà vòng điều khiển có thể sống chung. Quán tính phản chiếu là đồng tiền mà cả hai phía được đếm.
Đọc tỷ số quán tính trên một datasheet
Trên một trang bộ truyền động tích hợp, phép tính thì ngắn vì nhà sản xuất công bố quán tính rotor. Lấy AKH70-16 dẫn một tải hông: quán tính tải phản chiếu về trục động cơ là quán tính khớp chia cho 256, và rotor đóng góp trực tiếp 1170 g·cm². Tỷ số quán tính là giá trị thứ nhất chia cho giá trị thứ hai. CubeMars in quán tính rotor cho các dòng AK, AKH và AKE, nên người mua có thể chạy phép kiểm tra này chỉ từ các trang đã công bố — không tháo máy, không phỏng đoán. Dòng đã công bố đó là con số bị dùng ít nhất trên một datasheet bộ truyền động, và nó là đầu vào duy nhất mà tỷ số quán tính cần mà một bảng mô-men xoắn chưa cung cấp sẵn. Một phép kiểm tra dựng trên nó là một ước lượng lượt đầu: một mô hình hoàn chỉnh sẽ cộng thêm quán tính hộp giảm tốc phản chiếu về cùng trục, cùng với bất kỳ độ mềm truyền động nào mà ứng dụng nhạy cảm.
Một quyết định quy ước làm phép tính ngắn hơn: chọn một trục và ở yên trên đó. Tính tại trục động cơ giữ quán tính rotor như đã in và chia tải cho bình phương của cấp; tính tại trục khớp giữ tải như đo được và nhân rotor với cùng bình phương đó. Quán tính phản chiếu khác nhau bởi hệ số đó giữa hai trục, nhưng tỷ số quán tính ra giống hệt nhau theo cả hai cách — trộn lẫn điểm tham chiếu giữa chừng phép tính là lỗi trượt phổ biến nhất trong một lượt định cỡ đầu tiên.
Một khớp lệch phối hợp có cảm giác thế nào
Khi tỷ số quán tính chạy cao — một tải nặng sau một rotor tương đối nhẹ — khớp trở thành một bài toán chỉnh định trước khi nó trở thành một bài toán sức bền. Tải chi phối đáp ứng tần số, và kết hợp với độ mềm của hộp giảm tốc cùng độ giảm chấn hữu hạn, nó có thể kéo các cộng hưởng cơ học về phía băng thông điều khiển và kéo dài thời gian ổn định. Độ lợi phải hạ xuống, và khớp có cảm giác ì ạch đúng theo cách mà các con số mô-men xoắn đã nói là nó sẽ không.
Khi tỷ số quán tính chạy rất thấp, sự lãng phí ngược lại xuất hiện: khớp tiêu dòng điện của nó để tăng tốc chính rotor và bánh răng của nó, và khả năng mô-men xoắn tại khớp không được dùng đến — thiết kế có thể mang nhiều động cơ hơn mức chuyển động cần, dù một số ứng dụng cố ý ưu tiên một quán tính rotor lớn hơn vì lý do động lực học hoặc điều khiển. Ngân sách khối lượng trả cho một rotor đủ lớn để lấn át tải — đôi khi là lựa chọn đúng, như tiểu mục tiếp theo cho thấy, nhưng không bao giờ miễn phí.
Tỷ số quán tính vì thế hoạt động như một dải kiểm tra độ hợp lý hơn là một con số mục tiêu. Thực hành chọn lựa trong tài liệu servo giữ tải phản chiếu nằm trong một bội số vừa phải của quán tính rotor, và trần chính xác phụ thuộc vào vòng điều khiển, độ cứng của cách lắp đặt và mức thời gian ổn định mà ứng dụng chịu được. Một cánh tay cộng tác ổn định về một vị trí vững quan tâm khác với một khớp chân hấp thụ va chạm khi chạm đất. Điều datasheet đưa ra là các đầu vào; dải nằm ở đâu là một quyết định của ứng dụng. Phối hợp quán tính, chứ không phải bản thân tỷ số quán tính, mới là kỷ luật — con số chỉ đơn giản là nơi kỷ luật đó được đo.
Khi nào nới lỏng mục tiêu
Hai tình huống biện minh cho việc bước ra ngoài một tỷ số quán tính thoải mái. Thứ nhất là va chạm: một khớp robot chân nhận các cú đánh từ mặt đất qua đầu ra của nó phản ứng khác khi rotor lớn so với tải, bởi vì quán tính rotor phản chiếu tại đầu ra định hình lại cách chuỗi truyền động phản ứng với cú đánh. Va chạm vẫn đòi một đánh giá động lực học riêng — độ cứng tiếp xúc, độ cứng và độ giảm chấn của hộp giảm tốc, độ mềm của khớp và bộ điều khiển đều định hình cách năng lượng va chạm truyền qua dàn bánh răng — nên một quán tính rotor phản chiếu lớn tự thân nó không phải sự bảo vệ cho răng bánh răng. Thứ hai là độ trong suốt của lực: một khớp bộ xương ngoài mà người vận hành phải truyền động ngược bằng tay muốn tỷ số nhỏ nhất có thể và rotor nhẹ nhất có thể, đó chính xác là lập luận của dẫn động gần như trực tiếp. Cả hai đều được trình bày từ phía ứng dụng trong Động cơ BLDC cho robot hình người: cách khớp mô-men, tốc độ và kích thước.
Cái giá của một tỷ số truyền cao: trần tốc độ, độ rơ và khối lượng
Một tỷ số truyền cao được mua, không phải được cho. Ba cái giá xuất hiện ngay trên datasheet — một trần tốc độ, độ rơ và khối lượng — và cái thứ tư, quán tính phản chiếu theo quy luật bình phương từ phần trước, chỉ xuất hiện một khi phép tính được làm xong. Tỷ số quán tính mà một khớp kết thúc với nó được đặt bởi cùng một núm xoay, bởi vì tỷ số làm lớn quán tính phản chiếu của rotor cũng chính là tỷ số làm co tải phản chiếu.
Trần tốc độ
Tỷ số truyền chia tốc độ rotor cho cùng hệ số mà nó nhân mô-men xoắn, nên một tỷ số cao đặt trần cho vận tốc khớp tại đầu ra. AK45-36 công bố 52 rpm tốc độ không tải so với 180 rpm của AK45-10; AKH70-48 công bố 35 rpm so với 105 rpm của AKH70-16. Một khớp cổ tay phải quay vài vòng mỗi giây không thể dùng tỷ số mà nhu cầu mô-men xoắn của nó gợi ý, và ràng buộc đó siết lại trước khi dư lượng mô-men xoắn làm vậy. Điện áp dịch chuyển trần đôi chút — AK80-64 công bố 23 rpm tốc độ định mức trên bus 24 V và 48 rpm trên 48 V, từ cùng cấp 64:1 — và những hệ quả tầng hệ thống của việc chạy bus cao hơn được trình bày trong Bộ truyền động robot 48 V: các mẫu, lợi ích hiệu năng và ràng buộc hệ thống. Một tỷ số truyền là một cam kết với một trần; chọn tỷ số truyền là chọn trần.
Độ rơ và ngân sách độ chính xác
Mỗi chỗ ăn khớp bánh răng mang một lượng nhỏ khe hở tự do, được công bố dưới dạng độ rơ. Các con số nhỏ và nhạy với đơn vị: trang AK45-10 in 18 arcmin, AK45-36 và cả hai mô-đun AKH70 in 12 arcmin, và trang AK80-64 in cùng bậc khe hở đó dưới dạng 0.18 độ. Trang AKE40-6 nêu độ rơ của nó tối đa 9 arcmin — con số chặt nhất trong phép so sánh này, một phần của đề cương thiết kế dẫn động gần như trực tiếp. Đọc như những góc tại đầu ra, những con số này quyết định một khớp giữ vị trí tốt đến đâu khi tải đảo chiều, và chúng cộng dồn với phía encoder của ngân sách độ chính xác: bộ điều khiển thực sự nhìn thấy bao nhiêu độ phân giải được trình bày trong Độ phân giải encoder tại khớp robot: bit, độ rơ và độ lặp lại.
Độ rơ quan trọng nhất ở những góc của phong bì. Một khớp luôn dẫn theo một chiều không bao giờ cảm nhận độ rơ của nó; một khớp đảo chiều dưới tải — một vật được kẹp được định vị lại, một chân bị đẩy ngược bởi tiếp xúc mặt đất — mất khe hở tự do đó thành sai số vị trí ở mỗi lần đảo chiều. Một tỷ số truyền cao không tự động nghĩa là nhiều độ rơ hơn trên mỗi chỗ ăn khớp, nhưng đạt tới một tỷ số sâu thường cần nhiều cấp hơn, và nhiều cấp hơn nghĩa là nhiều khe hở ăn khớp hơn tính tổng, trừ khi mỗi cấp được giữ chặt hơn.
Khối lượng và bố trí lắp ghép
Cái giá được in thứ ba là khối lượng. Trong họ AK45, mô-đun 36:1 nặng 349 g so với 262 g của mô-đun 10:1; trong cặp AKH70, mô-đun 48:1 ba cấp nặng 1396 g so với 879 g. Cấp thêm vào tốn khối lượng ở bánh răng, vòng bi và chiều dài vỏ — AKH70-48 dài 81.5 mm so với 60.5 mm — và tại một khớp robot, khối lượng đó được mang bởi khớp tiếp theo phía ngoài. Mật độ mô-men xoắn bù đắp một phần câu chuyện: AKH70-48 công bố 159 Nm/kg mật độ mô-men xoắn đỉnh so với 88.74 Nm/kg của AKH70-16, nên mô-đun nặng hơn vẫn thắng về mô-men xoắn trên mỗi kilogam. Sự đánh đổi đó có khép lại hay không phụ thuộc vào chỗ khối lượng rơi xuống trên robot.
Đọc các đánh đổi của tỷ số truyền trên những datasheet thực tế
Sáu mô-đun dưới đây bao phủ dải hữu dụng của cuộc thảo luận này: hai cặp cùng họ cô lập tỷ số truyền như biến thay đổi, điểm tham chiếu dẫn động gần như trực tiếp, và cực tỷ số cao. Mọi dòng đều như đã công bố trên từng trang sản phẩm của nhà sản xuất và đã được đối chiếu chéo với những trang đó vào tháng 11 năm 2026; cột quán tính rotor là con số phía động cơ mà quy luật bình phương tác động lên.
| Mẫu | Tỷ số truyền | Mô-men xoắn định mức (Nm) | Mô-men xoắn đỉnh (Nm) | Tốc độ không tải (rpm) | Quán tính rotor (g·cm²) | Khối lượng (g) |
|---|---|---|---|---|---|---|
| AK45-10 V3.0 | 10:1 | 2.5 | 7 | 180 | 157.33 | 262 |
| AK45-36 V3.0 | 36:1 | 8 | 24 | 52 | 181.9 | 349 |
| AKH70-16 V1.0 | 16:1 | 26 | 78 | 105 | 1170 | 879 |
| AKH70-48 V1.0 | 48:1 | 74 | 222 | 35 | 1170 | 1396 |
| AKE40-6 KV90 | 6:1 | 1.8 | 5.5 | 330 | 188.78 | 140 |
| AK80-64 KV80 | 64:1 | 48 | 120 | 75 | 564.5 | 850 |
Các dòng như đã công bố trên từng trang sản phẩm CubeMars. Quán tính rotor là con số phía động cơ; phản chiếu nó ra đầu ra nghĩa là nhân với bình phương của tỷ số truyền, nên hai dòng AKH70 chia sẻ một rotor và khác nhau một hệ số chín tại đầu ra. Độ rơ không được lập bảng vì các trang in nó bằng đơn vị hỗn hợp — arcmin trên hầu hết các trang, độ trên AK80-64 — và mỗi con số được trích kèm đơn vị của nó trong phần nội dung.
Cặp AK45: cùng một họ, hai tỷ số
AK45-10 và AK45-36 chia sẻ đường kính vỏ và một bộ điều khiển, nên các dòng cô lập điều mà riêng tỷ số truyền thay đổi: mô-men xoắn định mức 2.5 Nm so với 8 Nm, tốc độ không tải 180 rpm so với 52 rpm, khối lượng 262 g so với 349 g. Mô-đun 36:1 là lựa chọn khi khớp đói mô-men xoắn và chậm — một ngón tay gần hoặc một trục pan chậm — trong khi mô-đun 10:1 giữ đủ dư lượng tốc độ cho sự cử động nhanh hơn. Hai mô-đun cũng neo hai đầu đối lập của thang quán tính phản chiếu đã tính ở trên: 15733 g·cm² so với 235742.4 g·cm² tại đầu ra. Đối chiếu chéo các dòng với phép tính ở trên chính là mục đích của việc tập hợp chúng: cột tỷ số truyền cộng cột quán tính rotor tái tạo mọi con số quán tính phản chiếu trong bài này.
Cặp AKH70: cùng một rotor, khác số cấp bánh răng
Phép so sánh AKH70 là trường hợp hiếm khi nhà sản xuất công bố hai hộp giảm tốc quanh một rotor, và bảng hoạt động như một tham chiếu cùng-rotor để cô lập điều tỷ số truyền thay đổi: các dòng quán tính rotor giống hệt nhau, các dòng mô-men xoắn và tốc độ dịch chuyển gần như đúng bằng tỷ số, khối lượng lớn lên theo cấp thêm vào. Đọc cặp này cùng nhau là cách nhanh nhất để nội hóa quy luật bình phương — tỷ số nhân ba, mô-men xoắn gần như nhân ba, và quán tính phản chiếu lớn lên chín lần. Đường luồn trục rỗng, encoder kép 21 bit và phần còn lại của nền tảng dùng chung đều giống hệt nhau, nên lựa chọn quy gọn về ngân sách tốc độ và quán tính của khớp. Cùng lập luận đó mở rộng tới bất kỳ họ nào chia sẻ một rotor qua các tỷ số: quán tính phản chiếu là đại lượng cần tính trước tiên.
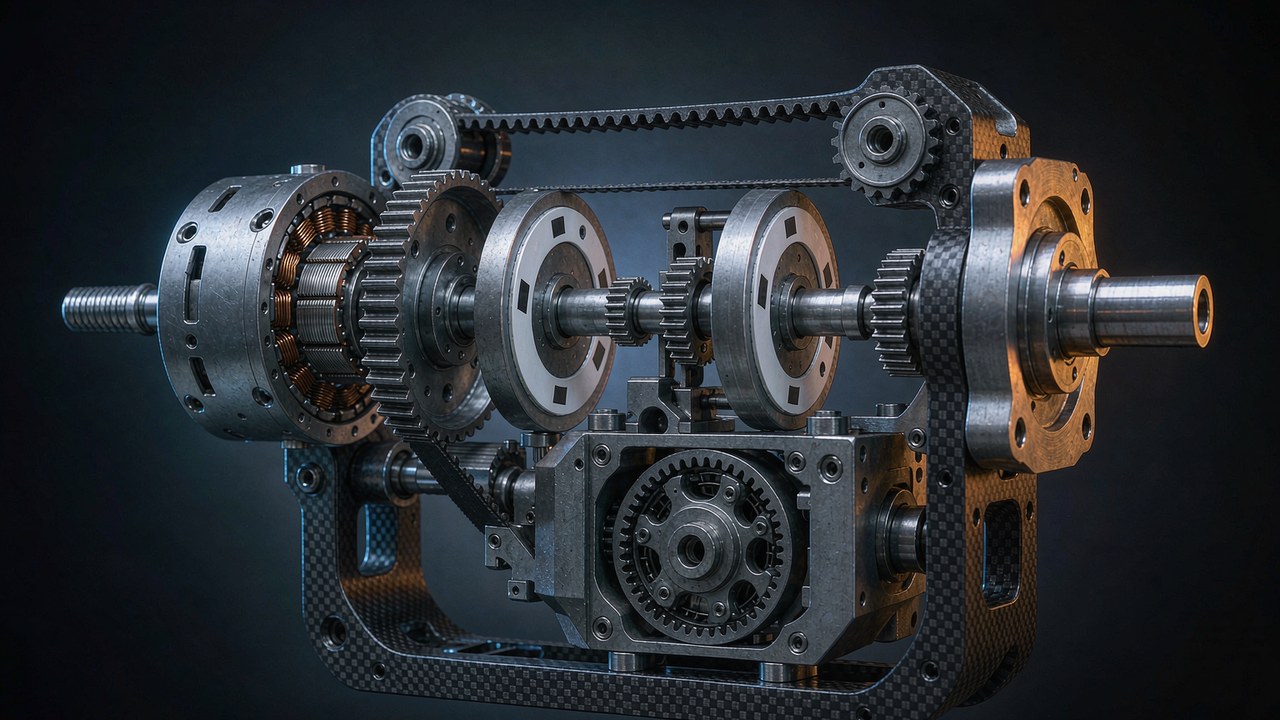
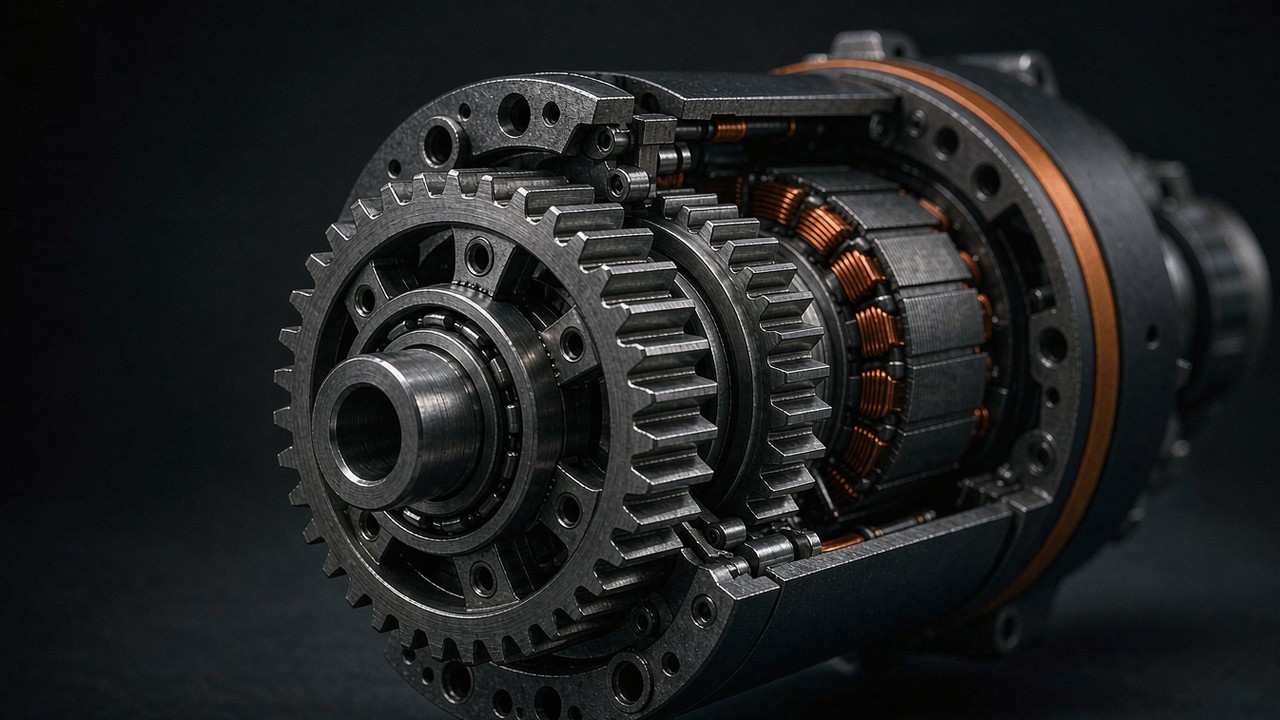
Phía chế tạo giải thích vì sao những con số này đứng vững được. Quy trình chế tạo bánh răng đứng sau những mô-đun này — phay lăn răng, nhiệt luyện và hoàn thiện các cấp hành tinh — quyết định độ rơ và hiệu suất mà tỷ số hứa trên giấy, và thước phim nhà máy chính thức ở trên cho thấy những cấp mà toàn bộ bài viết này đã làm phép tính về chúng.
Tham chiếu tỷ số thấp và cực tỷ số cao
AKE40-6 ngồi ở đầu dẫn động gần như trực tiếp với một cấp 6:1: 1.8 Nm mô-men xoắn định mức, 330 rpm tốc độ không tải, khối lượng 140 g và độ rơ chặt nhất trong nhóm này. Phản chiếu rotor 188.78 g·cm² của nó qua 36 cho khoảng 6796 g·cm² tại đầu ra — quán tính phản chiếu nhỏ nhất trong phép so sánh này, và lý do các khớp tỷ số thấp có cảm giác trực tiếp. AK80-64 ngồi ở cực bên kia: một cấp 64:1 bọc một rotor 564.5 g·cm², phản chiếu ra 2312192 g·cm², trong khi đưa ra 48 Nm mô-men xoắn định mức từ một thân 850 g với cái giá tỷ số quán tính nặng nhất trong phép so sánh này. Giữa hai cực đó, hầu hết các khớp robot tìm ra câu trả lời của mình. So sánh sâu hơn theo từng mô-đun trải khắp dải AK có trong Cách chọn mô-đun khớp: năm bộ truyền động CubeMars từ 190 g đến 1.4 kg, và ứng dụng dẫn động bánh xe — nơi tỷ số đánh đổi với khả năng tải hướng kính — được trình bày trong Động cơ BLDC cho Robot bánh xe: bố trí dẫn động, chế độ làm việc và hộp giảm tốc.
Chọn một tỷ số truyền: một trình tự định cỡ
Các mảnh ở trên ghép lại thành một trình tự thao tác. Chạy nó từ trên xuống dưới và tỷ số truyền tự chọn lấy nó; chạy nó sai thứ tự và những lỗi cộng dồn.
Toàn bộ phép tính ở một chỗ
| Đại lượng | Công thức | Cách đọc |
|---|---|---|
| Mô-men xoắn đầu ra | Tout ≈ Tmotor × N × η | N là tỷ số truyền; η là hiệu suất cấp |
| Tốc độ đầu ra | nout = nmotor / N | Các dòng tốc độ định mức và không tải là những con số phía đầu ra |
| Quán tính rotor tại trục đầu ra | Jout = Jrotor × N2 | Quy luật bình phương ở phía động cơ của hộp giảm tốc |
| Quán tính tải tại trục động cơ | Jmotor = Jload / N2 | Cùng quy luật bình phương, nhìn từ đầu bên kia |
| Tỷ số quán tính tải trên rotor | RJ = Jload,reflected / Jmotor | Jmotor theo mô hình hệ thống — một lượt đầu dùng riêng quán tính rotor đã công bố |
Bước một: nhu cầu mô-men xoắn tại khớp
Bắt đầu với trường hợp tải, không phải trang động cơ. Mô-men xoắn trọng lực, mô-men xoắn tăng tốc và bất kỳ lực tiếp xúc bên ngoài nào cộng lại tại trục khớp; con số liên tục định cỡ tải nhiệt còn con số đỉnh định cỡ sự kiện va chạm hoặc tăng tốc. Chỉ sau đó mới chia cho các tỷ số ứng viên: mô-đun phải công bố mô-men xoắn định mức và đỉnh trên nhu cầu sau các tổn thất của chính nó, và phía liên tục của phép kiểm tra đó là nơi các mô-đun tỷ số cao thất bại trước tiên — không phải vì thiếu phép nhân, mà vì cuộn dây sau cấp không thể duy trì dòng điện. Tỷ số truyền chia nhu cầu xuống phía động cơ; cuộn dây phải đáp ứng thứ rơi xuống đó. Logic chọn lựa phía mô-men xoắn tổng quát được trình bày trong Cách chọn bộ truyền động robot mô-men cao.
Bước hai: trần tốc độ
Kiểm tra vận tốc khớp tiếp theo, vì nó thất bại trong im lặng. Tốc độ không tải chia cho tỷ số đặt trần cho tốc độ mà khớp có thể đạt tới; một nhu cầu 300 độ mỗi giây cần khoảng 50 rpm tốc độ đầu ra kèm dư lượng, điều này đã loại các tỷ số sâu nhất trong bảng. Dư lượng tốc độ bị bào mòn dưới tải khi điểm làm việc leo lên đường cong mô-men-tốc độ, nên hãy lập ngân sách trần ở điều kiện định mức chứ không phải ở không tải. Lập ngân sách trần tại khớp, rồi quy đổi ngược lên qua tỷ số truyền về phía rotor.
Bước ba: phép kiểm tra quán tính
Khi mô-men xoắn và tốc độ đã thông qua, tính tỷ số quán tính tải trên rotor dùng dòng quán tính rotor đã công bố. Phản chiếu tải về trục động cơ bằng cách chia cho bình phương của tỷ số truyền, rồi so với quán tính rotor và hộp giảm tốc để có tỷ số quán tính ở dạng thường dùng. Nếu con số nằm xa dải thoải mái, bước tỷ số trước khi bước cỡ động cơ — một tỷ số nhỏ hơn thường sửa được một khớp ì ạch với khối lượng thấp hơn, và một tỷ số lớn hơn có thể cứu một rotor đang chìm trong tải. Cùng phép kiểm tra đó cũng bắt được cả quán tính hộp giảm tốc: dòng rotor đã công bố không bao gồm cấp, và ở các tỷ số sâu bản thân dàn bánh răng có thể cộng vào phía động cơ của tỷ số quán tính. Phép kiểm tra này miễn phí trên giấy và đắt đỏ khi phát hiện muộn, bởi vì quán tính phản chiếu của tải là đại lượng mà vòng điều khiển thực sự đẩy vào.
Bước bốn: độ rơ, khối lượng và lắp đặt
Kết thúc với các cái giá đã in: độ rơ đối chiếu với độ chính xác đảo chiều mà ứng dụng cần, khối lượng đối chiếu với điều các khớp phía ngoài mang, và kích thước bao vỏ đối chiếu với khoang khớp. Một tỷ số vượt qua ba phép kiểm tra đầu nhưng thất bại ở đây vẫn là một lần thiết kế lại — tốt hơn là tìm ra trước khi đặt hàng còn hơn sau khi thử trên bàn.
Trình tự này tổng quát hóa ra ngoài khớp robot: bất kỳ động cơ BLDC nào dẫn một tải có giảm tốc — một cụm pan-tilt, một bộ truyền động van, một moay-ơ bánh xe — đều theo cùng bốn phép kiểm tra, với tỷ số quán tính được đặt trọng số khác nhau tùy theo cách tải đảo chiều. Hộp giảm tốc là nơi rẻ nhất để mua mô-men xoắn và là nơi đắt nhất để mua tốc độ; tỷ số truyền là núm xoay đặt giá của từng thứ.
Điểm rút ra chính
- Một tỷ số truyền nhân mô-men xoắn đầu ra và chia tốc độ đầu ra cho cùng một hệ số.
- Quán tính rotor phản chiếu về trục đầu ra lớn lên theo bình phương của tỷ số truyền.
- Quán tính tải nhìn từ trục động cơ co lại theo bình phương của cùng tỷ số đó.
- Tỷ số cao hơn đánh đổi trần tốc độ, độ rơ, khối lượng và đáp ứng động lực học để lấy mô-men xoắn.
- Định cỡ khớp robot cân nhắc mô-men xoắn, tốc độ, tỷ số quán tính tải trên rotor và các ràng buộc cơ khí cùng nhau, với dòng quán tính rotor đã công bố làm điểm khởi đầu.
Câu hỏi thường gặp
QMột tỷ số truyền tác động gì đến mô-men xoắn?
Nó nhân mô-men xoắn tại đầu ra với tỷ số, trừ đi các tổn thất bánh răng, và chia tốc độ cho cùng hệ số đó — nên tích của mô-men xoắn và tốc độ, tức công suất cơ học, giữ gần như không đổi. Dòng mô-men xoắn định mức trên trang AK45-10, 2.5 Nm, đã là giá trị phía đầu ra sau cấp 10:1 của nó; rotor bên trong tạo ra ít hơn, và cấp giảm tốc nhân nó lên.
QQuán tính phản chiếu là gì?
Đó là quán tính của một bộ phận quay nhìn từ phía bên kia của hộp giảm tốc. Một rotor sau một tỷ số N xuất hiện tại đầu ra với quán tính được nhân lên N bình phương; một tải tại đầu ra xuất hiện tại động cơ với quán tính được chia cho N bình phương. Cặp CubeMars AKH70 cho thấy chiều thứ nhất bằng những con số đã công bố: cùng một rotor 1170 g·cm² phản chiếu ra 299520 g·cm² sau 16:1 và 2695680 g·cm² sau 48:1, nên quán tính phản chiếu của một rotor khác nhau một hệ số chín. Sau mỗi dòng mô-men xoắn đã công bố, quán tính phản chiếu của rotor là một phần của thứ mà driver phải chuyển động; coi nó như một tải phụ ẩn là cách đọc an toàn nhất.
QVì sao quán tính phản chiếu lớn lên theo bình phương của tỷ số truyền?
Bởi vì động năng và gia tốc đều co giãn qua tỷ số hai lần. Để tăng tốc đầu ra một lượng cho trước, rotor phải tăng tốc một lượng bằng lượng đó nhân N, và mô-men xoắn cần tại rotor co giãn theo tỷ số một lần cho quan hệ tốc độ và một lần cho quan hệ mô-men xoắn — hai hệ số N, do đó N bình phương. Cùng sự đối xứng đó là thứ làm quán tính phản chiếu của một tải co lại thành một phần nhỏ giá trị của nó khi nhìn từ trục động cơ.
QTỷ số quán tính tải trên rotor tốt là bao nhiêu?
Nó phụ thuộc vào vòng điều khiển và ứng dụng, nhưng nguyên tắc làm việc là cân bằng: khớp nên tiêu dòng điện của nó để tăng tốc tải chứ không phải chính rotor của nó, đồng thời không để tải chi phối đáp ứng tần số. Thực hành chọn lựa servo giữ tải phản chiếu trong một bội số vừa phải của quán tính rotor, và các trang nhà sản xuất công bố dòng quán tính rotor chính xác là để tỷ số này có thể được tính trước khi mua. Một khi tỷ số quán tính được tính, nó thu hẹp danh sách rút gọn nhanh hơn bất kỳ con số mô-men xoắn nào. Các khớp hấp thụ va chạm hoặc phải truyền động ngược trong suốt có lý do để nằm ngoài dải thường dùng theo hai hướng đối lập. Giữa hai kiểu thất bại đó, tỷ số quán tính là đối xứng: quá cao thì tải điều khiển khớp, quá thấp thì rotor làm vậy.
QTỷ số truyền cao hơn có nghĩa là nhiều mô-men xoắn hơn không?
Nhiều mô-men xoắn hơn tại đầu ra, đúng — nhưng không tỷ lệ thuận mãi, và không bao giờ vượt quá mức cuộn dây duy trì được. Giữa AKH70-16 và AKH70-48, nhân ba tỷ số đã nhân mô-men xoắn định mức lên 2.85 lần chứ không phải ba lần, và đã nhân quán tính phản chiếu lên chín lần. Tỷ số truyền mua mô-men xoắn trong khi tiêu tốc độ, ngân sách độ rơ, khối lượng và độ trong suốt quán tính; datasheet định giá từng thứ trong số đó.
QTỷ số truyền ảnh hưởng thế nào đến độ rơ?
Bản thân tỷ số không đặt khe hở tự do — hình học bánh răng và số cấp mới làm điều đó. Các con số đã công bố cho những mô-đun được so sánh ở đây chạy từ tối đa 9 arcmin trên AKE40-6 tới 18 arcmin trên AK45-10, với trang AK80-64 in 0.18 độ. Điều mà một tỷ số truyền sâu hơn thực sự thay đổi là cách khe hở góc đó được tạo ra: nhiều cấp hơn thường nghĩa là nhiều khe hở ăn khớp tổng hơn, trong khi một cấp đơn tỷ số thấp giữ những con số chặt nhất.
Định cỡ khớp là một chuỗi các quyết định, và tỷ số truyền là mắt xích nối ngân sách mô-men xoắn với ngân sách điều khiển. Ở một phía nằm phép tính nhiệt và chu kỳ làm việc của cuộn dây; ở phía bên kia, độ phân giải encoder và độ rơ quyết định điều bộ điều khiển có thể nhìn thấy. Làm chuỗi đó theo thứ tự — mô-men xoắn, trần tốc độ, tỷ số quán tính, các cái giá đã in — và mỗi mắt xích ràng buộc mắt xích tiếp theo tiến tới một mô-đun lắp vừa ngay từ lần lắp ráp đầu tiên.