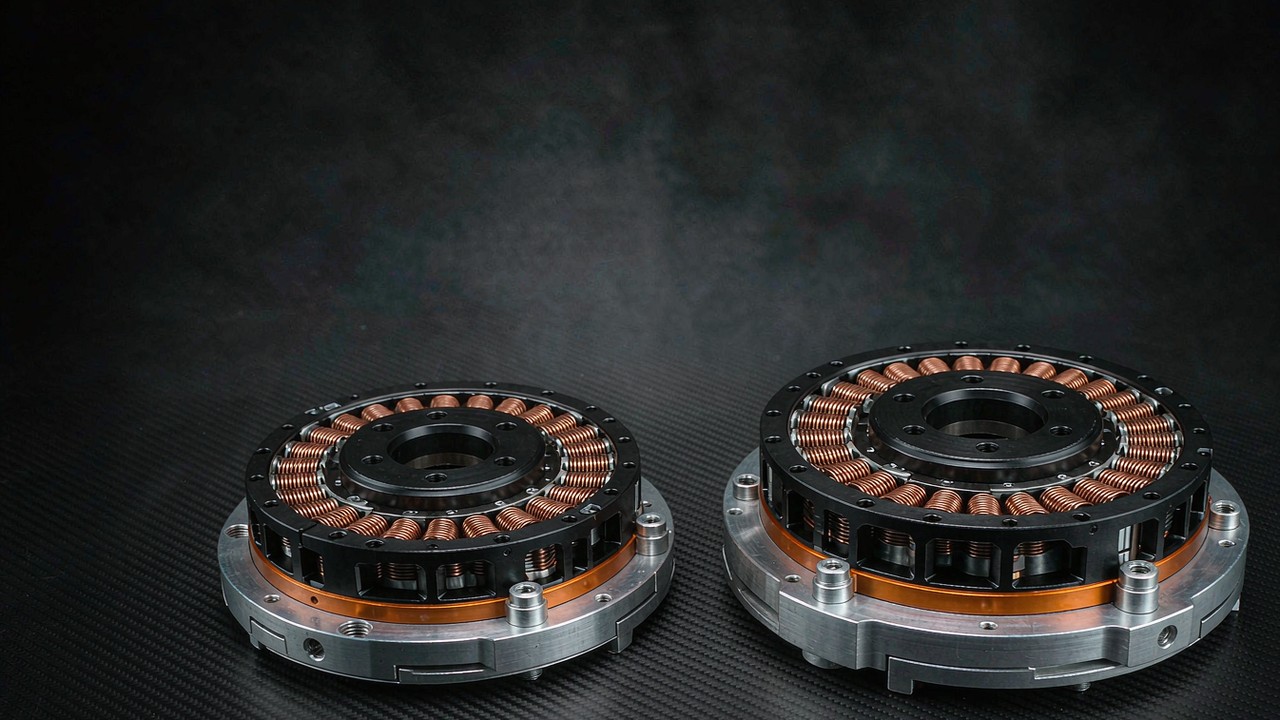
Mô-men khấc (cogging) là mô-men bậc khấc nhỏ nhưng cứng đầu mà một động cơ BLDC sinh ra ngay cả khi không có dòng điện — lực hút từ giữa nam châm rôto và răng stator khiến một trục không cấp nguồn ưu tiên một số vị trí góc nhất định. Trên một động cơ cánh quạt quay nhanh, tần số nhiễu tăng đủ cao để hệ thống được dẫn động hầu như không còn đáp ứng với nó. Trên một gimbal camera, một khớp robot truyền động trực tiếp, hay một cơ cấu định hướng rảo đi vài độ mỗi giây, nó trở thành ranh giới giữa chuyển động êm và một bước nhảy nhìn thấy được. Hướng dẫn này giải thích mô-men khấc sinh ra từ đâu, những lựa chọn thiết kế nào triệt tiêu nó, và cách đánh giá nó khi datasheet im lặng.
Trả lời nhanh
Mô-men khấc là một mô-men nhiễu phụ thuộc vị trí, sinh ra khi nam châm rôto tìm các vị trí từ trở cực tiểu trên stator có rãnh. Nó không cần dòng điện, lặp lại nhiều lần mỗi vòng quay, và đáng kể nhất khi gần đứng yên, trong chuyển động liên tục chậm và qua các lần đảo chiều thường xuyên ở tốc độ thấp, nơi quán tính rôto không còn san bằng nó. Một trục gimbal giật nhẹ rõ rệt ở tốc độ pan chậm, hoặc một khớp robot không giữ được một góc chính xác mà không rung lắc, thường đang thể hiện bậc khấc chứ không phải lỗi bộ điều khiển.
Việc triệt tiêu là một bài toán thiết kế động cơ trước khi là bài toán điều khiển: bố trí dây quấn rãnh phân số, nam châm hoặc răng stator xiên, cung nam châm định hình và kết cấu không rãnh đều tấn công cơ chế ngay tại nguồn, trong khi số cực cao hơn có thể dịch nhiễu bậc khấc sang tần số không gian cao hơn trong các thiết kế truyền động trực tiếp. Khi một trang sản phẩm không in con số nào — và phần lớn là không in — thì số liệu cực và rãnh, một lần truyền động ngược bằng tay, và một phép thử gợn dòng điện ở tốc độ thấp là những vật thay thế thực tế cho một con số.
Mô-men khấc là gì
Mọi động cơ không chổi than có rãnh đều mang hiệu ứng này ở một mức độ nào đó. Hiểu mô-men khấc cần ba ý: vì sao rôto có các vị trí ưu tiên, vì sao nhiễu mờ dần theo tốc độ, và vì sao không nên nhầm nó với họ gợn mô-men rộng lớn hơn vốn chỉ xuất hiện khi động cơ được cấp điện.
Các vị trí từ ưu tiên
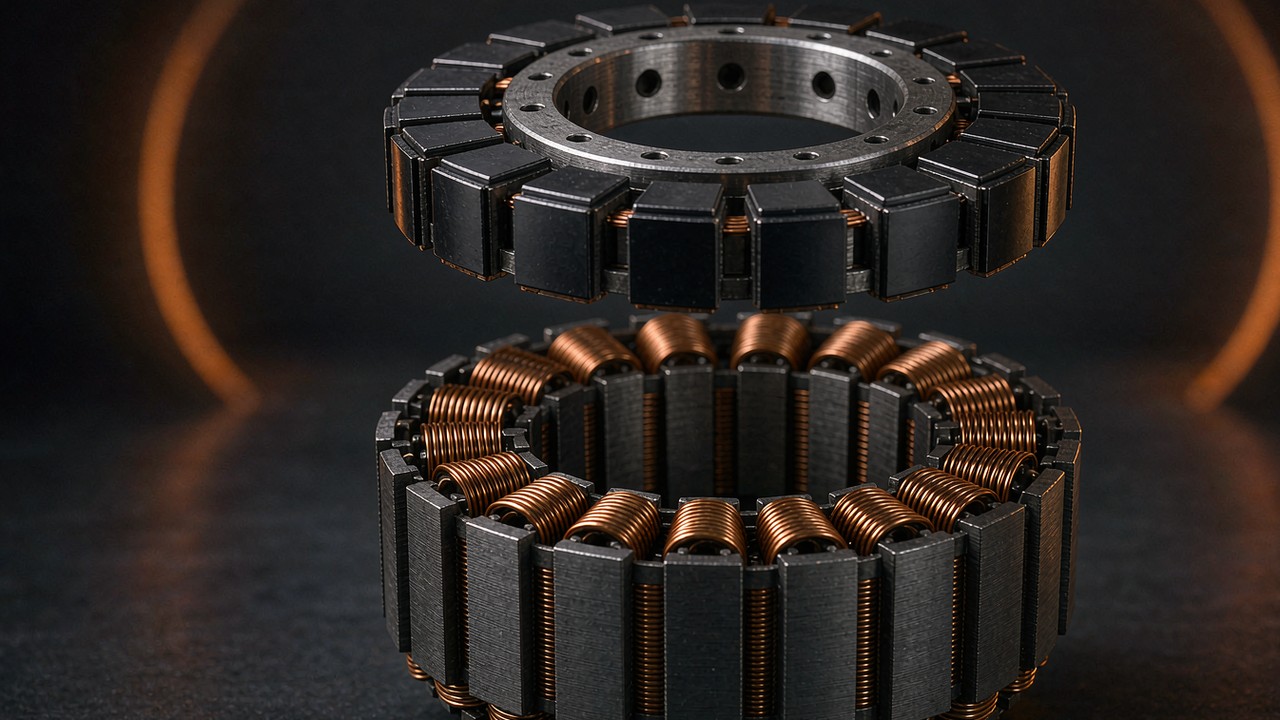
Một rôto nam châm vĩnh cửu đặt cạnh lõi sắt stator không phải lúc nào cũng trung lập về mặt từ tính. Răng stator tập trung sắt thành những khối rời rạc, và mỗi nam châm rôto bị kéo về vị trí góc mà tại đó đường từ thông của nó qua răng gặp từ trở nhỏ nhất. Giữa các vị trí đó, năng lượng từ dự trữ thay đổi theo góc, và đạo hàm của năng lượng đó theo góc chính là một mô-men — mô-men khấc. Quay tay một động cơ có rãnh không cấp nguồn, các bậc khấc cảm nhận được ở trục chính là địa hình năng lượng này được vật chất hóa.
Số bậc khấc trên mỗi vòng quay cơ học do hình học quyết định, không phải do dây quấn hay bộ điều khiển: nó tuân theo bội chung nhỏ nhất của số rãnh và số cực. Một stator 12 rãnh đối diện một rôto 8 cực tạo ra 24 vị trí ưu tiên mỗi vòng, trong khi một tổ hợp có bội chung nhỏ nhất lớn hơn tạo ra nhiều hơn nữa các bậc khấc, mỗi bậc yếu hơn. Sự thật số học duy nhất đó giải thích phần lớn các đòn bẩy thiết kế sẽ đến sau — và vì sao một vấn đề bậc khấc thường là một vấn đề rãnh và cực được ngụy trang.
Vì sao tốc độ che giấu bậc khấc
Mô-men khấc đổi dấu khi rôto đi qua mỗi vị trí ưu tiên: nó cản trở chuyển động ở một phía của bậc khấc và hỗ trợ ở phía còn lại, nên trên một chu kỳ đầy đủ công ròng của nó bằng không. Công ròng bằng không không có nghĩa là nhiễu chuyển động bằng không. Khi tốc độ tăng, tần số nhiễu tăng theo, và quán tính rôto cùng tải đóng vai trò một bộ lọc thông thấp cơ học, nên biến thiên tốc độ thường thu nhỏ xuống dưới mức ứng dụng nhận biết. Bản thân hiệu ứng không biến mất: hệ thống chỉ đơn giản ngừng đáp ứng với nó, và mức độ đáp ứng suy giảm ra sao phụ thuộc vào quán tính, độ cứng, độ giảm chấn và băng thông điều khiển.
Ở tốc độ rảo, bộ lọc biến mất. Một trục quay vài độ mỗi giây nằm trong mỗi bậc khấc đủ lâu để bậc khấc thể hiện trực tiếp thành gợn vận tốc, sai số vị trí, hoặc một bước mà bộ điều khiển phải chống lại. Đây là lý do cùng một lớp động cơ chạy tốt ở 3000 rpm có thể chật vật ở 3 rpm, và vì sao các ứng dụng tốc độ thấp đọc trang động cơ khác với các ứng dụng đẩy.
Mô-men khấc so với gợn mô-men
Hai thuật ngữ này liên quan nhưng không thể thay thế cho nhau, và nhầm lẫn giữa chúng dẫn đến những cách sửa sai. Mô-men bậc khấc tồn tại khi động cơ không cấp nguồn; đó là một hiệu ứng thuần túy giữa nam châm và sắt. Gợn mô-men là thuật ngữ rộng hơn chỉ mọi biến thiên của mô-men đầu ra theo vị trí rôto khi động cơ được cấp điện, và nó cộng dồn nhiều thành phần: thành phần bậc khấc, sự lệch giữa dạng sóng sức phản điện động và dạng sóng dòng điều khiển, các sự kiện chuyển mạch trong truyền động hình thang, và những bất hoàn hảo của vòng dòng điện.
Hai đối tượng nghiên cứu khác nhau nằm trong hai thuật ngữ đó, và một bảng ngắn giúp tách chúng ra. Điểm phân biệt quan trọng khi lựa chọn là khuyết tật nào bộ điều khiển chạm tới được và khuyết tật nào không.
| Đặc điểm | Mô-men khấc | Gợn mô-men |
|---|---|---|
| Có mặt khi không có dòng điện | Có — một thuộc tính từ của sắt và nam châm | Thường được mô tả trong vận hành có cấp điện |
| Nguồn chính | Nam châm rôto và hệ rãnh stator | Thành phần bậc khấc, sóng hài sức phản điện động, dạng sóng dòng điện, chuyển mạch, điều khiển |
| Chỉnh bộ điều khiển có loại bỏ được không | Không với nguồn từ gốc | Một số thành phần có thể giảm |
| Đánh giá điển hình | Mô-men theo góc khi không cấp nguồn | Đo mô-men hoặc chuyển động khi cấp điện |
Điểm phân biệt thực tế là bộ điều khiển có thể tấn công một phần của gợn mô-men — FOC điều khiển sin một động cơ có sức phản điện động dạng sin có thể giảm thành phần liên quan chuyển mạch — trong khi thành phần bậc khấc đi qua mọi bộ điều khiển mà không đổi, vì nó nằm trong sắt và nam châm chứ không nằm trong dòng điện. CubeMars nêu chiều nhân quả một cách rõ ràng trên các trang động cơ gimbal của hãng: mô-men khấc thấp dẫn đến gợn mô-men thấp. Chiều ngược lại không đúng, và đó là lý do việc chỉ đuổi theo gợn bằng chỉnh bộ điều khiển có một nền cứng do phần cứng động cơ đặt ra.
Khi nào mô-men khấc quyết định lựa chọn
Phần lớn các lần chọn động cơ không cần nghĩ đến mô-men bậc khấc chút nào. Ba lớp ứng dụng không có may mắn đó, vì điểm vận hành của chúng nằm đúng nơi bậc khấc mạnh nhất: ở tốc độ thấp, gần đứng yên, hoặc trong đảo chiều chậm.
Các trục gimbal camera
Một trục camera được ổn định dành cả vòng đời làm việc để giữ một góc chống lại trọng lực và hiệu chỉnh những nhiễu vài độ. Một mô-men bậc khấc đủ mạnh để chống lại hiệu chỉnh đó xuất hiện trong thước phim dưới dạng một dao động tuần hoàn nhỏ, dễ thấy nhất trong các cú pan chậm và các cảnh tĩnh với ống kính dài. Đây là ứng dụng mà mô-men khấc thấp là điểm bán hàng được nêu tường minh chứ không phải một lợi ích ngầm, và hướng dẫn theo nhóm Động cơ gimbal: dẫn động trực tiếp KV thấp cho bệ camera ổn định trình bày lớp này theo các tiêu chí lựa chọn — dây quấn KV thấp, trục rỗng lớn, truyền động trực tiếp không bánh răng ở bất kỳ đâu trên trục.
Vật lý giải thích khuôn mẫu mà hướng dẫn đó quan sát: động cơ gimbal chạy số cực cao và truyền động trực tiếp một phần vì bánh răng làm thay đổi vấn đề chứ không giải quyết nó. Trong một truyền động bánh răng lý tưởng, mô-men khấc phía động cơ được nhân lên ở đầu ra theo tỷ số giảm tốc, trong khi khoảng góc đầu ra giữa các sự kiện bậc khấc trở nên nhỏ hơn — cùng một bậc khấc khi đó đến thường xuyên hơn theo đầu ra. Bao nhiêu phần của nó chạm tới chuyển động phụ thuộc vào độ cứng truyền động, ma sát, độ rơ, độ giảm chấn và đáp ứng điều khiển. Một hộp giảm tốc vì vậy thay đổi cách bậc khấc được truyền và được cảm nhận; nó không đơn giản loại bỏ nhiễu, và cũng không tự động khiến trục tệ đi.
Khớp robot truyền động trực tiếp
Một khớp robot cảm nhận mô-men khấc ở ba chỗ: trong điều khiển lực, nơi nhiễu đó ngụy trang thành một tiếp xúc bên ngoài; trong khả năng truyền động ngược, nơi người vận hành hoặc môi trường phải đẩy tay qua từng bậc khấc; và trong giữ vị trí, nơi vòng servo rung lắc quanh một vị trí từ ưu tiên thay vì lắng xuống vị trí được lệnh. Phía độ phân giải của bài toán lắng đó — encoder thực sự nhìn thấy gì — được trình bày trong Độ phân giải encoder tại khớp robot: bit, độ rơ và độ lặp lại; phía bậc khấc quyết định chuyển động êm đến mức nào giữa các xung encoder.
Bộ truyền động gần như trực tiếp chấp nhận một tỷ số nhỏ và sống chung với độ trong suốt đó; bộ truyền động tỷ số lớn chôn vùi nhiễu phía động cơ dưới phép nhân nhưng trả giá bằng quán tính phản chiếu và độ rơ. Sự đánh đổi đó được phân tích trong Tỷ số truyền và quán tính phản chiếu: định cỡ hộp giảm tốc cho khớp robot, và triết lý tỷ số thấp đứng sau nó trong Bộ truyền động gần như trực tiếp: tỷ số 8:1 mang lại gì. Khớp nằm ở đâu trên quang phổ đó quyết định mô-men khấc đáng kể đến mức nào tại mặt bích đầu ra.
Định hướng và bám theo chính xác
Giá kính viễn vọng, máy quét LiDAR, bộ bám anten và tải pan-tilt chia sẻ chế độ vận hành của gimbal: chuyển động chậm, êm, liên tục, nơi một nhiễu mô-men tuần hoàn đọc trực tiếp thành rung định hướng — đầu hữu hình của gợn mô-men ở một lần quét chậm. Một bộ bám theo một lần vệ tinh đi qua hay một máy quét quét qua một cảnh không thể chịu gợn vận tốc ở tần số quét, và tần số của nhiễu bậc khấc nằm đúng trong dải đó ở tốc độ làm việc. Trong những cơ cấu này, datasheet hiếm khi giải quyết dứt điểm câu hỏi, vì hàng có thể giải quyết nó thường vắng mặt — chủ đề của một phần sau.
Các đòn bẩy thiết kế làm giảm mô-men khấc
Việc giảm mô-men khấc được giải quyết trong thiết kế điện từ, và các đòn bẩy đã được thiết lập vững. Không đòn bẩy nào miễn phí: mỗi cái đánh đổi một thứ gì đó — mật độ mô-men, khả năng chế tạo, chi phí — để lấy độ êm, và đó là lý do động cơ đẩy và động cơ gimbal cuối cùng trông khác nhau đến vậy.
Tổ hợp rãnh và cực
Đòn bẩy thứ nhất là chính tổ hợp, và nó đặt tính chu kỳ chứ không đặt biên độ. Số bậc khấc mỗi vòng tuân theo bội chung nhỏ nhất của rãnh và cực, nên một bội chung nhỏ nhất cao hơn nghĩa là các sự kiện bậc khấc thường xuyên hơn; nó không tự động nghĩa là một bậc khấc yếu hơn. Biên độ phụ thuộc vào hình học điện từ — miệng rãnh, tỷ số cung cực nam châm, phân bố khe hở không khí và triệt tiêu sóng hài. Dây quấn rãnh phân số, vốn dùng số rãnh trên mỗi cực mỗi pha không nguyên, có thể giúp định hình thành phần sóng hài không gian và giảm mô-men khấc tùy tổ hợp cụ thể, và kết quả là thuộc tính của toàn bộ thiết kế điện từ chứ không riêng của cách phân loại dây quấn.
Phía biên độ quan trọng ngang phía số lượng. Miệng rãnh cho từ thông nam châm một cầu nối từ trở thấp, và miệng hẹp hơn hoặc thiết kế rãnh kín thu nhỏ biến thiên năng lượng đứng sau mỗi bậc khấc, qua đó thu nhỏ trực tiếp biên độ bậc khấc. Cái giá là độ khó quấn dây và từ tản, nên độ rộng miệng rãnh là một thỏa hiệp mà nhà sản xuất quyết một lần và người mua kế thừa. Giảm mô-men khấc thông qua lựa chọn rãnh–cực không tốn gì về vật liệu; nó được quyết định trọn vẹn trên bản vẽ.
Xiên và định hình nam châm
Xiên đưa vào một độ lệch góc dọc chiều dài trục của máy: các vị trí bậc khấc ở một đầu chồng cuộn rơi vào giữa các vị trí ở đầu kia, và các độ lệch pha sinh ra có thể giảm các sóng hài khấc được chọn thông qua triệt tiêu một phần. Xiên bậc thang — nam châm được lắp thành các đoạn lệch nhau theo trục — đạt hiệu ứng tương tự với việc chế tạo dễ hơn. Góc xiên tối ưu phụ thuộc tổ hợp rãnh–cực và sóng hài mục tiêu, và mức giảm đánh đổi với dạng sức phản điện động, hằng số mô-men và độ phức tạp chế tạo ở mức do thiết kế định.
Định hình nam châm tấn công cùng thành phần sóng hài đó từ phía rôto: biên dạng cung, tỷ số cung cực, mặt lệch tâm và mép vát đều định hình lại phân bố mật độ từ thông sao cho tương tác của nó với hệ rãnh mang ít năng lượng hơn ở các tần số bậc khấc. Những biện pháp này vô hình trên datasheet nhưng hữu hình trong cách diễn đạt ý đồ thiết kế — một trang nêu thiết kế điện từ tối ưu cho chuyển động êm ở tốc độ thấp thường đang báo cáo chính nhóm công việc giảm mô-men khấc này.
Dây quấn không rãnh
Đòn bẩy triệt để là loại bỏ hẳn răng. Một dây quấn không rãnh nằm trong khe hở không khí nhẵn, không có các khối sắt rời rạc, nên không có vị trí ưu tiên và cơ chế đứng sau bậc khấc mất nền tảng. Động cơ không rãnh có thể đạt mô-men khấc rất thấp vì chúng loại bỏ các răng stator rời rạc đứng sau cơ chế bậc khấc chính, nhưng chúng không tự động thoát khỏi gợn mô-men: méo dạng sóng dòng điện, sóng hài sức phản điện động, sai số điều khiển và các hiệu ứng điện từ khác vẫn có thể sinh ra nó. Chúng là một lựa chọn phổ biến trong thiết bị đo và thiết bị y tế, nơi độ êm vượt trên mọi thứ khác. Cái giá là mật độ mô-men: không có răng để tập trung từ thông, một thiết kế không rãnh cần nhiều vật liệu nam châm và nhiều đồng hơn cho cùng một mô-men, và dây quấn khó làm mát hơn.
Giữa có rãnh hoàn toàn và không rãnh hoàn toàn là các thỏa hiệp — rãnh kín và nêm từ trình bày một bề mặt nhẵn hơn với khe hở không khí trong khi vẫn giữ răng ở bên dưới. Việc giảm mô-men khấc trong các thiết kế này là vấn đề mức độ chứ không phải loại bỏ, và được đánh giá theo từng trường hợp.
Bằng chứng số cặp cực từ các mẫu được liệt kê
Các họ gimbal và không khung được liệt kê trên trang này thể hiện các đòn bẩy trong thông số đã công bố. Trong dòng gimbal GL của CubeMars, số cặp cực tăng theo kích thước khung và cấp tải: 7 cặp cực trên GL30 41 g, 14 trên GL60 230 g, 20 trên GL100 698 g vốn mang các khối lượng camera chuyên nghiệp. Dòng inrunner không khung RI lặp lại khuôn mẫu đó ở phía khớp robot: 7 cặp cực trên RI50, 8 trên RI80 V2.0, 14 trên RI100. Cả hai họ đều nêu ý đồ thiết kế khấc thấp trên các trang sản phẩm, và cả hai đều ghép cách diễn đạt đó với số cực cao hơn hẳn mức 3 đến 4 cặp cực điển hình của một outrunner dùng cho đẩy.
Số cặp cực cao hơn có thể nâng tần số không gian của mô-men khấc, tùy tổ hợp rãnh–cực. Ở một tốc độ trục cho trước, điều đó dịch nhiễu sang tần số cao hơn, nơi một số hệ cơ học suy giảm gợn chuyển động sinh ra hiệu quả hơn các hệ khác — quán tính, độ cứng, độ giảm chấn và băng thông điều khiển quyết định mức độ. Riêng số cặp cực không thiết lập được biên độ khấc thấp; biên độ thuộc về toàn bộ thiết kế điện từ và cần được kiểm chứng bằng phép đo. Các số cặp cực đã công bố vẫn hữu ích như thông tin cấu trúc có thể so sánh — một hàng cụ thể để đọc khi bản thân con số không được in — chứ không phải vật thay thế cho một phép đo.
Mô-men khấc: con số hiếm khi xuất hiện trên datasheet
Mở các bảng thông số của bảy mẫu được so sánh ở phần sau của hướng dẫn này, một khuôn mẫu hiện ra: sáu mẫu tuyên bố hành vi bậc khấc thấp bằng lời và không in con số mô-men khấc nào, còn mẫu thứ bảy, GL60 II, in một cặp trước và sau. Mô-men định mức, mô-men đỉnh, điện trở, điện cảm, quán tính — tất cả đều có mặt trên mọi trang. Nhiễu quyết định độ êm ở tốc độ thấp thường chỉ được mô tả như một ý đồ thiết kế.
Vì sao nhà sản xuất để trống
Sự thiếu vắng này mang tính cấu trúc, không phải ngẫu nhiên. Một con số bậc khấc cần một giá thử được định nghĩa — một bộ truyền động quay đều tốc độ thấp, một cảm biến mô-men độ phân giải miliniuton-mét, một nhiệt độ được kiểm soát — và không có tiêu chuẩn liên hãng nào chốt giá thử đó lại, nên bất kỳ con số in nào cũng không so sánh được giữa các thương hiệu và dễ bị thách thức. Giá trị còn phân tán theo dung sai nam châm và nhiệt độ, khiến một con số in đơn lẻ trở thành gánh nặng: chiếc tệ nhất trong một lô chính là chiếc khách hàng đo được.
Phép tính marketing đẩy cùng một hướng. Các con số được công bố nhỏ bé cạnh mô-men định mức — trang GL60 II, trang duy nhất nêu chúng, in 0,024 Nm giảm xuống khoảng 0,015 Nm, một mức giảm được mô tả là 37,5%, trên một động cơ định mức 0,6 Nm — và một con số nhỏ cạnh một con số lớn dễ rước vào đọc nhầm. Những từ như thấp hay siêu thấp sống sót qua dịch thuật và so sánh; một con số trần trụi thì không giữ nổi cả hai. Kết quả là một văn hóa thông số trong đó hàng tốc độ thấp quan trọng nhất là hàng bậc khấc, và nó thường là hàng bị bỏ trống.
Ước lượng tại bàn thử không cần máy đo mô-men động lực
Việc thiếu một con số in không khiến bàn thử trắng tay. Ba phép kiểm chỉ cần động cơ, bộ điều khiển của nó và sự kiên nhẫn. Phép thứ nhất là truyền động ngược: quay chậm trục không cấp nguồn bằng tay hoặc bằng một đòn bẩy ngón tay nhẹ và cảm nhận các bậc khấc. Một động cơ có rãnh với bậc khấc yếu quay với độ hạt mịn, đều; một chiếc mạnh lách cách từ vị trí này sang vị trí khác. Phép thử mang tính định tính nhưng tức thì, và so sánh được hai động cơ ứng viên trong vài phút. Đây là phép sàng lọc chứ không phải phép đo: ma sát ổ trục, phớt chặn, căn chỉnh rôto và mọi truyền động gắn kèm đều nhuộm màu cảm giác, nên việc so sánh cần thực hiện ở cùng một cấu hình và, khi có thể, cần tách động cơ khỏi hộp giảm tốc và tải.
Phép kiểm thứ hai dùng bộ điều khiển làm dụng cụ. Động cơ chạy ở một tốc độ thấp không đổi dưới điều khiển dòng, và dòng pha được quan sát trên máy hiện sóng hoặc trong dữ liệu telemetry của bộ điều khiển: ở tốc độ và tải không đổi, dòng phải phẳng, và nhiễu bậc khấc hiện lên thành gợn dòng điện tuần hoàn ở tần số bậc khấc khi vòng điều khiển chống lại nó. Gợn dòng điện ở đây là một chẩn đoán cấp hệ thống, không phải vật thay thế định lượng: hình dạng của nó phụ thuộc băng thông điều khiển, chiến lược PWM, dạng sóng sức phản điện động, độ chính xác cảm biến và nhiễu tải không kém gì bản thân động cơ, nên nó cho thấy bộ điều khiển đáp ứng với nhiễu phụ thuộc vị trí ra sao chứ không phải bậc khấc lớn cỡ nào.
Phép kiểm thứ ba là phép thử bước nhảy trong dải tốc độ của ứng dụng. Một chuyển động vận tốc không đổi chậm hoặc một bước vị trí nhỏ được ra lệnh, và vận tốc hoặc vị trí thực tế được ghi lại từ encoder; thành phần tuần hoàn của sai số vận tốc là dấu vân tay của bậc khấc tác động qua toàn bộ cơ cấu. Phép thử này đo hệ thống chứ không riêng động cơ — nhiễu đúng như cơ cấu thực sự truyền nó — và đó chính xác là giá trị của nó cho một quyết định lựa chọn. Ba phép kiểm khác nhau ở điều chúng có thể chứng minh, và thứ bậc giữa chúng đáng được giữ rõ ràng.
| Phương pháp | Kết quả thu được | Mức bằng chứng |
|---|---|---|
| Truyền động ngược khi không cấp nguồn | Cảm giác và tính chất bậc khấc | Sàng lọc định tính |
| Gợn dòng điện tốc độ thấp | Đáp ứng bộ điều khiển với một nhiễu tuần hoàn | Chẩn đoán gián tiếp |
| Phép thử vận tốc hoặc vị trí bằng encoder | Chuyển động hệ thống thực tế dưới tải | Kiểm chứng cấp hệ thống |
| Cảm biến mô-men, quay chậm không cấp nguồn | Dạng sóng và biên độ mô-men theo góc | Đo trực tiếp |
Hàng cuối là hàng tạo ra một con số thật, và nó không cần máy đo mô-men động lực — chỉ cần một cảm biến mô-men, một vòng quay chậm và động cơ hoàn toàn không cấp nguồn.
Những gì cần hỏi nhà sản xuất
Khi quyết định đắt giá, hàng trống trở thành một danh sách câu hỏi. Những điều cần yêu cầu gồm mô-men khấc đo được ở đỉnh và đỉnh-đến-đỉnh, dạng sóng mô-men theo góc đứng sau các con số đó, việc động cơ có hoàn toàn không cấp nguồn trong lúc thử hay không, nhiệt độ, độ phân giải góc và phương pháp thử — và việc các con số mô tả một mẫu đơn lẻ hay thống kê cả lô. Một nhà sản xuất đã làm công việc giảm mô-men khấc thường trả lời được tất cả; im lặng về phương pháp tự nó là một câu trả lời, và các con số từ các hãng khác nhau chỉ so sánh được khi điều kiện khớp nhau. Với các mẫu có trên trang này, các trang của nhà sản xuất và tài liệu tải về của họ là điểm khởi đầu, còn các trang sản phẩm ToBMS giữ các hàng đã công bố — cặp cực, mô-men, khối lượng — có thể so sánh cạnh nhau.
Cách đánh giá mô-men khấc khi datasheet không công bố giá trị
- Tổ hợp rãnh–cực và mọi thông tin thiết kế điện từ mà trang công bố cần được đọc kỹ.
- Một lần truyền động ngược không cấp nguồn cần được thực hiện làm phép sàng lọc định tính giữa các ứng viên.
- Một cảm biến mô-men cần được dùng trên trục quay chậm, không cấp nguồn khi cần một dạng sóng thật.
- Gợn vị trí hoặc vận tốc ở tốc độ thấp cần được so sánh trong điều kiện vận hành giống hệt nhau để đánh giá hệ thống hoàn chỉnh.
Các mẫu được liệt kê với thiết kế khấc thấp đã nêu
Bảy mẫu dưới đây trải qua hai lớp mà độ êm ở tốc độ thấp chính là yêu cầu thiết kế: động cơ gimbal truyền động trực tiếp và inrunner không khung cho khớp robot. Mọi hàng đều đúng như công bố trên từng trang sản phẩm của nhà sản xuất và đã được đối chiếu chéo với các trang đó vào tháng 11 năm 2026; cột ý đồ đã nêu ghi lại cách diễn đạt mà mỗi trang mang, và cột tính sẵn có của dữ liệu ghi lại việc có hay không một con số đi kèm. Các mẫu này được dùng làm ví dụ về khuôn mẫu thông số đã công bố, không phải bảng xếp hạng động cơ khấc thấp, và cùng khung phân tích đó áp dụng cho sản phẩm của các nhà sản xuất khác. Bảng cố ý giữ ở các hàng mọi trang đều in — mô-men, khối lượng, số cực — để phép so sánh đứng trên nền có thể kiểm chứng chứ không chỉ trên cách diễn đạt định tính.
| Mẫu | Loại | Mô-men định mức (Nm) | Mô-men đỉnh (Nm) | Số cặp cực | Khối lượng (g) | Ý đồ thiết kế đã nêu | Dữ liệu mô-men khấc dạng số |
|---|---|---|---|---|---|---|---|
| GL30 KV290 | Gimbal | 0.08 | 0.28 | 7 | 41 | Nêu khấc thấp | Không công bố |
| GL60 KV25 | Gimbal | 0.6 | 1.75 | 14 | 230 | Nêu khấc thấp | Không công bố |
| GL60 II KV28 | Gimbal tích hợp driver | 0.6 | 1.5 | 28 | 276 | Nêu khấc siêu thấp | Đã công bố: 0,024 đến 0,015 Nm |
| GL100 KV10 | Gimbal | 3 | 7.7 | 20 | 698 | Nêu khấc thấp | Không công bố |
| RI50 KV100 | Inrunner không khung | 0.58 | 1.67 | 7 | 180.8 | Nêu khấc thấp hơn | Không công bố |
| RI80 V2.0 KV75 | Inrunner không khung | 1.45 | 4.1 | 8 | 411 | Nêu khấc thấp hơn | Không công bố |
| RI100 KV105 | Inrunner không khung | 1.76 | 4.95 | 14 | 500 | Nêu khấc siêu thấp | Không công bố |
Các hàng đúng như công bố trên từng trang sản phẩm CubeMars, đối chiếu chéo tháng 11 năm 2026. Chỉ trang GL60 II in một con số dạng số — 0,024 Nm giảm xuống khoảng 0,015 Nm, được mô tả trên trang là mức giảm 37,5% — và hàng đó bao phủ biến thể 24 V. Cột số cặp cực và cột ý đồ đã nêu lần lượt là thông tin cấu trúc và định tính, không phải phép đo; phân họ GL II mang bo driver tích hợp và bố trí dây quấn khác, nên số cực của nó không thẳng hàng với các hàng GL xung quanh.
Các hàng gimbal GL
Các hàng gimbal bước lên thang tải của một trục camera. CubeMars GL30 KV290 Động cơ gimbal nặng 41 g và vừa các bộ ổn định gọn; CubeMars GL60 KV25 Động cơ gimbal giữ 0,6 Nm liên tục ở 14 cặp cực cho camera cỡ trung; CubeMars GL60 II KV28 Động cơ gimbal thêm bo driver tích hợp với giao diện CAN và PWM, và đây là trang duy nhất trong nhóm công bố một cặp đo được — 0,024 Nm giảm xuống khoảng 0,015 Nm; CubeMars GL100 KV10 Động cơ gimbal đạt 3 Nm mô-men định mức ở 20 cặp cực cho tải chuyên nghiệp. Tất cả đều truyền động trực tiếp, không có hộp giảm tốc giữa rôto và khối lượng camera. Số cặp cực tăng dần qua các mẫu cho thấy cấu hình điện từ thay đổi theo cấp tải ra sao, nhưng riêng số cặp cực không thể thiết lập mẫu nào có bậc khấc thấp hơn, và các tuyên bố khấc thấp vẫn là khẳng định thiết kế định tính cho đến khi có phép đo so sánh được.
Bộ ba không khung RI
Các inrunner không khung phục vụ khớp nhiều hơn là camera. CubeMars RI50 KV100 Động cơ mô-men xoắn inrunner không vỏ ở 180,8 g hợp với các khớp gọn; CubeMars RI80 V2.0 KV75 Động cơ mô-men xoắn inrunner không vỏ bao phủ dải giữa ở 1,45 Nm định mức; CubeMars RI100 KV105 Động cơ mô-men xoắn inrunner không vỏ đưa ra 4,95 Nm mô-men đỉnh từ 14 cặp cực, với trang của nó nêu hành vi bậc khấc siêu thấp và đáp ứng nhanh ngay cả ở tốc độ thấp. Bộ không khung tích hợp vào chính kết cấu khớp — stator và rôto bắt bu-lông vào vỏ — và logic lựa chọn lớp được trình bày trong Động cơ mô-men xoắn không vỏ: chọn bộ stator và rotor cho khớp robot.
Video chính thức phía trên đi thẳng vào kết cấu không khung inrunner và outrunner — răng stator, nam châm rôto và bố trí dây quấn quyết định một thiết kế sinh ra bao nhiêu mô-men khấc — và cho thấy hai kiến trúc cạnh nhau trên phần cứng thật.
Chọn cho chuyển động êm ở tốc độ thấp: một danh sách kiểm
Cơ chế và bằng chứng ghép lại thành một trình tự thao tác. Trình tự này chạy từ trên xuống khi ứng dụng sống ở tốc độ thấp; chỉ bỏ qua khi điểm vận hành không rời khỏi vùng mà bậc khấc đã bị lọc bỏ.
Bước một: xác định dải tốc độ
Chuyển động hữu ích chậm nhất và chế độ giữ yên cần được ghi lại trước khi mở bất kỳ trang sản phẩm nào. Gần đứng yên, trong chuyển động liên tục chậm và trong các lần đảo chiều thường xuyên ở tốc độ thấp, hành vi bậc khấc của động cơ là tiêu chí chọn bậc một — và không có ngưỡng rpm phổ quát, vì mức tác động phụ thuộc tốc độ trục cùng với quán tính rôto và tải, độ cứng cơ học, độ giảm chấn, tỷ số truyền và băng thông điều khiển. Ở tốc độ cao, tần số nhiễu thoát ra khỏi dải đáp ứng cơ học, và các hàng khác trở nên quan trọng hơn. Một trục vừa rảo vừa quay nhanh cần trường hợp rảo để chọn kích thước động cơ, vì trường hợp nhanh tự nó lo được.
Bước hai: đọc số cực và bố trí
Khi không có con số in để so sánh, các hàng cấu trúc mang tín hiệu. Nhiều cặp cực hơn, dây quấn rãnh phân số, nam châm hoặc răng xiên, và mọi ý đồ khấc thấp đã nêu là dấu hiệu của công sức thiết kế dồn vào độ êm; bảng so sánh phía trên cho thấy các hàng đó được đọc ra sao trong thực tế. Ở nơi trang im lặng về cấu trúc, danh sách câu hỏi cho nhà sản xuất ở phần trước được áp dụng — và các tuyên bố giảm mô-men khấc không có hàng cấu trúc đứng sau xứng đáng nhận sự hoài nghi mà ghi chú về phương pháp thử bỏ trống đã dự báo.
Bước ba: dành nguồn lực cho phép thử tại bàn
Việc đo những gì datasheet bỏ sót cần được lên kế hoạch. Cảm giác truyền động ngược, gợn dòng điện ở tốc độ không đổi và dấu vân tay vận tốc ở tốc độ thấp, mỗi phép mất chưa tới một giờ với một bộ điều khiển và một encoder, và cùng nhau chúng kẹp hai đầu hành vi mà các hàng in không thể hiện. Hai động cơ ứng viên nên được lấy mẫu nếu ngân sách cho phép: phép so sánh nói được nhiều hơn bất kỳ số đọc tuyệt đối nào, vì các phép thử vốn mang tính tương đối. Một ghi chú về kỷ luật giá thử: cùng thiết lập bộ điều khiển, cùng tốc độ và cùng điều kiện tải phải được dùng cho cả hai ứng viên, vì biên độ gợn dòng điện phụ thuộc hệ số khuyếch đại vòng và tốc độ không kém gì bản thân động cơ. Một phép so sánh liền nhau có kỷ luật trên một giá thử đáng giá hơn hai phép đo cẩn thận trên hai cách bố trí khác nhau.
Bước bốn: ghép bộ điều khiển với động cơ
Bộ điều khiển không loại bỏ được bậc khấc, nhưng nó quyết định bao nhiêu phần của họ gợn mô-men rộng hơn sống sót đến đầu ra. FOC dạng sin ghép với động cơ có sức phản điện động dạng sin có thể triệt tiêu phần lớn thành phần liên quan chuyển mạch; truyền động hình thang thêm gợn của riêng nó lên trên. Nền từ — bậc khấc — vẫn nằm nguyên trong cả hai trường hợp. Phía dòng điện và nhiệt của sự ghép đôi đó được trình bày trong Mô-men liên tục so với mô-men đỉnh: chu kỳ làm việc, giới hạn nhiệt, đường cong mô-men-tốc độ. Độ êm ở trục là một thuộc tính động cơ nhân với một thuộc tính bộ điều khiển, và danh sách kiểm chỉ khép lại khi cả hai phía đều được chọn.
Những điểm chính
- Mô-men khấc là mô-men bậc khấc phụ thuộc vị trí, tồn tại khi không cấp nguồn, sinh ra từ lực hút nam châm–răng; nó không cần dòng điện và lặp lại nhiều lần mỗi vòng quay.
- Quán tính rôto và tải lọc bỏ nhiễu ở tốc độ, nên bậc khấc chỉ quyết định lựa chọn ở tốc độ thấp, gần đứng yên và trong đảo chiều chậm.
- Khấc là một thành phần của gợn mô-men — thành phần mà không lần chỉnh bộ điều khiển nào loại bỏ được, vì nó nằm trong sắt và nam châm.
- Bố trí rãnh phân số, xiên, định hình nam châm và dây quấn không rãnh là các đòn bẩy thiết kế đã được thiết lập; lựa chọn rãnh–cực đặt tính chu kỳ, còn biên độ thuộc về toàn bộ thiết kế điện từ.
- Phần lớn datasheet không in con số nào, nên việc giảm mô-men khấc được đánh giá qua số cặp cực, ý đồ thiết kế đã nêu, một lần truyền động ngược bằng tay và một phép thử gợn dòng điện ở tốc độ thấp.
Câu hỏi thường gặp
HNguyên nhân nào sinh ra mô-men khấc trong một động cơ không chổi than?
Lực hút giữa nam châm vĩnh cửu rôto và các răng sắt rời rạc của một stator có rãnh. Mỗi nam châm bị kéo về vị trí góc có từ trở thấp nhất, và sự thay đổi của năng lượng từ dự trữ theo góc thể hiện thành một mô-men luân phiên cản trở và hỗ trợ chuyển động quay. Hiệu ứng vì vậy không cần dòng điện — nó hiện diện ngay cả trên một trục không cấp nguồn — và số bậc khấc mỗi vòng của nó tuân theo bội chung nhỏ nhất của số rãnh và số cực. Nói cách khác, bậc khấc là thành viên không cấp nguồn của họ gợn mô-men.
HMô-men khấc có giống gợn mô-men không?
Không — mô-men khấc là một thành phần của gợn mô-men, không phải từ đồng nghĩa. Gợn mô-men là tổng biến thiên của mô-men đầu ra theo vị trí khi động cơ được cấp điện, cộng dồn hiệu ứng bậc khấc, sự lệch giữa sức phản điện động và dạng sóng dòng, và các sự kiện chuyển mạch. Thành phần bậc khấc tồn tại khi không cấp nguồn và sống sót qua mọi lần chỉnh bộ điều khiển, trong khi các thành phần khác đáp ứng với kỹ thuật truyền động, và đó là lý do hai thuật ngữ dẫn đến những cách sửa khác nhau.
HMô-men khấc có đáng kể ở tốc độ cao không?
Gần như không ở tốc độ cao, nhưng không phải vì hiệu ứng biến mất. Nhiễu đổi dấu qua mỗi bậc khấc và trung bình về công ròng bằng không mỗi chu kỳ; khi tốc độ tăng, tần số của nó tăng lên và quán tính quay suy giảm gợn chuyển động sinh ra, dù mức độ còn tùy quán tính hệ thống, độ cứng, độ giảm chấn và băng thông điều khiển. Hiệu ứng thay vào đó chiếm ưu thế khi gần đứng yên, trong giữ vị trí và trong đảo chiều chậm — những chế độ mà trục gimbal, khớp robot truyền động trực tiếp và cơ cấu bám theo dành cả vòng đời làm việc.
HLàm sao đo mô-men khấc mà không cần máy đo mô-men động lực?
Ba phép kiểm tại bàn kẹp hai đầu nó, và không phép nào thay thế cho một phép đo trực tiếp. Truyền động ngược trục không cấp nguồn bằng tay phơi bày độ hạt bậc khấc như một phép sàng lọc định tính. Chạy ở tốc độ thấp không đổi dưới điều khiển dòng cho thấy bộ điều khiển đáp ứng với nhiễu ra sao, dù gợn dòng điện cũng phản ánh hệ số vòng, PWM và tải. Ghi vận tốc encoder trong một chuyển động vận tốc không đổi chậm cho thấy gợn chuyển động cấp hệ thống. Khi cần một con số thật, đường trực tiếp là một cảm biến mô-men trên trục quay chậm, không cấp nguồn — không cần máy đo mô-men động lực.
HNhững lựa chọn thiết kế nào làm giảm mô-men khấc?
Tổ hợp rãnh–cực có bội chung nhỏ nhất cao nâng số sự kiện bậc khấc mỗi vòng, dù biên độ vẫn phụ thuộc miệng rãnh, tỷ số cung cực và thành phần sóng hài. Xiên giảm các sóng hài bậc khấc được chọn dọc chiều chồng cuộn, định hình cung nam châm và miệng rãnh hẹp thu nhỏ biến thiên năng lượng ngay tại nguồn, và dây quấn không rãnh loại bỏ hẳn răng với cái giá là mật độ mô-men. Việc giảm mô-men khấc qua các đòn bẩy này được quyết định từ lúc thiết kế, và đó là lý do các hàng cấu trúc trên trang sản phẩm mang tín hiệu khi không có con số nào được in.
HVì sao mô-men khấc vắng mặt trên phần lớn datasheet?
Vì in nó ra khó hơn tuyên bố nó. Một con số so sánh được cần một giá thử tốc độ thấp được định nghĩa với độ phân giải miliniuton-mét, không có tiêu chuẩn thử liên hãng nào chốt phương pháp lại, và giá trị phân tán theo dung sai nam châm và nhiệt độ. Các con số cũng nhỏ so với mô-men định mức và dễ bị đọc nhầm khi tách khỏi ngữ cảnh. Nhà sản xuất vì vậy nêu ý đồ thiết kế bằng lời — thấp hoặc siêu thấp — và để phép đo lại cho người mua, và đó là điều khiến số cực và các phép thử tại bàn trở thành công cụ so sánh thực tế.
Độ êm ở tốc độ thấp được quyết định từ lâu trước khi vòng điều khiển có cơ hội: trong số rãnh và số cực, trong độ xiên, và trong việc hàng datasheet có tồn tại hay không. Các hàng cấu trúc cần được đọc vì những gì lời marketing không nói được, những gì trang để trống cần được thử tại bàn, và bất kỳ động cơ BLDC nào lọt vào danh sách rút gọn cho một gimbal, một khớp hay một bộ bám theo sẽ tự tách thành những chiếc giữ yên được và những chiếc chỉ quay nhanh.