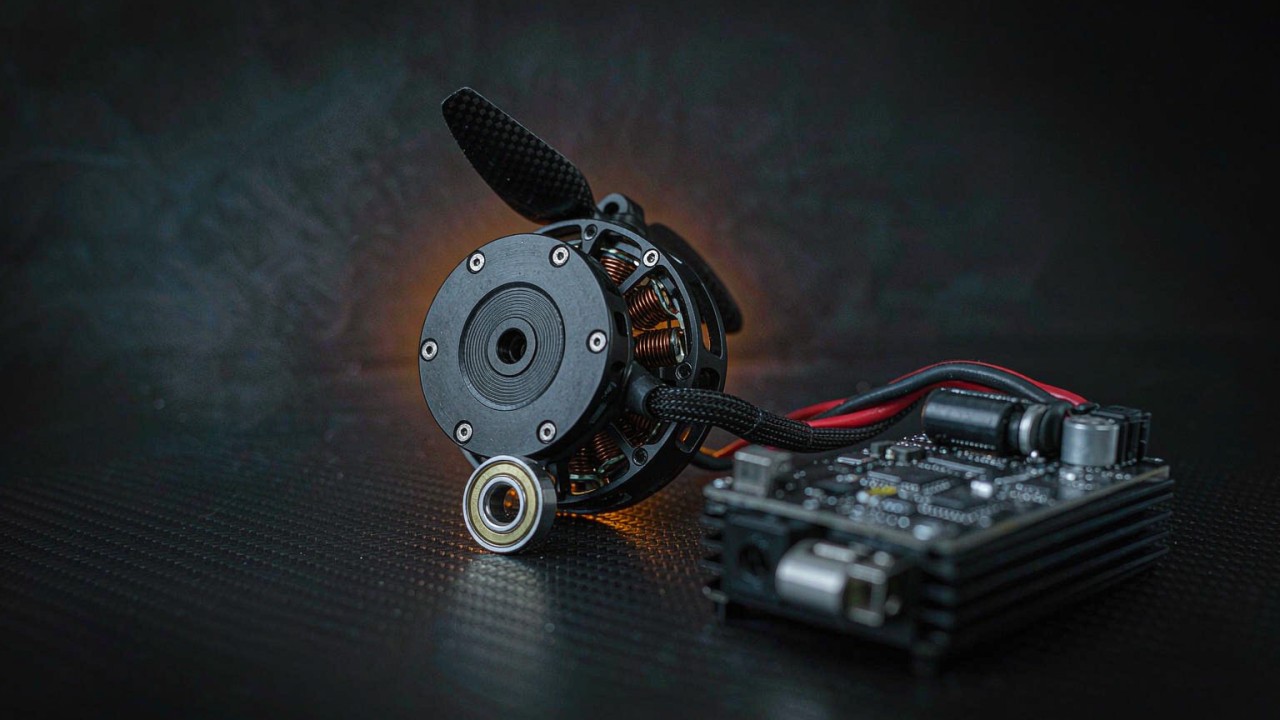
Một động cơ BLDC và bộ điều khiển tốc độ điện tử của nó được quy định bằng hai ngôn ngữ khác nhau. Trang thông số động cơ nói bằng KV, lực đẩy và dòng điện đỉnh; trang ESC nói bằng ampe liên tục, số cell và tốc độ chuyển mạch. Phần lớn các sự cố hệ động lực bị quy cho firmware hoặc quá trình tinh chỉnh lại được quyết định ngay tại lúc hai bản thông số này được đối chiếu — và việc đối chiếu chỉ khả thi khi phía động cơ công bố đủ dữ liệu để đối chiếu. Bài viết này trình bày cách ghép động cơ với ESC trên thực tế: ba con số nào bắc qua ranh giới giữa hai bên, số cực biến tốc độ cơ học thành tốc độ điện như thế nào, định mức dòng điện thực sự đến từ đâu, và vì sao một động cơ có tài liệu đầy đủ khiến toàn bộ phép ghép động cơ drone với ESC có thể kiểm chứng trước chuyến bay đầu tiên.
Trả lời nhanh
Động cơ drone và ESC được ghép theo ba con số: chỉ số KV, dòng điện động cơ sẽ tiêu thụ với cánh quạt đã chọn, và số cell mà bộ pin sẽ dùng. KV nhân với điện áp bộ pin cho ra tốc độ không tải mà bộ điều khiển phải chuyển mạch, và tốc độ đó nhân với số cặp cực cho ra tốc độ chuyển mạch điện mà bộ điều khiển phải theo kịp. Con số dòng điện quyết định định mức bộ điều khiển, còn số cell quyết định mức trần điện áp mà bộ điều khiển phải chấp nhận — ở trạng thái sạc đầy, không phải ở mức danh định.
Thứ tự rất quan trọng. Cánh quạt và khung bay đặt ra yêu cầu lực đẩy, yêu cầu lực đẩy quyết định động cơ, và động cơ cùng bộ pin quyết định dòng điện và tốc độ điện. Bộ điều khiển được chọn sau cùng, từ những con số mà động cơ và cánh quạt đã cố định. Làm phép ghép động cơ drone với ESC theo chiều ngược lại — chọn bộ điều khiển trước rồi tìm một động cơ chịu được nó — gần như luôn kết thúc bằng việc bộ điều khiển chạy sát giới hạn nhiệt hoặc động cơ bị giữ dưới mức lực đẩy mà nó được mua để tạo ra.
Khác biệt thực tế giữa một phép ghép dễ và một phép ghép khó thường nằm ở tài liệu. Một trang động cơ công bố lực đẩy tại nhiều mức ga, dòng điện đỉnh kèm thời gian duy trì, cấu hình cực và cỡ dây sẽ cung cấp đủ dữ liệu để chọn bộ điều khiển trên giấy. Một bản thông số động cơ drone và ESC dựng trên trang chỉ công bố KV và khối lượng thì không thể khép lại theo cách đó, và khoảng trống buộc phải bù bằng bệ thử.
Động cơ là mốc neo, ESC là ràng buộc
Trong một chuỗi động lực, động cơ biến đổi công suất điện thành lực đẩy, còn bộ điều khiển quyết định việc biến đổi đó có thể được điều hướng nhanh và chính xác đến đâu. Coi hai bên ngang hàng thường tạo ra một tổ hợp động cơ drone và ESC bị làm quá lớn ở phía bộ điều khiển hoặc quá nhỏ ở phía động cơ. Coi động cơ là mốc neo và bộ điều khiển là ràng buộc giữ cho trình tự tính toán đúng thứ tự, và thứ tự đó là nền tảng của mọi bài ghép động cơ với ESC còn đứng vững sau khi va vào bệ thử.
ESC làm gì trong chuỗi
Bộ điều khiển không chổi than không có chổi than để thực hiện việc đóng cắt, nên nó tự tổng hợp từ trường quay. Bộ điều khiển đọc vị trí rotor — từ cảm biến Hall, từ sức phản điện động, hoặc từ cả hai — rồi đóng cắt ba pha theo trình tự giữ từ trường stator luôn đi trước rotor. Do đó mỗi vòng quay điện chứa một số bước chuyển mạch cố định, và mỗi vòng quay cơ học chứa số vòng quay điện đúng bằng số cặp cực của rotor. Chính quan hệ đó lý giải vì sao số cực, vốn trông như một chi tiết của động cơ, lại trở thành một ràng buộc đối với cặp động cơ drone và ESC.
Bộ điều khiển còn phải dẫn toàn bộ dòng điện pha. Trên một khung bay 12S dùng động cơ nâng lớn, dòng điện đó có thể ở trên 150 A trong nhiều giây liên tục, và các khóa công suất, điện trở shunt cùng phần đồng đều phải chịu được. Vì vậy thiết bị vừa là một phần tử định thời vừa là một phần tử công suất, và hai vai trò này có giới hạn riêng: một cái được biểu diễn bằng RPM điện, cái còn lại bằng ampe và độ C.
Vì sao bản thông số động cơ phải có trước
Lực đẩy mới là yêu cầu mà khung bay thực sự có. Lực đẩy lúc bay treo trên mỗi rotor, biên dự trữ leo cao và số rotor cùng nhau cố định một mục tiêu lực đẩy, và mục tiêu lực đẩy đó tại một đường kính cánh quạt và số cell cho trước chỉ ra một dải hẹp các cỡ động cơ. Khi động cơ đã cố định, dữ liệu công bố của nó cố định dòng điện tại cánh quạt đã chọn và tốc độ phải chuyển mạch. Làm theo thứ tự này nghĩa là mọi con số phía sau trong một bản thông số động cơ drone và ESC đều có nguồn gốc, và đó là cách duy nhất để kiểm tra một phép ghép mà không cần bệ thử.
Ba con số bắc qua ranh giới
Ba đại lượng đi từ bản thông số động cơ sang bản thông số bộ điều khiển: KV, đại lượng chuyển điện áp bộ pin thành tốc độ; dòng điện mà cánh quạt sẽ tiêu thụ, đại lượng đặt ra định mức bộ điều khiển; và số cực, đại lượng chuyển tốc độ cơ học thành tốc độ chuyển mạch điện. Một con số thứ tư — điện trở trong — không trực tiếp quyết định cỡ bộ điều khiển, nhưng nó dự báo bao nhiêu phần điện áp bộ pin bị mất dưới dạng nhiệt ở dòng điện cao, và do đó bao nhiêu phần điện áp danh định còn lại để tạo ra tốc độ. Con số thứ tư đó thường là thứ phân biệt hai tổ hợp động cơ drone và ESC trông giống hệt nhau trên giấy.
Ba con số gắn kết động cơ drone và ESC: KV, dòng điện đỉnh và số cell
KV: tốc độ trên mỗi volt
KV là hằng số tốc độ không tải, biểu diễn bằng số vòng quay mỗi phút trên mỗi volt. Một động cơ ghi KV160 quay khoảng 160 rpm cho mỗi volt đặt vào, nên với bộ pin 12S ở 44.4 V danh định, động cơ đạt khoảng 7104 rpm khi không lắp cánh quạt. Con số này là đặc tính của cuộn dây — ít vòng hơn với dây dày hơn làm tăng KV, nhiều vòng hơn với dây mảnh hơn làm giảm KV — và nó không nói trực tiếp gì về mô-men. Hai động cơ có cùng KV có thể khác nhau đáng kể về khối lượng, điện trở và mô-men liên tục, đó là lý do chỉ dựa vào KV là nền tảng yếu để chọn động cơ drone và ESC.
Đối với việc ghép bộ điều khiển, KV chỉ làm một việc: dự báo tốc độ phải chuyển mạch ở đỉnh dải ga. Một động cơ KV cao trên số cell thấp và một động cơ KV thấp trên số cell cao có thể đạt cùng một tốc độ cơ học từ hai hướng ngược nhau, và bộ điều khiển vẫn thấy cùng một tốc độ điện trong cả hai trường hợp.
Dòng điện đỉnh: thứ mà các khóa công suất phải dẫn
Dòng điện do tải quyết định, không do nhãn động cơ. Một động cơ có định mức đỉnh 57 A chỉ tiêu thụ dòng đó khi cánh quạt đòi hỏi mô-men tạo ra nó — ở ga tối đa, với bộ pin mới sạc, cùng cánh quạt đã chỉ định. Cùng động cơ đó với cánh quạt nhỏ hơn sẽ tiêu thụ ít hơn và chạy mát hơn; với cánh quạt lớn hơn sẽ tiêu thụ nhiều hơn và có thể vượt cửa sổ công bố của chính nó. Đây là con số thường quyết định việc ghép động cơ drone với ESC trên thực tế.
Vì vậy dòng điện đỉnh được công bố phải được đọc cùng với cánh quạt và số cell mà nó được đo trên đó, và cùng với khoảng thời gian mà nó có hiệu lực. Một con số nêu trong 180 s mô tả một tình trạng nhiệt khác với con số nêu trong 15 s, và một bộ điều khiển được chọn theo sai khoảng thời gian sẽ hoặc quá lớn hoặc không được bảo vệ.
Số cell: mức trần điện áp
Bộ pin quyết định điện áp mà bộ điều khiển phải chịu và tốc độ mà động cơ sẽ cố đạt. Một bộ pin 12S là 44.4 V danh định nhưng 50.4 V khi sạc đầy, và một bộ pin 24S là 88.8 V danh định và 100.8 V khi sạc đầy. Bộ điều khiển được định mức theo điện áp mà nó thực sự sẽ gặp, nên con số sạc đầy mới là con số quan trọng ở đỉnh dải ga. Biên dự trữ giữa điện áp sạc đầy của bộ pin và định mức bộ điều khiển chính là thứ hấp thụ các xung hồi tiếp khi một cánh quạt lớn bị giảm tốc nhanh — một chi tiết chỉ xuất hiện trong phép ghép động cơ drone và ESC khi số cell cao.
Phía động cơ phải công bố những gì
Ghép một động cơ drone với một ESC là bài tập đọc hai bộ dữ liệu công bố đối chiếu với nhau. Khi một bên quá mỏng, việc so sánh thoái hóa thành phỏng đoán, và phỏng đoán ở 150 A thì rất đắt. Bốn trường dữ liệu làm phần lớn công việc trong phép ghép động cơ với ESC, và mỗi trường đều hiển thị trên một trang sản phẩm có tài liệu đầy đủ.
Lực đẩy tại nhiều mức ga
Một con số lực đẩy duy nhất ở dòng tiêu đề chỉ cho đội thiết kế biết động cơ làm được gì ở ga tối đa với một cánh quạt. Một bảng lực đẩy chia theo 50 phần trăm, 75 phần trăm và 100 phần trăm cho biết bao nhiêu phần lực đẩy đó có sẵn ở mức ga mà khung bay thực sự bay hành trình, và mỗi mức tốn bao nhiêu dòng điện. Bay treo hiếm khi ở ga tối đa, nên các hàng ga một phần mới là những hàng quyết định thời gian bay và độ nóng của bộ điều khiển — và đó là những hàng mà một phép ghép động cơ drone với ESC nên dựa vào.
Thời gian đứng sau một con số dòng điện
Dòng điện đỉnh không kèm khoảng thời gian là một con số chưa đầy đủ. Một động cơ giữ 150 A trong 15 s và một động cơ giữ 150 A trong 180 s là hai cỗ máy khác nhau, và khác biệt nằm ở khối lượng nhiệt trong cuộn dây và stator. Khoảng thời gian đó cũng cho người thiết kế bộ điều khiển biết định mức xung phải kéo dài bao lâu, một đầu vào hữu ích hơn con số xung đơn thuần.
Cấu hình cực và cỡ dây dẫn
Cấu hình cực — được viết dưới dạng số rãnh và số cực như 12N14P hoặc 36N42P — đặt ra tốc độ chuyển mạch điện và độ mượt khi vận hành ở tốc độ thấp. Cỡ dây dẫn đặt ra dòng điện mà cáp có thể mang mà không nóng quá mức, và do đó quyết định liệu định mức bộ điều khiển có thực sự đến được động cơ hay không. Một bộ điều khiển định mức 200 A nối qua dây dẫn cỡ 100 A vẫn là một hệ 100 A bất kể nhãn ghi gì, và đây là một trong những cách âm thầm nhất khiến phép ghép động cơ drone với ESC bị hạ định mức.
Điện trở trong và điện áp đến được động cơ
Điện trở trong là trường nhỏ nhất trên trang và là một trong những trường nhiều thông tin nhất. Ở 150 A, một cuộn dây 40 mΩ sụt 6 V — một phần đáng kể của bộ pin 44.4 V — và tiêu tán 900 W dưới dạng nhiệt bên trong động cơ. Hai động cơ có cùng KV và cùng lực đẩy có thể có điện trở rất khác nhau, và động cơ có điện trở thấp hơn sẽ giữ tốc độ tốt hơn dưới tải và chạy mát hơn ở cùng dòng điện. Với một phép ghép động cơ drone và ESC ở đỉnh dải dòng điện, riêng trường này thường giải thích một khác biệt mà các con số tiêu đề không giải thích được.
Mười một bản ghi AT và V đọc như một bộ thông số
Các bản ghi dưới đây được lấy từ trang của nhà sản xuất cho mười một mẫu T-Motor, chia giữa dòng cánh cố định AT và dòng nâng V. Chúng được trình bày như một bộ vì cho thấy cùng một bài toán động cơ drone và ESC ở ba quy mô rất khác nhau: một động cơ 60 g trên 4S, một động cơ 350 g trên 12S, và một động cơ 1680 g trên 24S. Với phần cánh cố định của bộ này, khía cạnh khung bay của lựa chọn được triển khai trong Động cơ BLDC cho mô hình cánh cố định: khớp KV, cánh quạt và công suất hành trình.
| Mẫu | KV | LiPo | Công suất tối đa (W) | Dòng điện đỉnh (A) | Lực đẩy tối đa (g) |
|---|---|---|---|---|---|
| T-Motor AT2312 KV1150 Động cơ drone | 1150 | 2-4S | 350 | 25 (180 s) | 1244 |
| AT2317 KV880 | 880 | 2-4S | 350 | 25 (180 s) | 1670 |
| AT2321 KV950 | 950 | 2-4S | 450 | 30 (180 s) | 1912 |
| AT2820 KV880 | 880 | 3-4S | 700 | 45 (180 s) | 2755 |
| AT2826 KV900 | 900 | 3-4S | 820 | 57 (180 s) | 3409 |
| T-Motor AT4125 KV250 Động cơ drone | 250 | 12S | 2200 | 50 (180 s) | 7053 |
| V804 KV170 | 170 | 12S | 5200 | 115 (thời lượng không công bố) | 17358 |
| V807 KV170 | 170 | 12S | 6800 | 150 (thời lượng không công bố) | 20997 |
| T-Motor V10 KV160 Động cơ drone VTOL | 160 | 12S | 7000 | 155 (thời lượng không công bố) | 27976 |
| V10L KV170 | 170 | 12S | 9000 | 196 (thời lượng không công bố) | 31798 |
| T-Motor V13L KV65 Động cơ drone VTOL | 65 | 24S | 6000 | 190 (15 s) | 55454 |
Nguồn: trang sản phẩm của nhà sản xuất cho từng mẫu. Các con số lực đẩy là mức tối đa được nêu cho mẫu đó và phụ thuộc vào cánh quạt dùng trong thử nghiệm của nhà sản xuất. Con số trong ngoặc sau dòng điện là khoảng thời gian mà mức đỉnh đó được nêu; khi trang không nêu thời lượng, phần ngoặc ghi thời lượng không công bố. Với V13L, con số công suất được công bố và dòng điện được công bố ở điện áp danh định 24S không khớp nhau, nên hàng này ở đây chỉ dùng cho lực đẩy và dòng điện, trong khi chờ nhà sản xuất làm rõ điều kiện thử nghiệm; con số công suất được công bố của hàng đó không được dùng trong bất kỳ phép so sánh lực đẩy trên công suất nào.
Các hàng cánh cố định AT
Các hàng AT trải từ 60 g đến 350 g và từ 2S đến 12S. AT2312 đến AT2321 nằm trong cùng dải 350-450 W trên 2-4S, và mức tăng lực đẩy từ 1244 g lên 1912 g phần lớn đến từ stator dài hơn chứ không phải từ KV, vốn dịch chuyển theo cả hai hướng qua ba mẫu: 1150, 880 và 950 rpm/V. AT2820 và AT2826 giữ cùng bố cục 12N14P, lên tới 700 W và 820 W trên 3-4S. AT4125 nhảy lên 12S và 2200 W, và KV giảm xuống 250 rpm/V — cuộn dây chậm hơn nhiều vì điện áp bộ pin cao hơn nhiều.
Các hàng nâng V
Các hàng V là phía nâng của cùng bài toán đó. V804 và V807 dùng chung KV170 và 12S nhưng khác nhau về thể tích stator, thể hiện ở 5200 W so với 6800 W và 17358 g so với 20997 g lực đẩy. V10 và V10L dùng chung bố cục 36N42P và 12S, và V10L lớn hơn đổi KV170 lấy KV160 trong khi chuyển từ 7000 W lên 9000 W. V13L là mẫu lệch khỏi quy luật: 42N38P, KV65, 24S, và 55454 g lực đẩy từ một động cơ 1680 g. Đọc như một bộ, các hàng này cho thấy một bản thông số động cơ drone và ESC có thể thay đổi đến đâu chỉ nhờ thể tích stator.
Một phép kiểm tra chéo mất mười giây
Dòng điện đỉnh nhân với điện áp danh định của bộ pin phải cho kết quả gần với công suất tối đa được công bố. Với V10, 155 A ở 44.4 V cho khoảng 6882 W so với 7000 W được công bố. Với V10L, 196 A ở 44.4 V cho khoảng 8702 W so với 9000 W. Với AT2826, 57 A ở 14.8 V cho khoảng 843 W so với 820 W. Sự tương hợp không hoàn toàn chính xác — các con số đến từ những điểm khác nhau trên đường cong thử nghiệm — nhưng một hàng mà tích số cách xa con số công suất là một hàng cần chất vấn trước khi dùng để chọn bộ điều khiển trong một quyết định ghép động cơ với ESC.
Số cực biến RPM thành tốc độ chuyển mạch
Cặp cực, không phải cực
Tốc độ điện phụ thuộc vào số cặp cực. Một động cơ 12N14P có 14 nam châm, tức 7 cặp cực, nên một vòng quay cơ học chứa bảy vòng quay điện. Một động cơ 36N42P có 21 cặp cực, và một động cơ 42N38P có 19. Với cùng tốc độ cơ học, ba cấu hình này đưa cho bộ điều khiển các tốc độ điện theo tỷ lệ 7 : 21 : 19. Không gì khác trong một bản thông số động cơ drone và ESC dễ bị bỏ qua như tỷ lệ này, và phiên bản phía nâng của phép tính được trình bày trong Động cơ drone VTOL: cân bằng lực đẩy bay treo và hiệu suất hành trình.
Một ví dụ tính cụ thể ở 24S
V13L được ghi KV65 trên 24S. Ở 88.8 V danh định, KV nhân với điện áp cho khoảng 5772 rpm tại trục khi không lắp cánh quạt. Với 19 cặp cực, đó là khoảng 109668 vòng quay điện mỗi phút. Phép tính tương tự trên V10 với KV160 và 12S cho khoảng 7104 rpm cơ học, mà với 21 cặp cực là khoảng 149184 rpm điện — một tốc độ điện cao hơn từ một tổ hợp trông chậm hơn, hoàn toàn do số cực.
Bộ điều khiển phải làm gì với con số đó
RPM điện là tốc độ mà bộ điều khiển phải xác định vị trí rotor và đóng cắt pha. Đó là con số để so với giới hạn chuyển mạch mà bộ điều khiển công bố, và cũng là con số giải thích vì sao một động cơ nâng nhiều cực có thể khó điều khiển hơn một động cơ KV thấp có công suất tương đương. Các con số trên là ước lượng không tải từ những hằng số đã công bố, nên chúng là giới hạn trên: dưới tải cánh quạt, trục quay chậm lại và tốc độ điện giảm theo. Ước lượng ở đỉnh dải vẫn là thói quen đúng, vì thời điểm tải nhỏ nhất — một cú đẩy ga trên bộ pin mới sạc — chính là lúc một cặp động cơ drone và ESC dễ mất đồng bộ nhất.
Biên dự trữ dòng điện: định mức ESC đến từ đâu
ESC cho động cơ drone được định mức theo cặp: một con số liên tục có thể duy trì vô hạn và một con số xung có hiệu lực trong số giây đã nêu. Động cơ cũng công bố một cặp tương tự, tuy thường chỉ là mức đỉnh kèm khoảng thời gian. Một quy tắc khả dụng là định mức liên tục phải bao phủ dòng điện mà cánh quạt tiêu thụ ở điều kiện chủ đạo của nhiệm vụ — bay treo với đa rotor, bay hành trình với cánh cố định — và định mức xung phải bao phủ mức đỉnh của động cơ trong ít nhất cùng khoảng thời gian mà động cơ công bố. Phép tính lực đẩy trên biên dự trữ đứng sau quy tắc đó được trình bày trong Định cỡ động cơ drone lực đẩy cao: cấp tải trọng, hiệu suất và biên nhiệt.
Chọn cỡ chỉ theo mức đỉnh của động cơ là một lỗi phổ biến theo chiều ngược lại: một bộ điều khiển mua để khớp với mức đỉnh 196 A có thể nặng gấp đôi và đắt gấp đôi mức cần cho một cỗ máy chỉ tiêu thụ 60 A khi bay treo và chỉ chạm mức đỉnh trong hai giây khi leo cao. Vì vậy phép ghép động cơ drone với ESC là ghép theo nhiệm vụ, không phải theo giá trị lớn nhất của từng trường.
Khoảng cách giữa bệ thử và khung bay
Các con số lực đẩy và dòng điện của nhà sản xuất được đo trên bệ thử với cánh quạt đã nêu, nguồn cấp ổn định và luồng không khí tự do. Trên khung bay, cùng động cơ đó gặp luồng khí vào ấm hơn, nguồn cấp kém lý tưởng hơn và cánh quạt giảm tải khác đi khi bay tới. Vì vậy dòng điện tại một mức ga cho trước có thể lệch khỏi bảng theo cả hai hướng, đó là lý do một chuyến bay đầu ở ga giảm có ghi lại dòng điện có giá trị hơn một phép ghép trên giấy cẩn thận mà thôi.
Các dải điện áp và số cell mà ESC phải chấp nhận
Danh định so với sạc đầy
Bộ pin 12S được gọi là 44.4 V và đo được 50.4 V khi đầy; bộ pin 24S được gọi là 88.8 V và đo được 100.8 V. Bộ điều khiển được định mức theo điện áp mà nó phải chịu đựng, và trường hợp chịu đựng là bộ pin đầy cộng với phần mà cánh quạt đẩy ngược lại trong quá trình giảm tốc. Một bộ điều khiển định mức 50 V trên bộ pin 12S không có biên dự trữ khi sạc đầy; một bộ định mức 60 V thì có, và biên dự trữ đó là loại bảo hiểm rẻ nhất trong chuỗi.
Các dải trong tập bản ghi
Mười một bản ghi rơi vào ba dải. Nhóm AT2312 đến AT2321 chạy 2-4S, đưa bộ pin 4S lên 16.8 V khi sạc đầy và giữ việc chọn bộ điều khiển trong nhóm nhỏ, ít tốn kém. AT2820 và AT2826 thêm một cell và vẫn ở cùng nhóm. AT4125 cùng bốn động cơ nâng dòng V chạy 12S, đây là mức mà việc chọn bộ điều khiển bắt đầu quan trọng vì biên dự trữ điện áp và nơi các định mức liên tục cỡ 100 A trở nên bình thường. V13L chạy 24S và đứng riêng ở đỉnh dải, với số cell cao nhất và KV thấp nhất trong bộ — tổ hợp đưa độ chênh lớn nhất giữa điện áp danh định và điện áp sạc đầy vào một quyết định động cơ drone và ESC duy nhất. Khía cạnh điện áp của bài toán rộng hơn được triển khai trong Động cơ BLDC cho UAV thời gian bay dài: hiệu suất, khối lượng và điện áp bus.
Khi điện áp bộ pin bị cố định bởi một khung bay sẵn có thay vì được chọn tự do, việc so sánh các bộ động lực hoàn chỉnh ở phía nâng là con đường nhanh hơn so với tìm một động cơ đơn lẻ: Dòng T-Motor VL: 16 bộ động lực VTOL từ 12 kg đến 150 kg MTOW.
Tải cánh quạt quyết định dòng điện, không phải nhãn
Cùng KV, khác cánh quạt
Hai động cơ có cùng KV và cùng số cell có thể tiêu thụ dòng điện rất khác nhau từ cùng một bộ pin, vì dòng điện đi theo mô-men mà cánh quạt đòi hỏi. Đường kính lớn hơn hoặc bước cánh cao hơn làm động cơ tải nặng hơn ở mọi mức ga, và dòng điện tăng nhanh hơn lực đẩy. Đó là lý do một động cơ trông thoải mái với cánh 10 in có thể nằm ngoài cửa sổ của nó với cánh 12 in, và lý do cánh quạt phải nằm bên trong bản thông số ghép động cơ với ESC chứ không phải sau đó.
Đọc lực đẩy trên mỗi ampe
Chia lực đẩy được công bố cho dòng điện được công bố tại cùng một điểm thử nghiệm cho ra một chỉ số hiệu suất thô để so sánh các ứng viên, và đây là con số quyết định thời gian bay. AT2312 đạt khoảng 50 g mỗi ampe tại điểm đỉnh; AT4125 đạt khoảng 141 g mỗi ampe. Việc so sánh không cùng hệ quy chiếu — hai mẫu được đo trên cánh quạt khác nhau tại các điểm khác nhau trên đường cong — nhưng trong cùng một dòng sản phẩm và cùng một điều kiện thử nghiệm, chỉ số này phân biệt các tổ hợp hiệu quả với các tổ hợp chỉ mạnh.
Trình tự ghép từ cánh quạt đến ESC
Năm bước, theo đúng thứ tự này, giữ cho mọi con số trong một phép ghép động cơ drone và ESC đều truy nguyên được về nguồn.
Bước một: cố định mục tiêu lực đẩy. Lực đẩy bay treo trên mỗi rotor đến từ tổng khối lượng, số rotor và biên dự trữ lực đẩy trên trọng lượng mà nhiệm vụ cần. Biên dự trữ leo cao và biên dự trữ gió được cộng vào ở đây, không phải về sau.
Bước hai: chọn cánh quạt và số cell. Hai yếu tố này cùng nhau đặt ra điểm làm việc. Một cánh quạt lớn hơn với KV thấp hơn và một cánh quạt nhỏ hơn với KV cao hơn có thể đạt cùng lực đẩy, và lựa chọn này đánh đổi tải đĩa lấy khối lượng động cơ.
Bước ba: chọn động cơ từ lực đẩy ở mức ga hành trình. Hàng liên quan là hàng ở mức ga mà khung bay giữ trong nhiệm vụ, không phải con số tiêu đề ở ga tối đa. Đọc cả dòng điện ở hàng đó, vì đó là dòng điện mà bộ điều khiển sẽ dẫn trong phần lớn chuyến bay.
Bước bốn: chuyển động cơ thành bản thông số cho bộ điều khiển. Nhân KV với điện áp sạc đầy của bộ pin để có mức trần tốc độ, nhân với số cặp cực để có tốc độ điện, và lấy dòng điện đỉnh kèm khoảng thời gian của nó. Bốn con số đó là toàn bộ bản thông số.
Bước năm: chọn ESC cho động cơ drone với biên dự trữ trên cả ba trục. Dòng điện liên tục cao hơn dòng điện nhiệm vụ, dòng điện xung cao hơn mức đỉnh của động cơ trong ít nhất khoảng thời gian đã nêu, và định mức điện áp cao hơn điện áp bộ pin khi sạc đầy. Xác nhận rằng cỡ dây dẫn và đầu nối khớp với dòng điện mà bộ điều khiển có thể cấp, vì sự không khớp ở đó âm thầm hạ định mức toàn chuỗi.
Nơi sự không khớp giữa động cơ drone và ESC xuất hiện trước tiên
Mất đồng bộ ở tốc độ điện cao
Triệu chứng đầu tiên của việc tiến gần giới hạn chuyển mạch thường là mất đồng bộ khi ga thay đổi nhanh: động cơ giật cục, bộ điều khiển ngắt, và cỗ máy sụt một góc. Điều đó xảy ra ở thời điểm tải nhỏ nhất và tốc độ cao nhất, đúng là điều kiện mà một ước lượng tốc độ điện được dùng để dự báo. Một bộ điều khiển có nhiều biên định thời hơn, hoặc một động cơ có ít cặp cực hơn cho cùng lực đẩy, đều đẩy biên dự trữ theo hướng đúng.
Nhiệt trong các khóa công suất
Một ESC cho động cơ drone chạy gần định mức liên tục sẽ nóng lên trước khi hỏng, và nhiệt tập trung ở các khóa công suất cùng điện trở shunt. Bay treo liên tục ở 80 phần trăm định mức liên tục trong không khí tĩnh là một chuyện khác với cùng dòng điện đó trong luồng khí 25 km/h. Biên dự trữ nhiệt là một phần của phép ghép động cơ drone với ESC, không phải một bước tinh chỉnh thêm.
Độ phân giải ga và sụt điện áp
Một bộ điều khiển quá lớn so với động cơ dành phần đáy dải của nó để làm rất ít, và một bộ pin gần giới hạn dòng điện sẽ sụt áp dưới tải, làm giảm điện áp mà động cơ nhận được và do đó giảm tốc độ nó tạo ra. Cả hai hiệu ứng đều thể hiện ở một cỗ máy phản hồi kém đúng tại điểm mà phản hồi quan trọng nhất — khi phục hồi độ cao hoặc khi gặp gió giật. Không hiệu ứng nào được giải quyết chỉ bằng cách thay bộ điều khiển.
Vì sao một động cơ có tài liệu khiến việc ghép động cơ với ESC kiểm chứng được
Mỗi bước trong trình tự trên đều phụ thuộc vào một con số được công bố. Khi trang động cơ công bố lực đẩy tại nhiều mức ga, dòng điện đỉnh kèm khoảng thời gian, cấu hình cực và cỡ dây dẫn, bản thông số bộ điều khiển rút ra từ phép tính và có thể được một kỹ sư thứ hai kiểm tra mà không cần chạm vào thiết bị. Khi những trường đó thiếu, chính những quyết định ấy phải được thu hồi từ bệ thử, và một bệ thử ở 150 A không phải vật thay thế rẻ tiền cho một bản thông số.
Đó là lập luận thực tiễn cho việc mua từ những nhà sản xuất công bố dữ liệu động lực đầy đủ thay vì chỉ một KV tiêu đề và một khối lượng. Một bảng lực đẩy được công bố là một cam kết: nó nêu tên cánh quạt, số cell và các mức ga, và có thể được đo lại. Một dòng điện đỉnh được công bố kèm khoảng thời gian đã nêu là một tuyên bố về nhiệt có thể so sánh giữa các mẫu. Số cực khiến tốc độ điện tính được trước khi chọn bộ điều khiển, và cỡ dây dẫn khiến đường dòng điện kiểm tra được từ đầu đến cuối. Không trường nào trong số này là xa lạ, và tất cả đều hiển thị trên các bản ghi dùng trong bài viết này — chính điều đó biến việc ghép động cơ với ESC từ một ý kiến thành một cuộc kiểm toán.
Logic tương tự áp dụng cho phía bộ điều khiển: một bộ điều khiển có định mức liên tục và định mức xung được nêu kèm điều kiện thử nghiệm có thể được ghép với một động cơ theo cùng cách. Khi cả hai phía đều công bố, việc ghép động cơ drone với ESC không còn là vấn đề ý kiến mà trở thành một phép tính hoặc khép lại được hoặc không.
Điểm chính cần ghi nhớ
- Cánh quạt đặt ra lực đẩy, lực đẩy quyết định động cơ, và động cơ cùng bộ pin quyết định bản thông số bộ điều khiển — theo đúng thứ tự đó, và thứ tự đó chính là toàn bộ phép ghép động cơ với ESC.
- KV nhân với điện áp sạc đầy của bộ pin cho ra mức trần tốc độ; nhân với số cặp cực cho ra tốc độ chuyển mạch điện mà giới hạn của bộ điều khiển được đo theo.
- Dòng điện đỉnh chỉ có ý nghĩa khi đi kèm thời lượng và cánh quạt thử nghiệm. Một con số 15 s và một con số 180 s mô tả những thực tế nhiệt khác nhau.
- Định mức điện áp của bộ điều khiển nên được so với điện áp bộ pin khi sạc đầy, không phải điện áp danh định.
- Cỡ dây dẫn và định mức đầu nối thuộc vào ngân sách dòng điện; một bộ điều khiển 200 A sau một dây dẫn 100 A vẫn là một hệ 100 A.
- Điện trở trong thấp hơn giữ tốc độ tốt hơn dưới tải và chạy mát hơn ở cùng dòng điện, điều này quan trọng nhất ở đỉnh dải.
- Một phép ghép động cơ drone và ESC có tài liệu có thể được kiểm tra trên giấy trước chuyến bay đầu tiên; một phép ghép không có tài liệu phải được thu hồi trên bệ thử.
Câu hỏi thường gặp
HESC cho động cơ drone cần định mức dòng điện bao nhiêu?
Đủ cho điều kiện chủ đạo của nhiệm vụ ở định mức liên tục, và đủ cho mức đỉnh của động cơ ở định mức xung trong ít nhất khoảng thời gian mà động cơ công bố. Dòng điện cánh quạt tiêu thụ khi bay treo hoặc bay hành trình nằm thấp hơn định mức liên tục khá nhiều, trong khi mức đỉnh chỉ xuất hiện khi leo cao và với bộ pin mới sạc. Chọn cỡ thuần theo mức đỉnh của động cơ thường tạo ra một bộ điều khiển nặng hơn và đắt hơn mức nhiệm vụ cần.
HSố cực thay đổi tốc độ chuyển mạch mà ESC phải theo dõi như thế nào?
Một vòng quay cơ học chứa số vòng quay điện đúng bằng số cặp cực của rotor, nên tốc độ điện là tốc độ trục nhân với số cặp cực. Một rotor 42 cực ở cùng tốc độ trục đưa ra tốc độ chuyển mạch gấp ba lần một rotor 14 cực. Bộ điều khiển có tốc độ hữu hạn để xác định vị trí và đóng cắt pha, đó là lý do số cực cao làm giảm biên định thời ngay cả khi dòng điện và điện áp trông thoải mái.
HVì sao sự không khớp thể hiện thành nhiệt trước khi thể hiện thành mất lực đẩy?
Vì tổn thất điện trở và tổn thất đóng cắt tăng theo dòng điện trước khi cánh quạt ngừng tạo lực đẩy. Một bộ điều khiển ở 80 phần trăm định mức liên tục trong không khí tĩnh chạy nóng hơn cùng dòng điện đó trong luồng khí 25 km/h, và nhiệt tập trung ở các khóa công suất cùng điện trở shunt. Lực đẩy chỉ sụp khi bộ điều khiển hạ định mức hoặc mất đồng bộ, và lúc đó biên dự trữ nhiệt đã bị tiêu hết.
HĐiều gì xảy ra khi dải điện áp của ESC hẹp hơn số cell của động cơ?
Bộ điều khiển gặp điện áp vượt định mức ngay khi sạc đầy, trước khi áp bất kỳ mức ga nào. Một bộ pin 12S đạt 50.4 V và một bộ pin 24S đạt 100.8 V, nên một bộ điều khiển định mức dưới các con số đó không có biên chịu đựng khi bắt đầu chuyến bay hoặc khi giảm tốc một cánh quạt lớn. Định mức phải vượt qua điện áp sạc đầy, không phải điện áp danh định.
HĐịnh mức dòng điện cao hơn có phải là lựa chọn an toàn hơn cho một tải cánh quạt cho trước?
Không hẳn. Một bộ điều khiển lớn hơn làm tăng khối lượng và chi phí, và nó không khắc phục giới hạn chuyển mạch hay vấn đề biên dự trữ điện áp. Thứ nó mua được là biên dự trữ nhiệt ở dòng điện nhiệm vụ, điều này quan trọng ở nơi luồng khí qua bộ điều khiển kém. Định mức nên theo dòng điện được công bố tại cánh quạt và số cell đã chọn, cộng với tốc độ điện ở tốc độ thu được.
HMột bảng lực đẩy được công bố thêm gì cho phép ghép động cơ và ESC?
Nó khiến phép ghép trở nên kiểm tra được thay vì chỉ được giả định. Một bảng nêu tên cánh quạt, số cell và các mức ga cho phép đọc trực tiếp dòng điện ở mức ga nhiệm vụ, và kiểm tra mức đỉnh theo khoảng thời gian của nó. Không có bảng đó, chính những con số ấy phải được thu hồi trên bệ thử, đó là lý do các bản ghi có tài liệu rút ngắn đường đi từ việc chọn động cơ đến việc chọn bộ điều khiển.
Tài nguyên chính thức
Các trang của nhà sản xuất đứng sau mỗi bản ghi có đầy đủ điều kiện thử nghiệm, gồm cánh quạt và số cell dùng cho các con số lực đẩy và dòng điện. Với dòng AT và dòng V, những trang đó là nguồn chính cho mọi con số trong bảng so sánh, và nên được tham khảo trước khi chốt lựa chọn bộ điều khiển cuối cùng.
Khám phá động cơ drone cho khung bay cánh cố định và VTOL
Các bản ghi riêng lẻ được dẫn ở trên được liệt kê trong Lựa chọn, cùng với các nhóm khung bay mà chúng phục vụ, bao gồm Mô hình cánh cố định. Khi trang động cơ và trang bộ điều khiển không thống nhất về cùng một giá trị dòng điện, cánh quạt và số cell đứng sau mỗi con số là thứ đầu tiên cần so sánh.