
Động cơ gimbal 16V và 24V, cách chọn
Động cơ gimbal 16V và 24V chia dải theo cỡ trục: điện áp định mức, mô-men, KV và tải quyết định điện áp bus nào phù hợp ···
Hướng dẫn sản phẩm
Hướng dẫn mua hàng, giải thích công nghệ, so sánh và nghiên cứu trường hợp về động cơ BLDC, bộ truyền động cùng các ứng dụng thực tế.
Động cơ gimbal 16V và 24V chia dải theo cỡ trục: điện áp định mức, mô-men, KV và tải quyết định điện áp bus nào phù hợp ···
Một động cơ UAV kiểm tra được chọn theo lực đẩy mà nó giữ ở ga một phần chứ không theo mức đỉnh. Bốn dữ liệu T-Motor từ ···
Động cơ BLDC cho UAV nông nghiệp giữ mô-men ở ga một phần khi thùng phun đầy. Khớp KV, kích thước stator và dự phòng 180···
Động cơ BLDC cho UAV công nghiệp được chọn theo chu kỳ làm việc, biên lực đẩy khi một động cơ dừng, biên nhiệt và khối l···
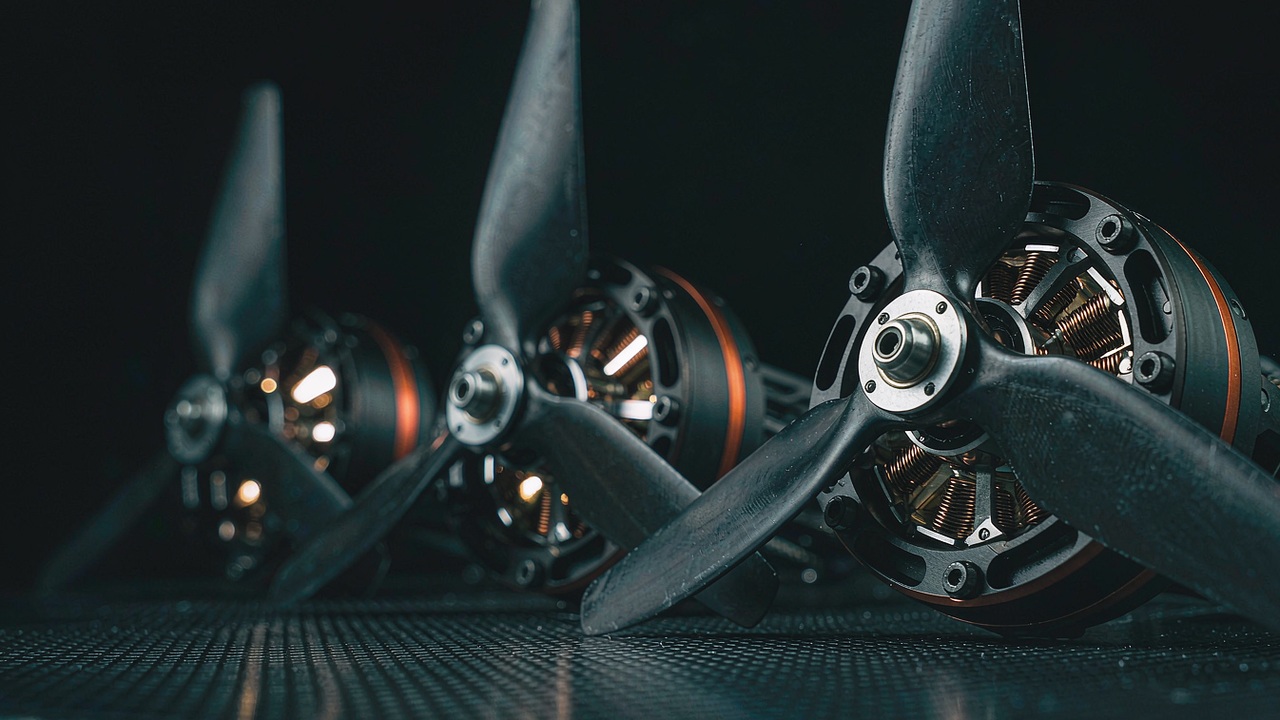
Động cơ drone VTOL được khớp với hai nhiệm vụ xung đột: lực đẩy bay treo ở nhánh nâng và hiệu suất ở hành trình, so sánh···
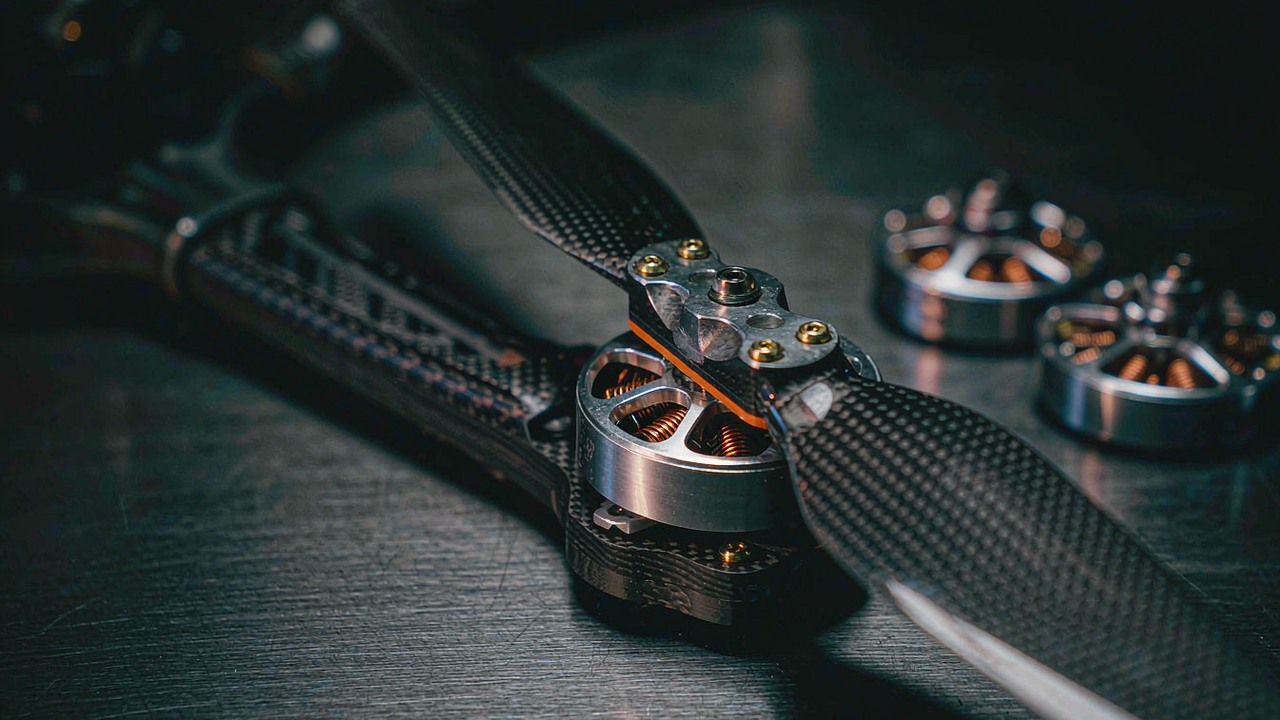
Động cơ BLDC cho UAV thời gian bay dài được chọn theo một chuỗi: hiệu suất, nhiệt, chế độ làm việc, khối lượng và điện á···
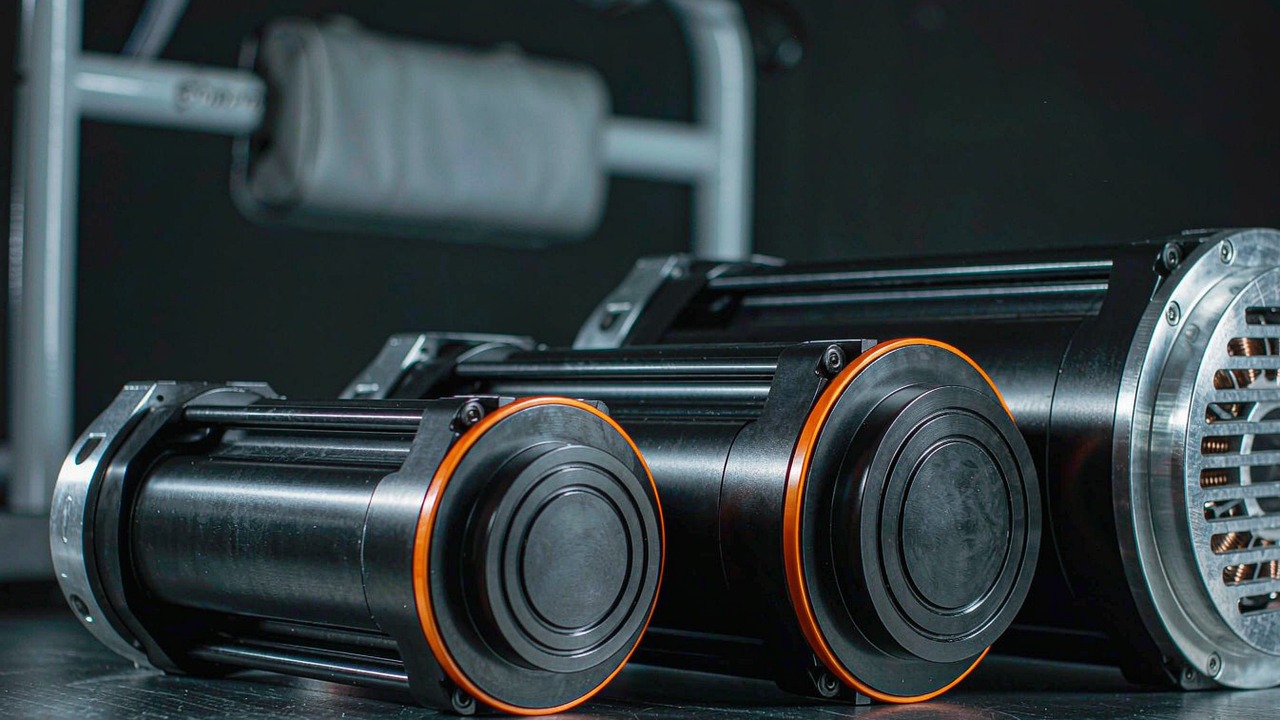
Hướng dẫn chọn động cơ BLDC cho robot phục hồi chức năng: mô-men giữ liên tục, tỷ số giảm tốc, độ rơ và chín bộ truyền đ···
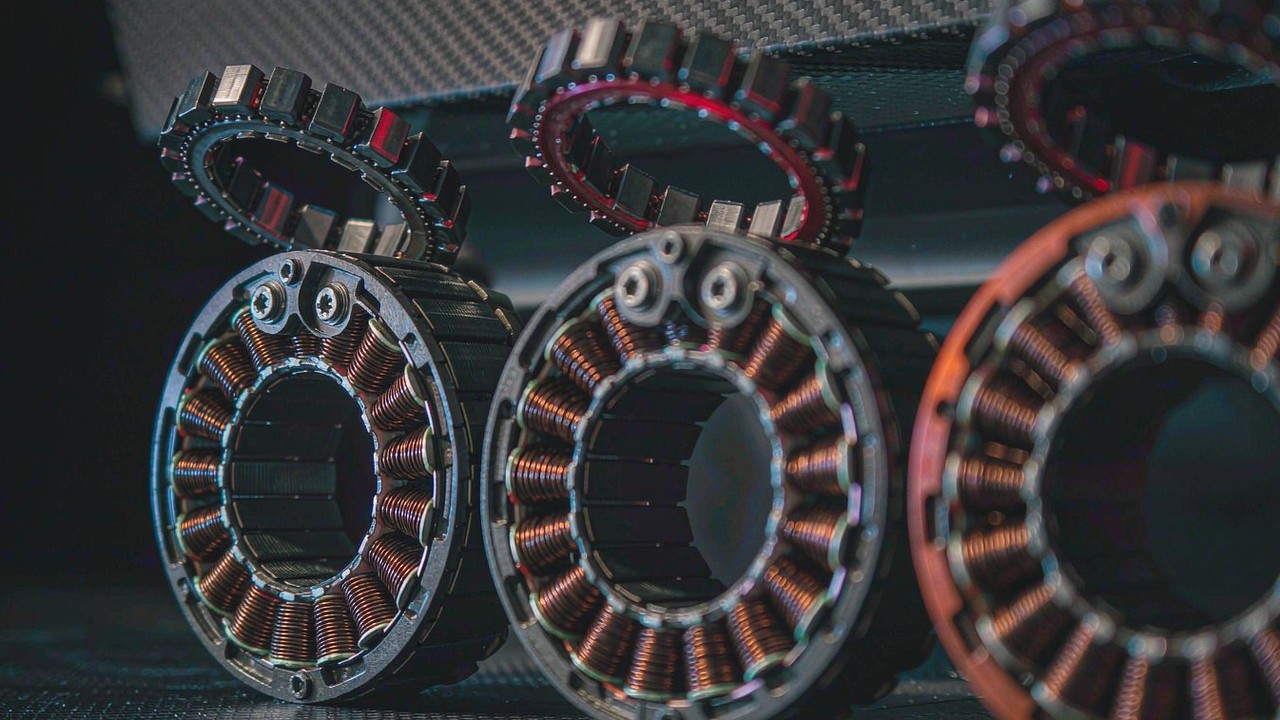
Động cơ mô-men xoắn không vỏ mô-men cao tạo và giới hạn mô-men: hình học stator, KV, Kt, dòng pha, tổn thất đồng và đườn···
Hướng dẫn chọn động cơ BLDC cho drone đua FPV theo hạng cánh quạt, KV, điện trở cuộn dây, dòng không tải và lực đẩy tối ···
Động cơ BLDC cho mô hình cánh cố định: cách cánh quạt, KV và số cell tạo thành một chuỗi, và điều gì quyết định tốc độ b···
Động cơ BLDC cho robot bánh xe: kit không vỏ dẫn động trực tiếp so với bộ truyền động có hộp giảm tốc, mô-men liên tục, ···
Những bộ truyền động robot CubeMars nào chấp nhận bus 48 V, điện áp cao hơn thay đổi điều gì, và những ràng buộc về driv···
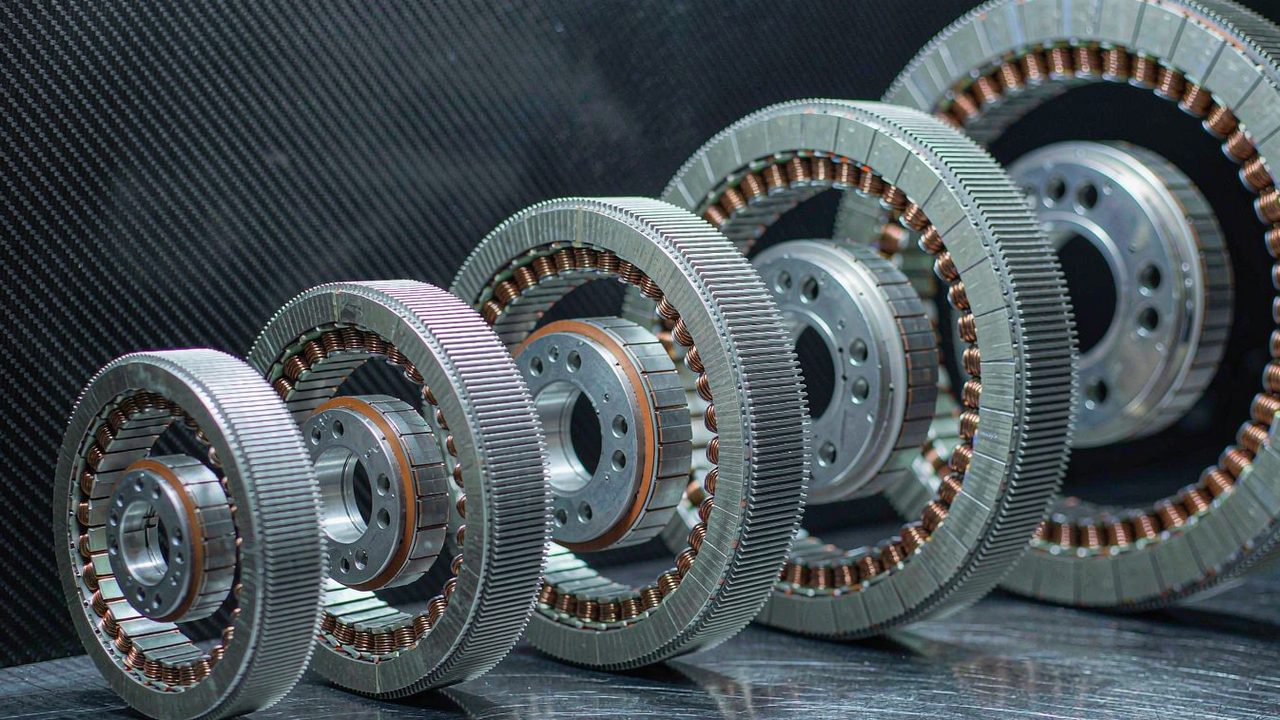
Mười hai động cơ mô-men xoắn không vỏ từ 20 g đến 710 g được so sánh trong ba nhóm hiệu năng, với mô-men, công suất, tốc···
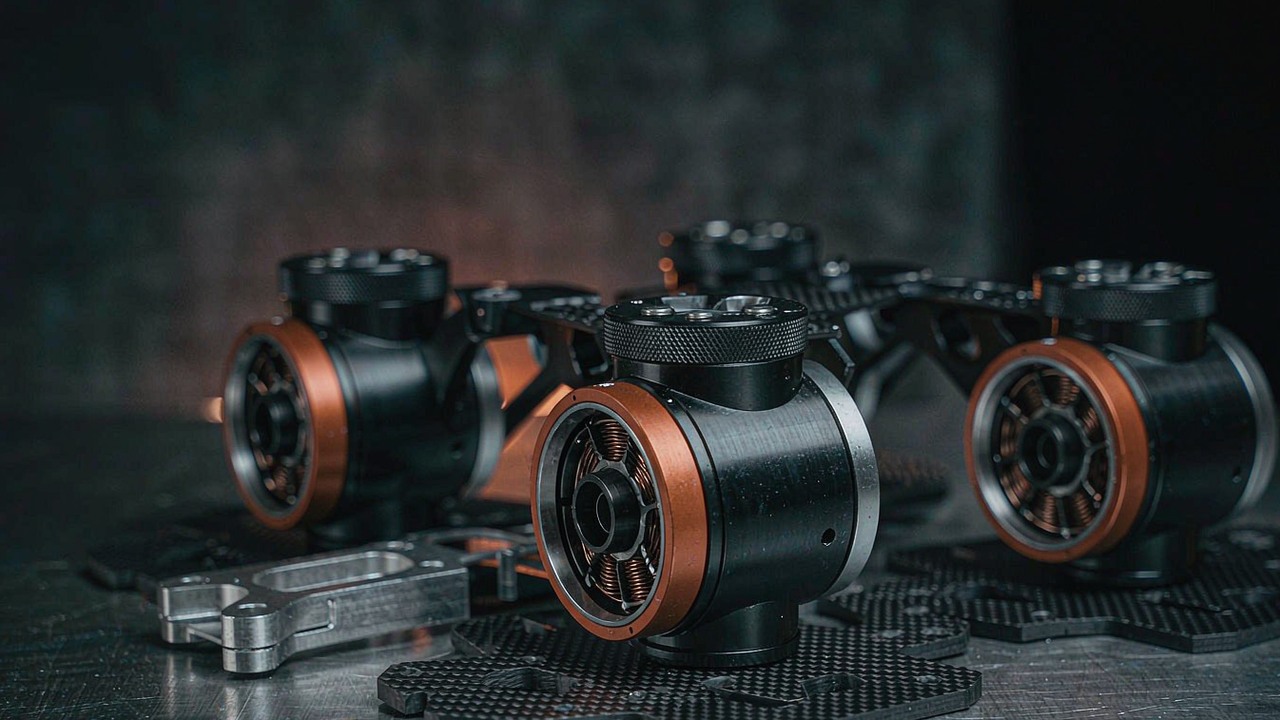
Động cơ BLDC cho khớp chân robot bốn chân: pha chống đỡ quyết định mô-men liên tục, tỷ số biến KV thành tốc độ khớp, và ···
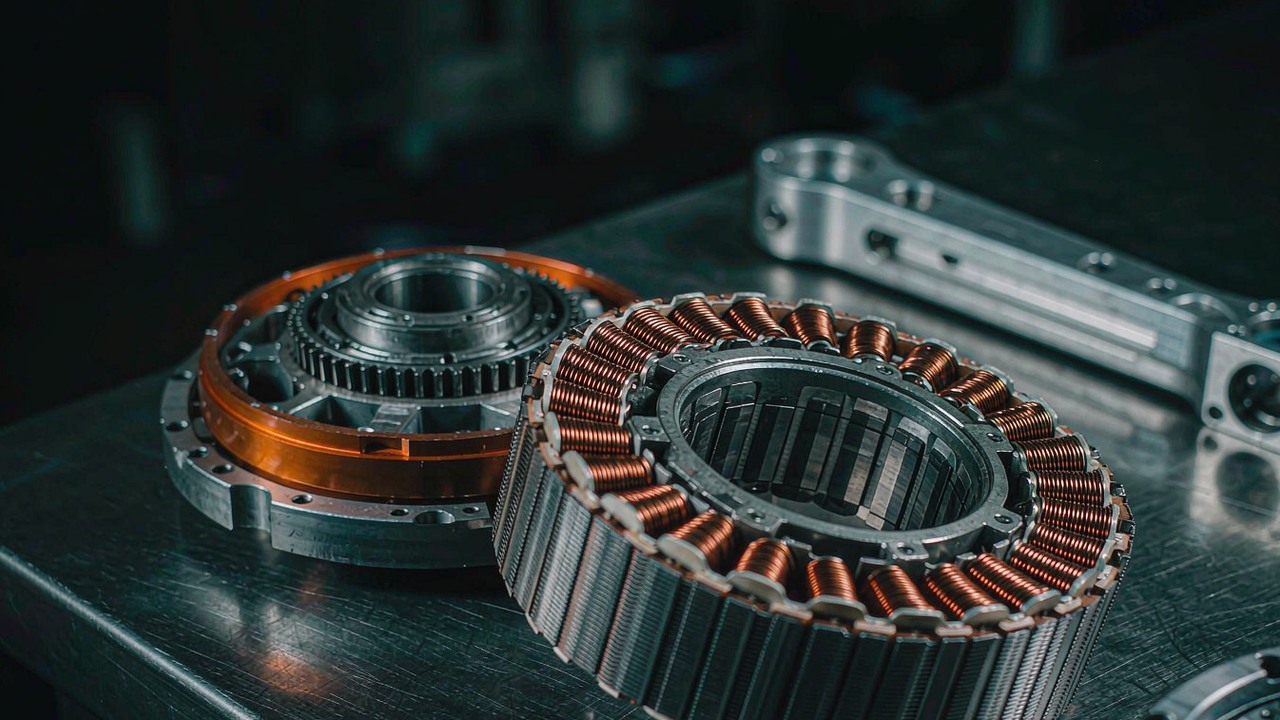
Động cơ BLDC cho cánh tay robot cộng tác: giới hạn lực, dẫn hướng bằng tay và chế độ làm việc định hình yêu cầu khớp qua···
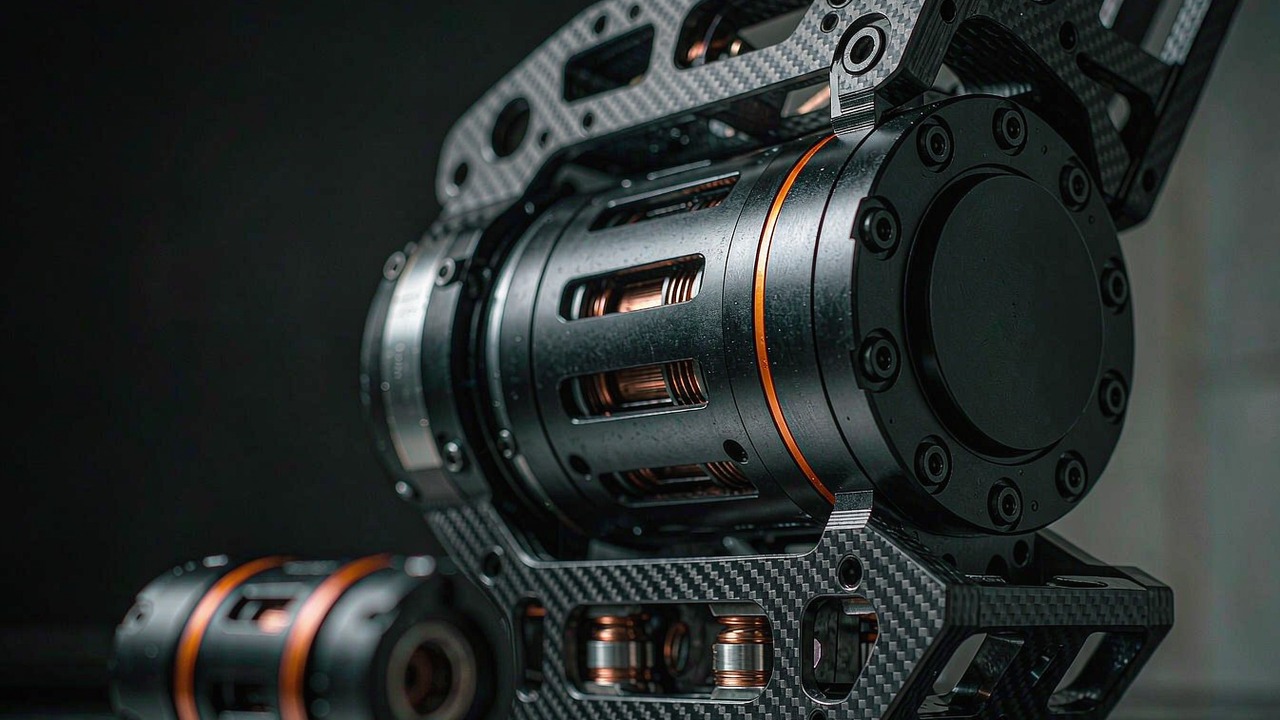
Động cơ BLDC cho khớp robot hình người: mô-men, tỷ số giảm tốc, tốc độ khớp, kích thước bao và khối lượng đánh đổi lẫn n···
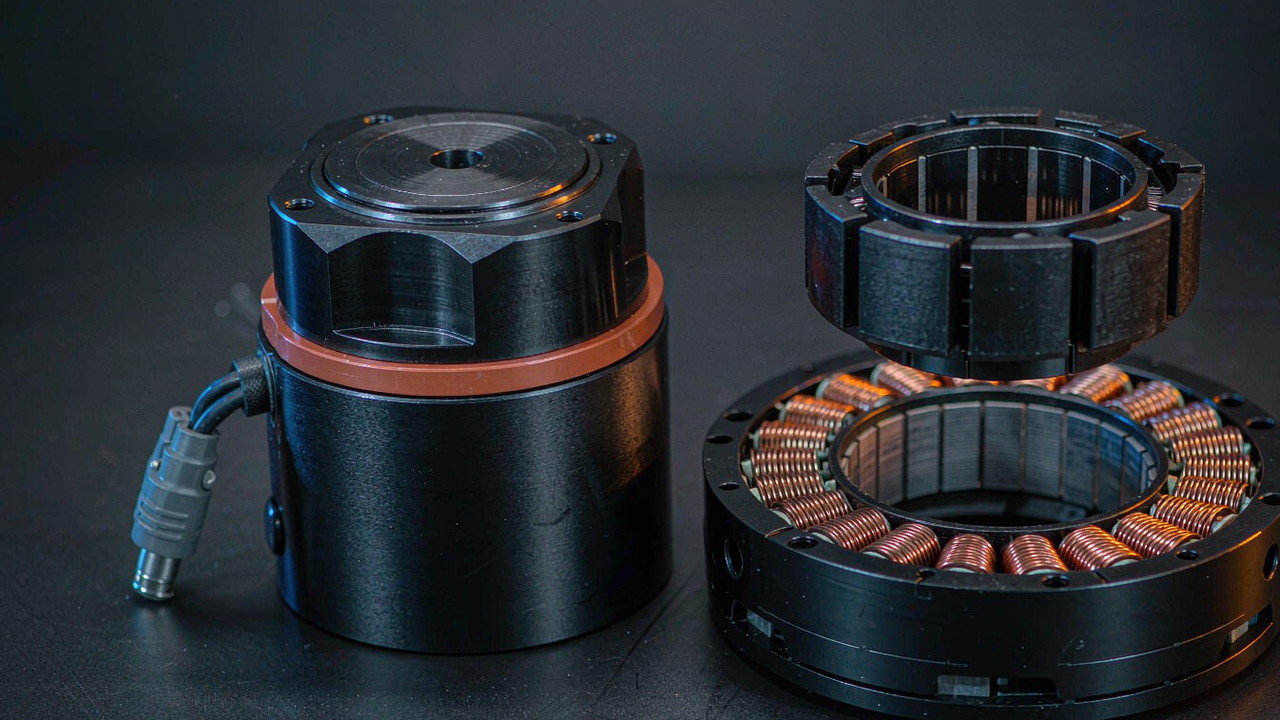
Động cơ mô-men không vỏ hay bộ truyền động kín: cách chọn cho một khớp bộ xương ngoài, so sánh mật độ mô-men, độ rơ, kíc···
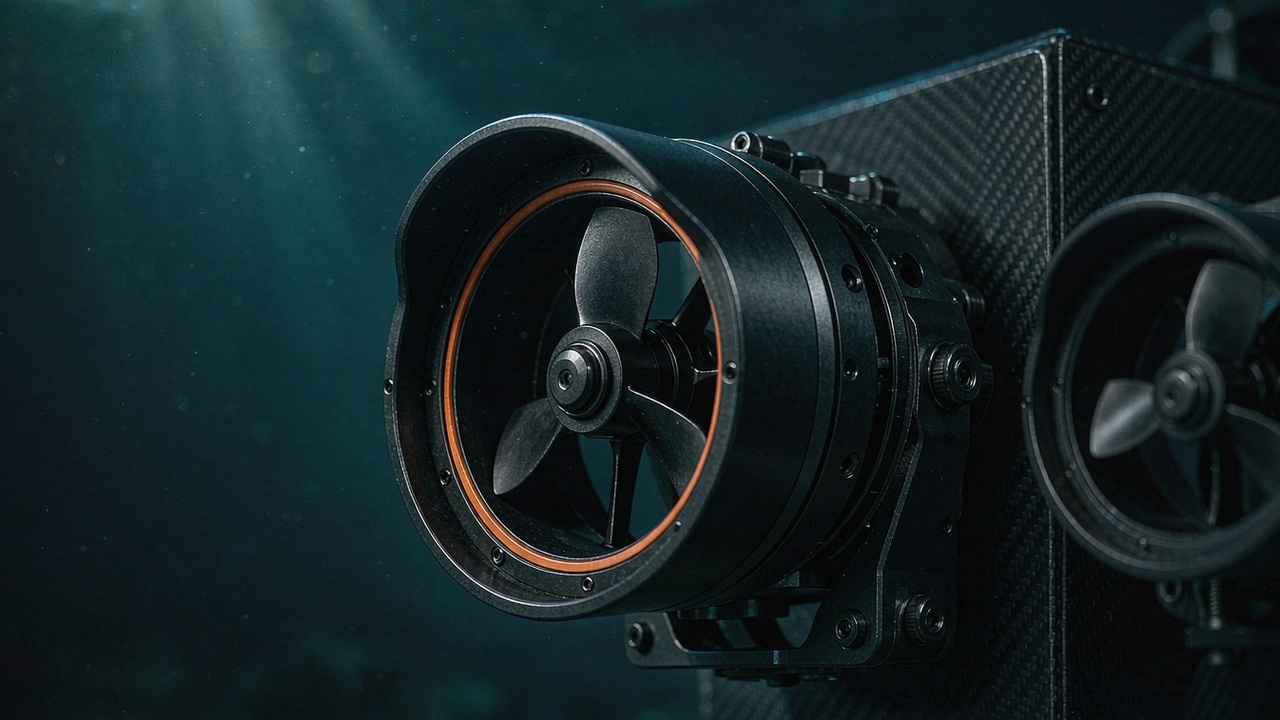
Cách định thông số bộ đẩy ROV trong năm bước: định cỡ lực đẩy và công suất, làm kín và cấp độ sâu, chọn động cơ BLDC, ốn···
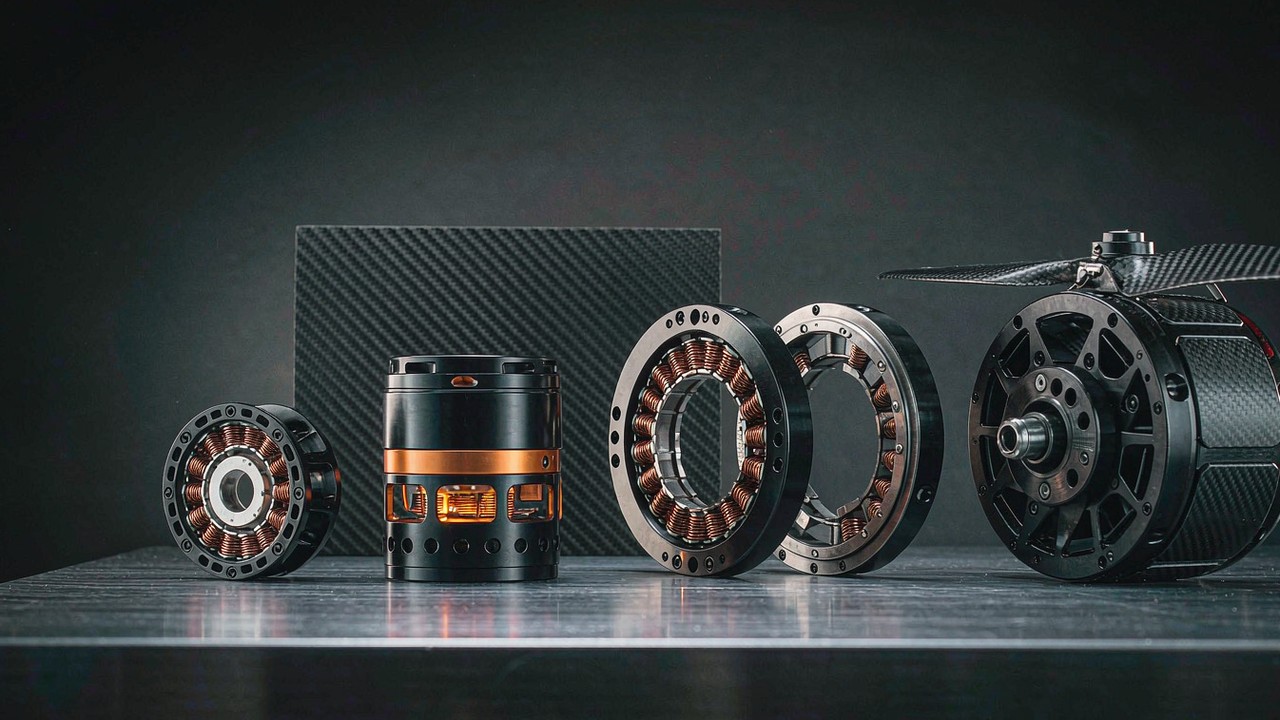
Cách một động cơ BLDC hoạt động, những cột thông số quyết định lựa chọn cho 2026-2027, và các ứng dụng mà bảy nhóm sản p···
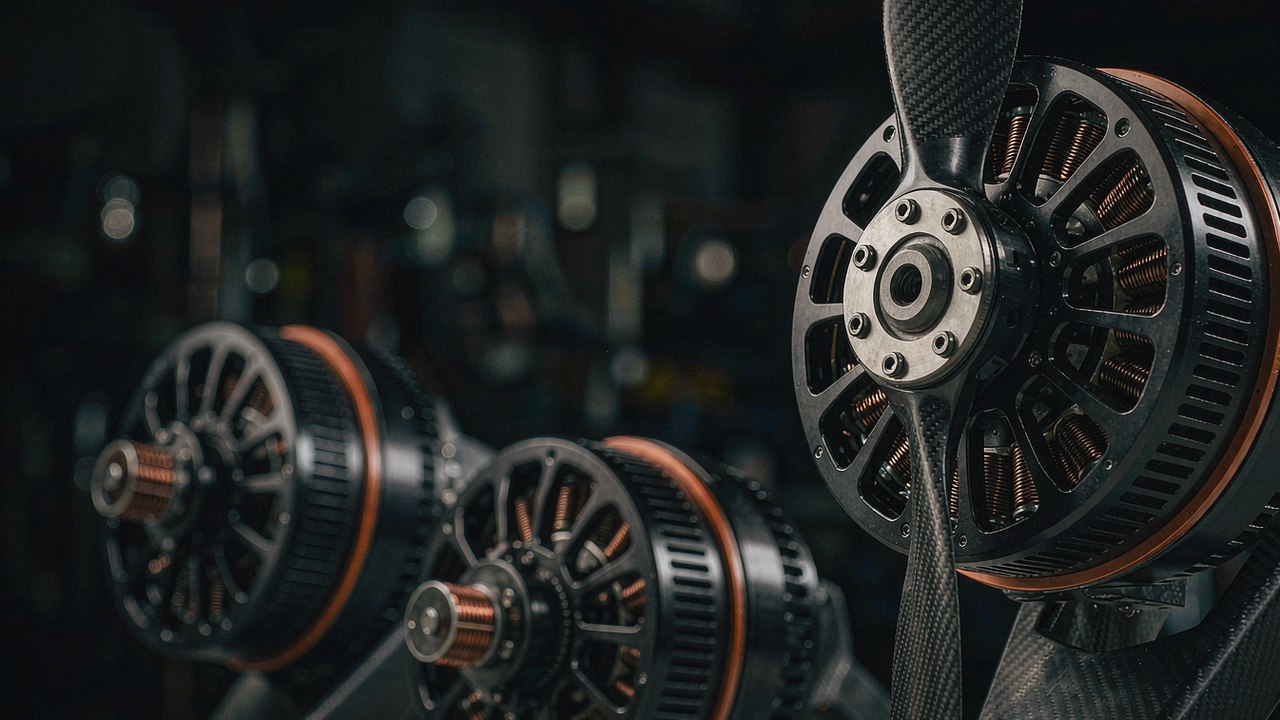
Hệ thống động lực máy bay có người lái: chọn giữa ba động cơ T-Motor U15 theo lực đẩy đã ghi, dòng đỉnh, bus 12-24S và 2···
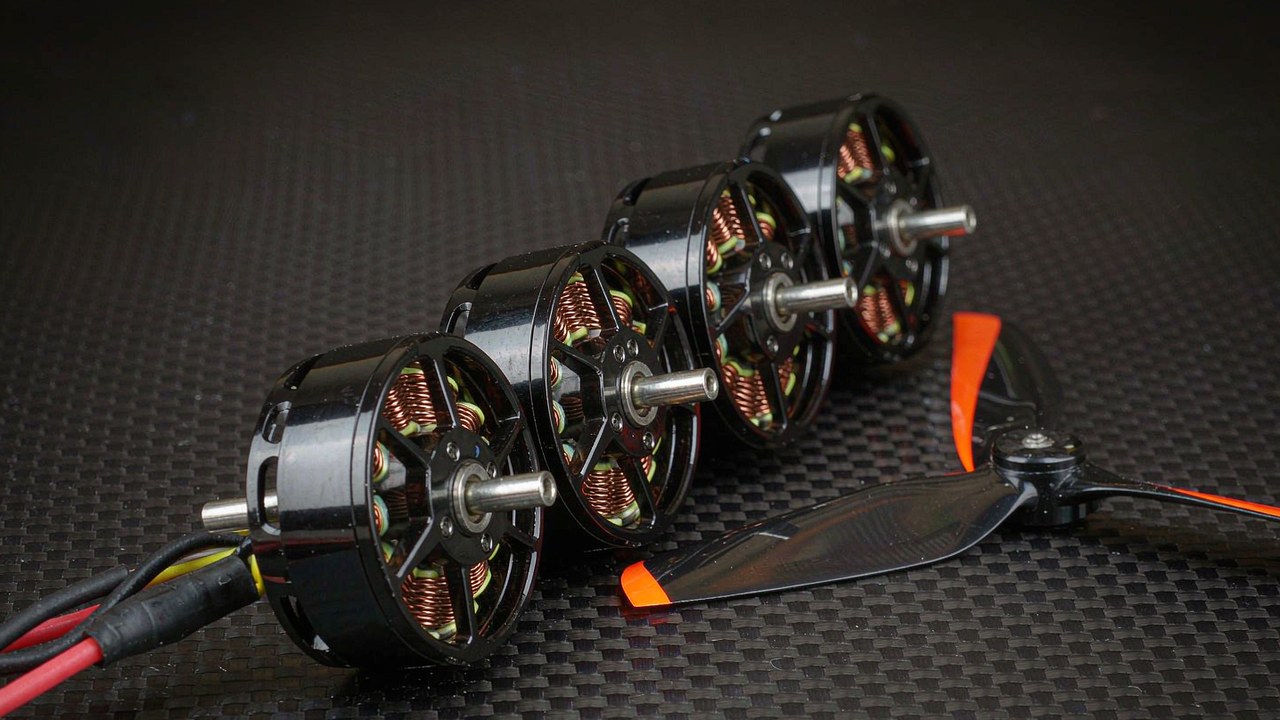
So sánh động cơ BLDC cho drone đua FPV: bốn động cơ T-Hobby từ 9.8 g đến 34.3 g, với KV, lực đẩy, cửa sổ bus và độ đáp ứ···
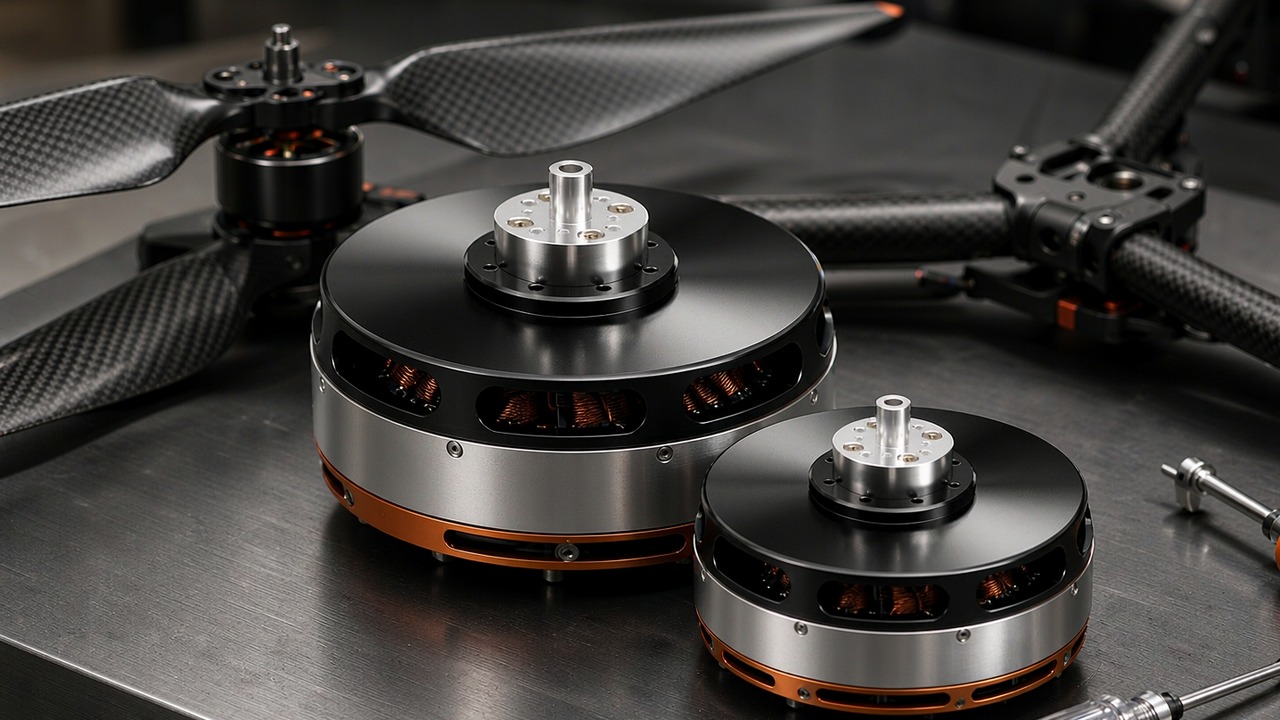
Khối lượng, lực đẩy mỗi động cơ và biên 180 s quyết định động cơ drone hạng nặng. Ba động cơ outrunner T-Motor dòng U từ···
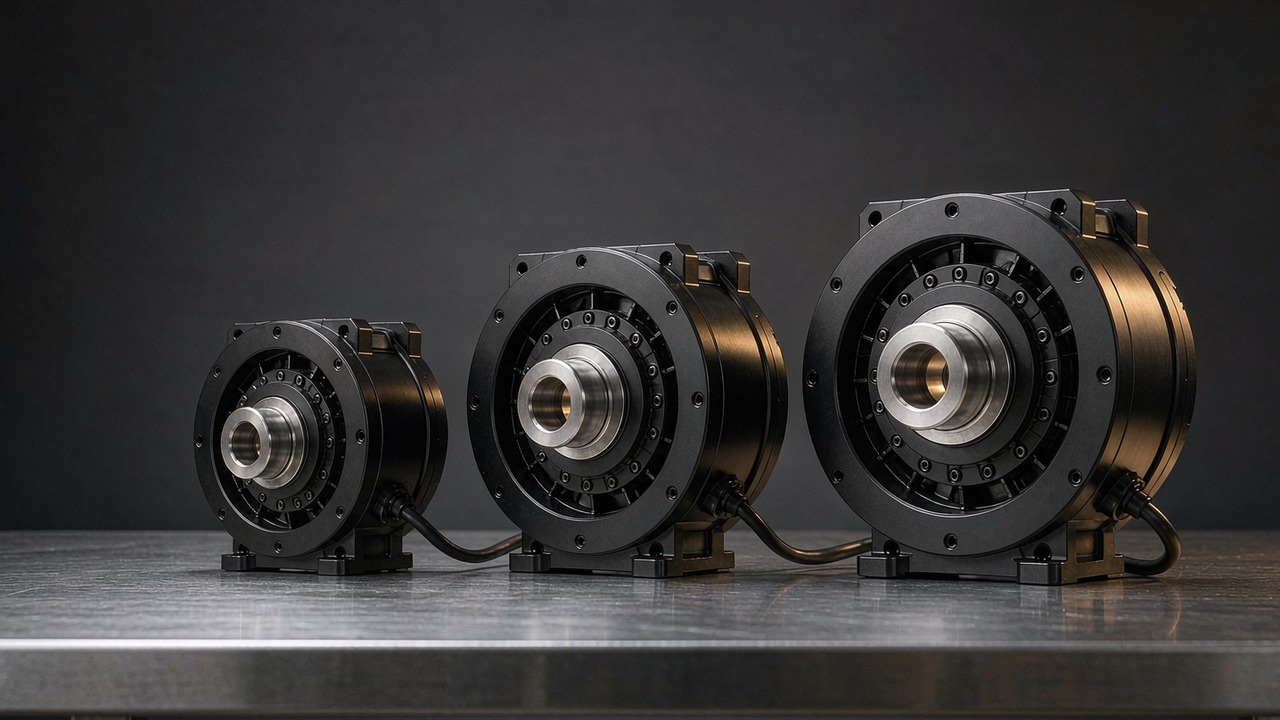
Khối lượng, khả năng dẫn động ngược và mật độ mô-men quyết định việc chọn bộ truyền động cho bộ xương ngoài. Ba mô-đun C···
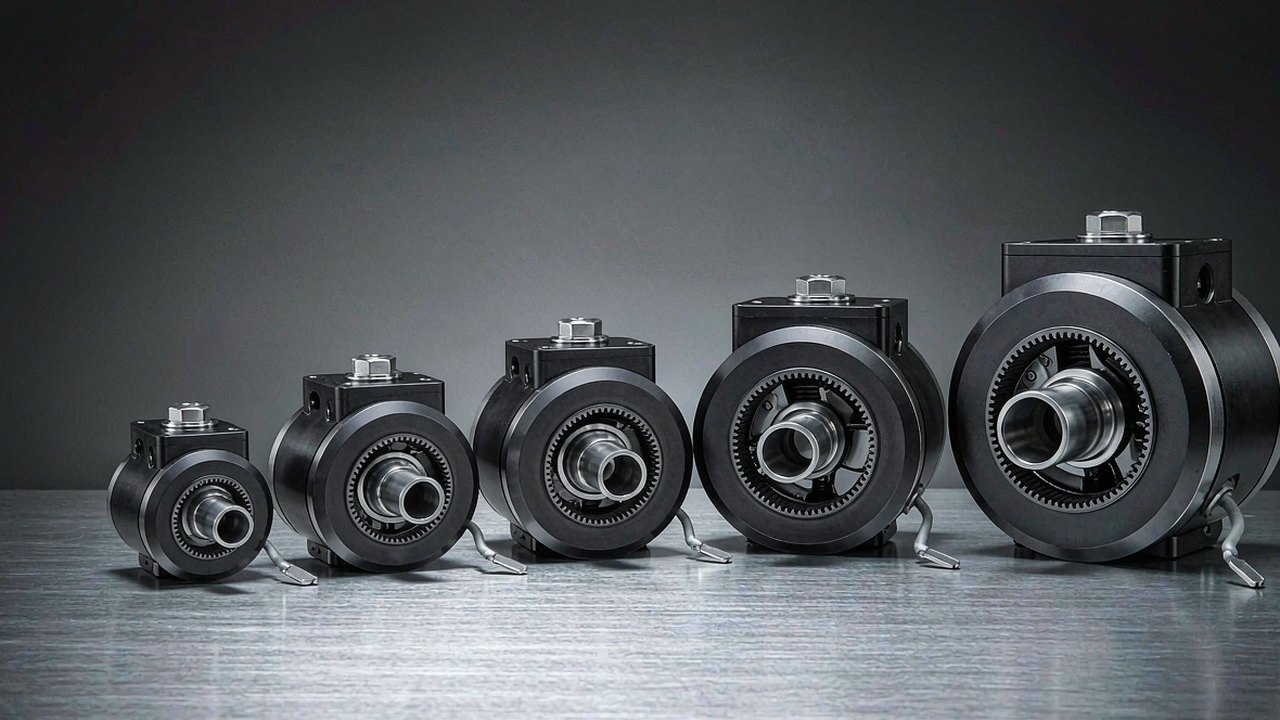
Hướng dẫn chọn mô-đun khớp: so sánh năm bộ truyền động CubeMars 190 g đến 1.4 kg theo mô-men xoắn, tỷ số giảm tốc, tốc đ···
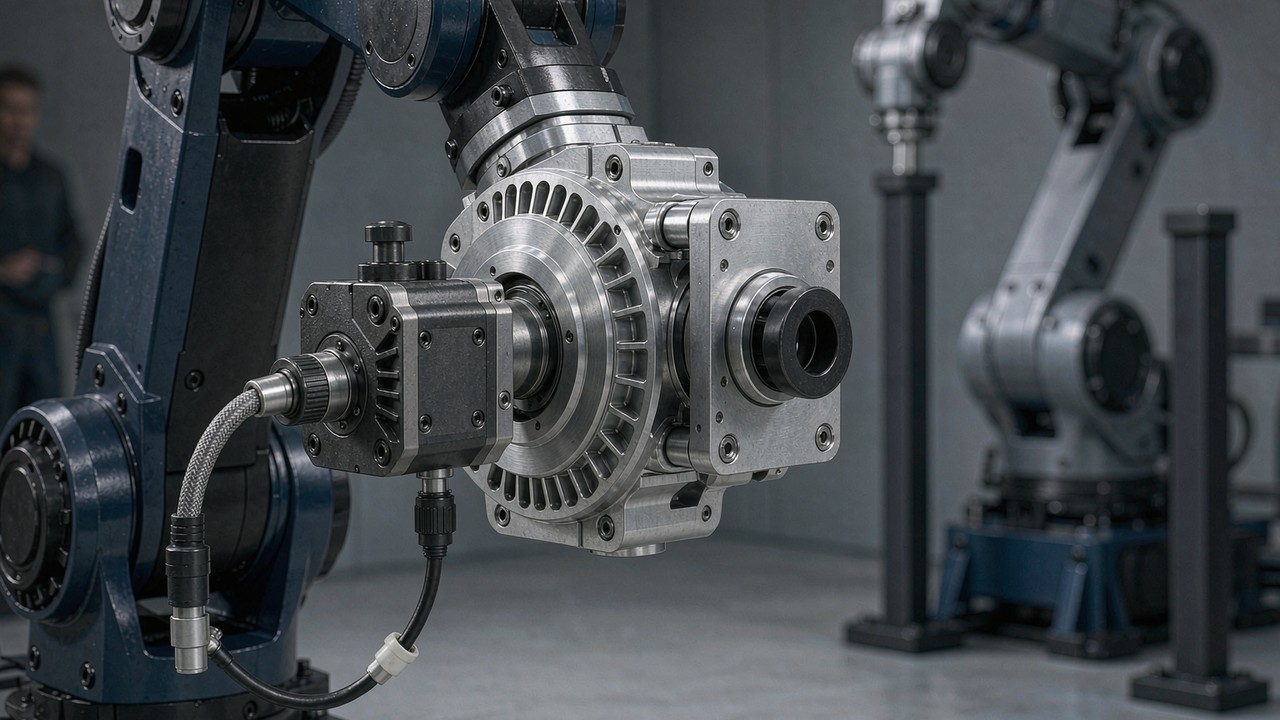
So sánh bộ truyền động tích hợp: mô-men xoắn, tỷ số truyền, khối lượng, điều khiển khác nhau giữa mô-đun AK, AKE, AKH củ···
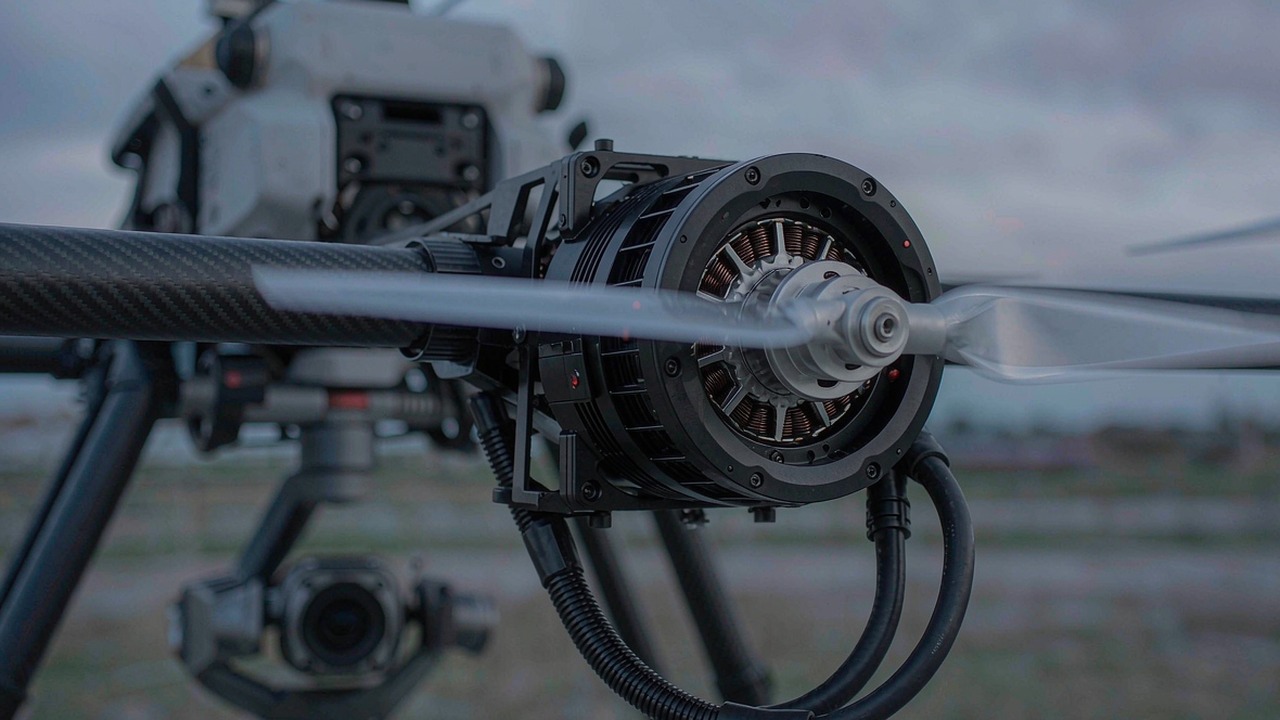
Cách chọn động cơ đẩy UAV: KV, cấu hình stator, điện trở nội, công suất 180 s và khối lượng trên các dòng U, MN và P của···
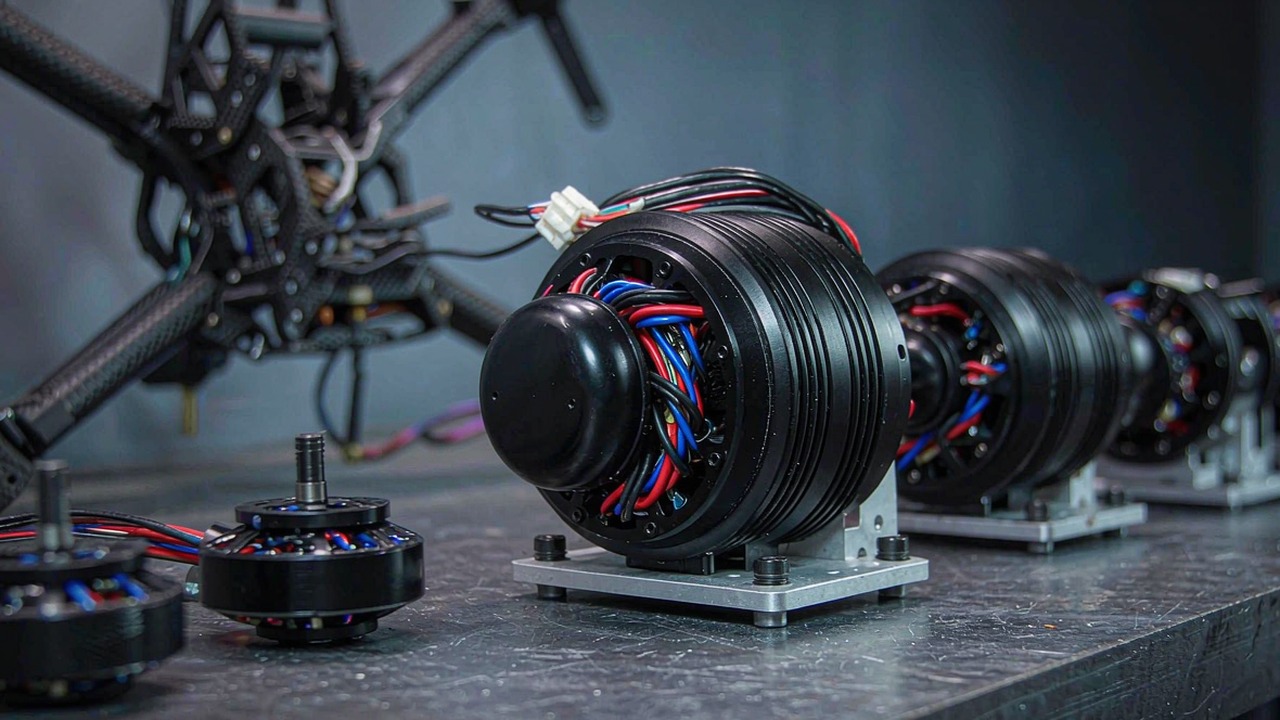
Chọn động cơ cho FPV, cánh cố định, VTOL theo KV, cỡ stator, điện trở cuộn, công suất 180 s và khối lượng trên dòng AT/V···
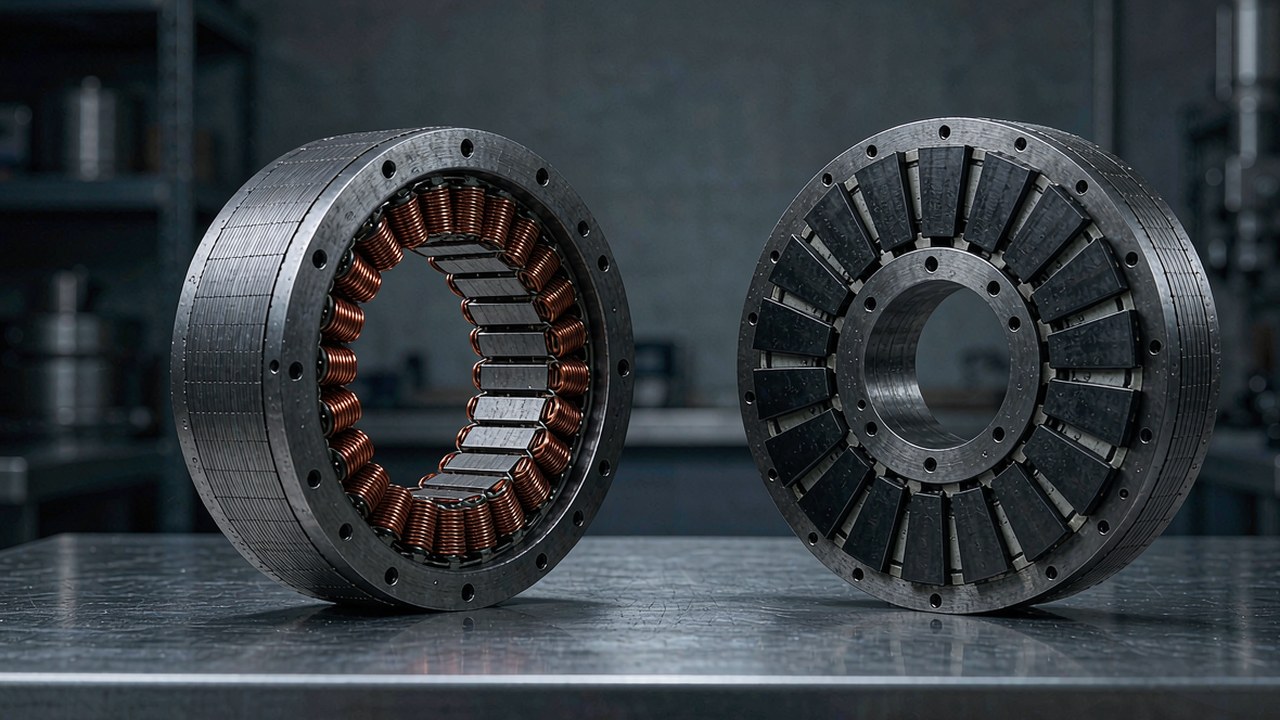
So sánh động cơ mô-men xoắn BLDC không vỏ: mô-men định mức, đỉnh, KV, đường kính, khối lượng giữa bộ stator-rotor RI và ···
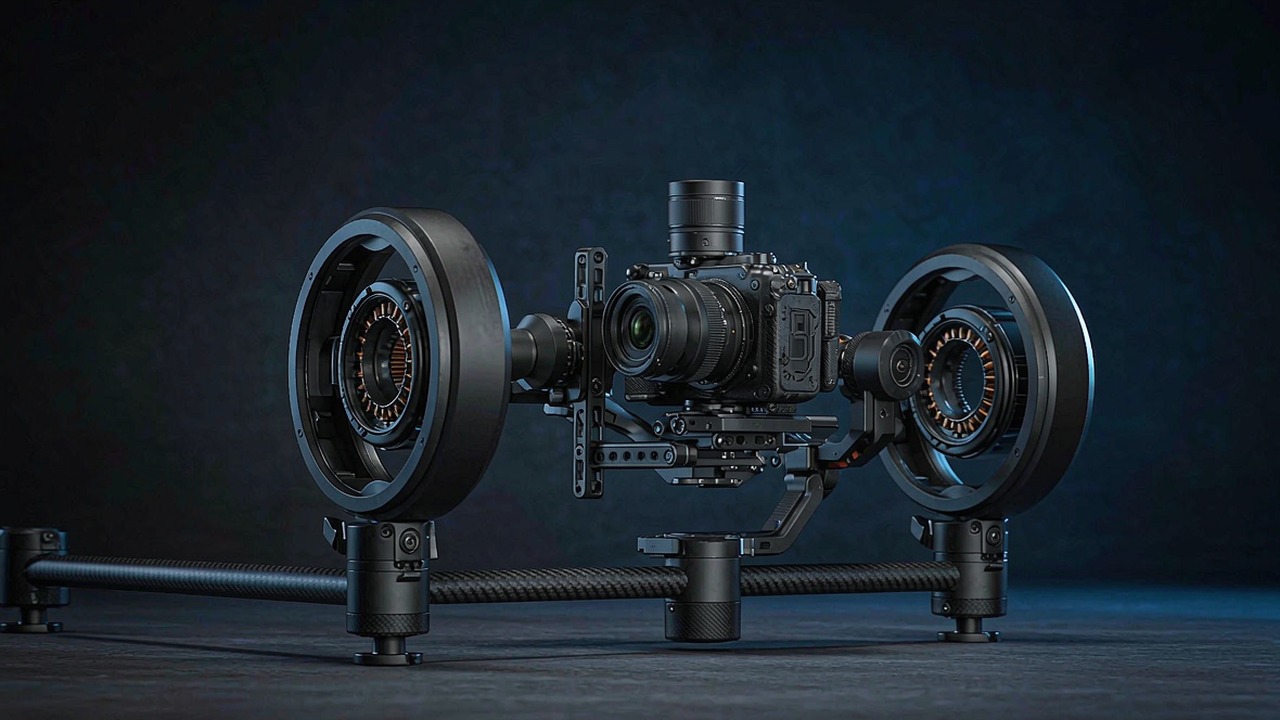
Chọn động cơ gimbal: mô-men răng, mô-men định mức và đỉnh, KV, khối lượng quyết định động cơ dẫn động trực tiếp cho trục···
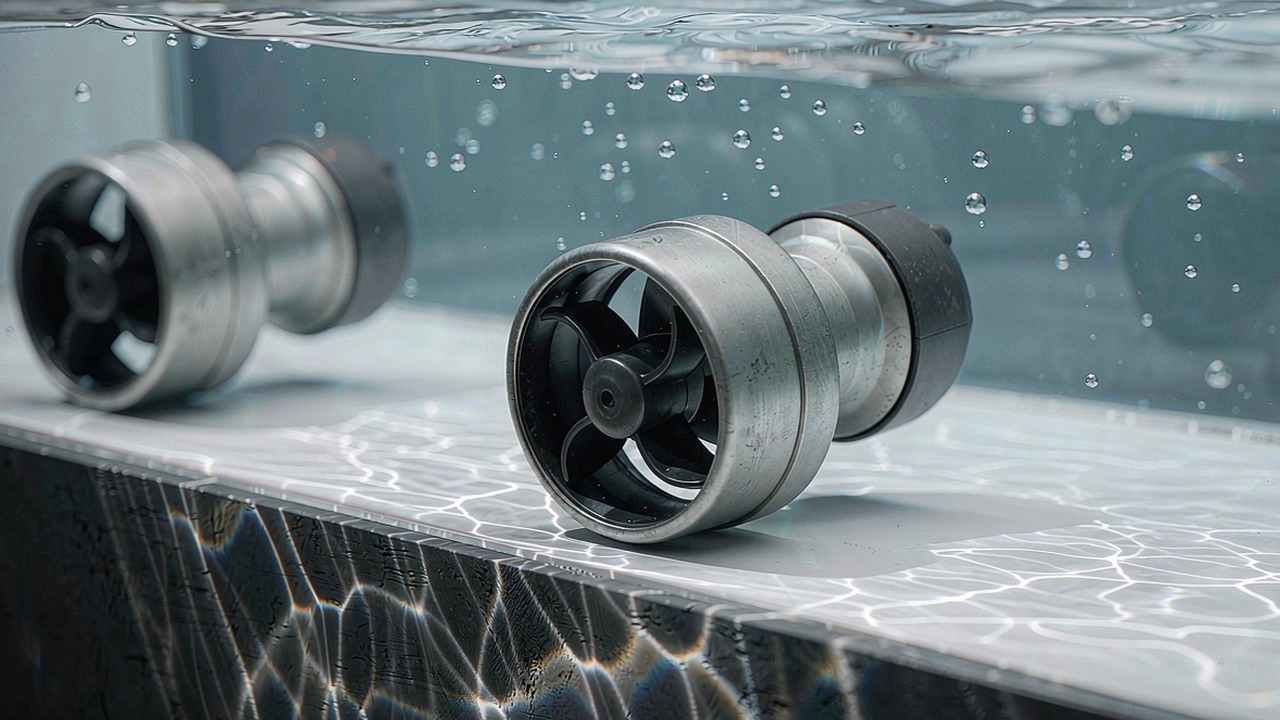
Chọn bộ đẩy cho ROV, AUV theo lực đẩy neo, công suất, điện áp bus, độ sâu định mức và khối lượng trên các mẫu SW, DW của···
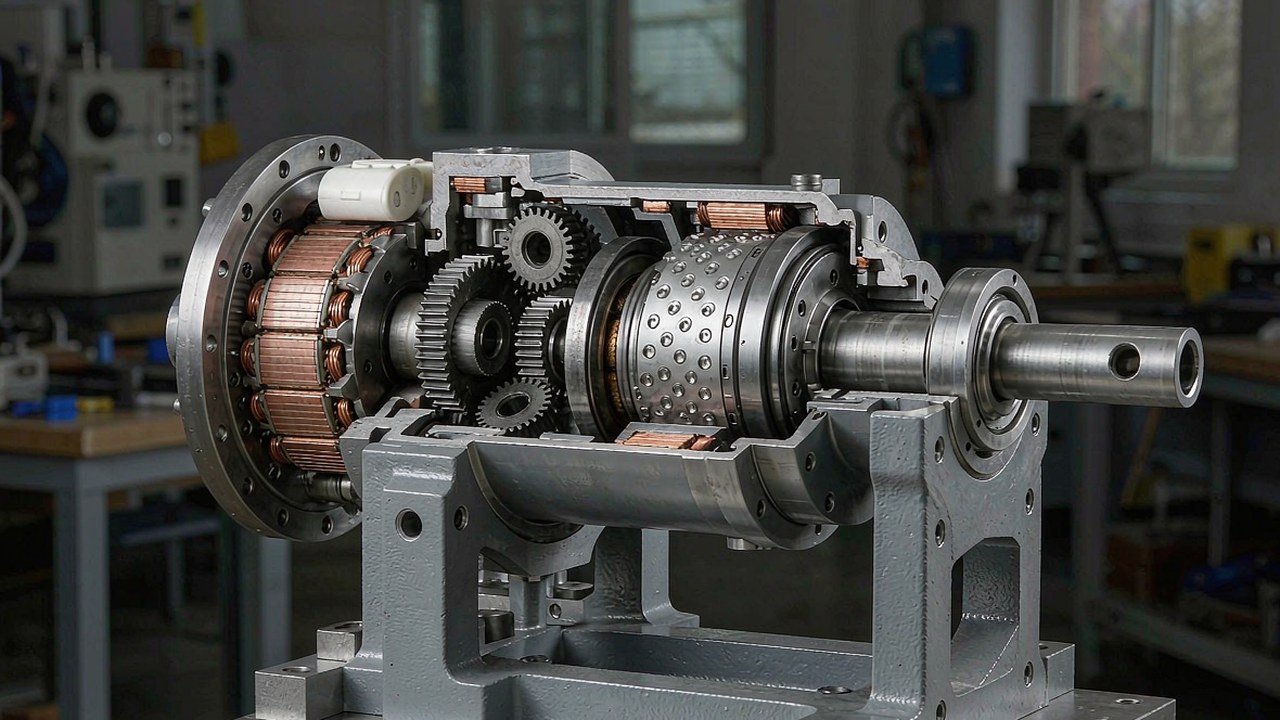
Cách tầng hành tinh 8:1 cân bằng mô-men xoắn, dẫn động ngược và quán tính quy đổi ở bộ truyền động AKE60-8, AKE80-8, AKE···
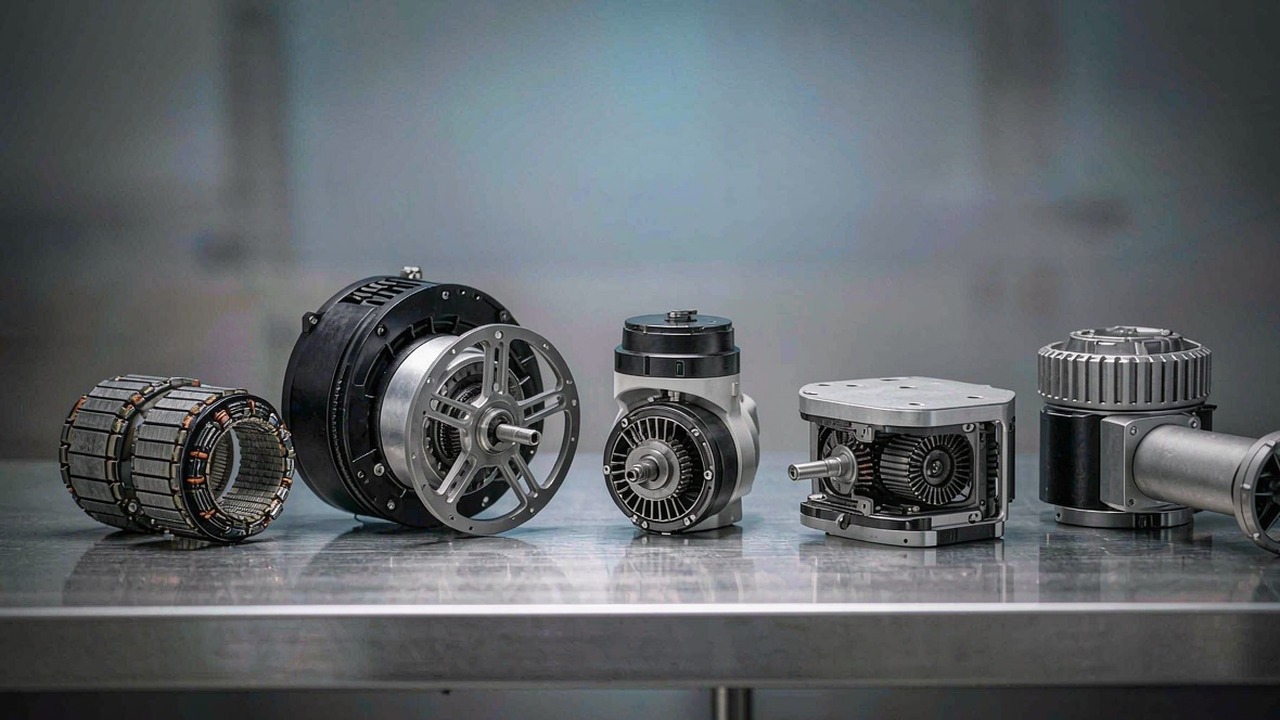
Giải thích về động cơ BLDC: nguyên lý động cơ DC không chổi than, thông số quyết định lựa chọn và khác biệt giữa bảy nhó···