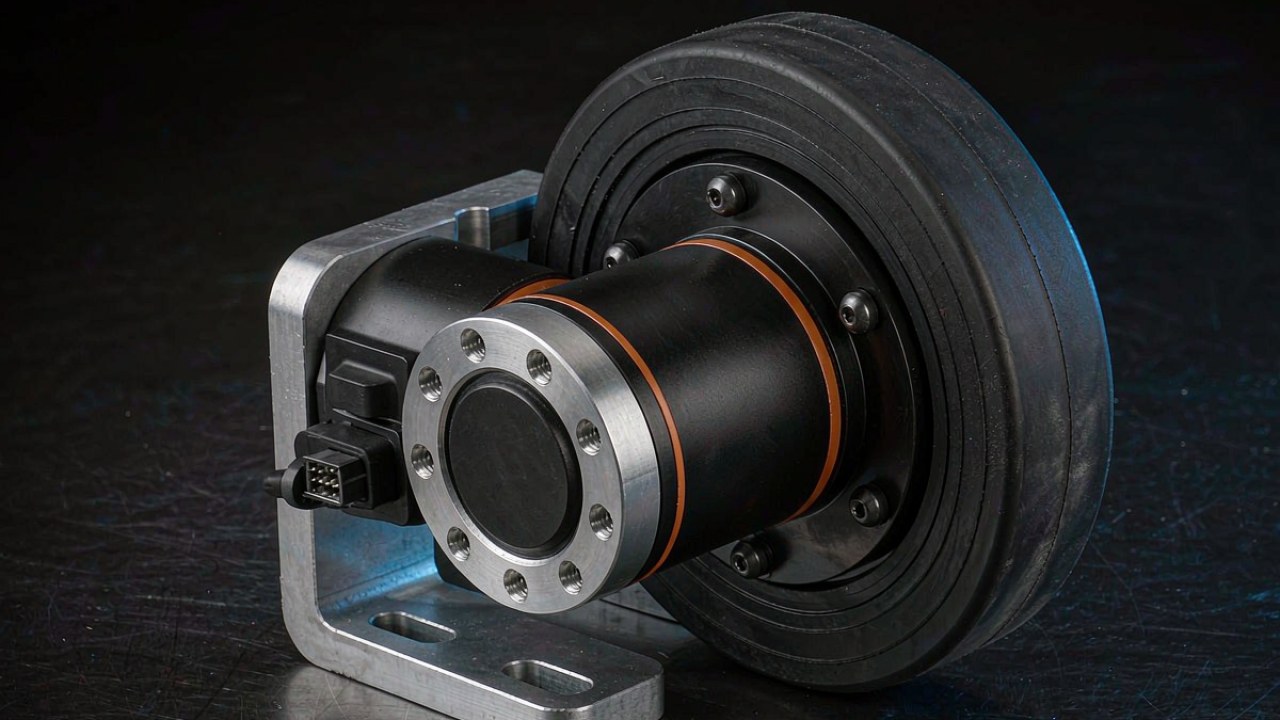
Một bộ truyền động AGV dẫn động bánh xe được yêu cầu làm việc mà bộ truyền động khớp không bao giờ gặp: khối lượng của cả nền tảng đi qua bánh, moay-ơ và cụm vòng bi trước khi mô-men trở thành chuyển động có ích. Tải đó xuất hiện cả khi bộ dẫn động đang được cấp điện lẫn khi nền tảng đỗ, và đó là lý do trên một nền tảng có bánh, đại lượng dùng để loại ứng viên là tải hướng kính chứ không phải mô-men. Bài viết này tính tải mà một bánh phải chịu, đặt nó bên cạnh hai bản ghi AKA có công bố định mức tải hướng kính, và để câu hỏi kiến trúc rộng hơn cho Động cơ BLDC cho Robot bánh xe: bố trí dẫn động, chế độ làm việc và hộp giảm tốc, bài so sánh bố trí dẫn động chứ không so sánh các con số tải.
Trả lời nhanh
Một bộ truyền động AGV được lập danh sách rút gọn theo tải hướng kính mà bánh của nó phải chịu, sau đó được xác nhận theo tốc độ, và cuối cùng được chọn kích cỡ theo dòng điện. Hai bản ghi có hộp giảm tốc trong dải sản phẩm ToBMS công bố định mức đó: CubeMars AKA60-6 KV80 ở 18 kg và CubeMars AKA10-9 KV60 ở 50 kg. Chia cho hệ số động 1.5 trên bốn bánh chịu tải đều, chúng cho ước tính sàng lọc khoảng 48 kg và khoảng 133 kg khối lượng toàn bộ, điều này đặt cả hai vào nhóm nền tảng nhẹ chứ không phải nhóm xe cỡ tấn, nơi tải bánh phải được đỡ bằng một cụm vòng bi bên ngoài và bộ dẫn động chỉ cung cấp mô-men.
Tải hướng kính trước: cách lập danh sách rút gọn cho bộ truyền động AGV
Định mức tải hướng kính được công bố là con số đầu tiên loại ứng viên ra khỏi vòng xem xét, vì nó mô tả một năng lực mà không thay đổi điều khiển nào và không tỷ số truyền nào khác nâng lên được. Một bộ dẫn động chọn chỉ theo mô-men có thể khớp với yêu cầu kéo và vẫn là chi tiết sai, bởi đường truyền tải qua bánh không quan tâm mô-tơ tạo ra được bao nhiêu mô-men. Đọc định mức trước cột mô-men đảo ngược trình tự thường thấy của một bảng chọn bộ dẫn động, và trên nền tảng có bánh, chính sự đảo ngược đó giữ cho danh sách rút gọn bộ truyền động AGV trung thực.
Định mức công bố loại bỏ điều gì trước khi đọc mô-men
Định mức tải hướng kính nêu mức tải mà thiết bị nhận tại moay-ơ theo cơ sở thử nghiệm của chính nhà sản xuất. Đó là một sự định chuẩn chứ không phải một con số hiệu năng: nó nói thiết bị được chế tạo để chịu được những kiểu lắp đặt nào, không nói nền tảng sẽ di chuyển nhanh đến đâu. Những bản ghi không công bố con số như vậy để câu hỏi tải còn mở, và một câu hỏi mở ở bước lập danh sách sẽ thành rủi ro thiết kế ở bước nguyên mẫu. Hai bản ghi AKA trả lời bằng kilôgam, một đơn vị có thể đối chiếu trực tiếp với ngân sách khối lượng của khung, và đó là con số dùng để mua bộ truyền động AGV trong lượt đầu.
Vì sao bộ truyền động AGV và bộ truyền động khớp sắp xếp ứng viên khác nhau
Bộ truyền động khớp chịu mô-men và mô-men uốn từ khâu mà nó dẫn động, và người chế tạo rô-bốt thiết kế cụm vòng bi quanh mô-men uốn đó. Trên nền tảng có bánh, bộ dẫn động nằm bên trong đường truyền tải chứ không nằm cạnh nó, với bánh được bắt vít vào mặt bích đầu ra. Hai nhiệm vụ tạo ra hai danh sách rút gọn khác nhau từ cùng một dải sản phẩm: chọn khớp rô-bốt thường bắt đầu từ mô-men đỉnh và tỷ số truyền, còn chọn bộ truyền động AGV bắt đầu từ tải trên một bánh rồi đi ngược về mô-đun có thể nhận được tải đó.
Tính tải hướng kính của bánh AGV
Tải mà bộ truyền động AGV thấy trên một bánh không phải khối lượng nền tảng chia cho số bánh, dù phép chia đó là điểm khởi đầu của phép tính. Bốn đầu vào đẩy con số ra xa giá trị trung bình, và mỗi đầu vào là một quyết định mà thiết kế khung đã đưa ra dù có được ghi lại hay không: trọng tâm nằm ở đâu trên chiều dài cơ sở, nền tảng phanh mạnh đến đâu, nó phải giữ trên độ dốc nào, và điều gì xảy ra khi một bánh rời mặt đất. Mọi con số tạo ra theo cách này là ước tính của ToBMS chứ không phải giá trị của nhà sản xuất, bởi định mức công bố cho một bộ truyền động AGV và nhu cầu tính cho một khung là hai loại số khác nhau và không thuộc cùng một cột.
Phần tĩnh trên mỗi bánh, rồi độ lệch trọng tâm
Phần tĩnh là khối lượng nền tảng cộng tải trọng, chia cho các bánh chạm mặt đất. Một khung bốn bánh có trọng tâm ở tâm hình học chịu một phần tư khối lượng ở mỗi góc. Dịch trọng tâm về phía một cầu sẽ chuyển tải sang cầu đó theo tỷ lệ với quãng dịch. Đo từ cầu không dẫn động, một trọng tâm ở 60 phần trăm chiều dài cơ sở để lại 40 phần trăm khối lượng trên cầu đó, nên mỗi bánh dẫn động chịu 30 phần trăm tổng số thay vì 25 phần trăm. Nền tảng nâng thêm một trường hợp thứ hai: tải được nâng làm trọng tâm dịch lên trên, và việc nó cũng dịch bao xa dọc chiều dài cơ sở phụ thuộc vào cơ cấu nâng và vị trí tải so với cơ cấu đó. Con số đầu tiên này là con số dùng để đối chiếu với bộ truyền động AGV trước khi thêm bất kỳ trường hợp động nào.
Phanh, độ dốc và hệ số va lề
Các trường hợp động nhân lên con số tĩnh. Phanh chuyển tải về cầu trước theo tỷ lệ với gia tốc giảm và chiều cao trọng tâm, và độ dốc làm điều tương tự trên mặt nghiêng. Va vào lề là một sự kiện ngắn với hệ số lớn hơn, và việc một hệ số cho trước đã nằm trong định mức hay phải áp thêm bên trên phụ thuộc vào cơ sở thử nghiệm phía sau định mức. Áp một hệ số động tổng hợp duy nhất lên phần tĩnh là một quy ước chứ không phải tiêu chuẩn được công bố, và các giá trị dùng ở đây là giả định minh họa, không phải hệ số thiết kế cho một loại xe cụ thể. Hệ số 1.5 là điểm khởi đầu phổ biến cho tăng tốc, phanh và chuyển tiếp mặt sàn thông thường, và 2.0 cho tuyến có lề, dốc hoặc mặt ngoài trời, nhưng không hệ số đơn lẻ nào đại diện cho mức xung kích: tốc độ, gia tốc giảm, chiều cao trọng tâm, đường kính bánh và thời lượng sự kiện đều đi vào con số thực. Hệ số nào áp dụng là quyết định của nền tảng, và không định mức bộ truyền động AGV nào thay thế được quyết định đó.
Một bánh rời mặt đất: trường hợp mà giá trị trung bình che mất
Một khung bốn bánh trên khung cứng là siêu tĩnh trên mặt sàn phẳng, nên trên thực tế nó tựa trên ba điểm. Bánh mất tiếp xúc không chịu gì, nhưng ba bánh còn lại chia tải của nó thế nào phụ thuộc vào hình học gối đỡ, vị trí trọng tâm, độ cứng khung và hệ treo nếu có, nên tải trên một góc không phải bội số cố định của giá trị trung bình. Với chiều dài cơ sở ngắn, tải đó có thể tiến tới một nửa khối lượng nền tảng, đây là trường hợp mà giá trị trung bình trên bốn bánh che mất và là lý do định mức tải hướng kính được đọc theo bánh đơn xấu nhất. Hãy coi đó là một trường hợp tải cần được tính, mô phỏng hoặc đo, không phải điều suy ra từ số lượng bánh. Hệ treo hay lắp ba điểm làm thay đổi phân bố, nhưng tải bánh lớn nhất tạo ra vẫn thuộc phạm vi chọn bộ truyền động AGV chứ không thuộc một vòng rà soát thiết kế về sau.
Đặt con số bên cạnh định mức 18 kg
Con số 18 kg trên AKA60-6 KV80 là định mức trên mỗi bánh của một bộ truyền động AGV, nên nó chuyển thành ước tính cho nền tảng ngay khi chọn xong hệ số động. Ở hệ số 1.5, tải tĩnh được phép trên một bánh là 12 kg, và trên bốn bánh chịu tải đều thì cho một khung khoảng 48 kg đã tính cả tải trọng. Đó là con số sàng lọc, không phải giới hạn mà nhà sản xuất bảo đảm: 18 kg được đo so với cái gì, định mức được thử thế nào và tải được giả định tác dụng ở đâu đều nằm trong danh mục kiểm tra trước khi con số đi vào một thiết kế. Về quy mô nền tảng, đó là một xe kéo nhẹ, một tổ máy dịch vụ nhỏ gọn hoặc một xe vận chuyển phòng thí nghiệm, và mô-đun 460 g với tầng giảm 6:1 phù hợp với quy mô đó.
Khung bốn bánh 48 kg ở hệ số 1.5
Bốn mươi tám kilôgam là con số toàn bộ, không phải con số tải trọng. Khung, pin, bộ điều khiển và cảm biến được trừ ra trước, phần còn lại là tải trọng. Một ngân sách khối lượng làm điều đó cụ thể: với 30 kg kết cấu, năng lượng và điện tử, còn lại 18 kg tải trọng, và đó là nhóm nhiệm vụ mà một bộ truyền động AGV nhỏ được mua để phục vụ. Chuyển sang hệ số 2.0 cho tuyến có mối nối mặt sàn làm con số giảm xuống khoảng 36 kg với cùng định mức, và mức giảm đó là cái giá của môi trường gồ ghề hơn chứ không phải thay đổi ở mô-đun.
24 V và 48 V trên cùng một cuộn dây, và ảnh hưởng tới tốc độ
AKA60-6 KV80 được công bố ở 24 V và 48 V trên cùng một cuộn dây, và hai mức bus cho tốc độ định mức 200 RPM và 400 RPM tại đầu ra. Trên bánh đường kính 150 mm, đó là 1.571 m/s và 3.142 m/s tốc độ mặt đất tại điểm định mức, với con số cao hơn chỉ đạt được trên bus 48 V. Mô-men định mức 3 Nm là như nhau ở cả hai, nên việc chọn bus thay đổi tốc độ và công suất chứ không thay đổi lực kéo: 3 Nm tại vành bánh 150 mm là 40.0 N lực vành lý thuyết, trước khi độ bám của lốp và tổn thất truyền động đi vào, và công suất định mức tính ra 62.83 W ở 200 RPM so với 62 W được công bố cho bản ghi, đây là phép kiểm tra số học xác nhận rằng điểm định mức được nêu nhất quán.
Đặt con số bên cạnh định mức 50 kg
Định mức 50 kg trên AKA10-9 KV60 gần như gấp ba ước tính đó trên cùng giả định bốn bánh. Ở hệ số 1.5, tải tĩnh được phép là 33.3 kg mỗi bánh, cho một khung khoảng 133 kg toàn bộ; ở hệ số 2.0 con số đó giảm xuống 100 kg. Đó là một nền tảng nhẹ cỡ trung: xe chở thùng, tổ máy lấy hàng di động hoặc một xe kéo nhỏ. Mô-đun nặng 1060 g trong khung 100 mm với tầng giảm 9:1, và mô-men định mức công bố là 18 Nm với đỉnh 53 Nm, điều này khiến nó là bản ghi lớn hơn trong hai bản ghi bộ truyền động AGV cho những nhiệm vụ cần cả định mức tải lẫn lực kéo thực.
109 RPM tại đầu ra, và tốc độ mặt đất theo sau
Tốc độ định mức của AKA10-9 KV60 là 109 RPM tại đầu ra, trên bánh đường kính 150 mm tức 0.856 m/s hay 3.08 km/h. Lực vành lý thuyết là 240.0 N tại điểm định mức và 706.7 N tại đỉnh, cả hai trước độ bám của lốp và tổn thất truyền động, và mô-men đỉnh là một điều kiện ngắn hạn chứ không phải điểm làm việc, nên phần dư nằm ở mô-men chứ không ở lực kéo đã kiểm chứng. Điểm định mức cũng nhất quán nội tại: 18 Nm ở 109 RPM tính ra 205.46 W so với 205 W được công bố cho bản ghi. Phép kiểm tra tương tự áp cho mô-đun nhỏ hơn, 3 Nm ở 200 RPM cho 62.83 W so với 62 W, gợi ý một thói quen nên giữ khi đọc bất kỳ bản ghi bộ truyền động AGV nào, vì một điểm định mức không khớp về công suất là một điểm định mức được nêu theo cơ sở khác.
Hai số liệu không tải trên trang chính thức lệch nhau ở đâu
Trang chính thức của AKA10-9 KV60 nêu một tốc độ không tải trong bảng thông số chi tiết và một tốc độ khác, cao hơn, trong bảng so sánh trên cùng trang đó. Con số cao hơn là con số suy ra từ các hằng số được công bố: KV bằng 60 trên bus 48 V cho 2880 RPM ở mô-tơ, và tầng giảm 9:1 đưa nó tới khoảng 320 RPM ước tính tại đầu ra, đúng phương pháp tái tạo chính xác các số không tải 320 RPM và 640 RPM của AKA60-6 KV80. Ước tính đó là số học từ hằng số công bố chứ không phải giá trị đo được, con số thấp hơn trên trang không tái tạo được từ bất kỳ hằng số công bố nào, và cho tới khi nhà sản xuất nói rõ con nào áp dụng thì bảng thông số phải được coi là không nhất quán. Tốc độ không tải tại đầu ra không phải đại lượng dùng để chọn, nên bài viết này chọn kích cỡ theo 109 RPM định mức và đọc 320 RPM như một giới hạn trên chứ không phải điểm làm việc.
Điều gì thay đổi về cơ khí giữa các bản ghi AK và AKA
Các bản ghi AKA không phải một mô-tơ mới với một hộp giảm tốc mới. Đặt bên cạnh các bản ghi AK mà chúng bắt nguồn, cuộn dây và tỷ số giảm tốc được giữ nguyên: AKA60-6 KV80 dùng chung tầng 6:1 và KV bằng 80 với AK60-6 KV80, và AKA10-9 KV60 dùng chung tầng 9:1 và KV bằng 60 với AK10-9 KV60. Điều các bản ghi nêu ra là khả năng chịu tải hướng kính được gia cố và một kiểu kết nối khác với nền tảng, và các định mức công bố cho thấy một khác biệt thứ hai có ý nghĩa khi chọn kích cỡ bộ truyền động AGV: tốc độ định mức của các bản ghi AKA thấp hơn ở cùng mô-men định mức, với công suất định mức giảm theo.
Cuộn dây và tỷ số giảm tốc giữ nguyên
Mô-men đỉnh 9 Nm trên AKA60-6 KV80 và 53 Nm trên AKA10-9 KV60 khớp với các bản ghi AK mà chúng bắt nguồn, và tỷ số giảm tốc cũng khớp. Các điểm định mức thì không. AKA60-6 KV80 định mức 200 RPM ở 24 V so với 233 RPM trên AK60-6 V3.0 KV80, và AKA10-9 KV60 định mức 109 RPM so với 235 RPM trên AK10-9 V3.0 KV60. Vì vậy cả hai bản ghi AKA giữ mô-men định mức trong một dải tốc độ hẹp hơn. Các con số công bố xác lập khác biệt đó nhưng không xác lập nguyên nhân, vì một điểm định mức cũng có thể đến từ thiết kế nhiệt, cấu hình điều khiển hoặc các điều kiện lấy định mức, và không trang nào trong hai trang được dẫn ở đây nối hai điều đó lại. Mua một bộ truyền động AGV vì định mức của nó nghĩa là chấp nhận đường bao đó như đã công bố chứ không ngoại suy từ bản ghi AK dùng chung cuộn dây.
Đầu nối 2+5 PIN và quy trình nhận dạng
Đầu nối là thay đổi kết cấu thứ hai. Nguồn, CAN và UART được gộp vào một phích 2+5 PIN cố định bằng vít M2, thay cho các phích riêng trên các bản ghi AK. Trên một nền tảng di động, đây là quyết định về bảo trì nhiều hơn là về điện: một phích để cắm thay vì nhiều phích, một mối bắt vít giữ nó trước rung động mà bộ dẫn động bánh phải chịu, và một thân có định vị khiến việc lắp nhầm cặp khó hơn. Việc đó thêm bao nhiêu vào độ tin cậy là câu hỏi dành cho dữ liệu thử nghiệm của nhà sản xuất chứ không phải cho bản vẽ đầu nối. Phần mềm điều khiển thêm một quy trình nhận dạng tham số chạy bằng một lệnh, điều này rút ngắn việc chạy thử trên một nền tảng mang nhiều mô-đun giống nhau.
| Thông số | AKA60-6 KV80 | AKA10-9 KV60 |
|---|---|---|
| Định mức tải hướng kính | 18 kg | 50 kg |
| Điện áp định mức | 24 V / 48 V | 48 V |
| Công suất định mức | 62 W | 205 W |
| Mô-men định mức | 3 Nm | 18 Nm |
| Mô-men đỉnh | 9 Nm | 53 Nm |
| Tốc độ định mức | 200 RPM / 400 RPM | 109 RPM |
| Tốc độ không tải | 320 RPM / 640 RPM | 320 RPM |
| Tỷ số giảm tốc | 6:1 | 9:1 |
| Encoder đầu ra | từ tính 14-bit, đơn | từ tính 16-bit, đơn |
| Đầu nối | 2+5 PIN | 2+5 PIN |
| Khối lượng | 460 g | 1060 g |
| Khung | 80 mm x 51.2 mm | 100 mm x 70 mm |
Định mức theo công bố của nhà sản xuất. Cả hai bản ghi AKA đều nêu định mức tải hướng kính; các bản ghi AK mà chúng bắt nguồn thì không. Tốc độ không tải được hiển thị như giới hạn trên và không dùng để chọn kích cỡ trong bài này.
Chọn kích cỡ bộ truyền động AGV: tải, rồi tốc độ, rồi dòng điện
Trình tự suy ra từ các định mức đi theo một chiều và không quay lại. Tải loại ứng viên, tốc độ xác nhận hoặc bác bỏ phần còn lại, và dòng điện chọn kích cỡ phía điện của nền tảng. Chạy trình tự theo thứ tự ngược lại tạo ra một danh sách rút gọn phải dựng lại, vì một mô-đun được chọn vì tốc độ rồi bị phát hiện thiếu về tải hướng kính thì không có cách khắc phục ở mức điện. Trình tự đó cũng là điều phân biệt việc chọn này với một so sánh bố trí dẫn động, nơi quyết định bố trí đến trước và tải được kiểm sau. Đây là trình tự sàng lọc cho các bộ dẫn động bánh tích hợp mà kết cấu đầu ra đỡ tải bánh, không phải một quy trình chọn bộ dẫn động đầy đủ: lực kéo cần thiết, phanh, chu kỳ nhiệm vụ, biên nhiệt và tuổi thọ hộp giảm tốc được kiểm song song.
Tải quyết định bộ truyền động AGV nào phù hợp
Tải trường hợp xấu nhất tính cho một bánh được đặt bên cạnh định mức công bố, và mô-đun nhỏ hơn được chọn khi con số nằm gọn bên trong. Trên các giả định phía sau những ví dụ đó, một khung 48 kg rơi vào bản ghi 18 kg và một khung 133 kg vào bản ghi 50 kg. Khung nằm giữa hai đường bao là trường hợp đáng chú ý: nó vừa bản ghi lớn hơn với biên dư, và biên dư đó là thứ được chi cho ước tính về độ lệch trọng tâm và điều kiện mặt sàn.
Tốc độ loại bỏ hay xác nhận
Tốc độ định mức tại đầu ra của một bộ truyền động AGV đặt ra tốc độ mặt đất liên tục, và yêu cầu của nền tảng quyết định xem thế đã đủ chưa. Một bánh đường kính 150 mm trên bản ghi 50 kg cho 0.856 m/s liên tục tại điểm định mức, đây là con số tính toán chứ không phải tốc độ đường đo được. Yêu cầu cao hơn mức đó chuyển việc chọn sang một mô-đun nhanh hơn hoặc một bánh lớn hơn. Điện áp bus là câu hỏi riêng: AKA60-6 KV80 công bố 200 RPM ở 24 V và 400 RPM ở 48 V trên cùng cuộn dây, nên một tốc độ định mức thuộc về điện áp mà nó được công bố, và việc chuyển lên bus cao hơn phải nằm trong định mức bộ dẫn động và giới hạn nhiệt của nó. Tốc độ đỉnh có sẵn trên điểm định mức, và một nhiệm vụ dành phần lớn thời gian ở đó là nhiệm vụ đã ra khỏi đường bao liên tục.
Bốn bánh trên một bus
Chọn kích cỡ dòng điện là bước cuối trong việc chọn bộ truyền động AGV, và là bước đầu tiên chạm tới phần còn lại của nền tảng. Bốn mô-đun AKA60-6 KV80 ở dòng định mức công bố 4 A mỗi chiếc tổng cộng 16 A, và ở dòng đỉnh công bố 11.2 A mỗi chiếc chúng tổng cộng 44.8 A; bốn mô-đun AKA10-9 KV60 tổng cộng 42.4 A ở 10.6 A mỗi chiếc và 128 A ở 32 A mỗi chiếc. Đó là tổng dòng điện mô-đun, không phải yêu cầu phía ắc quy. Dòng định mức không khớp với công suất định mức chia cho điện áp bus, nên hai trường đo hai thứ khác nhau, và bộ pin, công-tắc-tơ cùng bó dây được chọn kích cỡ từ phía bus, nơi điện áp, hiệu suất bộ dẫn động, số bánh cùng kéo và thời gian cho phép một đỉnh kéo dài đều đi vào phép tính. Bốn mô-đun cũng không đạt đỉnh cùng một thời điểm trong cùng một khoảng thời gian. Một bộ truyền động AGV đã chọn theo tải và xác nhận theo tốc độ vẫn phải được kiểm so với những gì bộ pin có thể cấp khi cả bốn bánh cùng kéo.
Nơi định mức tải hướng kính không phải công cụ phù hợp
Định mức trả lời một câu hỏi và có ba tình huống mà nó không giải quyết được việc chọn. Một khung vượt đường bao, một tải tác dụng xa tâm moay-ơ và một trục bánh buộc phải rỗng đều đẩy vấn đề ra ngoài điều mà con số công bố mô tả. Nhận ra chúng là một phần của việc đọc đúng một bản ghi bộ truyền động AGV, và mỗi trường hợp chỉ tới một cách khắc phục khác nhau chứ không phải một mô-đun lớn hơn.
Khung nặng hơn mức định mức cho phép
Vượt đường bao, bộ truyền động AGV vẫn tạo ra mô-men định mức, và phép tính lực kéo vẫn khớp, điều này khiến sai sót dễ xảy ra. Thứ không khớp là đường truyền tải: vòng bi đầu ra bị yêu cầu nhiều tải hướng kính hơn mức định mức của nó nêu, và rủi ro theo sau là quá tải và tuổi thọ rút ngắn ở vòng bi đó hoặc ở kết cấu quanh nó, với kiểu hỏng do cách lắp đặt quyết định chứ không quy về gọn gàng một giới hạn mô-men. Ở nơi tải bánh vượt định mức, đường truyền tải phải được thiết kế lại: một vỏ vòng bi bên ngoài với bộ dẫn động cấp mô-men qua khớp nối là một cách bố trí làm được điều đó, và nó phổ biến ở mức tải bánh cỡ tấn.
Tải đặt xa tâm moay-ơ
Định mức giả định tải tác dụng tại moay-ơ. Một bánh lắp trên giá đỡ dịch ra ngoài, một bộ dẫn động trên trục lái, hoặc một đầu ra xích hay đai chuyển đường tác dụng ra xa tâm vòng bi và cộng thêm một mô-men vào tải hướng kính. Con số công bố không bao trường hợp đó, vì cánh tay mô-men là thuộc tính của cách lắp đặt chứ không của mô-đun. Cách khắc phục là cơ khí: đưa tải trở lại phía trên moay-ơ, hoặc đỡ tải lệch đó trong một vòng bi riêng và để bộ dẫn động chỉ cấp mô-men.
Khi trục bánh phải rỗng
Trục bánh rỗng là yêu cầu đi dây chứ không phải yêu cầu tải, và nó chỉ tới một họ mô-đun khác. Dải sản phẩm có các mô-đun hành tinh trục rỗng cho trường hợp đó, và các bản ghi được dẫn ở đây không công bố định mức tải hướng kính cho chúng, nên cho tới khi nhà sản xuất nêu một định mức, tải bánh phải được đỡ bên ngoài mô-đun trong khi mô-đun cấp mô-men qua đầu ra rỗng của nó. Chọn một trong số đó để giải bài toán tải là đảo ngược lý do chúng tồn tại; chọn một chiếc để giải bài toán đi dây thì để câu hỏi tải đúng nguyên chỗ cũ, và danh sách rút gọn bộ truyền động AGV quay về hai bản ghi có nêu định mức.
Câu hỏi thường gặp
QBộ truyền động AGV dùng để làm gì trên một nền tảng có bánh?
Nó dẫn động một bánh và đồng thời chịu phần khối lượng nền tảng mà bánh đó gánh. Mặt bích đầu ra nhận bánh, vòng bi đầu ra chịu tải hướng kính và vỏ đỡ phản lực đó, còn mô-tơ và tầng giảm bên trong biến điện năng thành mô-men tại vành bánh. Chính sự kết hợp giữa lực kéo và khả năng chịu tải phân biệt một bộ truyền động AGV với một bộ truyền động khớp có mô-men tương đương.
QAKA60-6 và AKA10-9 chịu được bao nhiêu tải hướng kính?
Hai bản ghi bộ truyền động AGV đó có định mức 18 kg trên AKA60-6 KV80 và 50 kg trên AKA10-9 KV60, cả hai đều nêu theo từng thiết bị tại moay-ơ. Chia cho hệ số động 1.5 trên bốn bánh chịu tải đều, chúng tương ứng với khối lượng toàn bộ khoảng 48 kg và khoảng 133 kg, đây là những ước tính sàng lọc dưới các giả định đó chứ không phải giới hạn nhà sản xuất bảo đảm.
QTải trên một bánh được tính thế nào?
Bắt đầu bằng khối lượng nền tảng cộng tải trọng chia cho các bánh trên mặt đất, điều chỉnh theo độ lệch trọng tâm giữa hai cầu, áp một hệ số tổng hợp cho tăng tốc, phanh, độ dốc và chuyển tiếp mặt sàn, rồi kiểm trường hợp một bánh khi một góc mất tiếp xúc. Kết quả xấu nhất trong số đó là con số đem so với định mức.
QĐiều gì xảy ra khi tải bánh vượt định mức?
Bộ truyền động AGV vẫn tạo ra mô-men, nên nền tảng có thể trông như đang chạy trong khi vòng bi đầu ra bị yêu cầu nhiều hơn mức định mức của nó nêu. Theo sau là quá tải ở vòng bi đó hoặc ở kết cấu quanh nó, với tuổi thọ rút ngắn hoặc hư hỏng tùy cách lắp đặt, chứ không phải chạm giới hạn mô-men. Cách khắc phục là đỡ tải bánh bên ngoài mô-đun với bộ dẫn động chỉ cấp mô-men.
QBộ truyền động AGV có hộp giảm tốc tự đỡ tải bánh không?
Nó đỡ tới mức định mức công bố của nó. Trên con số đó, tải phải do kết cấu quanh bộ dẫn động đỡ chứ không do bộ dẫn động, và đó là quyết định ở mức khung. Đọc định mức như một phát biểu về đường truyền tải chứ không như một con số hiệu năng giữ cho quyết định rõ ràng, và đó là điều đầu tiên cần kiểm khi ghép một bộ truyền động AGV với một nền tảng đã được chế tạo xong.
Tài nguyên chính thức
Hai bản ghi sản phẩm mang đầy đủ thông số của từng mô-đun, và nhà sản xuất công bố định mức, bản vẽ kích thước cùng việc gán chân đầu nối trên các trang được liên kết bên dưới. Cả hai đều là bản ghi CubeMars, và các định mức được dẫn trong bài này lấy từ những trang đó. Tốc độ định mức của các bản ghi AK dùng trong so sánh đến từ các trang của nhà sản xuất cho AK60-6 V3.0 KV80 ở 24 V và AK10-9 V3.0 KV60 ở 48 V.
CubeMars AKA60-6 KV80 công bố định mức hướng kính 18 kg, tầng 6:1 và các điểm định mức 24 V cùng 48 V. CubeMars AKA10-9 KV60 công bố định mức hướng kính 50 kg, tầng 9:1 và encoder đầu ra 16-bit đơn.
Bước tiếp theo
Phép tính tải quyết định mô-đun nào phù hợp, và chuyên mục AGV tập hợp các nhiệm vụ nền tảng mà việc chọn này phục vụ. Bộ truyền động robot chứa các bản ghi đã bàn ở trên, và hai công cụ Lựa chọn cùng So sánh sản phẩm đặt các trường thông số cạnh nhau.
Hai bản ghi phía sau bài này là CubeMars AKA60-6 KV80 Bộ truyền động robot và CubeMars AKA10-9 KV60 Bộ truyền động robot. Với trường hợp trục bánh buộc phải rỗng, CubeMars AKH70-48 V1.0 KV41 Bộ truyền động hành tinh trục rỗng là bản ghi cần đọc song song với yêu cầu đó, với đường truyền tải được xử lý bên ngoài mô-đun.