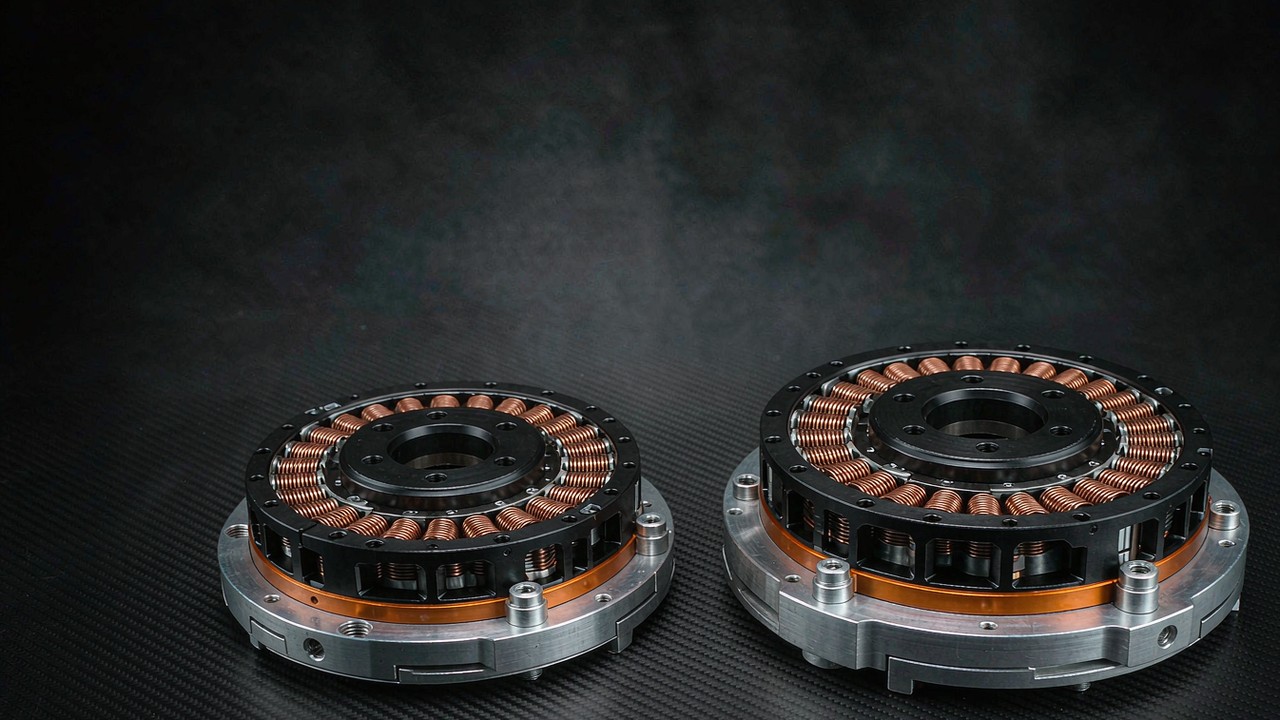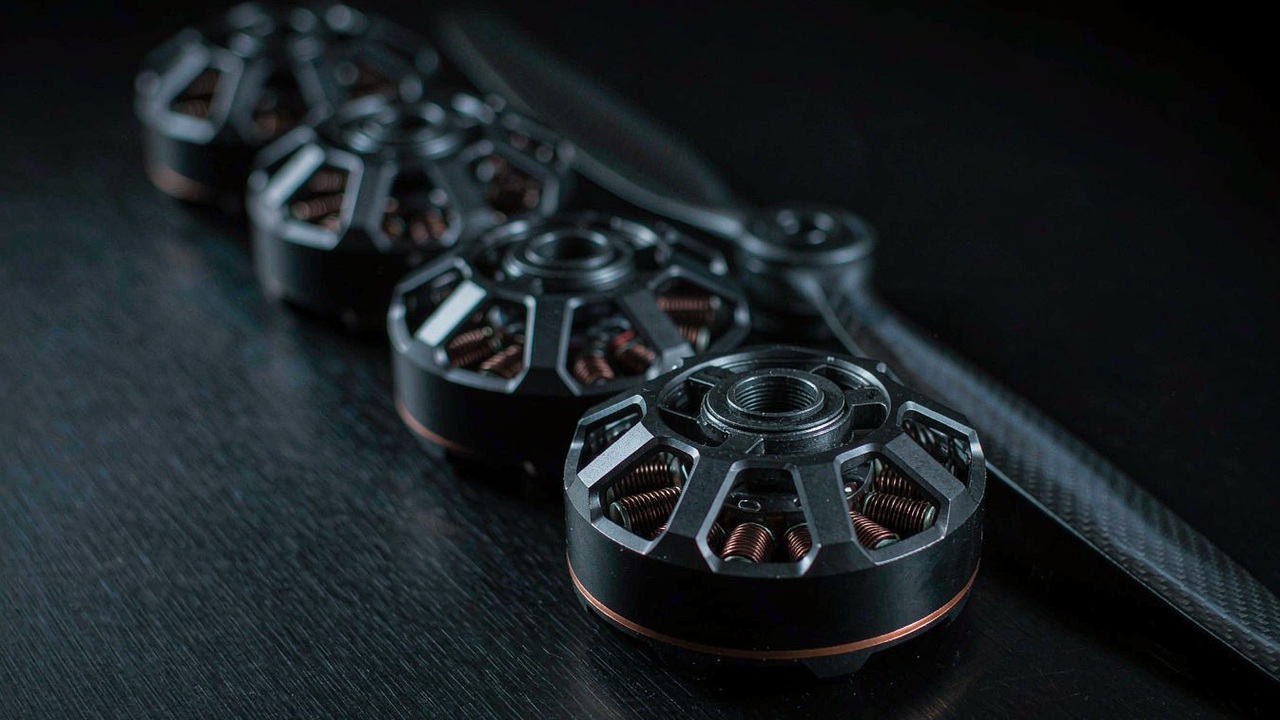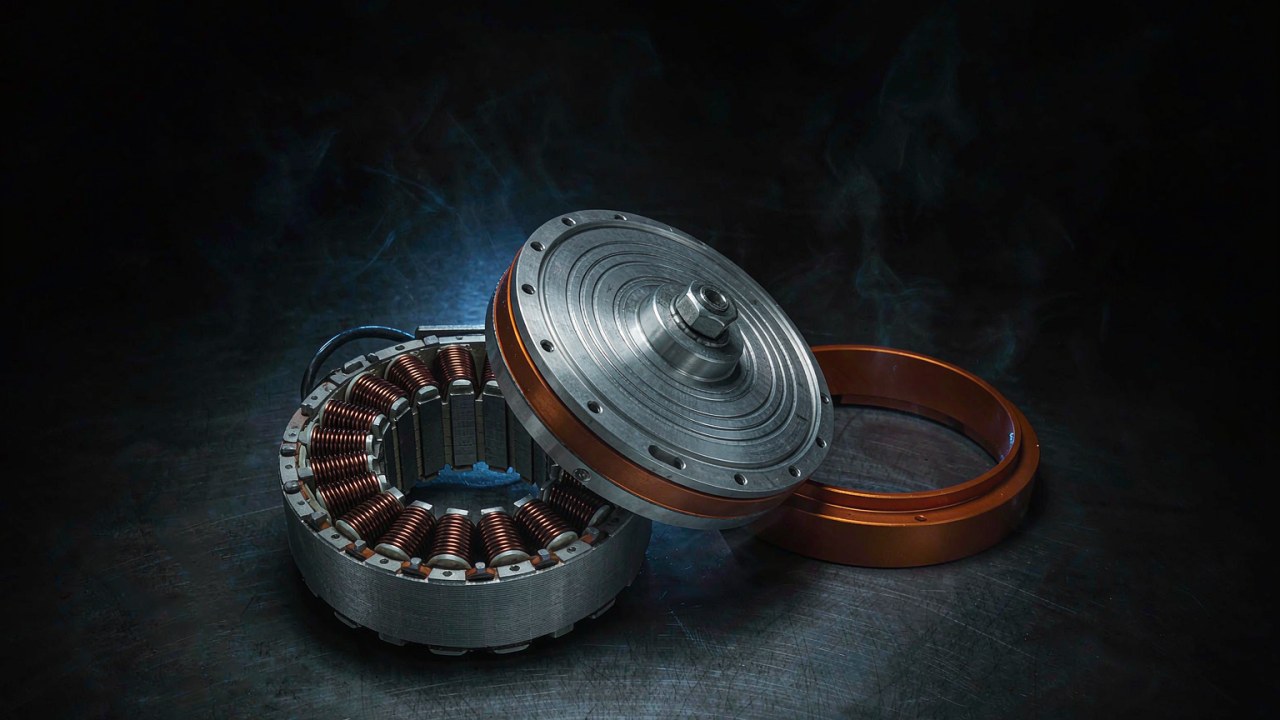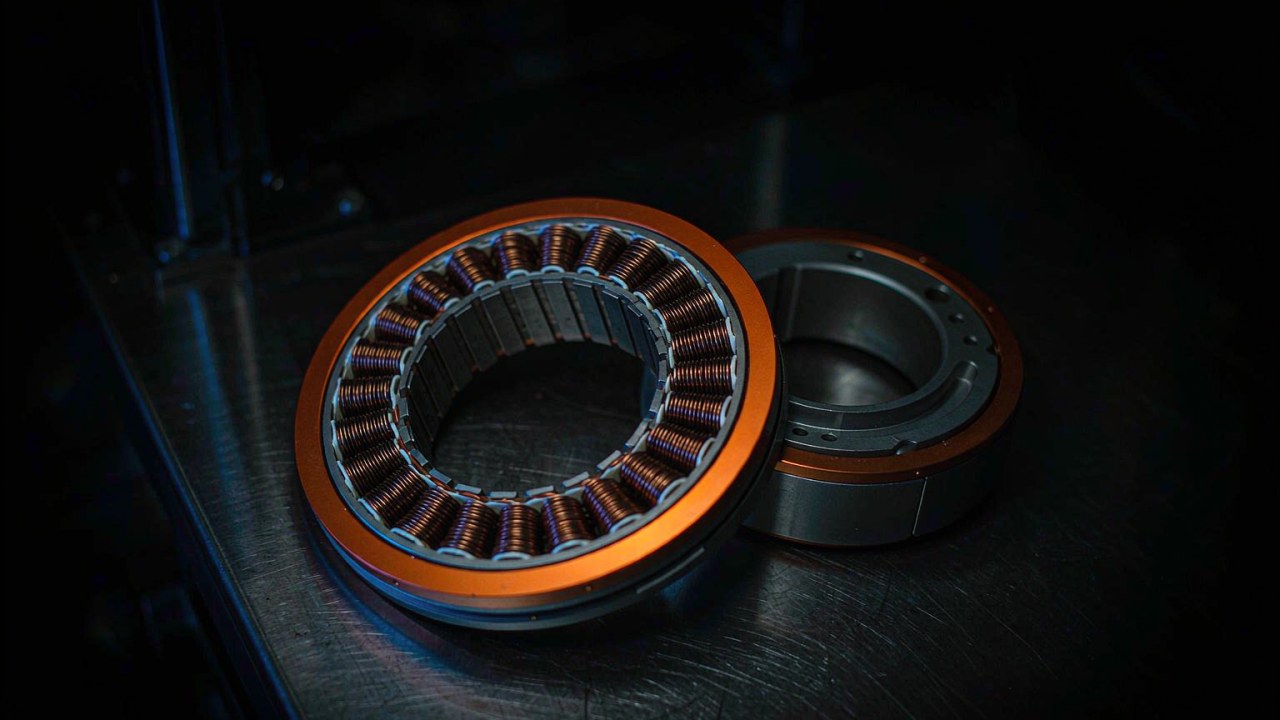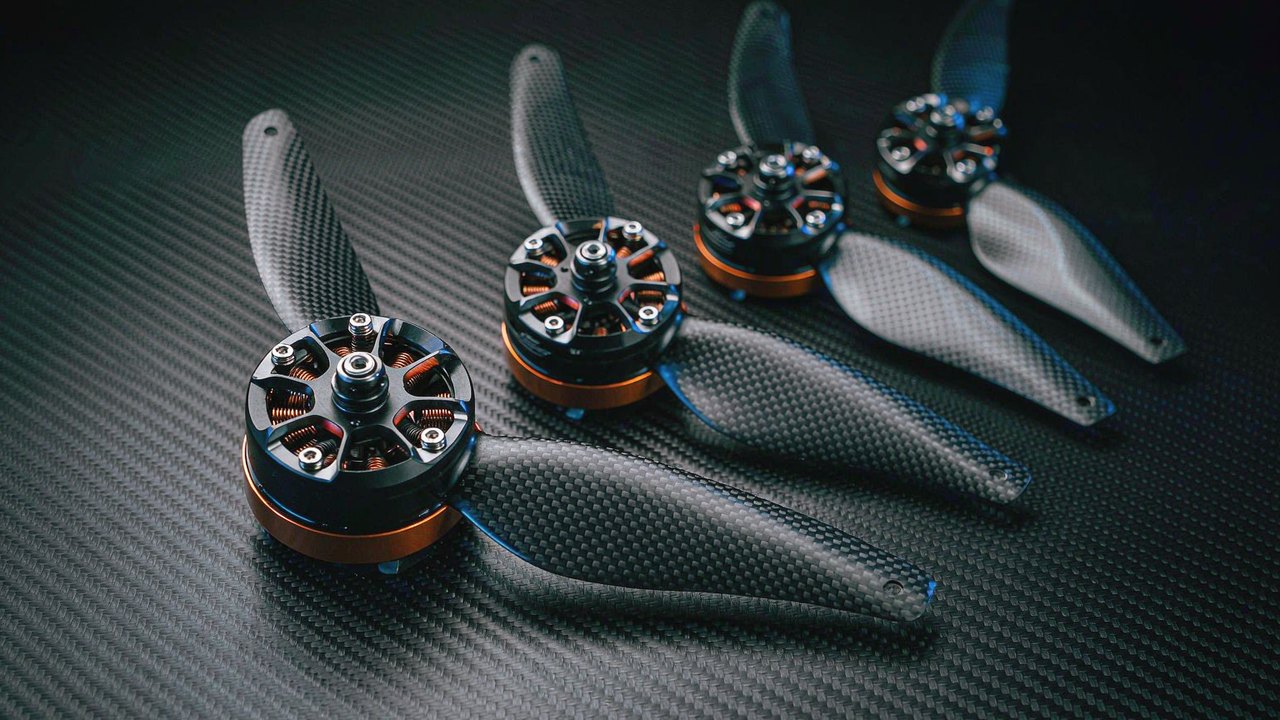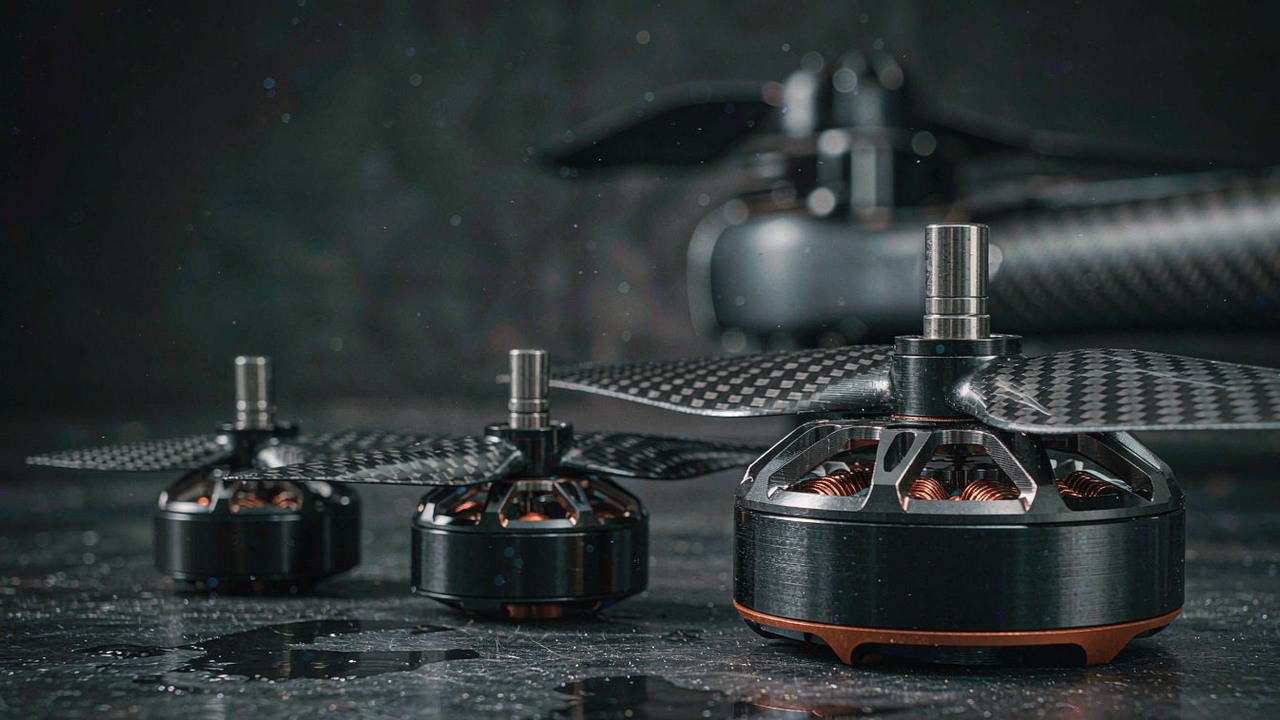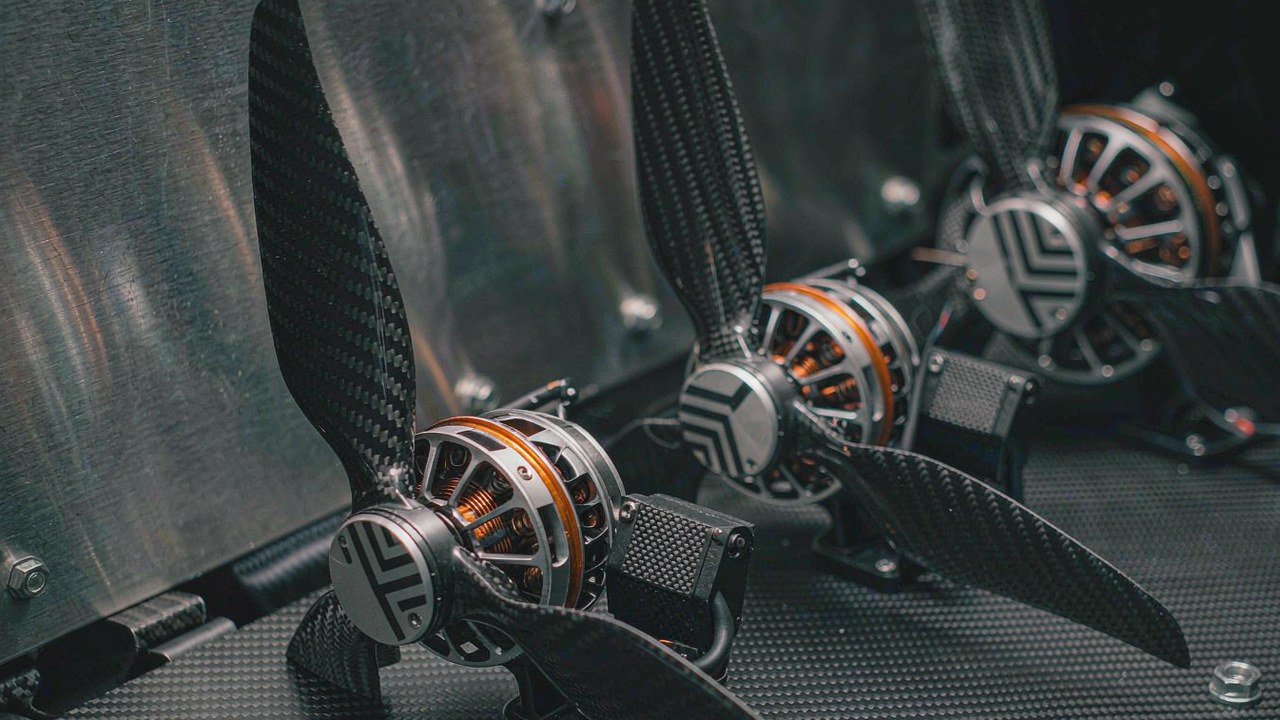
Dòng T-Motor VL là một họ gồm 16 bộ hệ thống động lực VTOL được chế tạo cho pha nâng của máy bay cất cánh và hạ cánh thẳng đứng kiểu cánh cố định. Mỗi bộ ghép một động cơ với một ESC và một cánh quạt đã được khớp sẵn, và ở từng bậc nhà sản xuất công bố khối lượng cất cánh tối đa khuyến nghị cho một khung bay bốn cánh. Bài viết này sắp xếp các bậc đó và chỉ ra cách một khối lượng khung bay rơi vào một trong số đó.
Trả lời nhanh
Dòng T-Motor VL bao phủ một dải MTOW đã công bố cho drone bốn cánh từ 12 kg đến 150 kg qua 16 bộ, và mỗi bộ được bán như một động cơ, một ESC và một cánh quạt chứ không phải một động cơ trần. Dải này chia thành ba mức điện áp: mười bộ chạy trên 12S, hai bộ trên 14S và bốn bộ trên 24S. MTOW ở đây là khối lượng cất cánh tối đa, và nhà sản xuất nêu con số này cho một khung bay bốn cánh, nên một drone sáu cánh hoặc tám cánh đạt cùng tổng khối lượng với tải thấp hơn trên mỗi nhánh.
Vì vậy việc chọn lựa bắt đầu từ khung bay chứ không phải từ động cơ. Đọc dòng T-Motor VL từ dưới lên là con đường ngắn nhất từ một khối lượng cất cánh đến một bộ cụ thể, bởi các bậc đã công bố là rời rạc và mỗi bậc tự nêu các thành phần hệ thống động lực VTOL của nó. Một nền tảng đã được thiết kế quanh một bus pin và một đường kính cánh quạt thì đã thu hẹp lựa chọn xuống còn vài bậc trước khi bất kỳ mã hiệu nào được đọc. Nhóm Drone VTOL tập hợp những nhiệm vụ khung bay mà dải sản phẩm này phục vụ.
Một bộ động lực dòng T-Motor VL gồm những gì
Dải sản phẩm này không phải một loạt động cơ rời bán kèm phụ kiện riêng. Mỗi mục trong dòng T-Motor VL là một bộ động lực, và ba phần được khớp tại nhà máy: động cơ, ESC điều khiển nó và cánh quạt mà bộ đó được đặc trưng cùng. Đọc dải này như một dải động cơ sẽ bỏ sót hai thành phần quyết định việc lắp đặt có hoạt động hay không. Để có cái nhìn rộng hơn về vị trí của họ sản phẩm này bên cạnh động cơ cánh cố định và động cơ đa cánh, bài Động cơ drone: chọn động cơ FPV, cánh cố định và VTOL bao quát phạm vi rộng hơn.
Động cơ, ESC và cánh quạt như một bộ
Cánh quạt là một phần của thông số kỹ thuật chứ không phải phần thêm vào sau. Dòng T-Motor VL công bố một cánh quạt có tên cho từng bộ, từ DZ17 × 6.2 trên mục nhỏ nhất đến VZ45 × 18 trên mục lớn nhất, và con số lực đẩy nêu cho bộ đó thuộc về cánh quạt ấy. Lắp một cánh khác làm thay đổi tải mà động cơ nhìn thấy, từ đó thay đổi dòng mà ESC phải cấp. Ba phần vận hành cùng nhau, đó là lý do một hệ thống động lực VTOL được chỉ định như một khối thay vì được lắp từ những phần chọn riêng lẻ.
Khối lượng ESC cũng nằm trong khối lượng rỗng
ESC là một hạng mục riêng trên khung bay, và ở đỉnh dải sản phẩm một chiếc đơn lẻ đã chiếm một phần đáng kể trong phần cứng nâng. Cột khối lượng động cơ trong bảng dưới đây là khối lượng động cơ như nhà sản xuất công bố, đã tính cả dây; cột này không bao gồm ESC, cánh quạt, giá đỡ hay hệ dây điện. Một ngân sách khối lượng rỗng dựng trên riêng cột đó sẽ đánh giá thấp phần cứng nâng, nên khối lượng lắp đặt của cả bộ mới là con số mà ngân sách cần.
Thang MTOW: MTOW cho drone bốn cánh từ 12 kg đến 150 kg
Dòng T-Motor VL đọc như một cái thang vì các bước nhảy về MTOW khuyến nghị cho drone bốn cánh đều được công bố và rời rạc. Mười hai mục dưới cùng bao 12 kg đến 70 kg với bước vài kilôgam, và bốn mục 24S tiếp quản từ 90 kg. Các bậc là những dải đã công bố chứ không phải một thang liên tục, nên có những khối lượng rơi vào khoảng giữa hai mục thay vì nằm gọn trong một mục. Đọc thang từ dưới lên cho thấy bậc nào thêm lực đẩy và bậc nào thêm khối lượng.
12S và 14S: 12 kg đến 70 kg
Mười hai bộ bao phần dưới của dải. Bộ nhỏ nhất, VL5009 KV275, được công bố cho drone bốn cánh 12-15 kg với 8624 g lực đẩy trên mỗi nhánh và động cơ 280 g. Thang sau đó đi lên qua VL6011 KV180 và VL6013 KV210 cho 15-22 kg, VL7015 KV190 và VL8015 KV170 khoảng 22-25 kg, VL8018 KV180 và VL8020 KV170 cho 30-35 kg, và VL8022 KV170 ở 40 kg. Cặp 14S, VL1035 KV150 và VL1040 KV150, khép dải này ở 55-70 kg với 36173 g và 45797 g lực đẩy trên mỗi nhánh.
24S: 90 kg đến 150 kg
Bốn bộ đảm nhận phần đỉnh của thang. VL1155 KV65 được công bố cho 90-105 kg với 57036 g lực đẩy trên mỗi nhánh, VL1165 KV60 cho 115-125 kg với 66032 g, còn VL1180 KV60 và VL1380 KV60 cùng cho 140-150 kg với 88075 g và 83024 g. Cả bốn chạy trên bus 24S và ghép với ESC VL200A hoặc VL300A, một họ bộ điều khiển khác với các đơn vị V60A đến V200A dùng ở phần dưới.
Đoạn clip của chính nhà sản xuất giới thiệu Động lực VTOL dòng VL của T-MOTOR trên các nền tảng thực tế, với VL1155 KV65 trong một bài thử phun muối và VL7015 KV190 được lắp thành một bộ hoàn chỉnh cùng ESC và cánh quạt.
Đoạn clip đáng xem trước bảng dưới đây, vì nó cho thấy hai đầu của cùng một họ đang chạy dưới điện chứ không chỉ là phần cứng trần. Động lực VTOL dòng VL của T-MOTOR trên các nền tảng thực tế chỉ nói về hai mẫu đó, và cái thang vẫn tiếp tục vượt qua cả hai. Mọi dải MTOW cho drone bốn cánh trong dòng T-Motor VL đều được công bố cho bốn nhánh, nên con số mô tả một khung bay hoàn chỉnh chứ không phải một động cơ riêng lẻ.
Đầu nào của dải phù hợp với khung bay nào
Khối lượng cất cánh quyết định một dự án thuộc đầu nào của dải, nhưng số nhánh nâng và nhiệm vụ tải trọng quyết định đầu đó cần bao nhiêu biên dự phòng. Một drone bốn cánh 40 kg và một drone tám cánh 40 kg không rơi vào cùng một mục: chiếc thứ hai trải cùng khối lượng đó trên gấp đôi số nhánh, nên tải trung bình trên mỗi nhánh giảm. Các dải đã công bố vẫn mô tả một drone bốn cánh, nên drone tám cánh cần đánh giá riêng thay vì dùng một định mức mang sang từ bảng.
Nhiệm vụ tải trọng và số nhánh nâng
Các con số công bố cho dòng T-Motor VL giả định bốn nhánh, và các dải MTOW được công bố cho cấu hình đó. Trong một trạng thái bay treo lý tưởng với tải chia đều, thêm nhánh nâng sẽ hạ lực đẩy trung bình mà mỗi nhánh phải tạo ra với một khối lượng máy bay cho trước, nhưng đó là một ước lượng chứ không phải một quy tắc bậc: drone sáu cánh hoặc tám cánh cần đánh giá riêng về biên lực đẩy, tương tác giữa các cánh, khả năng điều khiển, hành vi chuyển chế độ và các trường hợp hỏng hóc, và nó mang nhiều phần cứng động lực hơn một drone bốn cánh cùng khối lượng. Khối lượng tải trọng là một câu hỏi riêng, vì nó làm tăng khối lượng toàn bộ và kéo theo yêu cầu nâng. Vị trí đặt tải trọng làm dịch trọng tâm và có thể nâng cao yêu cầu về điều khiển và kết cấu, nhưng một tải trọng lệch tâm ở cùng khối lượng cất cánh tự nó không đòi hỏi lực đẩy lớn hơn. Cần định cỡ hệ thống động lực theo lực đẩy và biên vận hành trước, rồi kiểm tra giới hạn trọng tâm, khả năng điều khiển và tải kết cấu cho cách bố trí tải trọng.
Số nhánh nâng là ước lượng, không phải định mức
Quan hệ lý tưởng hóa là nghịch đảo: gấp đôi số nhánh thì lực đẩy trung bình mà mỗi nhánh phải tạo ra giảm một nửa với cùng khối lượng toàn bộ. Đó là một ước lượng đầu tiên cho trường hợp bay treo, không phải một hệ số quy đổi cho MTOW đã công bố, vì các dải giả định bốn nhánh và một bộ mang sang drone tám cánh chưa được kiểm chứng cho khung bay đó. Chiều quan trọng trong thực tế là chiều ngược lại: một bộ được chọn quanh drone tám cánh rồi lắp lên khung bốn cánh sẽ bị đòi hỏi lực đẩy gần gấp đôi mức nó được chỉ định, và MTOW công bố cho drone bốn cánh chính là con số phơi ra sự lệch đó. Vì vậy số nhánh nâng đứng trước mã hiệu trong trình tự, và toàn bộ máy bay vẫn phải được kiểm tra ở đúng cấu hình mà nó sẽ bay.
Vì sao khóa cánh quạt định hình cả dòng sản phẩm
Năng lực mà nhà sản xuất đặt lên hàng đầu trong toàn dòng T-Motor VL là khóa cánh quạt, được mô tả là một góc đặt được 360 độ do ESC giữ. Trên một máy bay cánh cố định chuyển từ bay treo sang bay bằng cánh, các cánh quạt nâng dừng lại, và cánh đã dừng phải nằm ở một hướng đã biết thay vì nằm theo chỗ luồng khí thả nó xuống, nên vị trí nghỉ thuộc về cách bố trí khung bay chứ không phải một chi tiết phó mặc cho may rủi.
Khóa cánh quạt 360 độ
Một cánh quạt đã dừng nằm ở góc tùy ý sẽ nằm trong luồng khí trên cánh, và chỗ nó dừng lại thay đổi theo từng chuyến bay. Một khóa giữ cánh ở góc đã chọn làm cho vị trí đó lặp lại được. Nhà sản xuất nêu rằng khóa vào vị trí trong vài giây và góc là đặt được, điều này cho phép nhà thiết kế khung bay chọn chỗ cánh dừng nằm. Một góc cho trước có giúp ích cho một cánh cụ thể hay không phụ thuộc vào khung bay, cánh quạt và cách lắp đặt, nên kết quả khí động là thuộc tính của toàn bộ máy bay chứ không phải của riêng khóa.
Dòng giữ ở trạng thái khóa
Giữ một cánh quạt đứng yên trước luồng khí cần mô-men, và ESC cấp mô-men đó dưới dạng dòng điện. Nhà sản xuất mô tả ESC điều chỉnh dòng giữ cho khớp với tải bên ngoài thay vì giữ một giá trị cố định, và công bố mức tiêu thụ chờ khoảng 10 W ở trạng thái khóa, chính điều này giữ nhiệt từ chức năng giữ ở mức thấp trong suốt hành trình. Cùng họ ESC đó được mô tả là hỗ trợ CAN 2.0 ở phía bộ điều khiển, giao diện dùng để ra lệnh và giám sát bộ sản phẩm từ một bộ lái tự động trong một lắp đặt dòng T-Motor VL.
Khóa chỉ là một nửa của bài toán chuyển chế độ. Hai chế độ bay đòi hỏi những thứ khác nhau ở cùng một động cơ, và Động cơ drone VTOL: cân bằng lực đẩy bay treo và hiệu suất hành trình trình bày cách lực đẩy bay treo và hiệu suất hành trình kéo về hai hướng ngược nhau một khi pha nâng kết thúc.
Các dải điện áp: 12S, 14S và 24S
Dải sản phẩm được tổ chức quanh ba điện áp bus, và dải mà một dự án nằm trong đó thường được cố định trước khi chọn động cơ, vì bộ pin và hệ dây điện của khung bay đã được quyết định từ trước đó. Nhà sản xuất nêu rằng toàn dòng hỗ trợ dải 6S đến 24S, trong khi 16 bộ đã công bố nằm ở 12S, 14S và 24S.
12S: mười bộ
Mười bộ trong dòng T-Motor VL chạy trên bus 12S, từ VL5009 KV275 lên đến VL8022 KV170 cùng VL1028 KV190 và VL1032 KV180 ở trên. Dải này mang MTOW công bố cho drone bốn cánh từ 12 kg đến 55 kg. Các ESC trong nhóm chạy từ V60A ở dưới cùng đến V200A ở trên cùng, và khối lượng động cơ tăng từ 280 g đến 1090 g trong cùng khoảng đó.
14S: hai bộ
Hai bộ bước lên 14S: VL1035 KV150 ở 1205 g và VL1040 KV150 ở 1100 g. Cả hai được công bố cho dải 55-70 kg và cùng có định mức 150 KV. Bus 14S là thứ tách cặp này khỏi nhóm 12S: với một mức công suất điện cho trước và hiệu suất hệ thống tương đương, điện áp bus cao hơn nói chung nghĩa là dòng cấp thấp hơn, trong khi dòng mà máy bay thực sự hút tuân theo điểm làm việc của nó chứ không theo nhãn điện áp.
24S: bốn bộ
Bốn bộ chạy trên 24S và bao MTOW cho drone bốn cánh từ 90 kg đến 150 kg. Bước nhảy từ cặp 14S lên VL1155 KV65 là bước đơn lớn nhất trong dòng T-Motor VL, và nó đi kèm việc đổi họ bộ điều khiển sang ESC VL200A và VL300A. Một dự án vượt qua bậc đó là đổi điện áp bus và họ bộ điều khiển cùng với động cơ, nên phần đỉnh của dải là một hệ truyền động khác chứ không phải một phiên bản lớn hơn của phần bên dưới.
Ghép ESC và cánh quạt trong một hệ thống động lực VTOL
Vì mỗi bộ trong dòng T-Motor VL được khớp tại nhà máy, ESC và cánh quạt công bố kèm một động cơ chính là cặp mà con số lực đẩy thuộc về. Thay một trong hai phần sẽ đưa bộ đó ra ngoài cấu hình đã công bố, và các con số không còn mô tả điều khung bay sẽ làm. Coi cặp ghép là cố định là cách đơn giản nhất để nằm trong đường bao đã công bố của một hệ thống động lực VTOL.
Tám định mức ESC trong toàn dải
Dòng T-Motor VL dùng tám định mức ESC: V60A, V80A, V120A, V150A, V200A, VL248A, VL200A và VL300A. Các đơn vị dòng V phục vụ những bộ 12S và 14S, trong khi các đơn vị dòng VL phục vụ phần đỉnh của dải. Bước từ V150A lên V200A diễn ra giữa VL8022 KV170 và VL1028 KV190, còn bước sang các bộ điều khiển dòng VL diễn ra tại ranh giới 24S.
Đổi cánh quạt là đổi cả ESC
Một cánh quạt lớn hơn hấp thụ nhiều mô-men hơn ở cùng tốc độ, điều này làm tăng dòng cho một mức lực đẩy cho trước. Nếu ESC được định cỡ cho cánh đã công bố, phần biên mà nó có bị tiêu hết bởi thay đổi đó. Trong thực tế, đổi cánh quạt trên một bộ đã khớp là câu hỏi bốn phần: động cơ có mang được tải hay không, ESC có cấp đủ dòng hay không, động cơ và ESC có nằm trong giới hạn nhiệt của chúng hay không, và khung bay còn đủ khoảng sáng cho đĩa cánh lớn hơn hay không. Bất kỳ phần nào trong bốn phần đó không đạt sẽ đưa lắp đặt ra ngoài cấu hình hệ thống động lực VTOL đã công bố.
Ma trận thông số dòng T-Motor VL
Bảng dưới đây liệt kê toàn bộ 16 bộ trong dòng T-Motor VL như đã công bố, sắp theo MTOW khuyến nghị cho drone bốn cánh. Tên mẫu bao gồm định mức KV, và cột điện áp xác định bus mà mỗi bộ chạy trên đó.
| Mẫu | Điện áp | Khối lượng động cơ (g) | Lực đẩy tối đa trên mỗi nhánh (g) | MTOW khuyến nghị (kg) | ESC | Cánh quạt |
|---|---|---|---|---|---|---|
| VL5009 KV275 | 12S | 280 | 8624 | 12-15 | V60A | DZ17 × 6.2 |
| VL6011 KV180 | 12S | 300 | 10464 | 15-18 | V60A | VZ22 × 7.4 |
| VL6013 KV210 | 12S | 388 | 12889 | 20-22 | V80A | VZ22 × 7.4 |
| VL7015 KV190 | 12S | 540 | 15867 | 22-24 | V80A | P24 × 7.2 |
| VL8015 KV170 | 12S | 610 | 14754 | 25 | V80A | VZ26 × 9.5 |
| VL8018 KV180 | 12S | 655 | 17129 | 30-32 | V120A | VZ26 × 9.5 |
| VL8020 KV170 | 12S | 735 | 19679 | 35 | V150A | VZ28 × 10.8 |
| VL8022 KV170 | 12S | 785 | 22268 | 40 | V150A | VZ29 × 11 |
| VL1028 KV190 | 12S | 940 | 26322 | 45-50 | V200A | VZ29 × 11 |
| VL1032 KV180 | 12S | 1090 | 31766 | 50-55 | V200A | G30 × 10.5 |
| VL1035 KV150 | 14S | 1205 | 36173 | 55-60 | V200A | PL32 × 11 |
| VL1040 KV150 | 14S | 1100 | 45797 | 65-70 | VL248A | VZ32 × 12 |
| VL1155 KV65 | 24S | 1420 | 57036 | 90-105 | VL200A | VZ40 × 16.1 |
| VL1165 KV60 | 24S | 1710 | 66032 | 115-125 | VL200A | VZ42 × 16.5 |
| VL1180 KV60 | 24S | 2680 | 88075 | 140-150 | VL300A | VZ45 × 18 |
| VL1380 KV60 | 24S | 2400 | 83024 | 140-150 | VL300A | VZ45 × 18 |
MTOW khuyến nghị là con số nhà sản xuất công bố cho một drone bốn cánh. Lực đẩy tối đa trên mỗi nhánh và khối lượng động cơ là những giá trị nhà sản xuất công bố cho bộ đã khớp, và điều kiện thử phía sau con số lực đẩy được nêu trên từng trang sản phẩm.
Khối lượng động cơ tăng từ 280 g đến 2680 g qua cả bảng, và lực đẩy trên mỗi nhánh tăng từ 8624 g đến 88075 g, nên hai đầu cách nhau khoảng chín lần về khối lượng và mười lần về lực đẩy. So sánh đó đúng cho hai đầu của bảng chứ không đúng cho mọi hàng: tỷ số giữa lực đẩy công bố trên mỗi nhánh và khối lượng động cơ chạy từ khoảng 24 g/g trên VL8015 KV170 đến khoảng 42 g/g trên VL1040 KV150. Tỷ số này là phép tính số học trên hai giá trị đã công bố, không phải thước đo hiệu suất và cũng không phải dự báo cho một khung bay đã lắp đặt.
Nhóm 24S là chỗ cái thang thôi tăng dần. Giữa VL1040 KV150 ở 65-70 kg và VL1155 KV65 ở 90-105 kg có một bước nhảy ở mọi cột cùng lúc: điện áp, khối lượng động cơ, họ ESC và lực đẩy. Một dự án nằm trong khoảng đó không phải đang chọn giữa hai mục liền kề, mà đang chọn thiết kế quanh bên nào của một lần đổi hệ truyền động.
Hai mục 24S được công bố ở 140-150 kg, VL1180 KV60 và VL1380 KV60, chia sẻ một điện áp bus, một ESC và một cỡ cánh quạt, và khác nhau ở khối lượng động cơ cùng lực đẩy trên mỗi nhánh đã công bố. Nhà sản xuất liệt kê chúng là 36N40P và 36N42P, nên khác biệt về số rãnh và số cực nằm trên thông số kỹ thuật thay vì được suy ra từ bảng. Chỉ riêng bảng không giải thích được sự tách biệt về khối lượng và lực đẩy, và các trang sản phẩm là nơi để so thông số đầy đủ cùng điều kiện thử trước khi coi hai mục này thay thế được cho nhau.
Khớp một bộ với khung bay: trình tự định cỡ
Trình tự dưới đây biến một khối lượng cất cánh thành một mục trong dòng T-Motor VL. Mỗi bước thu hẹp phạm vi, và thứ tự có ý nghĩa vì một bước sau có thể vô hiệu hóa một lựa chọn trước đó.
Bước 1: cố định MTOW
Bắt đầu từ khối lượng toàn bộ mà máy bay sẽ thực sự bay, gồm pin, tải trọng và phần cứng nâng. Các con số đã công bố là cho một drone bốn cánh, nên cần ghi lại số nhánh bên cạnh khối lượng. Một khối lượng nằm giữa dải là trường hợp dễ nhất; một khối lượng nằm ở đỉnh một dải thì không còn biên cho một bộ pin nặng hơn.
Bước 2: chia cho số nhánh
Chia khối lượng toàn bộ cho số nhánh nâng để có tải trung bình mà mỗi nhánh mang khi bay treo, với giả định tải được chia đều. Con số đó là một yêu cầu lực đẩy trung bình chứ không phải một tiêu chí định cỡ tự thân: bộ được chọn phải giữ biên lực đẩy cho các điều kiện mà máy bay sẽ bay, và con số lực đẩy đã công bố phải được đọc kèm điều kiện thử của nhà sản xuất. So kết quả với lực đẩy trên mỗi nhánh thay vì với MTOW khuyến nghị, rồi kiểm tra toàn bộ máy bay qua bay treo, chuyển chế độ và phần còn lại của đường bao bay, kể cả giới hạn kết cấu và điều khiển.
Bước 3: chọn dải điện áp
Nếu bộ pin đã được chọn, dải điện áp là cố định và danh sách ứng viên thu lại còn mười hai bộ 12S và 14S hoặc bốn bộ 24S. Nếu bộ pin còn để mở, khối lượng cất cánh quyết định dải trước: nhóm 24S đảm nhận mọi mục trên 70 kg, nên không phương án 12S hay 14S nào chạm tới phần đó của dải.
Bước 4: kiểm tra ESC và cánh quạt
Xác nhận rằng ESC công bố kèm bộ đã chọn có thể mang dòng mà khung bay sẽ hút, và đường kính cánh quạt phù hợp với khoảng sáng mặt đất cùng cách bố trí cánh. Một bộ khớp về lực đẩy nhưng không khớp về đường kính cánh quạt thì không phải là khớp, và cặp ghép không điều chỉnh được nếu không rời khỏi cấu hình đã công bố.
Bước 5: kiểm tra điện áp bus và dòng bus
Bước kiểm tra cuối là toàn bộ hệ truyền động. Điện áp bus do bộ pin đặt ra, và dòng bus là tổng dòng mà các ESC hút. Một lắp đặt 24S ở đỉnh dải kéo dòng mà dây điện, đầu nối và bảng phân phối đều phải mang được. Logic định cỡ chung phía sau biên lực đẩy và biên nhiệt được trình bày trong Định cỡ động cơ drone lực đẩy cao: cấp tải trọng, hiệu suất và biên nhiệt, và nó áp dụng nguyên vẹn khi một bộ đã được chọn ở đây.
Các câu hỏi thường gặp
HBộ nào trong dòng T-Motor VL phù hợp với một drone bốn cánh 25 kg?
VL8015 KV170 là mục được công bố ở 25 kg, với 14754 g lực đẩy trên mỗi nhánh và ESC V80A. VL7015 KV190 bao 22-24 kg và là bậc ngay dưới nó.
HBộ nào phù hợp với một drone bốn cánh 100 kg?
VL1155 KV65 được công bố cho 90-105 kg với 57036 g lực đẩy trên mỗi nhánh, động cơ 1420 g và ESC VL200A. Đây là bậc đầu tiên bước vào dải 24S, và là bộ đầu tiên trong dải chạy trên ESC dòng VL.
HMTOW công bố cho drone bốn cánh giả định bao nhiêu nhánh?
Các con số được công bố cho một drone bốn cánh. Một drone sáu cánh hoặc tám cánh cùng khối lượng toàn bộ mang tải ít hơn trên mỗi nhánh, nên lực đẩy trên mỗi nhánh của bộ ứng viên là con số để so, thay vì MTOW khuyến nghị.
HMột bộ động lực có nặng hơn mua các phần riêng lẻ không?
Cùng ba thành phần đó trong cả hai cách, và ESC là phần thường bị bỏ sót nhất trong một ngân sách khối lượng rỗng. Điều mà bộ đã khớp mang lại là một con số lực đẩy đã công bố thuộc đúng tổ hợp động cơ, ESC và cánh quạt đó, cùng dữ liệu thử phía sau nó.
HMột bộ 12S có chạy được trên bus 24S không?
Không với cùng thiết lập. Động cơ, ESC và cánh quạt được khớp trong một dải điện áp, và định mức ESC gắn với bus mà nó được công bố. Việc một phần nào đó của bộ có thể dùng lại trên một bus cao hơn hay không phụ thuộc giới hạn điện áp của chính nó và thông số của nhà sản xuất, nên giả định làm việc là thay cả bộ thay vì cấu hình lại.
HĐiều gì thay đổi khi đổi cánh quạt trên một bộ?
Lực đẩy, dòng điện và tải trên ESC đều thay đổi cùng nhau. Một đĩa cánh lớn hơn hấp thụ nhiều mô-men hơn ở cùng tốc độ, nên biên dòng của ESC là thứ đầu tiên cần kiểm tra, biên nhiệt của động cơ và ESC là thứ hai, và khoảng sáng mặt đất là thứ ba.
HKhóa cánh quạt góc cố định thay đổi điều gì cho một khung bay cánh cố định?
Một cánh quạt nâng đã dừng được giữ ở góc đã chọn có vị trí lặp lại được thay vì nằm theo chỗ nó tình cờ dừng, và đó là điều khiến hướng dừng trở thành thứ khung bay có thể được thiết kế quanh nó. Nhà sản xuất mô tả khóa là một góc đặt được 360 độ, và một góc cho trước giúp được bao nhiêu còn phụ thuộc vào cánh và cách lắp đặt.
Tài nguyên chính thức
16 trang sản phẩm mang thông số đầy đủ và dữ liệu thử cho từng bộ, và trang nhà sản xuất liên kết chương trình rộng hơn. T-Motor là nhà sản xuất cho mọi mục trong bảng trên, và mỗi trang sản phẩm nhắc lại cặp ghép hệ thống động lực VTOL cho bộ đó.
Bước tiếp theo
Cái thang trả lời câu hỏi về khối lượng. Câu hỏi về chế độ bay, câu hỏi về biên lực đẩy và bài toán chuyển chế độ được trình bày ở nơi khác trên trang, và các trang sản phẩm mang chi tiết phía sau từng hàng của ma trận.
Động cơ drone VTOL: cân bằng lực đẩy bay treo và hiệu suất hành trình trình bày bài toán hai chế độ. Động cơ drone: chọn động cơ FPV, cánh cố định và VTOL đặt dòng T-Motor VL bên cạnh các họ cánh cố định và đa cánh khác. Định cỡ động cơ drone lực đẩy cao: cấp tải trọng, hiệu suất và biên nhiệt đi xa hơn với logic định cỡ khi một bộ đã được chọn, và trang nhóm Drone VTOL tập hợp những nhiệm vụ khung bay mà dải sản phẩm này phục vụ.