ToBMS - To BLDC Motor Source

Bộ truyền động robot

Động cơ, bộ giảm tốc, bộ mã hóa và bộ điều khiển FOC trong một khối lắp bằng bu-lông. So sánh các bộ truyền động robot với tỷ số truyền 6:1-64:1, định mức 1.3-74 N·m và mô-men xoắn đỉnh tới 222 N·m, kèm độ rơ, cho cánh tay robot và robot bốn chân.

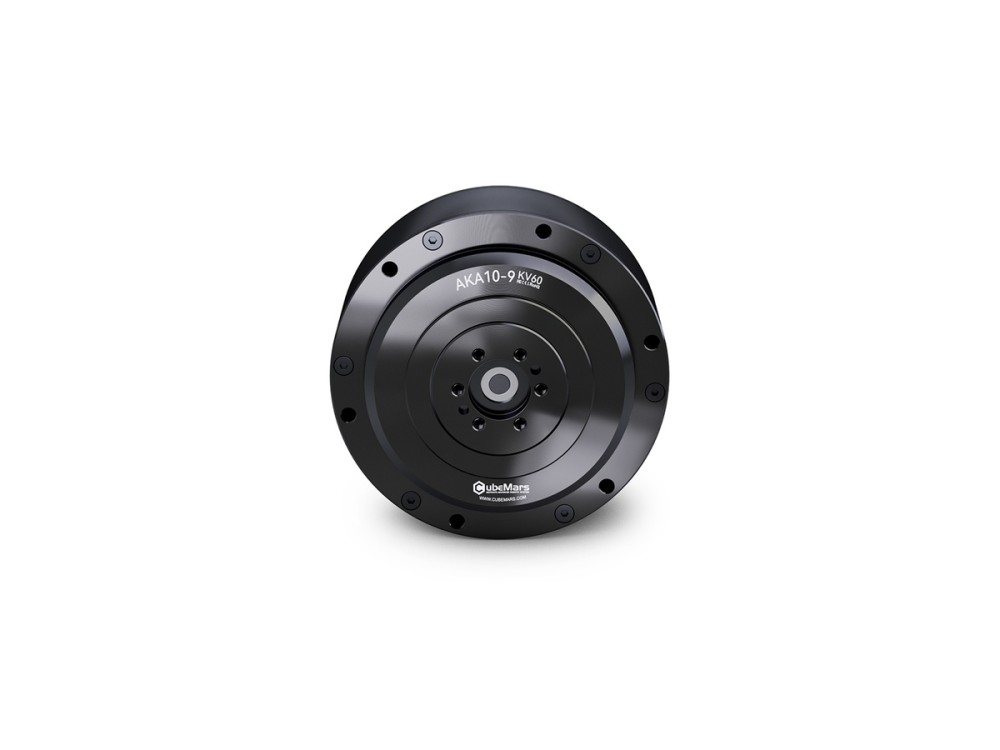
CubeMars AKA10-9 KV60 Bộ truyền động robot Bộ truyền động robot

CubeMars AKA10-9 KV60 Bộ truyền động robot

AKA10-9 KV60 là bộ truyền động dẫn động bánh xe cho AGV và robot bánh xe, cho mô-men xoắn đỉnh 53 Nm và định mức 18 Nm với khả năng chịu tải hướng kính cao hơn 120%. Bộ giảm tốc 9:1, một encoder từ tính 16 bit và công suất định mức 48 V, 205 W bảo đảm lực kéo vững chắc.

Điện áp định mức (V) 48Công suất định mức (W) 205Mô-men xoắn định mức (Nm) 18Dòng điện định mức (A) 10.6Tốc độ định mức (rpm) 109
Chi tiết
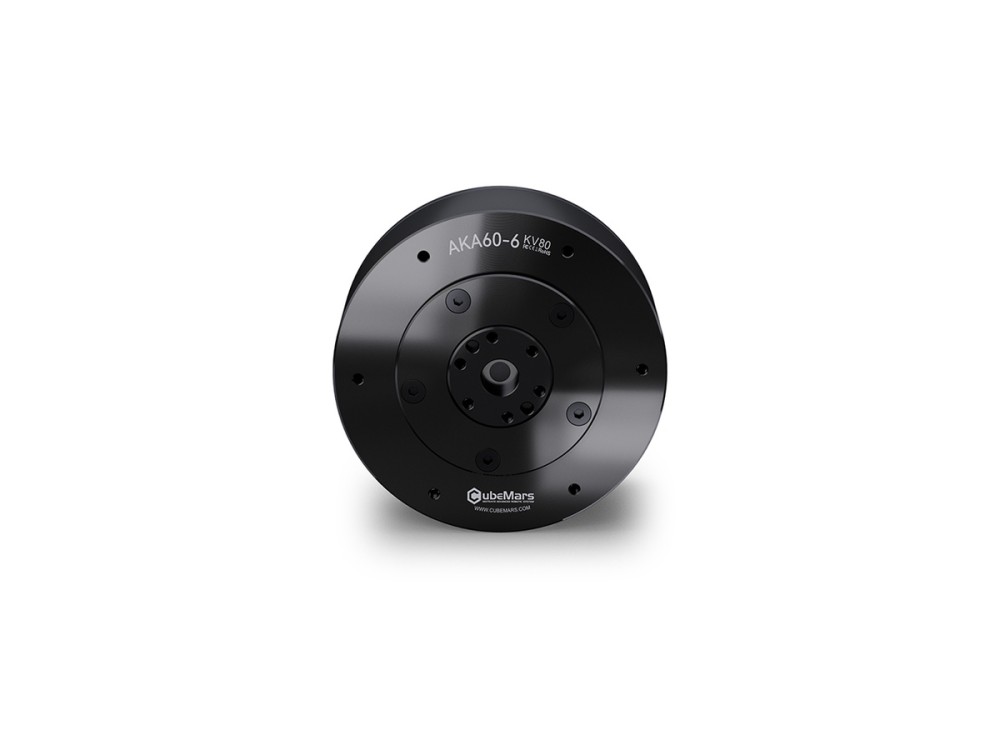
CubeMars AKA60-6 KV80 Bộ truyền động robot Bộ truyền động robot

CubeMars AKA60-6 KV80 Bộ truyền động robot

Được thiết kế cho robot bánh xe và AGV, bộ truyền động AKA60-6 KV80 cho mô-men xoắn đỉnh 9 Nm và định mức 3 Nm qua bộ giảm tốc 6:1 với khả năng chịu tải hướng kính được gia cường. Động cơ nặng 460 g, chạy ở 24/48 V và cho công suất định mức 62 W.

Điện áp định mức (V) 24/48Công suất định mức (W) 62Mô-men xoắn định mức (Nm) 3Dòng điện định mức (A) 4Tốc độ định mức (rpm) 200/400
Chi tiết
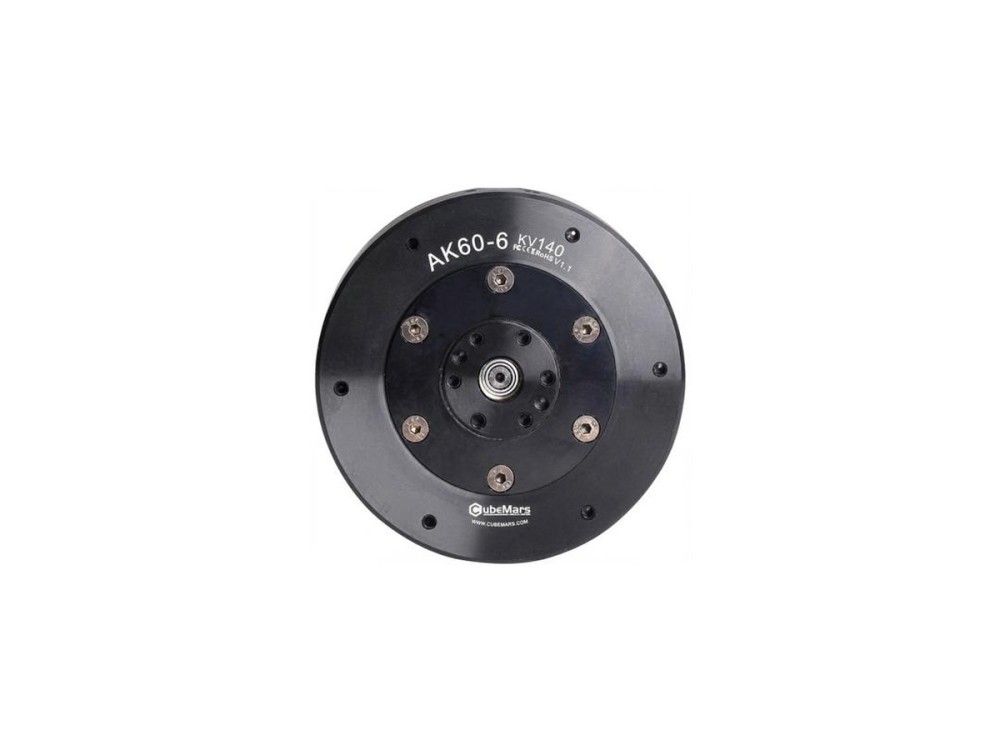
CubeMars AK60-6 V1.1 KV140 Bộ truyền động robot Bộ truyền động robot

CubeMars AK60-6 V1.1 KV140 Bộ truyền động robot

AK60-6 V1.1 KV140 cho mô-men xoắn đỉnh 9 Nm và định mức 3 Nm với công suất định mức 130 W ở 24 V, đạt 560 rpm không tải. Thân tích hợp 368 g với bộ giảm tốc 6:1 phù hợp các khớp linh hoạt trong cánh tay robot để bàn và robot dạng chân nhỏ.

Điện áp định mức (V) 24Công suất định mức (W) 130Mô-men xoắn định mức (Nm) 3Dòng điện định mức (A) 6.5Tốc độ định mức (rpm) 420
Chi tiết
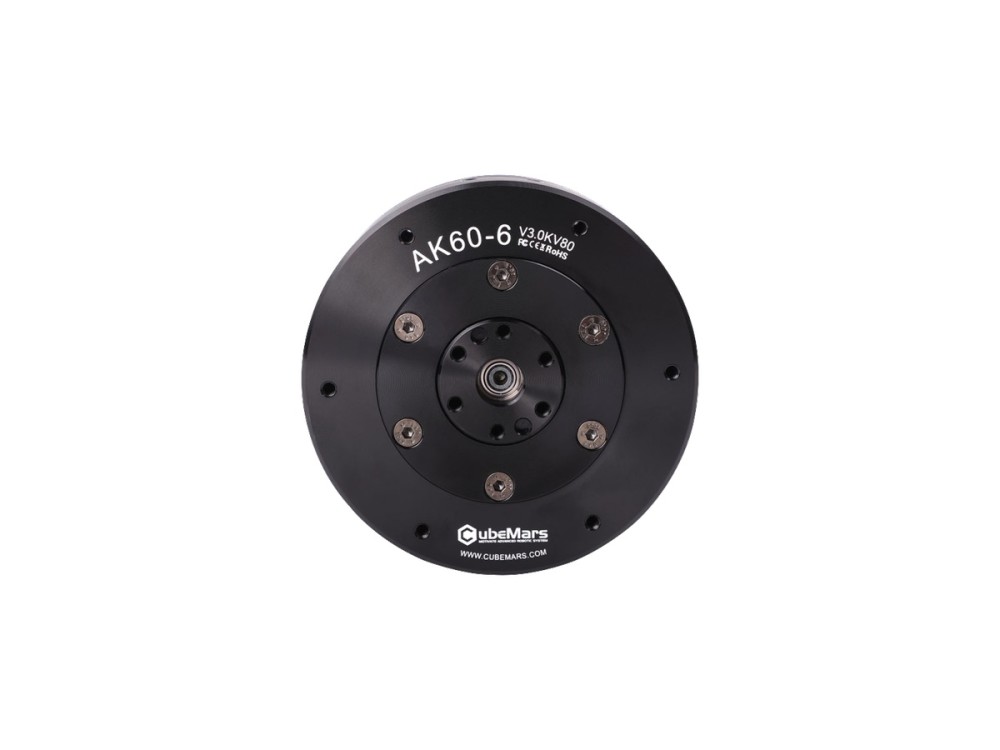
CubeMars AK60-6 V3.0 KV80 Bộ truyền động robot Bộ truyền động robot

CubeMars AK60-6 V3.0 KV80 Bộ truyền động robot

Bộ truyền động CubeMars AK60-6 V3.0 cho mô-men xoắn đỉnh 9 Nm và định mức 3 Nm qua tầng 6:1 nhỏ gọn với công suất định mức 74 W ở 24/48 V. Ở mức 380 g và 79 mm, sản phẩm phục vụ cánh tay robot nhẹ, mô-đun khớp nhỏ và robot bốn chân nhỏ gọn.

Điện áp định mức (V) 24/48Công suất định mức (W) 74Mô-men xoắn định mức (Nm) 3Dòng điện định mức (A) 3.8Tốc độ định mức (rpm) 233/490
Chi tiết
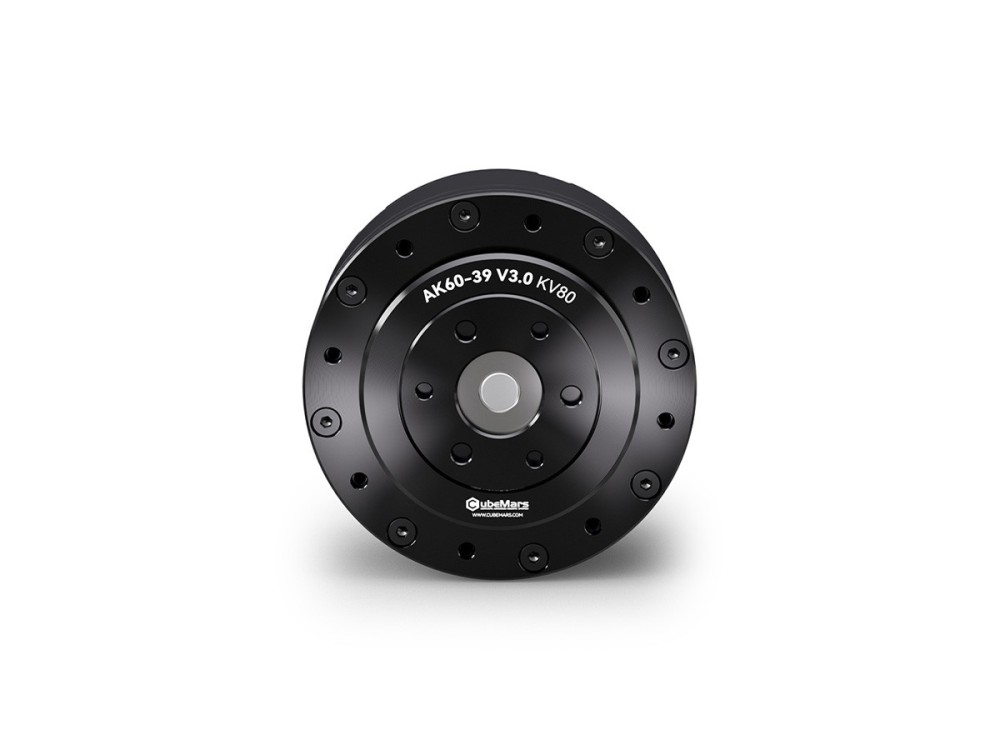
CubeMars AK60-39 V3.0 KV80 Bộ truyền động robot Bộ truyền động robot

CubeMars AK60-39 V3.0 KV80 Bộ truyền động robot

AK60-39 V3.0 kết hợp động cơ KV80 với bộ giảm tốc 39:1 cho mô-men xoắn đỉnh 72 Nm và định mức 24 Nm, công suất định mức 176 W ở 48 V. Nặng 750 g, sản phẩm được chế tạo cho khớp chịu tải trên robot dạng chân và tay máy công nghiệp.

Điện áp định mức (V) 48Công suất định mức (W) 176Mô-men xoắn định mức (Nm) 24Dòng điện định mức (A) 4.5Tốc độ định mức (rpm) 70
Chi tiết
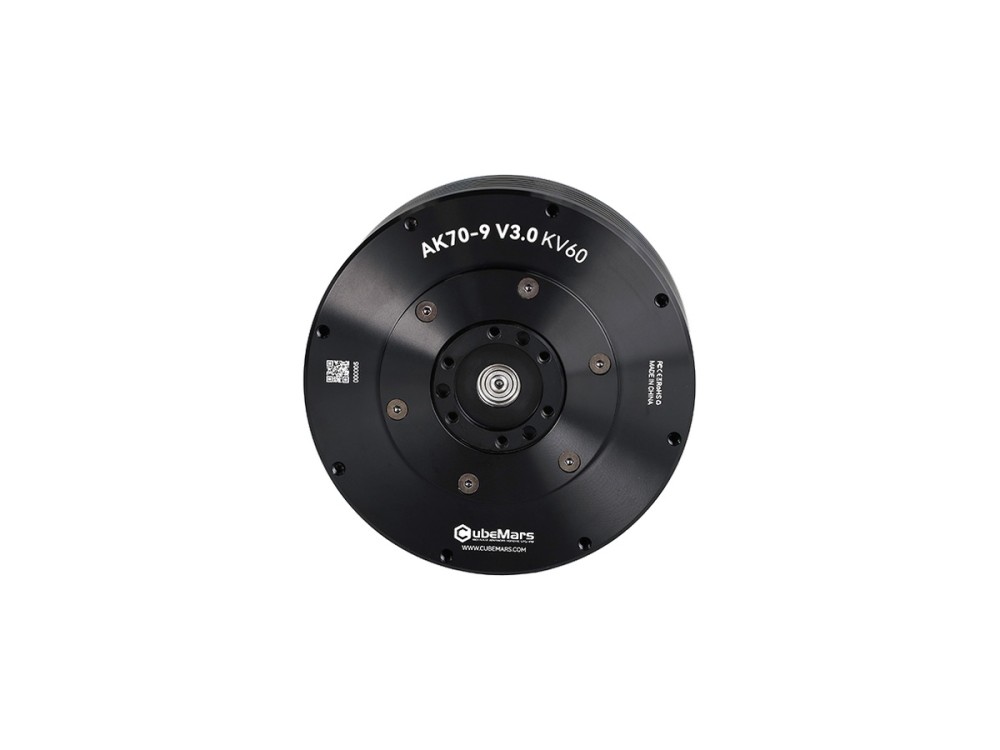
CubeMars AK70-9 V3.0 KV60 Bộ truyền động robot Bộ truyền động robot

CubeMars AK70-9 V3.0 KV60 Bộ truyền động robot

CubeMars AK70-9 V3.0 cho mô-men xoắn đỉnh 29.2 Nm và định mức 8.5 Nm qua bộ giảm tốc 9:1 với công suất định mức 231 W ở 48 V. Vỏ 89 mm, 540 g tích hợp encoder kép cho chân robot hình người, bộ xương ngoài và khớp cánh tay.

Điện áp định mức (V) 48Công suất định mức (W) 231Mô-men xoắn định mức (Nm) 8.5Dòng điện định mức (A) 6.25Tốc độ định mức (rpm) 260
Chi tiết
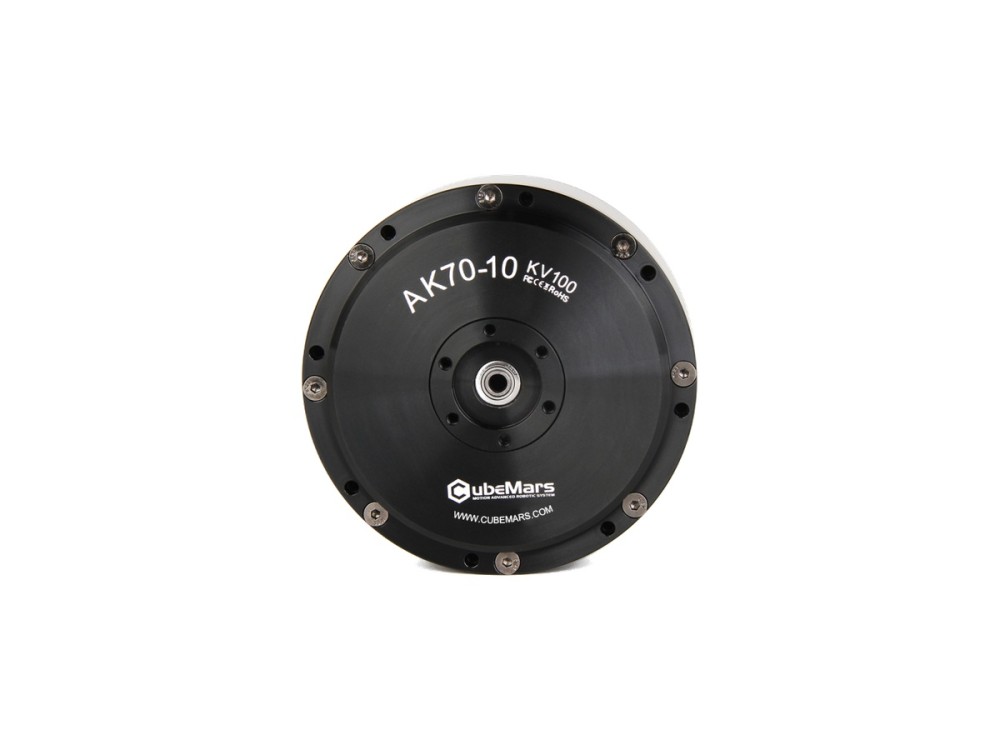
CubeMars AK70-10 KV100 Bộ truyền động robot Bộ truyền động robot

CubeMars AK70-10 KV100 Bộ truyền động robot

AK70-10 kết hợp tầng hành tinh 10:1 với một encoder từ tính 14-bit, cho mô-men xoắn đỉnh 24.8 Nm và định mức 8.3 Nm cùng công suất định mức 230 W. Bộ truyền động 621 g chạy ở 24/48 V, phù hợp khớp bộ xương ngoài, robot bốn chân và cánh tay robot.

Điện áp định mức (V) 24/48Công suất định mức (W) 230Mô-men xoắn định mức (Nm) 8.3Dòng điện định mức (A) 7.2Tốc độ định mức (rpm) 148/310
Chi tiết
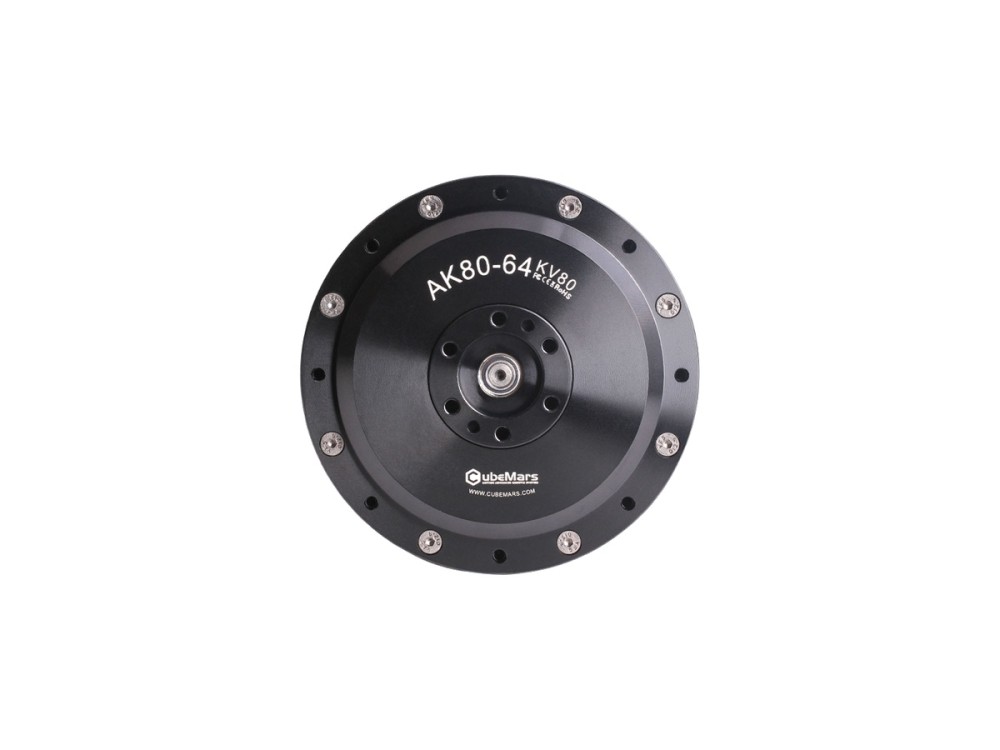
CubeMars AK80-64 KV80 Bộ truyền động robot Bộ truyền động robot

CubeMars AK80-64 KV80 Bộ truyền động robot

Bộ truyền động CubeMars AK80-64 gắn động cơ KV80 trên bộ giảm tốc hành tinh 64:1, tạo mô-men xoắn đỉnh 120 Nm và định mức 48 Nm trong thân 850 g. Nhận 24/48 V, sản phẩm nhắm tới khớp tải lớn trên robot dạng chân và tay máy hạng nặng.

Điện áp định mức (V) 24/48Công suất định mức (W) 220Mô-men xoắn định mức (Nm) 48Dòng điện định mức (A) 7Tốc độ định mức (rpm) 23/48
Chi tiết
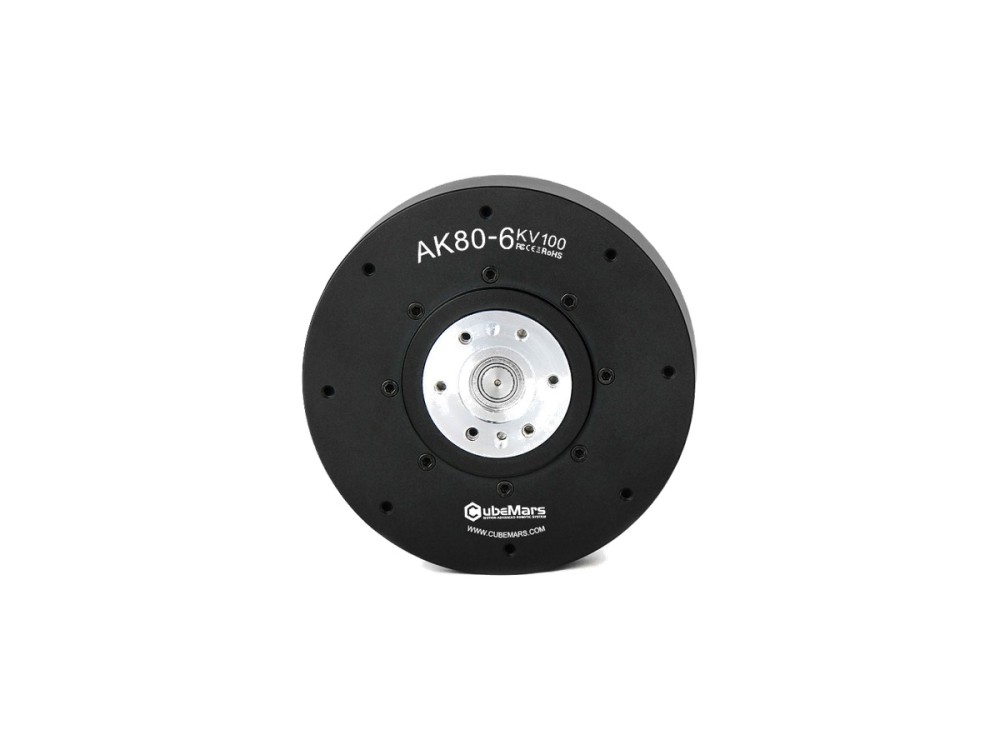
CubeMars AK80-6 KV100 Bộ truyền động robot Bộ truyền động robot

CubeMars AK80-6 KV100 Bộ truyền động robot

AK80-6 V1.0 dùng tỷ số giảm tốc 6:1 cho mô-men xoắn đỉnh 12 Nm và định mức 6 Nm, đạt 800 rpm không tải với công suất định mức 340 W. Nặng 485 g ở 48 V, động cơ thích hợp hơn với các khớp cần tốc độ cao ở cánh tay robot hình người và robot bốn chân nhẹ.

Điện áp định mức (V) 48Công suất định mức (W) 340Mô-men xoắn định mức (Nm) 6Dòng điện định mức (A) 9.7Tốc độ định mức (rpm) 603
Chi tiết
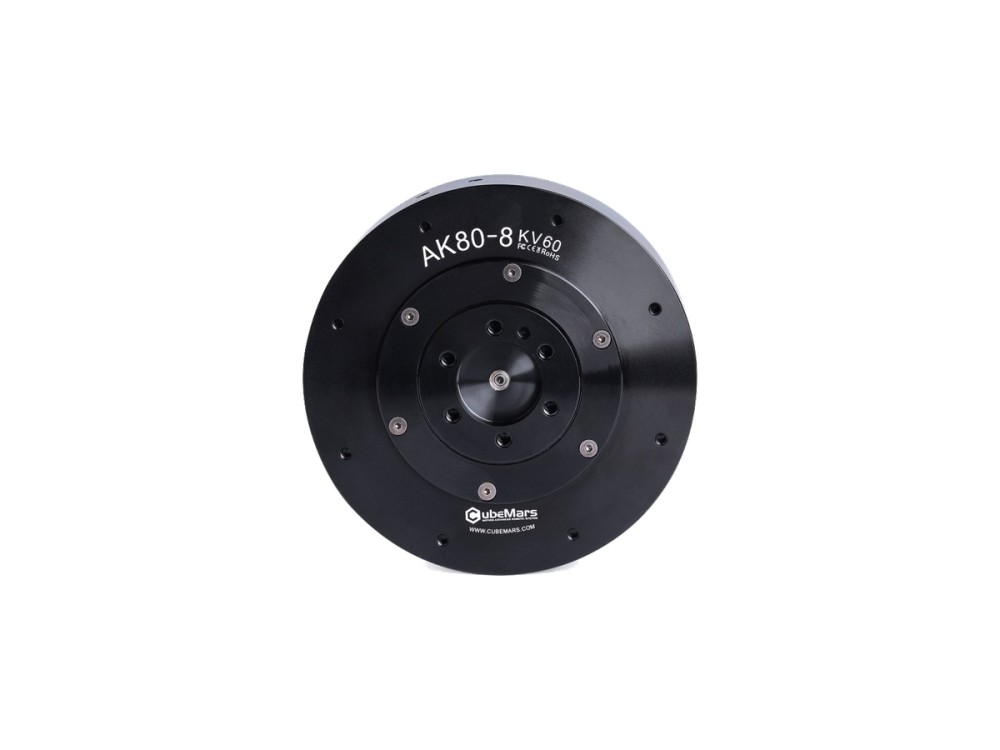
CubeMars AK80-8 KV60 Bộ truyền động robot Bộ truyền động robot

CubeMars AK80-8 KV60 Bộ truyền động robot

Bộ truyền động CubeMars AK80-8 tích hợp bộ giảm tốc 8:1 cho mô-men xoắn đỉnh 25 Nm và định mức 10 Nm với công suất định mức 230 W trên bus 48 V. Khối 570 g được dùng rộng rãi trong bộ xương ngoài, robot bốn chân và khớp robot cộng tác.

Điện áp định mức (V) 48Công suất định mức (W) 230Mô-men xoắn định mức (Nm) 10Dòng điện định mức (A) 6.9Tốc độ định mức (rpm) 243
Chi tiết
CubeMars AK80-9 V3.0 KV100 Bộ truyền động robot Bộ truyền động robot

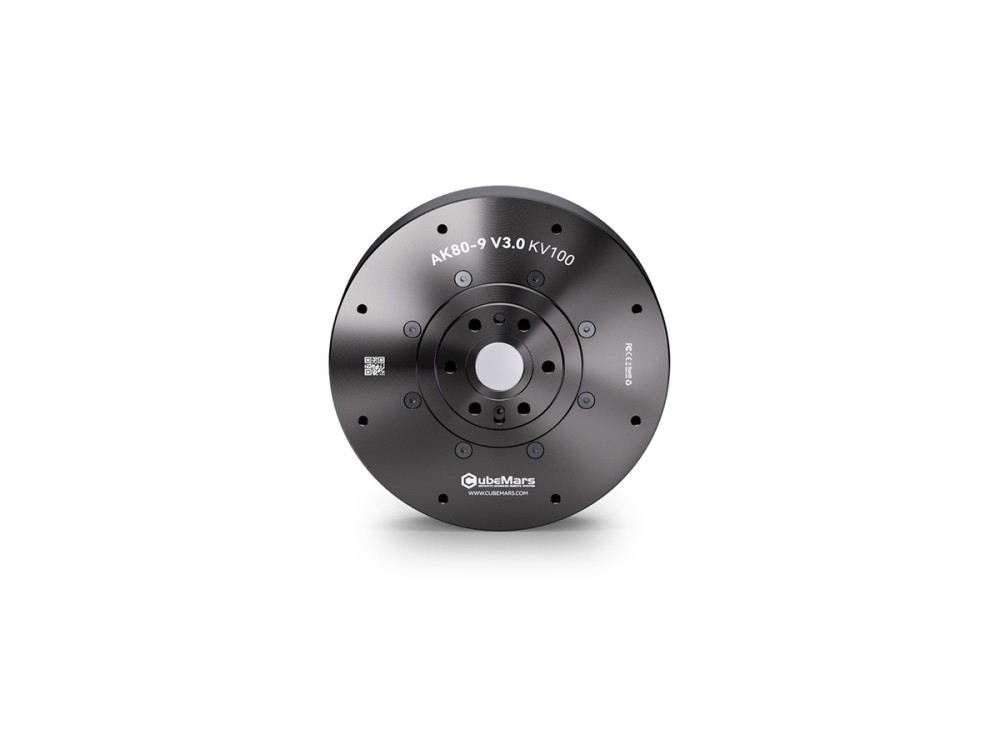
CubeMars AK80-9 V3.0 KV100 Bộ truyền động robot

AK80-9 V3.0 gói gọn động cơ BLDC, hộp số hành tinh 9:1 và bộ điều khiển trong bộ truyền động 98 mm, 490 g. Mô-đun cho mô-men xoắn đỉnh 22 Nm và định mức 9 Nm với công suất định mức 368 W ở 48 V cho robot dạng chân nhanh nhẹn và cánh tay nhỏ gọn.

Điện áp định mức (V) 48Công suất định mức (W) 368Mô-men xoắn định mức (Nm) 9Dòng điện định mức (A) 12Tốc độ định mức (rpm) 390
Chi tiết
CubeMars AK10-9 V2.0 KV60 Bộ truyền động robot Bộ truyền động robot

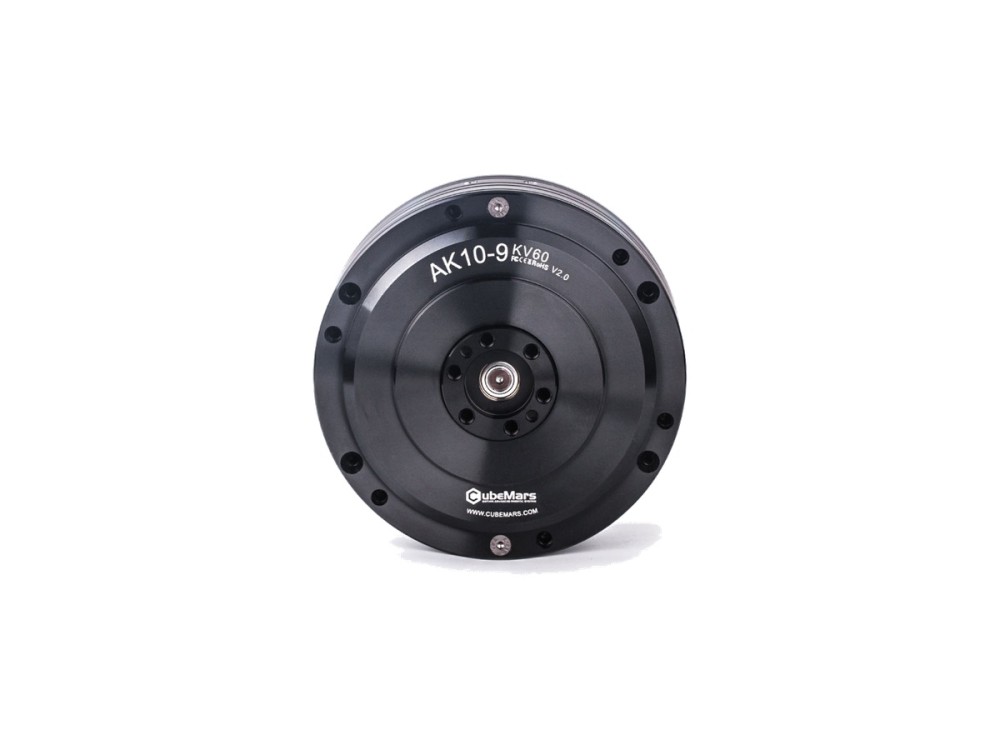
CubeMars AK10-9 V2.0 KV60 Bộ truyền động robot

Bộ truyền động robot CubeMars AK10-9 V2.0 cho mô-men xoắn đỉnh 48 Nm và định mức 18 Nm qua bộ giảm tốc 9:1, với encoder kép và sự linh hoạt 24/48 V. Nặng 960 g, sản phẩm phục vụ robot hình người, bộ xương ngoài và mô-đun khớp chính xác.

Điện áp định mức (V) 24/48Công suất định mức (W) 430Mô-men xoắn định mức (Nm) 18Dòng điện định mức (A) 10.6Tốc độ định mức (rpm) 109/228
Chi tiết
CubeMars AK10-9 V3.0 KV60 Bộ truyền động robot Bộ truyền động robot

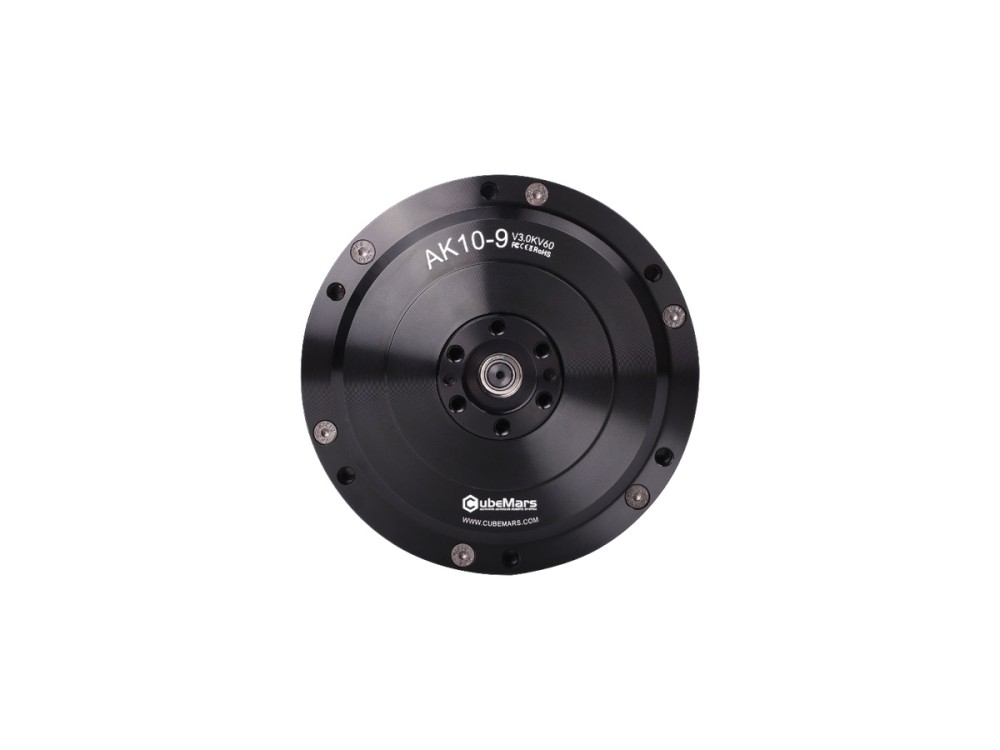
CubeMars AK10-9 V3.0 KV60 Bộ truyền động robot

AK10-9 V3.0 tích hợp động cơ BLDC mô-men xoắn lớn, hộp số hành tinh 9:1 và bộ điều khiển với encoder kép. Mô-đun cho mô-men xoắn đỉnh 53 Nm và định mức 18 Nm với công suất định mức 442 W ở 48 V, là lựa chọn đã được kiểm chứng cho chân robot hình người và cánh tay robot.

Điện áp định mức (V) 48Công suất định mức (W) 442Mô-men xoắn định mức (Nm) 18Dòng điện định mức (A) 10.7Tốc độ định mức (rpm) 235
Chi tiết
CubeMars AKH70-16 V1.0 KV41 Bộ truyền động hành tinh trục rỗng Bộ truyền động robot

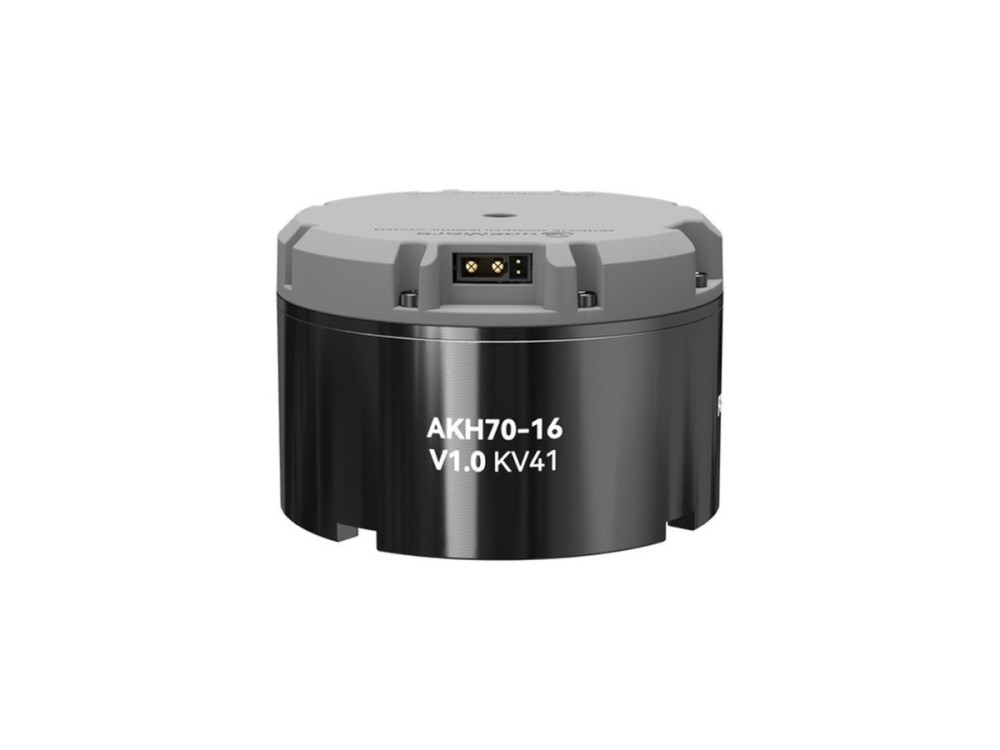
CubeMars AKH70-16 V1.0 KV41 Bộ truyền động hành tinh trục rỗng

CubeMars AKH70-16 V1.0 kết hợp trục rỗng với tầng hành tinh 16:1 cho mô-men xoắn đỉnh 78 Nm và định mức 26 Nm. Bộ truyền động 879 g chạy ở 48 V, phù hợp khớp gối robot bốn chân, khớp cánh tay robot và hệ dẫn động bánh xe cần đi cáp bên trong.

Điện áp định mức (V) 48Công suất định mức (W) 245Mô-men xoắn định mức (Nm) 26Dòng điện định mức (A) 6.5Tốc độ định mức (rpm) 90
Chi tiết
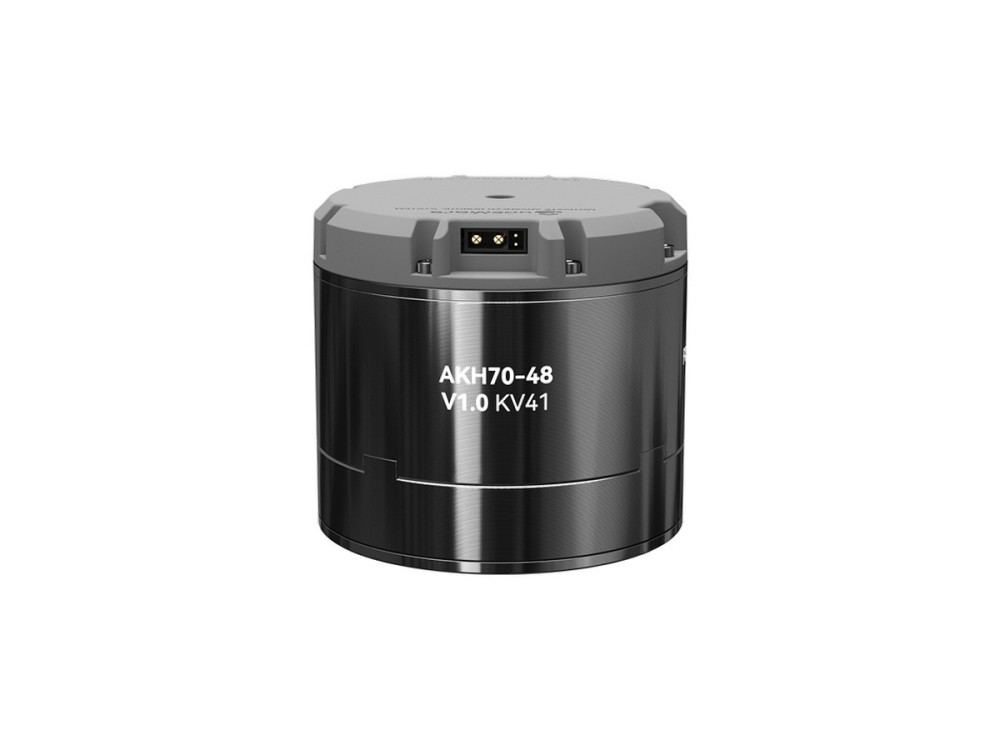
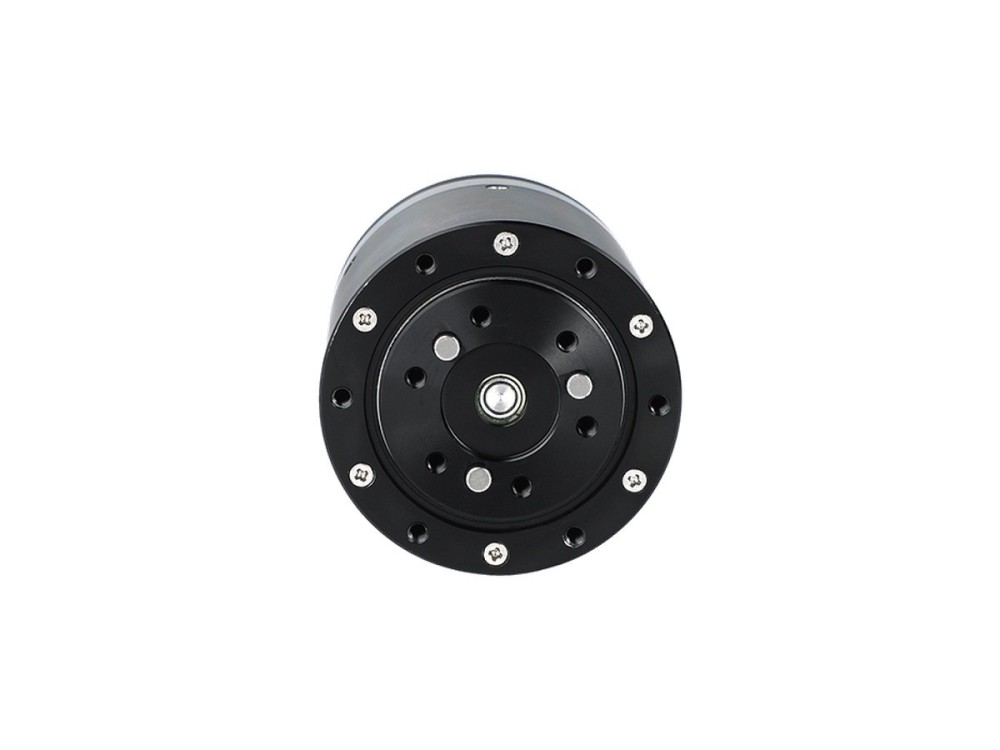
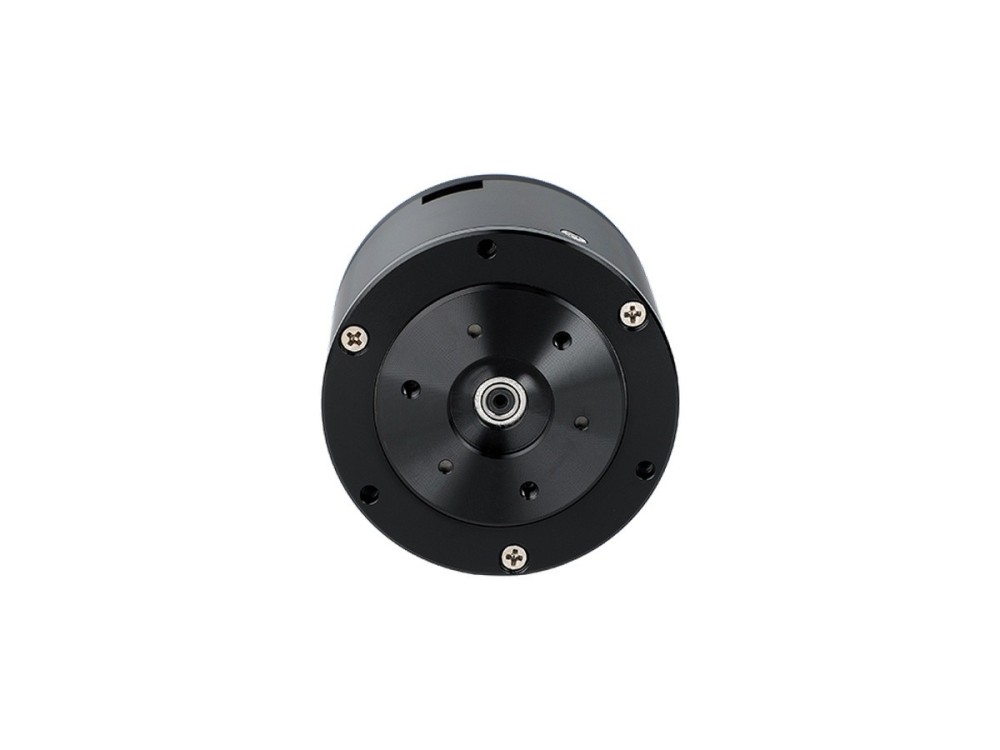
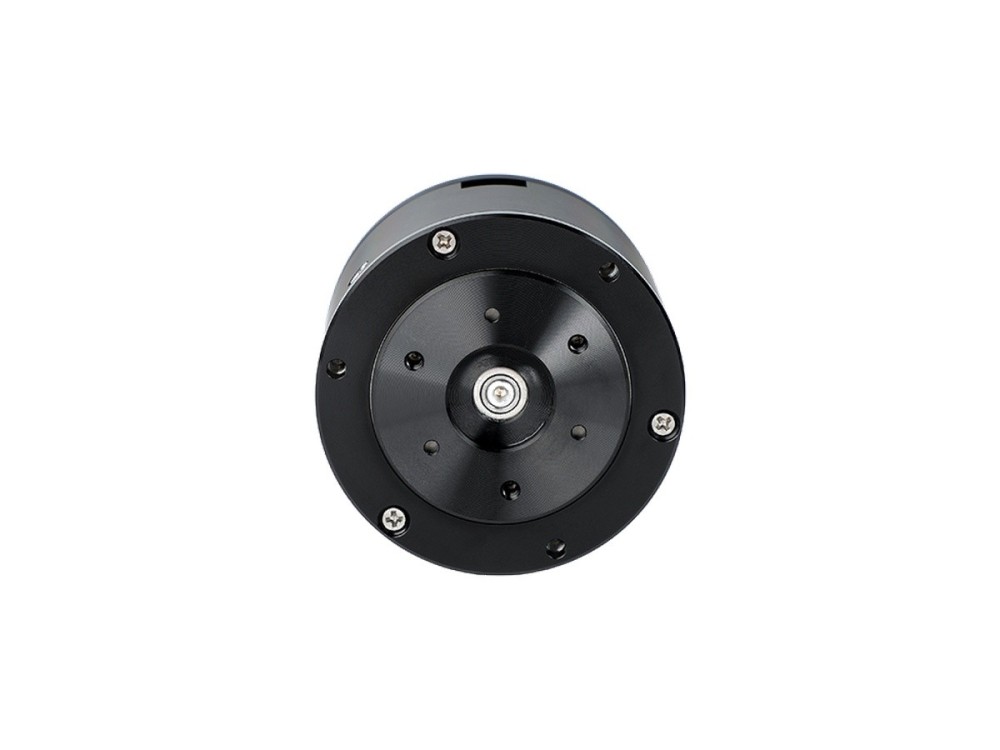
CubeMars AKH70-48 V1.0 KV41 Bộ truyền động hành tinh trục rỗng Bộ truyền động robot

CubeMars AKH70-48 V1.0 KV41 Bộ truyền động hành tinh trục rỗng

Bộ truyền động hành tinh trục rỗng AKH70-48 V1.0 cho mô-men xoắn đỉnh 222 Nm và định mức 74 Nm qua bộ giảm tốc 48:1 ở 48 V. Nặng 1.4 kg với lỗ luồn cáp, sản phẩm dẫn động robot dạng chân hạng nặng, hệ dẫn động AGV và mô-đun khớp lớn.

Điện áp định mức (V) 48Công suất định mức (W) 217Mô-men xoắn định mức (Nm) 74Dòng điện định mức (A) 6Tốc độ định mức (rpm) 28
Chi tiết
CubeMars AK45-36 V3.0 KV80 Bộ truyền động robot Bộ truyền động robot

CubeMars AK45-36 V3.0 KV80 Bộ truyền động robot

AK45-36 V3.0 kết hợp động cơ KV80 với bộ giảm tốc hành tinh 36:1 cho mô-men xoắn đỉnh 24 Nm và định mức 8 Nm trong khối 349 g. Chạy ở 24 V, sản phẩm được thiết kế cho mô-đun khớp cần tỷ số giảm tốc lớn và đầu ra ổn định, chính xác.

Điện áp định mức (V) 24Công suất định mức (W) 33.5Mô-men xoắn định mức (Nm) 8Dòng điện định mức (A) 2Tốc độ định mức (rpm) 40
Chi tiết
CubeMars AK45-10 V3.0 KV75 Bộ truyền động robot Bộ truyền động robot

CubeMars AK45-10 V3.0 KV75 Bộ truyền động robot

Bộ truyền động CubeMars AK45-10 V3.0 cho mô-men xoắn đỉnh 7 Nm và định mức 2.5 Nm qua bộ giảm tốc 10:1, nặng 262 g với đường kính 53 mm. Công suất định mức 39 W trên bus 24 V, phù hợp khớp robot nhỏ gọn và bộ xương ngoài phục hồi chức năng.

Điện áp định mức (V) 24Công suất định mức (W) 39Mô-men xoắn định mức (Nm) 2.5Dòng điện định mức (A) 1.9Tốc độ định mức (rpm) 120
Chi tiết
CubeMars AK40-10 V3.0 KV170 Bộ truyền động robot Bộ truyền động robot

CubeMars AK40-10 V3.0 KV170 Bộ truyền động robot

AK40-10 V3.0 là bộ truyền động robot siêu nhẹ 190 g, tích hợp động cơ BLDC, hộp số hành tinh 10:1 và bộ điều khiển. Mẫu này cho mô-men xoắn đỉnh 4.1 Nm và định mức 1.3 Nm ở 24 V, phù hợp cánh tay robot khéo léo và mô-đun khớp nhỏ.

Điện áp định mức (V) 24Công suất định mức (W) 50Mô-men xoắn định mức (Nm) 1.3Dòng điện định mức (A) 2.7Tốc độ định mức (rpm) 370
Chi tiết
So sánh ngay