Silnik CubeMars RI30 KV260 to kompaktowy bezramowy silnik momentowy przeznaczony do napędów przegubów nowej generacji systemów robotycznych. W oficjalnym filmie produktowym CubeMars przedstawia RI30 KV260 jako rozwiązanie napędowe do przegubów robotów, robotów humanoidalnych, ramion robotycznych i inteligentnych systemów ruchu, które wymagają wysokiej gęstości momentu obrotowego w bardzo małej obudowie.
Co pokazuje nagranie
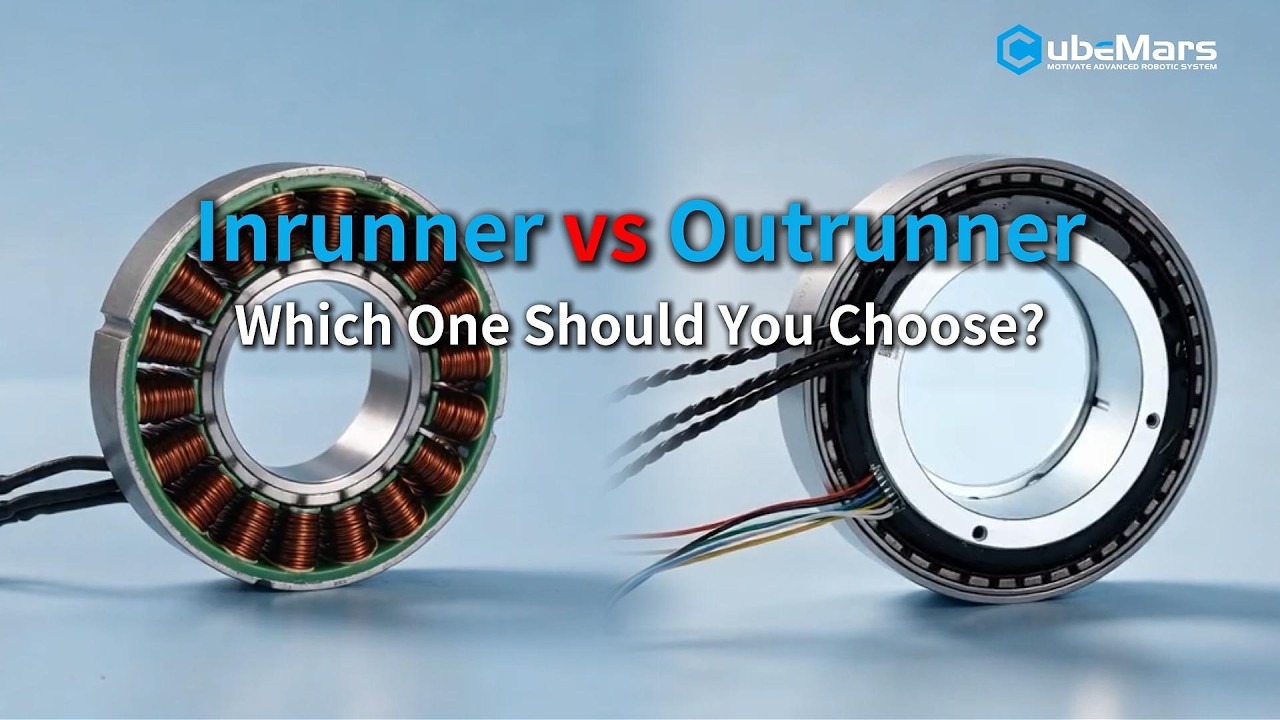
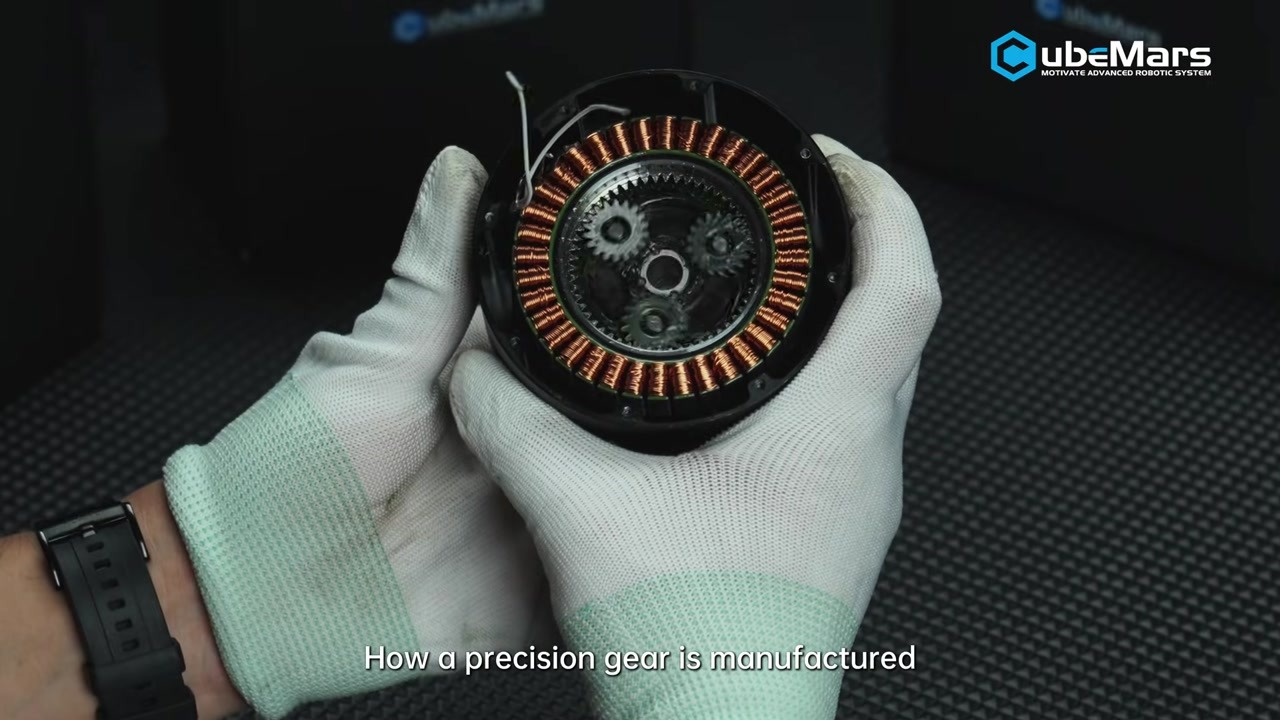
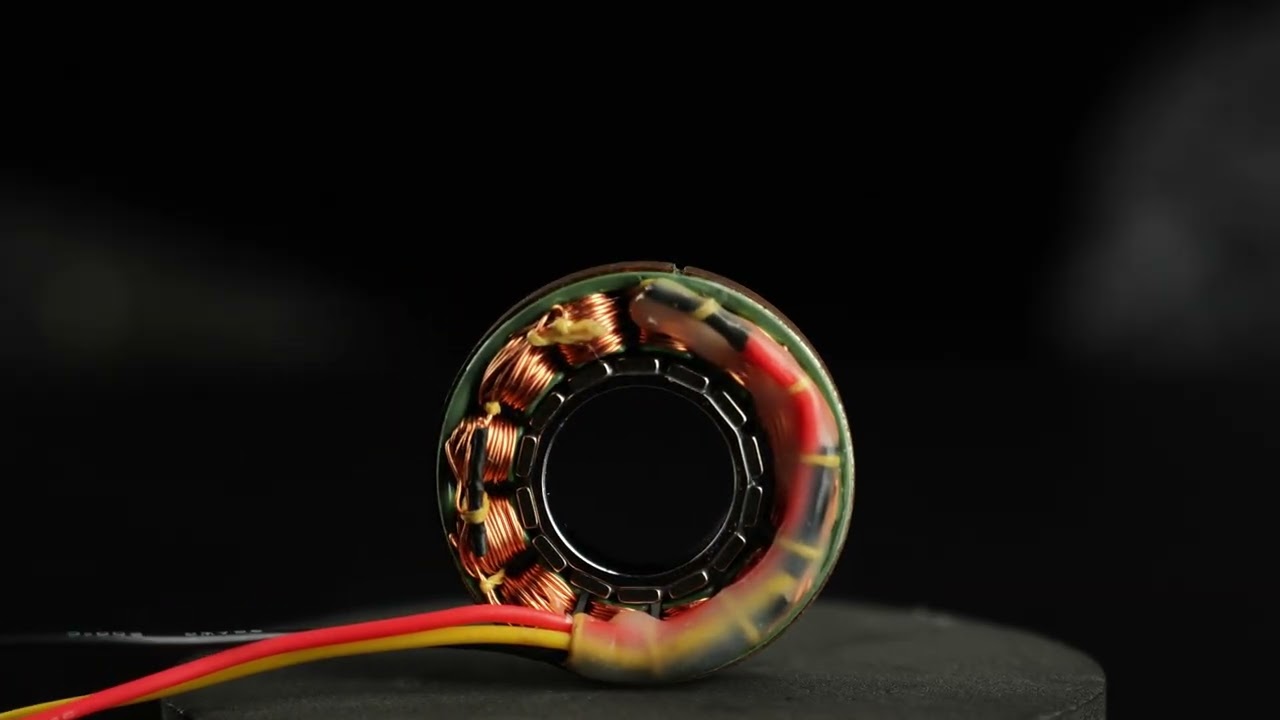
Krótka prezentacja produktu podkreśla najważniejsze atuty silnika: dużą moc w kompaktowej konstrukcji, płynny i precyzyjny ruch oraz bezramową konstrukcję typu inrunner, która daje inżynierom pełną swobodę w integracji stojana i wirnika z własnymi projektami przegubów.
Oryginalne nagranie
Źródło: oficjalny kanał CubeMars w serwisie YouTube
Nagranie: CubeMars RI30 KV260 | wysokowydajny bezramowy silnik momentowy do robotyki nowej generacji
Prezentowany produkt: CubeMars RI30 KV260
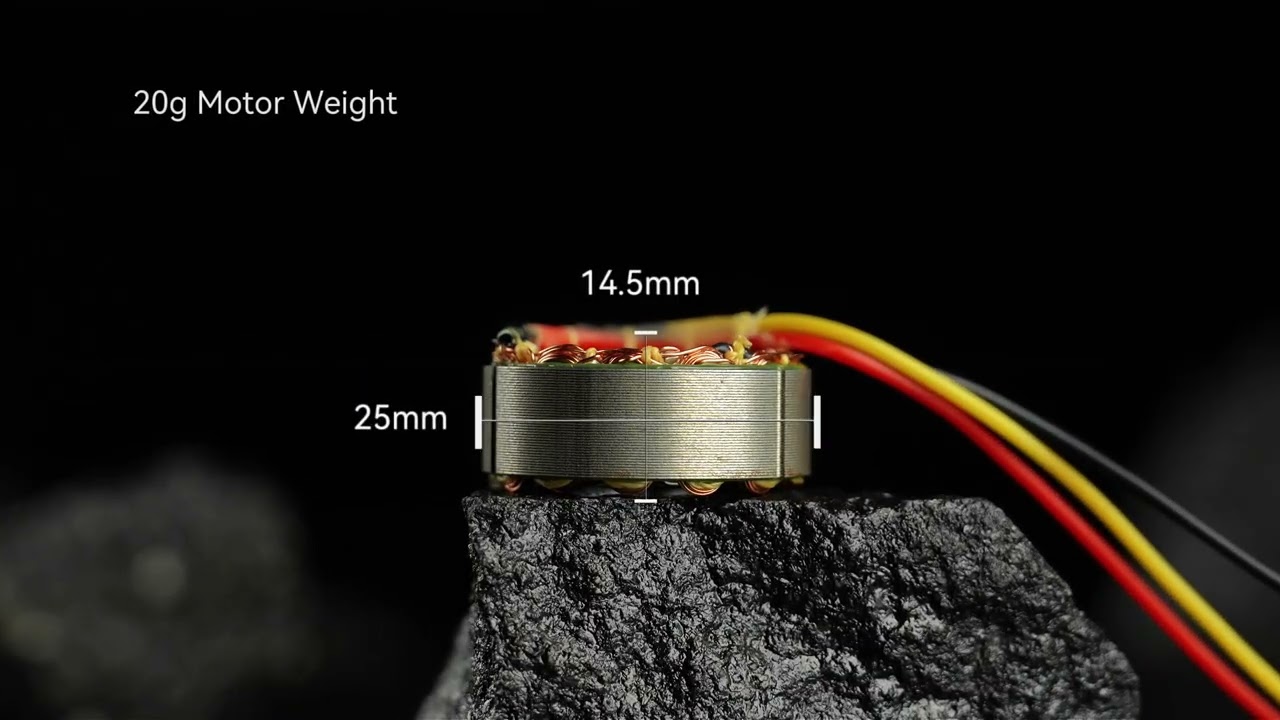
Zgodnie z oficjalnymi danymi produktu RI30 KV260 to bezramowy silnik typu inrunner klasy 38 mm o parametrze KV wynoszącym 260 rpm/V. Najważniejsze cechy podkreślone w nagraniu to:
- Wysoka gęstość momentu obrotowego dla wydajnego ruchu robotycznego
- Niski moment zapadkowy dla płynnej i precyzyjnej pracy
- Bezramowa konstrukcja inrunner dla elastycznej integracji mechanicznej
- Kompaktowa konstrukcja dla zespołów przegubów o ograniczonej przestrzeni
Szczegóły produktu
| Parametr | Szczegóły |
|---|---|
| Producent | CubeMars |
| Produkt | Bezramowy silnik momentowy RI30 KV260 |
| Kategoria | Bezramowy silnik momentowy (inrunner) |
| Napięcie znamionowe | 24 V |
| Moment znamionowy | 0.076 Nm |
| Moment szczytowy | 0.23 Nm |
| Prędkość znamionowa | 4110 rpm (bez obciążenia 6240 rpm) |
| Średnica | 38 mm |
| Długość | 14 mm |
| Waga | 40 g |
| KV | 260 rpm/V |
| Zastosowania | Przeguby robotów, roboty humanoidalne, ramiona robotyczne |
Parametry pochodzą z oficjalnych danych produktu CubeMars.
Poznaj w ToBMS
- Poznaj bezramowy silnik momentowy CubeMars RI30 KV260 →
- Poznaj silniki BLDC do robotów humanoidalnych →
- Poznaj silniki BLDC do modułów przegubowych →
- Zobacz profil producenta CubeMars w ToBMS →
Podsumowanie
Dla inżynierów projektujących niestandardowe przeguby obrotowe, w których liczy się każdy milimetr i gram, RI30 KV260 to kompaktowa bezramowa propozycja o gęstości momentu obrotowego i płynności ruchu, jakich wymagają przeguby robotów humanoidalnych i ramion robotycznych. Oficjalne nagranie oraz pełna specyfikacja w ToBMS pozwalają ocenić, czy rozwiązanie pasuje do konkretnego układu.