CubeMars dodał w połowie października 2026 czwartego członka do rodziny AKE o napędzie quasi-bezpośrednim, a klip premierowy trwa szesnaście sekund: jeden moduł na czarnym tle, cztery plansze z tekstem, brak narracji. Tematem jest AKE50-8 KV110 — siłownik o masie 190 g i wymiarach Ø61.2 × 22.5 mm, o momencie znamionowym 2.5 Nm i szczytowym 7.5 Nm, którego stopień planetarny 8:1 mieści się w obudowie niewiele grubszej od zawartego w niej pakietu stojana.
Szesnaście sekund to wąska podstawa dla opracowania technicznego, dlatego ten artykuł opiera się obok filmu na drugim źródle: tabeli specyfikacji, którą CubeMars publikuje dla tego modelu. Tam, gdzie klip i opublikowana tabela się różnią, tabela jest traktowana jako poprawna — a tam, gdzie klip milczy, co obejmuje większość interesujących liczb, pojawiają się tu wyłącznie wartości opublikowane.
Co pokazuje wideo
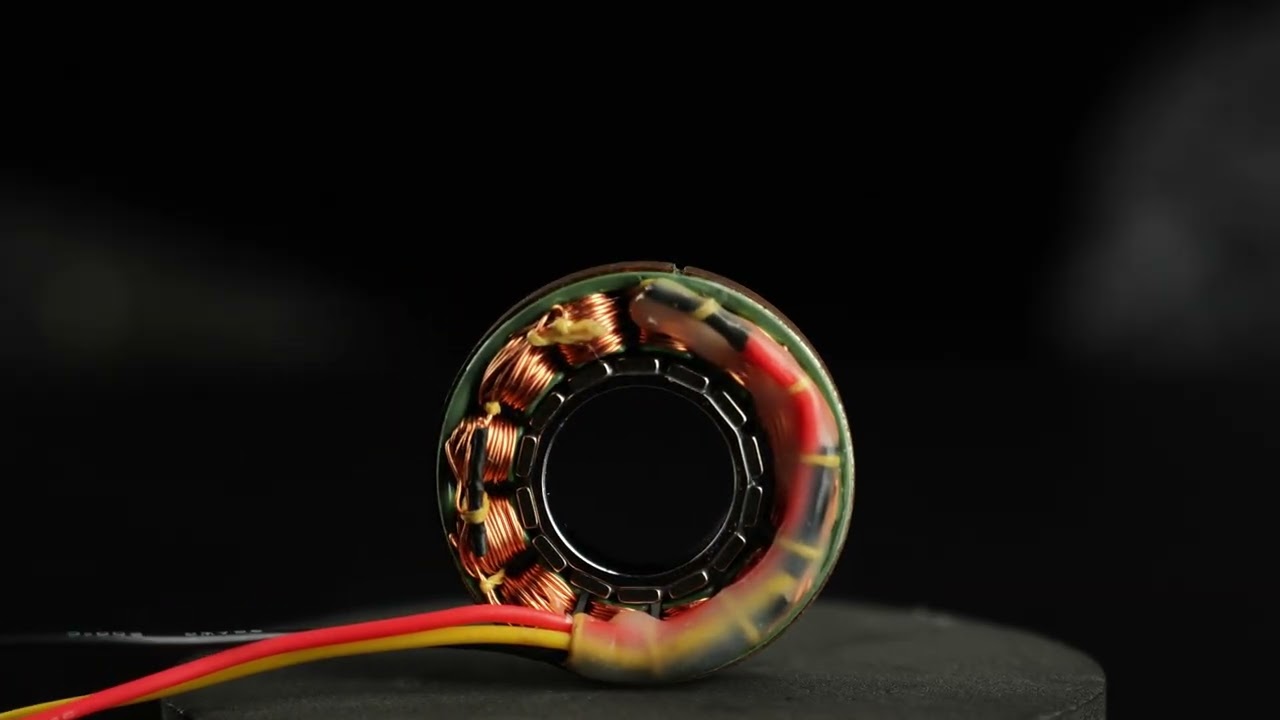
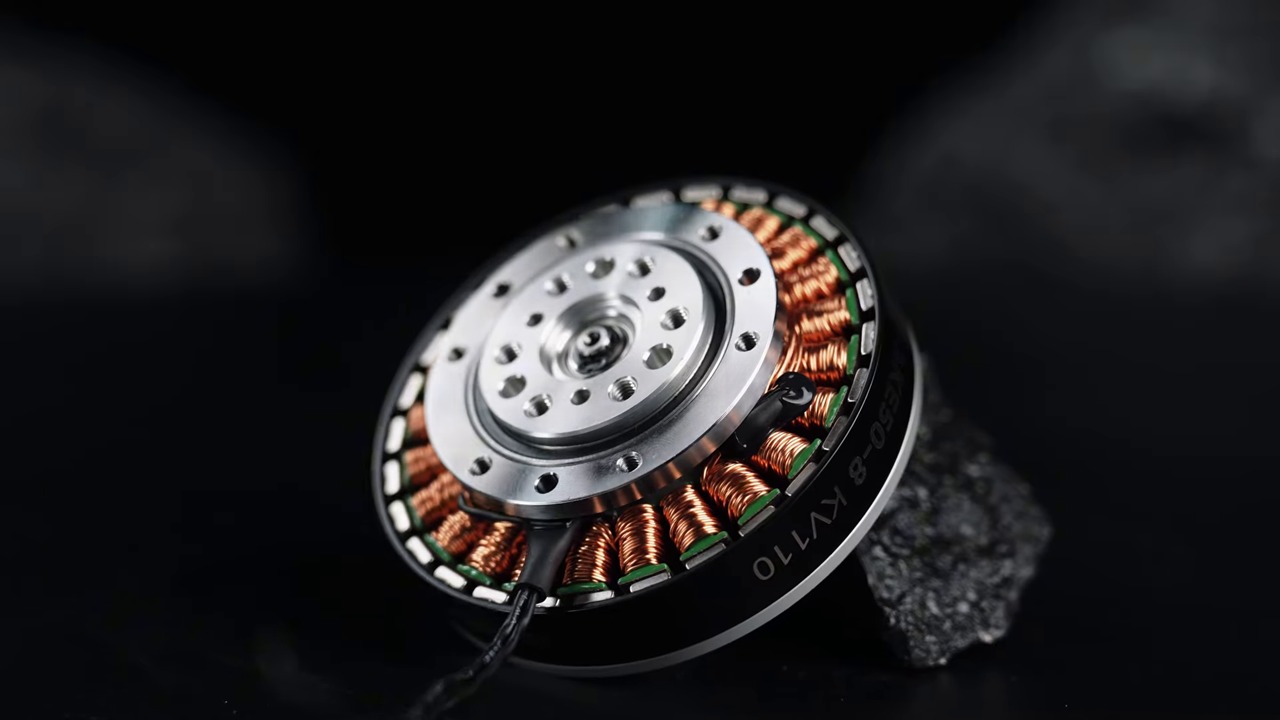
Tło jest czarne, światło pochodzi z jednego twardego źródła, a moduł obraca się przez cztery pozycje. W widoku z przodu plansza podaje przełożenie 8:1, moment szczytowy 7.5 Nm, moment znamionowy 2.5 Nm i prędkość biegu jałowego 320 rpm — wszystkie cztery wartości zgadzają się dokładnie z opublikowaną tabelą. Widok z boku zastępuje je wymiarami: 61.2 mm na obudowie, 22.5 mm od czoła do czoła, 190 g na wadze. Przejście makro w okolicy siódmej sekundy zatrzymuje się na uzwojeniu miedzianym i pakiecie blach, a kadry końcowe odjeżdżają z czytelnym oznaczeniem AKE50-8 KV110 na ściance obudowy.
Tego, czego klip nie zawiera, to materiału aplikacyjnego. Nie ma nogi egzoszkieletu, nie ma ramienia, nie ma czujnika siły i nie ma próby termicznej pod obciążeniem. Każde twierdzenie aplikacyjne dotyczące tego modelu pochodzi więc ze strony produktu producenta, a nie z filmu, i oba źródła nie są tym samym rodzajem dowodu: wideo to ujęcie kształtu i oznaczeń, strona produktu to dane.
Wideo oryginalne
Źródło: CubeMars Official YouTube Channel
Wideo: Meet the New CubeMars AKE50-8 KV110 | Compact QDD Actuator for Robotics
AKE50-8 KV110 w skrócie
Trzy liczby rozstrzygają większość decyzji o siłowniku stawu: jak jest głęboki, jaki moment przenosi w sposób ciągły i jaki moment wraca przez wyjście, gdy coś z zewnątrz na nie naciska. W AKE50-8 KV110 wynoszą one 22.5 mm, 2.5 Nm i 0.09 Nm.
Korpus i gabaryt
190 g w Ø61.2 × 22.5 mm, zbudowane na 24 żłobkach i 14 parach biegunów. Temperatura otoczenia podczas pracy wynosi od -20 do 50 ℃, klasa izolacji F, wytrzymałość dielektryczna 500 V, a publikowany poziom hałasu to 65 dB przy 65 cm. Wymiar osiowy decyduje o tym, czy moduł może znaleźć się wewnątrz segmentu kończyny, zamiast być przykręcony do jej zewnętrznej strony. Podstawowa nośność dynamiczna jest podana jako 1100 N, a statyczna jako 840 N — para, którą konstrukcja porównuje z obciążeniem wspornikowym przenoszonym przez kołnierz wyjściowy, ponieważ to zwykle nośność łożysk, a nie moment silnika, ogranicza kompaktowy staw.
Przeniesienie napędu i luz
Stopień planetarny 8:1 mieści się w wirniku, luz jest ograniczony do 9 arcmin, a bezwładność wirnika podano jako 153.81 g·cm². Niskie przełożenie utrzymuje przekładnię na tyle małą, by zmieściła się w gabarycie 22.5 mm, i jednocześnie wiąże wyjście ściśle z silnikiem — mechaniczny warunek dla podanej niżej wartości momentu zwrotnego.
Obwód elektryczny
24 V nominalnie, 65 W maksymalnej mocy ciągłej, 3 A prądu znamionowego i 9 A szczytowego. Prędkość znamionowa to 240 rpm przy 2.5 Nm, a prędkość biegu jałowego 320 rpm; stała momentu 0.104 Nm/A, stała prędkości 110 RPM/V, stała silnika 0.097 Nm/√W, rezystancja fazy 792 mΩ, indukcyjność fazy 560 µH.
Trzy punkty na opublikowanym wykresie leżą powyżej momentu znamionowego, a nie poniżej: 2 Nm przy 248 rpm i 2.97 A, 2.5 Nm przy 233 rpm i 3.49 A, 3 Nm przy 220 rpm i 4.08 A. To odczyty z wykresu, nie wartości ciągłe. Wartość 2.5 Nm obowiązuje w granicach termicznych, a nic w klipie premierowym nie sprawdza tego limitu.
Co te liczby znaczą w stawie
39.5 Nm/kg to wartość szczytowa
Moment szczytowy podzielony przez masę modułu daje 39.5 Nm/kg, liczbę, którą CubeMars umieszcza we własnym wyróżnieniu. Jest mierzona na samym module: bez wsporników, bez prowadzenia kabli, bez struktury zewnętrznej. Użyta w ten sposób jest uczciwym porównaniem modułów tej samej klasy; użyta jako wartość znamionowa zawyża trzykrotnie, ponieważ moment znamionowy AKE50-8 KV110 wynosi 2.5 Nm.
0.09 Nm momentu zwrotnego i co z tego wynika
Moment zwrotny to opór odczuwany wtedy, gdy coś innego porusza wyjściem. Przy 0.09 Nm AKE50-8 KV110 jest niemal przezroczysty: obciążenie zewnętrzne może popchnąć wyjście, a silnik to odczuwa. To właściwość potrzebna siłownikowi egzoszkieletu, ponieważ pętla regulacji musi rejestrować ruch osoby noszącej i mu ustępować, a nie z nim walczyć. Serwonapęd o wysokim przełożeniu jest zbudowany odwrotnie — stopień przekładni utrzymuje pozycję wobec ruchu zewnętrznego z założenia, co jest zaletą w osi pozycjonowania, a wadą w stawie, który ma pozostać podatny. Przełożenie 8:1, luz 9 arcmin i wartość 0.09 Nm to trzy stwierdzenia o jednym kompromisie.
Gdzie pasuje kompaktowy siłownik QDD
Stawy egzoszkieletów i urządzeń noszonych
Staw wspomagający kolano lub kostkę ma najpierw problem gabarytu, a dopiero potem problem momentu: moduł leży przy segmencie kończyny, pod ortezą lub pod odzieżą, a każdy milimetr głębokości osiowej odsuwa mechanizm od ciała. 22.5 mm i 190 g to liczby, które taki gabaryt umożliwiają, a 0.09 Nm momentu zwrotnego sprawia, że urządzenie nie przypomina hamulca, gdy osoba nosząca porusza się własnymi siłami. Moment szczytowy 7.5 Nm i nośność dynamiczna 1100 N lokują ten moduł w klasie wspomagania i prowadzenia; większy AKE90-8, o momencie szczytowym 170 Nm i masie 1400 g w tej samej rodzinie, jest modelem do stawów, które muszą przenosić ciężar ciała.
Lekkie ramiona robotyczne i stawy humanoidów
W małym ramieniu współpracującym luz 9 arcmin i prędkość znamionowa 240 rpm pasują do osi nadgarstka i łokcia, gdzie ładunek użyteczny liczy się w pojedynczych kilogramach, a oś musi być zwrotnie napędzalna do prowadzenia ręcznego. To samo rozumowanie dotyczy stawów górnej części ciała humanoida, gdzie budżet gabarytu wyznacza skorupa, a nie silnik. Dla osi barku lub biodra budżet momentu jest innego rzędu i AKE50-8 KV110 znajduje się po niewłaściwej stronie rodziny dla takiej pracy.
Szczegóły produktu
| Specyfikacja | Szczegóły |
|---|---|
| Producent | CubeMars |
| Typ | Siłownik QDD, przekładnia planetarna 8:1 |
| Napięcie znamionowe | 24 V |
| Maksymalna moc ciągła | 65 W |
| Moment znamionowy | 2.5 Nm |
| Moment szczytowy | 7.5 Nm |
| Prąd znamionowy | 3 A |
| Prąd szczytowy | 9 A |
| Prędkość znamionowa | 240 rpm |
| Prędkość biegu jałowego | 320 rpm |
| Przełożenie | 8:1 |
| Luz | 9 arcmin |
| Moment zwrotny | 0.09 Nm |
| Maksymalna gęstość momentu | 39.5 Nm/kg |
| Stała momentu | 0.104 Nm/A |
| Stała prędkości | 110 RPM/V |
| Stała silnika | 0.097 Nm/√W |
| Rezystancja fazy | 792 mΩ |
| Indukcyjność fazy | 560 µH |
| Stała siły przeciwelektromotorycznej | 7 V/kRPM |
| Bezwładność wirnika | 153.81 g·cm² |
| Pary biegunów | 14 |
| Żłobki | 24 |
| Masa | 190 g |
| Wymiary | Ø61.2 × 22.5 mm |
| Nośność dynamiczna | 1100 N |
| Nośność statyczna | 840 N |
| Hałas | 65 dB przy 65 cm |
| Temperatura otoczenia | -20 do 50 ℃ |
| Klasa izolacji | F |
Wszystkie wartości zgodnie z publikacją na stronie produktu CubeMars dla AKE50-8 KV110. Gęstość momentu to moment szczytowy podzielony przez masę modułu. Moment znamionowy obowiązuje w granicach termicznych; moment szczytowy jest wartością krótkotrwałą, a nie granicą mechaniczną.
W rodzinie AKE
Trzy modele AKE są opisane w ToBMS, wszystkie na 24 V i wszystkie zbudowane na tym samym niskim przełożeniu planetarnym. Różnica między nimi polega na tym, gdzie kończy się budżet momentu.
| Model | Zasilanie | Moment znamionowy | Moment szczytowy | Przełożenie | Masa | Gabaryt |
|---|---|---|---|---|---|---|
| CubeMars AKE40-6 KV90 siłownik QDD | 24 V | 1.8 Nm | 5.5 Nm | 6:1 | 140 g | Ø51 × 24.5 mm |
| CubeMars AKE50-8 KV110 siłownik QDD | 24 V | 2.5 Nm | 7.5 Nm | 8:1 | 190 g | Ø61.2 × 22.5 mm |
| CubeMars AKE60-8 KV80 siłownik QDD | 24 V | 5 Nm | 12.5 Nm | 8:1 | 260 g | Ø69 × 25 mm |
Specyfikacje zgodnie z publikacją CubeMars dla każdego modelu. AKE40-6 i AKE50-8 zostały wydane razem i dzielą zasilanie 24 V oraz płaską konstrukcję; AKE50-8 KV110 jest jedynym z trzech o głębokości osiowej 22.5 mm.
AKE40-6 jest o 50 g lżejszy i o 2 mm płytszy od AKE50-8 KV110 i oddaje za to 2 Nm momentu szczytowego. AKE60-8 podwaja moment szczytowy do 12.5 Nm i dodaje 70 g, ale rośnie do 25 mm głębokości. Model 50-8 zajmuje więc swoje miejsce w rodzinie: ta sama klasa głębokości co 40-6, dwie trzecie ładunku 60-8.
Więcej w ToBMS
AKE50-8 KV110 jest przypisany do Siłowniki QDD wraz z resztą gamy CubeMars. Uzasadnienie niskiego przełożenia przedstawia Siłowniki QDD: co daje przełożenie 8:1, pokazując, ile momentu kosztuje zwrotna napędzalność; dla tej samej rodziny widzianej od cięższego końca Siłowniki egzoszkieletu: trzy siłowniki QDD CubeMars od 260 g do 1.4 kg obejmuje zakres mas. Wcześniejszy film premierowy omówiono w Silniki CubeMars AKE z napędem quasi-bezpośrednim do stawów robotów. Modele można filtrować w Dobór lub zestawiać bezpośrednio w Porównanie produktów.
O CubeMars
CubeMars projektuje i produkuje silniki bezszczotkowe oraz moduły napędowe do robotyki, z liniami obejmującymi silniki momentowe bezramowe, zintegrowane siłowniki robotyczne, silniki gimbalowe i pędniki podwodne. Gama AKE o napędzie quasi-bezpośrednim to płaska linia do egzoszkieletów i lekkich stawów, a AKE50-8 KV110 jest jej najnowszym członkiem na kompaktowym końcu.
Najczęstsze pytania
Jaki jest moment szczytowy AKE50-8 KV110?
7.5 Nm szczytowo wobec 2.5 Nm znamionowo, przy zasilaniu 24 V pobierającym 9 A szczytowo i 3 A znamionowo. Wartość szczytowa jest wartością krótkotrwałą, przeznaczoną do przyspieszania i tłumienia zakłóceń, a nie wartością ciągłą.
Dlaczego AKE50-8 KV110 ma tylko przełożenie 8:1?
Ponieważ przełożenie określa, jak dużą część otoczenia silnik może odczuć. Stopień planetarny 8:1 ogranicza luz do 9 arcmin, a moment zwrotny do 0.09 Nm, dzięki czemu obciążenie zewnętrzne może poruszyć wyjściem i zostać zmierzone na silniku — to mechaniczna podstawa sterowania podatnego. Wyższe przełożenie dałoby moment i odebrało tę przezroczystość.
Jakiego zasilania i jakiego zakresu termicznego wymaga AKE50-8 KV110?
24 V nominalnie i 65 W maksymalnej mocy ciągłej. Znamionowa temperatura otoczenia wynosi od -20 do 50 ℃, izolacja jest w klasie F, a hałas podano jako 65 dB mierzone 65 cm od obudowy. Moment znamionowy obowiązuje tylko w tych granicach termicznych.
Czy AKE50-8 KV110 to kompletny staw z napędem i enkoderem?
W tabeli porównawczej producenta modele AKE są wymienione bez zintegrowanej płytki napędu, więc moduł jest zespołem silnika i przekładni, który wymaga zewnętrznej elektroniki mocy. To część sposobu osiągnięcia głębokości 22.5 mm: sterownik pozostaje poza gabarytem stawu.
Podsumowanie
Szesnastosekundowy film premierowy nie może dowieść projektu stawu i ten film tego nie próbuje: pokazuje moduł o masie 190 g obracający się w świetle studyjnym z czterema liczbami na ekranie, a każda liczba na ekranie zgadza się z opublikowaną tabelą. Tabela dodaje tę część, która decyduje, czy AKE50-8 KV110 nadaje się do danego stawu — 2.5 Nm znamionowo i 7.5 Nm szczytowo w gabarycie 22.5 mm, 9 arcmin luzu i 0.09 Nm momentu zwrotnego, który utrzymuje wyjście czytelne z zewnątrz. Dla stawu wspomagającego kolano lub kostkę, osi nadgarstka w małym ramieniu współpracującym albo stawu górnej części ciała humanoida, w którym skorupa wyznacza budżet gabarytu, to cztery wartości warte sprawdzenia w pierwszej kolejności.