CubeMars opublikował krótkie nagranie demonstracyjne, w którym jego siłownik robotyczny AK80-6 KV100 napędza dwustronny egzoszkielet kończyn dolnych opracowany w Georgia Institute of Technology (Georgia Tech). Dwuminutowy materiał stanowi zwięzłe, rzeczywiste odniesienie dla inżynierów oceniających zintegrowane siłowniki do robotyki noszonej: pokazuje siłownik pracujący wewnątrz realnej platformy badawczej, a nie na stanowisku testowym.
W tym artykule analizujemy, co pokazuje nagranie, potwierdzone parametry AK80-6 KV100 oraz dlaczego ta klasa siłowników ma znaczenie w zastosowaniach egzoszkieletowych i związanych z mobilnością człowieka.
Co pokazuje nagranie
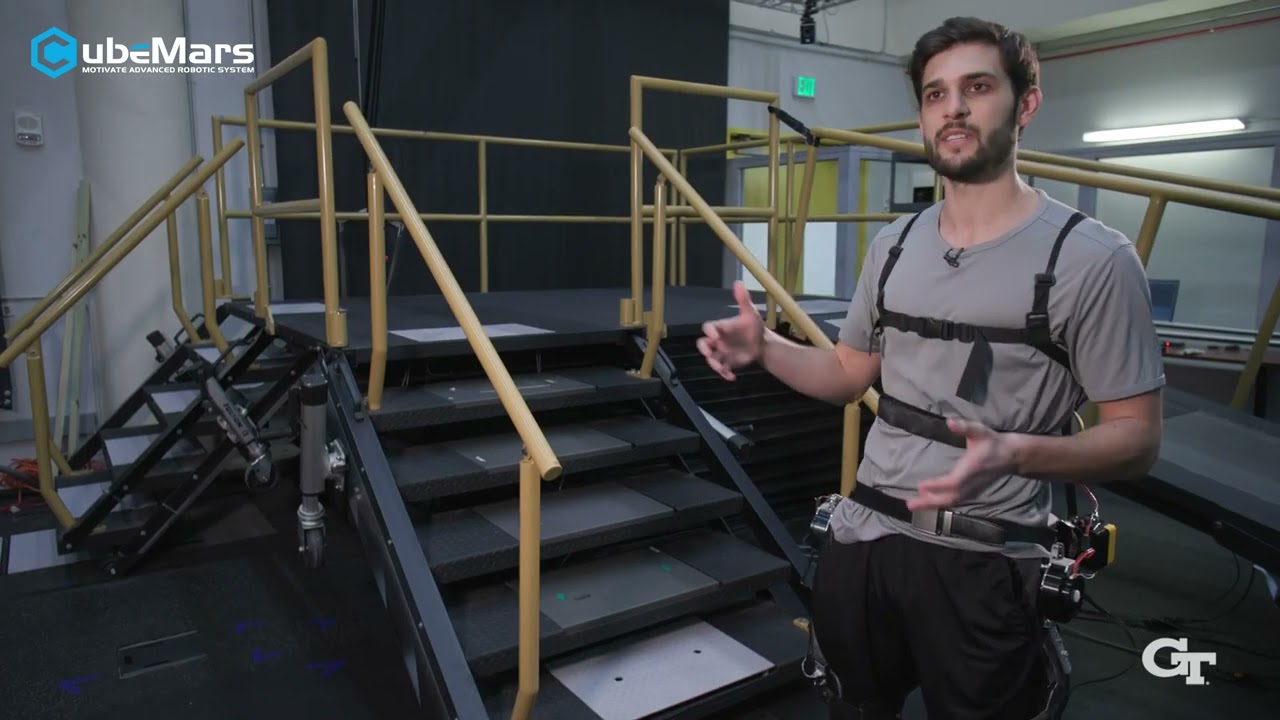
Nagranie opublikowane 24 lutego 2026 na oficjalnym kanale CubeMars w serwisie YouTube pokazuje dwustronny (dwuodcinkowy) egzoszkielet noszony, zbudowany przez zespół badawczy Georgia Tech, w którym siłowniki AK80-6 zapewniają wspomaganie stawów. Jak wynika z opisu nagrania, lekki system noszony łączy wysoką gęstość momentu obrotowego z płynnym i precyzyjnym ruchem i jest przeznaczony do badań nad rehabilitacją i mobilnością człowieka.
Dla inżynierów kluczową wartością materiału jest kontekst integracji: rozmieszczenie złączy, sposób mocowania, okablowanie oraz to, jak zintegrowany siłownik klasy 98 mm wpasowuje się w zespół stawu urządzenia noszonego – szczegóły, które trudno ocenić wyłącznie na podstawie karty katalogowej.
Oryginalne nagranie
Źródło: oficjalny kanał CubeMars w serwisie YouTube
Nagranie: CubeMars AK80-6 napędza zaawansowany egzoszkielet robotyczny Georgia Tech
Prezentowany produkt: CubeMars AK80-6 KV100
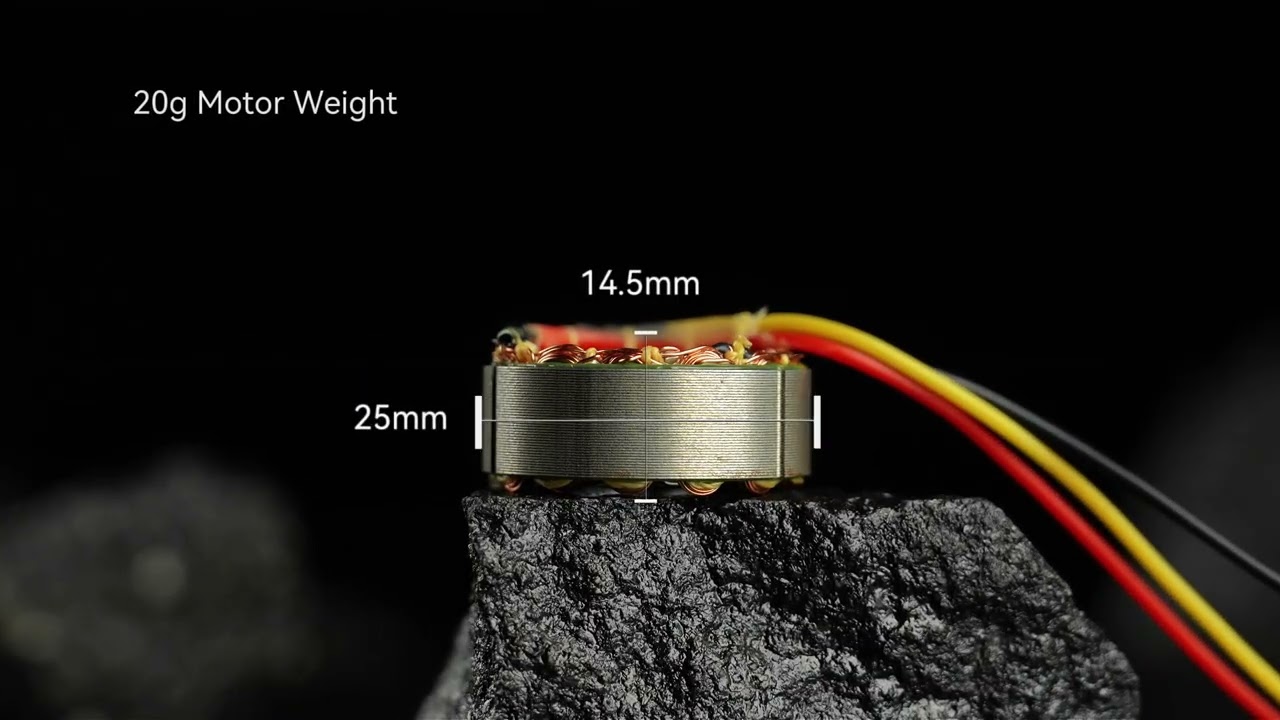
AK80-6 KV100 to klasyczny, silnie zintegrowany siłownik robotyczny z serii AK firmy CubeMars. Łączy on wysokowydajny silnik BLDC, przekładnię planetarną 6:1, 14-bitowy enkoder magnetyczny oraz płytkę sterownika FOC w pojedynczej obudowie Ø98 × 38.5 mm o masie 485 g. Zgodnie z oficjalną stroną produktu CubeMars siłownik jest przeznaczony do egzoszkieletów, robotów czworonożnych i podobnych zastosowań kroczących o średnim obciążeniu oraz obsługuje sterowanie wielopętlowe (pozycja, prędkość, moment obrotowy i tryb hybrydowy MIT) przez interfejsy CAN i UART.
Uwaga dotycząca wartości momentu obrotowego podanych w opisie nagrania: CubeMars podaje, że egzoszkielet Georgia Tech zapewnia do 15 Nm ciągłego momentu obrotowego i 38 Nm momentu szczytowego w stawie. Sam siłownik AK80-6 KV100 ma na oficjalnej stronie produktu wartości 6 Nm (znamionowy) / 12 Nm (szczytowy), co sugeruje, że układ napędowy egzoszkieletu obejmuje dodatkową przekładnię między siłownikami a stawami. Opis nagrania nie precyzuje szczegółów układu napędowego, dlatego pozostaje to interpretacją, a nie potwierdzonym faktem.
Najważniejsze cechy
- Wysoka gęstość momentu obrotowego: 6 Nm momentu znamionowego i 12 Nm momentu szczytowego z siłownika o masie 485 g (oficjalna strona produktu).
- Szybka, zrównoważona dynamika: przekładnia 6:1 i prędkość bez obciążenia do 800 rpm, co zapewnia responsywne sterowanie stawem.
- Precyzyjne sprzężenie zwrotne: wbudowany 14-bitowy enkoder magnetyczny zapewniający pozycjonowanie o wysokiej rozdzielczości.
- Elastyczne sterowanie: tryby sterowania wielopętlowego, w tym tryb hybrydowy MIT, przez interfejsy CAN i UART.
- Zintegrowane zabezpieczenia: zabezpieczenia przed przetężeniem, przepięciem i podnapięciem oraz przed przegrzaniem w wymagających zastosowaniach noszonych i mobilnych.
Kontekst zastosowań w egzoszkieletach
Stawy egzoszkieletów należą do najbardziej wymagających zastosowań siłowników w robotyce: wymagają wysokiego momentu obrotowego przy niskiej prędkości, niskiej bezwładności odzwierciedlonej dla komfortowej interakcji z człowiekiem, zdolności do pracy wstecznej oraz kompaktowej obudowy mieszczącej się blisko ciała człowieka. Opis nagrania podkreśla również rehabilitację i mobilność człowieka jako dziedziny docelowe, co odpowiada typowemu wykorzystaniu badawczych egzoszkieletów na uczelniach takich jak Georgia Tech: wspomaganiu chodu, treningowi rehabilitacyjnemu i badaniom nad augmentacją człowieka.
Dla zespołów dobierających siłowniki do tej klasy urządzeń zaprezentowana konfiguracja – zintegrowany siłownik 48 V z enkoderem i sterownikiem na pokładzie – zmniejsza złożoność okablowania i liczbę kontrolerów w porównaniu z osobnym montażem silnika, przekładni, enkodera i napędu serwo.
Szczegóły produktu
| Parametr | Szczegóły |
|---|---|
| Producent | CubeMars |
| Produkt | Siłownik robotyczny AK80-6 KV100 |
| Kategoria | Zintegrowany siłownik robotyczny (seria AK) |
| Napięcie znamionowe | 48 V |
| Moment znamionowy | 6 Nm |
| Moment szczytowy | 12 Nm |
| Prędkość znamionowa | 603 rpm (bez obciążenia do 800 rpm) |
| Przełożenie | planetarne 6:1 |
| Waga | 485 g |
| Wymiary | Ø98 × 38.5 mm |
| Enkoder | 14-bitowy enkoder magnetyczny |
| Komunikacja | CAN / UART |
| Zastosowania | Egzoszkielety, roboty kroczące, AGV |
Wszystkie parametry pochodzą z oficjalnej strony produktu CubeMars; wartości momentu obrotowego na poziomie stawu przytoczone w opisie nagrania przypisuje się nagraniu, a nie karcie danych siłownika.
Poznaj produkt w ToBMS
- Poznaj siłownik robotyczny CubeMars AK80-6 KV100 →
- Zobacz profil producenta CubeMars w ToBMS →
- Poznaj silniki BLDC do egzoszkieletów →
O CubeMars
CubeMars to marka napędów robotycznych specjalizująca się w silnie zintegrowanych modułach siłownikowych, bezramowych silnikach momentowych i silnikach gimbalowych. Firma brała udział w projekcie MIT Mini Cheetah, a od tego czasu zbudowała szerokie portfolio siłowników z serii AK, wykorzystywanych w badaniach nad robotami humanoidalnymi, czworonożnymi, egzoszkieletami i ramionami robotycznymi na całym świecie.
Podsumowanie
Nagranie egzoszkieletu Georgia Tech to użyteczny punkt odniesienia przy doborze siłowników: pokazuje powszechnie dostępny, seryjny zintegrowany siłownik – AK80-6 KV100 – wykonujący rzeczywistą pracę w systemie noszonym klasy badawczej. Przy doborze siłowników do stawów egzoszkieletów, robotów rehabilitacyjnych lub robotów czworonożnych nagranie wraz z oficjalną kartą danych daje realistyczny obraz tego, co ta klasa momentu obrotowego zapewnia w praktyce.