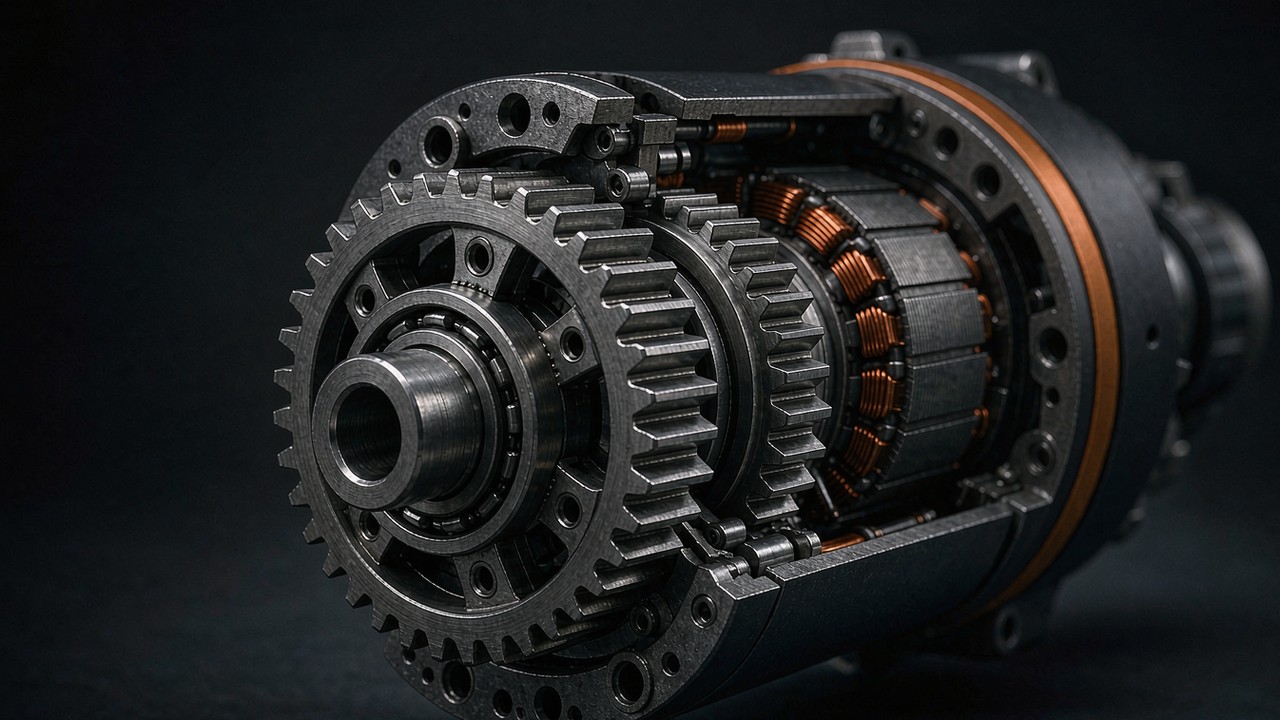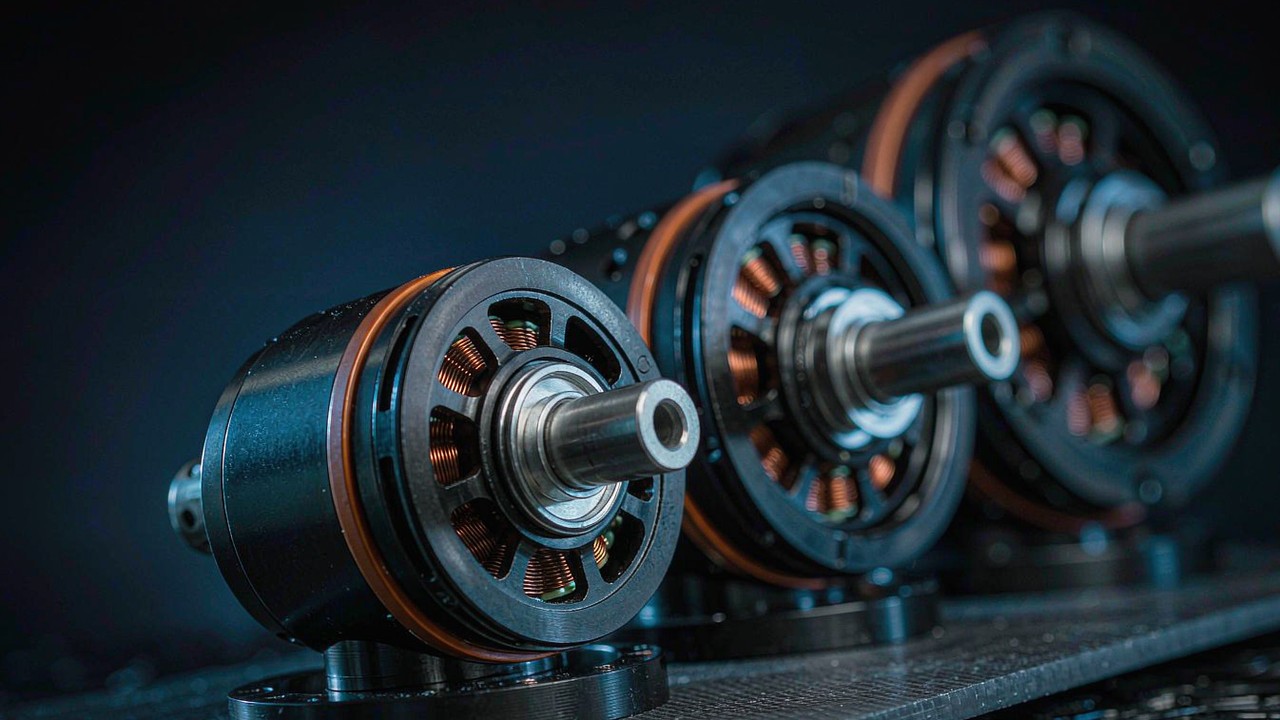
Moment zaczepowy to mały, uporczywy moment zapadkowy, jaki silnik BLDC wytwarza nawet bez przyłożonego prądu — magnetyczne przyciąganie między magnesami wirnika a zębami stojana, które sprawia, że niezasilany wał preferuje określone położenia kątowe. W szybko obracającym się silniku śmigłowym częstotliwość zakłócenia rośnie na tyle, że napędzany układ prawie na nie nie reaguje. Na gimbalu kamery, w bezpośrednio napędzanym przegubie robota lub w mechanizmie celowniczym pełzającym z prędkością kilku stopni na sekundę staje się on różnicą między płynnym ruchem a widocznym skokiem. Niniejszy przewodnik wyjaśnia, skąd bierze się moment zaczepowy, które decyzje konstrukcyjne go tłumią i jak go oceniać, gdy karta danych milczy.
Szybka odpowiedź
Moment zaczepowy to zależny od położenia moment zakłócający, powstający, gdy magnesy wirnika dążą do położeń o najmniejszej reluktancji względem żłobkowanego stojana. Nie potrzebuje prądu, powtarza się wielokrotnie na obrót i ma największe znaczenie w pobliżu zatrzymania, w powolnym ruchu ciągłym oraz przy częstych zmianach kierunku przy niskiej prędkości, gdzie bezwładność wirnika przestaje go wygładzać. Oś gimbala wyraźnie drgająca przy wolnym panoramowaniu albo przegub robota, który nie potrafi utrzymać dokładnego kąta bez oscylacji, zwykle pokazuje skłonność do skoków, a nie usterkę sterownika.
Tłumienie jest najpierw problemem konstrukcji silnika, a dopiero potem problemem sterowania: układy uzwojenia ułamkowo-żłobkowego, skośne magnesy lub zęby stojana, kształtowane łuki magnesów i konstrukcje bezżłobkowe atakują mechanizm u źródła, a większe liczby biegunów mogą przesunąć zakłócenie zaczepowe w stronę wyższej częstotliwości przestrzennej w konstrukcjach o napędzie bezpośrednim. Gdy strona produktu nie podaje żadnej wartości — a większość nie podaje — dane o biegunach i żłobkach, ręczny napęd wsteczny i test pulsacji prądu przy niskiej prędkości są praktycznymi zamiennikami liczby.
Czym jest moment zaczepowy
Każdy żłobkowany silnik bezszczotkowy niesie ten efekt w jakiejś mierze. Zrozumienie tego, czym jest moment zaczepowy, wymaga trzech pojęć: dlaczego wirnik w ogóle ma położenia preferowane, dlaczego zakłócenie zanika wraz z prędkością i dlaczego nie należy go mylić z szerszą rodziną pulsacji momentu, która pojawia się dopiero przy zasilanym silniku.
Preferowane położenia magnetyczne
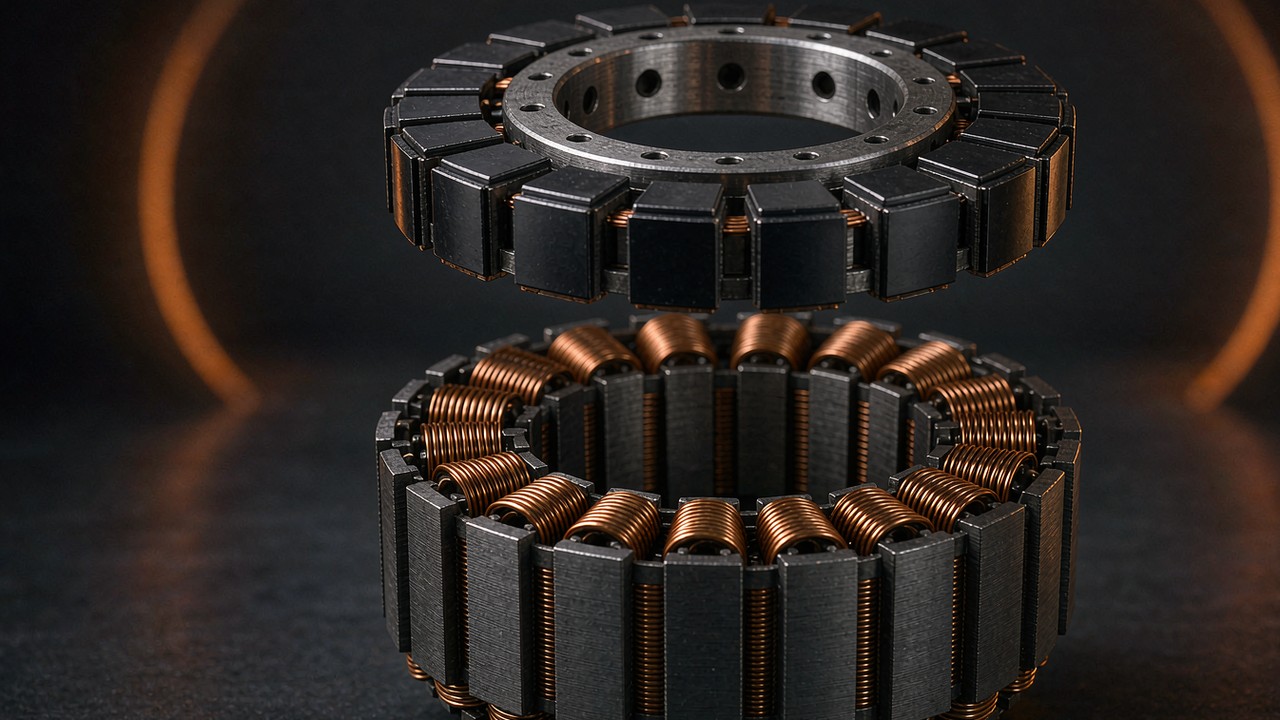
Wirnik z magnesami trwałymi umieszczony obok żelaznego rdzenia stojana nie pozostaje magnetycznie neutralny. Zęby stojana koncentrują żelazo w dyskretne pakiety, a każdy magnes wirnika jest przyciągany do położenia kątowego, w którym droga strumienia przez zęby oferuje najmniejszą reluktancję. Między tymi położeniami zmagazynowana energia magnetyczna zmienia się z kątem, a pochodna tej energii względem kąta jest momentem — momentem zaczepowym. Obrócony ręcznie niezasilany silnik żłobkowany pokazuje na wale dokładnie ten krajobraz energetyczny w formie wyczuwalnych skoków.
Liczba skoków zaczepowych na obrót mechaniczny wynika z geometrii, a nie z uzwojeń ani napędu: odpowiada najmniejszej wspólnej wielokrotności liczby żłobków i liczby biegunów. Stojan o 12 żłobkach naprzeciw 8-biegunowego wirnika daje 24 położenia preferowane na obrót, a kombinacja o większej najmniejszej wspólnej wielokrotności daje znacznie więcej, pojedynczo słabszych skoków. Ten jeden fakt arytmetyczny wyjaśnia większość dźwigni konstrukcyjnych opisanych dalej — i dlaczego problem skoków zaczepowych jest zwykle przebranym problemem żłobków i biegunów.
Dlaczego prędkość ukrywa to zakłócenie
Moment zaczepowy zmienia znak, gdy wirnik przechodzi przez każde położenie preferowane: po jednej stronie skoku przeciwdziała ruchowi, po drugiej mu pomaga, więc w pełnym cyklu jego praca netto wynosi zero. Zerowa praca netto nie oznacza jednak zerowego zakłócenia ruchu. Wraz ze wzrostem prędkości częstotliwość zakłócenia rośnie, a bezwładność wirnika i obciążenia działa jak mechaniczny filtr dolnoprzepustowy, więc wynikowa zmienność prędkości często spada poniżej poziomu zauważalnego dla aplikacji. Sam efekt nie znika: układ po prostu przestaje na niego reagować, a jak bardzo spadnie ta reakcja, zależy od bezwładności, sztywności, tłumienia i pasma sterowania.
Przy prędkości pełzania filtr znika. Wał obracający się kilka stopni na sekundę pozostaje w każdym skoku zaczepowym wystarczająco długo, by ujawnił się on bezpośrednio jako pulsacja prędkości, błąd pozycji lub krok, z którym sterownik musi walczyć. Dlatego ta sama klasa silnika, która pracuje przy 3000 rpm, może mieć trudności przy 3 rpm i dlatego aplikacje wolnoobrotowe czytają strony silników inaczej niż aplikacje napędowe.
Moment zaczepowy a pulsacja momentu
Oba terminy są spokrewnione, ale nie wymienne, a ich mylenie prowadzi do błędnych napraw. Moment zaczepowy istnieje przy niezasilanym silniku; jest czystym efektem magnesów wobec żelaza. Pulsacja momentu to szerszy termin na każdą zmienność momentu wyjściowego wraz z położeniem wirnika podczas pracy zasilanej, sumujący kilka składowych: składową zaczepową, niedopasowanie przebiegu siły przeciwelektromotorycznej do przebiegu prądu napędu, zdarzenia komutacji w napędach trapezowych oraz niedoskonałości pętli prądowej.
Wewnątrz tych terminów mieszczą się dwa różne obiekty badań, a krótka tabela pozwala je rozdzielić. Rozróżnienie istotne przy doborze dotyczy tego, które wady napęd może osiągnąć, a których nie.
| Cecha | Moment zaczepowy | Pulsacja momentu |
|---|---|---|
| Obecny bez prądu | Tak — właściwość magnetyczna żelaza i magnesów | Zwykle opisywana w pracy zasilanej |
| Główne źródła | Magnesy wirnika i żłobkowanie stojana | Składowa zaczepowa, harmoniczne siły przeciwelektromotorycznej, przebieg prądu, komutacja, sterowanie |
| Czy strojenie napędu może go usunąć | Nie samo magnetyczne źródło | Niektóre składowe można zredukować |
| Typowa ocena | Moment w funkcji kąta bez zasilania | Pomiar momentu lub ruchu pod zasilaniem |
Praktyczna różnica polega na tym, że napęd może zaatakować część pulsacji momentu — sinusoidalne FOC sterujące silnikiem o sinusoidalnej sile przeciwelektromotorycznej może zredukować składową związaną z komutacją — podczas gdy składowa zaczepowa przechodzi przez każdy napęd bez zmian, ponieważ mieszka w żelazie i magnesach, a nie w prądzie. CubeMars wprost podaje kierunek przyczynowy na stronach silników gimbalowych: niski moment zaczepowy daje niską pulsację momentu. Odwrotna zależność nie jest prawdziwa, dlatego zmniejszanie pulsacji samym strojeniem napędu ma twardą podłogę wyznaczoną przez konstrukcję silnika.
Gdzie moment zaczepowy decyduje o wyborze
W większości doborów silników moment zaczepowy w ogóle nie wymaga uwagi. Trzy klasy zastosowań nie mają tego szczęścia, ponieważ ich punkt pracy leży dokładnie tam, gdzie zatrzask magnetyczny jest najsilniejszy: przy niskiej prędkości, w pobliżu zatrzymania lub przy powolnej zmianie kierunku.
Osi gimbali kamerowych
Stabilizowana oś kamery spędza całe życie robocze, utrzymując kąt wbrew grawitacji i korygując zakłócenia rzędu kilku stopni. Moment zaczepowy wystarczająco silny, by przeciwdziałać korekcie, pojawia się w materiale filmowym jako drobna okresowa oscylacja, najbardziej widoczna przy wolnych panoramach i ujęciach statycznych z długimi obiektywami. To zastosowanie, w którym niski poziom tego zakłócenia jest jawnym argumentem sprzedażowym, a nie ukrytym bonusem, a przewodnik kategorii Silniki gimbala: napęd bezpośredni o niskim KV dla stabilnych platform kamer opisuje klasę w kategoriach doboru — uzwojenia o niskim KV, duże wały drążone, napęd bezpośredni bez żadnej przekładni w osi.
Fizyka wyjaśnia wzorzec obserwowany w tamtym przewodniku: silniki gimbalowe pracują z dużą liczbą biegunów i napędem bezpośrednim częściowo dlatego, że przekładnia zmienia problem, zamiast go rozwiązywać. W idealnym przeniesieniu z przekładnią ten moment po stronie silnika jest mnożony na wyjściu przez przełożenie, a kątowy odstęp wyjściowy między zdarzeniami zaczepowymi staje się mniejszy — ten sam skok pojawia się wtedy częściej w ujęciu wyjściowym. Ile z niego dociera do ruchu, zależy od sztywności przeniesienia, tarcia, luzu, tłumienia i reakcji sterowania. Przekładnia zmienia więc sposób przenoszenia i odbierania skoku zaczepowego; nie eliminuje po prostu zakłócenia i nie pogarsza automatycznie osi.
Przeguby robotów o napędzie bezpośrednim
Przegub robota odczuwa moment zaczepowy w trzech miejscach: w sterowaniu siłą, gdzie zakłócenie podszywa się pod kontakt zewnętrzny; w zdolności do ruchu wstecznego, gdzie operator lub otoczenie musi ręcznie przeprowadzić wał przez każdy skok; oraz w utrzymywaniu pozycji, gdzie pętla serwo oscyluje wokół preferowanego położenia magnetycznego zamiast ustalić się na zadanym. Stronę rozdzielczości tego problemu ustalania — to, co enkoder faktycznie widzi — omawia Rozdzielczość enkodera na przegubie robota: bity, luz i powtarzalność; strona zaczepowa decyduje, jak płynny jest ruch między zliczeniami enkodera.
Siłowniki quasi-bezpośrednie akceptują małe przełożenie i żyją z jego przezroczystością; siłowniki o głębokim przełożeniu grzebią zakłócenie po stronie silnika pod mnożeniem, ale płacą za to bezwładnością odbitą i luzem. Ten kompromis opracowano w Przełożenie a bezwładność odbita: dobór przekładni do przegubu robota, a stojącą za nim filozofię niskich przełożeń w Siłowniki QDD: co daje przełożenie 8:1. Położenie przegubu na tym spektrum decyduje, jak bardzo to zakłócenie ma znaczenie na kołnierzu wyjściowym.
Precyzyjne celowanie i śledzenie
Montaże teleskopów, skanery LiDAR, trackery antenowe i ładunki pan-tilt dzielą reżim gimbala: powolny, płynny, ciągły ruch, w którym okresowe zakłócenie momentu odczytuje się bezpośrednio jako drganie celowania — widoczny koniec pulsacji momentu przy wolnym przemiataniu. Tracker podążający za przelotem satelity albo skaner przemiatający scenę nie toleruje pulsacji prędkości przy częstotliwości przemiatania, a częstotliwość zakłócenia zaczepowego przy prędkości roboczej leży dokładnie w tym paśmie. W tych mechanizmach karta danych rzadko rozstrzyga sprawę, ponieważ wiersz, który by ją rozstrzygnął, zwykle nie istnieje — to temat późniejszej sekcji.
Dźwignie konstrukcyjne ograniczające moment zaczepowy
Moment zaczepowy ogranicza się w konstrukcji elektromagnetycznej, a dźwignie są dobrze ugruntowane. Żadna nie jest darmowa: każda wymienia coś — gęstość momentu, wykonalność produkcyjną, koszt — na płynność, dlatego silniki napędowe i gimbalowe wyglądają ostatecznie tak różnie.
Kombinacja żłobków i biegunów
Pierwszą dźwignią jest sama kombinacja, a wyznacza ona okresowość, a nie amplitudę. Liczba skoków na obrót odpowiada najmniejszej wspólnej wielokrotności żłobków i biegunów, więc większa najmniejsza wspólna wielokrotność oznacza częstsze zdarzenia zaczepowe; nie oznacza automatycznie słabszego skoku. Amplituda zależy od geometrii elektromagnetycznej — otwarć żłobków, stosunku łuku biegunowego magnesów, rozkładu szczeliny powietrznej i kompensacji harmonicznych. Uzwojenia ułamkowo-żłobkowe, stosujące niecałkowitą liczbę żłobków na biegun na fazę, mogą pomóc kształtować przestrzenną zawartość harmonicznych i ograniczyć moment zaczepowy w zależności od konkretnej kombinacji, a wynik jest właściwością kompletnej konstrukcji elektromagnetycznej, a nie samej klasyfikacji uzwojenia.
Strona amplitudy ma takie samo znaczenie jak liczba. Otwarcia żłobków dają strumieniowi magnesów most o niskiej reluktancji, a węższe otwarcia lub konstrukcje o żłobkach zamkniętych zmniejszają zmienność energii stojącą za każdym skokiem, bezpośrednio zmniejszając amplitudę skoku. Kompromisem jest trudność nawijania i rozproszenie, więc szerokość otwarcia jest ustępstwem, które producent podejmuje raz, a nabywca dziedziczy. Ograniczanie tego zakłócenia przez dobór żłobków i biegunów nic nie kosztuje w materiale; rozstrzyga się wyłącznie na rysunku.
Skos i kształtowanie magnesów
Skos wprowadza przesunięcie kątowe wzdłuż długości osiowej maszyny: położenia skoków na jednym końcu pakietu wypadają między położeniami na drugim końcu, a wynikowe różnice faz mogą przez częściową kompensację ograniczać wybrane harmoniczne, z których składa się moment zaczepowy. Skos schodkowy — magnesy montowane w przesuniętych osiowo segmentach — osiąga podobny efekt przy łatwiejszej produkcji. Optymalny kąt skosu zależy od kombinacji żłobków i biegunów oraz docelowej harmonicznej, a redukcja wymienia się z kształtem siły przeciwelektromotorycznej, stałą momentu i złożonością produkcji w stopniu wyznaczonym przez konstrukcję.
Kształtowanie magnesów atakuje tę samą zawartość harmonicznych od strony wirnika: profile łuków, stosunki łuku biegunowego, powierzchnie ekscentryczne i fazowane krawędzie przekształcają rozkład gęstości strumienia tak, by jego oddziaływanie z żłobkowaniem niosło mniej energii przy częstotliwościach zaczepowych. Środki te są niewidoczne na karcie danych, ale widoczne w sformułowaniach o intencji konstrukcyjnej — strona deklarująca zoptymalizowaną konstrukcję elektromagnetyczną pod płynny ruch przy niskich prędkościach zwykle raportuje właśnie tę rodzinę prac nad ograniczaniem tego zakłócenia.
Uzwojenia bezżłobkowe
Radykalną dźwignią jest całkowite usunięcie zębów. Uzwojenie bezżłobkowe leży w gładkiej szczelinie powietrznej bez dyskretnych pakietów żelaza, więc nie ma położeń preferowanych, a mechanizm stojący za skokiem zaczepowym traci fundament. Silniki bezżłobkowe mogą osiągać bardzo niski moment zaczepowy, ponieważ usuwają dyskretne zęby stojana stojące za głównym mechanizmem zaczepowym, ale nie są automatycznie wolne od pulsacji momentu: zniekształcenia przebiegu prądu, harmoniczne siły przeciwelektromotorycznej, błędy sterowania i inne efekty elektromagnetyczne nadal mogą ją wytwarzać. Są częstą opcją w aparaturze i urządzeniach medycznych, gdzie płynność przeważa wszystko. Kosztem jest gęstość momentu: bez zębów koncentrujących strumień konstrukcja bezżłobkowa potrzebuje więcej materiału magnetycznego i więcej miedzi na ten sam moment, a uzwojenie trudniej chłodzić.
Między pełnym żłobkowaniem a pełną bezżłobkowością mieszczą się kompromisy — żłobki zamknięte i kliny magnetyczne, które prezentują szczelinie powietrznej gładszą powierzchnię, zachowując zęby pod spodem. To zakłócenie ogranicza się w tych konstrukcjach stopniowo, bez pełnej eliminacji, i podlega ocenie w każdym przypadku osobno.
Dowody z liczby par biegunów wśród zestawionych modeli
Rodziny gimbalowe i bezramowe wymienione na tej stronie pokazują te dźwignie w opublikowanych specyfikacjach. W linii gimbalowej CubeMars GL liczba par biegunów rośnie wraz z wielkością ramy i klasą ładunku: 7 par biegunów w GL30 o masie 41 g, 14 w GL60 o masie 230 g, 20 w GL100 o masie 698 g, który niesie profesjonalne masy kamerowe. Bezramowa linia inrunner RI powtarza wzorzec po stronie przegubów robotów: 7 par biegunów w RI50, 8 w RI80 V2.0, 14 w RI100. Obie rodziny deklarują na stronach produktów intencję, że moment zaczepowy ma być niski, i obie łączą to sformułowanie z liczbami biegunów daleko powyżej 3–4 par biegunów typowych dla outrunnera napędowego.
Większa liczba par biegunów może podnieść częstotliwość przestrzenną momentu zaczepowego, w zależności od kombinacji żłobków i biegunów. Przy danej prędkości wału przesuwa to zakłócenie w stronę wyższej częstotliwości, gdzie niektóre układy mechaniczne tłumią wynikową pulsację ruchu skuteczniej niż inne — o skali decydują bezwładność, sztywność, tłumienie i pasmo sterowania. Sama liczba par biegunów nie przesądza, że moment zaczepowy ma niską amplitudę; amplituda należy do kompletnej konstrukcji elektromagnetycznej i powinna być zweryfikowana pomiarem. Opublikowane liczby pozostają użyteczne jako porównywalna informacja strukturalna — konkretny wiersz do odczytania, gdy samej wartości nie wydrukowano — a nie jako zamiennik pomiaru.
Moment zaczepowy: liczba, która rzadko pojawia się na karcie danych
Otwarcie tabel specyfikacji siedmiu modeli porównanych dalej w tym przewodniku ujawnia wzorzec: sześć z nich deklaruje słownie niskie zachowanie zaczepowe i nie drukuje żadnej wartości — moment zaczepowy pozostaje nieujętą liczbą — a siódmy, GL60 II, drukuje parę przed i po. Moment znamionowy, moment szczytowy, rezystancja, indukcyjność, bezwładność — wszystko obecne na każdej stronie. Zakłócenie, które decyduje o płynności przy niskich prędkościach, zwykle opisywane jest wyłącznie jako intencja konstrukcyjna.
Dlaczego producenci pozostawiają go pustym
Pominięcie jest strukturalne, a nie przypadkowe. Wartość skoku zaczepowego wymaga zdefiniowanego stanowiska pomiarowego — napędu o stałej, niskiej prędkości obrotowej, czujnika momentu o rozdzielczości miliniutonometrowej, kontrolowanej temperatury — a żaden wspólny dla producentów standard nie unieruchamia takiego stanowiska, więc każda drukowana liczba byłaby nieporównywalna między markami i łatwa do zakwestionowania. Wartość rozprasza się też wraz z tolerancjami magnesów i temperaturą, co czyni pojedynczą drukowaną liczbę zobowiązaniem: najgorszy egzemplarz w partii to ten, który zmierzy klient.
Arytmetyka marketingowa pcha w tym samym kierunku. Publikowane wartości są małe obok momentu znamionowego — strona GL60 II, która je podaje, drukuje 0,024 Nm spadające do około 0,015 Nm, redukcję opisywaną jako 37,5%, przy silniku o znamionowych 0,6 Nm — a mała liczba obok dużej zachęca do błędnego odczytu. Słowa takie jak niski czy bardzo niski przetrwają tłumaczenie i porównanie; goła liczba ani jednego, ani drugiego. Wynikiem jest kultura specyfikacji, w której najważniejszym wierszem niskoobrotowym jest wiersz opisujący to zakłócenie i zwykle to on pozostaje pusty.
Szacowanie na stole bez dynamometru
Brak wydrukowanej wartości nie pozostawia stanowiska bezradnym. Trzy sprawdzenia nie wymagają niczego poza silnikiem, jego napędem i cierpliwością. Pierwsze to napęd wsteczny: powolne obracanie niezasilanego wału ręką lub lekką dźwignią palca i wyczuwanie skoków. Silnik żłobkowany o słabych skokach obraca się z drobnym, równym ziarnem; silny przeskakuje od położenia do położenia. Test jest jakościowy, ale natychmiastowy i porównuje dwa silniki kandydujące w kilka minut. To przesiew, a nie pomiar: tarcie łożysk, uszczelki, ustawienie wirnika i każde dołączone przeniesienie barwią odczucie, więc silniki porównuje się w tej samej konfiguracji i, o ile to możliwe, po odizolowaniu silnika od przekładni i obciążenia.
Drugie sprawdzenie wykorzystuje napęd jako przyrząd. Silnik pracuje przy stałej niskiej prędkości w sterowaniu prądowym, a prąd fazowy obserwuje się na oscyloskopie lub w telemetrii napędu: przy stałej prędkości i stałym obciążeniu prąd powinien być płaski, a zakłócenie zaczepowe ujawnia się jako okresowa pulsacja prądu przy częstotliwości zaczepowej, gdy pętla z nim walczy. Pulsacja prądu jest tu diagnostyką systemową, a nie ilościowym zamiennikiem: jej kształt zależy od pasma sterowania, strategii PWM, przebiegu siły przeciwelektromotorycznej, dokładności czujników i zakłóceń obciążenia w takim samym stopniu jak od silnika, więc pokazuje, jak napęd reaguje na zakłócenie zależne od położenia, a nie jak duże jest to zakłócenie.
Trzecie sprawdzenie to test skokowy w paśmie prędkości aplikacji. Zadaje się powolny ruch o stałej prędkości lub mały skok pozycji i rejestruje rzeczywistą prędkość lub pozycję z enkodera; okresowa składowa błędu prędkości jest odciskiem palca skoku zaczepowego działającego przez całą mechanikę. Test ten mierzy układ, a nie sam silnik — zakłócenie tak, jak mechanika faktycznie je dostarcza — i właśnie w tym leży jego wartość dla decyzji doborowej. Trzy sprawdzenia różnią się tym, co potrafią udowodnić, a hierarchię warto utrzymać prostą.
| Metoda | Co daje | Poziom dowodu |
|---|---|---|
| Napęd wsteczny bez zasilania | Odczucie i charakter skoków | Przesiew jakościowy |
| Pulsacja prądu przy niskiej prędkości | Reakcja napędu na okresowe zakłócenie | Diagnostyka pośrednia |
| Test prędkości lub pozycji z enkodera | Rzeczywisty ruch układu pod obciążeniem | Walidacja na poziomie systemu |
| Przetwornik momentu, powolny obrót bez zasilania | Przebieg momentu w funkcji kąta i amplituda | Pomiar bezpośredni |
Ostatni wiersz to ten, który daje prawdziwą liczbę, i nie wymaga dynamometru — tylko czujnika momentu, powolnego obrotu i całkowicie niezasilanego silnika.
O co pytać producenta
Gdy decyzja jest kosztowna, pusty wiersz zamienia się w listę pytań. O zmierzony szczytowy i międzyszczytowy moment zaczepowy, o przebieg momentu w funkcji kąta stojący za tymi liczbami, o to, czy silnik podczas testu był całkowicie niezasilany, o temperaturę, rozdzielczość kątową i metodę pomiaru — oraz o to, czy liczby opisują pojedynczą próbkę, czy statystykę partii. Producent, który wykonał prace nad ograniczaniem tego zakłócenia, zwykle potrafi odpowiedzieć na wszystkie; milczenie w sprawie metody samo jest odpowiedzią, a wartości od różnych producentów są porównywalne tylko przy zgodnych warunkach. Dla modeli dostępnych na tej stronie punktem wyjścia są strony producenta i ich dokumentacja do pobrania, a strony produktowe ToBMS utrzymują opublikowane wiersze — pary biegunów, moment, masa — porównywalne obok siebie.
Jak ocenić moment zaczepowy bez opublikowanej wartości z karty danych
- Odczytanie kombinacji żłobków i biegunów oraz wszelkich publikowanych informacji o konstrukcji elektromagnetycznej.
- Wykonanie napędu wstecznego bez zasilania jako przesiewu jakościowego między kandydatami.
- Użycie przetwornika momentu na powoli obracającym się, niezasilanym wale, gdy potrzebny jest rzeczywisty przebieg.
- Porównanie pulsacji pozycji lub prędkości przy niskiej prędkości w identycznych warunkach pracy dla oceny kompletnego układu.
Zestawione modele, dla których moment zaczepowy zadeklarowano jako niski
Siedem poniższych modeli obejmuje dwie klasy, w których płynność przy niskich prędkościach jest założeniem projektowym: silniki gimbalowe o napędzie bezpośrednim i bezramowe inrunnery do przegubów robotów. Wszystkie wiersze są zgodne z publikacją na stronach produktów producenta i zweryfikowano je względem tych stron w listopadzie 2026; kolumna deklarowanej intencji odnotowuje sformułowanie noszone przez każdą stronę, a kolumna dostępności danych odnotowuje, czy towarzyszy jej wartość liczbowa. Modele te służą jako przykłady opublikowanych wzorców specyfikacji, a nie jako ranking silników o niskim momencie zaczepowym, i te same ramy stosują się do produktów innych producentów. Tabela celowo trzyma się wierszy drukowanych na każdej stronie — moment, masa, liczba biegunów — by porównanie pozostało na gruncie audytowalnym, a nie na samym sformułowaniu jakościowym.
| Model | Typ | Moment znamionowy (Nm) | Moment szczytowy (Nm) | Pary biegunów | Masa (g) | Deklarowana intencja konstrukcyjna | Moment zaczepowy — dane liczbowe |
|---|---|---|---|---|---|---|---|
| GL30 KV290 | Gimbal | 0.08 | 0.28 | 7 | 41 | Deklarowany niski moment zapadkowy | Nie opublikowano |
| GL60 KV25 | Gimbal | 0.6 | 1.75 | 14 | 230 | Deklarowany niski moment zapadkowy | Nie opublikowano |
| GL60 II KV28 | Gimbal ze zintegrowanym sterownikiem | 0.6 | 1.5 | 28 | 276 | Deklarowany bardzo niski moment zapadkowy | Opublikowano: od 0,024 do 0,015 Nm |
| GL100 KV10 | Gimbal | 3 | 7.7 | 20 | 698 | Deklarowany niski moment zapadkowy | Nie opublikowano |
| RI50 KV100 | Bezramowy inrunner | 0.58 | 1.67 | 7 | 180.8 | Deklarowany niższy moment zapadkowy | Nie opublikowano |
| RI80 V2.0 KV75 | Bezramowy inrunner | 1.45 | 4.1 | 8 | 411 | Deklarowany niższy moment zapadkowy | Nie opublikowano |
| RI100 KV105 | Bezramowy inrunner | 1.76 | 4.95 | 14 | 500 | Deklarowany bardzo niski moment zapadkowy | Nie opublikowano |
Wiersze zgodne z publikacją na każdej stronie produktu CubeMars, zweryfikowane w listopadzie 2026. Tylko strona GL60 II drukuje wartość liczbową — 0,024 Nm zredukowane do około 0,015 Nm, opisane na stronie jako redukcja o 37,5% — a wiersz ten dotyczy wariantu 24 V. Kolumna par biegunów i kolumna deklarowanej intencji to odpowiednio informacja strukturalna i jakościowa, a nie pomiary; podrodzina GL II niesie zintegrowaną płytkę sterownika i inny układ uzwojenia, więc jej liczba biegunów nie układa się z wierszami GL wokół niej.
Wiersze gimbalowe GL
Wiersze gimbalowe wchodzą po drabinie ładunków osi kamery. CubeMars GL30 KV290 silnik gimbala waży 41 g i pasuje do kompaktowych stabilizatorów; CubeMars GL60 KV25 silnik gimbala utrzymuje 0,6 Nm w sposób ciągły przy 14 parach biegunów dla średnich kamer; CubeMars GL60 II KV28 silnik gimbala dodaje zintegrowaną płytkę sterownika z interfejsami CAN i PWM i jest jedyną stroną w tym zestawie publikującą zmierzoną parę — 0,024 Nm zredukowane do około 0,015 Nm; CubeMars GL100 KV10 silnik gimbala osiąga 3 Nm momentu znamionowego przy 20 parach biegunów dla profesjonalnych ładunków. Wszystkie pracują w napędzie bezpośrednim, bez przekładni między wirnikiem a masą kamery. Rosnąca liczba par biegunów w tych modelach pokazuje, jak konfiguracje elektromagnetyczne zmieniają się z klasą ładunku, ale sama liczba par biegunów nie przesądza, który model ma słabszy zatrzask, a deklaracje, że moment zaczepowy jest niski, pozostają jakościowymi twierdzeniami konstrukcyjnymi do czasu porównywalnych pomiarów.
Bezramowe trio RI
Bezramowe inrunnery służą przegubom, a nie kamerom. CubeMars RI50 KV100 bezramowy silnik momentowy inrunner o masie 180,8 g pasuje do kompaktowych przegubów; CubeMars RI80 V2.0 KV75 bezramowy silnik momentowy inrunner pokrywa środek zakresu przy 1,45 Nm znamionowo; CubeMars RI100 KV105 bezramowy silnik momentowy inrunner daje 4,95 Nm momentu szczytowego z 14 par biegunów, a jego strona deklaruje bardzo niskie zachowanie zaczepowe i szybką reakcję nawet przy niskiej prędkości. Zestawy bezramowe integrują się z samą konstrukcją przegubu — stojan i wirnik przykręca się do obudowy — a logikę doboru klasy opisuje Bezramowe silniki momentowe: dobór zestawu stojana i wirnika do stawów.
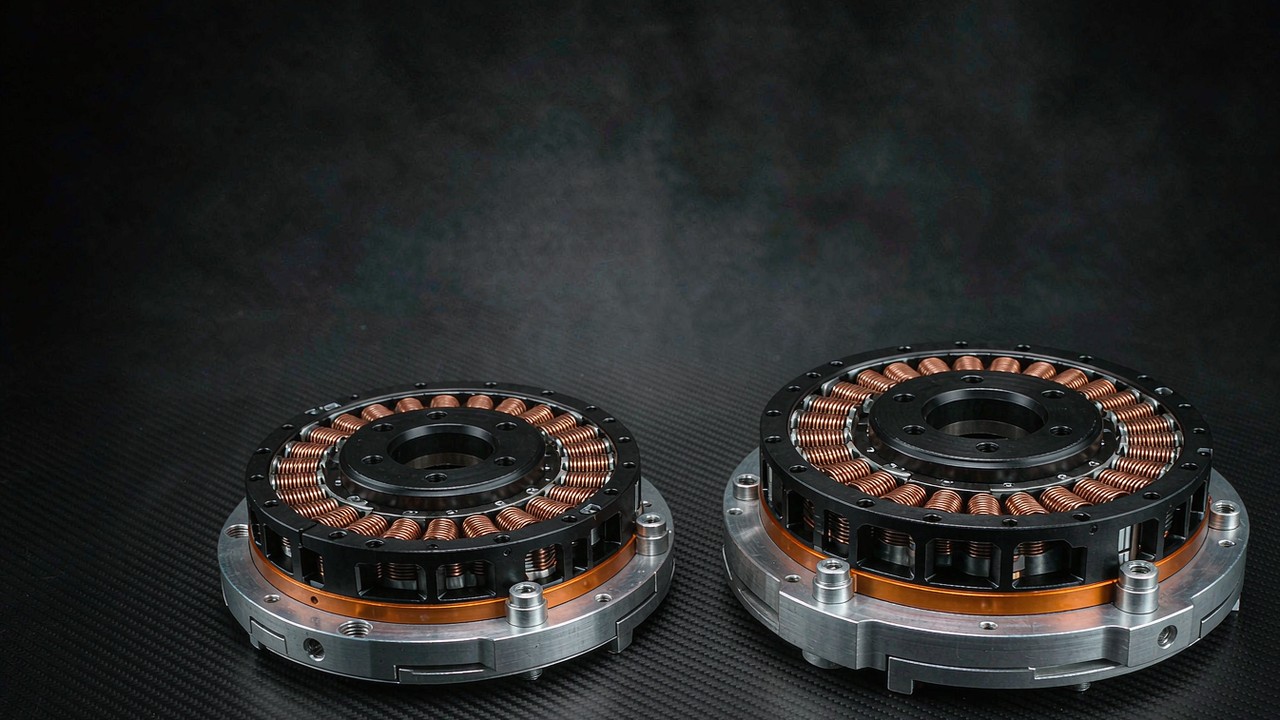
Oficjalne wideo powyżej przechodzi bezpośrednio przez konstrukcję bezramową inrunner i outrunner — zęby stojana, magnesy wirnika i układ uzwojenia decydujące o tym, jaki moment zaczepowy wytwarza dana konstrukcja — i pokazuje obie architektury obok siebie na rzeczywistym sprzęcie.
Wybór pod płynny ruch przy niskich prędkościach: lista kontrolna
Mechanizm i dowody składają się w kolejność działań. Przechodzi się ją od góry do dołu, gdy aplikacja żyje przy niskich prędkościach; pomija tylko wtedy, gdy punkt pracy nie opuszcza reżimu, w którym to zakłócenie jest odfiltrowane.
Krok pierwszy: zdefiniowanie pasma prędkości
Najpierw określa się najwolniejszy użyteczny ruch i tryb utrzymywania, zanim otwarta zostanie jakakolwiek strona produktu. W pobliżu zatrzymania, w powolnym ruchu ciągłym i przy częstych zmianach kierunku przy niskiej prędkości zachowanie zaczepowe silnika jest kryterium doboru pierwszego rzędu — i nie istnieje uniwersalny próg rpm, ponieważ wpływ zależy od prędkości wału wraz z bezwładnością wirnika i obciążenia, sztywnością mechaniczną, tłumieniem, przełożeniem i pasmem sterowania. Przy wysokiej prędkości częstotliwość zakłócenia wychodzi poza pasmo odpowiedzi mechanicznej i pozostałe wiersze nabierają znaczenia. Oś, która i pełza, i przemiatuje, wymaga wymiarowania silnika na przypadek pełzania, ponieważ przypadek szybki zatroszczy się o siebie sam.
Krok drugi: odczyt liczby biegunów i układu
Bez wydrukowanej wartości do porównania sygnał niosą wiersze strukturalne. Więcej par biegunów, uzwojenie ułamkowo-żłobkowe, skośne magnesy lub zęby oraz każda zadeklarowana intencja niskiego poziomu tego zakłócenia są znacznikami nakładu konstrukcyjnego włożonego w płynność; powyższa tabela porównawcza pokazuje, jak te wiersze odczytuje się w praktyce. Tam, gdzie strona milczy o konstrukcji, zastosowanie ma lista pytań do producenta z poprzedniej sekcji — a twierdzenia o ograniczeniu tego zakłócenia bez wierszy strukturalnych za nimi zasługują na sceptycyzm, jaki przewiduje uwaga o pustej metodzie testu.
Krok trzeci: zaplanowanie testu na stole
Zmierzenie tego, co karta danych pomija, wymaga zaplanowania. Odczucie napędu wstecznego, pulsacja prądu przy stałej prędkości i odcisk prędkości przy niskich obrotach zajmują każde poniżej godziny z napędem i enkoderem, a razem wyznaczają zakres zachowania, którego drukowane wiersze nie potrafią pokazać. Warto próbkować dwa silniki kandydujące, jeśli budżet pozwala: porównanie jest bardziej informacyjne niż którykolwiek odczyt bezwzględny, ponieważ testy są z natury względne. Uwaga o dyscyplinie stanowiska: te same nastawy napędu, ta sama prędkość i te same warunki obciążenia muszą obowiązywać dla obu kandydatów, ponieważ amplituda pulsacji prądu zależy od wzmocnień pętli i prędkości w takim samym stopniu jak od samego silnika. Zdyscyplinowane porównanie bezpośrednie na jednym stanowisku jest warte więcej niż dwa staranne pomiary na dwóch różnych zestawach.
Krok czwarty: dopasowanie napędu do silnika
Napęd nie może usunąć skoku zaczepowego, ale decyduje, ile z szerszej rodziny pulsacji momentu przetrwa do wyjścia. Sinusoidalne FOC w parze z silnikiem o sinusoidalnej sile przeciwelektromotorycznej może stłumić znaczną część składowej związanej z komutacją; napęd trapezowy dokłada własną pulsację. Magnetyczna podłoga — zatrzask — pozostaje tak czy inaczej. Stronę prądową i termiczną tego parowania omawia Moment ciągły a moment szczytowy: cykl pracy, limit termiczny i krzywa moment-prędkość. Płynność na wale jest właściwością silnika przemnożoną przez właściwość napędu, a lista kontrolna zamyka się dopiero po doborze obu stron.
Najważniejsze wnioski
- Moment zaczepowy to niezależny od zasilania, zależny od położenia moment zapadkowy wynikający z przyciągania magnesów i zębów; nie potrzebuje prądu i powtarza się wielokrotnie na obrót.
- Bezwładność wirnika i obciążenia filtruje zakłócenie przy prędkości, więc to ono rozstrzyga dobory tylko przy niskiej prędkości, w pobliżu zatrzymania i przy powolnej zmianie kierunku.
- Moment zaczepowy jest jedną ze składowych pulsacji momentu — składową, której żadne strojenie napędu nie usunie, ponieważ mieszka w żelazie i magnesach.
- Układy ułamkowo-żłobkowe, skos, kształtowanie magnesów i uzwojenia bezżłobkowe to ugruntowane dźwignie konstrukcyjne; dobór żłobków i biegunów wyznacza okresowość, a amplituda należy do kompletnej konstrukcji elektromagnetycznej.
- Większość kart danych nie drukuje żadnej wartości, więc to, jak bardzo moment zaczepowy został ograniczony, ocenia się na podstawie liczby par biegunów, deklarowanej intencji konstrukcyjnej, ręcznego napędu wstecznego i testu pulsacji prądu przy niskiej prędkości.
Najczęściej zadawane pytania
PCo powoduje moment zaczepowy w silniku bezszczotkowym?
Przyciąganie między magnesami trwałymi wirnika a dyskretnymi żelaznymi zębami żłobkowanego stojana. Każdy magnes jest przyciągany do położenia kątowego o najniższej reluktancji magnetycznej, a zmiana zmagazynowanej energii magnetycznej wraz z kątem pojawia się jako moment, który na przemian przeciwdziała obrotowi i mu pomaga. Efekt nie potrzebuje więc prądu — jest obecny nawet na niezasilanym wale — a liczba jego skoków na obrót odpowiada najmniejszej wspólnej wielokrotności liczby żłobków i biegunów. Innymi słowy, zatrzask to niezasilany członek rodziny pulsacji momentu.
PCzy moment zaczepowy to to samo co pulsacja momentu?
Nie — moment zaczepowy jest jedną ze składowych pulsacji momentu, a nie synonimem. Pulsacja momentu to całkowita zmienność momentu wyjściowego wraz z położeniem podczas pracy zasilanej, sumująca ten efekt, niedopasowanie przebiegów siły przeciwelektromotorycznej i prądu oraz zdarzenia komutacji. Składowa zaczepowa istnieje bez zasilania i przetrwa każde strojenie napędu, podczas gdy pozostałe składowe reagują na technikę napędu, dlatego oba terminy prowadzą do różnych napraw.
PCzy moment zaczepowy ma znaczenie przy wysokiej prędkości?
Przy prędkości prawie nie, ale nie dlatego, że efekt znika. Zakłócenie zmienia znak na każdym skoku i uśrednia się do zerowej pracy netto na cykl; wraz ze wzrostem prędkości jego częstotliwość rośnie, a bezwładność obrotowa tłumi wynikową pulsację ruchu, choć skala zależy od bezwładności układu, sztywności, tłumienia i pasma sterowania. Efekt dominuje natomiast w pobliżu zatrzymania, w utrzymywaniu pozycji i przy powolnych zmianach kierunku — reżimach, w których osie gimbali, przeguby robotów o napędzie bezpośrednim i mechanizmy śledzące spędzają całe życie robocze.
PJak zmierzyć moment zaczepowy bez dynamometru?
Trzy sprawdzenia na stole wyznaczają jego zakres i żadne nie zastępuje pomiaru bezpośredniego. Ręczny napęd wsteczny niezasilanego wału ujawnia ziarno skoków jako przesiew jakościowy. Praca przy stałej niskiej prędkości w sterowaniu prądowym pokazuje, jak napęd reaguje na zakłócenie, choć pulsacja prądu odzwierciedla też wzmocnienia pętli, PWM i obciążenie. Rejestracja prędkości z enkodera podczas powolnego ruchu o stałej prędkości pokazuje pulsację ruchu na poziomie systemu. Gdy potrzebna jest prawdziwa liczba, drogą bezpośrednią jest przetwornik momentu na powoli obracającym się, niezasilanym wale — dynamometr nie jest wymagany.
PJakie decyzje konstrukcyjne ograniczają moment zaczepowy?
Kombinacje żłobków i biegunów o wysokiej najmniejszej wspólnej wielokrotności podnoszą liczbę zdarzeń zaczepowych na obrót, choć amplituda nadal zależy od otwarć żłobków, stosunku łuku biegunowego i zawartości harmonicznych. Skos ogranicza wybrane harmoniczne zaczepowe wzdłuż pakietu, kształtowanie łuków magnesów i wąskie otwarcia żłobków kurczą zmienność energii u źródła, a uzwojenia bezżłobkowe usuwają zęby całkowicie kosztem gęstości momentu. Moment zaczepowy ogranicza się tymi dźwigniami na etapie projektu, dlatego wiersze strukturalne na stronie produktu niosą sygnał, gdy żadna wartość nie jest wydrukowana.
PDlaczego moment zaczepowy nie występuje w większości kart danych?
Ponieważ wydrukowanie go jest trudniejsze niż zadeklarowanie. Porównywalna wartość wymaga zdefiniowanego stanowiska niskoobrotowego o rozdzielczości miliniutonometrowej, żaden wspólny dla producentów standard testowy nie unieruchamia metody, a wartość rozprasza się wraz z tolerancją magnesów i temperaturą. Liczby są też małe wobec momentu znamionowego i łatwo je błędnie odczytać poza kontekstem. Producenci deklarują więc intencję konstrukcyjną słowami — niski lub bardzo niski — i pozostawiają pomiar nabywcy, co czyni liczbę biegunów i testy na stole praktycznymi narzędziami porównania.
Płynność przy niskich prędkościach rozstrzyga się na długo przed tym, zanim pętla sterowania dostanie szansę: w liczbach żłobków i biegunów, w skosie i w tym, czy wiersz karty danych w ogóle istnieje. Wiersze strukturalne należy czytać pod kątem tego, czego marketingowe sformułowanie powiedzieć nie potrafi, a to, co strona pozostawia puste, zmierzyć na stole — wtedy wszystkie silniki BLDC wybrane na krótką listę do gimbala, przegubu lub trackera same podzielą się na te, które potrafią stać nieruchomo, i te, które jedynie szybko się obracają.