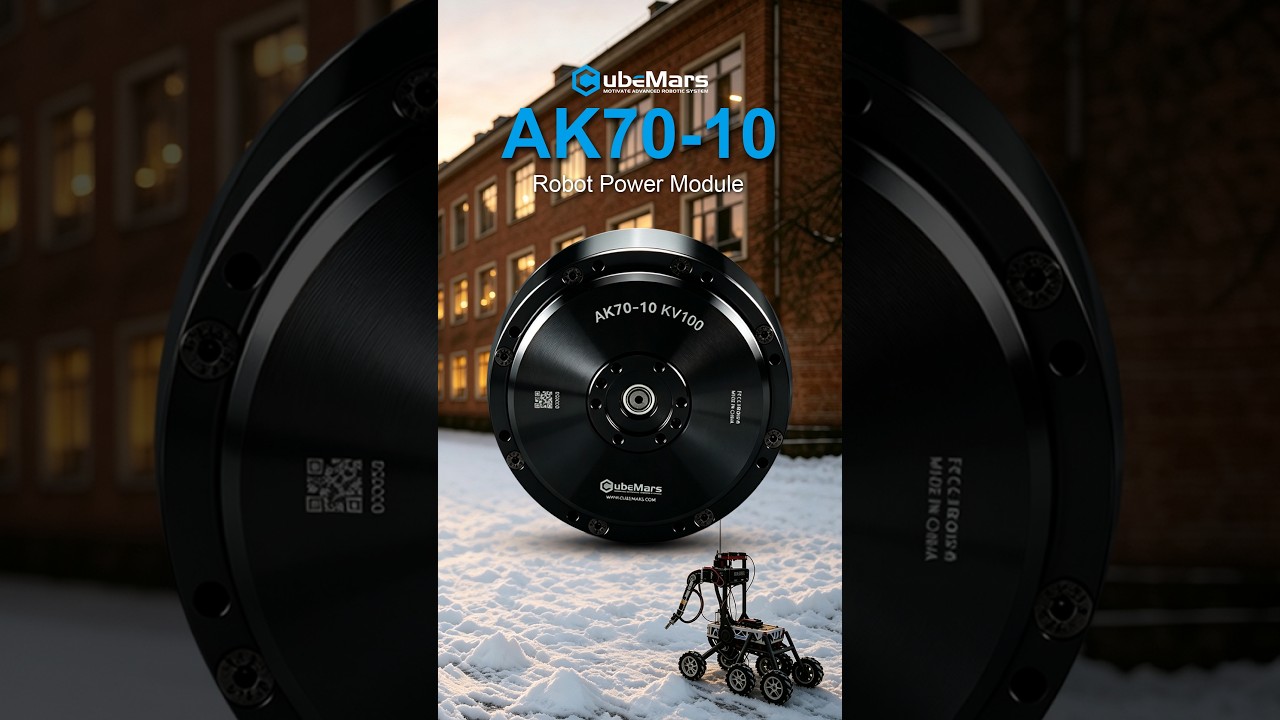
CubeMars opublikował krótki film prezentacyjny, w którym siłownik robotyczny AK70-10 KV100 trafia do dynamicznych zastosowań robotycznych. 48-sekundowy klip to zwięzła prezentacja produktu, nie poradnik: pokazuje siłownik w ruchu, kładąc nacisk na połączenie zwartej, wysoce zintegrowanej konstrukcji mechanicznej z przekładnią planetarną 10:1.
W artykule omówiono, co pokazuje film, jakie twierdzenia CubeMars zamieszcza we własnym opisie, jakie są zweryfikowane parametry AK70-10 KV100 oraz dlaczego ta klasa siłowników ma znaczenie dla robotów czworonożnych, egzoszkieletów i innych dynamicznych układów ruchu.
Co pokazuje film
Opublikowany 16 września 2026 r. na oficjalnym kanale CubeMars na YouTube, 48-sekundowy materiał przedstawia AK70-10 w ruchu pod tytułem “Od ruchu dynamicznego do sprawnej robotyki”. Nagrania skupiają się na samym siłowniku, nie na kompletnej maszynie: to prezentacja produktu zbudowana wokół zwartej, wysoce zintegrowanej budowy modułu i jego przekładni planetarnej 10:1.
Dla inżynierów użyteczną częścią takiego klipu jest kontekst integracji - jak zintegrowany siłownik klasy 89 mm, z silnikiem, przekładnią, sterownikiem i enkoderem w jednej obudowie, zachowuje się podczas rzeczywistego sterowania, czego trudno ocenić wyłącznie z tabeli w karcie katalogowej.
Oryginalny film
Źródło: Oficjalny kanał CubeMars na YouTube
Film: CubeMars AK70-10 KV100 — kompaktowy siłownik dla robotyki dynamicznej
Prezentowany produkt: CubeMars AK70-10 KV100
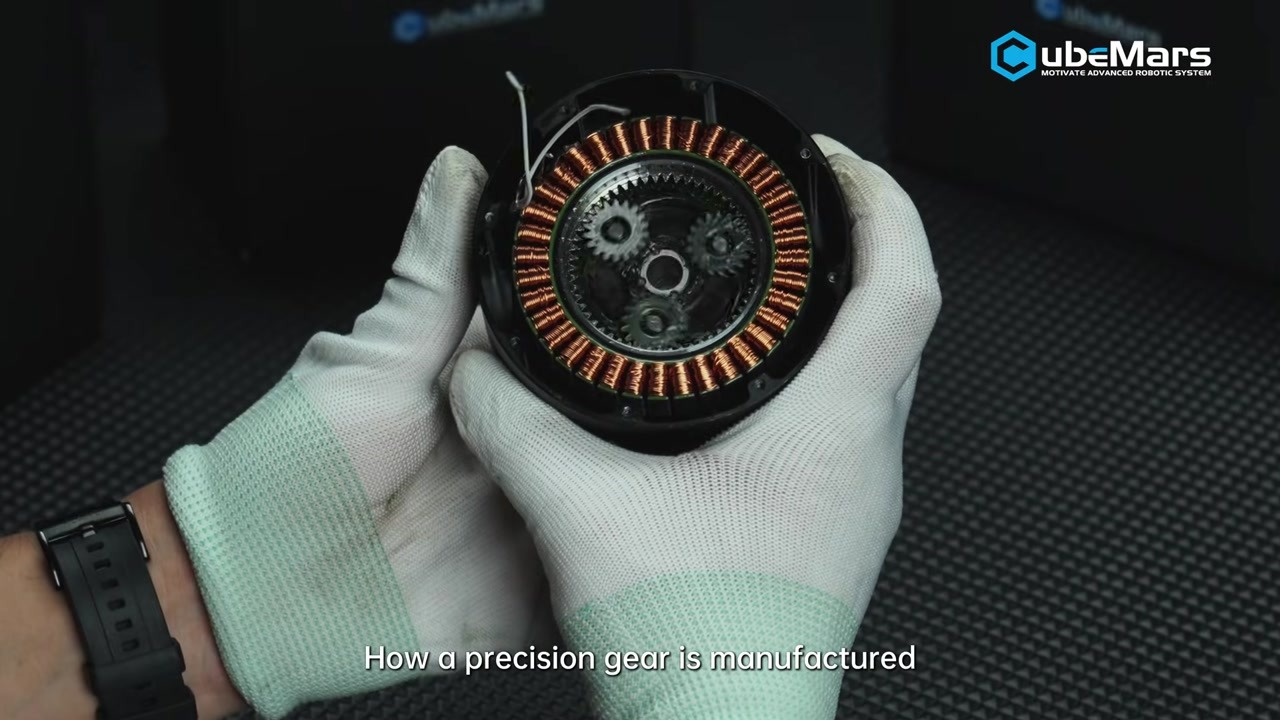
AK70-10 KV100 to zintegrowany siłownik robotyczny z serii AK firmy CubeMars. Według oficjalnej strony produktu CubeMars łączy on wysokowydajny silnik bezszczotkowy DC, przekładnię planetarną 10:1, płytę sterownika i enkoder w jednej obudowie Ø89 × 50.25 mm. Moduł obsługuje sterowanie wielopętlowe (pozycja, prędkość, moment i MIT hybrid mode), wykorzystuje złącza plug-and-play z automatyczną identyfikacją parametrów PID oraz ma wbudowane zabezpieczenia przed przetężeniem, przepięciem/niedopięciem i przegrzaniem.
Co CubeMars deklaruje w filmie
Poniższe punkty pochodzą z oficjalnego opisu filmu i są przypisywane firmie CubeMars, a nie niezależnym testom:
- Zwarta, wysoce zintegrowana konstrukcja z przekładnią planetarną 10:1 - główne twierdzenie mechaniczne klipu.
- Wysoka gęstość momentu - przedstawiona jako powód, dla którego moduł pasuje do dynamicznych zastosowań robotycznych.
- Sprawne sterowanie ruchem - siłownik pokazano podczas sterowania w ruchu dynamicznym.
- Dobra odwracalność napędu (backdrivability) - podana jako cecha modułu; oficjalna karta katalogowa wymienia moment wsteczny 0.48 Nm.
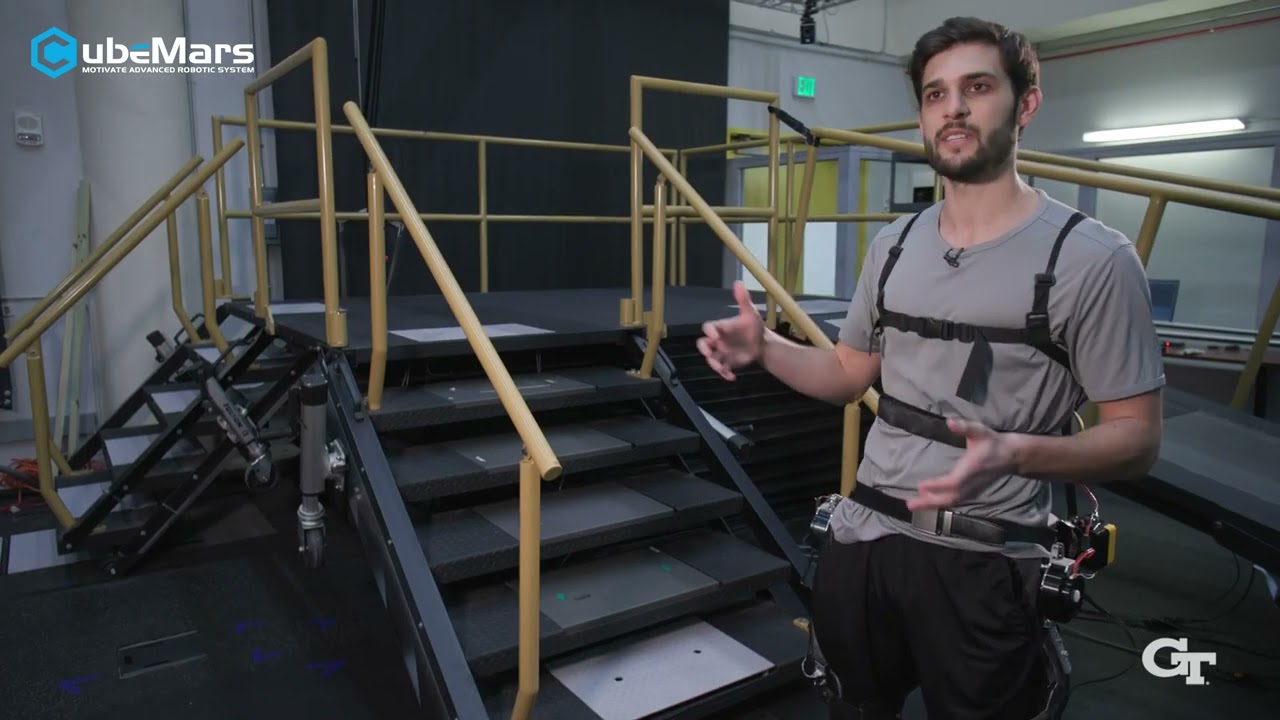
- Zastosowania docelowe - CubeMars wymienia roboty czworonożne i egzoszkielety jako wymagające zastosowania, dla których zaprojektowano AK70-10.
Kontekst zastosowania i inżynierii
Dynamiczne układy kroczące i noszone na ciele stawiają przed siłownikiem stawu szczególny zestaw wymagań: wysoki moment przy niskiej prędkości wyjściowej, zwarta obudowa mieszcząca się w kończynie lub stawie, dostatecznie mała bezwładność zredukowana, by układ pozostał sterowalny przy szybkim ruchu, oraz wystarczająca odwracalność napędu dla podatnej interakcji. Stopień planetarny 10:1 plasuje się między przekładniami quasi-direct-drive stosowanymi w bardzo podatnych nogach a wysokimi przełożeniami stosowanymi w wolniejszych, cięższych stawach - wymienia część przejrzystości na istotnie wyższy moment wyjściowy z tej samej objętości silnika.
AK70-10 KV100 jest przewidziany do pracy przy 24/48 V, czyli w zakresie zasilania najczęściej dostępnym na platformach czworonożnych i egzoszkieletowych. Moment znamionowy 8.3 Nm przy 24.8 Nm szczytowego umieszcza go w klasie stawów o średnim obciążeniu: odpowiedniej dla większych nóg robotów czworonożnych oraz wspomagania biodra lub kolana, a nie dla małych, szybkich stawów.
Dane produktu
| Parametr | Szczegóły |
|---|---|
| Producent | CubeMars |
| Produkt | CubeMars AK70-10 KV100 siłownik robotyczny |
| Kategoria | Zintegrowany siłownik robotyczny (seria AK) |
| Napięcie znamionowe | 24/48 V |
| Moc znamionowa | 230 W |
| Moment znamionowy | 8.3 Nm |
| Moment szczytowy | 24.8 Nm |
| Prędkość znamionowa | 148/310 rpm |
| Prędkość biegu jałowego | 240/480 rpm |
| Przełożenie | planetarne 10:1 |
| Waga | 621 g |
| Wymiary | Ø89 × 50.25 mm |
| Enkoder | enkoder magnetyczny 14-bit |
| Moment wsteczny | 0.48 Nm |
| Luz | 0.2° |
| Sposób napędu | FOC |
| Interfejsy | CAN / UART |
| Deklarowane zastosowania | Roboty kroczące, egzoszkielety, AGV |
Wszystkie parametry pochodzą z oficjalnej strony produktu CubeMars. Twierdzenia dotyczące gęstości momentu, szybkości reakcji i odwracalności napędu zacytowano z oficjalnego opisu filmu.
Poznaj na ToBMS
- Poznaj CubeMars AK70-10 KV100 siłownik robotyczny →
- Zobacz profil producenta CubeMars na ToBMS →
- Poznaj silniki BLDC dla robota czworonożnego →
- Poznaj silniki BLDC dla egzoszkieletu →
- CubeMars AK70-10 KV100: rozpakowanie i pierwsze kroki z siłownikiem →
O firmie CubeMars
CubeMars to marka specjalizująca się w napędach robotycznych: wysoce zintegrowanych modułach siłowników, silnikach momentowych bezramowych (frameless) i silnikach gimbalowych. Firma wniosła wkład w projekt MIT Mini Cheetah, a następnie zbudowała szerokie portfolio siłowników serii AK wykorzystywanych w badaniach nad robotami humanoidalnymi, czworonożnymi, egzoszkieletami i ramionami robotów na całym świecie.
Podsumowanie
Ten 48-sekundowy klip to prezentacja produktu, nie dogłębna analiza techniczna, i w tym tkwi jego wartość: pokazuje siłownik zintegrowany klasy katalogowej pracujący w takim ruchu dynamicznym, do jakiego został zaprojektowany. W połączeniu z oficjalną kartą katalogową - 8.3 Nm znamionowego, 24.8 Nm szczytowego, przekładnia planetarna 10:1 w obudowie 621 g, Ø89 × 50.25 mm - daje inżynierom realistyczny punkt wyjścia do oceny AK70-10 KV100 w stawach dynamicznych robotów czworonożnych, egzoszkieletów i podobnych układów.