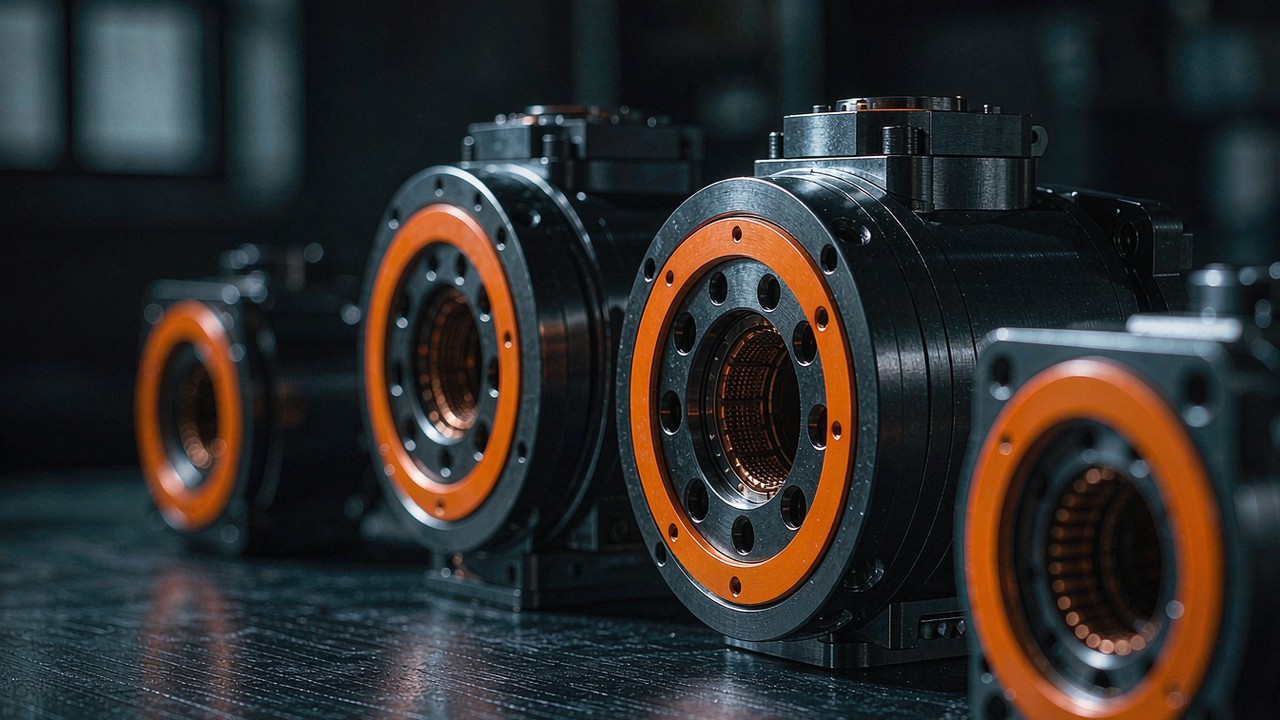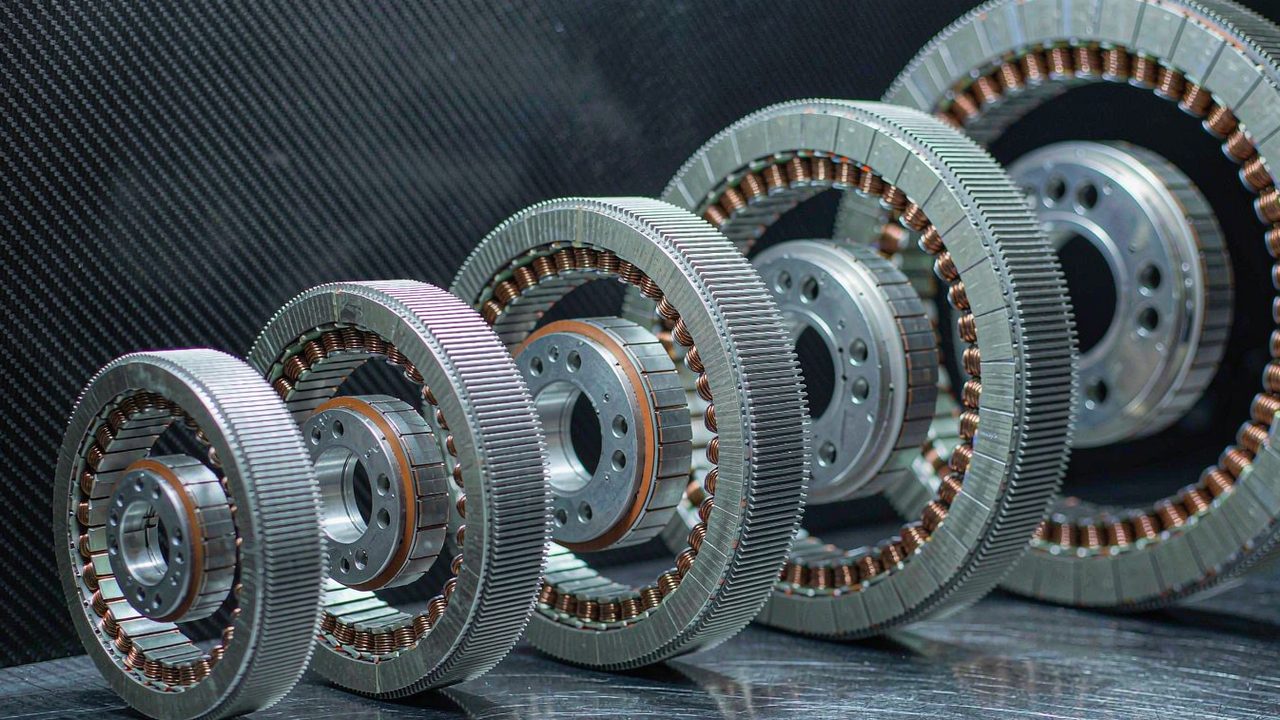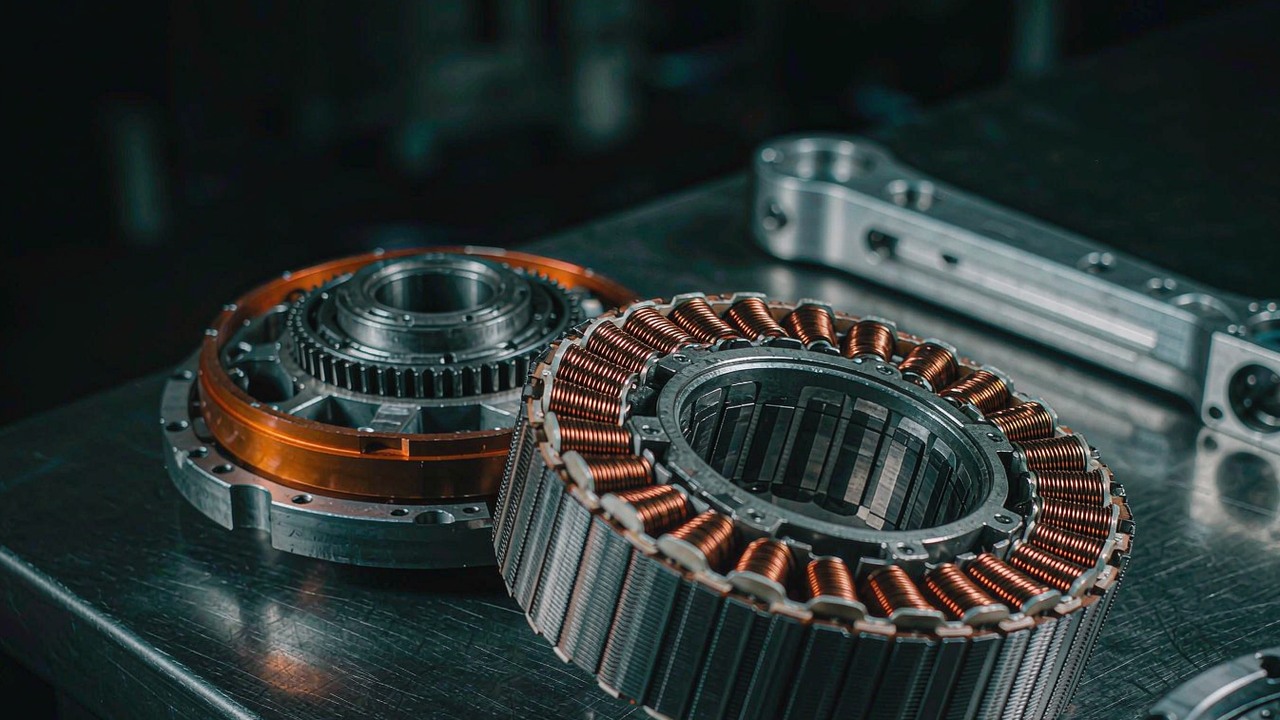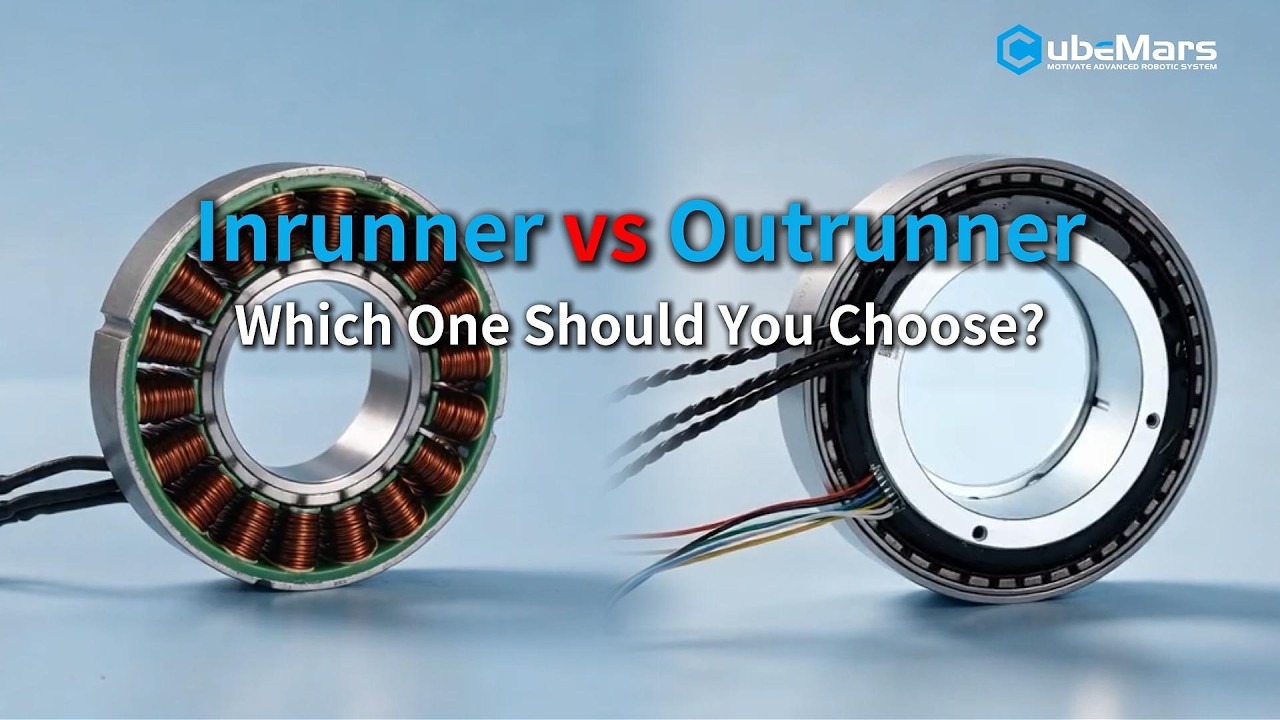
Bezramowe silniki momentowe CubeMars serii RI i RO: konstrukcje z wirnikiem wewnętrznym i zewnętrznym do przegubów robotów
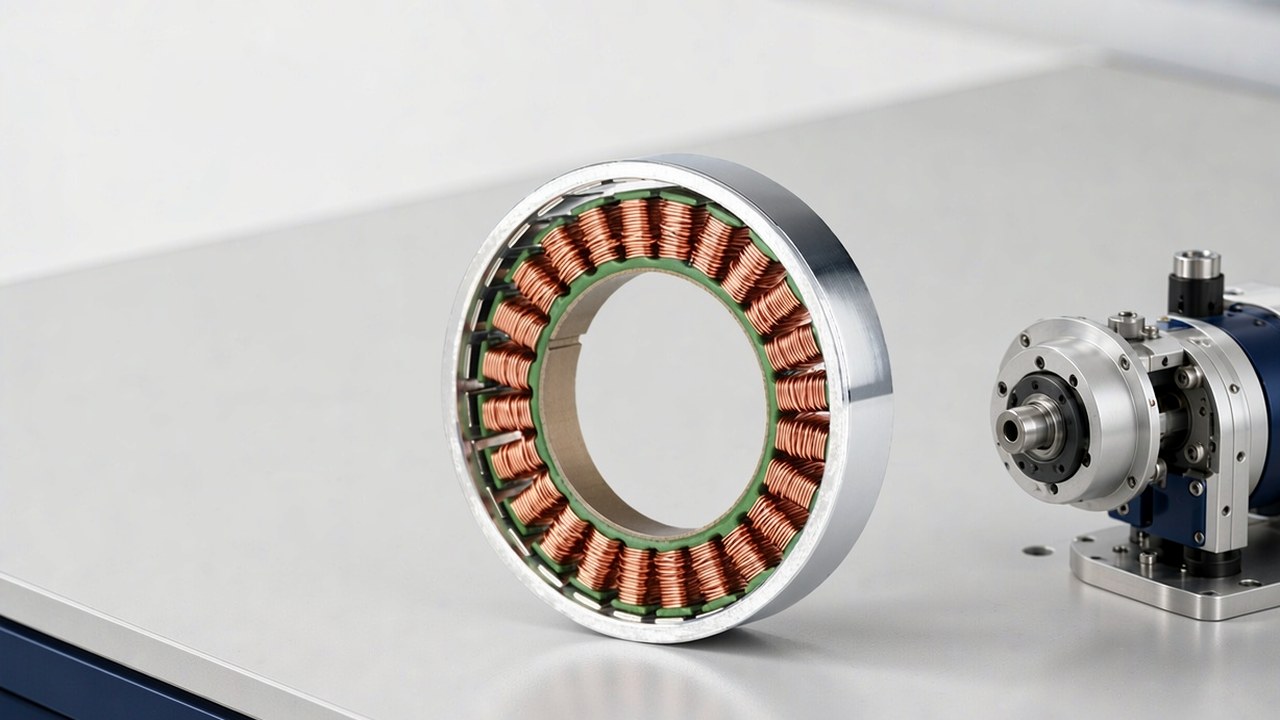
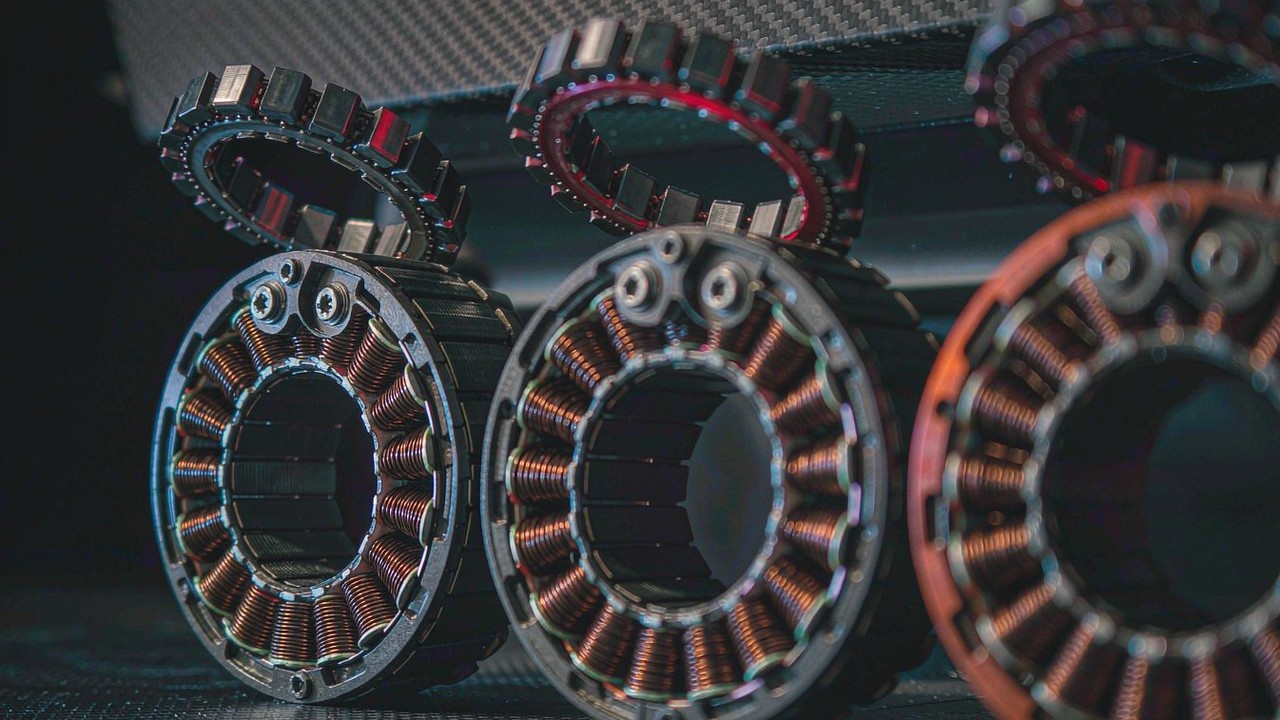
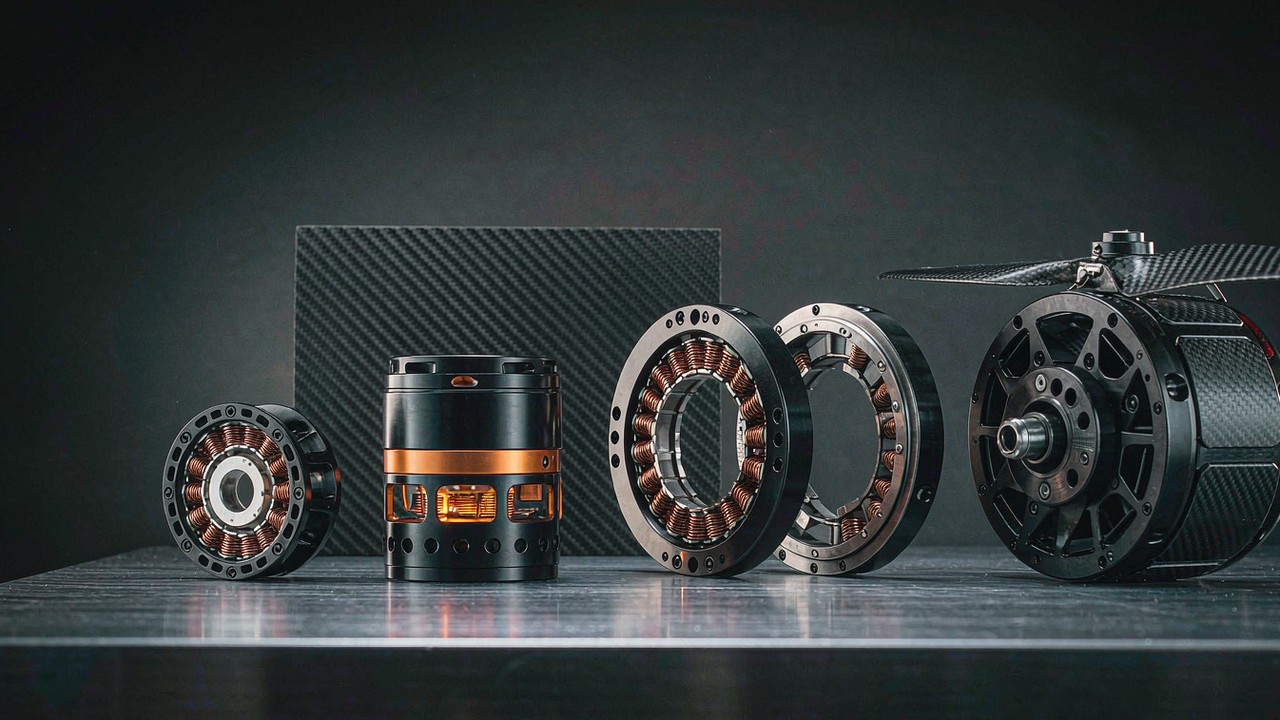
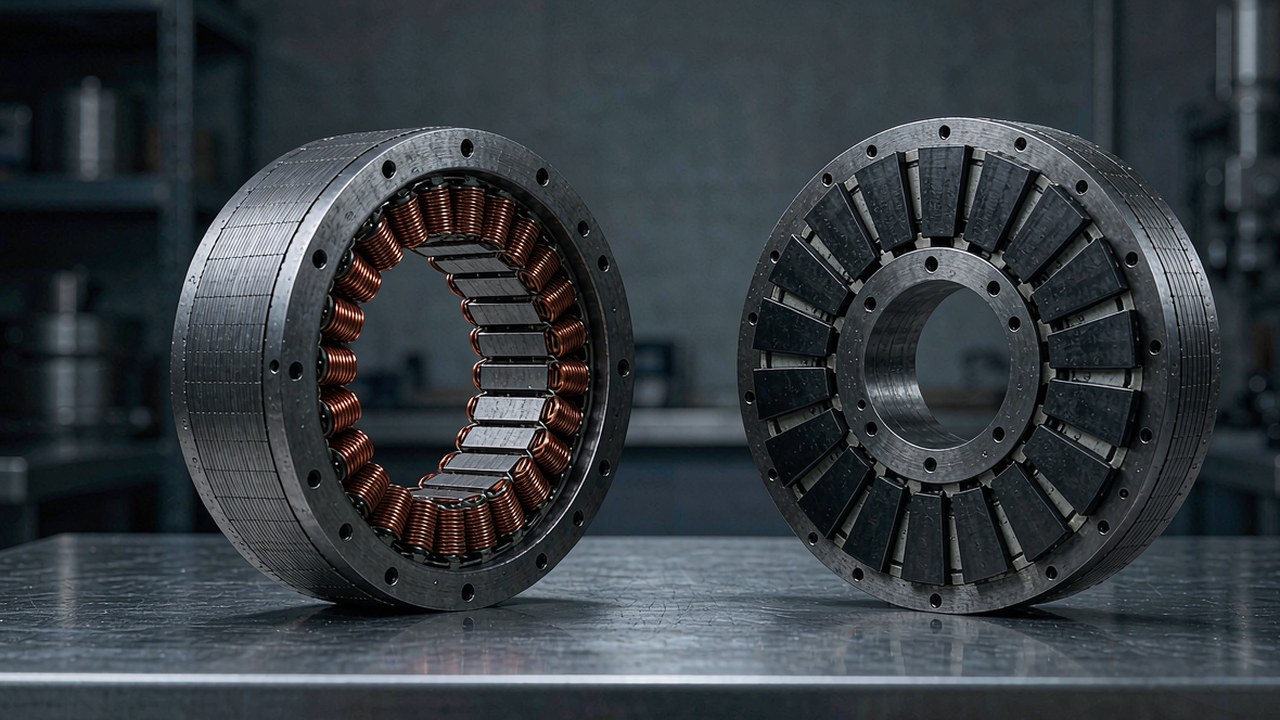
CubeMars oferuje bezramowe silniki momentowe w dwóch architekturach wirnika: seria RI (wirnik wewnętrzny) i seria RO (wi···
Artykuły techniczne, wideo producentów i materiały do pobrania o silnikach BLDC, siłownikach i ich zastosowaniach.
CubeMars oferuje bezramowe silniki momentowe w dwóch architekturach wirnika: seria RI (wirnik wewnętrzny) i seria RO (wi···
Oficjalne nagranie CubeMars pokazuje produkcję precyzyjnych przekładni do siłowników robotycznych, od surowca przez obró···
Oficjalny 48-sekundowy film CubeMars prezentuje siłownik robotyczny AK70-10 KV100: 8.3 Nm znamionowego, 24.8 Nm szczytow···
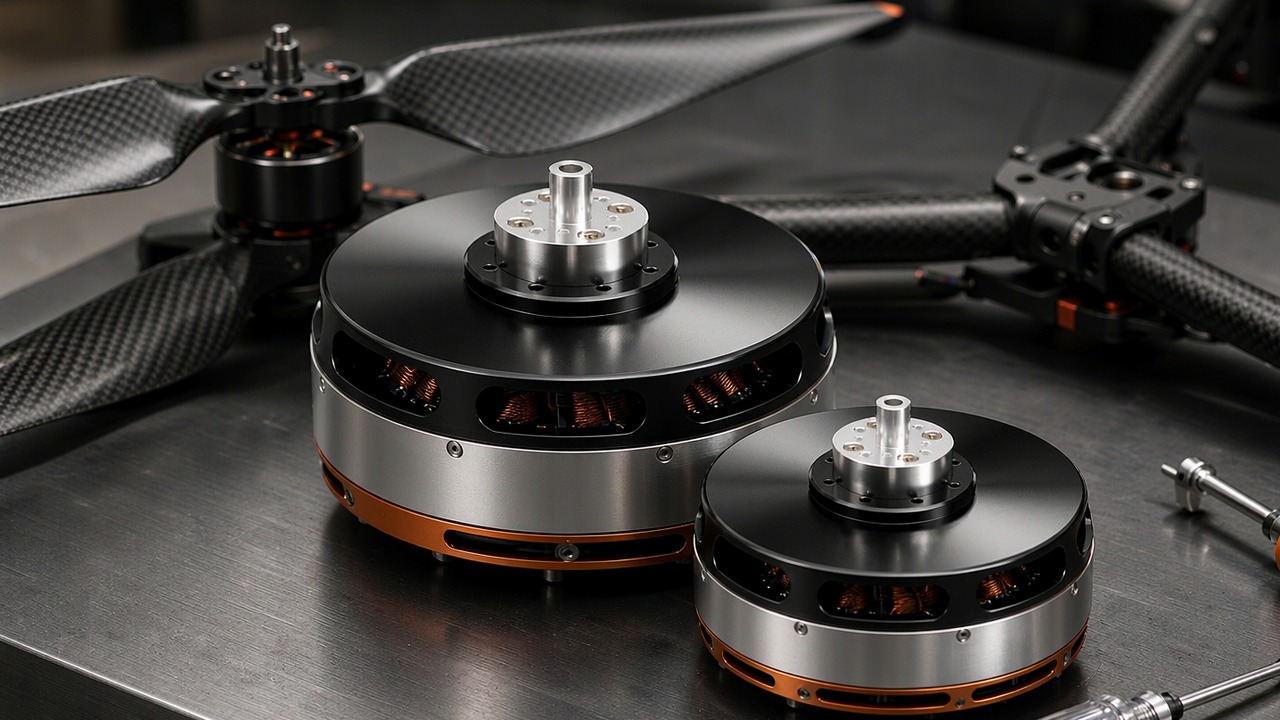
Wideo T-Motor o zmodernizowanych silnikach Navigator MN do UAV o dużym udźwigu (ciąg 1-37 kg) oraz porównanie pięciu mod···
Oficjalne wideo CubeMars: siłownik AK80-6 KV100 napędza dwustronny egzoszkielet Georgia Tech — zweryfikowane parametry i···
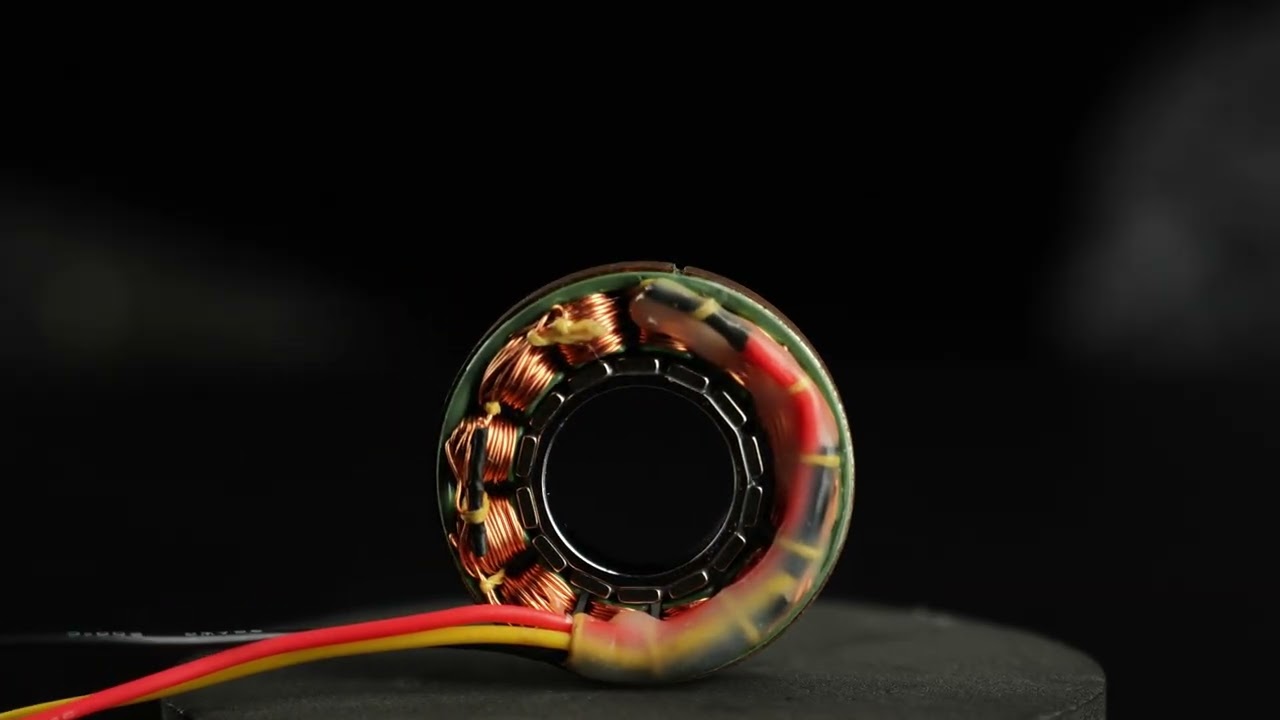
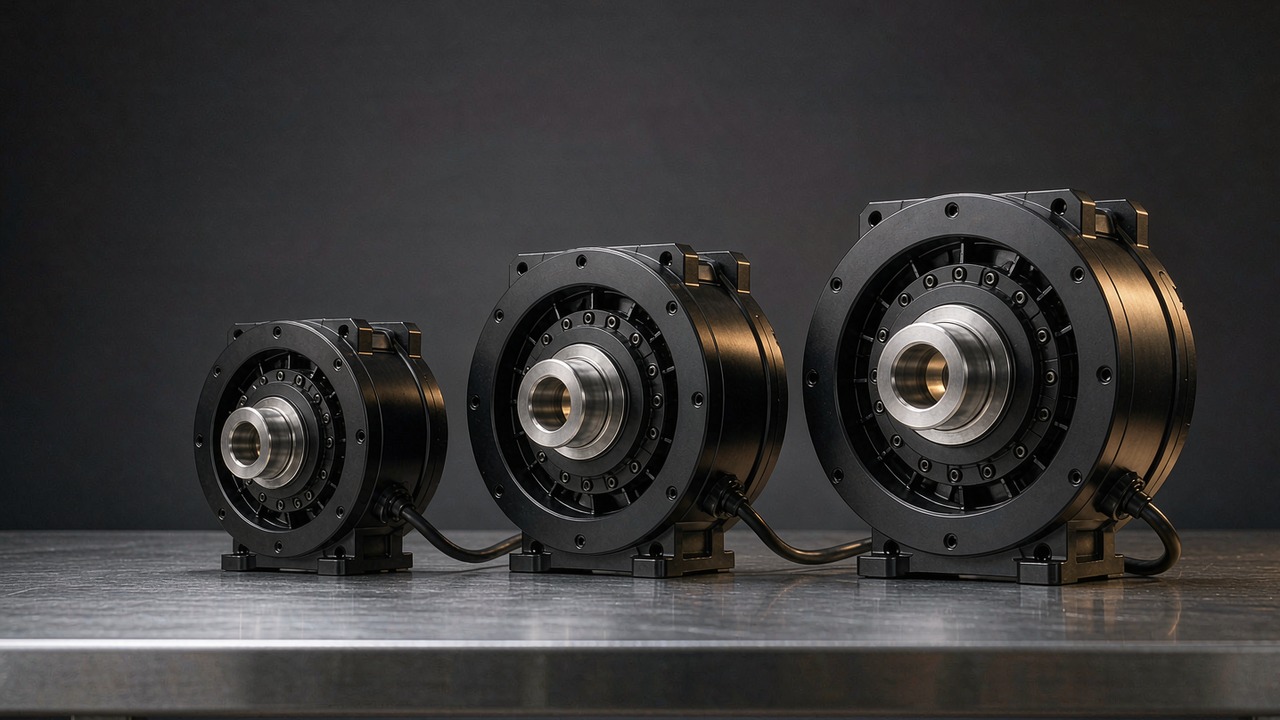
CubeMars prezentuje bezramowy silnik momentowy RI30 KV260 do stawów robotów, humanoidów i ramion: kluczowe cechy, parame···
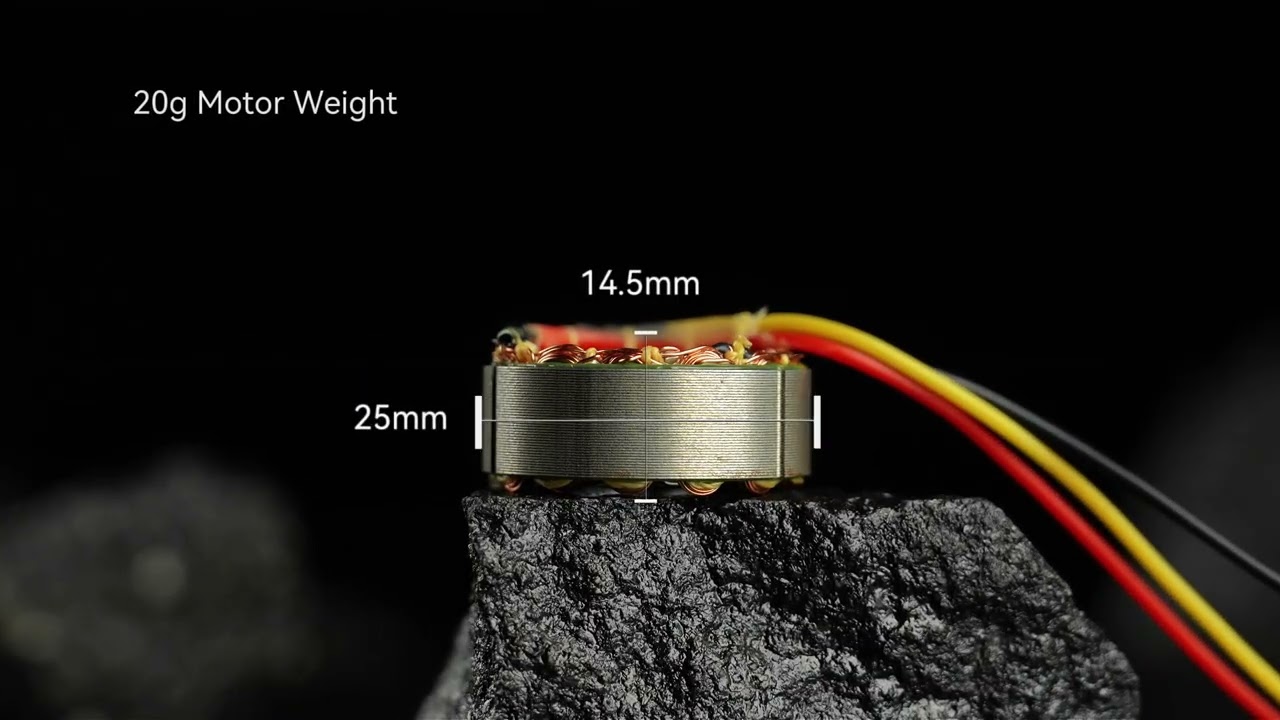
Bezramowy silnik momentowy CubeMars RI20 KV600: napęd 20 g i 25 mm do stawów robotów, humanoidów i ramion. Oficjalne wid···
Pędnik podwodny CubeMars DW25 daje do 25 kgf ciągu statycznego przy masie 1.79 kg — oficjalne wideo z testów w zbiorniku···
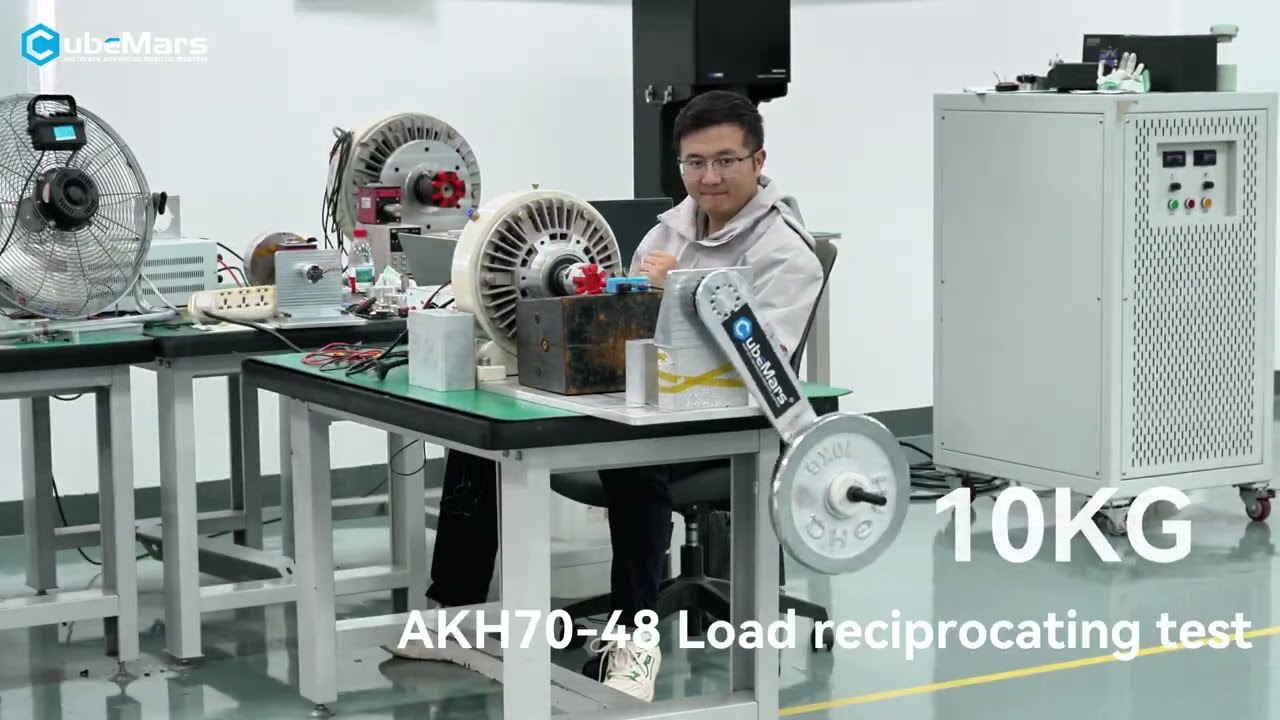
CubeMars sprawdza siłownik planetarny z wałem drążonym AKH70-48 pod obciążeniem do 40 kg przy pełnym obrocie 360° —···
Silniki CubeMars AKE z napędem quasi-bezpośrednim (QDD): duży moment, zwarta obudowa o niskim profilu i wbudowana przekł···
Université de Sherbrooke wykorzystuje siłowniki CubeMars AK10-9 i AK80-64 do precyzyjnych ruchów rozciągających w s···
Zespół SuRover zbudował łazik ze skrętnym napędem na siłownikach CubeMars AK60-6 i AK10-9, do zwrotów w miejscu i ciasny···
Robot inspekcyjny Gorilla MK1 (Transgrid) do linii przesyłowych używa bezramowego inrunnera CubeMars RI80: stabilny ruch···
Siłownik robotyczny AK80-6 napędza dynamiczne systemy robotyczne podczas AI Olympics z RealAIGym w ramach ICRA — oficjal···
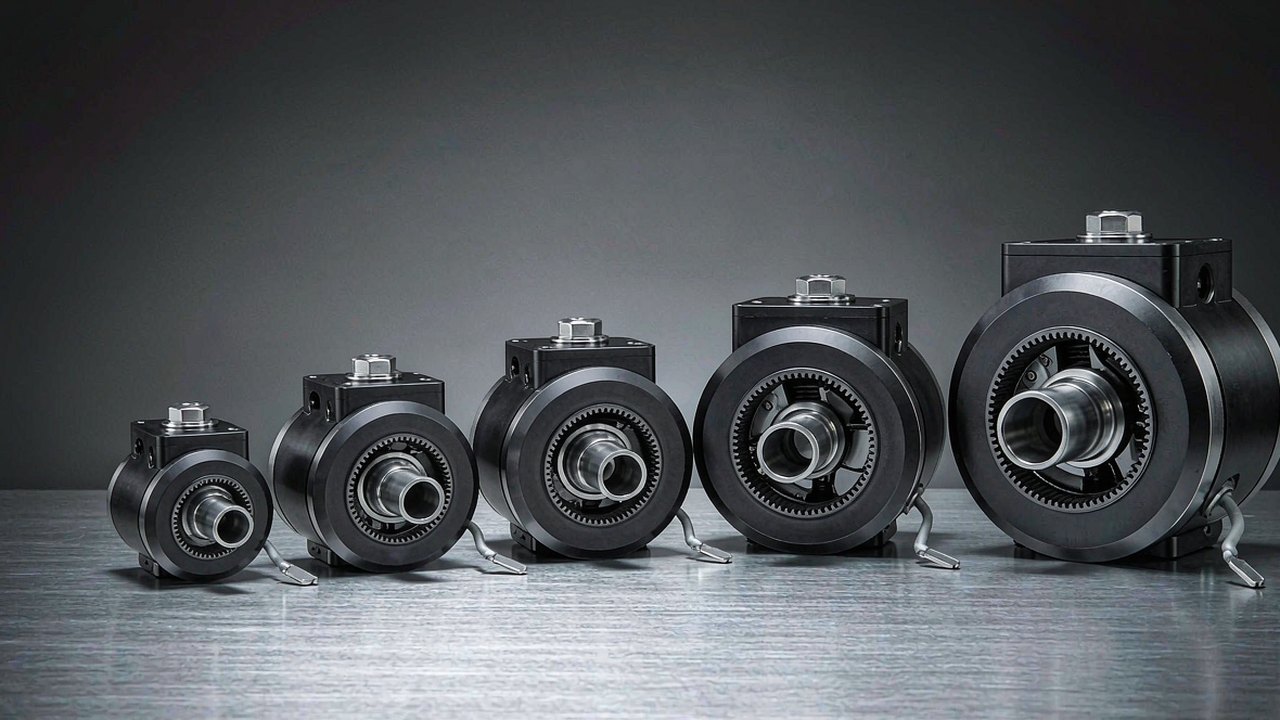
CubeMars RO50 Lite: bezramowy silnik o masie 105 g z otworem przelotowym, do cobotów, egzoszkieletów i automatyki precyz···
Daniel Simu rozpakowuje CubeMars AK70-10 i omawia konfigurację oraz pracę w akrobocie — spojrzenie pierwszego użytkownik···
Siłowniki CubeMars AK70-9 i AK80-9 V3.0: płynny ruch, duży moment i precyzyjna kontrola pozycji w stawach robotów, urząd···
Jak moduły mocy CubeMars AK (AK40-10, AK45-10, AK45-36) łączą silnik bezszczotkowy, przekładnię planetarną i sterownik w···
CubeMars dostarcza precyzyjną technologię siłowników dla robotów asystujących Mentee Robotics, wspierających codzienne c···
CubeMars prezentuje wodoodporne siłowniki serii AK IP66: płynny i precyzyjny ruch w trudnych warunkach mokrych, do robot···
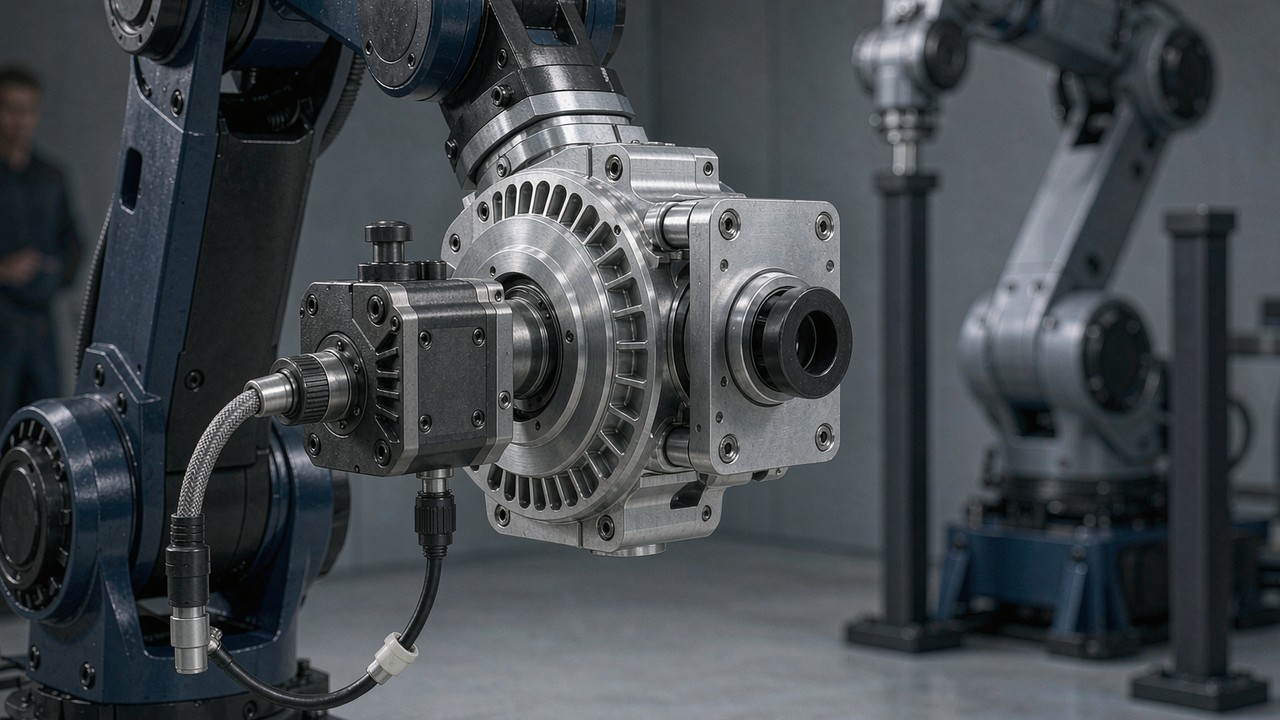
CubeMars pokazuje niestandardowy bezramowy silnik RO napędzający samodzielnie złożoną przekładnię cykloidalną: precyzja ···
Testy nowego silnika CubeMars: 245 Nm momentu szczytowego przy obciążeniu 35 kg na ramieniu 400 mm. Pełna specyfikacja w···
Zespół BioMechatronics z Queen’s zajął 1. miejsce w konkursie egzoszkieletów ACE dzięki konstrukcji napędzanej sił···
Silniki gimbala 24V i silniki gimbala 16V dzieli wielkość osi: napięcie znamionowe, moment i KV decydują, które napięcie···
Silnik do UAV inspekcyjnego dobiera się według ciągu przy częściowym otwarciu przepustnicy, a nie według szczytu. Cztery···
Silnik BLDC do UAV rolniczego utrzymuje moment obrotowy przy pełnym zbiorniku. Dobierz KV, rozmiar stojana i zapas 180 s···
Silnik BLDC do UAV przemysłowego dobiera się według cyklu pracy, zapasu ciągu, zapasu termicznego i masy ładunku w ośmiu···
Silniki do dronów VTOL godzą dwa sprzeczne zadania: ciąg w zawisie w fazie nośnej i wydajność w przelocie, porównane w t···
Silnik BLDC do UAV o długim czasie lotu dobiera się przez wydajność, ciepło, obciążenie, masę i napięcie szyny — porówna···
Silnik BLDC do robota rehabilitacyjnego: dobór według momentu znamionowego, przełożenia i luzu, na przykładzie dziewięci···
Bezramowy silnik momentowy o wysokim momencie: jak geometria stojana, KV i Kt oraz prąd fazowy kształtują moment i jego ···
Jak dobrać silnik BLDC do drona wyścigowego FPV: klasa śmigła, pakiet, KV, rezystancja uzwojenia i ciąg maksymalny w sze···
Silniki BLDC do modeli stałopłatowych: jak śmigło, KV i liczba ogniw tworzą jeden łańcuch i o czym decydują prędkość sko···
Silniki BLDC do robota kołowego: napęd bezpośredni bezramowy kontra siłowniki koła z przekładnią, moment ciągły i obciąż···
Które siłowniki robotyczne CubeMars przyjmują szynę 48 V, co zmienia wyższe napięcie oraz jakie ograniczenia sterownika,···
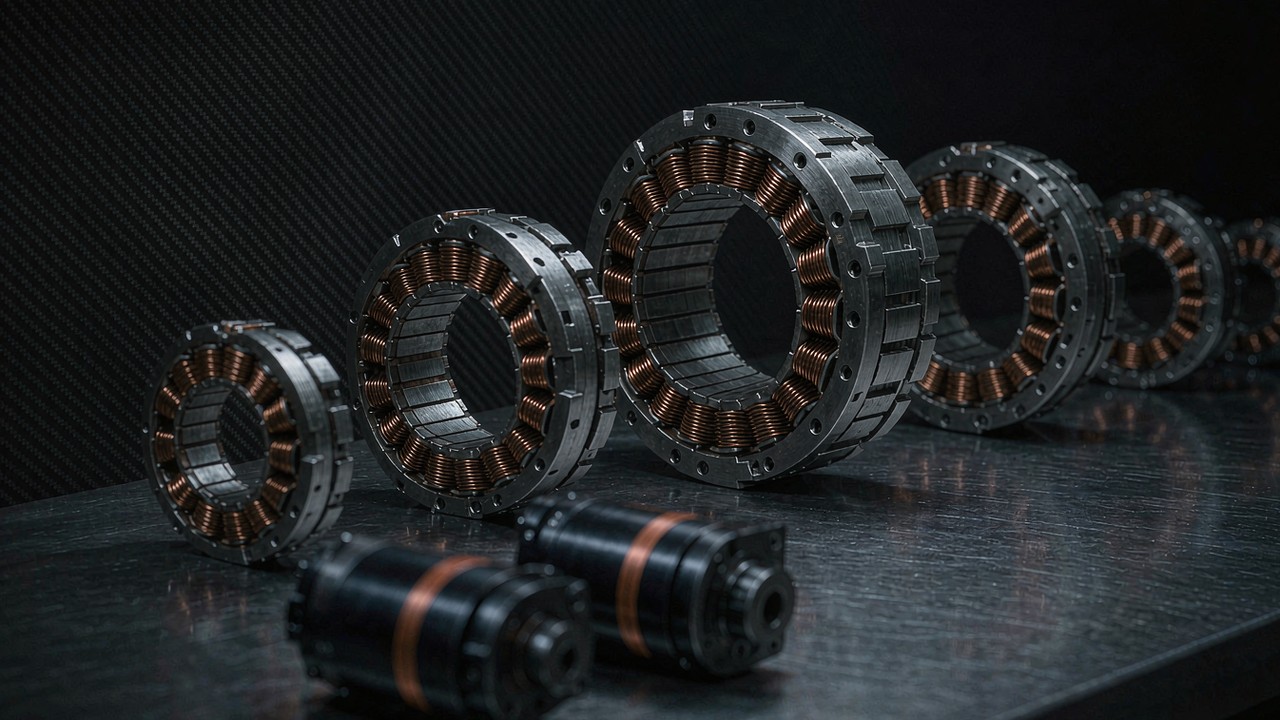
Dwanaście bezramowych silników momentowych od 20 g do 710 g porównanych w trzech warstwach wydajności, z momentem, mocą,···
Silnik przegubu robota czworonożnego: moment znamionowy, prąd ciągły i cykl pracy rozstrzygają wytrzymałość, na pięciu s···
Silniki BLDC do ramienia cobota: ograniczenie siły, prowadzenie ręczne, cykl pracy i masa dystalna ustalają wymagania pr···
Silniki BLDC do przegubu humanoidalnego: jak okno momentu, przełożenie, prędkość, gabaryt i masa dystalna tworzą komprom···
Bezramowy silnik momentowy czy uszczelniony siłownik: jak wybrać do przegubu egzoszkieletu, z porównaniem gęstości momen···
Jak dobrać pędnik ROV w pięciu krokach: dobór ciągu i mocy, uszczelnienia i dopuszczalna głębokość, silnik BLDC, śmigło ···
Jak działa silnik BLDC, które kolumny specyfikacji decydują o doborze na lata 2026-2027 oraz jakie zastosowania obsługuj···
Jak dobierać silniki do napędu samolotów załogowych: porównanie T-Motor U15 II KV80, U15XL KV38 i U15XXL KV29 oraz rola ···
Porównanie silników BLDC do dronów wyścigowych FPV: cztery silniki T-Hobby od 9.8 g do 34.3 g - KV, ciąg, okno napięcia ···
Masa, ciąg na silnik i zapas 180 s decydują o silniku do drona o dużym udźwigu. Trzy silniki outrunner T-Motor serii U o···
Masa, przenoszenie ruchu wstecz i gęstość momentu decydują o wyborze siłownika egzoszkieletu. Trzy siłowniki CubeMars QD···
Poradnik wyboru modułu stawu: porównanie pięciu siłowników CubeMars 190 g do 1.4 kg według momentu, przełożenia, prędkoś···
Zintegrowane siłowniki robotyczne w porównaniu: moment, przełożenie, masa i sterowanie w modułach CubeMars AK, AKE i AKH···
Jak dobierać silniki napędowe do UAV: KV, konfiguracja stojana, rezystancja wewnętrzna, moc 180 s i masa w seriach T-Mot···
Dobór silników do dronów FPV, stałopłatów i VTOL: KV, wielkość stojana, rezystancja uzwojeń, moc 180 s i masa w seriach ···
Porównanie bezramowych silników momentowych BLDC: moment znamionowy i szczytowy, KV, średnica i masa w zestawach stojana···
Dobór silnika gimbala: moment zaczepowy, moment znamionowy i szczytowy, KV i masa decydują o stabilizacji osi kamery nap···
Dobór pędników podwodnych do ROV i AUV: ciąg cumowniczy, moc znamionowa, napięcie, dopuszczalna głębokość i masa modeli ···