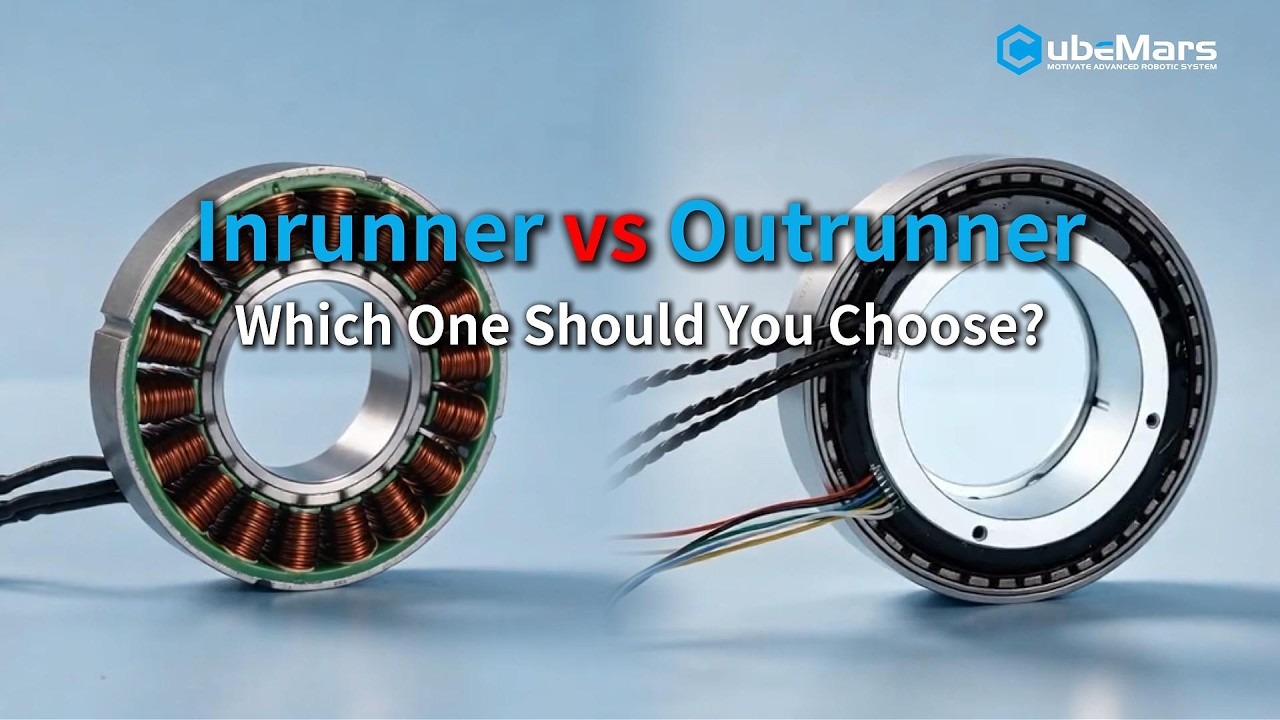
O CubeMars RI30 KV260 é um motor de torque sem carcaça compacto voltado ao acionamento de articulações de sistemas robóticos de nova geração. Neste vídeo oficial de produto, a CubeMars posiciona o RI30 KV260 como solução de acionamento para articulações de robôs, robôs humanoides, braços robóticos e sistemas de movimento inteligentes que precisam de alta densidade de torque em um envelope muito pequeno.
O que o vídeo mostra
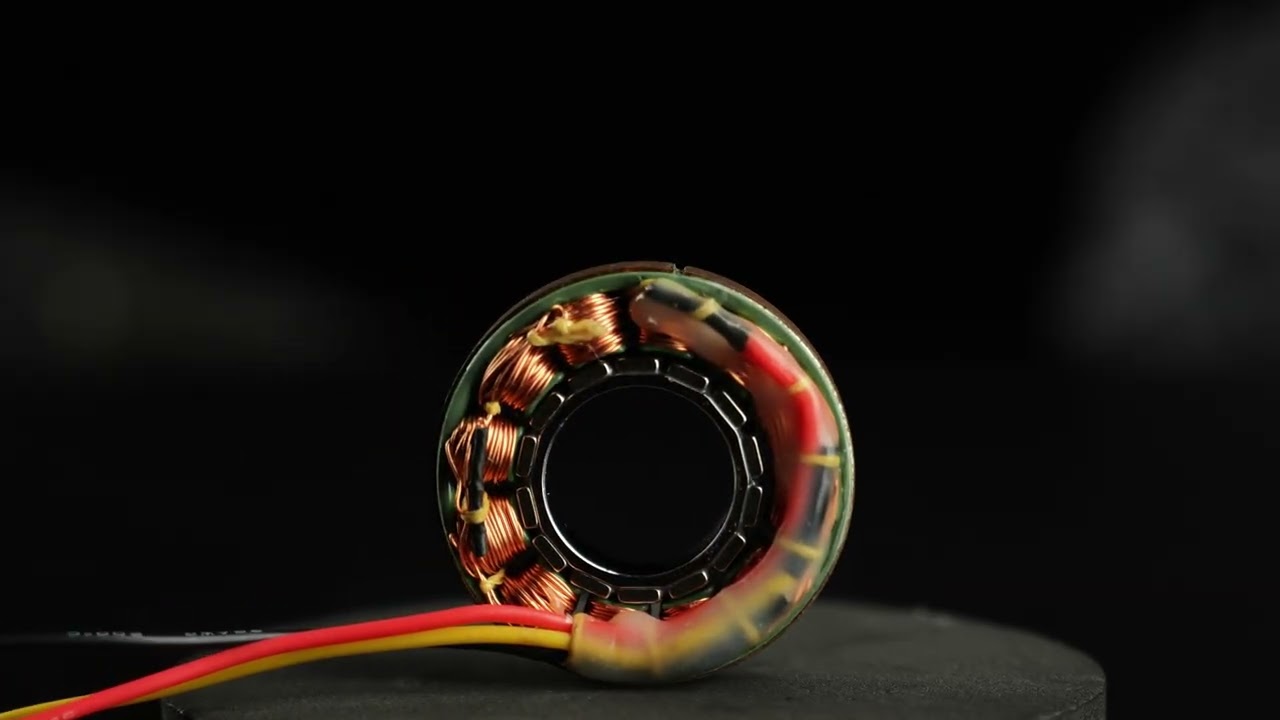
A breve apresentação do produto destaca os principais diferenciais do motor: desempenho potente em uma estrutura compacta, movimento suave e preciso e formato frameless inrunner, que concede aos engenheiros total liberdade para integrar estator e rotor aos próprios projetos de articulação.
Vídeo original
Fonte: Canal oficial da CubeMars no YouTube
Vídeo: CubeMars RI30 KV260 | Motor de torque sem carcaça de alto desempenho para robótica de nova geração
Produto em destaque: CubeMars RI30 KV260
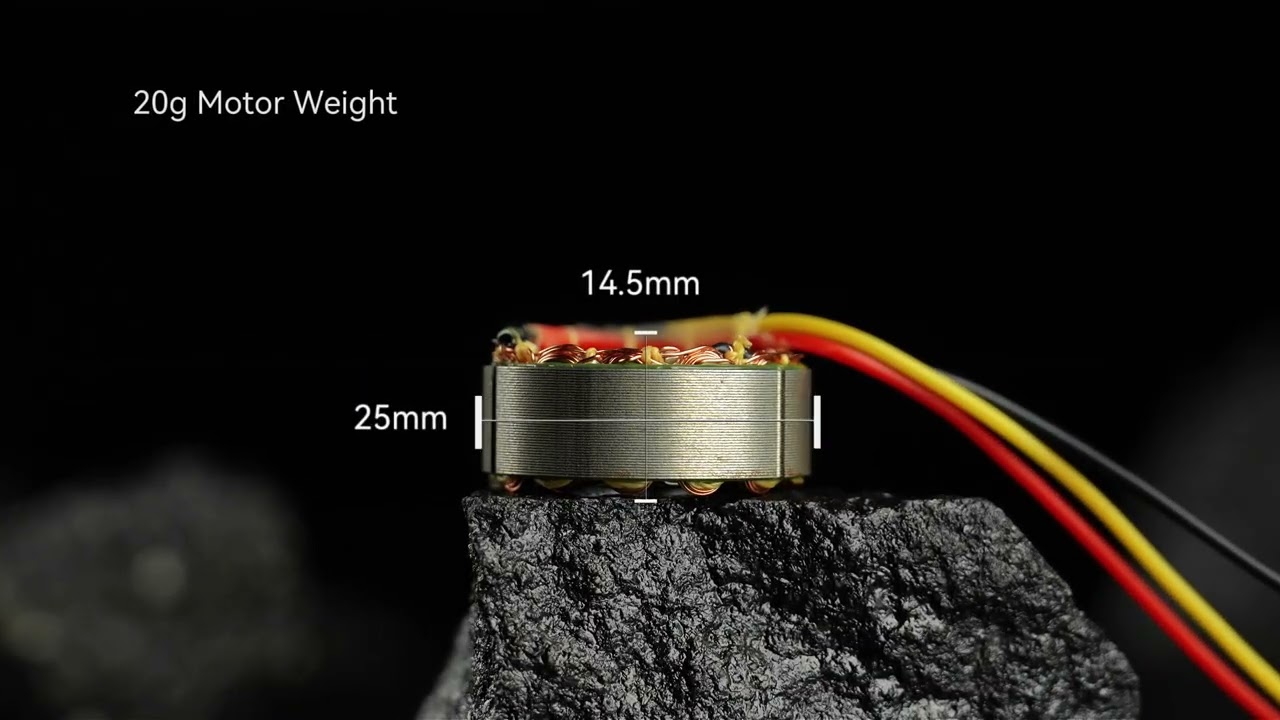
De acordo com os dados oficiais do produto, o RI30 KV260 é um inrunner sem carcaça da classe de 38 mm com classificação KV de 260 rpm/V. As principais características destacadas no vídeo incluem:
- Alta densidade de torque para movimentos robóticos potentes
- Baixo torque de cogging para operação suave e precisa
- Projeto frameless inrunner para integração mecânica flexível
- Estrutura compacta para conjuntos articulares com espaço crítico
Detalhes do produto
| Especificação | Detalhes |
|---|---|
| Fabricante | CubeMars |
| Produto | Motor de torque sem carcaça RI30 KV260 |
| Categoria | Motor de torque sem carcaça (inrunner) |
| Tensão nominal | 24 V |
| Torque nominal | 0.076 Nm |
| Torque de pico | 0.23 Nm |
| Rotação nominal | 4110 rpm (sem carga 6240 rpm) |
| Diâmetro | 38 mm |
| Comprimento | 14 mm |
| Peso | 40 g |
| KV | 260 rpm/V |
| Aplicações | Articulações de robôs, robôs humanoides, braços robóticos |
Especificações obtidas nos dados oficiais do produto da CubeMars.
Explorar na ToBMS
- Explorar o motor de torque sem carcaça CubeMars RI30 KV260 →
- Explorar motores BLDC para robôs humanoides →
- Explorar motores BLDC para módulos de articulação →
- Ver o perfil do fabricante CubeMars na ToBMS →
Conclusão
Para engenheiros que projetam articulações rotativas sob medida, nas quais cada milímetro e cada grama contam, o RI30 KV260 oferece uma opção frameless compacta com a densidade de torque e a suavidade exigidas por articulações de humanoides e de braços robóticos. O vídeo oficial e a ficha completa de especificações na ToBMS ajudam a avaliar a adequação à integração pretendida.