Każdy silnik BLDC za przekładniowym przegubem robota niesie jedną liczbę, która po cichu kształtuje wszystko inne na stronie: przełożenie. Przełożenie mnoży moment, dzieli prędkość i — przez prawo kwadratowe, którego większość kart katalogowych nigdy nie opisuje wprost — skaluje bezwładność odbitą po obu stronach zazębienia. Ten poradnik przechodzi przez arytmetykę na publikowanych danych z rzeczywistych stron siłowników, a następnie przekształca ją w sekwencję doboru dla przegubu robota.
Co przełożenie robi z momentem i prędkością
Przekładnia planetarna znajduje się między wirnikiem a przegubem, a przełożenie opisuje, ile razy wirnik obraca się na jeden obrót wyjścia. Przełożenie 10:1 oznacza dziesięć obrotów wirnika na jeden obrót wyjścia. W idealnym, bezstratnym obrazie wymiana jest dokładna: moment na wyjściu to moment silnika pomnożony przez przełożenie, a prędkość na wyjściu to prędkość silnika podzielona przez nie. Pomnożenie momentu razy dziesięć i podzielenie prędkości przez dziesięć pozostawia moc mechaniczną płynącą przez przegub tam, gdzie umieściła ją strona elektryczna.
Rzeczywiste koła zębate nie są bezstratne. Każdy stopień planetarny niesie straty zazębienia, opory łożysk i straty rozchlapywania, więc moment docierający na wyjście nie dorównuje temu, co przełożenie obiecuje na papierze. Karty katalogowe wchłaniają te straty do wierszy momentu znamionowego i szczytowego, i dlatego publikowane wartości są już liczbami po stronie wyjściowej: CubeMars AK80-64 publikuje 48 Nm momentu znamionowego i 120 Nm momentu szczytowego na kołnierzu wyjściowym, za swoim stopniem 64:1, a nie na wirniku. Uczciwym sposobem czytania strony siłownika przekładniowego jest więc traktowanie każdego wiersza momentu i prędkości jako wartości za przekładnią, a wierszy elektrycznych — prądu, napięcia, stałej momentu — jako wartości przed przekładnią.
Przełożenie kryje się też na widoku w nazwach modeli linii CubeMars AK i AKH: AK45-10 niesie stopień 10:1, AK45-36 — stopień 36:1, AKH70-48 — stopień 48:1. Odczytywanie tej liczby z nazwy przed otwarciem strony to nawyk, który warto wyrobić, ponieważ przełożenie jest tą jedną specyfikacją, którą dziedziczy każdy inny wiersz po stronie wyjściowej.
Strona wyjściowa przekładni
Ten podział ma znaczenie, ponieważ dwie strony wyglądające identycznie opisują różne maszyny, gdy wchodzi przełożenie. Wirnik wewnątrz AK80-64 obraca się z prędkością do 4800 rpm, by dostarczyć publikowane na wyjściu 75 rpm; enkoder na wale silnika zlicza 64 obroty wirnika na jeden obrót wyjścia. Gdy poradnik doboru zestawia bezramowy zestaw o napędzie bezpośrednim z zintegrowanym modułem przekładniowym, porównanie trafia w cel tylko wtedy, gdy obie strony są podane na tym samym wale. Artykuł o krzywej moment-prędkość na tej stronie omawia, jak granica elektryczna kształtuje surową krzywą silnika; niniejszy tekst pozostaje po drugiej stronie zazębienia, tam gdzie faktycznie żyje przegub i gdzie odczuwalna jest bezwładność odbita.
Niskoprzełożeniowy koniec tej wymiany ma własną ekonomię. Moduł quasi direct drive utrzymuje przełożenie blisko wartości jednocyfrowych — seria CubeMars AKE plasuje się przy 6:1 i 8:1 — i płaci za to niższym momentem wyjściowym, lecz lżejszym, bardziej przezroczystym układem napędowym. Co stopień 8:1 kupuje w podatności na pracę wsteczną i przezroczystości siły, a co kosztuje w momencie, zostało przećwiczone w Siłowniki QDD: co daje przełożenie 8:1; niniejszy poradnik obejmuje ogólną regułę, przeciw której występuje filozofia QDD.
Gdzie mnożenie przestaje być darmowe
Mnożenie momentu przesuwa też miejsce, w którym punkt pracy leży na krzywej silnika. Przegub potrzebujący 24 Nm momentu ciągłego nie potrzebuje silnika wytwarzającego 24 Nm — potrzebuje silnika, którego moment ciągły pomnożony przez przełożenie i przez sprawność stopnia przekracza 24 Nm, gdy jego pobór prądu pozostaje w granicach budżetu termicznego. Termiczna strona tego budżetu oraz to, jak krzywa moment-prędkość oddziela pracę ciągłą od szczytowej, są omówione w Moment ciągły a moment szczytowy: cykl pracy, limit termiczny i krzywa moment-prędkość. Przekładnia nie może pomnożyć tego, czego uzwojenie nie potrafi utrzymać, a dodawana przez nią bezwładność odbita jest drugą połową tego samego rachunku.
Bezwładność odbita: prawo kwadratowe przy przekładni
Przełożenie wymienia prędkość na moment po liniowym kursie wymiany. Bezwładność nie gra według tej reguły. Każda bezwładność po jednej stronie przekładni pojawia się po drugiej stronie pomnożona lub podzielona przez kwadrat przełożenia, i ten jeden fakt organizuje cały problem doboru. Inżynierowie nazywają przetransformowaną wartość bezwładnością odbitą: bezwładnością, jaką element musiałby mieć, siedząc bezpośrednio na analizowanym wale, by wywołać to samo zachowanie dynamiczne. Relacja ta jest kinematyczną relacją dla idealnej, sztywnej transmisji — podatność zazębienia, sprężystość i straty wewnątrz stopni przesuwają ją w szczegółach, a miejsca, w których te efekty drugiego rzędu mają znaczenie, są zaznaczone po drodze. Obie transformacje przebiegają przez przełożenie, i dlatego wybór przełożenia jest decyzją o bezwładności w tym samym stopniu, co decyzją o momencie.
Dlaczego wirnik rośnie z kwadratem
Punktem wyjścia jest wyjście i spojrzenie wstecz na silnik. Bezwładność odbita wirnika widziana na wale wyjściowym to bezwładność wirnika pomnożona przez kwadrat przełożenia. Arytmetyka jest bezlitosna: podniesienie do kwadratu małego przełożenia prawie nic nie zmienia; podniesienie dużego wywołuje eksplozję liczb. Stopień 6:1 mnoży bezwładność wirnika przez 36. Stopień 64:1 mnoży ją przez 4096. Bezwładność odbita nie jest więc niuansem, którym przejmują się wyłącznie analitycy — między modułem 6:1 a 64:1 to czynnik ponad stukrotny na tym samym fizycznym wirniku.
Publikowana para CubeMars AKH70 czyni prawo kwadratowe mierzalnym przez porównanie na tym samym wirniku — nie jest to ścisły test jednej zmiennej, ponieważ liczba stopni i sprawność transmisji zmieniają się wraz z przełożeniem, ale jest to najbliższe, co karta katalogowa oferuje. AKH70-16 i AKH70-48 dzielą jeden wirnik: obie strony publikują tę samą bezwładność wirnika 1170 g·cm², to samo uzwojenie KV41, tę samą obudowę 90 mm. Jedyną istotną różnicą jest przekładnia — dwustopniowa jednostka 16:1 w jednym, trzystopniowa 48:1 w drugim. Odbicie każdego wirnika na jego własne wyjście zamienia wspólną część w dwie różne maszyny: 16 do kwadratu to 256, a 256 × 1170 g·cm² to 299520 g·cm² bezwładności odbitej na wyjściu AKH70-16; 48 do kwadratu to 2304, a 2304 × 1170 g·cm² to 2695680 g·cm² na wyjściu AKH70-48. Potrojenie przełożenia pomnożyło bezwładność odbitą dziewięciokrotnie.
To jest prawdziwy cennik wysokich przełożeń. AKH70-48 dostarcza 74 Nm momentu znamionowego wobec 26 Nm dla AKH70-16 — czynnik 2.85 — podczas gdy bezwładność odbita tego samego wirnika, widziana na wale wyjściowym, urosła dziewięciokrotnie. Moment szczytowy opowiada tę samą historię: 222 Nm wobec 78 Nm. Gdy konstruktor przegubu czyta moduł o wysokim przełożeniu jako mały silnik z magicznym mnożnikiem, prawo kwadratowe bezwładności odbitej jest korektą.
Dlaczego obciążenie kurczy się z kwadratem
To samo prawo działa w odwrotnym kierunku i to ten kierunek jest użyteczny. Bezwładność obciążenia na wale wyjściowym, widziana z wału silnika, jest dzielona przez kwadrat przełożenia. Ciężka noga robota prezentująca 0.005 kg·m² na biodrze wygląda dla wirnika za stopniem 10:1 na jedną dziesiątą tej wartości, ponieważ wirnik musi przyspieszać tylko swoją część ruchu — jeden wycinek o wielkości kwadratu przełożenia. Bezwładność odbita obciążenia jest znacznie mniejszą liczbą niż obciążenie spoczywające nieruchomo na przegubie.
Dlatego przeguby przekładniowe napędzają ramiona i nogi, których goły silnik nie byłby w stanie poruszyć dynamicznie. Przekładnia nie tylko czyni moment przystępnym cenowo; kurczy bezwładność odbitą obciążenia, aż wirnik może zdominować budżet przyspieszeń. A oba efekty kwadratowe spotykają się pośrodku: bezwładność wirnika rośnie w stronę wyjścia, bezwładność obciążenia kurczy się w stronę silnika, a przełożenie równoważące obie strony jest tematem następnej sekcji.
Para AK45 jako drugi punkt danych
Para AKH70 jest najczystszym porównaniem, ponieważ wirnik jest współdzielony. Rodzina AK45 powtarza wzorzec w mniejszej ramie z dwoma różnymi wirnikami. AK45-10 publikuje bezwładność wirnika 157.33 g·cm² za stopniem 10:1, co odbija się jako 15733 g·cm² na wyjściu; AK45-36 publikuje 181.9 g·cm² za 36:1, co odbija się jako 235742.4 g·cm². Przejście z 10:1 na 36:1 w obrębie tej samej rodziny pomnożyło bezwładność odbitą mniej więcej piętnastokrotnie, podczas gdy moment znamionowy przeszedł z 2.5 Nm na 8 Nm, a prędkość biegu jałowego spadła ze 180 rpm do 52 rpm. Moduł 36:1 dostarcza nieco ponad trzykrotność momentu znamionowego przy mniej więcej piętnastokrotnej bezwładności odbitej po stronie wyjściowej i 87 g dodatkowej masy.
Dopasowanie bezwładności: stosunek bezwładności obciążenia do wirnika
Zestawienie obu efektów kwadratowych obok siebie wypuszcza jedną bezwymiarową liczbę: stosunek bezwładności obciążenia do wirnika, liczony na jednym wale. Podzielenie odbitej bezwładności obciążenia przez bezwładność wirnika plus bezwładność przekładni — wszystko odniesione do tej samej strony — daje stosunek bezwładności, który mówi, jaka część momentu silnika jest wydawana na przyspieszanie obciążenia, a jaka na przyspieszanie własnych części wirujących. Dopasowanie bezwładności to praktyka utrzymywania tego stosunku w paśmie, z którym pętla sterowania potrafi żyć. Bezwładność odbita jest walutą, w której liczone są obie strony.
Odczyt stosunku bezwładności na karcie katalogowej
Na stronie zintegrowanego siłownika rachunek jest krótki, ponieważ producent publikuje bezwładność wirnika. Należy wziąć AKH70-16 napędzający obciążenie biodra: bezwładność obciążenia odbita na wał silnika to bezwładność przegubu podzielona przez 256, a wirnik wnosi 1170 g·cm² bezpośrednio. Stosunek bezwładności to pierwsza wartość podzielona przez drugą. CubeMars drukuje bezwładność wirnika dla linii AK, AKH i AKE, więc kupujący może wykonać to sprawdzenie na podstawie samych publikowanych stron — bez demontażu, bez zgadywania. Ten publikowany wiersz jest najbardziej niedocenianą liczbą na karcie siłownika i jedynym wejściem, którego stosunek bezwładności potrzebuje, a którego tabela momentów już nie dostarcza. Sprawdzenie zbudowane na nim jest oszacowaniem pierwszego przejścia: pełny model dodałby bezwładność przekładni odbitą na ten sam wał wraz z każdą podatnością transmisji, na którą zastosowanie jest wrażliwe.
Jedna decyzja konwencjonalna skraca arytmetykę: wybór wału i pozostanie na nim. Liczenie na wale silnika zachowuje bezwładność wirnika tak, jak wydrukowano, i dzieli obciążenie przez kwadrat stopnia; liczenie na wale przegubu zachowuje obciążenie tak, jak zmierzono, i mnoży wirnik przez ten sam kwadrat. Bezwładność odbita różni się o ten czynnik między oboma wałami, ale stosunek bezwładności wychodzi identyczny w obu przypadkach — mieszanie punktów odniesienia w środku rachunku jest najczęstszym potknięciem pierwszego podejścia doboru.
Jak odczuwa się niedopasowany przegub
Gdy stosunek bezwładności rośnie wysoko — ciężkie obciążenie za stosunkowo lekkim wirnikiem — przegub staje się problemem strojenia, zanim stanie się problemem wytrzymałości. Obciążenie dominuje odpowiedź częstotliwościową i w połączeniu z podatnością przekładni oraz ograniczonym tłumieniem może przyciągać rezonanse mechaniczne w stronę pasma sterowania i rozciągać czas ustalania. Wzmocnienia muszą spaść, a przegub odczuwa się jako ospały dokładnie w sposób, którego liczby momentu nie zapowiadały.
Gdy stosunek bezwładności spada bardzo nisko, pojawia się odwrotne marnotrawstwo: przegub wydaje swój prąd na przyspieszanie własnego wirnika i kół zębatych, a zdolność momentowa na przegubie pozostaje niewykorzystana — konstrukcja może nieść więcej silnika, niż ruch potrzebuje, choć niektóre zastosowania celowo preferują większą bezwładność wirnika z powodów dynamicznych lub sterowniczych. Budżet masy płaci za wirnik wystarczająco duży, by przyćmić obciążenie — czasem jest to właściwa decyzja, jak pokazuje następny podrozdział, ale nigdy nie jest darmowa.
Stosunek bezwładności działa więc jako pasmo poprawności, a nie docelowa cyfra. Praktyka doboru w literaturze serwomechanizmów utrzymuje odbite obciążenie w granicach umiarkowanej wielokrotności bezwładności wirnika, a dokładny sufit zależy od pętli sterowania, sztywności mocowania i tego, ile czasu ustalania zastosowanie toleruje. Ramię współpracujące ustalające się w stabilnej pozycji patrzy na to inaczej niż przegub nogi absorbujący uderzenia przy kontakcie z podłożem. Karta katalogowa daje wejścia; to, gdzie leży pasmo, jest decyzją aplikacyjną. Dopasowanie bezwładności, a nie sam stosunek bezwładności, jest dyscypliną — liczba jest jedynie miejscem, w którym dyscyplina jest mierzona.
Kiedy złagodzić cel
Dwie sytuacje uzasadniają wyjście poza komfortowy stosunek bezwładności. Pierwsza to uderzenie: przegub robota kroczącego, który przyjmuje uderzenia o podłoże przez swoje wyjście, reaguje inaczej, gdy wirnik jest duży względem obciążenia, ponieważ odbita bezwładność wirnika na wyjściu przekształca sposób, w jaki układ napędowy reaguje na uderzenie. Uderzenia nadal wymagają osobnej oceny dynamicznej — sztywność kontaktu, sztywność i tłumienie przekładni, podatność przegubu oraz sterownik kształtują sposób, w jaki energia uderzenia przemieszcza się przez przekładnię — więc duża odbita bezwładność wirnika sama w sobie nie jest ochroną zębów kół. Druga to przezroczystość siły: przegub egzoszkieletu, który operator musi napędzać wstecznie ręką, chce najmniejszego możliwego przełożenia i najlżejszego możliwego wirnika, co jest dokładnie argumentem quasi direct drive. Obie sytuacje są omówione od strony zastosowań w Silniki BLDC do robota humanoidalnego: jak dopasować moment, prędkość i rozmiar.
Ile kosztuje wysokie przełożenie: sufit prędkości, luz i masa
Wysokie przełożenie się kupuje, nie dostaje. Trzy koszty pojawiają się na samej karcie katalogowej — sufit prędkości, luz i masa — a czwarty, kwadratowa bezwładność odbita z poprzedniej sekcji, pojawia się dopiero po wykonaniu arytmetyki. Stosunek bezwładności, z którym przegub kończy, jest ustawiany tym samym pokrętłem, ponieważ przełożenie, które powiększa odbitą bezwładność wirnika, jest tym, które kurczy odbite obciążenie.
Sufit prędkości
Przełożenie dzieli prędkość wirnika przez ten sam czynnik, przez który mnoży moment, więc wysokie przełożenie nakłada sufit na prędkość przegubu na wyjściu. AK45-36 publikuje 52 rpm prędkości biegu jałowego wobec 180 rpm dla AK45-10; AKH70-48 publikuje 35 rpm wobec 105 rpm dla AKH70-16. Przegub nadgarstka, który musi obracać się kilka obrotów na sekundę, nie może użyć przełożenia sugerowanego przez zapotrzebowanie na moment, a ograniczenie wiąże, zanim zrobi to zapas momentu. Napięcie przesuwa sufit nieco — AK80-64 publikuje 23 rpm prędkości znamionowej na szynie 24 V i 48 rpm na 48 V z tego samego stopnia 64:1 — a konsekwencje systemowe pracy na wyższej szynie są omówione w Siłowniki robotyczne 48 V: modele, korzyści i ograniczenia systemu. Przełożenie jest zobowiązaniem do sufitu; wybór przełożenia jest wyborem sufitu.
Luz i budżet dokładności
Każde zazębienie niesie niewielką swobodę ruchu, publikowaną jako luz. Liczby są małe i wrażliwe na jednostkę: strona AK45-10 drukuje 18 arcmin, AK45-36 i oba moduły AKH70 drukują 12 arcmin, a strona AK80-64 drukuje ten sam rząd luzu jako 0.18 stopnia. Strona AKE40-6 podaje swój luz jako co najwyżej 9 arcmin — najdokładniejsza wartość w tym zestawieniu, co jest częścią założeń konstrukcyjnych quasi direct drive. Czytane jako kąty na wyjściu, te liczby rozstrzygają, jak dobrze przegub utrzymuje pozycję, gdy obciążenie zmienia kierunek, i sumują się ze stroną enkoderową budżetu dokładności: ile rozdzielczości sterownik faktycznie potrafi zobaczyć, omawia Rozdzielczość enkodera na przegubie robota: bity, luz i powtarzalność.
Luz ma największe znaczenie w narożnikach obwiedni. Przegub, który zawsze napędza w jednym kierunku, nigdy nie odczuwa swojego luzu; przegub, który zawraca pod obciążeniem — chwycony obiekt przestawiany, noga odpychana przez kontakt z podłożem — traci swobodę ruchu jako błąd pozycji przy każdym zawróceniu. Wysokie przełożenie nie oznacza automatycznie większego luzu na zazębienie, ale osiągnięcie głębokiego przełożenia zwykle wymaga więcej stopni, a więcej stopni oznacza więcej całkowitego luzu zazębień, chyba że każdy stopień jest utrzymany dokładniej.
Masa i upakowanie
Trzecim drukowanym kosztem jest masa. W obrębie rodziny AK45 moduł 36:1 waży 349 g wobec 262 g dla modułu 10:1; w obrębie pary AKH70 trzystopniowy moduł 48:1 waży 1396 g wobec 879 g. Dodatkowy stopień kosztuje masę w kołach zębatych, łożyskach i długości obudowy — AKH70-48 ma 81.5 mm długości wobec 60.5 mm — a w przegubie robota tę masę niesie następny przegub na zewnątrz. Gęstość momentu częściowo równoważy tę historię: AKH70-48 publikuje 159 Nm/kg gęstości momentu szczytowego wobec 88.74 Nm/kg dla AKH70-16, więc cięższy moduł nadal wygrywa w momencie na kilogram. To, czy ta wymiana się domyka, zależy od tego, gdzie masa ląduje na robocie.
Odczyt kompromisów przełożenia na rzeczywistych kartach katalogowych
Sześć poniższych modułów pokrywa użyteczny zakres tej dyskusji: dwie pary z tej samej rodziny izolujące przełożenie jako zmienną, punkt odniesienia quasi direct drive oraz ekstremum wysokiego przełożenia. Wszystkie wiersze są podane w formie publikowanej na stronie produktu każdego producenta i zostały z nimi zweryfikowane krzyżowo w listopadzie 2026; kolumna bezwładności wirnika to wartość po stronie silnika, na której operuje prawo kwadratowe.
| Model | Przełożenie | Moment znamionowy (Nm) | Moment szczytowy (Nm) | Prędkość biegu jałowego (rpm) | Bezwładność wirnika (g·cm²) | Masa (g) |
|---|---|---|---|---|---|---|
| AK45-10 V3.0 | 10:1 | 2.5 | 7 | 180 | 157.33 | 262 |
| AK45-36 V3.0 | 36:1 | 8 | 24 | 52 | 181.9 | 349 |
| AKH70-16 V1.0 | 16:1 | 26 | 78 | 105 | 1170 | 879 |
| AKH70-48 V1.0 | 48:1 | 74 | 222 | 35 | 1170 | 1396 |
| AKE40-6 KV90 | 6:1 | 1.8 | 5.5 | 330 | 188.78 | 140 |
| AK80-64 KV80 | 64:1 | 48 | 120 | 75 | 564.5 | 850 |
Wiersze w formie publikowanej na stronie produktu CubeMars każdego modelu. Bezwładność wirnika to wartość po stronie silnika; odbicie jej na wyjście oznacza pomnożenie przez kwadrat przełożenia, więc dwa wiersze AKH70 dzielą jeden wirnik i różnią się dziewięciokrotnie na wyjściu. Luz nie jest zestawiony w tabeli, ponieważ strony drukują go w mieszanych jednostkach — arcmin na większości stron, stopnie na AK80-64 — a każda wartość jest cytowana z jednostką w tekście.
Para AK45: ta sama rodzina, dwa przełożenia
AK45-10 i AK45-36 dzielą średnicę obudowy i stos sterowania, więc wiersze izolują to, co zmienia samo przełożenie: moment znamionowy 2.5 Nm wobec 8 Nm, prędkość biegu jałowego 180 rpm wobec 52 rpm, masa 262 g wobec 349 g. Moduł 36:1 jest wyborem, gdy przegub jest głodny momentu i wolny — proksymalny palec lub wolna oś panoramowania — podczas gdy moduł 10:1 zachowuje wystarczający zapas prędkości do szybszej artykulacji. Oba moduły kotwiczą też przeciwne końce skali bezwładności odbitej obliczonej wcześniej: 15733 g·cm² wobec 235742.4 g·cm² na wyjściu. Weryfikacja krzyżowa wierszy z wcześniejszą arytmetyką jest sensem ich zebrania: kolumna przełożenia plus kolumna bezwładności wirnika odtwarza każdą wartość bezwładności odbitej w tym tekście.
Para AKH70: ten sam wirnik, inna liczba stopni
Porównanie AKH70 to rzadki przypadek, w którym producent publikuje dwie przekładnie wokół jednego wirnika, a tabela działa jako odniesienie na tym samym wirniku do izolowania tego, co zmienia przełożenie: identyczne wiersze bezwładności wirnika, wiersze momentu i prędkości przesuwające się niemal dokładnie o przełożenie, masa rosnąca z dodanym stopniem. Czytanie pary razem jest najszybszym sposobem internalizacji prawa kwadratowego — przełożenie potrojone, moment niemal potrojony, a bezwładność odbita urosła dziewięciokrotnie. Prowadzenie przez wał drążony, podwójne enkodery 21-bitowe i reszta współdzielonej platformy są identyczne, więc wybór redukuje się czysto do prędkości przegubu i budżetu bezwładności. To samo rozumowanie rozciąga się na każdą rodzinę dzielącą wirnik między przełożeniami: bezwładność odbita jest wielkością do obliczenia w pierwszej kolejności.
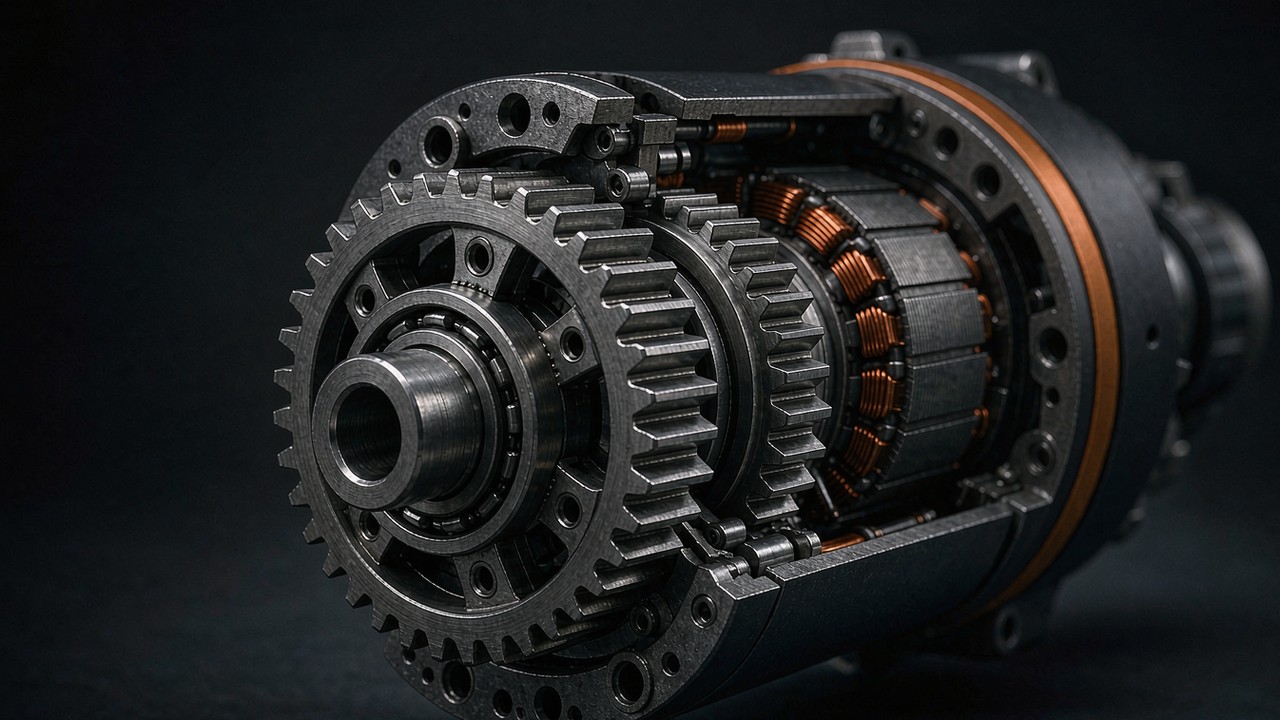
Strona produkcyjna wyjaśnia, dlaczego te liczby w ogóle się trzymają. Proces wytwarzania przekładni stojący za tymi modułami — frezowanie obwiedniowe, obróbka cieplna i wykańczanie stopni planetarnych — determinuje luz i sprawność, które przełożenie obiecuje na papierze, a powyższy oficjalny materiał fabryczny pokazuje stopnie, na których cały ten artykuł wykonywał arytmetykę.
Odniesienie niskiego przełożenia i ekstremum wysokiego
AKE40-6 plasuje się na końcu quasi direct drive ze stopniem 6:1: 1.8 Nm momentu znamionowego, 330 rpm prędkości biegu jałowego, 140 g masy i najdokładniejszy luz w tym zestawie. Odbicie jego wirnika 188.78 g·cm² przez 36 daje około 6796 g·cm² na wyjściu — najmniejszą bezwładność odbitą w tym zestawieniu i powód, dla którego przeguby o niskim przełożeniu odczuwają się bezpośrednio. AK80-64 plasuje się na przeciwnym ekstremum: stopień 64:1 otaczający wirnik 564.5 g·cm², który odbija się jako 2312192 g·cm², przy dostarczaniu 48 Nm momentu znamionowego z korpusu 850 g przy najcięższym koszcie stosunku bezwładności w tym zestawieniu. Między tymi dwoma biegunami większość przegubów robotów znajduje swoją odpowiedź. Głębsze porównanie moduł po module w zakresie AK jest dostępne w Jak wybrać moduł stawu: pięć siłowników CubeMars od 190 g do 1.4 kg, a zastosowanie napędu kołowego — gdzie przełożenie wymienia się z nośnością promieniową — jest omówione w Silniki BLDC do robota kołowego: układ napędu, obowiązek i przekładnia.
Wybór przełożenia: sekwencja doboru
Powyższe elementy składają się w porządek działań. Przeprowadzony od góry do dołu, przełożenie wybiera się samo; przeprowadzony w złej kolejności, błędy się kumulują.
Arytmetyka w jednym miejscu
| Wielkość | Wzór | Odczyt |
|---|---|---|
| Moment wyjściowy | Tout ≈ Tmotor × N × η | N to przełożenie; η to sprawność stopnia |
| Prędkość wyjściowa | nout = nmotor / N | Wiersze prędkości znamionowej i biegu jałowego to wartości po stronie wyjściowej |
| Bezwładność wirnika na wale wyjściowym | Jout = Jrotor × N2 | Prawo kwadratowe po stronie silnikowej przekładni |
| Bezwładność obciążenia na wale silnika | Jmotor = Jload / N2 | To samo prawo kwadratowe widziane od drugiej strony |
| Stosunek bezwładności obciążenia do wirnika | RJ = Jload,reflected / Jmotor | Jmotor zależy od modelu układu — pierwsze podejście używa samej publikowanej bezwładności wirnika |
Krok pierwszy: zapotrzebowanie na moment na przegubie
Punktem wyjścia jest przypadek obciążenia, a nie strona silnika. Momenty grawitacyjne, momenty przyspieszeń i wszelkie zewnętrzne siły kontaktowe sumują się na wale przegubu; wartość ciągła wymiaruje obciążenie termiczne, a wartość szczytowa wymiaruje zdarzenie uderzeniowe lub przyspieszeniowe. Dopiero potem następuje dzielenie przez kandydujące przełożenia: moduł musi publikować moment znamionowy i szczytowy powyżej zapotrzebowania po własnych stratach, a strona ciągła tego sprawdzenia jest miejscem, w którym moduły o wysokim przełożeniu zawodzą najpierw — nie z braku mnożenia, ale dlatego, że uzwojenie za stopniem nie potrafi utrzymać prądu. Przełożenie dzieli zapotrzebowanie w dół do strony silnika; uzwojenie musi sprostać temu, co tam ląduje. Ogólna logika doboru po stronie momentu jest rozpisana w Jak wybrać siłownik robotyczny o wysokim momencie.
Krok drugi: sufit prędkości
Następna jest kontrola prędkości przegubu, ponieważ zawodzi po cichu. Prędkość biegu jałowego podzielona przez przełożenie nakłada sufit na to, jak szybko przegub kiedykolwiek może się poruszać; zapotrzebowanie 300 stopni na sekundę potrzebuje około 50 rpm prędkości wyjściowej z zapasem, co już wyklucza najgłębsze przełożenia w tabeli. Zapasy prędkości erozjonują pod obciążeniem, gdy punkt pracy wspina się po krzywej moment-prędkość, więc sufit budżetuje się przy warunkach znamionowych, a nie przy biegu jałowym. Sufit budżetuje się na przegubie, a potem przelicza w górę przez przełożenie do strony wirnika.
Krok trzeci: kontrola bezwładności
Po oczyszczeniu momentu i prędkości oblicza się stosunek bezwładności obciążenia do wirnika z użyciem publikowanego wiersza bezwładności wirnika. Obciążenie odbija się na wał silnika przez podzielenie przez kwadrat przełożenia, a potem porównuje z bezwładnością wirnika i przekładni, by uzyskać stosunek bezwładności w jego zwykłej postaci. Jeśli liczba leży daleko od pasma komfortu, zmienia się przełożenie przed zmianą wielkości silnika — mniejsze przełożenie często naprawia ospały przegub przy niższej masie, a większe potrafi uratować wirnik tonący w obciążeniu. Ta sama kontrola wyłapuje też bezwładność przekładni: publikowany wiersz wirnika nie obejmuje stopnia, a przy głębokich przełożeniach same koła zębate mogą dokładać się do strony silnikowej stosunku bezwładności. Ta kontrola jest darmowa na papierze i droga do odkrycia późno, ponieważ bezwładność odbita obciążenia jest wielkością, przeciw której pętla sterowania faktycznie popycha.
Krok czwarty: luz, masa i mocowanie
Na koniec koszty drukowane: luz wobec dokładności zawracania, jakiej zastosowanie potrzebuje, masa wobec tego, co niosą przeguby zewnętrzne, oraz obwiednia obudowy wobec gniazda przegubu. Przełożenie, które przechodzi pierwsze trzy kontrole, ale zawodzi tutaj, to nadal przeprojektowanie — lepiej znalezione przed zamówieniem niż po teście na stanowisku.
Sekwencja uogólnia się poza przeguby robotów: wszystkie silniki BLDC napędzające obciążenie przekładniowe — zespół panoramiczno-uchylny, siłownik zaworu, piasta koła — przechodzą te same cztery kontrole, ze stosunkiem bezwładności ważonym inaczej przez sposób zawracania obciążenia. Przekładnia jest najtańszym miejscem kupna momentu i najdroższym miejscem kupna prędkości; przełożenie jest pokrętłem, które ustala cenę każdego z nich.
Najważniejsze wnioski
- Przełożenie mnoży moment wyjściowy i dzieli prędkość wyjściową przez ten sam czynnik.
- Bezwładność wirnika odbita na wał wyjściowy rośnie z kwadratem przełożenia.
- Bezwładność obciążenia widziana z wału silnika kurczy się z kwadratem tego samego przełożenia.
- Wyższe przełożenia wymieniają sufit prędkości, luz, masę i odpowiedź dynamiczną na moment.
- Dobór przegubu robota waży moment, prędkość, stosunek bezwładności obciążenia do wirnika oraz ograniczenia mechaniczne łącznie, z publikowanym wierszem bezwładności wirnika jako punktem wejścia.
Najczęściej zadawane pytania
PCo przełożenie robi z momentem?
Mnoży moment na wyjściu przez przełożenie, pomniejszony o straty przekładni, i dzieli prędkość przez ten sam czynnik — więc iloczyn momentu i prędkości, moc mechaniczna, pozostaje w przybliżeniu stały. Wiersz momentu znamionowego na stronie AK45-10, 2.5 Nm, jest już wartością po stronie wyjściowej za stopniem 10:1; wirnik wewnątrz wytwarza mniej, a stopień mnoży go w górę.
PCzym jest bezwładność odbita?
To bezwładność jednej wirującej części widziana z drugiej strony przekładni. Wirnik za przełożeniem N pojawia się na wyjściu z bezwładnością pomnożoną przez N do kwadratu; obciążenie na wyjściu pojawia się na silniku z bezwładnością podzieloną przez N do kwadratu. Para CubeMars AKH70 pokazuje pierwszy kierunek na publikowanych liczbach: ten sam wirnik 1170 g·cm² odbija się jako 299520 g·cm² za 16:1 i 2695680 g·cm² za 48:1, więc bezwładność odbita jednego wirnika różni się dziewięciokrotnie. Za każdym publikowanym wierszem momentu bezwładność odbita wirnika jest częścią tego, co napęd musi poruszyć; traktowanie jej jako ukrytego dodatkowego obciążenia jest najbezpieczniejszym odczytem.
PDlaczego bezwładność odbita rośnie z kwadratem przełożenia?
Ponieważ energia kinetyczna i przyspieszenie skalują się przez przełożenie dwukrotnie. By przyspieszyć wyjście o daną wartość, wirnik musi przyspieszyć o tę wartość razy N, a moment potrzebny na wirniku skaluje się z przełożeniem raz dla relacji prędkości i raz dla relacji momentu — dwa czynniki N, stąd N do kwadratu. Ta sama symetria kurczy bezwładność odbitą obciążenia do ułamka jego wartości widzianej z wału silnika.
PJaki jest dobry stosunek bezwładności obciążenia do wirnika?
Zależy od pętli sterowania i zastosowania, ale zasadą roboczą jest równowaga: przegub powinien wydawać swój prąd na przyspieszanie obciążenia, a nie własnego wirnika, bez pozwalania, by obciążenie zdominowało odpowiedź częstotliwościową. Praktyka doboru serwomechanizmów utrzymuje odbite obciążenie w granicach umiarkowanej wielokrotności bezwładności wirnika, a strony producenta publikują wiersz bezwładności wirnika właśnie po to, by ten stosunek mógł być policzony przed zakupem. Po obliczeniu stosunek bezwładności zawęża listę kandydatów szybciej niż jakakolwiek wartość momentu. Przeguby absorbujące uderzenia lub wymagające przezroczystego napędu wstecznego uzasadniają pozycję poza zwykłym pasmem w przeciwnych kierunkach. Między oboma trybami zawodzenia stosunek bezwładności jest symetryczny: zbyt wysoki i obciążenie prowadzi przegub, zbyt niski i prowadzi wirnik.
PCzy wyższe przełożenie oznacza większy moment?
Większy moment na wyjściu, tak — ale nie proporcjonalnie w nieskończoność i nigdy ponad to, co uzwojenie utrzyma. Między AKH70-16 a AKH70-48 potrojenie przełożenia pomnożyło moment znamionowy przez 2.85, nie przez trzy, i pomnożyło bezwładność odbitą dziewięciokrotnie. Przełożenie kupuje moment, wydając prędkość, budżet luzu, masę i przezroczystość bezwładności; karta katalogowa wycenia każde z nich.
PJak przełożenie wpływa na luz?
Samo przełożenie nie ustala swobody ruchu — robią to geometria kół zębatych i liczba stopni. Publikowane wartości dla porównywanych tu modułów biegną od co najwyżej 9 arcmin na AKE40-6 do 18 arcmin na AK45-10, a strona AK80-64 drukuje 0.18 stopnia. To, co głębsze przełożenie faktycznie zmienia, to sposób osiągania tego luzu kątowego: więcej stopni zwykle oznacza więcej całkowitego luzu zazębień, podczas gdy pojedynczy stopień o niskim przełożeniu utrzymuje najdokładniejsze wartości.
Dobór przegubu jest łańcuchem decyzji, a przełożenie jest ogniwem łączącym budżet momentu z budżetem sterowania. Po jednej stronie siedzi arytmetyka termiczna i cyklu pracy uzwojenia; po drugiej rozdzielczość enkodera i luz, które rozstrzygają, co sterownik potrafi zobaczyć. Przepracowanie łańcucha po kolei — moment, sufit prędkości, stosunek bezwładności, koszty drukowane — sprawia, że każde ogniwo ogranicza następne w stronę modułu, który pasuje przy pierwszym montażu.