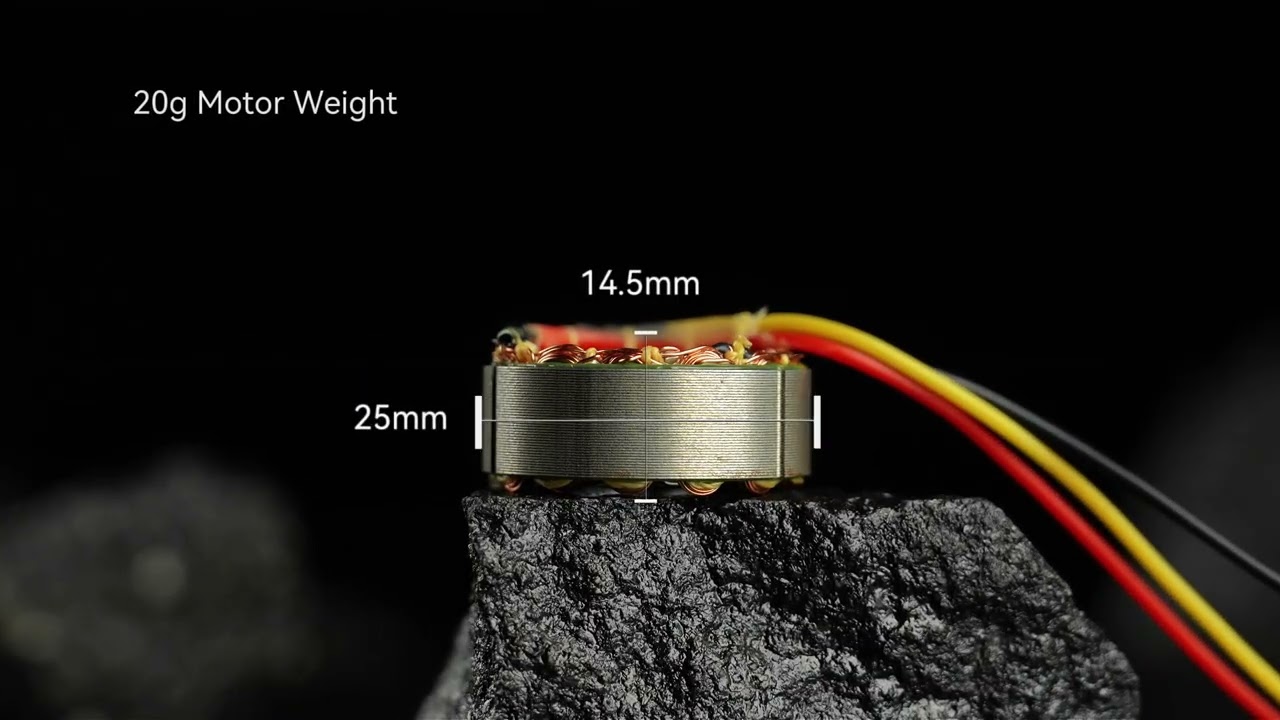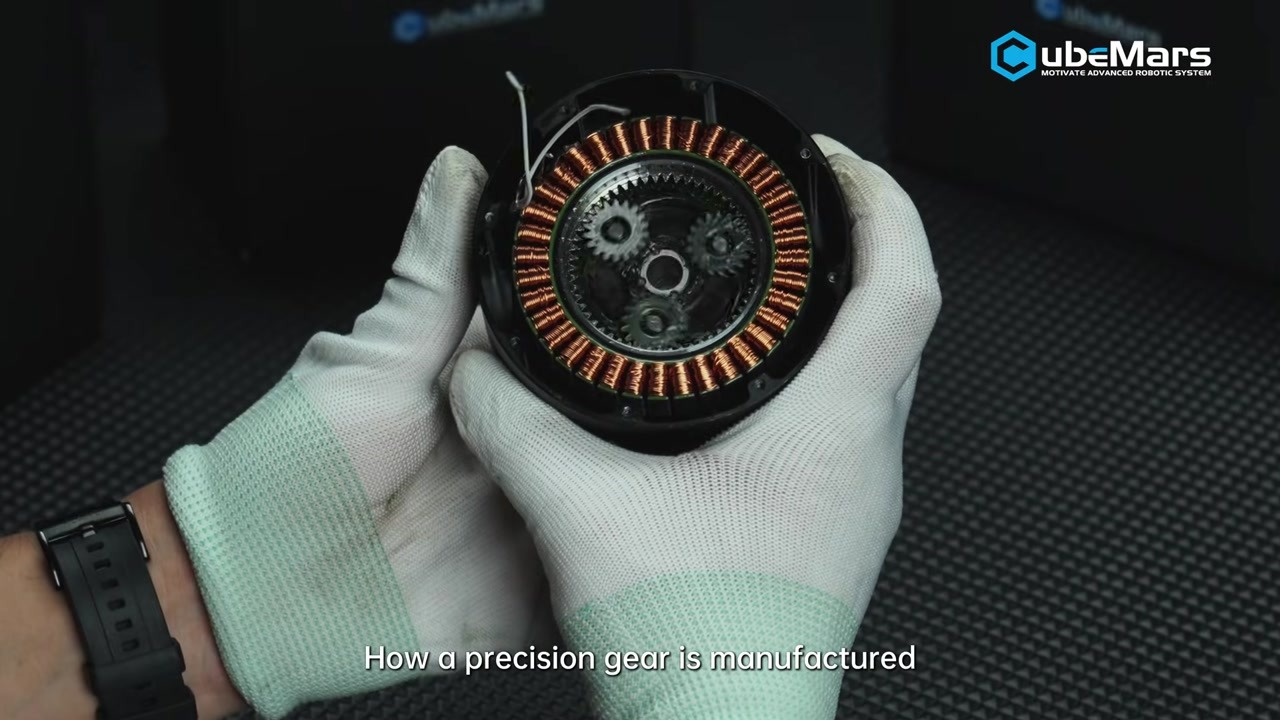
CubeMars opublikował krótkie nagranie produkcyjne, które śledzi wytwarzanie precyzyjnych przekładni stosowanych wewnątrz jego siłowników robotycznych, od surowca przez obróbkę mechaniczną aż po wykończenie. Trwa 2 minuty i 1 sekundę, jest materiałem z hali warsztatowej, a nie omówieniem specyfikacji, a jego prawdziwym tematem jest ta część zintegrowanego siłownika, której nie pokazuje żadna tabela specyfikacji: stopień przekładni, który zamienia szybki silnik bezszczotkowy o niskim momencie obrotowym w wolny przegub o wysokim momencie obrotowym.
Ten artykuł omawia to, co pokazuje nagranie, dlaczego stopień przekładni decyduje o przegubie bardziej niż przełożenie wydrukowane obok jego nazwy, oraz jak zakres przełożeń w linii siłowników robotycznych CubeMars – 6:1 na szybkim końcu, 64:1 na wolnym końcu – przekłada się na przeguby, dla których zbudowano każdy moduł.
Co pokazuje nagranie
Nagranie opublikowano na oficjalnym kanale CubeMars w serwisie YouTube 19 września 2026 roku; trwa 2 minuty i 1 sekundę i nosi tytuł „Jak powstają precyzyjne przekładnie CubeMars | proces produkcyjny”. To film procesowy: sekwencja zaczyna się od surowca i przechodzi przez precyzyjną obróbkę mechaniczną w kierunku wykończenia, z naciskiem na to, jak każdy etap przyczynia się do przekładni zachowującej się tak samo za każdym razem, gdy zostanie zamontowana.
To ujęcie warto przyjąć dosłownie. Stopnia przekładni w przegubie robota nie ocenia się po jednej wartości szczytowej; ocenia się go po tym, czy wyjście powtarza wynik, czy utracony ruch na wyjściu pozostaje w granicach tolerancji pętli sterowania przez cały okres eksploatacji oraz czy dwa moduły tego samego modelu zachowują się identycznie, gdy jeden zostaje zastąpiony drugim. Te właściwości ustala proces produkcyjny, a nie plik konstrukcyjny – dlatego producent filmuje właśnie tę część zakładu.
Nagranie nie zawiera danych testowych, wartości tolerancji, materiałów przekładni ani protokołu pomiarowego, dlatego należy je traktować jako przegląd procesu. Wartości dla konkretnego siłownika pozostają tymi, które opublikowano dla danego modelu.
Oryginalne nagranie
Źródło: oficjalny kanał CubeMars w serwisie YouTube
Nagranie: Jak powstają precyzyjne przekładnie CubeMars | proces produkcyjny
Dlaczego stopień przekładni decyduje o zachowaniu przegubu
Zintegrowany siłownik to łańcuch kompromisów, a stopień przekładni znajduje się w centrum większości z nich. Silnik dobiera się ze względu na prędkość i gęstość momentu obrotowego; stopień przekładni zamienia tę prędkość na użyteczny moment obrotowy przegubu. To, co dzieje się pomiędzy nimi – sprawność, utracony ruch, sztywność, bezwładność odzwierciedlona i zużycie – rozstrzyga się na zazębieniu.
Przełożenie to łatwa liczba
Przełożenie mówi, jak bardzo zmniejszono prędkość wyjściową i, w założeniu, jak bardzo zwielokrotniono moment obrotowy na wyjściu. Nie mówi jednak, ile momentu obrotowego traci się po drodze. Stopień planetarny oddaje większość, ale nie całość momentu obrotowego, który do niego trafia; reszta opuszcza układ jako ciepło w przekładni, a nie jako moment obrotowy na kołnierzu wyjściowym. W przegubie utrzymującym obciążenie przez wiele godzin ta ścieżka cieplna waży tyle samo co sama wartość momentu obrotowego.
Przełożenie nie mówi też, w jakim oknie obowiązuje wartość szczytowa. Moment szczytowy jest wielkością przejściową; wartość znamionowa to ta, z którą uzwojenie i smar mogą współpracować w sposób ciągły. W opublikowanych rekordach tej linii siłowników wartość szczytowa mieści się między dwu- a około trzypółkrotną wartością znamionową, model po modelu. Ten rozrzut jest normalny dla tej klasy i przydatny przy doborze, ponieważ określa, jaką część cyklu pracy można przeznaczyć na przyspieszanie, a nie na utrzymywanie.
Utracony ruch i sztywność należą do zazębienia
Utracony ruch to luz na wyjściu przy zmianie kierunku obrotu. Dla przegubu sterowanego w pętli zamkniętej jest ograniczeniem wzmocnienia: sterownik nie odróżni małego polecenia od małego błędu, dopóki ten luz nie zostanie wybrany, dlatego noga z przekładnią o dużym luzie oscyluje zamiast utrzymywać pozycję pod zmiennym obciążeniem. Wartości podaje się w branży na różne sposoby – w stopniach lub minutach kątowych, mierzone na wejściu lub na wyjściu, na nowym module lub po okresie docierania – i te wybory zmieniają wynik wielokrotnie. Tam, gdzie dla tej linii publikowana jest wartość luzu, wynosi ona od 0.15° do 0.55°, a kilka rekordów pozostawia pole puste, więc podstawa pomiaru ma tak duże znaczenie jak sama wartość.
Gdzie stopień przekładni mieści się w gabarytach
Stopień przekładni decyduje także o sposobie prowadzenia przewodów w module. Drążony wał wyjściowy pozwala przewodom zasilania i czujników przechodzić przez oś obrotu, a nie wokół niej, co usuwa z gabarytów przegubu pętlę serwisową o skończonej trwałości zgięciowej. CubeMars buduje dwa modele tego typu, AKH70-48 V1.0 oraz AKH70-16 V1.0, i w każdym z nich wymienia wał drążony jako cechę konstrukcyjną.
Co CubeMars deklaruje w filmie
Poniższe punkty pochodzą z oficjalnego opisu nagrania i są przypisane CubeMars, a nie niezależnym testom:
- Od surowca do gotowej przekładni – nagranie przedstawiane jest jako pełna sekwencja produkcyjna, a nie pojedyncza operacja.
- Precyzyjna obróbka mechaniczna, po niej wykończenie – dwa etapy produkcji wymienione w opisie.
- Powtarzalność jako cel – deklarowanym celem jest niezawodne i powtarzalne działanie, a nie jedna efektowna tolerancja.
- Konstrukcja dla robotyki – przekładnie przedstawiane są jako podzespoły do wymagających zastosowań robotycznych, a nie do ogólnych układów napędowych.
Stopnie przekładni w linii siłowników robotycznych CubeMars
CubeMars buduje swoje zintegrowane siłowniki robotyczne wokół czterech podzespołów w jednej obudowie: silnika bezszczotkowego prądu stałego, planetarnego stopnia przekładni, płytki sterownika i enkodera. To przełożenie odróżnia modele bardziej niż jakakolwiek inna pojedyncza wartość, a linia rozciąga się od 6:1 na szybkim końcu do 64:1 na wolnym końcu.
Od 6:1 do 64:1
Grupa o niskim przełożeniu wymienia zwielokrotnienie momentu obrotowego na prędkość wyjściową i przejrzystość. Modele AK80-6 KV100 i AK60-6 mają stopień 6:1, AK80-8 KV60 stopień 8:1, a modele AK10-9, AK70-9 i AK80-9 stopień 9:1. To moduły odpowiednie do przegubów, które muszą poruszać się szybko lub dawać się popychać ręcznie – osi dystalnych ramienia, kostek oraz szybszych przegubów platformy kroczącej.
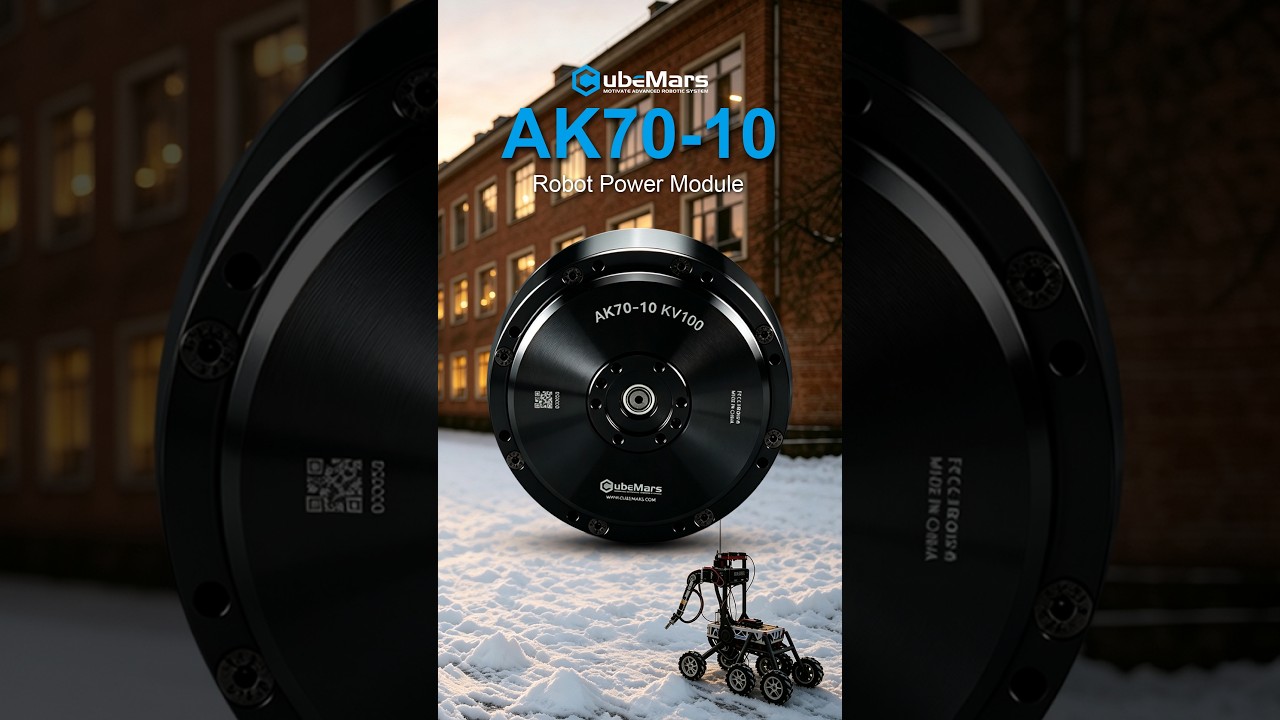
Grupa o średnim przełożeniu plasuje się między przejrzystością a nośnością. Modele AK40-10 i AK45-10 mają stopnie 10:1, AK70-10 KV100 stopień 10:1 w obudowie o masie 621 g, a AKH70-16 stopień 16:1 na wale drążonym. Tutaj siłownik wybiera się zwykle ze względu na ciągły moment utrzymania przegubu, a nie na prędkość maksymalną.
Grupa o wysokim przełożeniu jest zbudowana do przegubów przenoszących obciążenie: AK45-36 przy 36:1, AK60-39 przy 39:1, AKH70-48 przy 48:1 i AK80-64 przy 64:1. Stopień 64:1 zamienia umiarkowany moment obrotowy silnika na 120 Nm na wyjściu, czego wymaga kolano, biodro lub oś ciężkiego manipulatora – kosztem prędkości i przejrzystości reakcji na siłę zewnętrzną.
Jedna rodzina wymyka się temu porządkowi. Modele AKA60-6 i AKA10-9 to moduły napędu koła; mają wzmocnioną nośność promieniową na obciążenia boczne, jakie koło przenosi na wał wyjściowy, co jest innym wymaganiem niż obciążenia osiowe i momentowe działające na przegub.
Szczegóły produktu
| Model | Napięcie znamionowe | Przełożenie | Moment znamionowy | Moment szczytowy | Waga | Gabaryty |
|---|---|---|---|---|---|---|
| AK40-10 V3.0 KV170 | 24 V | 10:1 | 1.3 Nm | 4.1 Nm | 190 g | Ø53 × 40.2 mm |
| AK45-10 V3.0 KV75 | 24 V | 10:1 | 2.5 Nm | 7 Nm | 262 g | Ø53 × 45.2 mm |
| AK45-36 V3.0 KV80 | 24 V | 36:1 | 8 Nm | 24 Nm | 349 g | Ø55 × 56.5 mm |
| AKH70-48 V1.0 KV41 | 48 V | 48:1 | 74 Nm | 222 Nm | 1396 g | Ø90 × 81.5 mm |
| AKH70-16 V1.0 KV41 | 48 V | 16:1 | 26 Nm | 78 Nm | 879 g | Ø90 × 60.5 mm |
| AK10-9 V3.0 KV60 | 48 V | 9:1 | 18 Nm | 53 Nm | 940 g | Ø98 × 61.7 mm |
| AK10-9 V2.0 KV60 | 24/48 V | 9:1 | 18 Nm | 48 Nm | 960 g | Ø98 × 61.7 mm |
| AK80-9 V3.0 KV100 | 48 V | 9:1 | 9 Nm | 22 Nm | 490 g | Ø98 × 38.5 mm |
| AK80-8 KV60 | 48 V | 8:1 | 10 Nm | 25 Nm | 570 g | Ø98 × 43.9 mm |
| AK80-6 KV100 | 48 V | 6:1 | 6 Nm | 12 Nm | 485 g | Ø98 × 38.5 mm |
| AK80-64 KV80 | 24/48 V | 64:1 | 48 Nm | 120 Nm | 850 g | Ø98 × 61.9 mm |
| AK70-10 KV100 | 24/48 V | 10:1 | 8.3 Nm | 24.8 Nm | 621 g | Ø89 × 50.25 mm |
| AK70-9 V3.0 KV60 | 48 V | 9:1 | 8.5 Nm | 29.2 Nm | 540 g | Ø89 × 49 mm |
| AK60-39 V3.0 KV80 | 48 V | 39:1 | 24 Nm | 72 Nm | 750 g | Ø79 × 67 mm |
| AK60-6 V3.0 KV80 | 24/48 V | 6:1 | 3 Nm | 9 Nm | 380 g | Ø79 × 43 mm |
| AK60-6 V1.1 KV140 | 24 V | 6:1 | 3 Nm | 9 Nm | 368 g | Ø79 × 39.5 mm |
| AKA60-6 KV80 | 24/48 V | 6:1 | 3 Nm | 9 Nm | 460 g | Ø80 × 51.2 mm |
| AKA10-9 KV60 | 48 V | 9:1 | 18 Nm | 53 Nm | 1060 g | Ø100 × 70 mm |
Dane techniczne pochodzą z własnych stron produktowych producentów, zgodnie z rekordami produktów ToBMS. Wartości momentu obrotowego odnoszą się do strony wyjściowej; kolumna szczytowa to wartość przejściowa, a kolumna przełożenia podaje znamionowe przełożenie stopnia planetarnego.
Kontekst zastosowania i inżynierii
Zakres przełożeń przekłada się na platformy w dość bezpośredni sposób. Prace nad robotami kroczącymi i humanoidalnymi koncentrują się na środku zakresu, gdzie przegub potrzebuje wystarczającego momentu obrotowego, by unieść ciało, ale nadal musi być wystarczająco podatny na pracę wsteczną, aby odzyskiwać równowagę; mieszczą się tam modele AK80-9, AK70-9 i AK10-9, a AK70-10 KV100 był tematem wcześniejszego materiału prezentacyjnego CubeMars z tego samego okresu. Przeguby egzoszkieletów i rehabilitacyjne zwykle trafiają na te same przełożenia z tego samego powodu, a masa i gabaryty decydują o wyborze bardziej niż moment obrotowy.
Osie przemysłowe i ciężkich manipulatorów przesuwają się w stronę wysokich przełożeń, gdzie przegub utrzymuje obciążenie przez długi czas, a nie przyspiesza je. Moduły napędowe AGV i pojazdów kołowych stosują niskie przełożenia przy jeszcze innym przypadku obciążenia: ciągłym obciążeniu promieniowym przyłożonym do wału wyjściowego, a nie momentowi działającemu na przegub.
Z tematu nagrania wynikają dwie praktyczne kwestie. Po pierwsze, stopień przekładni wytwarzany w powtarzalnym procesie pozwala utrzymać zestrojenie pętli sterowania w obrębie całej serii, co ma większe znaczenie w produkcji seryjnej niż w pojedynczym prototypie. Po drugie, wartości, które o tym decydują, nie wszystkie znajdują się w tabeli specyfikacji: okno pracy stojące za wartością szczytową, podstawa pomiaru wartości luzu oraz tempo jej zmian w okresie eksploatacji to pytania do producenta. ToBMS przechowuje opublikowane wartości dla każdego modelu; nie zastępuje tych odpowiedzi.
Poznaj w ToBMS
- Poznaj kategorię Siłowniki robotyczne →
- Siłowniki robotyczne: jak dobrać zintegrowany siłownik do stawów robota →
- Poznaj silniki BLDC do robotów humanoidalnych →
- Poznaj silniki BLDC do egzoszkieletów →
- Zobacz profil producenta CubeMars w ToBMS →
O firmie CubeMars
CubeMars to marka napędów robotycznych pracująca nad modułami siłowników o wysokim stopniu integracji, bezramowymi silnikami momentowymi oraz silnikami do gimbali. Firma wniosła wkład w projekt MIT Mini Cheetah i od tego czasu zbudowała serię siłowników AK, stosowaną w pracach nad robotami humanoidalnymi, czworonożnymi, egzoszkieletami i ramionami robotycznymi.
Podsumowanie
Dwuminutowy film o produkcji przekładni przypomina, że liczby na stronie siłownika są wynikiem procesu, a nie jego założeniem. Przełożenie, moment znamionowy, masa i gabaryty szybko zawężają wybór w całej linii siłowników robotycznych CubeMars, od modułów 6:1 zbudowanych dla prędkości do modułu 64:1 zbudowanego dla obciążenia; to, co stoi za tymi wartościami – jak powtarzalnie wytwarzane są przekładnie i jak utracony ruch na wyjściu zachowuje się w okresie eksploatacji – jest tym, co nagranie ma pokazać, i tym, co warto zapisać przed zamówieniem przegubu.