CubeMars buduje swoją linię bezramowych silników momentowych wokół dwóch architektur wirnika: serii RI z wirnikiem wewnętrznym (inrunner) oraz serii RO z wirnikiem zewnętrznym (outrunner). Oba dostarczane są jako zestaw stojan-wirnik bez obudowy, łożysk czy wału, co pozostawia obrys mechaniczny konstruktorowi maszyny. Niniejszy artykuł zestawia opublikowane przez producenta dane obu serii i wyjaśnia, gdzie każda architektura pasuje w przegubie robota.
Co pokazuje wideo
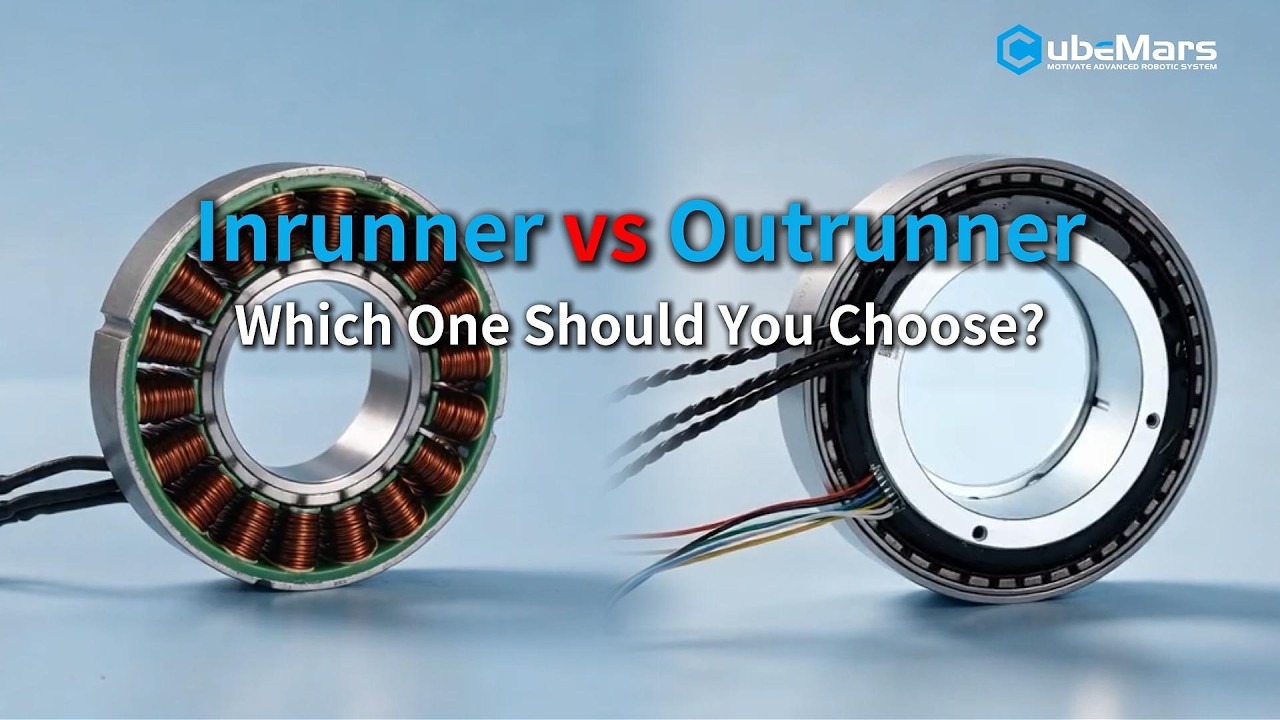
W 46 sekund CubeMars ujmuje ten wybór jako kwestię układu wirnika. Inrunner pozostawia stojan na zewnątrz, a wirnik obraca się w centrum, co daje niższy moment bezwładności i szybszą odpowiedź; producent kieruje go do precyzyjnych przegubów często startujących i zatrzymujących się. Outrunner umieszcza stojan w centrum, a wirnik obraca się na zewnątrz, a jego dłuższe ramię dźwigni daje większy moment w tej samej objętości. Klip kończy się kryteriami doboru: moment, prędkość, dostępna przestrzeń, potrzeba wału drążonego oraz integracja mechaniczna.
Oryginalne wideo
Źródło: oficjalny kanał CubeMars na YouTube
Wideo: Bezramowe silniki momentowe CubeMars serii RI i RO
Co oznacza „bezramowy” w praktyce
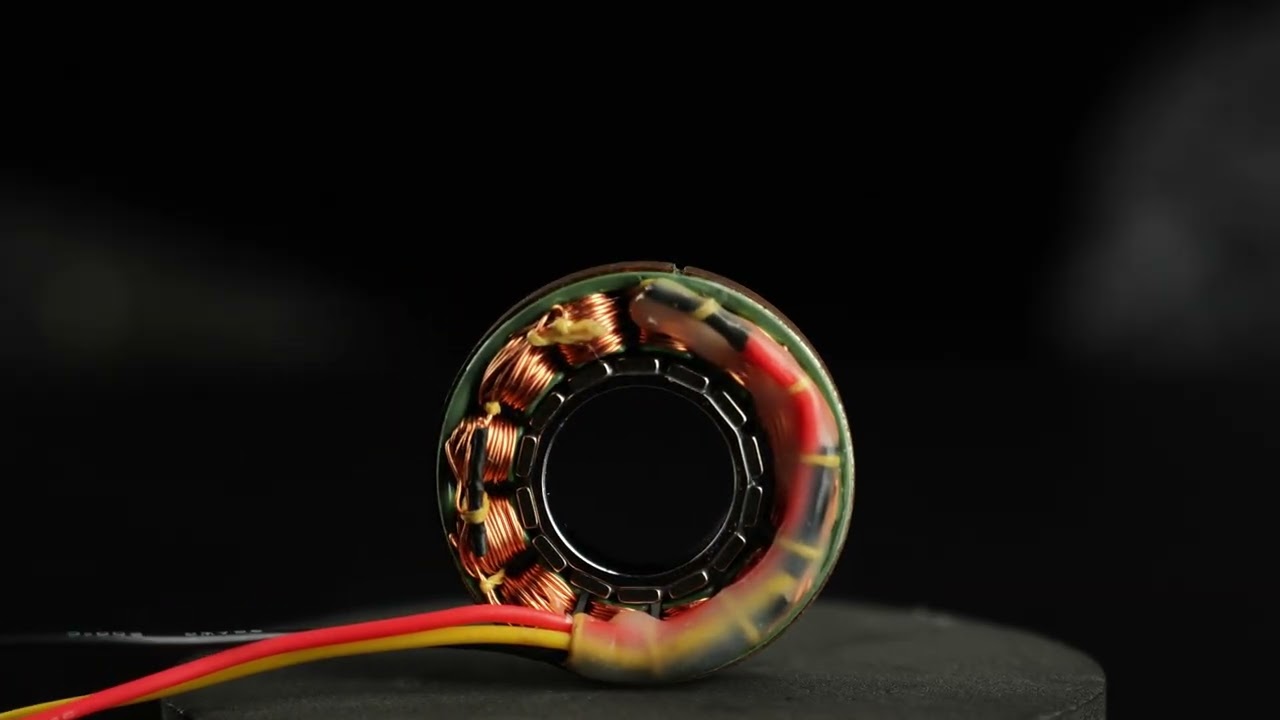
Bezramowy silnik momentowy dostarczany jest jako dwie części: uzwojony stojan i pierścień wirnika, bez obudowy, wału wyjściowego czy łożysk. Zespół klei się lub mocuje bezpośrednio w strukturze przegubu, więc średnica zewnętrzna silnika staje się średnicą przegubu, a otwór przelotowy wzdłuż osi obrotu pozostaje wolny dla okablowania, pierścieni ślizgowych lub wału wejściowego przekładni.
Praktycznymi konsekwencjami są kompaktowość i przejrzystość mechaniczna: nie ma obudowy przekładni, którą trzeba uwzględnić w projekcie, a sztywność przegubu określa konstrukcja nośna, nie obudowa silnika. Drugą stroną jest to, że podparcie łożysk, osiowanie i odprowadzanie ciepła przechodzą na integratora. Konstrukcja bezramowa premiuje zespoły, które już odpowiadają za projekt strukturalny i cieplny przegubu, a jest niekorzystna dla tych, którzy szukają jednostki gotowej do montażu.
Seria RI: bezramowe silniki momentowe z wirnikiem wewnętrznym
Seria RI to strona linii z wirnikiem wewnętrznym. Według producenta silniki te opracowano dla robotyki wysokiej precyzji i automatyki przemysłowej — egzoszkieletów, robotów czworonożnych i ramion kolaboracyjnych — i charakteryzują się dużą gęstością momentu, niskim momentem zaczepowym oraz rozdzielczością sterowania do 0,01°. Szerokość i grubość zaprojektowano pod ciasne przestrzenie montażowe, a seria dopuszcza modyfikacje.
Poniższe zestawienie obejmuje siedem modeli RI, od 20 g do 500 g, z momentem szczytowym od 72 mN·m do 4,95 N·m. Otwór rośnie systematycznie z wielkością korpusu, od 11,6 mm w RI20 do 45 mm w RI100; zwykle to właśnie ten parametr decyduje, czy przegub może przeprowadzić wiązkę przewodów przez silnik.
| Model | Wymiary | Otwór / wał drążony | Masa | Moment szczytowy |
|---|---|---|---|---|
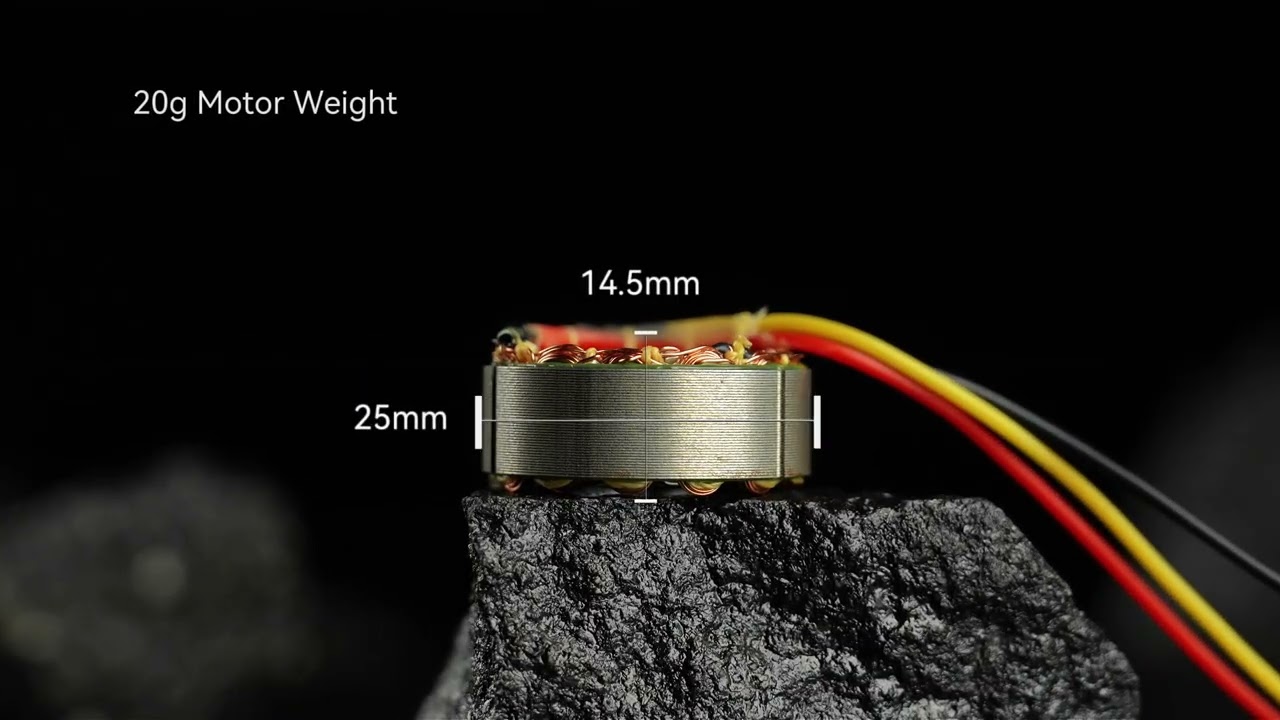
| RI20 KV600 | Ø25 × 14,5 mm | 11,6 mm | 20 g | 72 mN·m |
| RI30 KV260 | Ø38 × 14 mm | 17 mm | 40 g | 230 mN·m |
| RI50 KV100 | Ø54 × 27 mm | 22 mm | 180,8 g | 1,67 N·m |
| RI60 KV120 | Ø60 × 23 mm | 30 mm | 155,9 g | 1,63 N·m |
| RI70 KV95 | Ø76 × 24 mm | 38 mm | 270,4 g | 2,68 N·m |
| RI80 V2.0 KV75 | Ø85 × 27 mm | 40,5 mm | 411 g | 4,1 N·m |
| RI100 KV105 | Ø104 × 26 mm | 45 mm | 500 g | 4,95 N·m |
Dane opublikowane przez producenta na jego własnych stronach produktu. Otwór podawany jest jako średnica przelotu lub średnica wału drążonego, zależnie od modelu.
Seria RO: bezramowe silniki momentowe z wirnikiem zewnętrznym
Seria RO przyjmuje podejście odwrotne: wirnik obraca się na zewnątrz stojana. CubeMars pozycjonuje tę linię dla robotyki z naciskiem na duży otwór przelotowy i dzieli każdą wielkość na dwie wersje: Standard z czujnikami Halla oraz Lite bez nich. To rozróżnienie ma znaczenie przy integracji, ponieważ przegub wymagający sprzężenia zwrotnego komutacji przy rozruchu potrzebuje wersji z czujnikami Halla.
Poniższa tabela obejmuje pięć modeli RO, od RO40 Lite o masie 60 g do RO100 o masie 710 g. Moment szczytowy mieści się w zakresie od 0,6 N·m do 12 N·m, a publikowana prędkość biegu jałowego spada wraz z wielkością korpusu, od 5520 rpm w RO60 do 2550 rpm w RO100 — oczekiwany skutek niższego KV w większych, mocniejszych modelach.
| Model | Wymiary | Masa | Moment szczytowy | Prędkość jałowa | Wersja |
|---|---|---|---|---|---|
| RO40 KV140 Lite | Ø46,3 × 13 mm | 60 g | 0,6 N·m | 3400 rpm | Lite (bez Halla) |
| RO50 KV108 Lite | Ø61,7 × 14,5 mm | 105 g | 0,9 N·m | 2600 rpm | Lite (bez Halla) |
| RO60 KV115 Standard | Ø73,8 × 23 mm | 248 g | 2,4 N·m | 5520 rpm | Standard (z Halla) |
| RO80 KV105 Standard | Ø92,6 × 26,4 mm | 352 g | 4 N·m | 5040 rpm | Standard (z Halla) |
| RO100 KV55 Standard | Ø113,5 × 36,2 mm | 710 g | 12 N·m | 2550 rpm | Standard (z Halla) |
Dane opublikowane przez producenta na jego własnych stronach produktu. „Standard” i „Lite” oznaczają odpowiednio wersje z czujnikami Halla i bez nich.
Wirnik wewnętrzny czy zewnętrzny: czym różnią się konstrukcje
Wybór między obiema seriami to przede wszystkim pytanie, jaki obrys fizyczny przegub może przyjąć. Wirnik wewnętrzny skupia masę wirującą blisko osi, utrzymując niski moment bezwładności, co pasuje do przegubów wymagających szybkiego przyspieszania; publikowane wartości RI to odzwierciedlają — największy model RI osiąga 4,95 N·m przy 500 g. Wirnik zewnętrzny umieszcza wirnik na większym promieniu, co sprzyja wytwarzaniu momentu przy niskiej prędkości: RO100 daje 12 N·m, czyli około dwa i pół raza więcej niż szczyt RI100, przy masie 710 g.
| Cecha | RI100 KV105 | RO100 KV55 |
|---|---|---|
| Układ wirnika | Wirnik wewnętrzny | Wirnik zewnętrzny |
| Średnica zewnętrzna | 104 mm | 113,5 mm |
| Długość osiowa | 26 mm | 36,2 mm |
| Masa | 500 g | 710 g |
| Moment szczytowy | 4,95 N·m | 12 N·m |
| Otwór | 45 mm | Duży otwór przelotowy |
| Sprzężenie komutacji | Zależnie od modelu | Hall w wersjach Standard |
Wartości opublikowane przez producenta. Oba modele są największe w swoich seriach i nie są bezpośrednimi zamiennikami.
Długość osiowa to druga decydująca wielkość. Seria RI pozostaje cienka — od 13 mm do 27 mm w całej linii — co pasuje do przegubów, w których silnik musi zniknąć w segmencie kończyny. Linia RO jest wyższa, a RO100 przy 36,2 mm wymaga więcej miejsca osiowego, niż zwykle oferuje kompaktowy nadgarstek lub kostka.
Gdzie pasuje każda seria
Obie serie celują w tę samą szeroką klasę maszyn, ale publikowane wymiary kierują je do różnych przegubów. Linia RI o cienkim przekroju i małych otworach w dolnym zakresie pasuje do lekkich przegubów o krytycznej przestrzeni: RI20 i RI30 o masie 20 g i 40 g naturalnie mieszczą się w stawie biodrowym egzoszkieletu lub w nodze małego robota czworonożnego, gdzie każdy gram jest ponoszony przez użytkownika albo przez budżet ładunku. Większe modele RI przechodzą na osie ramion kolaboracyjnych, gdzie otwór 45 mm w RI100 zostawia miejsce na wiązkę, która musi przejść przez obracający się przegub.
Linia RO skupia się na przegubach, które wymieniają przestrzeń osiową na moment i duży otwór przelotowy. Oś podstawy ramienia cobota, biodro ciężkiego robota czworonożnego lub przegub egzoszkieletu wymagający zarówno momentu, jak i miejsca na okablowanie to typowe przypadki dla wersji Standard. Wersje Lite o masie 60 g i 105 g to opcja krytyczna masowo, gdy przegub może komutować bez sprzężenia zwrotnego Halla.
Uwagi integracyjne
Trzy kwestie decydują o większości montaży bezramowych. Pierwsza to sprzężenie zwrotne komutacji: wersje RO Standard są dostarczane z czujnikami Halla, a wersje Lite bez nich, więc sterownik potrzebujący położenia wirnika przy rozruchu musi zostać dobrany do właściwej wersji. Druga to otwór: musi przepuścić wiązkę, pierścień ślizgowy lub wał przekładni faktycznie używane przez przegub, a publikowane wartości otworu w serii RI mieszczą się w zakresie od 11,6 mm do 45 mm. Trzecia to droga cieplna. Bez obudowy ciepło stojana musi odejść przez strukturę, do której jest przyklejony, więc powierzchnia montażowa staje się częścią projektu termicznego.
Poznawaj na ToBMS
Modele omówione w tym artykule wymieniono poniżej i można je porównać obok siebie:
Dwanaście z modeli obecnie wymienionych w kategorii bezramowych silników momentowych należy do serii RI i RO, a pełną linię publikuje CubeMars.
Podsumowanie
Serie RI i RO obejmują dwie standardowe architektury bezramowe u jednego producenta, co czyni porównanie wyjątkowo czytelnym: ta sama marka, ten sam format publikowanych danych i wyraźny podział między cienkimi, lekkimi konstrukcjami z wirnikiem wewnętrznym a konstrukcjami z wirnikiem zewnętrznym, które wymieniają długość osiową na moment i wielkość otworu. Dla przegubu o napiętym budżecie osiowym naturalnym punktem wyjścia jest seria RI. Dla przegubu, który bardziej potrzebuje momentu i miejsca na okablowanie niż smukłości, lepszym punktem wyjścia jest seria RO — w szczególności wersje Standard z czujnikami Halla.