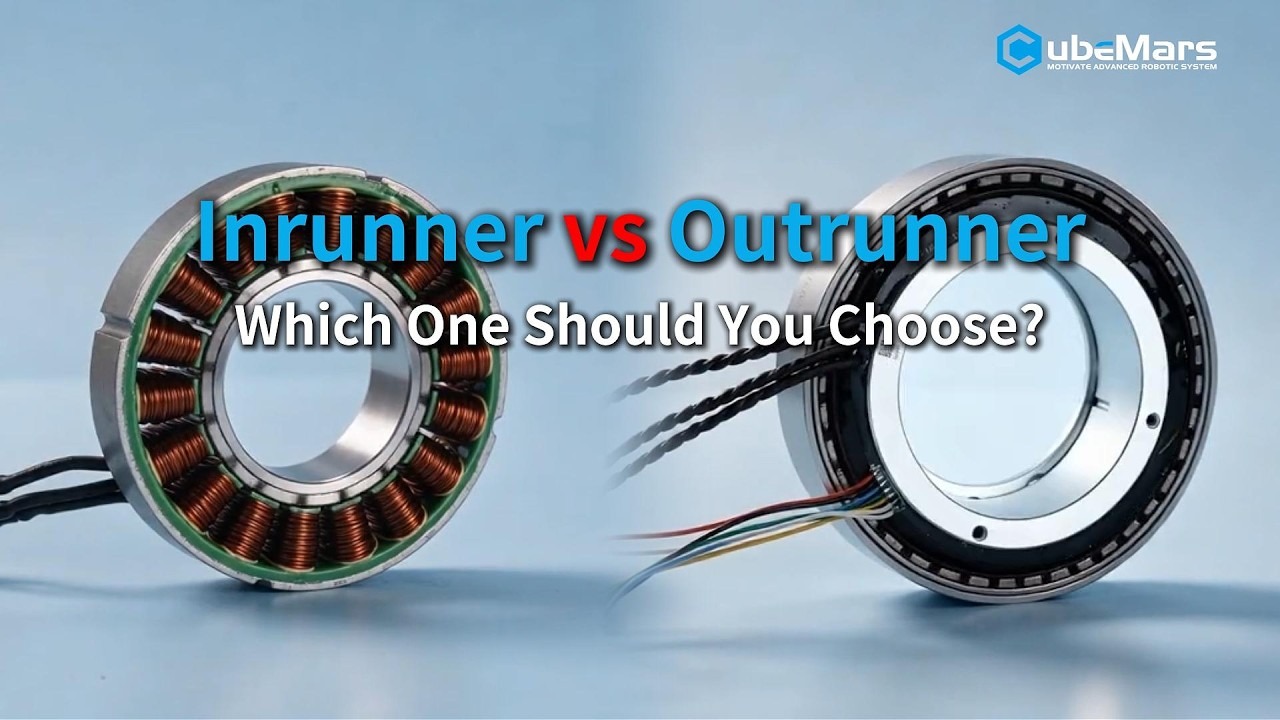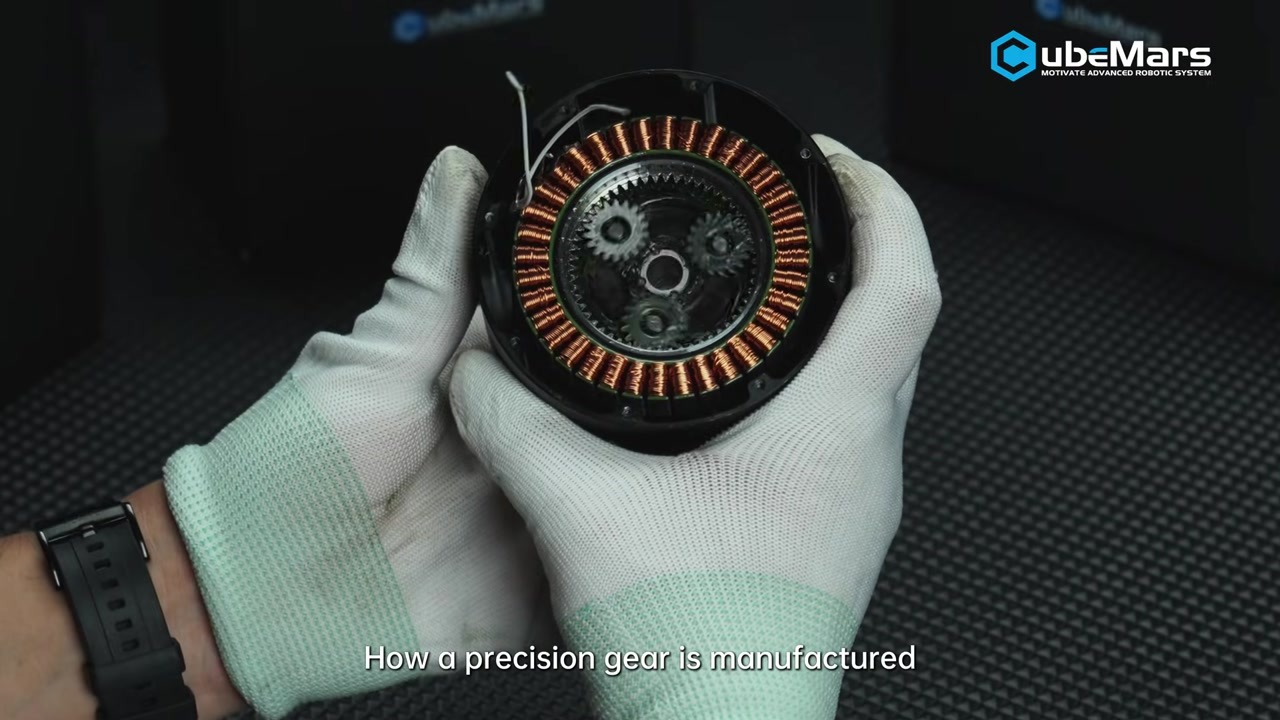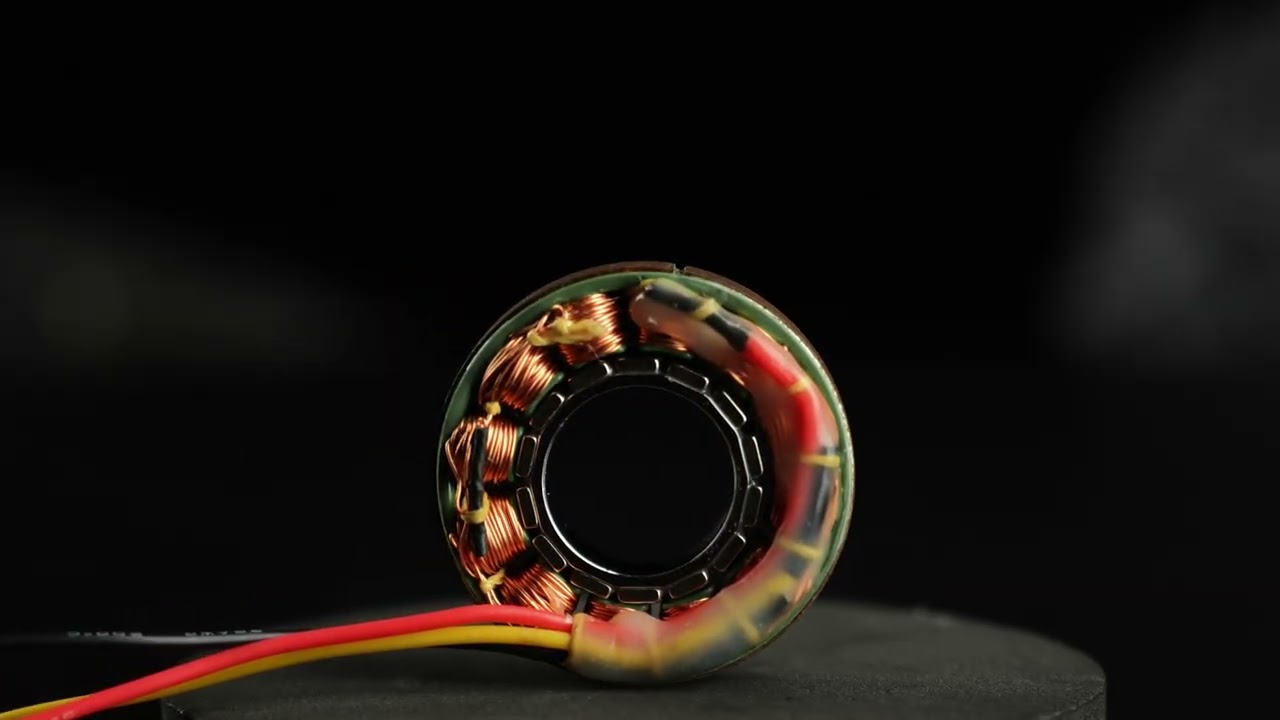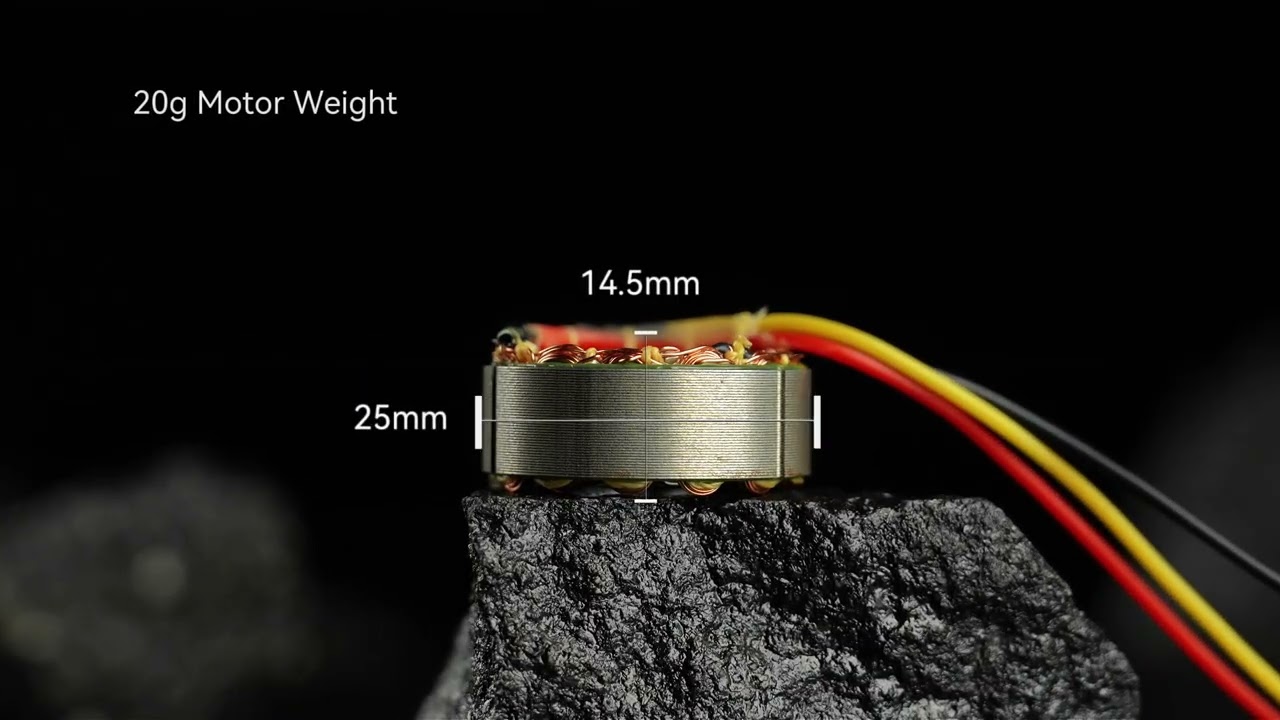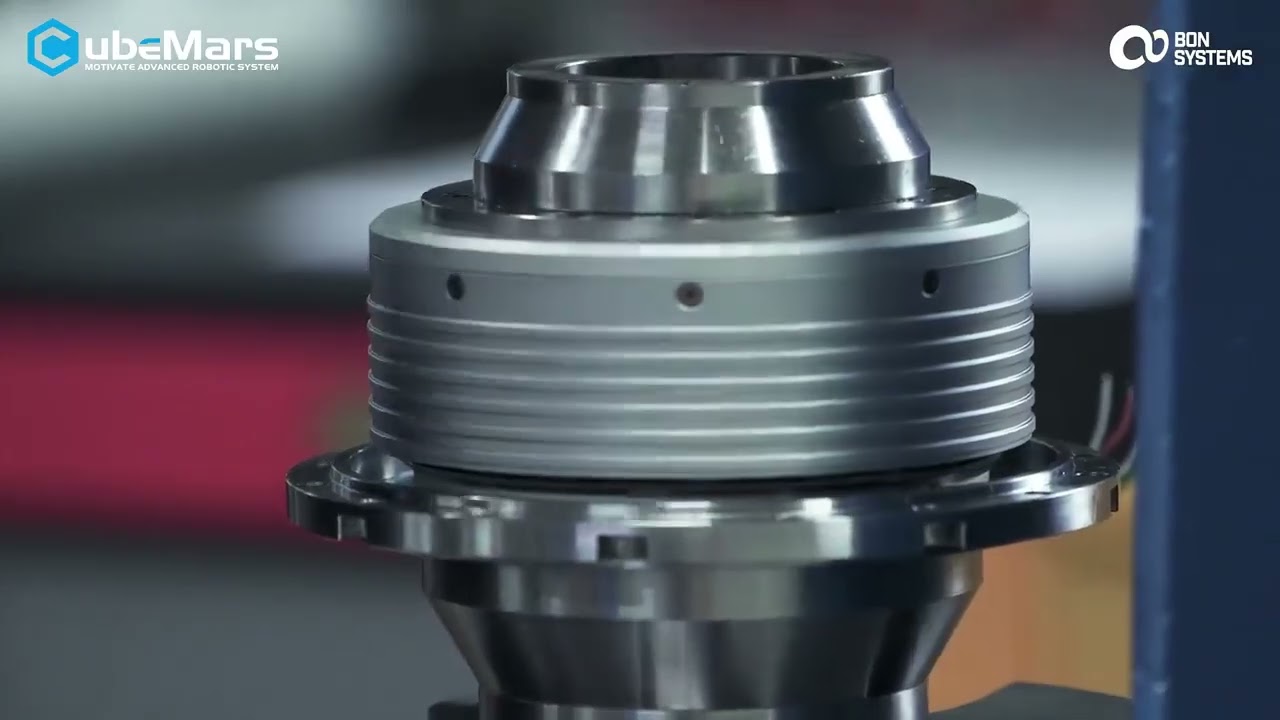
Rahmenlose Motoren existieren genau deshalb, damit Ingenieure eigene Gelenkarchitekturen um sie herum aufbauen können – und diese Demonstration von CubeMars zeigt das Konzept vom Anfang bis zum Ende: ein kundenspezifisch ausgelegter rahmenloser RO-Motor in Verbindung mit einem selbst montierten Zykloidengetriebe, laufend als vollständiges Gelenk.
Was das Video zeigt
Das Material konzentriert sich auf die Bewegungsqualität des gekoppelten Systems: Präzision, weiche Rotation und hoher Leistungsumfang der Kombination aus Motor und Untersetzer. Für Teams, die eine Architektur aus rahmenlosem Motor und eigenem Untersetzer erwägen, ist dies eine kompakte visuelle Referenz dafür, wie die Integration in Bewegung aussieht.
Originalvideo
Quelle: Offizieller YouTube-Kanal von CubeMars
Video: CubeMars RO Rahmenloser Motor mit Zykloidgetriebe: Demo-Video
Technischer Kontext
Zykloidengetriebe (Cycloid-Getriebe) bieten hohe Untersetzungsverhältnisse, Torsionssteifigkeit und Stoßlasttoleranz auf kurzem radialem Bauraum – eine verbreitete Wahl für Präzisionsgelenke. Die Kombination mit einem rahmenlosen Stator-Rotor-Satz wie der RO-Serie erlaubt es, den Untersetzer auf die Last auszulegen statt auf den Flansch eines Serienmotors. CubeMars bietet zudem Anpassungsoptionen für die rahmenlose RO-Plattform, die in der Videobeschreibung hervorgehoben werden.
Auf ToBMS entdecken
- Rahmenlose CubeMars-Motoren entdecken (offizielle Website) →
- CubeMars RO50 KV108 Lite entdecken →
- BLDC-Motoren für Gelenkmodule entdecken →
- Das Herstellerprofil von CubeMars auf ToBMS ansehen →
Fazit
Für die Abwägung zwischen einem vollständig kundenspezifischen Gelenk und handelsüblichen integrierten Aktuatoren ist diese Demonstration eine anschauliche Illustration des Mittelwegs: rahmenloser Serienmotor, kundenspezifischer Untersetzer und eine Gelenkgeometrie genau nach den Anforderungen der Nutzlast.