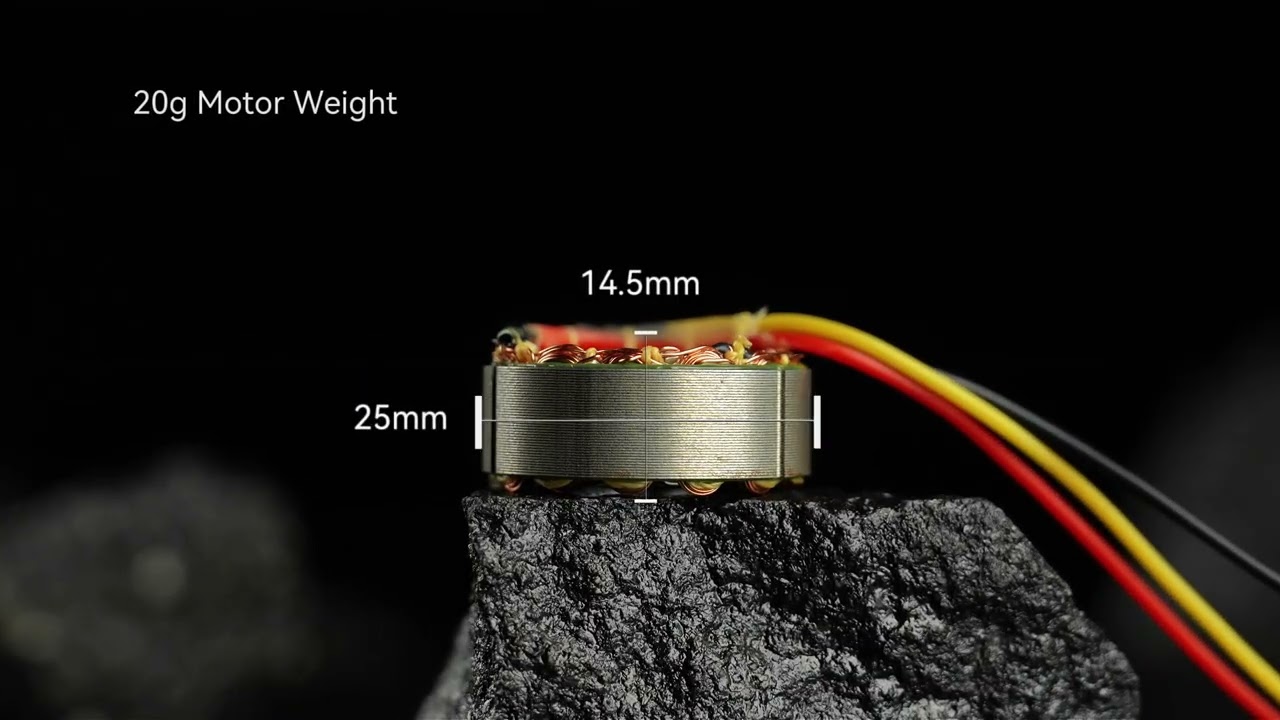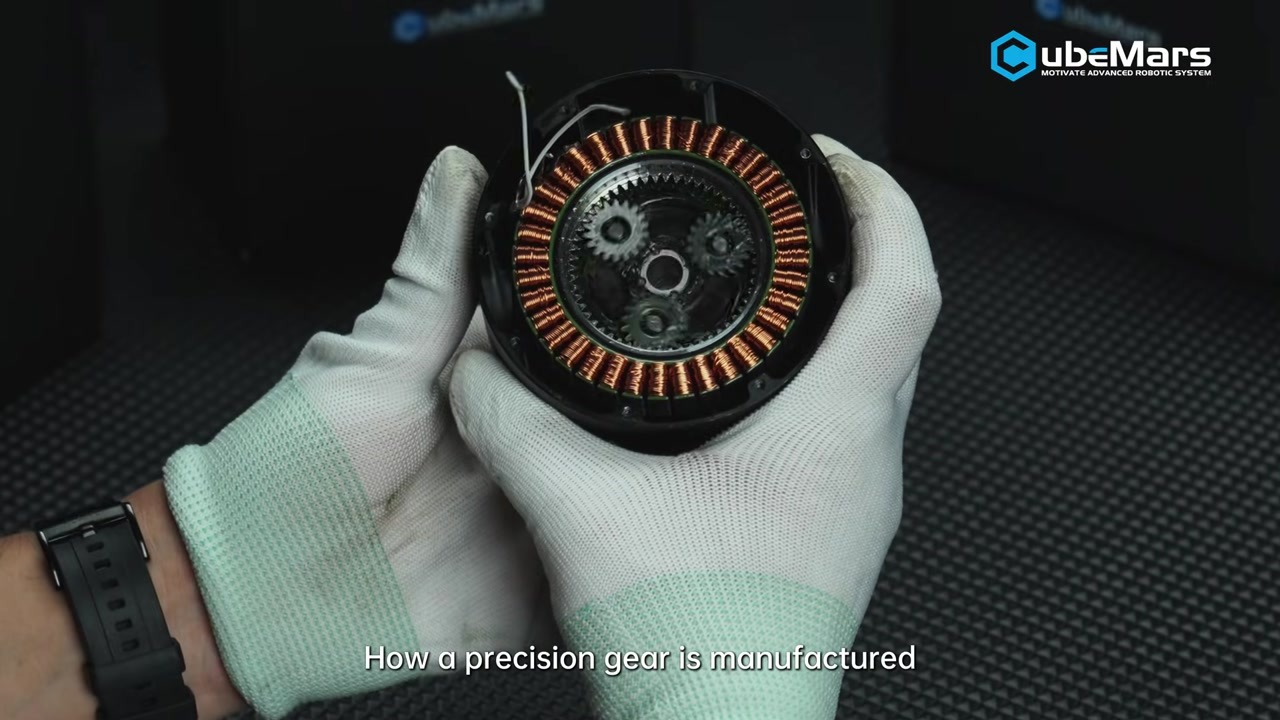
CubeMars hat ein kurzes Fertigungsvideo veröffentlicht, das die Herstellung der Präzisionszahnräder zeigt, die in den eigenen Roboteraktuatoren sitzen – vom Rohmaterial über die Zerspanung bis zur Endbearbeitung. Mit 2 Minuten und 1 Sekunde ist es ein Clip aus der Werkhalle und keine Durchsicht einer Spezifikation, und sein eigentliches Thema ist der Teil eines integrierten Aktuators, den keine Spezifikationstabelle zeigt: die Getriebestufe, die aus einem schnellen, drehmomentschwachen bürstenlosen Motor ein langsames, drehmomentstarkes Gelenk macht.
Dieser Artikel behandelt, was das Video zeigt, warum die Untersetzungsstufe mehr über ein Gelenk entscheidet als das Verhältnis, das neben seinem Namen steht, und wie sich die Untersetzungsspanne der CubeMars-Roboteraktuator-Baureihe – 6:1 am schnellen Ende, 64:1 am langsamen Ende – auf die Gelenke abbilden lässt, für die die einzelnen Einheiten gebaut sind.
Was das Video zeigt
Der Clip wurde am 19. September 2026 auf dem offiziellen YouTube-Kanal von CubeMars veröffentlicht und läuft unter dem Titel „Wie Präzisionszahnräder von CubeMars gefertigt werden | Fertigungsprozess“ 2 Minuten und 1 Sekunde. Es ist ein Prozessfilm: Die Sequenz beginnt beim Rohmaterial und führt über die Präzisionszerspanung zur Endbearbeitung, mit dem Schwerpunkt darauf, wie jeder Schritt zu einem Zahnrad beiträgt, das sich bei jedem Einbau gleich verhält.
Diese Einordnung ist wörtlich zu nehmen. Eine Getriebestufe in einem Robotergelenk wird nicht an einer einzelnen Spitzenzahl gemessen; sie wird daran gemessen, ob der Abtrieb wiederholbar arbeitet, ob das Verdrehspiel am Abtrieb über eine Nutzungsdauer innerhalb der Toleranz des Regelkreises bleibt und ob sich zwei Einheiten desselben Modells identisch verhalten, wenn eine gegen die andere getauscht wird. Diese Eigenschaften bestimmt der Fertigungsprozess und nicht die Konstruktionsdatei, weshalb ein Hersteller genau diesen Teil des Werks filmt.
Der Clip enthält keine Testdaten, Toleranzwerte, Zahnradwerkstoffe oder ein Messprotokoll und ist daher als Prozessüberblick zu lesen. Die Kennzahlen für einen bestimmten Aktuator bleiben diejenigen, die für dieses Modell veröffentlicht sind.
Originalvideo
Quelle: Offizieller YouTube-Kanal von CubeMars
Video: Wie Präzisionszahnräder von CubeMars gefertigt werden | Fertigungsprozess
Warum die Untersetzungsstufe das Verhalten eines Gelenks bestimmt
Ein integrierter Aktuator ist eine Kette von Kompromissen, und die Untersetzungsstufe steht im Zentrum der meisten davon. Der Motor wird nach Drehzahl und Drehmomentdichte gewählt; die Getriebestufe wandelt diese Drehzahl in nutzbares Gelenkdrehmoment um. Was zwischen beiden geschieht – Wirkungsgrad, Verdrehspiel, Steifigkeit, reflektierte Trägheit und Verschleiß – entscheidet sich in der Verzahnung.
Die Untersetzung ist die einfache Zahl
Eine Untersetzung gibt an, um wie viel die Abtriebsdrehzahl reduziert wird und wie stark sich das Abtriebsdrehmoment vervielfacht. Nicht gesagt wird dabei, wie viel Drehmoment auf dem Weg verloren geht. Eine Planetenstufe gibt den größten Teil, aber nicht das gesamte ihr zugeführte Drehmoment zurück; der Rest verlässt sie als Wärme im Getriebe statt als Drehmoment am Abtriebsflansch. In einem Gelenk, das eine Last über Stunden hält, wiegt dieser thermische Pfad so schwer wie die Drehmomentangabe selbst.
Die Untersetzung sagt auch nichts über das Fenster aus, in dem eine Spitzenangabe gilt. Ein Spitzendrehmoment ist ein kurzzeitiger Wert; der Nennwert ist derjenige, mit dem Wicklung und Schmierstoff dauerhaft umgehen können. Über die veröffentlichten Datensätze dieser Baureihe hinweg liegt der Spitzenwert modellweise zwischen dem Zwei- und etwa dem Dreieinhalbfachen des Nennwerts. Diese Streuung ist für die Klasse normal und für die Auslegung nützlich, denn sie bestimmt, welcher Anteil eines Arbeitsspiels für die Beschleunigung statt für das Halten aufgewendet werden darf.
Verdrehspiel und Steifigkeit gehören in die Verzahnung
Das Verdrehspiel ist der Weg, um den sich der Abtrieb bewegt, wenn die Drehrichtung umkehrt. Für ein Gelenk im geschlossenen Regelkreis ist es eine Grenze für die Verstärkung: Die Regelung kann einen kleinen Befehl nicht von einem kleinen Fehler unterscheiden, solange dieses Spiel nicht aufgenommen ist, weshalb ein Bein mit einem lockeren Getriebe unter wechselnder Last um den Sollwert pendelt, statt eine Pose zu halten. Die Werte werden in der Branche unterschiedlich angegeben – in Grad oder Bogenminuten, gemessen am Eingang oder am Abtrieb, an einer neuen Einheit oder nach einer Einlaufphase – und diese Wahl verändert die Zahl um einen großen Faktor. Wo für diese Baureihe ein Verdrehspielwert veröffentlicht ist, liegt er zwischen 0.15° und 0.55°, und einige Datensätze lassen das Feld leer, sodass die Grundlage hinter einem Wert ebenso zählt wie der Wert selbst.
Wo die Untersetzungsstufe im Bauraum sitzt
Die Untersetzungsstufe entscheidet auch darüber, wie die Baugruppe verdrahtet werden kann. Eine hohle Abtriebswelle lässt Leistungs- und Sensorkabel durch die Drehachse statt um sie herum führen, was eine Serviceschleife mit endlicher Biegelebensdauer aus dem Bauraum des Gelenks entfernt. CubeMars baut zwei Modelle dieser Art, den AKH70-48 V1.0 und den AKH70-16 V1.0, und nennt bei beiden eine Hohlwelle als Merkmal.
Was CubeMars im Video angibt
Die folgenden Punkte stammen aus der offiziellen Videobeschreibung und werden CubeMars zugeschrieben, nicht unabhängigen Tests:
- Vom Rohmaterial zum fertigen Zahnrad – der Clip wird als vollständige Produktionssequenz und nicht als einzelner Arbeitsgang dargestellt.
- Präzisionszerspanung und anschließende Endbearbeitung – die beiden Produktionsstufen, die die Beschreibung nennt.
- Gleichmäßigkeit als Ziel – das erklärte Ziel ist eine zuverlässige und gleichmäßige Leistung und nicht ein herausragender Toleranzwert.
- Für die Robotik gebaut – die Zahnräder werden als Komponenten für anspruchsvolle Roboteranwendungen und nicht für den allgemeinen Antriebsstrang dargestellt.
Die Untersetzungsstufen der CubeMars-Roboteraktuator-Baureihe
CubeMars baut die integrierten Roboteraktuatoren um vier Teile in einem Gehäuse auf: einen bürstenlosen Gleichstrommotor, eine Planetenuntersetzungsstufe, eine Treiberplatine und einen Encoder. Das Untersetzungsverhältnis trennt die Modelle stärker als jede andere einzelne Kennzahl, und die Baureihe reicht von 6:1 am schnellen Ende bis 64:1 am langsamen Ende.
Von 6:1 bis 64:1
Die Gruppe mit niedriger Untersetzung tauscht Drehmomentvervielfachung gegen Abtriebsdrehzahl und Transparenz. Die Modelle AK80-6 KV100 und AK60-6 arbeiten mit einer 6:1-Stufe, der AK80-8 KV60 mit einer 8:1-Stufe und die Modelle AK10-9, AK70-9 und AK80-9 mit einer 9:1-Stufe. Diese Einheiten eignen sich für Gelenke, die sich schnell bewegen oder von Hand bewegt werden müssen – distale Achsen eines Arms, Fußgelenke und die schnelleren Gelenke einer Laufmaschine.
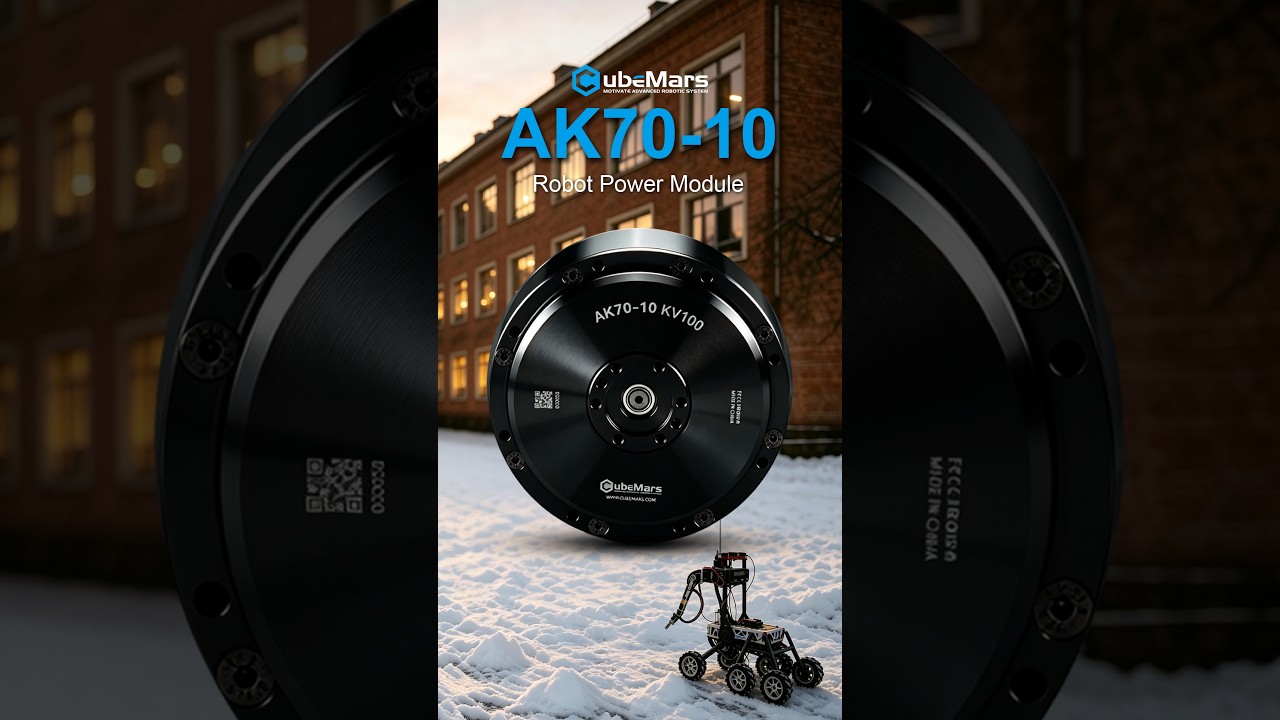
Die Gruppe mit mittlerer Untersetzung liegt zwischen Transparenz und Tragfähigkeit. Die AK40-10 und AK45-10 arbeiten mit 10:1-Stufen, der AK70-10 KV100 mit einer 10:1-Stufe in einem 621 g schweren Gehäuse und der AKH70-16 mit einer 16:1-Stufe auf einer Hohlwelle. Hier wird der Aktuator üblicherweise nach dem dauerhaften Haltemoment des Gelenks gewählt und nicht nach seiner Spitzengeschwindigkeit.
Die Gruppe mit hoher Untersetzung ist für lasttragende Gelenke gebaut: der AK45-36 mit 36:1, der AK60-39 mit 39:1, der AKH70-48 mit 48:1 und der AK80-64 mit 64:1. Eine 64:1-Stufe macht aus einem mäßigen Motordrehmoment 120 Nm am Abtrieb, wie es ein Knie, eine Hüfte oder eine schwere Manipulatorachse verlangt – auf Kosten von Drehzahl und von Transparenz gegenüber äußeren Kräften.
Eine Familie steht außerhalb dieser Ordnung. Der AKA60-6 und der AKA10-9 sind Radantriebseinheiten; sie bringen eine verstärkte Radialtragfähigkeit für die Seitenlasten mit, die ein Rad auf eine Abtriebswelle ausübt, was eine andere Anforderung ist als die Axial- und Momentenlasten, denen ein Gelenk ausgesetzt ist.
Produktdetails
| Modell | Nennspannung | Untersetzungsverhältnis | Nenndrehmoment | Spitzendrehmoment | Gewicht | Bauraum |
|---|---|---|---|---|---|---|
| AK40-10 V3.0 KV170 | 24 V | 10:1 | 1.3 Nm | 4.1 Nm | 190 g | Ø53 × 40.2 mm |
| AK45-10 V3.0 KV75 | 24 V | 10:1 | 2.5 Nm | 7 Nm | 262 g | Ø53 × 45.2 mm |
| AK45-36 V3.0 KV80 | 24 V | 36:1 | 8 Nm | 24 Nm | 349 g | Ø55 × 56.5 mm |
| AKH70-48 V1.0 KV41 | 48 V | 48:1 | 74 Nm | 222 Nm | 1396 g | Ø90 × 81.5 mm |
| AKH70-16 V1.0 KV41 | 48 V | 16:1 | 26 Nm | 78 Nm | 879 g | Ø90 × 60.5 mm |
| AK10-9 V3.0 KV60 | 48 V | 9:1 | 18 Nm | 53 Nm | 940 g | Ø98 × 61.7 mm |
| AK10-9 V2.0 KV60 | 24/48 V | 9:1 | 18 Nm | 48 Nm | 960 g | Ø98 × 61.7 mm |
| AK80-9 V3.0 KV100 | 48 V | 9:1 | 9 Nm | 22 Nm | 490 g | Ø98 × 38.5 mm |
| AK80-8 KV60 | 48 V | 8:1 | 10 Nm | 25 Nm | 570 g | Ø98 × 43.9 mm |
| AK80-6 KV100 | 48 V | 6:1 | 6 Nm | 12 Nm | 485 g | Ø98 × 38.5 mm |
| AK80-64 KV80 | 24/48 V | 64:1 | 48 Nm | 120 Nm | 850 g | Ø98 × 61.9 mm |
| AK70-10 KV100 | 24/48 V | 10:1 | 8.3 Nm | 24.8 Nm | 621 g | Ø89 × 50.25 mm |
| AK70-9 V3.0 KV60 | 48 V | 9:1 | 8.5 Nm | 29.2 Nm | 540 g | Ø89 × 49 mm |
| AK60-39 V3.0 KV80 | 48 V | 39:1 | 24 Nm | 72 Nm | 750 g | Ø79 × 67 mm |
| AK60-6 V3.0 KV80 | 24/48 V | 6:1 | 3 Nm | 9 Nm | 380 g | Ø79 × 43 mm |
| AK60-6 V1.1 KV140 | 24 V | 6:1 | 3 Nm | 9 Nm | 368 g | Ø79 × 39.5 mm |
| AKA60-6 KV80 | 24/48 V | 6:1 | 3 Nm | 9 Nm | 460 g | Ø80 × 51.2 mm |
| AKA10-9 KV60 | 48 V | 9:1 | 18 Nm | 53 Nm | 1060 g | Ø100 × 70 mm |
Spezifikationen von den eigenen Produktseiten der Hersteller, wie sie in den ToBMS-Produktdatensätzen geführt werden. Die Drehmomentwerte beziehen sich auf den Abtrieb; die Spitzenspalte ist eine kurzzeitige Angabe, und die Spalte Untersetzungsverhältnis gibt die Nennuntersetzung der Planetenstufe an.
Anwendung und technischer Kontext
Die Untersetzungsspanne lässt sich recht direkt auf Plattformen abbilden. Arbeiten an Laufmaschinen und humanoiden Robotern konzentrieren sich auf die Mitte der Spanne, wo ein Gelenk genug Drehmoment braucht, um einen Körper zu tragen, aber noch rücktreibbar genug sein muss, um das Gleichgewicht wiederherzustellen; dort liegen der AK80-9, der AK70-9 und der AK10-9, und der AK70-10 KV100 war Gegenstand eines früheren CubeMars-Vorstellungsclips im selben Zeitraum. Exoskelett- und Rehabilitationsgelenke landen aus demselben Grund meist bei denselben Untersetzungen, wobei Masse und Bauraum mehr entscheiden als das Drehmoment.
Industrielle und schwere Manipulatorachsen gehen zu den hohen Untersetzungen, wo das Gelenk eine Last über lange Zeiträume hält, statt sie zu beschleunigen. AGV- und Radantriebsmodule nutzen die niedrigen Untersetzungen mit einem wieder anderen Lastfall: eine dauerhafte Radiallast auf eine Abtriebswelle statt eines Moments um ein Gelenk.
Zwei praktische Punkte ergeben sich aus dem Thema des Videos. Erstens ist es eine Getriebestufe, die nach einem gleichbleibenden Prozess gefertigt wird, die es einem Regelkreis erlaubt, über Einheiten hinweg abgestimmt zu bleiben, was in einer Serienfertigung mehr zählt als bei einem einzelnen Prototyp. Zweitens stehen die Kennzahlen, die darüber entscheiden, nicht alle in einer Spezifikationstabelle: das Arbeitsfenster hinter einer Spitzenangabe, die Messgrundlage eines Verdrehspielwerts und die Geschwindigkeit, mit der er sich über die Lebensdauer ändert, sind Fragen an den Hersteller. ToBMS führt die veröffentlichten Kennzahlen je Modell; diese Antworten ersetzt es nicht.
Auf ToBMS entdecken
- Die Kategorie Roboteraktuatoren entdecken →
- Roboteraktuatoren: Passenden integrierten Aktuator für Robotergelenke wählen →
- BLDC-Motoren für humanoide Roboter entdecken →
- BLDC-Motoren für Exoskelette entdecken →
- Das Herstellerprofil von CubeMars auf ToBMS ansehen →
Über CubeMars
CubeMars ist eine Robotik-Antriebsmarke, die an hochintegrierten Aktuatormodulen, rahmenlosen Drehmomentmotoren und Gimbalmotoren arbeitet. Das Unternehmen hat zum Projekt MIT Mini Cheetah beigetragen und seither eine Aktuatorbaureihe der AK-Serie aufgebaut, die in der Entwicklung humanoider Roboter, vierbeiniger Roboter, von Exoskeletten und Roboterarmen eingesetzt wird.
Fazit
Ein zweiminütiger Film über die Zahnradfertigung erinnert daran, dass die Zahlen auf der Seite eines Aktuators das Ergebnis eines Prozesses sind und nicht seine Vorgabe. Untersetzungsverhältnis, Nenndrehmoment, Masse und Bauraum grenzen die Wahl innerhalb der CubeMars-Roboteraktuator-Baureihe schnell ein, von den für Drehzahl gebauten 6:1-Einheiten bis zu der für Last gebauten 64:1-Einheit; was hinter diesen Kennzahlen steht – wie gleichmäßig die Zahnräder gefertigt werden und wie sich das Verdrehspiel am Abtrieb über eine Nutzungsdauer verhält – ist der Teil, den das Video zeigen will, und der Teil, der vor der Bestellung eines Gelenks schriftlich festgehalten werden sollte.