CubeMars hat Mitte Oktober 2026 ein viertes Mitglied in die AKE-Familie der Quasi-Direct-Drive-Aktuatoren aufgenommen, und der Startclip läuft sechzehn Sekunden: ein Modul vor schwarzem Set, vier Texttafeln, keine Erzählstimme. Gegenstand ist der AKE50-8 KV110 — ein Aktuator mit 190 g, Ø61.2 × 22.5 mm, 2.5 Nm nominal und 7.5 Nm Spitze, dessen 8:1-Planetenstufe in einem Gehäuse sitzt, das kaum tiefer baut als das darin enthaltene Statorpaket.
Sechzehn Sekunden sind eine schmale Grundlage für eine technische Darstellung, deshalb stützt sich dieser Artikel neben dem Film auf eine zweite Quelle: die Spezifikationstabelle, die CubeMars für das Modell veröffentlicht. Wo Clip und veröffentlichte Tabelle voneinander abweichen, gilt die Tabelle als korrekt — und wo der Clip schweigt, was die meisten der interessanten Zahlen abdeckt, erscheinen hier ausschließlich die veröffentlichten Werte.
Was das Video zeigt
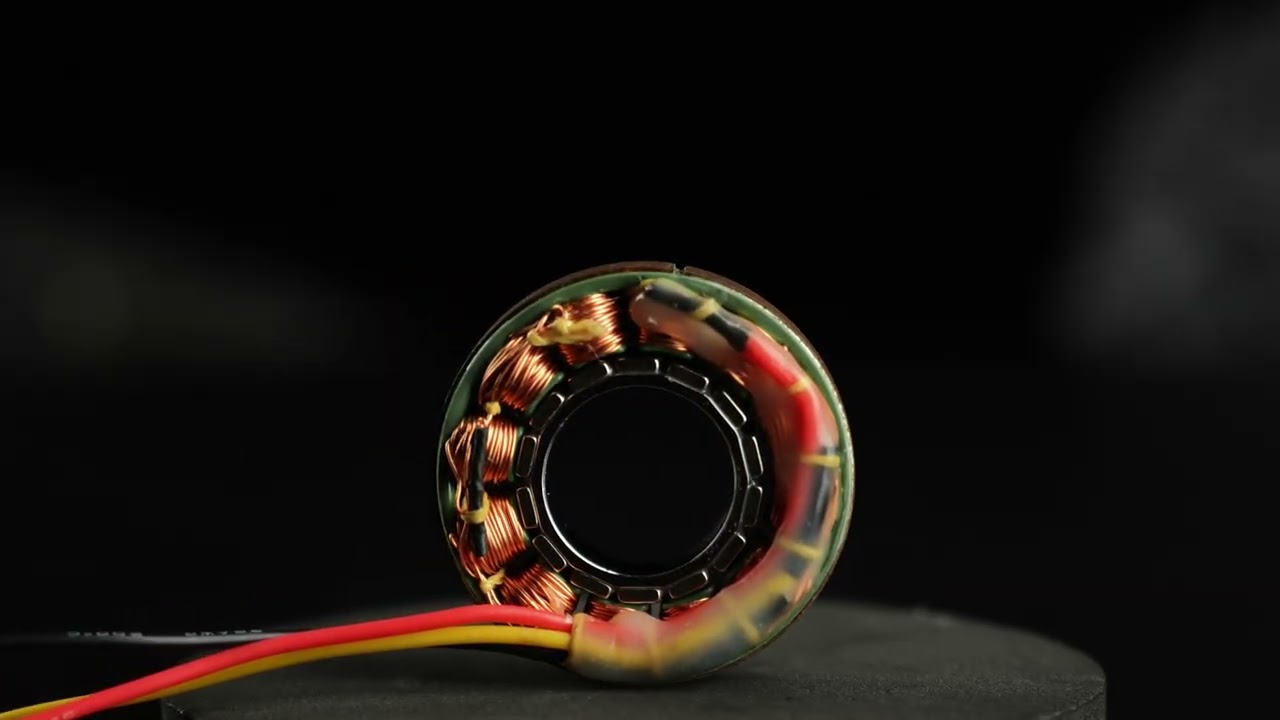
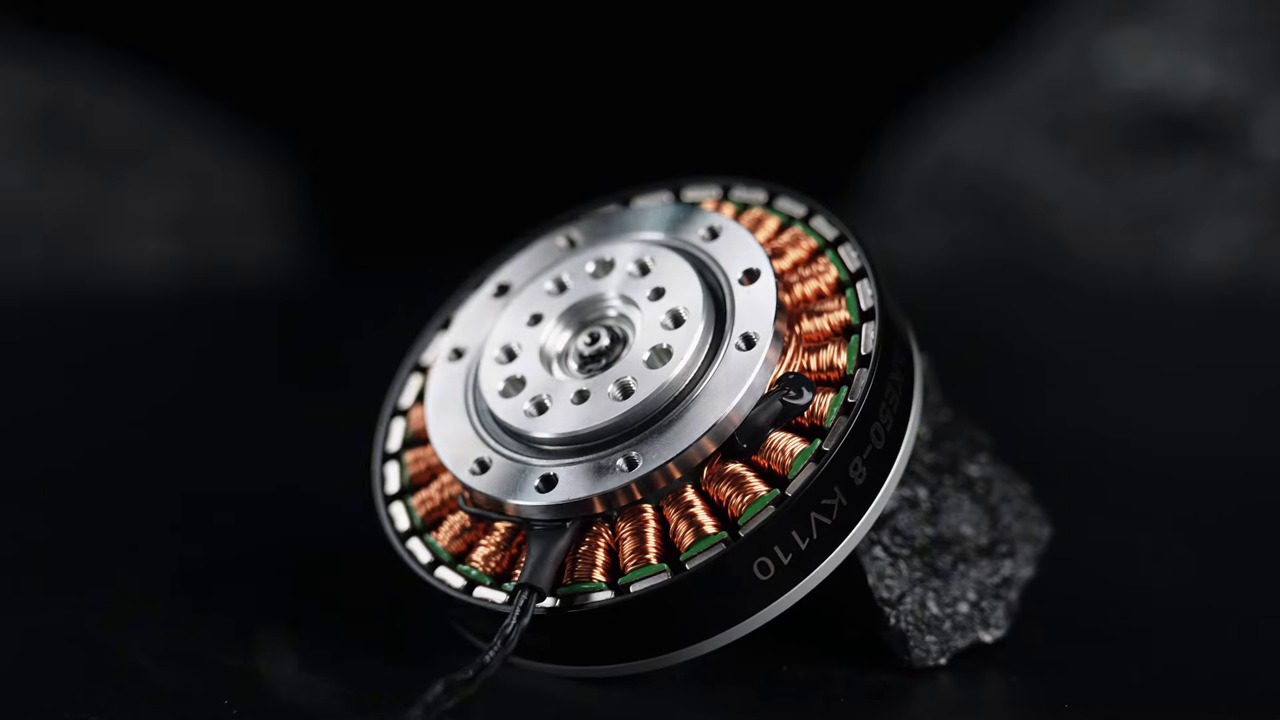
Das Set ist schwarz, das Licht kommt aus einer einzigen harten Quelle, und das Modul dreht sich durch vier Positionen. In der Frontalansicht nennt eine Texttafel 8:1 Untersetzung, 7.5 Nm Spitzendrehmoment, 2.5 Nm Nenndrehmoment und 320 rpm Leerlaufdrehzahl — alle vier Werte stimmen exakt mit der veröffentlichten Tabelle überein. Die Seitenansicht zeigt stattdessen die Abmessungen: 61.2 mm über das Gehäuse, 22.5 mm von Stirnfläche zu Stirnfläche, 190 g auf der Waage. Ein Makrodurchgang um die Marke bei sieben Sekunden verharrt auf der Kupferwicklung und dem Blechpaket, und die Schlussbilder ziehen zurück, wobei die Kennzeichnung AKE50-8 KV110 auf der Gehäusewand lesbar ist.
Was der Clip nicht enthält, ist Anwendungsmaterial. Es gibt kein Exoskelett-Bein, keinen Arm, keine Kraftmessdose und keinen thermischen Dauerlauf. Jede Anwendungsaussage zu diesem Modul stammt daher von der Hersteller-Produktseite und nicht aus dem Film, und beides ist nicht als dieselbe Art von Beleg zu lesen: Das Video ist eine Aufnahme von Form und Kennzeichnung, die Produktseite liefert die Daten.
Originalvideo
Quelle: CubeMars Official YouTube Channel
Video: Meet the New CubeMars AKE50-8 KV110 | Compact QDD Actuator for Robotics
AKE50-8 KV110 auf einen Blick
Drei Zahlen tragen den größten Teil der Entscheidung über einen Gelenkaktuator: wie tief er baut, wie viel Drehmoment er dauerhaft hält und wie viel Drehmoment über den Abtrieb zurückkommt, wenn etwas von außen dagegen drückt. Beim AKE50-8 KV110 lauten sie 22.5 mm, 2.5 Nm und 0.09 Nm.
Bauform und Einbauraum
190 g in Ø61.2 × 22.5 mm, aufgebaut auf 24 Nuten und 14 Polpaaren. Die Umgebungstemperatur im Betrieb reicht von -20 bis 50 ℃, Isolationsklasse F, Durchschlagfestigkeit 500 V, und die angegebene Geräuschemission beträgt 65 dB bei 65 cm. Die axiale Zahl entscheidet darüber, ob ein Modul in einem Glied sitzen kann, statt außen daran angeschraubt zu werden. Die dynamische Tragzahl wird mit 1100 N angegeben, die statische mit 840 N — das Paar, das die Konstruktion gegen die Kraglast prüft, die der Abtriebsflansch aufnehmen muss, denn meist begrenzt die Lagerkapazität und nicht das Motordrehmoment ein kompaktes Gelenk.
Antriebsstrang und Getriebespiel
Eine 8:1-Planetenstufe sitzt im Rotor, das Getriebespiel ist auf 9 arcmin begrenzt, und die Rotorträgheit wird mit 153.81 g·cm² angegeben. Ein niedriges Verhältnis hält das Getriebe klein genug für einen 22.5 mm tiefen Einbauraum, und es hält den Abtrieb zugleich eng an den Motor gebunden — die mechanische Voraussetzung für den Rücktreibwert weiter unten.
Elektrischer Rahmen
24 V nominal, 65 W maximale Dauerleistung, 3 A Nennstrom und 9 A Spitzenstrom. Die Nenndrehzahl beträgt 240 rpm bei 2.5 Nm, die Leerlaufdrehzahl 320 rpm; Drehmomentkonstante 0.104 Nm/A, Drehzahlkonstante 110 RPM/V, Motorkonstante 0.097 Nm/√W, Phasenwiderstand 792 mΩ, Phaseninduktivität 560 µH.
Drei Punkte im veröffentlichten Kennfeld liegen über dem Nenndrehmoment statt darunter: 2 Nm bei 248 rpm und 2.97 A, 2.5 Nm bei 233 rpm und 3.49 A, 3 Nm bei 220 rpm und 4.08 A. Das sind Kennfeldwerte, keine Dauerwerte. Die Angabe von 2.5 Nm gilt innerhalb der thermischen Grenzen, und nichts im Startclip prüft diese Grenze.
Was die Zahlen in einem Gelenk bedeuten
39.5 Nm/kg ist ein Spitzenwert
Spitzendrehmoment geteilt durch die Modulmasse ergibt 39.5 Nm/kg, die Zahl, die CubeMars in einem eigenen Hervorhebungsblock nennt. Die Zahl bezieht sich auf das nackte Modul: keine Halterungen, keine Kabelführung, keine externe Struktur. So verwendet ist sie ein fairer Vergleich zwischen Modulen derselben Klasse; als Nennwert verwendet überschätzt sie um den Faktor drei, denn das Nenndrehmoment des AKE50-8 KV110 liegt bei 2.5 Nm.
0.09 Nm Rücktreibmoment und was es bringt
Das Rücktreibmoment ist der Widerstand, der spürbar wird, wenn etwas anderes den Abtrieb bewegt. Mit 0.09 Nm ist der AKE50-8 KV110 nahezu transparent: Eine externe Last kann den Abtrieb bewegen, und der Motor spürt es. Genau diese Eigenschaft braucht ein Exoskelett-Aktuator, weil der Regelkreis die Bewegung der tragenden Person erfassen und ihr nachgeben muss, statt gegen sie zu arbeiten. Ein Servogelenk mit hoher Übersetzung ist umgekehrt gebaut — die Getriebestufe hält die Position konstruktiv gegen externe Bewegung, ein Vorteil in einer Positionierachse und ein Nachteil in einem Gelenk, das nachgiebig bleiben muss. Das Verhältnis 8:1, das Spiel von 9 arcmin und der Wert 0.09 Nm sind drei Aussagen über einen einzigen Kompromiss.
Wo ein kompakter QDD-Aktuator passt
Exoskelett- und tragbare Gelenke
Ein Knie- oder Knöchelstützgelenk hat zuerst ein Bauraumproblem und erst danach ein Drehmomentproblem: Das Modul liegt an einem Glied, unter einer Orthese oder unter Kleidung, und jeder Millimeter axialer Tiefe schiebt den Mechanismus vom Körper weg. 22.5 mm und 190 g sind die Zahlen, die diesen Bauraum möglich machen, und 0.09 Nm Rücktreibmoment sorgen dafür, dass sich das Gerät nicht wie eine Bremse anfühlt, wenn sich die tragende Person aus eigener Kraft bewegt. Das Spitzendrehmoment von 7.5 Nm und die dynamische Tragzahl von 1100 N setzen dieses Modul in die Klasse der Unterstützungs- und Führungsaufgaben; der größere AKE90-8 mit 170 Nm Spitze und 1400 g in derselben Familie ist das Modell für Gelenke, die einen Körper tragen müssen.
Leichte Roboterarme und humanoide Gelenke
An einem kleinen kollaborativen Arm passen 9 arcmin Getriebespiel und eine Nenndrehzahl von 240 rpm zu Handgelenk- und Ellenbogenachsen, bei denen die Nutzlast im einstelligen Kilogrammbereich liegt und die Achse für die Handführung rücktreibbar sein muss. Dieselbe Überlegung gilt für Gelenke im Oberkörper humanoider Roboter, wo das Bauraumbudget von der Schale und nicht vom Motor gesetzt wird. Für eine Schulter- oder Hüftachse liegt das Drehmomentbudget in einer anderen Größenordnung, und der AKE50-8 KV110 sitzt für diese Aufgabe am falschen Ende der Familie.
Produktdetails
| Spezifikation | Details |
|---|---|
| Hersteller | CubeMars |
| Typ | Quasi-Direct-Drive-Aktuator, 8:1-Planetengetriebe |
| Nennspannung | 24 V |
| Maximale Dauerleistung | 65 W |
| Nenndrehmoment | 2.5 Nm |
| Spitzendrehmoment | 7.5 Nm |
| Nennstrom | 3 A |
| Spitzenstrom | 9 A |
| Nenndrehzahl | 240 rpm |
| Leerlaufdrehzahl | 320 rpm |
| Untersetzung | 8:1 |
| Getriebespiel | 9 arcmin |
| Rücktreibmoment | 0.09 Nm |
| Maximale Drehmomentdichte | 39.5 Nm/kg |
| Drehmomentkonstante | 0.104 Nm/A |
| Drehzahlkonstante | 110 RPM/V |
| Motorkonstante | 0.097 Nm/√W |
| Phasenwiderstand | 792 mΩ |
| Phaseninduktivität | 560 µH |
| Gegen-EMK-Konstante | 7 V/kRPM |
| Rotorträgheit | 153.81 g·cm² |
| Polpaare | 14 |
| Nuten | 24 |
| Gewicht | 190 g |
| Abmessungen | Ø61.2 × 22.5 mm |
| Dynamische Tragzahl | 1100 N |
| Statische Tragzahl | 840 N |
| Geräusch | 65 dB bei 65 cm |
| Umgebungstemperatur | -20 bis 50 ℃ |
| Isolationsklasse | F |
Alle Werte wie auf der CubeMars-Produktseite für den AKE50-8 KV110 veröffentlicht. Die Drehmomentdichte ist das Spitzendrehmoment geteilt durch die Modulmasse. Das Nenndrehmoment gilt innerhalb der thermischen Grenzen; das Spitzendrehmoment ist ein Kurzzeitwert, keine mechanische Grenze.
Innerhalb der AKE-Serie
Drei AKE-Modelle sind auf ToBMS dokumentiert, alle mit 24 V und alle auf demselben niedrig untersetzten Planetenlayout aufgebaut. Der Unterschied zwischen ihnen liegt dort, wo das Drehmomentbudget endet.
| Modell | Versorgung | Nenndrehmoment | Spitzendrehmoment | Übersetzung | Masse | Einbauraum |
|---|---|---|---|---|---|---|
| CubeMars AKE40-6 KV90 Quasi-Direct-Drive-Aktuator | 24 V | 1.8 Nm | 5.5 Nm | 6:1 | 140 g | Ø51 × 24.5 mm |
| CubeMars AKE50-8 KV110 Quasi-Direct-Drive-Aktuator | 24 V | 2.5 Nm | 7.5 Nm | 8:1 | 190 g | Ø61.2 × 22.5 mm |
| CubeMars AKE60-8 KV80 Quasi-Direct-Drive-Aktuator | 24 V | 5 Nm | 12.5 Nm | 8:1 | 260 g | Ø69 × 25 mm |
Spezifikationen wie von CubeMars für jedes Modell veröffentlicht. AKE40-6 und AKE50-8 wurden gemeinsam vorgestellt und teilen eine Versorgung mit 24 V sowie ein flaches Layout; der AKE50-8 KV110 ist der einzige der drei mit 22.5 mm axialer Tiefe.
Der AKE40-6 ist 50 g leichter und 2 mm flacher als der AKE50-8 KV110 und gibt dafür 2 Nm Spitzendrehmoment ab. Der AKE60-8 verdoppelt das Spitzendrehmoment auf 12.5 Nm und legt 70 g zu, wird aber 25 mm tief. Der 50-8 sitzt damit an seiner Stelle in der Familie: gleiche Tiefenklasse wie der 40-6, zwei Drittel der Nutzlast des 60-8.
Mehr auf ToBMS
Der AKE50-8 KV110 ist unter Quasi-Direct-Drive-Aktuatoren geführt, zusammen mit dem übrigen CubeMars-Programm. Zur Begründung des niedrigen Verhältnisses legt Quasi-Direct-Drive-Aktuatoren: Was ein 8:1-Verhältnis bringt dar, was Rücktreibbarkeit an Drehmoment kostet; für dieselbe Familie vom schwereren Ende her betrachtet, behandelt Exoskelett-Aktuatoren: Drei CubeMars-QDD-Aktuatoren von 260 g bis 1.4 kg die Spanne über die Masse. Der frühere Startfilm ist in CubeMars AKE Serie: Quasi-Direct-Drive-Motoren für kompakte Robotergelenke behandelt. Modelle lassen sich in Auswahl filtern oder in Produktvergleich direkt gegenüberstellen.
Über CubeMars
CubeMars entwickelt und fertigt bürstenlose Motoren und robotische Leistungsmodule, mit Linien für rahmenlose Torquemotoren, integrierte Roboteraktuatoren, Gimbal-Motoren und Unterwasser-Thruster. Die Quasi-Direct-Drive-Reihe AKE ist die flache Linie für Exoskelett- und leichte Gelenkarbeit, und der AKE50-8 KV110 ist das neueste Mitglied am kompakten Ende.
Häufig gestellte Fragen
Wie hoch ist das Spitzendrehmoment des AKE50-8 KV110?
7.5 Nm Spitze gegenüber 2.5 Nm nominal, bei einer Versorgung mit 24 V, die 9 A Spitzenstrom und 3 A Nennstrom aufnimmt. Der Spitzenwert ist ein Kurzzeitwert für Beschleunigung und Störgrößenunterdrückung, keine Dauerangabe.
Warum nutzt der AKE50-8 KV110 nur eine 8:1-Untersetzung?
Weil das Verhältnis festlegt, wie viel von der Außenwelt der Motor spürt. Eine 8:1-Planetenstufe begrenzt das Getriebespiel auf 9 arcmin und das Rücktreibmoment auf 0.09 Nm, sodass eine externe Last den Abtrieb bewegen kann und am Motor messbar wird — die mechanische Grundlage für nachgiebige Regelung. Ein höheres Verhältnis würde Drehmoment gewinnen und diese Transparenz verlieren.
Welche Versorgung und welchen thermischen Rahmen braucht der AKE50-8 KV110?
24 V nominal mit 65 W maximaler Dauerleistung. Die Nennumgebungstemperatur reicht von -20 bis 50 ℃, die Isolationsklasse ist F, und das Geräusch wird mit 65 dB angegeben, gemessen 65 cm vom Gehäuse. Das Nenndrehmoment gilt nur innerhalb dieser thermischen Grenzen.
Ist der AKE50-8 KV110 ein komplettes Gelenk mit Treiber und Geber?
In der Herstellervergleichstabelle sind die AKE-Modelle ohne integrierte Treiberplatine aufgeführt, das Modul ist also eine Motor-Getriebe-Einheit, die externe Leistungselektronik erwartet. Das gehört dazu, wie die 22.5 mm Tiefe erreicht werden: Die Steuerung sitzt außerhalb des Gelenk-Einbauraums.
Fazit
Ein sechzehn Sekunden langer Startfilm kann kein Gelenkdesign beweisen, und dieser Versuch wird auch nicht unternommen: Er zeigt ein Modul mit 190 g, das sich unter Studiolicht dreht, mit vier Zahlen im Bild, und jede Zahl im Bild stimmt mit der veröffentlichten Tabelle überein. Die Tabelle ergänzt genau den Teil, der entscheidet, ob der AKE50-8 KV110 in einem gegebenen Gelenk einsetzbar ist — 2.5 Nm nominal und 7.5 Nm Spitze in einem 22.5 mm tiefen Einbauraum, 9 arcmin Getriebespiel und 0.09 Nm Rücktreibmoment, das den Abtrieb von außen lesbar hält. Für ein Knie- oder Knöchelstützgelenk, eine Handgelenkachse an einem kleinen kollaborativen Arm oder ein Oberkörpergelenk eines humanoiden Roboters, bei dem die Schale das Bauraumbudget setzt, sind das die vier Werte, die zuerst zu prüfen sind.