
16V vs. 24V Gimbal-Motoren: So wird gewählt
16V- und 24V-Gimbal-Motoren teilen die Klasse nach Achsgröße: Nennspannung, Drehmoment, KV und Nutzlast entscheiden über···
Produktratgeber
Kaufberatung, Technik-Erklärungen, Vergleiche und Fallstudien zu BLDC-Motoren, Aktuatoren und ihren Anwendungen in der Praxis.
16V- und 24V-Gimbal-Motoren teilen die Klasse nach Achsgröße: Nennspannung, Drehmoment, KV und Nutzlast entscheiden über···
Ein Inspektions-UAV-Motor wird nach dem Schub bei Teillast gewählt, nicht nach seiner Spitze. Vier T-Motor-Datensätze vo···
Ein BLDC-Motor für Agrar-UAV hält das Drehmoment bei Teillast auch mit vollem Sprühtank. KV, Statorgröße und die Reserve···
Ein BLDC-Motor für Industrie-UAV wird nach Lastprofil, Schubreserve beim Motorausfall und thermischer Reserve gewählt, ü···
VTOL-Drohnenmotoren erfüllen zwei widersprüchliche Aufgaben: Schub im Schwebeflug und Effizienz im Reiseflug, verglichen···
BLDC-Motor für Long-Endurance-UAV: Auswahl über Wirkungsgrad, Wärme, Lastprofil, Masse und Busspannung, verglichen an si···
BLDC-Motor für Rehabilitationsroboter: Nenndrehmoment, Untersetzungsverhältnis und Rücktreibbarkeit über neun CubeMars-A···
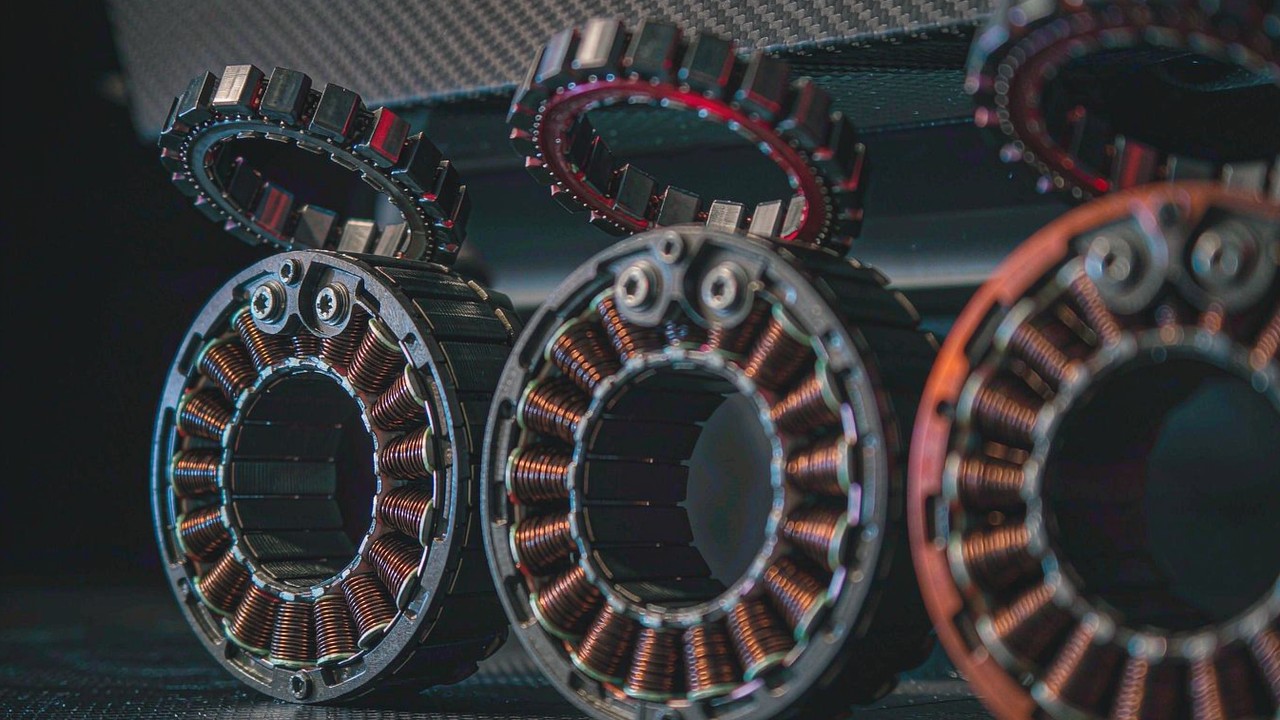
Wie ein rahmenloser Drehmomentmotor mit hohem Drehmoment Drehmoment erzeugt und begrenzt: Statorgeometrie, KV und Kt, Ph···
Was bei der Auswahl eines BLDC-Motors für die FPV-Racing-Drohne zählt: Propellerklasse, KV, Wicklungswiderstand, Schub u···
BLDC-Motoren für Festflügelmodelle: wie Propeller, KV und Zellenzahl eine Kette bilden und was Strahlgeschwindigkeit und···
BLDC-Motoren für einen Radroboter: Direct-Drive-Bausätze gegen untersetzte Radaktuatoren, Dauerdrehmoment, Radiallast an···
Welche CubeMars-Roboteraktuatoren einen 48-V-Bus vertragen, was die höhere Spannung ändert und welche Treiber-, Pack- un···
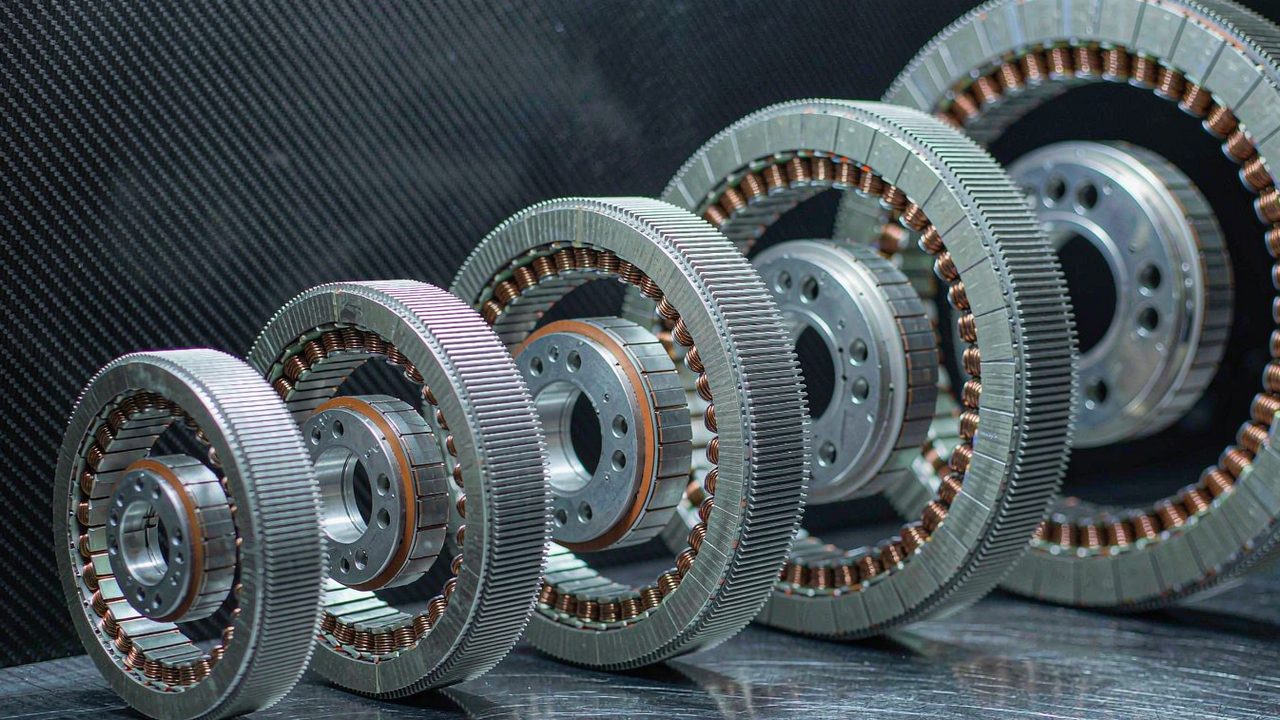
Zwölf rahmenlose Drehmomentmotoren von 20 g bis 710 g in drei Leistungsstufen verglichen, mit Drehmoment, Leistung, Dreh···
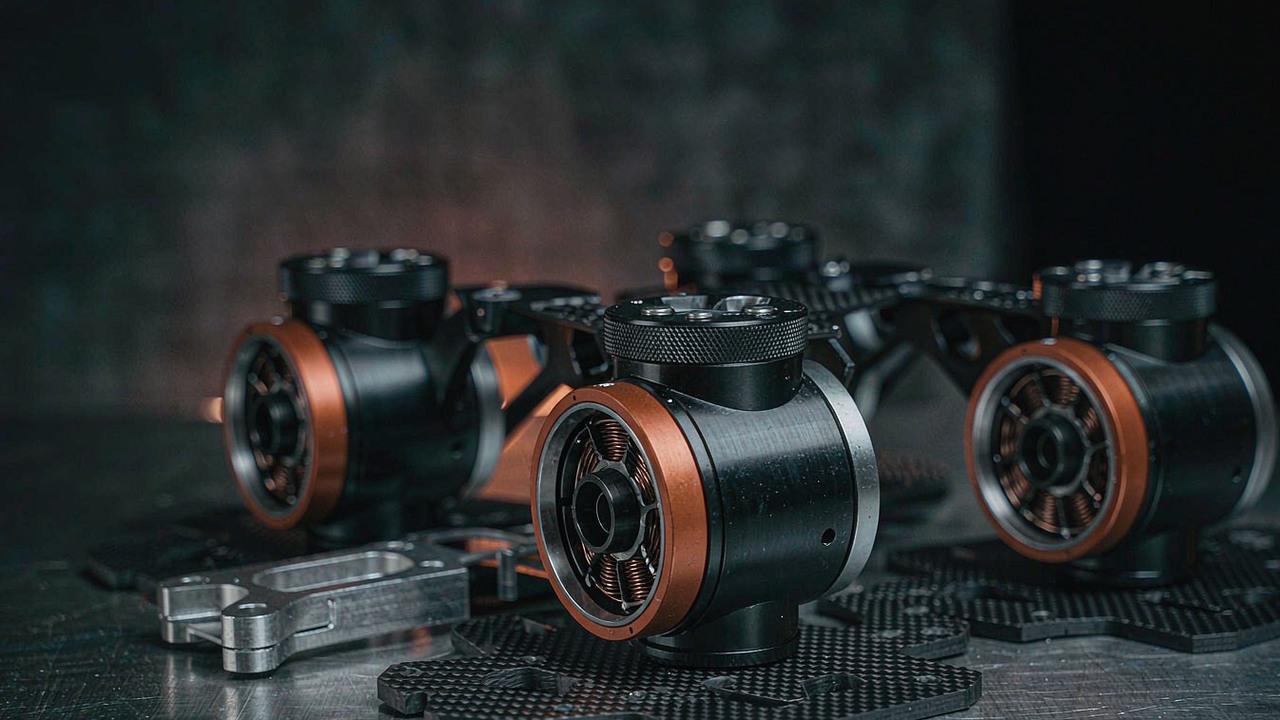
BLDC-Motoren für Quadruped-Roboter-Beine: wie die Standphase das Dauerdrehmoment bestimmt, KV in Gelenkdrehzahl umsetzt ···
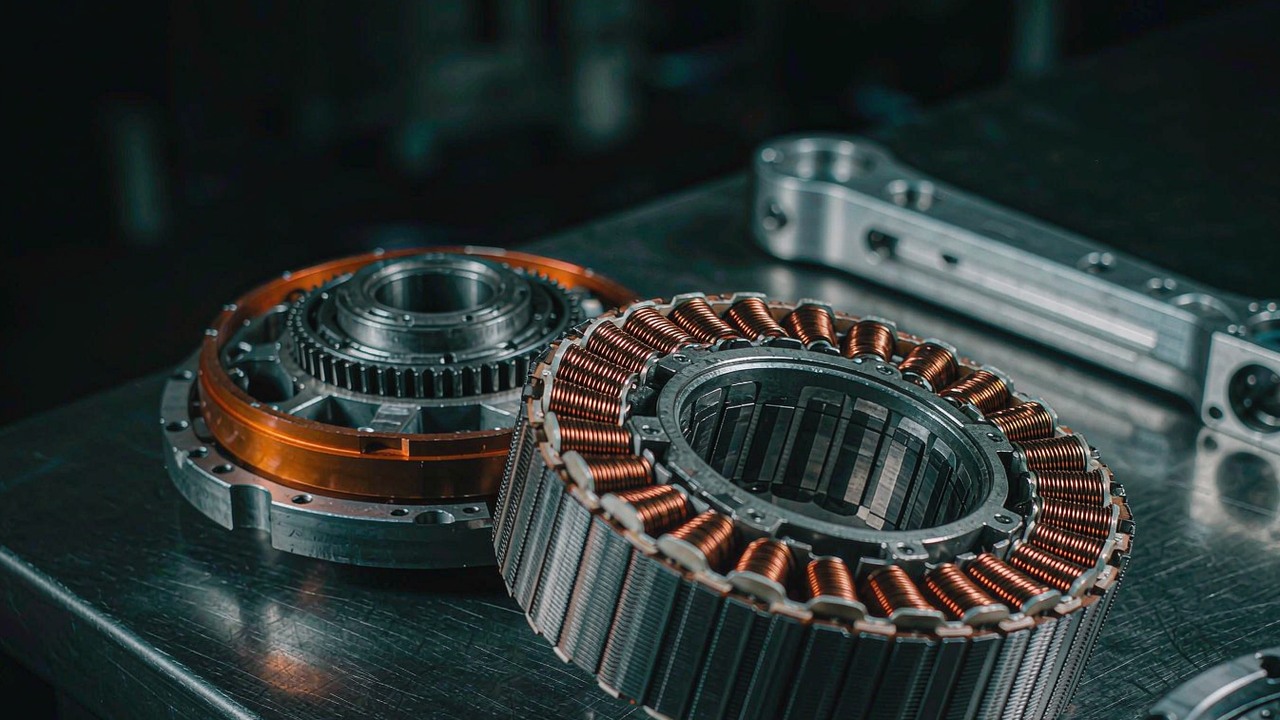
BLDC-Motoren für einen kollaborativen Roboterarm: Kraftbegrenzung, Handführung, Dauerbetrieb und distale Masse bestimmen···
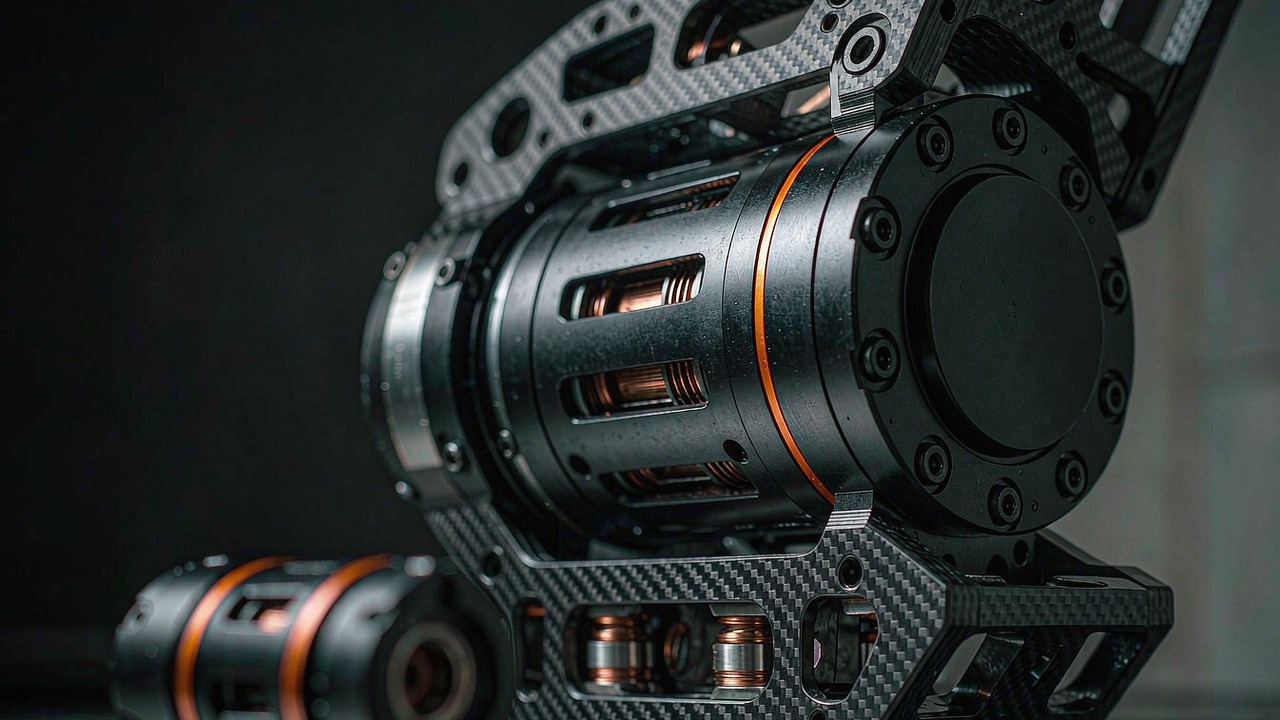
BLDC-Motoren für humanoide Robotergelenke: Drehmomentfenster, Untersetzungsverhältnis, Bauraum und distale Masse im Zusa···
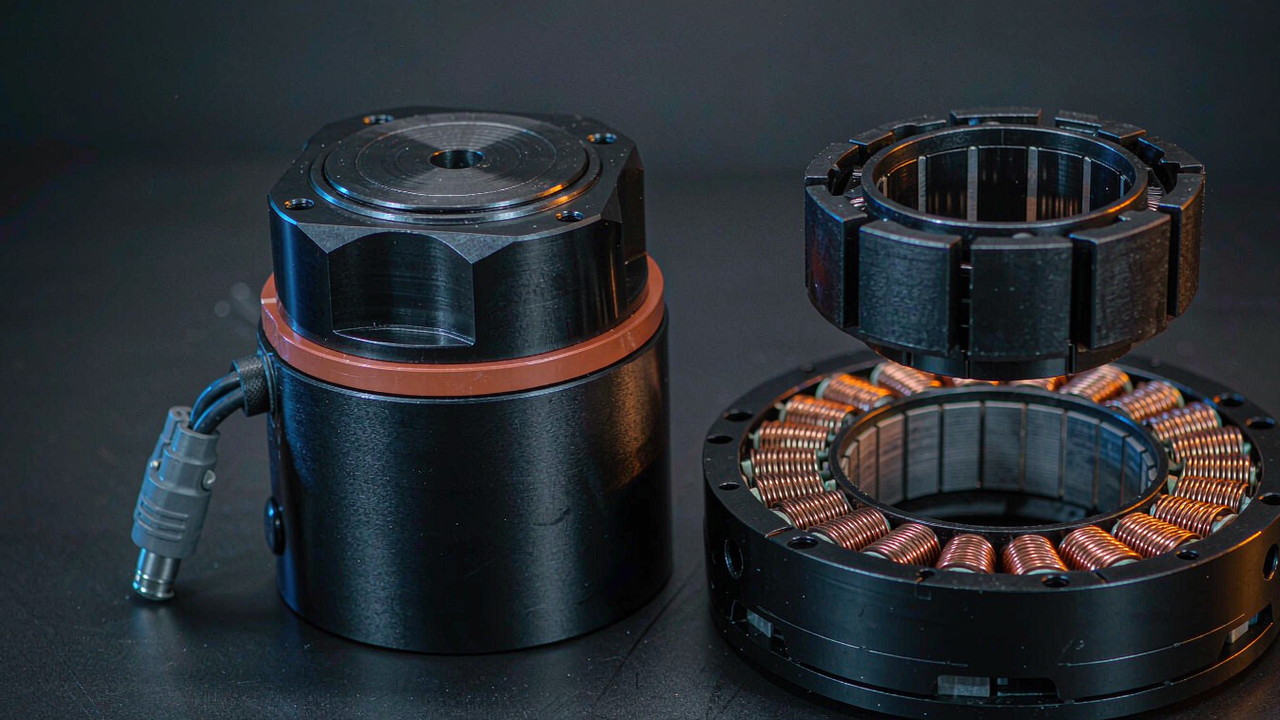
Rahmenloser Drehmomentmotor oder gekapselter Aktuator für ein Exoskelett-Gelenk: Drehmomentdichte, Verdrehspiel, Bauraum···
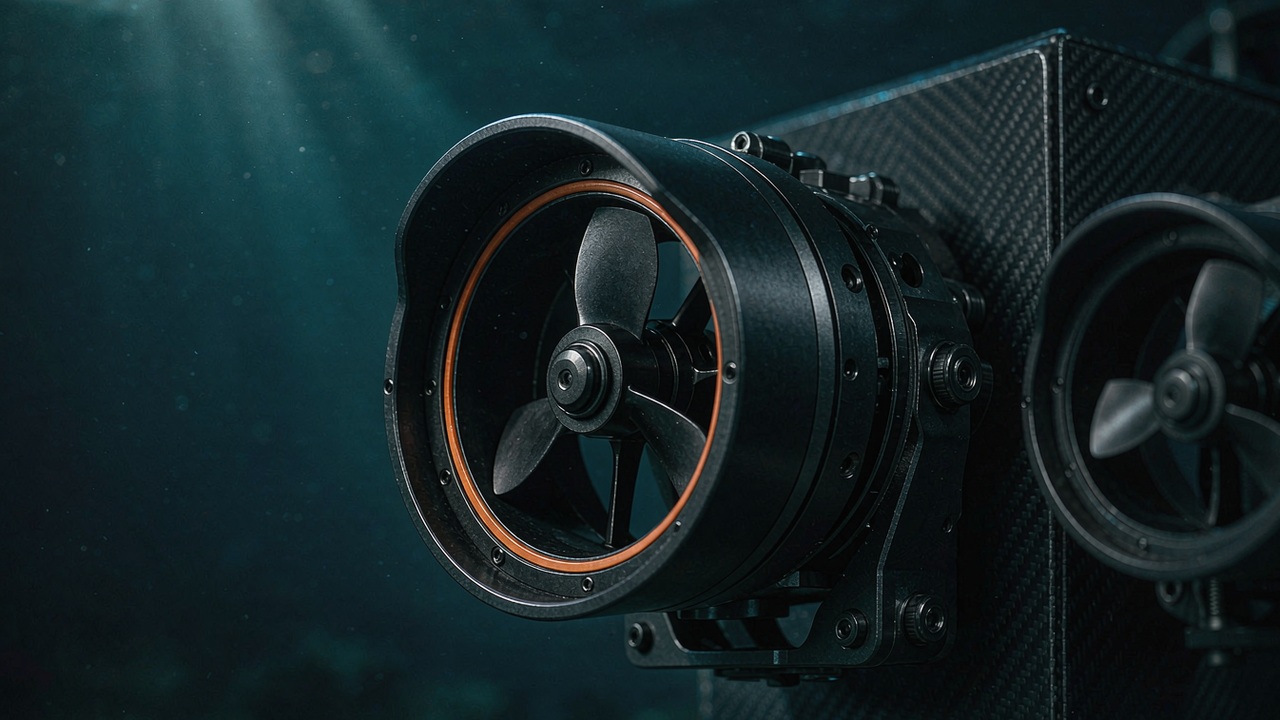
ROV-Thruster in fünf Schritten auslegen: Schub und Leistung, Abdichtung und Tiefenrating, BLDC-Motor, Dukt und ESC-Integ···
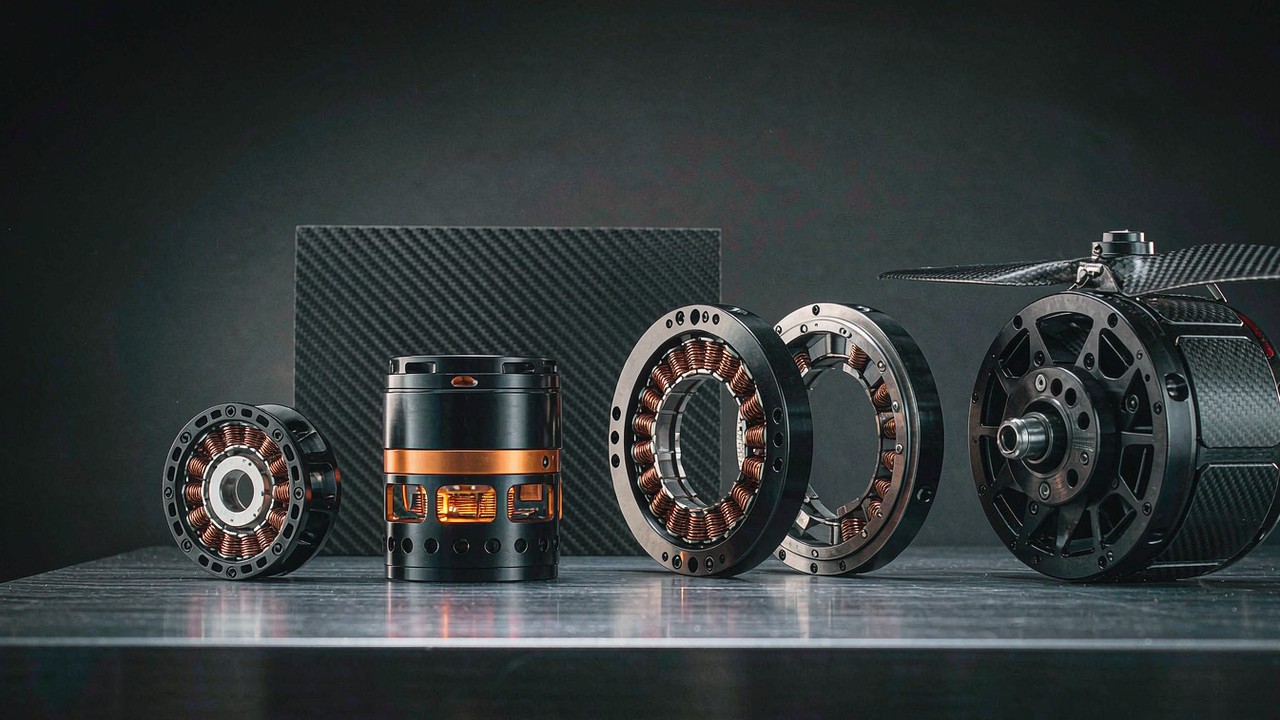
Wie ein BLDC-Motor Drehmoment erzeugt, welche Kennwerte 2026-2027 eine Auswahl entscheiden und welche Anwendungen die si···
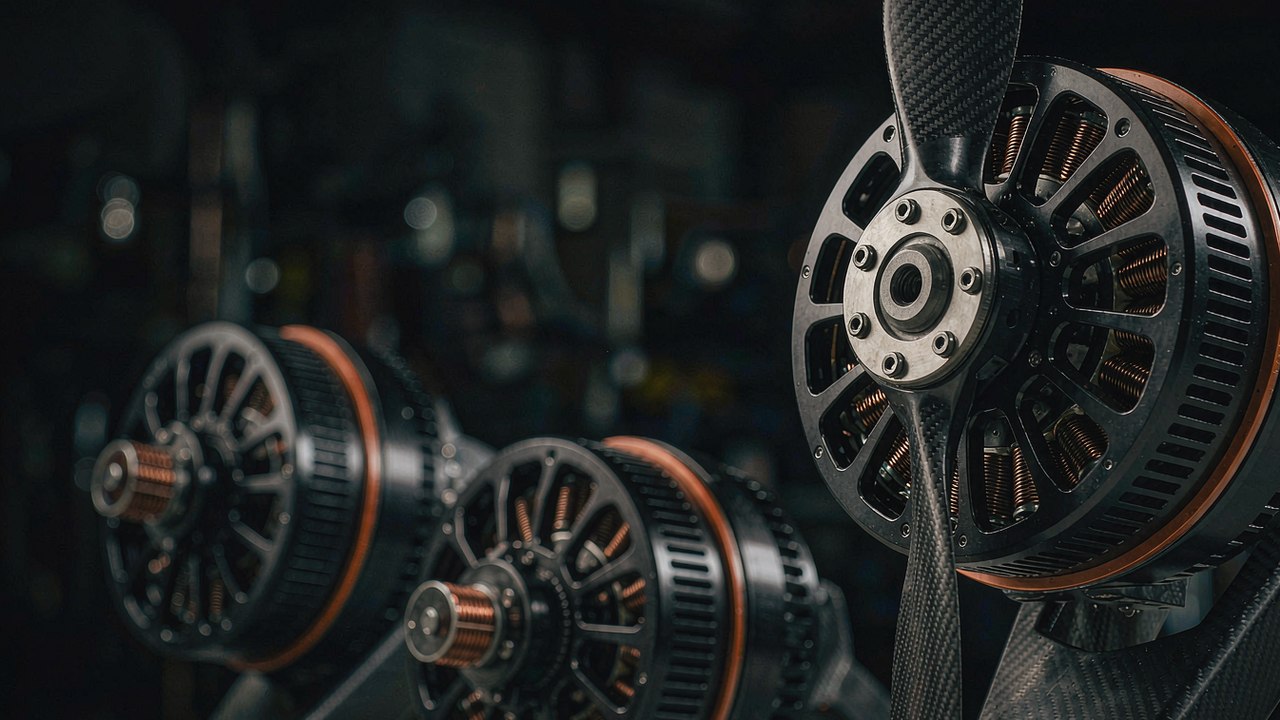
Drei T-Motor-U15-Motoren für Antriebssysteme bemannter Luftfahrzeuge: erfasster Schub, Spitzenstrom, Masse und Bus im Ve···
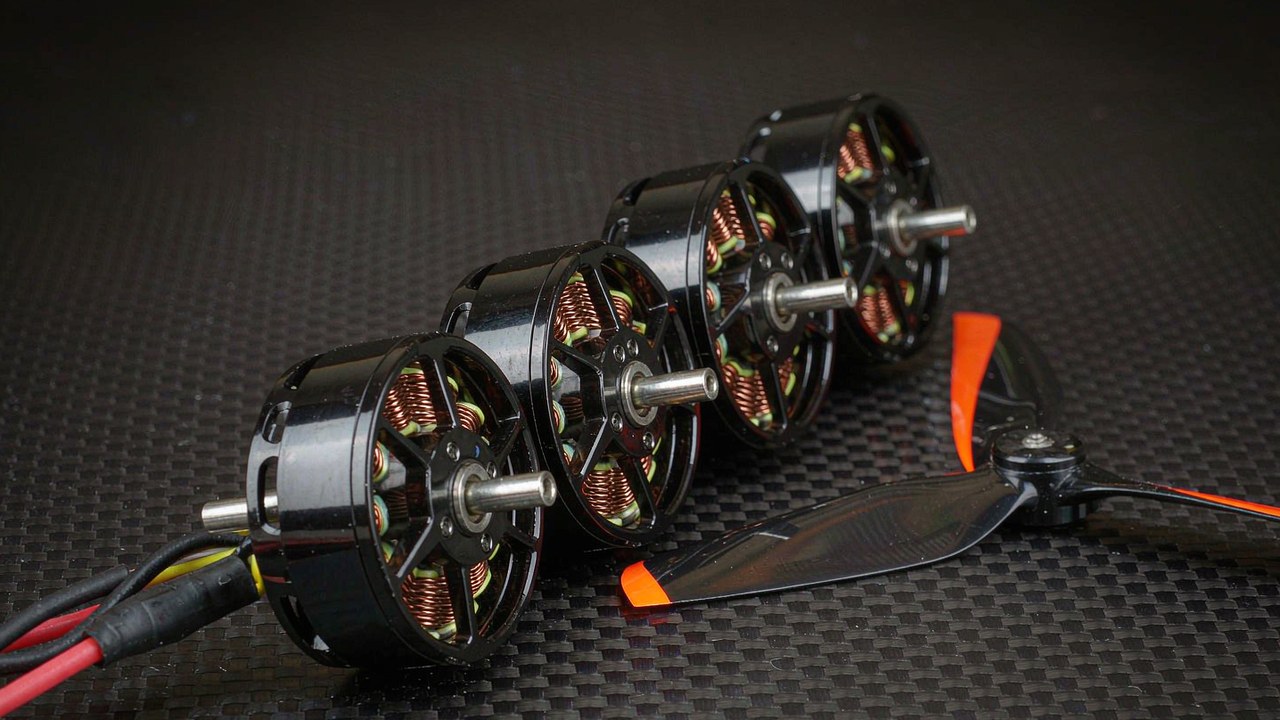
BLDC-Motoren für FPV-Racing-Drohnen im Vergleich: vier T-Hobby-Motoren von 9.8 g bis 34.3 g, mit KV, Schub, Busspannungs···
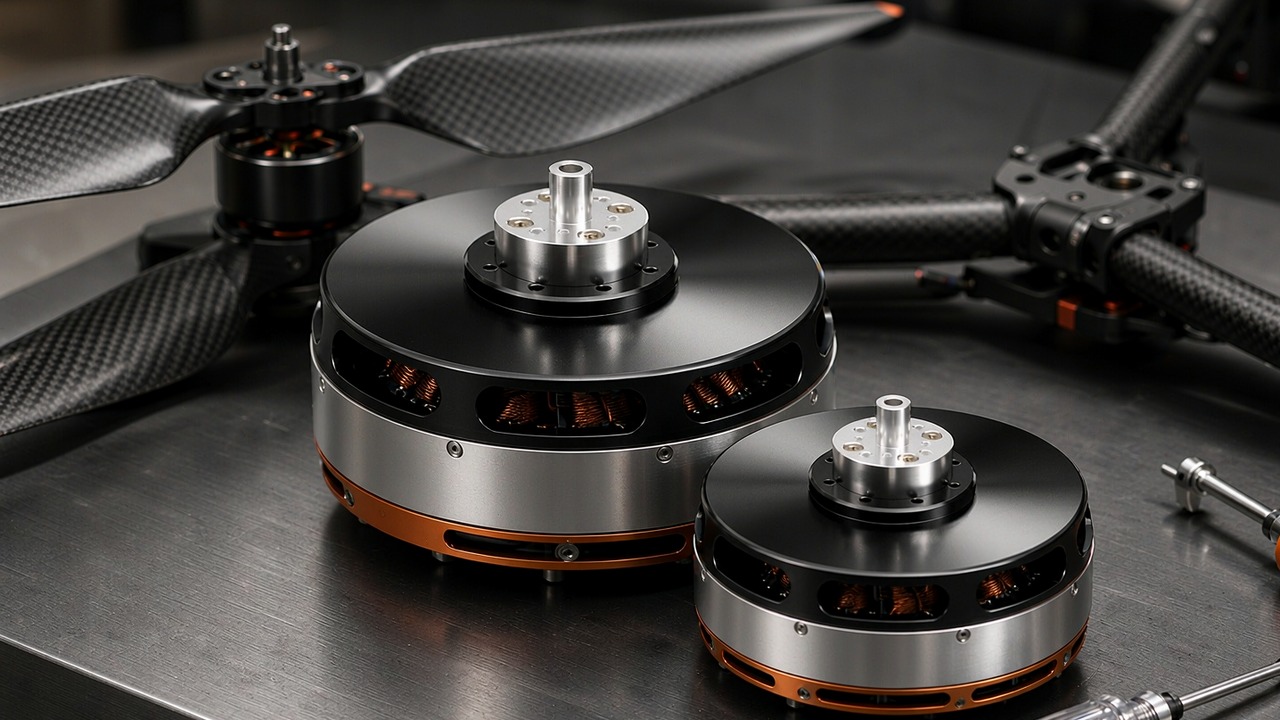
Masse, Schub pro Motor und 180-s-Reserve entscheiden über einen Heavy-Lift-Drohnenmotor. Drei T-Motor U-Außenläufer von ···
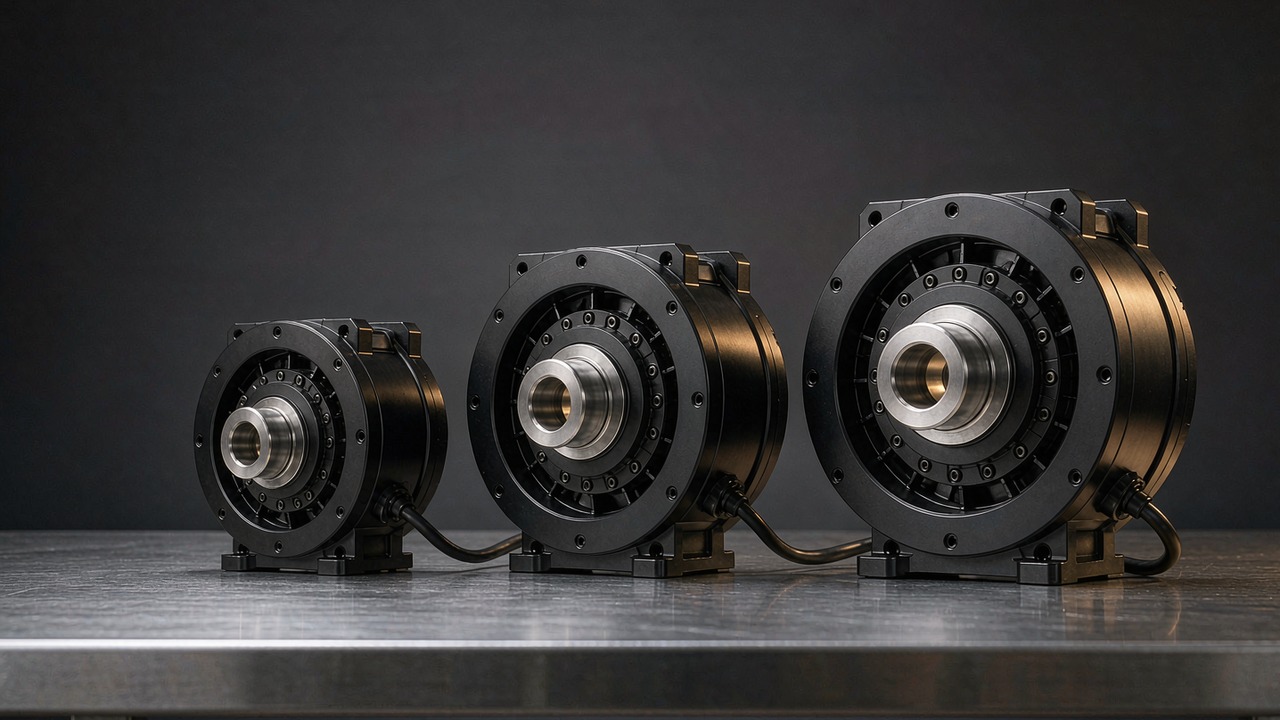
Drei CubeMars-Exoskelett-Aktuatoren von 260 g bis 1.4 kg: Nenndrehmoment, Spitzendrehmoment, Untersetzung und Bauraum fü···
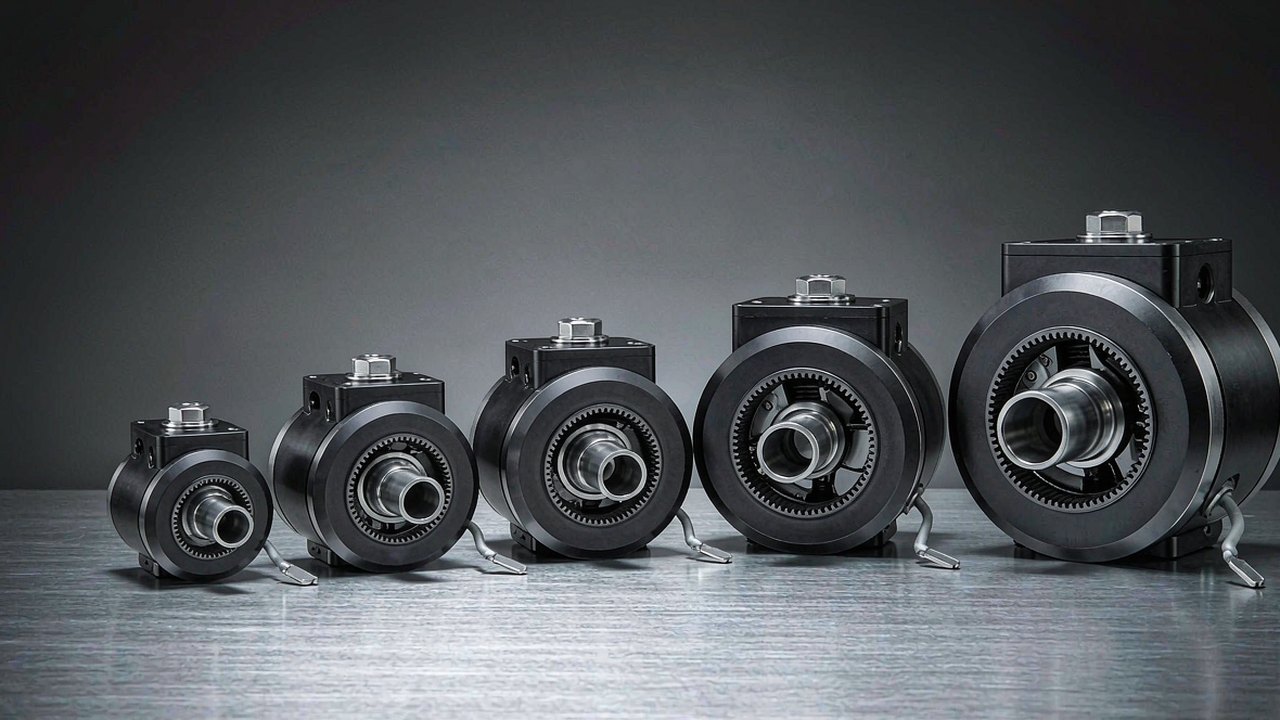
Auswahlhilfe für Gelenkmodule: fünf CubeMars-Aktuatoren von 190 g bis 1.4 kg im Vergleich nach Drehmoment, Untersetzung,···
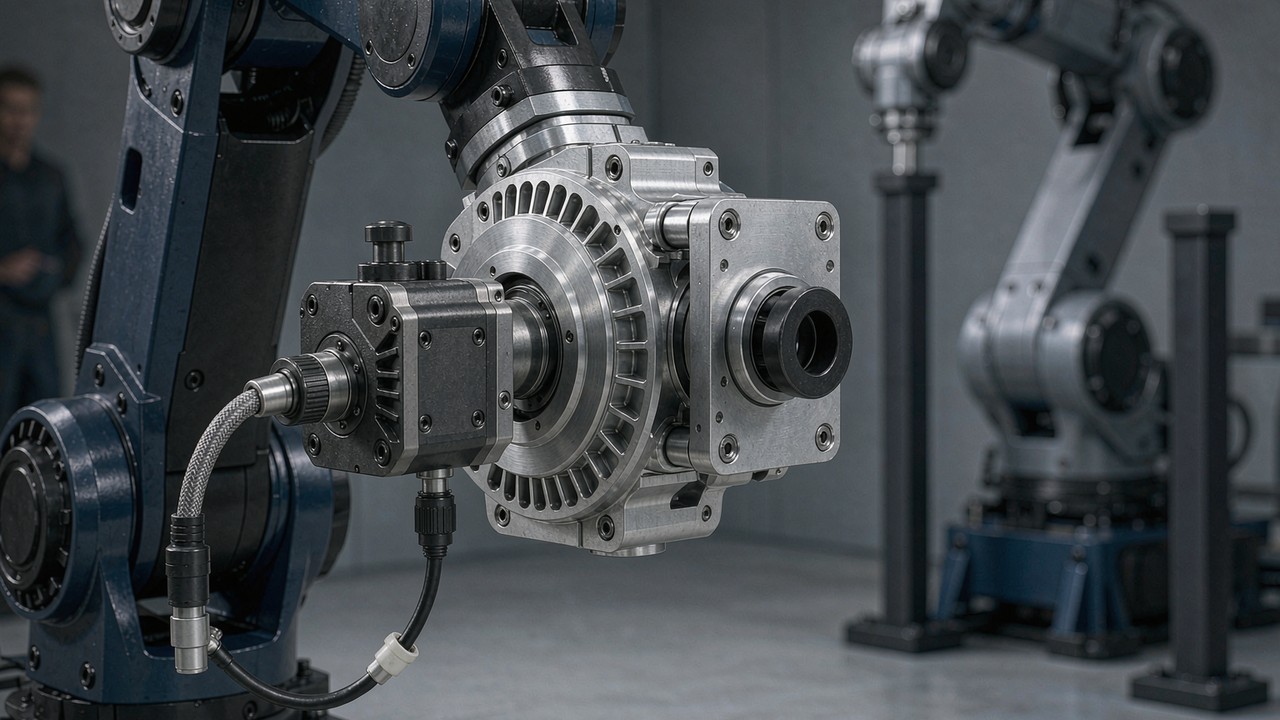
Integrierte Roboteraktuatoren im Vergleich: Drehmoment, Untersetzung, Gewicht und Regelung der CubeMars Module AK, AKE u···
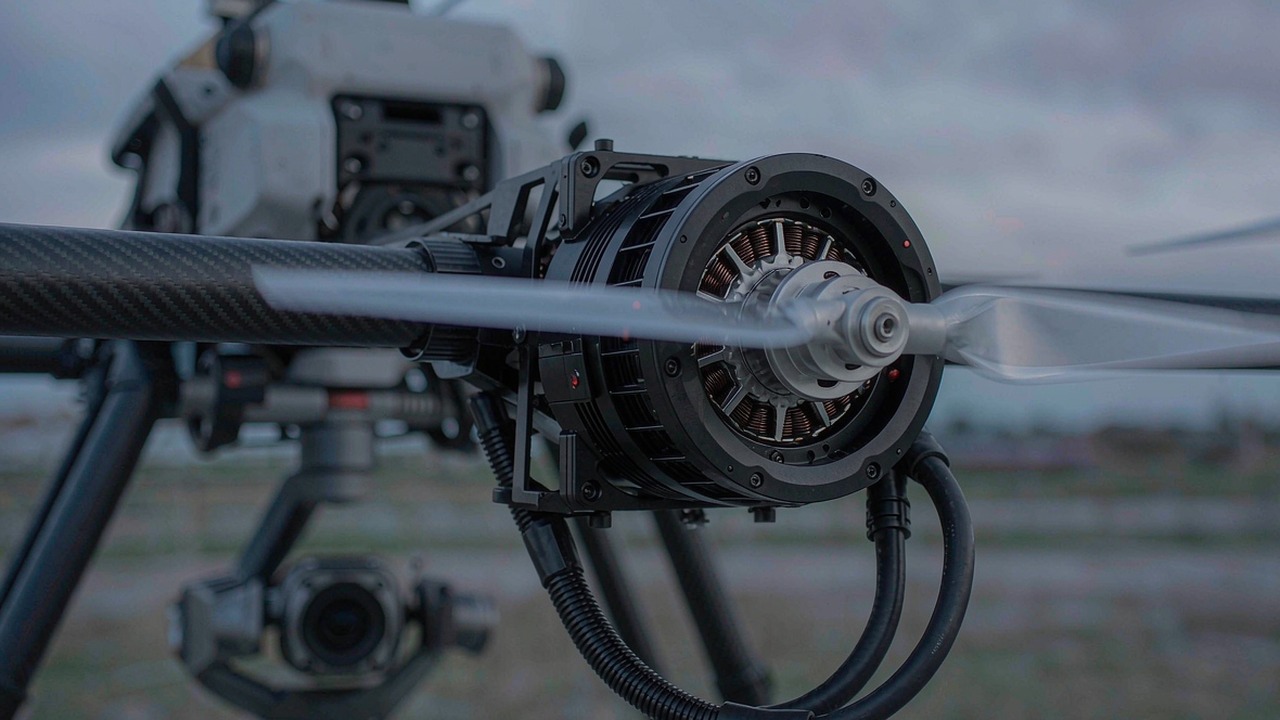
Auswahl von UAV-Antriebsmotoren: KV, Statorauslegung, Innenwiderstand, 180-s-Leistung und Masse in den T-Motor Serien U,···
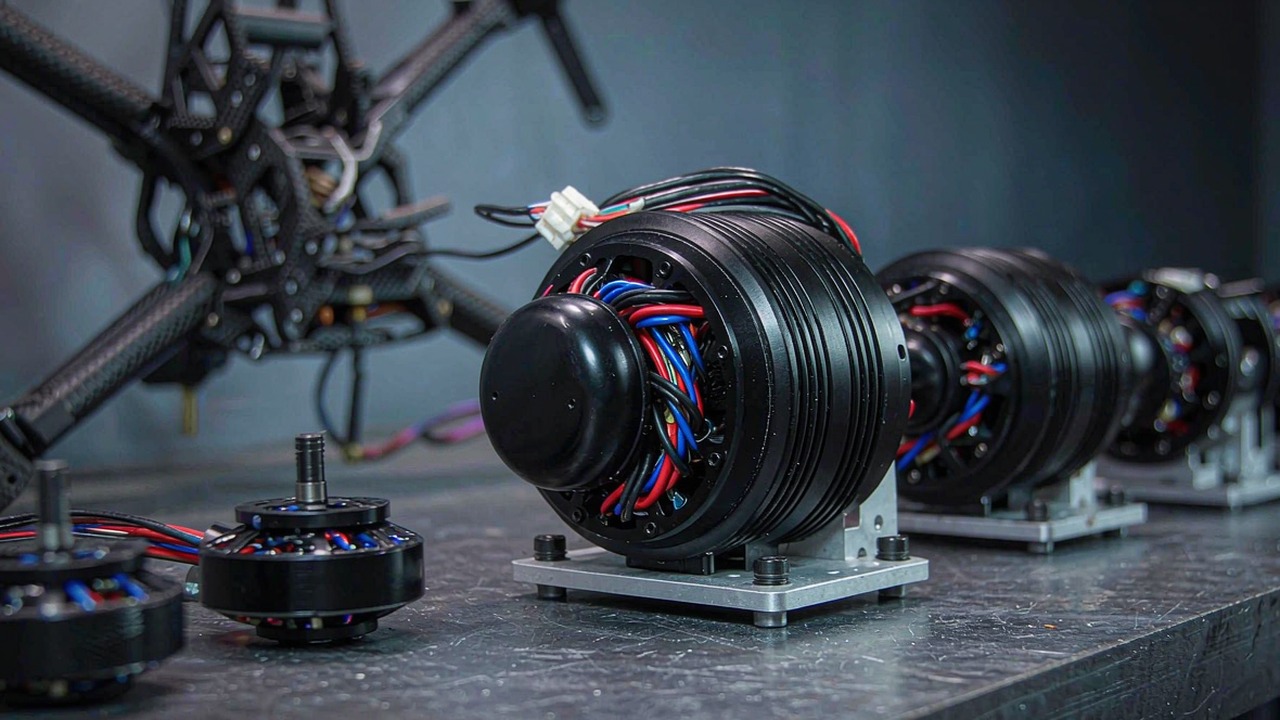
Drohnenmotor-Auswahl für FPV, Starrflügel und VTOL: KV, Statorgröße, Wicklungswiderstand, 180-s-Leistung und Masse bei T···
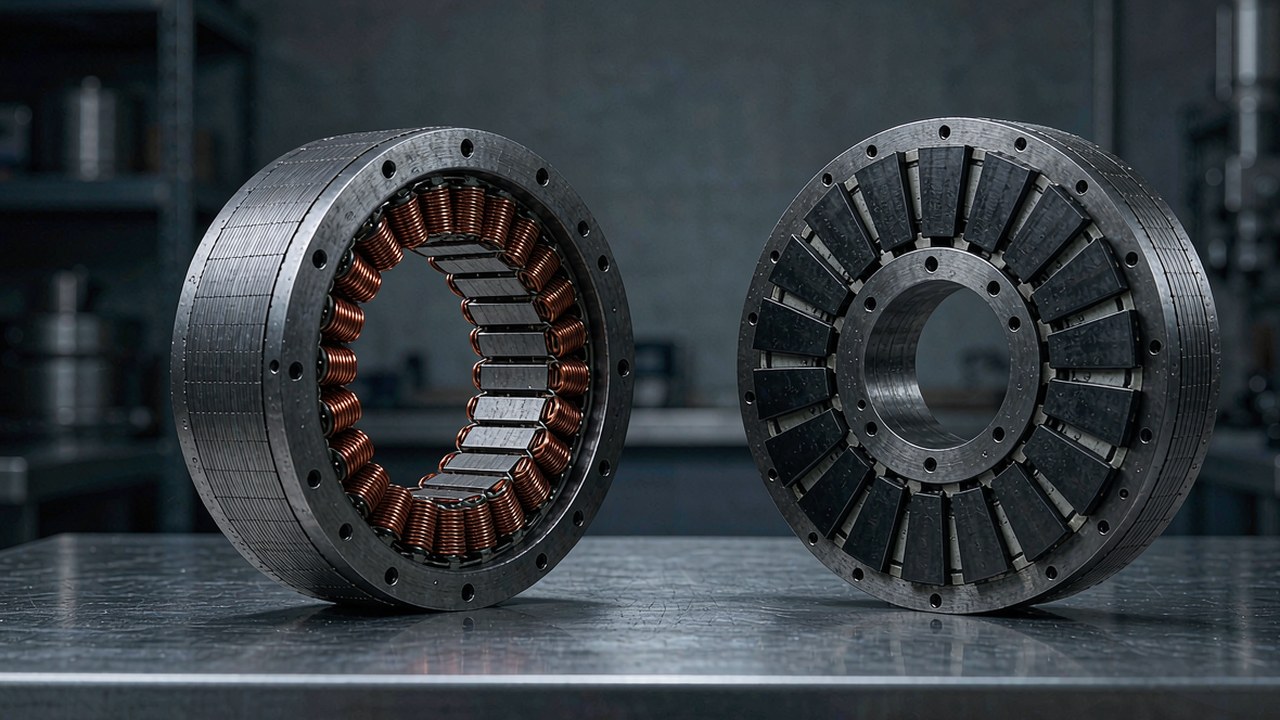
Rahmenlose BLDC-Drehmomentmotoren im Vergleich: Nenn- und Spitzendrehmoment, KV, Durchmesser und Masse der Stator-Rotor-···
Gimbal-Motorauswahl: Rastmoment, Nenn- und Spitzendrehmoment, KV und Masse entscheiden, welcher langsam laufende Direkta···
Auswahl von Unterwasser-Thrustern für ROV und AUV: Festmacher-Schub, Nennleistung, Busspannung, Einsatztiefe und Masse b···
Wie eine 8:1-Planetenstufe Drehmoment, Rücktreibbarkeit und Trägheit bei AKE60-8, AKE80-8 und AKE90-8 ausbalanciert.
BLDC-Motoren erklärt: Funktionsweise bürstenloser DC-Motoren, die entscheidenden Kennwerte und die Unterschiede der sieb···