Jeder BLDC-Motor hinter einem Robotergelenk mit Getriebe trägt eine Zahl, die alles andere auf der Seite stillschweigend prägt: die Untersetzung. Die Untersetzung vervielfacht das Drehmoment, teilt die Drehzahl und skaliert — über ein Quadratgesetz, das die meisten Datenblätter nie ausschreiben — die reflektierte Trägheit auf beiden Seiten des Zahneingriffs. Dieser Ratgeber rechnet die Arithmetik mit veröffentlichten Werten realer Aktuatorseiten durch und überführt sie anschließend in eine Auslegungsreihenfolge für ein Robotergelenk.
Was eine Untersetzung mit Drehmoment und Drehzahl macht
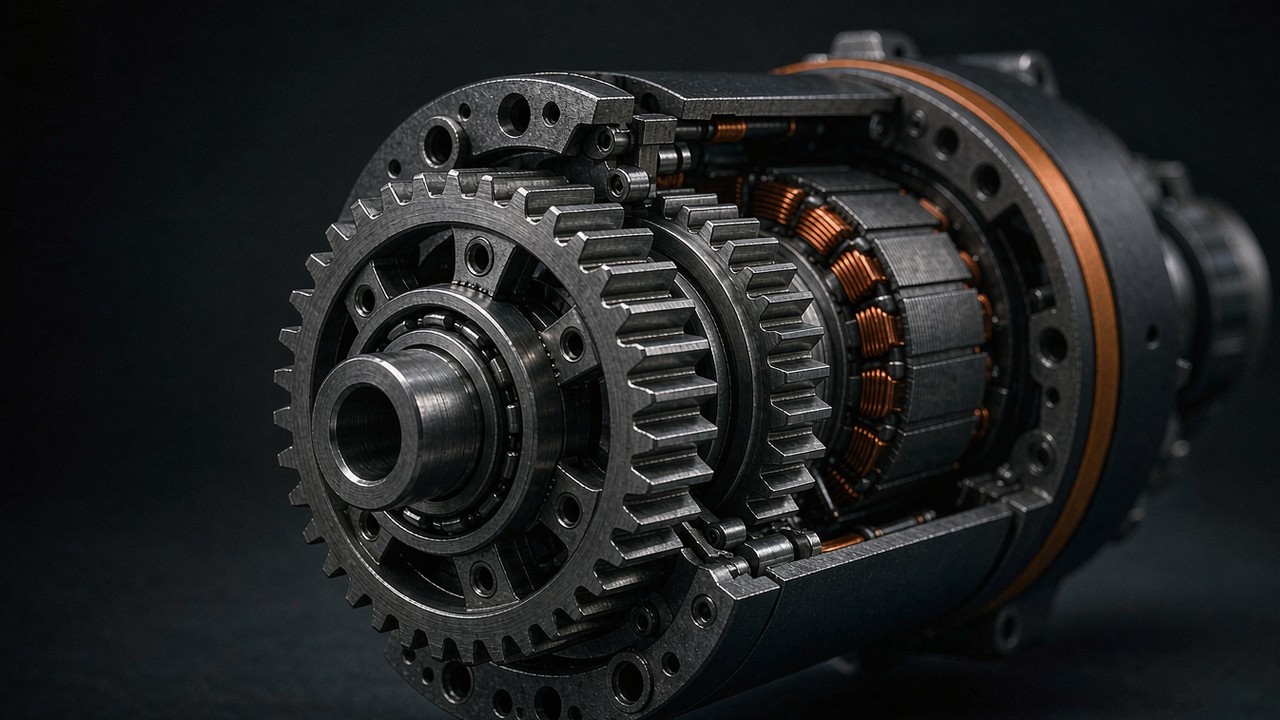
Ein Planetengetriebe sitzt zwischen Rotor und Gelenk, und die Untersetzung beschreibt, wie oft sich der Rotor für eine Umdrehung des Abtriebs dreht. Eine Untersetzung von 10:1 bedeutet zehn Rotorumdrehungen pro Abtriebsumdrehung. Im idealen, verlustfreien Bild ist der Tausch exakt: Das Drehmoment am Abtrieb ist das Motordrehmoment multipliziert mit der Untersetzung, und die Drehzahl am Abtrieb ist die Motordrehzahl geteilt dadurch. Das Drehmoment mit zehn multiplizieren, die Drehzahl durch zehn teilen — und die durch das Gelenk fließende mechanische Leistung bleibt auf dem von der elektrischen Seite vorgegebenen Niveau.
Reale Zahnräder sind nicht verlustfrei. Jede Planetenstufe bringt Eingriffsverluste, Lagerreibung und Planschverluste mit, sodass das am Abtrieb ankommende Drehmoment hinter dem zurückbleibt, was die Untersetzung auf dem Papier verspricht. Datenblätter schlagen diese Verluste den Zeilen für Nenn- und Spitzendrehmoment zu, weshalb die veröffentlichten Werte bereits abtriebsseitige Zahlen sind: Der CubeMars AK80-64 veröffentlicht 48 Nm Nenndrehmoment und 120 Nm Spitzendrehmoment am Abtriebsflansch hinter seiner 64:1-Stufe, nicht am Rotor. Die ehrliche Art, eine Aktuatorseite mit Getriebe zu lesen, besteht daher darin, jede Drehmoment- und Drehzahlzeile als nach dem Getriebe liegend zu behandeln und die elektrischen Zeilen — Strom, Spannung, die Drehmomentkonstante — als davor liegend.
Die Untersetzung verbirgt sich zudem ganz offen in den Modellbezeichnungen der CubeMars-Reihen AK und AKH: Ein AK45-10 trägt eine 10:1-Stufe, ein AK45-36 eine 36:1-Stufe, ein AKH70-48 eine 48:1-Stufe. Die Zahl vor dem Öffnen der Seite aus dem Namen zu lesen ist eine Gewohnheit, die sich lohnt, denn die Untersetzung ist die eine Kenngröße, die jede andere abtriebsseitige Zeile erbt.
Die Abtriebsseite des Getriebes
Diese Trennung zählt, weil zwei Seiten, die identisch aussehen, verschiedene Maschinen beschreiben, sobald die Untersetzung ins Spiel kommt. Der Rotor im AK80-64 dreht mit bis zu 4800 rpm, um die am Abtrieb veröffentlichten 75 rpm zu liefern; der Encoder auf der Motorwelle zählt 64 Rotorumdrehungen pro Abtriebsumdrehung. Vergleicht ein Auswahlratgeber einen rahmenlosen Direktantriebs-Bausatz mit einem integrierten Modul mit Getriebe, trägt der Vergleich nur, wenn beide Seiten auf dieselbe Welle bezogen sind. Der Beitrag zur Drehmoment-Drehzahl-Kennlinie auf dieser Seite behandelt, wie die elektrische Grenze die reine Motorkennlinie formt; der vorliegende Text bleibt auf der fernen Seite des Zahneingriffs, dort, wo das Gelenk tatsächlich sitzt und wo die reflektierte Trägheit spürbar wird.
Das Ende des Tauschs mit niedriger Untersetzung hat seine eigene Ökonomie. Ein Quasi-Direct-Drive-Modul hält die Untersetzung im einstelligen Bereich — die CubeMars-AKE-Reihe liegt bei 6:1 und 8:1 — und bezahlt das mit geringerem Abtriebsdrehmoment, aber einem leichteren, transparenteren Antriebsstrang. Was eine 8:1-Stufe an Rücktreibbarkeit und Krafttransparenz bringt und was eine solche Stufe an Drehmoment kostet, wird in Quasi-Direct-Drive-Aktuatoren: Was ein 8:1-Verhältnis bringt durchgearbeitet; der vorliegende Ratgeber behandelt die allgemeine Regel, gegen die die QDD-Philosophie anarbeitet.
Wo die Vervielfachung aufhört, kostenlos zu sein
Die Drehmomentvervielfachung verschiebt zudem, wo der Arbeitspunkt auf der Motorkennlinie liegt. Ein Gelenk, das 24 Nm Dauerdrehmoment braucht, braucht keinen Motor, der 24 Nm erzeugt — es braucht einen Motor, dessen Dauerdrehmoment, multipliziert mit der Untersetzung und dem Stufenwirkungsgrad, 24 Nm überschreitet, während seine Stromaufnahme innerhalb des thermischen Budgets bleibt. Die thermische Seite dieses Budgets und die Frage, wie eine Drehmoment-Drehzahl-Kennlinie Dauer- und Spitzenbetrieb trennt, werden in Dauerdrehmoment gegen Spitzendrehmoment: Einschaltdauer, thermische Grenze und Drehmoment-Drehzahl-Kennlinie behandelt. Das Getriebe kann nicht vervielfachen, was die Wicklung nicht aufrechterhalten kann, und die reflektierte Trägheit, die es hinzufügt, ist die zweite Hälfte derselben Rechnung.
Reflektierte Trägheit: Das Quadratgesetz am Getriebe
Die Untersetzung tauscht Drehzahl gegen Drehmoment zu einem linearen Kurs. Die Trägheit spielt nach dieser Regel nicht. Jede Trägheit auf der einen Seite eines Getriebes erscheint auf der anderen Seite multipliziert oder geteilt mit dem Quadrat der Untersetzung, und genau dieser eine Sachverhalt ordnet das gesamte Auslegungsproblem. Fachleute nennen den umgerechneten Wert die reflektierte Trägheit: jene Trägheit, die ein Bauteil haben müsste, säße es direkt auf der betrachteten Welle, um dasselbe dynamische Verhalten zu erzeugen. Diese Beziehung ist die kinematische für eine ideale starre Übertragung — Nachgiebigkeit im Zahneingriff, Elastizität und Verluste innerhalb der Stufen verschieben das Ergebnis im Detail, und die Stellen, an denen diese Effekte zweiter Ordnung zählen, werden im Verlauf markiert. Beide Umrechnungen laufen über die Untersetzung, weshalb die Wahl der Untersetzung ebenso eine Trägheitsentscheidung ist wie eine Drehmomententscheidung.
Warum der Rotor quadratisch wächst
Am Abtrieb beginnen und zum Motor zurückschauen. Die reflektierte Trägheit des Rotors, von der Abtriebswelle aus gesehen, ist die Rotorträgheit multipliziert mit dem Quadrat der Untersetzung. Die Arithmetik ist unerbittlich: Eine kleine Untersetzung quadriert, und fast nichts passiert; eine große quadriert, und die Zahlen explodieren. Eine 6:1-Stufe multipliziert die Rotorträgheit mit 36. Eine 64:1-Stufe multipliziert diese mit 4096. Die reflektierte Trägheit ist daher keine Feinheit, die nur Analysten kümmert — zwischen einem 6:1- und einem 64:1-Modul liegt bei demselben physischen Rotor ein Faktor von mehr als einhundert.
Das veröffentlichte CubeMars-AKH70-Paar macht das Quadratgesetz über einen Vergleich mit demselben Rotor messbar — kein strenger Test mit nur einer veränderten Größe, da Stufenzahl und Übertragungswirkungsgrad sich mit der Untersetzung mitändern, aber das Nächstliegende, was ein Datenblatt bietet. Der AKH70-16 und der AKH70-48 teilen sich einen Rotor: Beide Seiten veröffentlichen dieselbe Rotorträgheit von 1170 g·cm², dieselbe KV41-Wicklung, dasselbe 90-mm-Gehäuse. Der einzige wesentliche Unterschied ist das Getriebe — eine zweistufige 16:1-Einheit auf der einen, eine dreistufige 48:1-Einheit auf der anderen Seite. Wird jeder Rotor auf den eigenen Abtrieb reflektiert, werden aus dem gemeinsamen Bauteil zwei verschiedene Maschinen: 16 zum Quadrat ist 256, und 256 × 1170 g·cm² ergibt 299520 g·cm² reflektierte Trägheit am Abtrieb des AKH70-16; 48 zum Quadrat ist 2304, und 2304 × 1170 g·cm² ergibt 2695680 g·cm² am Abtrieb des AKH70-48. Die Verdreifachung der Untersetzung vervielfachte die reflektierte Trägheit mit neun.
Das ist die eigentliche Preisliste hoher Untersetzungen. Der AKH70-48 liefert 74 Nm Nenndrehmoment gegen 26 Nm beim AKH70-16 — ein Faktor von 2.85 —, während die reflektierte Trägheit dieses selben Rotors, von der Abtriebswelle aus gesehen, um den Faktor neun wuchs. Das Spitzendrehmoment erzählt dieselbe Geschichte: 222 Nm gegen 78 Nm. Liest ein Gelenkkonstrukteur ein Modul mit hoher Untersetzung als kleinen Motor mit magischem Multiplikator, ist das Quadratgesetz der reflektierten Trägheit die Korrektur.
Warum die Last quadratisch schrumpft
Dasselbe Gesetz läuft in umgekehrter Richtung, und diese Richtung ist die nützliche. Eine Lastträgheit auf der Abtriebswelle, von der Motorwelle aus gesehen, wird durch das Quadrat der Untersetzung geteilt. Ein schweres Roboterbein, das an der Hüfte 0.005 kg·m² aufweist, erscheint dem Rotor hinter einer 10:1-Stufe wie ein Zehntel davon, denn der Rotor muss nur seinen Anteil der Bewegung beschleunigen — eine um das Quadrat der Untersetzung verkleinerte Scheibe davon. Die reflektierte Trägheit der Last ist eine deutlich kleinere Zahl als die ruhend am Gelenk sitzende Last.
Deshalb treiben Gelenke mit Getriebe Arme und Beine an, die ein nackter Motor dynamisch nicht bewegen könnte. Das Getriebe macht Drehmoment nicht nur bezahlbar; es schrumpft die reflektierte Trägheit der Last so weit, bis der Rotor das Beschleunigungsbudget beherrschen kann. Und die beiden Quadrateffekte treffen sich in der Mitte: Die Rotorträgheit wächst zum Abtrieb hin, die Lastträgheit schrumpft zum Motor hin, und die Untersetzung, die beide ausbalanciert, ist Gegenstand des nächsten Abschnitts.
Das AK45-Paar als zweiter Datenpunkt
Das AKH70-Paar ist der sauberste Vergleich, weil der Rotor gemeinsam ist. Die AK45-Familie wiederholt das Muster in einer kleineren Baugröße mit zwei verschiedenen Rotoren. Der AK45-10 veröffentlicht eine Rotorträgheit von 157.33 g·cm² hinter einer 10:1-Stufe, was auf 15733 g·cm² am Abtrieb reflektiert; der AK45-36 veröffentlicht 181.9 g·cm² hinter 36:1, was auf 235742.4 g·cm² reflektiert. Der Wechsel von 10:1 auf 36:1 innerhalb derselben Familie vervielfachte die reflektierte Trägheit um rund das Fünfzehnfache, während das Nenndrehmoment von 2.5 Nm auf 8 Nm stieg und die Leerlaufdrehzahl von 180 rpm auf 52 rpm fiel. Das 36:1-Modul liefert etwas mehr als das Dreifache des Nenndrehmoments, bei rund dem Fünfzehnfachen der abtriebsseitigen reflektierten Trägheit und 87 g zusätzlicher Masse.
Trägheitsanpassung: Das Last-zu-Rotor-Trägheitsverhältnis
Die beiden Quadrateffekte nebeneinandergestellt, und eine einzige dimensionslose Zahl fällt heraus: das Last-zu-Rotor-Trägheitsverhältnis, berechnet an einer Welle. Die reflektierte Lastträgheit durch die Rotorträgheit plus die Getriebeträgheit geteilt, alles auf dieselbe Seite bezogen, und das Trägheitsverhältnis sagt, wie viel des Motordrehmoments auf die Beschleunigung der Last entfällt und wie viel auf die eigenen rotierenden Teile. Trägheitsanpassung ist die Praxis, dieses Verhältnis innerhalb eines Bandes zu halten, mit dem der Regelkreis leben kann. Die reflektierte Trägheit ist die Währung, in der beide Seiten gezählt werden.
Das Trägheitsverhältnis auf einem Datenblatt lesen
Auf der Seite eines integrierten Aktuators ist die Rechnung kurz, weil der Hersteller die Rotorträgheit veröffentlicht. Als Beispiel der AKH70-16 mit einer Hüftlast: Die auf die Motorwelle reflektierte Lastträgheit ist die Gelenkträgheit geteilt durch 256, und der Rotor steuert 1170 g·cm² direkt bei. Das Trägheitsverhältnis ist die erste geteilt durch die zweite. CubeMars druckt die Rotorträgheit für die Reihen AK, AKH und AKE, sodass sich diese Prüfung allein aus den veröffentlichten Seiten anstellen lässt — ohne Zerlegen, ohne Raten. Diese veröffentlichte Zeile ist die am stärksten untergenutzte Zahl auf einem Aktuator-Datenblatt und die einzige Eingangsgröße, die das Trägheitsverhältnis braucht und eine Drehmomenttabelle nicht schon liefert. Eine darauf aufgebaute Prüfung ist eine Abschätzung erster Ordnung: Ein vollständiges Modell würde die auf dieselbe Welle reflektierte Getriebeträgheit ergänzen, zusammen mit jeder Nachgiebigkeit der Übertragung, auf die die Anwendung empfindlich reagiert.
Eine Festlegung zur Konvention macht die Arithmetik kürzer: eine Welle wählen und durchgängig bei dieser bleiben. Die Rechnung an der Motorwelle lässt die Rotorträgheit wie gedruckt stehen und teilt die Last durch das Quadrat der Stufe; die Rechnung an der Gelenkwelle lässt die Last wie gemessen stehen und multipliziert den Rotor mit demselben Quadrat. Die reflektierte Trägheit unterscheidet sich zwischen den beiden Wellen um genau diesen Faktor, doch das Trägheitsverhältnis fällt in beiden Fällen gleich aus — Bezugspunkte mitten in der Rechnung zu mischen ist der häufigste Fehler eines ersten Auslegungsdurchgangs.
Wie sich ein fehlangepasstes Gelenk anfühlt
Läuft das Trägheitsverhältnis hoch — eine schwere Last hinter einem vergleichsweise leichten Rotor —, wird das Gelenk zu einem Abstimmproblem, bevor es zu einem Festigkeitsproblem wird. Die Last beherrscht den Frequenzgang, und zusammen mit der Nachgiebigkeit des Getriebes und begrenzter Dämpfung können mechanische Resonanzen in Richtung der Regelbandbreite wandern und die Einschwingzeit dehnen. Die Verstärkungen müssen sinken, und das Gelenk fühlt sich genau so träge an, wie es die Drehmomentzahlen ausgeschlossen hatten.
Läuft das Trägheitsverhältnis sehr niedrig, zeigt sich die gegenteilige Verschwendung: Das Gelenk verbringt seinen Strom mit dem Beschleunigen des eigenen Rotors und der eigenen Zahnräder, und das Drehmomentvermögen am Gelenk bleibt ungenutzt — die Auslegung trägt womöglich mehr Motor, als die Bewegung braucht, auch wenn manche Anwendungen aus dynamischen oder regelungstechnischen Gründen bewusst eine größere Rotorträgheit bevorzugen. Das Massebudget bezahlt einen Rotor, der groß genug ist, um die Last in den Schatten zu stellen — mitunter die richtige Entscheidung, wie der nächste Unterabschnitt zeigt, aber nie eine kostenlose.
Das Trägheitsverhältnis wirkt daher eher als Plausibilitätsband denn als Zielzahl. Die Auslegungspraxis in der Servo-Literatur hält die reflektierte Last innerhalb eines maßvollen Vielfachen der Rotorträgheit, und die genaue Obergrenze hängt vom Regelkreis, von der Steifigkeit der Montage und davon ab, wie viel Einschwingzeit die Anwendung zulässt. Ein kollaborativer Arm, der auf eine stabile Position einschwingt, stellt andere Anforderungen als ein Beingelenk, das beim Aufsetzen Stöße aufnimmt. Was das Datenblatt liefert, sind die Eingangsgrößen; wo das Band liegt, ist eine Anwendungsentscheidung. Die Trägheitsanpassung ist die Disziplin, nicht das Trägheitsverhältnis selbst — die Zahl ist lediglich der Ort, an dem die Disziplin gemessen wird.
Wann das Ziel gelockert werden darf
Zwei Situationen rechtfertigen es, ein komfortables Trägheitsverhältnis zu verlassen. Die erste ist der Stoß: Ein Beingelenk eines Laufroboters, das Bodenschläge über den Abtrieb aufnimmt, reagiert anders, wenn der Rotor im Verhältnis zur Last groß ist, denn die reflektierte Rotorträgheit am Abtrieb formt neu, wie der Antriebsstrang auf den Schlag reagiert. Stöße verlangen weiterhin eine gesonderte dynamische Bewertung — Kontaktsteifigkeit, Getriebesteifigkeit und Dämpfung, Nachgiebigkeit des Gelenks und der Regler formen gemeinsam, wie Stoßenergie durch den Getriebezug wandert —, sodass eine große reflektierte Rotorträgheit für sich allein kein Schutz für die Zahnflanken ist. Die zweite ist die Krafttransparenz: Ein Exoskelettgelenk, das von der Bedienperson per Hand rückgetrieben werden muss, will die kleinstmögliche Untersetzung und den leichtestmöglichen Rotor, was genau dem Argument des Quasi-Direct-Drive entspricht. Beides wird von der Anwendungsseite her in BLDC-Motoren für humanoide Roboter: Drehmoment, Drehzahl und Größe abstimmen behandelt.
Was eine hohe Untersetzung kostet: Drehzahlgrenze, Getriebespiel und Masse
Eine hohe Untersetzung wird erkauft, nicht geschenkt. Drei Kosten erscheinen schon auf dem Datenblatt selbst — eine Drehzahlgrenze, Getriebespiel und Masse —, und eine vierte, die quadratisch wachsende reflektierte Trägheit aus dem vorigen Abschnitt, erscheint erst, wenn die Rechnung gemacht ist. Das Trägheitsverhältnis, bei dem ein Gelenk landet, wird vom selben Stellrad gesetzt, denn die Untersetzung, die die reflektierte Trägheit des Rotors wachsen lässt, ist dieselbe, die die reflektierte Last schrumpfen lässt.
Die Drehzahlgrenze
Die Untersetzung teilt die Rotordrehzahl durch denselben Faktor, mit dem sie das Drehmoment vervielfacht, daher begrenzt eine hohe Untersetzung die Gelenkgeschwindigkeit am Abtrieb. Der AK45-36 veröffentlicht 52 rpm Leerlaufdrehzahl gegen 180 rpm beim AK45-10; der AKH70-48 veröffentlicht 35 rpm gegen 105 rpm beim AKH70-16. Ein Handgelenk, das mehrere Umdrehungen pro Sekunde drehen muss, kann die Untersetzung nicht nutzen, die sein Drehmomentbedarf nahelegt, und die Grenze greift früher als die Drehmomentreserve. Die Spannung verschiebt die Grenze etwas — der AK80-64 veröffentlicht 23 rpm Nenndrehzahl an einem 24-V-Bus und 48 rpm an 48 V, aus derselben 64:1-Stufe —, und die Folgen des höheren Busses auf Systemebene sind in 48-V-Roboteraktuatoren: Modelle, Leistungsvorteile und Systemgrenzen dargelegt. Eine Getriebeübersetzung ist die Festlegung auf eine Obergrenze; die Untersetzung zu wählen heißt, die Obergrenze zu wählen.
Getriebespiel und das Genauigkeitsbudget
Jeder Zahneingriff trägt ein kleines Maß an freiem Spiel, veröffentlicht als Getriebespiel. Die Werte sind klein und einheitsempfindlich: Die Seite des AK45-10 druckt 18 arcmin, der AK45-36 und beide AKH70-Module drucken 12 arcmin, und die Seite des AK80-64 druckt dieselbe Größenordnung an Spiel als 0.18 Grad. Die Seite des AKE40-6 gibt das Getriebespiel mit höchstens 9 arcmin an — der knappste Wert in diesem Vergleich, was zum Lastenheft des Quasi-Direct-Drive gehört. Als Winkel am Abtrieb gelesen entscheiden diese Zahlen, wie gut ein Gelenk die Position hält, wenn die Last die Richtung umkehrt, und sie addieren sich zur Encoderseite des Genauigkeitsbudgets: Wie viel Auflösung der Regler tatsächlich sehen kann, wird in Encoder-Auflösung am Robotergelenk: Bits, Spiel und Wiederholgenauigkeit behandelt.
Das Getriebespiel zählt am meisten in den Ecken des Kennfelds. Ein Gelenk, das immer in eine Richtung antreibt, spürt das Spiel nie; ein Gelenk, das unter Last umkehrt — ein neu positioniertes gegriffenes Objekt, ein vom Bodenkontakt zurückgedrücktes Bein —, verliert das freie Spiel bei jeder Umkehr als Positionsfehler. Eine hohe Untersetzung bedeutet nicht automatisch mehr Getriebespiel pro Eingriff, doch eine tiefe Untersetzung verlangt meist mehr Stufen, und mehr Stufen bedeuten insgesamt mehr Spiel im Eingriff, sofern nicht jede Stufe enger gehalten wird.
Masse und Bauraum
Die dritte gedruckte Kostenstelle ist die Masse. Innerhalb der AK45-Familie wiegt das 36:1-Modul 349 g gegen 262 g beim 10:1-Modul; innerhalb des AKH70-Paars wiegt das dreistufige 48:1-Modul 1396 g gegen 879 g. Die zusätzliche Stufe kostet Masse in Zahnrädern, Lagern und Gehäuselänge — der AKH70-48 ist 81.5 mm lang gegen 60.5 mm —, und an einem Robotergelenk wird diese Masse vom nächsten Gelenk weiter außen getragen. Die Drehmomentdichte federt die Geschichte teilweise ab: Der AKH70-48 veröffentlicht 159 Nm/kg Spitzendrehmomentdichte gegen 88.74 Nm/kg beim AKH70-16, sodass das schwerere Modul beim Drehmoment pro Kilogramm dennoch gewinnt. Ob dieser Tausch aufgeht, hängt davon ab, wo die Masse am Roboter landet.
Kompromisse der Untersetzung auf realen Datenblättern lesen
Die sechs Module unten decken den nützlichen Bereich dieser Erörterung ab: zwei Paare aus derselben Familie, die die Untersetzung als veränderliche Größe isolieren, den Quasi-Direct-Drive-Referenzpunkt und das Extrem mit hoher Untersetzung. Alle Zeilen entsprechen den Veröffentlichungen auf der jeweiligen Hersteller-Produktseite und wurden im November 2026 mit diesen Seiten abgeglichen; die Spalte zur Rotorträgheit ist der motorseitige Wert, auf den das Quadratgesetz angewendet wird.
| Modell | Untersetzung | Nenndrehmoment (Nm) | Spitzendrehmoment (Nm) | Leerlaufdrehzahl (rpm) | Rotorträgheit (g·cm²) | Gewicht (g) |
|---|---|---|---|---|---|---|
| AK45-10 V3.0 | 10:1 | 2.5 | 7 | 180 | 157.33 | 262 |
| AK45-36 V3.0 | 36:1 | 8 | 24 | 52 | 181.9 | 349 |
| AKH70-16 V1.0 | 16:1 | 26 | 78 | 105 | 1170 | 879 |
| AKH70-48 V1.0 | 48:1 | 74 | 222 | 35 | 1170 | 1396 |
| AKE40-6 KV90 | 6:1 | 1.8 | 5.5 | 330 | 188.78 | 140 |
| AK80-64 KV80 | 64:1 | 48 | 120 | 75 | 564.5 | 850 |
Zeilen gemäß den Veröffentlichungen auf der jeweiligen CubeMars-Produktseite. Die Rotorträgheit ist der motorseitige Wert; die Reflexion auf den Abtrieb bedeutet eine Multiplikation mit dem Quadrat der Untersetzung, sodass die beiden AKH70-Zeilen einen Rotor gemeinsam haben und sich am Abtrieb um den Faktor neun unterscheiden. Das Getriebespiel ist nicht tabelliert, weil die Seiten es in gemischten Einheiten drucken — arcmin auf den meisten Seiten, Grad auf der AK80-64-Seite —, und jeder Wert wird im Text mit seiner Einheit zitiert.
Das AK45-Paar: gleiche Familie, zwei Untersetzungen
Der AK45-10 und der AK45-36 teilen sich Gehäusedurchmesser und Regelungs-Stack, sodass die Zeilen isolieren, was allein die Untersetzung verändert: Nenndrehmoment 2.5 Nm gegen 8 Nm, Leerlaufdrehzahl 180 rpm gegen 52 rpm, Masse 262 g gegen 349 g. Das 36:1-Modul ist die Wahl, wenn das Gelenk drehmomenthungrig und langsam ist — ein proximaler Finger oder eine langsame Schwenkachse —, während das 10:1-Modul genug Drehzahlreserve für schnellere Bewegungen behält. Die beiden Module markieren zudem die entgegengesetzten Enden der weiter oben berechneten Skala der reflektierten Trägheit: 15733 g·cm² gegen 235742.4 g·cm² am Abtrieb. Die Zeilen mit der früheren Arithmetik abzugleichen ist der Zweck ihrer Zusammenstellung: Die Spalte zur Untersetzung und die Spalte zur Rotorträgheit ergeben zusammen jede Angabe zur reflektierten Trägheit in diesem Beitrag erneut.
Das AKH70-Paar: gleicher Rotor, andere Stufenzahl
Der AKH70-Vergleich ist der seltene Fall, dass ein Hersteller zwei Getriebe um denselben Rotor herum veröffentlicht, und die Tabelle dient als Referenz mit gleichem Rotor, um herauszulösen, was die Untersetzung verändert: identische Zeilen zur Rotorträgheit, Drehmoment- und Drehzahlzeilen, die sich fast genau mit der Untersetzung bewegen, und ein Gewicht, das mit der zusätzlichen Stufe wächst. Das Paar gemeinsam zu lesen ist der schnellste Weg, sich das Quadratgesetz anzueignen — die Untersetzung verdreifachte sich, das Drehmoment verdreifachte sich nahezu, und die reflektierte Trägheit wuchs auf das Neunfache. Hohlwellenführung, zwei 21-Bit-Encoder und der Rest der gemeinsamen Plattform sind identisch, sodass sich die Wahl sauber auf das Drehzahl- und Trägheitsbudget des Gelenks reduziert. Dieselbe Überlegung gilt für jede Familie, die sich einen Rotor über Untersetzungen hinweg teilt: Die reflektierte Trägheit ist die Größe, die zuerst zu berechnen ist.
Die Fertigungsseite erklärt, warum diese Zahlen überhaupt gelten. Der Zahnradfertigungsprozess hinter diesen Modulen — Wälzfräsen, Wärmebehandlung und Feinbearbeitung der Planetenstufen — bestimmt das Getriebespiel und den Wirkungsgrad, die die Untersetzung auf dem Papier verspricht, und das offizielle Werksvideo oben zeigt die Stufen, über die dieser ganze Beitrag gerechnet hat.
Die Referenz mit niedriger Untersetzung und das Extrem mit hoher
Der AKE40-6 liegt am Quasi-Direct-Drive-Ende mit einer 6:1-Stufe: 1.8 Nm Nenndrehmoment, 330 rpm Leerlaufdrehzahl, 140 g Masse und das knappste Getriebespiel in dieser Menge. Wird der 188.78 g·cm² große Rotor durch 36 reflektiert, ergeben sich am Abtrieb rund 6796 g·cm² — der kleinste Wert reflektierter Trägheit in diesem Vergleich und der Grund, warum Gelenke mit niedriger Untersetzung sich direkt anfühlen. Der AK80-64 liegt am anderen Extrem: eine 64:1-Stufe um einen Rotor von 564.5 g·cm², der auf 2312192 g·cm² reflektiert, während er aus einem 850-g-Gehäuse 48 Nm Nenndrehmoment liefert — zum höchsten Preis beim Trägheitsverhältnis in diesem Vergleich. Zwischen diesen beiden Polen finden die meisten Robotergelenke ihre Antwort. Ein tieferer Vergleich Modul für Modul über die AK-Reihe hinweg steht in Gelenkmodule auswählen: fünf CubeMars-Aktuatoren von 190 g bis 1.4 kg, und die Radantriebsanwendung — bei der die Untersetzung gegen die radiale Tragfähigkeit getauscht wird — wird in BLDC-Motoren für Radroboter: Antriebsaufbau, Beanspruchung und Übersetzung behandelt.
Die Untersetzung wählen: eine Auslegungsreihenfolge
Die Teile oben fügen sich zu einer Reihenfolge von Rechenschritten. Von oben nach unten abgearbeitet wählt sich die Untersetzung von selbst; in falscher Reihenfolge abgearbeitet summieren sich die Fehler.
Die Arithmetik an einer Stelle
| Größe | Formel | Ablesung |
|---|---|---|
| Abtriebsdrehmoment | Tout ≈ Tmotor × N × η | N ist die Untersetzung; η ist der Stufenwirkungsgrad |
| Abtriebsdrehzahl | nout = nmotor / N | Zeilen zu Nenn- und Leerlaufdrehzahl sind abtriebsseitige Werte |
| Rotorträgheit an der Abtriebswelle | Jout = Jrotor × N2 | Das Quadratgesetz auf der Motorseite des Getriebes |
| Lastträgheit an der Motorwelle | Jmotor = Jload / N2 | Dasselbe Quadratgesetz, vom anderen Ende aus gesehen |
| Last-zu-Rotor-Trägheitsverhältnis | RJ = Jload,reflected / Jmotor | Jmotor richtet sich nach dem Systemmodell — ein erster Durchgang nutzt allein die veröffentlichte Rotorträgheit |
Schritt eins: Drehmomentbedarf am Gelenk
Beim Lastfall beginnen, nicht auf der Motorseite. Gravitationsdrehmomente, Beschleunigungsdrehmomente und alle äußeren Kontaktkräfte addieren sich an der Gelenkwelle; der Dauerwert dimensioniert die thermische Last, der Spitzenwert den Stoß- oder Beschleunigungsvorgang. Erst danach durch die infrage kommenden Untersetzungen teilen: Das Modul muss Nenn- und Spitzendrehmoment über dem Bedarf nach den eigenen Verlusten veröffentlichen, und die Dauerseite dieser Prüfung ist der Ort, an dem Module mit hoher Untersetzung zuerst scheitern — nicht aus Mangel an Vervielfachung, sondern weil die Wicklung hinter der Stufe den Strom nicht aufrechterhalten kann. Die Untersetzung teilt den Bedarf auf die Motorseite herunter; die Wicklung muss dem gewachsen sein, was dort ankommt. Die allgemeine Auslegungslogik auf der Drehmomentseite ist in Wie ein Roboteraktuator mit hohem Drehmoment ausgewählt wird dargelegt.
Schritt zwei: die Drehzahlgrenze
Als Nächstes die Gelenkgeschwindigkeit prüfen, denn sie fällt stillschweigend durch. Die Leerlaufdrehzahl geteilt durch die Untersetzung begrenzt, wie schnell sich das Gelenk überhaupt bewegen kann; ein Bedarf von 300 Grad pro Sekunde braucht mit Reserve rund 50 rpm Abtriebsdrehzahl, was die tiefsten Untersetzungen der Tabelle bereits ausschließt. Drehzahlreserven schmelzen unter Last dahin, während der Arbeitspunkt die Drehmoment-Drehzahl-Kennlinie hinaufwandert, daher ist die Grenze bei Nennbedingungen zu veranschlagen, nicht im Leerlauf. Die Grenze am Gelenk veranschlagen und dann über die Untersetzung auf die Motorseite hochrechnen.
Schritt drei: die Trägheitsprüfung
Sind Drehmoment und Drehzahl abgehakt, wird das Last-zu-Rotor-Trägheitsverhältnis mit der veröffentlichten Zeile zur Rotorträgheit berechnet. Die Last auf die Motorwelle reflektieren, indem durch das Quadrat der Untersetzung geteilt wird, dann gegen Rotor- und Getriebeträgheit vergleichen, um das Trägheitsverhältnis in der üblichen Form zu erhalten. Liegt die Zahl weit weg vom Komfortband, ist eher die Untersetzung zu verändern als die Motorgröße — eine kleinere Untersetzung behebt ein träges Gelenk oft bei geringerer Masse, und eine größere kann einen in der Last ertrinkenden Rotor retten. Dieselbe Prüfung erfasst auch die Getriebeträgheit: Die veröffentlichte Rotorzeile enthält die Stufe nicht, und bei tiefen Untersetzungen können die Zahnräder selbst auf der Motorseite des Trägheitsverhältnisses zu Buche schlagen. Diese Prüfung ist auf dem Papier kostenlos und teuer, wenn sie spät entdeckt wird, denn die reflektierte Trägheit der Last ist die Größe, gegen die der Regelkreis tatsächlich arbeitet.
Schritt vier: Getriebespiel, Masse und Montage
Zum Schluss die gedruckten Kosten: Getriebespiel gegen die Umkehrgenauigkeit, die die Anwendung braucht, Masse gegen das, was die weiter außen liegenden Gelenke tragen, und Gehäuseabmessungen gegen den Einbauraum am Gelenk. Eine Untersetzung, die die ersten drei Prüfungen besteht, hier aber scheitert, bedeutet dennoch eine Neukonstruktion — besser vor der Bestellung gefunden als nach dem Prüfstandstest.
Die Reihenfolge gilt über Robotergelenke hinaus: Alle BLDC-Motoren, die eine Last über ein Getriebe antreiben — eine Schwenk-Neige-Einheit, ein Ventilantrieb, eine Radnabe —, folgen denselben vier Prüfungen, wobei das Trägheitsverhältnis je nach Art der Lastumkehr anders gewichtet wird. Das Getriebe ist der günstigste Ort, Drehmoment zu kaufen, und der teuerste, Drehzahl zu kaufen; die Untersetzung ist das Stellrad, das den Preis für beides festlegt.
Wichtigste Erkenntnisse
- Eine Untersetzung vervielfacht das Abtriebsdrehmoment und teilt die Abtriebsdrehzahl durch denselben Faktor.
- Die auf die Abtriebswelle reflektierte Rotorträgheit wächst mit dem Quadrat der Untersetzung.
- Die von der Motorwelle aus gesehene Lastträgheit schrumpft mit dem Quadrat derselben Untersetzung.
- Höhere Untersetzungen tauschen Drehzahlgrenze, Getriebespiel, Masse und dynamisches Ansprechen gegen Drehmoment ein.
- Die Auslegung eines Robotergelenks wägt Drehmoment, Drehzahl, Last-zu-Rotor-Trägheitsverhältnis und mechanische Randbedingungen gemeinsam ab, mit der veröffentlichten Zeile zur Rotorträgheit als Einstieg.
Häufig gestellte Fragen
QWas bewirkt eine Untersetzung beim Drehmoment?
Das Drehmoment am Abtrieb wird um die Untersetzung vervielfacht, abzüglich der Getriebeverluste, und die Drehzahl durch denselben Faktor geteilt — sodass das Produkt aus Drehmoment und Drehzahl, die mechanische Leistung, annähernd konstant bleibt. Die Zeile zum Nenndrehmoment auf der Seite des AK45-10, 2.5 Nm, ist bereits der abtriebsseitige Wert hinter der 10:1-Stufe; der Rotor im Inneren erzeugt weniger, und die Stufe vervielfacht es nach oben.
QWas ist reflektierte Trägheit?
Die reflektierte Trägheit ist die Trägheit eines rotierenden Teils, von der anderen Seite eines Getriebes aus gesehen. Ein Rotor hinter einer Untersetzung von N erscheint am Abtrieb mit der um das Quadrat von N vervielfachten Trägheit; eine Last am Abtrieb erscheint an der Motorwelle mit der durch das Quadrat von N geteilten Trägheit. Das CubeMars-AKH70-Paar zeigt die erste Richtung mit veröffentlichten Zahlen: Derselbe Rotor mit 1170 g·cm² reflektiert hinter 16:1 auf 299520 g·cm² und hinter 48:1 auf 2695680 g·cm², sodass sich die reflektierte Trägheit eines Rotors um den Faktor neun unterscheidet. Hinter jeder veröffentlichten Drehmomentzeile ist die reflektierte Trägheit des Rotors ein Teil dessen, was der Treiber bewegen muss; die Behandlung als versteckte Zusatzlast ist die sicherste Lesart.
QWarum wächst die reflektierte Trägheit mit dem Quadrat der Untersetzung?
Weil kinetische Energie und Beschleunigung beide zweimal über die Untersetzung skalieren. Um den Abtrieb um einen gegebenen Betrag zu beschleunigen, muss der Rotor um diesen Betrag mal N beschleunigen, und das am Rotor nötige Drehmoment skaliert mit der Untersetzung einmal aus der Drehzahlbeziehung und einmal aus der Drehmomentbeziehung — zwei Faktoren N, daher das Quadrat von N. Dieselbe Symmetrie lässt die reflektierte Trägheit einer Last, von der Motorwelle aus gesehen, auf einen Bruchteil des Wertes schrumpfen.
QWas ist ein gutes Last-zu-Rotor-Trägheitsverhältnis?
Das hängt vom Regelkreis und von der Anwendung ab, doch das Leitprinzip ist Balance: Das Gelenk soll den Strom in die Beschleunigung der Last stecken, nicht in den eigenen Rotor, ohne dass die Last den Frequenzgang beherrscht. Die Auslegungspraxis bei Servos hält die reflektierte Last innerhalb eines maßvollen Vielfachen der Rotorträgheit, und die Herstellerseiten veröffentlichen die Zeile zur Rotorträgheit eigens deshalb, damit dieses Verhältnis vor dem Kauf berechnet werden kann. Ist das Trägheitsverhältnis einmal berechnet, grenzt es die engere Auswahl schneller ein als jede Drehmomentangabe. Gelenke, die Stöße aufnehmen oder transparent rücktreibbar sein müssen, rechtfertigen ein Verlassen des üblichen Bandes in entgegengesetzte Richtungen. Zwischen den beiden Fehlerfällen ist das Trägheitsverhältnis symmetrisch: zu hoch, und die Last führt das Gelenk; zu niedrig, und der Rotor tut es.
QBedeutet eine höhere Untersetzung mehr Drehmoment?
Mehr Drehmoment am Abtrieb, ja — aber nicht unbegrenzt proportional und nie über das hinaus, was die Wicklung aufrechterhält. Zwischen dem AKH70-16 und dem AKH70-48 vervielfachte die Verdreifachung der Untersetzung das Nenndrehmoment um 2.85 statt um drei, die reflektierte Trägheit dagegen um neun. Die Untersetzung kauft Drehmoment und gibt dabei Drehzahl, Spielbudget, Masse und Trägheitstransparenz aus; das Datenblatt beziffert jeden dieser Posten.
QWie wirkt die Untersetzung auf das Getriebespiel?
Die Untersetzung selbst legt das freie Spiel nicht fest — Zahnradgeometrie und Stufenzahl tun das. Die veröffentlichten Werte der hier verglichenen Module reichen von höchstens 9 arcmin beim AKE40-6 bis 18 arcmin beim AK45-10, wobei die Seite des AK80-64 0.18 Grad druckt. Was eine tiefere Untersetzung verändert, ist der Weg zu diesem Winkelspiel: Mehr Stufen bedeuten meist mehr gesamtes Spiel im Eingriff, während eine einzelne Stufe mit niedriger Untersetzung die knappsten Werte hält.
Die Gelenkauslegung ist eine Kette von Entscheidungen, und die Untersetzung ist das Glied, das das Drehmomentbudget mit dem Regelungsbudget verbindet. Auf der einen Seite steht die thermische Arithmetik der Wicklung samt Einschaltdauer; auf der anderen die Encoder-Auflösung und das Getriebespiel, die festlegen, was der Regler sehen kann. Die Kette der Reihe nach abarbeiten — Drehmoment, Drehzahlgrenze, Trägheitsverhältnis, gedruckte Kosten —, und jedes Glied grenzt das nächste auf ein Modul ein, das schon bei der ersten Montage passt.