CubeMars baut sein Programm rahmenloser Drehmomentmotoren um zwei Rotorbauarten auf: die RI-Serie mit Innenläufer (Inrunner) und die RO-Serie mit Außenläufer (Outrunner). Beide werden als Stator-Rotor-Kit ohne Gehäuse, Lager oder Welle geliefert, sodass die mechanische Hülle beim Konstrukteur liegt. Dieser Artikel stellt die vom Hersteller veröffentlichten Daten beider Serien nebeneinander und erläutert, wo jede Bauart in einer Roboterachse passt.
Was das Video zeigt
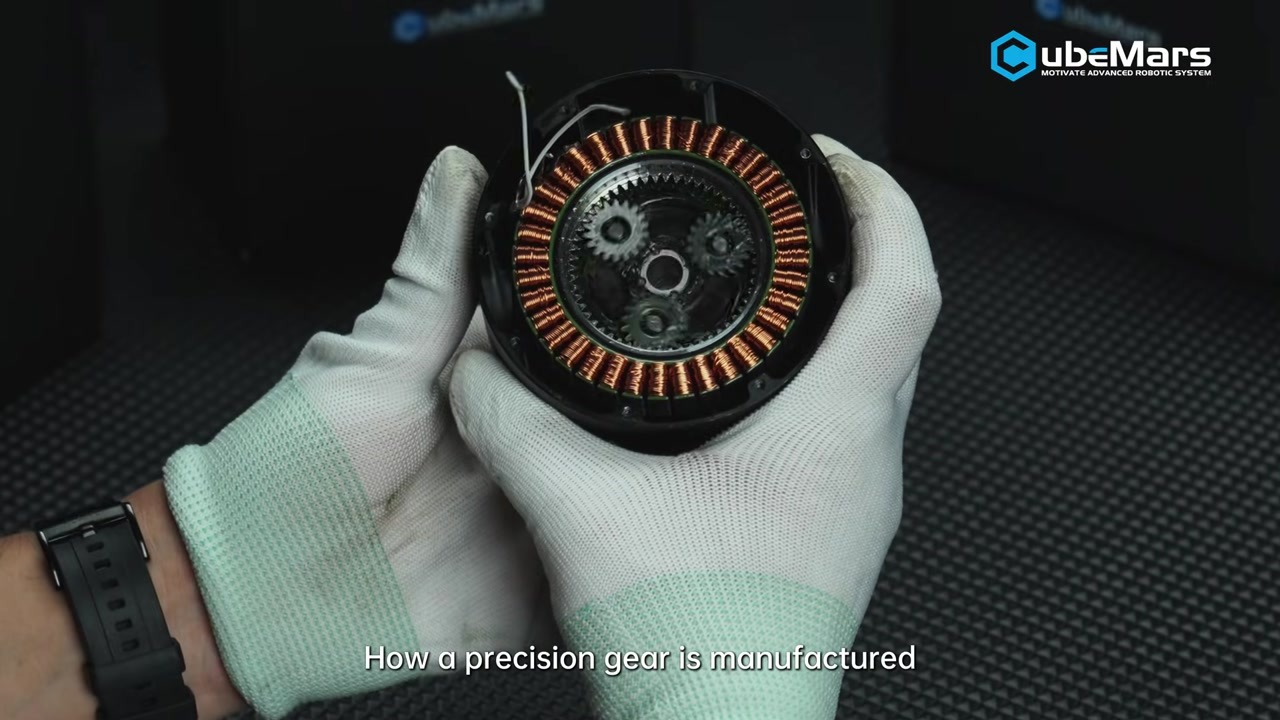
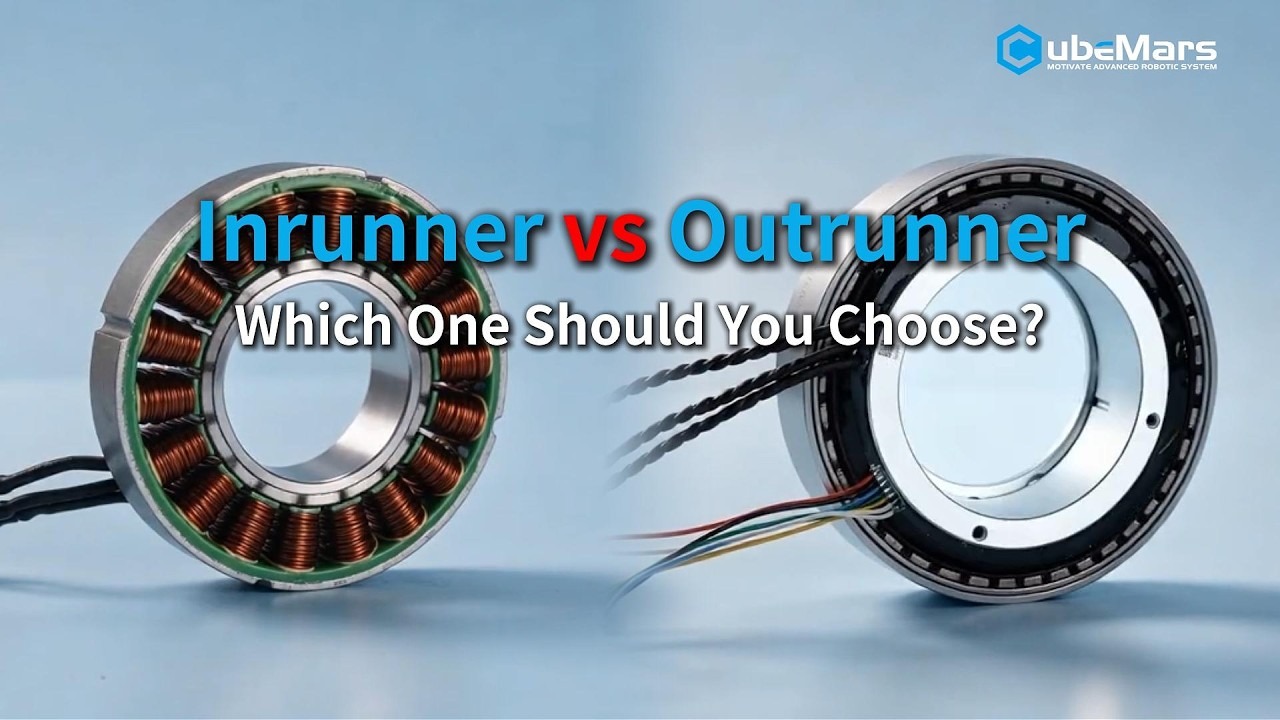
CubeMars fasst die Entscheidung in 46 Sekunden als Frage der Rotoranordnung. Der Innenläufer belässt den Stator außen, während der Rotor in der Mitte läuft; das ergibt ein geringeres Rotorträgheitsmoment und ein schnelleres Ansprechverhalten, und der Hersteller empfiehlt ihn für Präzisionsachsen mit häufigem Start-Stopp-Betrieb. Der Außenläufer setzt den Stator in die Mitte, der Rotor dreht außen; sein längerer Hebelarm erzeugt im gleichen Bauraum mehr Drehmoment. Der Clip schließt mit den Auswahlkriterien: Drehmoment, Drehzahl, verfügbarer Raum, Bedarf an Hohlwelle und mechanische Integration.
Originalvideo
Quelle: Offizieller YouTube-Kanal von CubeMars
Video: Rahmenlose Drehmomentmotoren der CubeMars RI- und RO-Serie
Was „rahmenlos“ in der Praxis bedeutet
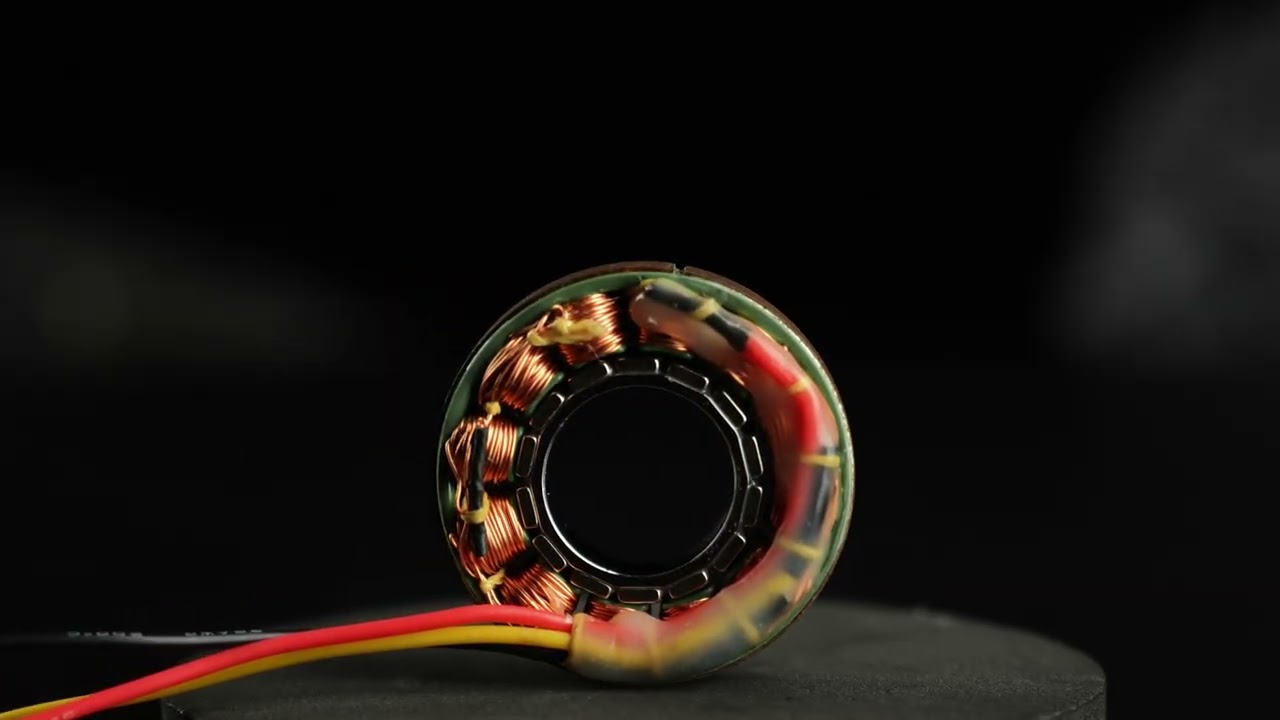
Ein rahmenloser Drehmomentmotor wird als zwei Teile geliefert: ein bewickelter Stator und ein Rotorring – ohne Gehäuse, Abtriebswelle oder Lager. Die Baugruppe wird direkt in die Gelenkstruktur geklebt oder geklemmt, sodass der Außendurchmesser des Motors zum Außendurchmesser des Gelenks wird und die Hohlbohrung entlang der Drehachse für Kabel, Schleifringe oder die Eingangswelle eines Getriebes frei bleibt.
Die praktischen Folgen sind Kompaktheit und mechanische Transparenz: Es muss kein Getriebegehäuse berücksichtigt werden, und die Gelenksteifigkeit wird von der Tragstruktur bestimmt, nicht von einem Motorgehäuse. Die Kehrseite: Lagerung, Ausrichtung und Wärmeabfuhr wandern zum Integrator. Ein rahmenloses Design belohnt Teams, die Struktur- und Thermikauslegung des Gelenks bereits selbst verantworten, und benachteiligt jene, die eine einbaufertige Einheit suchen.
Die RI-Serie: Rahmenlose Innenläufer-Drehmomentmotoren
Die RI-Serie ist die Innenläufer-Seite des Programms. Nach Angaben des Herstellers sind diese Motoren für die hochpräzise Robotik und die Industrieautomation gedacht – Exoskelette, vierbeinige Roboter und kollaborierende Arme – und zeichnen sich durch hohe Drehmomentdichte, geringes Rastmoment und eine Steuerauflösung bis 0,01° aus. Breite und Dicke sind auf enge Einbausituationen ausgelegt, und die Serie unterstützt Anpassungen.
Der folgende Vergleich umfasst sieben RI-Modelle mit Massen von 20 g bis 500 g und Spitzendrehmomenten von 72 mN·m bis 4,95 N·m. Die Bohrung wächst stetig mit der Baugröße, von 11,6 mm beim RI20 bis 45 mm beim RI100 – jener Wert, der meist darüber entscheidet, ob ein Gelenk seinen Kabelbaum durch den Motor führen kann.
| Modell | Abmessungen | Bohrung / Hohlwelle | Gewicht | Spitzendrehmoment |
|---|---|---|---|---|
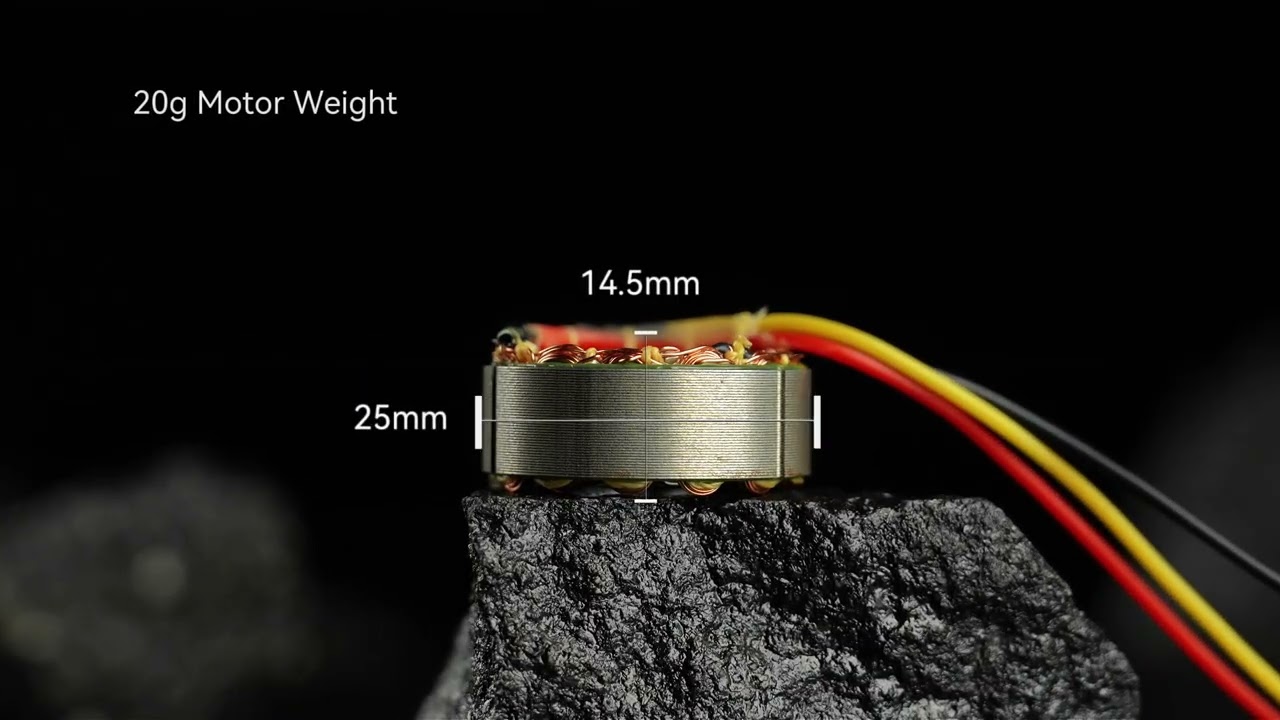
| RI20 KV600 | Ø25 × 14,5 mm | 11,6 mm | 20 g | 72 mN·m |
| RI30 KV260 | Ø38 × 14 mm | 17 mm | 40 g | 230 mN·m |
| RI50 KV100 | Ø54 × 27 mm | 22 mm | 180,8 g | 1,67 N·m |
| RI60 KV120 | Ø60 × 23 mm | 30 mm | 155,9 g | 1,63 N·m |
| RI70 KV95 | Ø76 × 24 mm | 38 mm | 270,4 g | 2,68 N·m |
| RI80 V2.0 KV75 | Ø85 × 27 mm | 40,5 mm | 411 g | 4,1 N·m |
| RI100 KV105 | Ø104 × 26 mm | 45 mm | 500 g | 4,95 N·m |
Spezifikationen wie vom Hersteller auf den eigenen Produktseiten veröffentlicht. Die Bohrung ist je nach Modell als Durchgangsbohrung oder Hohlwellendurchmesser angegeben.
Die RO-Serie: Rahmenlose Außenläufer-Drehmomentmotoren
Die RO-Serie verfolgt den umgekehrten Ansatz: Der Rotor läuft außerhalb des Stators. CubeMars positioniert die Reihe für die Robotik mit Schwerpunkt auf einer großen Hohlbohrung und teilt jede Baugröße in zwei Varianten – eine Standard-Variante mit Hall-Sensoren und eine Lite-Variante ohne diese. Diese Unterscheidung zählt bei der Integration, weil eine Achse, die beim Anlauf eine Kommutierungsrückmeldung braucht, die Hall-bestückte Variante benötigt.
Die folgende Tabelle umfasst fünf RO-Modelle, vom 60 g leichten RO40 Lite bis zum 710 g schweren RO100. Das Spitzendrehmoment reicht von 0,6 N·m bis 12 N·m, und die veröffentlichte Leerlaufdrehzahl fällt mit wachsender Baugröße, von 5520 rpm beim RO60 auf 2550 rpm beim RO100 – die erwartbare Folge des niedrigeren KV bei den größeren, drehmomentstärkeren Modellen.
| Modell | Abmessungen | Gewicht | Spitzendrehmoment | Leerlaufdrehzahl | Variante |
|---|---|---|---|---|---|
| RO40 KV140 Lite | Ø46,3 × 13 mm | 60 g | 0,6 N·m | 3400 rpm | Lite (ohne Hall) |
| RO50 KV108 Lite | Ø61,7 × 14,5 mm | 105 g | 0,9 N·m | 2600 rpm | Lite (ohne Hall) |
| RO60 KV115 Standard | Ø73,8 × 23 mm | 248 g | 2,4 N·m | 5520 rpm | Standard (mit Hall) |
| RO80 KV105 Standard | Ø92,6 × 26,4 mm | 352 g | 4 N·m | 5040 rpm | Standard (mit Hall) |
| RO100 KV55 Standard | Ø113,5 × 36,2 mm | 710 g | 12 N·m | 2550 rpm | Standard (mit Hall) |
Spezifikationen wie vom Hersteller auf den eigenen Produktseiten veröffentlicht. „Standard“ und „Lite“ bezeichnen die Varianten mit bzw. ohne Hall-Sensoren.
Innenläufer oder Außenläufer: Wie sich die Bauarten unterscheiden
Die Wahl zwischen beiden Serien ist vor allem die Frage, welche Bauhülle die Achse aufnehmen kann. Ein Innenläufer konzentriert seine rotierende Masse nahe der Achse, hält das Rotorträgheitsmoment niedrig und passt zu Achsen, die schnell beschleunigen müssen; die veröffentlichten RI-Werte spiegeln das, denn das größte RI-Modell erreicht bei 500 g ein Spitzendrehmoment von 4,95 N·m. Ein Außenläufer setzt den Rotor auf einen größeren Radius, was die Drehmomententfaltung bei niedriger Drehzahl begünstigt – der RO100 liefert 12 N·m, etwa das Zweieinhalbfache des RI100-Spitzenwerts, bei 710 g.
| Merkmal | RI100 KV105 | RO100 KV55 |
|---|---|---|
| Rotoranordnung | Innenläufer | Außenläufer |
| Außendurchmesser | 104 mm | 113,5 mm |
| Baulänge | 26 mm | 36,2 mm |
| Gewicht | 500 g | 710 g |
| Spitzendrehmoment | 4,95 N·m | 12 N·m |
| Bohrung | 45 mm | Große Hohlbohrung |
| Kommutierungsrückmeldung | Modellabhängig | Hall bei Standard-Varianten |
Werte wie vom Hersteller veröffentlicht. Die beiden Modelle sind die jeweils größten ihrer Reihe und keine direkt austauschbaren Alternativen.
Die Baulänge ist die zweite entscheidende Größe. Die RI-Serie bleibt flach – 13 mm bis 27 mm über die gesamte Reihe – und passt damit zu Achsen, in denen der Motor in einem Gliedsegment verschwinden muss. Die RO-Reihe ist höher, und der RO100 verlangt mit 36,2 mm mehr axialen Raum, als ein kompaktes Hand- oder Fußgelenk üblicherweise bietet.
Wo jede Reihe passt
Beide Serien zielen auf dieselbe breite Maschinenklasse, doch die veröffentlichten Abmessungen führen sie zu unterschiedlichen Achsen. Die RI-Reihe mit ihrem flachen Querschnitt und kleinen Bohrungen am unteren Ende passt zu leichten und platzkritischen Gelenken: RI20 und RI30 mit 20 g und 40 g sitzen natürlich in der Hüfte eines Exoskeletts oder im Bein eines kleinen vierbeinigen Roboters, wo jedes Gramm vom Träger oder vom Nutzlastbudget getragen wird. Die größeren RI-Modelle wandern in die Achsen kollaborierender Arme, wo die 45-mm-Bohrung des RI100 Platz für den Kabelbaum lässt, der durch ein drehendes Gelenk geführt werden muss.
Die RO-Reihe konzentriert sich auf Gelenke, die axialen Raum gegen Drehmoment und eine große Durchgangsbohrung tauschen. Die Basisachse eines kollaborierenden Roboterarms, die Hüfte eines schweren Quadruped-Roboters oder ein Exoskelettgelenk, das sowohl Drehmoment als auch Kabelspiel braucht, sind typische Fälle für die Standard-Varianten. Die Lite-Varianten mit 60 g und 105 g sind die gewichtskritische Option, wenn das Gelenk ohne Hall-Rückmeldung kommutieren kann.
Hinweise zur Integration
Drei Punkte entscheiden die meisten rahmenlosen Einbauten. Erstens die Kommutierungsrückmeldung: Die RO-Standard-Varianten werden mit Hall-Sensoren geliefert, die Lite-Varianten ohne; ein Regler, der beim Anlauf die Rotorlage braucht, muss zur richtigen Variante passen. Zweitens die Bohrung – sie muss den Kabelbaum, Schleifring oder die Getriebewelle aufnehmen, die das Gelenk tatsächlich nutzt, und die veröffentlichten Bohrungswerte reichen über die RI-Serie von 11,6 mm bis 45 mm. Drittens der Wärmepfad. Ohne Gehäuse muss die Verlustwärme des Stators über die Struktur abgeführt werden, an die er geklebt ist; die Montagefläche wird damit Teil der Thermikauslegung.
Auf ToBMS entdecken
Die folgenden Modelle werden in diesem Artikel behandelt und lassen sich direkt vergleichen:
- CubeMars RI50 KV100 Rahmenloser Innenläufer-Drehmomentmotor
- CubeMars RI80 V2.0 KV75 Rahmenloser Innenläufer-Drehmomentmotor
- CubeMars RI100 KV105 Rahmenloser Innenläufer-Drehmomentmotor
- CubeMars RO50 KV108 Lite Rahmenloser Drehmomentmotor
- CubeMars RO100 KV55 Standard Rahmenloser Drehmomentmotor
Zwölf der derzeit in der Kategorie „Rahmenlose Drehmomentmotoren“ geführten Modelle gehören zur RI- und RO-Serie; die vollständige Reihe veröffentlicht CubeMars.
Fazit
Die RI- und die RO-Serie decken die beiden Standard-Bauarten rahmenloser Motoren bei einem einzigen Hersteller ab, was den Vergleich ungewöhnlich klar macht: dieselbe Marke, dasselbe Datenformat und eine deutliche Trennung zwischen flachen, leichten Innenläufer-Designs und Außenläufer-Designs, die Baulänge gegen Drehmoment und Bohrungsgröße tauschen. Für eine Achse mit knappem Axialbudget ist die RI-Serie der natürliche Einstieg. Für eine Achse, die mehr Drehmoment und Kabelspiel braucht als Flachheit, ist die RO-Serie – insbesondere die Hall-bestückten Standard-Varianten – der bessere Ausgangspunkt.