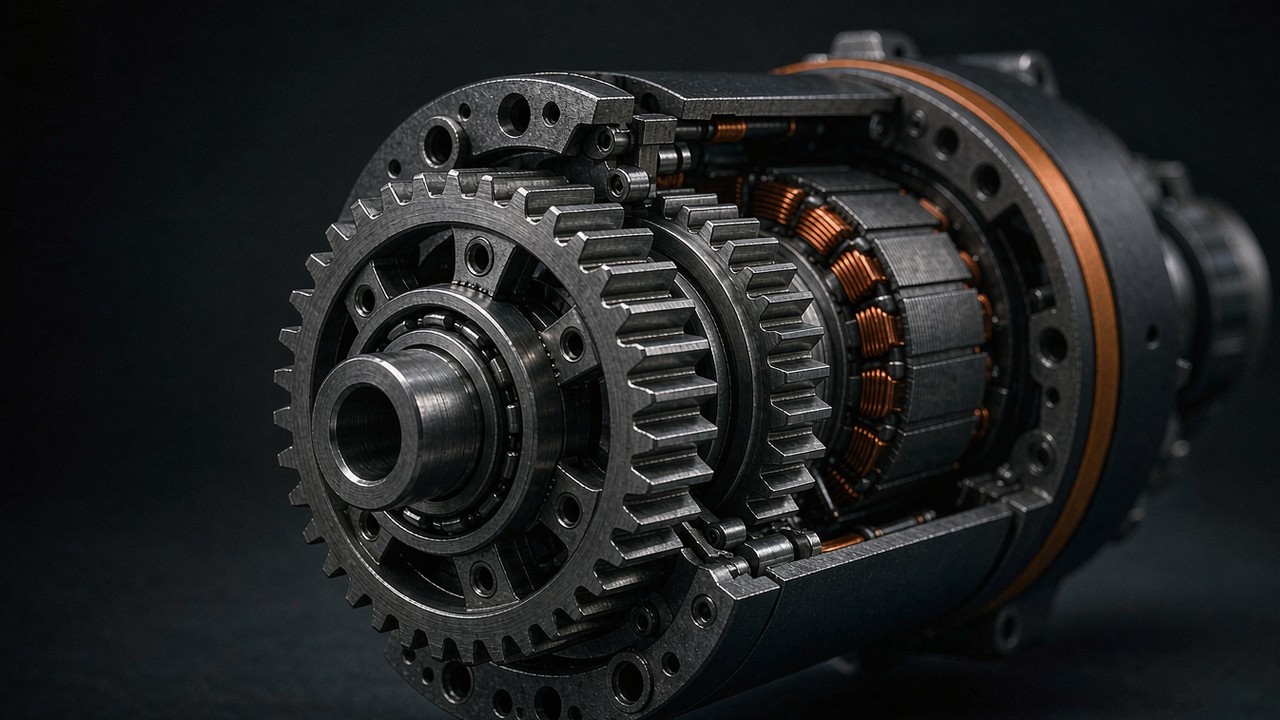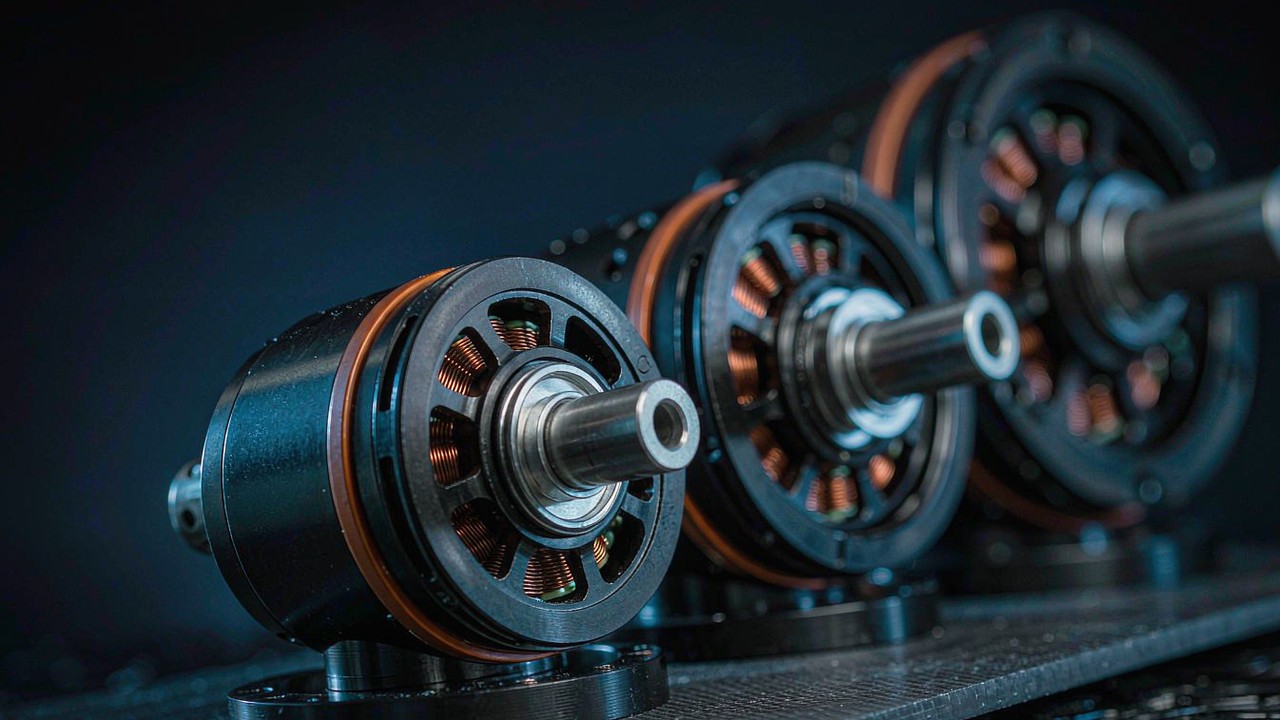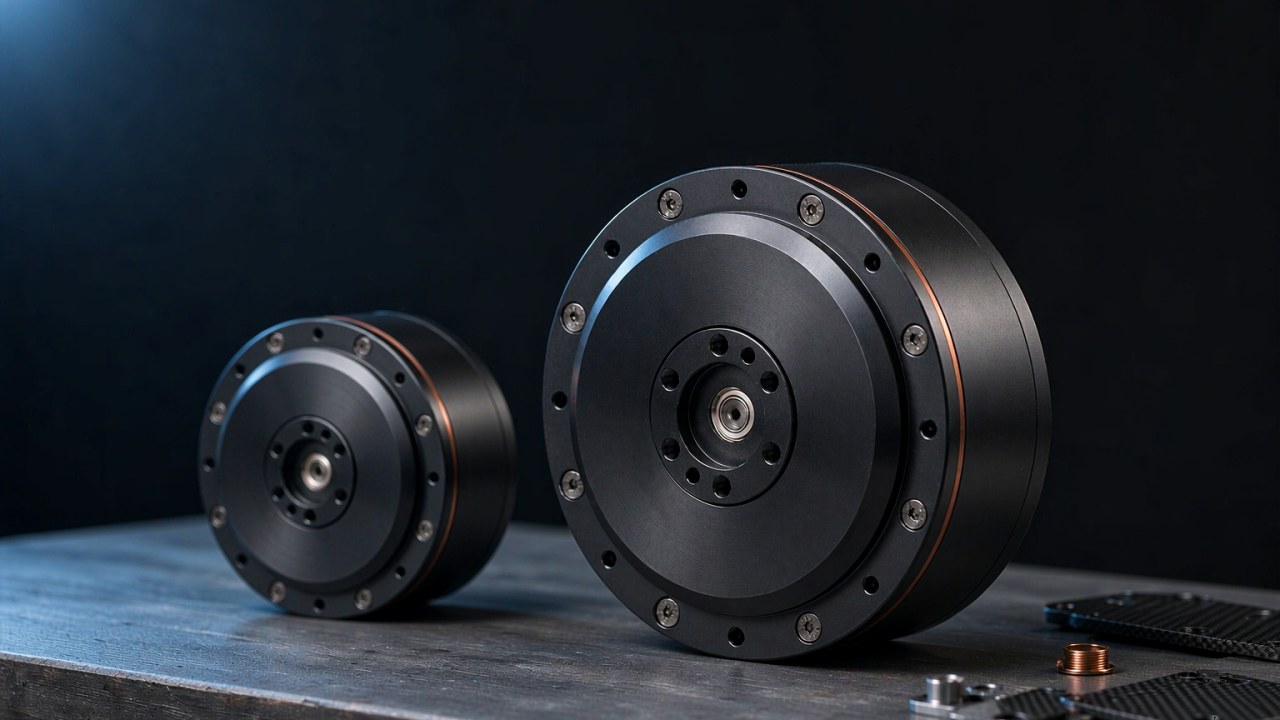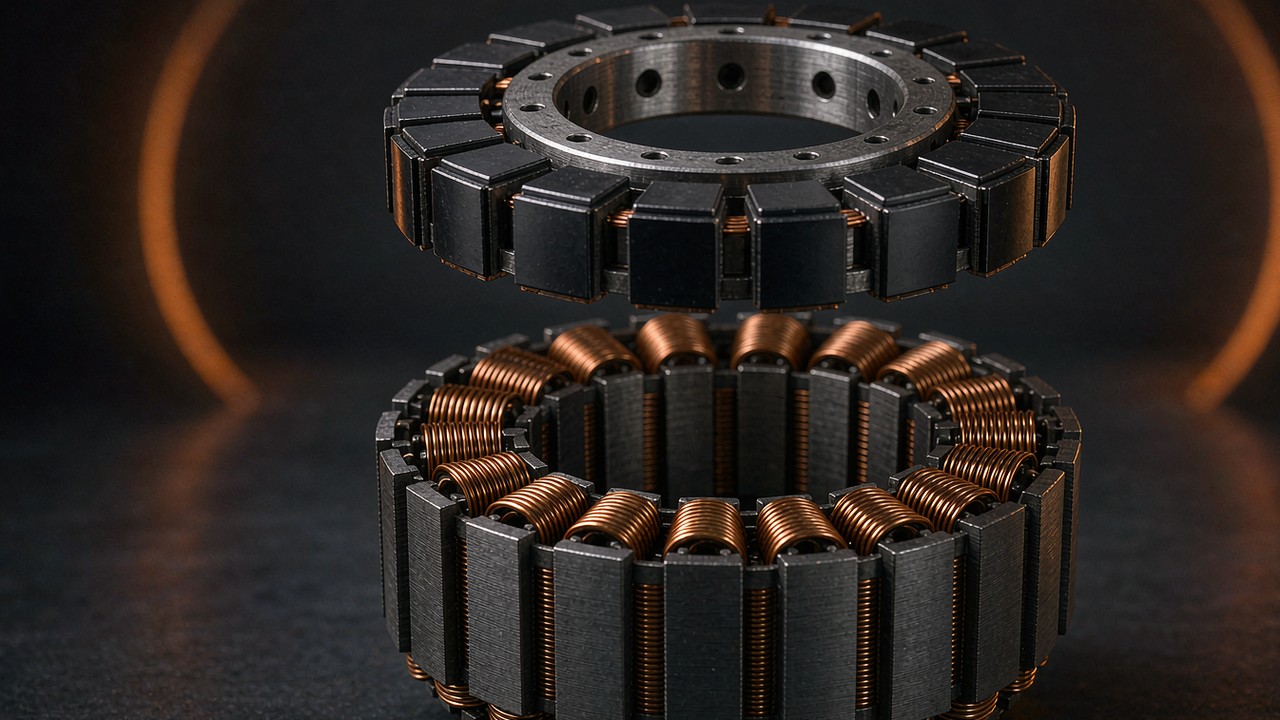
Das Rastmoment ist jenes kleine, hartnäckige Rastdrehmoment, das ein BLDC-Motor auch ohne Stromfluss erzeugt – die magnetische Anziehung zwischen Rotormagneten und Statorzähnen, die eine unbestromte Welle bestimmte Winkelstellungen bevorzugen lässt. Bei einem schnell drehenden Propellermotor steigt die Störfrequenz so weit, dass das angetriebene System kaum noch darauf reagiert. An einer Kameraachse, an einem Direct-Drive-Robotergelenk oder an einem Positioniermechanismus, der mit wenigen Grad pro Sekunde kriecht, entscheidet es über gleichmäßige Bewegung oder sichtbare Stufe. Dieser Leitfaden erklärt, woher diese Raststellung rührt, welche Auslegungsentscheidungen diese Raststellung unterdrücken und wie es zu beurteilen ist, wenn das Datenblatt schweigt.
Kurze Antwort
Das Rastmoment ist ein positionsabhängiges Störmoment, das entsteht, weil die Rotormagnete gegen den genuteten Stator Positionen minimaler Reluktanz suchen. Es benötigt keinen Strom, wiederholt sich viele Male pro Umdrehung und zählt vor allem nahe dem Stillstand, bei langsamer kontinuierlicher Bewegung und bei häufigen Richtungswechseln im unteren Drehzahlbereich, wo die Rotorträgheit es nicht mehr glättet. Eine Gimbal-Achse, die bei langsamem Schwenk sichtbar zuckt, oder ein Robotergelenk, das einen präzisen Winkel nicht ohne Zittern hält, zeigt in der Regel diese Raststellung und keinen Reglerfehler.
Die Unterdrückung ist zuerst ein Problem der Motorauslegung und erst danach eines der Regelung: Bruchlochwicklungen, geschrägte Magnete oder Statorzähne, geformte Magnetbögen und nutenlose Ausführungen greifen den Mechanismus an seiner Quelle an, während höhere Polzahlen bei Direktantrieben die Raststörung auf eine höhere Ortsfrequenz verschieben können. Wenn eine Produktseite keine Zahl nennt – und die meisten tun das nicht –, sind Nut- und Poldaten, ein Rückwärtsantrieb von Hand und eine Messung der Stromwelligkeit bei niedriger Drehzahl die praktischen Ersatzgrößen für einen Messwert.
Was das Rastmoment ist
Jeder genutete bürstenlose Motor trägt diesen Effekt in irgendeinem Maß. Das Rastmoment zu verstehen erfordert drei Gedanken: warum der Rotor überhaupt bevorzugte Positionen hat, warum die Störung mit steigender Drehzahl zurücktritt und warum sie nicht mit der breiteren Familie der Drehmomentwelligkeit verwechselt werden darf, die erst im angetriebenen Zustand auftritt.
Bevorzugte magnetische Positionen
Ein Permanentmagnetrotor neben einem Eisenstatorkern ist nie magnetisch neutral. Die Zähne des Stators bündeln das Eisen zu diskreten Paketen, und jeder Rotormagnet wird zu der Winkelstellung gezogen, in der sein Flussweg durch die Zähne die geringste Reluktanz bietet. Zwischen diesen Stellungen ändert sich die gespeicherte magnetische Energie mit dem Winkel, und die Ableitung dieser Energie nach dem Winkel ist ein Drehmoment – das Rastmoment. Wird ein unbestromter genuteter Motor von Hand gedreht, so sind die an der Welle spürbaren Raststufen genau diese Energielandschaft in fühlbarer Form.
Die Zahl der Raststellungen pro mechanischer Umdrehung ist durch die Geometrie bestimmt, nicht durch die Wicklung oder den Antrieb: Diese Zahl folgt dem kleinsten gemeinsamen Vielfachen aus Nutzahl und Polzahl. Ein Stator mit 12 Nuten gegenüber einem 8-poligen Rotor ergibt 24 bevorzugte Positionen pro Umdrehung, während eine Kombination mit größerem kleinsten gemeinsamen Vielfachen sehr viel mehr, dafür einzeln schwächere Raststellungen erzeugt. Diese eine arithmetische Tatsache erklärt die meisten der später behandelten Auslegungshebel – und warum ein Rastproblem meist ein Nut- und Polproblem in Verkleidung ist.
Warum die Drehzahl die Raststellung verdeckt
Das Rastmoment wechselt das Vorzeichen, während der Rotor jede bevorzugte Position durchläuft: Auf der einen Seite der Raststellung wirkt es der Bewegung entgegen, auf der anderen unterstützt es sie, sodass seine Netzarbeit über einen vollen Zyklus null ist. Nettoarbeit null bedeutet jedoch nicht, dass die Bewegungsstörung null ist. Mit steigender Drehzahl steigt die Störfrequenz, und Rotor- und Lastträgheit wirken als mechanischer Tiefpass, sodass die resultierende Drehzahlschwankung oft unter die Wahrnehmbarkeit der Anwendung fällt. Der Effekt selbst verschwindet nicht: Das System reagiert nur nicht mehr darauf, und wie weit diese Reaktion abfällt, hängt von Trägheit, Steifigkeit, Dämpfung und Regelbandbreite ab.
Bei Kriechdrehzahl verschwindet der Filter. Eine Welle, die sich mit wenigen Grad pro Sekunde dreht, verweilt lange genug in jeder Raststellung, damit diese unmittelbar als Geschwindigkeitswelligkeit, Positionsfehler oder als Stufe erscheint, gegen die der Regler ankämpfen muss. Deshalb kann dieselbe Motorklasse, die bei 3000 rpm arbeitet, bei 3 rpm in Schwierigkeiten geraten, und deshalb lesen Anwendungen mit niedriger Drehzahl Motorseiten anders als Antriebsanwendungen.
Rastmoment und Drehmomentwelligkeit
Die beiden Begriffe sind verwandt, aber nicht austauschbar, und ihre Verwechslung führt zu falschen Maßnahmen. Das Rastmoment existiert bei unbestromtem Motor; es ist ein reiner Magnet-gegen-Eisen-Effekt. Die Drehmomentwelligkeit ist der weitere Begriff für jede Schwankung des Ausgangsdrehmoments mit der Rotorstellung im angetriebenen Zustand, und sie summiert mehrere Beiträge: die Rastkomponente, die Fehlanpassung zwischen Gegen-EMK-Verlauf und Antriebsstromverlauf, Kommutierungsereignisse bei Trapezansteuerung und Unvollkommenheiten des Stromregelkreises.
In diesen Begriffen stecken zwei verschiedene Untersuchungsgegenstände, und eine kurze Tabelle hält sie auseinander. Für die Auswahl entscheidend ist die Unterscheidung, welche Defekte ein Antrieb erreichen kann und welche nicht.
| Merkmal | Rastmoment | Drehmomentwelligkeit |
|---|---|---|
| Bei fehlendem Strom vorhanden | Ja – eine magnetische Eigenschaft von Eisen und Magneten | Üblicherweise im angetriebenen Betrieb beschrieben |
| Hauptursachen | Rotormagnete und Staturnutung | Rastkomponente, Gegen-EMK-Oberschwingungen, Stromverlauf, Kommutierung, Regelung |
| Kann die Antriebsabstimmung sie beseitigen | Nicht die zugrunde liegende magnetische Ursache | Einige Komponenten lassen sich verringern |
| Typische Bewertung | Drehmoment über Winkel, unbestromt | Drehmoment- oder Bewegungsmessung im angetriebenen Zustand |
Der praktische Unterschied besteht darin, dass ein Antrieb einen Teil der Drehmomentwelligkeit angreifen kann – sinusförmige FOC-Ansteuerung eines Motors mit sinusförmiger Gegen-EMK kann die kommutierungsbedingte Komponente verringern –, während die Rastkomponente jeden Antrieb unverändert durchläuft, weil sie im Eisen und in den Magneten sitzt und nicht im Strom. CubeMars benennt die Kausalrichtung auf seinen Gimbal-Motor-Seiten ausdrücklich: Ein niedriges Rastmoment ergibt eine niedrige Drehmomentwelligkeit. Die Umkehrung gilt nicht, und deshalb hat die Jagd auf Welligkeit allein über die Antriebsabstimmung eine harte Untergrenze, die von der Motorhardware gesetzt wird.
Wo das Rastmoment die Auswahl entscheidet
Die meisten Motorauswahlen müssen über das Rastmoment gar nicht nachdenken. Drei Anwendungsklassen haben dieses Glück nicht, weil ihr Arbeitspunkt genau dort liegt, wo die Raststellung am stärksten ist: bei niedriger Drehzahl, nahe dem Stillstand oder bei langsamem Richtungswechsel.
Kamera-Gimbal-Achsen
Eine stabilisierte Kameraachse verbringt ihr Arbeitsleben damit, einen Winkel gegen die Schwerkraft zu halten und Störungen von wenigen Grad auszuregeln. Eine Raststellung, die stark genug ist, um der Korrektur entgegenzuwirken, erscheint im Bildmaterial als winzige periodische Schwingung, am deutlichsten bei langsamen Schwenks und statischen Aufnahmen mit langen Brennweiten. Dies ist die Anwendung, in der ein niedriges Rastmoment das ausdrückliche Verkaufsargument und kein versteckter Bonus ist, und der Kategorie-Leitfaden Gimbal-Motoren: Low-KV-Direktantrieb für stabile Kameraplattformen behandelt diese Klasse in Auswahlbegriffen – Wicklungen mit niedriger KV, große Hohlwellen, Direktantrieb ohne Getriebe irgendwo in der Achse.
Die Physik erklärt das Muster, das jener Leitfaden beobachtet: Gimbal-Motoren arbeiten mit hohen Polzahlen und im Direktantrieb auch deshalb, weil ein Getriebe das Problem verändert statt es zu lösen. Bei einer idealen Übersetzung wird das motorseitige Rastmoment am Ausgang mit dem Übersetzungsverhältnis vervielfacht, während das Ausgangswinkelintervall zwischen zwei Rastereignissen kleiner wird – dieselbe Raststellung trifft dann in Ausgangsgrößen häufiger ein. Wie viel davon in der Bewegung ankommt, hängt von der Steifigkeit der Übertragung, der Reibung, dem Verdrehspiel, der Dämpfung und der Regelantwort ab. Ein Getriebe verändert somit, wie die Raststellung übertragen und wahrgenommen wird; es beseitigt die Störung nicht einfach, und es macht die Achse nicht automatisch schlechter.
Direct-Drive-Robotergelenke
Ein Robotergelenk spürt das Rastmoment an drei Stellen: in der Kraftregelung, wo die Störung sich als externer Kontakt ausgibt; in der Rücktreibbarkeit, wo der Bediener oder die Umgebung jede Raststellung von Hand überwinden muss; und im Halten der Position, wo der Regelkreis um eine bevorzugte magnetische Position pendelt, statt sich auf der vorgegebenen einzurasten. Die Auflösungsseite dieses Einrastproblems – was der Encoder tatsächlich sehen kann – wird in Encoder-Auflösung am Robotergelenk: Bits, Spiel und Wiederholgenauigkeit behandelt; die Rastseite entscheidet, wie gleichmäßig die Bewegung zwischen den Encoderinkrementen verläuft.
Quasi-Direktantrieb-Aktuatoren akzeptieren ein kleines Übersetzungsverhältnis und leben mit der Transparenz; stark übersetzte Aktuatoren vergraben die motorseitige Störung unter der Übersetzung, zahlen dafür aber mit reflektierter Trägheit und Verdrehspiel. Dieser Kompromiss wird in Untersetzung und reflektierte Trägheit: Auslegung eines Robotergelenk-Getriebes durchgearbeitet, die Philosophie des niedrigen Übersetzungsverhältnisses dahinter in Quasi-Direct-Drive-Aktuatoren: Was ein 8:1-Verhältnis bringt. Wo das Gelenk in diesem Spektrum liegt, entscheidet, wie stark das Rastmoment am Abtriebsflansch zählt.
Präzises Richten und Nachführen
Teleskopmontierungen, LiDAR-Scanner, Antennennachführungen und Pan-Tilt-Nutzlasten teilen das Gimbal-Regime: langsame, gleichmäßige, kontinuierliche Bewegung, in der eine periodische Drehmomentstörung unmittelbar als Richtzittern erscheint – das sichtbare Ende der Drehmomentwelligkeit bei einem langsamen Durchlauf. Eine Nachführung, die einem Satellitenüberflug folgt, oder ein Scanner, der eine Szene abfährt, kann Geschwindigkeitswelligkeit bei der Durchlauffrequenz nicht dulden, und die Frequenz der Raststörung liegt bei Arbeitsdrehzahl genau in diesem Band. In diesen Mechanismen entscheidet das Datenblatt die Frage selten, weil die Zeile, die sie entscheiden würde, meist fehlt – Gegenstand eines späteren Abschnitts.
Auslegungshebel zur Verringerung des Rastmoments
Die Verringerung des Rastmoments wird in der elektromagnetischen Auslegung gelöst, und die Hebel sind gut etabliert. Keiner davon ist kostenlos: Jeder tauscht etwas ein – Drehmomentdichte, Fertigbarkeit, Kosten – gegen Gleichmäßigkeit, und deshalb sehen Antriebsmotoren und Gimbal-Motoren so unterschiedlich aus.
Nut- und Polkombination
Der erste Hebel ist die Kombination selbst, und sie bestimmt die Periodizität, nicht die Amplitude. Die Zahl der Raststellungen pro Umdrehung folgt dem kleinsten gemeinsamen Vielfachen aus Nuten und Polen, ein höheres kleinstes gemeinsames Vielfaches bedeutet also häufigere Rastereignisse; es bedeutet nicht automatisch eine schwächere Raststellung. Die Amplitude hängt von der elektromagnetischen Geometrie ab – Nutöffnungen, Polbedeckungsverhältnis der Magnete, Luftspaltverteilung und Harmonischenkompensation. Bruchlochwicklungen, die eine nicht ganzzahlige Nutzahl pro Pol und Phase verwenden, können je nach konkreter Kombination den räumlichen Oberschwingungsgehalt formen und das Rastmoment verringern, und das Ergebnis ist eine Eigenschaft der vollständigen elektromagnetischen Auslegung und nicht allein der Wicklungsklassifikation.
Die Amplitudenseite zählt ebenso viel wie die Anzahl. Nutöffnungen bieten dem Magnetfluss eine Brücke geringer Reluktanz, und schmalere Öffnungen oder geschlossene Nutausführungen verkleinern die Energieänderung hinter jeder Raststellung und damit unmittelbar deren Amplitude. Der Preis sind Wickelschwierigkeit und Streufluss, sodass die Öffnungsweite ein Kompromiss ist, den der Hersteller einmal eingeht und den der Käufer erbt. Eine rastarme Wahl von Nut und Pol kostet kein Material; sie wird vollständig auf der Zeichnung entschieden.
Schrägung und Magnetformung
Die Schrägung führt einen Winkelversatz über die axiale Länge der Maschine ein: Die Raststellungen am einen Ende des Blechpakets fallen zwischen die am anderen Ende, und die daraus entstehenden Phasenunterschiede können ausgewählte Oberschwingungen des Rastmoments durch teilweise Auslöschung verringern. Gestufte Schrägung – Magnete in axial versetzten Segmenten – erreicht einen ähnlichen Effekt bei einfacherer Fertigung. Der optimale Schrägungswinkel hängt von der Nut-Pol-Kombination und der Zieloberschwingung ab, und die Verringerung wird gegen Gegen-EMK-Verlauf, Drehmomentkonstante und Fertigungskomplexität eingetauscht, in einem Maß, das die Auslegung festlegt.
Die Magnetformung greift denselben Oberschwingungsgehalt von der Rotorseite an: Bogenprofile, Polbedeckungsverhältnisse, exzentrische Oberflächen und gefaste Kanten formen die Flussdichteverteilung so um, dass ihre Wechselwirkung mit der Nutung bei den Rastfrequenzen weniger Energie trägt. Diese Maßnahmen sind auf einem Datenblatt unsichtbar, in der Formulierung der Auslegungsabsicht aber sichtbar – eine Seite, die eine optimierte elektromagnetische Auslegung für gleichmäßige Bewegung bei niedriger Drehzahl nennt, berichtet in der Regel über diese Familie von Arbeiten zur Verringerung des Rastmoments.
Nutenlose Wicklungen
Der radikale Hebel besteht darin, die Zähne ganz zu entfernen. Eine nutenlose Wicklung liegt in einem glatten Luftspalt ohne diskrete Eisenpakete, es gibt also keine bevorzugten Positionen, und dem Mechanismus hinter der Raststellung wird die Grundlage entzogen. Nutenlose Motoren können ein sehr niedriges Rastmoment erreichen, weil sie die diskreten Statorzähne hinter dem Hauptmechanismus der Raststellung entfernen, aber sie sind nicht automatisch frei von Drehmomentwelligkeit: Verzerrungen des Stromverlaufs, Gegen-EMK-Oberschwingungen, Regelfehler und andere elektromagnetische Effekte können sie weiterhin erzeugen. Solche Ausführungen sind eine gängige Option in Instrumenten und Medizingeräten, in denen Gleichmäßigkeit über allem steht. Der Preis ist die Drehmomentdichte: Ohne Zähne zur Flusskonzentration benötigt eine nutenlose Ausführung mehr Magnetmaterial und mehr Kupfer für dasselbe Drehmoment, und die Wicklung lässt sich schlechter kühlen.
Zwischen vollständig genutet und vollständig nutenlos liegen die Kompromisse – geschlossene Nuten und Magnetkeile, die dem Luftspalt eine glattere Stirnfläche bieten und die Zähne darunter behalten. Die Verringerung des Rastmoments ist in diesen Ausführungen eine Frage des Grades und nicht der Beseitigung, fallweise zu beurteilen.
Polpaar-Befund aus den gelisteten Modellen
Die auf dieser Seite gelisteten Gimbal-Motoren und rahmenlosen Inrunner zeigen die Hebel in ihren veröffentlichten Spezifikationen. Innerhalb der CubeMars-GL-Gimbal-Reihe steigt die Polpaarzahl mit der Baugröße und der Nutzlastklasse: 7 Polpaare beim 41 g schweren GL30, 14 beim 230 g schweren GL60, 20 beim 698 g schweren GL100, der professionelle Kameramassen trägt. Die rahmenlose RI-Inrunner-Reihe wiederholt das Muster auf der Robotergelenk-Seite: 7 Polpaare beim RI50, 8 beim RI80 V2.0, 14 beim RI100. Beide Familien nennen auf ihren Produktseiten eine rastarme Auslegungsabsicht, und beide verbinden diese Formulierung mit Polzahlen weit über den 3 bis 4 Polpaaren, die für einen Antriebs-Außenläufer typisch sind.
Eine höhere Polpaarzahl kann die Ortsfrequenz der Raststörung anheben, abhängig von der Nut-Pol-Kombination. Bei gegebener Wellendrehzahl verschiebt sich die Störung damit auf eine höhere Frequenz, wo manche mechanischen Systeme die resultierende Bewegungswelligkeit wirksamer dämpfen als andere – Trägheit, Steifigkeit, Dämpfung und Regelbandbreite entscheiden darüber, wie stark. Die Polpaarzahl allein belegt keine niedrige Amplitude des Rastmoments; die Amplitude gehört zur vollständigen elektromagnetischen Auslegung und ist durch Messung zu belegen. Die veröffentlichten Zahlen bleiben als vergleichbare Strukturinformation nützlich – eine konkrete Zeile zum Lesen, wenn der Messwert selbst nicht abgedruckt ist –, nicht als Ersatz für eine Messung.
Rastmoment: die Zahl, die auf dem Datenblatt selten erscheint
Wer die Spezifikationstabellen der sieben später in diesem Leitfaden verglichenen Modelle öffnet, erkennt ein Muster: Sechs von ihnen behaupten rastarmes Verhalten in Worten und drucken keine Zahl zum Rastmoment, während das siebte, das GL60 II, ein Vorher-Nachher-Paar angibt. Nenndrehmoment, Spitzendrehmoment, Widerstand, Induktivität, Trägheit – auf jeder Seite vorhanden. Die Störung, die die Gleichmäßigkeit bei niedriger Drehzahl entscheidet, wird meist nur als Auslegungsabsicht beschrieben.
Warum Hersteller die Zeile leer lassen
Das Weglassen ist strukturell und nicht versehentlich. Ein Rastwert benötigt einen definierten Prüfaufbau – einen langsamen gleichförmigen Drehantrieb, einen Drehmomentsensor mit Millinewtonmeter-Auflösung, eine kontrollierte Temperatur –, und kein herstellerübergreifender Standard legt diesen Aufbau fest, sodass jede gedruckte Zahl markenübergreifend unvergleichbar und leicht angreifbar wäre. Der Wert streut zudem mit Magnettoleranzen und Temperatur, was eine einzelne gedruckte Zahl zum Risiko macht: Das schlechteste Exemplar einer Charge ist jenes, das der Kunde vermisst.
Auch die Marketingarithmetik wirkt in dieselbe Richtung. Die veröffentlichten Werte sind klein gegenüber dem Nenndrehmoment – die GL60-II-Seite, die sie nennt, druckt 0,024 Nm, fallend auf etwa 0,015 Nm, eine Verringerung, die sie mit 37,5 % beziffert, bei einem Motor mit 0,6 Nm Nenndrehmoment –, und eine kleine Zahl neben einer großen lädt zum Fehllesen ein. Wörter wie niedrig oder ultraniedrig überstehen Übersetzung und Vergleich; eine nackte Zahl übersteht keines von beiden. Das Ergebnis ist eine Spezifikationskultur, in der die wichtigste Zeile für niedrige Drehzahl die Rastzeile ist und meist genau diese leer bleibt.
Prüfstandschätzung ohne Dynamometer
Das Fehlen einer gedruckten Zahl lässt den Prüfstand nicht mit leeren Händen zurück. Drei Prüfungen benötigen nichts außer dem Motor, seinem Antrieb und Geduld. Die erste ist der Rückwärtsantrieb: Die unbestromte Welle wird langsam von Hand oder mit einem leichten Fingerhebel gedreht, und es ist auf Raststellungen zu achten. Ein genuteter Motor mit schwachen Raststellungen dreht mit feiner, gleichmäßiger Körnung; ein starker rastet von Position zu Position. Die Prüfung ist qualitativ, aber sofort verfügbar, und sie vergleicht zwei Kandidaten in Minuten. Die Prüfung ist ein Screening und keine Messung: Lagerreibung, Dichtungen, Rotorausrichtung und ein etwaig montiertes Getriebe färben das Gefühl, deshalb sind Motoren in gleicher Konfiguration zu vergleichen und, wo möglich, Motor von Getriebe und Last zu trennen.
Die zweite Prüfung nutzt den Antrieb als Messinstrument. Der Motor läuft bei konstanter niedriger Drehzahl unter Stromregelung, und der Phasenstrom wird auf einem Oszilloskop oder in der Antriebstelemetrie beobachtet: Bei konstanter Drehzahl und konstanter Last sollte der Strom flach verlaufen, und die Raststörung erscheint als periodische Stromwelligkeit in der Rastfrequenz, während der Regelkreis gegen sie arbeitet. Die Stromwelligkeit ist hier eine systemweite Diagnose und kein quantitativer Ersatz: Die Form dieser Welligkeit hängt von Regelbandbreite, PWM-Strategie, Gegen-EMK-Verlauf, Sensorgenauigkeit und Laststörungen ebenso ab wie vom Motor, sie zeigt also, wie der Antrieb auf eine positionsabhängige Störung reagiert, und nicht, wie groß die Raststellung ist.
Die dritte Prüfung ist der Sprungtest im Drehzahlband der Anwendung. Eine langsame Bewegung mit konstanter Geschwindigkeit oder ein kleiner Positionssprung wird vorgegeben, und die tatsächliche Geschwindigkeit oder Position wird vom Encoder aufgezeichnet; die periodische Komponente des Geschwindigkeitsfehlers ist der Fingerabdruck der Raststellung, die durch die gesamte Mechanik wirkt. Diese Prüfung misst das System und nicht den Motor allein – die Störung so, wie die Mechanik sie tatsächlich abgibt –, und genau darin liegt ihr Wert für eine Auswahlentscheidung. Die drei Prüfungen unterscheiden sich darin, was sie belegen können, und diese Rangordnung bleibt auseinanderzuhalten.
| Verfahren | Was es liefert | Evidenzniveau |
|---|---|---|
| Rückwärtsantrieb ohne Bestromung | Gefühl und Charakter der Raststellung | Qualitatives Screening |
| Stromwelligkeit bei niedriger Drehzahl | Antwort des Antriebs auf eine periodische Störung | Indirekte Diagnose |
| Encoder-Prüfung von Geschwindigkeit oder Position | Tatsächliche Systembewegung unter Last | Systemweite Validierung |
| Drehmomentaufnehmer, langsame Drehung ohne Bestromung | Drehmoment-Winkel-Verlauf und Amplitude | Direkte Messung |
Die letzte Zeile ist jene, die einen echten Messwert liefert, und sie benötigt kein Dynamometer – nur einen Drehmomentsensor, eine langsame Drehung und einen vollständig unbestromten Motor.
Was beim Hersteller zu erfragen ist
Wenn die Entscheidung teuer ist, wird die leere Zeile zur Fragenliste. Zu erfragen sind das gemessene Rastmoment als Spitzenwert und als Spitze-Spitze-Wert, der Drehmoment-Winkel-Verlauf hinter diesen Zahlen, ob der Motor während der Prüfung vollständig unbestromt war, die Temperatur, die Winkelauflösung und die Prüfmethode – und ob die Zahlen ein einzelnes Exemplar oder Chargenstatistik beschreiben. Ein Hersteller, der die Arbeit an einer rastarmen Auslegung geleistet hat, kann in der Regel alles davon beantworten; Schweigen zur Methode ist selbst eine Antwort, und Zahlen verschiedener Anbieter sind nur vergleichbar, wenn die Bedingungen übereinstimmen. Für die auf dieser Seite geführten Modelle sind die Herstellerseiten und ihre herunterladbaren Unterlagen der Ausgangspunkt, und die ToBMS-Produktseiten halten die veröffentlichten Zeilen – Polpaare, Drehmoment, Masse – nebeneinander vergleichbar.
Wie das Rastmoment ohne veröffentlichten Datenblattwert zu beurteilen ist
- Als erste Signale: Nut-Pol-Kombination und veröffentlichte Angaben zur elektromagnetischen Auslegung.
- Rückwärtsantrieb ohne Bestromung als qualitatives Screening zwischen Kandidaten.
- Drehmomentaufnehmer an einer langsam drehenden, unbestromten Welle, wenn ein echter Verlauf benötigt wird.
- Vergleich von Positions- oder Geschwindigkeitswelligkeit bei niedriger Drehzahl unter identischen Betriebsbedingungen zur Beurteilung des Gesamtsystems.
Gelistete Modelle mit angegebener rastarmer Auslegung
Die sieben folgenden Modelle umfassen die beiden Klassen, in denen Gleichmäßigkeit bei niedriger Drehzahl die Auslegungsvorgabe ist: Direct-Drive-Gimbal-Motoren und rahmenlose Inrunner für Robotergelenke. Alle Zeilen entsprechen der Veröffentlichung auf der jeweiligen Herstellerproduktseite und wurden im November 2026 gegen diese Seiten abgeglichen; die Spalte der angegebenen Absicht hält die Formulierung fest, die jede Seite trägt, und die Spalte der Datenverfügbarkeit hält fest, ob eine numerische Angabe hinzutritt. Diese Modelle dienen als Beispiele veröffentlichter Spezifikationsmuster und nicht als Rangliste rastarmer Motoren, und derselbe Rahmen gilt für Produkte anderer Hersteller. Die Tabelle beschränkt sich bewusst auf Zeilen, die jede Seite druckt – Drehmoment, Masse, Polzahl –, damit der Vergleich auf prüfbarem Grund bleibt und nicht allein auf der qualitativen Formulierung.
| Modell | Typ | Nenndrehmoment (Nm) | Spitzendrehmoment (Nm) | Polpaare | Gewicht (g) | Angegebene Auslegungsabsicht | Numerische Rastmomentangabe |
|---|---|---|---|---|---|---|---|
| GL30 KV290 | Gimbal | 0.08 | 0.28 | 7 | 41 | Rastarm angegeben | Nicht veröffentlicht |
| GL60 KV25 | Gimbal | 0.6 | 1.75 | 14 | 230 | Rastarm angegeben | Nicht veröffentlicht |
| GL60 II KV28 | Gimbal mit integriertem Treiber | 0.6 | 1.5 | 28 | 276 | Ultrarastarm angegeben | Veröffentlicht: 0,024 bis 0,015 Nm |
| GL100 KV10 | Gimbal | 3 | 7.7 | 20 | 698 | Rastarm angegeben | Nicht veröffentlicht |
| RI50 KV100 | Rahmenloser Inrunner | 0.58 | 1.67 | 7 | 180.8 | Geringeres Rastmoment angegeben | Nicht veröffentlicht |
| RI80 V2.0 KV75 | Rahmenloser Inrunner | 1.45 | 4.1 | 8 | 411 | Geringeres Rastmoment angegeben | Nicht veröffentlicht |
| RI100 KV105 | Rahmenloser Inrunner | 1.76 | 4.95 | 14 | 500 | Ultrarastarm angegeben | Nicht veröffentlicht |
Zeilen gemäß der Veröffentlichung auf den jeweiligen CubeMars-Produktseiten, abgeglichen im November 2026. Nur die GL60-II-Seite druckt eine numerische Angabe – 0,024 Nm, verringert auf etwa 0,015 Nm, auf der Seite als Verringerung um 37,5 % beschrieben –, und diese Zeile gilt für die 24-V-Variante. Die Spalte der Polpaare und die Spalte der angegebenen Absicht sind strukturierte beziehungsweise qualitative Informationen, keine Messungen; die GL-II-Unterfamilie trägt eine integrierte Treiberplatine und ein anderes Wicklungslayout, sodass ihre Polzahl nicht mit den umliegenden GL-Zeilen übereinstimmt.
Die GL-Gimbal-Zeilen
Die Gimbal-Zeilen steigen die Nutzlastleiter einer Kameraachse hinauf. CubeMars GL30 KV290 Gimbal-Motor wiegt 41 g und passt in kompakte Stabilisatoren; CubeMars GL60 KV25 Gimbal-Motor hält 0,6 Nm dauerhaft bei 14 Polpaaren für mittelgroße Kameras; CubeMars GL60 II KV28 Gimbal-Motor ergänzt eine integrierte Treiberplatine mit CAN- und PWM-Schnittstellen und ist die einzige Seite in diesem Satz, die ein gemessenes Paar veröffentlicht – 0,024 Nm, verringert auf etwa 0,015 Nm; CubeMars GL100 KV10 Gimbal-Motor erreicht 3 Nm Nenndrehmoment bei 20 Polpaaren für professionelle Nutzlasten. Alle arbeiten im Direktantrieb, ohne Getriebe zwischen Rotor und Kameramasse. Die über diese Modelle steigende Polpaarzahl zeigt, wie elektromagnetische Konfigurationen mit der Nutzlastklasse variieren, doch die Polpaarzahl allein kann nicht belegen, welches Modell die geringere Raststellung hat, und die Aussagen zu rastarmer Auslegung bleiben qualitative Auslegungsbehauptungen, solange keine vergleichbaren Messungen vorliegen.
Das rahmenlose RI-Trio
Die rahmenlosen Inrunner dienen Gelenken und nicht Kameras. CubeMars RI50 KV100 Rahmenloser Innenläufer-Drehmomentmotor mit 180,8 g eignet sich für kompakte Gelenke; CubeMars RI80 V2.0 KV75 Rahmenloser Innenläufer-Drehmomentmotor deckt mit 1,45 Nm Nenndrehmoment den mittleren Bereich ab; CubeMars RI100 KV105 Rahmenloser Innenläufer-Drehmomentmotor liefert 4,95 Nm Spitzendrehmoment aus 14 Polpaaren, und seine Seite nennt ultrarastarmes Verhalten und schnelle Reaktion auch bei niedriger Drehzahl. Rahmenlose Kits integrieren sich in die Gelenkstruktur selbst – Stator und Rotor werden in das Gehäuse verschraubt –, und die Auswahllogik dieser Klasse wird in Rahmenlose Drehmomentmotoren: Stator-Rotor-Kit für Robotergelenke auswählen behandelt.
Das offizielle Video oben führt direkt durch die rahmenlose Innen- und Außenläuferkonstruktion – die Statorzähne, Rotormagnete und das Wicklungslayout, die bestimmen, wie viel Rastmoment eine Auslegung erzeugt – und zeigt die beiden Architekturen an realer Hardware nebeneinander.
Auswahl für gleichmäßige Bewegung bei niedriger Drehzahl: eine Checkliste
Mechanismus und Belege fügen sich zu einer Reihenfolge der Arbeitsschritte. Diese ist von oben nach unten abzuarbeiten, wenn die Anwendung bei niedriger Drehzahl lebt; sie entfällt nur, wenn der Arbeitspunkt das Regime, in dem die Raststellung weggefiltert wird, nie verlässt.
Schritt eins: das Drehzahlband festlegen
Die langsamste nutzbare Bewegung und der Haltedienst sind vor dem Öffnen einer Produktseite zu notieren. Nahe dem Stillstand, bei langsamer kontinuierlicher Bewegung und bei häufigen Richtungswechseln im unteren Drehzahlbereich ist das Rastverhalten des Motors ein Auswahlkriterium erster Ordnung – und es gibt keine allgemeine rpm-Schwelle, weil die Auswirkung von der Wellendrehzahl zusammen mit Rotor- und Lastträgheit, mechanischer Steifigkeit, Dämpfung, Übersetzungsverhältnis und Regelbandbreite abhängt. Bei hoher Drehzahl wandert die Störfrequenz aus dem Band der mechanischen Antwort heraus, und die übrigen Zeilen zählen mehr. Eine Achse, die sowohl kriecht als auch schwenkt, braucht für die Dimensionierung den Kriechfall, weil der schnelle Fall für sich selbst sorgt.
Schritt zwei: Polzahl und Layout lesen
Ohne gedruckten Messwert zum Vergleich tragen die strukturellen Zeilen das Signal. Mehr Polpaare, eine Bruchlochwicklung, geschrägte Magnete oder Zähne und jede angegebene rastarme Absicht sind die Merkmale eines Aufwands, der in Gleichmäßigkeit investiert wurde; die Vergleichstabelle oben zeigt, wie diese Zeilen in der Praxis zu lesen sind. Wo die Seite zur Struktur schweigt, gilt die Fragenliste für den Hersteller aus dem vorigen Abschnitt – und Aussagen zu rastarmer Auslegung ohne strukturelle Zeilen dahinter verdienen jene Skepsis, die der Hinweis auf die leere Prüfmethode erwarten lässt.
Schritt drei: den Prüfstandstest einplanen
Geplant wird die Messung dessen, was das Datenblatt auslässt. Rückwärtsantriebsgefühl, Stromwelligkeit bei konstanter Drehzahl und Geschwindigkeitsfingerabdruck bei niedriger Drehzahl kosten jeweils weniger als eine Stunde mit einem Antrieb und einem Encoder, und zusammen umreißen sie das Verhalten, das die gedruckten Zeilen nicht zeigen können. Zwei Kandidatenmotoren sind zu prüfen, wenn das Budget es zulässt: Der Vergleich ist aussagekräftiger als jede absolute Ablesung, weil die Prüfungen von Natur aus relativ sind. Ein Hinweis zur Prüfstandsdisziplin: Für beide Kandidaten müssen dieselben Antriebseinstellungen, dieselbe Drehzahl und dieselbe Lastbedingung gelten, weil die Amplitude der Stromwelligkeit von den Regelkreisverstärkungen und der Drehzahl ebenso abhängt wie vom Motor selbst. Ein disziplinierter direkter Vergleich auf einem Prüfstand ist mehr wert als zwei sorgfältige Messungen auf zwei verschiedenen Aufbauten.
Schritt vier: den Antrieb auf den Motor abstimmen
Der Antrieb kann die Raststellung nicht beseitigen, aber er entscheidet, wie viel der weiteren Familie der Drehmomentwelligkeit bis zum Ausgang überlebt. Sinusförmige FOC-Ansteuerung zusammen mit einem Motor mit sinusförmiger Gegen-EMK kann einen großen Teil der kommutierungsbedingten Komponente unterdrücken; Trapezansteuerung fügt ihre eigene Welligkeit hinzu. Die magnetische Untergrenze – die Raststellung – bleibt in beiden Fällen. Die Strom- und Erwärmungsseite dieser Paarung wird in Dauerdrehmoment gegen Spitzendrehmoment: Einschaltdauer, thermische Grenze und Drehmoment-Drehzahl-Kennlinie behandelt. Gleichmäßigkeit an der Welle ist eine Motoreigenschaft multipliziert mit einer Antriebseigenschaft, und die Checkliste schließt sich erst, wenn beide Seiten gewählt sind.
Die wichtigsten Punkte
- Das Rastmoment ist ein unbestromtes, positionsabhängiges Rastdrehmoment aus der Anziehung zwischen Magnet und Zahn; es benötigt keinen Strom und wiederholt sich viele Male pro Umdrehung.
- Rotor- und Lastträgheit filtern die Störung bei Drehzahl, sodass die Raststellung die Auswahl nur bei niedriger Drehzahl, nahe dem Stillstand und bei langsamem Richtungswechsel entscheidet.
- Das Rasten ist eine Komponente der Drehmomentwelligkeit – jene Komponente, die keine Antriebsabstimmung entfernen kann, weil sie im Eisen und in den Magneten sitzt.
- Bruchlochwicklungen, Schrägung, Magnetformung und nutenlose Wicklungen sind die etablierten Auslegungshebel; die Wahl von Nut und Pol legt die Periodizität fest, während die Amplitude zur vollständigen elektromagnetischen Auslegung gehört.
- Die meisten Datenblätter drucken keine Zahl, deshalb wird die Verringerung des Rastmoments anhand von Polpaarzahlen, angegebener Auslegungsabsicht, Rückwärtsantrieb von Hand und einer Messung der Stromwelligkeit bei niedriger Drehzahl beurteilt.
Häufig gestellte Fragen
QWodurch entsteht das Rastmoment in einem bürstenlosen Motor?
Durch die Anziehung zwischen den Permanentmagneten des Rotors und den diskreten Eisenzähnen eines genuteten Stators. Jeder Magnet wird zur Winkelstellung geringster magnetischer Reluktanz gezogen, und die Änderung der gespeicherten magnetischen Energie mit dem Winkel erscheint als Drehmoment, das die Drehung abwechselnd hemmt und unterstützt. Der Effekt benötigt daher keinen Strom – er ist auch an einer unbestromten Welle vorhanden –, und seine Zahl der Raststellungen pro Umdrehung folgt dem kleinsten gemeinsamen Vielfachen aus Nut- und Polzahl. Anders gesagt ist die Raststellung das unbestromte Mitglied der Familie der Drehmomentwelligkeit.
QIst das Rastmoment dasselbe wie die Drehmomentwelligkeit?
Nein – das Rastmoment ist eine Komponente der Drehmomentwelligkeit und kein Synonym. Die Drehmomentwelligkeit ist die gesamte Schwankung des Ausgangsdrehmoments mit der Position im angetriebenen Zustand und summiert den Rasteffekt, die Fehlanpassung von Gegen-EMK und Stromverlauf sowie Kommutierungsereignisse. Die Rastkomponente existiert unbestromt und übersteht jede Antriebsabstimmung, während die anderen Komponenten auf die Antriebstechnik reagieren, und deshalb führen die beiden Begriffe zu unterschiedlichen Maßnahmen.
QZählt das Rastmoment bei hoher Drehzahl?
Bei Drehzahl kaum, aber nicht weil der Effekt verschwindet. Die Störung wechselt über jede Raststellung das Vorzeichen und mittelt sich zu null Netzarbeit pro Zyklus; mit steigender Drehzahl steigt ihre Frequenz, und die rotierende Trägheit dämpft die resultierende Bewegungswelligkeit, wobei das Ausmaß von Systemträgheit, Steifigkeit, Dämpfung und Regelbandbreite abhängt. Der Effekt dominiert stattdessen nahe dem Stillstand, beim Halten der Position und bei langsamen Richtungswechseln – jenen Regimen, in denen Gimbal-Achsen, Direct-Drive-Robotergelenke und Nachführmechanismen ihr Arbeitsleben verbringen.
QWie lässt sich das Rastmoment ohne Dynamometer messen?
Drei Prüfstandprüfungen grenzen es ein, und keine davon ersetzt eine direkte Messung. Der Rückwärtsantrieb der unbestromten Welle von Hand macht die Körnung der Raststellung als qualitatives Screening sichtbar. Der Lauf mit konstanter niedriger Drehzahl unter Stromregelung zeigt, wie der Antrieb auf die Störung reagiert, wobei die Stromwelligkeit auch Regelkreisverstärkungen, PWM und Last widerspiegelt. Die Aufzeichnung der Encodergeschwindigkeit bei einer langsamen Bewegung mit konstanter Geschwindigkeit zeigt die systemweite Bewegungswelligkeit. Wird eine echte Zahl benötigt, führt der direkte Weg über einen Drehmomentsensor an einer langsam drehenden, unbestromten Welle – ein Dynamometer ist nicht erforderlich.
QWelche Auslegungsentscheidungen verringern das Rastmoment?
Nut-Pol-Kombinationen mit einem hohen kleinsten gemeinsamen Vielfachen erhöhen die Zahl der Rastereignisse pro Umdrehung, wobei die Amplitude weiterhin von Nutöffnungen, Polbedeckungsverhältnis und Oberschwingungsgehalt abhängt. Schrägung verringert ausgewählte Rastoberschwingungen über das Blechpaket, Magnetbogenformung und schmale Nutöffnungen verkleinern die Energieänderung an der Quelle, und nutenlose Wicklungen entfernen die Zähne ganz, um den Preis der Drehmomentdichte. Die Verringerung des Rastmoments über diese Hebel wird zur Auslegungszeit entschieden, und deshalb tragen die strukturellen Zeilen einer Produktseite das Signal, wenn keine Zahl gedruckt ist.
QWarum fehlt das Rastmoment in den meisten Datenblättern?
Weil es schwieriger zu drucken als zu behaupten ist. Eine vergleichbare Zahl benötigt einen definierten Prüfstand für niedrige Drehzahl mit Millinewtonmeter-Auflösung, kein herstellerübergreifender Prüfstandard legt die Methode fest, und der Wert streut mit Magnettoleranz und Temperatur. Die Zahlen sind zudem klein gegenüber dem Nenndrehmoment und aus dem Kontext gerissen leicht fehlzulesen. Hersteller nennen deshalb die Auslegungsabsicht in Worten – niedrig oder ultraniedrig – und überlassen die Messung dem Käufer, und genau das macht Polzahl und Prüfstandstests zu den praktischen Vergleichswerkzeugen.
Gleichmäßigkeit bei niedriger Drehzahl wird entschieden, lange bevor der Regelkreis eine Chance bekommt: in Nut- und Polzahl, in der Schrägung und darin, ob die Datenblattzeile überhaupt existiert. Die strukturellen Zeilen sind daraufhin zu lesen, was die Marketingsprache nicht sagen kann, und was die Seite leer lässt, ist auf dem Prüfstand zu messen; BLDC-Motoren, die für ein Gimbal, ein Gelenk oder einen Tracker in die engere Wahl kommen, scheiden sich dann in solche, die still halten, und solche, die nur schnell drehen.